Contents — find the section you need
Il braccio di un escavatore idraulico solleva diverse tonnellate di terra e si arresta comunque in modo fluido. Il segreto per generare centinaia di kN di forza con una leva di comando grande quanto un dito umano risiede in un meccanismo che fa circolare l'olio ad alta pressione e ne regola finemente il flusso attraverso le valvole. Se si considera l'idraulica semplicemente come un "motore potente", si rischia di trascurare la generazione di calore, il ritardo di risposta, le perdite e la complessità del controllo. Comprenderla come un robot significa interpretare la fonte di energia, il circuito idraulico, il collegamento meccanico, i sensori e il software di controllo come un unico circuito chiuso.
 Contesto dell'attuatore idraulico (illustrazione concettuale)
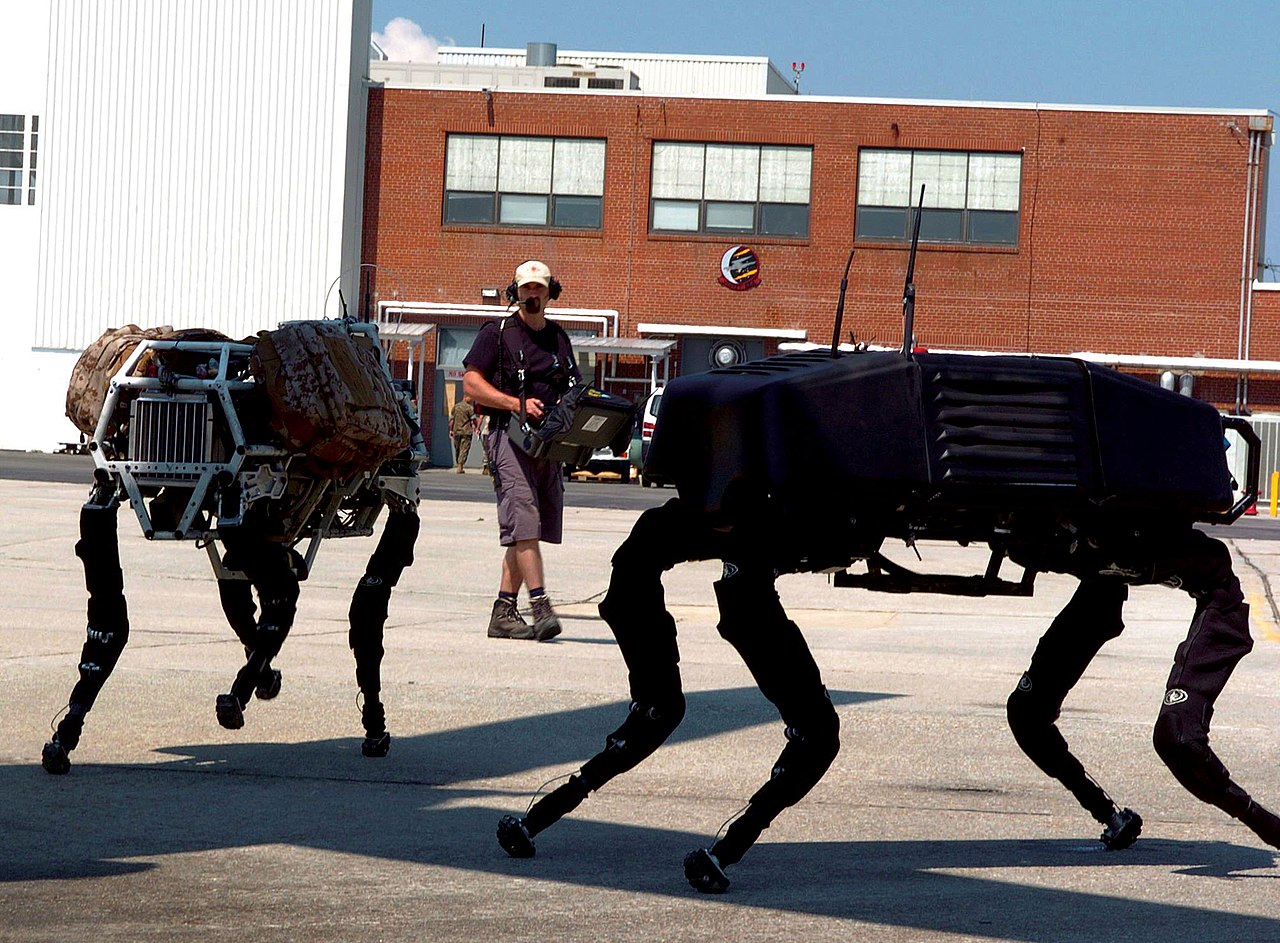 Un robot a comando idraulico sul campo (BigDog)
Immagine: l'illustrazione concettuale è una grafica didattica di Duskcoil (i cerchi bianchi indicano le possibili posizioni dei sensori, non l'equipaggiamento standard di uno specifico modello del produttore). La foto sul campo è Big robot militari canini (foto del Corpo dei Marines degli Stati Uniti di Lance Cpl. M. L. Meier, di pubblico dominio), Wikimedia Commons. Un quadrupede idraulico azionato da un motore a benzina, rappresentativo dei circuiti idraulici delle macchine edili discussi nel testo.

Riepilogo di 30 secondi
- Secondo il principio di Pascal, la pressione p agisce sull'area del cilindro A e si converte in forza F=pA. In cambio di una grande forza, il flusso Q determina la velocità.
- La pompa genera il flusso, la valvola di sicurezza protegge il limite di pressione e le valvole direzionali/proporzionali distribuiscono il flusso a ciascun attuatore. Non confondere la pressione con il flusso è il primo punto chiave.
- I motori e i cilindri idraulici eccellono nell'alta densità di potenza e nella resistenza agli urti, ma le perdite per strozzamento e L'aumento della temperatura dell'olio riduce l'efficienza. Per l'elettrificazione, una soluzione ibrida composta da una pompa elettrica e attuatori idraulici è spesso più realistica rispetto alla sostituzione completa del sistema.
L'integrazione di sensori di pressione, sensori di flusso, sensori di posizione del cilindro e un'unità di misura inerziale (IMU) consente la stima del carico, il controllo della forza di scavo e la previsione dei guasti. La larghezza di banda dei sensori e la comprimibilità delle tubazioni determinano le prestazioni del sistema a circuito chiuso.
Sul campo, la progettazione deve includere valvole di sicurezza, valvole di mantenimento del carico, sistemi di sicurezza intrinseca e controllo della contaminazione. Una legge di controllo ad alte prestazioni da sola non è sufficiente a prevenire gli incidenti.
1. I principi fondamentali dell'idraulica: la pressione è forza, il flusso è velocità
Il principio di Pascal afferma che la pressione applicata a un liquido confinato si trasmette in modo quasi uniforme in ogni direzione. In un cilindro idealizzato,
Con una pressione p di 20 MPa e un'area del pistone A=0.01\ \mathrm{m^2}, la spinta teorica è di 200 kN. Con il flusso Q=0.001\ \mathrm{m^3/s}, la velocità è di 0,1 m/s. In breve: aumentare la forza richiede una grande area e un'alta pressione, mentre aumentare la velocità richiede una grande portata.
Trascurando le perdite, la potenza in ingresso della sorgente idraulica e la potenza in uscita dell'attuatore sono correlate da:
Quando una valvola limita il flusso per rallentare l'attuatore, la pressione in eccesso si trasforma in calore. Nelle macchine mobili che eseguono diverse operazioni contemporaneamente, il modo in cui si distribuisce la domanda che supera la portata della pompa determina sia la sensibilità di funzionamento che il consumo di carburante.
2. Lettura di un circuito tipico
Figura 1 — La pompa genera il flusso, la valvola direzionale proporzionale lo distribuisce al cilindro e l'olio di ritorno ritorna al serbatoio. La valvola di sicurezza scarica nel serbatoio quando viene superata la pressione impostata.
L'olio aspirato dal serbatoio viene pressurizzato dalla pompa e ritorna dopo essere passato attraverso un filtro, una valvola di controllo e un attuatore. L'olio non è un corpo rigido perfetto: tubi e flessibili si espandono e si mescolano bolle d'aria. Di conseguenza, la chiusura brusca di una valvola provoca il colpo d'ariete, producendo picchi di pressione e vibrazioni. Orifizi, accumulatori e controllo a rampa modellano la risposta transitoria.
3. Pompe, valvole e attuatori
Pompe
Esistono pompe a ingranaggi, a palette e a pistoni; le macchine edili utilizzano principalmente pompe a pistoni assiali con piatto oscillante, che gestiscono alte pressioni e grandi portate. Una pompa a cilindrata variabile modifica l'angolo del piatto oscillante per regolare la portata, riducendo le perdite per strozzamento a basso carico. Compensazione (PC), rilevamento del carico (LS) e controllo elettronico (EHP) consentono alla macchina di aumentare il flusso solo quando è effettivamente necessario.
Valvole
Una valvola direzionale modifica il percorso dell'olio, mentre una valvola proporzionale controlla continuamente l'apertura del cursore. Le servovalvole hanno un'elevata larghezza di banda ma sono sensibili alla contaminazione, quindi per le macchine mobili è più realistico abbinare una robusta valvola proporzionale con controllo a feedback. Una valvola di ritegno blocca il riflusso e una valvola di controbilanciamento impedisce al braccio di cadere sotto il proprio peso: funzioni di sicurezza che devono esistere anche al di fuori del software.
Attuatori
Un cilindro produce movimento lineare, mentre un motore idraulico produce movimento rotatorio. La coppia di un motore idraulico è approssimativamente
dove \Delta p è la pressione differenziale, D è la cilindrata e \eta_m è il rendimento meccanico. Il motore di rotazione o il motore di traslazione di un escavatore richiede una progettazione termica che si estenda fino al riduttore, al freno e Riduttore epicicloidale.
4. Controllo a circuito chiuso come un robot
Dall'input della leva dell'operatore u, il segnale si propaga attraverso l'apertura della valvola, il flusso, la velocità del cilindro, fino alla posizione della punta del leveraggio. Il modello minimo per il controllo di posizione è il PID.
Tuttavia, tenendo conto della comprimibilità dell'olio, dell'attrito, della variazione di carico e della zona morta della valvola, i soli guadagni non sono sufficienti. Una struttura comune anticipa il flusso richiesto, quindi corregge il carico tramite feedback di pressione.
I ruoli dei sensori sono suddivisi come segue:
| Sensore | Stima principale | Utilizzo nel controllo | Modalità di guasto comune |
|---|---|---|---|
| Sensore di pressione | Pressione differenziale tra le due camere del cilindro | Stima di spinta/forza al suolo/carico | Deriva di temperatura, pulsazioni |
| Sensore magnetostrittivo/lineare | Posizione dello stelo | Controllo di posizione/velocità | Fango, acqua, rigidità di montaggio |
| Flusso Sensore | Flusso effettivo a valle della valvola | Controllo della velocità, diagnosi delle perdite | Viscosità ed effetti delle bolle |
IMU | Assetto del braccio/veicolo | Compensazione delle vibrazioni, traiettoria di scavo | Separazione della gravità dall'accelerazione |
Sensore di forza/coppia | Forza di reazione della benna | Controllo del contatto/presa | Carichi d'impatto, sovraccarico |
In un escavatore idraulico, le posizioni del braccio, dell'avambraccio e del cilindro della benna sono integrate con l'IMU del veicolo e la posizione della punta della benna viene calcolata tramite cinematica diretta. Con angoli di collegamento \boldsymbol{q} e Jacobiano J(\boldsymbol{q}), la velocità della punta è
Nella ricerca che stima la forza di reazione del terreno dalla pressione e mantiene costante una forza di scavo target, il sovraccarico può essere soppresso anche al variare della durezza del terreno.
5. Stima dell'efficienza e della generazione di calore
L'efficienza complessiva del sistema idraulico è il prodotto di quella della pompa, delle valvole, delle tubazioni e Efficienze individuali degli attuatori. Se la pressione di uscita della pompa è di 25 MPa e la portata è di 200 L/min, la potenza idraulica in ingresso è
Se la potenza meccanica in uscita è di 60 kW, circa il 72% è lavoro utile; il resto si trasforma in aumento della temperatura dell'olio, attrito e perdite. Quando il carico termico supera la capacità del radiatore, la viscosità diminuisce, le perdite interne aumentano e un ciclo di retroazione positiva riduce ulteriormente l'efficienza.
Poiché la viscosità del fluido idraulico varia con la temperatura, la selezione deve tenere conto di più del semplice grado ISO VG: la fluidità all'avviamento a freddo, il materiale delle guarnizioni, la dimensione della maglia del filtro e la contaminazione da umidità sono tutti fattori importanti. Gestire il codice di pulizia (ISO 4406) e impedire l'ingresso di contaminanti durante i cambi d'olio è il modo più economico per ridurre il tasso di guasti.
6. Esempi reali nelle macchine edili e agricole
Gli escavatori idraulici Komatsu e Caterpillar integrano il controllo della velocità del motore, della portata della pompa e dell'apertura delle valvole per contenere il consumo di carburante in linea con Carico di scavo. Le specifiche di controllo della macchina utilizzano GNSS, IMU e posizione del cilindro per visualizzare e vincolare la punta della benna contro una superficie di progetto, sostituendo la sensibilità di un operatore esperto con geometria e sensori.
I trattori Kubota e Yanmar utilizzano il cilindro di sollevamento del sollevatore a tre punti e un sensore di trazione per regolare la profondità dell'attrezzo in risposta alla resistenza alla lavorazione. Poiché il terreno varia da luogo a luogo nelle macchine agricole, il controllo misto forza/posizione è più efficace del solo controllo a posizione fissa.
L'aspetto interessante dei sistemi idraulici è che lo stesso principio assume una "sfumatura" diversa su macchine diverse. Un escavatore privilegia l'impatto e la portata elevata, un trattore privilegia la trazione a bassa velocità e la regolazione fine, e un braccio robotico privilegia il basso attrito e l'ampia larghezza di banda. Anche con identica portata della pompa, caratteristiche del cursore della valvola e periodo di controllo, la risposta ottimale cambia a seconda dello scopo della macchina.
7. Conversione elettroidraulica e ricerca attuale
-
Dosaggio indipendente: il controllo indipendente dell'ingresso e dell'uscita di ciascuna valvola riduce le perdite per strozzamento, erogando solo la pressione della pompa all'attuatore che ne ha bisogno.
-
Attuatori elettroidraulici (EHA): Posizionando un motore e una piccola pompa in corrispondenza di ciascun cilindro si riducono le lunghe tubazioni e le valvole centrali, consentendo la rigenerazione locale e la modularità.
-
Ibridi idraulici: Immagazzinamento dell'energia di decelerazione in un accumulatore e suo riutilizzo durante la discesa del braccio o l'arresto della rotazione. Densità di potenza superiore a quella di una batteria, ma con un tempo di mantenimento inferiore.
-
Stima del carico basata sull'apprendimento: Stima del tipo di terreno o del carico utile a partire da pressione, comandi delle valvole, IMU e filmati della telecamera di lavoro. Un monitor che ritorni a uno stato di sicurezza al di fuori della distribuzione di addestramento è essenziale.
-
Manutenzione predittiva: Apprendimento da serie temporali di particelle di olio, pulsazioni della pompa e ritardo di risposta delle valvole per segnalare l'intasamento del filtro o l'usura delle guarnizioni prima di un arresto.
Quando si valuta l'elettrificazione, è importante confrontare non solo la capacità della batteria, ma anche la potenza di picco, il raffreddamento, la rigenerazione, le prestazioni a basse temperature, l'infrastruttura di ricarica e la durata degli attuatori idraulici. Anche dopo il passaggio completo all'elettrico Se il meccanismo che genera la forza del braccio è ancora idraulico, la pulizia del fluido e le contromisure contro le perdite rimangono fondamentali.
8. Progettazione di sicurezza e risoluzione dei problemi
La pressione idraulica rimane immagazzinata in un accumulatore anche dopo l'arresto del motore. Prima di eseguire la manutenzione, scaricare la pressione residua secondo la procedura specificata e predisporre supporti meccanici per evitare cadute. Cercare manualmente una piccola perdita nel tubo flessibile è pericoloso: l'olio ad alta pressione può penetrare la pelle. Valvole di sicurezza, valvole di mantenimento del carico, valvole di rottura del tubo flessibile e pulsanti di arresto di emergenza devono essere tutti meccanicamente ridondanti.
Per individuare la causa da un sintomo, misurare in quest'ordine:
-
Livello dell'olio nel serbatoio, contaminazione, bolle, temperatura.
-
Vuoto in ingresso e pressione in uscita della pompa, rispetto al valore di riferimento.
-
Valore di comando della valvola rispetto al flusso effettivo, bloccaggio/zona morta della valvola a spola.
-
Coerenza tra la pressione di entrambe le camere del cilindro e il sensore di posizione.
-
Interferenze meccaniche nel leveraggio, usura dei perni, variazioni del carico esterno.
Anche il sintomo "forza insufficiente" può derivare dall'usura della pompa, dalla valvola di sicurezza Impostazione, perdite interne, saturazione del sensore o guadagno di controllo: ognuno di questi fattori può essere la causa. Non bisogna basarsi su un singolo manometro; l'approccio di base consiste nel calcolare il bilancio energetico dall'ingresso all'uscita.
Riepilogo: Un robot idraulico è un sistema coordinato di fluido e software
Un sistema idraulico è un sistema distribuito in cui la pressione gestisce la forza, il flusso la velocità, le valvole gestiscono l'allocazione e i sensori gestiscono la stima dello stato. L'elevata densità di potenza e la resistenza agli urti rendono i sistemi idraulici efficienti in escavatori, trattori, aeromobili e robot chirurgici. D'altro canto, la generazione di calore, le perdite, la comprimibilità e la contaminazione limitano il controllo e la durata.
Quando si legge la descrizione di una nuova macchina, è utile verificare: (1) quanti MPa e L/min eroga la pompa, (2) quanto si strozzano le valvole, (3) quali sensori stimano forza e posizione e (4) quale elemento meccanico riporta il sistema a uno stato di sicurezza in caso di guasto. Con queste quattro informazioni, è possibile valutare le novità relative all'elettrificazione o al controllo tramite intelligenza artificiale, inclusi i limiti fisici dei sistemi idraulici e i costi di implementazione.
Cosa succede se l'area del cilindro raddoppia a parità di pressione e portata?
Idealmente, la forza raddoppia e la velocità si dimezza. Questo scambia forza e velocità anziché creare potenza.
Commenti
Accedi per continuare.
Nessun dato disponibile.