Contents — find the section you need
Lengan ekskavator hidrolik menyendok beberapa ton tanah dan tetap berhenti dengan mulus. Rahasia di balik menghasilkan gaya ratusan kN dari tuas kontrol seukuran jari manusia adalah mekanisme yang mengalirkan oli pada tekanan tinggi dan mengalokasikan aliran secara halus melalui katup. Jika Anda hanya mengingat hidrolik sebagai "motor yang kuat", Anda akan melewatkan pembangkitan panas, kelambatan, kebocoran, dan kesulitan kontrolnya. Memahaminya sebagai robot berarti membaca sumber energi, sirkuit fluida, penghubung mekanis, sensor, dan perangkat lunak kontrol sebagai satu lingkaran tertutup.
 Konteks aktuator hidrolik (ilustrasi konsep)
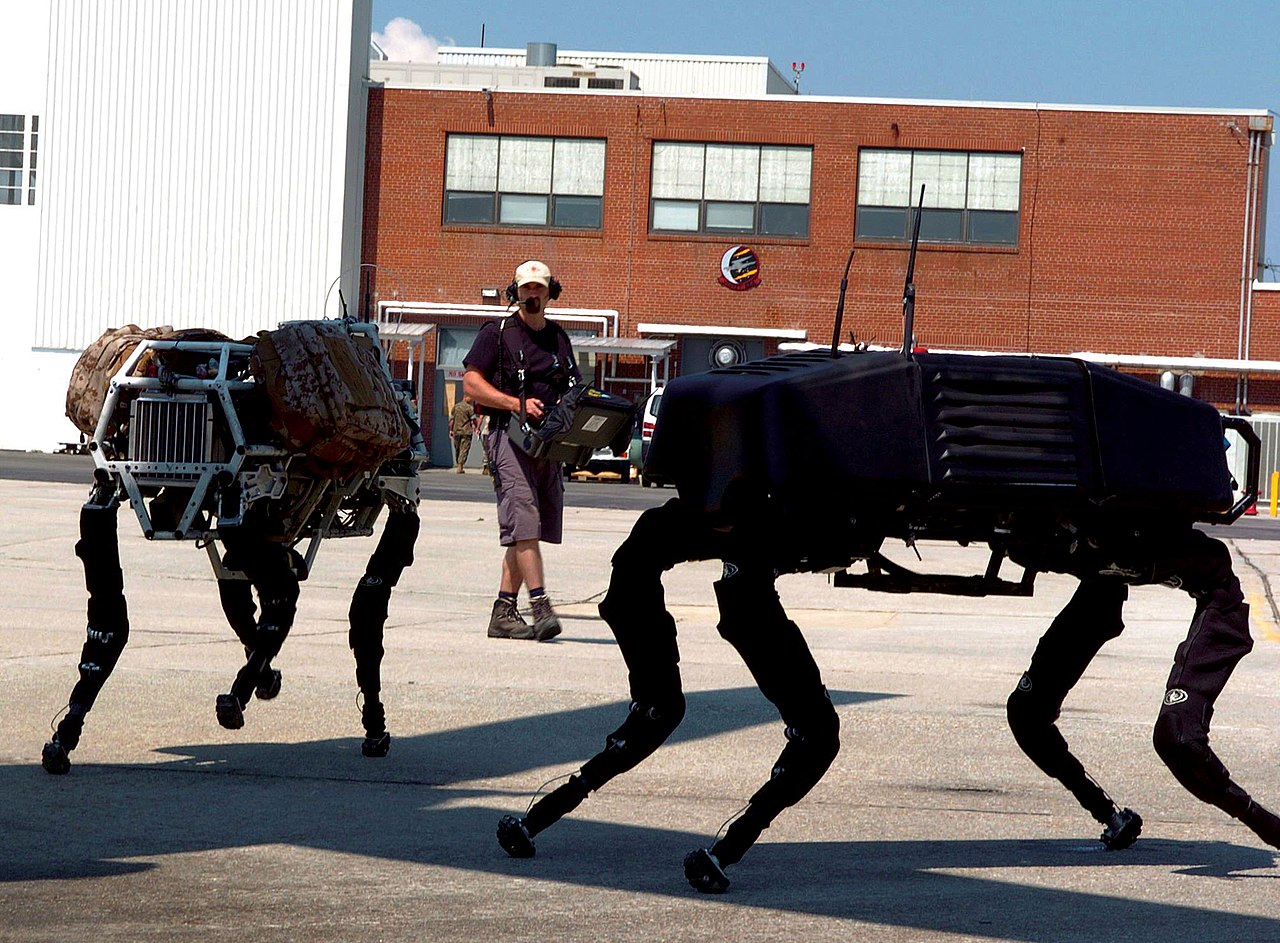 Robot yang digerakkan secara hidrolik di lapangan (BigDog)
Gambar: Ilustrasi konsep ini adalah grafik edukasi Duskcoil (lingkaran putih adalah lokasi sensor kandidat yang menjelaskan, bukan peralatan standar pada model pabrikan tertentu). Foto lapangan adalah Big robot militer anjing (Foto Korps Marinir AS oleh Lance Cpl. M. L. Meier, Domain publik), Wikimedia Commons. Sebuah robot berkaki empat hidrolik yang digerakkan mesin bensin, bukan sirkuit hidrolik mesin konstruksi yang dibahas dalam teks.

Ringkasan 30 Detik
- Berdasarkan prinsip Pascal, tekanan p bekerja pada area silinder A dan mengubahnya menjadi gaya F=pA. Sebagai imbalan atas gaya yang besar, aliran Q menentukan kecepatan.
- Pompa menghasilkan aliran, katup pelepas melindungi batas tekanan, dan katup arah/proporsional mendistribusikan aliran ke setiap aktuator. Tidak mengacaukan tekanan dengan aliran adalah poin kunci pertama.
- Motor dan silinder hidrolik unggul dalam kepadatan daya tinggi dan ketahanan terhadap guncangan, tetapi kehilangan akibat penyempitan dan kenaikan suhu oli mengurangi efisiensi. Untuk elektrifikasi, Kombinasi pompa listrik dan aktuator hidrolik seringkali lebih realistis daripada "mengganti semuanya."
-
Penggabungan sensor tekanan, sensor aliran, sensor posisi silinder, dan IMU memungkinkan estimasi beban, kontrol gaya penggalian, dan prediksi kegagalan. Bandwidth sensor dan kompresibilitas pipa menentukan kinerja loop tertutup.
-
Di lapangan, desain harus mencakup katup pengaman, katup penahan beban, pengaman kegagalan, dan kontrol kontaminasi. Hukum kontrol berkinerja tinggi saja tidak dapat mencegah kecelakaan.
1. Dasar-Dasar Hidrolik: Tekanan Adalah Gaya, Aliran Adalah Kecepatan
Prinsip Pascal menyatakan bahwa tekanan yang diterapkan pada cairan yang terkurung ditransmisikan hampir sama ke segala arah. Dalam silinder ideal,
Dengan tekanan p pada 20 MPa dan luas piston A=0.01\ \mathrm{m^2}, daya dorong teoritis adalah 200 kN. Dengan aliran Q=0.001\ \mathrm{m^3/s}, kecepatannya adalah 0,1 m/s. Dalam Singkatnya: peningkatan gaya membutuhkan area yang besar dan tekanan tinggi, dan peningkatan kecepatan membutuhkan aliran yang besar.
Dengan mengabaikan kerugian, daya masukan sumber hidrolik dan keluaran aktuator berhubungan dengan
Ketika katup mengatur aliran untuk memperlambat aktuator, tekanan berlebih berubah menjadi panas. Pada mesin bergerak yang melakukan beberapa operasi sekaligus, bagaimana Anda mengalokasikan permintaan yang melebihi kapasitas pompa menentukan baik rasa maupun efisiensi bahan bakar.
2. Membaca Sirkuit Khas
Bagaimana jika luas silinder berlipat ganda pada tekanan dan aliran yang sama?
Idealnya, gaya berlipat ganda dan kecepatan setengah. Ini menukar gaya dan kecepatan daripada menciptakan daya.
3. Pompa, Katup, dan Aktuator
Pompa
Pompa roda gigi, baling-baling, dan piston semuanya ada; mesin konstruksi sebagian besar menggunakan pompa piston aksial swash-plate, yang menangani tekanan tinggi dan aliran besar. Pompa perpindahan variabel mengubah sudut swash-plate untuk menyesuaikan pengiriman, mengurangi kehilangan throttling pada beban ringan. Kombinasi kompensasi tekanan (PC), penginderaan beban (LS), dan kontrol elektronik (EHP) memungkinkan mesin meningkatkan aliran hanya ketika benar-benar dibutuhkan.
Katup
Katup kontrol arah mengubah ke mana oli dialirkan, dan katup proporsional terus menerus mengontrol pembukaan spool. Katup servo memiliki Meskipun memiliki bandwidth tinggi, katup proporsional yang kuat sensitif terhadap kontaminasi, sehingga mesin bergerak lebih realistis jika dipasangkan dengan kontrol umpan balik. Katup periksa memblokir aliran balik, dan katup penyeimbang mencegah lengan jatuh karena beratnya sendiri — fungsi keselamatan yang juga perlu ada di luar perangkat lunak.
Aktuator
Silinder menghasilkan gerakan linier, dan motor hidrolik menghasilkan gerakan putar. Torsi motor hidrolik kira-kira
di mana \Delta p adalah tekanan diferensial, D adalah perpindahan, dan \eta_m adalah efisiensi mekanis. Motor putar atau motor penggerak ekskavator membutuhkan desain termal yang meluas hingga ke roda gigi reduksi, rem, dan rangkaian roda gigi planet.
4. Kontrol Loop Tertutup sebagai Robot
Dari input tuas operator u, sinyal merambat melalui pembukaan katup, aliran, kecepatan silinder, hingga posisi ujung penghubung. Model minimal untuk kontrol posisi adalah PID
Namun, dengan memperhitungkan kompresibilitas oli, gesekan, variasi beban, dan zona mati katup, penguatan saja tidak cukup. Struktur umum memberikan aliran yang dibutuhkan di awal, kemudian mengoreksi beban melalui umpan balik tekanan.
Peran sensor diuraikan sebagai berikut:
| Sensor | Estimasi utama | Penggunaan dalam kontrol | Mode kegagalan umum |
|---|---|---|---|
| Sensor tekanan | Tekanan diferensial di kedua ruang silinder | Estimasi gaya dorong/gaya tanah/beban | Pergeseran suhu, pulsasi |
| Sensor magnetostriktif/linier | Posisi batang | Kontrol posisi/kecepatan | Lumpur, air, kekakuan pemasangan |
| Sensor aliran | Aliran aktual di hilir katup | Kontrol kecepatan, diagnosis kebocoran | Efek viskositas dan gelembung |
| IMU | Sikap boom/kendaraan | Kompensasi getaran, lintasan penggalian | Memisahkan gravitasi dari percepatan |
| Sensor gaya/torsi | Gaya reaksi bucket | Kontrol kontak/genggaman | Beban benturan, kelebihan beban |
Pada ekskavator hidrolik, posisi boom, lengan, dan silinder bucket digabungkan dengan IMU kendaraan, dan posisi ujung bucket dihitung melalui kinematika maju. Dengan sudut penghubung \boldsymbol{q} dan Jacobian J(\boldsymbol{q}), kecepatan ujung bucket adalah
Dalam penelitian yang memperkirakan gaya reaksi tanah dari tekanan dan mempertahankan gaya penggalian target konstan, kelebihan beban dapat ditekan bahkan ketika kekerasan tanah berubah.
5. Memperkirakan Efisiensi dan Pembangkitan Panas
Efisiensi keseluruhan sistem hidrolik adalah hasil perkalian efisiensi masing-masing pompa, katup, perpipaan, dan aktuator. Jika tekanan keluaran pompa adalah 25 MPa dan aliran adalah 200 L/menit, daya hidrolik masukan adalah
Jika daya keluaran mekanis adalah 60 kW, kira-kira 72% adalah kerja yang bermanfaat; sisanya berubah menjadi kenaikan suhu oli, gesekan, dan kebocoran. Ketika beban panas melebihi kapasitas pendingin, viskositas turun, kebocoran internal meningkat, dan lingkaran umpan balik positif mendorong efisiensi semakin menurun.
Karena viskositas cairan hidrolik bervariasi dengan suhu, pemilihan perlu mempertimbangkan lebih dari sekadar grade ISO VG — kemampuan mengalir saat start dingin, material segel, ukuran mesh filter, dan kontaminasi kelembaban semuanya penting. Mengelola kode kebersihan (ISO 4406) dan menjaga agar kontaminan tidak masuk selama penggantian oli adalah cara termurah untuk mengurangi tingkat kegagalan.
6. Contoh Nyata pada Mesin Konstruksi dan Pertanian
Ekskavator hidrolik Komatsu dan Caterpillar mengintegrasikan kontrol kecepatan mesin, pengiriman pompa, dan pembukaan katup untuk menekan konsumsi bahan bakar sesuai dengan beban penggalian. Spesifikasi kontrol mesin menggunakan GNSS, IMU, dan posisi silinder untuk menampilkan dan membatasi ujung bucket terhadap permukaan desain, menggantikan perasaan operator ahli dengan geometri dan sensor.
Traktor Kubota dan Yanmar menggunakan silinder pengangkat sambungan tiga titik dan sensor tarikan untuk menyesuaikan kedalaman implement. Sebagai respons terhadap resistensi pengolahan tanah. Karena tanah bervariasi dari satu tempat ke tempat lain pada mesin pertanian, kontrol gaya/posisi campuran lebih efektif daripada kontrol posisi tetap saja.
Bagian yang menarik dari sistem hidrolik adalah prinsip yang sama mendapatkan "nuansa" yang berbeda pada mesin yang berbeda. Ekskavator memprioritaskan guncangan dan aliran besar, traktor memprioritaskan traksi kecepatan rendah dan penyesuaian halus, dan lengan robot memprioritaskan gesekan rendah dan bandwidth tinggi. Bahkan dengan kapasitas pompa, karakteristik katup, dan periode kontrol yang identik, jawaban optimal bergeser sesuai dengan tujuan mesin.
7. Konversi Elektro-Hidraulik dan Penelitian Terkini
-
Pengukuran independen: Mengontrol inlet dan outlet setiap katup secara independen mengurangi kehilangan akibat penyempitan, hanya memberikan tekanan pompa ke aktuator yang membutuhkannya.
-
Aktuator Elektro-Hidraulik (EHA): Menempatkan motor dan pompa kecil di setiap silinder mengurangi panjang pipa dan katup pusat, memungkinkan regenerasi lokal dan modularitas.
-
Hibrida hidrolik: Menyimpan energi deselerasi dalam sebuah Akumulator dan penggunaannya kembali selama penurunan boom atau penghentian ayunan. Kepadatan daya lebih tinggi daripada baterai, tetapi dengan waktu penyimpanan yang lebih singkat.
-
Estimasi beban berbasis pembelajaran: Memperkirakan jenis tanah atau muatan dari tekanan, perintah katup, IMU, dan rekaman kamera kerja. Monitor yang kembali ke keadaan aman di luar distribusi pelatihan sangat penting.
-
Perawatan prediktif: Belajar dari data deret waktu partikulat oli, pulsasi pompa, dan keterlambatan respons katup untuk menandai penyumbatan filter atau keausan segel sebelum berhenti.
Saat mengevaluasi elektrifikasi, bandingkan tidak hanya kapasitas baterai tetapi juga output puncak, pendinginan, regenerasi, kinerja cuaca dingin, infrastruktur pengisian daya, dan masa pakai aktuator hidrolik. Bahkan setelah beralih sepenuhnya ke tenaga listrik, jika mekanisme yang menghasilkan gaya lengan masih hidrolik, kebersihan cairan dan tindakan pencegahan kebocoran tetap diperlukan.
8. Desain Keselamatan dan Pemecahan Masalah
Tekanan hidrolik tetap tersimpan dalam akumulator bahkan setelah mesin berhenti. Sebelum melakukan servis, buang tekanan sisa sesuai prosedur yang ditentukan. dan pasang penyangga mekanis untuk mencegah kebocoran. Mencari kebocoran lubang kecil pada selang secara manual berbahaya — oli bertekanan tinggi dapat menembus kulit. Katup pengaman, katup penahan beban, katup pengaman selang pecah, dan penghenti darurat semuanya harus memiliki redundansi mekanis.
Untuk mempersempit penyebab dari gejala, ukur dalam urutan ini:
-
Level oli tangki, kontaminasi, gelembung, suhu.
-
Vakum masuk dan tekanan keluar pompa, dibandingkan dengan titik setel.
-
Nilai perintah katup dibandingkan dengan aliran aktual, kemacetan/zona mati spul.
-
Konsistensi antara tekanan kedua ruang silinder dan sensor posisi.
-
Gangguan sambungan mekanis, keausan pin, perubahan beban eksternal.
Bahkan gejala "tenaga tidak cukup" dapat berasal dari keausan pompa, pengaturan katup pelepas, kebocoran internal, saturasi sensor, atau penguatan kontrol — salah satunya. Jangan menilai dari satu pengukur tekanan; pendekatan dasarnya adalah mengambil keseimbangan energi dari masuk ke keluar.
Ringkasan: Robot Hidrolik Adalah Sistem Terkoordinasi dari Fluida dan Perangkat Lunak
Sistem hidrolik Sistem hidrolik adalah sistem terdistribusi di mana tekanan mengatur gaya, aliran mengatur kecepatan, katup mengatur alokasi, dan sensor mengatur estimasi keadaan. Kepadatan daya yang tinggi dan ketahanan terhadap guncangan membuat hidrolik tetap kuat hingga saat ini di ekskavator, traktor, pesawat terbang, dan robot bedah. Di sisi lain, pembangkitan panas, kebocoran, kompresibilitas, dan kontaminasi membatasi kontrol dan masa pakai.
Saat membaca tentang mesin baru, ada baiknya memeriksa: (1) berapa MPa dan L/min yang disuplai pompa, (2) seberapa besar katup mengatur aliran, (3) sensor mana yang memperkirakan gaya dan posisi, dan (4) elemen mekanis mana yang mengembalikan sistem ke keadaan aman jika terjadi kegagalan. Dengan keempat poin ini, berita tentang elektrifikasi atau kontrol AI dapat dievaluasi termasuk batasan fisik hidrolik dan biaya implementasinya.
Bagaimana jika luas silinder berlipat ganda pada tekanan dan aliran yang sama?
Idealnya, gaya berlipat ganda dan kecepatan setengah. Ini menukar gaya dan kecepatan daripada menciptakan daya.
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.