Contents — find the section you need
Le bras d'une pelle hydraulique soulève plusieurs tonnes de terre et s'arrête en douceur. Le secret de la génération d'une force de plusieurs centaines de kN à partir d'un levier de commande de la taille d'un doigt réside dans un mécanisme qui fait circuler l'huile à haute pression et répartit finement le débit grâce à des vannes. Si l'on considère l'hydraulique comme un simple « moteur puissant », on oublie la chaleur dégagée, le temps de réponse, les fuites et la complexité de sa commande. L'appréhender comme un robot implique de considérer la source d'énergie, le circuit hydraulique, la liaison mécanique, les capteurs et le logiciel de commande comme un système en boucle fermée.
 Contexte de l'actionneur hydraulique (illustration conceptuelle)
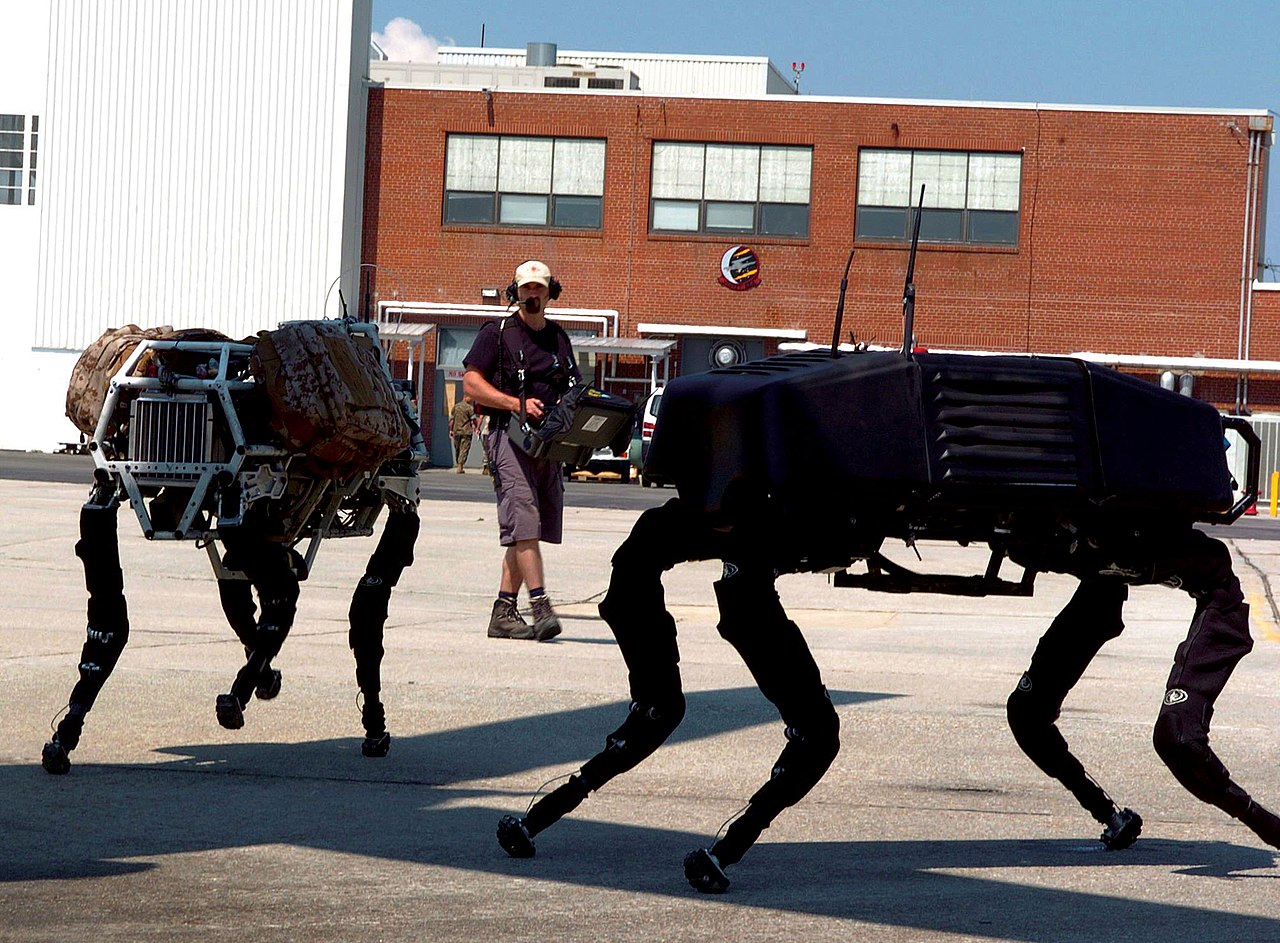 Un robot à actionnement hydraulique sur le terrain (BigDog)
Image : L'illustration conceptuelle est un graphique pédagogique de Duskcoil (les cercles blancs représentent des emplacements de capteurs potentiels, non standard sur un modèle spécifique du constructeur). La photo de terrain est Big robots militaires chiens (photo du Corps des Marines des États-Unis par le caporal M. L. Meier, domaine public), Wikimedia Commons. Il s'agit d'un quadrupède hydraulique représentatif entraîné par un moteur à essence, et non des circuits hydrauliques de machines de construction abordés dans le texte.

Résumé en 30 secondes
-
Selon le principe de Pascal, la pression p agit sur la surface du cylindre A et se convertit en force F=pA. En échange d'une force importante, le débit Q détermine la vitesse.
-
La pompe génère le débit, la soupape de décharge protège la pression maximale et les distributeurs/distributeurs proportionnels répartissent le débit vers chaque actionneur. Il est essentiel de ne pas confondre pression et débit.
-
Les moteurs et vérins hydrauliques excellent en termes de densité de puissance élevée et de résistance aux chocs, mais les pertes par étranglement et l'élévation de température de l'huile réduisent leur rendement. Pour l'électrification, une solution hybride de Une pompe électrique associée à des actionneurs hydrauliques est souvent plus réaliste qu'un remplacement complet.
-
La fusion de capteurs de pression, de débit, de position de vérin et d'une centrale inertielle (IMU) permet l'estimation de la charge, le contrôle de la force d'excavation et la prédiction des pannes. La bande passante des capteurs et la compressibilité de la tuyauterie déterminent les performances en boucle fermée.
-
Sur le terrain, la conception doit inclure des soupapes de sécurité, des vannes de maintien de charge, des dispositifs de sécurité intégrés et un contrôle de la contamination. Une loi de commande performante ne peut à elle seule prévenir les accidents.
1. Les bases de l'hydraulique : La pression est une force, le débit est une vitesse
Le principe de Pascal stipule que la pression appliquée à un liquide confiné se transmet presque intégralement dans toutes les directions. Dans un vérin idéal,
Avec une pression p de 20 MPa et une surface de piston A=0.01\ \mathrm{m^2}, la poussée théorique est de 200 kN. Avec un débit Q=0.001\ \mathrm{m^3/s}, la vitesse est de 0,1 m/s. En résumé : augmenter la force nécessite un débit important. La surface et la haute pression, ainsi que l'augmentation de la vitesse, nécessitent un débit important.
En négligeant les pertes, la puissance d'entrée de la source hydraulique et la puissance de sortie de l'actionneur sont liées par la relation suivante :
Lorsqu'une vanne réduit le débit pour ralentir l'actionneur, la pression excédentaire se transforme en chaleur. Sur les machines mobiles effectuant plusieurs opérations simultanément, la manière dont vous répartissez la demande excédant le débit de la pompe détermine à la fois le comportement et la consommation de carburant.
2. Lecture d'un circuit typique
Figure 1 — La pompe génère un débit, le distributeur proportionnel le distribue au cylindre et l'huile de retour retourne au réservoir. La soupape de décharge est une soupape de sécurité qui libère l'huile dans le réservoir une fois la pression atteinte. La pression est dépassée.
L'huile puisée dans le réservoir est mise sous pression par la pompe et retourne après avoir traversé un filtre, une vanne de régulation et un actionneur. L'huile n'est pas un corps parfaitement rigide : les tuyauteries et les flexibles se dilatent et des bulles s'y mélangent. Par conséquent, la fermeture brutale d'une vanne provoque un coup de bélier, engendrant des pics de pression et des vibrations. Les orifices, les accumulateurs et la régulation par rampe permettent de contrôler la réponse transitoire.
3. Pompes, vannes et actionneurs
Pompes
Il existe des pompes à engrenages, à palettes et à pistons ; les engins de chantier utilisent principalement des pompes à pistons axiaux à plateau oscillant, capables de gérer des pressions élevées et des débits importants. Une pompe à cylindrée variable modifie l'angle du plateau oscillant pour ajuster le débit, réduisant ainsi les pertes par étranglement à faible charge. La combinaison de la compensation de pression (PC), de la détection de charge (LS) et de la commande électronique (EHP) permet à la machine d'augmenter le débit uniquement lorsque cela est nécessaire.
Vannes
Une vanne de régulation directionnelle modifie le sens de circulation de l'huile, tandis qu'une vanne proportionnelle assure une régulation continue. Ouverture du tiroir. Les servovalves offrent une large bande passante, mais sont sensibles à la contamination. C'est pourquoi, sur les machines mobiles, il est plus réaliste d'associer une vanne proportionnelle robuste à une commande par rétroaction. Un clapet anti-retour empêche le reflux, et une vanne d'équilibrage empêche la flèche de s'affaisser sous son propre poids — des fonctions de sécurité qui doivent également être gérées en dehors du logiciel.
Actionneurs
Un vérin produit un mouvement linéaire, et un moteur hydraulique un mouvement rotatif. Le couple d'un moteur hydraulique est approximativement :
où \Delta p représente la pression différentielle, D le déplacement et \eta_m le rendement mécanique. Le moteur de rotation ou de translation d'une pelle hydraulique nécessite une conception thermique prenant en compte l'ensemble du réducteur, du frein et du train épicycloïdal.
4. Commande en boucle fermée pour un robot
À partir de l'actionnement du levier de l'opérateur (u), le signal se propage à travers l'ouverture de la vanne, le débit, la vitesse du vérin, jusqu'à la position de l'extrémité de la liaison. Le minimum Le modèle de contrôle de position est le PID.
Cependant, en tenant compte de la compressibilité de l'huile, du frottement, des variations de charge et de la zone morte de la vanne, les gains seuls ne suffisent pas. Une structure commune fournit le débit requis en amont, puis corrige la charge par rétroaction de pression.
Le rôle des capteurs se répartit comme suit :
| Capteur | Estimation principale | Utilisation dans le contrôle | Mode de défaillance courant |
|---|---|---|---|
| Capteur de pression | Pression différentielle entre les deux chambres du vérin | Estimation de la poussée/force au sol/charge | Dérive thermique, pulsations |
| Capteur magnétostrictif/linéaire | Position de la tige | Contrôle de position/vitesse | Boue, eau, rigidité du montage |
| Capteur de débit | Débit réel en aval de la vanne | Contrôle de vitesse, diagnostic de fuites | Effets de la viscosité et des bulles |
| IMU | Attitude du bras/véhicule | Compensation des vibrations, trajectoire de creusement | Séparation de la gravité et de l'accélération |
| Capteur de force/couple | Force de réaction du godet | Contrôle du contact/de la préhension | Impact Charges, surcharge |
Dans une pelle hydraulique, les positions des vérins de flèche, de bras et de godet sont fusionnées avec celles de l'IMU du véhicule, et la position de l'extrémité du godet est calculée par cinématique directe. Avec des angles de liaison \boldsymbol{q} et un jacobien J(\boldsymbol{q}), la vitesse de l'extrémité est :
Dans les recherches qui estiment la force de réaction du sol à partir de la pression et maintiennent une force d'excavation cible constante, la surcharge peut être supprimée même lorsque la dureté du sol varie.
5. Estimation du rendement et de la génération de chaleur
Le rendement global du système hydraulique est le produit des rendements individuels de la pompe, des vannes, de la tuyauterie et de l'actionneur. Si la pression de sortie de la pompe est de 25 MPa et le débit de 200 L/min, la puissance hydraulique d'entrée est :
Si la puissance mécanique est de 60 kW, environ 72 % est du travail utile ; le reste se traduit par une élévation de température de l'huile, des frottements et… Fuites. Lorsque la charge thermique dépasse la capacité du refroidisseur, la viscosité diminue, les fuites internes augmentent et une boucle de rétroaction positive réduit encore davantage l'efficacité.
La viscosité du fluide hydraulique variant avec la température, le choix du fluide doit prendre en compte plus que la seule norme ISO VG : la fluidité à froid, le matériau des joints, la granulométrie du filtre et la contamination par l'humidité sont autant de facteurs importants. Le respect des normes de propreté (ISO 4406) et l'élimination des contaminants lors des vidanges d'huile constituent la solution la plus économique pour réduire le taux de panne.
6. Exemples concrets dans le secteur des engins de construction et agricoles
Les pelles hydrauliques Komatsu et Caterpillar intègrent la commande du régime moteur, du débit de la pompe et de l'ouverture des vannes afin de limiter la consommation de carburant en fonction de la charge d'excavation. Les spécifications de commande de la machine utilisent le GNSS, l'IMU et la position des vérins pour afficher et contraindre la pointe du godet par rapport à une surface de conception, remplaçant ainsi le ressenti de l'opérateur expert par la géométrie et les capteurs.
Les tracteurs Kubota et Yanmar utilisent le vérin de relevage du relevage trois points et un capteur d'effort pour ajuster la profondeur de travail en fonction de la résistance au travail du sol. La nature du sol variant d'un endroit à l'autre… Dans le domaine des machines agricoles, la commande mixte force/position est plus efficace que la commande à position fixe seule.
L'intérêt des systèmes hydrauliques réside dans le fait qu'un même principe se traduit différemment selon les machines. Une pelle hydraulique privilégie l'absorption des chocs et un débit important, un tracteur la traction à basse vitesse et un réglage précis, tandis qu'un bras robotisé privilégie un faible frottement et une large bande passante. Même avec une capacité de pompe, des caractéristiques de tiroir de distributeur et une période de commande identiques, la solution optimale varie en fonction de l'usage de la machine.
7. Conversion électrohydraulique et recherches actuelles
-
Dosage indépendant : La commande indépendante de l'entrée et de la sortie de chaque distributeur réduit les pertes par étranglement, en fournissant la pression de la pompe uniquement à l'actionneur qui en a besoin.
-
Actionneurs électrohydrauliques (EHA) : L'intégration d'un moteur et d'une petite pompe à chaque vérin réduit la longueur des canalisations et le nombre de distributeurs centraux, permettant une régénération locale et une modularité accrue.
-
Hybrides hydrauliques : Stockage de l'énergie de décélération dans un accumulateur et sa réutilisation lors de la descente de la flèche ou de l'arrêt de la rotation. Densité énergétique supérieure à celle d'une batterie, mais autonomie réduite.
-
Estimation de charge basée sur l'apprentissage : Estimation du type de sol ou de la charge utile à partir de la pression, des commandes des vannes, de l'IMU et des images de la caméra de travail. Un système de surveillance qui revient à un état sûr en dehors de la zone de distribution d'apprentissage est essentiel.
-
Maintenance prédictive : Apprentissage à partir des données temporelles des particules d'huile, des pulsations de la pompe et du temps de réponse des vannes pour détecter le colmatage du filtre ou l'usure des joints avant un arrêt.
Lors de l'évaluation de l'électrification, il convient de comparer non seulement la capacité de la batterie, mais aussi la puissance de pointe, le refroidissement, la régénération, les performances par temps froid, l'infrastructure de recharge et la durée de vie de l'actionneur hydraulique. Même après une conversion complète à l'électrique, si le mécanisme générant la force du bras reste hydraulique, la propreté du fluide et les mesures anti-fuites demeurent indispensables.
8. Conception de sécurité et dépannage
La pression hydraulique reste stockée dans un accumulateur même après l'arrêt du moteur. Avant toute intervention, purgez la pression résiduelle conformément à la procédure spécifiée et installez des supports mécaniques pour éviter toute chute. Recherche d'un tuyau Une fuite, même minime, manipulée manuellement est dangereuse : l’huile sous haute pression peut pénétrer la peau. Les soupapes de sécurité, les soupapes de maintien de charge, les vannes anti-éclatement de flexible et les arrêts d’urgence doivent tous être mécaniquement redondants.
Pour identifier la cause d’un symptôme, effectuez les mesures suivantes dans l’ordre :
-
Niveau d’huile du réservoir, contamination, bulles, température.
-
Dépression à l’entrée et pression à la sortie de la pompe par rapport à la consigne.
-
Valeur de commande de la vanne par rapport au débit réel, blocage/zone morte du tiroir.
-
Cohérence entre la pression dans les deux chambres du vérin et la valeur du capteur de position.
-
Interférences dans la tringlerie mécanique, usure des axes, variations de la charge externe.
Même le symptôme « force insuffisante » peut provenir de l’usure de la pompe, du réglage de la soupape de décharge, d’une fuite interne, de la saturation du capteur ou du gain de contrôle ; n’importe lequel de ces éléments peut être en cause. Ne vous fiez pas à un seul manomètre ; l’approche fondamentale consiste à calculer le bilan énergétique de l’entrée à la sortie.
Résumé : Un robot hydraulique est un système coordonné de fluide et de logiciel
Un système hydraulique est un système distribué dans lequel la pression gère la force et le débit la pression. La vitesse, la répartition de la puissance et les capteurs assurent l'estimation de l'état du système hydraulique. La forte densité de puissance et la résistance aux chocs garantissent la robustesse des systèmes hydrauliques actuels, utilisés notamment dans les excavatrices, les tracteurs, les aéronefs et les robots chirurgicaux. En revanche, la génération de chaleur, les fuites, la compressibilité et la contamination limitent le contrôle et la durée de vie.
Lors de la lecture d'informations sur une nouvelle machine, il est important de vérifier : (1) la pression (MPa) et le débit (L/min) fournis par la pompe, (2) le degré de régulation des vannes, (3) les capteurs qui estiment la force et la position, et (4) l'élément mécanique qui ramène le système à un état sûr en cas de panne. Ces quatre points permettent d'évaluer les nouveautés concernant l'électrification ou le contrôle par IA, ainsi que les limites physiques et le coût de mise en œuvre des systèmes hydrauliques.
Que se passe-t-il si la surface du cylindre double à pression et débit constants ?
Idéalement, la force double et la vitesse est divisée par deux. Il s'agit d'un échange de force et de vitesse plutôt que d'une création de force et de vitesse. Puissance.
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.