Contents — find the section you need
El brazo de una excavadora hidráulica puede remover varias toneladas de tierra y detenerse con suavidad. El secreto para generar cientos de kN de fuerza con una palanca de control del tamaño de un dedo reside en un mecanismo que hace circular aceite a alta presión y distribuye con precisión el flujo mediante válvulas. Si se piensa en la hidráulica simplemente como un "motor potente", se pasan por alto su generación de calor, retardo, fugas y dificultad de control. Entenderla como un robot implica interpretar la fuente de energía, el circuito de fluidos, el mecanismo, los sensores y el software de control como un único circuito cerrado.
 Contexto del actuador hidráulico (ilustración conceptual)
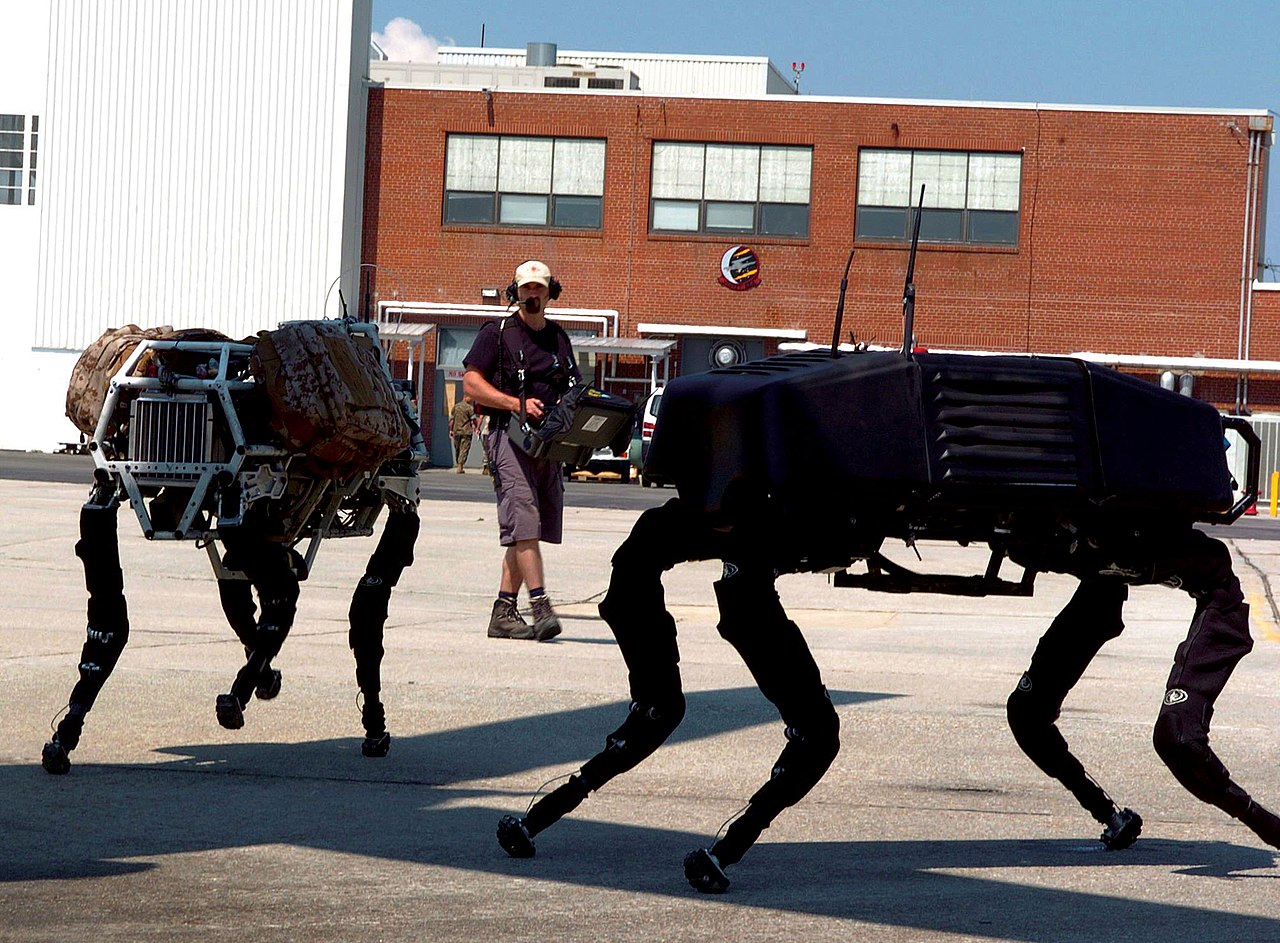 Un robot accionado hidráulicamente en el campo (BigDog)
Imagen: La ilustración conceptual es un gráfico educativo de Duskcoil (los círculos blancos son ubicaciones de sensores candidatas explicativas, no equipamiento estándar en un modelo específico del fabricante). La foto de campo es Big robots militares con forma de perro (foto del Cuerpo de Marines de EE. UU. por el cabo primero M. L. Meier, dominio público), Wikimedia Commons. Representa un cuadrúpedo hidráulico con motor de gasolina, no los circuitos hidráulicos de maquinaria de construcción que se describen en el texto.

Resumen de 30 segundos
- Según el principio de Pascal, la presión p actúa sobre el área del cilindro A y la convierte en fuerza F=pA. A cambio de una gran fuerza, el caudal Q determina la velocidad.
- La bomba genera el caudal, la válvula de alivio protege el límite de presión y las válvulas direccionales/proporcionales distribuyen el caudal a cada actuador. No confundir presión con caudal es el primer punto clave.
-
Los motores y cilindros hidráulicos destacan por su alta densidad de potencia y resistencia a los golpes, pero las pérdidas por estrangulamiento y el aumento de la temperatura del aceite reducen su eficiencia. Para la electrificación, una combinación de bomba eléctrica y actuadores hidráulicos suele ser más realista que reemplazarlo todo.
-
La fusión de sensores de presión, caudal, posición del cilindro y una IMU permite estimar la carga, controlar la fuerza de excavación y predecir fallos. El ancho de banda del sensor y la compresibilidad de la tubería determinan el rendimiento del sistema en bucle cerrado.
-
En campo, el diseño debe incluir válvulas de seguridad, válvulas de retención de carga, sistemas de seguridad contra fallos y control de la contaminación. Una ley de control de alto rendimiento por sí sola no puede prevenir accidentes.
1. Fundamentos de la hidráulica: La presión es fuerza, el caudal es velocidad
El principio de Pascal establece que la presión aplicada a un líquido confinado se transmite casi por igual en todas las direcciones. En un cilindro idealizado,
Con una presión p de 20 MPa y un área de pistón A=0.01\ \mathrm{m^2}, el empuje teórico es de 200 kN. Con un caudal Q=0.001\ \mathrm{m^3/s}, la velocidad es de 0,1 m/s. En resumen: aumentar la fuerza requiere una gran área y alta presión, y aumentar la velocidad requiere un gran caudal.
Ignorando las pérdidas, la potencia de entrada de la fuente hidráulica y la salida del actuador se relacionan mediante:
Cuando una válvula regula el caudal para ralentizar el actuador, el exceso de presión se convierte en calor. En máquinas móviles que realizan varias operaciones simultáneamente, la forma en que se distribuye la demanda que excede el caudal de la bomba determina tanto la sensación de funcionamiento como el ahorro de combustible.
2. Lectura de un circuito típico
Figura 1 — La bomba genera el flujo, la válvula direccional proporcional lo distribuye a El cilindro y el aceite de retorno regresan al tanque. La válvula de alivio es una válvula de seguridad que descarga el aceite al tanque una vez que se supera la presión establecida.
El aceite extraído del tanque es presurizado por la bomba y regresa después de pasar por un filtro, una válvula de control y un actuador. El aceite no es un cuerpo rígido perfecto: las tuberías y mangueras se expanden y se mezclan burbujas. Como resultado, el cierre brusco de una válvula provoca el golpe de ariete, produciendo picos de presión y vibraciones. Los orificios, acumuladores y el control de rampa modelan la respuesta transitoria.
3. Bombas, Válvulas y Actuadores
Bombas
Existen bombas de engranajes, de paletas y de pistón; la maquinaria de construcción utiliza principalmente bombas axiales de pistón con plato oscilante, que manejan alta presión y gran caudal. Una bomba de desplazamiento variable cambia el ángulo del plato oscilante para ajustar el caudal, reduciendo la pérdida por estrangulamiento bajo carga ligera. La combinación de compensación de presión (PC), detección de carga (LS) y control electrónico (EHP) permite a la máquina aumentar el caudal. Solo cuando sea realmente necesario.
Válvulas
Una válvula direccional cambia la dirección del flujo de aceite, y una válvula proporcional controla continuamente la apertura del carrete. Las servoválvulas tienen un ancho de banda elevado, pero son sensibles a la contaminación, por lo que las máquinas móviles suelen combinar una válvula proporcional robusta con control de retroalimentación. Una válvula de retención bloquea el reflujo, y una válvula de contrapeso evita que la pluma caiga por su propio peso; funciones de seguridad que también deben existir fuera del software.
Actuadores
Un cilindro produce movimiento lineal, y un motor hidráulico produce movimiento rotatorio. El par de un motor hidráulico es aproximadamente:
donde \Delta p es la presión diferencial, D es el desplazamiento y \eta_m es la eficiencia mecánica. El motor de giro o de traslación de una excavadora requiere un diseño térmico que abarque todo el engranaje reductor, el freno y el tren de engranajes planetarios.
4. Control de bucle cerrado como robot
Desde el La señal de entrada de la palanca del operador (u) se propaga a través de la apertura de la válvula, el flujo y la velocidad del cilindro hasta la posición de la punta del bielón. El modelo mínimo para el control de posición es el PID.
Sin embargo, al considerar la compresibilidad del aceite, la fricción, la variación de carga y la zona muerta de la válvula, las ganancias por sí solas no son suficientes. Una estructura común anticipa el flujo requerido y luego corrige la carga mediante retroalimentación de presión.
Las funciones de los sensores se desglosan de la siguiente manera:
| Sensor | Estimación principal | Uso en el control | Modo de fallo común |
|---|---|---|---|
| Sensor de presión | Presión diferencial entre ambas cámaras del cilindro | Estimación de empuje/fuerza de suelo/carga | Deriva de temperatura, pulsación |
| Sensor magnetostrictivo/lineal | Posición del vástago | Control de posición/velocidad | Lodo, agua, rigidez de montaje |
| Sensor de flujo | Flujo real aguas abajo de la válvula | Control de velocidad, diagnóstico de fugas | Efectos de viscosidad y burbujas |
| IMU | Actitud de la pluma/vehículo | Compensación de vibraciones, trayectoria de excavación | Separación de la gravedad de la aceleración |
Sensor de fuerza/torque | Fuerza de reacción de la cuchara | Control de contacto/agarre | Cargas de impacto, sobrecarga |
En una excavadora hidráulica, las posiciones de la pluma, el brazo y el cilindro de la cuchara se fusionan con la IMU del vehículo, y la posición de la punta de la cuchara se calcula mediante cinemática directa. Con los ángulos de enlace \boldsymbol{q} y el jacobiano J(\boldsymbol{q}), la velocidad de la punta es:
En investigaciones que estiman la fuerza de reacción del suelo a partir de la presión y mantienen constante una fuerza de excavación objetivo, la sobrecarga puede suprimirse incluso cuando cambia la dureza del terreno.
5. Estimación de la eficiencia y la generación de calor
La eficiencia global del sistema hidráulico es el producto de las eficiencias individuales de la bomba, las válvulas, las tuberías y el actuador. Si la presión de salida de la bomba es de 25 MPa y el caudal es de 200 L/min, la potencia hidráulica de entrada es:
Si la potencia mecánica es de 60 kW, aproximadamente el 72 % es trabajo útil; el resto se convierte en aumento de la temperatura del aceite, fricción y fugas. Cuando la carga térmica supera la capacidad del enfriador, la viscosidad disminuye, las fugas internas aumentan y un ciclo de retroalimentación positiva reduce aún más la eficiencia.
Dado que la viscosidad del fluido hidráulico varía con la temperatura, la selección debe tener en cuenta más que solo el grado ISO VG: la fluidez en arranque en frío, el material del sello, el tamaño de la malla del filtro y la contaminación por humedad son factores importantes. Gestionar el código de limpieza (ISO 4406) y evitar la entrada de contaminantes durante los cambios de aceite es la forma más económica de reducir la tasa de fallas.
6. Ejemplos reales en maquinaria de construcción y agrícola
Las excavadoras hidráulicas Komatsu y Caterpillar integran el control de la velocidad del motor, el caudal de la bomba y la apertura de válvulas para mantener el consumo de combustible en línea con la carga de excavación. Las especificaciones de control de la máquina utilizan GNSS, IMU y la posición del cilindro para visualizar y limitar la punta de la cuchara contra una superficie de diseño, reemplazando la percepción del operador experto con geometría y precisión. Sensores.
Los tractores Kubota y Yanmar utilizan el cilindro de elevación del enganche de tres puntos y un sensor de tiro para ajustar la profundidad del implemento en función de la resistencia del laboreo. Dado que el suelo varía de un lugar a otro en la maquinaria agrícola, el control combinado de fuerza y posición es más eficaz que el control de posición fija únicamente.
Lo interesante de los sistemas hidráulicos es que el mismo principio adquiere un carácter diferente en distintas máquinas. Una excavadora prioriza la absorción de impactos y un gran caudal, un tractor prioriza la tracción a baja velocidad y el ajuste preciso, y un brazo robótico prioriza la baja fricción y un gran ancho de banda. Incluso con la misma capacidad de bomba, características de la válvula y periodo de control, la solución óptima cambia según el propósito de la máquina.
7. Conversión electrohidráulica e investigación actual
-
Medición independiente: Controlar la entrada y la salida de cada válvula de forma independiente reduce las pérdidas por estrangulamiento, suministrando presión de la bomba solo al actuador que la necesita.
-
Actuadores electrohidráulicos (EHA): Colocar un motor y una pequeña bomba en cada cilindro reduce la longitud de las tuberías. y válvulas centrales, que permiten la regeneración local y la modularidad.
-
Híbridos hidráulicos: Almacenan la energía de desaceleración en un acumulador y la reutilizan durante el descenso de la pluma o la parada de giro. Mayor densidad de potencia que una batería, pero con un tiempo de retención más corto.
-
Estimación de carga basada en aprendizaje: Estiman el tipo de suelo o la carga útil a partir de la presión, los comandos de las válvulas, la IMU y las imágenes de la cámara de trabajo. Es esencial un monitor que vuelva a un estado seguro fuera de la distribución de entrenamiento.
-
Mantenimiento predictivo: Aprenden de los datos de series temporales de partículas de aceite, pulsación de la bomba y retardo de respuesta de las válvulas para detectar la obstrucción del filtro o el desgaste de los sellos antes de una parada.
Al evaluar la electrificación, compare no solo la capacidad de la batería, sino también la potencia máxima, la refrigeración, la regeneración, el rendimiento en clima frío, la infraestructura de carga y la vida útil del actuador hidráulico. Incluso después de la transición completa a la energía eléctrica, si el mecanismo que genera la fuerza del brazo sigue siendo hidráulico, se mantienen la limpieza del fluido y las medidas de prevención de fugas.
8. Diseño de seguridad y Solución de problemas
La presión hidráulica se almacena en un acumulador incluso después de que el motor se detiene. Antes de realizar el mantenimiento, libere la presión residual según el procedimiento especificado y coloque soportes mecánicos para evitar caídas. Buscar manualmente una pequeña fuga en una manguera es peligroso, ya que el aceite a alta presión puede penetrar la piel. Las válvulas de seguridad, las válvulas de retención de carga, las válvulas de rotura de manguera y las paradas de emergencia deben contar con redundancia mecánica.
Para identificar la causa a partir de un síntoma, realice las siguientes mediciones:
-
Nivel de aceite del tanque, contaminación, burbujas, temperatura.
-
Vacío de entrada y presión de salida de la bomba, en comparación con el punto de ajuste.
-
Valor de comando de la válvula en comparación con el caudal real, atascamiento/zona muerta del carrete.
-
Consistencia entre la presión de ambas cámaras del cilindro y el sensor de posición.
-
Interferencia en el varillaje mecánico, desgaste del pasador, cambios en la carga externa.
Incluso el síntoma de "fuerza insuficiente" puede deberse al desgaste de la bomba, el ajuste de la válvula de alivio, fugas internas, saturación del sensor o ganancia de control; cualquiera de estas causas. No se guíe por un solo síntoma. Manómetro; el enfoque básico consiste en tomar el balance energético desde la entrada hasta la salida.
Resumen: Un robot hidráulico es un sistema coordinado de fluidos y software
Un sistema hidráulico es un sistema distribuido en el que la presión controla la fuerza, el flujo controla la velocidad, las válvulas controlan la distribución y los sensores controlan la estimación del estado. La alta densidad de potencia y la resistencia a los golpes mantienen la robustez de la hidráulica actual en excavadoras, tractores, aeronaves y robots quirúrgicos. Por otro lado, la generación de calor, las fugas, la compresibilidad y la contaminación limitan el control y la vida útil.
Al leer sobre una nueva máquina, conviene comprobar: (1) cuántos MPa y L/min suministra la bomba, (2) cuánto regulan las válvulas, (3) qué sensores estiman la fuerza y la posición, y (4) qué elemento mecánico devuelve el sistema a un estado seguro en caso de fallo. Con estos cuatro puntos en mente, se pueden evaluar las novedades sobre electrificación o control por IA, incluyendo los límites físicos de la hidráulica y el coste de implementación.
¿Qué sucede si el área del cilindro se duplica con la misma presión y caudal?
Idealmente, la fuerza se duplica y la velocidad se reduce a la mitad. Esto intercambia fuerza y velocidad en lugar de generar potencia.
Referencias
- ISO 4413 — Energía hidráulica: Reglas generales y requisitos de seguridad
- JIS B 8351 Terminología hidráulica y símbolos de diagramas de circuitos
- SAE International — Energía hidráulica y de fluidos
- IFPE — Exposición Internacional de Energía de Fluidos
- Komatsu — Construcción inteligente
- Caterpillar — Tecnología y automatización
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.