Contents — find the section you need
液压挖掘机的机械臂能铲起数吨重的泥土,还能平稳地停止。其秘诀在于,只需一根手指大小的控制杆就能产生数百千牛的力,而这背后隐藏着一个精密的机械装置:高压油液循环,并通过阀门精确分配流量。如果仅仅把液压系统理解为“强力马达”,就会忽略它产生的热量、延迟、泄漏以及控制难度。要像理解机器人一样理解它,就必须将能量源、流体回路、机械连接、传感器和控制软件视为一个完整的闭环系统。
 液压执行器应用场景(概念图)
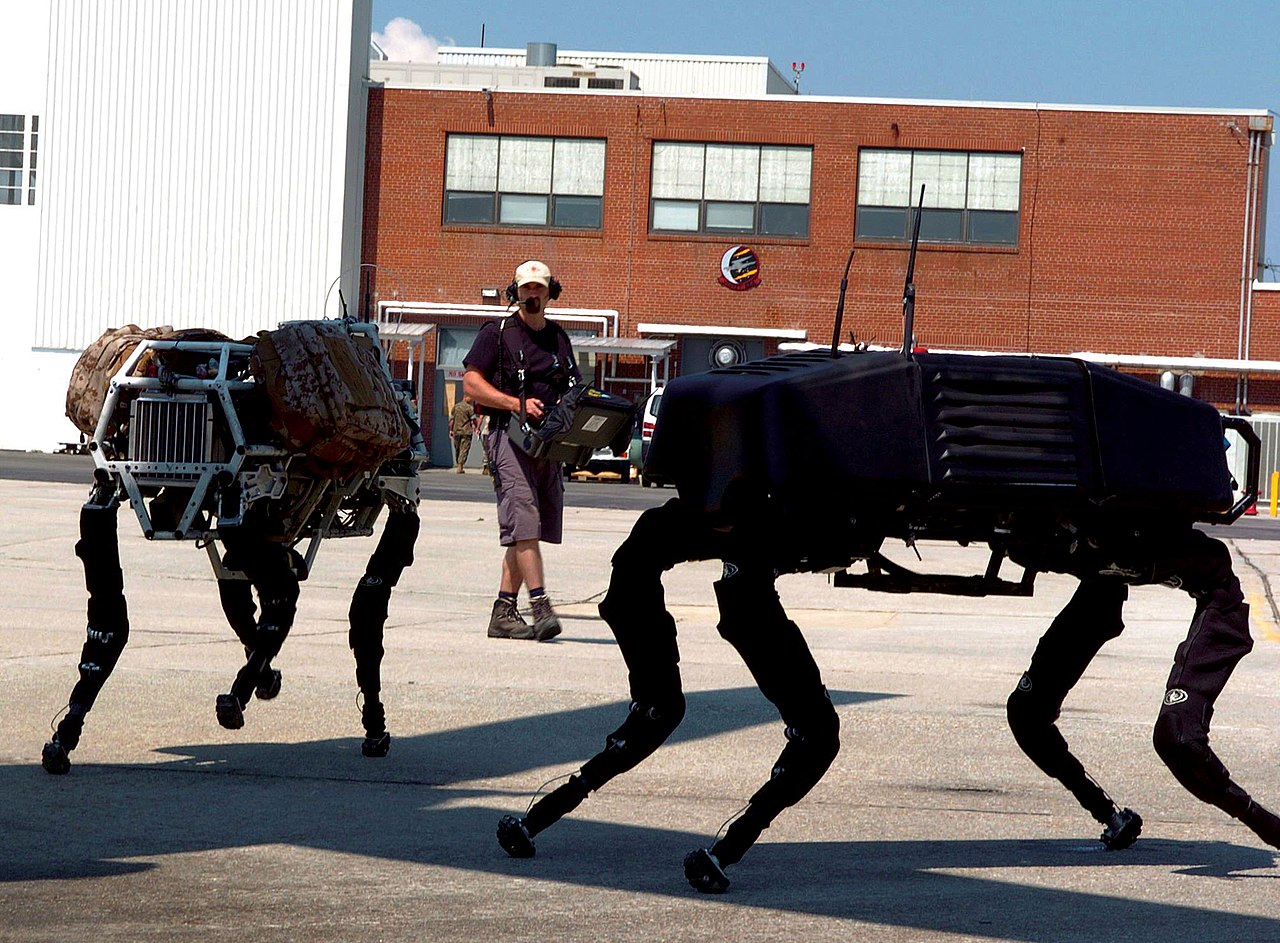 现场液压驱动机器人 (BigDog)
图片:概念图为 Duskcoil 教育图(白色圆圈为候选传感器位置,并非特定制造商型号的标准配置)。现场照片来自维基共享资源,图片来源:Big dog military robots(美国海军陆战队下士 M. L. Meier 拍摄,公共领域)。图中所示为典型的汽油发动机驱动液压四足机器人,并非文中讨论的工程机械液压回路。

30 秒概要
-
根据帕斯卡原理,压力 p 作用于气缸面积 A 上,并转化为力 F=pA。较大的力对应较大的流量 Q,从而决定速度。
-
泵产生流量,溢流阀保护压力上限,方向/比例阀将流量分配到各个执行器。区分压力和流量是第一个关键点。
-
液压马达和液压缸具有高功率密度和抗冲击性,但节流损失和油温升高会降低效率。电气化,即电动泵与液压执行器的混合方案,通常比“全部更换”更现实。
-
融合压力传感器、流量传感器、油缸位置传感器和惯性测量单元 (IMU) 可以实现负载估算、挖掘力控制和故障预测。传感器带宽和管路的压缩性决定了闭环性能。
-
在现场,设计必须包含安全阀、保载阀、故障保护装置和污染控制装置。仅靠高性能控制律无法防止事故发生。
1. 液压基础:压力即力,流量即速度
帕斯卡原理指出,施加在密闭液体上的压力几乎以相同的速度向各个方向传递。在一个理想的油缸中,
在压力为 20 MPa 且活塞面积为 A=0.01\ \mathrm{m^2} 的情况下,理论推力为 200 kN。在流量为 Q=0.001\ \mathrm{m^3/s} 的情况下,速度为 0.1米/秒。简而言之:增加力需要更大的面积和更高的压力,而增加速度需要更大的流量。
忽略损耗,液压源的输入功率和执行器的输出功率之间的关系为:
当阀门节流以降低执行器速度时,多余的压力会转化为热量。在同时执行多个操作的移动机械中,如何分配超过泵输送能力的需求,决定了操控感受和燃油经济性。
2. 阅读典型回路图
图 1 — 泵产生流量,比例方向阀将油分配到各个油缸,回油则流回油箱。泄压阀是一种安全阀,一旦压力超过设定值,就会将油排回油箱。
从油箱抽取的油经泵加压后,经过过滤器、控制阀和执行器返回。油并非理想的刚体——管道和软管会膨胀,并且会混入气泡。因此,突然关闭阀门会导致液锤效应,产生压力峰值和振动。节流孔、蓄能器和斜坡控制可以调节瞬态响应。
3. 泵、阀门和执行器
泵
齿轮泵、叶片泵和活塞泵都存在;工程机械大多使用斜盘式轴向柱塞泵,这种泵能够处理高压和大流量。可变排量泵通过改变斜盘角度来调节排量,从而减少轻载时的节流损失。压力补偿 (PC)、负载感应 (LS) 和电子控制 (EHP) 的结合,使机器能够提升性能。仅在实际需要时才供油。
阀门
方向控制阀改变油液的流向,比例阀持续控制阀芯开度。伺服阀带宽高,但对污染敏感,因此移动机械更实际的做法是将坚固耐用的比例阀与反馈控制相结合。止回阀阻止回流,平衡阀防止动臂因自身重量而下坠——这些安全功能也需要在软件之外实现。
执行器
油缸产生直线运动,液压马达产生旋转运动。液压马达的扭矩约为:
其中 \Delta p 为压差,D 为排量,\eta_m 为机械效率。挖掘机的回转马达或行走马达需要进行贯穿减速齿轮、制动器和行星齿轮系的全面热设计。
4. 闭环控制作为机器人
来自操作员的操纵杆输入 u,信号通过阀门开度、流量和油缸速度传播,最终关联到活塞杆位置。位置控制的最小模型是 PID 控制器。
但考虑到油液的压缩性、摩擦、负载变化和阀门死区,仅靠增益是不够的。一种常见的结构是预先输入所需的流量,然后通过压力反馈校正负载。
传感器功能细分如下:
| 传感器 | 主要估算 | 控制用途 | 常见故障模式 |
|---|---|---|---|
| 压力传感器 | 两个油缸腔室之间的压差 | 推力/地面力/负载估算 | 温度漂移、脉动 |
| 磁致伸缩/线性传感器 | 活塞杆位置 | 位置/速度控制 | 泥浆、水、安装刚度 |
| 流量传感器 | 阀门下游的实际流量 | 速度控制、泄漏诊断 | 粘度和气泡效应 |
| IMU | 动臂/车辆姿态 | 振动补偿,挖掘轨迹 | 重力与加速度分离 |
| 力/扭矩传感器 | 铲斗反作用力 | 接触/抓取控制 | 冲击载荷,过载 |
在液压挖掘机中,动臂、斗杆和铲斗油缸的位置与车辆惯性测量单元 (IMU) 融合,铲斗尖端位置通过正向运动学计算。连杆角度为 \boldsymbol{q},雅可比矩阵为 J(\boldsymbol{q}),尖端速度为
在通过压力估算土壤反作用力并保持目标挖掘力恒定的研究中,即使地面硬度发生变化,也能抑制过载。
5. 效率和发热量估算
液压系统的整体效率是泵、阀门、管道和执行器各自效率的乘积。如果泵出口压力为 25 MPa,流量为 200 L/min,则输入液压动力
如果机械输出功率为 60 kW,则大约 72% 为有效功;其余部分转化为油温升高、摩擦和泄漏。当热负荷超过冷却器的冷却能力时,粘度下降,内部泄漏增加,正反馈回路会进一步降低效率。
由于液压油粘度随温度变化,因此选择液压油时需要考虑的不仅仅是 ISO VG 等级——冷启动流动性、密封材料、滤网尺寸和水分污染等因素都至关重要。管理清洁度代码(ISO 4406)并在换油过程中防止污染物进入是降低故障率的最经济有效的方法。
6. 工程机械和农业机械的实际案例
小松和卡特彼勒液压挖掘机集成了发动机转速、泵流量和阀门开度的控制,以使油耗与挖掘负荷相匹配。机器控制规范使用 GNSS、IMU 和油缸位置来显示和约束铲斗尖端与设计表面的贴合度,从而取代了专业操作员的主观感受。几何结构和传感器。
久保田和洋马拖拉机利用三点式悬挂的提升油缸和牵引力传感器,根据耕作阻力调整农具的耕作深度。由于农业机械的土壤条件因地而异,混合力/位置控制比单纯的固定位置控制更为有效。
液压系统的有趣之处在于,相同的原理在不同的机器上会呈现出不同的“特性”。挖掘机优先考虑冲击力和大流量,拖拉机优先考虑低速牵引力和精细调节,而机械臂优先考虑低摩擦和高带宽。即使泵的容量、阀芯特性和控制周期相同,最佳方案也会随着机器用途的不同而变化。
7. 电液转换及当前研究
-
独立计量:独立控制每个阀门的入口和出口可以减少节流损失,仅将泵压输送到需要的执行器。
-
电液执行器 (EHA):将一个每个油缸配备电机和小型泵,减少了长管路和中央阀门,从而实现了局部能量回收和模块化设计。
-
液压混合动力系统:将减速能量存储在蓄能器中,并在动臂下降或摆动停止时重新利用。其能量密度高于电池,但保持时间更短。
-
基于学习的负载估算:根据压力、阀门指令、惯性测量单元 (IMU) 和工作摄像头拍摄的画面估算土壤类型或有效载荷。配备一个能够在训练分布范围之外回退到安全状态的监控器至关重要。
-
预测性维护:通过学习油颗粒、泵脉动和阀门响应延迟的时间序列数据,在停机前标记过滤器堵塞或密封件磨损。
评估电气化方案时,不仅要比较电池容量,还要综合考虑峰值输出、冷却、能量回收、低温性能、充电基础设施和液压执行器寿命。即使完全采用电力驱动,如果机械臂的动力来源仍然是液压系统,则仍需关注液压油的清洁度和泄漏情况。应对措施依然存在。
8. 安全设计与故障排除
即使发动机停止运转,液压压力仍会储存在蓄能器中。维修前,应按照规定的程序释放残余压力,并采取机械支撑措施防止跌落。用手寻找软管针孔泄漏非常危险——高压油液会渗入皮肤。安全阀、负载保持阀、软管爆裂阀和紧急停止阀都应采用机械冗余设计。
要根据症状缩小故障原因的范围,请按以下顺序进行测量:
-
油箱油位、污染情况、气泡、温度。
-
泵入口真空度和出口压力与设定值对比。
-
阀门指令值与实际流量对比、阀芯卡滞/死区。
-
两个气缸压力与位置传感器读数是否一致。
-
机械连杆干涉、销钉磨损、外部负载变化。
即使是“动力不足”的症状也可能是由泵磨损、泄压阀设置、内部泄漏等原因造成的。传感器饱和或控制增益——两者都可能影响结果。不要仅凭单个压力表的数据来判断;基本方法是计算从入口到出口的能量平衡。
总结:液压机器人是流体和软件的协调系统
液压系统是一个分布式系统,其中压力控制力,流量控制速度,阀门控制分配,传感器控制状态估计。高功率密度和抗冲击性使得液压系统在挖掘机、拖拉机、飞机和手术机器人等领域保持着强大的应用能力。另一方面,发热、泄漏、可压缩性和污染限制了控制性能和使用寿命。
在了解一台新机器时,值得关注以下几点:(1)泵的供油压力和流量(单位:兆帕和升/分钟),(2)阀门的节流能力,(3)哪些传感器负责估计力和位置,以及(4)哪个机械元件在故障时使系统恢复到安全状态。掌握这四点后,就可以评估有关电气化或人工智能控制的新闻,包括液压系统的物理极限和实施成本。
如果在压力和流量不变的情况下,油缸面积加倍会发生什么?
理想情况下,力会加倍,速度会减半。这相当于力和速度的交换,而不是产生动力。
评论
请先登录。
暂无数据。