Contents — find the section you need
Bir hidrolik ekskavatörün kolu birkaç ton toprağı kepçeler ve yine de sorunsuz bir şekilde durur. İnsan parmağı büyüklüğündeki bir kontrol kolundan yüzlerce kN'luk kuvvet üretmenin sırrı, yüksek basınçta yağ dolaştıran ve valfler aracılığıyla akışı hassas bir şekilde dağıtan bir mekanizmadır. Hidroliği sadece "güçlü bir motor" olarak hatırlarsanız, ısı üretimi, gecikme, sızıntılar ve kontrol zorluğunu gözden kaçırırsınız. Onu bir robot olarak anlamak, enerji kaynağı, sıvı devresi, mekanik bağlantı, sensörler ve kontrol yazılımını tek bir kapalı döngü olarak okumak anlamına gelir.
 Hidrolik aktüatör bağlamı (konsept illüstrasyonu)
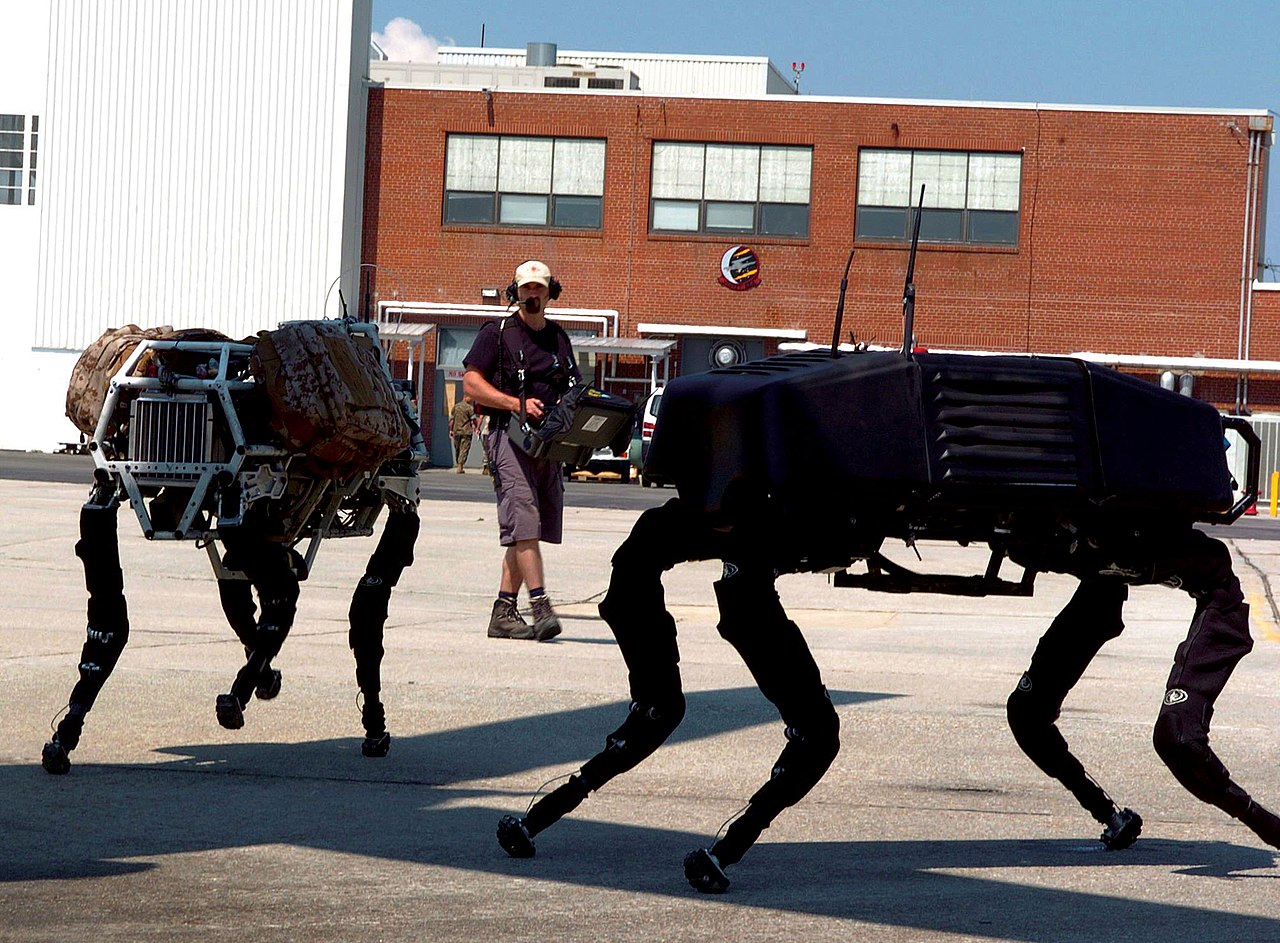 Sahada hidrolik olarak çalışan bir robot (BigDog)
Resim: Konsept illüstrasyonu, Duskcoil eğitim amaçlı bir grafiktir (beyaz daireler, belirli bir üretici modelinde standart ekipman değil, açıklayıcı aday sensör konumlarıdır). Bu alan fotoğrafı Big köpek askeri robotları (ABD Deniz Piyadeleri fotoğrafı, Onbaşı M. L. Meier, Kamu malı), Wikimedia Commons'tan alınmıştır. Metinde tartışılan inşaat makineleri hidrolik devreleri değil, benzinli motorla çalışan temsili bir hidrolik dört ayaklı robottur.

30 Saniyelik Özet
- Pascal ilkesine göre, basınç p silindir alanı A üzerinde etki eder ve kuvvete F=pA dönüşür. Büyük kuvvet karşılığında, akış Q hızı belirler.
- Pompa akış üretir, emniyet valfi basınç tavanını korur ve yönlü/orantılı valfler akışı her bir aktüatöre dağıtır. Basıncı akışla karıştırmamak ilk önemli noktadır.
-
Hidrolik motorlar ve silindirler yüksek güç yoğunluğu ve şok direncinde mükemmeldir, ancak kısma kayıpları ve yağ sıcaklığının yükselmesi verimliliği düşürür. Elektrikli pompa ve hidrolik aktüatörlerin hibrit birleşimi olan elektrifikasyon, genellikle "her şeyi değiştirmekten" daha gerçekçidir.
-
Basınç sensörleri, akış sensörleri, silindir konum sensörleri ve bir IMU'nun birleştirilmesi, yük tahmini, kazma kuvveti kontrolü ve arıza tahminini sağlar. Sensör bant genişliği ve boruların sıkıştırılabilirliği, kapalı devre performansını belirler.
-
Sahada, tasarımda emniyet valfleri, yük tutma valfleri, arıza emniyetleri ve kirlilik kontrolü bulunmalıdır. Yüksek performanslı bir kontrol yasası tek başına kazaları önleyemez.
1. Hidroliğin Temelleri: Basınç Kuvvettir, Akış Hızdır
Pascal ilkesi, kapalı bir sıvıya uygulanan basıncın neredeyse her yöne eşit olarak iletildiğini belirtir. İdealize edilmiş bir silindirde,
20 MPa basınç ve piston alanı A=0.01\ \mathrm{m^2} ile teorik itme kuvveti 200 kN'dir. Akış Q=0.001\ \mathrm{m^3/s} ile hız 0,1 m/s. Kısaca: Kuvveti artırmak için geniş alan ve yüksek basınç gerekir, hızı artırmak için ise büyük akış gerekir.
Kayıpları göz ardı edersek, hidrolik kaynağın giriş gücü ile aktüatörün çıkışı arasındaki ilişki şu şekildedir:
Bir valf, aktüatörü yavaşlatmak için akışı kısınca, fazla basınç ısıya dönüşür. Aynı anda birkaç işlem gerçekleştiren mobil makinelerde, pompanın kapasitesini aşan talebi nasıl dağıttığınız hem hissi hem de yakıt ekonomisini belirler.
2. Tipik Bir Devrenin Okunması
Şekil 1 — Pompa akış üretir, oransal yönlendirme valfi bunu silindire dağıtır ve geri dönüş yağı depoya geri akar. Tahliye valfi, ayarlanan basınç aşıldığında depoya boşaltan bir emniyet valfidir.
Depodan çekilen yağ, pompa tarafından basınçlandırılır ve bir filtre, kontrol valfi ve aktüatörden geçtikten sonra geri döner. Yağ mükemmel bir katı cisim değildir — borular ve hortumlar genleşir ve kabarcıklar karışır. Sonuç olarak, bir valfi aniden kapatmak, basınç artışlarına ve titreşime neden olan sıvı çekiçleme etkisi yaratır. Delikler, akümülatörler ve rampa kontrolü, geçici tepkiyi şekillendirir.
3. Pompalar, Valfler ve Aktüatörler
Pompalar
Dişli, kanatlı ve pistonlu pompaların hepsi mevcuttur; inşaat makinelerinde çoğunlukla yüksek basınç ve büyük akışı işleyen eğimli plakalı eksenel pistonlu pompalar kullanılır. Değişken deplasmanlı Pompa, düşük yük altında gaz kaybını azaltmak için, akış açısını değiştirerek debiyi ayarlar. Basınç dengeleme (PC), yük algılama (LS) ve elektronik kontrolün (EHP) birleşimi, makinenin akışı yalnızca gerçekten ihtiyaç duyulduğunda artırmasına olanak tanır.
Valfler
Yön kontrol valfi, yağın yönlendirildiği yeri değiştirir ve oransal valf, makara açıklığını sürekli olarak kontrol eder. Servo valfler yüksek bant genişliğine sahiptir ancak kirlenmeye karşı hassastır, bu nedenle mobil makineler daha gerçekçi olarak sağlam bir oransal valfi geri besleme kontrolüyle eşleştirir. Bir çek valf geri akışı engeller ve bir denge valfi, bir bomun kendi ağırlığı altında düşmesini önler - yazılımın dışında da var olması gereken güvenlik fonksiyonları.
Aktüatörler
Bir silindir doğrusal hareket üretir ve bir hidrolik motor dönme hareketi üretir. Bir hidrolik motorun torku yaklaşık olarak
burada \Delta p diferansiyel basınç, D deplasman ve \eta_m mekanik verimliliktir. Ekskavatörün dönüş motoru veya yürüyüş motoru, redüksiyon dişlisi, fren ve planet dişli takımı boyunca uzanan termal bir tasarım gerektirir.
4. Robot Olarak Kapalı Döngü Kontrolü
Operatörün kol girişinden u sinyal, valf açıklığı, akış, silindir hızı ve bağlantı ucu pozisyonuna kadar yayılır. Pozisyon kontrolü için minimum model PID'dir.
Ancak yağ sıkıştırılabilirliği, sürtünme, yük değişimi ve valf ölü bölgesi hesaba katıldığında, tek başına kazançlar yeterli değildir. Yaygın bir yapı, gerekli akışı önceden besler, ardından basınç geri beslemesi yoluyla yükü düzeltir.
Sensör rolleri aşağıdaki gibi ayrılır:
| Sensör | Ana tahmin | Kontrolde kullanım | Yaygın arıza modu |
|---|---|---|---|
| Basınç sensörü | Her iki silindir odası boyunca diferansiyel basınç | İtme/yer kuvveti/yük tahmini | Sıcaklık kayması, titreşim |
| Manyetostriktif/lineer sensör | Kol pozisyonu | Pozisyon/hız kontrolü | Çamur, su, montaj sertliği |
| Akış sensörü | Vanadan sonraki gerçek akış | Hız kontrolü, sızıntı teşhisi | Viskozite ve kabarcık etkileri |
| IMU | Bom/araç duruşu | Titreşim telafisi, kazı yörüngesi | Yerçekiminin ivmeden ayrılması |
| Kuvvet/tork sensörü | Kepçe reaksiyon kuvveti | Temas/kavrama kontrolü | Darbe yükleri, aşırı yük |
Hidrolik bir ekskavatörde, bom, kol ve kepçe silindir pozisyonları araç IMU'su ile birleştirilir ve kepçe ucu pozisyonu ileri kinematik yoluyla hesaplanır. Bağlantı açıları \boldsymbol{q} ve Jacobian J(\boldsymbol{q}) ile uç hızı şu şekildedir:
Basınçtan toprak reaksiyon kuvvetini tahmin eden ve hedef kazı kuvvetini sabit tutan araştırmalarda, zemin sertliği değişse bile aşırı yük bastırılabilir.
5. Verimlilik ve Isı Tahmini Üretim
Hidrolik sistemin genel verimliliği, pompanın, vanaların, boruların ve aktüatörün bireysel verimliliklerinin çarpımıdır. Pompa çıkış basıncı 25 MPa ve akış 200 L/dak ise, giriş hidrolik gücü şu şekildedir:
Mekanik çıkış 60 kW ise, yaklaşık %72'si faydalı iş olur; geri kalanı yağ sıcaklığı artışına, sürtünmeye ve sızıntıya dönüşür. Isı yükü soğutucunun kapasitesini aştığında, viskozite düşer, iç sızıntı artar ve pozitif geri besleme döngüsü verimliliği daha da düşürür.
Hidrolik sıvı viskozitesi sıcaklıkla değiştiği için, seçimde sadece ISO VG sınıfı değil, soğuk çalıştırma akışkanlığı, sızdırmazlık malzemesi, filtre ağ boyutu ve nem kirliliği de dikkate alınmalıdır. Temizlik kodunu (ISO 4406) yönetmek ve yağ değişimleri sırasında kirleticileri dışarıda tutmak, arıza oranını azaltmanın en ucuz yoludur.
6. İnşaat ve Tarım Makinelerinde Gerçek Örnekler
Komatsu ve Caterpillar hidrolik ekskavatörleri kontrolü entegre eder Motor devri, pompa debisi ve valf açıklığı, kazma yüküne paralel olarak yakıt tüketimini düşürmek için kullanılır. Makine kontrol özellikleri, GNSS, IMU ve silindir konumunu kullanarak kepçe ucunu bir tasarım yüzeyine karşı görüntüler ve sınırlandırır; böylece uzman bir operatörün hissiyatının yerini geometri ve sensörler alır.
Kubota ve Yanmar traktörleri, üç noktalı bağlantının kaldırma silindirini ve bir çekme sensörünü kullanarak, toprak işleme direncine yanıt olarak alet derinliğini ayarlar. Tarım makinelerinde toprak yer yer değiştiği için, karma kuvvet/konum kontrolü, tek başına sabit konum kontrolünden daha etkilidir.
Hidrolik sistemlerin ilginç yanı, aynı prensibin farklı makinelerde farklı bir "tat" kazanmasıdır. Bir ekskavatör şok ve büyük akışı önceliklendirirken, bir traktör düşük hızlı çekiş ve ince ayarı, bir robot kolu ise düşük sürtünme ve yüksek bant genişliğini önceliklendirir. Aynı pompa kapasitesi, valf makara özellikleri ve kontrol periyoduyla bile, en uygun cevap makinenin amacına göre değişir.
7. Elektro-Hidrolik Dönüşüm ve Güncel Araştırmalar
-
Bağımsız ölçüm: Her bir vananın giriş ve çıkışını bağımsız olarak kontrol etmek, kısma kaybını azaltır ve pompa basıncını yalnızca ihtiyaç duyan aktüatöre iletir.
-
Elektro-Hidrolik Aktüatörler (EHA): Her silindire bir motor ve küçük bir pompa yerleştirmek, uzun boru hatlarını ve merkezi vanaları azaltır, yerel rejenerasyon ve modülerlik sağlar.
-
Hidrolik hibritler: Yavaşlama enerjisini bir akümülatörde depolayarak bom inişi veya salınım durdurma sırasında yeniden kullanmak. Bir bataryadan daha yüksek güç yoğunluğu, ancak daha kısa tutma süresi.
-
Öğrenmeye dayalı yük tahmini: Basınç, vana komutları, IMU ve çalışma kamerası görüntülerinden toprak tipini veya yükü tahmin etmek. Eğitim dağılımının dışında güvenli bir duruma geri dönen bir monitör şarttır.
-
Tahminleyici bakım: Durmadan önce filtre tıkanmasını veya conta aşınmasını işaretlemek için yağ partikülleri, pompa titreşimi ve vana tepki gecikmesinin zaman serisi verilerinden öğrenmek.
Elektrikli sistemleri değerlendirirken, yalnızca batarya kapasitesini değil, En yüksek çıkış gücü, soğutma, rejenerasyon, soğuk hava performansı, şarj altyapısı ve hidrolik aktüatör ömrü birlikte ele alınmalıdır. Tamamen elektrik gücüne geçildikten sonra bile, kolun kuvvetini üreten mekanizma hala hidrolik ise, sıvı temizliği ve sızıntı önleme önlemleri devam etmelidir.
8. Güvenlik Tasarımı ve Sorun Giderme
Motor durduktan sonra bile hidrolik basınç bir akümülatörde depolanmaya devam eder. Servis öncesinde, belirtilen prosedüre göre artık basıncı boşaltın ve düşmeyi önlemek için mekanik destekler yerleştirin. Hortumdaki küçük bir delikten sızıntı aramak tehlikelidir - yüksek basınçlı yağ cilde nüfuz edebilir. Emniyet valfleri, yük tutma valfleri, hortum patlama valfleri ve acil durdurma valfleri mekanik olarak yedekli olmalıdır.
Belirtiden yola çıkarak nedeni daraltmak için şu sırayla ölçüm yapın:
-
Tank yağ seviyesi, kirlenme, kabarcıklar, sıcaklık.
-
Pompa giriş vakumu ve çıkış basıncı, ayar noktasına göre.
-
Valf komut değeri ile gerçek akış arasındaki ilişki, makara sıkışması/ölü bölge.
-
Her iki silindir odasının basıncı ve konumu arasındaki tutarlılık. sensör.
-
Mekanik bağlantı girişimi, pim aşınması, dış yükteki değişiklikler.
"Yeterli kuvvet yok" belirtisi bile pompa aşınmasından, emniyet valfi ayarından, iç sızıntıdan, sensör doygunluğundan veya kontrol kazancından kaynaklanabilir - bunların herhangi birinden. Tek bir basınç göstergesinden yola çıkarak karar vermeyin; temel yaklaşım, girişten çıkışa kadar enerji dengesini almaktır.
Özet: Hidrolik Robot, Akışkan ve Yazılımın Koordineli Bir Sistemidir
Hidrolik sistem, basıncın kuvveti, akışın hızı, valflerin tahsisi ve sensörlerin durum tahminini yönettiği dağıtılmış bir sistemdir. Yüksek güç yoğunluğu ve şok direnci, hidrolik sistemleri günümüzde ekskavatörlerde, traktörlerde, uçaklarda ve cerrahi robotlarda güçlü tutmaktadır. Öte yandan, ısı üretimi, sızıntılar, sıkıştırılabilirlik ve kirlenme, kontrolü ve kullanım ömrünü kısıtlar.
Yeni bir makine hakkında bilgi edinirken şunları kontrol etmekte fayda var: (1) pompanın kaç MPa ve L/dak sağladığı, (2) valflerin ne kadar kısma yaptığı, (3) hangi sensörlerin kuvvet ve konumu tahmin ettiği ve (4) hangi mekanik elemanın sisteme geri dönüş sağladığı. Arıza durumunda güvenli bir duruma. Bu dört noktayı göz önünde bulundurarak, elektrifikasyon veya yapay zeka kontrolü hakkındaki haberler, hidroliğin fiziksel sınırları ve uygulama maliyeti de dahil olmak üzere değerlendirilebilir.
Eşit basınç ve akışta silindir alanı iki katına çıkarsa ne olur?
İdeal olarak, kuvvet iki katına çıkar ve hız yarıya iner. Bu, güç üretmek yerine kuvvet ve hızı değiştirir.
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.