Contents — find the section you need
एक मोनोक्युलर कैमरा एक ही लेंस और एक ही इमेज सेंसर की मदद से आगे की सड़क को कैप्चर करता है, फिर इमेज प्रोसेसिंग का उपयोग करके लेन लाइन, संकेत, ट्रैफिक लाइट, पैदल यात्री और वाहनों को पहचानता है। LiDAR या रडार के विपरीत, यह सक्रिय रूप से रेडियो तरंगें या प्रकाश उत्सर्जित नहीं करता है - यह केवल परावर्तित दृश्य प्रकाश को ग्रहण करता है - इसलिए इसकी संरचना सरल है, और लागत और माउंटिंग स्थान दोनों के मामले में इसका लाभ मिलता है। स्वायत्त वाहनों के लिए ADAS (एडवांस्ड ड्राइवर असिस्टेंस सिस्टम) में, यह सबसे व्यापक रूप से उपयोग किए जाने वाले सेंसरों में से एक है, जिसका उपयोग लेन-डिपार्चर वार्निंग, लेन-कीपिंग असिस्ट (LKA) और विज़न-ओनली एडैप्टिव क्रूज़ कंट्रोल (ACC) के लिए किया जाता है।
 Mobileye का विंडो-माउंटेड कैमरा (2017 में खींची गई तस्वीर)
छवि: Car Mobileye सिस्टम का विंडो कैमरा (Ranbar, CC BY-SA 4.0), विकिमीडिया कॉमन्स। यह पाठ में चर्चा किया गया नवीनतम EyeQ6L-आधारित कैमरा नहीं है, बल्कि एक पुराने मॉडल का उदाहरण है।

सिद्धांत: एक छवि का कोई "निरपेक्ष पैमाना" नहीं होता
एकक्युलर कैमरे की सबसे बड़ी कमजोरी यह है कि सिद्धांत रूप में, एक अकेली छवि किसी वस्तु की निरपेक्ष दूरी (वास्तविक-विश्व पैमाना) निर्धारित नहीं कर सकती। एक कैमरे को पिनहोल कैमरा मॉडल से अनुमानित किया जा सकता है: त्रिविमीय अंतरिक्ष में एक बिंदु (X, Y, Z) फोकल लंबाई f के माध्यम से छवि तल पर एक बिंदु (x, y) पर प्रक्षेपित होता है, जैसा कि
जैसा कि यह समीकरण दर्शाता है, छवि निर्देशांक (x, y) से आप केवल वास्तविक निर्देशांक (X, Y, Z) का अनुपात प्राप्त कर सकते हैं, जिसे गहराई Z द्वारा सामान्यीकृत किया गया है — गहराई Z की गणना केवल एक छवि से नहीं की जा सकती। छवि में समान आकार में प्रक्षेपित होने वाली दो वस्तुएँ पास की एक छोटी वस्तु या दूर की एक बड़ी वस्तु हो सकती हैं, और यह समीकरण अकेले उनमें अंतर नहीं कर सकता। यह स्टीरियो कैमरे के बिल्कुल विपरीत है, जो दो लेंसों के बीच असमानता से त्रिभुजीकरण के माध्यम से Z की गणना सीधे कर सकता है।
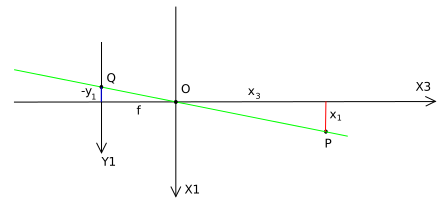 पिनहोल कैमरा मॉडल प्रक्षेपण ज्यामिति
छवि: Pinhole कैमरा मॉडल ज्यामिति (KYN, CC0 1.0 सार्वजनिक डोमेन), विकिमीडिया कॉमन्स।

इस बाधा को दूर करने के लिए, मोनोक्युलर-कैमरा-आधारित प्रणालियाँ किसी प्रकार के "ज्ञात संदर्भ" का उपयोग करके दूरी का अनुमान लगाती हैं। मोबिलाइ द्वारा उपयोग की जाने वाली एक प्रतिनिधि तकनीक, इनवर्स पर्सपेक्टिव मैपिंग (IPM) के माध्यम से सिंगल-व्यू ज्योमेट्री है: यह मानती है कि सड़क की सतह समतल है और एक ज्ञात वास्तविक आकार की वस्तु — उदाहरण के लिए, लेन की चौड़ाई — को संदर्भ के रूप में उपयोग करती है, और छवि में स्थिति से वास्तविक दूरी की गणना करती है (संबंधित पेटेंट: US8164628B2)। अन्य तकनीकों में किसी वस्तु के आभासी आकार (वाहन या पैदल यात्री के विशिष्ट वास्तविक आयाम) से दूरी का अनुमान लगाना और लगातार फ्रेमों में गति (ऑप्टिकल फ्लो) से दूरी और गति का अनुमान लगाना शामिल है। चूंकि ये सभी मान्यता पर निर्भर करती हैं, इसलिए सड़क की सतह ढलान वाली होने पर या किसी वस्तु का आकार मानी गई आकृति से भिन्न होने पर त्रुटि बढ़ने की प्रवृत्ति होती है।
हाल के वर्षों में, "मोनोक्युलर डेप्थ एस्टिमेशन" (MDE) पर शोध — जो इस अंतर को सीधे कम करने के लिए डीप लर्निंग का उपयोग करता है — तेजी से आगे बढ़ा है। पहले की विधियाँ केवल सापेक्ष गहराई (निकट-दूर क्रम) ही बता पाती थीं, लेकिन 2025 में प्रकाशित एक सर्वेक्षण पत्र में विशेष रूप से "मीट्रिक" मोनोक्युलर गहराई अनुमान पर ध्यान केंद्रित किया गया था, जो वास्तविक मीटर में निरपेक्ष दूरी बताता है (arXiv:2501.11841)। यह इस बात का संकेत है कि न्यूरल नेटवर्क की मदद से मोनोक्युलर की मूलभूत कमजोरी को दूर करना अब एक प्रमुख शोध क्षेत्र बन गया है।
प्रमुख उत्पाद विशिष्टताओं की तुलना
| उत्पाद | रिज़ॉल्यूशन | दृश्य क्षेत्र (FOV) | नोट्स |
|---|---|---|---|
| Mobileye EyeQ6L (EyeQ6 Lite) | 8 मेगापिक्सल | 120 डिग्री | EyeQ4M के कैमरे से 20 डिग्री अधिक चौड़ा। EyeQ4M की तुलना में लगभग 4.5 गुना अधिक प्रोसेसिंग क्षमता, लगभग आधे डाई एरिया पर |
| Tesla HW4 कैमरा | 5 मेगापिक्सल | HW3 (1.2MP) से काफी चौड़ा - सटीक आंकड़ा अज्ञात | HW3 के 1.2MP से 5MP तक का एक बड़ा अपग्रेड। रियर कैमरे में बेहतर फिशआई इफ़ेक्ट और वाइड एंगल है |
| कॉन्टिनेंटल MFC500 (MFC525/MFC526) | 8 मेगापिक्सल तक | 125 डिग्री तक | एक मॉड्यूलर, स्केलेबल कैमरा प्लेटफॉर्म जहां पहचान प्रक्रिया कैमरे के अंदर या बाहरी ADCU (एकीकृत नियंत्रण इकाई) में चल सकती है |
| comma.ai ओपनपायलट (comma 4) | (आफ्टरमार्केट ऐड-ऑन डिवाइस, मोनोक्युलर कैमरा + समर्पित SoC) | — | एक $999 का आफ्टरमार्केट किट जो उत्पादन वाहनों में लेवल 2 ड्राइवर सहायता जोड़ता है। एक सिंगल एंड-टू-एंड न्यूरल नेटवर्क, "सुपरकॉम्बो," मोनोक्युलर इमेज से सीधे वाहन के भविष्य के प्रक्षेप पथ की भविष्यवाणी करता है |
| सोनी IMX490 इमेज सेंसर | लगभग 8.8 मेगापिक्सल | (केवल सेंसर, लेंस से स्वतंत्र) | एक ऑटोमोटिव-ग्रेड CMOS सेंसर जिसमें 150dB की विस्तृत डायनेमिक रेंज और LED फ्लिकर मिटिगेशन है, जो Mobileye, Continental और अन्य कंपनियों के कैमरा मॉड्यूल में एक सामान्य घटक के रूप में उपयोग किया जाता है। |
Mobileye का EyeQ6L एक ADAS SoC (सिस्टम ऑन चिप) है जिसे 2024 में घोषित किया गया था। इसे एक स्टैंडअलोन मोनोक्युलर कैमरे के बजाय "कैमरा + प्रोसेसिंग चिप" सेट के रूप में अधिक आपूर्ति की जाती है। इसका 8MP रिज़ॉल्यूशन और 120-डिग्री का विस्तृत FOV लेन-कीपिंग और स्वचालित लेन-परिवर्तन सुविधाओं को सक्षम बनाता है जो न केवल वर्तमान लेन बल्कि दोनों ओर की दो लेन के बीच की लेन का भी पता लगाता है। Tesla HW4 हार्डवेयर की वह पीढ़ी है जिसे 2023 से लॉन्च किया गया है। यह HW3 के 1.2MP से 5MP तक का एक महत्वपूर्ण रिज़ॉल्यूशन जंप है जो संकेतों और लाइसेंस प्लेटों की पहचान सटीकता में सुधार करता है। कॉन्टिनेंटल का MFC500 अपनी लचीलता के लिए जाना जाता है — इसका पहचान-प्रसंस्करण इंजन कैमरे के अंदर या किसी बाहरी इकाई में लगाया जा सकता है — और यह परिवार ट्रक-केंद्रित MFC526 तक फैला हुआ है। comma.ai का ओपनपायलट इस श्रेणी में एकमात्र अपवाद है, क्योंकि यह ऑटोमेकर के फ़ैक्टरी सिस्टम के बजाय एक आफ्टरमार्केट ऐड-ऑन है। यह एक एंड-टू-एंड न्यूरल नेटवर्क, "सुपरकॉम्बो" का उपयोग करता है, जो मोनोक्युलर इमेज से सीधे वाहन के भविष्य के पथ की भविष्यवाणी करता है।
हिब्रू विश्वविद्यालय की प्रयोगशाला से मोबाइलआई और टेस्ला द्वारा रडार को हटाना
हिब्रू विश्वविद्यालय की प्रयोगशाला से लेकर 15 अरब डॉलर से अधिक के इंटेल अधिग्रहण तक — मोबाइलआई की स्थापना 1999 में यरूशलेम के हिब्रू विश्वविद्यालय के कंप्यूटर-विज़न शोधकर्ता अम्नोन शशुआ ने कार्यकारी ज़िव अविराम के साथ मिलकर की थी। Mobileye से पहले, शशुआ CogniTens (ऑटोमोटिव और एयरोस्पेस के लिए ऑप्टिकल मापन प्रणाली) और CogniTech (वीडियो-विश्लेषण तकनीक) की स्थापना में शामिल थे, और Mobileye को उसी कार्य के विस्तार के रूप में लॉन्च किया गया था, जिसका उद्देश्य आम वाहनों के लिए एक किफायती दृष्टि प्रणाली उपलब्ध कराना था। इसका पहला चिप, EyeQ1, कंपनी के प्रारंभिक रोडमैप के एक दशक बाद, 2004 में जारी किया गया था। Mobileye 2014 में लगभग 5.3 बिलियन डॉलर के मूल्यांकन पर नैस्डैक पर सूचीबद्ध हुआ, और 2017 में इंटेल ने इसे 15.3 बिलियन डॉलर में अधिग्रहित कर लिया - उस समय, यह इज़राइली इतिहास का सबसे बड़ा प्रौद्योगिकी अधिग्रहण था। यह 2022 के अंत में एक स्वतंत्र सार्वजनिक कंपनी (अभी भी इंटेल के अधीन) के रूप में नैस्डैक पर वापस आया, और तब से ADAS से स्वायत्त ड्राइविंग और "भौतिक AI" तक विस्तार कर चुका है।
2021 में टेस्ला विज़न ने रडार को "हटा दिया" — मई 2021 से, उत्तरी अमेरिका में मॉडल 3 और मॉडल वाई वाहनों को रडार सेंसर के बिना कॉन्फ़िगरेशन में बदल दिया गया, जिससे "टेस्ला विज़न" की ओर बदलाव की शुरुआत हुई — जो पूरी तरह से कैमरों और न्यूरल-नेटवर्क प्रोसेसिंग पर निर्भर है। टेस्ला के तत्कालीन एआई प्रमुख आंद्रेज कार्पेथी ने जून में सीवीपीआर 2021 (एक प्रमुख कंप्यूटर-विज़न सम्मेलन) स्वायत्त-ड्राइविंग कार्यशाला में मुख्य भाषण देते हुए स्पष्ट रूप से कहा, "हमने रडार को हटा दिया है और इन कारों में केवल विज़न के आधार पर ड्राइविंग कर रहे हैं," और समझाया कि टेस्ला की डीप-लर्निंग विज़न प्रणाली उस रडार से लगभग सौ गुना बेहतर हो गई है जिसे इसने प्रतिस्थापित किया है। उन्होंने यह भी कहा कि "कार के अंदर जो कुछ भी होता है, वह पहली बार कार के चारों ओर लगे आठ कैमरों से प्राप्त वीडियो के आधार पर होता है," केवल विज़न पर आधारित दृष्टिकोण की तकनीकी कठिनाई को स्वीकार करते हुए, उन्होंने तर्क दिया कि एक बार यह काम करने लगेगा, तो यह एक सामान्य विज़न प्रणाली बन जाएगी जिसे पृथ्वी पर कहीं भी तैनात किया जा सकता है। यूरोप और मध्य पूर्व के मॉडल 3/Y ने बाद में रडार-मुक्त टेस्ला विज़न को अपनाया - यह एक ऐतिहासिक उदाहरण है जब किसी ऑटोमोबाइल निर्माता ने सेंसर फ़्यूज़न के बजाय जानबूझकर मोनोक्युलर (और मल्टी-कैमरा) आधारित दृष्टिकोण को चुना।
आफ्टरमार्केट मोनोक्युलर ड्राइवर असिस्टेंस: comma.ai - किसी भी ऑटोमोबाइल निर्माता के फ़ैक्ट्री ADAS से अलग, comma.ai - जिसकी स्थापना iPhone को जेलब्रेक करने के लिए जाने जाने वाले जॉर्ज हॉत्ज़ ने की थी - ओपनपायलट बेचता है, जो विंडशील्ड पर लगाए जाने वाले एक सिंगल $999 के आफ्टरमार्केट डिवाइस (comma 3X/4) के माध्यम से समर्थित वाहनों में लेवल 2 लेन-कीपिंग और एडैप्टिव क्रूज़ कंट्रोल जोड़ता है। मॉड्यूलर, पारंपरिक परसेप्शन पाइपलाइन के बजाय, यह "सुपरकॉम्बो" नामक एक एंड-टू-एंड न्यूरल नेटवर्क का उपयोग करता है जो मोनोक्युलर कैमरा फ़ीड से सीधे वाहन के भविष्य के प्रक्षेप पथ और सड़क संरचना की भविष्यवाणी करता है। ओपन सोर्स होने के कारण, इसका व्यापक रूप से DIY और अनुसंधान समुदायों में उपयोग किया जाता है।
प्रदर्शन निर्धारित करने वाले पैरामीटर
- रिज़ॉल्यूशन (पिक्सेल संख्या): दूर स्थित संकेतों, ट्रैफ़िक लाइटों और छोटी बाधाओं की पहचान सटीकता को सीधे तौर पर निर्धारित करता है। टेस्ला HW4 का रिज़ॉल्यूशन HW3 से लगभग 4 गुना बढ़ा दिया गया था, जिसका मुख्य उद्देश्य दूर स्थित छोटे लक्ष्यों की दृश्यता में सुधार करना था। ऑटोमोटिव मोनोक्युलर कैमरों का रिज़ॉल्यूशन हर साल बढ़ता जा रहा है, जैसा कि कॉन्टिनेंटल के MFC500 और सोनी के IMX490 दोनों के 8-मेगापिक्सेल श्रेणी में पहुंचने से देखा जा सकता है।
- दृश्य क्षेत्र (FOV): एक व्यापक FOV एक ही कैमरे को आसपास के अधिक क्षेत्र को कवर करने की अनुमति देता है - उदाहरण के लिए, चौराहों पर पैदल चलने वालों और वाहनों के विलय को दिखाना। Mobileye का EyeQ6L 120 डिग्री का FOV प्रदान करता है, जो EyeQ4M से 20 डिग्री अधिक व्यापक है, और इसका उद्देश्य यही है। कॉन्टिनेंटल का MFC500 इससे भी आगे बढ़कर 125 डिग्री तक का कोण बनाता है, जिसका उद्देश्य चौराहों पर बगल से आने वाले वाहनों का पता लगाना है।
- डायनामिक रेंज: यह निर्धारित करता है कि क्या पहचान उन दृश्यों में भी कारगर है जिनमें अत्यधिक कंट्रास्ट होता है — जैसे सुरंग के प्रवेश/निकास द्वार, हेडलाइट की चकाचौंध और रात में बैकलाइट — बिना हाइलाइट्स को ज़्यादा चमकाए या शैडो को दबाए। सोनी IMX490 की 150dB डायनेमिक रेंज और LED फ़्लिकर मिटिगेशन (जो LED ट्रैफ़िक सिग्नलों के फ़्लिकर को दबाता है) इस चुनौती का सीधे समाधान करते हैं।
- दूरी-अनुमान की पूर्व शर्तें: क्योंकि मोनोक्युलर कैमरे कुछ मान्यताओं के आधार पर दूरी का अनुमान लगाते हैं — जैसे समतल सड़क की सतह, ज्ञात लेन की चौड़ाई, मानक वस्तु आकार — इसलिए उबड़-खाबड़ सड़कों, ढलानों या असामान्य आकार की बाधाओं पर त्रुटि बढ़ने की संभावना होती है। उच्च परिशुद्धता दूरी की आवश्यकता वाले अनुप्रयोगों में आमतौर पर स्टीरियो कैमरा, लिडार या रडार के साथ संयोजन की आवश्यकता होती है, हालांकि टेस्ला विज़न जैसे दृष्टिकोण केवल न्यूरल नेटवर्क प्रशिक्षण के पैमाने के माध्यम से इस बाधा को पार करने का प्रयास करते हैं।
- लागत और माउंटिंग स्थान: केवल एक लेंस और सेंसर की आवश्यकता होने के कारण, एक मोनोक्युलर कैमरा स्टीरियो या डेप्थ कैमरे की तुलना में छोटा और बनाने में सस्ता होता है - यह एक वाहन के तंग विंडशील्ड-टॉप लेआउट में एक लाभ है जहां कई सेंसर स्थान के लिए प्रतिस्पर्धा करते हैं। comma.ai का $999 का मूल्य टैग इस कम लागत के लाभ का प्रतीक है।
- प्रोसेसिंग प्रदर्शन (SoC पक्ष पर): एक मोनोक्युलर कैमरे की वास्तविक दुनिया में उपयोगिता इस बात पर बहुत अधिक निर्भर करती है कि कैप्चर की गई छवि के पीछे की प्रोसेसिंग कितनी परिष्कृत हो सकती है। EyeQ6L की कंप्यूट क्षमता EyeQ4M से 4.5 गुना अधिक है, जिसका उद्देश्य विशेष रूप से पहचान सटीकता और समर्थित विशेषताओं की संख्या को बढ़ाना है।
एक संख्यात्मक उदाहरण के साथ मोनोक्युलर दूरी की जाँच
यदि सड़क को एक समतल माना जाए, जिसमें कैमरे की ऊँचाई H, फोकल लंबाई f, और क्षितिज से किसी वस्तु के संपर्क बिंदु तक पिक्सेल ऑफ़सेट y हो, तो एक सरलीकृत व्युत्क्रम-परिप्रेक्ष्य संबंध इस प्रकार है:
H=1.4\,\mathrm{m}, f=1200\,\mathrm{px}, और y=84\,\mathrm{px} के लिए, यह Z\simeq20\,\mathrm{m} देता है। समान मान्यताओं के तहत, संपर्क बिंदु में 2 पिक्सेल की त्रुटि विभेदक सन्निकटन \sigma_Z\simeq fH\sigma_y/y^2 का उपयोग करके लगभग 0.48\,\mathrm{m} की रेंज त्रुटि देती है। सड़क की ढलान, कैमरे की स्थिति, लेन की ऊंचाई और अस्पष्ट संपर्क बिंदु से त्रुटि और बढ़ जाती है।
यह गणना तंत्रिका तंत्र द्वारा एकनेत्र द्वारा किए गए गहनता अनुमान को अस्वीकार नहीं करती है। यह सड़क की ज्यामिति, ज्ञात वस्तु आयामों, स्टीरियो या रडार के आधार पर सीखे गए आउटपुट की जांच के लिए एक संदर्भ प्रदान करती है। केवल एक औसत त्रुटि के बजाय दूरी बैंड, बैकलाइट, ढलान, बारिश, रात और वस्तु की ऊंचाई के आधार पर परीक्षणों की रिपोर्ट करें।
क्या एक छवि किसी वस्तु की दूरी निर्धारित करती है?
अतिरिक्त मान्यताओं के बिना पैमाना अस्पष्ट है।
यह पहचानें कि अनुमान में ज्ञात आकार, एकाधिक दृश्य, या पूर्व-निर्धारित जानकारी का उपयोग किया गया है या नहीं। ## संदर्भ - [मोबाइलआई आईक्यू6 लाइट लॉन्च (मोबाइलआई)](https://www.mobileye.com/news/mobileye-eyeq6-lite-launches-to-speed-adas-upgrades-worldwide/) - [मोबाइलआई आईक्यू6 लाइट लॉन्च (बिजनेस वायर)](https://www.businesswire.com/news/home/20240417952266/en/Mobileye-EyeQ6-Lite-Launches-to-Speed-ADAS-Upgrades-Worldwide) - [टेस्ला HW3/HW4 कैमरा तुलना (टेस्ला ऐप नहीं)](https://www.notateslaapp.com/news/1564/tesla-s-hw3-and-hw4-cameras-comparing-the-differences-in-quality-and-hardware) - मोनोक्युलर दूरी अनुमान पर पेटेंट: US8164628B2 - [कॉन्टिनेंटल MFC500 कैमरा प्लेटफॉर्म की घोषणा](https://www.continental.com/en/press/press-releases/mfc-500-camera-platform/) - [कॉन्टिनेंटल MFC525 उत्पाद पृष्ठ (AUMOVIO)](https://www.continental-automotive.com/en/components/cameras/multi-function-mono-camera-mfc525.html) - [सोनी IMX490 सेंसर का अवलोकन (सोनी सेमीकंडक्टर सॉल्यूशंस)](https://www.sony-semicon.com/en/products/is/automotive/automotive.html) - [comma.ai ओपनपायलट की आधिकारिक साइट](https://comma.ai/openpilot) - [ओपनपायलट दस्तावेज़](https://docs.comma.ai/) - [एकल डिवाइस पर लेवल 2 स्वायत्त ड्राइविंग (arXiv:2206.08176)](https://arxiv.org/pdf/2206.08176) - [मोबाइलआई का इतिहास (विकिपीडिया)](https://en.wikipedia.org/wiki/Mobileye) - [इंटेल द्वारा मोबाइलआई का अधिग्रहण (15.3 बिलियन डॉलर)](https://en.wikipedia.org/wiki/Mobileye) - [आंद्रेज कार्पेथी का CVPR 2021 भाषण (टेस्ला ऐप नहीं)](https://www.notateslaapp.com/tesla-interviews/512/andrej-karpathy-talks-about-how-tesla-is-solving-vision-in-autopilot-at-cvpr-2021) - [टेस्ला ने रडार सेंसर हटाए (द ड्राइव)](https://www.thedrive.com/tech/40794/tesla-removes-radar-sensors-from-model-3-and-model-y-so-autopilot-will-use-cameras-only) - [मोनोक्युलर मेट्रिक डेप्थ एस्टिमेशन पर सर्वेक्षण] (arXiv:2501.11841)](https://arxiv.org/abs/2501.11841)
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।