Contents — find the section you need
Una cámara monocular captura la carretera con una sola lente y un único sensor de imagen, y luego utiliza el procesamiento de imágenes para reconocer las líneas de carril, las señales de tráfico, los semáforos, los peatones y los vehículos. A diferencia del LiDAR o el radar, no emite activamente ondas de radio ni luz; simplemente recibe la luz visible reflejada. Por lo tanto, su estructura es sencilla y suele ofrecer ventajas tanto en coste como en espacio de instalación. En los sistemas avanzados de asistencia al conductor (ADAS) para vehículos autónomos, es uno de los sensores más utilizados, empleado para la advertencia de salida de carril, la asistencia de mantenimiento de carril (LKA) y el control de crucero adaptativo (ACC) basado únicamente en visión.
 Cámara Mobileye montada en la ventana (fotografiada en 2017)
Imagen: Car cámara de ventana del sistema Mobileye (Ranbar, CC BY-SA 4.0), Wikimedia Commons. Esta no es la última cámara basada en EyeQ6L que se menciona en el texto, sino un ejemplo de un modelo anterior.

Principio: una sola imagen no tiene "escala absoluta"
La mayor debilidad de una cámara monocular es que una sola imagen por sí sola no puede, en principio, determinar la distancia absoluta (escala del mundo real) a un objeto. Una cámara se puede aproximar mediante el modelo de cámara estenopeica: un punto (X, Y, Z) en el espacio 3D se proyecta sobre un punto (x, y) en el plano de la imagen, mediante la distancia focal f, como
Como muestra esta ecuación, lo único que se puede recuperar de las coordenadas de la imagen (x, y) es la razón entre las coordenadas reales (X, Y, Z) normalizadas por la profundidad Z; la profundidad Z no se puede calcular a partir de una sola imagen. Dos objetos que se proyectan al mismo tamaño en la imagen podrían ser un objeto pequeño cercano o uno grande lejano, y esta ecuación por sí sola no puede distinguirlos. Esto contrasta directamente con una cámara estéreo, que puede calcular Z directamente mediante triangulación a partir de la diferencia entre dos lentes.
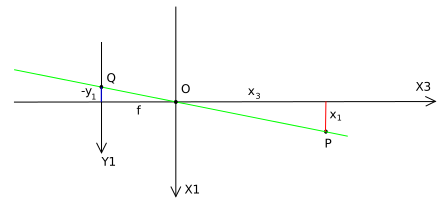 Geometría de proyección del modelo de cámara estenopeica
Imagen: Pinhole geometría del modelo de cámara (KYN, CC0 1.0 dominio público), Wikimedia Commons.

Para sortear esta limitación, los sistemas basados en cámaras monoculares estiman la distancia utilizando algún tipo de "referencia conocida". Una técnica representativa, utilizada por Mobileye, es la geometría de vista única mediante el Mapeo de Perspectiva Inversa (IPM): asume que la superficie de la carretera es plana y utiliza un objeto con un tamaño real conocido —por ejemplo, el ancho del carril— como referencia, calculando la distancia real a partir de la posición en la imagen (patente relacionada: US8164628B2). Otras técnicas incluyen la estimación de la distancia a partir del tamaño aparente de un objeto (las dimensiones típicas de un vehículo o peatón en el mundo real) y la estimación de la distancia y la velocidad a partir del movimiento en fotogramas consecutivos (flujo óptico). Dado que todas estas técnicas dependen de suposiciones, el error tiende a aumentar cuando la superficie de la carretera está inclinada o cuando el tamaño de un objeto difiere de lo supuesto.
En los últimos años, la investigación sobre la "Estimación de Profundidad Monocular" (MDE), que utiliza el aprendizaje profundo para solucionar directamente esta limitación, ha avanzado rápidamente. Mientras que los métodos anteriores solo podían proporcionar profundidad relativa (orden de cerca a lejos), en 2025 se publicó un artículo de revisión centrado específicamente en la estimación de profundidad monocular "métrica", que proporciona la distancia absoluta en metros reales (arXiv:2501.11841), lo que indica que superar la debilidad fundamental de la visión monocular mediante redes neuronales es ahora un campo de investigación prioritario.
Comparación de especificaciones clave del producto
| Producto | Resolución | Campo de visión (FOV) | Notas |
|---|---|---|---|
| Mobileye EyeQ6L (EyeQ6 Lite) | 8 megapíxeles | 120 grados | 20 grados más amplio que la cámara de EyeQ4M. Aproximadamente 4,5 veces el rendimiento de procesamiento de EyeQ4M, con aproximadamente la mitad del área del chip |
| Cámara Tesla HW4 | 5 megapíxeles | Sustancialmente más amplia que HW3 (1,2 MP) — cifra exacta no revelada | Una mejora importante de los 1,2 MP de HW3 a 5 MP. La cámara trasera tiene un efecto ojo de pez más pronunciado y un ángulo más amplio |
| Continental MFC500 (MFC525/MFC526) | Hasta 8 megapíxeles | Hasta 125 grados | Una plataforma de cámara modular y escalable donde el procesamiento de reconocimiento puede ejecutarse dentro de la cámara o en una ADCU (unidad de control integrada) externa |
| comma.ai openpilot (comma 4) | (Dispositivo complementario, cámara monocular + SoC dedicado) | — | Un kit de posventa de $999 que añade asistencia al conductor de nivel 2 a vehículos de producción. Una red neuronal integral, "Supercombo", predice la trayectoria futura del vehículo directamente a partir de la imagen monocular. |
| Sensor de imagen Sony IMX490 | Aprox. 8,8 megapíxeles | (solo sensor, independiente de la lente) | Un sensor CMOS de grado automotriz con un amplio rango dinámico de 150 dB y mitigación del parpadeo LED, utilizado como componente común en módulos de cámara de Mobileye, Continental y otros. |
El EyeQ6L de Mobileye es un SoC (Sistema en Chip) ADAS anunciado en 2024, que se suministra más como un conjunto de "cámara + chip de procesamiento" que como una cámara monocular independiente. Su resolución de 8 MP y su amplio campo de visión de 120 grados permiten funciones de mantenimiento de carril y cambio automático de carril que detectan no solo el carril actual, sino también los centros de los carriles contiguos. El hardware HW4 de Tesla, lanzado a partir de 2023, supone un importante salto en la resolución, pasando de los 1,2 MP del HW3 a los 5 MP, lo que mejora la precisión del reconocimiento de señales y matrículas. El MFC500 de Continental destaca por su flexibilidad: el motor de procesamiento de reconocimiento puede estar integrado en la cámara o en una unidad externa. La familia incluye el MFC526, orientado a camiones. El OpenPilot de comma.ai es la excepción, el único producto de esta lista que es un complemento del mercado de accesorios en lugar de un sistema de fábrica del fabricante. Utiliza una red neuronal integral, "Supercombo", que predice la trayectoria futura del vehículo directamente a partir de la imagen monocular.
De un laboratorio de la Universidad Hebrea a Mobileye y la "eliminación" del radar por parte de Tesla
De un laboratorio de la Universidad Hebrea a una adquisición de Intel por más de 15.000 millones de dólares — Mobileye fue fundada en 1999 por Amnon Shashua, investigador de visión artificial en la Universidad Hebrea de Jerusalén, junto con el ejecutivo Ziv Aviram. Antes de Mobileye, Shashua había participado en la fundación de CogniTens (sistemas de medición óptica para la industria automotriz y aeroespacial) y CogniTech (tecnología de análisis de vídeo). Mobileye se lanzó como una extensión de ese trabajo, con el objetivo de ofrecer un sistema de visión asequible para vehículos de consumo masivo. Su primer chip, el EyeQ1, se lanzó en 2004, una década después de la fecha prevista inicialmente por la empresa. Mobileye salió a bolsa en el Nasdaq en 2014 con una valoración aproximada de 5.300 millones de dólares, y en 2017 Intel la adquirió por 15.300 millones de dólares, la mayor adquisición tecnológica en la historia de Israel hasta ese momento. Regresó al Nasdaq como empresa pública independiente (aún bajo el control de Intel) a finales de 2022, y desde entonces ha expandido sus operaciones desde los sistemas avanzados de asistencia al conductor (ADAS) hasta la conducción autónoma y la "inteligencia artificial física".
El momento en 2021 en que Tesla Vision "eliminó" el radar: A partir de mayo de 2021, los vehículos Model 3 y Model Y en Norteamérica cambiaron a una configuración sin sensor de radar, iniciando la transición a "Tesla Vision", que se basa exclusivamente en cámaras y procesamiento de redes neuronales. Andrej Karpathy, entonces líder de IA de Tesla, dio una conferencia magistral en el taller de conducción autónoma de CVPR 2021 (una importante conferencia sobre visión artificial) en junio de ese año, afirmando rotundamente: "Hemos eliminado el radar y ahora conducimos solo con visión artificial en estos coches", y explicando que el sistema de visión de aprendizaje profundo de Tesla había alcanzado un nivel aproximadamente cien veces superior al del radar al que sustituía. También afirmó que «todo lo que sucede, sucede por primera vez en el coche, basándose en los vídeos de las ocho cámaras que lo rodean», reconociendo la dificultad técnica de un enfoque basado únicamente en la visión, pero argumentando que, una vez que funcione, se convertirá en un sistema de visión general implementable en cualquier lugar del mundo. Posteriormente, los Model 3/Y europeos y de Oriente Medio también adoptaron el sistema Tesla Vision sin radar, un caso histórico de un fabricante de automóviles que optó deliberadamente por un enfoque monocular (y multicámara) en lugar de la fusión de sensores.
Asistencia al conductor monocular de posventa: comma.ai — Independientemente de los sistemas ADAS de fábrica de cualquier fabricante de automóviles, comma.ai —fundada por George Hotz, conocido por desbloquear el iPhone— vende openpilot, que añade asistencia de mantenimiento de carril de nivel 2 y control de crucero adaptativo a los vehículos compatibles mediante un único dispositivo de posventa de 999 dólares (el comma 3X/4) montado en el parabrisas. En lugar de un sistema de percepción modular y tradicional, utiliza una red neuronal integral llamada "Supercombo" que predice la trayectoria futura del vehículo y la estructura de la carretera directamente a partir de la señal de la cámara monocular. Al ser de código abierto, se utiliza ampliamente en las comunidades de aficionados al bricolaje y de investigación.
Parámetros que determinan el rendimiento
- Resolución (número de píxeles): Determina directamente la precisión del reconocimiento de señales distantes, semáforos y pequeños obstáculos. El aumento de resolución de aproximadamente cuatro veces en el hardware 4 de Tesla con respecto al hardware 3 se centró principalmente en mejorar la visibilidad de objetivos pequeños y distantes. La resolución de las cámaras monoculares para automóviles sigue aumentando año tras año, como se observa en la MFC500 de Continental y la IMX490 de Sony, que alcanzan los 8 megapíxeles.
- Campo de visión (FOV): Un FOV más amplio permite que una sola cámara cubra un mayor contexto del entorno, como por ejemplo, peatones que cruzan la calle y vehículos que se incorporan en las intersecciones. La EyeQ6L de Mobileye, con un campo de visión de 120 grados (20 grados más amplia que la EyeQ4M), se centra precisamente en esto. La MFC500 de Continental va más allá, hasta los 125 grados, con el objetivo de detectar vehículos que circulan lateralmente en intersecciones.
- Rango dinámico: Determina si el reconocimiento se mantiene en escenas con contraste extremo (entradas/salidas de túneles, deslumbramiento de faros y contraluz nocturno) sin que se saturen las zonas iluminadas ni se aplasten las sombras. El rango dinámico de 150 dB y la mitigación del parpadeo de los LED de la Sony IMX490 (que suprime el parpadeo de los semáforos LED) abordan directamente este desafío.
- Requisitos previos para la estimación de distancia: Dado que las cámaras monoculares estiman la distancia basándose en ciertas suposiciones (una superficie de carretera plana, un ancho de carril conocido, tamaños de objetos estándar), el error tiende a aumentar en carreteras irregulares, pendientes u obstáculos de tamaño inusual. Las aplicaciones que requieren una medición de distancia de alta precisión suelen utilizar una cámara estéreo, LiDAR o radar. Sin embargo, enfoques como Tesla Vision intentan superar esta limitación mediante la escala del entrenamiento de redes neuronales.
- Costo y espacio de montaje: Al necesitar solo una lente y un sensor, una cámara monocular es más pequeña y económica de fabricar que una cámara estéreo o de profundidad, lo que supone una ventaja en el espacio reducido que suele ocupar el parabrisas de un vehículo, donde múltiples sensores compiten por el espacio. El precio de 999 dólares de comma.ai es un claro ejemplo de esta ventaja de bajo costo.
- Rendimiento de procesamiento (en el SoC): La utilidad práctica de una cámara monocular depende en gran medida de la sofisticación del procesamiento de la imagen capturada. El rendimiento computacional 4,5 veces superior de EyeQ6L con respecto a EyeQ4M se debe específicamente a su capacidad para aumentar la precisión del reconocimiento y el número de características compatibles.
Comprobación de la distancia monocular con un ejemplo numérico
Si la carretera se aproxima a un plano, con una altura de cámara H, una distancia focal f y un desplazamiento en píxeles y desde el horizonte hasta el punto de contacto de un objeto, la relación inversa de perspectiva simplificada es:
Para H=1.4\,\mathrm{m}, f=1200\,\mathrm{px} y y=84\,\mathrm{px}, esto da como resultado Z\simeq20\,\mathrm{m}. Bajo las mismas suposiciones, un error de 2 píxeles en el punto de contacto produce un error de alcance de aproximadamente 0.48\,\mathrm{m} utilizando la aproximación diferencial \sigma_Z\simeq fH\sigma_y/y^2. La pendiente de la carretera, la orientación de la cámara, la altura del carril y un punto de contacto ambiguo generan errores adicionales.
Este cálculo no descarta la estimación de profundidad monocular neuronal. Proporciona una referencia para comparar la salida aprendida con la geometría de la carretera, las dimensiones conocidas del objeto, la imagen estéreo o el radar. Se deben presentar los resultados de las pruebas por banda de distancia, contraluz, pendiente, lluvia, noche y altura del objeto, en lugar de un único error promedio.
¿Una sola imagen determina la distancia de un objeto?
La escala es ambigua sin suposiciones adicionales.
Identifica si la estimación utiliza un tamaño conocido, múltiples vistas o información previa aprendida. ## Referencias - [Lanzamiento de Mobileye EyeQ6 Lite (Mobileye)](https://www.mobileye.com/news/mobileye-eyeq6-lite-launches-to-speed-adas-upgrades-worldwide/) - [Lanzamiento de Mobileye EyeQ6 Lite (Business Wire)](https://www.businesswire.com/news/home/20240417952266/en/Mobileye-EyeQ6-Lite-Launches-to-Speed-ADAS-Upgrades-Worldwide) - [Comparativa de cámaras Tesla HW3/HW4 (No es una aplicación de Tesla)](https://www.notateslaapp.com/news/1564/tesla-s-hw3-and-hw4-cameras-comparing-the-differences-in-quality-and-hardware) - Patente sobre estimación de distancia monocular: US8164628B2 - [Anuncio de la plataforma de cámara Continental MFC500](https://www.continental.com/en/press/press-releases/mfc-500-camera-platform/) - [Página del producto Continental MFC525 (AUMOVIO)](https://www.continental-automotive.com/en/components/cameras/multi-function-mono-camera-mfc525.html) - [Descripción general del sensor Sony IMX490 (Sony Semiconductor Solutions)](https://www.sony-semicon.com/en/products/is/automotive/automotive.html) - [Comma.ai OpenPilot oficial] [Sitio web](https://comma.ai/openpilot) - [Documentación de OpenPilot](https://docs.comma.ai/) - [Conducción autónoma de nivel 2 en un solo dispositivo (arXiv:2206.08176)](https://arxiv.org/pdf/2206.08176) - [Historia de Mobileye (Wikipedia)](https://en.wikipedia.org/wiki/Mobileye) - [Adquisición de Mobileye por parte de Intel (15.300 millones de dólares)](https://en.wikipedia.org/wiki/Mobileye) - [Charla de Andrej Karpathy en CVPR 2021 (No es una aplicación de Tesla)](https://www.notateslaapp.com/tesla-interviews/512/andrej-karpathy-talks-about-how-tesla-is-solving-vision-in-autopilot-at-cvpr-2021) - [Tesla elimina los sensores de radar (The Drive)](https://www.thedrive.com/tech/40794/tesla-removes-radar-sensors-from-model-3-and-model-y-so-autopilot-will-use-cameras-only) - [Estudio sobre la estimación de profundidad métrica monocular (arXiv:2501.11841)](https://arxiv.org/abs/2501.11841)
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.