Contents — find the section you need
Kamera monokuler menangkap jalan di depan dengan satu lensa dan satu sensor gambar, kemudian menggunakan pemrosesan gambar untuk mengenali garis lajur, rambu-rambu, lampu lalu lintas, pejalan kaki, dan kendaraan. Tidak seperti LiDAR atau radar, kamera ini tidak secara aktif memancarkan gelombang radio atau cahaya — ia hanya menerima cahaya tampak yang dipantulkan — sehingga strukturnya sederhana, dan cenderung memiliki keunggulan dalam hal biaya dan ruang pemasangan. Dalam ADAS (Advanced Driver Assistance Systems) untuk kendaraan otonom, ini adalah salah satu sensor yang paling banyak digunakan, untuk peringatan keluar jalur, bantuan menjaga jalur (LKA), dan kontrol jelajah adaptif berbasis penglihatan (ACC).
 Kamera Mobileye yang dipasang di jendela (difoto tahun 2017)
Gambar: Car kamera jendela sistem Mobileye (Ranbar, CC BY-SA 4.0), Wikimedia Commons. Ini bukan kamera berbasis EyeQ6L terbaru yang dibahas dalam teks, tetapi contoh model sebelumnya.

Prinsip: satu gambar tidak memiliki "skala absolut"
Kelemahan terbesar dari kamera monokuler adalah bahwa satu gambar saja, pada prinsipnya, tidak dapat menentukan jarak absolut (skala dunia nyata) ke suatu objek. Kamera dapat didekati dengan model kamera lubang jarum: sebuah titik (X, Y, Z) dalam ruang 3D diproyeksikan ke sebuah titik (x, y) pada bidang gambar, melalui panjang fokus f, sebagai berikut:
Seperti yang ditunjukkan persamaan ini, semua yang dapat Anda peroleh dari koordinat gambar (x, y) hanyalah rasio koordinat sebenarnya (X, Y, Z) yang dinormalisasi oleh kedalaman Z — kedalaman Z itu sendiri tidak dapat dihitung kembali hanya dari satu gambar saja. Dua objek yang diproyeksikan dengan ukuran yang sama dalam gambar bisa berupa objek kecil di dekatnya atau objek besar yang jauh, dan persamaan ini saja tidak dapat membedakannya. Ini sangat kontras dengan kamera stereo, yang dapat menghitung Z secara langsung melalui triangulasi dari disparitas antara dua lensa.
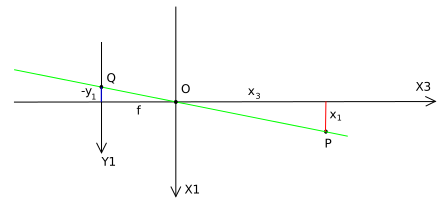 Geometri proyeksi model kamera lubang jarum
Gambar: Pinhole geometri model kamera (KYN, CC0 1.0 domain publik), Wikimedia Commons.

Untuk mengatasi kendala ini, sistem berbasis kamera monokuler memperkirakan jarak menggunakan semacam "referensi yang diketahui." Teknik representatif, yang digunakan oleh Mobileye, adalah geometri tampilan tunggal melalui Pemetaan Perspektif Terbalik (IPM): teknik ini mengasumsikan permukaan jalan bersifat planar dan menggunakan objek dengan ukuran dunia nyata yang diketahui — misalnya, lebar lajur — sebagai referensi, menghitung mundur jarak sebenarnya dari posisi dalam gambar (paten terkait: US8164628B2). Teknik lain termasuk memperkirakan jarak dari ukuran tampak suatu objek (dimensi dunia nyata yang umum dari kendaraan atau pejalan kaki) dan memperkirakan jarak dan kecepatan dari gerakan di seluruh frame berurutan (aliran optik). Karena semua ini bergantung pada asumsi, kesalahan cenderung meningkat ketika permukaan jalan miring atau ketika ukuran suatu objek menyimpang dari apa yang diasumsikan.
Dalam beberapa tahun terakhir, penelitian tentang "Estimasi Kedalaman Monokular" (MDE) — menggunakan pembelajaran mendalam untuk menutup kesenjangan ini secara langsung — telah berkembang pesat. Di mana metode sebelumnya hanya dapat menghasilkan kedalaman relatif (urutan dekat-jauh), sebuah makalah survei tahun 2025 yang secara khusus berfokus pada estimasi kedalaman monokular "metrik", yang menghasilkan jarak absolut dalam meter dunia nyata (arXiv:2501.11841), diterbitkan pada tahun 2025 — sebuah tanda bahwa mengatasi kelemahan mendasar monokular dengan jaringan saraf kini menjadi medan pertempuran penelitian utama.
Perbandingan spesifikasi produk utama
| Produk | Resolusi | Bidang pandang (FOV) | Catatan | |---|---|---|---| | Mobileye EyeQ6L (EyeQ6 Lite) | 8 megapiksel | 120 derajat | 20 derajat lebih lebar dari kamera pada EyeQ4M. Kira-kira 4,5x kinerja pemrosesan EyeQ4M, dengan luas die sekitar setengahnya | | Kamera Tesla HW4 | 5 megapiksel | Jauh lebih lebar dari HW3 (1,2MP) — angka pastinya tidak diungkapkan | Peningkatan besar dari 1,2MP HW3 menjadi 5MP. Kamera belakang memiliki efek fisheye yang lebih kuat dan sudut pandang yang lebih lebar | | Continental MFC500 (MFC525/MFC526) | Hingga 8 megapiksel | Hingga 125 derajat | Platform kamera modular dan skalabel di mana pemrosesan pengenalan dapat berjalan di dalam kamera atau di ADCU (unit kontrol terintegrasi) eksternal | | comma.ai openpilot (comma 4) | (perangkat tambahan aftermarket, kamera monokuler + SoC khusus) | — | Kit aftermarket seharga $999 yang menambahkan bantuan pengemudi Level 2 ke kendaraan produksi. Jaringan saraf ujung-ke-ujung tunggal, "Supercombo," memprediksi lintasan masa depan kendaraan ego langsung dari gambar monokuler | | Sensor gambar Sony IMX490 | Sekitar 8,8 megapiksel | (hanya sensor, independen lensa) | Sensor CMOS kelas otomotif dengan rentang dinamis lebar 150dB dan mitigasi kedipan LED, digunakan sebagai komponen umum dalam modul kamera dari Mobileye, Continental, dan lainnya |
Mobileye EyeQ6L adalah SoC (System on Chip) ADAS yang diumumkan pada tahun 2024, lebih banyak dipasok sebagai set "kamera + chip pemrosesan" daripada sebagai kamera monokuler mandiri. Resolusi 8MP dan bidang pandang lebar 120 derajat memungkinkan fitur penjaga jalur dan perubahan jalur otomatis yang mendeteksi tidak hanya jalur saat ini tetapi juga pusat jalur dua jalur di kedua sisinya. Tesla HW4 adalah generasi perangkat keras yang diluncurkan mulai tahun 2023, lompatan resolusi besar dari 1,2MP HW3 menjadi 5MP yang meningkatkan akurasi pengenalan untuk rambu dan plat nomor. Continental MFC500 menonjol karena fleksibilitasnya — mesin pemrosesan pengenalan dapat berada di dalam bodi kamera atau di unit eksternal — dan keluarga ini meluas hingga MFC526 yang berorientasi pada truk. Openpilot dari comma.ai adalah satu-satunya produk di sini yang merupakan tambahan aftermarket daripada sistem pabrik dari produsen mobil, dan menggunakan jaringan saraf ujung-ke-ujung, "Supercombo," yang memprediksi lintasan masa depan kendaraan langsung dari gambar monokuler.
Dari Laboratorium Universitas Ibrani ke Mobileye, dan "Penghapusan" Radar Tesla
**Dari laboratorium Universitas Ibrani hingga akuisisi Intel senilai lebih dari 15 miliar** — Mobileye didirikan pada tahun 1999 oleh Amnon Shashua, seorang peneliti visi komputer di Universitas Ibrani Yerusalem, bersama dengan eksekutif Ziv Aviram. Sebelum Mobileye, Shashua terlibat dalam pendirian CogniTens (sistem pengukuran optik untuk otomotif dan kedirgantaraan) dan CogniTech (teknologi analisis video), dan Mobileye diluncurkan sebagai perluasan dari pekerjaan tersebut, dengan tujuan menghadirkan sistem visi yang terjangkau untuk kendaraan pasar massal. Chip pertamanya, EyeQ1, dikirimkan pada tahun 2004, satu dekade setelah peta jalan awal perusahaan. Mobileye go public di Nasdaq pada tahun 2014 dengan valuasi sekitar5,3 miliar, dan pada tahun 2017 Intel mengakuisisinya seharga $15,3 miliar — pada saat itu, akuisisi teknologi terbesar dalam sejarah Israel. Perusahaan ini kembali ke Nasdaq sebagai perusahaan publik independen (masih di bawah Intel) pada akhir tahun 2022, dan sejak itu telah berkembang dari ADAS menjadi pengemudian otonom dan "AI fisik."
Momen tahun 2021 ketika Tesla Vision "menghapus" radar — Mulai Mei 2021, kendaraan Model 3 dan Model Y di Amerika Utara beralih ke konfigurasi tanpa sensor radar, memulai pergeseran ke "Tesla Vision" — yang hanya mengandalkan kamera dan pemrosesan jaringan saraf. Andrej Karpathy, yang saat itu menjabat sebagai pemimpin AI Tesla, memberikan pidato utama di lokakarya pengemudian otonom CVPR 2021 (konferensi visi komputer terkemuka) pada bulan Juni, dengan menyatakan secara gamblang, "Kami menghapus radar dan mengemudi hanya dengan penglihatan di mobil-mobil ini," dan menjelaskan bahwa sistem visi pembelajaran mendalam Tesla telah mencapai titik yang kira-kira seratus kali lebih baik daripada radar yang digantikannya. Ia juga mengatakan "segala sesuatu yang terjadi, terjadi untuk pertama kalinya, di dalam mobil, berdasarkan video dari delapan kamera yang mengelilingi mobil," mengakui kesulitan teknis dari pendekatan hanya berbasis penglihatan sambil berpendapat bahwa begitu berhasil, sistem ini menjadi sistem penglihatan umum yang dapat diterapkan di mana saja di Bumi. Model 3/Y Eropa dan Timur Tengah kemudian juga beralih ke Tesla Vision tanpa radar — sebuah kasus penting dari produsen mobil yang sengaja memilih pendekatan berbasis monokular (dan multi-kamera) daripada fusi sensor.
Bantuan pengemudi monokular aftermarket: comma.ai — Terpisah dari ADAS pabrik produsen mobil mana pun, comma.ai — didirikan oleh George Hotz, yang dikenal karena melakukan jailbreak pada iPhone — menjual openpilot, yang menambahkan penjaga jalur Level 2 dan cruise control adaptif ke kendaraan yang didukung melalui satu perangkat aftermarket seharga $999 (comma 3X/4) yang dipasang di kaca depan. Alih-alih menggunakan pipeline persepsi modular tradisional, sistem ini menggunakan jaringan saraf ujung-ke-ujung yang disebut "Supercombo" yang memprediksi lintasan masa depan kendaraan dan struktur jalan langsung dari umpan kamera monokuler. Karena bersifat open source, sistem ini banyak digunakan di kalangan komunitas DIY dan penelitian.
Parameter yang Menentukan Kinerja
- Resolusi (jumlah piksel): Secara langsung menentukan akurasi pengenalan untuk rambu-rambu jarak jauh, lampu lalu lintas, dan rintangan kecil. Peningkatan resolusi Tesla HW4 sekitar 4x dari HW3 terutama ditujukan untuk meningkatkan visibilitas target kecil dan jauh. Resolusi kamera monokuler otomotif terus meningkat dari tahun ke tahun, seperti yang terlihat pada Continental MFC500 dan Sony IMX490 yang keduanya mencapai kelas 8 megapiksel.
- Bidang pandang (FOV): FOV yang lebih luas memungkinkan satu kamera untuk mencakup lebih banyak konteks di sekitarnya — misalnya, pejalan kaki yang menyeberang dan kendaraan yang bergabung di persimpangan. Mobileye EyeQ6L yang memiliki FOV 120 derajat, 20 derajat lebih lebar dari EyeQ4M, menargetkan hal ini. Continental MFC500 melangkah lebih jauh, hingga 125 derajat, ditujukan untuk mendeteksi kendaraan yang melintas dari samping di persimpangan.
- Rentang Dinamis: Menentukan apakah pengenalan tetap akurat dalam adegan dengan kontras ekstrem — pintu masuk/keluar terowongan, silau lampu depan dan lampu latar di malam hari — tanpa membuat sorotan terlalu terang atau bayangan terlalu gelap. Rentang dinamis 150dB Sony IMX490 dan mitigasi kedipan LED (yang menekan kedipan sinyal lalu lintas LED) secara langsung mengatasi tantangan ini.
- Prasyarat Estimasi Jarak: Karena kamera monokuler memperkirakan jarak berdasarkan asumsi — permukaan jalan yang datar, lebar jalur yang diketahui, ukuran objek standar — kesalahan cenderung meningkat di jalan yang kasar, lereng, atau rintangan dengan ukuran yang tidak biasa. Aplikasi yang membutuhkan jarak presisi tinggi biasanya mengasumsikan pemasangan dengan kamera stereo, LiDAR, atau radar, meskipun pendekatan seperti Tesla Vision justru mencoba melampaui batasan ini murni melalui skala pelatihan jaringan saraf.
- Biaya dan ruang pemasangan: Hanya membutuhkan satu lensa dan sensor membuat kamera monokuler lebih kecil dan lebih murah untuk dibangun daripada kamera stereo atau kedalaman — sebuah keuntungan dalam tata letak kaca depan kendaraan yang sempit di mana banyak sensor bersaing untuk mendapatkan ruang. Label harga comma.ai sebesar $999 merupakan lambang dari keunggulan biaya rendah ini.
- Performa pemrosesan (di sisi SoC): Kegunaan kamera monokuler di dunia nyata sangat bergantung pada seberapa canggih pemrosesan di balik gambar yang diambil. Performa komputasi EyeQ6L yang 4,5x lebih baik daripada EyeQ4M secara khusus bertujuan untuk meningkatkan akurasi pengenalan dan jumlah fitur yang didukung.
Memeriksa Jarak Monokular dengan Contoh Numerik
Jika jalan didekati sebagai bidang datar, dengan tinggi kamera H, panjang fokus f, dan offset piksel y dari cakrawala ke titik kontak objek, hubungan perspektif terbalik yang disederhanakan adalah:
Untuk H=1.4\,\mathrm{m}, f=1200\,\mathrm{px}, dan y=84\,\mathrm{px}, ini memberikan Z\simeq20\,\mathrm{m}. Dengan asumsi yang sama, kesalahan 2px pada titik kontak memberikan sekitar 0.48\,\mathrm{m} kesalahan jarak menggunakan pendekatan diferensial \sigma_Z\simeq fH\sigma_y/y^2. Kemiringan jalan, posisi kamera, tinggi lajur, dan titik kontak yang ambigu menambah kesalahan lebih lanjut.
Perhitungan ini tidak menolak estimasi kedalaman monokular neural. Ini memberikan referensi untuk memeriksa keluaran yang dipelajari terhadap geometri jalan, dimensi objek yang diketahui, stereo, atau radar. Laporkan pengujian berdasarkan rentang jarak, cahaya latar, kemiringan, hujan, malam hari, dan tinggi objek, bukan hanya satu kesalahan rata-rata.
Apakah satu gambar menentukan jarak suatu objek?
Skala bersifat ambigu tanpa asumsi tambahan.
Identifikasi apakah estimasi tersebut menggunakan ukuran yang diketahui, beberapa tampilan, atau prior yang dipelajari.Referensi
- Peluncuran Mobileye EyeQ6 Lite (Mobileye)
- Peluncuran Mobileye EyeQ6 Lite (Business Wire)
- Perbandingan kamera Tesla HW3/HW4 (Bukan Aplikasi Tesla)
- Paten tentang estimasi jarak monokular: US8164628B2
- Pengumuman platform kamera Continental MFC500
- Halaman produk Continental MFC525 (AUMOVIO)
- Ikhtisar sensor Sony IMX490 (Sony Semiconductor Solutions)
- Situs resmi openpilot comma.ai
- Dokumentasi openpilot
- Pengemudian Otonom Level 2 pada Satu Perangkat (arXiv:2206.08176)
- Sejarah Mobileye (Wikipedia)
- Akuisisi Mobileye oleh Intel ($15,3 miliar)
- Pidato Andrej Karpathy di CVPR 2021 (Bukan Aplikasi Tesla)
- Tesla menghapus sensor radar (The Drive)
- [Survei tentang Estimasi Kedalaman Metrik Monokular] (arXiv:2501.11841)](https://arxiv.org/abs/2501.11841)
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.