
Contents — find the section you need
मोनोक्युलर डेप्थ एस्टिमेशन एक RGB इमेज से प्रति-पिक्सेल दूरी का अनुमान लगाता है। एक ही इमेज समान आकार वाली छोटी पास की वस्तु और बड़ी दूर की वस्तु में स्पष्ट अंतर नहीं कर सकती। इसलिए पहला सवाल यह है कि क्या मॉडल सापेक्ष गहराई (आगे से पीछे का क्रम) का अनुमान लगाता है या मीटर जैसी भौतिक इकाई वाली मीट्रिक गहराई का।
संक्षेप में
-
एक मोनोक्युलर इमेज आमतौर पर निरपेक्ष पैमाने का निर्धारण नहीं करती। सापेक्ष गहराई क्रम और आकार का वर्णन करती है; मीट्रिक गहराई इकाई-धारण दूरी का लक्ष्य रखती है।
-
यहां तक कि मीट्रिक गहराई आउटपुट करने वाला मॉडल भी कैमरे, दृश्य और प्रशिक्षण वितरण से बाहर पैमाने में विचलन या स्थानीय त्रुटियाँ दिखा सकता है।
-
ग्राउंड ट्रुथ के बिना इमेज गहराई की सटीकता स्थापित नहीं कर सकती। गहराई त्रुटि, सापेक्ष क्रम, अवरोध सीमाएँ और क्या पैमाने संरेखण का उपयोग किया गया था, इन सभी को अलग-अलग देखें।
इमेज पैमाने को क्यों निर्धारित नहीं करती
पिनहोल कैमरे के लिए, एक 3D बिंदु (X,Y,Z) लगभग u=fX/Z, v=fY/Z के रूप में प्रोजेक्ट होता है। सभी निर्देशांकों और गहराई को एक ही कारक से स्केल करने पर छवि की स्थिति अपरिवर्तित रहती है। यह मोनोक्युलर स्केल अस्पष्टता है। एक गहराई मॉडल वस्तु के आकार, परिप्रेक्ष्य, छायांकन, बनावट और सीखे गए दृश्य पूर्वधारणाओं का उपयोग करके सांख्यिकीय रूप से इसे हल करता है।
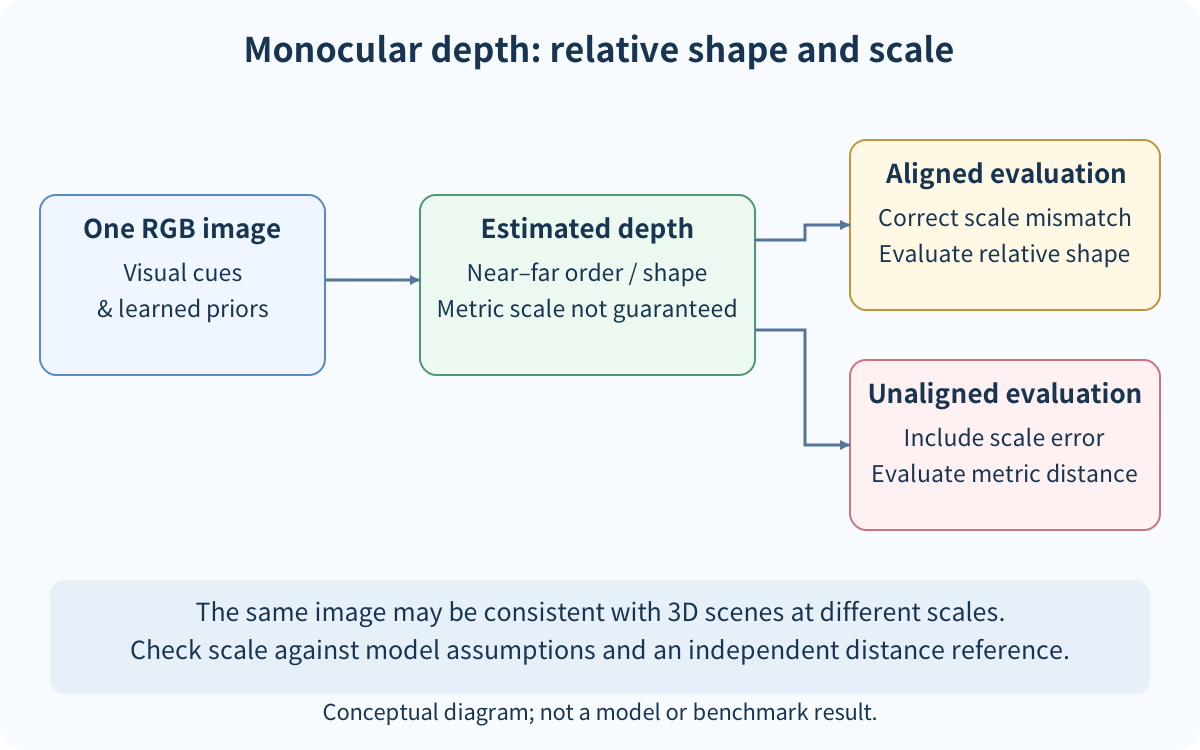
यदि मॉडल आउटपुट \hat D केवल सापेक्ष है, तो मूल्यांकन इसे a\hat D+b के साथ संरेखित कर सकता है। कम पोस्ट-अलाइनमेंट त्रुटि यह सिद्ध नहीं करती कि मॉडल सीधे मीटर को पुनर्प्राप्त कर सकता है। कभी भी असंरेखित मीट्रिक मूल्यांकन को संरेखित सापेक्ष मूल्यांकन के साथ न मिलाएं।
आउटपुट प्रकारों को अलग करें
| आउटपुट | यह क्या समर्थित करता है | अतिरिक्त शर्त |
|---|---|---|
| सापेक्ष गहराई | आगे/पीछे का क्रम और आकार | निरपेक्ष स्केल अभी भी आवश्यक है |
| व्युत्क्रम गहराई | एक प्रतिनिधित्व जो आस-पास के क्षेत्रों पर जोर देता है | 1/Z को गहराई Z के साथ भ्रमित न करें |
| मीट्रिक गहराई | दूरी मीटर या किसी अन्य इकाई में | कैमरा, डोमेन और स्केल कैलिब्रेशन को सत्यापित करें |
जब मीट्रिक गहराई किसी बाधा की दूरी या आयाम को निर्धारित करती है, तो डोमेन ग्राउंड ट्रुथ, सेंसर सिंक्रोनाइज़ेशन, कैमरा इंट्रिंसिक्स, मान्य रेंज और अमान्य-मान नीति को ठीक करें। मॉडल का नाम या दिखने में विश्वसनीय छवि वास्तविक दुनिया की सटीकता को स्थापित नहीं करती है।
एक न्यूनतम मूल्यांकन प्रोटोकॉल
समान मान्य पिक्सेल सेट पर ग्राउंड-ट्रुथ गहराई D और पूर्वानुमान \hat D की तुलना करें। सामान्य मापों में निरपेक्ष सापेक्ष त्रुटि \mathrm{AbsRel}=\mathrm{mean}(|\hat D-D|/D), RMSE और थ्रेशोल्ड सटीकता \delta शामिल हैं। अमान्य पिक्सेल, अवरोध प्रबंधन, बहिष्कृत दूर की रेंज और मान्य पिक्सेल की संख्या रिकॉर्ड करें।
एक सापेक्ष मॉडल के लिए, बताएं कि क्या स्केल संरेखण प्रत्येक परीक्षण छवि के लिए अलग से अनुमानित किया जाता है या प्रशिक्षण डेटा से निर्धारित किया जाता है। प्रति-छवि संरेखण सापेक्ष आकार की तुलना करने के लिए उपयोगी है, लेकिन यह मॉडल की स्थिर भौतिक स्केल को पुनर्प्राप्त करने में असमर्थता को छिपा सकता है।
सामान्य विफलता की स्थितियाँ
-
दर्पण, पारदर्शी वस्तुएँ, आकाश और बनावट रहित दीवारें विश्वसनीय दृश्य संकेत प्रदान नहीं करती हैं।
-
अपरिचित प्रकाश व्यवस्था, कैमरे, क्षेत्र, वस्तुएँ या दृश्य क्षेत्र पैमाने और सीमाओं को बिगाड़ सकते हैं।
-
कम औसत मीट्रिक के बावजूद पतली संरचनाओं और अवरोध सीमाओं में सुरक्षा-महत्वपूर्ण स्थानीय त्रुटियाँ हो सकती हैं।
-
वीडियो पूर्वानुमान फ्रेम दर फ्रेम झिलमिला सकते हैं। एकल-छवि मीट्रिक अस्थायी स्थिरता की गारंटी नहीं देते हैं।
सारांश
एकक्युलर गहराई एक अनुमान समस्या है जो छवि साक्ष्य को दृश्य पूर्वधारणाओं के साथ जोड़ती है; यह केवल सॉफ़्टवेयर में एक दूरी सेंसर नहीं है। सापेक्ष गहराई, मीट्रिक गहराई और पैमाने संरेखण को अलग करें, और परिणामों की तुलना करने से पहले ग्राउंड-ट्रुथ और वैध-पिक्सेल स्थितियों को रिकॉर्ड करें। एक मॉडल-विशिष्ट प्रयोगशाला को लाइसेंस प्राप्त इनपुट, निश्चित संस्करण, संदर्भ गहराई और हार्डवेयर स्थितियाँ उपलब्ध होने तक प्रतीक्षा करनी चाहिए।
क्या अच्छा सापेक्ष-गहराई स्कोर यह साबित करता है कि मीटर में दी गई दूरियाँ सही हैं?
नहीं। स्केल अलाइनमेंट, मीट्रिक ग्राउंड ट्रुथ और कैमरा व डेटा-वितरण की स्थितियों की अलग-अलग जाँच करें।
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।