Contents — find the section you need
LiDAR-SLAM उन तकनीकों का समूह है जो लेज़र-रेंजिंग सेंसर द्वारा प्राप्त पॉइंट-क्लाउड डेटा का उपयोग करके स्व-स्थान निर्धारण और मानचित्रण करती हैं। Visual-SLAM की तुलना में, यह प्रकाश की स्थितियों के प्रति बहुत कम संवेदनशील है और सीधी दूरी की जानकारी प्रदान करती है — लेकिन समस्या का तकनीकी केंद्र बिंदु यह है कि पॉइंट क्लाउड को कितनी तेज़ी से और कितनी सटीकता से एक दूसरे से मिलाया जा सकता है (स्कैन मिलान)। बुनियादी बातों के लिए — जैसे कि ICP/NDT कैसे काम करते हैं, LOAM विशेषताओं को क्यों निकालता है — "LiDAR-SLAM Primer" देखें।
 ROS 2
छवि: Robot ऑपरेटिंग सिस्टम लोगो, विकिमीडिया कॉमन्स (CC BY-SA 4.0)

LiDAR-SLAM एक नज़र में
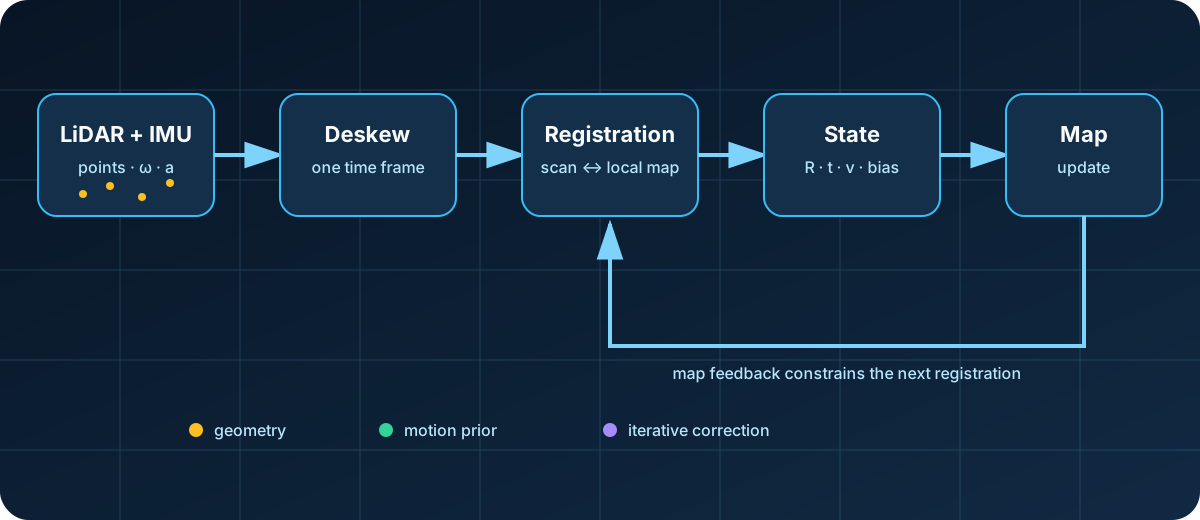
आरेख: डस्ककॉइल। प्रतिनिधि लिडार-इनर्टियल SLAM पाइपलाइन में संबंध सरलीकृत हैं।
LiDAR-SLAM एक बार में होने वाली प्रक्रिया नहीं है जो केवल दो पॉइंट क्लाउड को ओवरले करती है। स्कैन के दौरान प्लेटफ़ॉर्म की गति के कारण होने वाली विकृति को IMU ठीक करता है; स्थानीय मानचित्र के साथ ज्यामितीय असहमति से पोज़, वेग और सेंसर बायस अपडेट होते हैं; और यह अनुमान बदले में मानचित्र को अपडेट करता है। इस चक्र को ध्यान में रखते हुए, नीचे दिए गए LOAM, ICP/NDT और FAST-LIO परिवारों की तुलना तीन ठोस प्रश्नों के आधार पर की जा सकती है: पत्राचार कैसे बनते हैं, स्थिति कैसे अपडेट होती है और मानचित्र कैसे संग्रहीत होता है।
फ़ीचर-एक्सट्रैक्शन वंश: LOAM और इसके उत्तराधिकारी
प्रारंभिक मुख्यधारा के दृष्टिकोण में पॉइंट क्लाउड से ज्यामितीय विशेषताओं - किनारों, तलों - को निकाला जाता था और स्कैन के बीच विस्थापन का अनुमान लगाने के लिए उन्हें ट्रैक किया जाता था (LOAM वंश)। प्रसंस्करण को समझना आसान है, लेकिन फ़ीचर-एक्सट्रैक्शन मापदंडों को ट्यून करना जटिल है, और फ़ीचर-कम वातावरण (उदाहरण के लिए, एक फ़ीचर-रहित गलियारा) में सटीकता कम हो जाती है।
स्कैन मिलान के दो मूलभूत एल्गोरिदम: ICP और NDT
LiDAR-SLAM के मूल में यह प्रश्न है कि क्रमिक बिंदु-क्लाउड स्कैन के बीच या किसी स्कैन और मानचित्र के बीच पत्राचार कैसे खोजा जाए — और इसके लिए दो मूलभूत एल्गोरिदम हैं।
ICP (इटरेटिव क्लोजेस्ट पॉइंट) दूरी के आधार पर दो बिंदु क्लाउड के बीच बिंदुओं का मिलान करता है, फिर परिणामी संरेखण त्रुटि को न्यूनतम करने वाले रिजिड-बॉडी ट्रांसफ़ॉर्म का पुनरावर्ती रूप से अनुमान लगाता है। साधारण बिंदु-से-बिंदु मिलान के बजाय, बिंदु-से-समतल दृष्टिकोण का उपयोग करना — किसी बिंदु की स्थानीय ज्यामिति से एक सामान्य सदिश प्राप्त करना और बिंदु-से-समतल दूरी को न्यूनतम करना — तेजी से अभिसरण करता है और स्थानीय न्यूनतम की संभावना कम होती है। जहां बिंदु \mathbf{p}_i एक समतल से मेल खाता है जो अभिलंब \mathbf{n}_i और समतल पर स्थित एक बिंदु \mathbf{q}_i द्वारा परिभाषित है, तो बिंदु से समतल की दूरी है:
और हल किए जा रहे घूर्णन \mathbf{R} और स्थानान्तरण \mathbf{t} को न्यूनतम करके प्राप्त किया जाता है:
हालांकि, LiDAR के लिए एक विशिष्ट चेतावनी है: क्योंकि LiDAR बिंदु बादल लंबवत रूप से विरल (परतों में व्यवस्थित) होता है, इसलिए पूरे बिंदु बादल पर सीधे अभिलंब अनुमान लागू करने से सटीकता कम हो जाती है।
NDT (सामान्य वितरण रूपांतरण) ICP से भिन्न दृष्टिकोण अपनाता है: यह बिंदु बादल को एक वोक्सेल ग्रिड में विभाजित करता है और प्रत्येक वोक्सेल के भीतर बिंदु वितरण को गाऊसी वितरण के रूप में दर्शाता है। व्यक्तिगत बिंदुओं का सीधे मिलान करने के बजाय, यह इन संभाव्यता घनत्व कार्यों के बीच फिट को अनुकूलित करता है, जिससे शोर के प्रति कम संवेदनशील संरेखण प्राप्त होता है।
FAST-LIO जैसी प्रत्यक्ष विधि की विशेषता यह है कि यह पारंपरिक स्कैन-मैचिंग विधियों द्वारा उपयोग किए जाने वाले स्पष्ट पत्राचार-खोज चरण को पूरी तरह से छोड़ देती है, और इसके बजाय बिंदु क्लाउड को सीधे मानचित्र (एक वोक्सेल संरचना) के विरुद्ध पंजीकृत करती है, जो इसकी गणनात्मक दक्षता का कारण है।
प्रत्यक्ष विधियों की ओर बदलाव: FAST-LIO/FAST-LIO2
इस कमी को दूर करने वाली विधि "प्रत्यक्ष विधि" थी - बिना किसी स्पष्ट विशेषता निष्कर्षण चरण के बिंदु क्लाउड को सीधे मानचित्र के विरुद्ध पंजीकृत करना। FAST-LIO2 इसका अग्रणी उदाहरण है, जो वृद्धिशील k-d ट्री के माध्यम से कुशल निकटतम-पड़ोसी खोज द्वारा उच्च दक्षता (विशेष रूप से लिवॉक्स उत्पादों जैसे सॉलिड-स्टेट लिडार पर) प्राप्त करता है। newbot अपने स्व-स्थान निर्धारण के मूल में FAST-LIO को भी अपनाता है (विवरण के लिए "स्व-स्थान निर्धारण और सेंसर फ़्यूज़न कैसे काम करते हैं" देखें)।
FAST-LIO श्रृंखला तब से लगातार विकसित होती रही है। FAST-LIVO2 (2025, IEEE Transactions on Robotics) दृश्य जानकारी को एकीकृत करता है; LTA-OM, जिसे FAST-LIO2 को फ्रंट एंड के रूप में उपयोग करके बनाया गया है, बहु-सत्र संचालन और गतिशील मानचित्र अद्यतन के लिए समर्थन जोड़ता है - विकास की मुख्य दिशा स्टैंडअलोन ओडोमेट्री से आगे बढ़कर दीर्घकालिक संचालन और बड़े पैमाने के वातावरण की ओर बढ़ गई है।
2026 में नए विकास: D-LIO और हल्के, अधिक मजबूत तरीकों की ओर अग्रसर
2026 में D-LIO (डायरेक्ट लिडार-इनर्टियल ओडोमेट्री) IEEE Robotics and Automation Letters में प्रकाशित हुआ, जो FAST-LIO श्रृंखला से अलग दृष्टिकोण अपनाता है। यह एक ट्रंकेटेड साइन्ड डिस्टेंस फील्ड के माध्यम से मैपिंग का उपयोग करता है, जिससे मैप के आकार की परवाह किए बिना मैप अपडेट स्थिर समय में चलते हैं - एक ऐसा डिज़ाइन जो बड़े वातावरण में स्केलेबिलिटी को प्राथमिकता देता है।
इसके अलावा, 2026 तक पत्रिकाओं और प्रीप्रिंट सर्वरों में व्युत्पन्न विधियों की एक निरंतर धारा प्रकाशित होती रही है: FAR-LIO, जिसका उद्देश्य तीव्र स्वायत्त गति है; GenZ-LIO, जो पुष्ट खुले और बंद दोनों वातावरणों को संभालता है; Voxel-SLAM, जो पूर्णता और व्यापकता के बीच संतुलन बनाता है। समग्र दिशा को तीन बिंदुओं में संक्षेपित किया जा सकता है: (1) फीचर एक्सट्रैक्शन को छोड़ने वाली प्रत्यक्ष विधियाँ मुख्यधारा बन गई हैं, (2) विज़न, LiDAR और IMU में मल्टी-सेंसर फ्यूजन मानक बन रहा है, और (3) सीमित कंप्यूटिंग क्षमता वाले एज हार्डवेयर के लिए लाइटवेटिंग एक महत्वपूर्ण सतत अनुसंधान विषय बना हुआ है।
2026 की गति दौड़: आंकड़ों के आधार पर सुधार
2026 तक प्रकाशित LIO व्युत्पन्न विधियाँ केवल "एक और विधि" प्रस्तावित करने के बजाय ठोस आंकड़ों के साथ अपने दावों का समर्थन करती हैं। स्वायत्त रेसिंग के लिए डिज़ाइन किया गया CUDA-पैरेललाइज़्ड फ्रेमवर्क FAR-LIO (जून 2026) 250 किमी/घंटा तक की गति पर मौजूदा तरीकों की तुलना में स्थिति संबंधी त्रुटि में 6.9% और रनटाइम में 38.4% की कमी दर्शाता है। एलिप्सलीओ (मई 2026), जो एक दीर्घवृत्ताकार निरूपण का उपयोग करके वातावरण के अनुकूल होता है, दूसरे सबसे अच्छे प्रतिस्पर्धी दृष्टिकोण की तुलना में औसतन 35% कम ओडोमेट्री त्रुटि का दावा करता है। एनवायरनमेंट-एडैप्टिव सॉलिड-स्टेट लिडार-इनर्टियल ओडोमेट्री (अप्रैल 2026), जो सॉलिड-स्टेट लिडार के लिए स्थानीय सामान्य-वेक्टर बाधाओं को अपघटन-जागरूक मानचित्र रखरखाव के साथ जोड़ता है, ज्यामितीय रूप से अपघटित, कठोर वातावरण में RMSE को 12.8% तक कम करता है। विभिन्न परीक्षण स्थितियों को देखते हुए इन आंकड़ों की तुलना सीधे तौर पर शोध पत्रों में नहीं की जा सकती है, लेकिन तीनों एक ही मूल प्रश्न का समाधान कर रहे हैं: फीचर-कम, अपघटन-प्रवण वातावरण में सिस्टम कितना मजबूत रह सकता है।
विशिष्ट वातावरण: बहुमंजिला नेविगेशन, विज़ुअल फ़्यूज़न और सुरक्षा
उपयोग-मामलों का विशिष्टीकरण भी प्रगति कर रहा है। एलिवेटर-एलआईओ (मई 2026) लिफ्ट की सवारी के दौरान गैर-जड़त्वीय गति (जहां लिफ्ट का अपना त्वरण आईएमयू रीडिंग को प्रभावित करता है) को रोबोट की गति और लिफ्ट की गति का अलग-अलग अनुमान लगाकर संबोधित करता है; 79 लिफ्ट की सवारी वाली 20 वास्तविक अनुक्रमों में मान्य किए जाने पर, इसने 17 में टर्मिनल ऊंचाई त्रुटि 1 सेमी से कम प्राप्त की। यह एलआईओ की पहुंच का एक ठोस उदाहरण है जो बहुमंजिला इमारतों में चलने वाले डिलीवरी या गश्ती रोबोट जैसे उपयोग-मामलों तक विस्तारित हो रहा है, जिन्हें पहले स्टैंडअलोन एलआईओ संभालने में कठिनाई होती थी।
LiDAR-inertial-visual Odometry (LIVO) क्षेत्र में, जो दृश्य जानकारी को भी समाहित करता है, SA-LIVO (जून 2026) प्रति-उपक्षेत्र विश्वसनीयता के आधार पर जानकारी को भारित करता है और 29 सार्वजनिक डेटासेट अनुक्रमों पर बेंचमार्क किए जाने पर एम्बेडेड हार्डवेयर पर कम कम्प्यूटेशनल ओवरहेड के साथ प्रतिस्पर्धी सटीकता प्रदर्शित करता है। ड्रोन परिनियोजन को ध्यान में रखते हुए निर्मित Flight-Ready LiDAR-Inertial Odometry (जुलाई 2026) मौजूदा कार्यान्वयनों में वास्तुशिल्पीय बाधाओं को दूर करता है और ओडोमेट्री आउटपुट दर को 10 हर्ट्ज़ से बढ़ाकर 200 हर्ट्ज़ कर देता है। कुल मिलाकर, 2026 के LIO अनुसंधान को FAST-LIO2 द्वारा स्थापित "प्रत्यक्ष विधि" आधार के ऊपर चार अक्षों के साथ विशेषज्ञता के रूप में संक्षेपित किया जा सकता है: (1) उच्च गति संचालन, (2) गैर-जड़त्वीय और विशिष्ट वातावरण, (3) दृश्य संलयन, और (4) एम्बेडेड हार्डवेयर पर उच्च आवृत्ति आउटपुट।
न्यूबॉट ने वास्तव में यह विकल्प क्यों चुना
न्यूबॉट द्वारा FAST-LIO2 को चुनने का निर्णायक कारक Livox Mid-360 में निर्मित 6-अक्षीय IMU (केवल कोणीय वेग और त्वरण, कोई मैग्नेटोमीटर नहीं) के साथ इसकी अनुकूलता थी। LIO-SAM परिवार की विधियाँ, जो 9-अक्षीय IMU और GTSAM पर आधारित हैं, इस प्लेटफ़ॉर्म के सेंसर विन्यास के लिए अनुपयुक्त पाई गईं। मापन इस बात की पुष्टि करता है: क्षैतिज लूप-क्लोजर त्रुटि पथ की लंबाई का 1.0–1.3% रही, जो अकेले व्हील ओडोमेट्री (6.9–27.4%) से कहीं बेहतर है, जिससे पता चलता है कि यह चुनाव उचित था।
क्या सर्वोत्तम बेंचमार्क त्रुटि आपकी सेटिंग के लिए सर्वोत्तम विधि की पहचान करती है?
सेंसर, गति, ज्यामिति और गणना परिणामों को प्रभावित करते हैं।
बेंचमार्क स्थितियों की जांच करें और लक्षित वातावरण में गति और मजबूती का परीक्षण करें।संदर्भ
- FAST-LIO GitHub (hku-mars)
- D-LIO पेपर (arXiv)
- FAST-LIVO2 पेपर (arXiv)
- Voxel-SLAM पेपर (arXiv)
- FAR-LIO पेपर (arXiv)
- EllipseLIO पेपर (arXiv)
- पर्यावरण-अनुकूलित सॉलिड-स्टेट लिडार-इनर्टियल ओडोमेट्री पेपर (arXiv) )
- SA-LIVO पेपर (arXiv)
- Elevator-LIO पेपर (arXiv)
- न्यूबॉट के कार्यान्वयन को "स्व-स्थानीकरण और सेंसर संलयन कैसे काम करते हैं" में भी शामिल किया गया है।
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।