Contents — find the section you need
Le LiDAR-SLAM regroupe les techniques d'auto-localisation et de cartographie à partir des nuages de points générés par un télémètre laser. Bien moins sensible aux conditions d'éclairage que le Visual-SLAM, il fournit des informations de distance directes. La principale difficulté technique réside dans la rapidité et la précision de la mise en correspondance des nuages de points (appariement de scans). Pour en savoir plus sur les principes fondamentaux (fonctionnement de l'ICP/NDT, extraction de caractéristiques par LOAM), consultez le guide « Introduction au LiDAR-SLAM ».
 ROS 2
Image : Robot Operating System logo, Wikimedia Commons (CC BY-SA 4.0)

Aperçu du LiDAR-SLAM
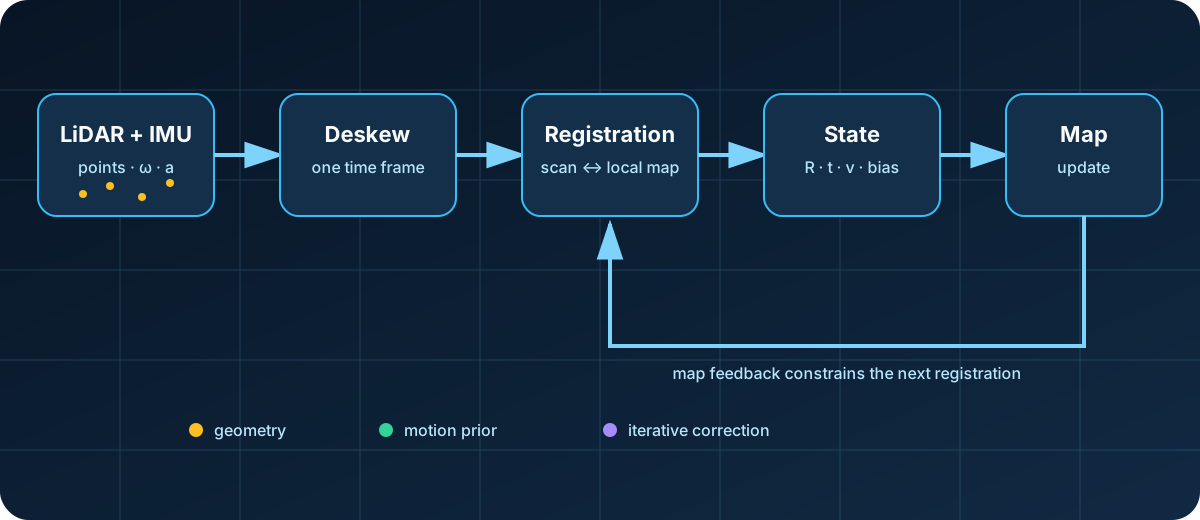
Schéma : Duskcoil. Les relations dans un pipeline LiDAR-SLAM représentatif sont simplifiées.
Le LiDAR-SLAM n’est pas une opération ponctuelle qui consiste simplement à superposer deux nuages de points. L'IMU corrige les distorsions dues aux mouvements de la plateforme lors d'une numérisation ; les divergences géométriques avec la carte locale mettent à jour la pose, la vitesse et les biais des capteurs ; cette estimation met à jour la carte à son tour. Ce cycle étant pris en compte, les familles LOAM, ICP/NDT et FAST-LIO peuvent être comparées ci-dessous selon trois questions concrètes : comment les correspondances sont établies, comment l'état est mis à jour et comment la carte est stockée.
L'histoire de l'extraction de caractéristiques : LOAM et ses successeurs
L'approche dominante initiale extrayait les caractéristiques géométriques (arêtes, plans) du nuage de points et les suivait pour estimer le déplacement entre les numérisations (lignée LOAM). Le traitement est facile à comprendre, mais le réglage des paramètres d'extraction de caractéristiques est délicat et la précision tend à diminuer dans les environnements pauvres en caractéristiques (un couloir sans caractéristiques, par exemple).
Les deux algorithmes de base de mise en correspondance de scans : ICP et NDT
Au cœur du LiDAR-SLAM se trouve la question de la correspondance entre des scans successifs de nuages de points, ou entre un scan et la carte. Deux algorithmes fondamentaux permettent de résoudre ce problème.
L’algorithme ICP (Iterative Closest Point) met en correspondance les points de deux nuages de points en fonction de la distance, puis estime itérativement la transformation de corps rigide qui minimise l’erreur d’alignement résultante. Plutôt qu’une simple mise en correspondance point à point, l’utilisation d’une approche point à plan (qui consiste à dériver un vecteur normal à partir de la géométrie locale d’un point et à minimiser la distance point à plan) converge plus rapidement et est moins sujette aux minima locaux. Lorsque le point \mathbf{p}_i correspond à un plan défini par la normale \mathbf{n}_i et à un point du plan \mathbf{q}_i, la distance point-plan est :
et la rotation \mathbf{R} et la translation \mathbf{t} à calculer sont obtenues en minimisant :
Il existe cependant une limitation spécifique au LiDAR : comme un nuage de points LiDAR est verticalement clairsemé (organisé en couches), l’application naïve d’une estimation de la normale à l’ensemble du nuage de points dégrade la précision.
NDT (Transformation de la Distribution Normale) adopte une approche différente de celle de l’ICP : elle divise le nuage de points en une grille de voxels et représente la distribution des points à l’intérieur de chaque voxel par une distribution gaussienne. Plutôt que de faire correspondre directement les points individuels, cette méthode optimise l'adéquation entre ces fonctions de densité de probabilité, obtenant ainsi un alignement moins sensible au bruit.
Une méthode directe comme FAST-LIO se distingue par le fait qu'elle contourne totalement l'étape de recherche de correspondance explicite sur laquelle reposent les approches traditionnelles de mise en correspondance de scans. Elle consiste plutôt à enregistrer directement le nuage de points sur la carte (une structure voxélisée), ce qui lui confère son efficacité de calcul.
Le passage aux méthodes directes : FAST-LIO/FAST-LIO2
Ce problème a été résolu par la « méthode directe » : l'enregistrement direct d'un nuage de points sur la carte sans étape d'extraction explicite de caractéristiques. FAST-LIO2 en est le principal exemple, atteignant une grande efficacité (en particulier sur les LiDAR à semi-conducteurs comme les produits Livox) grâce à une recherche efficace du plus proche voisin via un arbre k-d incrémental. Newbot utilise également FAST-LIO comme base de son système d'autolocalisation (voir « Fonctionnement de l'autolocalisation et de la fusion de capteurs » pour plus de détails).
La lignée FAST-LIO n'a cessé de s'étendre depuis. FAST-LIVO2 (2025, IEEE Transactions on Robotics) intègre des informations visuelles ; LTA-OM, construit avec FAST-LIO2 comme interface, prend en charge le fonctionnement multi-sessions et les mises à jour dynamiques des cartes. L'orientation principale du développement s'est ainsi déplacée de l'odométrie autonome vers le fonctionnement à long terme et les environnements à grande échelle.
Nouveaux développements en 2026 : D-LIO et la recherche de méthodes plus légères et plus robustes
En 2026, D-LIO (Direct LiDAR-Inertial Odometry) a été publié dans IEEE Robotics and Automation Letters, adoptant une approche distincte de celle de la lignée FAST-LIO. Elle utilise une cartographie via un champ de distance signé tronqué, permettant des mises à jour de la carte en temps constant quelle que soit sa taille – une conception qui privilégie l'évolutivité dans les grands environnements.
Par ailleurs, de nombreuses méthodes dérivées ont continué d'apparaître dans les revues et sur les serveurs de prépublication jusqu'en 2026 : FAR-LIO, visant des déplacements autonomes rapides ; GenZ-LIO, qui gère les environnements ouverts et fermés confirmés ; et Voxel-SLAM, qui offre un équilibre entre exhaustivité et généralité. La tendance générale peut se résumer en trois points : (1) les méthodes directes qui s'affranchissent de l'extraction de caractéristiques sont devenues courantes, (2) la fusion multisensorielle (vision, LiDAR et IMU) se généralise, et (3) l'allègement pour les matériels embarqués à puissance de calcul limitée demeure un axe de recherche important.
La course à la vitesse en 2026 : des améliorations chiffrées
Les dérivés de LIO publiés jusqu'en 2026 étayent de plus en plus leurs affirmations par des chiffres concrets, au lieu de simplement proposer « une méthode de plus ». FAR-LIO (juin 2026), un framework parallélisé CUDA destiné aux courses autonomes, annonce une réduction de 6,9 % de l'erreur de positionnement et de 38,4 % du temps d'exécution par rapport aux méthodes existantes, jusqu'à 250 km/h. EllipseLIO (mai 2026), qui s'adapte à l'environnement grâce à une représentation ellipsoïdale, revendique une erreur d'odométrie inférieure de 35 % en moyenne à celle de la deuxième meilleure approche concurrente. Environment-Adaptive Solid-State LiDAR-Inertial Odometry (avril 2026), qui combine des contraintes locales sur les vecteurs normaux avec une maintenance cartographique prenant en compte la dégénérescence pour les LiDAR à semi-conducteurs, réduit l'erreur quadratique moyenne (RMSE) jusqu'à 12,8 % dans des environnements géométriquement dégénérés et difficiles. Ces résultats ne sont pas directement comparables entre les articles, compte tenu des différences de conditions de test, mais les trois approches abordent la même question fondamentale : quelle est la robustesse du système dans des environnements pauvres en caractéristiques et sujets à la dégénérescence ?
Environnements spécialisés : Navigation multi-étages, fusion visuelle et sécurité
La spécialisation des cas d’usage progresse également. Elevator-LIO (mai 2026) corrige les mouvements non inertiels lors des trajets en ascenseur (où l’accélération propre de l’ascenseur perturbe les mesures de l’IMU) en estimant séparément le mouvement du robot et celui de l’ascenseur. Validé sur 20 séquences réelles couvrant 79 trajets, il a atteint une erreur de hauteur terminale inférieure à 1 cm dans 17 d’entre elles. C’est un exemple concret de l’extension des capacités de LIO à des cas d’usage – robots de livraison ou de patrouille se déplaçant dans des bâtiments à plusieurs étages – que LIO autonome peinait auparavant à gérer.
Dans le domaine de l’odométrie LiDAR-inertielle-visuelle (LIVO), qui intègre également des informations visuelles, SA-LIVO (juin 2026) pondère les informations en fonction de la fiabilité de chaque sous-espace et affiche une précision compétitive avec une faible charge de calcul sur matériel embarqué, comme l’ont démontré des tests comparatifs sur 29 séquences de jeux de données publics. L'odométrie LiDAR-inertielle prête pour le vol (juillet 2026), conçue pour le déploiement sur drones, résout les problèmes d'architecture des implémentations existantes et augmente la fréquence de sortie odométrique de 10 Hz à 200 Hz. Globalement, les recherches LIO de 2026 peuvent se concentrer sur quatre axes, s'appuyant sur la méthode directe FAST-LIO2 : (1) fonctionnement à haute vitesse, (2) environnements non inertiels et spécialisés, (3) fusion visuelle et (4) sortie haute fréquence sur matériel embarqué.
Pourquoi newbot a fait ce choix
Le facteur déterminant dans le choix de FAST-LIO2 par newbot a été sa compatibilité avec l'IMU 6 axes (vitesse angulaire et accélération uniquement, sans magnétomètre) intégrée au Livox Mid-360. Les méthodes de la famille LIO-SAM, qui supposent une IMU 9 axes et un GTSAM, ont été jugées inadaptées à la configuration des capteurs de cette plateforme. Les mesures le confirment : l’erreur de fermeture de boucle horizontale s’est située entre 1,0 et 1,3 % de la longueur du trajet, nettement meilleure que celle obtenue par odométrie seule (6,9 à 27,4 %), ce qui suggère que le choix était judicieux.
L’erreur de référence la plus faible permet-elle d’identifier la méthode la plus adaptée à votre contexte ?
Les capteurs, le mouvement, la géométrie et les résultats de calcul varient. Vérifiez les conditions de référence et testez la vitesse et la robustesse dans l'environnement cible.
## Références - [FAST-LIO GitHub (hku-mars)](https://github.com/hku-mars/FAST_LIO) - [Article D-LIO (arXiv)](https://arxiv.org/html/2505.16726v3) - [Article FAST-LIVO2 (arXiv)](https://arxiv.org/pdf/2408.14035) - [Article Voxel-SLAM (arXiv)](https://arxiv.org/pdf/2410.08935) - [Article FAR-LIO (arXiv)](https://arxiv.org/abs/2606.26010) - [Article EllipseLIO (arXiv)](https://arxiv.org/abs/2605.21150) - [Article sur l'odométrie inertielle LiDAR à semi-conducteurs adaptative à l'environnement (arXiv)](https://arxiv.org/abs/2604.15864) ) - [Article SA-LIVO (arXiv)](https://arxiv.org/abs/2606.25699) - [Article Elevator-LIO (arXiv)](https://arxiv.org/abs/2605.24495) - L'implémentation de newbot est également décrite dans « [Comment fonctionne l'autolocalisation et la fusion de capteurs](/en/project/newbot/newbot-localization.html) »
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.