Contents — find the section you need
Il LiDAR-SLAM è la famiglia di tecniche che esegue l'autolocalizzazione e la mappatura utilizzando i dati della nuvola di punti restituiti da un sensore di telemetria laser. Rispetto al Visual-SLAM, è molto meno sensibile alle condizioni di illuminazione e fornisce informazioni dirette sulla distanza, ma il fulcro tecnico del problema diventa la velocità e la precisione con cui le nuvole di punti possono essere confrontate tra loro (scan matching). Per i fondamenti, come funzionano ICP/NDT e perché LOAM estrae le caratteristiche, consultare il "Manuale introduttivo sul LiDAR-SLAM".
 ROS 2
Immagine: Robot Operating System logo, Wikimedia Commons (CC BY-SA 4.0)

LiDAR-SLAM in sintesi
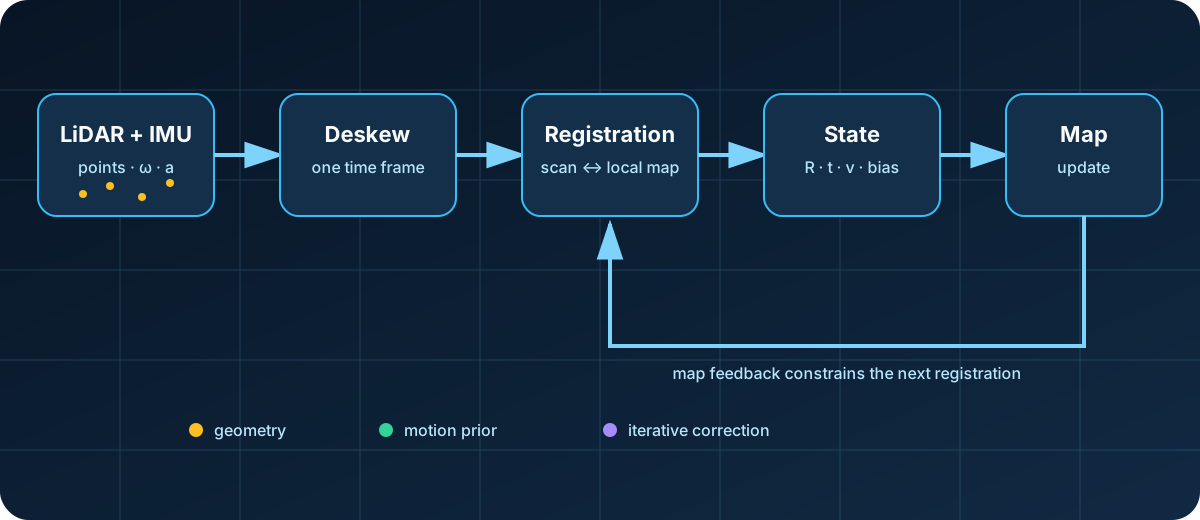
Diagramma: Duskcoil. Le relazioni in una pipeline SLAM lidar-inerziale rappresentativa sono semplificate.
Il LiDAR-SLAM non è un'operazione singola che si limita a sovrapporre due nuvole di punti. L'IMU corregge la distorsione causata dal movimento della piattaforma durante una scansione; la discrepanza geometrica con la mappa locale aggiorna la posa, la velocità e i bias dei sensori; e questa stima a sua volta aggiorna la mappa. Con questo ciclo in mente, le famiglie LOAM, ICP/NDT e FAST-LIO descritte di seguito possono essere confrontate in base a tre domande concrete: come vengono formate le corrispondenze, come viene aggiornato lo stato e come viene memorizzata la mappa.
La linea evolutiva dell'estrazione di caratteristiche: LOAM e i suoi successori
L'approccio principale iniziale estraeva caratteristiche geometriche (bordi, piani) dalla nuvola di punti e le tracciava per stimare lo spostamento tra le scansioni (la linea evolutiva di LOAM). L'elaborazione è facile da comprendere, ma la regolazione dei parametri di estrazione delle caratteristiche è complessa e la precisione tende a diminuire in ambienti poveri di caratteristiche (un corridoio privo di caratteristiche, ad esempio).
I due algoritmi base per la corrispondenza delle scansioni: ICP e NDT
Alla base del LiDAR-SLAM c'è la questione di come trovare la corrispondenza tra scansioni successive di nuvole di punti, o tra una scansione e la mappa, e ci sono due algoritmi di base che si riducono a questo.
ICP (Iterative Closest Point) confronta i punti tra due nuvole di punti in base alla distanza, quindi stima iterativamente la trasformazione del corpo rigido che minimizza l'errore di allineamento risultante. Invece di una semplice corrispondenza punto-punto, l'utilizzo di un approccio punto-piano – derivando un vettore normale dalla geometria locale di un punto e minimizzando la distanza punto-piano – converge più velocemente ed è meno soggetto a minimi locali. Dove il punto \mathbf{p}_i corrisponde a un piano definito dalla normale \mathbf{n}_i e a un punto sul piano \mathbf{q}_i, la distanza punto-piano è
e la rotazione \mathbf{R} e la traslazione \mathbf{t} che vengono calcolate derivano dalla minimizzazione di
C'è però un'avvertenza specifica per il LiDAR: poiché una nuvola di punti LiDAR è verticalmente sparsa (organizzata in strati), applicare ingenuamente la stima della normale all'intera nuvola di punti degrada la precisione.
NDT (Normal Distribution Transform) adotta un approccio diverso da ICP: divide la nuvola di punti in una griglia di voxel e rappresenta la distribuzione dei punti all'interno di ciascun voxel come una distribuzione gaussiana. Anziché abbinare direttamente i singoli punti, ottimizza l'adattamento tra queste funzioni di densità di probabilità, ottenendo un allineamento meno sensibile al rumore.
Un metodo diretto come FAST-LIO si distingue per il fatto di evitare completamente la fase esplicita di ricerca delle corrispondenze su cui si basano i tradizionali approcci di allineamento delle scansioni, registrando invece la nuvola di punti direttamente sulla mappa (una struttura a voxel), il che gli conferisce la sua efficienza computazionale.
Il passaggio ai metodi diretti: FAST-LIO/FAST-LIO2
Ciò che ha risolto questa debolezza è stato il "metodo diretto": la registrazione di una nuvola di punti direttamente sulla mappa senza alcuna fase esplicita di estrazione delle caratteristiche. FAST-LIO2 è l'esempio principale, raggiungendo un'elevata efficienza (soprattutto su LiDAR a stato solido come i prodotti Livox) attraverso un'efficiente ricerca del vicino più prossimo tramite un albero k-d incrementale. Anche newbot adotta FAST-LIO come nucleo della sua autolocalizzazione (vedi "Come funzionano l'autolocalizzazione e la fusione dei sensori" per i dettagli). Da allora, la linea evolutiva di FAST-LIO si è evoluta. FAST-LIVO2 (2025, IEEE Transactions on Robotics) integra informazioni visive; LTA-OM, basato su FAST-LIO2, aggiunge il supporto per il funzionamento multi-sessione e gli aggiornamenti dinamici delle mappe: la principale direzione di sviluppo si è spostata dall'odometria standalone verso il funzionamento a lungo termine e ambienti su larga scala.
Nuovi sviluppi nel 2026: D-LIO e la spinta verso metodi più leggeri e robusti
Nel 2026 è stato pubblicato D-LIO (Direct LiDAR-Inertial Odometry) su IEEE Robotics and Automation Letters, con un approccio distinto dalla linea evolutiva di FAST-LIO. Utilizza la mappatura tramite un campo di distanza con segno troncato, consentendo l'aggiornamento delle mappe in tempo costante indipendentemente dalle dimensioni della mappa: una progettazione che privilegia la scalabilità in ambienti di grandi dimensioni.
Oltre a ciò, un flusso costante di metodi derivati ha continuato ad apparire su riviste e server di preprint anche nel 2026: FAR-LIO, mirato al movimento autonomo veloce; GenZ-LIO, che gestisce ambienti aperti e chiusi con caratteristiche ben definite; Voxel-SLAM, che bilancia completezza e generalità. La direzione generale può essere riassunta in tre punti: (1) i metodi diretti che saltano l'estrazione delle caratteristiche sono diventati di uso comune, (2) la fusione multisensore tra visione, LiDAR e IMU sta diventando standard e (3) l'alleggerimento per hardware edge con capacità di calcolo limitate rimane un importante tema di ricerca in corso.
La corsa alla velocità del 2026: miglioramenti in cifre
I derivati di LIO pubblicati fino al 2026 supportano sempre più le loro affermazioni con dati concreti, anziché limitarsi a proporre "l'ennesimo metodo". FAR-LIO (giugno 2026), un framework parallelizzato CUDA pensato per le corse autonome, riporta una riduzione del 6,9% dell'errore di posizionamento e una riduzione del 38,4% del tempo di esecuzione rispetto ai metodi esistenti a velocità fino a 250 km/h. EllipseLIO (maggio 2026), che si adatta all'ambiente utilizzando una rappresentazione ellissoidale, dichiara un errore di odometria inferiore del 35% in media rispetto al secondo miglior approccio concorrente. Environment-Adaptive Solid-State LiDAR-Inertial Odometry (aprile 2026), che combina vincoli locali sul vettore normale con la manutenzione della mappa consapevole della degenerazione per LiDAR a stato solido, riduce l'RMSE fino al 12,8% in ambienti geometricamente degeneri e difficili. Questi valori non sono direttamente confrontabili tra i vari articoli a causa delle diverse condizioni di test, ma tutti e tre affrontano la stessa questione fondamentale: quanto robusto può rimanere il sistema in ambienti poveri di caratteristiche e soggetti a degenerazione.
Ambienti specializzati: navigazione multipiano, fusione visiva e sicurezza
Anche la specializzazione dei casi d'uso sta progredendo. Elevator-LIO (maggio 2026) affronta il problema del movimento non inerziale durante le corse in ascensore (dove l'accelerazione dell'ascensore stesso altera le letture dell'IMU) stimando separatamente il movimento del robot e quello dell'ascensore; validato su 20 sequenze reali che coprono 79 corse in ascensore, ha raggiunto un errore di altezza terminale inferiore a 1 cm in 17 di esse. È un esempio concreto di come la portata di LIO si estenda a casi d'uso – robot per consegne o pattugliamento che si muovono in edifici a più piani – che LIO standalone in precedenza faticava a gestire.
Nel campo dell'odometria visiva inerziale-LiDAR (LIVO), che integra anche informazioni visive, SA-LIVO (giugno 2026) pondera le informazioni in base all'affidabilità per sottospazio e mostra un'accuratezza competitiva con un basso overhead computazionale su hardware embedded, come dimostrato dai benchmark su 29 sequenze di dataset pubblici. Il sistema di odometria inerziale LiDAR pronto per il volo (luglio 2026), progettato pensando all'impiego su droni, risolve i colli di bottiglia architetturali delle implementazioni esistenti e aumenta la frequenza di campionamento dell'odometria da 10 Hz a 200 Hz. Nel complesso, la ricerca LIO del 2026 può essere riassunta come una specializzazione lungo quattro assi, basata sul "metodo diretto" stabilito da FAST-LIO2: (1) funzionamento ad alta velocità, (2) ambienti non inerziali e specializzati, (3) fusione visiva e (4) output ad alta frequenza su hardware embedded.
Perché newbot ha scelto proprio questo
Il fattore determinante nella scelta di FAST-LIO2 da parte di newbot è stata la sua compatibilità con l'IMU a 6 assi (solo velocità angolare e accelerazione, senza magnetometro) integrata nel Livox Mid-360. I metodi della famiglia LIO-SAM, che presuppongono un'IMU a 9 assi più GTSAM, sono stati giudicati inadatti alla configurazione dei sensori di questa piattaforma. Le misurazioni confermano questa affermazione: l'errore di chiusura del ciclo orizzontale si è attestato tra l'1,0% e l'1,3% della lunghezza del percorso, decisamente migliore rispetto alla sola odometria delle ruote (6,9%-27,4%), il che suggerisce che la scelta sia stata azzeccata.
Il miglior errore di riferimento identifica il metodo migliore per il tuo contesto?
Sensori, movimento, geometria e calcolo modificano i risultati.
Verifica le condizioni di benchmark e testa velocità e robustezza nell'ambiente di destinazione.Riferimenti
- FAST-LIO GitHub (hku-mars)
- Articolo D-LIO (arXiv)
- Articolo FAST-LIVO2 (arXiv)
- Articolo Voxel-SLAM (arXiv)
- Articolo FAR-LIO (arXiv)
- Articolo EllipseLIO (arXiv)
- Articolo Environment-Adaptive Solid-State LiDAR-Inertial Odometry (arXiv)
- Articolo SA-LIVO (arXiv)
- Articolo Elevator-LIO (arXiv)
- L'implementazione di newbot è descritta anche in "Come funzionano l'autolocalizzazione e la fusione dei sensori"
Commenti
Accedi per continuare.
Nessun dato disponibile.