Contents — find the section you need
LiDAR-SLAM ist eine Gruppe von Verfahren zur Selbstlokalisierung und Kartierung mithilfe der von einem Laserentfernungsmesser erfassten Punktwolkendaten. Im Vergleich zu Visual-SLAM ist es deutlich weniger empfindlich gegenüber Lichtverhältnissen und liefert direkte Entfernungsinformationen. Der technische Kern des Problems liegt jedoch in der Geschwindigkeit und Genauigkeit des Abgleichs der Punktwolken (Scan-Matching). Die Grundlagen – Funktionsweise von ICP/NDT, Extraktion von Merkmalen durch LOAM – werden im „LiDAR-SLAM Primer“ (/de/blog/posts/robotics-lidar-slam.html) erläutert.
 ROS 2
Bild: Robot Betriebssystem Logo, Wikimedia Commons (CC BY-SA 4.0)

LiDAR-SLAM auf einen Blick
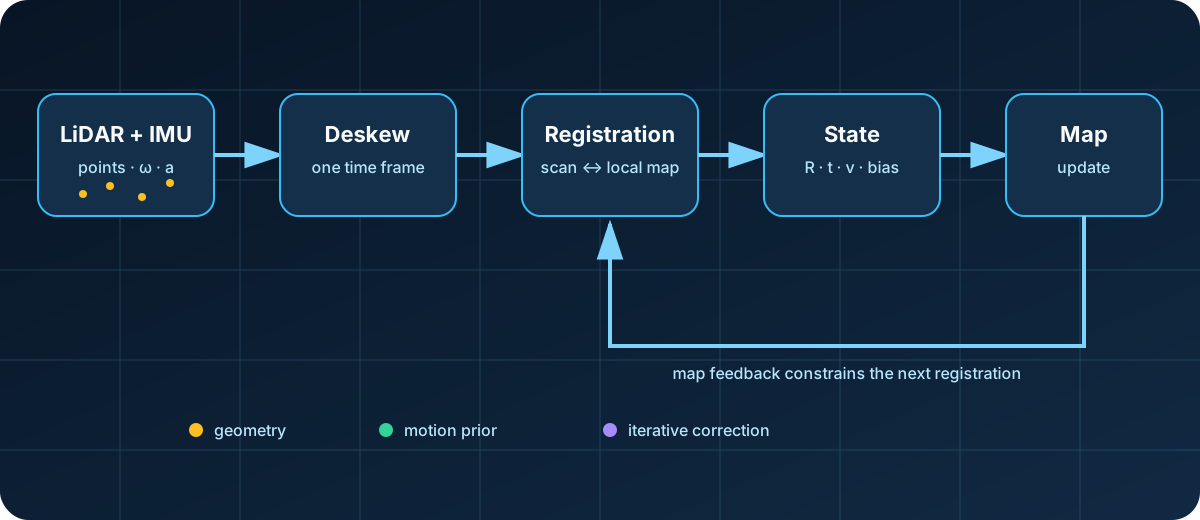
Diagramm: Duskcoil. Die Beziehungen in einer repräsentativen LiDAR-Inertial-SLAM-Pipeline sind vereinfacht dargestellt.
LiDAR-SLAM ist keine einmalige Operation, die lediglich zwei Punktwolken überlagert. Die IMU korrigiert Verzerrungen, die durch Plattformbewegungen während eines Scans entstehen. Geometrische Abweichungen von der lokalen Karte aktualisieren Position, Geschwindigkeit und Sensorabweichungen. Diese Schätzung aktualisiert wiederum die Karte. Vor diesem Hintergrund lassen sich die unten aufgeführten LOAM-, ICP/NDT- und FAST-LIO-Familien anhand dreier konkreter Fragen vergleichen: Wie werden Korrespondenzen gebildet? Wie wird der Zustand aktualisiert? Und wie wird die Karte gespeichert?
Die Merkmalsextraktions-Tradition: LOAM und seine Nachfolger
Der frühe Mainstream-Ansatz extrahierte geometrische Merkmale – Kanten, Flächen – aus der Punktwolke und verfolgte diese, um die Verschiebung zwischen Scans zu schätzen (die LOAM-Tradition). Die Verarbeitung ist leicht nachvollziehbar, die Feinabstimmung der Merkmalsextraktionsparameter jedoch knifflig, und die Genauigkeit nimmt in merkmalsarmen Umgebungen (z. B. einem merkmalslosen Korridor) tendenziell ab.
Die zwei grundlegenden Scan-Matching-Algorithmen: ICP und NDT
Im Zentrum von LiDAR-SLAM steht die Frage, wie man Korrespondenz zwischen aufeinanderfolgenden Punktwolken-Scans oder zwischen einem Scan und der Karte findet – und dies lässt sich auf zwei grundlegende Algorithmen reduzieren.
ICP (Iterative Closest Point) vergleicht Punkte zweier Punktwolken anhand ihres Abstands und schätzt anschließend iterativ die Starrkörpertransformation, die den resultierenden Ausrichtungsfehler minimiert. Anstatt eines einfachen Punkt-zu-Punkt-Matchings konvergiert der Punkt-zu-Ebene-Ansatz – bei dem ein Normalenvektor aus der lokalen Geometrie eines Punktes abgeleitet und der Abstand zwischen Punkt und Ebene minimiert wird – schneller und ist weniger anfällig für lokale Minima. Wenn der Punkt \mathbf{p}_i einer Ebene entspricht, die durch die Normale \mathbf{n}_i und einen Punkt \mathbf{q}_i auf dieser Ebene definiert ist, beträgt der Abstand zwischen Punkt und Ebene
und die Rotation \mathbf{R} und Translation \mathbf{t}, die berechnet werden, ergeben sich aus der Minimierung von
Es gibt jedoch eine Besonderheit bei LiDAR: Da eine LiDAR-Punktwolke vertikal dünn besetzt ist (in Schichten angeordnet), verschlechtert die naive Anwendung der Normalenschätzung auf die gesamte Punktwolke die Genauigkeit.
NDT (Normalverteilungstransformation) verfolgt einen anderen Ansatz als ICP: Sie unterteilt die Punktwolke in ein Voxelgitter und stellt die Punktverteilung innerhalb jedes Voxels als Gaußverteilung dar. Anstatt einzelne Punkte direkt abzugleichen, optimiert sie die Anpassung zwischen diesen Wahrscheinlichkeitsdichtefunktionen und erzielt so eine Ausrichtung, die weniger empfindlich gegenüber Rauschen ist.
**Es gibt jedoch eine Besonderheit bei LiDAR: Da eine LiDAR-Punktwolke vertikal dünn besetzt ist (in Schichten angeordnet), verschlechtert die naive Anwendung der Normalenschätzung auf die gesamte Punktwolke die Genauigkeit. Direkte Methoden wie FAST-LIO zeichnen sich dadurch aus, dass sie den expliziten Korrespondenzfindungsschritt, auf dem herkömmliche Scan-Matching-Verfahren basieren, vollständig umgehen. Stattdessen wird die Punktwolke direkt auf der Karte (einer Voxelstruktur) registriert, was ihre hohe Recheneffizienz erklärt.
Der Wechsel zu direkten Methoden: FAST-LIO/FAST-LIO2
Diese Schwäche wurde durch die „direkte Methode“ behoben – die Registrierung einer Punktwolke direkt auf der Karte ohne expliziten Merkmalsextraktionsschritt. FAST-LIO2 ist das führende Beispiel und erzielt hohe Effizienz (insbesondere bei Festkörper-LiDARs wie Livox-Produkten) durch effiziente Nächste-Nachbarn-Suche mittels eines inkrementellen k-d-Baums. Auch newbot nutzt FAST-LIO als Kern seiner Selbstlokalisierung (siehe „How Self-Localization and Sensor Fusion Work“ für Details).
Die FAST-LIO-Reihe wurde seitdem kontinuierlich erweitert. FAST-LIVO2 (2025, IEEE Transactions on Robotics) integriert visuelle Informationen; LTA-OM, basierend auf FAST-LIO2, bietet Unterstützung für den Betrieb mehrerer Sitzungen und dynamische Kartenaktualisierungen – die Entwicklung konzentriert sich nun nicht mehr auf die eigenständige Odometrie, sondern auf den Langzeitbetrieb und großflächige Umgebungen.
Neue Entwicklungen 2026: D-LIO und der Trend zu schlankeren und robusteren Methoden
2026 wurde D-LIO (Direct LiDAR-Inertial Odometry) in den IEEE Robotics and Automation Letters veröffentlicht. Dieser Ansatz unterscheidet sich deutlich von FAST-LIO. D-LIO nutzt ein abgeschnittenes Signed Distance Field zur Kartierung, wodurch Kartenaktualisierungen unabhängig von der Kartengröße in konstanter Zeit erfolgen – ein Design, das die Skalierbarkeit in großen Umgebungen priorisiert.
Darüber hinaus erschienen bis weit ins Jahr 2026 hinein kontinuierlich abgeleitete Methoden in Fachzeitschriften und auf Preprint-Servern: FAR-LIO, das auf schnelle autonome Bewegung abzielt; GenZ-LIO, das sowohl bestätigte offene als auch geschlossene Umgebungen unterstützt, und Voxel-SLAM, das Vollständigkeit und Allgemeingültigkeit in Einklang bringt, bilden die Grundlage für die Entwicklung. Die allgemeine Richtung lässt sich in drei Punkten zusammenfassen: (1) Direkte Methoden, die auf die Merkmalsextraktion verzichten, sind weit verbreitet. (2) Die Multisensorfusion von Bildverarbeitung, LiDAR und IMU wird zum Standard. (3) Die Optimierung für Edge-Hardware mit begrenzter Rechenleistung bleibt ein wichtiges Forschungsthema.
Das Geschwindigkeitsrennen 2026: Verbesserungen in Zahlen
Die bis 2026 veröffentlichten LIO-Derivate untermauern ihre Behauptungen zunehmend mit konkreten Zahlen, anstatt nur „eine weitere Methode“ vorzuschlagen. FAR-LIO (Juni 2026), ein CUDA-parallelisiertes Framework für autonomes Rennfahren, verzeichnet eine Reduzierung des Positionsfehlers um 6,9 % und der Laufzeit um 38,4 % im Vergleich zu bestehenden Methoden bei Geschwindigkeiten von bis zu 250 km/h. EllipseLIO (Mai 2026), das sich mithilfe einer Ellipsoiddarstellung an die Umgebung anpasst, erzielt laut eigenen Angaben im Durchschnitt einen um 35 % geringeren Odometriefehler als der zweitbeste Vergleichsansatz. Environment-Adaptive Solid-State LiDAR-Inertial Odometry (April 2026), das lokale Normalenvektorbeschränkungen mit einer degeneriertheitsbewussten Kartenpflege für Solid-State-LiDAR kombiniert, reduziert den RMSE in geometrisch degenerierten, rauen Umgebungen um bis zu 12,8 %. Aufgrund unterschiedlicher Testbedingungen sind diese Zahlen zwischen den Veröffentlichungen nicht direkt vergleichbar, doch alle drei Ansätze befassen sich mit der gleichen grundlegenden Frage: Wie robust bleibt das System in Umgebungen mit wenigen Merkmalen und hoher Degenerationsrate?
Spezialisierte Umgebungen: Navigation über mehrere Etagen, visuelle Fusion und Sicherheit
Auch die Spezialisierung auf Anwendungsfälle schreitet voran. Elevator-LIO (Mai 2026) adressiert nicht-inertiale Bewegungen während Aufzugsfahrten (bei denen die Beschleunigung des Aufzugs die IMU-Messwerte verfälscht), indem es die Bewegung des Roboters und die des Aufzugs separat schätzt. Validiert anhand von 20 realen Sequenzen mit insgesamt 79 Aufzugsfahrten, erreichte es in 17 Fällen einen Fehler in der Endhöhe von unter 1 cm. Dies ist ein konkretes Beispiel für die Erweiterung des Anwendungsbereichs von LIO auf Fälle – wie Liefer- oder Patrouillenroboter in mehrstöckigen Gebäuden –, die mit eigenständigen LIO-Systemen bisher nur schwer zu bewältigen waren.
Im Bereich der LiDAR-inertial-visuellen Odometrie (LIVO), die auch visuelle Informationen einbezieht, gewichtet SA-LIVO (Juni 2026) Informationen anhand der Zuverlässigkeit pro Unterraum und zeigt eine wettbewerbsfähige Genauigkeit bei geringem Rechenaufwand auf eingebetteter Hardware. Dies wurde anhand von 29 öffentlich zugänglichen Datensatzsequenzen bestätigt. Die flugtaugliche LiDAR-Inertial-Odometrie (Juli 2026), die speziell für den Drohneneinsatz entwickelt wurde, behebt architektonische Engpässe bestehender Implementierungen und erhöht die Odometrie-Ausgaberate von 10 Hz auf 200 Hz. Die LIO-Forschung von 2026 lässt sich zusammenfassen: Sie spezialisiert sich auf vier Achsen, aufbauend auf der von FAST-LIO2 etablierten „direkten Methode“: (1) Hochgeschwindigkeitsbetrieb, (2) nicht-inertiale und spezielle Umgebungen, (3) visuelle Fusion und (4) Hochfrequenzausgabe auf eingebetteter Hardware.
Warum newbot sich für diese Lösung entschieden hat
Ausschlaggebend für die Wahl von FAST-LIO2 durch newbot war die Kompatibilität mit der im Livox Mid-360 integrierten 6-Achsen-IMU (nur Winkelgeschwindigkeit und -beschleunigung, kein Magnetometer). Methoden der LIO-SAM-Familie, die eine 9-Achsen-IMU plus GTSAM voraussetzen, erwiesen sich für die Sensorkonfiguration dieser Plattform als ungeeignet. Messungen bestätigen dies: Der Fehler beim Schließen der horizontalen Schleife lag bei 1,0–1,3 % der Weglänge und war damit deutlich besser als bei der reinen Radodometrie (6,9–27,4 %), was die Wahl der Methode als richtig erscheinen lässt.
Identifiziert der beste Benchmark-Fehler die beste Methode für Ihre Anwendung?
Sensoren, Bewegung, Geometrie und Berechnungsergebnisse ändern sich. Überprüfen Sie die Benchmark-Bedingungen und testen Sie Geschwindigkeit und Robustheit in der Zielumgebung.
Referenzen
- FAST-LIO GitHub (hku-mars)
- D-LIO Paper (arXiv)
- FAST-LIVO2 Paper (arXiv)
- Voxel-SLAM Paper (arXiv)
- FAR-LIO Paper (arXiv)
- EllipseLIO Paper (arXiv)
- Environment-Adaptive Solid-State LiDAR-Inertial Odometry Paper (arXiv)
- SA-LIVO Paper (arXiv)
- Elevator-LIO Paper (arXiv)
- Die Implementierung von newbot wird auch in „How Self-Localization and Sensor Fusion Work“ beschrieben.
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.