Contents — find the section you need
LiDAR-SLAM 是一系列利用激光测距传感器返回的点云数据进行自定位和建图的技术。与 Visual-SLAM 相比,它对光照条件的敏感度要低得多,并且能够直接提供距离信息——但其技术核心问题在于如何快速、精确地将点云相互匹配(扫描匹配)。关于基本原理——ICP/NDT 的工作原理,以及 LOAM 提取特征的原因——请参阅LiDAR-SLAM 入门。
 ROS 2
图片:Robot Operating System logo, Wikimedia Commons (CC BY-SA 4.0)

LiDAR-SLAM 概览
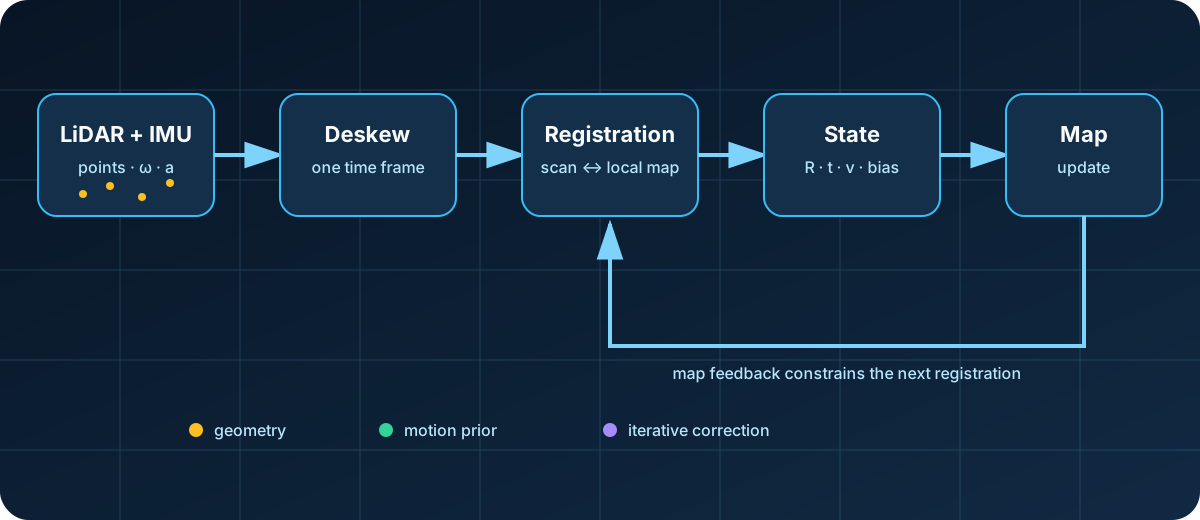
图:Duskcoil。图中简化了典型的 LiDAR-惯性 SLAM 流程中的关系。
LiDAR-SLAM 并非简单的点云叠加操作。 IMU(惯性测量单元)校正扫描过程中平台运动造成的畸变;几何形状与局部地图的偏差会更新姿态、速度和传感器偏差;而这些估计值反过来又会更新地图。基于此循环,我们可以从三个具体问题上比较下文提到的LOAM、ICP/NDT和FAST-LIO系列方法:对应关系是如何建立的,状态是如何更新的,以及地图是如何存储的。
特征提取的演变:LOAM及其后续方法
早期主流方法从点云中提取几何特征(例如边缘和平面),并跟踪这些特征以估计扫描之间的位移(即LOAM)。这种处理方法易于理解,但调整特征提取参数却很繁琐,而且在特征稀少的环境(例如没有特征的走廊)中精度往往会下降。
两种基本的扫描匹配算法:ICP 和 NDT
LiDAR-SLAM 的核心问题在于如何找到连续点云扫描之间的对应关系,或者扫描结果与地图之间的对应关系——而这最终归结为两种基本算法。
迭代最近点 (ICP) 算法基于距离匹配两个点云之间的点,然后迭代地估计刚体变换,以最小化由此产生的配准误差。与简单的点对点匹配相比,采用点到平面的方法——从点的局部几何形状导出法向量并最小化点到平面的距离——收敛速度更快,且不易陷入局部最小值。当点 \mathbf{p}_i 对应于由法线 \mathbf{n}_i 和平面上的点 \mathbf{q}_i 定义的平面时,点到平面的距离为:
待求解的旋转 \mathbf{R} 和平移 \mathbf{t} 来自最小化以下方程:
然而,激光雷达数据存在一个特殊问题:由于激光雷达点云在垂直方向上是稀疏的(呈层状排列),因此简单地对整个点云应用法线估计会降低精度。
正态分布变换 (NDT) 采用与 ICP 不同的方法:它将点云分割成体素网格,并将每个体素内的点分布表示为高斯分布。它不是直接匹配单个点,而是优化这些概率密度函数之间的拟合,从而实现对噪声不太敏感的对齐。
FAST-LIO 等直接方法的独特之处在于,它完全绕过了传统扫描匹配方法所依赖的显式对应关系查找步骤,而是直接将点云与地图(体素结构)进行配准,这正是其计算效率高的原因。
转向直接方法:FAST-LIO/FAST-LIO2
解决这一缺陷的关键在于“直接方法”——无需显式特征提取步骤,即可直接将点云与地图进行配准。FAST-LIO2 是其中的佼佼者,它通过增量式 k-d 树进行高效的最近邻搜索,实现了极高的效率(尤其是在 Livox 等固态激光雷达产品上)。newbot 也采用了 FAST-LIO 作为其自定位的核心(详情请参见自定位和传感器融合的工作原理)。
此后,FAST-LIO 的发展历程不断扩展。 FAST-LIVO2(2025,IEEE机器人学汇刊)集成了视觉信息;LTA-OM以FAST-LIO2为前端,增加了对多会话操作和动态地图更新的支持——其主要发展方向已从独立里程计转向长期运行和大规模环境。
2026年新进展:D-LIO及向更轻量级、更鲁棒方法的推进
2026年,D-LIO(直接激光雷达惯性里程计)发表于IEEE机器人与自动化快报,其方法与FAST-LIO截然不同。它使用截断符号距离场进行地图构建,使得地图更新能够在恒定时间内完成,而无需考虑地图大小——这种设计优先考虑了在大型环境中的可扩展性。
除此之外,在2026年,一系列衍生方法持续出现在期刊和预印本服务器上:FAR-LIO,旨在实现快速自主移动; GenZ-LIO 能够处理已确认的开放和封闭环境;Voxel-SLAM 则兼顾了完整性和通用性。总体发展方向可概括为三点:(1) 跳过特征提取的直接方法已成为主流;(2) 跨视觉、激光雷达和惯性测量单元的多传感器融合正逐渐成为标准;(3) 针对计算能力有限的边缘硬件进行轻量级化仍然是一个重要的研究课题。
2026 年速度竞赛:数据驱动的改进
截至 2026 年发布的 LIO 衍生方案越来越多地用具体数据来佐证其结论,而不仅仅是提出“又一种方法”。FAR-LIO(2026 年 6 月发布)是一个面向自动驾驶赛车的 CUDA 并行框架,在高达 250 公里/小时的速度下,与现有方法相比,其位置误差降低了 6.9%,运行时间缩短了 38.4%。 EllipseLIO(2026 年 5 月)采用椭球体表示法来适应环境,声称其里程计误差平均比排名第二的竞争方法低 35%。环境自适应固态激光雷达惯性里程计(2026 年 4 月)结合了局部法向量约束和退化感知地图维护技术,用于固态激光雷达,在几何退化严重的恶劣环境中,其均方根误差 (RMSE) 最多可降低 12.8%。由于测试条件不同,这些数值在不同论文之间无法直接比较,但它们都在解决同一个根本问题:系统在特征匮乏、易发生退化的环境中能保持多强的鲁棒性。
特殊环境:多层导航、视觉融合和安全
用例专业化也在不断发展。 Elevator-LIO(2026 年 5 月)通过分别估计机器人和电梯的运动,解决了电梯运行过程中非惯性运动(电梯自身加速度会干扰 IMU 读数)的问题;该方案在涵盖 79 次电梯运行的 20 个真实场景序列中得到验证,其中 17 次的终端高度误差低于 1 厘米。这具体展示了 LIO 的应用范围已扩展到之前独立 LIO 难以处理的场景——例如在多层建筑中移动的送货或巡逻机器人。
在融合了视觉信息的 LiDAR-惯性-视觉里程计 (LIVO) 空间中,SA-LIVO(2026 年 6 月)根据每个子空间的可靠性对信息进行加权,并在嵌入式硬件上以较低的计算开销实现了具有竞争力的精度,该性能已在 29 个公开数据集序列上得到验证。专为无人机部署而设计的飞行就绪型激光雷达惯性里程计(2026 年 7 月)解决了现有实现方案中的架构瓶颈,并将里程计输出速率从 10 Hz 提升至 200 Hz。总体而言,2026 年的 LIO 研究可以概括为在 FAST-LIO2 建立的“直接法”基础上,围绕以下四个方向进行专项化:(1) 高速运行;(2) 非惯性及特殊环境;(3) 视觉融合;(4) 在嵌入式硬件上实现高频输出。
newbot 最终选择该方案的原因
newbot 选择 FAST-LIO2 的决定性因素在于它与 Livox Mid-360 内置的 6 轴 IMU(仅测量角速度和加速度,不含磁力计)完美匹配。LIO-SAM 系列方法假设使用 9 轴 IMU 和 GTSAM,因此被认为与该平台的传感器配置不兼容。测量结果也证实了这一点:水平闭环误差为路径长度的 1.0%–1.3%,明显优于单独使用轮式里程计(6.9%–27.4%),这表明选择是合理的。
最佳基准误差是否确定了最适合您设置的方法?
传感器、运动、几何和计算结果的变化。
检查基准测试条件,并在目标环境中测试速度和鲁棒性。
评论
请先登录。
暂无数据。