Contents — find the section you need
LiDAR-SLAM, lazer menzil sensörünün döndürdüğü nokta bulutu verilerini kullanarak kendi kendine konum belirleme ve haritalama yapan teknikler ailesidir. Görsel-SLAM'e kıyasla, aydınlatma koşullarına çok daha az duyarlıdır ve doğrudan mesafe bilgisi sağlar; ancak sorunun teknik özü, nokta bulutlarının birbirine ne kadar hızlı ve doğru bir şekilde eşleştirilebileceğidir (tarama eşleştirme). Temel bilgiler için - ICP/NDT'nin nasıl çalıştığı, LOAM'ın neden özellikler çıkardığı - "LiDAR-SLAM Temel Kılavuzu" bölümüne bakın.
 ROS 2
Resim: Robot İşletim Sistemi logosu, Wikimedia Commons (CC BY-SA 4.0)

LiDAR-SLAM'e Genel Bakış
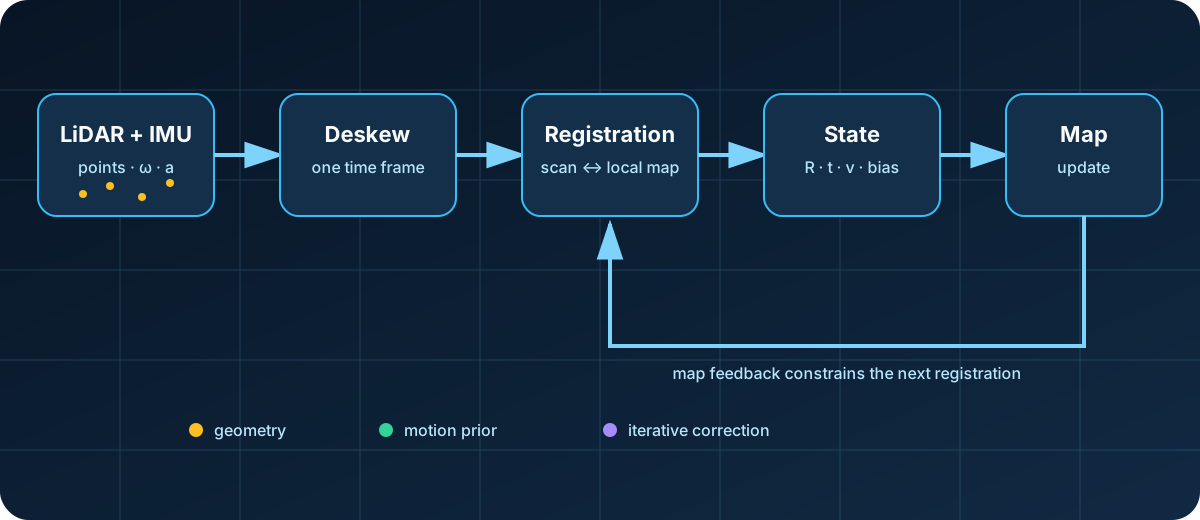
Diyagram: Duskcoil. Temsili bir lidar-ataletsel SLAM işlem hattındaki ilişkiler basitleştirilmiştir.
LiDAR-SLAM, yalnızca iki nokta bulutunu üst üste bindiren tek seferlik bir işlem değildir. IMU, tarama sırasında platform hareketinden kaynaklanan bozulmayı düzeltir; yerel harita ile geometrik uyumsuzluk, pozisyon, hız ve sensör sapmalarını günceller; ve bu tahmin de sırayla haritayı günceller. Bu döngü göz önünde bulundurularak, aşağıdaki LOAM, ICP/NDT ve FAST-LIO aileleri üç somut soru üzerinden karşılaştırılabilir: yazışmalar nasıl oluşturulur, durum nasıl güncellenir ve harita nasıl saklanır.
Özellik Çıkarma Soy Ağacı: LOAM ve Halefleri
Erken ana akım yaklaşım, nokta bulutundan geometrik özellikler (kenarlar, düzlemler) çıkardı ve taramalar arasındaki yer değiştirmeyi tahmin etmek için bunları izledi (LOAM soy ağacı). İşlem hakkında mantık yürütmek kolaydır, ancak özellik çıkarma parametrelerinin ayarlanması zahmetlidir ve doğruluk, özellik bakımından fakir ortamlarda (örneğin, özelliksiz bir koridor) düşme eğilimindedir.
İki Temel Tarama Eşleştirme Algoritması: ICP ve NDT
LiDAR-SLAM'ın özünde, ardışık nokta bulutu taramaları arasında veya bir tarama ile harita arasında nasıl eşleşme bulunacağı sorusu yatmaktadır ve bu, iki temel algoritmaya dayanmaktadır.
ICP (İteratif En Yakın Nokta), iki nokta bulutu arasındaki noktaları mesafeye göre eşleştirir, ardından ortaya çıkan hizalama hatasını en aza indiren katı cisim dönüşümünü yinelemeli olarak tahmin eder. Düz nokta-nokta eşleştirme yerine, nokta-düzlem yaklaşımı kullanmak - bir noktanın yerel geometrisinden bir normal vektör türetmek ve nokta-düzlem mesafesini en aza indirmek - daha hızlı yakınsar ve yerel minimumlara daha az eğilimlidir. \mathbf{p}_i noktası, normal \mathbf{n}_i ve düzlem üzerindeki bir nokta \mathbf{q}_i tarafından tanımlanan bir düzleme karşılık geldiğinde, nokta-düzlem mesafesi şu şekildedir:
ve çözülen dönüş \mathbf{R} ve öteleme \mathbf{t}, şu değerin en aza indirilmesinden elde edilir:
Ancak LiDAR'a özgü bir uyarı var: LiDAR nokta bulutu dikey olarak seyrek (katmanlar halinde düzenlenmiş) olduğundan, normal tahmininin tüm nokta bulutuna basitçe uygulanması doğruluğu düşürür.
NDT (Normal Dağılım Dönüşümü), ICP'den farklı bir yaklaşım benimser: nokta bulutunu bir voksel ızgarasına böler ve her voksel içindeki nokta dağılımını bir Gauss dağılımı olarak temsil eder. Tek tek noktaları doğrudan eşleştirmek yerine, bu olasılık yoğunluk fonksiyonları arasındaki uyumu optimize ederek gürültüye daha az duyarlı bir hizalama elde eder.
FAST-LIO gibi doğrudan bir yöntem, geleneksel tarama eşleştirme yaklaşımlarının tamamen dayandığı açık eşleşme bulma adımını atlayarak, nokta bulutunu doğrudan haritaya (voksel yapısı) kaydetmesiyle öne çıkar; bu da ona hesaplama verimliliği kazandırır.
Doğrudan Yöntemlere Geçiş: FAST-LIO/FAST-LIO2
Bu zayıflığı çözen şey, "doğrudan yöntem" oldu - nokta bulutunu açık bir özellik çıkarma adımı olmadan doğrudan haritaya kaydetmek. FAST-LIO2, özellikle Livox ürünleri gibi katı hal LiDAR'larında yüksek verimlilik sağlayan, artımlı bir k-d ağacı aracılığıyla verimli en yakın komşu araması yoluyla önde gelen bir örnektir. newbot da kendi kendine konumlandırmasının çekirdeği olarak FAST-LIO'yu benimser (ayrıntılar için "Kendi Kendine Konumlandırma ve Sensör Füzyonu Nasıl Çalışır" bölümüne bakın).
FAST-LIO soy ağacı o zamandan beri genişlemeye devam etti. FAST-LIVO2 (2025, IEEE Transactions on Robotics), görsel bilgileri entegre eder; FAST-LIO2'yi ön uç olarak kullanan LTA-OM, çoklu oturum operasyonu ve dinamik harita güncellemeleri için destek ekler; geliştirmenin ana yönü, bağımsız odometriden uzun vadeli operasyona ve büyük ölçekli ortamlara doğru kaymıştır.
2026'daki Yeni Gelişmeler: D-LIO ve Daha Hafif, Daha Sağlam Yöntemlere Doğru İlerleme
2026 yılında, FAST-LIO soyundan farklı bir yaklaşım benimseyen D-LIO (Doğrudan LiDAR-Atalet Odometrisi), IEEE Robotics and Automation Letters'da yayınlandı. Harita boyutundan bağımsız olarak harita güncellemelerinin sabit sürede çalışmasına olanak tanıyan, kısaltılmış işaretli mesafe alanı aracılığıyla haritalama kullanır; bu tasarım, büyük ortamlarda ölçeklenebilirliği önceliklendirir.
Bunun ötesinde, 2026 yılına kadar dergilerde ve ön baskı sunucularında sürekli olarak türetilmiş yöntemler ortaya çıkmaya devam etti: Hızlı otonom hareket için tasarlanmış FAR-LIO; hem açık hem de kapalı ortamları ele alan GenZ-LIO; eksiksizlik ve genelliği dengeleyen Voxel-SLAM. Genel yönelim üç noktada özetlenebilir: (1) özellik çıkarımını atlayan doğrudan yöntemler ana akım haline geldi, (2) görme, LiDAR ve IMU arasında çoklu sensör füzyonu standart hale geliyor ve (3) sınırlı işlem gücüne sahip uç donanımlar için hafifletme önemli bir devam eden araştırma teması olmaya devam ediyor.
2026 Hız Yarışı: Sayılarla Gelişmeler
2026 yılına kadar yayınlanan LIO türevleri, "bir başka yöntem daha" önermek yerine, iddialarını giderek daha fazla somut sayılarla destekliyor. Otonom yarışları hedefleyen CUDA paralelleştirilmiş bir çerçeve olan FAR-LIO (Haziran 2026), 250 km/sa hıza kadar mevcut yöntemlere kıyasla konum hatasında %6,9 ve çalışma süresinde %38,4 azalma bildirmektedir. Elipsoid gösterimi kullanarak ortama uyum sağlayan EllipseLIO (Mayıs 2026), ikinci en iyi rakip yaklaşıma göre ortalama %35 daha düşük odometri hatası iddiasında bulunmaktadır. Yerel normal vektör kısıtlamalarını katı hal LiDAR için dejenerasyon farkındalıklı harita bakımıyla birleştiren Çevreye Uyarlanabilir Katı Hal LiDAR-Ataletli Odometri (Nisan 2026), geometrik olarak dejenere, zorlu ortamlarda RMSE'yi %12,8'e kadar azaltmaktadır. Bu rakamlar, farklı test koşulları nedeniyle makaleler arasında doğrudan karşılaştırılabilir değildir, ancak üçü de aynı temel soruyu ele almaktadır: Sistem, özellik bakımından fakir, dejenerasyona eğilimli ortamlarda ne kadar sağlam kalabilir?
Özel Ortamlar: Çok Katlı Navigasyon, Görsel Füzyon ve Güvenlik
Kullanım senaryosu uzmanlaşması da ilerliyor. Asansör-LIO (Mayıs 2026), asansör yolculukları sırasında atalet dışı hareketi (asansörün kendi ivmesinin IMU okumalarını bozduğu durum) robotun hareketini ve asansörün hareketini ayrı ayrı tahmin ederek ele alıyor; 79 asansör yolculuğunu kapsayan 20 gerçek dünya sekansında doğrulanan bu sistem, 17'sinde 1 cm'nin altında terminal yükseklik hatası elde etti. Bu, LIO'nun daha önce bağımsız LIO'nun ele almakta zorlandığı kullanım senaryolarına (çok katlı binalarda hareket eden teslimat veya devriye robotları) uzanan erişiminin somut bir örneğidir.
Görsel bilgileri de içeren LiDAR-ataletsel-görsel odometri (LIVO) alanında, SA-LIVO (Haziran 2026), alt uzay başına güvenilirlik ile bilgiyi ağırlıklandırır ve 29 kamuya açık veri seti dizisi üzerinde yapılan karşılaştırmalı testlerde, gömülü donanımda düşük hesaplama yüküyle rekabetçi doğruluk gösterir. Drone konuşlandırması düşünülerek geliştirilen Uçuşa Hazır LiDAR-Ataletsel Odometri (Temmuz 2026), mevcut uygulamalardaki mimari darboğazları çözer ve odometri çıktı hızını 10 Hz'den 200 Hz'ye çıkarır. Genel olarak, 2026'nın LIO araştırması, FAST-LIO2'nin kurduğu "doğrudan yöntem" temeli üzerinde dört eksen boyunca uzmanlaşma olarak özetlenebilir: (1) yüksek hızlı çalışma, (2) ataletsel olmayan ve özel ortamlar, (3) görsel füzyon ve (4) gömülü donanımda yüksek frekanslı çıktı.
newbot'un Aslında Seçtiği Yöntemin Nedenleri
newbot'un FAST-LIO2'yi seçmesindeki belirleyici faktör, Livox Mid-360'a entegre edilmiş 6 eksenli IMU (sadece açısal hız ve ivme, manyetometre yok) ile uyumluluğuydu. 9 eksenli IMU artı GTSAM varsayan LIO-SAM ailesindeki yöntemler, bu platformun sensör konfigürasyonu için yetersiz bir uyum olarak değerlendirildi. Ölçümler bunu destekliyor: yatay döngü kapatma hatası, yol uzunluğunun %1,0-1,3'ü olarak geldi ve tekerlek odometrisinden ( %6,9-27,4) belirgin şekilde daha iyiydi; bu da seçimin doğru olduğunu gösteriyor.
En iyi kıyaslama hatası, ayarınız için en iyi yöntemi belirliyor mu?
Sensörler, hareket, geometri ve hesaplama sonuçları değiştirir.
Hedef ortamda kıyaslama koşullarını kontrol edin ve hızı ve sağlamlığı test edin.Referanslar
- FAST-LIO GitHub (hku-mars)
- D-LIO Makalesi (arXiv)
- FAST-LIVO2 Makalesi (arXiv)
- Voxel-SLAM Makalesi (arXiv)
- FAR-LIO Makalesi (arXiv)
- EllipseLIO Makalesi (arXiv)
- Ortama Uyarlanabilir Katı Hal LiDAR-Atalet Odometrisi Makalesi (arXiv) )
- SA-LIVO Makalesi (arXiv)
- Elevator-LIO Makalesi (arXiv)
- newbot'un uygulaması ayrıca "Kendi Kendini Konumlandırma ve Sensör Füzyonu Nasıl Çalışır" makalesinde de ele alınmıştır.
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.