Contents — find the section you need
SLAM (Eşzamanlı Konumlandırma ve Haritalama), yalnızca sensörler kullanarak aynı anda "neredeyim" ve "çevrem nasıl görünüyor"u tahmin etmenin ardındaki teknolojidir. Bu makale, SLAM'in genelindeki daha geniş teknik akımları incelemektedir; bireysel alanların (Görsel-SLAM, LiDAR-SLAM) ayrıntıları kendi makalelerinde ele alınmıştır.

Temel fikir: SLAM, önce robotun konumunu belirleyen ve sonra haritalayan tek yönlü bir işlem hattı değildir. Bu, birleştirilmiş bir tahmin problemidir: belirsiz bir harita konumu tahmin etmeye yardımcı olur ve bu konum daha sonra haritayı güncellemek için kullanılır.
 ROS 2
Resim: Robot İşletim Sistemi logosu, Wikimedia Commons (CC BY-SA 4.0)

Bir SLAM Sistemine Genel Bakış
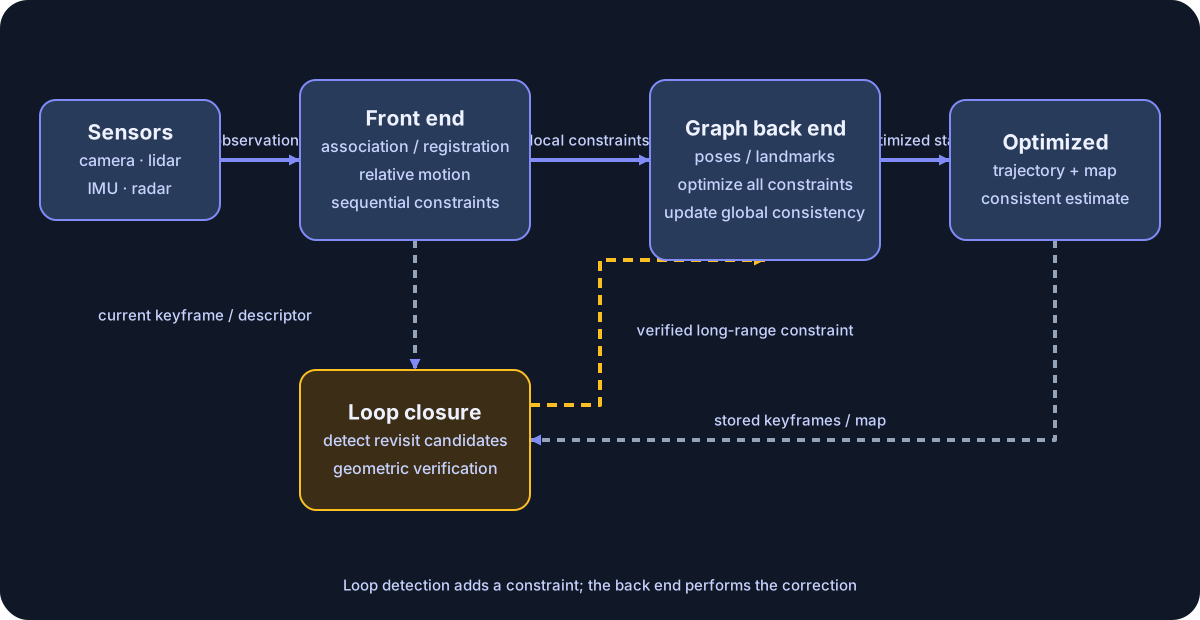
Diyagram: Duskcoil. Temsili bir grafik tabanlı SLAM sistemi basitleştirilmiştir. Döngü kapatma, tekrar ziyareti tespit eder ve bir kısıtlama ekler; grafik arka ucu yörüngeyi ve haritayı düzeltir. Bileşen sınırları uygulamaya göre değişir.
SLAM yöntemleri değişse bile, karşılaştırma eksenleri okunabilir kalır. Ön uç yazışmaları ve göreceli hareket kısıtlamalarını oluşturur; arka uç zaman içinde kısıtlamaları uzlaştırır; ve bir yer tekrar ziyaret edildiğinde döngü kapatma uzun menzilli bir kısıtlama ekler. Öğrenmeye dayalı yöntemler, kısmi veya 3DGS ve NeRF öncelikle harita temsilini genişletirken, tüm bu bileşenler önemlidir. Aşağıdaki tarihçe, bu parçaların her birinin nasıl değiştiğinin bir öyküsü olarak takip edilmesi en kolay olanıdır.
İlk Akım: Filtre Tabanlı Yöntemlerden Başlayarak
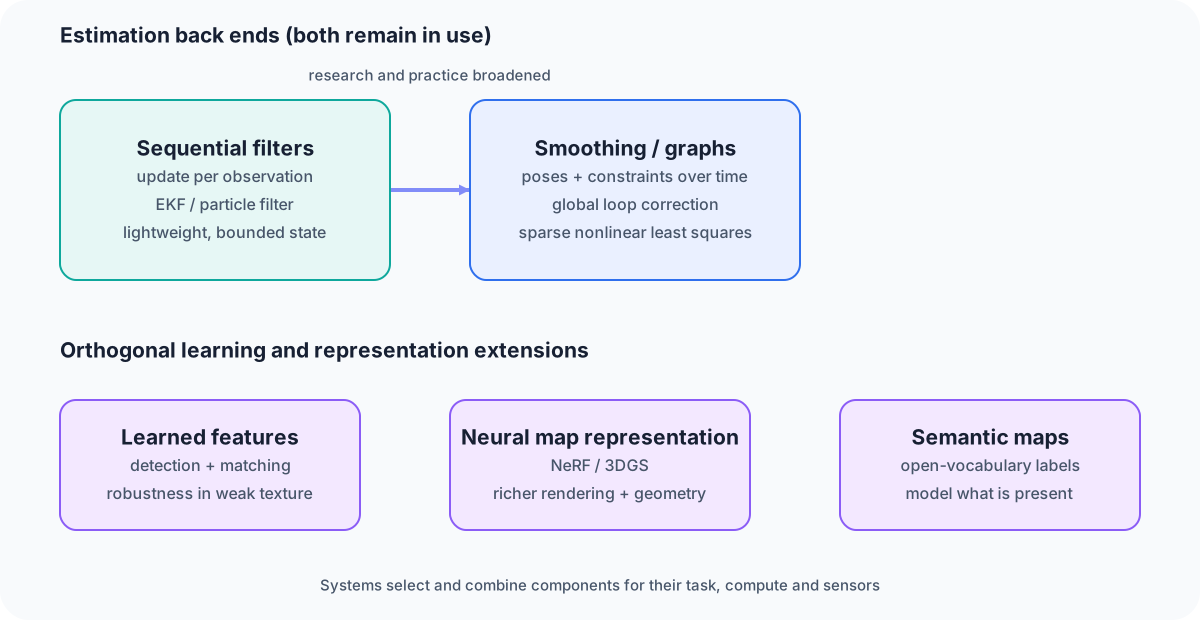
Diyagram: Duskcoil. Öğrenme, harita temsili ve anlamsallık yoluyla tahmin ve ortogonal uzantılardaki değişiklikler ayrılmıştır. Eski ve yeni yöntemler hala birlikte var olmakta ve uygulama yoluyla birleşmektedir.
Erken SLAM, Genişletilmiş Kalman Filtresi (EKF) veya parçacık filtreleri aracılığıyla sıralı tahminle domine edilmiştir - her yeni sensör gözlemi geldiğinde durum güncellenir. Hesaplama açısından ucuzdur, ancak bir zayıflığı vardır: hata kolayca birikir ve yaklaşım Büyük ölçekli haritalarda bozulmaya meyillidir.
İkinci Akım: Grafik Optimizasyonuna Geçiş
Bundan sonra baskın hale gelen şey, poz grafiği optimizasyonu (grafik SLAM) oldu. Her düğümün robotun yörüngesi boyunca bir noktadaki pozunu, her kenarın ise sensör gözlemlerinden türetilen göreceli bir ilişkiyi temsil ettiği bir grafik oluşturur ve ardından tümünü doğrusal olmayan en küçük kareler problemi olarak bir kerede optimize eder. Döngü kapatma (daha önce ziyaret edilen bir yeri tanıma ve birikmiş hatayı geriye dönük olarak düzeltme) ile birleştirildiğinde, bu, büyük ölçekli ortamlarda bile geçerliliğini koruyan haritalar oluşturmayı mümkün kıldı. newbot'ta kullanılan slam_toolbox bu soydan gelmektedir. FAST-LIO ise poz grafiği yerine, tekrarlanan bir Kalman filtresi ile sıkıca bağlı LiDAR-IMU odometrisi gerçekleştirir.
Grafik Optimizasyonunun İçinde Ne Var: Doğrusal Olmayan En Küçük Kareler Olarak Formüle Edilmiş
Grafik SLAM'ın aslında içsel olarak çözdüğü probleme biraz daha somut olarak bakacak olursak: oluşturur Her düğümün robotun yörüngesi boyunca belirli bir zamandaki pozisyonunu, her kenarın ise sensör gözlemlerinden türetilen göreceli konum ilişkisini temsil ettiği bir grafik, her düğümün yerleşimini her kenarın kısıtlamasıyla maksimum düzeyde tutarlı olacak şekilde ayarlayan doğrusal olmayan en küçük kareler problemi olarak formüle edilmiştir. Sensör gözlemleri gürültü taşıdığı için, kenarlar arasındaki kısıtlamalar bir dereceye kadar birbiriyle çelişecektir ve bu optimizasyonun rolü, bu çelişkiyi mümkün olan en "mantıksız" şekilde dağıtmaktır.
Resmi olarak, çözülecek tüm pozisyonlar kümesi için, \mathbf{x} = (\mathbf{x}_1, \dots, \mathbf{x}_n), problem aşağıdaki amacı en aza indirmektir.
Burada \mathcal{C}, bir sensör gözlemiyle kısıtlanan düğüm çiftleri (kenarlar) kümesidir, \mathbf{e}_{ij} ise i ve j düğümleri arasındaki uyumsuzluğu ifade eden hata fonksiyonudur. Tahmin edilen pozisyonlar ve sensör gözlemi ile \Sigma_{ij}^{-1}, bu gözlemin güveninden (ters kovaryans) gelen ağırlıklandırmadır.
Bunu çözmek için Gauss-Newton veya Levenberg-Marquardt gibi yinelemeli yöntemler kullanılır. Hata fonksiyonu mevcut tahmin etrafında doğrusallaştırılır (\mathbf{e}_{ij}(\mathbf{x} + \Delta\mathbf{x}) \approx \mathbf{e}_{ij}(\mathbf{x}) + \mathbf{J}_{ij}\Delta\mathbf{x}) ve güncelleme \Delta\mathbf{x} için normal denklem \mathbf{J}^\top \mathbf{J} \, \Delta\mathbf{x} = -\mathbf{J}^\top \mathbf{e} çözülür ve yakınsama sağlanana kadar tekrarlanır. Gözlemlenen özellik noktalarının (işaret noktaları) 3B pozisyonları, kamera pozisyonlarının yanı sıra optimizasyon hedefleri olarak dahil edildiğinde, bu işlem özellikle Paket Ayarlaması olarak adlandırılır. SLAM problemlerinde çok sayıda değişken (pozisyonlar, işaret noktaları) bulunur, ancak her bir gözlem bunlardan yalnızca küçük bir kısmına dokunur, bu nedenle ortaya çıkan matrisler (Jakobiyen, Hess) seyrek çıkar. Bu seyrekliği kullanarak verimli bir şekilde çözmek burada pratik anahtardır ve Ceres Solver gibi genel amaçlı optimizasyon çerçeveleri, g2o ve GTSAM, tam olarak bu tür seyrek doğrusal olmayan en küçük kareler problemi için yaygın olarak kullanılan kütüphanelerdir.
Üçüncü Akım: Öğrenme Tabanlı, Yapay Zeka Temelli SLAM
Şu anda devam eden akım, derin öğrenmeyi SLAM işlem hattına entegre etmektir. Açık özellik çıkarma ve eşleştirmeyi derin öğrenmeyle değiştirmek, aydınlatma değişikliklerine ve doku bakımından fakir ortamlara karşı dayanıklılığı artırmayı amaçlayan aktif bir araştırma alanıdır. Daha yakın zamanlarda, "yapay zeka temelli" veya "anlamsal SLAM" olarak adlandırılan bir yön de ortaya çıktı; bu, grafik sinir ağlarını veya hatta büyük dil modellerini (LLM'ler) ve Görsel-Dil-Eylem (VLA) modellerini SLAM işlem hattına entegre etmeyi içerir. Amaç artık sadece "neredeyim" değil, aynı zamanda "orada ne var"ı da anlayan anlamsal bir harita oluşturmaktır.
Harita Temsilinin Kendisinde Bir Değişim
En belirgin son değişiklik, haritanın kendi "temsil biçiminin" yeniden icat edilmesidir. Geleneksel nokta bulutu ve doluluk ızgarasının ötesinde, harita Sinirsel Radyans Alanları (NeRF) ve 3B Gauss Sıçraması (3DGS) üzerine kurulu temsiller hızla yaygınlaşıyor. Bunlar, haritalama doğruluğu, işleme kalitesi ve hesaplama verimliliği açısından geleneksel yöntemlerden giderek daha iyi performans gösteriyor ve MHED-SLAM, GTS-SLAM, MTE-SLAM, HL-SLAM, PMET-SLAM ve daha fazlası gibi yeni 3DGS/NeRF tabanlı yöntemler, 2026 yılına kadar büyük konferanslarda ve dergilerde yayınlanmaya devam etti. Ayrıntılar için "Görsel-SLAM'da Teknoloji Trendleri" başlıklı ayrı makaleye bakın.
2026 Sonu Görünümü: 3DGS-SLAM Alanlara Göre Çeşitleniyor
Yukarıda bahsedilen 3DGS/NeRF tabanlı yöntemlere Ağustos 2026 yayınlarına somut olarak bakıldığında, hedef alanların ne kadar çeşitlendiği dikkat çekiyor. RoSe-SLAM, dinamik sahnelerde monoküler videodan anlamsal olarak etiketlenmiş 3B Gauss haritaları oluşturuyor. (IROS 2026'ya kabul edildi); Daniel Cremers'in laboratuvarından Stipple, görsel ve atalet verilerini sıkı bir şekilde birleştirerek gerçek zamanlı olarak kademeli bir harita oluşturuyor; GLAM-SLAM, akış yoğunlaştırma ve mekansal ayrıştırma yoluyla şehir bloğu büyüklüğündeki ortamlara ölçekleniyor (IROS 2026'ya da kabul edildi); ve Gerçek Zamanlı LiDAR Gauss Dağılımı SLAM, LiDAR nokta bulutlarını doğrudan 3B Gauss'larla birleştiriyor. Uzmanlaşma, farklı eksenler boyunca ilerliyor — iç mekan vs. dış mekan, dinamik sahneler, büyük ölçekli ortamlar. Yaklaşım ayrıca robotik alanının ötesine, tıbba da yayılıyor: EndoMD-SLAM, endoskopik SLAM'ı hedefliyor ve Track2Map (MICCAI 2026'ya kabul edildi) laparoskopik cerrahiyi hedefliyor.
Semantik Anlamayı Entegre Etme: Açık Sözlük ve Temel Model Bağlantılı SLAM
"Öğrenmeye dayalı, yapay zeka odaklı SLAM" akımına daha yakından bakıldığında: 2026, birden fazla Görsel temel model özelliklerini doğrudan SLAM işlem hattına entegre eden yöntemler ortaya çıktı. RADIO-ViPE (Nisan 2026), birleştirici bir görsel temel modelden çok modlu gömülü temsilleri çevrimiçi olarak sıkıca birleştirerek, dinamik ortamlarda bile harita üzerinde rastgele metinle belirtilen kategorileri yerelleştirebilen açık kelime dağarcığına sahip semantik SLAM elde eder. FeatureSLAM (Ocak 2026), bir görsel temel modelle hizalanmış özellikleri 3 boyutlu Gauss Splatting haritasındaki her bir Gauss üzerine rasterleştirerek, gerçek zamanlı performansı korurken semantik olarak aranabilir bir harita oluşturur. Bu yönelim, kapsamını büyük dil modeli entegrasyonuna kadar genişleten ve SLAM'ın saf geometrik tahminden semantik anlayışı da taşıyan sistemlere doğru nasıl kaydığını vurgulayan Ekim 2025 tarihli "Semantik Görsel SLAM: Son Durum, Zorluklar ve Gelecek Yönelimler Üzerine Bir Araştırma" anketinde sistematik olarak ortaya konmuştur.
Sensör Modlarının Genişletilmesi: 4B Radar Seçenek
LiDAR ve kameraların yanı sıra, kötü hava koşullarına dayanıklılığı nedeniyle değer verilen üçüncü bir sensör yöntemi olarak 4D radar (menzil, azimut, yükseklik ve Doppler hızı sağlayan milimetre dalga radarı) kullanan araştırmalar aktif olarak güncellenmeye devam ediyor. 3D Gauss modellemesini çoklu hipotez tarama eşleştirmesiyle birleştiren 4D Radar-Atalet Odometrisi, kameraların ve LiDAR'ın zorlandığı sis, yağmur ve toz koşullarında odometri doğruluğunu iyileştirmeyi hedefliyor; ilk olarak 2024 sonlarında yayınlanan bu yöntem, Mart 2026'da revize edilmiş bir sürüm aldı. Hilti-Trimble-Oxford veri seti (Temmuz 2026) gibi, 360 derecelik bir kamera ve IMU kullanan ve kat planı önceliklerini içeren kıyaslama veri setleri de daha gerçekçi çalışma koşullarına doğru olgunlaşıyor.
Endüstri ve Araştırmada Bölgesel Kalıplar
SLAM ile ilgili patentlerin ve makalelerin analizi, Çin'in bir LiDAR merkezli 2D SLAM, ROS tabanlı uygulamalar, grafik optimizasyonu ve çoklu robot/uç nokta hesaplama araştırmalarında orantısız bir ağırlık söz konusudur. Pratik uygulamalardan (dronlar, servis robotları) gelen talep, araştırmanın yönünü güçlü bir şekilde belirliyor gibi görünüyor.
Özet: Üç Akım Birbirini Dışlamaz
Tahmin arka ucu için sıralı filtreleme ve grafik optimizasyonu seçenekleri mevcuttur. Öğrenilmiş özellik çıkarımı, 3DGS/NeRF harita gösterimleri ve anlamsal entegrasyon, ikisiyle de birleştirilebilen ayrı eksenler oluşturur. Örneğin newbot'ta kullanılan FAST-LIO, yinelemeli bir Kalman filtresi üzerine kuruludur; FAST-LIO2 ayrıca ayrı bir özellik çıkarım aşaması olmadan ham noktaları doğrudan haritaya kaydeder. Hangi kombinasyonun seçileceği, mevcut işlem gücüne, sensör yapılandırmasına ve haritanın gerçekte ne için gerekli olduğuna bağlıdır - bu, şu anki pratik sonuçtur.
anlama
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.