Contents — find the section you need
SLAM (सिमल्टेनियस लोकलाइज़ेशन एंड मैपिंग) एक ऐसी तकनीक है जो केवल सेंसरों का उपयोग करके एक ही समय में "मैं कहाँ हूँ" और "मेरे आस-पास का वातावरण कैसा दिखता है" का अनुमान लगाती है। यह लेख SLAM के व्यापक तकनीकी विकास का अवलोकन प्रस्तुत करता है; विशिष्ट क्षेत्रों (विज़ुअल-SLAM, LiDAR-SLAM) की जानकारी अलग-अलग लेखों में दी गई है।

मुख्य विचार: SLAM एकतरफा प्रक्रिया नहीं है जो पहले रोबोट का स्थान निर्धारित करती है और फिर मानचित्र बनाती है। यह एक युग्मित अनुमान समस्या है: एक अनिश्चित मानचित्र स्थिति का अनुमान लगाने में मदद करता है, और फिर उस स्थिति का उपयोग मानचित्र को अद्यतन करने के लिए किया जाता है।
 ROS 2
छवि: Robot ऑपरेटिंग सिस्टम लोगो, विकिमीडिया कॉमन्स (CC BY-SA 4.0)

एक SLAM प्रणाली का संक्षिप्त परिचय
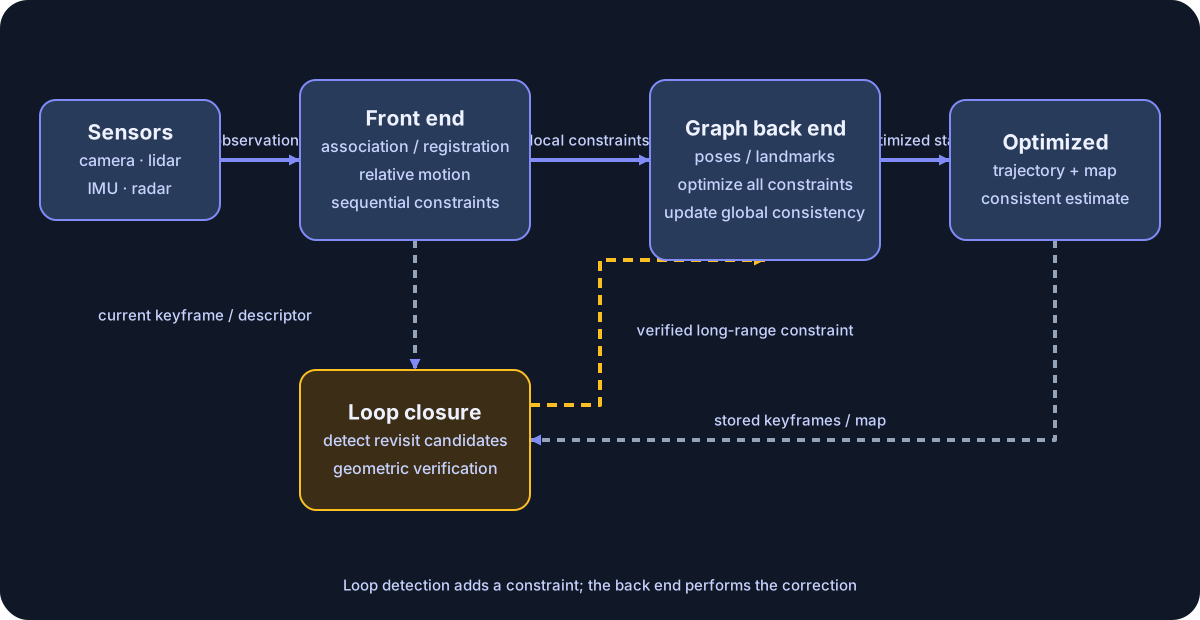
आरेख: डस्ककॉइल। एक प्रतिनिधि ग्राफ-आधारित SLAM प्रणाली को सरलीकृत रूप में दर्शाया गया है। लूप क्लोजर पुनरीक्षण का पता लगाता है और एक बाधा जोड़ता है; ग्राफ बैक एंड प्रक्षेपवक्र और मानचित्र को सही करता है। घटक सीमाएँ कार्यान्वयन के अनुसार भिन्न होती हैं।
SLAM विधियों में परिवर्तन होने पर भी, उनके तुलनात्मक अक्ष सुपाठ्य बने रहते हैं। फ्रंट एंड पत्राचार और सापेक्ष-गति बाधाएँ बनाता है; बैक एंड समय के साथ बाधाओं का सामंजस्य स्थापित करता है; और लूप क्लोजर एक दीर्घकालिक बाधा जोड़ता है जब किसी स्थान का पुनरावलोकन किया जाता है। अधिगम-आधारित विधियाँ इन घटकों के कुछ या सभी भागों को प्रतिस्थापित करती हैं, जबकि 3DGS और NeRF मुख्य रूप से मानचित्र निरूपण का विस्तार करते हैं। नीचे दिया गया इतिहास इन भागों में हुए परिवर्तनों की कहानी के रूप में सबसे आसानी से समझा जा सकता है।
पहला चरण: फ़िल्टर-आधारित विधियों से आरंभ
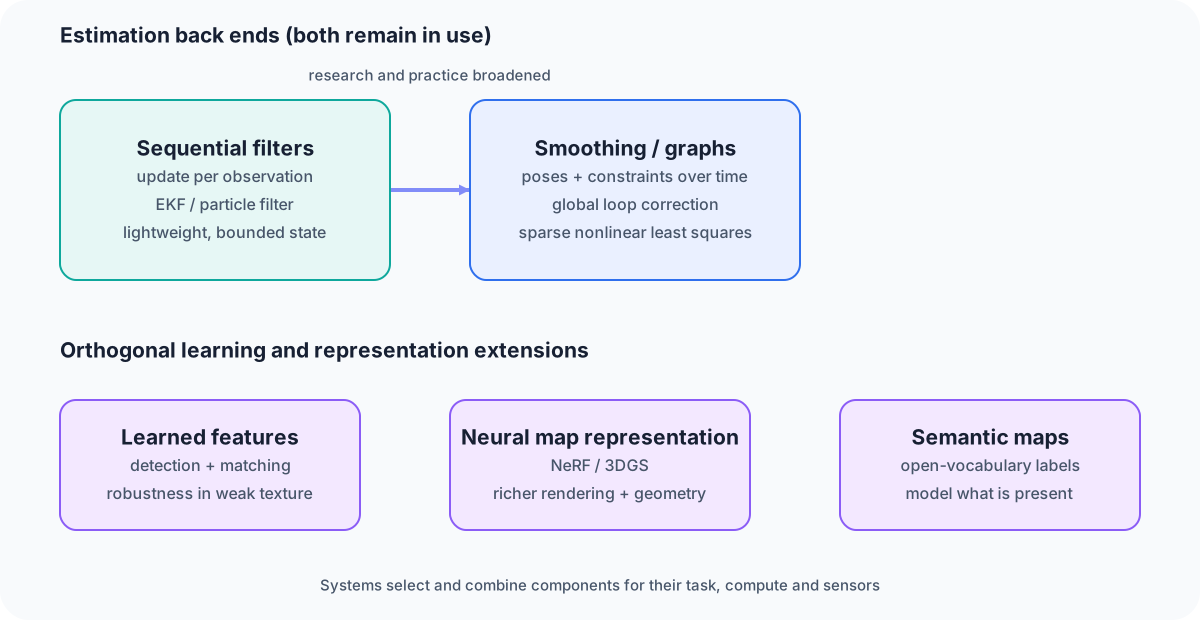
आरेख: डस्ककॉइल। अधिगम, मानचित्र निरूपण और सिमेंटिक्स के माध्यम से अनुमान और ऑर्थोगोनल एक्सटेंशन में परिवर्तन अलग-अलग दिखाए गए हैं। पुरानी और नई विधियाँ अभी भी सह-अस्तित्व में हैं और अनुप्रयोग के आधार पर संयोजित होती हैं।
प्रारंभिक SLAM में विस्तारित कलमन फ़िल्टर (EKF) या कण फ़िल्टर के माध्यम से अनुक्रमिक अनुमान का प्रभुत्व था - प्रत्येक नए सेंसर अवलोकन के आने पर स्थिति को अद्यतन करना। गणनात्मक रूप से सस्ता, लेकिन इसमें एक कमजोरी थी: त्रुटि आसानी से जमा हो जाती थी, और यह दृष्टिकोण बड़े पैमाने के मानचित्रों में विफल होने लगता था।
दूसरा महत्वपूर्ण चरण: ग्राफ ऑप्टिमाइजेशन की ओर बदलाव
इसके बाद जो प्रमुखता से सामने आया वह था पोज-ग्राफ ऑप्टिमाइजेशन (ग्राफ SLAM)। यह एक ग्राफ बनाता है जिसमें प्रत्येक नोड रोबोट की उसकी पथ-प्रक्षेपवक्र पर किसी बिंदु पर स्थिति होती है, और प्रत्येक किनारा सेंसर प्रेक्षणों से प्राप्त सापेक्ष संबंध होता है, फिर पूरी प्रक्रिया को एक साथ एक अरैखिक न्यूनतम वर्ग समस्या के रूप में अनुकूलित करता है। लूप क्लोजर (पहले से देखी गई जगह को पहचानना और संचित त्रुटि को पूर्वव्यापी रूप से ठीक करना) के साथ मिलकर, इसने ऐसे मानचित्र बनाना संभव बनाया जो बड़े पैमाने के वातावरण में भी कारगर साबित होते हैं। newbot में उपयोग किया जाने वाला slam_toolbox इसी श्रेणी का है। FAST-LIO इसके बजाय एक पोज ग्राफ के बजाय एक पुनरावृत्त कल्मन फ़िल्टर के साथ कसकर युग्मित LiDAR-IMU ओडोमेट्री करता है।
ग्राफ ऑप्टिमाइजेशन के भीतर क्या है: अरैखिक न्यूनतम वर्ग के रूप में सूत्रबद्ध
समस्या को थोड़ा और विस्तार से देखें ग्राफ SLAM वास्तव में आंतरिक रूप से हल कर रहा है: यह एक ग्राफ बनाता है जहां प्रत्येक नोड रोबोट की गति पथ पर किसी बिंदु पर उसकी स्थिति को दर्शाता है, और प्रत्येक किनारा सेंसर प्रेक्षणों से प्राप्त सापेक्ष स्थितिगत संबंध को दर्शाता है। इसे एक अरैखिक न्यूनतम वर्ग समस्या के रूप में तैयार किया गया है जो प्रत्येक नोड के स्थान को प्रत्येक किनारे की बाधा के साथ अधिकतम रूप से सुसंगत बनाने के लिए समायोजित करता है। चूंकि सेंसर प्रेक्षणों में शोर होता है, इसलिए किनारों के बीच की बाधाएं कुछ हद तक एक-दूसरे से टकराती हैं, और इस अनुकूलन का उद्देश्य उस टकराव को यथासंभव "कम से कम अनुचित" तरीके से वितरित करना है।
औपचारिक रूप से, हल किए जाने वाले सभी स्थितियों के सेट, \mathbf{x} = (\mathbf{x}_1, \dots, \mathbf{x}_n) के लिए, समस्या निम्नलिखित उद्देश्य को न्यूनतम करना है।
यहां \mathcal{C} सेंसर प्रेक्षण द्वारा बाधित नोड युग्मों (किनारों) का सेट है, \mathbf{e}_{ij} त्रुटि फ़ंक्शन है जो नोड i और
इसे हल करने के लिए गॉस-न्यूटन या लेवेनबर्ग-मार्क्वार्ड जैसी पुनरावृत्ति विधियों का उपयोग किया जाता है। त्रुटि फ़ंक्शन को वर्तमान अनुमान (\mathbf{e}_{ij}(\mathbf{x} + \Delta\mathbf{x}) \approx \mathbf{e}_{ij}(\mathbf{x}) + \mathbf{J}_{ij}\Delta\mathbf{x}) के आसपास रेखीयकृत किया जाता है, और अभिसरण होने तक अद्यतन \Delta\mathbf{x} के लिए सामान्य समीकरण \mathbf{J}^\top \mathbf{J} \, \Delta\mathbf{x} = -\mathbf{J}^\top \mathbf{e} को हल किया जाता है। जब कैमरे के पोज़ के साथ-साथ प्रेक्षित फीचर बिंदुओं (लैंडमार्क) की 3D स्थितियों को अनुकूलन लक्ष्यों के रूप में शामिल किया जाता है, तो इस प्रक्रिया को विशेष रूप से बंडल समायोजन (SLAM) कहा जाता है। SLAM समस्याओं में बड़ी संख्या में चर (पोज़, लैंडमार्क) होते हैं, लेकिन प्रत्येक व्यक्तिगत अवलोकन उनमें से केवल कुछ ही को प्रभावित करता है, इसलिए परिणामी मैट्रिक्स (जैकोबियन, हेसियन) विरल होते हैं। उस विरलता का लाभ उठाकर कुशलतापूर्वक हल करना यहाँ व्यावहारिक कुंजी है, और यह सामान्य प्रयोजन के लिए उपयोगी है। Ceres Solver, g2o और GTSAM जैसे ऑप्टिमाइज़ेशन फ्रेमवर्क, ठीक इसी तरह की विरल गैर-रेखीय न्यूनतम वर्ग समस्या के लिए लाइब्रेरी के रूप में व्यापक रूप से उपयोग किए जाते हैं।
तीसरी धारा: लर्निंग-आधारित, AI-नेटिव SLAM
वर्तमान में चल रही प्रक्रिया में डीप लर्निंग को SLAM पाइपलाइन में एकीकृत करना शामिल है। स्पष्ट फीचर एक्सट्रैक्शन और मैचिंग को डीप लर्निंग से प्रतिस्थापित करना, प्रकाश परिवर्तन और कम बनावट वाले वातावरण के प्रति मजबूती में सुधार लाने के उद्देश्य से किया जा रहा एक सक्रिय शोध क्षेत्र है। हाल ही में, "AI-नेटिव" या "सिमेंटिक SLAM" नामक एक दिशा भी उभरी है - जो ग्राफ न्यूरल नेटवर्क, या यहां तक कि बड़े भाषा मॉडल (LLM) और विज़न-लैंग्वेज-एक्शन (VLA) मॉडल को SLAM पाइपलाइन में एकीकृत करती है। लक्ष्य अब केवल "मैं कहाँ हूँ" नहीं है, बल्कि एक ऐसा सिमेंटिक मानचित्र बनाना है जो साथ ही साथ "वहाँ क्या है" को भी समझ सके।
मानचित्र प्रतिनिधित्व में ही बदलाव
सबसे स्पष्ट हालिया बदलाव मानचित्र के स्वयं के "प्रतिनिधित्व" का पुनर्निर्माण है। प्रारूप।" पारंपरिक पॉइंट क्लाउड और ऑक्यूपेंसी ग्रिड से परे, न्यूरल रेडियंस फील्ड्स (NeRF) और 3D गॉसियन स्प्लैटिंग (3DGS) पर आधारित मानचित्र निरूपण तेजी से लोकप्रियता हासिल कर रहे हैं। ये मानचित्रण सटीकता, रेंडरिंग गुणवत्ता और कम्प्यूटेशनल दक्षता के मामले में पारंपरिक विधियों से कहीं बेहतर प्रदर्शन कर रहे हैं, और 2026 तक प्रमुख सम्मेलनों और पत्रिकाओं में MHED-SLAM, GTS-SLAM, MTE-SLAM, HL-SLAM, PMET-SLAM और अन्य जैसी नई 3DGS/NeRF-आधारित विधियाँ लगातार प्रकाशित होती रही हैं। विवरण के लिए "विजुअल-SLAM में प्रौद्योगिकी रुझान" नामक अलग लेख देखें।
2026 के अंत का संक्षिप्त विवरण: डोमेन के अनुसार 3DGS-SLAM का विविधीकरण
अगस्त 2026 तक प्रकाशित उपरोक्त 3DGS/NeRF-आधारित विधियों पर विशेष रूप से नज़र डालने पर, यह बात स्पष्ट होती है कि लक्षित डोमेन में कितना अधिक विविधीकरण हुआ है। RoSe-SLAM अर्थपूर्ण रूप से टैग किए गए 3D मानचित्र निरूपण का निर्माण करता है। गतिशील दृश्यों में मोनोक्युलर वीडियो से गॉसियन मैप (IROS 2026 में स्वीकृत); डैनियल क्रेमर्स की प्रयोगशाला से स्टिपल, दृश्य और जड़त्वीय डेटा को मजबूती से जोड़ते हुए वास्तविक समय में धीरे-धीरे एक मैप बनाता है; GLAM-SLAM प्रवाह सघनता और स्थानिक अपघटन के माध्यम से शहर-ब्लॉक के आकार के वातावरण में विस्तारित होता है (IROS 2026 में भी स्वीकृत); और रियल-टाइम लिडार गॉसियन स्प्लैटिंग SLAM, लिडार पॉइंट क्लाउड को सीधे 3D गॉसियन के साथ जोड़ता है। विशिष्ट क्षेत्रों में विशेषज्ञता बढ़ रही है — इनडोर बनाम आउटडोर, गतिशील दृश्य, बड़े पैमाने के वातावरण। यह दृष्टिकोण रोबोटिक्स से परे चिकित्सा क्षेत्र में भी फैल रहा है: EndoMD-SLAM एंडोस्कोपिक SLAM को लक्षित करता है, और Track2Map (MICCAI 2026 में स्वीकृत) लैप्रोस्कोपिक सर्जरी को लक्षित करता है।
अर्थ संबंधी समझ का एकीकरण: ओपन-वोकैबुलरी और फाउंडेशन-मॉडल-युग्मित SLAM
और गहराई से अध्ययन "लर्निंग-आधारित, एआई-नेटिव एसएलएएम" का वर्तमान स्वरूप: 2026 वह वर्ष रहा है जब कई ऐसी विधियाँ सामने आईं जो विज़न फाउंडेशन मॉडल की विशेषताओं को सीधे एसएलएएम पाइपलाइन में एकीकृत करती हैं। RADIO-ViPE (अप्रैल 2026) एक एग्लॉमेरेटिव विज़न फाउंडेशन मॉडल से मल्टी-मोडल एम्बेडिंग को ऑनलाइन रूप से मजबूती से जोड़ता है, जिससे ओपन-वोकैबुलरी सिमेंटिक एसएलएएम प्राप्त होता है जो गतिशील वातावरण में भी मानचित्र पर किसी भी पाठ-निर्दिष्ट श्रेणियों का स्थानीयकरण कर सकता है। FeatureSLAM (जनवरी 2026) एक विज़न फाउंडेशन मॉडल के साथ संरेखित विशेषताओं को 3डी गॉसियन स्प्लैटिंग मानचित्र में प्रत्येक गॉसियन पर रैस्टराइज़ करता है, जिससे वास्तविक समय के प्रदर्शन को बनाए रखते हुए एक सिमेंटिक रूप से खोज योग्य मानचित्र का निर्माण होता है। इस दिशा को अक्टूबर 2025 के सर्वेक्षण "सिमेंटिक विज़ुअल एसएलएएम: अत्याधुनिक स्थिति, चुनौतियाँ और भविष्य की दिशाएँ" में व्यवस्थित रूप से दर्शाया गया है, जो अपने दायरे को बड़े भाषा मॉडल एकीकरण तक विस्तारित करता है - यह रेखांकित करता है कि एसएलएएम कैसे विशुद्ध ज्यामितीय अनुमान से हटकर ऐसे सिस्टम की ओर बढ़ रहा है जो सिमेंटिक विशेषताओं को भी समाहित करते हैं। समझ।
सेंसर विधियों का विस्तार: 4D रडार एक विकल्प के रूप में
LiDAR और कैमरों के साथ-साथ, 4D रडार (मिलीमीटर-वेव रडार जो रेंज, एज़िमुथ, एलिवेशन और डॉप्लर वेलोसिटी प्रदान करता है) को तीसरी सेंसर विधि के रूप में उपयोग करने वाला शोध - खराब मौसम के प्रति इसकी सहनशीलता के लिए प्रशंसित - लगातार अपडेट किया जा रहा है। 4D रडार-इनर्टियल ओडोमेट्री, जो 3D गॉसियन मॉडलिंग को मल्टी-हाइपोथिसिस स्कैन मैचिंग के साथ जोड़ती है, कोहरे, बारिश और धूल भरी परिस्थितियों में ओडोमेट्री की सटीकता में सुधार लाने का लक्ष्य रखती है, जहां कैमरे और LiDAR दोनों को कठिनाई होती है; पहली बार 2024 के अंत में प्रकाशित, इसका एक संशोधित संस्करण मार्च 2026 में प्राप्त हुआ। बेंचमार्क डेटासेट भी अधिक यथार्थवादी परिचालन स्थितियों की ओर परिपक्व हो रहे हैं, जैसे कि हिल्टी-ट्रिम्बल-ऑक्सफ़ोर्ड डेटासेट (जुलाई 2026), जो 360-डिग्री कैमरा और IMU का उपयोग करता है और फ्लोर-प्लान प्रायर को शामिल करता है।
उद्योग और अनुसंधान में क्षेत्रीय पैटर्न
विश्लेषण SLAM से संबंधित पेटेंट और शोधपत्रों से पता चलता है कि LiDAR-केंद्रित 2D SLAM, ROS-आधारित कार्यान्वयन, ग्राफ अनुकूलन और मल्टी-रोबोट/एज-कंप्यूटिंग अनुसंधान में चीन का दबदबा कहीं अधिक है। ड्रोन, सर्विस रोबोट जैसे व्यावहारिक अनुप्रयोगों की मांग अनुसंधान की दिशा को मजबूती से निर्धारित कर रही है।
सारांश: तीनों धाराएँ परस्पर अनन्य नहीं हैं
अनुमान बैकएंड के लिए अनुक्रमिक फ़िल्टरिंग और ग्राफ अनुकूलन विकल्प हैं। सीखी गई विशेषता निष्कर्षण, 3DGS/NeRF मानचित्र निरूपण और सिमेंटिक एकीकरण अलग-अलग अक्ष बनाते हैं जिन्हें इनमें से किसी के साथ भी जोड़ा जा सकता है। उदाहरण के लिए, न्यूबॉट में उपयोग किया जाने वाला FAST-LIO, एक पुनरावृत्त कल्मन फ़िल्टर पर आधारित है; FAST-LIO2 भी एक अलग विशेषता-निष्कर्षण चरण के बिना सीधे मानचित्र पर कच्चे बिंदुओं को पंजीकृत करता है। कौन सा संयोजन चुनना है यह उपलब्ध कंप्यूटिंग क्षमता, सेंसर विन्यास और मानचित्र की वास्तविक आवश्यकता पर निर्भर करता है - यही इस समय का व्यावहारिक निष्कर्ष है।
दिखावट, स्थानीयकरण, लूप क्लोजर और गणना अलग-अलग आयाम हैं। उस विशिष्ट घटक की पहचान करें जिसमें यह योगदान सुधार करता है।
संदर्भ
- NeRFs और 3D गॉसियन स्प्लैटिंग SLAM को कैसे नया रूप दे रहे हैं: एक सर्वेक्षण
- विज़ुअल-SLAM पर एक समीक्षा: ज्यामितीय मॉडलिंग से लेकर लर्निंग-आधारित सिमेंटिक सीन अंडरस्टैंडिंग तक की प्रगति (arXiv)
- सिमेंटिक विज़ुअल SLAM: वर्तमान स्थिति, चुनौतियाँ और भविष्य की दिशाएँ (arXiv)
- RADIO-ViPE पेपर (arXiv)
- Hilti-Trimble-Oxford डेटासेट पेपर (arXiv)
- FAST-LIO2: फास्ट डायरेक्ट लिडार-इनर्टियल ओडोमेट्री (arXiv)
- न्यूबॉट के कार्यान्वयन को "स्व-स्थानीकरण और सेंसर फ़्यूज़न कैसे काम करते हैं" और "मैपिंग और स्वायत्त नेविगेशन कैसे काम करते हैं" में भी शामिल किया गया है।
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।