Contents — find the section you need
SLAM (Localização e Mapeamento Simultâneos) é a tecnologia que permite estimar "onde estou" e "como é o ambiente ao meu redor" simultaneamente, usando apenas sensores. Este artigo apresenta uma visão geral das principais tendências técnicas em SLAM; os detalhes de cada área (SLAM Visual, SLAM com LiDAR) são abordados em artigos específicos.
SLAM (Localização e Mapeamento Simultâneos) 
Ideia principal: SLAM não é um fluxo unidirecional que localiza o robô primeiro e mapeia depois. É um problema de estimativa acoplado: um mapa incerto ajuda a estimar a posição, e essa posição é então usada para atualizar o mapa.
 ROS 2
Imagem: Robot Operating System logo, Wikimedia Commons (CC BY-SA 4.0)

Um Sistema SLAM em Resumo
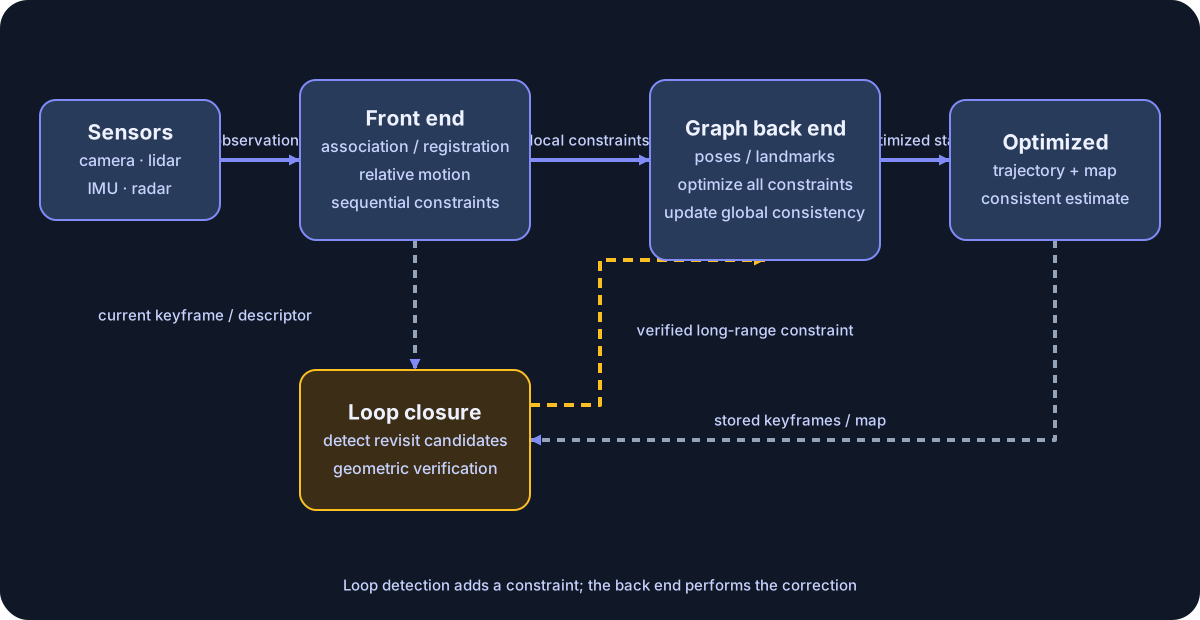
Diagrama: Duskcoil. Um sistema SLAM representativo baseado em grafos é simplificado. O fechamento de loop detecta uma revisita e adiciona uma restrição; o backend gráfico corrige a trajetória e o mapa. Os limites dos componentes variam de acordo com a implementação.
Mesmo com a mudança nos métodos SLAM, seus eixos de comparação permanecem legíveis. A interface forma correspondências e restrições de movimento relativo; o backend reconcilia as restrições ao longo do tempo; e o fechamento de loop adiciona uma restrição de longo alcance quando um local é revisitado. Métodos baseados em aprendizado substituem parte ou todos esses componentes, enquanto o 3DGS e o NeRF estendem principalmente a representação do mapa. A história abaixo é mais fácil de acompanhar como uma narrativa de como cada uma dessas partes mudou.
A Primeira Corrente: Partindo de Métodos Baseados em Filtros
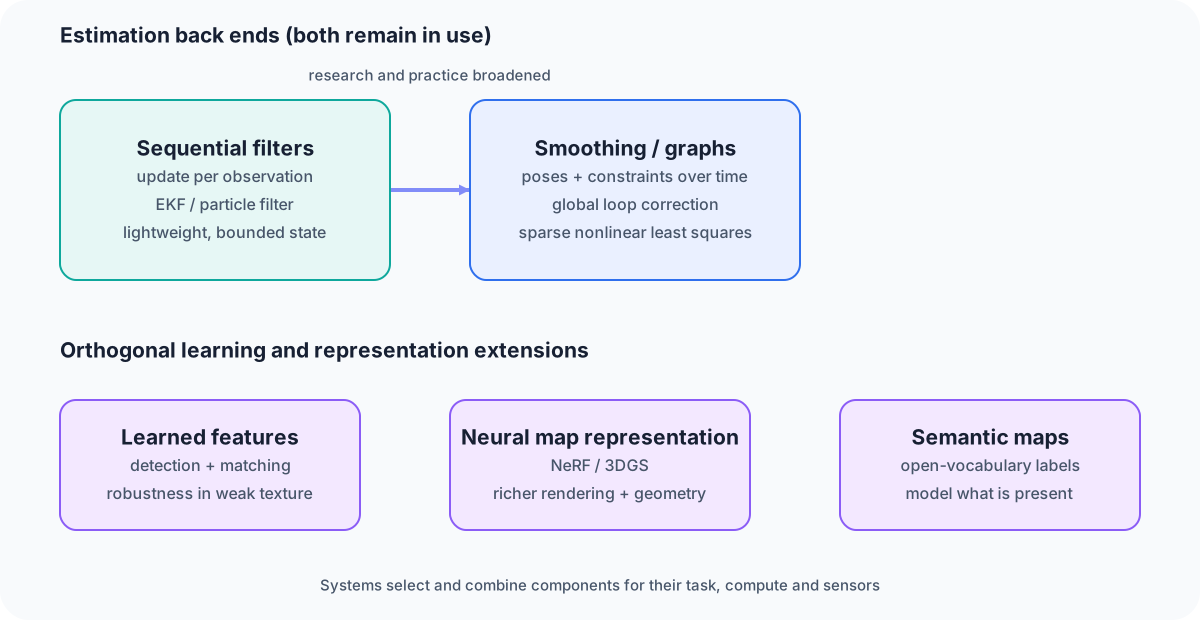
Diagrama: Duskcoil. Mudanças na estimação e extensões ortogonais por meio de aprendizado, representação de mapas e semântica são separadas. Métodos antigos e novos ainda coexistem e se combinam por aplicação.
O SLAM inicial era dominado pela estimação sequencial via Filtro de Kalman Estendido (EKF) ou filtros de partículas — atualizando o estado a cada nova observação do sensor. Computacionalmente barato, mas com uma fraqueza: o erro se acumula facilmente e a abordagem tende a falhar em mapas de grande escala.
A Segunda Corrente: A Mudança para a Otimização de Grafos
O que se tornou dominante depois disso foi a otimização de grafos de pose (SLAM de grafos). Ela constrói um grafo onde cada O SLAM otimiza a posição do robô em um determinado ponto de sua trajetória, e cada nó representa uma relação relativa derivada de observações de sensores. Em seguida, o SLAM otimiza tudo de uma vez como um problema de mínimos quadrados não lineares. Combinado com o fechamento de loop (reconhecendo um local visitado anteriormente e corrigindo retroativamente o erro acumulado), isso possibilitou a construção de mapas que se mantêm mesmo em ambientes de grande escala. O slam_toolbox, usado no newbot, pertence a essa linhagem. O FAST-LIO, por sua vez, realiza odometria LiDAR-IMU fortemente acoplada com um filtro de Kalman iterativo, em vez de um grafo de poses.
O que há dentro da otimização de grafos: formulada como mínimos quadrados não lineares
Analisando de forma mais concreta o grafo do problema que o SLAM resolve internamente: ele constrói um grafo onde cada nó representa a pose do robô em um ponto específico de sua trajetória, e cada aresta representa a relação posicional relativa derivada de observações de sensores. O problema é formulado como um problema de mínimos quadrados não lineares que ajusta a posição de cada nó para... ser o mais consistente possível com a restrição de cada aresta. Como as observações do sensor carregam ruído, as restrições entre as arestas inevitavelmente entrarão em conflito umas com as outras em algum grau, e o papel desta otimização é distribuir esse conflito da maneira "menos irracional" possível.
Formalmente, para o conjunto completo de poses a serem resolvidas, \mathbf{x} = (\mathbf{x}_1, \dots, \mathbf{x}_n), o problema consiste em minimizar a seguinte função objetivo.
Aqui, \mathcal{C} é o conjunto de pares de nós (arestas) restringidos por uma observação do sensor, \mathbf{e}_{ij} é a função de erro que expressa a discrepância entre as poses estimadas dos nós i e j e a observação do sensor, e \Sigma_{ij}^{-1} é a ponderação da confiança dessa observação (a covariância inversa).
Métodos iterativos como Gauss-Newton ou O algoritmo de Levenberg-Marquardt é usado para resolvê-lo. A função de erro é linearizada em torno da estimativa atual ( \mathbf{e}_{ij}(\mathbf{x} + \Delta\mathbf{x}) \approx \mathbf{e}_{ij}(\mathbf{x}) + \mathbf{J}_{ij}\Delta\mathbf{x} ), e a equação normal \mathbf{J}^\top \mathbf{J} \, \Delta\mathbf{x} = -\mathbf{J}^\top \mathbf{e} é resolvida para a atualização \Delta\mathbf{x}, repetida até a convergência. Quando as posições 3D dos pontos de referência observados (landmarks) são incluídas como alvos de otimização juntamente com as poses da câmera, esse processo é especificamente chamado de Ajuste de Feixe (Bundle Adjustment). Problemas de SLAM possuem um grande número de variáveis (poses, landmarks), mas cada observação individual interage apenas com um pequeno número delas, de modo que as matrizes resultantes (Jacobiana, Hessiana) são esparsas. Resolver o problema de forma eficiente, explorando essa esparsidade, é a chave prática aqui, e frameworks de otimização de propósito geral como Ceres Solver, g2o e GTSAM são amplamente utilizados como bibliotecas exatamente para esse tipo de problema de mínimos quadrados não lineares esparsos.
A Terceira Corrente: Baseada em Aprendizado, Nativa de IA SLAM
A tendência atual é a integração do aprendizado profundo ao pipeline SLAM. Substituir a extração e correspondência explícitas de características por aprendizado profundo é uma área ativa de pesquisa que visa aprimorar a robustez a mudanças de iluminação e ambientes com pouca textura. Mais recentemente, surgiu uma direção chamada "SLAM nativo de IA" ou "SLAM semântico" — integrando redes neurais gráficas, ou mesmo grandes modelos de linguagem (LLMs) e modelos de Visão-Linguagem-Ação (VLA), ao pipeline SLAM. O objetivo não é mais apenas "onde estou", mas construir um mapa semântico que simultaneamente entenda "o que está lá".
Uma mudança na própria representação do mapa
A mudança recente mais notável é uma reinvenção do próprio "formato de representação" do mapa. Além da tradicional nuvem de pontos e grade de ocupação, as representações de mapas construídas com base em Campos de Radiância Neural (NeRF) e Splatting Gaussiano 3D (3DGS) estão ganhando terreno rapidamente. Elas estão superando cada vez mais os métodos tradicionais em precisão de mapeamento, qualidade de renderização, A eficiência computacional e novos métodos baseados em 3DGS/NeRF — como MHED-SLAM, GTS-SLAM, MTE-SLAM, HL-SLAM, PMET-SLAM e outros — continuaram a ser apresentados em importantes conferências e periódicos até 2026. Consulte o artigo separado "Tendências Tecnológicas em SLAM Visual" para obter mais detalhes.
Panorama do final de 2026: Diversificação do 3DGS-SLAM por Domínio
Analisando concretamente os métodos baseados em 3DGS/NeRF mencionados acima até as publicações de agosto de 2026, o que se destaca é a grande diversificação dos domínios-alvo. O RoSe-SLAM constrói mapas gaussianos 3D semanticamente etiquetados a partir de vídeo monocular em cenas dinâmicas (aceito para o IROS 2026); o Stipple, do laboratório de Daniel Cremers, constrói um mapa incrementalmente em tempo real, acoplando dados visuais e inerciais de forma precisa; o GLAM-SLAM escala para ambientes do tamanho de quarteirões urbanos através de Densificação de fluxo e decomposição espacial (também aceita para o IROS 2026); e SLAM de Splatting Gaussiano LiDAR em Tempo Real combina nuvens de pontos LiDAR diretamente com Gaussianas 3D. A especialização está avançando em eixos distintos — ambientes internos versus externos, cenas dinâmicas, ambientes de grande escala. A abordagem também está se expandindo para além da robótica, chegando à medicina: o EndoMD-SLAM visa o SLAM endoscópico e o Track2Map (aceito para o MICCAI 2026) visa a cirurgia laparoscópica.
Integrando Compreensão Semântica: SLAM Acoplado a Vocabulário Aberto e Modelo de Base
Aprofundando-se no cenário atual de "SLAM nativo de IA baseado em aprendizado": 2026 foi o ano em que surgiram vários métodos que integram recursos de modelos de base de visão diretamente no pipeline SLAM. O RADIO-ViPE (abril de 2026) acopla de forma estreita embeddings multimodais de um modelo de base de visão aglomerativo online, alcançando SLAM semântico de vocabulário aberto que pode localizar categorias arbitrárias especificadas por texto no mapa, mesmo em ambientes dinâmicos. O FeatureSLAM (janeiro de 2026) rasteriza características alinhadas a um modelo de visão computacional em cada Gaussiana em um mapa de Splatting Gaussiano 3D, construindo um mapa semanticamente pesquisável e preservando o desempenho em tempo real. Essa direção é delineada sistematicamente na pesquisa de outubro de 2025 "SLAM Visual Semântico: Uma Análise do Estado da Arte, Desafios e Direções Futuras", que estende seu escopo até a integração de grandes modelos de linguagem — ressaltando como o SLAM está migrando da estimativa puramente geométrica para sistemas que também incorporam compreensão semântica.
Ampliando as Modalidades de Sensores: Radar 4D como uma Opção
Além do LiDAR e das câmeras, a pesquisa que utiliza o radar 4D (radar de ondas milimétricas que fornece alcance, azimute, elevação e velocidade Doppler) como uma terceira modalidade de sensor — valorizada por sua resiliência a condições climáticas adversas — continua sendo ativamente atualizada. A Odometria Inercial por Radar 4D, que combina modelagem Gaussiana 3D com correspondência de varreduras multi-hipóteses, visa aprimorar a precisão da odometria em condições de neblina, chuva e poeira, onde câmeras e LiDAR apresentam dificuldades; publicada inicialmente no final de 2024, recebeu uma versão revisada em março de 2026. Conjuntos de dados de referência também estão amadurecendo em direção a condições operacionais mais realistas, como o conjunto de dados Hilti-Trimble-Oxford (julho de 2026), que utiliza uma câmera de 360 graus mais IMU e incorpora informações prévias sobre plantas baixas.
Padrões Regionais na Indústria e Pesquisa
A análise de patentes e artigos relacionados a SLAM apontou para a China detendo um peso desproporcional em SLAM 2D centrado em LiDAR, implementações baseadas em ROS, otimização de grafos e pesquisa em computação de borda/multi-robôs. A demanda por aplicações práticas — drones, robôs de serviço — parece estar direcionando fortemente a direção de Pesquisa.
Resumo: As Três Correntes Não São Mutuamente Exclusivas
Filtragem sequencial e otimização de grafos são opções para o backend de estimação. Extração de características aprendidas, representações de mapas 3DGS/NeRF e integração semântica formam eixos separados que podem ser combinados entre si. O FAST-LIO, usado no Newbot, por exemplo, é baseado em um filtro de Kalman iterativo; o FAST-LIO2 também registra pontos brutos diretamente no mapa, sem uma etapa separada de extração de características. A combinação a ser escolhida depende da capacidade computacional disponível, da configuração do sensor e da finalidade do mapa — essa é a conclusão prática neste momento.
Uma nova representação de mapa resolve todos os problemas de SLAM?
Aparência, localização, fechamento de loop e computação são dimensões separadas. Identifique o componente específico que uma contribuição aprimora.
Referências
- Como NeRFs e 3D Gaussian Splatting estão remodelando o SLAM: uma revisão
- Uma revisão sobre SLAM visual: avanços da modelagem geométrica à compreensão semântica de cenas baseada em aprendizado (arXiv)
- SLAM visual semântico: uma revisão sobre o estado da arte, desafios e direções futuras (arXiv)
- Artigo RADIO-ViPE (arXiv)
- Artigo sobre o conjunto de dados Hilti-Trimble-Oxford (arXiv)
- FAST-LIO2: Odometria inercial LiDAR direta rápida (arXiv)
- A implementação do newbot também é abordada em "Como funcionam a autolocalização e a fusão de sensores" e "Como funcionam o mapeamento e a navegação autônoma"
Comentários
Entre na sua conta para continuar.
Ainda não há dados.