Contents — find the section you need
LiDAR-SLAM é o conjunto de técnicas que realiza autolocalização e mapeamento usando os dados de nuvem de pontos retornados por um sensor de distância a laser. Comparado ao Visual-SLAM, é muito menos sensível às condições de iluminação e fornece informações diretas de distância — mas o cerne técnico do problema reside na rapidez e precisão com que as nuvens de pontos podem ser combinadas entre si (correspondência de varreduras). Para os fundamentos — como o ICP/NDT funcionam, por que o LOAM extrai características — consulte o "LiDAR-SLAM Primer".
 ROS 2
Imagem: Robot Operating System logo, Wikimedia Commons (CC BY-SA 4.0)

LiDAR-SLAM em resumo
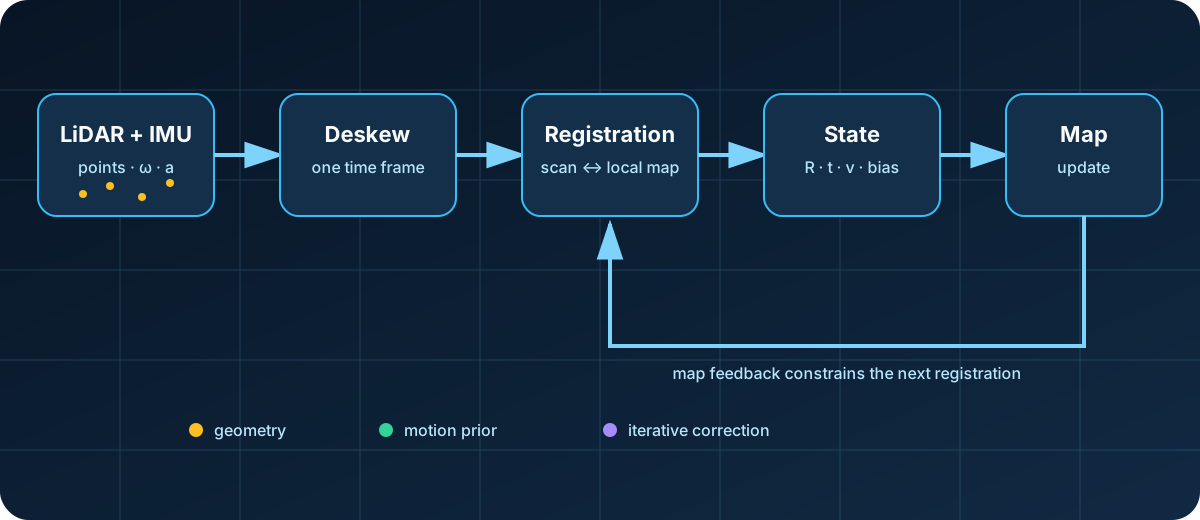
Diagrama: Duskcoil. As relações em um pipeline SLAM lidar-inercial representativo são simplificadas.
O LiDAR-SLAM não é uma operação única que simplesmente sobrepõe duas nuvens de pontos. A IMU corrige a distorção causada pelo movimento da plataforma durante uma varredura; a discrepância geométrica com o mapa local atualiza a pose, a velocidade e os vieses do sensor; e essa estimativa, por sua vez, atualiza o mapa. Com esse ciclo em mente, as famílias LOAM, ICP/NDT e FAST-LIO abaixo podem ser comparadas em três questões concretas: como as correspondências são formadas, como o estado é atualizado e como o mapa é armazenado.
A Linhagem da Extração de Características: LOAM e seus Sucessores
A abordagem inicial convencional extraía características geométricas — arestas, planos — da nuvem de pontos e as rastreava para estimar o deslocamento entre varreduras (a linhagem LOAM). O processamento é fácil de entender, mas o ajuste dos parâmetros de extração de características é complexo e a precisão tende a diminuir em ambientes com poucas características (um corredor sem características, por exemplo).
Os Dois Algoritmos Básicos de Correspondência de Varreduras: ICP e NDT
No cerne do LiDAR-SLAM está a questão de como encontrar correspondência entre varreduras sucessivas de nuvens de pontos, ou entre uma varredura e o mapa — e existem dois algoritmos básicos que resolvem isso.
O ICP (Ponto Mais Próximo Iterativo) compara pontos entre duas nuvens de pontos com base na distância e, em seguida, estima iterativamente a transformação de corpo rígido que minimiza o erro de alinhamento resultante. Em vez de uma simples correspondência ponto a ponto, usar uma abordagem ponto a plano — derivando um vetor normal da geometria local de um ponto e minimizando a distância ponto a plano — converge mais rapidamente e é menos propenso a mínimos locais. Onde o ponto \mathbf{p}_i corresponde a um plano definido pela normal \mathbf{n}_i e um ponto no plano \mathbf{q}_i, a distância ponto-plano é
e a rotação \mathbf{R} e a translação \mathbf{t} que estão sendo calculadas vêm da minimização de
Há uma ressalva específica para LiDAR, no entanto: como uma nuvem de pontos LiDAR é verticalmente esparsa (organizada em camadas), aplicar ingenuamente a estimativa da normal em toda a nuvem de pontos degrada a precisão.
A NDT (Transformação de Distribuição Normal) adota uma abordagem diferente da ICP: ela divide a nuvem de pontos em uma grade de voxels e representa a distribuição de pontos dentro de cada voxel como uma distribuição gaussiana. Em vez de fazer a correspondência direta de pontos individuais, o método otimiza o ajuste entre essas funções de densidade de probabilidade, obtendo um alinhamento menos sensível a ruídos.
Um método direto como o FAST-LIO se distingue por evitar completamente a etapa explícita de busca de correspondências na qual as abordagens tradicionais de correspondência de varreduras se baseiam. Em vez disso, ele registra a nuvem de pontos diretamente no mapa (uma estrutura de voxels), o que lhe confere eficiência computacional.
A Transição para Métodos Diretos: FAST-LIO/FAST-LIO2
O que resolveu essa fragilidade foi o "método direto" — o registro de uma nuvem de pontos diretamente no mapa, sem a etapa explícita de extração de características. O FAST-LIO2 é o principal exemplo, alcançando alta eficiência (especialmente em LiDARs de estado sólido, como os produtos da Livox) por meio de uma busca eficiente de vizinhos mais próximos via uma árvore k-d incremental. O newbot também adota o FAST-LIO como núcleo de sua autolocalização (consulte "Como a Autolocalização e a Fusão de Sensores Funcionam" para obter detalhes). A linhagem FAST-LIO continuou a se expandir desde então. O FAST-LIVO2 (2025, IEEE Transactions on Robotics) integra informações visuais; o LTA-OM, construído com o FAST-LIO2 como interface, adiciona suporte para operação multissessão e atualizações dinâmicas de mapas — a principal direção do desenvolvimento passou da odometria independente para a operação de longo prazo e ambientes de grande escala.
Novos Desenvolvimentos em 2026: D-LIO e a Busca por Métodos Mais Leves e Robustos
Em 2026, o D-LIO (Odometria Inercial-LiDAR Direta) foi publicado no IEEE Robotics and Automation Letters, adotando uma abordagem distinta da linhagem FAST-LIO. Ele utiliza mapeamento por meio de um campo de distância com sinal truncado, permitindo que as atualizações do mapa sejam executadas em tempo constante, independentemente do tamanho do mapa — um projeto que prioriza a escalabilidade em grandes ambientes.
Além disso, um fluxo constante de métodos derivados continuou a aparecer em periódicos e servidores de pré-publicações até 2026: FAR-LIO, voltado para movimento autônomo rápido; GenZ-LIO, que lida com ambientes abertos e fechados confirmados; Voxel-SLAM, que equilibra completude e generalidade. A direção geral pode ser resumida em três pontos: (1) métodos diretos que dispensam a extração de características se tornaram comuns, (2) a fusão multissensor entre visão, LiDAR e IMU está se tornando padrão e (3) a otimização para hardware de borda com poder computacional limitado continua sendo um importante tema de pesquisa em andamento.
A Corrida da Velocidade até 2026: Melhorias em Números
Os derivados do LIO publicados até 2026 comprovam cada vez mais suas alegações com números concretos, em vez de apenas propor "mais um método". O FAR-LIO (junho de 2026), um framework paralelizado por CUDA voltado para corridas autônomas, relata uma redução de 6,9% no erro posicional e de 38,4% no tempo de execução em comparação com os métodos existentes, em velocidades de até 250 km/h. O EllipseLIO (maio de 2026), que se adapta ao ambiente usando uma representação elipsoidal, afirma ter um erro de odometria 35% menor, em média, do que a segunda melhor abordagem concorrente. O Environment-Adaptive Solid-State LiDAR-Inertial Odometry (abril de 2026), que combina restrições locais de vetores normais com a manutenção de mapas com reconhecimento de degeneração para LiDAR de estado sólido, reduz o RMSE em até 12,8% em ambientes geometricamente degenerados e adversos. Esses números não são diretamente comparáveis entre os artigos devido às diferentes condições de teste, mas todos os três abordam a mesma questão fundamental: quão robusto o sistema pode permanecer em ambientes com poucos recursos e propensos à degeneração?
Ambientes Especializados: Navegação em Múltiplos Andares, Fusão Visual e Segurança
A especialização de casos de uso também está progredindo. O Elevator-LIO (maio de 2026) aborda o movimento não inercial durante viagens de elevador (onde a própria aceleração do elevador corrompe as leituras da IMU) estimando separadamente o movimento do robô e o movimento do elevador; validado em 20 sequências do mundo real, abrangendo 79 viagens de elevador, alcançou um erro de altura final inferior a 1 cm em 17 delas. É um exemplo concreto da expansão do alcance do LIO para casos de uso — robôs de entrega ou patrulha se movendo por edifícios de vários andares — que o LIO independente anteriormente tinha dificuldades em lidar.
No espaço LiDAR-inercial-odometria visual (LIVO), que também incorpora informações visuais, o SA-LIVO (junho de 2026) pondera as informações pela confiabilidade por subespaço e demonstra precisão competitiva com baixa sobrecarga computacional em hardware embarcado, avaliada em 29 sequências de conjuntos de dados públicos. O LiDAR-Odometria Inercial Pronto para Voo (julho de 2026), desenvolvido com foco em implantação em drones, resolve gargalos arquitetônicos em implementações existentes e aumenta a taxa de saída da odometria de 10 Hz para 200 Hz. Em resumo, a pesquisa do LIO em 2026 pode ser resumida como uma especialização em quatro eixos, além da base do "método direto" estabelecida pelo FAST-LIO2: (1) operação em alta velocidade, (2) ambientes não inerciais e especializados, (3) fusão visual e (4) saída de alta frequência em hardware embarcado.
Por que a newbot escolheu o que escolheu
O fator decisivo para a newbot escolher o FAST-LIO2 foi sua compatibilidade com a IMU de 6 eixos (apenas velocidade e aceleração angular, sem magnetômetro) integrada ao Livox Mid-360. Os métodos da família LIO-SAM, que pressupõem uma IMU de 9 eixos mais um GTSAM, foram considerados inadequados para a configuração de sensores desta plataforma. As medições confirmam isso: o erro de fechamento de laço horizontal ficou entre 1,0% e 1,3% do comprimento do percurso, significativamente melhor do que a odometria de roda isoladamente (6,9% a 27,4%), o que sugere que a escolha foi acertada.
O melhor erro de benchmark identifica o melhor método para sua configuração?
Sensores, movimento, geometria e computação alteram os resultados.
Verifique as condições de benchmark e teste a velocidade e a robustez no ambiente alvo.Referências
- FAST-LIO GitHub (hku-mars)
- Artigo D-LIO (arXiv)
- Artigo FAST-LIVO2 (arXiv)
- Artigo Voxel-SLAM (arXiv)
- Artigo FAR-LIO (arXiv)
- Artigo EllipseLIO (arXiv)
- Artigo sobre LiDAR de Estado Sólido Adaptativo ao Ambiente e Odometria Inercial (arXiv)
- Artigo SA-LIVO (arXiv)
- Artigo Elevator-LIO (arXiv)
- A implementação do newbot também é abordada em "Como funcionam a autolocalização e a fusão de sensores"
Comentários
Entre na sua conta para continuar.
Ainda não há dados.