Contents — find the section you need
LiDAR-SLAM adalah serangkaian teknik yang melakukan lokalisasi mandiri dan pemetaan menggunakan data point-cloud yang dikembalikan oleh sensor pengukur jarak laser. Dibandingkan dengan Visual-SLAM, teknik ini jauh kurang sensitif terhadap kondisi pencahayaan dan menghasilkan informasi jarak langsung — tetapi inti teknis masalahnya adalah seberapa cepat dan seberapa akurat point-cloud dapat dicocokkan satu sama lain (pencocokan pemindaian). Untuk dasar-dasarnya — bagaimana ICP/NDT bekerja, mengapa LOAM mengekstrak fitur — lihat "Pengantar LiDAR-SLAM".
 ROS 2
Gambar: Logo Robot Sistem Operasi, Wikimedia Commons (CC BY-SA 4.0)

Sekilas tentang LiDAR-SLAM
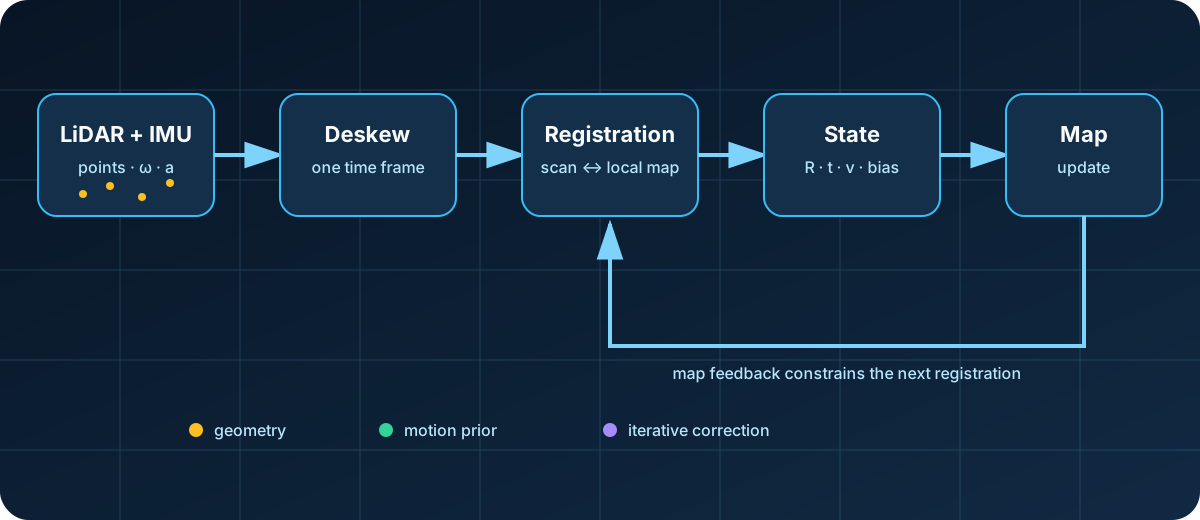
Diagram: Duskcoil. Hubungan dalam pipeline SLAM lidar-inersial yang representatif disederhanakan.
LiDAR-SLAM bukanlah operasi sekali jalan yang hanya menumpuk dua point cloud. IMU mengoreksi distorsi yang disebabkan oleh pergerakan platform selama pemindaian; ketidaksesuaian geometris dengan peta lokal memperbarui pose, kecepatan, dan bias sensor; dan estimasi tersebut kemudian memperbarui peta. Dengan siklus ini, keluarga LOAM, ICP/NDT, dan FAST-LIO di bawah ini dapat dibandingkan berdasarkan tiga pertanyaan konkret: bagaimana korespondensi dibentuk, bagaimana keadaan diperbarui, dan bagaimana peta disimpan.
Garis Keturunan Ekstraksi Fitur: LOAM dan Penerusnya
Pendekatan utama awal mengekstrak fitur geometris — tepi, bidang — dari awan titik dan melacaknya untuk memperkirakan perpindahan antar pemindaian (garis keturunan LOAM). Prosesnya mudah dipahami, tetapi penyetelan parameter ekstraksi fitur rumit, dan akurasi cenderung menurun di lingkungan yang minim fitur (koridor tanpa fitur, misalnya).
Dua Algoritma Pencocokan Pemindaian Dasar: ICP dan NDT
Inti dari LiDAR-SLAM adalah bagaimana menemukan korespondensi antara pemindaian awan titik yang berurutan, atau antara pemindaian dan peta — dan ada dua algoritma dasar yang menjadi dasarnya.
ICP (Iterative Closest Point) mencocokkan titik-titik antara dua awan titik berdasarkan jarak, kemudian secara iteratif memperkirakan transformasi rigid-body yang meminimalkan kesalahan penyelarasan yang dihasilkan. Alih-alih pencocokan titik-ke-titik biasa, menggunakan pendekatan titik-ke-bidang — menurunkan vektor normal dari geometri lokal suatu titik dan meminimalkan jarak titik-ke-bidang — konvergen lebih cepat dan kurang rentan terhadap minimum lokal. Di mana titik \mathbf{p}_i sesuai dengan bidang yang didefinisikan oleh normal \mathbf{n}_i dan titik pada bidang \mathbf{q}_i, jarak titik ke bidang adalah
dan rotasi \mathbf{R} dan translasi \mathbf{t} yang diselesaikan berasal dari meminimalkan
Namun, ada peringatan khusus untuk LiDAR: karena awan titik LiDAR jarang secara vertikal (tersusun dalam lapisan), penerapan estimasi normal secara naif di seluruh awan titik akan menurunkan akurasi.
NDT (Normal Distribution Transform) mengambil pendekatan yang berbeda dari ICP: ia membagi awan titik menjadi grid voxel dan merepresentasikan distribusi titik di dalam setiap voxel sebagai distribusi Gaussian. Alih-alih mencocokkan titik individual secara langsung, ia mengoptimalkan kecocokan antara fungsi kepadatan probabilitas ini, mencapai penyelarasan yang kurang sensitif terhadap noise.
Metode langsung seperti FAST-LIO dibedakan dengan sepenuhnya menghindari langkah pencarian korespondensi eksplisit yang diandalkan oleh pendekatan pencocokan pemindaian tradisional ini, dan sebagai gantinya mendaftarkan awan titik secara langsung terhadap peta (struktur voxel), yang memberikan efisiensi komputasi.
Pergeseran ke Metode Langsung: FAST-LIO/FAST-LIO2
Yang mengatasi kelemahan ini adalah "metode langsung" — mendaftarkan awan titik secara langsung terhadap peta tanpa langkah ekstraksi fitur eksplisit. FAST-LIO2 adalah contoh utama, mencapai efisiensi tinggi (terutama pada LiDAR solid-state seperti produk Livox) melalui pencarian tetangga terdekat yang efisien melalui pohon k-d inkremental. newbot juga mengadopsi FAST-LIO sebagai inti dari lokalisasi mandirinya (lihat "Cara Kerja Lokalisasi Mandiri dan Fusi Sensor" untuk detailnya).
Silsilah FAST-LIO terus berkembang sejak saat itu. FAST-LIVO2 (2025, IEEE Transactions on Robotics) mengintegrasikan informasi visual; LTA-OM, yang dibangun dengan FAST-LIO2 sebagai antarmuka depannya, menambahkan dukungan untuk operasi multi-sesi dan pembaruan peta dinamis — arah utama pengembangan telah bergeser dari odometri mandiri menuju operasi jangka panjang dan lingkungan skala besar.
Perkembangan Baru di Tahun 2026: D-LIO dan Dorongan Menuju Metode yang Lebih Ringan dan Lebih Kuat
Tahun 2026 menyaksikan D-LIO (Direct LiDAR-Inertial Odometry) diterbitkan di IEEE Robotics and Automation Letters, mengambil pendekatan yang berbeda dari garis keturunan FAST-LIO. Ia menggunakan pemetaan melalui bidang jarak bertanda terpotong, memungkinkan pembaruan peta berjalan dalam waktu konstan terlepas dari ukuran peta — desain yang memprioritaskan skalabilitas di lingkungan besar.
Selain itu, serangkaian metode turunan terus bermunculan di jurnal dan server pracetak hingga tahun 2026: FAR-LIO, yang ditujukan untuk pergerakan otonom yang cepat; GenZ-LIO, yang menangani lingkungan terbuka dan tertutup yang telah dikonfirmasi; Voxel-SLAM, yang menyeimbangkan kelengkapan dan generalitas. Arah keseluruhan dapat diringkas dalam tiga poin: (1) metode langsung yang melewati ekstraksi fitur telah menjadi arus utama, (2) fusi multi-sensor di seluruh visi, LiDAR, dan IMU menjadi standar, dan (3) pengurangan bobot untuk perangkat keras tepi dengan komputasi terbatas tetap menjadi tema penelitian penting yang sedang berlangsung.
Perlombaan Kecepatan 2026: Peningkatan Berdasarkan Angka
Turunan LIO yang diterbitkan hingga tahun 2026 semakin mendukung klaim mereka dengan angka konkret daripada hanya mengusulkan "metode lain lagi." FAR-LIO (Juni 2026), sebuah kerangka kerja paralel CUDA yang ditujukan untuk balap otonom, melaporkan pengurangan kesalahan posisi sebesar 6,9% dan pengurangan waktu eksekusi sebesar 38,4% dibandingkan metode yang ada pada kecepatan hingga 250 km/jam. EllipseLIO (Mei 2026), yang beradaptasi dengan lingkungan menggunakan representasi elipsoid, mengklaim kesalahan odometri rata-rata 35% lebih rendah daripada pendekatan pesaing terbaik kedua. Environment-Adaptive Solid-State LiDAR-Inertial Odometry (April 2026), yang menggabungkan batasan vektor normal lokal dengan pemeliharaan peta yang sadar akan degenerasi untuk LiDAR solid-state, mengurangi RMSE hingga 12,8% di lingkungan yang keras dan mengalami degenerasi geometris. Angka-angka ini tidak dapat dibandingkan secara langsung antar makalah karena kondisi pengujian yang berbeda, tetapi ketiganya menangani pertanyaan mendasar yang sama: seberapa tangguh sistem dapat bertahan di lingkungan yang minim fitur dan rawan degenerasi.
Lingkungan Khusus: Navigasi Multi-Lantai, Penggabungan Visual, dan Keselamatan
Spesialisasi kasus penggunaan juga terus berkembang. Elevator-LIO (Mei 2026) mengatasi gerakan non-inersia selama perjalanan lift (di mana percepatan lift itu sendiri mengganggu pembacaan IMU) dengan memperkirakan gerakan robot dan gerakan lift secara terpisah; divalidasi di 20 rangkaian dunia nyata yang mencakup 79 perjalanan lift, ia mencapai kesalahan ketinggian terminal di bawah 1 cm di 17 di antaranya. Ini adalah contoh konkret dari jangkauan LIO yang meluas ke kasus penggunaan — robot pengiriman atau patroli yang bergerak melalui gedung bertingkat — yang sebelumnya sulit ditangani oleh LIO mandiri.
Dalam ruang lingkup odometri LiDAR-inersial-visual (LIVO), yang juga menggabungkan informasi visual, SA-LIVO (Juni 2026) memberikan bobot informasi berdasarkan keandalan per-subruang dan menunjukkan akurasi yang kompetitif dengan overhead komputasi rendah pada perangkat keras tertanam, yang telah diuji pada 29 urutan dataset publik. Flight-Ready LiDAR-Inertial Odometry (Juli 2026), yang dibangun dengan mempertimbangkan penyebaran drone, menyelesaikan hambatan arsitektur dalam implementasi yang ada dan meningkatkan laju keluaran odometri dari 10 Hz menjadi 200 Hz. Secara keseluruhan, penelitian LIO tahun 2026 dapat diringkas sebagai spesialisasi di sepanjang empat sumbu di atas fondasi "metode langsung" yang dibangun oleh FAST-LIO2: (1) operasi kecepatan tinggi, (2) lingkungan non-inersial dan khusus, (3) fusi visual, dan (4) keluaran frekuensi tinggi pada perangkat keras tertanam.
Mengapa newbot Memilih Metode Ini
Faktor penentu newbot memilih FAST-LIO2 adalah kesesuaiannya dengan IMU 6-sumbu (hanya kecepatan sudut dan akselerasi, tanpa magnetometer) yang terpasang di Livox Mid-360. Metode dalam keluarga LIO-SAM, yang mengasumsikan IMU 9-sumbu plus GTSAM, dinilai kurang cocok untuk konfigurasi sensor platform ini. Pengukuran mendukung hal ini: kesalahan penutupan loop horizontal berada pada 1,0–1,3% dari panjang lintasan, jauh lebih baik daripada odometri roda saja (6,9–27,4%), yang menunjukkan bahwa pilihan tersebut tepat.
Apakah kesalahan benchmark terbaik mengidentifikasi metode terbaik untuk pengaturan Anda?
Sensor, gerakan, geometri, dan komputasi mengubah hasil.
Periksa kondisi benchmark dan uji kecepatan serta ketahanan di lingkungan target.Referensi
- FAST-LIO GitHub (hku-mars)
- D-LIO Paper (arXiv)
- FAST-LIVO2 Paper (arXiv)
- Voxel-SLAM Paper (arXiv)
- FAR-LIO Paper (arXiv)
- EllipseLIO Paper (arXiv)
- Environment-Adaptive Solid-State LiDAR-Inertial Odometry Paper (arXiv)
- Makalah SA-LIVO (arXiv)
- Makalah Elevator-LIO (arXiv)
- Implementasi newbot juga dibahas dalam "Cara Kerja Lokalisasi Mandiri dan Penggabungan Sensor"
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.