Contents — find the section you need
LiDAR-SLAM es la familia de técnicas que realiza la autolocalización y el mapeo utilizando los datos de nube de puntos que devuelve un sensor de distancia láser. En comparación con Visual-SLAM, es mucho menos sensible a las condiciones de iluminación y proporciona información de distancia directa; sin embargo, el problema técnico fundamental reside en la rapidez y precisión con que se pueden correlacionar las nubes de puntos (corrección de escaneo). Para conocer los fundamentos —cómo funcionan ICP/NDT y por qué LOAM extrae características— consulte la "Guía básica de LiDAR-SLAM".
 ROS 2
Imagen: Logotipo del Sistema Operativo https://commons.wikimedia.org/wiki/File:Robot_Operating_System_logo.svg">Robot, Wikimedia Commons (CC BY-SA 4.0)
LiDAR-SLAM en resumen
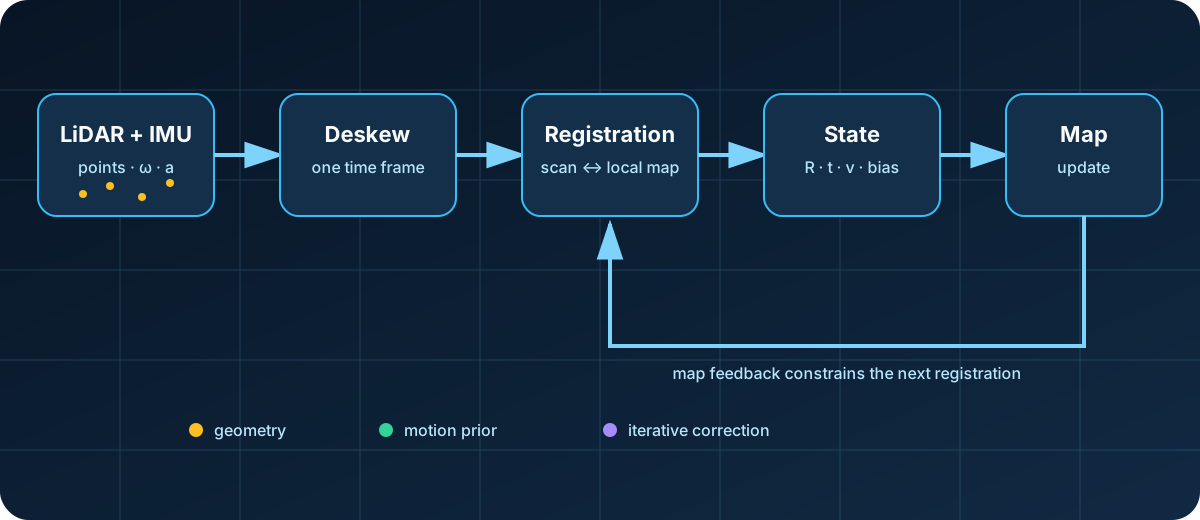
Diagrama: Duskcoil. Se simplifican las relaciones en una canalización SLAM LiDAR-inercial representativa.
LiDAR-SLAM no es una operación de una sola pasada que simplemente superpone dos nubes de puntos. La IMU corrige la distorsión causada por el movimiento de la plataforma durante un escaneo; la discrepancia geométrica con el mapa local actualiza la pose, la velocidad y los sesgos del sensor; y esta estimación actualiza a su vez el mapa. Teniendo en cuenta este ciclo, las familias LOAM, ICP/NDT y FAST-LIO que se describen a continuación pueden compararse en función de tres cuestiones concretas: cómo se forman las correspondencias, cómo se actualiza el estado y cómo se almacena el mapa.
El origen de la extracción de características: LOAM y sus sucesores
El enfoque inicial predominante extraía características geométricas (bordes, planos) de la nube de puntos y las rastreaba para estimar el desplazamiento entre escaneos (el origen de LOAM). El procesamiento es fácil de comprender, pero ajustar los parámetros de extracción de características es complejo, y la precisión tiende a disminuir en entornos con pocas características (un corredor sin rasgos distintivos, por ejemplo).
Los dos algoritmos básicos de correspondencia de escaneos: ICP y NDT
La clave de LiDAR-SLAM reside en cómo encontrar correspondencia entre escaneos sucesivos de nubes de puntos, o entre un escaneo y el mapa. Existen dos algoritmos básicos para ello.
ICP (Punto Más Cercano Iterativo) compara puntos entre dos nubes de puntos basándose en la distancia, y luego estima iterativamente la transformación de cuerpo rígido que minimiza el error de alineación resultante. En lugar de una simple correspondencia punto a punto, el uso de un enfoque punto a plano —que deriva un vector normal de la geometría local de un punto y minimiza la distancia punto a plano— converge más rápido y es menos propenso a mínimos locales. Donde el punto \mathbf{p}_i corresponde a un plano definido por la normal \mathbf{n}_i y un punto en el plano \mathbf{q}_i, la distancia entre el punto y el plano es
y la rotación \mathbf{R} y la traslación \mathbf{t} que se calculan provienen de la minimización de
Sin embargo, existe una salvedad específica para LiDAR: debido a que una nube de puntos LiDAR es verticalmente dispersa (organizada en capas), aplicar ingenuamente la estimación de la normal a toda la nube de puntos reduce la precisión.
La Transformación de Distribución Normal (NDT) adopta un enfoque diferente al de ICP: divide la nube de puntos en una cuadrícula de vóxeles y representa la distribución de puntos dentro de cada vóxel como una distribución gaussiana. En lugar de hacer coincidir puntos individuales directamente, optimiza el ajuste entre estas funciones de densidad de probabilidad, logrando una alineación menos sensible al ruido.
Un método directo como FAST-LIO se distingue por prescindir por completo del paso explícito de búsqueda de correspondencias en el que se basan los métodos tradicionales de comparación de escaneos, registrando en su lugar la nube de puntos directamente sobre el mapa (una estructura de vóxeles), lo que le confiere su eficiencia computacional.
El cambio a los métodos directos: FAST-LIO/FAST-LIO2
La solución a esta limitación fue el "método directo": registrar una nube de puntos directamente sobre el mapa sin un paso explícito de extracción de características. FAST-LIO2 es el ejemplo más destacado, logrando una alta eficiencia (especialmente en LiDARs de estado sólido como los productos Livox) mediante una búsqueda eficiente del vecino más cercano a través de un árbol k-d incremental. newbot también adopta FAST-LIO como base de su autolocalización (véase "Cómo funcionan la autolocalización y la fusión de sensores" para más detalles).
Desde entonces, el linaje de FAST-LIO ha seguido evolucionando. FAST-LIVO2 (2025, IEEE Transactions on Robotics) integra información visual; LTA-OM, construido con FAST-LIO2 como interfaz, añade soporte para operación multisesión y actualizaciones dinámicas de mapas. La principal dirección de desarrollo ha ido más allá de la odometría independiente, orientándose hacia la operación a largo plazo y entornos a gran escala.
Novedades en 2026: D-LIO y el impulso hacia métodos más ligeros y robustos
En 2026 se publicó D-LIO (Odometría Inercial Directa LiDAR) en IEEE Robotics and Automation Letters, con un enfoque distinto al de FAST-LIO. Utiliza mapeo mediante un campo de distancia con signo truncado, lo que permite que las actualizaciones de mapas se ejecuten en tiempo constante independientemente del tamaño del mapa; un diseño que prioriza la escalabilidad en entornos grandes.
Además, durante 2026 se siguió publicando un flujo constante de métodos derivados en revistas y servidores de preimpresión: FAR-LIO, orientado al movimiento autónomo rápido; GenZ-LIO, que maneja entornos abiertos y cerrados confirmados; Voxel-SLAM, que equilibra la exhaustividad y la generalidad. La dirección general se puede resumir en tres puntos: (1) los métodos directos que omiten la extracción de características se han generalizado, (2) la fusión multisensorial de visión, LiDAR e IMU se está convirtiendo en un estándar, y (3) la optimización para hardware de borde con capacidad de procesamiento limitada sigue siendo un tema de investigación importante.
La carrera de velocidad de 2026: Mejoras en cifras
Los derivados de LIO publicados hasta 2026 respaldan cada vez más sus afirmaciones con cifras concretas en lugar de simplemente proponer "otro método más". FAR-LIO (junio de 2026), un marco paralelizado con CUDA para carreras autónomas, reporta una reducción del 6,9 % en el error de posición y una reducción del 38,4 % en el tiempo de ejecución en comparación con los métodos existentes a velocidades de hasta 250 km/h. EllipseLIO (mayo de 2026), que se adapta al entorno mediante una representación elipsoidal, afirma lograr un error de odometría un 35 % menor en promedio que el segundo mejor método de la competencia. Environment-Adaptive Solid-State LiDAR-Inertial Odometry (abril de 2026), que combina restricciones locales de vectores normales con mantenimiento de mapas con detección de degeneración para LiDAR de estado sólido, reduce el RMSE hasta en un 12,8 % en entornos adversos y geométricamente degenerados. Si bien estas cifras no son directamente comparables entre los artículos debido a las diferentes condiciones de prueba, los tres abordan la misma cuestión fundamental: ¿cuán robusto puede mantenerse el sistema en entornos con pocas características y propensos a la degeneración?
Entornos especializados: Navegación en múltiples pisos, fusión visual y seguridad
La especialización de casos de uso también está progresando. Elevator-LIO (mayo de 2026) aborda el movimiento no inercial durante los viajes en ascensor (donde la propia aceleración del ascensor distorsiona las lecturas de la IMU) estimando por separado el movimiento del robot y el del ascensor. Validado en 20 secuencias reales que abarcan 79 viajes en ascensor, logró un error de altura final inferior a 1 cm en 17 de ellas. Es un ejemplo concreto del alcance de LIO, que se extiende a casos de uso —robots de reparto o patrulla que se desplazan por edificios de varias plantas— que LIO independiente tenía dificultades para gestionar anteriormente.
En el ámbito de la odometría visual-inercial LiDAR (LIVO), que también integra información visual, SA-LIVO (junio de 2026) pondera la información según la fiabilidad por subespacio y muestra una precisión competitiva con una baja sobrecarga computacional en hardware integrado, evaluada en 29 secuencias de conjuntos de datos públicos. La odometría inercial LiDAR lista para vuelo (julio de 2026), diseñada para su uso con drones, resuelve los cuellos de botella arquitectónicos de las implementaciones existentes y aumenta la frecuencia de salida de la odometría de 10 Hz a 200 Hz. En general, la investigación de LIO de 2026 se puede resumir como una especialización en cuatro ejes sobre la base del "método directo" establecido por FAST-LIO2: (1) operación de alta velocidad, (2) entornos no inerciales y especializados, (3) fusión visual y (4) salida de alta frecuencia en hardware integrado.
Por qué newbot eligió lo que eligió
El factor decisivo para que newbot eligiera FAST-LIO2 fue su compatibilidad con la IMU de 6 ejes (velocidad angular y aceleración únicamente, sin magnetómetro) integrada en el Livox Mid-360. Los métodos de la familia LIO-SAM, que asumen una IMU de 9 ejes más GTSAM, se consideraron inadecuados para la configuración de sensores de esta plataforma. Las mediciones lo confirman: el error de cierre de bucle horizontal fue del 1,0-1,3 % de la longitud de la trayectoria, considerablemente mejor que la odometría de rueda sola (6,9-27,4 %), lo que sugiere que la elección fue acertada.
¿El mejor error de referencia identifica el mejor método para tu configuración?
Los sensores, el movimiento, la geometría y el cálculo modifican los resultados.
Compruebe las condiciones de referencia y pruebe la velocidad y la robustez en el entorno objetivo. ## Referencias - [FAST-LIO GitHub (hku-mars)](https://github.com/hku-mars/FAST_LIO) - [Artículo D-LIO (arXiv)](https://arxiv.org/html/2505.16726v3) - [Artículo FAST-LIVO2 (arXiv)](https://arxiv.org/pdf/2408.14035) - [Artículo Voxel-SLAM (arXiv)](https://arxiv.org/pdf/2410.08935) - [Artículo FAR-LIO (arXiv)](https://arxiv.org/abs/2606.26010) - [Artículo EllipseLIO (arXiv)](https://arxiv.org/abs/2605.21150) - [Artículo sobre odometría inercial LiDAR de estado sólido adaptativa al entorno (arXiv)](https://arxiv.org/abs/2604.15864) - [Artículo SA-LIVO (arXiv)](https://arxiv.org/abs/2606.25699) - [Artículo Elevator-LIO (arXiv)](https://arxiv.org/abs/2605.24495) - La implementación de newbot también se describe en "[Cómo funcionan la autolocalización y la fusión de sensores](/en/project/newbot/newbot-localization.html)"
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.