Contents — find the section you need
Otonom araçların üstündeki dönen sensör veya robot süpürgelerin üstündeki küçük pencere gibi birçok örnekte, LiDAR (Işık Algılama ve Mesafe Ölçme) sensörü, lazer ışığı kullanarak çevresine olan mesafeyi doğrudan ölçer. LiDAR-SLAM ise, LiDAR'ın döndürdüğü nokta bulutu verilerini (isteğe bağlı olarak IMU gibi sensörlerin yardımıyla) kullanarak eş zamanlı olarak kendi kendini konumlandırma ve haritalama işlemini gerçekleştiren bir teknolojidir. Visual-SLAM ("Visual-SLAM Primer" başlıklı yazıda belirtildiği gibi, bir kameranın 2 boyutlu görüntülerinden dolaylı olarak 3 boyutlu yapıyı kurtarmaya çalışırken, LiDAR-SLAM doğrudan 3 boyutlu mesafe bilgisiyle başlar; işte temel fark budur. Bu makale, LiDAR'ın aslında neyi ölçtüğü ilkesinden yola çıkarak, nokta bulutlarını hizalamak için kullanılan iki temel algoritma olan ICP ve NDT'yi, LOAM'ın temsil ettiği özellik tabanlı tasarımı, Döngü Kapatma ve Grafik SLAM'ı ve son olarak da dönüm noktası algoritmalarının soy ağacını ve pratikte bunlar arasından nasıl seçim yapılacağını ele almaktadır. Güncel gelişmeler "LiDAR-SLAM'deki Teknoloji Trendleri" bölümünde ele alınmıştır.
 Velodyne LiDAR ailesi
 Livox LiDAR örnekleri
Görseller: Velodyne Lidar sensör ailesi (APJarvis, CC BY-SA 4.0) / Livox Mid-40, Horizon ve Tele-15 (Dllu, CC BY-SA 4.0), Wikimedia Commons. Temsili ürün aileleri, metinde adı geçen en yeni modeller olmak zorunda değildir.


0. Bu Makale Neleri Kapsıyor?
- LiDAR'ın aslında neyi ölçtüğü ve neden mesafeyi "doğrudan" elde ettiği
- Temel SLAM probleminin nokta bulutları dünyasında nasıl ortaya çıktığı
- İki temel tarama eşleştirme algoritması olan ICP (İteratif En Yakın Nokta) ve NDT (Normal Dağılımlar Dönüşümü) nasıl çalışır ve aralarındaki farklar
- LiDAR Odometrisinin iki modu olan Tarama-Tarama ve Tarama-Harita arasındaki fark
- LOAM'ın neden özellikler (kenarlar ve düzlemler) çıkardığı ve bunun arkasındaki tasarım düşüncesi
- Döngü Kapanışı ve Poz Grafiği optimizasyonunun nasıl bir araya geldiği
- İşaret noktası algoritmaları arasındaki farklar — ICP / NDT / LOAM / LeGO-LOAM / A-LOAM / Cartographer / LIO-SAM / FAST-LIO2 — ve nasıl seçim yapılacağı
1. LiDAR-SLAM Nedir?
Tek cümleyle özetlemek gerekirse: LiDAR-SLAM, lazer ışığının uçuş süresinden (veya faz kaymasından) elde edilen yüksek hassasiyetli mesafe ölçümlerini (nokta bulutu) kullanan, ardışık taramaları birbirine karşı tekrar tekrar kaydederek (tarama eşleştirme) sensörün kendi yörüngesini ve çevresinin 3 boyutlu haritasını eş zamanlı olarak tahmin eden bir teknolojidir.
Girdi, bir LiDAR'ın sabit bir aralıkta (tarama başına birkaç bin ila yüz binlerce nokta arasında) çıkardığı nokta bulutudur ve çıktı -tıpkı Visual-SLAM'de olduğu gibi- iki şeydir: sensörün her anki 6 serbestlik dereceli pozisyonu (3 konum için, 3 yönelim için) ve çevredeki ortamın 3 boyutlu nokta bulutu haritası. Çevredeki araçlara, yayalara ve yol altyapısına olan mesafe ilişkilerini hassas bir şekilde korurken kendi konumunu tahmin eden otonom bir araba; depo rafları arasında hassas bir şekilde gezinen otonom bir mobil robot; Tüneller veya bina içleri gibi geometrik olarak karmaşık alanlarda uçan bir drone'u düşünün; bu durumların her birinde arka planda LiDAR-SLAM çalışıyor.
2. Bir LiDAR Gerçekte Neyi Ölçüyor?
LiDAR mesafe ölçme prensipleri iki geniş kategoriye ayrılır. ToF (Uçuş Süresi) yaklaşımında, sensör bir lazer darbesi gönderir ve hedeften yansıyan ışığın geri dönmesi için geçen süreyi ölçer, ardından mesafeyi ışık hızından hesaplar.
Işık gidiş-dönüş yolculuğu yaptığı için, ölçülen süre tek yönlü yayılma süresini elde etmek için yarıya indirilmelidir. Diğer yaklaşım olan faz kaydırma (FMCW/AMCW), sürekli modüle edilmiş bir lazer ışını gönderir ve iletilen ve yansıyan sinyaller arasındaki faz farkından mesafeyi hesaplar. Her iki durumda da, bir LiDAR sadece "orada bir şey var" bilgisini değil, tek bir gözlemde ona olan gerçek, mutlak mesafeyi de verir; bu, bir kameranın tamamen yoksun olduğu bir yetenektir. 4. bölümde göreceğimiz gibi, tek bir monoküler kamera görüntüsü asla kendi başına gerçek dünya ölçeğini geri kazanamazken, bir LiDAR nokta bulutu baştan itibaren metrik ölçek taşır.
Ayrıca iki LiDAR donanım ailesi vardır. Mekanik dönen LiDAR, tam 360 derecelik bir nokta bulutu oluşturmak için birden fazla lazer verici/alıcı elemanından oluşan bir düzeneği döndürür; Velodyne ve Ouster temsilci üreticilerdir. Katı hal LiDAR, dönen mekanik parçalara sahip değildir, bunun yerine daha küçük boyut ve daha düşük maliyet elde ederken sınırlı bir görüş alanını taramak için MEMS aynaları veya optik faz dizileri kullanır; Livox temsilci bir örnektir. Katı hal üniteleri, birçok üründe, tekrarlanmayan bir tarama deseni (her seferinde biraz farklı bir yol boyunca aynı noktayı tarama) karşılığında daha dar bir görüş alanını takas eder; bu da nokta bulutlarının biriktirildikçe daha yoğun hale geldiği anlamına gelir.
LiDAR nokta bulutları, kamera görüntülerinde tamamen bulunmayan bir yapıya da sahiptir. Dönen bir LiDAR, yatay olarak dönerken dikey olarak üst üste yığılmış (örneğin, 16, 32 veya 128 katman) birden fazla lazer ışını ateşler ve yatay olarak yoğun, ancak dikey olarak seyrek ve katmanlı nokta bulutları üretir - anizotropik bir dağılım. Bu yapı, aşağıda ele alacağımız LOAM'ın özellik çıkarımı ve ICP'nin normal tahmini tasarımını doğrudan etkiler.
3. Temel SLAM Problemi: "Mevcut Nokta Bulutu Haritada Nereye Ait?"
Tıpkı Visual-SLAM'in özellik noktalarını eşleştirerek "mevcut görüntünün geçmiş görüntüler ve harita içinde nereye karşılık geldiği"ni çözmesi gibi, LiDAR-SLAM de nokta bulutlarını birbirine hizalayarak "mevcut taramanın (nokta bulutu) geçmiş taramalar ve harita içinde nereye karşılık geldiği"ni çözer. Temel problem, sensörden bağımsız olarak esasen aynıdır: tek bir gözlem asla mutlak konumu belirleyemez; İlerlemenin tek yolu, geçmiş gözlemlerle (harita) olan uyumu bir ipucu olarak kullanarak mevcut konumu tahmin etmeye devam etmektir.
Farklı olan, bu uyumun özüdür. Görsel-SLAM, bir görüntüdeki "belirgin noktaları" (özellikleri) tespit eder, bunların etrafındaki görünümü sayısal olarak bir tanımlayıcı olarak kodlar ve tanımlayıcı benzerliğine göre uyumları arar. Buna karşılık, bir LiDAR nokta bulutu, başlangıçta parlaklık veya renk gibi neredeyse hiç "görünüm" bilgisi taşımaz (yansıma yoğunluğu mevcuttur, ancak bir görüntü tanımlayıcısından çok daha az ayırt edicidir). Sonuç olarak, nokta bulutlarının eşleştirilmesi çoğu durumda tamamen mekansal yakınlığa dayanır - "geometrik olarak en yakın nokta hangisidir". İki nokta bulutu arasındaki katı dönüşümü (döndürme R, öteleme \mathbf{t}) bulma genel sürecine Tarama Eşleştirme denir ve LiDAR-SLAM'ın özünü oluşturur.
Bu bölümün özeti basit: Visual-SLAM'de "özellik eşleştirme + Epipolar geometri" varken, LiDAR-SLAM'de "tarama eşleştirme" kullanılır. Sonraki iki bölüm, tarama eşleştirmeyi gerçekleştiren iki temel algoritmayı ele almaktadır: ICP ve NDT.
4. ICP'yi Anlamak
ICP (İteratif En Yakın Nokta), 1992 yılında Besl & McKay tarafından IEEE Transactions on Pattern Analysis and Machine Intelligence dergisinde yayınlanan ve günümüzde hala yaygın olarak kullanılan, nokta bulutu kaydı için klasik bir algoritmadır. Adından da anlaşılacağı gibi, basit bir fikre dayanmaktadır: "en yakın noktayı" karşılık gelen nokta olarak ele alın ve ardından bunu tekrar tekrar iyileştirin.
Algoritma üç adıma ayrılabilir.
-
Eşleşme araması: Hareket ettirilen nokta bulutundaki (kaynak) her bir nokta p_i için, sabit nokta bulutundaki (hedef) en yakın nokta q_i'yi bulun - genellikle KD ağacı gibi bir uzamsal arama yapısı kullanılarak.
-
Dönüşüm tahmini: Bu eşleşme kümesi \{(p_i, q_i)\} verildiğinde, karşılık gelen noktalar arasındaki mesafelerin toplamını en aza indiren dönüşü R ve ötelemeyi \mathbf{t} bulun. En basit versiyonu olan Noktadan Noktaya hatası aşağıdaki gibi tanımlanır.
- Uygula ve yinele: Elde edilen R ve \mathbf{t}'i tüm kaynak nokta bulutuna uygulayın, ardından 1. adıma geri dönün ve eşleşmeleri tekrar arayın. Bu yazışma arama → dönüşüm tahmini → uygulama döngüsü, hata yeterince küçük olana (veya azalmayı durdurana) kadar tekrarlanır.
Noktadan Noktaya hata sezgiseldir, ancak iki geniş, düz düzlemi -örneğin bir duvarı- hizalarken, hatanın bakış açısından, noktaların o düzlem boyunca tam olarak nerede birbirine karşılık geldiği neredeyse hiç önemli değildir (düzlem boyunca küçük bir kayma, dik sapma küçük olduğu sürece hatayı neredeyse hiç etkilemez), bu nedenle yakınsama yavaş olma eğilimindedir. Noktadan Düzleme hatası bunu çözer: karşılık gelen nokta q_i etrafındaki yerel şekilden bir normal vektör n_i tahmin eder ve yalnızca normal yöndeki uyumsuzluğu (noktadan düzleme mesafe) en aza indirir.
Noktadan Düzleme (Point-to-Plane), düzlem boyunca sapmaları tolere ederken, yalnızca ona dik olan uyumsuzluğu kesinlikle cezalandırır ve özellikle bina iç mekanları gibi düzlem açısından zengin ortamlarda Noktadan Noktaya (Point-to-Point) yöntemine göre daha hızlı ve daha kararlı bir şekilde yakınsadığı bilinmektedir. Bununla birlikte, 2. bölümde belirtildiği gibi, dönen bir LiDAR'ın nokta bulutu katmanlı, dikey olarak seyrek bir yapıya sahiptir, bu nedenle normalleri basitçe tahmin etmek, katmanlama tarafından sürüklenen gürültülü normaller üretebilir - normal tahmininin kendisi de dikkat gerektirir.
ICP'nin iki ana zayıf noktası vardır. Birincisi, eşleşme araması tamamen "en yakın geometrik komşu"ya dayandığı için, büyük bir başlangıç sapması yanlış eşleşmelere ve yerel bir minimuma yakınsamaya yol açar - iyi bir başlangıç tahmini gereklidir. İkincisi, kare başına on binlerce noktaya sahip nokta bulutları üzerinde en yakın komşu aramasını tekrar tekrar çalıştırmak, bulut boyutuyla ölçeklenen hesaplama açısından pahalıdır. Bir sonraki bölümde ele alınacak olan NDT, yazışma aramasını tamamen atlayan farklı bir yaklaşım benimser.
5. NDT'yi Anlamak
NDT (Normal Dağılımlar Dönüşümü), Biber & Straßer tarafından 2003 yılında IEEE/RSJ Uluslararası Akıllı Robotlar ve Sistemler Konferansı'nda (IROS) yayınlanan, ICP'den temelde farklı bir yaklaşıma sahip bir tarama eşleştirme algoritmasıdır. Orijinali 2 boyutlu lazer tarayıcılar için önerilmişti; daha sonra 3 boyutlu nokta bulutlarını da işleyecek şekilde genişletildi.
NDT'nin temel fikri, bir nokta bulutunu tek tek noktalar kümesi olarak değil, düzenli bir ızgarada piksel başına tanımlanmış bir olasılık dağılımı olarak temsil etmektir. Her piksel içindeki noktaların dağılımı, ortalama \mu ve kovaryans matrisi \Sigma olan bir Gauss (normal dağılım) olarak yaklaşık olarak ifade edilir.
Tüm hedef nokta bulutunu bu şekilde -parçalı sürekli, türevlenebilir bir olasılık yoğunluk fonksiyonu oluşturan piksel başına Gauss dağılımları kümesi olarak- temsil ettikten sonra, kaynak bulutunu hizalamak için artık "noktadan noktaya eşleşmeleri arama" ihtiyacı kalmaz. Bunun yerine, her kaynak noktasına uygulanan bir dönüşüm T (döndürme ve öteleme) \mathbf{x}_i için, \mathbf{x}_i' = T(\mathbf{x}_i) elde edilir ve bu dönüştürülmüş noktanın karşılık gelen pikselin Gauss dağılımı altında ne kadar "olası" olduğunu bir puan fonksiyonu olarak toplarsınız ve bunu maksimize eden T değerini bulursunuz.
Bu optimizasyon, Newton yöntemi gibi gradyan tabanlı yöntemlerle çözülür. ICP'nin aksine, "eşleşme araması" ve "dönüşüm tahmini" arasında ayrı adımlar olarak geçiş yapmaya gerek yoktur; sadece gradyanı önceden hesaplanmış Gauss parametrelerine karşı değerlendirirsiniz; bu nedenle en yakın komşu aramasının maliyetinden tamamen kaçınılır. Ve bireysel noktalardaki gürültü, piksel başına ortalama ve kovaryansa dahil edildiğinden, sonuç gürültüye karşı dayanıklı olma eğilimindedir.
Ancak NDT'nin de kendi dezavantajları vardır: piksel boyutu seçimi. Daha büyük pikseller hesaplama açısından daha hafiftir ancak ince şekil farklılıklarını ortadan kaldırarak hizalama doğruluğunu düşürür. Daha küçük pikseller şekil çözünürlüğünü artırır ancak piksel başına daha az nokta bırakır, bu da Gauss tahmininin kendisini kararsız hale getirir ve artan piksel sayısı hesaplama maliyetini de artırır. Kullanıcının doğru ayarlaması gereken bu ayarlanabilir parametre, NDT'yi pratikte kullanımı zor hale getiren şeydir.
6. LiDAR Odometrisi (Tarama-Tarama / Tarama-Harita)
Ardışık kareler arasındaki göreceli hareketi bulmak için ICP veya NDT kullanma ve bu tahminleri zaman içinde biriktirme işlemine LiDAR Odometrisi denir. Görsel-SLAM'deki Görsel Odometride olduğu gibi, haritanın tamamıyla uzlaştırmak için bir mekanizma (Döngü Kapatma) olmadan, kayma zamanla birikir ve önlenemez.
LiDAR Odometrisi, neye karşı karşılaştırıldığına bağlı olarak iki çeşittir. Tarama-Tarama, her taramayı yalnızca hemen önceki taramaya karşı kaydeder; hesaplama açısından ucuzdur, ancak her tahmin hatası doğrudan bir sonraki için ilk tahmine taşındığı için, kayma birikme eğilimindedir. Tarama-Harita, mevcut taramayı tek bir önceki taramaya değil, birikmiş yerel haritanın tamamına karşı kaydeder; Daha fazla gözlemden yararlanmak, tarama-tarama yöntemine göre gürültüye karşı daha az hassas ve genellikle daha doğru sonuçlar verir; ancak referans nokta bulutu daha büyük olduğu için hesaplama maliyeti daha yüksektir.
Pratik LiDAR-SLAM uygulamalarının çoğu ikisini birleştirir. Önce hızlı ve kaba bir ilk tahmin elde edilir - tarama-tarama, IMU tahmini veya 5. bölümdeki kaba bir tahribatsız muayene tabanlı hizalama yoluyla - ve bu ilk tahmin daha sonra hassas bir tarama-harita kaydı ile iyileştirilir. Aşağıdaki işlem hattı, bu iki aşamalı fikre dayalı genel bir LiDAR-SLAM işleme akışını göstermektedir.
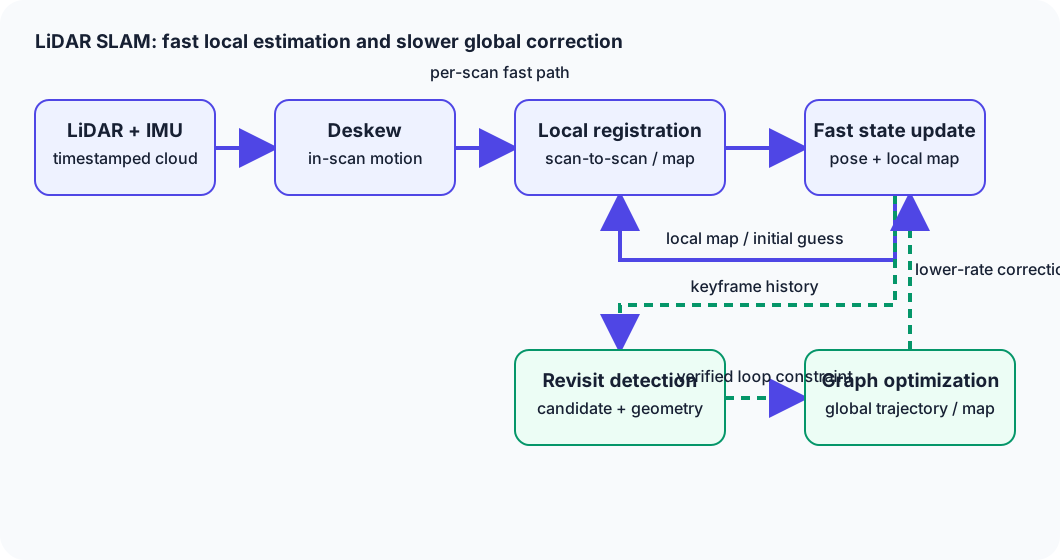
Şekil 1 — Tarama başına hızlı yol, eğim düzeltmesinden yerel kayıt yoluyla poz ve yerel harita güncellemelerine kadar uzanır ve bir sonraki ilk tahmini ve referans haritasını besler. Ayrı bir düşük hızlı yol, anahtar kare geçmişinden tekrar ziyaretleri doğrular, döngü kısıtlamalarını kabul eder ve küresel yörüngeyi ve haritayı düzeltmek için grafik optimizasyonunu kullanır.
Diyagramda gösterilen Eğim Düzeltme adımı (tarama sırasında bozulmayı düzeltme), LiDAR'a özgüdür. Dönen bir LiDAR'ın tek taraması anında yakalanmaz; elde edilmesi onlarca ila yüzlerce milisaniye sürer. Sensörün kendisi bu süre zarfında hareket ederse, aynı taramada daha önce yakalanan noktalar ve daha sonra yakalanan noktalar, gerçekten farklı zaman ve konumlardan gelen gözlemleri temsil eder ve hepsi tek bir tarama içinde karışır (Hareket Bozulması). Eğim düzeltme, tarama sırasında bu hareketi düzeltmek için bir IMU (veya önceki hız tahmini) kullanır ve nokta bulutunu sanki hareket ediyormuş gibi yeniden oluşturur. Tek bir anlık veriden yakalanmıştı. Bu düzeltme, VIO/LIO'da ele alınan IMU füzyonuyla yakından bağlantılıdır (bkz. "VIO/LIO Primer").
7. LOAM'ı Anlamak
Zhang & Singh tarafından 2014 yılında Robotics: Science and Systems (RSS)'de yayınlanan LOAM (Lidar Odometrisi ve Gerçek Zamanlı Haritalama), günümüzde birçok LiDAR-SLAM uygulamasının tasarımının temelini oluşturmaktadır. LOAM'ın temel yeniliği, buluttaki her noktayı kullanmak yerine yalnızca geometrik olarak ayırt edici noktaları çıkarmaktır.
LOAM, her noktanın etrafındaki yerel düzgünlüğü (eğriliği) değerlendirir ve çevresine göre yüksek eğriliğe sahip noktaları kenar özellikleri (keskin köşeler veya nesnelerin dış hatları) ve düşük eğriliğe sahip noktaları düzlemsel özellikler (duvar veya zemin gibi düzgün bir şekilde devam eden bir yüzeyin parçası) olarak çıkarır. Tüm taramayı kullanmak yerine, Kayıt için on binlerce nokta arasından sadece bu özelliklere indirgeme, tarama eşleştirme işleminin hesaplama maliyetini önemli ölçüde azaltır.
Özellikler çıkarıldıktan sonra, hata formülasyonu 4. bölümdeki ICP fikirlerini yansıtır, ancak eşleştirilen geometrik eleman bir "nokta" yerine bir "çizgi" veya "düzlem"dir. Bir kenar özelliği p_i, önceki taramada (veya haritada) karşılık gelen iki nokta p_a ve p_b tarafından oluşturulan çizgiye olan mesafesini en aza indirerek eşleştirilir.
Düzlemsel bir özellik, karşılık gelen üç nokta tarafından oluşturulan düzleme olan mesafesini en aza indirerek eşleştirilir (4. bölümdeki Nokta-Düzlem hatasıyla aynı formda). Bu mesafelerin toplanması ve dönme ve ötelemenin en aza indirilmesi, kareler arasındaki göreceli hareketi verir.
LOAM'ın diğer merkezi tasarım tercihi, yüksek frekanslı Lidar'ın iki katmanlı yapısıdır Odometri ve düşük frekanslı Lidar Haritalama**. Lidar Odometrisi, yüksek frekansta (her taramada) hemen önceki taramaya karşı özellik tabanlı bir Tarama-Tarama eşleştirmesi yaparak kaba ama hızlı bir pozisyon tahmini üretir. Lidar Haritalama, bu kaba tahmini başlangıç tahmini olarak alır ve bir bütün olarak birikmiş haritaya karşı Tarama-Harita eşleştirmesi yaparak, Lidar Odometrisinden daha düşük bir frekansta daha doğru bir pozisyon ve daha hassas bir harita üretir. İki işlemi farklı frekanslarda paralel olarak çalıştırmak ve Lidar Haritalamasının sonucunun nihayetinde Lidar Odometrisinin tahminini düzeltmesi, hem yüksek frekanslı çıktı hem de yüksek doğruluk elde edilmesini sağlar. Bu "yüksek frekanslı kaba tahmin + düşük frekanslı hassas düzeltme" tasarım felsefesi, 9. bölümde ele alınan daha sonraki birçok LiDAR-SLAM ve LIO uygulaması tarafından miras alınmıştır.
8. Döngü Kapanışı ve Grafik SLAM
LiDAR Odometrisi tek başına, tıpkı Görsel Odometri gibi, zaman içinde Sürüklenme biriktirir. Görsel-SLAM'de, bir robot başlangıç noktasına döndükten sonra bile, tahmini yörünge asla fark edilmez. Bu birikmiş hatayı düzelten mekanizma Döngü Kapatma'dır.
LiDAR dünyasında Döngü Kapatma iki geniş adıma ayrılır. Birincisi Yer Tanıma: mevcut nokta bulutunun daha önce ziyaret edilen bir konumdan gelen bir nokta bulutuna benzeyip benzemediğinin değerlendirilmesi. Nokta bulutları, görüntüler gibi parlaklık bilgisi taşımadığından, bu, nokta bulutunun şekil dağılımını bir tanımlayıcı olarak kodlayan yaklaşımlara dayanır - örneğin, bir taramayı yelpaze şeklinde hücrelere bölen ve her hücredeki maksimum yüksekliği bir tanımlayıcı olarak kodlayan Tarama Bağlamı gibi yöntemler - veya tüm nokta bulutunun geometrik özelliklerini özetleyen yöntemlere dayanır. İkincisi geometrik doğrulama: yer tanıma tarafından aday olarak önerilen tarama çiftleri için, ICP veya NDT ile tarama eşleştirmesi denemesi ve yeterince uyumlu olup olmadıklarının kontrol edilmesi. Sadece her iki aşamadan da geçtikten sonra, "mevcut konum" ve "o yer daha önce ziyaret edildiğindeki konum"u birbirine bağlayan bir kısıtlama yeterince güvenilir hale gelir. benimsenmiştir.
Birikmiş pozları düzeltmek ve tutarlı bir bütüne dönüştürmek için bu döngü kapatma kısıtlamasını kullanmak, Poz Grafiği optimizasyonu veya daha genel olarak Grafik SLAM çerçevesinin işidir. Düğümleri sensörün her anki pozunu, kenarları ise kareler arasındaki (veya bir döngüyle birbirine bağlı iki uzak an arasındaki) göreceli hareket üzerindeki kısıtlamaları temsil eden bir grafik oluşturur ve ardından tüm kenar kısıtlamalarının mümkün olduğunca karşılıklı olarak tutarlı olması için düğümleri (pozları) doğrusal olmayan optimizasyon yoluyla ayarlar. Döngü kapatma ile yeni eklenen kenar, o zamana kadar yalnızca tek yönde yayılan Sürüklenmeyi, döngüyü oluşturan tüm yol boyunca yeniden dağıtma rolünü oynar. Bu optimizasyon, tıpkı Visual-SLAM'de olduğu gibi (bkz. "Visual-SLAM Primer", bölüm 10), LiDAR-SLAM uygulamaları içinde g2o, GTSAM ve Ceres Solver gibi kütüphanelere dayanır. aynı şekilde.
9. Önemli Algoritmalar
LiDAR-SLAM'ın tarihçesini iki eksen üzerinden takip etmek en kolayıdır: nokta bulutlarının nasıl kaydedildiği ve tasarımın ne kadar açık özelliklere indirgendiği.
ICP (Besl & McKay, 1992), 4. bölümde ele alındığı gibi, nokta bulutu kaydı için klasik ve hala yaygın olarak kullanılan temel algoritmadır. Gerçek zamanlı SLAM için nadiren tek başına kullanılır, ancak ondan türetilen bir tür yazışma tabanlı minimizasyon, onu takip eden neredeyse her yöntemin içinde yaşamaya devam eder.
NDT (Biber & Straßer, 2003), 5. bölümde ele alındığı gibi, yazışma aramasından kaçınan Gauss dağılımına dayalı tarama eşleştirmesidir ve 2D iç mekan robot SLAM'ından 3D otonom sürüş uygulamalarına kadar geniş bir yelpazede kullanılan diğer temel seçenek olarak ICP'nin yanında yer alır.
LOAM (Zhang & Singh, 2014), 7. bölümde ele alındığı gibi, Kenar/düzlem özellik çıkarımını ve iki katmanlı yüksek frekanslı Odometri + düşük frekanslı Haritalama tasarımını tanıtan yöntem, günümüzde birçok LiDAR-SLAM ve LIO uygulamasının tasarımının temelini oluşturmaktadır.
LeGO-LOAM (Hafif ve Yere Optimize Edilmiş LiDAR Odometri ve Haritalama, Shan & Englot, 2018'de IEEE/RSJ Uluslararası Akıllı Robotlar ve Sistemler Konferansı'nda (IROS) yayınlandı), LOAM'ı özellikle kara araçları için genişletir. İlk olarak nokta bulutunu yer ve yer dışı noktalara ayırır; yer noktalarını yuvarlanma, eğim ve yükseklik tahmin etmek için, yer dışı noktaları ise kalan serbestlik derecelerini (yatay konum ve sapma) tahmin etmek için kullanır ve sınırlı işlem gücüne sahip gömülü sistemlerde bile gerçek zamanlı çalışabilen hafif bir tasarım elde eder.
A-LOAM (Gelişmiş LOAM), HKUST gibi gruplar tarafından yayınlanan, Ceres Solver tabanlı doğrusal olmayan optimizasyon üzerine kurulu, LOAM'ın fikirlerinin basitleştirilmiş, açık kaynaklı bir yeniden uygulamasıdır. Hava Robotik Grubu. Orijinal LOAM'ın ince detaylı mühendislik ayarlamalarından bazılarını daha açık bir kod lehine bırakır ve LOAM algoritma ailesini öğrenmek ve denemek için erişilebilir bir uygulama olarak sıklıkla referans gösterilir.
Cartographer (Hess, Kohler, Rapp, Andor, 2016'da IEEE Uluslararası Robotik ve Otomasyon Konferansı'nda (ICRA) yayınlandı, Google), aday uzay üzerinde böl ve fethet dal-sınır araması yoluyla hızlı döngü kapatma tespitiyle birleştirilmiş, her alt harita bazında (bir alt harita, birkaç taramanın bir araya getirilmesidir) Ceres Solver tabanlı yerel tarama eşleştirmesi gerçekleştirir. Hem 2B hem de 3B'yi destekler ve - ROS için yaygın olarak bulunan açık kaynaklı uygulamaların yardımıyla - iç mekan haritalamasında yaygın olarak benimsenmiştir.
LIO-SAM (Sıkıca Bağlı Lidar Atalet Odometrisi, Düzeltme ve Haritalama Yoluyla, Shan, Englot, Meyers, Wang, Ratti, Rus, yayınlandı) (2020 IROS'ta yayınlandı), paylaşılan bir Faktör Grafiği içinde IMU ön entegrasyon faktörlerini, LiDAR tarama eşleştirme odometri faktörlerini, GPS faktörlerini ve döngü kapatma faktörlerini birlikte optimize eden, sıkıca bağlı bir LiDAR-Atalet Odometrisi (LIO) yöntemidir (ayrıntılar için "VIO/LIO Primer" adresine bakın).
FAST-LIO2, Hong Kong Üniversitesi MARS Laboratuvarı'nda Xu, Zhang ve meslektaşları tarafından yayınlanan, Sıkıca Bağlı Tekrarlanan Kalman Filtresi üzerine kurulu hızlı bir LIO'dur. Nokta bulutunu doğrudan sıralı en yakın komşu arama yapısı (artımlı bir k-d ağacı, iKD-Tree) ile yöneterek, nokta bulutunu açık bir özellik çıkarma adımı olmadan doğrudan haritaya kaydeder ve tasarımı, sınırlı işlem gücüne sahip küçük platformlarda gerçek zamanlı çalışmayı önceliklendirir. Mevcut 2026 tarihli geliştirmeler şunlardır: "LiDAR-SLAM'deki Teknoloji Trendleri" başlıklı yazıda ele alınmıştır.
10. Yöntemlerin Karşılaştırılması
| Yöntem | Prensip | Doğruluk | Hesaplama maliyeti | Sağlamlık | Uygulama zorluğu |
|---|---|---|---|---|---|
| ICP | En yakın komşu arama + yinelemeli katı dönüşüm minimizasyonu | İyi bir başlangıç tahmini verildiğinde yüksek doğruluk; aksi takdirde yerel minimumlara düşer | Orta-yüksek (yinelemeli en yakın komşu arama maliyeti) | Geometrik olarak özelliksiz ortamlarda veya büyük başlangıç sapmalarına karşı zayıf | Düşük (kavramsal olarak basit, birçok mevcut uygulama) |
| NDT | Voksel başına Gauss dağılımlarına karşı uyumu maksimize etme | Voksel boyutuna bağlıdır; gürültüye karşı nispeten sağlam | Orta (eşleşme araması yok, ancak gradyan hesaplaması içeriyor) | Gürültüye karşı sağlam ancak gerektirir Voksel boyutu ayarlaması | Orta (ayarlama biraz beceri gerektirir) |
| LOAM | Kenar/düzlemsel özellik çıkarımı + iki katmanlı Odometri/Haritalama | Özellik açısından zengin ortamlarda yüksek doğruluk | Orta (özellik seçimi sayesinde tüm nokta bulutunu kullanmaktan daha hafif) | Özellik açısından fakir ortamlarda (tüneller vb.) zayıf | Orta-yüksek (karmaşık parametreler ve tasarım) |
| LeGO-LOAM | Yer noktası ayrımı + LOAM tarzı iki katmanlı optimizasyon | Kara araçları için yüksek doğruluk; varsayımlar hava platformları için geçerliliğini yitirir | Orta (LOAM'dan daha hafif) | Düz bir zemin düzleminin varlığına büyük ölçüde bağımlı | Orta |
| A-LOAM | Ceres Solver kullanılarak LOAM'ın basitleştirilmiş yeniden uygulaması | Kabaca LOAM eşdeğeri (uygulamaya göre değişir) | Orta | LOAM'ın aynı zayıflıklarını miras alır | Düşük-orta (öğrenmek için referans almak kolay) |
| Kartograf | Alt harita başına tarama eşleştirme + Dal ve Sınır döngü kapatma | İç mekanlarda yüksek doğruluk (2B); küresel tutarlılıkta güçlü | Orta-yüksek (alt harita yönetimi ve Dal-Sınır arama maliyeti) | Döngü açısından zengin iç mekan ortamlarında güçlü | Orta (ROS ekosisteminde benimsenmesi kolay) |
| LIO-SAM | IMU ön entegrasyonu + LiDAR odometrisi + GPS + döngü kapatmanın faktör grafiği optimizasyonu | IMU füzyonu ile yüksek doğruluk; GPS ile küresel tutarlılık daha da iyileşir | Yüksek (faktör grafiği optimizasyon maliyeti) | IMU, geometrik dejenerasyonu önlemeye yardımcı olur | Orta-yüksek (belirli sensör varsayımları, örneğin 9 eksenli IMU) |
| FAST-LIO2 | Tekrarlanan Kalman Filtresi + iKD Ağacı aracılığıyla doğrudan kayıt | Yüksek frekansta yüksek doğruluk (özellikle katı hal LiDAR'da belirgin) | Düşük-orta (doğrudan yöntem özellik çıkarma maliyetinden kaçınır) | Dejenerasyon altında IMU'ya bağlıdır; aşırı düşük geometri koşullarında zayıf | Orta (uygulama herkese açık, ancak dahili ayarlama uzmanlık gerektirir) |
Genel olarak, ICP ve NDT "temel kayıt algoritmaları" olarak, LOAM ailesi (LOAM/LeGO-LOAM/A-LOAM) "özellik tasarımı yoluyla verimlilik kazanımları" olarak, Cartographer "verimli küresel tutarlılık ve döngü kapatma" olarak ve LIO-SAM/FAST-LIO2 "sıkı IMU bağlantısı yoluyla sağlamlık kazanımları" olarak — her biri öncekine dayalı olarak geliştirilmiş farklı bir iyileştirme ekseni.
11. LiDAR-SLAM'in Zorlandığı Noktalar
LiDAR, mesafeyi ölçmek için aktif olarak lazer ışığı yaydığı için, karanlığa ve arka aydınlatmaya karşı iyi performans gösterir — Görsel-SLAM'in zorlandığı ortamlar. Ancak LiDAR-SLAM'in de kendi zayıf yönleri vardır.
- Geometrik dejenerasyon: Nokta bulutu şeklinin belirli bir yönde neredeyse hiç değişmediği ortamlarda — uzun bir tünel veya geniş, düz bir otopark — tarama eşleştirme, o yönde öteleme veya dönüşü benzersiz bir şekilde belirleyemez. Bunun nedeni, ICP/NDT optimizasyonunun, hatanın herhangi bir değer için neredeyse hiç değişmediği bir "düz vadiye" düşmesidir. Bu yönde; Visual-SLAM'in özellik içermeyen duvarlara karşı zayıflığıyla aynı temel kök nedeni paylaşıyor.
-
Şiddetli hava koşulları: yağmur, kar, sis ve toz, lazer ışığını dağıtır ve emer, aksi takdirde geri dönecek olan yansımaları zayıflatır veya gürültü noktaları (gerçekte hiçbir şeyin olmadığı konumlarda görünen sahte yansımalar) oluşturur.
-
Aynalar ve şeffaf nesneler: cam ve aynalar, lazer ışığını yansıtarak, gerçek nesnenin konumundan (ayna görüntüsü konumu) farklı bir konumda sahte noktalar oluşturabilir.
-
Dinamik nesneler: hareket eden nesnelerdeki (yayalar, araçlar) noktaları, kayıt sırasında statik bir ortamın parçasıymış gibi kullanmak, sensörün kendi hareketinin tahminine hata katar. Dinamik nesneleri tespit etmek ve hariç tutmak veya bunları açıkça modellemek gerekli hale gelir.
-
Nokta yoğunluğu ve hesaplama maliyeti arasındaki denge: daha yüksek çözünürlüklü, daha yüksek frekanslı nokta bulutları daha doğru kayıt sağlama eğilimindedir, ancak kare başına ne kadar çok nokta varsa, o kadar yüksek olur. Tarama eşleştirmesinin hesaplama maliyeti. Sınırlı işlem gücüne sahip gömülü sistemlerde veya dronlarda, yoğunluk ve hız arasındaki bu denge, önemli bir tasarım kısıtlaması haline gelir.
-
Donanım maliyeti: Yüksek çözünürlüklü, uzun menzilli dönen LiDAR'lar kameralardan önemli ölçüde daha pahalıdır ve maliyet genellikle benimsenmenin önünde gerçek bir engeldir.
Bu zayıflıkların çoğu, bir kameranın zayıflıklarından farklı bir yönde ilerler; bu da Kamera (Görsel-SLAM) ve LiDAR'ı (LiDAR-SLAM) birleştirmeyi — sensör füzyonunu (bkz. "Sensör Füzyonu Temel Bilgileri") — tek başına herhangi bir sensörün sınırlarını telafi etmenin güçlü bir yolu haline getirir.
12. Uygulamada Seçim
LiDAR-SLAM yöntemleri arasında nasıl seçim yapılacağı, hangi sensörlerin monte edilebileceğine, mevcut işlem gücüne, gerekli doğruluğa ve ortamın geometrik karakterine büyük ölçüde bağlıdır.
- İç mekan servis robotları ve robot süpürgeler: Düşük maliyetli 2D LiDAR, güçlü, kalıcı ve sağlam bir seçenek olmaya devam etmektedir. Cartographer gibi 2D SLAM uygulamaları yaygın olarak kullanılmaktadır. Duvarlar ve mobilyalar gibi yapılar açısından zengin iç mekanlarda geometrik bozulma nadiren görülür, bu da onları LiDAR-SLAM için elverişli bir ortam haline getirir.
- Otonom araçlar: GPS, IMU ve kamera üzerinden çoklu sensör füzyonu ile birleştirilmiş yüksek çözünürlüklü 3D LiDAR temel varsayımdır. Tüneller ve üst geçitler gibi geometrik olarak bozulmuş alanlarla başa çıkmak için, LIO-SAM/FAST-LIO2 gibi sıkıca IMU bağlantılı konfigürasyonlar önemli bir ağırlığa sahiptir.
-
Dronlar: Sıkı ağırlık ve güç kısıtlamaları göz önüne alındığında, FAST-LIO2 gibi hesaplama açısından verimli doğrudan bir yöntemle eşleştirilmiş katı hal LiDAR (örneğin Livox) tercih edilme eğilimindedir.
-
Depo ve fabrika AGV'leri/AMR'leri: Düzenli, koridor benzeri yapıya sahip ortamlar yaygındır, bu da 2D LiDAR tabanlı Tarama-Haritalama yaklaşımlarını (örneğin Cartographer) pratik hale getirir. Seçim. Raf düzenlerinin sık sık değiştiği ortamlarda, harita güncelleme sıklığı da seçimde etkili olur.
-
Dejenere ortamlar — tüneller, yeraltı alanları, uzun düz koridorlar: LiDAR tek başına kararsız kayıt eğilimi gösterir, bu nedenle sıkı IMU bağlantısı (LIO-SAM/FAST-LIO2) veya tekerlek odometrisi gibi bağımsız bir kaynakla birleştirme pratik olarak şarttır.
-
İç mekan vs. dış mekan: İç mekanlar bol geometrik ipuçlarıyla yapı bakımından zengindir ve LiDAR-SLAM'ı desteklerken, dış mekanlar açık alanlarda dejenerasyon ve şiddetli hava koşulları zorluğunu artırır ve IMU/GNSS füzyonunu daha önemli hale getirir.
Pratik bir kural olarak: kısıtlı hesaplama ve yüksek frekanslı çıktı için FAST-LIO2 gibi doğrudan bir yöntem, GPS'i de içeren küresel tutarlılık için LIO-SAM ve 2B ortamlarda başarılı bir geçmişe ve ROS ekosistemiyle sıkı entegrasyona sahip Cartographer. Günümüzde, bozulan ortamlara karşı dayanıklılık ihtiyacı göz önüne alındığında, hiç IMU içermeyen bir konfigürasyon (ICP/NDT/LOAM bağımsız) neredeyse pratik olmayan bir seçenek haline gelmiştir ve çoğu operasyonel sistem artık temel varsayım olarak sıkı IMU bağlantısı etrafında tasarlanmaktadır.
13. Referanslar
- Besl & McKay, “3 Boyutlu Şekillerin Kaydı İçin Bir Yöntem” (IEEE TPAMI, 1992)
- Zhang & Singh, “LOAM: Gerçek Zamanlı LiDAR Odometrisi ve Haritalama” (RSS, 2014)
- Xu vd., “FAST-LIO2: Hızlı Doğrudan LiDAR-Atalet Odometrisi” (IEEE T-RO, 2022)
14. Özet
LiDAR-SLAM, lazerin uçuş süresinden elde edilen metrik ölçekli mesafe bilgilerini (nokta bulutları) alır, ICP (en yakın noktaların yinelemeli kaydı) veya NDT (piksel başına Gauss dağılımlarına uydurma) ile tarama eşleştirmesi yapar ve bir yörünge biriktirir. LiDAR Odometrisi, Tarama-Tarama ve Tarama-Haritalama yöntemlerini birleştirerek, Döngü Kapanışı ve Poz Grafiği optimizasyonu yoluyla biriken hatayı düzeltir ve böylece eş zamanlı kendi kendine konumlandırma ve haritalama sağlar. Önemli algoritmaların soy ağacı - LOAM ailesi (özellik çıkarımı yoluyla verimlilik), Cartographer (verimli küresel tutarlılık) ve LIO-SAM/FAST-LIO2 (sıkı IMU bağlantısı yoluyla sağlamlık) - her biri farklı bir zorluğa cevap olarak evrimleşmiştir ve geometrik olarak dejenere ortamlarla başa çıkma konusunda, çoğu operasyonel sistem, temel olarak sıkı IMU bağlantısı etrafında inşa edilmiş tasarımlarda birleşmiştir.
Başarılı menzil belirleme, LiDAR pozunu benzersiz bir şekilde belirler mi?
Düzlemler ve uzun koridorlar, bazı hareket yönlerini zayıf bir şekilde kısıtlayabilir.
Menzil belirleme başarısı ve kayıt gözlemlenebilirliği farklıdır.
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.