Contents — find the section you need
स्वचालित कार के ऊपर लगा घूमने वाला सेंसर, या रोबोट वैक्यूम क्लीनर के ऊपर लगी छोटी खिड़की—इनमें से कई LiDAR (लाइट डिटेक्शन एंड रेंजिंग) सेंसर हैं, जो लेजर प्रकाश का उपयोग करके अपने आसपास की दूरी को सीधे मापते हैं। LiDAR-SLAM एक ऐसी तकनीक है जो LiDAR द्वारा लौटाए गए पॉइंट-क्लाउड डेटा (वैकल्पिक रूप से IMU जैसे सेंसर की सहायता से) का उपयोग करके स्व-स्थान निर्धारण और मानचित्रण एक साथ करती है। जहां Visual-SLAM (देखें "Visual-SLAM Primer") कैमरे की 2D छवियों से अप्रत्यक्ष रूप से 3D संरचना को पुनर्प्राप्त करने का प्रयास करता है, वहीं LiDAR-SLAM सीधे 3D दूरी की जानकारी से शुरू होता है—यही मुख्य अंतर है। यह लेख इस सिद्धांत से शुरू होता है कि LiDAR वास्तव में क्या मापता है, फिर पॉइंट क्लाउड को संरेखित करने के दो प्रमुख एल्गोरिदम - ICP और NDT - पर चर्चा करता है, साथ ही फीचर-आधारित डिज़ाइन (LOAM), लूप क्लोज़र और ग्राफ़ SLAM, और अंत में महत्वपूर्ण एल्गोरिदम की वंशावली और व्यवहार में उनमें से चयन कैसे करें, इस पर भी प्रकाश डालता है। वर्तमान विकास "Technology Trends in LiDAR-SLAM" में शामिल हैं।
 Velodyne LiDAR family
 Livox LiDAR examples
छवियां: Velodyne Lidar sensor family (APJarvis, CC BY-SA) 4.0) / Livox मिड-40, होराइजन, और टेली-15 (Dllu, CC BY-SA 4.0), विकिमीडिया कॉमन्स. प्रतिनिधि उत्पाद परिवार, जरूरी नहीं कि पाठ में उल्लिखित नवीनतम मॉडल हों।


0. इस लेख में क्या शामिल है
- LiDAR वास्तव में क्या मापता है, और यह दूरी को "सीधे" क्यों प्राप्त करता है
- पॉइंट क्लाउड की दुनिया में मूलभूत SLAM समस्या कैसे सामने आती है
- दो प्रमुख स्कैन-मैचिंग एल्गोरिदम, ICP (Iterative Closest Point) और NDT (Normal Distributions Transform), कैसे काम करते हैं और उनमें क्या अंतर है
- LiDAR ओडोमेट्री के दो मोड, स्कैन-टू-स्कैन और स्कैन-टू-मैप के बीच अंतर
- LOAM फीचर्स (किनारे और तल) क्यों निकालता है, और इसके पीछे की डिज़ाइन सोच
- लूप क्लोज़र और पोज़ ग्राफ़ ऑप्टिमाइज़ेशन कैसे एक साथ काम करते हैं
- लैंडमार्क एल्गोरिदम के बीच अंतर — ICP / NDT / LOAM / LeGO-LOAM / A-LOAM / Cartographer / LIO-SAM / FAST-LIO2 — और चुनाव कैसे करें
1. LiDAR-SLAM क्या है?
एक वाक्य में: LiDAR-SLAM एक ऐसी तकनीक है जो लेज़र प्रकाश के टाइम ऑफ़ फ़्लाइट (या फ़ेज़ शिफ्ट) से प्राप्त उच्च-परिशुद्धता दूरी मापों (पॉइंट क्लाउड) के समूह का उपयोग करती है, और लगातार स्कैन को एक-दूसरे के साथ पंजीकृत करके (स्कैन मिलान) सेंसर के स्वयं के प्रक्षेप पथ और उसके परिवेश के 3D मानचित्र का एक साथ अनुमान लगाती है।
इनपुट LiDAR द्वारा एक निश्चित अंतराल पर (प्रति स्कैन कुछ हज़ार से लेकर लाखों बिंदुओं तक) आउटपुट किया गया पॉइंट क्लाउड है, और आउटपुट - Visual-SLAM की तरह - दो चीजें हैं: समय के प्रत्येक क्षण में सेंसर की 6-डिग्री-ऑफ़-फ़्रीडम स्थिति (3 स्थिति के लिए, 3 अभिविन्यास के लिए), और परिवेश का 3D पॉइंट-क्लाउड मानचित्र। एक स्व-चालित कार जो अपने स्वयं की स्थिति का अनुमान लगाते हुए आसपास के वाहनों, पैदल यात्रियों और सड़क बुनियादी ढांचे के साथ सटीक दूरी संबंध बनाए रखती है; एक स्वायत्त मोबाइल रोबोट जो गोदाम की अलमारियों के बीच सटीक रूप से नेविगेट करता है; सुरंगों या इमारतों के अंदरूनी हिस्सों जैसे ज्यामितीय रूप से जटिल स्थानों से गुजरने वाले ड्रोन के मामले में, LiDAR-SLAM तकनीक ही इन सभी स्थितियों में काम करती है।
2. LiDAR वास्तव में क्या मापता है?
LiDAR रेंजिंग सिद्धांतों को दो व्यापक श्रेणियों में बांटा जा सकता है। ToF (टाइम ऑफ फ्लाइट) पद्धति में, सेंसर एक लेजर पल्स उत्सर्जित करता है और लक्ष्य से परावर्तित होकर वापस आने में लगने वाले समय को मापता है, फिर प्रकाश की गति से दूरी ज्ञात करता है।
चूंकि प्रकाश एकतरफा यात्रा करता है, इसलिए एकतरफा प्रसार समय प्राप्त करने के लिए मापे गए समय को आधा करना पड़ता है। दूसरी पद्धति, फेज-शिफ्ट (FMCW/AMCW), एक निरंतर मॉड्यूलेटेड लेजर बीम संचारित करती है और संचारित और परावर्तित संकेतों के बीच फेज अंतर से दूरी ज्ञात करती है। दोनों ही स्थितियों में, एक LiDAR न केवल "वहाँ कुछ है" का संकेत देता है, बल्कि एक ही अवलोकन में उसकी वास्तविक, निरपेक्ष दूरी भी बताता है - यह क्षमता कैमरे में बिल्कुल नहीं होती। जैसा कि हम खंड 4 में देखेंगे, एक एकल मोनोक्युलर कैमरा छवि कभी भी वास्तविक दुनिया के पैमाने को अपने आप पुनर्प्राप्त नहीं कर सकती, जबकि LiDAR पॉइंट क्लाउड शुरू से ही मीट्रिक पैमाने को धारण करता है।
LiDAR हार्डवेयर के दो प्रकार भी हैं। मैकेनिकल स्पिनिंग LiDAR कई लेजर ट्रांसमीटर/रिसीवर तत्वों की एक स्टैक्ड असेंबली को घुमाकर एक पूर्ण 360-डिग्री पॉइंट क्लाउड बनाता है; Velodyne और Ouster इसके प्रमुख निर्माता हैं। सॉलिड-स्टेट LiDAR में कोई घूर्णनशील यांत्रिक भाग नहीं होते हैं, बल्कि यह MEMS दर्पणों या ऑप्टिकल फेज़्ड एरे का उपयोग करके एक सीमित दृश्य क्षेत्र को स्कैन करता है, जिससे इसका आकार छोटा और लागत कम हो जाती है; Livox इसका एक प्रमुख उदाहरण है। सॉलिड-स्टेट यूनिट्स संकीर्ण दृश्य क्षेत्र के बदले कई उत्पादों में एक गैर-दोहराव वाला स्कैन पैटर्न (हर बार थोड़े अलग पथ पर एक ही स्थान को स्कैन करना) प्रदान करती हैं, जिसका अर्थ है कि पॉइंट क्लाउड जितना अधिक समय तक एकत्रित होते जाते हैं, उतने ही सघन होते जाते हैं।
लिडार पॉइंट क्लाउड में एक ऐसी संरचना भी होती है जो कैमरा छवियों में बिल्कुल नहीं होती। एक घूर्णनशील लिडार क्षैतिज रूप से घूमते हुए लंबवत रूप से कई लेज़र (जैसे, 16, 32, या 128 परतें) दागता है, जिससे ऐसे पॉइंट क्लाउड उत्पन्न होते हैं जो क्षैतिज रूप से सघन होते हैं लेकिन लंबवत रूप से विरल और स्तरित होते हैं - एक विषमदैशिक वितरण। यह संरचना LOAM के फीचर एक्सट्रैक्शन और ICP के नॉर्मल एस्टिमेशन के डिज़ाइन को सीधे प्रभावित करती है, जिनकी चर्चा हम नीचे करेंगे।
3. मूलभूत SLAM समस्या: "वर्तमान पॉइंट क्लाउड मानचित्र में कहाँ स्थित है?"
जिस प्रकार विज़ुअल-एसएलएएम फीचर बिंदुओं का मिलान करके यह पता लगाता है कि वर्तमान छवि पिछली छवियों और मानचित्र के साथ कहाँ मेल खाती है, उसी प्रकार लिडार-एसएलएएम पॉइंट क्लाउड को आपस में संरेखित करके यह पता लगाता है कि वर्तमान स्कैन (पॉइंट क्लाउड) पिछले स्कैन और मानचित्र के साथ कहाँ मेल खाता है। मूल समस्या सेंसर के प्रकार से कोई फर्क नहीं पड़ता, समस्या लगभग एक ही है: केवल एक अवलोकन से पूर्ण स्थिति का निर्धारण नहीं किया जा सकता; आगे बढ़ने का एकमात्र तरीका यह है कि पिछले अवलोकनों (मानचित्र) के साथ संगति को आधार बनाकर वर्तमान स्थिति का अनुमान लगाते रहें।
अंतर इस संगति के सार में है। विज़ुअल-एसएलएएम एक छवि में "प्रमुख बिंदुओं" (फीचर्स) का पता लगाता है, उनके आसपास की उपस्थिति को संख्यात्मक रूप से एक विवरणक के रूप में एन्कोड करता है, और विवरणक समानता के आधार पर संगति की खोज करता है। इसके विपरीत, एक लिडार पॉइंट क्लाउड में शुरू से ही चमक या रंग जैसी "दिखावट" संबंधी जानकारी लगभग न के बराबर होती है (परावर्तकता तीव्रता उपलब्ध होती है, लेकिन यह छवि विवरणक की तुलना में बहुत कम विभेदक होती है)। परिणामस्वरूप, अधिकांश मामलों में, पॉइंट क्लाउड का मिलान पूरी तरह से स्थानिक निकटता पर आधारित होता है — यानी "कौन सा बिंदु ज्यामितीय रूप से सबसे निकट है"। दो पॉइंट क्लाउड के बीच रिजिड ट्रांसफ़ॉर्म (रोटेशन, ट्रांसलेशन) ज्ञात करने की पूरी प्रक्रिया को स्कैन मैचिंग कहा जाता है, और यह LiDAR-SLAM का मूल आधार है।
इस खंड का सार सरल है: जहाँ Visual-SLAM में "फीचर मैचिंग + एपिपोलर ज्योमेट्री" होती है, वहीं LiDAR-SLAM में "स्कैन मैचिंग" का उपयोग किया जाता है। अगले दो खंड स्कैन मैचिंग को साकार करने वाले दो प्रमुख एल्गोरिदम, ICP और NDT, पर चर्चा करेंगे।
4. ICP को समझना
ICP (इटरेटिव क्लोज़ेस्ट पॉइंट) पॉइंट क्लाउड पंजीकरण के लिए एक क्लासिक एल्गोरिदम है, जिसे बेसल और मैके ने 1992 में IEEE ट्रांजैक्शंस ऑन पैटर्न एनालिसिस एंड मशीन इंटेलिजेंस में प्रकाशित किया था, और आज भी इसका व्यापक रूप से उपयोग किया जाता है। जैसा कि नाम से ही स्पष्ट है, यह एक सरल विचार पर आधारित है: "निकटतम बिंदु" को संगत बिंदु मानिए, और फिर उसे बार-बार परिष्कृत कीजिए।
इस एल्गोरिदम को तीन चरणों में व्यवस्थित किया जा सकता है।
-
संगति खोज: स्थानांतरित किए जा रहे बिंदु क्लाउड (स्रोत) में प्रत्येक बिंदु p_i के लिए, स्थिर बिंदु क्लाउड (लक्ष्य) में निकटतम बिंदु q_i ज्ञात कीजिए — आमतौर पर KD-ट्री जैसी स्थानिक खोज संरचना का उपयोग करके।
-
रूपांतरण अनुमान: संगतियों के इस समूह \{(p_i, q_i)\} को देखते हुए, घूर्णन R और स्थानान्तरण \mathbf{t} ज्ञात कीजिए जो संगत बिंदुओं के बीच की दूरियों के योग को न्यूनतम करते हैं। इसका सबसे सरल संस्करण, बिंदु-से-बिंदु त्रुटि, निम्नानुसार परिभाषित है।
- लागू करें और दोहराएं: परिणामी R और \mathbf{t} को संपूर्ण स्रोत बिंदु क्लाउड पर लागू करें, फिर चरण 1 पर वापस जाएं और पुनः पत्राचार खोजें। पत्राचार खोज → रूपांतरण अनुमान → अनुप्रयोग का यह चक्र तब तक दोहराया जाता है जब तक त्रुटि पर्याप्त रूप से कम न हो जाए (या कम होना बंद न हो जाए)।
बिंदु-से-बिंदु त्रुटि सहज ज्ञान पर आधारित है, लेकिन जब दो चौड़े, समतल तलों - जैसे कि एक दीवार - को संरेखित किया जाता है, तो त्रुटि के दृष्टिकोण से, यह शायद ही मायने रखता है कि उस तल पर बिंदु एक दूसरे के ठीक कहाँ पर संगत हैं (तल के साथ एक छोटा सा खिसकाव त्रुटि को मुश्किल से ही स्थानांतरित करता है, जब तक कि लंबवत ऑफसेट छोटा हो), इसलिए अभिसरण धीमा होता है। पॉइंट-टू-प्लेन त्रुटि इस समस्या का समाधान करती है: यह संबंधित बिंदु q_i के आसपास के स्थानीय आकार से एक सामान्य सदिश n_i का अनुमान लगाती है, और केवल सामान्य दिशा के अनुदिश बेमेल (पॉइंट-टू-प्लेन दूरी) को न्यूनतम करती है।
पॉइंट-टू-प्लेन समतल के अनुदिश ऑफसेट को सहन करता है, जबकि केवल इसके लंबवत बेदमेल को सख्ती से दंडित करता है, और यह पॉइंट-टू-पॉइंट की तुलना में तेजी से और अधिक स्थिर रूप से अभिसरित होने के लिए जाना जाता है, विशेष रूप से भवन के आंतरिक भाग जैसे समतल-समृद्ध वातावरण में। हालांकि, जैसा कि खंड 2 में उल्लेख किया गया है, एक स्पिनिंग लिडार के पॉइंट क्लाउड में एक स्तरित, लंबवत रूप से विरल संरचना होती है, इसलिए सामान्य का सरलता से अनुमान लगाने से परत द्वारा इधर-उधर खींचे गए शोर वाले सामान्य उत्पन्न हो सकते हैं - सामान्य अनुमान में ही सावधानी बरतने की आवश्यकता है।
ICP की दो मुख्य कमजोरियाँ हैं। सबसे पहले, चूंकि पत्राचार खोज पूरी तरह से "निकटतम ज्यामितीय पड़ोसी" पर निर्भर करती है, इसलिए एक बड़ा प्रारंभिक अंतर गलत पत्राचार और स्थानीय न्यूनतम की ओर अभिसरण का कारण बनता है - एक अच्छा प्रारंभिक अनुमान आवश्यक है। दूसरे, प्रति फ्रेम हजारों बिंदुओं वाले बिंदु बादलों पर बार-बार निकटतम-पड़ोसी खोज करना कम्प्यूटेशनल रूप से महंगा है, जो बादल के आकार के साथ बढ़ता जाता है। एनडीटी, जिसका वर्णन आगे किया गया है, एक अलग दृष्टिकोण अपनाता है जो पत्राचार खोज को पूरी तरह से दरकिनार कर देता है।
5. एनडीटी को समझना
एनडीटी (सामान्य वितरण रूपांतरण) एक स्कैन-मैचिंग एल्गोरिदम है जिसका दृष्टिकोण आईसीपी से मौलिक रूप से भिन्न है, जिसे बाइबर और स्ट्रैसर ने 2003 में आईईईई/आरएसजे इंटरनेशनल कॉन्फ्रेंस ऑन इंटेलिजेंट रोबोट्स एंड सिस्टम्स (आईआरओएस) में प्रकाशित किया था। मूल रूप से इसे 2डी लेजर स्कैनर के लिए प्रस्तावित किया गया था; बाद में इसे 3डी बिंदु बादलों को संभालने के लिए भी विस्तारित किया गया।
एनडीटी का मूल विचार एक बिंदु बादल को व्यक्तिगत बिंदुओं के समूह के रूप में नहीं, बल्कि एक नियमित ग्रिड पर प्रति वोक्सेल परिभाषित संभाव्यता वितरण के रूप में प्रस्तुत करना है। प्रत्येक वोक्सेल के भीतर बिंदुओं का वितरण एक गाउसियन (सामान्य वितरण) के रूप में अनुमानित किया जाता है, जिसका माध्य \mu और सहप्रसरण मैट्रिक्स \Sigma है।
संपूर्ण लक्ष्य बिंदु क्लाउड को इस प्रकार निरूपित करने के बाद—प्रत्येक वोक्सेल गाउसियन वितरणों के एक समूह के रूप में जो एक खंडीय-निरंतर, अवकलनीय प्रायिकता घनत्व फलन बनाते हैं—स्रोत क्लाउड को संरेखित करने के लिए "बिंदु-से-बिंदु पत्राचार खोजने" की कोई आवश्यकता नहीं रह जाती है। इसके बजाय, प्रत्येक स्रोत बिंदु \mathbf{x}_i पर लागू किए गए रूपांतरण T (घूर्णन और स्थानान्तरण) के लिए, जो \mathbf{x}_i' = T(\mathbf{x}_i) देता है, आप यह योग करते हैं कि वह रूपांतरित बिंदु अपने संबंधित वोक्सेल के गाउसियन के अंतर्गत कितना "संभावित" है, एक स्कोर फलन के रूप में, और वह T ज्ञात करते हैं जो इसे अधिकतम करता है।
यह ऑप्टिमाइज़ेशन न्यूटन विधि जैसे ग्रेडिएंट-आधारित तरीकों से हल किया जाता है। ICP के विपरीत, इसमें "कॉरेस्पॉन्डेंस सर्च" और "ट्रांसफ़ॉर्म एस्टिमेशन" को अलग-अलग चरणों में करने की आवश्यकता नहीं होती है — आप सीधे पूर्व-गणना किए गए गॉसियन पैरामीटर के आधार पर ग्रेडिएंट का मूल्यांकन करते हैं — इसलिए निकटतम-पड़ोसी खोज की लागत पूरी तरह से बच जाती है। और क्योंकि व्यक्तिगत बिंदुओं में शोर प्रति-वोक्सेल माध्य और सहप्रसरण में समाहित हो जाता है, इसलिए परिणाम शोर के प्रति अधिक स्थिर रहता है।
हालांकि, NDT की अपनी कुछ कमियां भी हैं: वोक्सेल आकार का चुनाव। बड़े वोक्सेल गणना में हल्के होते हैं लेकिन सूक्ष्म आकार के अंतरों को औसत कर देते हैं, जिससे संरेखण सटीकता प्रभावित होती है। छोटे वोक्सेल आकार के रिज़ॉल्यूशन को बढ़ाते हैं लेकिन प्रति वोक्सेल कम बिंदु छोड़ते हैं, जिससे गॉसियन अनुमान स्वयं अस्थिर हो जाता है, और वोक्सेल की बढ़ती संख्या से गणना लागत भी बढ़ जाती है। यह ट्यून करने योग्य पैरामीटर, जिसे उपयोगकर्ता को सही ढंग से सेट करना होता है, NDT को व्यावहारिक रूप से उपयोग करने में जटिल बनाता है।
6. लिडार ओडोमेट्री (स्कैन-टू-स्कैन / स्कैन-टू-मैप)
लगातार फ्रेमों के बीच सापेक्ष गति ज्ञात करने के लिए ICP या NDT का उपयोग करने और समय के साथ उन अनुमानों को संचित करने की प्रक्रिया को लिडार ओडोमेट्री कहा जाता है। विज़ुअल-SLAM में विज़ुअल ओडोमेट्री की तरह, संपूर्ण मानचित्र के साथ सामंजस्य स्थापित करने के लिए किसी तंत्र (लूप क्लोज़र) के बिना, समय के साथ विचलन (ड्रिफ्ट) बढ़ता जाता है और इसे टाला नहीं जा सकता।
लिडार ओडोमेट्री दो प्रकार की होती है, यह इस बात पर निर्भर करता है कि इसकी तुलना किससे की जा रही है। स्कैन-टू-स्कैन प्रत्येक स्कैन को केवल तुरंत पिछले स्कैन के विरुद्ध पंजीकृत करता है; यह गणनात्मक रूप से सस्ता है, लेकिन चूंकि प्रत्येक अनुमान त्रुटि सीधे अगले स्कैन के प्रारंभिक अनुमान में शामिल हो जाती है, इसलिए विचलन (ड्रिफ्ट) बढ़ने लगता है। स्कैन-टू-मैप वर्तमान स्कैन को किसी एक पिछले स्कैन के विरुद्ध नहीं, बल्कि संपूर्ण संचित स्थानीय मानचित्र के विरुद्ध पंजीकृत करता है; अधिक प्रेक्षणों का उपयोग करने से यह शोर के प्रति कम संवेदनशील और स्कैन-टू-स्कैन की तुलना में आमतौर पर अधिक सटीक हो जाता है, हालांकि संदर्भ बिंदु क्लाउड बड़ा होने के कारण गणना की लागत अधिक होती है।
अधिकांश व्यावहारिक LiDAR-SLAM कार्यान्वयन इन दोनों विधियों का संयोजन करते हैं। सबसे पहले स्कैन-टू-स्कैन, IMU पूर्वानुमान या खंड 5 में वर्णित NDT-आधारित मोटे संरेखण के माध्यम से एक त्वरित, मोटा प्रारंभिक अनुमान प्राप्त किया जाता है, और फिर उस प्रारंभिक अनुमान को सटीक स्कैन-टू-मैप पंजीकरण के साथ परिष्कृत किया जाता है। नीचे दिया गया पाइपलाइन इस दो-चरणीय अवधारणा पर आधारित एक सामान्य LiDAR-SLAM प्रसंस्करण प्रवाह को दर्शाता है।
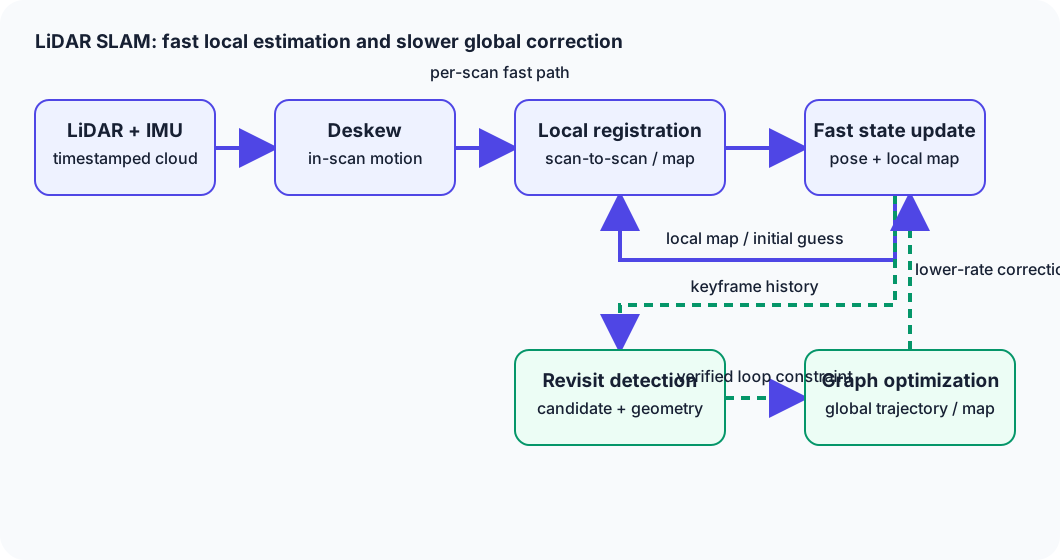
चित्र 1 — प्रति-स्कैन फास्ट पाथ डेस्क्यू से लेकर लोकल रजिस्ट्रेशन, पोज़ और लोकल-मैप अपडेट तक चलता है, जो अगले प्रारंभिक अनुमान और संदर्भ मानचित्र को फीड करता है। एक अलग लोअर-रेट पाथ कीफ़्रेम इतिहास से रीविज़िट्स को सत्यापित करता है, लूप कंस्ट्रेंट्स को स्वीकार करता है, और ग्लोबल ट्रेजेक्टरी और मैप को सही करने के लिए ग्राफ़ ऑप्टिमाइज़ेशन का उपयोग करता है।
आरेख में दिखाया गया डेस्क्यू चरण (स्कैन के दौरान विकृति को ठीक करना) LiDAR के लिए विशिष्ट है। एक स्पिनिंग LiDAR का सिंगल स्कैन तुरंत कैप्चर नहीं होता है — इसे प्राप्त करने में दसियों से लेकर सौ मिलीसेकंड तक का समय लगता है। यदि सेंसर स्वयं उस विंडो के दौरान चलता है, तो एक ही स्कैन में पहले कैप्चर किए गए बिंदु और बाद में कैप्चर किए गए बिंदु वास्तव में अलग-अलग समय और स्थितियों से लिए गए प्रेक्षणों का प्रतिनिधित्व करते हैं, जो सभी एक ही स्कैन में मिश्रित हो जाते हैं (मोशन डिस्टॉर्शन)। डेस्क्यू स्कैन के दौरान इस गति को ठीक करने के लिए IMU (या पिछले वेग अनुमान) का उपयोग करता है। पॉइंट क्लाउड का पुनर्निर्माण इस प्रकार किया जाता है मानो इसे एक ही क्षण में कैप्चर किया गया हो। यह सुधार VIO/LIO में वर्णित IMU फ्यूजन से गहराई से जुड़ा हुआ है (देखें "VIO/LIO प्राइमर")।
7. LOAM को समझना
Zhang & Singh द्वारा 2014 में Robotics: Science and Systems (RSS) में प्रकाशित LOAM (Lidar Odometry and Mapping in Real-time), आज भी कई LiDAR-SLAM कार्यान्वयनों के डिज़ाइन का आधार है। LOAM का मुख्य नवाचार क्लाउड के प्रत्येक बिंदु का उपयोग करने के बजाय केवल ज्यामितीय रूप से विशिष्ट बिंदुओं को निकालना है।
LOAM प्रत्येक बिंदु के आसपास की स्थानीय चिकनाई (वक्रता) का मूल्यांकन करता है और अपने परिवेश के सापेक्ष उच्च वक्रता वाले बिंदुओं को किनारे की विशेषताओं (वस्तुओं के नुकीले कोने या रूपरेखा) के रूप में, और कम वक्रता वाले बिंदुओं को समतल विशेषताओं (एक सुचारू रूप से जारी सतह का हिस्सा) के रूप में निकालता है। (जैसे कि दीवार या फर्श)। पंजीकरण के लिए हजारों बिंदुओं वाले पूरे स्कैन का उपयोग करने के बजाय, इसे केवल इन विशेषताओं तक सीमित करने से स्कैन मिलान की गणना लागत में भारी कमी आती है।
विशेषताओं को निकालने के बाद, त्रुटि सूत्रण खंड 4 में ICP के विचारों को दोहराता है, लेकिन जिस ज्यामितीय तत्व से मिलान किया जा रहा है वह "बिंदु" के बजाय "रेखा" या "समतल" है। एक किनारे की विशेषता p_i का मिलान पिछले स्कैन (या मानचित्र) में दो संगत बिंदुओं p_a और p_b द्वारा विस्तारित रेखा से इसकी दूरी को न्यूनतम करके किया जाता है।
एक समतलीय विशेषता का मिलान तीन संगत बिंदुओं द्वारा विस्तारित समतल से इसकी दूरी को न्यूनतम करके किया जाता है (खंड 4 में बिंदु-से-समतल त्रुटि के समान रूप)। इन दूरियों को जोड़कर और घूर्णन और स्थानान्तरण पर न्यूनतम करके फ्रेम के बीच सापेक्ष गति प्राप्त होती है।
LOAM का एक अन्य महत्वपूर्ण डिज़ाइन विकल्प इसकी दो-स्तरीय संरचना है। उच्च आवृत्ति लिडार ओडोमेट्री और निम्न आवृत्ति लिडार मैपिंग की संरचना**। लिडार ओडोमेट्री प्रत्येक स्कैन पर उच्च आवृत्ति पर तत्काल पिछले स्कैन के विरुद्ध फीचर-आधारित स्कैन-टू-स्कैन मिलान करती है, जिससे एक मोटा लेकिन त्वरित पोज़ अनुमान प्राप्त होता है। लिडार मैपिंग उस मोटे अनुमान को अपने प्रारंभिक अनुमान के रूप में लेती है और लिडार ओडोमेट्री की तुलना में कम आवृत्ति पर, समग्र रूप से संचित मानचित्र के विरुद्ध स्कैन-टू-मैप मिलान करती है, जिससे अधिक सटीक पोज़ और अधिक परिशुद्ध मानचित्र प्राप्त होता है। दोनों प्रक्रियाओं को अलग-अलग आवृत्तियों पर समानांतर रूप से चलाने से, जिसमें लिडार मैपिंग का परिणाम अंततः लिडार ओडोमेट्री के अनुमान को सही करता है, एक साथ उच्च आवृत्ति आउटपुट और उच्च सटीकता दोनों प्राप्त होती हैं। यह "उच्च आवृत्ति मोटा अनुमान + निम्न आवृत्ति सटीक सुधार" डिज़ाइन सिद्धांत अनुभाग 9 में वर्णित कई बाद के लिडार-एसएलएएम और एलआईओ कार्यान्वयनों द्वारा अपनाया गया है।
8. लूप क्लोज़र और ग्राफ़ एसएलएएम
अकेले लिडार ओडोमेट्री समय के साथ ड्रिफ्ट संचित करती है, विज़ुअल-एसएलएएम में विज़ुअल ओडोमेट्री की तरह ही, रोबोट के अपने शुरुआती बिंदु पर लौटने के बाद भी, अनुमानित प्रक्षेप पथ कभी प्रभावित नहीं होता। इस संचित त्रुटि को ठीक करने वाला तंत्र लूप क्लोज़र कहलाता है।
लिडार की दुनिया में लूप क्लोज़र को दो व्यापक चरणों में विभाजित किया जा सकता है। पहला चरण है स्थान पहचान: यह निर्धारित करना कि वर्तमान पॉइंट क्लाउड पहले से देखी गई किसी स्थान के पॉइंट क्लाउड से मिलता-जुलता है या नहीं। चूंकि पॉइंट क्लाउड छवियों की तरह चमक की जानकारी नहीं रखते हैं, इसलिए यह उन तरीकों पर निर्भर करता है जो पॉइंट क्लाउड के आकार वितरण को एक विवरणक के रूप में एन्कोड करते हैं - उदाहरण के लिए, स्कैन कॉन्टेक्स्ट जैसी विधियाँ, जो एक स्कैन को पंखे के आकार के सेल में विभाजित करती हैं और प्रत्येक सेल में अधिकतम ऊँचाई को एक विवरणक के रूप में एन्कोड करती हैं - या उन विधियों पर जो पूरे पॉइंट क्लाउड की ज्यामितीय विशेषताओं का सारांश प्रस्तुत करती हैं। दूसरा चरण है ज्यामितीय सत्यापन: स्थान पहचान द्वारा संभावित उम्मीदवारों के रूप में प्रस्तावित स्कैन युग्मों के लिए, आईसीपी या एनडीटी के साथ स्कैन मिलान का प्रयास करना और यह जांचना कि वे पर्याप्त रूप से मेल खाते हैं या नहीं। दोनों चरणों को पार करने के बाद ही "वर्तमान स्थिति" और "वह स्थान जब पहले देखा गया था तब की स्थिति" को जोड़ने वाला एक अवरोध स्थापित किया जाता है। "विज़िट किया गया" इतना विश्वसनीय है कि इसे अपनाया जा सकता है।
इस लूप-क्लोज़र बाधा का उपयोग करके संचित पोज़ को सही करना और उन्हें एक सुसंगत संपूर्ण में मैप करना पोज़ ग्राफ़ ऑप्टिमाइज़ेशन या अधिक सामान्यतः, ग्राफ़ SLAM फ्रेमवर्क का काम है। यह एक ग्राफ़ बनाता है जिसके नोड्स समय के प्रत्येक क्षण में सेंसर का पोज़ होते हैं, और जिसके किनारे फ़्रेमों के बीच (या एक लूप द्वारा जुड़े समय के दो दूरस्थ क्षणों के बीच) सापेक्ष गति पर बाधाएँ होती हैं, फिर नॉनलाइनियर ऑप्टिमाइज़ेशन के माध्यम से नोड्स (पोज़) को समायोजित करता है ताकि सभी किनारे की बाधाएँ यथासंभव परस्पर सुसंगत हों। लूप क्लोज़र द्वारा जोड़ा गया नया किनारा ड्रिफ्ट को पुनर्वितरित करने की भूमिका निभाता है - जो तब तक केवल एक ही दिशा में प्रसारित होता था - लूप बनाने वाले पूरे पथ में। यह ऑप्टिमाइज़ेशन, जैसा कि विज़ुअल-SLAM में है (देखें "विज़ुअल-SLAM प्राइमर", अनुभाग 10), आमतौर पर g2o, GTSAM और Ceres Solver जैसी लाइब्रेरी पर निर्भर करता है। LiDAR-SLAM कार्यान्वयन भी।
9. प्रमुख एल्गोरिदम
LiDAR-SLAM के इतिहास को दो मुख्य बिंदुओं के आधार पर समझना सबसे आसान है: पॉइंट क्लाउड कैसे पंजीकृत होते हैं, और डिज़ाइन किस हद तक स्पष्ट विशेषताओं तक सीमित रहता है।
ICP (बेसल और मैके, 1992), जैसा कि अनुभाग 4 में बताया गया है, पॉइंट क्लाउड पंजीकरण के लिए क्लासिक और अभी भी व्यापक रूप से उपयोग किया जाने वाला मूलभूत एल्गोरिदम है। वास्तविक समय SLAM के लिए इसका उपयोग शायद ही कभी अकेले किया जाता है, लेकिन इससे व्युत्पन्न पत्राचार-आधारित न्यूनीकरण का कोई न कोई रूप इसके बाद आने वाली लगभग हर विधि में मौजूद है।
NDT (बाइबर और स्ट्रैसर, 2003), जैसा कि अनुभाग 5 में बताया गया है, गॉसियन-वितरण-आधारित स्कैन मिलान है जो पत्राचार खोज से बचता है, और ICP के साथ-साथ एक अन्य मूलभूत विकल्प के रूप में खड़ा है, जिसका व्यापक रूप से 2D इनडोर रोबोट SLAM से लेकर 3D स्वायत्त-ड्राइविंग अनुप्रयोगों तक उपयोग किया जाता है।
LOAM (झांग और सिंह, जैसा कि खंड 7 में बताया गया है, LeGO-LOAM (लाइटवेट एंड ग्राउंड-ऑप्टिमाइज्ड लिडार ओडोमेट्री एंड मैपिंग, शान और एंगलोट द्वारा 2018 में प्रकाशित, 2014)** वह विधि है जिसने दो-स्तरीय उच्च-आवृत्ति ओडोमेट्री + निम्न-आवृत्ति मैपिंग डिज़ाइन के साथ एज/प्लेन फीचर एक्सट्रैक्शन को पेश किया, जो आज तक कई LiDAR-SLAM और LIO कार्यान्वयनों के डिज़ाइन का आधार है।
LeGO-LOAM (लाइटवेट एंड ग्राउंड-ऑप्टिमाइज्ड लिडार ओडोमेट्री एंड मैपिंग, शान और एंगलोट द्वारा 2018 में IEEE/RSJ इंटरनेशनल कॉन्फ्रेंस ऑन इंटेलिजेंट रोबोट्स एंड सिस्टम्स (IROS) में प्रकाशित) LOAM को विशेष रूप से जमीनी वाहनों के लिए विस्तारित करता है। यह पहले पॉइंट क्लाउड को ग्राउंड और नॉन-ग्राउंड पॉइंट्स में अलग करता है, ग्राउंड पॉइंट्स का उपयोग रोल, पिच और एलिवेशन का अनुमान लगाने के लिए और नॉन-ग्राउंड पॉइंट्स का उपयोग शेष डिग्री ऑफ फ्रीडम (क्षैतिज स्थिति और यॉ) का अनुमान लगाने के लिए करता है, जिससे एक हल्का डिज़ाइन प्राप्त होता है जो सीमित कंप्यूटिंग क्षमता वाले एम्बेडेड सिस्टम पर भी वास्तविक समय में काम करने में सक्षम है।
A-LOAM (एडवांस्ड LOAM) LOAM का एक सरलीकृत, ओपन-सोर्स पुन: कार्यान्वयन है। LOAM के विचार सेरेस सॉल्वर-आधारित नॉनलाइनियर ऑप्टिमाइजेशन पर आधारित हैं, जिसे HKUST एरियल रोबोटिक्स ग्रुप जैसे समूहों द्वारा जारी किया गया है। यह मूल LOAM की कुछ बारीक इंजीनियरिंग ट्यूनिंग को हटाकर स्पष्ट कोड पर ध्यान केंद्रित करता है, और LOAM एल्गोरिदम परिवार को सीखने और प्रयोग करने के लिए एक सुलभ कार्यान्वयन के रूप में अक्सर इसका संदर्भ दिया जाता है।
कार्टोग्राफर (हेस, कोहलर, रैप, एंडोर, 2016 में IEEE इंटरनेशनल कॉन्फ्रेंस ऑन रोबोटिक्स एंड ऑटोमेशन (ICRA), गूगल में प्रकाशित) प्रति सबमैप (एक सबमैप कई स्कैन का एक बंडल होता है) के आधार पर सेरेस सॉल्वर-आधारित लोकल स्कैन मैचिंग करता है, साथ ही कैंडिडेट स्पेस पर डिवाइड-एंड-कॉन्कर ब्रांच-एंड-बाउंड सर्च के माध्यम से तेज़ लूप-क्लोजर डिटेक्शन करता है। यह 2D और 3D दोनों को सपोर्ट करता है, और ROS के लिए व्यापक रूप से उपलब्ध ओपन-सोर्स कार्यान्वयनों की मदद से इनडोर मैपिंग में व्यापक रूप से अपनाया गया है।
LIO-SAM (टाइटली-कपल्ड लिडार इनर्टियल ओडोमेट्री वाया स्मूथिंग एंड मैपिंग, शान, एंगलोट, मेयर्स, वांग, रत्ती, रस, प्रकाशित 2020 आईआरओएस में)** एक टाइटली-कपल्ड लिडार-इनर्टियल ओडोमेट्री (एलआईओ) विधि है जो एक साझा फैक्टर ग्राफ के भीतर आईएमयू प्रीइंटीग्रेशन फैक्टर, लिडार-स्कैन-मैचिंग ओडोमेट्री फैक्टर, जीपीएस फैक्टर और लूप-क्लोजर फैक्टर को संयुक्त रूप से अनुकूलित करती है (विवरण के लिए "VIO/LIO प्राइमर" देखें)।
हांगकांग विश्वविद्यालय की मार्स लैब में जू, झांग और उनके सहयोगियों द्वारा प्रकाशित फास्ट-एलआईओ2, एक टाइटली-कपल्ड इटरेटेड कलमन फिल्टर पर आधारित एक फास्ट एलआईओ है। एक अनुक्रमिक निकटतम-पड़ोसी खोज संरचना (एक वृद्धिशील के-डी ट्री, आईकेडी-ट्री) के साथ सीधे पॉइंट क्लाउड को प्रबंधित करके, यह यह विधि स्पष्ट फीचर-एक्सट्रैक्शन चरण के बिना सीधे मानचित्र के विरुद्ध पॉइंट क्लाउड को पंजीकृत करती है, और इसका डिज़ाइन सीमित कंप्यूटिंग क्षमता वाले छोटे प्लेटफॉर्म पर वास्तविक समय संचालन को प्राथमिकता देता है। वर्तमान 2026 के विकास "टेक्नोलॉजी ट्रेंड्स इन लिडार-एसएलएएम" में शामिल हैं।
10. विधियों की तुलना
| विधि | सिद्धांत | सटीकता | कंप्यूटिंग लागत | मजबूती | कार्यान्वयन कठिनाई |
|---|---|---|---|---|---|
| आईसीपी | निकटतम पड़ोसी खोज + पुनरावर्ती कठोर-रूपांतरण न्यूनीकरण | एक अच्छे प्रारंभिक अनुमान के साथ उच्च सटीकता; अन्यथा स्थानीय न्यूनतम में गिर जाता है | मध्यम-उच्च (पुनरावर्ती निकटतम पड़ोसी खोज लागत) | ज्यामितीय रूप से फीचर-रहित वातावरण में या बड़े प्रारंभिक ऑफसेट के विरुद्ध कमजोर | कम (वैचारिक रूप से सरल, कई मौजूदा कार्यान्वयन) |
| एनडीटी | प्रति-वोक्सेल के विरुद्ध फिट को अधिकतम करना गॉसियन वितरण | वोक्सेल आकार पर निर्भर; शोर के प्रति अपेक्षाकृत अधिक मजबूत | मध्यम (कोई पत्राचार खोज नहीं, लेकिन ग्रेडिएंट गणना शामिल है) | शोर के प्रति मजबूत लेकिन वोक्सेल आकार ट्यूनिंग की आवश्यकता | मध्यम (ट्यूनिंग के लिए कुछ कौशल की आवश्यकता होती है) |
| LOAM | एज/प्लेनर फीचर एक्सट्रैक्शन + दो-स्तरीय ओडोमेट्री/मैपिंग | फीचर-समृद्ध वातावरण में उच्च सटीकता | मध्यम (फीचर चयन के कारण पूरे पॉइंट क्लाउड का उपयोग करने की तुलना में हल्का) | फीचर-गरीब वातावरण (सुरंगें, आदि) में कमजोर | मध्यम-उच्च (जटिल पैरामीटर और डिज़ाइन) |
| LeGO-LOAM | ग्राउंड-पॉइंट पृथक्करण + LOAM-शैली दो-स्तरीय अनुकूलन | जमीनी वाहनों के लिए उच्च सटीकता; हवाई प्लेटफार्मों के लिए मान्यताएँ विफल हो जाती हैं | मध्यम (LOAM से हल्का) | समतल जमीन की उपस्थिति पर अत्यधिक निर्भर | मध्यम |
| A-LOAM | सेरेस सॉल्वर का उपयोग करके LOAM का सरलीकृत पुन: कार्यान्वयन | लगभग LOAM के समतुल्य (कार्यान्वयन के अनुसार भिन्न होता है) | मध्यम | विरासत में प्राप्त LOAM की वही कमज़ोरियाँ | निम्न-मध्यम (सीखने के लिए संदर्भ में आसान) |
| कार्टोग्राफर | प्रति-उपमानचित्र स्कैन मिलान + ब्रांच-एंड-बाउंड लूप क्लोज़र | इनडोर (2D) में उच्च सटीकता; वैश्विक स्थिरता में मज़बूत | मध्यम-उच्च (उपमानचित्र प्रबंधन और ब्रांच-एंड-बाउंड खोज लागत) | लूप-समृद्ध इनडोर वातावरण में मज़बूत | मध्यम (ROS इकोसिस्टम में आसानी से अपनाया जा सकता है) |
| LIO-SAM | IMU प्रीइंटीग्रेशन + LiDAR ओडोमेट्री + GPS + लूप क्लोज़र का फैक्टर-ग्राफ ऑप्टिमाइज़ेशन | IMU फ़्यूज़न के साथ उच्च सटीकता; GPS के साथ वैश्विक स्थिरता और बेहतर होती है | उच्च (फैक्टर-ग्राफ ऑप्टिमाइज़ेशन लागत) | IMU ज्यामितीय विकृति को दूर करने में मदद करता है | मध्यम-उच्च (विशिष्ट सेंसर मान्यताएँ, जैसे 9-अक्ष IMU) |
| FAST-LIO2 | पुनरावृत्त कलमन फ़िल्टर + iKD-ट्री के माध्यम से प्रत्यक्ष पंजीकरण | उच्च आवृत्ति पर उच्च सटीकता (विशेष रूप से सॉलिड-स्टेट LiDAR पर स्पष्ट) | निम्न-मध्यम (प्रत्यक्ष विधि फ़ीचर-एक्सट्रैक्शन लागत से बचती है) | IMU पर निर्भर अपरिमेयता; अत्यंत निम्न-ज्यामितीय परिस्थितियों में कमज़ोर | मध्यम (कार्यान्वयन सार्वजनिक है, लेकिन आंतरिक ट्यूनिंग के लिए विशेषज्ञता की आवश्यकता है) |
कुल मिलाकर, ICP और NDT को "बुनियादी पंजीकरण एल्गोरिदम", LOAM परिवार (LOAM/LeGO-LOAM/A-LOAM) को "फीचर डिज़ाइन के माध्यम से दक्षता में वृद्धि", कार्टोग्राफर को "कुशल वैश्विक स्थिरता और लूप क्लोजर", और LIO-SAM/FAST-LIO2 को "सख्त IMU युग्मन के माध्यम से मजबूती में वृद्धि" के रूप में देखना सहायक होता है — प्रत्येक पूर्व में निर्मित सुधारों का एक विशिष्ट अक्ष है।
11. LiDAR-SLAM की कमियाँ
चूंकि LiDAR दूरी मापने के लिए सक्रिय रूप से लेजर प्रकाश उत्सर्जित करता है, इसलिए यह अंधेरे और बैकलाइटिंग में अच्छा प्रदर्शन करता है — वे वातावरण जहां Visual-SLAM को कठिनाई होती है। लेकिन LiDAR-SLAM की अपनी कुछ कमियाँ भी हैं।
-
ज्यामितीय अपरिमेयता: ऐसे वातावरण में जहां बिंदु-क्लाउड का आकार किसी विशेष दिशा में मुश्किल से बदलता है — एक लंबी सुरंग, या फिर किसी चौड़े, समतल पार्किंग स्थल पर — स्कैन मिलान उस दिशा में स्थानांतरण या घूर्णन को सटीक रूप से निर्धारित नहीं कर सकता। ऐसा इसलिए होता है क्योंकि ICP/NDT अनुकूलन एक "समतल घाटी" में पहुँच जाता है जहाँ उस दिशा में किसी भी मान के लिए त्रुटि लगभग अपरिवर्तित रहती है; इसका मूल कारण वही है जो Visual-SLAM की बिना किसी विशेषता वाली दीवारों के विरुद्ध कमजोरी का है।
-
खराब मौसम: बारिश, बर्फ, कोहरा और धूल लेजर प्रकाश को बिखेरते और अवशोषित करते हैं, जिससे परावर्तन कम हो जाते हैं जो अन्यथा वापस लौटते, या शोर बिंदु उत्पन्न होते हैं (ऐसे नकली परावर्तन जो उन स्थानों पर दिखाई देते हैं जहाँ वास्तव में कुछ भी मौजूद नहीं होता)।
-
दर्पण और पारदर्शी वस्तुएँ: कांच और दर्पण लेजर प्रकाश को विशिष्ट रूप से परावर्तित कर सकते हैं, जिससे वास्तविक वस्तु की स्थिति (दर्पण-प्रतिबिंब स्थिति) के अलावा किसी अन्य स्थान पर नकली बिंदु उत्पन्न होते हैं।
गतिशील वस्तुएँ**: पंजीकरण के दौरान गतिशील वस्तुओं — पैदल यात्रियों, वाहनों — पर बिंदुओं का उपयोग इस तरह करना जैसे कि वे एक स्थिर वातावरण का हिस्सा हों, सेंसर की अपनी गति के अनुमान में त्रुटि उत्पन्न करता है। गतिशील वस्तुओं का पता लगाना और उन्हें बाहर करना, या उन्हें स्पष्ट रूप से मॉडल करना आवश्यक हो जाता है।
- पॉइंट घनत्व बनाम गणना लागत का संतुलन: उच्च रिज़ॉल्यूशन और उच्च आवृत्ति वाले पॉइंट क्लाउड अधिक सटीक पंजीकरण प्रदान करते हैं, लेकिन प्रति फ्रेम जितने अधिक पॉइंट होंगे, स्कैन मिलान की गणना लागत उतनी ही अधिक होगी। सीमित कंप्यूटिंग क्षमता वाले एम्बेडेड सिस्टम या ड्रोन में, घनत्व और गति के बीच यह संतुलन एक प्रमुख डिज़ाइन बाधा बन जाता है।
हार्डवेयर लागत: उच्च रिज़ॉल्यूशन और लंबी दूरी तक स्कैन करने वाले स्पिनिंग लिडार कैमरे की तुलना में काफी महंगे होते हैं, और लागत अक्सर इसके उपयोग में एक बड़ी बाधा होती है।
इनमें से कई कमियां कैमरे की कमियों से अलग दिशा में काम करती हैं, जिससे कैमरा (विज़ुअल-एसएलएएम) और लिडार (लिडार-एसएलएएम) का संयोजन - सेंसर फ़्यूज़न (देखें "सेंसर फ़्यूज़न प्राइमर") - किसी भी सेंसर की सीमाओं की भरपाई करने का एक शक्तिशाली तरीका बन जाता है।
12. व्यवहार में चयन
लिडार-एसएलएएम में से कैसे चुनें विधियाँ मुख्यतः इस बात पर निर्भर करती हैं कि कौन से सेंसर लगाए जा सकते हैं, उपलब्ध कंप्यूटिंग क्षमता, आवश्यक सटीकता और वातावरण की ज्यामितीय प्रकृति कैसी है।
-
इनडोर सर्विस रोबोट और रोबोट वैक्यूम क्लीनर: कम लागत वाला 2D LiDAR एक मजबूत और स्थायी विकल्प बना हुआ है, और कार्टोग्राफर जैसे मजबूत 2D SLAM कार्यान्वयन व्यापक रूप से उपयोग किए जाते हैं। दीवारों और फर्नीचर जैसी संरचनाओं से भरपूर इनडोर स्थानों में ज्यामितीय विकृति शायद ही कभी देखने को मिलती है, जिससे वे LiDAR-SLAM के लिए अनुकूल वातावरण बन जाते हैं।
-
स्वचालित कारें: उच्च-रिज़ॉल्यूशन 3D LiDAR को GPS, IMU और कैमरे के साथ मल्टी-सेंसर फ्यूजन के साथ संयोजित करना आधारभूत धारणा है। सुरंगों और ओवरपास जैसे ज्यामितीय रूप से विकृत भागों से निपटने के लिए, LIO-SAM/FAST-LIO2 जैसे IMU-युग्मित विन्यास महत्वपूर्ण भूमिका निभाते हैं।
-
ड्रोन: वजन और बिजली की सख्त सीमाओं को देखते हुए, सॉलिड-स्टेट LiDAR (जैसे, Livox) को FAST-LIO2 जैसी कंप्यूटिंग-कुशल प्रत्यक्ष विधि के साथ संयोजित करना उपयुक्त है। आमतौर पर प्राथमिकता दी जाती है।
गोदाम और कारखाने के AGV/AMR*: नियमित, गलियारे जैसी संरचना वाले वातावरण आम हैं, जिससे 2D LiDAR-आधारित स्कैन-टू-मैप दृष्टिकोण (जैसे, कार्टोग्राफर) एक व्यावहारिक विकल्प बन जाते हैं। ऐसे वातावरण में जहां शेल्फ लेआउट बार-बार बदलते हैं, मानचित्र अपडेट की आवृत्ति भी चयन में एक महत्वपूर्ण कारक होती है।
विकृत वातावरण - सुरंगें, भूमिगत स्थान, लंबे सीधे गलियारे*: अकेले LiDAR अस्थिर पंजीकरण की ओर प्रवृत्त होता है, इसलिए टाइट IMU कपलिंग (LIO-SAM/FAST-LIO2) या व्हील ओडोमेट्री जैसे स्वतंत्र स्रोत के साथ संयोजन व्यावहारिक रूप से आवश्यक हो जाता है।
इनडोर बनाम आउटडोर*: इनडोर स्थान प्रचुर मात्रा में ज्यामितीय संकेतों के साथ संरचना-समृद्ध होते हैं, जो LiDAR-SLAM के अनुकूल होते हैं, जबकि आउटडोर स्थानों में खुले क्षेत्रों और खराब मौसम में विकृति की चुनौती होती है, जिससे IMU/GNSS संलयन अधिक महत्वपूर्ण हो जाता है।
एक व्यावहारिक नियम के रूप में: सीमित कंप्यूटिंग और उच्च आवृत्ति आउटपुट, वैश्विक स्थिरता के लिए जीपीएस को शामिल करने वाला एलआईओ-एसएएम, और 2डी वातावरण में उत्कृष्ट प्रदर्शन और आरओएस इकोसिस्टम के साथ घनिष्ठ एकीकरण के लिए कार्टोग्राफर। आज के समय में, बिना आईएमयू (आईसीपी/एनडीटी/एलओएएम स्टैंडअलोन) के विन्यास का उपयोग लगभग अव्यावहारिक हो गया है, क्योंकि विकृत वातावरणों के प्रति लचीलेपन की मांग बढ़ गई है, और अधिकांश परिचालन प्रणालियाँ अब एक आधारभूत धारणा के रूप में घनिष्ठ आईएमयू युग्मन को ध्यान में रखकर डिज़ाइन की जाती हैं।
13. संदर्भ
- बेसल और मैके, “3-डी आकृतियों के पंजीकरण की एक विधि” (आईईईई टीपीएएमआई, 1992)
- झांग और सिंह, “एलओएएम: लिडार ओडोमेट्री और रियल-टाइम मैपिंग” (आरएसएस, 2014)
- जू एट अल., “फास्ट-एलआईओ2: फास्ट डायरेक्ट लिडार-इनर्टियल ओडोमेट्री” (आईईईई टी-आरओ, 2022)
14. सारांश
लिडार-एसएलएएम लेजर के टाइम ऑफ फ्लाइट से प्राप्त मीट्रिक-स्केल दूरी की जानकारी (पॉइंट क्लाउड) लेता है, आईसीपी (निकटतम बिंदुओं का पुनरावर्ती पंजीकरण) या एनडीटी (प्रति-वोक्सेल गाऊसी वितरण के लिए फिटिंग) के साथ स्कैन मिलान करता है, और डेटा एकत्र करता है। स्कैन-टू-स्कैन और स्कैन-टू-मैप को मिलाकर LiDAR ओडोमेट्री के माध्यम से प्रक्षेप पथ का निर्धारण किया जाता है, और लूप क्लोज़र और पोज़ ग्राफ़ ऑप्टिमाइज़ेशन के माध्यम से संचित त्रुटि को लगातार ठीक किया जाता है — ये सभी मिलकर एक साथ स्व-स्थानीयकरण और मानचित्रण प्राप्त करते हैं। लैंडमार्क एल्गोरिदम की वंशावली — LOAM परिवार (फीचर एक्सट्रैक्शन के माध्यम से दक्षता), कार्टोग्राफर (कुशल वैश्विक स्थिरता), और LIO-SAM/FAST-LIO2 (टाइट IMU कपलिंग के माध्यम से मजबूती) — प्रत्येक एक विशिष्ट चुनौती के समाधान के रूप में विकसित हुई है, और ज्यामितीय रूप से विकृत वातावरण से निपटने के एकल बिंदु पर, अधिकांश परिचालन प्रणालियाँ टाइट IMU कपलिंग को आधार मानकर निर्मित डिज़ाइनों पर अभिसरित हुई हैं।
क्या सफल रेंजिंग विशिष्ट रूप से LiDAR पोज़ निर्धारित करती है?
प्लेन और लंबे गलियारे कुछ गति दिशाओं को कमजोर रूप से बाधित कर सकते हैं।
रेंजिंग सफलता और पंजीकरण अवलोकन क्षमता अलग-अलग हैं।
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।