Contents — find the section you need
रोटरी एनकोडर एक ऐसा सेंसर है जो घूर्णनशील शाफ्ट के कोण या घूर्णी गति को विद्युत सिग्नल में परिवर्तित करता है। इसका उपयोग मोटर की घूर्णन दर मापने और पहिए की ओडोमेट्री (पहिये के घूर्णन से तय की गई दूरी और स्थिति का अनुमान लगाना) के लिए किया जाता है। इसका मूल सिद्धांत मोटे तौर पर दो भागों में विभाजित है: ऑप्टिकल, जो प्रकाश के साथ पारदर्शी और अपारदर्शी खंडों के बीच बारी-बारी से बदलती डिस्क को पढ़ता है, और चुंबकीय, जो हॉल-इफेक्ट तत्व का उपयोग करके चुंबक द्वारा उत्पन्न चुंबकीय क्षेत्र की दिशा को पढ़ता है। ये आज रोटरी एनकोडरों में उपयोग होने वाली दो प्रमुख धाराएँ हैं।
सिद्धांत: घूर्णन को विद्युत स्पंदों में परिवर्तित करना
अधिकांश इंक्रीमेंटल एनकोडर 90 डिग्री के अंतर पर दो सिग्नल, फेज A और फेज B, आउटपुट करते हैं। एक अकेला सिग्नल घूर्णन (स्पंदों) की गणना कर सकता है लेकिन दिशा निर्धारित नहीं कर सकता; फेज में अंतर वाले दो सिग्नलों के साथ, यह निर्धारित किया जा सकता है कि कौन सा फेज आगे है। इस प्रणाली को क्वाड्रैचर सिग्नल कहा जाता है।
 क्वाड्रैचर डिकोडर सर्किट
चित्र: QuadratureDecoder (लैम्बट्रॉन, CC BY-SA 4.0), विकिमीडिया कॉमन्स.

प्रति क्रांति पल्स की संख्या (PPR, या CPR यानी प्रति क्रांति चक्र) एनकोडर के आंतरिक रिज़ॉल्यूशन को निर्धारित करती है, लेकिन जहां "1x डिकोडिंग" केवल फेज A के बढ़ते किनारे की गिनती करती है, वहीं "4x डिकोडिंग" चारों किनारों की गिनती करती है — फेज A के बढ़ते और घटते किनारे, साथ ही फेज B के बढ़ते और घटते किनारे — जिससे प्रभावी रिज़ॉल्यूशन 4 गुना बढ़ जाता है। एक ही भौतिक डिस्क पर। प्रति परिक्रमण प्राप्त प्रभावी गणना, N_{count}, को इस प्रकार लिखा जा सकता है:
यहाँ k_{quad} गुणन कारक (1, 2, या 4) है। इस प्रभावी गणना और पहिये (या गियर) के व्यास D से, प्रति परिक्रमण तय की गई दूरी d प्राप्त की जा सकती है।
अधिकांश चुंबकीय एनकोडर इस पल्स-गणना योजना से भिन्न सिद्धांत के माध्यम से कोण निर्धारित करते हैं। जब शाफ्ट पर लगे 2-ध्रुवीय चुंबक के चुंबकीय क्षेत्र को 90 डिग्री के अंतर पर स्थित दो हॉल-इफेक्ट तत्वों द्वारा महसूस किया जाता है, तो परिणाम एक साइन-वेव और एक कोसाइन-वेव सिग्नल, V_{\sin} \propto \sin\phi और V_{\cos} \propto \cos\phi होता है, जो घूर्णन कोण \phi के फलन के रूप में होता है। इन दोनों संकेतों का आर्कटेंजेंट लेने से कोण सीधे और निरंतर रूप से प्राप्त होता है, पल्स गिनने की आवश्यकता नहीं होती।
यह प्रणाली आंतरिक A/D रूपांतरण और डिजिटल सिग्नल प्रोसेसिंग (उदाहरण के लिए, CORDIC एल्गोरिदम के माध्यम से आर्कटेंजेंट गणना) से गुजरती है, जिसके बाद SPI या PWM जैसे डिजिटल आउटपुट प्राप्त होते हैं। यहां पल्स छूटने की अवधारणा ही नहीं है, लेकिन इसके बदले में चुंबकीय क्षेत्र में अंतर्निहित अरैखिकता और चुंबक की माउंटिंग में विलक्षणता (केंद्र ऑफसेट) त्रुटि के स्रोत बन जाते हैं।
एक अन्य महत्वपूर्ण अंतर वृद्धिशील और निरपेक्ष प्रकारों के बीच है। एक वृद्धिशील एनकोडर केवल सापेक्ष परिवर्तन आउटपुट करता है, पावर ऑन होने के तुरंत बाद की स्थिति को "मूल बिंदु" मानता है, जबकि एक निरपेक्ष एनकोडर पावर बहाल होते ही शाफ्ट के निरपेक्ष कोण को पुनः प्राप्त कर सकता है, यहां तक कि बंद होने के बाद भी। निरपेक्ष एनकोडर कार्यान्वयन में अक्सर ग्रे कोड (परावर्तित बाइनरी कोड) का उपयोग किया जाता है, जिसे इस प्रकार डिज़ाइन किया जाता है कि आसन्न मान हमेशा ठीक एक बिट से भिन्न हों। सामान्य बाइनरी में, उदाहरण के लिए, 3 (011) से 4 (100) में परिवर्तन के लिए तीन बिट्स को एक साथ बदलना पड़ता है, और पढ़ने के समय में थोड़ी सी भी गड़बड़ी से पूरी तरह से अलग मान (जैसे 111 या 000) पढ़ने का जोखिम रहता है। चूंकि ग्रे कोड एक बार में केवल एक बिट बदलता है, इसलिए इस तरह की गलत रीडिंग सिद्धांत रूप में संभव नहीं है, और इसका व्यापक रूप से उन एब्सोल्यूट एनकोडर्स के लिए एन्कोडिंग योजना के रूप में उपयोग किया जाता है जो कई ऑप्टिकल या चुंबकीय ट्रैक से सीधे एब्सोल्यूट कोण पढ़ते हैं।
ऑप्टिकल बनाम चुंबकीय: परिशुद्धता और मजबूती के बीच संतुलन
ऑप्टिकल एनकोडर्स एक कांच या प्लास्टिक की डिस्क को घुमाते हैं, जिस पर पारदर्शी और अपारदर्शी खंडों का पैटर्न होता है, एक प्रकाश स्रोत (आमतौर पर एक एलईडी) और एक फोटोडायोड के बीच, प्रकाश के संचरण या अवरोधन को विद्युत संकेत में परिवर्तित करते हैं। ट्रैक को बारीक रूप से विभाजित करके और कई सेंसरों को मिलाकर, वर्तमान उत्पाद उच्चतम स्तर का रिज़ॉल्यूशन और परिशुद्धता प्राप्त कर सकते हैं। इसमें एक समस्या यह है कि धूल, नमी और तेल प्रकाश पथ को भौतिक रूप से अवरुद्ध कर देते हैं, और सटीक संरेखण की आवश्यकता होती है, जो कठोर वातावरण में मजबूती के लिए एक चुनौती पेश करते हैं।
रेनिशॉ रेसोल्यूट जैसे अति-उच्च परिशुद्धता वाले उत्पाद इस उपविभाजन को और भी आगे ले जाते हैं, रैखिक रूप से 1nm का रिज़ॉल्यूशन प्राप्त करते हैं और उपविभाजन त्रुटि (एसडीई - विद्युत रूप से ऑप्टिकल व्यतिकरण फ्रिंजों के अंतर्विभाजन से उत्पन्न त्रुटि) को ±40nm के भीतर रखते हैं। इसके बदले में, प्रकाश पथ पर थोड़ी सी भी गंदगी, संघनन या तेल की परत संचारित प्रकाश की तीव्रता को बदल देती है, जिससे सीधे तौर पर पढ़ने में त्रुटियां या पल्स का छूटना होता है - जिसके कारण सीलबंद आवरण और आवधिक सफाई संचालन के लिए व्यावहारिक आवश्यकताएं बन जाती हैं।
चुंबकीय एनकोडर शाफ्ट पर लगे एक छोटे स्थायी चुंबक द्वारा उत्पन्न चुंबकीय क्षेत्र का पता लगाने के लिए एक अंतर्निर्मित हॉल-इफेक्ट तत्व वाले आईसी का उपयोग करते हैं, और क्षेत्र की दिशा से कोण की गणना करते हैं। चुंबकीय क्षेत्र में अंतर्निहित अरैखिकता के कारण, चुंबकीय एनकोडर को ऐतिहासिक रूप से ऑप्टिकल एनकोडर की तुलना में कम रिज़ॉल्यूशन और स्थितिगत सटीकता प्राप्त करने में सक्षम माना जाता रहा है - हालांकि नीचे चर्चा किए गए AS5048A जैसे उत्पादों ने 14 बिट्स (16,384 डिवीजनों) का व्यावहारिक रिज़ॉल्यूशन हासिल कर लिया है। इनकी सबसे बड़ी ताकत मजबूती है: प्रकाश पथ की आवश्यकता न होने के कारण, ये नम, धूल भरे या कंपन-प्रधान वातावरण में, या यहां तक कि तरल के संपर्क में आने वाले वातावरण में भी काम कर सकते हैं। एलईडी प्रकाश स्रोत जैसे किसी अतिरिक्त प्रेरक तत्व की आवश्यकता न होने के कारण, बिजली की खपत और पुर्जों की संख्या में भी ये कम खर्च करते हैं। दूसरी ओर, "उत्केंद्रता" - यानी चुंबक की माउंटिंग स्थिति का घूर्णन केंद्र से थोड़ा हटकर होना - कोणीय त्रुटि में निम्न-क्रम हार्मोनिक घटक के रूप में दिखाई देता है, और चुंबकीय उत्पाद जितना अधिक सटीक होना चाहता है, इस उत्केंद्रता त्रुटि के लिए सॉफ़्टवेयर-आधारित क्षतिपूर्ति एल्गोरिदम (उदाहरण के लिए, फेज-लॉक्ड लूप के माध्यम से हार्मोनिक डीकपलिंग) को लागू करना उतना ही महत्वपूर्ण हो जाता है। 2026 में ही एक चीनी अकादमिक पत्रिका में विलक्षणता-क्षतिपूर्ति एल्गोरिदम में सुधार से संबंधित शोध प्रकाशित हुआ था, जो इस बात को रेखांकित करता है कि चुंबकीय एनकोडर की सटीकता में सुधार एक सक्रिय अनुसंधान क्षेत्र बना हुआ है।
प्रमुख उत्पाद विनिर्देश तुलना
| उत्पाद | प्रकार | रिज़ॉल्यूशन | आउटपुट | वोल्टेज | नोट्स |
|---|---|---|---|---|---|
| ब्रॉडकॉम HEDS-9040 | ऑप्टिकल, इंक्रीमेंटल | 1000–2000 CPR (3-चैनल, इंडेक्स के साथ) | क्वाड्रैचर + इंडेक्स | 5V | 30,000rpm तक, -40 से 100°C; DC मोटर अनुप्रयोगों में व्यापक रूप से सिद्ध |
| यूएस डिजिटल E4T | ऑप्टिकल, इंक्रीमेंटल (कॉम्पैक्ट) | 4096 CPR तक (क्वाड्रैचर से पहले) | क्वाड्रैचर + इंडेक्स, सिंगल-एंडेड या डिफरेंशियल | — | कॉम्पैक्ट डिज़ाइन NEMA साइज़ 8 जितने छोटे मोटर्स के लिए उपयुक्त है |
रेनिशॉ रेज़ोल्यूट | ऑप्टिकल, एब्सोल्यूट (अल्ट्रा-प्रेसिजन) | 1nm (लीनियर), कुल स्थापित सटीकता ±1 आर्क-सेकंड (रोटरी) | सीरियल (एब्सोल्यूट मान, स्टार्ट-अप पर स्थिति तुरंत प्राप्त) | 36,000rpm तक, SDE (सब-डिविजनल एरर) ±40nm |
AMS OSRAM AS5048A | मैग्नेटिक, एब्सोल्यूट | 14-बिट (16,384 डिवीज़न, 0.0219°/LSB) | SPI/PWM | 3.3–5V | संपर्क रहित (ऑन-एक्सिस पर 2-पोल चुंबक), लीनियराइजेशन के बाद सटीकता 0.05° |
CUI (सेम स्काई) AMT102-V | मैग्नेटिक, इंक्रीमेंटल | 48–2048 पीपीआर (डीआईपी-स्विच द्वारा चयन योग्य, 4x क्वाड्रैचर के साथ 8192 काउंट/रिव तक) | क्वाड्रैचर + इंडेक्स | 5V | 288 शाफ्ट/माउंट कॉन्फ़िगरेशन को सपोर्ट करने वाला मॉड्यूलर किट |
तीनों ऑप्टिकल उत्पादों की तुलना करने से पता चलता है कि अनुप्रयोग के आधार पर "ऑप्टिकल" की भूमिका कितनी भिन्न हो सकती है। ब्रॉडकॉम HEDS-9040 एक सामान्य प्रयोजन वाला पार्ट है जिसका डीसी मोटर फीडबैक में लंबा अनुभव है, जबकि यूएस डिजिटल E4T एक कॉम्पैक्ट, हल्के डिज़ाइन पर आधारित है जो NEMA साइज 8 मोटर पर भी माउंट हो सकता है। रेनिशॉ RESOLUTE एक अति-सटीक उपयोग (उदाहरण के लिए, मशीन-टूल पोजिशनिंग) के लिए उपयुक्त है जो इन दोनों से कहीं अधिक उन्नत है। दो चुंबकीय उत्पाद, AS5048A और AMT102-V, अलग-अलग आउटपुट योजनाओं को अपनाते हैं — क्रमशः निरपेक्ष और वृद्धिशील — दोनों में संपर्क रहित ऑन-एक्सिस माउंटिंग की सुविधा समान है, लेकिन इस बात पर भिन्नता है कि निरपेक्ष स्थिति की आवश्यकता है या सापेक्ष घूर्णन मात्रा पर्याप्त है।
केवल रिज़ॉल्यूशन के अंकों की संख्या को देखें तो, AS5048A के 14 बिट्स (16,384 डिवीजन) HEDS-9040 के 2000 CPR (4x क्वाड्रैचर के साथ 8000 काउंट के बराबर) से बेहतर प्रतीत होते हैं, लेकिन दोनों अलग-अलग मापन सिद्धांतों पर आधारित हैं और इनकी सीधी तुलना नहीं की जा सकती। HEDS-9040 एक असतत माप है जिसका रिज़ॉल्यूशन भौतिक पल्स गणना द्वारा निर्धारित होता है, जबकि AS5048A A/D रूपांतरण के माध्यम से एक सतत चुंबकीय क्षेत्र दिशा को डिजिटाइज़ करता है, इसलिए इसकी प्रभावी कोणीय सटीकता आंतरिक शोर, चुंबक की गुणवत्ता और माउंटिंग परिशुद्धता पर भी निर्भर करती है। यही कारण है कि डेटाशीट में दिया गया "रैखिकीकरण के बाद सटीकता 0.05°" का आंकड़ा वास्तविक रिज़ॉल्यूशन (0.0219°/LSB) से कम निकलता है — कैटलॉग रिज़ॉल्यूशन और व्यवहार में प्राप्त कोणीय सटीकता को दो अलग-अलग चीज़ें माना जाना चाहिए।
इतिहास: पाइप ऑर्गन की ध्वनियों को पुन: उत्पन्न करने से जन्मी तकनीक
बाल्डविन: एक ऑर्गन निर्माता ने ऑप्टिकल एन्कोडिंग की शुरुआत की — ऑप्टिकल एनकोडर की उत्पत्ति 19वीं शताब्दी में ओहियो के सिनसिनाटी में स्थापित पियानो और ऑर्गन निर्माता बाल्डविन से हुई। द्वितीय विश्व युद्ध के बाद, बाल्डविन ने कीबोर्ड वाद्ययंत्रों में इलेक्ट्रॉनिक्स लाने का प्रयास किया और चर्च के पाइप ऑर्गन की ध्वनियों को इलेक्ट्रॉनिक रूप से पुन: उत्पन्न करने वाली ऑप्टिकल एन्कोडिंग तकनीक विकसित करने के लिए कांच की डिस्क पर पारदर्शी और अपारदर्शी पैटर्न उकेरे। इस तकनीक ने अमेरिकी सेना के सिग्नल कोर का ध्यान आकर्षित किया, जिसने 1951 में रडार एंटीना ट्रैकिंग के लिए इस ऑप्टिकल डिस्क तकनीक का उपयोग करने के लिए बाल्डविन के साथ अनुबंध किया। कंपनी ने 1955 में अपना पहला प्रायोगिक ऑप्टिकल एनकोडर पूरा किया, 1962 में अंतरिक्ष उपयोग के लिए 18-बिट एनकोडर तैनात किया, और 1963 तक एलईडी प्रकाश स्रोत वाला पहला ऑप्टिकल एनकोडर अंतरिक्ष में भेजा। एक उपकरण निर्माता द्वारा आविष्कार की गई यह तकनीक अपने मूल से पूरी तरह असंबंधित क्षेत्रों - सैन्य और अंतरिक्ष प्रौद्योगिकी - में फलीभूत हुई। लगभग उसी समय, जर्मनी की हीडेनहेन कंपनी ने 1950 में कांच पर सटीक क्रोमियम संरचनाएं बनाने के लिए अपनी "डायडुर" प्रक्रिया स्वतंत्र रूप से विकसित की, 1952 तक मशीन टूल्स के लिए ऑप्टिकल लंबाई-मापने वाले उपकरण बनाए, और 1961 में अपना पहला फोटोइलेक्ट्रिक इंक्रीमेंटल रोटरी एनकोडर पूरा किया - जिसका अर्थ है कि ऑप्टिकल एनकोडर का व्यावहारिक विकास अमेरिका और जर्मनी दोनों में समानांतर रूप से हुआ।
यूएस डिजिटल की स्थापना, जिसका उत्पाद ऊपर दी गई तुलना तालिका में दिखाया गया है, स्वयं इस उद्योग में आम "मैं फंस गया था, इसलिए मैंने इसे स्वयं बनाया" की उत्पत्ति की कहानी का एक और उदाहरण है। 1980 में, डेविड मैडोर नामक एक इंजीनियर, जो एक मेडिकल अल्ट्रासाउंड उपकरण कंपनी में काम कर रहे थे, एक समस्या से जूझ रहे थे: उनकी कंपनी के उत्पाद के लिए आवश्यक ऑप्टिकल एनकोडर उस समय बाजार में बहुत महंगे थे, उनकी डिलीवरी में लंबा समय लगता था, और वे उनकी इच्छित विशिष्टताओं के साथ उपलब्ध नहीं थे। इसलिए मैडोर ने इस कमी को पूरा करने के लिए अपना पहला एनकोडर स्वयं बनाया - और यहीं से यूएस डिजिटल की उत्पत्ति हुई। यह सचमुच में 'आवश्यकता ही आविष्कार की जननी है' का उदाहरण है, और बाल्डविन और हेडेनहेन के सिद्धांतों का अनुसरण करते हुए, यह इस क्षेत्र में दोहराए जाने वाले एक पैटर्न को दर्शाता है: आवश्यकता से प्रेरित एक इंजीनियर स्वयं एक नया आपूर्तिकर्ता बन जाता है।
फ्रैंक ग्रे: त्रुटि सुधार के लिए आविष्कृत एक कोड एनकोडर मानक बन जाता है - फ्रैंक ग्रे, जिनके नाम पर ग्रे कोड का आविष्कार किया गया था, बेल लैब्स में एक शोधकर्ता थे। उन्होंने 1947 में इस योजना के लिए पेटेंट दाखिल किया, जिसे 1953 में मंजूरी मिली। इसका उद्देश्य पल्स कोड मॉड्यूलेशन (PCM) के माध्यम से एनालॉग संकेतों के डिजिटलीकरण की प्रक्रिया में होने वाली त्रुटियों (आसन्न मान को गलत पढ़ने) को कम करना था। मूल रूप से इसे संचार प्रौद्योगिकी में त्रुटि सुधार के लिए तैयार किया गया था, लेकिन यह विशेषता - "आसन्न मानों में केवल एक बिट का अंतर होता है" - एक साथ कई ट्रैक पढ़ने वाले एब्सोल्यूट एनकोडर के लिए एक आदर्श एन्कोडिंग योजना साबित हुई, और वर्षों बाद इस तकनीक को रोटरी-एनकोडर क्षेत्र में भी उपयोग में लाया गया। यह एक उत्कृष्ट उदाहरण है कि कैसे एक उद्देश्य के लिए आविष्कार किया गया कोड, दशकों बाद, एक पूरी तरह से अलग क्षेत्र में मानक तकनीक बन जाता है।
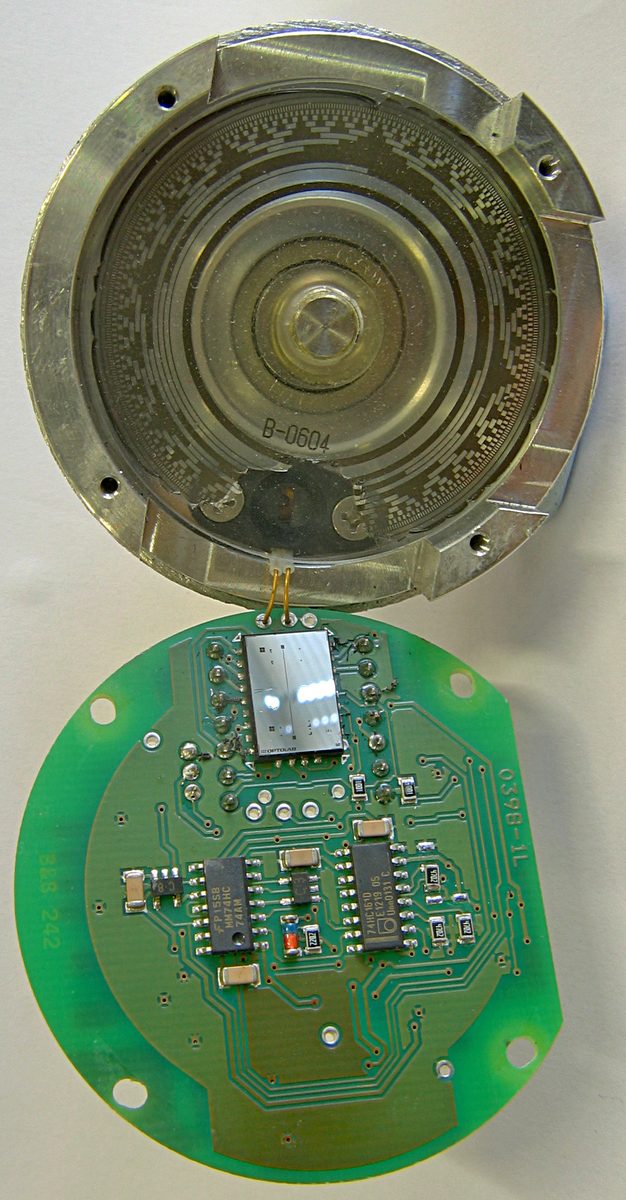 13-ट्रैक ग्रे कोड एब्सोल्यूट एनकोडर
छवि: Gray कोड रोटरी एनकोडर 13-ट्रैक खुला हुआ (Mike1024, सार्वजनिक डोमेन), विकिमीडिया कॉमन्स। ऊपर का भाग हाउसिंग, इंटरप्टर डिस्क और प्रकाश स्रोत दिखाता है; नीचे का भाग रिफ्लेक्टिव सेंसिंग एलिमेंट ("OPTOLAB" चिह्नित) और सपोर्ट सर्किटरी दिखाता है। रिपोर्ट के अनुसार, पानी घुसने के कारण ग्रे कोड ट्रैक उखड़ जाने के बाद इस विशेष एनकोडर को मशीन से हटा दिया गया था।

जैसा कि चित्र में दिखाया गया है, एक साथ पढ़ने के लिए कई ट्रैकों को संकेंद्रित रूप से व्यवस्थित करने से ग्रे-कोड एब्सोल्यूट एनकोडर पानी घुसने के प्रति कुछ हद तक संवेदनशील हो जाते हैं। प्रत्येक ट्रैक एक बिट वहन करता है, इसलिए अधिक ट्रैक जोड़ने से रिज़ॉल्यूशन (बिट संख्या) बढ़ जाती है - लेकिन ट्रैक संख्या के साथ-साथ पुर्जों की संख्या और विफलता बिंदु भी बढ़ जाते हैं, और यह तस्वीर सटीकता बनाम मजबूती के इस संतुलन को दर्शाती है।
क्वाड्रैचर डिकोडिंग और सत्यापन
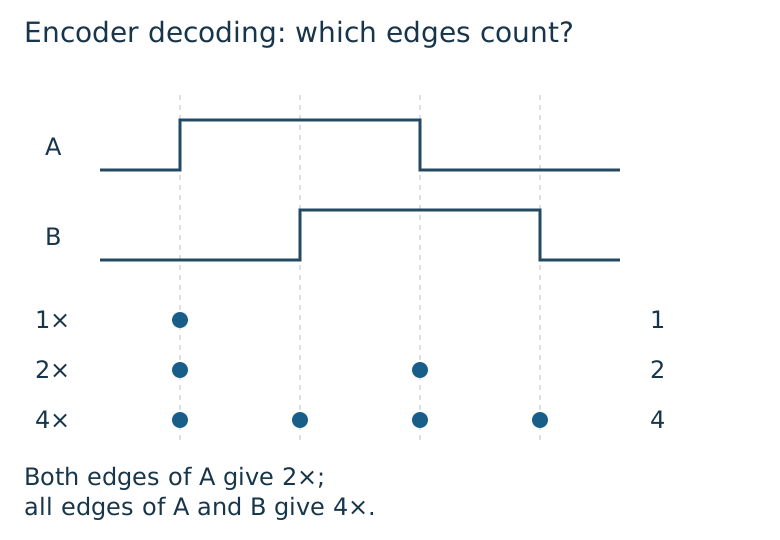
दिशा चैनल A और B के बीच चरण संबंध का अनुसरण करती है। 1× डिकोडिंग A के एक किनारे को गिनता है; 2× A के दोनों किनारों को गिनता है; 4×, A और B दोनों के सभी किनारों की गणना करता है। केवल A में परिवर्तन होने पर एक इंटरप्ट, B की दिशा निर्धारित करने के लिए रीडिंग लेने पर भी 2× डिकोडिंग प्रदान करता है।
ज्ञात संख्या में चक्कर लगाएं और गणना की तुलना PPR/CPR की डेटाशीट परिभाषा और चयनित डिकोडिंग मोड से करें। गति पर छूटे हुए किनारों, शोर के कारण होने वाले अतिरिक्त ट्रांज़िशन और रिवर्सल के दौरान साइन की अलग-अलग जांच करें। एक समर्पित काउंटर CPU इंटरप्ट लोड को कम करता है, लेकिन सिग्नल-गुणवत्ता सीमा, इनपुट-आवृत्ति सीमा या व्हील स्लिप को दूर नहीं करता है।
व्हील ओडोमेट्री, डाउनस्ट्रीम अनुप्रयोग: त्रुटि कैसे फैलती है?
मान लीजिए d_L और d_R एनकोडर से प्राप्त बाएं और दाएं पहियों की यात्रा दूरी हैं, और L पहियों के बीच की दूरी (ट्रेड की चौड़ाई) है। थोड़े समय अंतराल में घूर्णन कोण \Delta\theta और स्थानांतरण दूरी \Delta s की गणना इस प्रकार की जाती है:
इस \Delta\theta और \Delta s को वर्तमान स्थिति (x, y, \theta) में चरण दर चरण एकीकृत करना व्हील ओडोमेट्री का मूल एल्गोरिदम है। यह समीकरण यह भी दर्शाता है कि ट्रेड की चौड़ाई L जितनी कम होगी, उतनी ही अधिक समान गणना त्रुटि घूर्णन कोण त्रुटि में परिवर्तित हो जाएगी।
लिडार, आईएमयू और व्हील एनकोडर का संयोजन अब आम बात होती जा रही है — शोध की वर्तमान स्थिति
मार्च 2026 में प्रकाशित एक शोध पत्र, "ईकेएफ-आधारित स्टेट एस्टिमेशन के साथ अनमॉडेल्ड डायनेमिक्स के अधीन डिफरेंशियल ड्राइव रोबोट का इंटेलिजेंट कंट्रोल" (अलवाला, हू, दा सिल्वा लीमा, बेसा), ल्यपुनोव-आधारित नॉनलाइनियर कंट्रोल को एडेप्टिव न्यूरल नेटवर्क के साथ मिलाकर एक कंट्रोल फ्रेमवर्क तैयार करता है। इसमें एक ईकेएफ (एक्सटेंडेड कलमन फिल्टर) का उपयोग किया गया है जो कई ओडोमेट्री स्रोतों को एकीकृत करता है: आईएमयू, मोनोक्युलर कैमरा, 2डी लिडार और व्हील एनकोडर। शोध पत्र में मजबूती पर जोर दिया गया है — ड्रिफ्ट, व्हील स्लिप, सेंसर नॉइज़ और सेंसर विफलता जैसी स्थितियों में भी लगातार प्रदर्शन बनाए रखना — और बेसलाइन (फीडबैक लीनियराइजेशन कंट्रोल) की तुलना में लीनियर वेलोसिटी एरर में 53.91% तक का सुधार दर्ज किया गया है। इस शोध क्षेत्र का यह पहलू दर्शाता है कि "एनकोडर के रिज़ॉल्यूशन और शोर प्रतिरोधक क्षमता को बढ़ाना" (हार्डवेयर में सुधार) और "कई सेंसरों में त्रुटियों को दूर करना" (सॉफ्टवेयर में सुधार) परस्पर विरोधी विकल्प नहीं हैं - बल्कि ये एक ही गाड़ी के दो पहिये हैं, जिन्हें एक साथ इस्तेमाल किया जाना चाहिए।
इस शोधपत्र की दिलचस्प बात यह है कि यह ईकेएफ में व्हील एनकोडर को अन्य सेंसरों के बराबर एक सूचना स्रोत के रूप में रखता है, न कि इसे एक बेकार सेंसर के रूप में। यह एक ऐसा डिज़ाइन है जो पहिया फिसलने या विफल होने पर ही एनकोडर का वज़न स्वचालित रूप से कम करता है, जबकि अन्यथा यह व्हील ओडोमेट्री की असली ताकत पर निर्भर करता है - लिडार या कैमरा-आधारित विधियों के लिए आवश्यक महंगे फीचर-मैचिंग के बिना अल्पकालिक सापेक्ष विस्थापन को सटीक रूप से कैप्चर करना, और प्रत्येक सैंपलिंग चक्र पर हल्के कंप्यूटेशन के साथ अपडेट करना।
प्रदर्शन निर्धारित करने वाले पैरामीटर
-
रिज़ॉल्यूशन (PPR/CPR) और गुणन: एक ही भौतिक डिस्क पर 1x से 4x डिकोडिंग पर स्विच करने से प्रभावी गणना रिज़ॉल्यूशन चार गुना बढ़ जाता है। छोटे-छोटे गुणन से अपने आप बेहतर सटीकता सुनिश्चित नहीं होती।
-
पर्यावरणीय सहनशीलता: बाहरी, धूल भरे या कंपन-प्रधान वातावरण में, चुंबकीय एनकोडर, जिसे प्रकाश पथ की आवश्यकता नहीं होती, बेहतर प्रदर्शन करता है। क्लीनरूम या मशीन टूल जैसे नियंत्रित वातावरण में, ऑप्टिकल तकनीक के उच्च रिज़ॉल्यूशन और सटीकता का पूरा लाभ उठाया जा सकता है।
- निरपेक्ष बनाम सापेक्ष: एक इंक्रीमेंटल एनकोडर को हर बार पावर साइकल होने पर अपने मूल बिंदु को पुनः स्थापित करने के लिए होमिंग ऑपरेशन की आवश्यकता होती है, जबकि AS5048A जैसे निरपेक्ष एनकोडर की पावर लॉस से तुरंत रिकवर होने की क्षमता सीधे तौर पर पूरे सिस्टम के स्टार्टअप अनुक्रम की जटिलता को प्रभावित करती है।
- ट्रेड की चौड़ाई और त्रुटि प्रवर्धन: \Delta\theta = (d_R - d_L)/L से पता चलता है कि वाहन के बाएं/दाएं पहियों के बीच की दूरी जितनी कम होगी, उसी एनकोडर की गिनती में होने वाली त्रुटि उतनी ही अधिक बढ़कर टर्निंग-एंगल त्रुटि में बदल जाएगी। छोटे रोबोटों को एनकोडर के रिज़ॉल्यूशन और विश्वसनीयता पर अपेक्षाकृत अधिक सख्त मांगों का सामना करना पड़ता है।
- एकल-सेंसर सटीकता बनाम बहु-सेंसर संलयन: जैसा कि 2026 के EKF शोध से पता चलता है, हार्डवेयर के माध्यम से एनकोडर की सटीकता को बढ़ाना और इसे IMU/LiDAR/आदि के साथ एकीकृत करना सॉफ़्टवेयर के माध्यम से त्रुटि निवारण कोई वैकल्पिक विकल्प नहीं है — मज़बूती केवल दोनों के संयोजन से ही प्राप्त होती है।
-
सैंपलिंग आवृत्ति और समय परिशुद्धता: उच्च गति घूर्णन या अचानक गति परिवर्तन वाले अनुप्रयोगों में, छूटे हुए पल्स या इंटरप्ट-टाइमिंग जिटर सीधे गलत गणना में परिणत होते हैं।
-
कैटलॉग रिज़ॉल्यूशन और प्रभावी सटीकता के बीच अंतर: AS5048A के 0.0219°/LSB के रॉ रिज़ॉल्यूशन और इसके पोस्ट-लीनियराइज़ेशन सटीकता केवल 0.05° की तुलना में, डेटाशीट रिज़ॉल्यूशन और किसी सिस्टम द्वारा वास्तव में प्राप्त कोणीय सटीकता दो अलग-अलग चीजें हैं। केवल अंकों की संख्या या रिज़ॉल्यूशन के आधार पर उत्पादों की तुलना करने से व्यवहार में प्राप्त होने वाली सटीकता का अधिक अनुमान लगाने का जोखिम होता है।
- डिकोडर सत्यापन: ज्ञात संख्या में घूर्णन पर गणना की जाँच करें और उत्क्रमण के दौरान चिह्न को सत्यापित करें।
- उत्केंद्रता/संरेखण त्रुटि के प्रति सहनशीलता: चुंबकीय एनकोडर में, चुंबक की माउंटिंग उत्केंद्रता निम्न-क्रम हार्मोनिक कोणीय त्रुटि के रूप में दिखाई देती है; ऑप्टिकल एनकोडर में, डिस्क और प्रकाश स्रोत/फोटोडिटेक्टर के बीच थोड़ा सा भी संरेखण न होने पर भी रीडिंग त्रुटि हो जाती है। दोनों ही प्रणालियों में, अंतिम प्रदर्शन केवल सेंसर की विशिष्टताओं पर ही नहीं, बल्कि माउंटिंग की सटीकता पर भी निर्भर करता है।
- बिजली की खपत और पुर्जों की संख्या: एलईडी प्रकाश स्रोत और फोटोडायोड की आवश्यकता होने के कारण, ऑप्टिकल एनकोडर पुर्जों की संख्या और बिजली की खपत के मामले में चुंबकीय एनकोडर से पीछे रह जाते हैं। बैटरी से चलने वाले छोटे रोबोट के लिए, यह अंतर उत्पाद चयन में निर्णायक कारक हो सकता है।
- लागत और उपलब्धता: रेनिशॉ रेसोल्यूट जैसे अति-सटीक उत्पाद मशीन टूल्स और औद्योगिक रोबोटों के लिए उच्च मूल्य वर्ग में आते हैं, जबकि एएमटी102-वी जैसे कैपेसिटिव उत्पाद - जिसे एक डीआईपी स्विच से 48 और 2048 पीपीआर के बीच स्विच किया जा सकता है - प्रोटोटाइपिंग चरण की लागत और ट्यूनिंग के प्रयास को काफी कम कर देता है। व्यक्तिगत रूप से विकसित रोबोट परियोजनाओं के लिए, उपलब्धता और मूल्य सीमा में यह अंतर हार्डवेयर चयन पर एक वास्तविक व्यावहारिक बाधा बन जाता है।
क्या उच्च एनकोडर रिज़ॉल्यूशन अधिक पूर्ण सटीकता की गारंटी देता है?
उत्केंद्रता और स्केल त्रुटियाँ रिज़ॉल्यूशन से अलग हैं।
वृद्धि के आकार, दोहराव और पूर्ण सटीकता में अंतर स्पष्ट करें। ## संदर्भ - [HEDS-9040/9140 डेटाशीट (ब्रॉडकॉम)](https://docs.broadcom.com/docs/AV02-1132EN) - [E4T लघु मोटर एनकोडर डेटाशीट (यूएस डिजिटल)](https://www.usdigital.com/datasheets/e4t-datasheet.pdf) - [RESOLUTE पूर्ण ऑप्टिकल एनकोडर सिस्टम डेटाशीट (रेनिशॉ)](https://www.renishaw.com/media/pdf/en/77c91f93023f466a939a25f73bbf6ddb.pdf) - [AS5048A/AS5048B डेटाशीट (AMS OSRAM)](http://elecanisms.olin.edu/handouts/2.5_AS5048_Datasheet.pdf) - [AMT102-V डेटाशीट (CUI डिवाइसेस/सेम स्काई)](https://datasheet.octopart.com/AMT102-V-CUI-Devices-datasheet-175923676.pdf) - [एनकोडर प्रौद्योगिकियों की तुलना (ओरिएंटल मोटर)](https://blog.orientalmotor.com/an-overview-of-optical-magnetic-and-capacitive-encoder-technologies-and-selection-tips) - [चुंबकीय बनाम ऑप्टिकल] एनकोडर (POSITAL)](https://www.posital.com/en/magnetic-vs-optical-encoder) - [निरपेक्ष बनाम वृद्धिशील रोटरी एनकोडर (डिज़ाइन न्यूज़)](https://www.designnews.com/motion-control/absolute-vs-incremental-rotary-encoders) - [समय के साथ एनकोडर तकनीक का विकास कैसे हुआ (यूएस डिजिटल)](https://usdigital.com/blog/the-strange-history-of-encoders) - [ग्रे कोड (विकिपीडिया, फ्रैंक ग्रे के 1947 के फाइलिंग / 1953 के पेटेंट अनुदान का संदर्भ)](https://en.wikipedia.org/wiki/Gray_code) - [ग्रे कोड रोटरी एनकोडर (क्वांटम डिवाइसेस)](https://www.quantumdev.com/understanding-gray-code-for-rotary-encoders/) - [बेहतर हार्मोनिक डीकपलिंग का उपयोग करके चुंबकीय एनकोडर का त्रुटि दमन (चाइनीज जर्नल ऑफ इलेक्ट्रिकल इंजीनियरिंग, 2026)](https://www.sciopen.com/local/article_pdf/10.23919/CJEE.2025.000150.pdf) - [ईकेएफ-आधारित विधि से अनमॉडेल्ड डायनामिक्स के अधीन डिफरेंशियल ड्राइव रोबोट का बुद्धिमान नियंत्रण] स्टेट एस्टिमेशन (arXiv:2603.14940)](https://arxiv.org/abs/2603.14940) - [एनआई — एनकोडर माप: X1, X2, X4](https://knowledge.ni.com/KnowledgeArticleDetails?id=kA03q000000x1riCAA&l=en-US) - [सेम स्काई — AMT102-V](https://www.sameskydevices.com/product/motion-and-control/rotary-encoders/incremental/modular/amt102-v)
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।