Contents — find the section you need
Un codificador rotatorio es un sensor que convierte el ángulo o la velocidad de rotación de un eje en una señal eléctrica. Se utiliza para medir la velocidad de rotación del motor y para la odometría de ruedas (estimación de la distancia recorrida y la posición a partir de la rotación de las ruedas). Su principio fundamental se divide en dos: óptico, que lee un disco que alterna segmentos transparentes y opacos mediante luz, y magnético, que lee la dirección de un campo magnético generado por un imán mediante un elemento de efecto Hall. Estas son las dos corrientes predominantes en los codificadores rotatorios actuales.
Principio: conversión de la rotación en pulsos eléctricos
La mayoría de los codificadores incrementales emiten dos señales, fase A y fase B, desfasadas 90 grados. Una sola señal puede contar rotaciones (pulsos), pero no determinar la dirección; con dos señales desfasadas, la dirección se puede determinar según cuál de las fases se adelante. Este esquema se denomina señal en cuadratura.
 Circuito decodificador de cuadratura
Imagen: QuadratureDecoder (Lambtron, CC BY-SA 4.0), Wikimedia Commons.

El número de pulsos por revolución (PPR, o CPR, por ciclo por revolución) establece la resolución intrínseca del codificador, pero mientras que la "decodificación 1x" cuenta solo el flanco ascendente de la fase A, la "decodificación 4x" cuenta los cuatro flancos (ascendente y descendente de la fase A, más el ascendente y descendente de la fase B), multiplicando la resolución efectiva por 4 en el mismo disco físico. El conteo efectivo obtenido por revolución, N_{count}, se puede escribir como:
Aquí, k_{quad} es el factor de multiplicación (1, 2 o 4). A partir de este conteo efectivo y el diámetro D de la rueda (o engranaje), se puede calcular la distancia recorrida por conteo d.
La mayoría de los codificadores magnéticos determinan el ángulo mediante un principio diferente al de este esquema de conteo de pulsos. Cuando el campo magnético de un imán de dos polos montado en el eje es detectado por dos elementos de efecto Hall separados 90 grados, el resultado es una señal sinusoidal y una señal cosenoidal, V_{\sin} \propto \sin\phi y V_{\cos} \propto \cos\phi, en función del ángulo de rotación \phi. Calcular la arcotangente de estas dos señales proporciona el ángulo directamente y de forma continua, en lugar de contar pulsos.
Este esquema realiza una conversión A/D interna y un procesamiento digital de señales (cálculo de la arcotangente mediante un algoritmo CORDIC, por ejemplo) antes de generar una salida digital como SPI o PWM. Aquí no existe el concepto de pulso perdido, pero a cambio, la no linealidad inherente al campo magnético y la excentricidad en el montaje del imán (un desplazamiento del centro) se convierten en fuentes de error.
Otra distinción importante es entre los tipos incrementales y absolutos. Un codificador incremental solo genera un cambio relativo, considerando la posición en la que se encuentra justo después de encenderlo como el "origen", mientras que un codificador absoluto puede recuperar el ángulo absoluto del eje en el instante en que se restablece la energía, incluso después de haber sido apagado. El código Gray (código binario reflejado) se utiliza a menudo en implementaciones de codificadores absolutos, diseñado para que los valores adyacentes siempre difieran en exactamente un bit. En el sistema binario convencional, la transición de 3 (011) a 4 (100), por ejemplo, requiere que tres bits cambien simultáneamente, e incluso una ligera desalineación en la sincronización de lectura conlleva el riesgo de interpretar erróneamente un valor completamente diferente (111 o 000, por ejemplo). Dado que el código Gray cambia solo un bit a la vez, este tipo de error de lectura es prácticamente imposible, y se utiliza ampliamente como esquema de codificación para codificadores absolutos que leen el ángulo absoluto directamente a partir de múltiples pistas ópticas o magnéticas.
Óptico vs. magnético: un equilibrio entre precisión y robustez
Los codificadores ópticos hacen girar un disco de vidrio o plástico, con segmentos transparentes y opacos alternados, entre una fuente de luz (normalmente un LED) y un fotodiodo, convirtiendo la transmisión o el bloqueo de la luz en una señal eléctrica. Al dividir las pistas con precisión y combinar múltiples sensores, los productos actuales alcanzan la máxima resolución y precisión disponibles. El inconveniente reside en la vulnerabilidad al polvo, la humedad y el aceite, que bloquean físicamente el paso de la luz, y en la necesidad de una alineación precisa, lo que en conjunto supone un desafío para la robustez en entornos hostiles.
Los productos de ultra alta precisión, como el Renishaw RESOLUTE, llevan esta subdivisión aún más lejos, alcanzando una resolución de 1 nm en términos lineales y manteniendo el error de subdivisión (SDE, el error derivado de la interpolación eléctrica de las franjas de interferencia óptica) dentro de ±40 nm. A cambio, la más mínima contaminación, condensación o película de aceite en el paso de la luz altera la intensidad de la luz transmitida, provocando directamente errores de lectura o pérdida de pulsos, lo que suele hacer que una carcasa sellada y una limpieza periódica sean requisitos prácticos para su funcionamiento.
Los codificadores magnéticos detectan el campo magnético generado por un pequeño imán permanente montado en el eje mediante un circuito integrado con un elemento de efecto Hall incorporado, y calculan el ángulo a partir de la dirección del campo. Debido a la no linealidad inherente al campo magnético, los codificadores magnéticos se han considerado históricamente menos capaces de alcanzar la resolución y la precisión posicional de los codificadores ópticos; si bien productos como el AS5048A, que se analiza más adelante, han logrado una resolución práctica de 14 bits (16 384 divisiones). Su mayor ventaja es la robustez: al no necesitar una trayectoria de luz, pueden operar en entornos húmedos, polvorientos o con fuertes vibraciones, e incluso en aquellos expuestos a líquidos. El hecho de no requerir un elemento de control adicional, como una fuente de luz LED, también suele darles una ventaja en cuanto a consumo de energía y número de componentes. Por otro lado, se sabe que la "excentricidad" —la posición de montaje del imán ligeramente desviada del centro de rotación— se manifiesta como un componente armónico de bajo orden en el error angular, y cuanto más preciso se pretenda que sea un producto magnético, más importante será implementar algoritmos de compensación por software para este error de excentricidad (por ejemplo, desacoplamiento armónico mediante un bucle de enganche de fase). En 2026 se publicó en una revista académica china una investigación sobre la mejora de los algoritmos de compensación de excentricidad, lo que subraya que la mejora de la precisión de los codificadores magnéticos sigue siendo un área de investigación activa.
Comparación de especificaciones clave del producto
| Producto | Tipo | Resolución | Salida | Voltaje | Notas |
|---|---|---|---|---|---|
| Broadcom HEDS-9040 | Óptico, incremental | 1000–2000 CPR (3 canales, con índice) | Cuadratura + índice | 5 V | Hasta 30 000 rpm, -40 a 100 °C; ampliamente probado en aplicaciones de motores de CC |
| US Digital E4T | Óptico, incremental (compacto) | Hasta 4096 CPR (antes de la cuadratura) | Cuadratura + índice, de un solo extremo o diferencial | — | Diseño compacto compatible con motores de tamaño NEMA 8 |
| Renishaw RESOLUTE | Óptico, absoluto (ultraprecisión) | 1 nm (lineal), precisión total instalada ±1 segundo de arco (rotativo) | Serie (valor absoluto, posición adquirida instantáneamente al arrancar) | — | Hasta 36 000 rpm, SDE (error subdivisional) ±40 nm |
| ams OSRAM AS5048A | Magnético, absoluto | 14 bits (16 384 divisiones, 0,0219°/LSB) | SPI/PWM | 3,3–5 V | Sin contacto (imán de 2 polos en el eje), precisión de 0,05° después de la linealización |
| CUI (Same Sky) AMT102-V | Magnético, incremental | 48–2048 PPR (seleccionable mediante interruptor DIP, hasta 8192 cuentas/rev con cuadratura 4x) | Cuadratura + índice | 5 V | Kit modular compatible con 288 configuraciones de eje/montaje |
La comparación de los tres productos ópticos muestra cómo la tecnología óptica puede variar considerablemente según la aplicación. El Broadcom HEDS-9040 es un componente de uso general con una larga trayectoria como sistema de retroalimentación para motores de CC, mientras que el US Digital E4T busca un diseño compacto y ligero que se pueda montar incluso en un motor NEMA de tamaño 8. El Renishaw RESOLUTE se utiliza en aplicaciones de ultraprecisión (posicionamiento de máquinas herramienta, por ejemplo), con un rendimiento muy superior al de los dos anteriores. Los dos productos magnéticos, el AS5048A y el AMT102-V, emplean diferentes esquemas de salida —absoluto e incremental, respectivamente—, compartiendo la comodidad del montaje sin contacto en el eje, pero diferenciándose en cuanto a si se requiere una posición absoluta o si basta con una rotación relativa.
Si nos fijamos únicamente en el número de dígitos de resolución, los 14 bits (16 384 divisiones) del AS5048A parecen superar los 2000 CPR del HEDS-9040 (equivalentes a 8000 conteos con cuadratura 4x), pero ambos se basan en principios de medición diferentes y no pueden compararse directamente. El HEDS-9040 realiza una medición discreta cuya resolución está fijada por un conteo físico de pulsos, mientras que el AS5048A digitaliza la dirección continua del campo magnético mediante conversión analógica-digital, por lo que su precisión angular efectiva también depende del ruido interno, la calidad del imán y la precisión de montaje. Precisamente por eso, la cifra de la hoja de datos de "precisión de 0,05° tras la linealización" resulta menos precisa que la resolución bruta (0,0219°/LSB): la resolución del catálogo y la precisión angular que se logra en la práctica deben considerarse como dos cosas distintas.
Historia: una tecnología nacida de la reproducción de los tonos del órgano de tubos
Baldwin: un fabricante de órganos inicia la codificación óptica — El origen del codificador óptico se remonta a Baldwin, un fabricante de pianos y órganos fundado en Cincinnati, Ohio, en el siglo XIX. Tras la Segunda Guerra Mundial, Baldwin impulsó la incorporación de la electrónica a los instrumentos de teclado, grabando patrones transparentes y opacos en discos de vidrio para desarrollar una tecnología de codificación óptica que reproducía electrónicamente los tonos de un órgano de tubos de iglesia. Esta tecnología captó la atención del Cuerpo de Señales del Ejército de los EE. UU., que en 1951 contrató a Baldwin para aplicar esta tecnología de discos ópticos al seguimiento de antenas de radar. La compañía completó su primer codificador óptico experimental en 1955, desplegó un codificador de 18 bits para uso espacial en 1962 y, en 1963, ya tenía el primer codificador óptico con fuente de luz LED en órbita. Una tecnología inventada por un fabricante de instrumentos floreció en campos —la tecnología militar y espacial— completamente ajenos a su origen. Casi al mismo tiempo, la empresa alemana Heidenhain estableció de forma independiente su propio proceso "diadur" para la formación de estructuras de cromo precisas sobre vidrio en 1950, produjo dispositivos ópticos de medición de longitud para máquinas herramienta en 1952 y completó su primer codificador rotatorio incremental fotoeléctrico en 1961; esto significa que el desarrollo práctico de los codificadores ópticos avanzó en paralelo tanto en Estados Unidos como en Alemania.
La fundación de US Digital, cuyo producto aparece en la tabla comparativa anterior, es otro ejemplo de la historia de origen "Me quedé atascado, así que lo construí yo mismo", tan común en esta industria. En 1980, un ingeniero llamado David Madore, que trabajaba en una empresa de equipos de ultrasonido médico, se topó con un problema: los codificadores ópticos que su empresa necesitaba eran demasiado caros en el mercado en ese momento, tenían largos plazos de entrega y no estaban disponibles con las especificaciones que él realmente quería. Así que Madore fabricó su primer codificador para cubrir esa necesidad, y ese fue el origen de US Digital. Es la necesidad agudiza el ingenio, y siguiendo a Baldwin y Heidenhain, sugiere un patrón que se repite en este campo: un ingeniero impulsado por la necesidad se convierte en un nuevo proveedor por derecho propio.
Frank Gray: un código inventado para la corrección de errores se convierte en el estándar de los codificadores — Frank Gray, el inventor del código Gray, fue investigador en los Laboratorios Bell. Solicitó una patente para este sistema en 1947, que le fue concedida en 1953. Su objetivo era minimizar los errores (lectura errónea de un valor adyacente) que surgían en el proceso de digitalización de señales analógicas mediante modulación por impulsos codificados (PCM). Originalmente, se ideó para la corrección de errores en la tecnología de las comunicaciones, pero la propiedad en sí —«los valores adyacentes difieren en un solo bit»— resultó ser ideal como esquema de codificación para codificadores absolutos que leían múltiples pistas simultáneamente, y la técnica se adaptó al campo de los codificadores rotativos años después. Es un excelente ejemplo de cómo un código inventado para un propósito se convierte, décadas después, en una tecnología estándar en un campo completamente diferente.
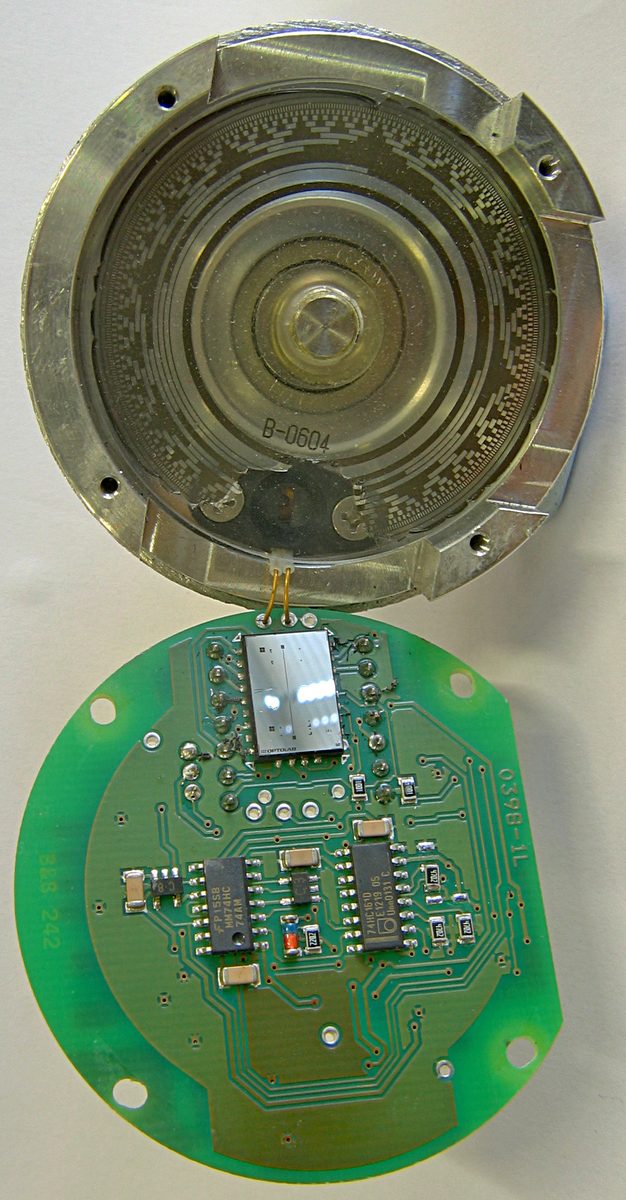 Codificador absoluto de código Gray de 13 pistas
Imagen: Gray codificador rotatorio de código de 13 pistas abierto (Mike1024, dominio público), Wikimedia Commons. La parte superior muestra la carcasa, el disco interruptor y la fuente de luz; la parte inferior muestra el elemento sensor reflectante (marcado como "OPTOLAB") y el circuito de soporte. Según se informa, este codificador en particular fue retirado de una máquina después de que la entrada de agua provocara que las pistas del código Gray se desprendieran.

Como muestra la unidad de la imagen, la disposición concéntrica de múltiples pistas para su lectura simultánea hace que los codificadores absolutos de código Gray sean algo vulnerables a la entrada de agua. Cada pista transporta un bit, por lo que añadir más pistas aumenta la resolución (número de bits), pero el número de componentes y los puntos de fallo aumentan a la par que el número de pistas, y esta foto ejemplifica esa compensación entre precisión y robustez.
Decodificación y validación de cuadratura
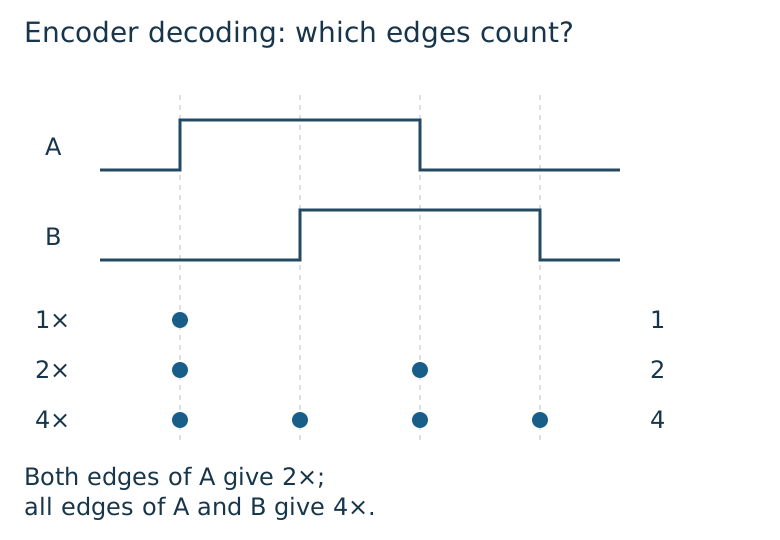
La dirección sigue la relación de fase entre los canales A y B. La decodificación 1× cuenta una arista de A; la decodificación 2× cuenta ambas aristas de A; El contador 4× cuenta todos los flancos de A y B. Una interrupción ante cambios solo en A proporciona una decodificación 2×, incluso cuando se lee B para determinar la dirección.
Aplique un número conocido de revoluciones y compare el conteo con la definición de PPR/CPR de la hoja de datos y el modo de decodificación seleccionado. Verifique por separado los flancos perdidos a velocidad, las transiciones adicionales causadas por ruido y el signo durante la inversión. Un contador dedicado reduce la carga de interrupciones de la CPU, pero no elimina las limitaciones de calidad de la señal, las limitaciones de frecuencia de entrada ni el deslizamiento de las ruedas.
Odometría de ruedas, la aplicación posterior: ¿cómo se propaga el error?
Sean d_L y d_R las distancias recorridas por las ruedas izquierda y derecha obtenidas de los codificadores, y L la distancia entre las ruedas (ancho de la banda de rodadura). El ángulo de giro \Delta\theta y la distancia de traslación \Delta s en un intervalo de tiempo corto se calculan de la siguiente manera:
La integración paso a paso de \Delta\theta y \Delta s en la posición actual (x, y, \theta) constituye el algoritmo básico de la odometría de ruedas. La ecuación también muestra que cuanto menor sea el ancho de la banda de rodadura L, mayor será la amplificación del mismo error de conteo en el error del ángulo de giro.
La fusión de LiDAR, IMU y codificadores de rueda se está convirtiendo en la norma: estado actual de la investigación
Un artículo de marzo de 2026, titulado "Control inteligente de robots de tracción diferencial sujetos a dinámica no modelada con estimación de estado basada en EKF" (Alwala, Hu; da Silva Lima, Bessa), desarrolla un marco de control que combina el control no lineal basado en Lyapunov con redes neuronales adaptativas, al que integra un EKF (Filtro de Kalman Extendido) que fusiona múltiples fuentes de odometría: IMU, cámara monocular, LiDAR 2D y codificadores de rueda. El artículo destaca la robustez, manteniendo un rendimiento constante incluso ante deriva, deslizamiento de las ruedas, ruido y fallos en los sensores, reportando una mejora de hasta el 53,91 % en el error de velocidad lineal con respecto a un control de referencia (linealización por retroalimentación). Lo que demuestra este campo de investigación es que "aumentar la resolución y la inmunidad al ruido del codificador" (una mejora a nivel de hardware) y "compensar el error en múltiples sensores" (una mejora a nivel de software) no son opciones contrapuestas, sino dos elementos complementarios que deben usarse conjuntamente.
Lo interesante de este artículo es que mantiene el codificador de rueda en el filtro de Kalman extendido (EKF) como una fuente de información en igualdad de condiciones con los demás, en lugar de tratarlo como un sensor que se puede descartar. Se trata de un diseño que reduce automáticamente el peso del codificador solo cuando se produce un deslizamiento o fallo de la rueda, aprovechando la principal ventaja de la odometría de rueda: la captura precisa del desplazamiento relativo a corto plazo sin la costosa comparación de características que requieren los métodos basados en LiDAR o cámaras, y actualizando los datos con cálculos ligeros en cada ciclo de muestreo.
Parámetros que determinan el rendimiento
-
Resolución (PPR/CPR) y multiplicación: Cambiar de decodificación 1x a 4x en el mismo disco físico cuadruplica la resolución efectiva de conteo. Incrementos más pequeños no implican necesariamente una mayor precisión absoluta.
-
Tolerancia ambiental: En exteriores, entornos polvorientos o con fuertes vibraciones, un codificador magnético que no requiere trayectoria de luz suele ofrecer un mejor rendimiento. En un entorno controlado como una sala limpia o una máquina herramienta, la mayor resolución y precisión de la óptica se pueden aprovechar al máximo.
- Absoluto vs. relativo: Un codificador incremental necesita una operación de referenciado para restablecer su origen cada vez que se interrumpe el suministro eléctrico, mientras que la capacidad de un codificador absoluto como el AS5048A para recuperarse instantáneamente de una pérdida de energía afecta directamente la complejidad de la secuencia de arranque de todo el sistema.
- Ancho de la banda de rodadura y amplificación de errores: Según \Delta\theta = (d_R - d_L)/L, cuanto menor sea la distancia entre las ruedas izquierda y derecha del vehículo, mayor será la amplificación del error de conteo del codificador en el error de ángulo de giro. Los robots más pequeños se enfrentan a exigencias relativamente más estrictas en cuanto a la resolución y fiabilidad del codificador.
- Precisión de un solo sensor vs. fusión de múltiples sensores: Como muestra la investigación EKF de 2026, potenciar la precisión del propio codificador mediante hardware y fusionarla con IMU/LiDAR/etc. La cancelación de errores mediante software no es una opción excluyente: la robustez solo se logra combinando ambas.
-
Frecuencia de muestreo y precisión de temporización: En aplicaciones con rotación de alta velocidad o cambios bruscos de velocidad, la pérdida de pulsos o la fluctuación de la temporización de interrupciones se traducen directamente en errores de conteo.
-
La diferencia entre la resolución del catálogo y la precisión efectiva: Al igual que con la resolución bruta del AS5048A de 0,0219°/LSB frente a su precisión posterior a la linealización de solo 0,05°, la resolución de la hoja de datos y la precisión angular que realmente alcanza un sistema son dos cosas diferentes. Comparar productos basándose únicamente en el número de dígitos de resolución conlleva el riesgo de sobreestimar la precisión que se obtendrá en la práctica.
- Validación del decodificador: Compruebe el conteo durante un número conocido de revoluciones y verifique el signo durante la inversión.
- Tolerancia a la excentricidad/error de alineación: En los codificadores magnéticos, la excentricidad de montaje del imán se manifiesta como un error angular armónico de bajo orden. En los codificadores ópticos, incluso una ligera desalineación entre el disco y la fuente de luz/fotodetector se traduce directamente en un error de lectura. En ambos casos, la precisión del montaje —y no solo las especificaciones del sensor— determina el rendimiento final.
- Consumo de energía y número de componentes: Al requerir una fuente de luz LED y un fotodiodo, los codificadores ópticos suelen ser menos eficientes que los magnéticos en cuanto a número de componentes y consumo de energía. Para un robot pequeño alimentado por batería, esta diferencia puede ser el factor decisivo en la selección del producto.
- Costo y disponibilidad: Un producto de ultraprecisión como el Renishaw RESOLUTE se sitúa en un rango de precios elevado, dirigido a máquinas herramienta y robots industriales, mientras que un producto capacitivo como el AMT102-V —conmutable entre 48 y 2048 PPR mediante un único interruptor DIP— reduce sustancialmente el costo y el esfuerzo de ajuste en la etapa de prototipado. Para un proyecto de robot desarrollado individualmente, esta brecha en disponibilidad y rango de precios se convierte en una limitación práctica real para la selección de hardware.
¿Una mayor resolución del codificador garantiza una mayor precisión absoluta?
Los errores de excentricidad y escala son independientes de la resolución. Distinga el tamaño del incremento, la repetibilidad y la precisión absoluta.
## Referencias - [Hoja de datos HEDS-9040/9140 (Broadcom)](https://docs.broadcom.com/docs/AV02-1132EN) - [Hoja de datos del codificador de motor miniatura E4T (US Digital)](https://www.usdigital.com/datasheets/e4t-datasheet.pdf) - [Hoja de datos del sistema de codificador óptico absoluto RESOLUTE (Renishaw)](https://www.renishaw.com/media/pdf/en/77c91f93023f466a939a25f73bbf6ddb.pdf) - [Hoja de datos AS5048A/AS5048B (ams OSRAM)](http://elecanisms.olin.edu/handouts/2.5_AS5048_Datasheet.pdf) - [Hoja de datos AMT102-V (CUI Devices/Same Sky)](https://datasheet.octopart.com/AMT102-V-CUI-Devices-datasheet-175923676.pdf) - [Comparación de tecnologías de codificadores (Oriental Motor)](https://blog.orientalmotor.com/an-overview-of-optical-magnetic-and-capacitive-encoder-technologies-and-selection-tips) - [Codificador magnético vs. óptico] (POSITAL)](https://www.posital.com/en/magnetic-vs-optical-encoder) - [Codificadores rotativos absolutos vs. incrementales (Design News)](https://www.designnews.com/motion-control/absolute-vs-incremental-rotary-encoders) - [Cómo evolucionó la tecnología de los codificadores con el tiempo (US Digital)](https://usdigital.com/blog/the-strange-history-of-encoders) - [Código Gray (Wikipedia, referencias a la solicitud de Frank Gray de 1947 / concesión de patente de 1953)](https://en.wikipedia.org/wiki/Gray_code) - [Codificador rotativo de código Gray (Quantum Devices)](https://www.quantumdev.com/understanding-gray-code-for-rotary-encoders/) - [Supresión de errores de un codificador magnético mediante un desacoplamiento armónico mejorado (Chinese Journal of Electrical Engineering, 2026)](https://www.sciopen.com/local/article_pdf/10.23919/CJEE.2025.000150.pdf) - [Control inteligente de robots de accionamiento diferencial sujetos a dinámicas no modeladas con estimación de estado basada en EKF (arXiv:2603.14940)](https://arxiv.org/abs/2603.14940) - [NI — Mediciones del codificador: X1, X2, X4](https://knowledge.ni.com/KnowledgeArticleDetails?id=kA03q000000x1riCAA&l=en-US) - [Same Sky — AMT102-V](https://www.sameskydevices.com/product/motion-and-control/rotary-encoders/incremental/modular/amt102-v)
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.