Contents — find the section you need
旋转编码器是一种传感器,它将旋转轴的角度或转速转换为电信号,用于测量电机转速和车轮里程计(根据车轮旋转估算行驶距离和姿态)。其基本原理大致分为两类:光学式,它利用光线读取一个在透明和不透明区域之间交替的圆盘;以及磁性式,它利用霍尔效应元件读取磁体产生的磁场方向——这两类是目前旋转编码器的主流技术。
原理:将旋转转换为电脉冲
大多数增量式编码器输出两个相位差为 90 度的信号,即 A 相和 B 相。单个信号可以计数旋转次数(脉冲),但无法确定方向;而两个相位不同的信号则可以通过相位超前来确定方向。这种方案称为正交信号。
 正交解码器电路
图片:QuadratureDecoder (Lambtron, CC BY-SA 4.0), Wikimedia Commons.

每转脉冲数(PPR 或 CPR,即每转周期数)决定了编码器的固有分辨率。但是,“1 倍解码”仅对 A 相位的上升沿进行计数,“4 倍解码”则对所有四个边缘(A 相位的上升沿和下降沿,加上 B 相位的上升沿和下降沿)进行计数,从而在同一物理光盘上将有效分辨率提高 4 倍。每转有效计数N_{count}可表示为:
其中k_{quad}为乘法因子(1、2或4)。根据该有效计数和轮(或齿轮)的直径D,可以推导出每计数行程的距离d。
大多数磁编码器采用与此脉冲计数方案不同的原理来确定角度。当安装在轴上的双极磁铁的磁场被两个相隔90度的霍尔效应元件感应时,会产生一个正弦波信号V_{\sin} \propto \sin\phi和一个余弦波信号V_{\cos} \propto \cos\phi,它们是旋转角度\phi的函数。对这两个信号取反正切值可以直接连续地得到角度,而无需计数脉冲。
该方案在输出为数字信号(例如 SPI 或 PWM)之前,会经过内部模数转换和数字信号处理(例如使用 CORDIC 算法计算反正切值)。这里不存在丢脉冲的概念,但作为交换,磁场本身固有的非线性以及磁体安装的偏心(中心偏移)会成为误差源。
另一个重要的区别在于增量式和绝对式编码器。增量式编码器仅输出相对变化,并将通电后立即的位置视为“原点”;而绝对式编码器即使在断电后,也能在恢复供电的瞬间恢复轴的绝对角度。格雷码(反射二进制码)常用于绝对式编码器的实现中,其设计使得相邻值始终相差一位。例如,在普通二进制中,从 3 (011) 到 4 (100) 的转换需要三个比特同时切换,即使读取时序出现轻微偏差,也可能导致误读为完全不同的值(例如 111 或 000)。由于格雷码每次只改变一个比特,因此理论上不会发生这种误读,它被广泛用作绝对编码器的编码方案,这些编码器直接从多个光学或磁性轨道读取绝对角度。
光学编码器与磁性编码器:精度与鲁棒性的权衡
光学编码器旋转一个玻璃或塑料圆盘,该圆盘上交替排列着透明和不透明的扇形区域,圆盘位于光源(通常是 LED)和光电二极管之间,将光的透射或阻挡转换为电信号。通过精细划分轨道并组合多个传感器,目前的产品可以达到最高的分辨率和精度。其缺点在于容易受到灰尘、湿气和油污的影响,这些物质会物理性地阻挡光路,并且需要精确对准,这共同构成了在恶劣环境下保持稳健性的挑战。
像雷尼绍 RESOLUTE 这样的超高精度产品进一步提高了分辨率,实现了 1nm 的线性分辨率,并将细分误差(SDE,即由光干涉条纹电插值产生的误差)控制在 ±40nm 以内。但代价是,光路中哪怕最轻微的污染、冷凝或油膜都会改变透射光强度,直接导致读取错误或丢脉冲——这使得密封外壳和定期清洁成为实际操作的必要条件。
磁编码器利用内置霍尔效应元件的集成电路检测安装在轴上的小型永磁体产生的磁场,并根据磁场方向计算角度。由于磁场本身固有的非线性,磁编码器在分辨率和位置精度方面一直被认为不如光学编码器——尽管像下文讨论的AS5048A这样的产品已经实现了14位(16,384个分度)的实用分辨率。它们最大的优势在于其稳健性:由于无需光路,它们可以在潮湿、多尘、振动剧烈甚至接触液体的环境中工作。无需像LED光源这样的额外驱动元件也使其在功耗和元件数量方面更具优势。另一方面,“偏心”(即磁铁的安装位置略微偏离旋转中心)会在角度误差中表现为低次谐波分量,因此,磁编码器产品的精度越高,就越需要实现针对这种偏心误差的软件补偿算法(例如,通过锁相环进行谐波解耦)。 2026年,一篇关于改进偏心补偿算法的研究论文发表在中国的学术期刊上,这表明提高磁编码器的精度仍然是一个活跃的研究领域。
主要产品规格对比
| 产品 | 类型 | 分辨率 | 输出 | 电压 | 备注 |
|---|---|---|---|---|---|
| 博通 HEDS-9040 | 光学增量式 | 1000–2000 CPR(3通道,带索引) | 正交+索引 | 5V | 最高转速30,000rpm,-40至100°C;已广泛应用于直流电机 |
| 美国数字 E4T | 光学增量式(紧凑型) | 最高4096 CPR(正交前) | 正交+索引,单端或差分 | — | 紧凑型设计,适用于NEMA 8尺寸的电机 |
| 雷尼绍 RESOLUTE | 光学式,绝对式(超精密) | 1nm(线性),总安装精度 ±1 角秒(旋转) | 串行(绝对值,启动时立即获取位置) | — | 最高转速 36,000rpm,SDE(细分误差)±40nm |
| ams OSRAM AS5048A | 磁性式,绝对式 | 14 位(16,384 个分度,0.0219°/LSB) | SPI/PWM | 3.3–5V | 非接触式(轴上双极磁铁),线性化后精度 0.05° |
| CUI(Same Sky)AMT102-V | 磁性式,增量式 | 48–2048 PPR(DIP 开关可选,4 倍正交时最高可达 8192 计数/转) | 正交 + 索引 | 5V | 支持 288 种轴/安装配置的模块化套件 |
对比这三款光学产品,可以看出“光学”功能在不同应用场景下的表现差异巨大。博通 HEDS-9040 是一款通用型产品,在直流电机反馈领域拥有悠久的历史;而 US Digital E4T 则追求紧凑轻巧的设计,甚至可以安装在 NEMA 8 尺寸的电机上。雷尼绍 RESOLUTE 则适用于超高精度应用场景(例如机床定位),其精度远超前两者。两款磁性产品 AS5048A 和 AMT102-V 分别采用不同的输出方案——绝对值和增量值——它们都支持非接触式轴向安装,但在绝对位置和相对旋转量这两种应用场景上存在差异。
仅从分辨率的位数来看,AS5048A 的 14 位(16,384 个分度)似乎优于 HEDS-9040 的 2000 CPR(相当于 4 倍正交的 8000 个计数),但两者基于不同的测量原理,不能直接比较。HEDS-9040 采用离散测量,其分辨率由物理脉冲计数决定;而 AS5048A 通过模数转换将连续的磁场方向数字化,因此其有效角度精度还取决于内部噪声、磁体质量和安装精度。这正是数据手册中“线性化后精度为 0.05°”这一数值比原始分辨率 (0.0219°/LSB) 更粗糙的原因——目录分辨率和实际应用角度精度是两个不同的概念。
历史:一项源于管风琴音色再现的技术
鲍德温:管风琴制造商开启光学编码时代 — 光学编码器的起源可以追溯到19世纪俄亥俄州辛辛那提市的钢琴和管风琴制造商鲍德温公司。二战后,鲍德温公司致力于将电子技术应用于键盘乐器,他们在玻璃圆盘上雕刻透明和不透明图案,开发出能够以电子方式再现教堂管风琴音色的光学编码技术。这项技术引起了美国陆军通信兵团的关注,该兵团于1951年与鲍德温公司签订合同,将这项光盘技术应用于雷达天线跟踪。该公司于1955年完成了首个实验性光学编码器,1962年部署了用于太空的18位编码器,并在1963年实现了首个采用LED光源的光学编码器的太空飞行。这项由乐器制造商偶然发明的技术,最终在与其起源毫不相关的领域——军事和航天技术——蓬勃发展。大约在同一时期,德国海德汉公司于1950年独立研发出用于在玻璃上形成精密铬结构的“diadur”工艺,并在1952年生产出用于机床的光学长度测量装置,1961年完成了其首款光电增量式旋转编码器——这意味着光学编码器的实际研发在美国和德国几乎是同步进行的。
美国数字公司(US Digital)的创立本身就是“我遇到了难题,所以我自己动手做了”这一创业故事的又一例证,而这种故事在业内十分常见。该公司的产品出现在上文的对比表格中。1980年,一位名叫大卫·马多尔(David Madore)的工程师在一家医疗超声设备公司工作时遇到了一个难题:当时市场上他公司产品所需的光学编码器价格昂贵、交货周期长,而且没有符合他实际需求的规格。于是,马多尔自己制造了第一个编码器来填补这一空白——而这正是美国数字公司的起源。这正是“需要是发明之母”的真实写照,正如鲍德温和海登海因的例子所示,这预示着该领域一个反复出现的模式:一位受需求驱动的工程师最终成为了新的供应商。
弗兰克·格雷:一种用于纠错的编码成为编码器标准——弗兰克·格雷是同名格雷码的发明者,他曾是贝尔实验室的研究员。1947年,他为该方案申请了专利,并于1953年获得授权。该方案旨在最大限度地减少通过脉冲编码调制(PCM)将模拟信号数字化过程中产生的错误(即误读相邻值)。它最初是为通信技术中的纠错而设计的,但其特性——“相邻值仅相差一位”——被证明是同时读取多个磁道的绝对编码器的理想编码方案,多年后,这项技术被应用于旋转编码器领域。这是一个绝佳的例子,说明最初为某一目的而发明的编码,在几十年后,竟成为完全不同领域的标准技术。
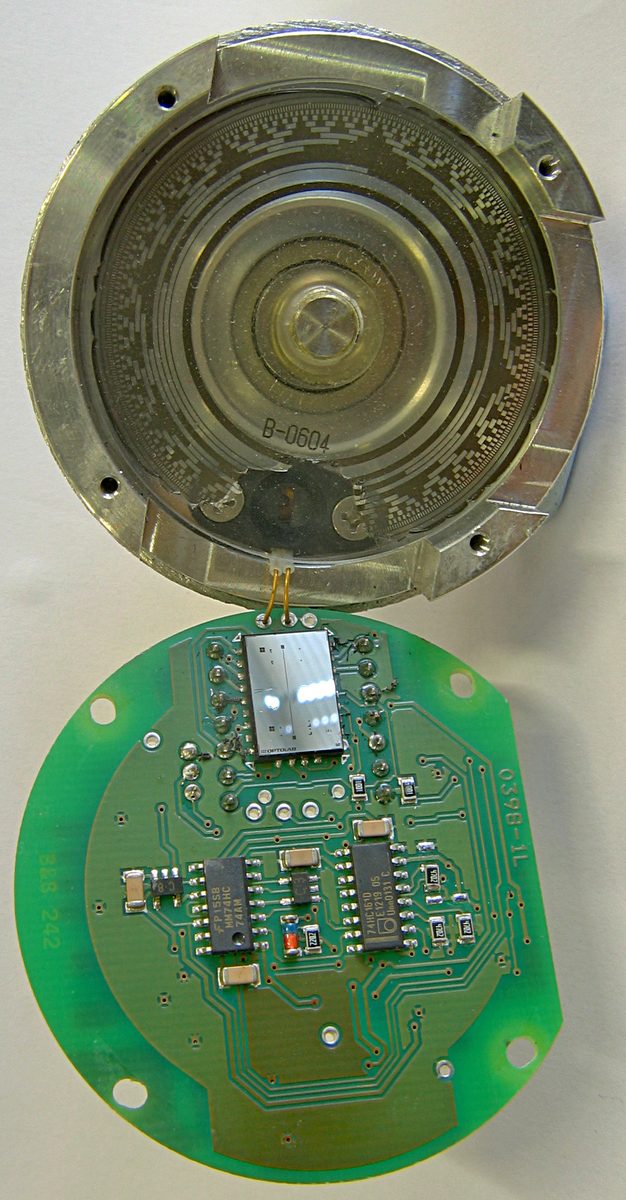 13磁道格雷码绝对式编码器
图片:Gray 13磁道格雷码旋转编码器(已打开)(Mike1024,公共领域),维基共享资源。上图显示了外壳、断续盘和光源;下图显示了反射式传感元件(标记为“OPTOLAB”)和支撑电路。据报道,这台编码器因进水导致格雷码磁道脱落而被从机器上拆下。

如图所示,格雷码绝对编码器采用同心排列多条磁道以便同时读取,这使得它更容易受到进水的影响。每条磁道存储一位数据,因此增加磁道数量可以提高分辨率(位数),但零件数量和故障点也会随着磁道数量的增加而增加,这张照片就体现了精度与鲁棒性之间的权衡。
正交解码和验证
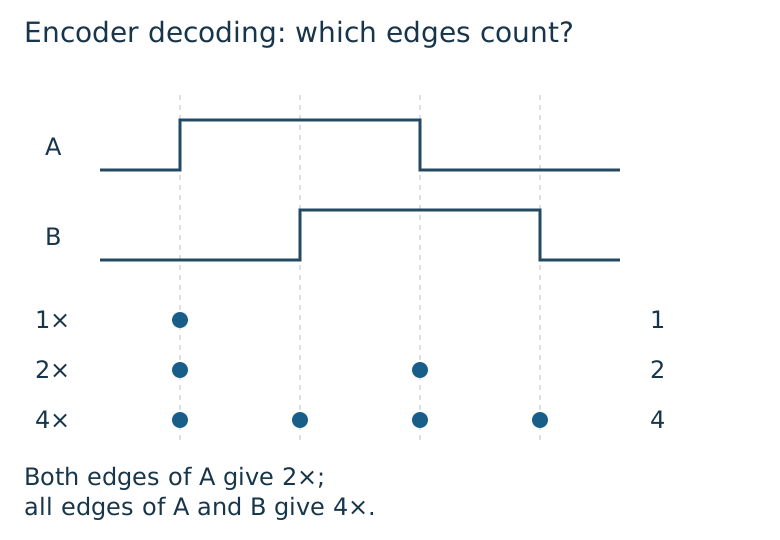
方向取决于通道 A 和 B 之间的相位关系。1 倍解码计数 A 的一个边;2 倍解码计数 A 的两个边;4 倍解码计数 A 和 B 的所有边。即使读取 B 来确定方向,仅 A 的变化也会触发中断,从而实现 2 倍解码。
施加已知圈数,并将计数结果与 PPR/CPR 的数据手册定义和所选解码模式进行比较。分别检查高速运行时的丢边、噪声引起的额外转换以及反转期间的符号。专用计数器可以减少 CPU 中断负载,但无法消除信号质量限制、输入频率限制或车轮打滑。
车轮里程计,下游应用:误差如何传播?
设 d_L 和 d_R 分别为从编码器获取的左右车轮行驶距离,L 为车轮之间的距离(轮距)。在短时间间隔内,转角\Delta\theta和平移距离\Delta s的计算公式如下:
将\Delta\theta和\Delta s逐步积分到当前位姿(x, y, \theta)中,是车轮里程计的基本算法。该公式还表明,轮距L越窄,相同的计数误差就越容易被放大为转角误差。
融合激光雷达、惯性测量单元 (IMU) 和轮式编码器正逐渐成为主流——目前的研究现状
一篇发表于 2026 年 3 月的论文《基于扩展卡尔曼滤波器 (EKF) 的状态估计的差动驱动机器人未建模动力学智能控制》(作者:Alwala、Hu、da Silva Lima、Bessa)构建了一个控制框架,该框架结合了基于李雅普诺夫的非线性控制和自适应神经网络,并集成了一个扩展卡尔曼滤波器 (EKF),用于融合多种里程计数据源:IMU、单目相机、二维激光雷达和轮式编码器。该论文强调了系统的鲁棒性——即使在漂移、车轮打滑、传感器噪声和传感器故障的情况下也能保持稳定的性能——与基线(反馈线性化控制)相比,线性速度误差最多可降低 53.91%。该研究领域的这一部分表明,“提高编码器的分辨率和抗噪能力”(硬件方面的改进)和“消除多个传感器之间的误差”(软件方面的改进)并非相互竞争的选项——它们就像同一辆小车的两个轮子,应该协同使用。
本文的亮点在于,它将车轮编码器保留在扩展卡尔曼滤波器(EKF)中,与其他信息源同等对待,而不是将其视为一个需要舍弃的传感器。这种设计仅在车轮打滑或故障发生时自动降低编码器的权重,而其他情况下则充分利用车轮里程计的真正优势——无需像激光雷达或基于摄像头的算法那样进行昂贵的特征匹配,即可精确捕捉短期相对位移,并在每个采样周期内以轻量级计算进行更新。
决定性能的参数
-
分辨率(PPR/CPR)和乘法:在完全相同的物理磁盘上,从 1 倍解码切换到 4 倍解码,有效计数分辨率将提高四倍。更小的增量本身并不意味着更高的绝对精度。
-
环境耐受性:在户外、多尘或振动较大的环境中,无需光路的磁性编码器往往更具优势。而在洁净室或机床等受控环境中,光学编码器的高分辨率和高精度则可以得到充分利用。
-
绝对精度与相对精度:增量式编码器每次断电后都需要进行归零操作以重新定位,而像 AS5048A 这样的绝对式编码器能否在断电后立即恢复,直接影响整个系统启动序列的复杂程度。
-
轮距与误差放大:根据 \Delta\theta = (d_R - d_L)/L,车辆左右轮距越窄,相同的编码器计数误差就越容易被放大为转弯角度误差。小型机器人对编码器的分辨率和可靠性提出了相对更高的要求。
-
单传感器精度与多传感器融合:正如 2026 年 EKF 研究表明,通过硬件提升编码器自身的精度,并通过软件将其与 IMU/LiDAR 等传感器融合以消除误差,并非二选一——只有将两者结合起来才能实现稳健性。
-
采样频率和时间精度:在高速旋转或速度突变的应用中,丢脉冲或中断时间抖动会直接导致计数错误。
-
产品目录分辨率与实际精度之间的差距:例如,AS5048A 的原始分辨率为 0.0219°/LSB,而其线性化后的精度仅为 0.05°,数据手册中的分辨率与系统实际达到的角度精度是两回事。仅以分辨率位数来比较产品可能会高估实际精度。
-
解码器验证:检查已知旋转圈数内的计数,并在反转过程中验证符号。
-
偏心/对准误差容限:在磁性编码器中,磁铁的安装偏心会表现为低阶谐波角度误差;在光学编码器中,即使圆盘和光源/光电探测器之间有轻微的未对准,也会直接导致读取误差。无论采用哪种方案,最终性能都取决于安装精度,而不仅仅是传感器自身的规格。
-
功耗和元件数量:光学编码器需要 LED 光源和光电二极管,因此在元件数量和功耗方面通常不如磁性编码器。对于电池供电的小型机器人而言,这种差距可能成为产品选择的决定性因素。
-
成本和可用性:像雷尼绍 RESOLUTE 这样的超高精度产品价格较高,主要面向机床和工业机器人;而像 AMT102-V 这样的电容式产品(可通过单个 DIP 开关在 48 和 2048 PPR 之间切换)则能大幅降低原型制作阶段的成本和调试工作量。对于自主开发的机器人项目而言,可用性和价格方面的这种差距会成为硬件选择上一个切实存在的限制因素。
更高的编码器分辨率是否能保证更高的绝对精度?
偏心误差和比例误差与分辨率无关。
区分增量大小、重复性和绝对精度。参考资料
-
[磁编码器与光学编码器比较] (正向)](https://www.posital.com/en/magnetic-vs-optical-encoder)
评论
请先登录。
暂无数据。