Contents — find the section you need
Ein Drehgeber ist ein Sensor, der den Drehwinkel oder die Drehzahl einer rotierenden Welle in ein elektrisches Signal umwandelt. Dieses Signal dient zur Messung der Motordrehzahl und zur Radodometrie (Bestimmung der zurückgelegten Strecke und der Radposition anhand der Raddrehung). Das zugrundeliegende Prinzip lässt sich grob in zwei Kategorien einteilen: optische Drehgeber erfassen mithilfe von Licht eine Scheibe mit abwechselnd transparenten und undurchsichtigen Segmenten. magnetische Drehgeber erfassen mithilfe eines Hall-Effekt-Elements die Richtung eines Magnetfelds, das von einem Magneten erzeugt wird. Dies sind die beiden heute am häufigsten verwendeten Drehgeber.
Prinzip: Umwandlung von Rotation in elektrische Impulse
Die meisten Inkrementalgeber geben zwei um 90 Grad phasenverschobene Signale aus, Phase A und Phase B. Ein einzelnes Signal kann zwar Umdrehungen (Impulse) zählen, aber nicht die Drehrichtung bestimmen. Durch die zwei phasenverschobenen Signale lässt sich die Drehrichtung anhand der vorauseilenden Phase ermitteln. Dieses Verfahren wird als Quadratursignal bezeichnet.
 Quadratur-Decoderschaltung
Bild: QuadratureDecoder (Lambtron, CC BY-SA 4.0), Wikimedia Commons.
Die Anzahl der Impulse pro Umdrehung (PPR oder CPR für Cycle Per Revolution) bestimmt die intrinsische Auflösung des Encoders. Während bei der „1x-Decodierung“ nur die steigende Flanke der Phase A gezählt wird, erfasst die „4x-Decodierung“ alle vier Flanken – die steigende und fallende Flanke der Phase A sowie die steigende und fallende Flanke der Phase B – und vervierfacht so die effektive Auflösung auf derselben physikalischen Scheibe. Die effektive Impulszahl pro Umdrehung, N_{count}, lässt sich wie folgt darstellen:
Optisch vs. magnetisch: Ein Kompromiss zwischen Präzision und Robustheit
Optische Encoder drehen eine Glas- oder Kunststoffscheibe mit abwechselnd transparenten und opaken Segmenten zwischen einer Lichtquelle (typischerweise einer LED) und einer Fotodiode. Die Lichtdurchlässigkeit bzw. -blockierung wird in ein elektrisches Signal umgewandelt. Durch die feine Unterteilung der Spuren und die Kombination mehrerer Sensoren erreichen aktuelle Produkte höchste Auflösung und Präzision. Der Haken an der Sache ist die Anfälligkeit gegenüber Staub, Feuchtigkeit und Öl, die den Lichtweg physikalisch blockieren, sowie die Notwendigkeit einer präzisen Ausrichtung. Dies stellt eine Herausforderung für die Robustheit in rauen Umgebungen dar.
Hochpräzisionsprodukte wie der Renishaw RESOLUTE gehen noch einen Schritt weiter und erreichen eine lineare Auflösung von 1 nm. Der Unterteilungsfehler (SDE – der Fehler, der durch die elektrische Interpolation optischer Interferenzstreifen entsteht) liegt innerhalb von ±40 nm. Im Gegenzug verändert bereits die geringste Verschmutzung, Kondensation oder ein Ölfilm auf dem Lichtweg die Intensität des durchgelassenen Lichts und verursacht so direkt Lesefehler oder Impulsverluste. Daher sind ein abgedichtetes Gehäuse und regelmäßige Reinigung praktische Voraussetzungen für den Betrieb.
Magnetische Encoder erfassen das Magnetfeld eines kleinen Permanentmagneten, der auf der Welle montiert ist, mithilfe eines ICs mit integriertem Hall-Effekt-Element und berechnen den Winkel aus der Feldrichtung. Aufgrund der dem Magnetfeld innewohnenden Nichtlinearität galten magnetische Encoder lange Zeit als weniger leistungsfähig in Bezug auf Auflösung und Positionsgenauigkeit als optische Encoder – obwohl Produkte wie der unten beschriebene AS5048A eine praxisnahe Auflösung von 14 Bit (16.384 Teilungen) erreichen. Ihre größte Stärke ist ihre Robustheit: Da sie keinen Lichtweg benötigen, können sie in feuchten, staubigen oder vibrationsstarken Umgebungen sowie in Umgebungen mit Flüssigkeiten eingesetzt werden. Der Verzicht auf zusätzliche Treiber wie eine LED-Lichtquelle führt zudem zu einem geringeren Stromverbrauch und einer reduzierten Bauteilanzahl. Andererseits ist bekannt, dass die Exzentrizität – die geringfügige Abweichung der Magnetposition vom Drehzentrum – als niederfrequente harmonische Komponente im Winkelfehler auftritt. Je präziser ein magnetisches Produkt sein soll, desto wichtiger ist die Implementierung softwareseitiger Kompensationsalgorithmen für diesen Exzentrizitätsfehler (z. B. harmonische Entkopplung mittels Phasenregelschleife). Forschungsergebnisse zur Verbesserung von Algorithmen zur Exzentrizitätskompensation wurden erst 2026 in einer chinesischen Fachzeitschrift veröffentlicht. Dies unterstreicht, dass die Verbesserung der Genauigkeit magnetischer Encoder weiterhin ein aktives Forschungsgebiet ist.
Vergleich der wichtigsten Produktspezifikationen
| Produkt | Typ | Auflösung | Ausgang | Spannung | Hinweise |
|---|---|---|---|---|---|
| Broadcom HEDS-9040 | Optisch, inkrementell | 1000–2000 CPR (3-Kanal, mit Index) | Quadratur + Index | 5 V | Bis zu 30.000 U/min, -40 bis 100 °C; vielfach bewährt in Gleichstrommotoren |
| US Digital E4T | Optisch, inkrementell (kompakt) | Bis zu 4096 CPR (vor Quadratur) | Quadratur + Index, einseitig oder differenziell | — | Kompaktes Design, geeignet für Motoren bis zur NEMA-Größe 8 |
Renishaw RESOLUTE | Optisch, absolut (Ultrapräzision) | 1 nm (linear), Gesamtgenauigkeit ±1 Bogensekunde (rotierend) | Seriell (Absolutwert, Position wird beim Start sofort erfasst) | — | Bis zu 36.000 U/min, SDE (Unterteilungsfehler) ±40 nm |
| ams OSRAM AS5048A | Magnetisch, absolut | 14 Bit (16.384 Teilungen, 0,0219°/LSB) | SPI/PWM | 3,3–5 V | Kontaktlos (2-poliger Magnet auf der Achse), Genauigkeit 0,05° nach Linearisierung | | CUI (Same Sky) AMT102-V | Magnetisch, inkrementell | 48–2048 PPR (per DIP-Schalter wählbar, bis zu 8192 Zählungen/Umdrehung mit 4-facher Quadratur) | Quadratur + Index | 5 V | Modulares Set mit 288 Wellen-/Montagekonfigurationen |
Der Vergleich der drei optischen Produkte zeigt, wie unterschiedlich optische Sensoren je nach Anwendung eingesetzt werden können. Der Broadcom HEDS-9040 ist ein universell einsetzbares Bauteil mit langjähriger Erfahrung in der Rückmeldung von Gleichstrommotoren, während der US Digital E4T auf ein kompaktes, leichtes Design setzt, das sich sogar auf einem Motor der Größe NEMA 8 montieren lässt. Der Renishaw RESOLUTE dient einem Anwendungsfall mit höchster Präzision (z. B. Werkzeugmaschinenpositionierung), der die Anforderungen der beiden anderen um eine Größenordnung übertrifft. Die beiden magnetischen Produkte, AS5048A und AMT102-V, verwenden unterschiedliche Ausgabeverfahren – absolut bzw. inkrementell – und bieten beide den Vorteil der berührungslosen, achsenseitigen Montage. Sie unterscheiden sich jedoch darin, ob eine absolute Positionsangabe oder eine relative Drehung ausreicht.
Rein von der Anzahl der Ziffern abhängig, scheint die Auflösung des AS5048A mit 14 Bit (16.384 Teilungen) die des HEDS-9040 mit 2000 CPR (entspricht 8000 Zählungen mit 4-facher Quadratur) zu übertreffen. Da die beiden Geräte jedoch auf unterschiedlichen Messprinzipien basieren, sind sie nicht direkt vergleichbar. Der HEDS-9040 misst diskret, seine Auflösung ist durch die Anzahl der physikalischen Impulse festgelegt. Der AS5048A hingegen digitalisiert die Richtung eines kontinuierlichen Magnetfelds mittels A/D-Wandlung. Seine effektive Winkelgenauigkeit hängt daher auch von internem Rauschen, der Magnetqualität und der Montagepräzision ab. Genau deshalb ist die im Datenblatt angegebene Genauigkeit von „0,05° nach Linearisierung“ gröber als die tatsächliche Auflösung (0,0219°/LSB) – Katalogauflösung und die in der Praxis erreichte Winkelgenauigkeit sind zwei unterschiedliche Dinge.
Geschichte: Eine Technologie, die aus der Reproduktion von Orgelklängen entstand
Baldwin: Ein Orgelbauer revolutioniert die optische Codierung – Die Ursprünge des optischen Encoders lassen sich auf Baldwin zurückführen, einen Klavier- und Orgelbauer, der im 19. Jahrhundert in Cincinnati, Ohio, gegründet wurde. Nach dem Zweiten Weltkrieg trieb Baldwin die Integration von Elektronik in Tasteninstrumente voran. Dazu gravierte er transparente und opake Muster auf Glasscheiben, um eine optische Codierungstechnologie zu entwickeln, die die Klänge einer Kirchenorgel elektronisch reproduzierte. Diese Technologie erregte die Aufmerksamkeit des U.S. Army Signal Corps, das Baldwin 1951 mit der Anwendung dieser optischen Scheibentechnologie zur Radarantennenverfolgung beauftragte. Das Unternehmen stellte seinen ersten experimentellen optischen Encoder 1955 fertig, setzte 1962 einen 18-Bit-Encoder für den Weltraum ein und brachte 1963 den ersten optischen Encoder mit LED-Lichtquelle ins All. Eine Technologie, die ein Instrumentenbauer zufällig erfunden hatte, erlebte einen Aufschwung in Bereichen – Militär- und Raumfahrttechnik –, die in keinerlei Zusammenhang mit ihrem Ursprung standen. Etwa zur gleichen Zeit entwickelte die deutsche Firma Heidenhain 1950 unabhängig voneinander ihr eigenes Diadur-Verfahren zur Herstellung präziser Chromstrukturen auf Glas, produzierte ab 1952 optische Längenmessgeräte für Werkzeugmaschinen und stellte 1961 ihren ersten fotoelektrischen Inkremental-Drehgeber fertig – die praktische Entwicklung optischer Drehgeber verlief also parallel in den USA und Deutschland.
Die Gründung von US Digital, deren Produkt in der obigen Vergleichstabelle aufgeführt ist, ist ein weiteres Beispiel für die in dieser Branche so häufige Entstehungsgeschichte „Ich kam nicht weiter, also habe ich es selbst entwickelt“. 1980 stieß der Ingenieur David Madore, der bei einem Hersteller von medizinischen Ultraschallgeräten arbeitete, auf ein Problem: Die für das Produkt seines Unternehmens benötigten optischen Drehgeber waren zu teuer, hatten lange Lieferzeiten und entsprachen nicht seinen Anforderungen. Um diese Lücke zu schließen, entwickelte Madore kurzerhand seinen ersten eigenen Drehgeber – und damit begann die Geschichte von US Digital. Hier wird Not erfinderisch – und in Anlehnung an Baldwin und Heidenhain deutet dies auf ein in diesem Bereich wiederkehrendes Muster hin: Ein Ingenieur, der aus der Not heraus handelt, wird selbst zum Anbieter.
Frank Gray: Ein zur Fehlerkorrektur entwickelter Code wird zum Standard für Encoder – Frank Gray, der Erfinder des gleichnamigen Gray-Codes, war Forscher bei den Bell Labs. Er meldete das Verfahren 1947 zum Patent an, das ihm 1953 erteilt wurde. Ziel war es, Fehler (das falsche Ablesen benachbarter Werte) zu minimieren, die bei der Digitalisierung analoger Signale mittels Pulscodemodulation (PCM) auftraten. Ursprünglich für die Fehlerkorrektur in der Kommunikationstechnik entwickelt, erwies sich die Eigenschaft – „benachbarte Werte unterscheiden sich nur um ein Bit“ – als ideal für die Codierung von Absolutwertgebern, die mehrere Spuren gleichzeitig auslesen. Jahre später wurde die Technik auch für Drehgeber eingesetzt. Es ist ein hervorragendes Beispiel dafür, wie ein ursprünglich für einen bestimmten Zweck entwickelter Code Jahrzehnte später in einem völlig anderen Bereich zur Standardtechnologie wird.
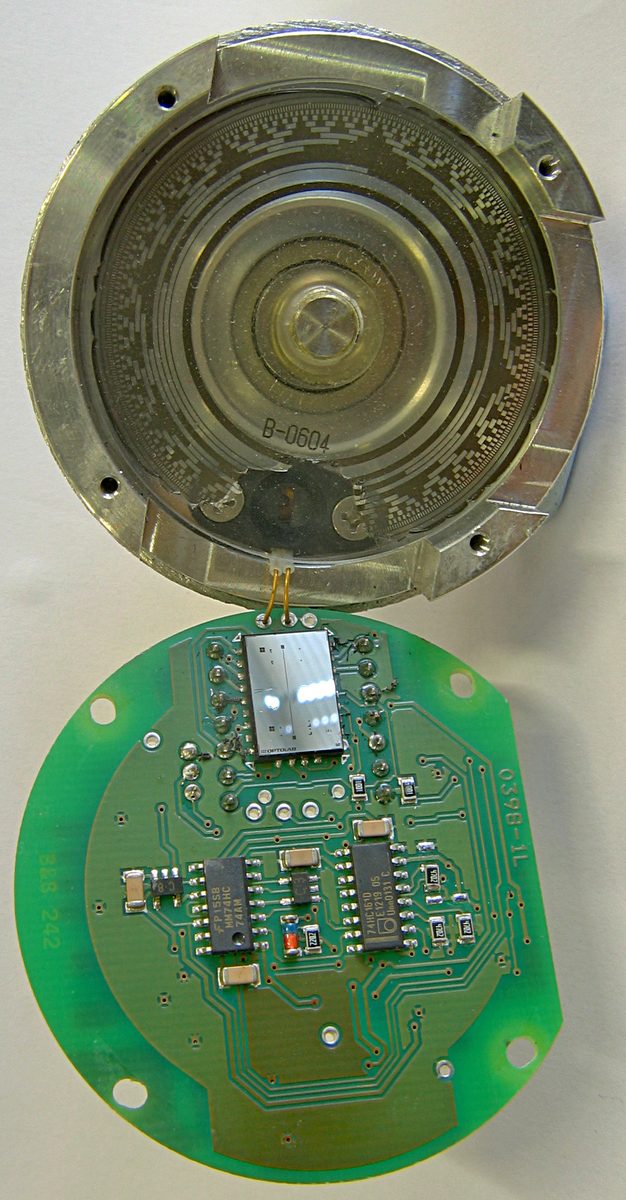 13-Spur-Gray-Code-Absolutdrehgeber
Bild: Gray Code-Drehgeber, 13-Spur, geöffnet (Mike1024, gemeinfrei), Wikimedia Commons. Oben sind das Gehäuse, die Unterbrecherscheibe und die Lichtquelle zu sehen; unten das reflektierende Sensorelement (mit der Bezeichnung „OPTOLAB“) und die zugehörige Schaltung. Dieser spezielle Encoder wurde Berichten zufolge aus einer Maschine ausgebaut, nachdem Wassereintritt die Gray-Code-Spuren abgelöst hatte.
Wie das abgebildete Gerät zeigt, sind Gray-Code-Absolutwertgeber aufgrund der konzentrischen Anordnung mehrerer Spuren, die gleichzeitig ausgelesen werden, relativ anfällig für Wassereintritt. Jede Spur überträgt ein Bit. Durch Hinzufügen weiterer Spuren erhöht sich zwar die Auflösung (Bitanzahl), aber gleichzeitig steigen auch die Anzahl der Bauteile und potenziellen Fehlerquellen. Dieses Foto verdeutlicht diesen Zielkonflikt zwischen Präzision und Robustheit.
Quadratur-Decodierung und -Validierung
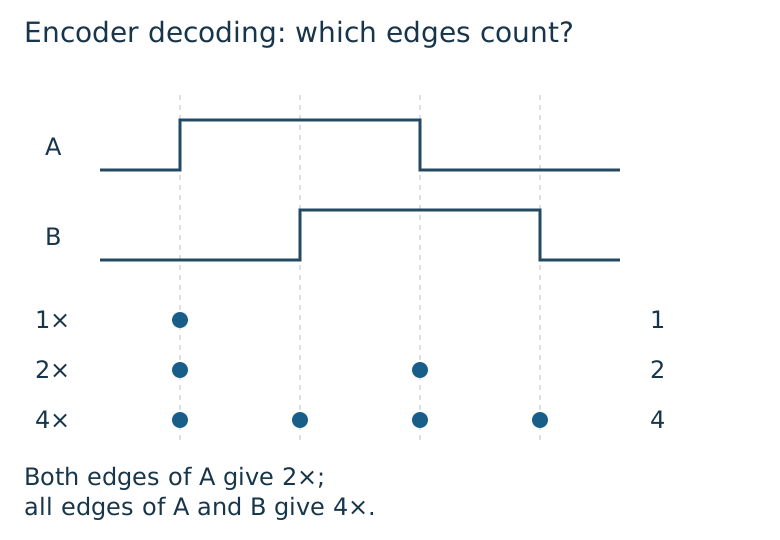
Die Richtung folgt der Phasenbeziehung zwischen den Kanälen A und B. Bei der 1×-Decodierung wird eine Kante von A gezählt; bei der 2×-Decodierung werden beide Kanten von A gezählt. Die 4-fache Zählung erfasst alle Flanken von A und B. Ein Interrupt bei Änderungen von A allein ermöglicht die 2-fache Dekodierung, selbst wenn B zur Bestimmung der Richtung ausgelesen wird.
Führen Sie eine bekannte Anzahl von Umdrehungen durch und vergleichen Sie die Zählung mit der Datenblattdefinition von PPR/CPR und dem gewählten Dekodierungsmodus. Prüfen Sie separat fehlende Flanken bei hoher Geschwindigkeit, durch Rauschen verursachte zusätzliche Übergänge und das Vorzeichen bei Richtungswechseln. Ein dedizierter Zähler reduziert die CPU-Interruptlast, beseitigt jedoch nicht die Grenzen der Signalqualität, der Eingangsfrequenz oder des Radschlupfs.
Radodometrie, die nachgelagerte Anwendung: Wie pflanzt sich der Fehler fort?
Sei d_L und d_R die von den Encodern erfassten Rückfahrstrecken des linken bzw. rechten Rades und L der Abstand zwischen den Rädern (Spurbreite). Der Drehwinkel \Delta\theta und die Translationsstrecke \Delta s werden über ein kurzes Zeitintervall wie folgt berechnet:
Die schrittweise Integration dieser Werte \Delta\theta und \Delta s in die aktuelle Position (x, y, \theta) ist der grundlegende Algorithmus der Radodometrie. Die Gleichung zeigt außerdem, dass sich ein Zählfehler umso stärker auf den Drehwinkelfehler auswirkt, je schmaler die Lauffläche L ist.
Die Fusion von LiDAR, IMU und Radencodern wird zum Standard – aktueller Forschungsstand
Eine im März 2026 veröffentlichte Studie mit dem Titel „Intelligente Steuerung von Differentialantriebsrobotern unter unmodellierter Dynamik mittels EKF-basierter Zustandsschätzung“ (Alwala, Hu, da Silva Lima, Bessa) entwickelt ein Regelungsmodell, das Lyapunov-basierte nichtlineare Regelung mit adaptiven neuronalen Netzen kombiniert. In dieses Modell wird ein erweiterter Kalman-Filter (EKF) integriert, der mehrere Odometriequellen fusioniert: IMU, Monokularkamera, 2D-LiDAR und Radencoder. Die Studie legt besonderen Wert auf Robustheit – die Aufrechterhaltung einer konsistenten Leistung auch bei Drift, Radschlupf, Sensorauschen und Sensorausfällen – und berichtet von einer Verbesserung des linearen Geschwindigkeitsfehlers um bis zu 53,91 % gegenüber einer Basislinie (Feedback-Linearisierungsregelung). Dieser Forschungsbereich zeigt, dass die Verbesserung der Encoderauflösung und -störfestigkeit (hardwareseitig) und die Fehlerkompensation über mehrere Sensoren hinweg (softwareseitig) keine konkurrierenden Optionen darstellen – sie sind zwei Seiten derselben Medaille und müssen gemeinsam genutzt werden.
Das Besondere an dieser Arbeit ist, dass der Radencoder im EKF als gleichwertige Informationsquelle neben den anderen Sensoren behandelt wird, anstatt ihn zu verwerfen. Das Design reduziert die Encodergewichtung automatisch nur bei Radschlupf oder -ausfall und nutzt ansonsten die Stärke der Radodometrie: die präzise Erfassung kurzfristiger relativer Verschiebungen ohne den aufwändigen Merkmalsabgleich, den LiDAR- oder kamerabasierte Verfahren erfordern. Die Aktualisierung erfolgt mit ressourcenschonenden Berechnungen in jedem Abtastzyklus.
Leistungsbestimmende Parameter
-
Auflösung (PPR/CPR) und Multiplikation: Der Wechsel von 1x- zu 4x-Decodierung auf derselben physischen Scheibe vervierfacht die effektive Zählauflösung. Feinere Inkremente bedeuten nicht automatisch eine höhere absolute Genauigkeit.
-
Umweltverträglichkeit: In Umgebungen im Freien, in staubiger oder vibrationsbelasteter Umgebung ist ein magnetischer Geber, der keinen Lichtweg benötigt, im Vorteil. In kontrollierten Umgebungen wie Reinräumen oder Werkzeugmaschinen kann die höhere Auflösung und Präzision optischer Geber voll ausgeschöpft werden.
-
Absolut vs. relativ: Ein Inkrementalgeber benötigt nach jedem Stromausfall eine Referenzfahrt, um seinen Nullpunkt wiederherzustellen. Ob ein Absolutwertgeber wie der AS5048A sich hingegen nach einem Stromausfall sofort wiederherstellen kann, beeinflusst direkt die Komplexität der Startsequenz des gesamten Systems.
-
Spurbreite und Fehlerverstärkung: Wie \Delta\theta = (d_R - d_L)/L zeigt, verstärkt sich der gleiche Gebermessfehler umso stärker, je geringer der Radstand des Fahrzeugs ist, und führt zu einem Fehler im Lenkwinkel. Kleinere Roboter unterliegen vergleichsweise höheren Anforderungen an Encoderauflösung und -zuverlässigkeit.
-
Einzelsensorgenauigkeit vs. Multisensorfusion: Wie die EKF-Studie von 2026 zeigt, ist die Optimierung der Encodergenauigkeit durch Hardware und die Fusion mit IMU/LiDAR/etc. zur Fehlerkompensation durch Software keine Entweder-oder-Entscheidung – Robustheit ergibt sich nur aus der Kombination beider Ansätze.
-
Abtastfrequenz und Zeitpräzision: Bei Anwendungen mit hohen Rotationsgeschwindigkeiten oder abrupten Geschwindigkeitsänderungen führen Impulsverluste oder Interrupt-Timing-Jitter direkt zu Fehlzählungen.
-
Die Diskrepanz zwischen Katalogauflösung und effektiver Genauigkeit: Wie beim AS5048A mit seiner Rohauflösung von 0,0219°/LSB und seiner Genauigkeit nach der Linearisierung von nur 0,05° sind die im Datenblatt angegebene Auflösung und die tatsächlich erreichte Winkelgenauigkeit eines Systems zwei verschiedene Dinge. Der Vergleich von Produkten allein anhand der Ziffernanzahl oder Auflösung birgt das Risiko, die tatsächlich erzielbare Genauigkeit zu überschätzen.
-
Decodervalidierung: Überprüfen Sie die Zählung über eine bekannte Anzahl von Umdrehungen und verifizieren Sie das Vorzeichen bei Umkehrung.
-
Toleranz gegenüber Exzentrizitäts-/Ausrichtungsfehlern: Bei magnetischen Encodern äußert sich die Montageexzentrizität des Magneten als Winkelabweichung niedriger Ordnung. Bei optischen Encodern führt selbst eine geringfügige Fehlausrichtung zwischen Scheibe und Lichtquelle/Fotodetektor direkt zu einem Lesefehler. In beiden Fällen bestimmt die Montagegenauigkeit – nicht nur die Spezifikationen des Sensors – die endgültige Leistung.
-
Stromverbrauch und Bauteilanzahl: Optische Encoder benötigen eine LED-Lichtquelle und eine Fotodiode und sind daher magnetischen Encodern hinsichtlich Bauteilanzahl und Stromverbrauch unterlegen. Für einen batteriebetriebenen Kleinroboter kann diese Diskrepanz ausschlaggebend für die Produktauswahl sein.
– Kosten und Verfügbarkeit: Ein hochpräzises Produkt wie der Renishaw RESOLUTE ist im Hochpreissegment angesiedelt und richtet sich an Werkzeugmaschinen und Industrieroboter. Ein kapazitives Produkt wie der AMT102-V hingegen – umschaltbar zwischen 48 und 2048 PPR mit einem einzigen DIP-Schalter – reduziert die Kosten und den Aufwand für die Prototypenentwicklung erheblich. Für ein individuell entwickeltes Roboterprojekt stellt diese Diskrepanz in Verfügbarkeit und Preisklasse eine echte praktische Einschränkung bei der Hardwareauswahl dar.
Garantiert eine höhere Encoder-Auflösung eine höhere absolute Genauigkeit?
Exzentrizitäts- und Skalenfehler sind unabhängig von der Auflösung. Unterscheiden Sie Schrittweite, Wiederholgenauigkeit und absolute Genauigkeit.
Referenzen
- HEDS-9040/9140 Datenblatt (Broadcom)
- E4T Miniatur-Motor-Encoder-Datenblatt (US Digital)
- RESOLUTE Absolutwertgeber-System (Renishaw)
- AS5048A/AS5048B Datenblatt (ams OSRAM)
- AMT102-V Datenblatt (CUI Devices/Same Sky)
- Vergleich von Encoder-Technologien (Oriental Motor)
- [Magnetischer vs. optischer Encoder] (POSITAL)](https://www.posital.com/en/magnetic-vs-optical-encoder)
- Absolute vs. inkrementelle Drehgeber (Design News)
- Die Entwicklung der Drehgebertechnologie im Laufe der Zeit (US Digital)
- Gray-Code (Wikipedia, bezieht sich auf Frank Grays Patentanmeldung von 1947 / Patenterteilung von 1953)
- Gray-Code-Drehgeber (Quantum Devices)
- Fehlerunterdrückung magnetischer Drehgeber durch verbesserte harmonische Entkopplung (Chinese Journal of Electrical Engineering, 2026)
-
[Intelligente Steuerung von Differenzialantriebsrobotern mit unmodellierter Dynamik mittels EKF-basierter Zustandsschätzung] (arXiv:2603.14940)](https://arxiv.org/abs/2603.14940)
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.