Contents — find the section you need
Döner kodlayıcı, dönen bir şaftın açısını veya dönüş hızını elektrik sinyaline dönüştüren bir sensördür ve motor dönüş hızını ölçmek ve tekerlek odometrisi (tekerlek dönüşünden kat edilen mesafeyi ve konumu tahmin etmek) için kullanılır. Temel prensip genel olarak ikiye ayrılır: optik, şeffaf ve opak bölümler arasında değişen bir diski ışıkla okur ve manyetik, bir mıknatıs tarafından üretilen manyetik alanın yönünü Hall etkisi elemanı kullanarak okur - bunlar günümüzde döner kodlayıcılarda baskın iki akımdır.
Prensip: Dönüşü elektrik darbelerine dönüştürme
Çoğu artımlı kodlayıcı, 90 derece kaydırılmış iki sinyal, faz A ve faz B üretir. Tek bir sinyal tek başına dönüşleri (darbeleri) sayabilir ancak yönü belirleyemez; fazda kaydırılmış iki sinyalle, hangi fazın önde olduğuna göre yön belirlenebilir. Bu şemaya dörtlü sinyal denir.
 Dörtlü kod çözücü devresi
Resim: QuadratureDecoder (Lambtron, CC BY-SA 4.0), Wikimedia Commons.

Devir başına darbe sayısı (PPR veya CPR, Devir Başına Döngü anlamına gelir) kodlayıcının içsel çözünürlüğünü belirler, ancak "1x kod çözme" yalnızca A fazının yükselen kenarını sayarken, "4x kod çözme" dört kenarın tamamını (A fazının yükselen ve düşen kenarları, artı B fazının yükselen ve düşen kenarları) sayar ve aynı fiziksel disk üzerinde etkin çözünürlüğü 4 ile çarpar. Devir başına elde edilen etkin sayım, N_{count}, şu şekilde yazılabilir:
Burada k_{quad} çarpma faktörüdür (1, 2 veya 4). Bu etkin sayım ve tekerleğin (veya dişlinin) çapı D'ten, sayım başına kat edilen mesafe d türetilebilir.
Çoğu manyetik kodlayıcı, açıyı bu darbe sayma şemasından farklı bir prensiple belirler. Şaft üzerine monte edilmiş 2 kutuplu bir mıknatısın manyetik alanı, 90 derece arayla yerleştirilmiş iki Hall etkisi elemanı tarafından algılandığında, sonuç, dönüş açısı \phi'un bir fonksiyonu olarak bir sinüs dalgası ve bir kosinüs dalgası sinyali, V_{\sin} \propto \sin\phi ve V_{\cos} \propto \cos\phi olur. Bu iki sinyalin arktanjantını almak, darbeleri saymak yerine açıyı doğrudan ve sürekli olarak verir.
Bu şema, SPI veya PWM gibi dijital bir çıkış olarak ortaya çıkmadan önce dahili A/D dönüştürme ve dijital sinyal işleme (örneğin, CORDIC algoritması aracılığıyla arktanjant hesaplama) işlemlerinden geçer. Burada "kaçırılan darbe" kavramı mevcut değildir, ancak bunun karşılığında manyetik alanın kendisinde bulunan doğrusal olmayanlık ve mıknatısın montajındaki eksantriklik (merkez kayması) hata kaynakları haline gelir.
Bir diğer önemli ayrım ise artımlı ve mutlak tipler arasındadır. Artımlı bir kodlayıcı yalnızca göreceli değişimi verir ve güç açıldıktan hemen sonraki konumunu "başlangıç noktası" olarak kabul ederken, mutlak bir kodlayıcı, güç geri verildiği anda, hatta kapatıldıktan sonra bile şaftın mutlak açısını geri kazanabilir. Gri kod (yansıtılmış ikili kod), bitişik değerlerin her zaman tam olarak bir bit kadar farklı olması için tasarlanmış, mutlak kodlayıcı uygulamalarında sıklıkla kullanılır. Sıradan ikili sistemde, örneğin 3'ten (011) 4'e (100) geçiş, üç bitin aynı anda değiştirilmesini gerektirir ve okuma zamanlamasındaki küçük bir yanlış hizalama bile tamamen farklı bir değerin (örneğin 111 veya 000) yanlış okunması riskini taşır. Gray kodu yalnızca bir biti aynı anda değiştirdiği için, bu tür bir yanlış okuma prensipte gerçekleşemez ve çoklu optik veya manyetik izlerden doğrudan mutlak açıyı okuyan mutlak kodlayıcılar için yaygın olarak kullanılan bir kodlama şemasıdır.
Optik ve manyetik: hassasiyet ve sağlamlık arasında bir denge
Optik kodlayıcılar, şeffaf ve opak bölümlerle dönüşümlü olarak desenlenmiş bir cam veya plastik diski, bir ışık kaynağı (tipik olarak bir LED) ve bir fotodiyot arasında döndürerek, ışığın iletimini veya engellenmesini elektriksel bir sinyale dönüştürür. İzleri ince bir şekilde bölerek ve birden fazla sensörü birleştirerek, mevcut ürünler mevcut en yüksek çözünürlük ve hassasiyet sınıfına ulaşabilir. Sorun, ışık yolunu fiziksel olarak engelleyen toz, nem ve yağa karşı hassasiyet ve hassas hizalama ihtiyacıdır; bu ikisi birlikte zorlu ortamlarda sağlamlık açısından bir zorluk oluşturmaktadır.
Renishaw RESOLUTE gibi ultra yüksek hassasiyetli ürünler, bu alt bölümlemeyi daha da ileriye taşıyarak doğrusal terimlerle 1 nm çözünürlük elde eder ve alt bölümleme hatasını (SDE - optik girişim saçaklarının elektriksel olarak enterpolasyonundan kaynaklanan hata) ±40 nm içinde tutar. Buna karşılık, ışık yolundaki en ufak bir kirlenme, yoğuşma veya yağ tabakası, iletilen ışık yoğunluğunu değiştirerek doğrudan okuma hatalarına veya darbe kayıplarına neden olur; bu da sızdırmaz bir muhafaza ve periyodik temizliği çalışma için pratik ön koşullar haline getirir.
Manyetik kodlayıcılar, şaft üzerine monte edilmiş küçük bir kalıcı mıknatıs tarafından üretilen manyetik alanı, yerleşik bir Hall etkisi elemanına sahip bir IC kullanarak algılar ve alanın yönünden açıyı hesaplar. Manyetik alanın kendisinde bulunan doğrusal olmayan yapı nedeniyle, manyetik kodlayıcılar tarihsel olarak optik kodlayıcıların ulaştığı çözünürlük ve konumsal doğruluktan daha az yetenekli olarak kabul edilmiştir; ancak aşağıda ele alınan AS5048A gibi ürünler 14 bit (16.384 bölme) pratik çözünürlüğe ulaşmıştır. En büyük avantajları sağlamlıklarıdır: ışık yoluna ihtiyaç duymadıkları için nemli, tozlu veya titreşimli ortamlarda, hatta sıvıya maruz kalan ortamlarda bile çalışabilirler. LED ışık kaynağı gibi ek bir sürücü elemanına ihtiyaç duymamaları da güç tüketimi ve parça sayısı açısından onlara avantaj sağlar. Öte yandan, "eksantriklik" - mıknatısın montaj pozisyonunun dönüş merkezinden biraz uzakta olması - açısal hatada düşük dereceli bir harmonik bileşen olarak ortaya çıkar ve manyetik bir ürün ne kadar hassas olmayı hedefliyorsa, bu eksantriklik hatası için yazılım tarafında telafi algoritmaları uygulamak o kadar önemlidir (örneğin, faz kilitli döngü yoluyla harmonik ayrıştırma). Eksantriklik telafi algoritmalarını geliştiren araştırmalar, 2026 yılında Çin'de yayınlanan bir akademik dergide yer alarak, manyetik kodlayıcı doğruluğunu iyileştirmenin aktif bir araştırma alanı olmaya devam ettiğini vurgulamıştır.
Temel ürün özellikleri karşılaştırması
| Ürün | Tip | Çözünürlük | Çıkış | Voltaj | Notlar |
|---|---|---|---|---|---|
| Broadcom HEDS-9040 | Optik, artımlı | 1000–2000 CPR (3 kanallı, indeksli) | Dörtlü + indeks | 5V | 30.000 rpm'ye kadar, -40 ila 100°C; DC motor uygulamalarında yaygın olarak kanıtlanmıştır |
| US Digital E4T | Optik, artımlı (kompakt) | 4096 CPR'ye kadar (dörtlü öncesi) | Dörtlü + indeks, tek uçlu veya diferansiyel | — | Kompakt tasarım, NEMA 8 boyutuna kadar küçük motorlara uygundur |
| Renishaw RESOLUTE | Optik, mutlak (ultra hassas) | 1 nm (doğrusal), toplam kurulu doğruluk ±1 yay saniyesi (döner) | Seri (mutlak değer, konum başlatmada anında elde edilir) | — | 36.000 rpm'ye kadar, SDE (alt bölme hatası) ±40 nm |
| ams OSRAM AS5048A | Manyetik, mutlak | 14 bit (16.384 bölme, 0,0219°/LSB) | SPI/PWM | 3,3–5V | Temassız (eksen üzerinde 2 kutuplu mıknatıs), doğrusallaştırmadan sonra doğruluk 0,05° |
| CUI (Same Sky) AMT102-V | Manyetik, artımlı | 48–2048 PPR (DIP anahtarı ile seçilebilir, 4x kuadratür ile 8192 sayım/devir'e kadar) | Kuadratür + indeks | 5V | 288 şaft/montaj konfigürasyonunu destekleyen modüler kit |
Üç optik ürünü karşılaştırmak, "optik" kavramının uygulamaya bağlı olarak ne kadar farklı şekilde işleyebileceğini gösteriyor. Broadcom HEDS-9040, DC motor geri beslemesi olarak uzun bir geçmişe sahip genel amaçlı bir parçadır; US Digital E4T ise NEMA boyut 8 motora bile monte edilebilen kompakt ve hafif bir tasarıma sahiptir. Renishaw RESOLUTE, bu ikisinden kelimenin tam anlamıyla bir büyüklük mertebesi daha yüksek olan ultra hassas bir kullanım durumuna (örneğin takım tezgahı konumlandırma) hizmet eder. İki manyetik ürün olan AS5048A ve AMT102-V, sırasıyla mutlak ve artımlı olmak üzere farklı çıkış şemaları benimser; temassız eksen üzerinde montaj kolaylığını paylaşırken, mutlak bir konumun gerekli olup olmadığı veya göreceli bir dönüş miktarının yeterli olup olmadığı konusunda farklılık gösterirler.
Sadece çözünürlüğün basamak sayısına bakıldığında, AS5048A'nın 14 biti (16.384 bölüm) HEDS-9040'ın 2000 CPR'sinden (4x kuadratür ile 8000 sayıma eşdeğer) daha iyi görünse de, ikisi farklı ölçüm prensiplerine dayanmaktadır ve doğrudan karşılaştırılamaz. HEDS-9040, çözünürlüğü fiziksel bir darbe sayımıyla sabitlenen ayrık bir ölçümdür, AS5048A ise A/D dönüştürme yoluyla sürekli bir manyetik alan yönünü dijitalleştirir; bu nedenle etkin açısal doğruluğu, dahili gürültüye, mıknatıs kalitesine ve montaj hassasiyetine de bağlıdır. İşte tam olarak bu nedenle veri sayfasındaki "doğrusallaştırmadan sonra 0,05° doğruluk" rakamı, ham çözünürlükten (0,0219°/LSB) daha kaba çıkmaktadır - katalog çözünürlüğü ve pratikte elde edilen açısal doğruluk iki farklı şey olarak ele alınmalıdır.
Tarihçe: Borulu org seslerini yeniden üretmekten doğan bir teknoloji
Baldwin: Bir org üreticisi optik kodlamaya başlıyor — Optik kodlayıcının kökeni, 19. yüzyılda Ohio, Cincinnati'de kurulan piyano ve org üreticisi Baldwin'e kadar uzanmaktadır. II. Dünya Savaşı'ndan sonra Baldwin, elektronik teknolojisini klavyeli enstrümanlara entegre etmeye çalışarak, kilise borulu orgunun seslerini elektronik olarak yeniden üreten optik kodlama teknolojisini geliştirmek için cam disklere şeffaf ve opak desenler kazıdı. Bu teknoloji, 1951'de Baldwin ile bu optik disk teknolojisini radar anteni izlemeye uygulamak üzere sözleşme imzalayan ABD Ordusu Sinyal Kolordu'nun dikkatini çekti. Şirket, ilk deneysel optik kodlayıcısını 1955'te tamamladı, 1962'de uzay kullanımı için 18 bitlik bir kodlayıcı geliştirdi ve 1963'te uzayda uçan ilk LED ışık kaynaklı optik kodlayıcıya sahip oldu. Bir alet üreticisinin tesadüfen icat ettiği bir teknoloji, kökeniyle tamamen ilgisiz alanlarda – askeri ve uzay teknolojisi – gelişmeye devam etti. Aynı dönemde, Almanya'nın Heidenhain şirketi, 1950'de cam üzerine hassas krom yapılar oluşturmak için kendi "diadur" sürecini bağımsız olarak kurdu, 1952'ye kadar takım tezgahları için optik uzunluk ölçme cihazları üretti ve 1961'de ilk fotoelektrik artımlı döner kodlayıcısını tamamladı; bu da optik kodlayıcıların pratik gelişiminin hem ABD'de hem de Almanya'da paralel olarak ilerlediği anlamına geliyor.
Yukarıdaki karşılaştırma tablosunda yer alan US Digital'in kuruluşu da, bu sektörde çok yaygın olan "Sıkıştım, bu yüzden kendim yaptım" köken öyküsünün bir başka örneğidir. 1980'de, tıbbi ultrason ekipmanı şirketinde çalışan David Madore adlı bir mühendis bir sorunla karşılaştı: Şirketinin ürününün ihtiyaç duyduğu optik kodlayıcılar o zamanlar piyasada çok pahalıydı, uzun teslim süreleri vardı ve istediği özelliklerde mevcut değildi. Madore, bu boşluğu doldurmak için kendi ilk kodlayıcısını üretti ve bu da US Digital'in doğuşu oldu. Bu, "ihtiyaç icatın anasıdır" sözünün tam anlamıyla gerçekleşmesidir ve Baldwin ve Heidenhain'i takip ederek, bu alanda tekrarlanan bir modeli ortaya koymaktadır: İhtiyaçtan hareketle hareket eden bir mühendis, kendi başına yeni bir tedarikçi haline gelir.
Frank Gray: Hata düzeltme için icat edilen bir kod, kodlayıcı standardı haline geliyor — Adını taşıyan Gray kodunun mucidi Frank Gray, Bell Labs'te araştırmacıydı. 1947'de, 1953'te onaylanan, analog sinyallerin darbe kod modülasyonu (PCM) yoluyla dijitalleştirilmesi sürecinde ortaya çıkan hataları (bitişik bir değeri yanlış okuma) en aza indirmeyi amaçlayan bir patent başvurusunda bulundu. Başlangıçta iletişim teknolojisindeki hata düzeltmesi için tasarlanmış olsa da, "bitişik değerler yalnızca bir bit kadar farklılık gösterir" özelliği, aynı anda birden fazla izi okuyan mutlak kodlayıcılar için ideal bir kodlama şeması olarak ortaya çıktı ve bu teknik yıllar sonra döner kodlayıcı alanında yeniden kullanıldı. Bir amaç için icat edilen bir kodun, on yıllar sonra tamamen farklı bir alanda standart bir teknoloji haline gelmesinin güzel bir örneğidir.
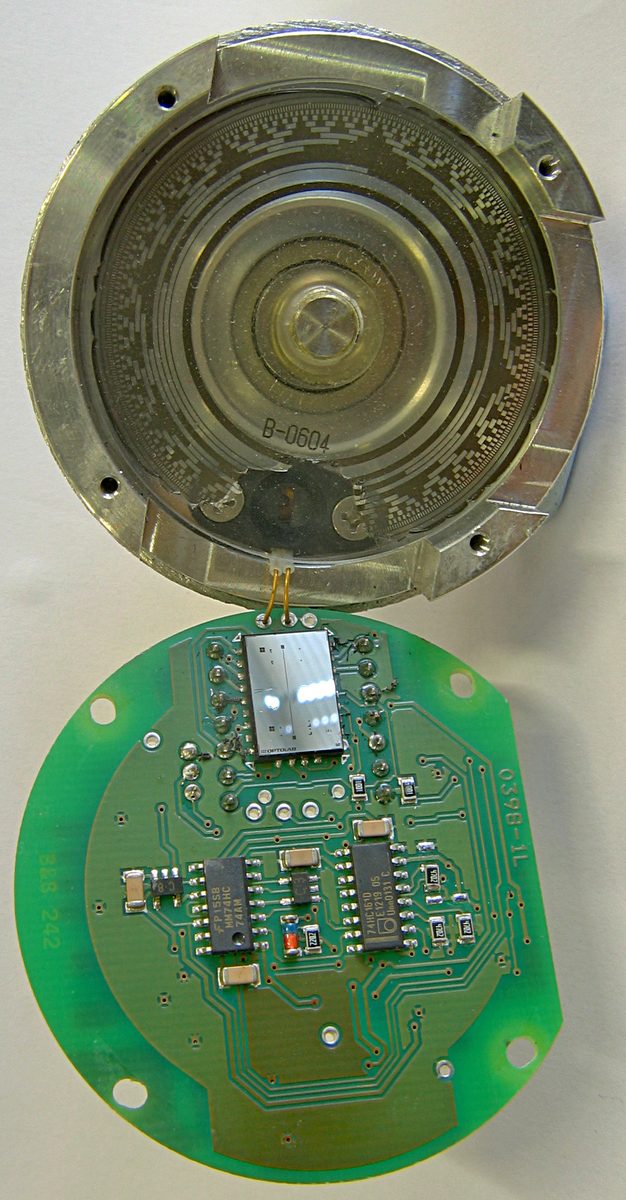 13 izli Gray kodlu mutlak kodlayıcı
Resim: Gray kodlu döner kodlayıcı 13 izli açılmış (Mike1024, kamu malı), Wikimedia Commons. Üst kısımda gövde, kesici disk ve ışık kaynağı; alt kısımda ise yansıtıcı algılama elemanı ("OPTOLAB" olarak işaretlenmiş) ve destek devresi gösterilmektedir. Bu özel kodlayıcının, su girişi nedeniyle Gray kod izlerinin kalkması sonucu bir makineden çıkarıldığı bildirilmiştir.

Resimdeki ünitenin gösterdiği gibi, birden fazla izi aynı anda okunacak şekilde eşmerkezli olarak düzenlemek, Gray kodlu mutlak kodlayıcıları su girişine karşı bir miktar savunmasız bırakır. Her iz bir bit taşır, bu nedenle daha fazla iz eklemek çözünürlüğü (bit sayısını) artırır - ancak parça sayısı ve arıza noktaları da iz sayısıyla birlikte artar ve bu fotoğraf, hassasiyet-sağlamlık dengesini somutlaştırır.
Dörtlü kod çözme ve doğrulama
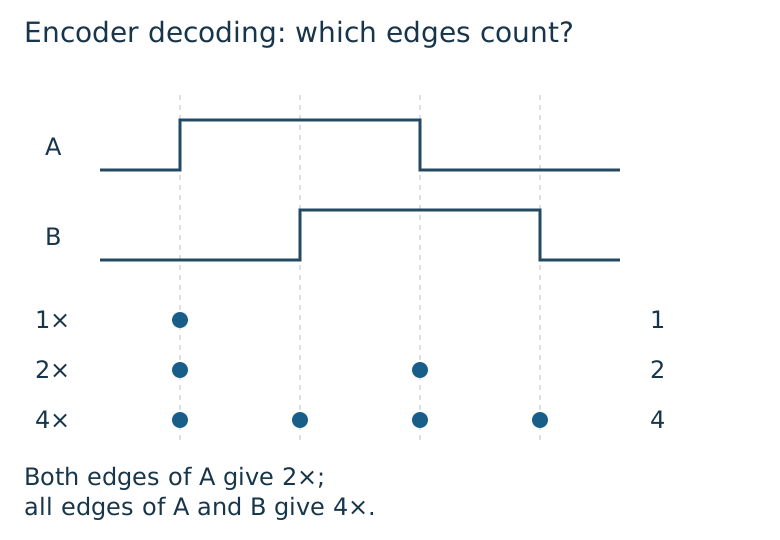
Yön, A ve B kanalları arasındaki faz ilişkisini takip eder. 1× kod çözme, A'nın bir kenarını sayar; 2×, A'nın her iki kenarını da sayar; 4×, hem A hem de B'nin tüm kenarlarını sayar. Yalnızca A'daki değişikliklere yapılan bir kesinti, yönü belirlemek için B okunduğunda bile 2× kod çözme sağlar.
Bilinen bir devir sayısı uygulayın ve sayımı, veri sayfasındaki PPR/CPR tanımı ve seçilen kod çözme moduyla karşılaştırın. Hızda kaçırılan kenarları, gürültüden kaynaklanan ekstra geçişleri ve geri dönüş sırasındaki işareti ayrı ayrı kontrol edin. Özel bir sayaç, CPU kesinti yükünü azaltır, ancak sinyal kalitesi sınırlarını, giriş frekansı sınırlarını veya tekerlek kaymasını ortadan kaldırmaz.
Tekerlek odometrisi, aşağı akış uygulaması: hata nasıl yayılır?
Kodlayıcılardan elde edilen sol ve sağ tekerlek hareket mesafeleri d_L ve d_R ve tekerlekler arasındaki mesafe (iz genişliği) L olsun. Kısa bir zaman aralığındaki dönüş açısı \Delta\theta ve öteleme mesafesi \Delta s şu şekilde hesaplanır:
Bu \Delta\theta ve \Delta s değerlerinin mevcut pozisyona (x, y, \theta) adım adım entegre edilmesi, tekerlek odometrisinin temel algoritmasıdır. Denklem ayrıca, iz genişliği L ne kadar dar olursa, aynı sayım hatasının dönüş açısı hatasına o kadar çok yansıdığını da göstermektedir.
LiDAR, IMU ve tekerlek kodlayıcılarının birleştirilmesi varsayılan yöntem haline geliyor — araştırmanın şu anki durumu bu
Mart 2026 tarihli "EKF Tabanlı Durum Tahmini ile Modellenmemiş Dinamiklere Maruz Kalan Diferansiyel Tahrikli Robotların Akıllı Kontrolü" (Alwala, Hu, da Silva Lima, Bessa) başlıklı makale, Lyapunov tabanlı doğrusal olmayan kontrolü adaptif sinir ağlarıyla birleştiren bir kontrol çerçevesi oluşturuyor ve bu çerçeveye birden fazla odometri kaynağını (IMU, monoküler kamera, 2D LiDAR ve tekerlek kodlayıcıları) birleştiren bir EKF (Genişletilmiş Kalman Filtresi) entegre ediyor. Makalenin vurguladığı şey sağlamlıktır — sürüklenme, tekerlek kayması, sensör gürültüsü ve sensör arızası altında bile tutarlı performans sağlamak — ve temel bir yönteme (geri beslemeli doğrusallaştırma kontrolü) kıyasla doğrusal hız hatasında %53,91'e varan bir iyileşme bildirmektedir. Bu araştırma alanının gösterdiği şey, "kodlayıcının çözünürlüğünü ve gürültü bağışıklığını artırmak" (donanım tarafında bir iyileştirme) ve "birden fazla sensördeki hatayı ortadan kaldırmak" (yazılım tarafında bir iyileştirme) seçeneklerinin birbirleriyle rekabet eden seçenekler olmadığıdır; bunlar aynı arabanın iki tekerleğidir ve birlikte kullanılmak üzere tasarlanmıştır.
Bu makaleyi ilginç kılan şey, tekerlek kodlayıcısını EKF'de diğerleriyle eşit düzeyde bir bilgi kaynağı olarak tutması, onu atılacak bir sensör olarak ele almamasıdır. Bu, tekerlek kayması veya arızası meydana geldiği anda kodlayıcının ağırlığını otomatik olarak düşüren, aksi takdirde tekerlek odometrisinin gerçek gücüne dayanan bir tasarımdır: LiDAR veya kamera tabanlı yöntemlerin gerektirdiği pahalı özellik eşleştirmesi olmadan kısa vadeli göreceli yer değiştirmeyi doğru bir şekilde yakalamak ve her örnekleme döngüsünde hafif hesaplama ile güncellemek.
Performansı Belirleyen Parametreler
-
Çözünürlük (PPR/CPR) ve çarpma: Aynı fiziksel disk üzerinde 1x'ten 4x kod çözmeye geçiş, etkili sayım çözünürlüğünü dört katına çıkarır. Daha ince artışlar tek başına daha iyi mutlak doğruluk anlamına gelmez.
-
Çevresel tolerans: Açık havada, tozlu veya titreşimli ortamlarda, ışık yoluna ihtiyaç duymayan manyetik kodlayıcılar genellikle daha avantajlıdır. Temiz oda veya takım tezgahı gibi kontrollü bir ortamda, optiklerin daha yüksek çözünürlüğü ve hassasiyeti tam olarak kullanılabilir.
- Mutlak vs. göreceli: Artımlı bir enkoder, güç döngüsü her gerçekleştiğinde başlangıç noktasını yeniden oluşturmak için bir referans noktasına geri dönme işlemine ihtiyaç duyar; AS5048A gibi mutlak bir enkoderin güç kaybından anında kurtulup kurtulamayacağı ise tüm sistemin başlatma dizisinin ne kadar karmaşık olması gerektiğini doğrudan etkiler.
- İz genişliği ve hata yükseltmesi: \Delta\theta = (d_R - d_L)/L'ten, aracın sol/sağ tekerlek aralığı ne kadar dar olursa, aynı enkoder sayım hatası dönüş açısı hatasına o kadar çok yükseltilir. Daha küçük robotlar, enkoder çözünürlüğü ve güvenilirliği konusunda nispeten daha katı taleplerle karşı karşıyadır.
- Tek sensör doğruluğu vs. çoklu sensör füzyonu: 2026 EKF araştırmasının gösterdiği gibi, bir enkoderin kendi doğruluğunu donanım üzerinden itmek ve bunu IMU/LiDAR/vb. ile birleştirmek... Yazılım yoluyla hatayı gidermek, ya da seçeneği değildir; sağlamlık yalnızca ikisinin birleştirilmesinden gelir.
- Örnekleme frekansı ve zamanlama hassasiyeti: Yüksek hızlı dönüş veya ani hız değişiklikleri olan uygulamalarda, düşen darbeler veya kesme zamanlaması titremesi doğrudan yanlış sayımlara dönüşür.
- Katalog çözünürlüğü ile etkin doğruluk arasındaki fark: AS5048A'nın 0,0219°/LSB ham çözünürlüğü ile yalnızca 0,05°'lik doğrusallaştırma sonrası doğruluğu gibi, veri sayfası çözünürlüğü ve bir sistemin gerçekte elde ettiği açısal doğruluk iki farklı şeydir. Ürünleri yalnızca çözünürlük basamak sayısına göre karşılaştırmak, pratikte elde edeceğiniz doğruluğu abartma riskini taşır.
- Kod çözücü doğrulaması: Bilinen sayıda devir üzerinden sayımı kontrol edin ve ters çevirme sırasında işareti doğrulayın.
- Eksantriklik/hizalama hatasına tolerans: Manyetik kodlayıcılarda, mıknatısın montaj eksantrikliği düşük dereceli harmonik açısal hata olarak ortaya çıkar; Optik kodlayıcılarda, disk ile ışık kaynağı/fotodedektör arasındaki hafif bir hizalama hatası bile doğrudan okuma hatasına dönüşür. Her iki şemada da, yalnızca sensörün kendi spesifikasyonu değil, montaj hassasiyeti de nihai performansı belirler.
- Güç tüketimi ve parça sayısı: Bir LED ışık kaynağı ve bir fotodiyot gerektiren optik kodlayıcılar, parça sayısı ve güç tüketimi açısından manyetik kodlayıcılara göre dezavantajlıdır. Pille çalışan küçük bir robot için bu fark, ürün seçiminde belirleyici faktör olabilir.
- Maliyet ve bulunabilirlik: Renishaw RESOLUTE gibi ultra hassas bir ürün, takım tezgahları ve endüstriyel robotları hedefleyen yüksek fiyat aralığında yer alırken, tek bir DIP anahtarıyla 48 ve 2048 PPR arasında geçiş yapılabilen AMT102-V gibi kapasitif bir ürün, prototipleme aşaması maliyetini ve ayarlama çabasını önemli ölçüde azaltır. Bireysel olarak geliştirilen bir robot projesi için, bulunabilirlik ve fiyat aralığındaki bu boşluk, donanım seçiminde gerçek bir pratik kısıtlama haline gelir.
Daha yüksek enkoder çözünürlüğü daha yüksek mutlak doğruluk garanti eder mi?
Eksantriklik ve ölçek hataları çözünürlükten ayrıdır.
Artış boyutunu, tekrarlanabilirliği ve mutlak doğruluğu ayırt edin. ## Referanslar - [HEDS-9040/9140 veri sayfası (Broadcom)](https://docs.broadcom.com/docs/AV02-1132EN) - [E4T Minyatür Motor Enkoder veri sayfası (US Digital)](https://www.usdigital.com/datasheets/e4t-datasheet.pdf) - [RESOLUTE mutlak optik enkoder sistemi veri sayfası (Renishaw)](https://www.renishaw.com/media/pdf/en/77c91f93023f466a939a25f73bbf6ddb.pdf) - [AS5048A/AS5048B veri sayfası (ams OSRAM)](http://elecanisms.olin.edu/handouts/2.5_AS5048_Datasheet.pdf) - [AMT102-V veri sayfası (CUI Devices/Same Sky)](https://datasheet.octopart.com/AMT102-V-CUI-Devices-datasheet-175923676.pdf) - [Enkoder Teknolojilerinin Karşılaştırılması (Oriental Motor)](https://blog.orientalmotor.com/an-overview-of-optical-magnetic-and-capacitive-encoder-technologies-and-selection-tips) - [Manyetik ve Optik Karşılaştırması] [Kodlayıcı (POZİTAL)](https://www.posital.com/en/magnetic-vs-optical-encoder) - [Mutlak ve Artımlı Döner Kodlayıcılar (Tasarım Haberleri)](https://www.designnews.com/motion-control/absolute-vs-incremental-rotary-encoders) - [Kodlayıcı Teknolojisinin Zaman İçinde Nasıl Evrimleştiği (US Digital)](https://usdigital.com/blog/the-strange-history-of-encoders) - [Gray kodu (Wikipedia, Frank Gray'in 1947 tarihli başvurusuna / 1953 tarihli patentine atıfta bulunur)](https://en.wikipedia.org/wiki/Gray_code) - [Gray Kodlu Döner Kodlayıcı (Quantum Devices)](https://www.quantumdev.com/understanding-gray-code-for-rotary-encoders/) - [Geliştirilmiş Harmonik Ayrıştırma Kullanarak Manyetik Kodlayıcının Hata Bastırılması (Çin Elektrik Mühendisliği Dergisi, 2026)](https://www.sciopen.com/local/article_pdf/10.23919/CJEE.2025.000150.pdf) - [EKF Tabanlı Durum ile Modellenmemiş Dinamiklere Tabi Diferansiyel Tahrikli Robotların Akıllı Kontrolü] Tahmin (arXiv:2603.14940)](https://arxiv.org/abs/2603.14940) - [NI — Kodlayıcı ölçümleri: X1, X2, X4](https://knowledge.ni.com/KnowledgeArticleDetails?id=kA03q000000x1riCAA&l=en-US) - [Same Sky — AMT102-V](https://www.sameskydevices.com/product/motion-and-control/rotary-encoders/incremental/modular/amt102-v)
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.