Contents — find the section you need
Encoder putar adalah sensor yang mengubah sudut atau kecepatan putaran poros yang berputar menjadi sinyal listrik, yang digunakan untuk mengukur laju putaran motor dan untuk odometri roda (memperkirakan jarak tempuh dan posisi dari putaran roda). Prinsip dasarnya secara umum terbagi menjadi dua: optik, yang membaca cakram yang bergantian antara segmen transparan dan buram dengan cahaya, dan magnetik, yang membaca arah medan magnet yang dihasilkan oleh magnet menggunakan elemen efek Hall — ini adalah dua arus dominan dalam encoder putar saat ini.
Prinsip: mengubah putaran menjadi pulsa listrik
Sebagian besar encoder inkremental menghasilkan dua sinyal, fase A dan fase B, yang diimbangi 90 derajat. Satu sinyal saja dapat menghitung putaran (pulsa) tetapi tidak dapat menentukan arah; dengan dua sinyal yang diimbangi fasenya, arah dapat ditentukan oleh fase mana yang mendahului. Skema ini disebut sinyal kuadratur.
 Rangkaian dekoder kuadratur
Gambar: QuadratureDecoder (Lambtron, CC BY-SA 4.0), Wikimedia Commons.

Jumlah pulsa per putaran (PPR, atau CPR untuk Siklus Per Putaran) menentukan resolusi intrinsik encoder, tetapi di mana "dekode 1x" hanya menghitung tepi naik fase A, "dekode 4x" menghitung keempat tepi — fase A naik dan turun, ditambah fase B naik dan turun — mengalikan resolusi efektif dengan 4 pada cakram fisik yang sama. Jumlah efektif yang diperoleh per putaran, N_{count}, dapat ditulis sebagai:
Di sini k_{quad} adalah faktor perkalian (1, 2, atau 4). Dari jumlah efektif ini dan diameter D roda (atau roda gigi), jarak yang ditempuh per hitungan d dapat diturunkan.
Sebagian besar encoder magnetik menentukan sudut melalui prinsip yang berbeda dari skema penghitungan pulsa ini. Ketika medan magnet dari magnet 2 kutub yang dipasang pada poros dideteksi oleh dua elemen efek Hall yang ditempatkan terpisah 90 derajat, hasilnya adalah sinyal gelombang sinus dan gelombang kosinus, V_{\sin} \propto \sin\phi dan V_{\cos} \propto \cos\phi, sebagai fungsi sudut rotasi \phi. Mengambil arctangen dari kedua sinyal ini menghasilkan sudut itu sendiri secara langsung dan terus menerus, alih-alih menghitung pulsa.
Skema ini melalui konversi A/D internal dan pemrosesan sinyal digital (perhitungan arctangen melalui algoritma CORDIC, misalnya) sebelum muncul sebagai output digital seperti SPI atau PWM. Konsep pulsa yang terlewat tidak ada di sini, tetapi sebagai gantinya, nonlinieritas yang melekat pada medan magnet itu sendiri dan eksentrisitas dalam pemasangan magnet (offset pusat) menjadi sumber kesalahan.
Perbedaan penting lainnya adalah antara tipe inkremental dan absolut. Encoder inkremental hanya mengeluarkan perubahan relatif, memperlakukan posisi apa pun yang ada tepat setelah daya dinyalakan sebagai "asal", sedangkan encoder absolut dapat memulihkan sudut absolut poros pada saat daya dipulihkan, bahkan setelah dimatikan. Kode abu-abu (kode biner yang dipantulkan) sering digunakan dalam implementasi encoder absolut, dirancang agar nilai yang berdekatan selalu berbeda tepat satu bit. Dalam sistem biner biasa, transisi dari 3 (011) ke 4 (100), misalnya, membutuhkan tiga bit untuk beralih secara bersamaan, dan bahkan sedikit ketidaksesuaian dalam waktu pembacaan berisiko salah membaca nilai yang sama sekali berbeda (misalnya 111 atau 000). Karena kode Gray hanya mengubah satu bit pada satu waktu, kesalahan pembacaan semacam ini pada prinsipnya tidak dapat terjadi, dan banyak digunakan sebagai skema pengkodean untuk encoder absolut yang membaca sudut absolut langsung dari beberapa jalur optik atau magnetik.
Optik vs. magnetik: pertukaran antara presisi dan ketahanan
Encoder optik memutar cakram kaca atau plastik, yang secara bergantian diberi pola segmen transparan dan buram, di antara sumber cahaya (biasanya LED) dan fotodioda, mengubah transmisi atau penghambatan cahaya menjadi sinyal listrik. Dengan membagi jalur secara halus dan menggabungkan beberapa sensor, produk saat ini dapat mencapai kelas resolusi dan presisi tertinggi yang tersedia. Kelemahannya adalah kerentanan terhadap debu, kelembapan, dan minyak yang secara fisik menghalangi jalur cahaya, dan kebutuhan akan penyelarasan yang tepat, yang bersama-sama menimbulkan tantangan untuk ketahanan di lingkungan yang keras.
Produk ultra-presisi tinggi seperti Renishaw RESOLUTE mendorong subdivisi ini lebih jauh lagi, mencapai resolusi 1nm dalam istilah linier dan menjaga kesalahan subdivisi (SDE — kesalahan yang timbul dari interpolasi listrik dari pinggiran interferensi optik) hingga ±40nm. Sebagai gantinya, kontaminasi, kondensasi, atau lapisan minyak sekecil apa pun pada jalur cahaya mengubah intensitas cahaya yang ditransmisikan, secara langsung menyebabkan kesalahan pembacaan atau pulsa yang hilang — yang cenderung membuat wadah tertutup dan pembersihan berkala menjadi prasyarat praktis untuk pengoperasian.
Encoder magnetik mendeteksi medan magnet yang dihasilkan oleh magnet permanen kecil yang dipasang pada poros menggunakan IC dengan elemen efek Hall bawaan, dan menghitung sudut dari arah medan. Karena sifat nonlinier yang melekat pada medan magnet itu sendiri, encoder magnetik secara historis dianggap kurang mampu mencapai resolusi dan akurasi posisi yang dicapai oleh encoder optik — meskipun produk seperti AS5048A, yang dibahas di bawah ini, telah mencapai resolusi praktis 14 bit (16.384 divisi). Keunggulan terbesarnya adalah ketahanan: karena tidak memerlukan jalur cahaya, encoder ini dapat beroperasi di lingkungan yang lembap, berdebu, atau bergetar hebat, bahkan di lingkungan yang terkena cairan. Tidak memerlukan elemen penggerak tambahan seperti sumber cahaya LED juga cenderung memberikan keunggulan dalam hal konsumsi daya dan jumlah komponen. Di sisi lain, "eksentrisitas" — posisi pemasangan magnet yang sedikit bergeser dari pusat rotasi — diketahui muncul sebagai komponen harmonik orde rendah dalam kesalahan sudut, dan semakin presisi produk magnetik yang diinginkan, semakin penting untuk menerapkan algoritma kompensasi sisi perangkat lunak untuk kesalahan eksentrisitas ini (pemisahan harmonik melalui loop terkunci fase, misalnya). Penelitian yang meningkatkan algoritma kompensasi eksentrisitas diterbitkan dalam jurnal akademik Tiongkok baru-baru ini pada tahun 2026, yang menggarisbawahi bahwa peningkatan akurasi encoder magnetik tetap menjadi area penelitian yang aktif.
Perbandingan spesifikasi produk utama
| Produk | Tipe | Resolusi | Output | Tegangan | Catatan |
|---|---|---|---|---|---|
| Broadcom HEDS-9040 | Optik, inkremental | 1000–2000 CPR (3 saluran, dengan indeks) | Kuadratur + indeks | 5V | Hingga 30.000 rpm, -40 hingga 100°C; terbukti secara luas dalam aplikasi motor DC |
| US Digital E4T | Optik, inkremental (kompak) | Hingga 4096 CPR (sebelum kuadratur) | Kuadratur + indeks, ujung tunggal atau diferensial | — | Desain ringkas cocok untuk motor sekecil ukuran NEMA 8 |
| Renishaw RESOLUTE | Optik, absolut (presisi ultra) | 1nm (linier), akurasi total terpasang ±1 detik busur (rotari) | Serial (nilai absolut, posisi diperoleh secara instan saat start-up) | — | Hingga 36.000rpm, SDE (kesalahan sub-divisi) ±40nm |
| ams OSRAM AS5048A | Magnetik, absolut | 14-bit (16.384 divisi, 0,0219°/LSB) | SPI/PWM | 3,3–5V | Tanpa kontak (magnet 2 kutub pada sumbu), akurasi 0,05° setelah linearisasi |
| CUI (Same Sky) AMT102-V | Magnetik, inkremental | 48–2048 PPR (dapat dipilih melalui sakelar DIP, hingga 8192 hitungan/putaran dengan kuadratur 4x) | Kuadratur + indeks | 5V | Kit modular yang mendukung 288 konfigurasi poros/dudukan |
Membandingkan ketiga produk optik tersebut menunjukkan betapa berbedanya fungsi "optik" tergantung pada aplikasinya. Broadcom HEDS-9040 adalah komponen serbaguna dengan rekam jejak yang panjang sebagai umpan balik motor DC, sementara US Digital E4T mengejar desain yang ringkas dan ringan yang bahkan dapat dipasang pada motor NEMA ukuran 8. Renishaw RESOLUTE melayani kasus penggunaan ultra-presisi (misalnya, pemosisian mesin perkakas) yang secara harfiah satu tingkat lebih tinggi daripada kedua produk tersebut. Kedua produk magnetik, AS5048A dan AMT102-V, mengadopsi skema keluaran yang berbeda — absolut dan inkremental, masing-masing — sama-sama memiliki kemudahan pemasangan on-axis tanpa kontak, namun berbeda pendapat mengenai apakah posisi absolut diperlukan atau jumlah rotasi relatif sudah cukup.
Jika dilihat murni dari jumlah digit resolusi, 14 bit (16.384 divisi) AS5048A tampaknya mengalahkan 2000 CPR HEDS-9040 (setara dengan 8000 hitungan dengan kuadratur 4x), tetapi keduanya didasarkan pada prinsip pengukuran yang berbeda dan tidak dapat dibandingkan secara langsung. HEDS-9040 adalah pengukuran diskrit yang resolusinya ditentukan oleh jumlah pulsa fisik, sedangkan AS5048A mendigitalkan arah medan magnet kontinu melalui konversi A/D, sehingga akurasi sudut efektifnya juga bergantung pada noise internal, kualitas magnet, dan presisi pemasangan. Itulah mengapa angka "akurasi 0,05° setelah linearisasi" pada lembar data ternyata lebih kasar daripada resolusi mentah (0,0219°/LSB) — resolusi katalog dan akurasi sudut yang sebenarnya dicapai dalam praktik perlu diperlakukan sebagai dua hal yang berbeda.
Sejarah: sebuah teknologi yang lahir dari reproduksi nada organ pipa
Baldwin: pembuat organ memulai pengkodean optik — Asal usul encoder optik dapat ditelusuri kembali ke Baldwin, pembuat piano dan organ yang didirikan di Cincinnati, Ohio, pada abad ke-19. Setelah Perang Dunia II, Baldwin berupaya membawa elektronik ke dalam instrumen keyboard, mengukir pola transparan dan buram pada cakram kaca untuk mengembangkan teknologi pengkodean optik yang secara elektronik mereproduksi nada organ pipa gereja. Teknologi ini menarik perhatian Korps Sinyal Angkatan Darat AS, yang pada tahun 1951 mengontrak Baldwin untuk menerapkan teknologi cakram optik ini pada pelacakan antena radar. Perusahaan tersebut menyelesaikan encoder optik eksperimental pertamanya pada tahun 1955, mengerahkan encoder 18-bit untuk penggunaan di luar angkasa pada tahun 1962, dan pada tahun 1963 memiliki encoder optik pertama dengan sumber cahaya LED yang terbang di luar angkasa. Teknologi yang kebetulan ditemukan oleh pembuat instrumen kemudian berkembang pesat di berbagai bidang—teknologi militer dan luar angkasa—yang sama sekali tidak terkait dengan asal-usulnya. Sekitar waktu yang sama, perusahaan Heidenhain Jerman secara independen mendirikan proses "diadur" sendiri untuk membentuk struktur kromium yang presisi pada kaca pada tahun 1950, memproduksi perangkat pengukur panjang optik untuk mesin perkakas pada tahun 1952, dan menyelesaikan encoder putar inkremental fotolistrik pertamanya pada tahun 1961—artinya pengembangan praktis encoder optik berlangsung secara paralel di AS dan Jerman.
Pendirian US Digital, yang produknya muncul dalam tabel perbandingan di atas, itu sendiri merupakan contoh lain dari kisah asal-usul "Saya terjebak, jadi saya membangunnya sendiri" yang sangat umum di industri ini. Pada tahun 1980, seorang insinyur bernama David Madore, yang bekerja di sebuah perusahaan peralatan ultrasonik medis, menghadapi masalah: encoder optik yang dibutuhkan produk perusahaannya terlalu mahal di pasaran saat itu, memiliki waktu tunggu yang lama, dan tidak tersedia dengan spesifikasi yang sebenarnya diinginkannya. Jadi Madore memproduksi encoder pertamanya sendiri untuk mengisi celah tersebut — dan itulah asal mula US Digital. Ini adalah contoh nyata dari pepatah "kebutuhan adalah ibu dari penemuan", dan mengikuti Baldwin dan Heidenhain, hal ini menunjukkan pola yang berulang di bidang ini: seorang insinyur yang didorong oleh kebutuhan menjadi pemasok baru dengan caranya sendiri.
Frank Gray: kode yang diciptakan untuk koreksi kesalahan menjadi standar encoder — Frank Gray, penemu kode Gray yang terkenal, adalah seorang peneliti di Bell Labs. Ia mengajukan paten untuk skema tersebut pada tahun 1947, yang diberikan pada tahun 1953, bertujuan untuk meminimalkan kesalahan (salah membaca nilai yang berdekatan) yang muncul dalam proses digitalisasi sinyal analog melalui modulasi kode pulsa (PCM). Awalnya dirancang untuk koreksi kesalahan dalam teknologi komunikasi, tetapi sifat itu sendiri — "nilai yang berdekatan hanya berbeda satu bit" — ternyata ideal sebagai skema pengkodean untuk encoder absolut yang membaca beberapa trek sekaligus, dan teknik tersebut kemudian digunakan kembali di bidang encoder putar beberapa tahun kemudian. Ini adalah contoh bagus dari kode yang diciptakan untuk satu tujuan yang kemudian, beberapa dekade kemudian, menjadi teknologi standar di bidang yang sama sekali berbeda.
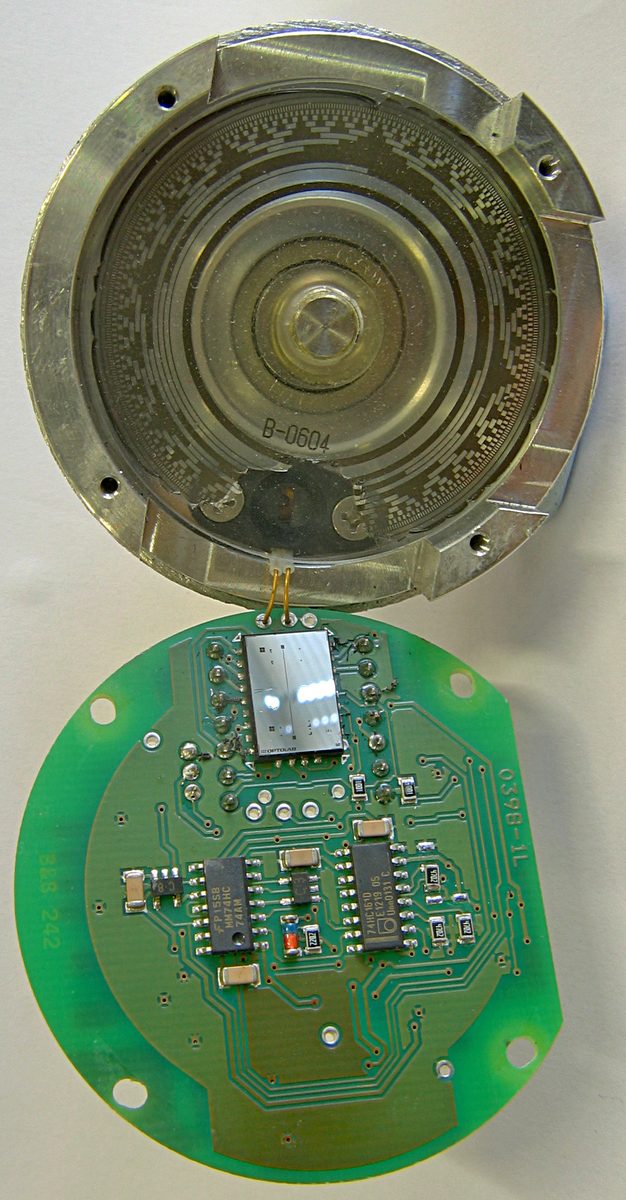 Encoder absolut kode Gray 13-jalur
Gambar: Gray encoder putar kode 13-jalur yang dibuka (Mike1024, domain publik), Wikimedia Commons. Bagian atas menunjukkan casing, disk interrupter, dan sumber cahaya; bagian bawah menunjukkan elemen sensor reflektif (bertanda "OPTOLAB") dan rangkaian pendukung. Encoder khusus ini dilaporkan dilepas dari mesin setelah masuknya air menyebabkan jalur kode Gray terlepas.

Seperti yang ditunjukkan unit pada gambar, menyusun beberapa jalur secara konsentris untuk dibaca sekaligus membuat encoder absolut kode Gray agak rentan terhadap masuknya air. Setiap trek membawa satu bit, jadi menambahkan lebih banyak trek meningkatkan resolusi (jumlah bit) — tetapi jumlah komponen dan titik kegagalan meningkat seiring dengan jumlah trek, dan foto ini mewujudkan pertukaran antara presisi dan ketahanan tersebut.
Dekode dan validasi kuadratur
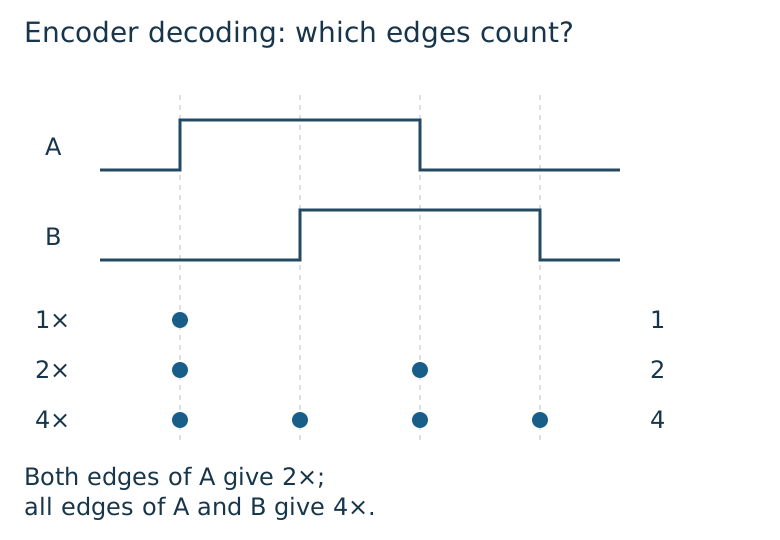
Arah mengikuti hubungan fase antara saluran A dan B. Dekode 1× menghitung satu tepi A; 2× menghitung kedua tepi A; 4× menghitung semua tepi A dan B. Interupsi pada perubahan A saja memberikan dekode 2×, bahkan ketika B dibaca untuk menentukan arah.
Terapkan jumlah putaran yang diketahui dan bandingkan hitungannya dengan definisi lembar data PPR/CPR dan mode dekode yang dipilih. Periksa tepi yang terlewat pada kecepatan tinggi, transisi tambahan yang disebabkan oleh noise, dan tanda selama pembalikan secara terpisah. Penghitung khusus mengurangi beban interupsi CPU, tetapi tidak menghilangkan batasan kualitas sinyal, batasan frekuensi input, atau selip roda.
Odometri roda, aplikasi hilir: bagaimana kesalahan menyebar?
Misalkan d_L dan d_R adalah jarak tempuh roda kiri dan kanan yang diperoleh dari encoder, dan L adalah jarak antara roda (lebar tapak). Sudut putar \Delta\theta dan jarak translasi \Delta s dalam interval waktu singkat kemudian dihitung sebagai:
Mengintegrasikan \Delta\theta dan \Delta s ke dalam posisi saat ini (x, y, \theta) langkah demi langkah adalah algoritma dasar odometri roda. Persamaan tersebut juga menunjukkan bahwa semakin sempit lebar tapak L, semakin besar kesalahan penghitungan yang sama diperbesar menjadi kesalahan sudut putar.
Penggabungan LiDAR, IMU, dan encoder roda menjadi standar — di sinilah penelitian saat ini berada
Sebuah makalah Maret 2026, "Kontrol Cerdas Robot Penggerak Diferensial yang Tunduk pada Dinamika yang Tidak Dimodelkan dengan Estimasi Keadaan Berbasis EKF" (Alwala, Hu, da Silva Lima, Bessa), membangun kerangka kerja kontrol yang menggabungkan kontrol nonlinier berbasis Lyapunov dengan jaringan saraf adaptif, di mana ia memasukkan EKF (Extended Kalman Filter) yang menggabungkan beberapa sumber odometri: IMU, kamera monokuler, LiDAR 2D, dan encoder roda. Yang ditekankan dalam makalah ini adalah ketahanan—mempertahankan kinerja yang konsisten bahkan dalam kondisi drift, selip roda, noise sensor, dan kegagalan sensor—melaporkan peningkatan hingga 53,91% dalam kesalahan kecepatan linier dibandingkan dengan baseline (kontrol linearisasi umpan balik). Yang ditunjukkan oleh bidang penelitian ini adalah bahwa "meningkatkan resolusi dan kekebalan noise encoder" (peningkatan dari sisi perangkat keras) dan "menghilangkan kesalahan di berbagai sensor" (peningkatan dari sisi perangkat lunak) bukanlah pilihan yang saling bersaing—keduanya adalah dua roda dari kereta yang sama, yang dimaksudkan untuk digunakan bersama.
Yang membuat makalah ini menarik adalah bahwa makalah ini mempertahankan encoder roda dalam EKF sebagai sumber informasi yang setara dengan yang lain, alih-alih memperlakukannya sebagai sensor yang akan dibuang. Ini adalah desain yang secara otomatis menurunkan bobot encoder hanya pada saat terjadi selip atau kegagalan roda, sementara sebaliknya mengandalkan kekuatan sebenarnya dari odometri roda—secara akurat menangkap perpindahan relatif jangka pendek tanpa pencocokan fitur yang mahal seperti yang dibutuhkan oleh metode LiDAR atau berbasis kamera, memperbarui dengan komputasi ringan pada setiap siklus pengambilan sampel.
Parameter yang menentukan kinerja
- Resolusi (PPR/CPR) dan perkalian: Beralih dari decoding 1x ke 4x pada disk fisik yang sama persis akan melipatgandakan resolusi hitungan efektif. Peningkatan yang lebih halus tidak dengan sendirinya berarti akurasi absolut yang lebih baik.
- Toleransi lingkungan: Di lingkungan luar ruangan, berdebu, atau bergetar hebat, encoder magnetik yang tidak memerlukan jalur cahaya cenderung lebih unggul. Dalam lingkungan terkontrol seperti ruang bersih atau mesin perkakas, resolusi dan presisi optik yang lebih tinggi dapat dimanfaatkan sepenuhnya.
- Absolut vs. relatif: Encoder inkremental membutuhkan operasi homing untuk menetapkan kembali titik asalnya setiap kali daya dimatikan dan dihidupkan kembali, sementara apakah encoder absolut seperti AS5048A dapat pulih secara instan dari kehilangan daya secara langsung memengaruhi seberapa kompleks urutan startup seluruh sistem yang dibutuhkan.
- Lebar tapak dan amplifikasi kesalahan: Dari \Delta\theta = (d_R - d_L)/L, semakin sempit jarak roda kiri/kanan kendaraan, semakin besar kesalahan hitungan encoder yang sama diperkuat menjadi kesalahan sudut belok. Robot yang lebih kecil menghadapi tuntutan yang relatif lebih ketat pada resolusi dan keandalan encoder.
- Akurasi sensor tunggal vs. fusi multi-sensor: Seperti yang ditunjukkan oleh penelitian EKF 2026, mendorong akurasi encoder sendiri melalui perangkat keras dan menggabungkannya dengan IMU/LiDAR/dll. Membatalkan kesalahan melalui perangkat lunak bukanlah pilihan antara salah satu atau yang lain — kekokohan hanya datang dari penggabungan keduanya
- Frekuensi pengambilan sampel dan presisi waktu: Dalam aplikasi dengan rotasi kecepatan tinggi atau perubahan kecepatan yang tiba-tiba, pulsa yang hilang atau jitter waktu interupsi secara langsung menyebabkan kesalahan penghitungan.
- Kesenjangan antara resolusi katalog dan akurasi efektif: Seperti halnya resolusi mentah AS5048A sebesar 0,0219°/LSB dibandingkan dengan akurasi pasca-linearisasinya yang hanya 0,05°, resolusi lembar data dan akurasi sudut yang sebenarnya dicapai oleh suatu sistem adalah dua hal yang berbeda. Membandingkan produk hanya berdasarkan jumlah digit resolusi berisiko melebih-lebihkan akurasi yang akan Anda dapatkan dalam praktiknya
- Validasi dekoder: Periksa hitungan selama sejumlah putaran yang diketahui dan verifikasi tandanya selama pembalikan
- Toleransi terhadap eksentrisitas/kesalahan penyelarasan: Pada encoder magnetik, eksentrisitas pemasangan magnet muncul sebagai kesalahan sudut harmonik orde rendah; Pada encoder optik, bahkan sedikit ketidaksejajaran antara cakram dan sumber cahaya/fotodetektor akan langsung menyebabkan kesalahan pembacaan. Dalam kedua skema tersebut, presisi pemasangan — bukan hanya spesifikasi sensor itu sendiri — menentukan kinerja akhir.
- Konsumsi daya dan jumlah komponen: Membutuhkan sumber cahaya LED dan fotodioda, encoder optik cenderung kalah dari encoder magnetik dalam hal jumlah komponen dan konsumsi daya. Untuk robot kecil bertenaga baterai, kesenjangan ini dapat menjadi faktor penentu dalam pemilihan produk.
- Biaya dan ketersediaan: Produk ultra-presisi seperti Renishaw RESOLUTE berada dalam kisaran harga tinggi yang ditujukan untuk mesin perkakas dan robot industri, sementara produk kapasitif seperti AMT102-V — yang dapat diubah antara 48 dan 2048 PPR dengan satu sakelar DIP — secara substansial mengurangi biaya tahap prototipe dan upaya penyetelan. Untuk proyek robot yang dikembangkan secara individual, kesenjangan ketersediaan dan kisaran harga ini menjadi kendala praktis nyata dalam pemilihan perangkat keras.
Apakah resolusi encoder yang lebih tinggi menjamin akurasi absolut yang lebih besar?
Kesalahan eksentrisitas dan skala terpisah dari resolusi.
Bedakan ukuran inkremen, pengulangan, dan akurasi absolut.Referensi
- Lembar data HEDS-9040/9140 (Broadcom)
- Lembar data Encoder Motor Miniatur E4T (US Digital)
- Lembar data sistem encoder optik absolut RESOLUTE (Renishaw)
- Lembar data AS5048A/AS5048B (ams OSRAM)
- Lembar data AMT102-V (CUI Devices/Same Sky)
- Perbandingan Teknologi Encoder (Oriental Motor)
- [Encoder Magnetik vs Optik] (POSITAL)](https://www.posital.com/en/magnetic-vs-optical-encoder)
- Encoder Putar Absolut vs. Inkremental (Berita Desain)
- Bagaimana Teknologi Encoder Berkembang dari Waktu ke Waktu (Digital AS)
- Kode Gray (Wikipedia, merujuk pada pengajuan Frank Gray tahun 1947 / pemberian paten tahun 1953)
- Encoder Putar Kode Gray (Perangkat Kuantum)
- Penekanan Kesalahan Encoder Magnetik Menggunakan Dekopling Harmonik yang Ditingkatkan (Jurnal Teknik Elektro Tiongkok, 2026)
-
[Kontrol Cerdas Robot Penggerak Diferensial yang Tunduk pada Dinamika yang Tidak Dimodelkan dengan Estimasi Keadaan Berbasis EKF] (arXiv:2603.14940)](https://arxiv.org/abs/2603.14940)
- Same Sky — AMT102-V
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.