Contents — find the section you need
Un codeur rotatif est un capteur qui convertit l'angle ou la vitesse de rotation d'un arbre en un signal électrique. Il est utilisé pour mesurer la vitesse de rotation d'un moteur et pour l'odométrie des roues (estimation de la distance parcourue et de la position à partir de la rotation de la roue). Son principe de fonctionnement se divise en deux grandes catégories : optique, qui utilise la lumière pour lire un disque comportant des segments transparents et opaques alternés, et magnétique, qui utilise un capteur à effet Hall pour lire la direction d'un champ magnétique généré par un aimant. Ce sont les deux types de codeurs rotatifs les plus répandus aujourd'hui.
Principe : conversion de la rotation en impulsions électriques
La plupart des codeurs incrémentaux génèrent deux signaux, phase A et phase B, déphasés de 90 degrés. Un seul signal permet de compter les rotations (impulsions) mais ne permet pas de déterminer le sens de rotation. Avec deux signaux déphasés, le sens de rotation peut être déterminé par l'avance de phase. Ce schéma est appelé signal en quadrature.
 Circuit décodeur en quadrature
Image : QuadratureDecoder (Lambtron, CC BY-SA 4.0), Wikimedia Commons.

Le nombre d'impulsions par tour (PPR, ou CPR pour Cycle Per Revolution) détermine la résolution intrinsèque du codeur. Alors que le « décodage 1x » ne compte que le front montant de la phase A, le « décodage 4x » compte les quatre fronts (montant et descendant des phases A et B), multipliant ainsi la résolution effective par 4 sur le même disque physique. Le nombre effectif de cycles par tour, N_{count}, peut s'écrire :
Ici, k_{quad} représente le facteur de multiplication (1, 2 ou 4). À partir de ce nombre effectif et du diamètre D de la roue (ou de l'engrenage), on peut calculer la distance parcourue par cycle d.
La plupart des codeurs magnétiques déterminent l'angle selon un principe différent de ce système de comptage d'impulsions. Lorsque le champ magnétique d'un aimant bipolaire monté sur l'arbre est détecté par deux capteurs à effet Hall placés à 90° d'écart, on obtient un signal sinusoïdal et un signal cosinusoïdal, V_{\sin} \propto \sin\phi et V_{\cos} \propto \cos\phi, en fonction de l'angle de rotation \phi. Le calcul de l'arctangente de ces deux signaux permet d'obtenir l'angle directement et en continu, sans avoir à compter les impulsions.
Ce système utilise une conversion analogique-numérique interne et un traitement numérique du signal (calcul de l'arctangente via un algorithme CORDIC, par exemple) avant d'être converti en sortie numérique (SPI ou PWM, par exemple). Le concept d'impulsion manquée est ici inexistant. En revanche, la non-linéarité inhérente au champ magnétique et l'excentricité du montage de l'aimant (décalage du centre) deviennent des sources d'erreur.
Une autre distinction importante réside entre les codeurs incrémentaux et absolus. Un codeur incrémental ne fournit que la variation relative, considérant sa position juste après la mise sous tension comme « origine ». Un codeur absolu, quant à lui, peut retrouver l'angle absolu de l'arbre dès le rétablissement de l'alimentation, même après une mise hors tension. Le code Gray (code binaire réfléchi) est souvent utilisé dans les codeurs absolus ; il est conçu pour que deux valeurs adjacentes diffèrent toujours d'un bit. En binaire classique, la transition de 3 (011) à 4 (100), par exemple, nécessite la commutation simultanée de trois bits. Un léger décalage dans la lecture risque alors d'entraîner une erreur de lecture (par exemple, 111 ou 000). Le code Gray, quant à lui, ne modifie qu'un bit à la fois ; ce type d'erreur est donc impossible. C'est pourquoi il est largement utilisé comme système de codage pour les codeurs absolus qui lisent l'angle absolu directement à partir de plusieurs pistes optiques ou magnétiques.
Optique vs. Magnétique : un compromis entre précision et robustesse
Les codeurs optiques font tourner un disque en verre ou en plastique, comportant des segments transparents et opaques alternés, entre une source lumineuse (généralement une LED) et une photodiode. Ils convertissent la transmission ou l'occultation de la lumière en un signal électrique. Grâce à une segmentation fine des pistes et à la combinaison de plusieurs capteurs, les produits actuels atteignent les plus hauts niveaux de résolution et de précision disponibles. Le principal inconvénient réside dans la sensibilité à la poussière, à l'humidité et aux huiles qui obstruent physiquement le trajet optique, ainsi que dans la nécessité d'un alignement précis. Ces facteurs combinés constituent un défi pour la robustesse en environnements difficiles.
Les produits ultra-précis comme le Renishaw RESOLUTE repoussent encore les limites de la subdivision, atteignant une résolution linéaire de 1 nm et maintenant l'erreur de subdivision (SDE – l'erreur due à l'interpolation électrique des franges d'interférence optiques) à ±40 nm. En contrepartie, la moindre contamination, condensation ou film d'huile sur le trajet optique modifie l'intensité lumineuse transmise, provoquant directement des erreurs de lecture ou des pertes d'impulsions. De ce fait, un boîtier étanche et un nettoyage périodique sont généralement indispensables au bon fonctionnement.
Les codeurs magnétiques détectent le champ magnétique généré par un petit aimant permanent monté sur l'arbre grâce à un circuit intégré doté d'un capteur à effet Hall, et calculent l'angle par rapport à la direction du champ. En raison de la non-linéarité inhérente au champ magnétique, les codeurs magnétiques ont longtemps été considérés comme moins performants en termes de résolution et de précision de positionnement que les codeurs optiques. Cependant, des produits comme l'AS5048A, présenté ci-dessous, atteignent une résolution pratique de 14 bits (16 384 divisions). Leur principal atout réside dans leur robustesse : ne nécessitant aucun trajet optique, ils peuvent fonctionner dans des environnements humides, poussiéreux, soumis à de fortes vibrations, voire exposés à des liquides. L'absence d'élément de commande supplémentaire, tel qu'une source lumineuse LED, leur confère également un avantage en termes de consommation d'énergie et de nombre de composants. En revanche, l'excentricité (le léger décalage de la position de montage de l'aimant par rapport au centre de rotation) se manifeste par une composante harmonique de bas ordre dans l'erreur angulaire. Plus un codeur magnétique vise une grande précision, plus il est crucial d'implémenter des algorithmes de compensation logicielle de cette erreur d'excentricité (par exemple, le découplage harmonique via une boucle à verrouillage de phase). Des recherches sur l'amélioration des algorithmes de compensation d'excentricité ont été publiées dans une revue académique chinoise en 2026, soulignant que l'amélioration de la précision des codeurs magnétiques demeure un domaine de recherche actif.
Comparaison des principales spécifications des produits
| Produit | Type | Résolution | Sortie | Tension | Remarques |
|---|---|---|---|---|---|
| Broadcom HEDS-9040 | Optique, incrémental | 1000–2000 CPR (3 canaux, avec index) | Quadrature + index | 5 V | Jusqu'à 30 000 tr/min, -40 à 100 °C ; largement éprouvé dans les applications de moteurs CC |
| US Digital E4T | Optique, incrémental (compact) | Jusqu'à 4096 CPR (avant quadrature) | Quadrature + index, simple ou différentiel | — | Conception compacte compatible avec les moteurs de taille NEMA 8 |
| Renishaw RESOLUTE | Optique, absolue (ultra-précision) | 1 nm (linéaire), précision totale installée ±1 seconde d'arc (rotative) | Série (valeur absolue, position acquise instantanément au démarrage) | — | Jusqu'à 36 000 tr/min, erreur de subdivision (SDE) ±40 nm |
| ams OSRAM AS5048A | Magnétique, absolue | 14 bits (16 384 divisions, 0,0219°/LSB) | SPI/PWM | 3,3–5 V | Sans contact (aimant bipolaire sur l'axe), précision 0,05° après linéarisation |
| CUI (Same Sky) AMT102-V | Magnétique, incrémentale | 48–2 048 impulsions/tour (sélectionnable par commutateur DIP, jusqu'à 8 192 impulsions/tour avec quadrature 4x) | Quadrature + index | 5 V | Kit modulaire compatible avec 288 configurations arbre/montage |
La comparaison de ces trois produits optiques révèle la diversité des applications possibles. Le Broadcom HEDS-9040 est un composant polyvalent, éprouvé depuis longtemps comme capteur de position pour moteurs CC. L'US Digital E4T, quant à lui, privilégie une conception compacte et légère, compatible même avec un moteur NEMA 8. Le Renishaw RESOLUTE, enfin, répond à des exigences de très haute précision (positionnement de machines-outils, par exemple), surpassant largement les deux autres. Les deux produits magnétiques, l'AS5048A et l'AMT102-V, proposent des modes de sortie différents (absolu et incrémental respectivement). Ils partagent la simplicité d'un montage sans contact sur axe, mais se distinguent par la nécessité d'une position absolue ou d'une rotation relative.
Si l'on considère uniquement la résolution en nombre de chiffres, les 14 bits (16 384 divisions) de l'AS5048A semblent surpasser les 2 000 CPR du HEDS-9040 (équivalent à 8 000 comptages en quadrature 4x). Cependant, ces deux appareils reposent sur des principes de mesure différents et ne sont pas directement comparables. Le HEDS-9040 effectue une mesure discrète dont la résolution est fixée par le nombre d'impulsions physiques, tandis que l'AS5048A numérise la direction d'un champ magnétique continu par conversion analogique-numérique. Par conséquent, sa précision angulaire effective dépend également du bruit interne, de la qualité de l'aimant et de la précision de montage. C'est précisément pourquoi la précision de 0,05° après linéarisation indiquée dans la fiche technique est inférieure à la résolution brute (0,0219°/LSB) : la résolution annoncée et la précision angulaire réellement obtenue en pratique sont deux choses distinctes.
Histoire : une technologie née de la reproduction des sonorités d'orgue
Baldwin : un facteur d'orgues à l'origine du codage optique — L'origine du codeur optique remonte à Baldwin, un facteur de pianos et d'orgues fondé à Cincinnati, dans l'Ohio, au XIXe siècle. Après la Seconde Guerre mondiale, Baldwin s'est efforcé d'intégrer l'électronique aux instruments à clavier, gravant des motifs transparents et opaques sur des disques de verre pour développer une technologie de codage optique reproduisant électroniquement les sonorités d'un orgue d'église. Cette technologie a attiré l'attention du Corps des transmissions de l'armée américaine, qui, en 1951, a passé un contrat avec Baldwin pour appliquer cette technologie de disque optique au suivi des antennes radar. L'entreprise a réalisé son premier codeur optique expérimental en 1955, a déployé un codeur 18 bits pour une utilisation spatiale en 1962 et, dès 1963, le premier codeur optique équipé d'une source lumineuse LED a volé dans l'espace. Une technologie inventée par hasard par un facteur d'instruments a ensuite connu un essor considérable dans des domaines — militaire et spatial — totalement étrangers à son origine. À peu près à la même époque, la société allemande Heidenhain développait indépendamment son propre procédé « diadur » pour la formation de structures de chrome précises sur verre en 1950, produisait des dispositifs de mesure de longueur optiques pour machines-outils dès 1952 et achevait son premier codeur rotatif incrémental photoélectrique en 1961. Ainsi, le développement pratique des codeurs optiques progressait en parallèle aux États-Unis et en Allemagne.
La création d'US Digital, dont le produit figure dans le tableau comparatif ci-dessus, illustre parfaitement cette tendance, si fréquente dans ce secteur, du type « j'étais bloqué, alors j'ai tout construit moi-même ». En 1980, David Madore, ingénieur dans une entreprise d'équipements d'échographie médicale, se heurtait à un problème : les codeurs optiques nécessaires au produit de son entreprise étaient trop chers sur le marché, leurs délais de livraison étaient longs et ils n'étaient pas disponibles avec les spécifications souhaitées. Madore a donc fabriqué son propre codeur pour combler ce manque, donnant ainsi naissance à US Digital. C'est la nécessité qui s'applique littéralement, et, à la suite des travaux de Baldwin et Heidenhain, cela suggère un schéma récurrent dans ce domaine : un ingénieur, poussé par un besoin, devient un fournisseur à part entière.
Frank Gray : un code inventé pour la correction d'erreurs devient la norme pour les codeurs — Frank Gray, l'inventeur du code Gray éponyme, était chercheur aux Bell Labs. Il déposa un brevet pour ce procédé en 1947, qui lui fut accordé en 1953. Ce brevet visait à minimiser les erreurs (mauvaise lecture d'une valeur adjacente) survenant lors de la numérisation de signaux analogiques par modulation par impulsions et codage (MIC). Initialement conçu pour la correction d'erreurs dans les technologies de communication, le code Gray, dont la propriété « les valeurs adjacentes ne diffèrent que d'un bit », s'est révélé idéal comme système de codage pour les codeurs absolus lisant plusieurs pistes simultanément. La technique fut ensuite adaptée au domaine des codeurs rotatifs quelques années plus tard. C'est un bel exemple de code inventé pour un usage précis et devenu, des décennies plus tard, une technologie standard dans un domaine totalement différent.
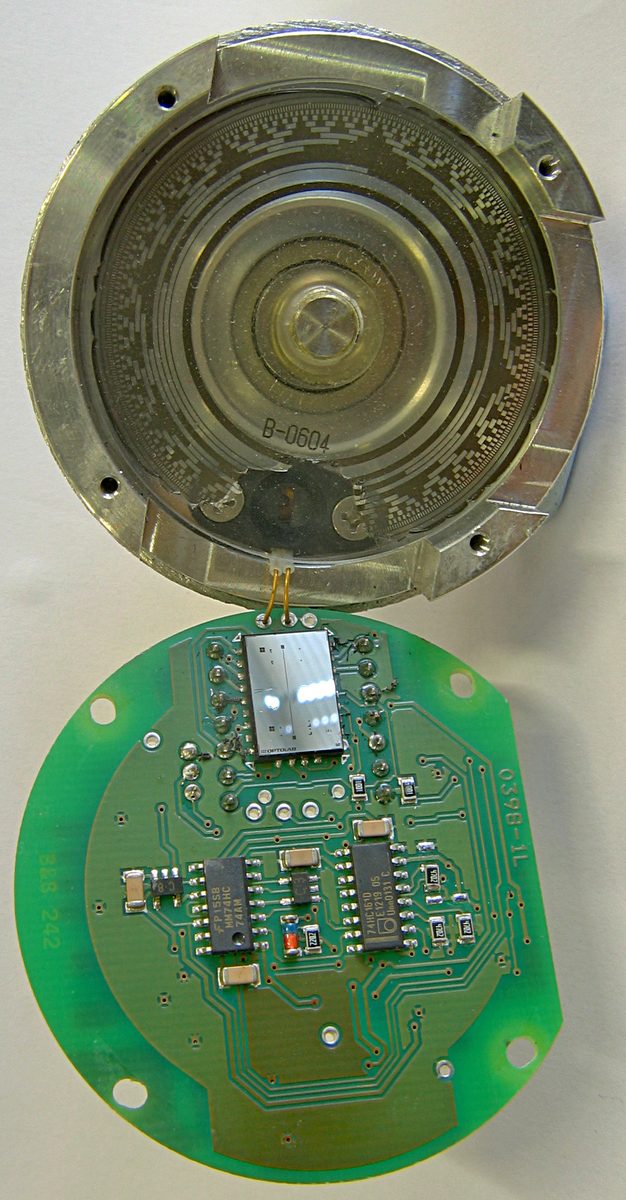 Encodeur rotatif absolu à code Gray 13 pistes
Image : Gray code rotary encoder 13-track opened (Mike1024, domaine public), Wikimedia Commons. La partie supérieure montre le boîtier, le disque d'interruption et la source lumineuse ; la partie inférieure montre l'élément de détection réfléchissant (marqué « OPTOLAB ») et le circuit de support. Cet encodeur a été retiré d'une machine suite à une infiltration d'eau qui a provoqué le décollement des pistes de code Gray.

Comme le montre l'unité illustrée, la disposition concentrique de plusieurs pistes pour une lecture simultanée rend les encodeurs absolus à code Gray relativement vulnérables aux infiltrations d'eau. Chaque piste transporte un bit ; l'ajout de pistes augmente donc la résolution (nombre de bits), mais le nombre de composants et les risques de défaillance augmentent proportionnellement. Cette photo illustre ce compromis entre précision et robustesse.
Décodage et validation en quadrature
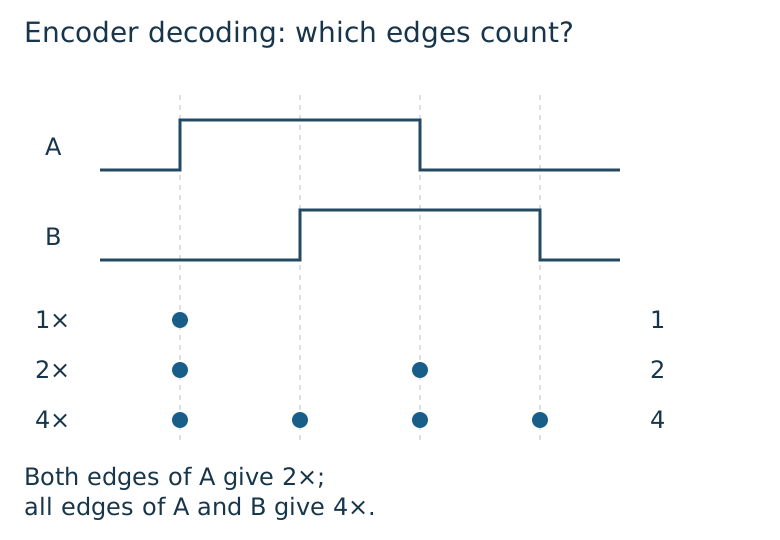
Le sens de lecture suit la relation de phase entre les canaux A et B. Le décodage 1× compte un front de A ; le décodage 2× compte les deux fronts de A. Le comptage quadruple (4×) détecte tous les fronts des signaux A et B. Une interruption sur les changements d'état du seul signal A permet un décodage double (2×), même lorsque le signal B est lu pour déterminer le sens de rotation.
Appliquez un nombre connu de tours et comparez le résultat au nombre de tours correspondant à la définition PPR/CPR de la fiche technique et au mode de décodage sélectionné. Vérifiez séparément les fronts manqués à haute vitesse, les transitions supplémentaires dues au bruit et le signe lors de l'inversion de sens. Un compteur dédié réduit la charge d'interruption du processeur, mais ne supprime pas les limites de qualité du signal, de fréquence d'entrée ni le patinage des roues.
Odométrie des roues, application en aval : comment se propage l'erreur ?
Soient d_L et d_R les distances parcourues par les roues gauche et droite, obtenues à partir des codeurs, et L la distance entre les roues (largeur de la bande de roulement). L'angle de braquage \Delta\theta et la distance de translation \Delta s sur un court intervalle de temps sont ensuite calculés comme suit :
L'intégration progressive de ces valeurs \Delta\theta et \Delta s dans la position actuelle (x, y, \theta) constitue l'algorithme de base de l'odométrie des roues. L'équation montre également que plus la largeur de la bande de roulement L est faible, plus l'erreur de comptage est amplifiée en erreur d'angle de braquage.
La fusion des données LiDAR, IMU et codeurs de roue devient la norme : état actuel de la recherche
Un article de mars 2026, intitulé « Contrôle intelligent de robots à entraînement différentiel soumis à une dynamique non modélisée avec estimation d'état basée sur un filtre de Kalman étendu » (Alwala, Hu, da Silva Lima, Bessa), présente un cadre de contrôle combinant un contrôle non linéaire basé sur la théorie de Lyapunov et des réseaux de neurones adaptatifs. Ce cadre intègre un filtre de Kalman étendu (EKF) qui fusionne les données de plusieurs sources d'odométrie : IMU, caméra monoculaire, LiDAR 2D et codeurs de roue. L'article met l'accent sur la robustesse : le maintien de performances constantes même en présence de dérive, de patinage des roues, de bruit de capteur et de défaillance de capteur. Il rapporte une amélioration de l'erreur de vitesse linéaire pouvant atteindre 53,91 % par rapport à une méthode de référence (contrôle par linéarisation par retour d'état). Ce domaine de recherche démontre que l'amélioration de la résolution et de l'immunité au bruit de l'encodeur (amélioration matérielle) et l'annulation des erreurs entre plusieurs capteurs (amélioration logicielle) ne sont pas des options concurrentes : elles sont complémentaires et doivent être utilisées conjointement.
L'intérêt de cet article réside dans le fait qu'il considère l'encodeur de roue du filtre de Kalman étendu (EKF) comme une source d'information à part entière, au même titre que les autres capteurs, plutôt que de le négliger. Il s'agit d'une conception qui réduit automatiquement la charge de l'encodeur uniquement en cas de patinage ou de défaillance de la roue, tout en exploitant le principal atout de l'odométrie de roue : la capture précise du déplacement relatif à court terme, sans le coûteux appariement de caractéristiques requis par les méthodes LiDAR ou basées sur une caméra, et une mise à jour par calcul léger à chaque cycle d'échantillonnage.
Paramètres déterminant les performances
-
Résolution (PPR/CPR) et multiplication : Le passage d'un décodage 1x à un décodage 4x sur le même disque physique quadruple la résolution de comptage effective. Des incréments plus fins n'impliquent pas nécessairement une meilleure précision absolue.
-
Tolérance environnementale : En extérieur, dans des environnements poussiéreux ou soumis à de fortes vibrations, un codeur magnétique sans trajet optique est généralement plus performant. Dans un environnement contrôlé, comme une salle blanche ou une machine-outil, la résolution et la précision supérieures des codeurs optiques sont pleinement exploitées.
-
Absolu vs. relatif : Un codeur incrémental nécessite une opération de remise à zéro pour rétablir son origine à chaque coupure de courant. En revanche, la capacité d'un codeur absolu, tel que l'AS5048A, à redémarrer instantanément après une coupure de courant influe directement sur la complexité de la séquence de démarrage du système.
-
Largeur de voie et amplification des erreurs : D'après \Delta\theta = (d_R - d_L)/L, plus l'écartement entre les roues gauche et droite du véhicule est faible, plus l'erreur de comptage du codeur est amplifiée en erreur d'angle de braquage. Les robots de petite taille sont soumis à des exigences relativement plus strictes en matière de résolution et de fiabilité des codeurs.
-
Précision d'un capteur unique vs. fusion multi-capteurs : Comme le démontre l'étude EKF de 2026, l'optimisation matérielle de la précision d'un codeur et sa fusion avec les données d'une centrale inertielle (IMU), d'un LiDAR, etc., pour corriger les erreurs par logiciel ne sont pas des choix exclusifs ; la robustesse ne peut être obtenue qu'en combinant les deux approches.
-
Fréquence d'échantillonnage et précision temporelle : Dans les applications à rotation rapide ou à variations de vitesse brusques, les impulsions perdues ou les fluctuations de la synchronisation des interruptions entraînent directement des erreurs de comptage.
-
Écart entre la résolution du catalogue et la précision effective : À l'instar de la résolution brute de 0,0219°/LSB du codeur AS5048A, comparée à sa précision post-linéarisation de seulement 0,05°, la résolution indiquée dans la fiche technique et la précision angulaire réellement atteinte par un système sont deux choses différentes. Comparer des produits uniquement sur la base du nombre de chiffres de résolution risque de surestimer la précision réelle.
-
Validation du décodeur : Vérifier le comptage sur un nombre de tours connu et contrôler le signe lors de l'inversion.
-
Tolérance à l'excentricité/erreur d'alignement : Dans les codeurs magnétiques, l'excentricité de montage de l'aimant se traduit par une erreur angulaire harmonique de bas ordre ; dans les codeurs optiques, même un léger défaut d'alignement entre le disque et la source lumineuse/le photodétecteur induit une erreur de lecture. Dans les deux cas, la précision de montage, et non les seules spécifications du capteur, détermine les performances finales.
-
Consommation électrique et nombre de composants : Nécessitant une source lumineuse LED et une photodiode, les codeurs optiques sont généralement plus gourmands en énergie et consomment davantage d'énergie que les codeurs magnétiques. Pour un petit robot alimenté par batterie, cet écart peut être déterminant dans le choix du produit.
-
Coût et disponibilité : Un produit ultra-précis comme le Renishaw RESOLUTE se situe dans une gamme de prix élevée, destinée aux machines-outils et aux robots industriels. En revanche, un produit capacitif comme l'AMT102-V — commutable entre 48 et 2048 PPR via un simple commutateur DIP — réduit considérablement les coûts et les efforts de mise au point lors du prototypage. Pour un projet de robot développé sur mesure, cet écart de disponibilité et de prix constitue une contrainte pratique réelle pour le choix du matériel.
Une résolution d'encodeur plus élevée garantit-elle une meilleure précision absolue ?
Les erreurs d'excentricité et d'échelle sont indépendantes de la résolution.
Distinguer la taille d'incrément, la répétabilité et la précision absolue. ## Références - [Fiche technique HEDS-9040/9140 (Broadcom)](https://docs.broadcom.com/docs/AV02-1132EN) - [Fiche technique de l'encodeur de moteur miniature E4T (US Digital)](https://www.usdigital.com/datasheets/e4t-datasheet.pdf) - [Fiche technique du système d'encodeur optique absolu RESOLUTE (Renishaw)](https://www.renishaw.com/media/pdf/en/77c91f93023f466a939a25f73bbf6ddb.pdf) - [Fiche technique AS5048A/AS5048B (ams OSRAM)](http://elecanisms.olin.edu/handouts/2.5_AS5048_Datasheet.pdf) - [Fiche technique AMT102-V (CUI Devices/Same Sky)](https://datasheet.octopart.com/AMT102-V-CUI-Devices-datasheet-175923676.pdf) - [Comparaison des technologies d'encodeurs (Oriental Motor)](https://blog.orientalmotor.com/an-overview-of-optical-magnetic-and-capacitive-encoder-technologies-and-selection-tips) - [Encodeur magnétique vs Encodeur optique] (POSITAL)](https://www.posital.com/en/magnetic-vs-optical-encoder) - [Encodeurs rotatifs absolus vs. incrémentaux (Design News)](https://www.designnews.com/motion-control/absolute-vs-incremental-rotary-encoders) - [Évolution de la technologie des encodeurs (US Digital)](https://usdigital.com/blog/the-strange-history-of-encoders) - [Code Gray (Wikipedia, référence au dépôt de Frank Gray en 1947 / brevet accordé en 1953)](https://en.wikipedia.org/wiki/Gray_code) - [Encodeur rotatif à code Gray (Quantum Devices)](https://www.quantumdev.com/understanding-gray-code-for-rotary-encoders/) - [Suppression des erreurs d'un encodeur magnétique par découplage harmonique amélioré (Revue chinoise de génie électrique, 2026)](https://www.sciopen.com/local/article_pdf/10.23919/CJEE.2025.000150.pdf) - [Commande intelligente de robots à entraînement différentiel soumis à une dynamique non modélisée avec estimation d'état basée sur l'EKF (arXiv:2603.14940)](https://arxiv.org/abs/2603.14940) - [NI — Mesures de l'encodeur : X1, X2, X4](https://knowledge.ni.com/KnowledgeArticleDetails?id=kA03q000000x1riCAA&l=en-US) - [Same Sky — AMT102-V](https://www.sameskydevices.com/product/motion-and-control/rotary-encoders/incremental/modular/amt102-v)
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.