Contents — find the section you need
Um encoder rotativo é um sensor que converte o ângulo ou a velocidade de rotação de um eixo em um sinal elétrico, usado para medir a taxa de rotação do motor e para odometria de rodas (estimar a distância percorrida e a posição a partir da rotação da roda). O princípio básico se divide em dois principais: óptico, que lê um disco alternando entre segmentos transparentes e opacos com luz, e magnético, que lê a direção de um campo magnético gerado por um ímã usando um elemento de efeito Hall — essas são as duas correntes dominantes em encoders rotativos atualmente.
Princípio: conversão de rotação em pulsos elétricos
A maioria dos encoders incrementais emite dois sinais, fase A e fase B, defasados em 90 graus. Um único sinal sozinho pode contar rotações (pulsos), mas não pode determinar a direção; com dois sinais defasados, a direção pode ser determinada pela fase que precede a anterior. Esse esquema é chamado de sinal em quadratura.
 Circuito decodificador de quadratura
Imagem: QuadratureDecoder (Lambtron, CC BY-SA 4.0), Wikimedia Commons.

O número de pulsos por revolução (PPR, ou CPR para Ciclo por Revolução) define a resolução intrínseca do codificador, mas enquanto a "decodificação 1x" conta apenas a borda de subida da fase A, a "decodificação 4x" conta todas as quatro bordas — subida e descida da fase A, mais subida e descida da fase B — multiplicando a resolução efetiva por 4 no mesmo disco físico. A contagem efetiva obtida por revolução, N_{count}, pode ser escrita como:
Aqui, k_{quad} é o fator de multiplicação (1, 2 ou 4). A partir dessa contagem efetiva e do diâmetro D da roda (ou engrenagem), a distância percorrida por contagem d pode ser derivada.
A maioria dos encoders magnéticos determina o ângulo por meio de um princípio diferente deste esquema de contagem de pulsos. Quando o campo magnético de um ímã bipolar montado no eixo é detectado por dois sensores de efeito Hall posicionados a 90 graus um do outro, o resultado é um sinal senoidal e um sinal cosseno, V_{\sin} \propto \sin\phi e V_{\cos} \propto \cos\phi, em função do ângulo de rotação \phi. Calcular a arcotangente desses dois sinais fornece o próprio ângulo de forma direta e contínua, em vez de contar pulsos.
Este esquema passa por conversão A/D interna e processamento digital de sinal (cálculo da arcotangente por meio de um algoritmo CORDIC, por exemplo) antes de emergir como uma saída digital, como SPI ou PWM. O conceito de pulso perdido não existe aqui, mas, em contrapartida, a não linearidade inerente ao próprio campo magnético e a excentricidade na montagem do ímã (um deslocamento central) tornam-se fontes de erro.
Outra distinção importante é entre os tipos incremental e absoluto. Um encoder incremental fornece apenas a variação relativa, considerando a posição em que se encontra imediatamente após ser ligado como a "origem", enquanto um encoder absoluto pode recuperar o ângulo absoluto do eixo instantaneamente após o restabelecimento da energia, mesmo depois de ser desligado. O código Gray (código binário refletido) é frequentemente usado em implementações de encoders absolutos, projetado para que valores adjacentes sempre difiram exatamente em um bit. No código binário comum, a transição de 3 (011) para 4 (100), por exemplo, requer que três bits sejam alterados simultaneamente, e mesmo um pequeno desalinhamento no tempo de leitura pode resultar na leitura incorreta de um valor completamente diferente (111 ou 000, por exemplo). Como o código Gray altera apenas um bit por vez, esse tipo de erro de leitura não pode ocorrer em princípio, e ele é amplamente utilizado como esquema de codificação para encoders absolutos que leem o ângulo absoluto diretamente de múltiplas trilhas ópticas ou magnéticas.
Óptico vs. magnético: um equilíbrio entre precisão e robustez
Os encoders ópticos giram um disco de vidro ou plástico, com padrões alternados de segmentos transparentes e opacos, entre uma fonte de luz (normalmente um LED) e um fotodiodo, convertendo a transmissão ou o bloqueio da luz em um sinal elétrico. Ao dividir as trilhas com precisão e combinar múltiplos sensores, os produtos atuais podem atingir o mais alto nível de resolução e precisão disponível. A desvantagem é a vulnerabilidade à poeira, umidade e óleo, que bloqueiam fisicamente o caminho da luz, e a necessidade de um alinhamento preciso, o que, em conjunto, representa um desafio para a robustez em ambientes agressivos.
Produtos de ultra-alta precisão, como o Renishaw RESOLUTE, levam essa subdivisão ainda mais longe, atingindo uma resolução de 1 nm em termos lineares e mantendo o erro de subdivisão (SDE — o erro resultante da interpolação elétrica das franjas de interferência óptica) dentro de ±40 nm. Em contrapartida, a menor contaminação, condensação ou película de óleo no caminho da luz altera a intensidade da luz transmitida, causando diretamente erros de leitura ou perda de pulsos — o que torna uma caixa selada e a limpeza periódica pré-requisitos práticos para a operação.
Os encoders magnéticos detectam o campo magnético gerado por um pequeno ímã permanente montado no eixo usando um circuito integrado com um elemento de efeito Hall embutido e calculam o ângulo a partir da direção do campo. Devido à não linearidade inerente ao próprio campo magnético, os encoders magnéticos têm sido historicamente considerados menos capazes de atingir a resolução e a precisão posicional dos encoders ópticos — embora produtos como o AS5048A, discutido abaixo, tenham alcançado uma resolução prática de 14 bits (16.384 divisões). Sua maior vantagem é a robustez: por não necessitarem de um caminho óptico, podem operar em ambientes úmidos, empoeirados ou com muita vibração, ou mesmo expostos a líquidos. A ausência de um elemento de acionamento adicional, como uma fonte de luz LED, também tende a lhes conferir uma vantagem em termos de consumo de energia e número de componentes. Por outro lado, a "excentricidade" — a posição de montagem do ímã ligeiramente desalinhada com o centro de rotação — manifesta-se como um componente harmônico de baixa ordem no erro angular. Quanto mais preciso um produto magnético pretende ser, mais importante se torna a implementação de algoritmos de compensação por software para esse erro de excentricidade (desacoplamento harmônico via PLL, por exemplo). Pesquisas que aprimoram algoritmos de compensação de excentricidade foram publicadas em um periódico acadêmico chinês em 2026, o que demonstra que a melhoria da precisão de codificadores magnéticos continua sendo uma área de pesquisa ativa.
Comparação das principais especificações do produto
| Produto | Tipo | Resolução | Saída | Tensão | Observações | |---|---|---|---|---| | Broadcom HEDS-9040 | Óptico, incremental | 1000–2000 CPR (3 canais, com índice) | Quadratura + índice | 5V | Até 30.000 rpm, -40 a 100 °C; amplamente comprovado em aplicações de motores CC | | US Digital E4T | Óptico, incremental (compacto) | Até 4096 CPR (antes da quadratura) | Quadratura + índice, single-ended ou diferencial | — | Design compacto adequado para motores de tamanho NEMA 8 | | Renishaw RESOLUTE | Óptico, absoluto (ultra-precisão) | 1 nm (linear), precisão total instalada ±1 segundo de arco (rotativo) | Serial (valor absoluto, posição adquirida instantaneamente na inicialização) | — | Até 36.000 rpm, SDE (erro de subdivisão) ±40 nm | | ams OSRAM AS5048A | Magnético, absoluto | 14 bits (16.384 divisões, 0,0219°/LSB) | SPI/PWM | 3,3–5V | Sem contato (ímã de 2 polos no eixo), precisão de 0,05° após linearização | | CUI (Same Sky) AMT102-V | Magnético, incremental | 48–2048 PPR (selecionável por DIP-switch, até 8192 contagens/rev com quadratura 4x) | Quadratura + índice | 5V | Kit modular com suporte para 288 configurações de eixo/montagem |
A comparação entre os três produtos ópticos mostra como o conceito de "óptico" pode variar dependendo da aplicação. O Broadcom HEDS-9040 é um componente de uso geral com longa trajetória como feedback para motores CC, enquanto o US Digital E4T busca um design compacto e leve que pode ser montado até mesmo em um motor NEMA tamanho 8. O Renishaw RESOLUTE atende a uma aplicação de ultraprecisão (posicionamento de máquinas-ferramenta, por exemplo) que é literalmente uma ordem de magnitude superior à dos outros dois. Os dois produtos magnéticos, o AS5048A e o AMT102-V, adotam esquemas de saída diferentes — absoluto e incremental, respectivamente — compartilhando a conveniência da montagem sem contato no eixo, mas diferenciando-se pela necessidade de uma posição absoluta ou por uma quantidade de rotação relativa.
Considerando apenas a contagem de dígitos da resolução, os 14 bits do AS5048A (16.384 divisões) parecem superar os 2.000 CPR do HEDS-9040 (equivalente a 8.000 contagens com quadratura 4x), mas os dois se baseiam em princípios de medição diferentes e não podem ser comparados diretamente. O HEDS-9040 realiza uma medição discreta cuja resolução é determinada pela contagem física de pulsos, enquanto o AS5048A digitaliza a direção contínua do campo magnético por meio de conversão A/D, portanto, sua precisão angular efetiva também depende do ruído interno, da qualidade do ímã e da precisão da montagem. É exatamente por isso que o valor de "precisão de 0,05° após linearização" na folha de dados resulta em uma resolução menor do que a resolução bruta (0,0219°/LSB) — a resolução de catálogo e a precisão angular realmente alcançada na prática precisam ser tratadas como duas coisas diferentes.
História: uma tecnologia que nasceu da reprodução de sons de órgãos de tubos
Baldwin: um fabricante de órgãos inicia a codificação óptica — A origem do codificador óptico remonta à Baldwin, uma fabricante de pianos e órgãos fundada em Cincinnati, Ohio, no século XIX. Após a Segunda Guerra Mundial, a Baldwin se empenhou em incorporar a eletrônica em instrumentos de teclado, gravando padrões transparentes e opacos em discos de vidro para desenvolver uma tecnologia de codificação óptica que reproduzisse eletronicamente os sons de um órgão de tubos de igreja. Essa tecnologia chamou a atenção do Corpo de Sinais do Exército dos EUA, que em 1951 contratou a Baldwin para aplicar essa tecnologia de disco óptico ao rastreamento de antenas de radar. A empresa concluiu seu primeiro codificador óptico experimental em 1955, implantou um codificador de 18 bits para uso espacial em 1962 e, em 1963, lançou o primeiro codificador óptico com fonte de luz LED no espaço. Uma tecnologia inventada por um fabricante de instrumentos floresceu em áreas — tecnologia militar e espacial — completamente distintas de sua origem. Quase simultaneamente, a empresa alemã Heidenhain estabeleceu, de forma independente, seu próprio processo "diadur" para formar estruturas precisas de cromo em vidro em 1950, produziu dispositivos ópticos de medição de comprimento para máquinas-ferramenta em 1952 e concluiu seu primeiro codificador rotativo incremental fotoelétrico em 1961 — o que significa que o desenvolvimento prático de codificadores ópticos ocorreu em paralelo nos EUA e na Alemanha.
A fundação da US Digital, cujo produto aparece na tabela comparativa acima, é outro exemplo da história de origem "Eu estava sem saída, então construí eu mesmo", tão comum neste setor. Em 1980, um engenheiro chamado David Madore, que trabalhava em uma empresa de equipamentos de ultrassom médico, deparou-se com um problema: os codificadores ópticos necessários para o produto de sua empresa eram muito caros no mercado da época, tinham longos prazos de entrega e não estavam disponíveis com as especificações desejadas. Então, Madore fabricou seu próprio codificador para suprir essa necessidade — e assim nasceu a US Digital. É o ditado "a necessidade é a mãe da invenção" se concretizando literalmente e, seguindo Baldwin e Heidenhain, sugere um padrão que se repete nesse campo: um engenheiro impulsionado pela necessidade se torna um novo fornecedor por direito próprio.
Frank Gray: um código inventado para correção de erros se torna o padrão para codificadores — Frank Gray, o inventor do código Gray, era pesquisador nos Laboratórios Bell. Ele registrou uma patente para o esquema em 1947, concedida em 1953, com o objetivo de minimizar erros (leitura incorreta de um valor adjacente) que surgiam no processo de digitalização de sinais analógicos por meio de modulação por código de pulso (PCM). Originalmente concebido para correção de erros em tecnologia de comunicações, o esquema — "valores adjacentes diferem em apenas um bit" — mostrou-se ideal como um método de codificação para encoders absolutos que leem múltiplas trilhas simultaneamente, e a técnica foi reaproveitada para o campo dos encoders rotativos anos depois. É um excelente exemplo de um código inventado para um propósito que se tornou, décadas depois, uma tecnologia padrão em um campo completamente diferente.
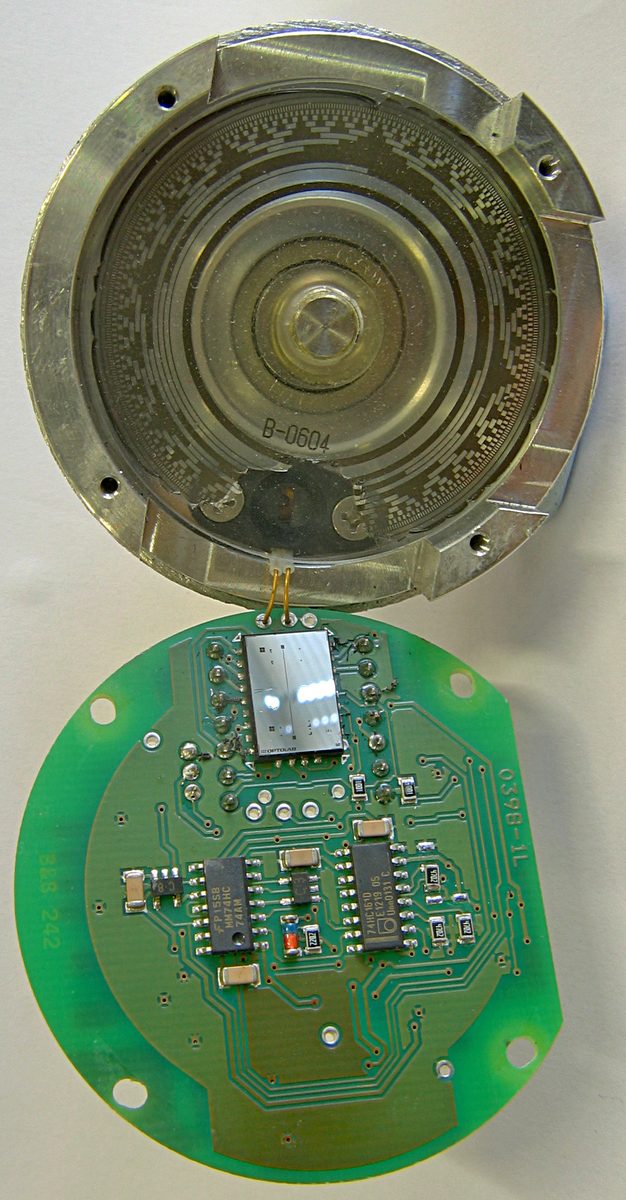 Codificador absoluto de código Gray de 13 trilhas
Imagem: Gray codificador rotativo de código Gray de 13 trilhas aberto (Mike1024, domínio público), Wikimedia Commons. A parte superior mostra a carcaça, o disco de interrupção e a fonte de luz; a parte inferior mostra o elemento sensor reflexivo (marcado como "OPTOLAB") e o circuito de suporte. Este codificador em particular foi supostamente removido de uma máquina após a entrada de água ter causado o desprendimento das trilhas do código Gray.

Como mostra a unidade ilustrada, a disposição concêntrica de múltiplas trilhas para serem lidas simultaneamente torna os codificadores absolutos de código Gray um tanto vulneráveis à entrada de água. Cada trilha carrega um bit, portanto, adicionar mais trilhas aumenta a resolução (contagem de bits) — mas a quantidade de peças e os pontos de falha aumentam juntamente com a quantidade de trilhas, e esta foto exemplifica essa relação de compromisso entre precisão e robustez.
Decodificação e validação em quadratura
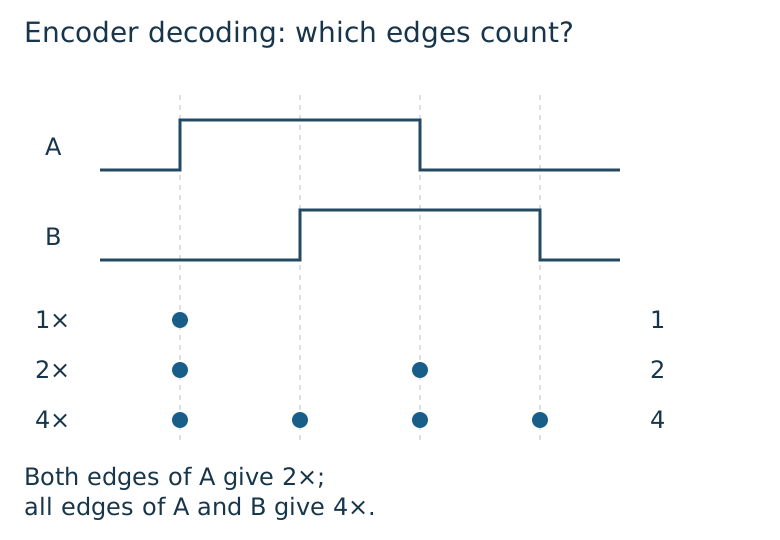
A direção segue a relação de fase entre os canais A e B. A decodificação 1× conta uma borda de A; a decodificação 2× conta ambas as bordas de A; A contagem 4× contabiliza todas as transições de A e B. Uma interrupção nas mudanças de A fornece decodificação 2×, mesmo quando B é lido para determinar a direção.
Aplique um número conhecido de revoluções e compare a contagem com a definição de PPR/CPR da folha de dados e o modo de decodificação selecionado. Verifique separadamente as transições perdidas em alta velocidade, as transições extras causadas por ruído e o sinal durante a reversão. Um contador dedicado reduz a carga de interrupções da CPU, mas não elimina os limites de qualidade do sinal, os limites de frequência de entrada ou o deslizamento da roda.
Odometria da roda, a aplicação subsequente: como o erro se propaga?
Sejam d_L e d_R as distâncias percorridas pelas rodas esquerda e direita, obtidas dos encoders, e L a distância entre as rodas (largura da banda de rodagem). O ângulo de viragem \Delta\theta e a distância de translação \Delta s em um curto intervalo de tempo são então calculados como:
Integrar esses valores \Delta\theta e \Delta s na pose atual (x, y, \theta) passo a passo é o algoritmo básico da odometria de rodas. A equação também mostra que quanto menor a largura da banda de rodagem L, mais o mesmo erro de contagem é amplificado, resultando em erro no ângulo de viragem.
A fusão de LiDAR, IMU e encoders de roda está se tornando o padrão — e aqui está o panorama atual da pesquisa.
Um artigo de março de 2026, "Controle Inteligente de Robôs com Tração Diferencial Sujeitos a Dinâmicas Não Modeladas com Estimação de Estado Baseada em EKF" (Alwala, Hu, da Silva Lima, Bessa), constrói uma estrutura de controle que combina controle não linear baseado em Lyapunov com redes neurais adaptativas, na qual integra um EKF (Filtro de Kalman Estendido) que funde múltiplas fontes de odometria: IMU, câmera monocular, LiDAR 2D e encoders de roda. O artigo enfatiza a robustez — mantendo um desempenho consistente mesmo sob deriva, deslizamento da roda, ruído do sensor e falha do sensor — relatando uma melhoria de até 53,91% no erro de velocidade linear em comparação com uma linha de base (controle de linearização por realimentação). O que esta área de pesquisa está demonstrando é que "aumentar a resolução e a imunidade a ruídos do encoder" (uma melhoria no hardware) e "cancelar erros em múltiplos sensores" (uma melhoria no software) não são opções conflitantes — são duas rodas do mesmo carrinho, feitas para serem usadas em conjunto.
O que torna este artigo interessante é que ele mantém o encoder da roda no EKF como uma fonte de informação em pé de igualdade com as outras, em vez de tratá-lo como um sensor descartável. É um projeto que reduz automaticamente o peso do encoder apenas no momento em que ocorre deslizamento ou falha da roda, enquanto, de resto, se apoia na verdadeira força da odometria da roda — capturar com precisão o deslocamento relativo em curto prazo sem a dispendiosa correspondência de características exigida por métodos baseados em LiDAR ou câmeras, atualizando com computação leve a cada ciclo de amostragem.
Parâmetros que determinam o desempenho
- Resolução (PPR/CPR) e multiplicação: A troca da decodificação 1x para 4x no mesmo disco físico quadruplica a resolução efetiva da contagem. Incrementos mais finos não implicam, por si só, em melhor precisão absoluta.
- Tolerância ambiental: Em ambientes externos, empoeirados ou com muita vibração, um encoder magnético que não precisa de caminho óptico tende a ter vantagem. Em um ambiente controlado, como uma sala limpa ou uma máquina-ferramenta, a maior resolução e precisão da tecnologia óptica podem ser totalmente aproveitadas.
- Absoluto vs. relativo: Um encoder incremental precisa de uma operação de homing para restabelecer sua origem a cada ciclo de energia, enquanto a capacidade de um encoder absoluto, como o AS5048A, de se recuperar instantaneamente de uma perda de energia afeta diretamente a complexidade da sequência de inicialização de todo o sistema.
- Largura da bitola e amplificação de erro: De acordo com \Delta\theta = (d_R - d_L)/L, quanto menor o espaçamento entre as rodas esquerda e direita do veículo, mais o mesmo erro de contagem do encoder é amplificado em erro de ângulo de giro. Robôs menores enfrentam demandas relativamente mais rigorosas em relação à resolução e confiabilidade do encoder.
- Precisão de sensor único vs. fusão de múltiplos sensores: Como mostra a pesquisa EKF de 2026, aumentar a precisão do próprio encoder por meio de hardware e fundi-la com IMU/LiDAR/etc. para cancelar erros por meio de software não são escolhas excludentes — a robustez só vem da combinação de ambos.
- Frequência de amostragem e precisão de temporização: Em aplicações com rotação de alta velocidade ou mudanças abruptas de velocidade, pulsos perdidos ou jitter de temporização de interrupção se traduzem diretamente em contagens incorretas.
- A diferença entre a resolução do catálogo e a precisão efetiva: Assim como a resolução bruta do AS5048A de 0,0219°/LSB versus sua precisão pós-linearização de apenas 0,05°, a resolução da folha de dados e a precisão angular que um sistema realmente atinge são duas coisas diferentes. Comparar produtos apenas com base na contagem de dígitos da resolução pode superestimar a precisão que você obterá na prática.
- Validação do decodificador: Verifique a contagem em um número conhecido de revoluções e verifique o sinal durante a inversão.
- Tolerância a erros de excentricidade/alinhamento: Em encoders magnéticos, a excentricidade de montagem do ímã se manifesta como um erro angular harmônico de baixa ordem; em encoders ópticos, mesmo um pequeno desalinhamento entre o disco e a fonte de luz/fotodetector se traduz diretamente em erro de leitura. Em ambos os casos, a precisão de montagem — e não apenas a especificação do próprio sensor — determina o desempenho final.
- Consumo de energia e número de componentes: Por exigirem uma fonte de luz LED e um fotodiodo, os encoders ópticos tendem a perder para os magnéticos em termos de número de componentes e consumo de energia. Para um pequeno robô alimentado por bateria, essa diferença pode ser o fator decisivo na seleção do produto.
- Custo e disponibilidade: Um produto de ultraprecisão como o Renishaw RESOLUTE está em uma faixa de preço alta, voltado para máquinas-ferramenta e robôs industriais, enquanto um produto capacitivo como o AMT102-V — comutável entre 48 e 2048 PPR com uma única chave DIP — reduz substancialmente o custo da fase de prototipagem e o esforço de ajuste. Para um projeto de robô desenvolvido individualmente, essa diferença na disponibilidade e na faixa de preço se torna uma restrição prática real na seleção do hardware.
Uma resolução de encoder mais alta garante maior precisão absoluta?
Erros de excentricidade e escala são independentes da resolução. Distinguir tamanho do incremento, repetibilidade e precisão absoluta.
Referências
- Ficha técnica do HEDS-9040/9140 (Broadcom)
- Ficha técnica do encoder de motor miniatura E4T (US Digital)
- Ficha técnica do sistema de encoder óptico absoluto RESOLUTE (Renishaw)
- Ficha técnica do AS5048A/AS5048B (ams OSRAM)
- Ficha técnica do AMT102-V (CUI Devices/Same Sky)
- Uma comparação de tecnologias de encoder (Oriental Motor)
- Codificador Magnético vs. Óptico (POSITAL)
- Codificadores Rotativos Absolutos vs. Incrementais (Design News)
- Como a Tecnologia de Codificadores Evoluiu ao Longo do Tempo (US Digital)
- Código Gray (Wikipedia, referencia o pedido de Frank Gray de 1947 / concessão de patente de 1953)
- Codificador Rotativo de Código Gray (Quantum Devices)
- Supressão de Erros em Codificador Magnético Usando Desacoplamento Harmônico Aprimorado (Chinese Journal of Electrical Engineering, 2026)
- Same Sky — AMT102-V
Comentários
Entre na sua conta para continuar.
Ainda não há dados.