Contents — find the section you need
Un encoder rotativo è un sensore che converte l'angolo o la velocità di rotazione di un albero rotante in un segnale elettrico, utilizzato per misurare la velocità di rotazione di un motore e per l'odometria delle ruote (stima della distanza percorsa e dell'orientamento a partire dalla rotazione delle ruote). Il principio di funzionamento si divide sostanzialmente in due categorie: ottica, che legge un disco alternando segmenti trasparenti e opachi in presenza di luce, e magnetica, che legge la direzione di un campo magnetico generato da un magnete utilizzando un elemento ad effetto Hall. Queste sono le due correnti predominanti negli encoder rotativi odierni.
Principio: conversione della rotazione in impulsi elettrici
La maggior parte degli encoder incrementali emette due segnali, fase A e fase B, sfasati di 90 gradi. Un singolo segnale può contare le rotazioni (impulsi) ma non può determinarne la direzione; con due segnali sfasati, la direzione può essere determinata in base alla fase in anticipo. Questo schema è chiamato segnale in quadratura.
 Circuito decodificatore in quadratura
Immagine: QuadratureDecoder (Lambtron, CC BY-SA 4.0), Wikimedia Commons.

Il numero di impulsi per giro (PPR, o CPR per Cycle Per Revolution) determina la risoluzione intrinseca dell'encoder, ma mentre la "decodifica 1x" conta solo il fronte di salita della fase A, la "decodifica 4x" conta tutti e quattro i fronti: salita e discesa della fase A, più salita e discesa della fase B, moltiplicando la risoluzione effettiva per 4 sullo stesso disco fisico. Il conteggio effettivo ottenuto per giro, N_{count}, può essere scritto come:
Qui k_{quad} è il fattore di moltiplicazione (1, 2 o 4). Da questo conteggio effettivo e dal diametro D della ruota (o dell'ingranaggio), è possibile ricavare la distanza percorsa per conteggio d.
La maggior parte degli encoder magnetici determina l'angolo tramite un principio diverso da questo schema di conteggio degli impulsi. Quando il campo magnetico di un magnete a 2 poli montato sull'albero viene rilevato da due elementi ad effetto Hall posti a 90 gradi l'uno dall'altro, il risultato è un segnale sinusoidale e un segnale cosinusoidale, V_{\sin} \propto \sin\phi e V_{\cos} \propto \cos\phi, in funzione dell'angolo di rotazione \phi. Calcolando l'arcotangente di questi due segnali si ottiene l'angolo in modo diretto e continuo, anziché contare gli impulsi.
Questo schema prevede una conversione A/D interna e un'elaborazione del segnale digitale (ad esempio, il calcolo dell'arcotangente tramite un algoritmo CORDIC) prima di generare un'uscita digitale come SPI o PWM. Il concetto stesso di impulso perso non esiste in questo caso, ma in compenso, la non linearità intrinseca del campo magnetico stesso e l'eccentricità del montaggio del magnete (un offset del centro) diventano fonti di errore.
Un'altra importante distinzione è quella tra encoder incrementali e assoluti. Un encoder incrementale emette solo una variazione relativa, considerando come "origine" la posizione in cui si trova subito dopo l'accensione, mentre un encoder assoluto è in grado di recuperare l'angolo assoluto dell'albero nell'istante in cui viene ripristinata l'alimentazione, anche dopo lo spegnimento. Il codice Gray (codice binario riflesso) è spesso utilizzato nelle implementazioni di encoder assoluti, progettato in modo che i valori adiacenti differiscano sempre di un solo bit. Nel codice binario ordinario, la transizione da 3 (011) a 4 (100), ad esempio, richiede la commutazione simultanea di tre bit, e anche un leggero disallineamento nella temporizzazione di lettura rischia di portare a una lettura errata con un valore completamente diverso (ad esempio 111 o 000). Poiché il codice Gray modifica un solo bit alla volta, questo tipo di errore di lettura non può verificarsi in linea di principio, ed è ampiamente utilizzato come schema di codifica per gli encoder assoluti che leggono l'angolo assoluto direttamente da più tracce ottiche o magnetiche.
Ottico vs. magnetico: un compromesso tra precisione e robustezza
Gli encoder ottici ruotano un disco di vetro o plastica, con segmenti trasparenti e opachi alternati, tra una sorgente luminosa (tipicamente un LED) e un fotodiodo, convertendo la trasmissione o il blocco della luce in un segnale elettrico. Dividendo finemente le tracce e combinando più sensori, i prodotti attuali possono raggiungere la massima risoluzione e precisione disponibili. Il problema principale è la vulnerabilità a polvere, umidità e olio che bloccano fisicamente il percorso della luce, unita alla necessità di un allineamento preciso, fattori che insieme compromettono la robustezza in ambienti difficili.
Prodotti ad altissima precisione come il Renishaw RESOLUTE spingono ulteriormente questa suddivisione, raggiungendo una risoluzione di 1 nm in termini lineari e mantenendo l'errore di suddivisione (SDE - l'errore derivante dall'interpolazione elettrica delle frange di interferenza ottica) entro ±40 nm. In cambio, la minima contaminazione, condensa o pellicola d'olio sul percorso della luce altera l'intensità della luce trasmessa, causando direttamente errori di lettura o perdita di impulsi, il che rende un alloggiamento sigillato e una pulizia periodica prerequisiti pratici per il funzionamento.
Gli encoder magnetici rilevano il campo magnetico generato da un piccolo magnete permanente montato sull'albero utilizzando un circuito integrato con un elemento ad effetto Hall incorporato e calcolano l'angolo rispetto alla direzione del campo. A causa della non linearità intrinseca al campo magnetico stesso, gli encoder magnetici sono stati storicamente considerati meno capaci di raggiungere la risoluzione e la precisione di posizionamento degli encoder ottici, sebbene prodotti come l'AS5048A, di cui si parlerà più avanti, abbiano raggiunto una risoluzione pratica di 14 bit (16.384 divisioni). Il loro punto di forza principale è la robustezza: non necessitando di un percorso ottico, possono funzionare in ambienti umidi, polverosi o soggetti a forti vibrazioni, o persino in ambienti esposti a liquidi. L'assenza di elementi di pilotaggio aggiuntivi, come una sorgente luminosa a LED, tende inoltre a conferire loro un vantaggio in termini di consumo energetico e numero di componenti. D'altra parte, è noto che l'"eccentricità" – ovvero la posizione di montaggio del magnete leggermente decentrata rispetto al centro di rotazione – si manifesta come una componente armonica di basso ordine nell'errore angolare, e maggiore è la precisione che un prodotto magnetico deve raggiungere, maggiore è l'importanza di implementare algoritmi di compensazione software per questo errore di eccentricità (disaccoppiamento armonico tramite un anello ad aggancio di fase, ad esempio). Una ricerca volta a migliorare gli algoritmi di compensazione dell'eccentricità è stata pubblicata su una rivista accademica cinese nel 2026, a dimostrazione di come il miglioramento della precisione degli encoder magnetici rimanga un'area di ricerca attiva.
Confronto delle specifiche chiave dei prodotti
| Prodotto | Tipo | Risoluzione | Uscita | Tensione | Note |
|---|---|---|---|---|---|
Broadcom HEDS-9040 | Ottico, incrementale | 1000–2000 CPR (3 canali, con indice) | Quadratura + indice | 5V | Fino a 30.000 giri/min, da -40 a 100 °C; ampiamente collaudato in applicazioni con motori CC |
US Digital E4T | Ottico, incrementale (compatto) | Fino a 4096 CPR (prima della quadratura) | Quadratura + indice, single-ended o differenziale | — | Il design compatto è adatto a motori di dimensioni fino a NEMA 8 |
Renishaw RESOLUTE | Ottica, assoluta (ultra-precisione) | 1 nm (lineare), precisione totale installata ±1 secondo d'arco (rotativa) | Seriale (valore assoluto, posizione acquisita istantaneamente all'avvio) | — | Fino a 36.000 giri/min, SDE (errore di suddivisione) ±40 nm |
ams OSRAM AS5048A | Magnetica, assoluta | 14 bit (16.384 divisioni, 0,0219°/LSB) | SPI/PWM | 3,3–5 V | Senza contatto (magnete a 2 poli sull'asse), precisione 0,05° dopo la linearizzazione |
CUI (Same Sky) AMT102-V | Magnetica, incrementale | 48–2048 PPR (selezionabile tramite DIP-switch, fino a 8192 conteggi/giro con quadratura 4x) | Quadratura + indice | 5 V | Kit modulare che supporta 288 configurazioni albero/montaggio |
Il confronto tra i tre prodotti ottici mostra come il concetto di "ottica" possa variare a seconda dell'applicazione. Il Broadcom HEDS-9040 è un componente generico con una lunga esperienza nel feedback dei motori CC, mentre l'US Digital E4T punta a un design compatto e leggero che può essere montato anche su un motore NEMA di dimensioni 8. Il Renishaw RESOLUTE è pensato per un'applicazione di ultra-precisione (ad esempio, il posizionamento di macchine utensili) che va letteralmente di un ordine di grandezza superiore rispetto a entrambi gli altri due. I due prodotti magnetici, AS5048A e AMT102-V, adottano schemi di uscita differenti – rispettivamente assoluta e incrementale – condividendo la comodità del montaggio senza contatto sull'asse, ma differenziandosi per la necessità di una posizione assoluta o per la sufficienza di una rotazione relativa.
Considerando esclusivamente il numero di cifre della risoluzione, i 14 bit (16.384 divisioni) dell'AS5048A sembrano superare i 2000 CPR (equivalenti a 8000 conteggi con quadratura 4x) dell'HEDS-9040, ma i due si basano su principi di misurazione differenti e non possono essere confrontati direttamente. L'HEDS-9040 è una misurazione discreta la cui risoluzione è fissata da un conteggio fisico degli impulsi, mentre l'AS5048A digitalizza una direzione continua del campo magnetico tramite conversione A/D, quindi la sua effettiva precisione angolare dipende anche dal rumore interno, dalla qualità del magnete e dalla precisione di montaggio. Questo è esattamente il motivo per cui il valore "precisione 0,05° dopo linearizzazione" riportato nel datasheet risulta inferiore alla risoluzione grezza (0,0219°/LSB): la risoluzione di catalogo e la precisione angolare effettivamente raggiunta nella pratica devono essere considerate due cose diverse.
Storia: una tecnologia nata dalla riproduzione dei suoni di un organo a canne
Baldwin: un costruttore di organi dà inizio alla codifica ottica — L'origine del codificatore ottico risale a Baldwin, un costruttore di pianoforti e organi fondato a Cincinnati, Ohio, nel XIX secolo. Dopo la Seconda Guerra Mondiale, Baldwin si impegnò per introdurre l'elettronica negli strumenti a tastiera, incidendo motivi trasparenti e opachi su dischi di vetro per sviluppare una tecnologia di codifica ottica in grado di riprodurre elettronicamente i suoni di un organo a canne. Questa tecnologia attirò l'attenzione del Corpo delle Trasmissioni dell'Esercito degli Stati Uniti, che nel 1951 stipulò un contratto con Baldwin per applicare questa tecnologia a disco ottico al tracciamento delle antenne radar. L'azienda completò il suo primo codificatore ottico sperimentale nel 1955, mise in funzione un codificatore a 18 bit per uso spaziale nel 1962 e, entro il 1963, aveva il primo codificatore ottico con sorgente luminosa a LED in volo nello spazio. Una tecnologia inventata da un costruttore di strumenti musicali si diffuse in campi – tecnologia militare e spaziale – completamente estranei alla sua origine. Nello stesso periodo, l'azienda tedesca Heidenhain, nel 1950, mise a punto autonomamente il proprio processo "diadur" per la formazione di precise strutture in cromo su vetro, produsse dispositivi ottici di misurazione della lunghezza per macchine utensili entro il 1952 e completò il suo primo encoder rotativo incrementale fotoelettrico nel 1961: ciò significa che lo sviluppo pratico degli encoder ottici procedette in parallelo sia negli Stati Uniti che in Germania.
La fondazione di US Digital, il cui prodotto compare nella tabella comparativa sopra riportata, è di per sé un altro esempio della classica storia di "mi sono trovato in difficoltà e me lo sono costruito da solo", così comune in questo settore. Nel 1980, un ingegnere di nome David Madore, che lavorava presso un'azienda produttrice di apparecchiature per ultrasuoni medicali, si imbatté in un problema: gli encoder ottici necessari al prodotto della sua azienda erano troppo costosi sul mercato all'epoca, avevano tempi di consegna lunghi e non erano disponibili con le specifiche che desiderava. Così Madore costruì il suo primo encoder per colmare questa lacuna, e da qui nacque US Digital. È la necessità aguzza l'ingegno che si manifesta letteralmente e, seguendo Baldwin e Heidenhain, suggerisce uno schema che si ripete in questo campo: un ingegnere spinto da un'esigenza diventa a sua volta un nuovo fornitore.
Frank Gray: un codice inventato per la correzione degli errori diventa lo standard per gli encoder — Frank Gray, l'inventore dell'omonimo codice Gray, era un ricercatore presso i Bell Labs. Depositò il brevetto per lo schema nel 1947, concesso nel 1953, con l'obiettivo di minimizzare gli errori (lettura errata di un valore adiacente) che si verificavano nel processo di digitalizzazione dei segnali analogici tramite modulazione a impulsi codificati (PCM). Originariamente concepito per la correzione degli errori nelle tecnologie di comunicazione, la proprietà stessa — "i valori adiacenti differiscono di un solo bit" — si rivelò ideale come schema di codifica per encoder assoluti che leggono più tracce contemporaneamente, e la tecnica fu riutilizzata nel campo degli encoder rotativi anni dopo. È un ottimo esempio di come un codice inventato per uno scopo specifico possa diventare, decenni dopo, una tecnologia standard in un campo completamente diverso.
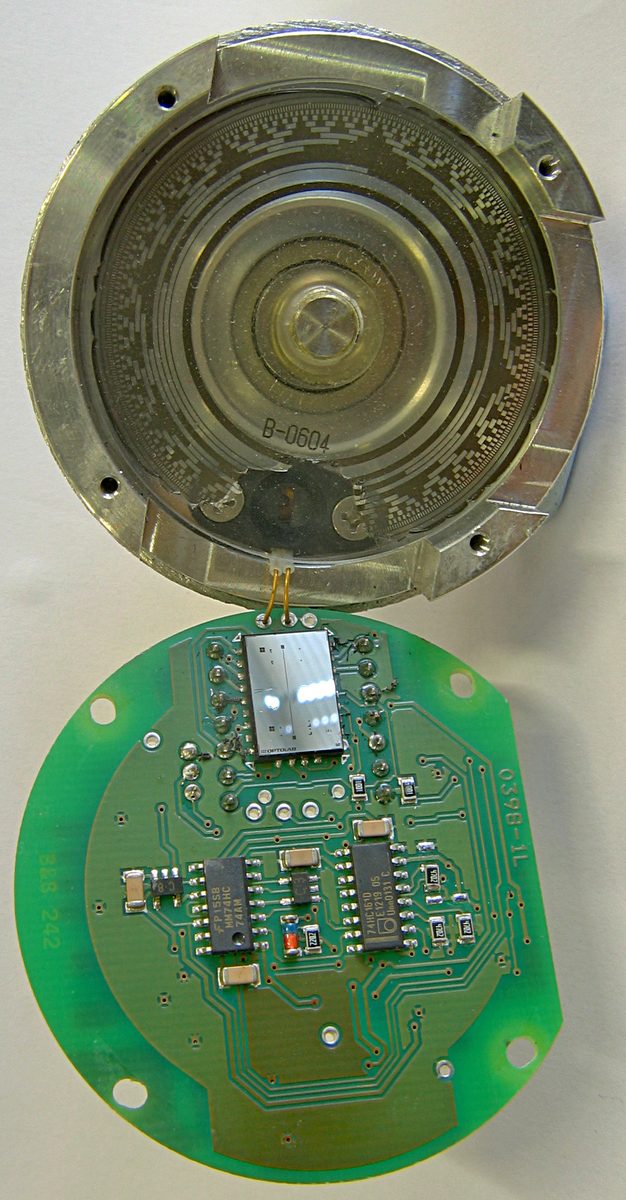 Encoder assoluto a codice Gray a 13 tracce
Immagine: Gray encoder rotativo a codice Gray a 13 tracce aperto (Mike1024, pubblico dominio), Wikimedia Commons. In alto si vedono l'involucro, il disco di interruzione e la sorgente luminosa; in basso si vede l'elemento di rilevamento riflettente (contrassegnato con "OPTOLAB") e i circuiti di supporto. Questo particolare encoder sarebbe stato rimosso da una macchina dopo che l'infiltrazione d'acqua aveva causato il distacco delle tracce del codice Gray.

Come mostra l'unità in foto, la disposizione concentrica di più tracce per la lettura simultanea rende gli encoder assoluti a codice Gray piuttosto vulnerabili all'infiltrazione d'acqua. Ogni traccia trasporta un bit, quindi l'aggiunta di più tracce aumenta la risoluzione (numero di bit), ma il numero di componenti e i punti di guasto aumentano di pari passo con il numero di tracce, e questa foto esemplifica il compromesso tra precisione e robustezza.
Decodifica e validazione in quadratura
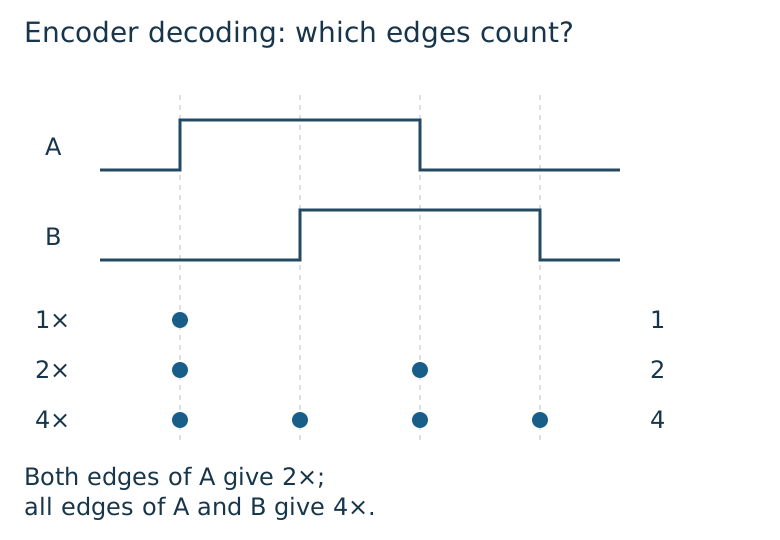
La direzione segue la relazione di fase tra i canali A e B. La decodifica 1× conta un fronte di A; la decodifica 2× conta entrambi i fronti di A; Il conteggio 4× conta tutti i fronti sia di A che di B. Un interrupt sui cambiamenti del solo A fornisce una decodifica 2×, anche quando B viene letto per determinare la direzione.
Applica un numero noto di giri e confronta il conteggio con la definizione PPR/CPR del datasheet e la modalità di decodifica selezionata. Verifica separatamente i fronti persi alla velocità, le transizioni extra causate dal rumore e il segno durante l'inversione. Un contatore dedicato riduce il carico di interrupt della CPU, ma non elimina i limiti di qualità del segnale, i limiti di frequenza di ingresso o lo slittamento delle ruote.
Odometria delle ruote, l'applicazione a valle: come si propaga l'errore?
Siano d_L e d_R le distanze percorse dalla ruota sinistra e destra ottenute dagli encoder, e L la distanza tra le ruote (larghezza del battistrada). L'angolo di sterzata \Delta\theta e la distanza di traslazione \Delta s in un breve intervallo di tempo vengono quindi calcolati come segue:
L'integrazione graduale di questi valori \Delta\theta e \Delta s nella posizione corrente (x, y, \theta) costituisce l'algoritmo di base dell'odometria delle ruote. L'equazione mostra inoltre che, quanto più stretta è la carreggiata L, tanto più lo stesso errore di conteggio viene amplificato in errore di angolo di sterzata.
La fusione di LiDAR, IMU ed encoder delle ruote sta diventando la norma: ecco a che punto è la ricerca attuale
Un articolo del marzo 2026, "Intelligent Control of Differential Drive Robots Subject to Unmodeled Dynamics with EKF-based State Estimation" (Alwala, Hu, da Silva Lima, Bessa), sviluppa un framework di controllo che combina il controllo non lineare basato su Lyapunov con reti neurali adattive, integrando un filtro di Kalman esteso (EKF) che fonde diverse fonti di odometria: IMU, telecamera monoculare, LiDAR 2D ed encoder delle ruote. L'articolo sottolinea la robustezza, ovvero la capacità di mantenere prestazioni costanti anche in presenza di deriva, slittamento delle ruote, rumore dei sensori e guasti, riportando un miglioramento fino al 53,91% nell'errore di velocità lineare rispetto a un controllo di riferimento (controllo con linearizzazione a feedback). Ciò che questo ambito di ricerca sta dimostrando è che "aumentare la risoluzione e l'immunità al rumore dell'encoder" (un miglioramento a livello hardware) e "eliminare gli errori su più sensori" (un miglioramento a livello software) non sono opzioni in competizione, bensì due ruote dello stesso carro, destinate a essere utilizzate insieme.
L'aspetto interessante di questo articolo è che mantiene l'encoder della ruota nell'EKF come fonte di informazione alla pari con le altre, anziché trattarlo come un sensore da scartare. Si tratta di un design che riduce automaticamente il peso dell'encoder solo nel momento in cui si verifica uno slittamento o un guasto della ruota, sfruttando altrimenti il vero punto di forza dell'odometria della ruota: catturare con precisione lo spostamento relativo a breve termine senza la costosa corrispondenza di caratteristiche richiesta dai metodi basati su LiDAR o telecamere, aggiornando i dati con calcoli leggeri a ogni ciclo di campionamento.
Parametri che determinano le prestazioni
-
Risoluzione (PPR/CPR) e moltiplicazione: il passaggio dalla decodifica 1x alla decodifica 4x sullo stesso disco fisico quadruplica la risoluzione effettiva del conteggio. Incrementi più fini non implicano di per sé una maggiore precisione assoluta.
-
Tolleranza ambientale: in ambienti esterni, polverosi o soggetti a forti vibrazioni, un encoder magnetico che non necessita di un percorso ottico tende ad essere preferibile. In un ambiente controllato come una camera bianca o una macchina utensile, la maggiore risoluzione e precisione dell'ottica possono essere sfruttate appieno.
- Assoluto vs. relativo: un encoder incrementale necessita di un'operazione di azzeramento per ristabilire la propria posizione di partenza ogni volta che si interrompe l'alimentazione, mentre la capacità di un encoder assoluto come l'AS5048A di ripristinarsi istantaneamente dopo un'interruzione di corrente influisce direttamente sulla complessità della sequenza di avvio dell'intero sistema.
- Larghezza del battistrada e amplificazione dell'errore: secondo \Delta\theta = (d_R - d_L)/L, minore è la distanza tra le ruote del veicolo, maggiore è l'amplificazione dell'errore di conteggio dell'encoder in errore di angolo di sterzata. I robot di dimensioni ridotte devono affrontare requisiti relativamente più stringenti in termini di risoluzione e affidabilità degli encoder.
- Precisione del singolo sensore vs. fusione multisensore: come dimostra la ricerca EKF del 2026, aumentare la precisione di un encoder tramite hardware e fonderla con IMU/LiDAR/ecc. per compensare gli errori tramite software non sono alternative esclusive: la robustezza deriva solo dalla combinazione di entrambe.
-
Frequenza di campionamento e precisione temporale: nelle applicazioni con rotazione ad alta velocità o bruschi cambiamenti di velocità, la perdita di impulsi o il jitter della temporizzazione degli interrupt si traducono direttamente in errori di conteggio.
-
Il divario tra la risoluzione di catalogo e la precisione effettiva: come nel caso della risoluzione grezza dell'AS5048A di 0,0219°/LSB rispetto alla sua precisione post-linearizzazione di soli 0,05°, la risoluzione del datasheet e la precisione angolare effettivamente raggiunta da un sistema sono due cose diverse. Confrontare i prodotti basandosi esclusivamente sul numero di cifre di risoluzione rischia di sovrastimare la precisione che si otterrà nella pratica.
- Validazione del decoder: Verificare il conteggio su un numero noto di giri e controllare il segno durante l'inversione.
- Tolleranza all'eccentricità/errore di allineamento: Negli encoder magnetici, l'eccentricità di montaggio del magnete si manifesta come errore angolare armonico di basso ordine; negli encoder ottici, anche un leggero disallineamento tra il disco e la sorgente luminosa/fotorivelatore si traduce direttamente in un errore di lettura. In entrambi i casi, la precisione di montaggio, e non solo le specifiche del sensore, determina le prestazioni finali.
- Consumo energetico e numero di componenti: Richiedendo una sorgente luminosa a LED e un fotodiodo, gli encoder ottici tendono a essere meno performanti di quelli magnetici in termini di numero di componenti e consumo energetico. Per un piccolo robot alimentato a batteria, questo divario può essere il fattore decisivo nella scelta del prodotto.
- Costo e disponibilità: un prodotto di ultra-precisione come il Renishaw RESOLUTE si colloca in una fascia di prezzo elevata, destinata a macchine utensili e robot industriali, mentre un prodotto capacitivo come l'AMT102-V, commutabile tra 48 e 2048 PPR con un singolo DIP switch, riduce sostanzialmente i costi e gli sforzi di messa a punto nella fase di prototipazione. Per un progetto di robot sviluppato individualmente, questo divario in termini di disponibilità e fascia di prezzo diventa un vero e proprio vincolo pratico nella scelta dell'hardware.
Una maggiore risoluzione dell'encoder garantisce una maggiore precisione assoluta?
Gli errori di eccentricità e di scala sono separati dalla risoluzione. Distinguere tra dimensione dell'incremento, ripetibilità e accuratezza assoluta.
Riferimenti
- Datasheet HEDS-9040/9140 (Broadcom)
- Datasheet dell'encoder per motori miniaturizzati E4T (US Digital)
- Datasheet del sistema di encoder ottico assoluto RESOLUTE (Renishaw)
- Datasheet AS5048A/AS5048B (ams OSRAM)
- Datasheet AMT102-V (CUI Devices/Same Sky)
- Un confronto tra tecnologie di encoder (Oriental Motor)
- Encoder magnetico vs ottico (POSITAL)
- Encoder rotativi assoluti vs. incrementali (Design News)
- Come si è evoluta la tecnologia degli encoder nel tempo (US Digital)
- Codice Gray (Wikipedia, fa riferimento al deposito del 1947 di Frank Gray / concessione del brevetto del 1953)
- Encoder rotativo a codice Gray (Quantum Devices)
- Soppressione degli errori dell'encoder magnetico mediante disaccoppiamento armonico migliorato (Chinese Journal of Electrical Engineering, 2026)
-
[Controllo intelligente di robot a trazione differenziale] Da "Dinamica non modellata con stima dello stato basata su EKF" (arXiv:2603.14940)
- Same Sky — AMT102-V
-
Commenti
Accedi per continuare.
Nessun dato disponibile.