Contents — find the section you need
रोबोट भुजा के मोटर केवल प्रत्येक जोड़ के कोण को ही घुमा सकते हैं, जबकि वास्तव में हम लगभग हमेशा ही कार्य क्षेत्र में कुछ ऐसा चाहते हैं: "हाथ को इस स्थिति और अभिविन्यास में ले जाएं।" गतिकी वह गणित है जो इन दो दुनियाओं को जोड़ता है — "जोड़ क्या कर रहे हैं" और "हम हाथ से क्या करवाना चाहते हैं" — और यह रोबोट भुजा को नियंत्रित करने वाले प्रत्येक सॉफ़्टवेयर का आधार बनता है। यह लेख व्यवस्थित रूप से अग्र गतिकी (फॉरवर्ड गतिकी) पर काम करता है, जो जोड़ों के कोणों से हाथ की स्थिति ज्ञात करता है; व्युत्क्रम गतिकी (इनवर्स गतिकी), जो विपरीत समस्या को हल करता है; और जैकोबियन (जैकोबियन), जो दोनों क्षेत्रों के बीच "वेग" को जोड़ता है — पूरी प्रक्रिया में समीकरणों का अनुसरण करते हुए।
 मैदान में एक सहयोगी रोबोट आर्म
छवि: UR16e robot arm (Auledas, CC BY-SA 4.0), विकिमीडिया कॉमन्स। लेख में वर्णित समीकरणों के अनुसार एक प्रतिनिधि संयुक्त-और-लिंक संरचना, न कि किसी विशिष्ट मेक या मॉडल के गतिकी पैरामीटर।

0. इस लेख में क्या शामिल है
- रोबोट-आर्म गतिकी किस समस्या का समाधान करती है, और इसकी आवश्यकता क्यों है
- इनपुट (संयुक्त कोण, लक्ष्य स्थिति) और आउटपुट (हाथ की स्थिति, संयुक्त कोण) के बीच संबंध
- समरूप रूपांतरण मैट्रिक्स और डीएच पैरामीटर के साथ फॉरवर्ड गतिकी का निर्माण कैसे करें
- व्युत्क्रम गतिकी "अनिवार्य रूप से अनूठे रूप से हल करने योग्य क्यों नहीं है," और विश्लेषणात्मक और संख्यात्मक विधियों के बीच अंतर
- जैकोबियन क्या है, और यह संयुक्त वेग को हाथ के वेग से कैसे जोड़ सकता है
- विलक्षणता पर क्या होता है, और अतिरिक्त स्वतंत्रता की डिग्री क्यों उपयोगी हैं
- प्रतिनिधि व्युत्क्रम गतिकी एल्गोरिदम के बीच अंतर — सीसीडी, फैब्रिक, डैम्प्ड लीस्ट स्क्वेयर्स, और अन्य
- औद्योगिक रोबोट, ह्यूमनॉइड और सीजी एनीमेशन में गतिकी का उपयोग कैसे भिन्न होता है
1. सबसे पहले मूल बात: रोबोट-आर्म काइनेमेटिक्स क्या है?
संक्षेप में: काइनेमेटिक्स वह गणितीय ढांचा है जो रोबोट आर्म के दो अलग-अलग निरूपणों — उसके जोड़ों के कोण (जोड़ स्थान) और उसके हाथ की स्थिति/अभिविन्यास (कार्य स्थान) — के बीच विशुद्ध रूप से ज्यामितीय संबंधों का उपयोग करके, बल या मोटर विशेषताओं पर विचार किए बिना, रूपांतरण करता है।
"शुद्ध रूप से ज्यामितीय संबंध" वाक्यांश एक महत्वपूर्ण सीमा है। काइनेमेटिक्स कभी भी गतिकी को नहीं छूता — जैसे कि आर्म कितना भार सहन कर सकता है, मोटर कितनी गति से चल सकती हैं। यह केवल विशुद्ध रूप से ज्यामितीय प्रश्नों से संबंधित है: "जब जोड़ के कोण θ हों तो हाथ कहाँ है?" और "हाथ को इस स्थिति में रखने के लिए जोड़ के कोण क्या होने चाहिए?" इस ज्यामितीय आधार के स्थापित होने के बाद ही हम बल, टॉर्क और प्रक्षेप पथ ट्रैकिंग पर चर्चा कर सकते हैं।
2. काइनेमेटिक्स क्यों आवश्यक है?
रोबोट आर्म की मोटरें केवल प्रत्येक जोड़ को घुमा (या विस्तारित/सिकुड़) सकती हैं। लेकिन एक इंसान रोबोट को जो निर्देश देना चाहता है, वे लगभग हर मामले में हाथ (एंड इफेक्टर) की स्थिति और दिशा के संदर्भ में ही व्यक्त किए जाते हैं — "इस हिस्से को यहाँ रखो," "इस कप को वहाँ ले जाओ।" जोड़ों के कोणों का समूह (जॉइंट स्पेस) और हाथ की स्थिति और मुद्रा (टास्क स्पेस) सहज रूप से पूरी तरह से अलग मात्राएँ प्रतीत होती हैं: 6-अक्षीय भुजा के लिए, जॉइंट कोण 6 संख्याओं का एक समूह होते हैं, जबकि हाथ की मुद्रा को 3D स्थिति (x, y, z) और 3D दिशा (घूर्णन) के रूप में व्यक्त किया जाता है — कुल मिलाकर 6 डिग्री ऑफ़ फ़्रीडम।
इन दोनों स्पेस को जोड़ने वाले रूपांतरण नियम के बिना, यह गणना करना संभव नहीं है कि "प्रत्येक जॉइंट को कितना घुमाना है ताकि हाथ लक्ष्य स्थिति तक पहुँच जाए," और रोबोट भुजा हमारी इच्छित गति को निष्पादित नहीं कर पाएगी। काइनेमेटिक्स का कार्य जॉइंट स्पेस और टास्क स्पेस के बीच इस ज्यामितीय पत्राचार को स्पष्ट समीकरणों के रूप में व्यक्त करना है — एक पत्राचार जो रोबोट की संरचना (लिंक की लंबाई, जॉइंट लेआउट) द्वारा निर्धारित होता है।
3. इनपुट क्या हैं?
काइनेमेटिक्स में शामिल इनपुट इस बात पर निर्भर करते हैं कि हम किस दिशा में समस्या का समाधान कर रहे हैं।
-
फॉरवर्ड काइनेमेटिक्स (FK) के इनपुट: एक जॉइंट वेक्टर \boldsymbol{\theta} = (\theta_1, \theta_2, \ldots, \theta_n) जो प्रत्येक जॉइंट के कोण (रोटरी जॉइंट्स के लिए) या स्लाइड मात्रा (प्रिज़मैटिक जॉइंट्स के लिए) को एकत्रित करता है। इसके अतिरिक्त, रोबोट की संरचनात्मक जानकारी (प्रत्येक लिंक की लंबाई, प्रत्येक जॉइंट अक्ष का लेआउट) काइनेमेटिक मॉडल बनाने के लिए पहले से आवश्यक स्थिरांकों के एक सेट के रूप में दी जाती है।
-
इनवर्स काइनेमेटिक्स (IK) के इनपुट: लक्ष्य पोज़ \mathbf{x}_d जिसे हाथ को प्राप्त करना चाहिए। यह एक लक्ष्य स्थिति \mathbf{p}_d \in \mathbb{R}^3 और एक लक्ष्य अभिविन्यास (एक रोटेशन मैट्रिक्स या क्वाटरनियन के रूप में व्यक्त) R_d का युग्म है। कई मामलों में, विशेष रूप से संख्यात्मक विधियों के साथ, वर्तमान संयुक्त कोण \boldsymbol{\theta}_0 को भी प्रारंभिक मान इनपुट के रूप में शामिल किया जाता है।
रोबोट की संरचनात्मक जानकारी एक "मॉडल" है, न कि प्रत्येक गणना में दी जाने वाली कोई चीज़ — लेकिन यदि यह गलत है, तो FK और IK दोनों ऐसे परिणाम देंगे जो वास्तविक मशीन से मेल नहीं खाएंगे। रोबोट भुजा की गतिकी पर काम करने से पहले, इस संरचनात्मक मॉडल को पहले सही ढंग से कैलिब्रेट किया जाना चाहिए।
4. हम क्या हल कर रहे हैं? आउटपुट क्या हैं?
FK का आउटपुट संयुक्त कोण \boldsymbol{\theta} दिए जाने पर हाथ की स्थिति \mathbf{x} = (\mathbf{p}, R) है। यह विशिष्ट रूप से निर्धारित होता है — एक बार प्रत्येक संयुक्त कोण तय हो जाने पर, लिंक की लंबाई और संयुक्त लेआउट भी तय हो जाते हैं, इसलिए हाथ की अंतिम स्थिति ज्यामितीय रूप से एक ही उत्तर के रूप में निर्धारित होती है।
IK का आउटपुट संयुक्त कोण \boldsymbol{\theta}^{*} होता है जो लक्ष्य मुद्रा \mathbf{x}_d को प्राप्त करता है। यहीं पर IK, FK से मौलिक रूप से भिन्न है: IK समाधान आम तौर पर अद्वितीय नहीं होता है। कोहनी को मोड़ने के कई तरीके हो सकते हैं जिनसे हाथ की एक ही स्थिति प्राप्त हो (कई समाधान), या लक्ष्य रोबोट की गति सीमा से बाहर हो सकता है (पहुँच योग्य कार्यक्षेत्र से बाहर), ऐसी स्थिति में कोई समाधान मौजूद ही नहीं होता है। यही गैर-अद्वितीयता IK को गणितीय रूप से FK से अधिक कठिन बनाती है।
ऐसी कई स्थितियाँ भी होती हैं जहाँ हमें स्थिति या मुद्रा स्वयं नहीं चाहिए होती है, बल्कि वेगों के बीच संबंध चाहिए होता है — "यदि मैं वर्तमान संयुक्त कोणों को इतना घुमाता हूँ, तो हाथ कितना घूमता है?" जैकोबियन की यही भूमिका है, जिसका विस्तृत विवरण हम खंड 6 में देंगे।
5. मूल संरचना
काइनेमेटिक्स से संबंधित प्रक्रियाओं को इस संरचना के आधार पर व्यवस्थित किया जा सकता है कि कैसे तीन रूपांतरण — FK, IK और जैकोबियन — संयुक्त स्थान और कार्य स्थान को जोड़ते हैं।
चित्र 1 — अग्र गतिकी (FK) जोड़ों के कोणों से हाथ की स्थिति का विशिष्ट रूप से पता लगाती है। व्युत्क्रम गतिकी (IK) विपरीत दिशा को हल करती है, लेकिन इसके कई समाधान हो सकते हैं, या कोई भी नहीं। जैकोबियन दोनों स्थानों के "वेगों" को एक रेखीय संबंध के माध्यम से जोड़ता है।
ऊपरी पंक्ति FK को, मध्य पंक्ति IK को और निचली पंक्ति जैकोबियन के माध्यम से वेग संबंध को दर्शाती है। FK की गणना हमेशा विशिष्ट रूप से (बाएँ से दाएँ) की जा सकती है, जबकि IK (दाएँ से बाएँ) एक ज्यामितीय व्युत्क्रम समस्या है जिसके लिए आमतौर पर कई समाधान तकनीकों की आवश्यकता होती है। चूंकि जैकोबियन रैखिक बीजगणित ढांचे के भीतर स्थिति या अवस्थाओं के बजाय "परिवर्तन की दरों" (वेगों) को जोड़ता है, इसलिए FK या IK की तुलना में इस पर काम करना आसान है - यही कारण है कि अधिकांश संख्यात्मक IK विधियाँ इसी पर आधारित हैं।
6. प्रतिनिधि एल्गोरिदम
समरूप रूपांतरण मैट्रिक्स और DH पैरामीटर - फॉरवर्ड काइनेमेटिक्स का निर्माण
फॉरवर्ड काइनेमेटिक्स की मूल प्रक्रिया एक समरूप रूपांतरण मैट्रिक्स का उपयोग करके आसन्न लिंक के निर्देशांक फ्रेम को जोड़ना है, जो घूर्णन और अनुवाद को संयोजित करता है।
R_i लिंक i के निर्देशांक फ्रेम से लिंक i-1 के निर्देशांक फ्रेम तक घूर्णन को दर्शाता है, और \mathbf{d}_i स्थानांतरण को दर्शाता है। n जोड़ वाले हाथ के लिए, आधार फ्रेम से हाथ के फ्रेम तक का रूपांतरण सभी व्यक्तिगत जोड़ रूपांतरणों के गुणनफल के बराबर होता है।
यदि इन n समरूप रूपांतरण मैट्रिक्स को प्रत्येक लिंक के लिए अलग-अलग परिभाषा के साथ शुरू से लिखा जाता, तो रोबोट के हर बार बदलने पर समीकरणों के पूरे सेट को फिर से बनाना पड़ता। यही कारण है कि मानकीकृत संकेतन — डेनावित-हार्टेनबर्ग (डीएच) पैरामीटर — का व्यापक रूप से उपयोग किया जाता है। जैक्स डेनावित और रिचर्ड हार्टेनबर्ग ने 1955 में ASME जर्नल ऑफ एप्लाइड मैकेनिक्स में प्रकाशित अपने शोध पत्र "मैट्रिक्स पर आधारित लोअर-पेयर मैकेनिज्म के लिए एक काइनेमेटिक नोटेशन" में इस नोटेशन का प्रस्ताव रखा था। यह केवल चार मापदंडों - लिंक की लंबाई, लिंक का घुमाव कोण, जोड़ का ऑफसेट और जोड़ का कोण - का उपयोग करके दो आसन्न जोड़ अक्षों के बीच स्थितिगत संबंध को व्यक्त करता है, जिससे प्रत्येक जोड़ के रूपांतरण मैट्रिक्स को एक एकीकृत रूप में संयोजित किया जा सकता है।
इस DH पैरामीटर तालिका - प्रत्येक जोड़ के लिए तीन स्थिरांक, साथ ही चर, के आधार पर - किसी भी सीरियल-लिंक रोबोट के लिए फॉरवर्ड-काइनेमेटिक्स समीकरणों को एक ही प्रक्रिया का उपयोग करके यांत्रिक रूप से संयोजित किया जा सकता है। इसीलिए औद्योगिक रोबोट मैनुअल और कई सिमुलेटर रोबोट विनिर्देशों को इसी DH-पैरामीटर रूप में प्रदान करते हैं।
विश्लेषणात्मक IK, एक 2-लिंक समतल भुजा के माध्यम से
आइए, विश्लेषणात्मक IK की अवधारणा को ठोस रूप से देखें, जो DH पैरामीटर से निर्मित FK समीकरणों को विपरीत क्रम में हल करता है, एक सरलतम उदाहरण का उपयोग करते हुए: लिंक की लंबाई l_1, l_2 वाली एक 2-लिंक समतल भुजा।
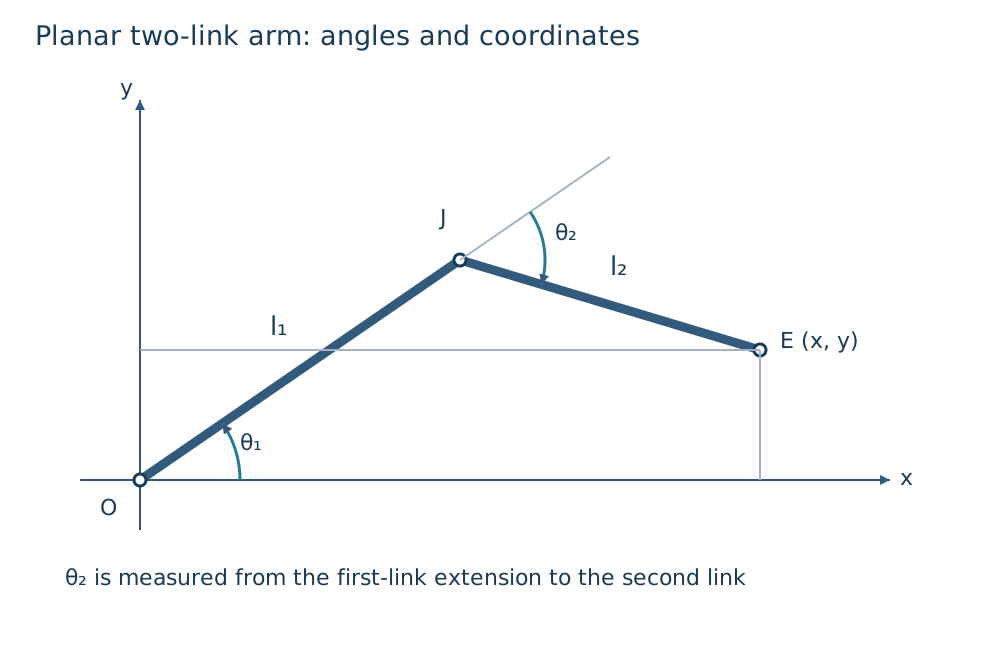
चित्र 2 — एक 2-लिंक समतल भुजा। हाथ E की स्थिति (x, y) कंधे के जोड़ O और कोहनी के जोड़ J के कोण θ₁, θ₂ और लिंक की लंबाई l₁, l₂ (FK) द्वारा निर्धारित की जाती है। इसके विपरीत, (x, y) से θ₁, θ₂ ज्ञात करना IK है।
अग्र गतिकी को दो लिंक सदिशों को जोड़कर सरलता से लिखा जा सकता है।
व्युत्क्रम गतिकी गतिकी ** लक्ष्य स्थिति (x, y) से \theta_1, \theta_2 ज्ञात करती है। सबसे पहले, कोसाइन नियम का उपयोग करके कोहनी कोण \theta_2 ज्ञात करें।
एक हल तब मौजूद होता है जब इस समीकरण का दायाँ पक्ष [-1, 1] के भीतर आता है, और \theta_2 = \pm\arccos(\cdots) दो हल देता है, जो केवल चिह्न में भिन्न होते हैं (कोहनी को ऊपर या नीचे मोड़ना)। एक बार \theta_2 स्थिर हो जाने पर, \theta_1 ज्यामितीय संबंध से विशिष्ट रूप से निर्धारित होता है (\theta_2 के उस चयन के लिए)। यह प्रक्रिया — "शुद्ध बीजगणितीय हेरफेर के माध्यम से व्युत्क्रम त्रिकोणमितीय कार्यों को व्युत्पन्न करना" — विश्लेषणात्मक आईके है; इसे 2-3 स्वतंत्रता की डिग्री वाले सरल तंत्रों के लिए एक बंद-रूप अभिव्यक्ति के रूप में लिखा जा सकता है, लेकिन जैसे-जैसे स्वतंत्रता की डिग्री बढ़ती है या संयुक्त लेआउट बदलता है, यह प्रक्रिया जटिल हो जाती है। जैसे-जैसे जटिलता बढ़ती जाती है, एक बंद-रूप व्यंजक खोजना ही आम तौर पर मुश्किल हो जाता है।
संख्यात्मक आंतरिक ज्ञान (IK) — जैकोबियन का उपयोग करके एक पुनरावृत्ति समाधान
कई स्वतंत्रता की डिग्री वाले रोबोटों या ऐसे तंत्रों के लिए जिनका कोई बंद-रूप समाधान नहीं है, संख्यात्मक IK का उपयोग किया जाता है — एक पुनरावृत्ति गणना जो वर्तमान संयुक्त कोणों से लक्ष्य तक धीरे-धीरे पहुँचती है। यह जैकोबियन पर आधारित है।
संयुक्त कोणों के सापेक्ष हाथ की स्थिति \mathbf{x}(\boldsymbol{\theta}) का अवकलन करने पर संयुक्त वेग और हाथ के वेग के बीच एक रैखिक संबंध प्राप्त होता है।
J(\boldsymbol{\theta}) मैनिपुलेटर जैकोबियन है, जो एक मैट्रिक्स है (m कार्य स्थान की स्वतंत्रता की डिग्री है, n जोड़ों की संख्या है)। त्रुटि \mathbf{e} = \mathbf{x}_d - \mathbf{x}(\boldsymbol{\theta}) को कम करने के लिए संयुक्त कोणों को अद्यतन करने की दिशा जैकोबियन के व्युत्क्रम (या छद्म-व्युत्क्रम) का उपयोग करके लक्ष्य स्थिति ज्ञात की जा सकती है।
जैकोबियन छद्म-व्युत्क्रम का उपयोग करके पुनरावृत्ति अद्यतन का यह विचार डैनियल ई. व्हिटनी के 1969 के शोध पत्र "मैनिपुलेटर्स और मानव प्रोस्थेसिस का हल किया गया गति दर नियंत्रण" से लिया गया है, जिसमें एक वेग-नियंत्रण ढांचा प्रस्तावित किया गया था जिसमें निरर्थक स्वतंत्रता की डिग्री को हल करना शामिल था। हालांकि, जैसे ही रोबोट एक विलक्षण विन्यास (अनुभाग 7 में समझाया गया है) के करीब पहुंचता है, J J^{\top} लगभग विलक्षण हो जाता है (व्युत्क्रम अपसारी हो जाता है), और यह अद्यतन अस्थिर हो जाता है। चार्ल्स वैम्प्लर द्वारा 1986 के एक शोध पत्र में प्रदर्शित डैम्प्ड लीस्ट स्क्वेयर्स (डीएलएस), व्युत्क्रम गणना में एक अवमंदन पद \lambda^2 I जोड़कर इस अस्थिरता को दबा देता है।
इसमें एक समझौता है: जितना बड़ा \lambda जितना अधिक होगा, विलक्षणताओं के निकट संख्यात्मक स्थिरता उतनी ही अधिक होगी, लेकिन अभिसरण उतना ही धीमा हो जाएगा (प्रत्येक पुनरावृति में त्रुटि केवल थोड़ी-थोड़ी कम होती जाएगी)। चूंकि यह सूत्र आपको एक ही पैरामीटर, \lambda के साथ अभिसरण गति और स्थिरता को समायोजित करने की अनुमति देता है, इसलिए इसकी व्यावहारिकता के कारण औद्योगिक रोबोट आईके सॉल्वर्स में इसे व्यापक रूप से अपनाया जाता है।
सीसीडी और फैब्रिक — पुनरावर्ती ज्यामितीय अनुमानी विधियाँ
ऐसी विधियाँ भी हैं जो जैकोबियन का उपयोग किए बिना, अधिक सहज ज्यामितीय संक्रियाओं को दोहराकर आईके को हल करती हैं। सीसीडी (चक्रीय निर्देशांक अवरोहण) हाथ के निकटतम जोड़ से मूल जोड़ की ओर, जोड़-दर-जोड़ आगे बढ़ता है, और "केवल इस जोड़ को घुमाकर हाथ को लक्ष्य के यथासंभव निकट लाएँ" की सरल क्रिया को दोहराता है। इसे लागू करना आसान है और गणनात्मक रूप से सस्ता है, लेकिन चूंकि यह एक समय में केवल एक जोड़ को गति देता है, इसलिए इसका अभिसरण धीमा होता है और यह अप्राकृतिक दिखने वाले प्रक्षेप पथ उत्पन्न करता है।
**फैब्रिक (फॉरवर्ड) एंड्रियास एरिस्टिडौ और जोन लैसनबी द्वारा 2011 में ग्राफिकल मॉडल्स में प्रकाशित विधि बैकवर्ड रीचिंग इन्वर्स काइनेमेटिक्स (IK) में रोटेशन कोणों का कोई उपयोग नहीं होता है। इसके बजाय, यह प्रत्येक लिंक के जोड़ की स्थिति को "लक्ष्य तक सीधी रेखा पर एक बिंदु" के रूप में बार-बार पुनर्व्यवस्थित करके IK को हल करता है, लिंक की लंबाई को बनाए रखते हुए, हाथ से जड़ तक और फिर जड़ से वापस हाथ तक गति करते हुए। कोण गणना से बचने के कारण, यह गणनात्मक रूप से हल्का है और कुछ ही पुनरावृत्तियों में स्वाभाविक दिखने वाली मुद्राओं में परिवर्तित हो जाता है, यही कारण है कि इसका व्यापक रूप से सीजी एनीमेशन और वीडियो-गेम पात्रों में हाथ और पैर की गति के लिए उपयोग किया जाता है।
7. एल्गोरिदम कैसे भिन्न हैं
| विधि | सिद्धांत | सटीकता | गणनात्मक लागत | विलक्षणताओं के निकट मजबूती | कार्यान्वयन कठिनाई |
|---|---|---|---|---|---|
| डीएच पैरामीटर + समरूप रूपांतरण (एफके) | श्रृंखला-दर-कड़ी रूपांतरण मैट्रिक्स | सटीक (यदि मॉडल सही है तो कोई त्रुटि नहीं) | कम (केवल मैट्रिक्स गुणनफल) | लागू नहीं (FK में कोई विलक्षणता नहीं है) | कम |
| विश्लेषणात्मक IK | त्रिकोणमितीय बीजगणित के माध्यम से एक बंद-रूप समाधान प्राप्त करता है | सटीक (यदि कोई मौजूद है तो सही समाधान) | बहुत कम | समाधान शाखाओं की गणना करके नियंत्रित | कुछ DoF के लिए कम, DoF बढ़ने पर बहुत अधिक |
| जैकोबियन स्यूडोइनवर्स | त्रुटि को रेखीय बनाता है और पुनरावृत्ति से अद्यतन करता है | पुनरावृत्ति संख्या पर निर्भर करता है; अभिसरण के बाद उच्च सटीकता | मध्यम (बार-बार मैट्रिक्स संचालन) | कम (विलक्षणताओं के पास विचलन की संभावना) | मध्यम |
| अवमंदित न्यूनतम वर्ग | स्यूडोइनवर्स में एक अवमंदन पद जोड़ता है | पुनरावृत्ति संख्या और \lambda पर निर्भर करता है | मध्यम | उच्च (विलक्षणताओं के पास भी स्थिर) | मध्यम |
| CCD | एक समय में एक जोड़ को हाथ के लक्ष्य की ओर घुमाता है | पुनरावृति संख्या पर निर्भर करता है; स्थानीय न्यूनतम में फंस सकता है | कम | उच्च (मैट्रिक्स व्युत्क्रमण की आवश्यकता नहीं) | कम |
फैब्रिक | लिंक की लंबाई को संरक्षित रखते हुए एक रेखा के अनुदिश संयुक्त स्थितियों को स्थानांतरित करता है | पुनरावृति संख्या पर निर्भर करता है; दृष्टिगत रूप से स्वाभाविक समाधानों की ओर अभिसरण की प्रवृत्ति रखता है | कम | उच्च | कम |
विश्लेषणात्मक आईके "सबसे तेज़ और सबसे सटीक होता है जब हल करने योग्य हो", लेकिन स्वतंत्रता की डिग्री बढ़ने पर, समीकरणों को व्युत्पन्न करना ही कठिन हो जाता है। संख्यात्मक विधियों (जैकोबियन-आधारित, सीसीडी, फैब्रिक) का उपयोग स्वतंत्रता की डिग्री या तंत्र की परवाह किए बिना सामान्य रूप से किया जा सकता है, लेकिन पुनरावृति होने के कारण, वे अभिसरण गति, स्थानीय न्यूनतम और कम्प्यूटेशनल लागत के बीच के समझौतों से बच नहीं सकते।
8. जहां यह संघर्ष करता है / कठिन वातावरण
काइनेमेटिक्स में निहित कठिनाइयों को मोटे तौर पर तीन श्रेणियों में व्यवस्थित किया जा सकता है।
विलक्षणताएँ: कुछ संयुक्त विन्यासों पर, जैकोबियन J की रैंक गिर जाती है, जिससे एक विलक्षणता उत्पन्न होती है। वह दिशा जिसमें हाथ किसी भी परिस्थिति में हिल नहीं सकता। उदाहरण के लिए, जब भुजा पूरी तरह फैली हुई हो, तो जोड़ों के वेगों का कोई भी संयोजन हाथ को और आगे बाहर की ओर नहीं ले जा सकता। इस स्थिति में, J J^{\top} एक विलक्षण मैट्रिक्स के निकट पहुँच जाता है, और छद्म-व्युत्क्रम का उपयोग करने वाले नियंत्रण नियम आदेशित जोड़ों के वेगों को अपसारी बना देते हैं। त्सुनेओ योशिकावा द्वारा 1985 में प्रस्तावित मैनिपुलेबिलिटी इंडेक्स w = \sqrt{\det(J J^{\top})} का व्यापक रूप से विलक्षणता के निकटता को मापने के लिए उपयोग किया जाता है - w जितना शून्य के निकट होगा, विन्यास उतना ही विलक्षणता के निकट होगा।
एकाधिक समाधान और पहुँचयोग्यता: IK में आम तौर पर कई समाधान हो सकते हैं (उदाहरण के लिए, कोहनी मोड़ने के विभिन्न तरीके), और ऐसे मामले भी होते हैं जहाँ रोबोट की लिंक लंबाई और गति सीमा की बाधाओं को देखते हुए लक्ष्य स्थिति भौतिक रूप से अप्राप्य होती है। जब तक कोई संख्यात्मक विधि इस "कोई समाधान नहीं" स्थिति के लिए स्पष्ट रूप से एक रोक स्थिति निर्धारित नहीं करती, यह बिना अभिसरण किए निरंतर पुनरावृति करता रहेगा।
अतिरिक्त स्वतंत्रता की डिग्री: ऐसे रोबोटों के लिए जिनमें कार्य स्थान की स्वतंत्रता की डिग्री (आमतौर पर 6) से अधिक जोड़ होते हैं — उदाहरण के लिए, 7-अक्षीय भुजाएँ — समान हाथ की स्थिति प्राप्त करने के लिए जोड़ कोणों के अनगिनत संयोजन होते हैं। स्वतंत्रता की डिग्री की यह अधिकता कोई "समस्याग्रस्त अस्पष्टता" नहीं है — यह एक ऐसा संसाधन है जिसका सक्रिय रूप से द्वितीयक उद्देश्यों जैसे बाधा से बचाव, विलक्षणता से बचाव, या जोड़ों को उनकी गति सीमा के मध्य के निकट रखने के लिए उपयोग किया जा सकता है। अतिरिक्त रोबोटों के लिए IK को एक द्वितीयक उद्देश्य के ग्रेडिएंट को जैकोबियन के शून्य स्थान (जोड़ वेगों की दिशा जिसका हाथ की स्थिति पर कोई प्रभाव नहीं पड़ता) में प्रक्षेपित करके डिज़ाइन किया जाता है।
9. व्यावहारिक विकल्प
काइनेमेटिक्स को कैसे लागू किया जाए, यह रोबोट की स्वतंत्रता की डिग्री, अनुप्रयोग और वास्तविक समय की आवश्यकताओं पर निर्भर करता है।
- औद्योगिक रोबोट भुजाएँ (वेल्डिंग, असेंबली, आदि, आमतौर पर) 6-अक्षीय रोबोट भुजाएँ (7+ अक्षीय रोबोट, सहयोगी रोबोट या मानवाकार भुजाएँ): विश्लेषणात्मक समाधान या तो कठिन होता है या कई निर्माताओं के नियंत्रक फर्मवेयर में सीधे विश्लेषणात्मक IK को लागू करते हैं।
**6 डिग्री स्वतंत्रता वाले रोबोट भुजाएँ (7+ अक्षीय रोबोट, सहयोगी रोबोट या मानवाकार भुजाएँ): विश्लेषणात्मक समाधान या तो मुश्किल होता है या कई समाधान उत्पन्न करता है जिन्हें संभालना जटिल होता है, इसलिए जैकोबियन-आधारित संख्यात्मक IK (जैसे कि डैम्प्ड लीस्ट स्क्वेयर्स) आम है। यह शून्य स्थान के माध्यम से एक साथ बाधा से बचाव और विलक्षणता से बचाव को डिज़ाइन करना भी आसान बनाता है।
सीजी एनिमेशन, वीडियो-गेम पात्र, वीआर/एआर अवतार: दृश्य की स्वाभाविकता और कम गणना लागत को आमतौर पर भौतिक सटीकता पर प्राथमिकता दी जाती है, और सीसीडी या फैब्रिक जैसी हल्की ज्यामितीय अनुमानी विधियों का उपयोग किया जाता है।
मोबाइल मैनिपुलेटर (मोबाइल बेस + भुजा) या पूर्ण-शरीर मानवाकार: न केवल भुजा के स्वयं के बौद्धिक ज्ञान (इंट्राकोमाइसिन) को, बल्कि पैरों और धड़ सहित पूरे शरीर की अतिरिक्त स्वतंत्रता की डिग्री को एकीकृत तरीके से संभालने के लिए - अक्सर एक ऐसे फ्रेमवर्क का उपयोग करते हुए जो जैकोबियन-आधारित विधियों को संपूर्ण शरीर की गतिकी (Whole-Body IK) तक विस्तारित करता है।
प्रत्येक अनुप्रयोग में, गतिकी अपने आप में कभी भी एक स्वतंत्र तकनीक नहीं होती है - एक रोबोट भुजा अपनी इच्छित गति तभी प्राप्त करती है जब इसे नियंत्रण लूप के साथ जोड़ा जाता है जो वास्तव में संयुक्त वेग और टॉर्क कमांड उत्पन्न करता है (LQR प्राइमर, MPC प्राइमर) और ट्रैजेक्टरी जनरेशन प्राइमर, जो समय अक्ष के अनुदिश हाथ द्वारा अनुसरण किए जाने वाले पथ को डिज़ाइन करता है।
10. सारांश (तीन-पंक्ति में सारांश)
- फॉरवर्ड गतिकी विशिष्ट रूप से संयुक्त कोणों से हाथ की स्थिति का पता लगाती है; व्युत्क्रम गतिकी विपरीत समस्या का समाधान करती है, लेकिन इसके कई समाधान हो सकते हैं, या कोई भी समाधान न हो।
जैकोबियन संयुक्त वेग को हाथ के वेग से रैखिक रूप से जोड़ता है, और यह छद्म व्युत्क्रम या अवमंदित न्यूनतम वर्ग विधि के माध्यम से संख्यात्मक गतिकी का आधार है।
विलक्षणता, एकाधिक समाधान और अतिरेकपूर्ण स्वतंत्रता की डिग्री की तीन कठिनाइयों से आप कैसे निपटते हैं, यह निर्धारित करता है कि विश्लेषणात्मक या संख्यात्मक गतिकी सही विकल्प है या नहीं।
क्या एंड-इफ़ेक्टर स्थिति के लिए केवल एक ही संयुक्त विन्यास है?
एकाधिक समाधान या अतिरेक मौजूद हो सकते हैं, और कुछ बिंदु अप्राप्य हैं। संयुक्त सीमाओं, विलक्षणताओं और टकराव बाधाओं का उपयोग करके समाधान चुनें।
संदर्भ
- [MoveIt — गतिकी विन्यास]( https://moveit.picknik.ai/main/doc/examples/kinematics_configuration/kinematics_configuration_tutorial.html
- ओरोकोस किनेमेटिक्स एंड डायनेमिक्स लाइब्रेरी (केडीएल)
- लिंच और पार्क, मॉडर्न रोबोटिक्स: मैकेनिक्स, प्लानिंग, एंड कंट्रोल (निःशुल्क प्रीप्रिंट)
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।