Contents — find the section you need
Bir robot kolunun motorları yalnızca her eklemin açısını döndürebilir, ancak aslında neredeyse her zaman istediğimiz şey, görev uzayında belirtilen bir şeydir: "eli bu pozisyona ve yöne hareket ettir." Kinematik, bu iki dünyayı - "eklemlerin ne yaptığı" ve "elin ne yapmasını istediğimiz" - birbirine bağlayan matematiktir ve bir robot kolunu kontrol eden her yazılım parçasının temelini oluşturur. Bu makale, eklem açılarından elin pozisyonunu bulan ileri kinematik; ters problemi çözen ters kinematik; ve iki alan arasında "hızı" köprüleyen Jacobian'ı - denklemleri baştan sona takip ederek - sistematik olarak ele almaktadır.
 Sahada işbirlikçi bir robot kolu
Resim: UR16e robot kolu (Auledas, CC BY-SA 4.0), Wikimedia Commons. Makaledeki denklemlerin tanımladığı türden temsili bir eklem ve bağlantı yapısı, bu özel marka veya modelin kinematik parametreleri değil.

0. Bu Makale Neleri Kapsıyor
- Robot kol kinematiğinin hangi problemi çözdüğü ve neden gerekli olduğu
- Girişler (eklem açıları, hedef pozisyon) ve çıkışlar (el pozisyonu, eklem açıları) arasındaki ilişki
- Homojen dönüşüm matrisleri ve DH parametreleri ile ileri kinematik nasıl oluşturulur
- Ters kinematiğin neden "mutlaka benzersiz bir şekilde çözülebilir" olmadığı ve analitik ve sayısal yöntemler arasındaki fark
- Jacobian nedir ve neden eklem hızını el hızına bağlayabilir
- Tekillikte ne olur ve neden gereksiz serbestlik dereceleri faydalıdır
- Temsili ters kinematik algoritmaları arasındaki farklar — CCD, FABRIK, Sönümlü En Küçük Kareler ve diğerleri
- Kinematiğin endüstriyel robotlar, insansı robotlar ve CG'de nasıl farklılaştığı Animasyon
1. Özetle: Robot Kol Kinematiği Nedir?
Tek cümleyle özetlemek gerekirse: Kinematik, bir robot kolunun iki farklı temsilini - eklemlerinin açılarını (eklem uzayı) ve elinin konumunu/yönünü (görev uzayı) - yalnızca geometrik ilişkiler kullanarak, kuvvet veya motor özelliklerini dikkate almadan dönüştüren matematiksel çerçevedir.
"Yalnızca geometrik ilişkiler" ifadesi önemli bir kısıtlamadır. Kinematik asla dinamiklere dokunmaz - kolun ne kadar ağırlık taşıyabileceği, motorların ne kadar hızlı hareket edebileceği gibi. Sadece tamamen geometrik sorularla ilgilenir: "Eklem açıları θ olduğunda el nerededir?" ve "Eli bu konuma yerleştirmek için eklem açıları ne olmalıdır?" Bu geometrik temel oluşturulduktan sonra, kuvvet, tork ve yörünge takibi tartışmalarını bunun üzerine inşa edebiliriz.
2. Kinematik Neden Gereklidir?
Bir robot kolunun motorları yalnızca her bir eklemi ayrı ayrı döndürebilir (veya uzatabilir/geri çekebilir). Ancak bir insanın bir robota vermek istediği talimatlar, neredeyse her durumda, elin (uç efektörün) pozisyonu ve yönelimi açısından ifade edilir — "bu parçayı buraya koy", "bu bardağı oraya taşı". Eklem açıları kümesi (eklem alanı) ve elin pozisyonu ve duruşu (görev alanı), sezgisel olarak tamamen farklı nicelikler gibi görünür: 6 eksenli bir kol için, eklem açıları 6 sayıdan oluşan bir kümedir, oysa el duruşu 3 boyutlu bir pozisyon (x, y, z) artı 3 boyutlu bir yönelim (dönme) olarak ifade edilir — toplamda 6 serbestlik derecesi.
Bu iki alanı birbirine bağlayan bir dönüşüm kuralı olmadan, "el hedef pozisyona ulaşacak şekilde her eklemi ne kadar döndürmek gerektiğini" hesaplamanın bir yolu yoktur ve robot kolu basitçe amaçladığımız hareketi gerçekleştiremez. Kinematik, eklem uzayı ile görev uzayı arasındaki bu geometrik karşılıklılığı açık denklemler olarak ifade etme rolüdür; bu karşılıklılık robotun yapısı (bağlantı uzunlukları, eklem düzeni) tarafından belirlenir.
3. Girişler Nelerdir?
Kinematiğin ele aldığı girişler, hangi yönde çözüm ürettiğimize bağlıdır.
-
İleri Kinematik (FK) Girişleri: Her eklemin açısını (döner eklemler için) veya kayma miktarını (prizmatik eklemler için) toplayan bir eklem vektörü \boldsymbol{\theta} = (\theta_1, \theta_2, \ldots, \theta_n). Ek olarak, robotun yapısal bilgileri (her bağlantının uzunluğu, her eklem ekseninin düzeni), kinematik modeli oluşturmak için önceden gerekli olan bir dizi sabit olarak verilir.
-
Ters Kinematik (IK) Girişleri: Elin ulaşması gereken hedef pozisyon \mathbf{x}_d. Bu, hedef pozisyon \mathbf{p}_d \in \mathbb{R}^3 ve hedef yönelim (dönme matrisi veya kuaternion olarak ifade edilir) R_d çiftidir; birçok durumda, özellikle sayısal yöntemlerde, mevcut eklem açıları \boldsymbol{\theta}_0 da başlangıç değeri girişi olarak dahil edilir.
Robotun yapısal bilgisi, her hesaplamada sağlanan bir şey değil, bir "model"dir; ancak yanlışsa, hem FK hem de IK, gerçek makineyle eşleşmeyen sonuçlar üretecektir. Bir robot kolunun kinematiğiyle çalışmadan önce, bu yapısal modelin önce doğru şekilde kalibre edilmesi gerekir.
4. Ne İçin Çözüm Buluyoruz? Çıktılar Nelerdir?
FK'nın çıktısı, eklem açıları \boldsymbol{\theta} verildiğinde el pozisyonu \mathbf{x} = (\mathbf{p}, R)'dir. Bu, benzersiz bir şekilde belirlenir — her eklem açısı sabitlendiğinde, bağlantı uzunlukları ve eklem düzeni de sabitlenir, böylece elin nerede son bulacağı geometrik olarak tek bir cevap olarak belirlenir.
TERK'nın çıktısı, hedef pozisyonu \mathbf{x}_d gerçekleştiren eklem açılarıdır \boldsymbol{\theta}^{*}. İşte burada TK, FK'dan temel olarak farklılaşır: bir TK çözümü, genel olarak, benzersiz değildir. Dirseği bükmenin aynı el pozisyonuna ulaşan birden fazla yolu olabilir (birden fazla çözüm) veya hedef, robotun hareket aralığının dışında (ulaşılabilir çalışma alanının dışında) olabilir; bu durumda hiçbir çözüm mevcut değildir. Bu benzersiz olmama durumu, TK'yı matematiksel olarak FK'dan daha zor kılan şeydir.
Ayrıca, istediğimiz şeyin pozisyon veya duruşun kendisi değil, hızlar arasındaki ilişki olduğu birçok durum vardır — "mevcut eklem açılarını bu kadar hareket ettirirsem, el ne kadar hareket eder?" Bu, 6. bölümde ayrıntılı olarak ele aldığımız Jacobian'ın rolüdür.
5. Temel Mimari
Kinematik etrafındaki işlem, üç dönüşümün — FK, IK ve Jacobian — eklem uzayı ve görev uzayını nasıl birbirine bağladığı yapısı etrafında organize edilebilir.
Şekil 1 — İleri kinematik (FK), eklem açılarından el pozisyonunu benzersiz bir şekilde bulur. Ters kinematik (IK) ters yönü çözer, ancak birden fazla çözüm olabilir veya hiç çözüm olmayabilir. Jacobian, her iki alanın "hızlarını" doğrusal bir ilişkiyle birbirine bağlar.
Üst satır FK'yı, orta satır IK'yı ve alt satır Jacobian aracılığıyla hız ilişkisini temsil eder. FK her zaman benzersiz bir şekilde hesaplanabilir (soldan sağa), oysa IK (sağdan sola) genellikle birden fazla çözüm tekniği gerektiren geometrik bir ters problemdir. Jacobian matrisi, doğrusal cebir çerçevesinde pozisyonlar veya duruşlar yerine "değişim oranlarını" (hızları) birbirine bağladığı için, FK veya IK'dan daha kolay çalışılabilir; bu nedenle çoğu sayısal IK yöntemi onun üzerine inşa edilmiştir.
6. Temsili Algoritmalar
Homojen Dönüşüm Matrisleri ve DH Parametreleri — İleri Kinematik Oluşturma
İleri kinematiğin temel işlemi, bitişik bağlantıların koordinat çerçevelerini, dönüş ve ötelemeyi birleştiren bir homojen dönüşüm matrisi kullanarak birbirine bağlamaktır.
R_i, i bağlantısının koordinat çerçevesinden i-1 bağlantısının koordinat çerçevesine olan dönüşü temsil eder ve \mathbf{d}_i ötelemeyi temsil eder. n eklemli bir kol için, taban çerçevesinden el çerçevesine dönüşüm, tüm bireysel eklem dönüşümlerinin çarpımının sonucudur.
Eğer bu n homojen dönüşüm matrisleri her bağlantı için farklı bir tanımla sıfırdan yazılsaydı, robot her değiştiğinde tüm denklem kümesinin yeniden oluşturulması gerekirdi. Bu nedenle standartlaştırılmış bir gösterim — Denavit-Hartenberg (DH) parametreleri — bu kadar yaygın olarak kullanılmaktadır. Jacques Denavit ve Richard Hartenberg, bu gösterimi 1955 yılında ASME Uygulamalı Mekanik Dergisi'nde yayınlanan "Matrislere Dayalı Alt Çift Mekanizmalar için Kinematik Bir Gösterim" başlıklı makalelerinde önermişlerdir. Bu, iki bitişik eklem ekseni arasındaki konumsal ilişkiyi yalnızca dört parametre kullanarak ifade eder: bağlantı uzunluğu a_i, bağlantı bükülme açısı \alpha_i, eklem ofseti d_i ve eklem açısı \theta_i. Bu sayede her eklemin dönüşüm matrisi birleşik bir biçimde bir araya getirilebilir.
Bu DH parametre tablosu (her eklem için üç sabit a_i, \alpha_i, d_i ve değişken \theta_i) verildiğinde, herhangi bir seri bağlantılı robotun ileri kinematik denklemleri aynı prosedür kullanılarak mekanik olarak bir araya getirilebilir. Bu nedenle endüstriyel robot kılavuzları ve birçok simülatör, robot özelliklerini bu DH parametre biçiminde sunar.
Analitik Ters Kinetik, 2 Bağlantılı Düzlemsel Kol Üzerinden Bakış
En basit örnek üzerinden, ters yönde DH parametrelerinden oluşturulan FK denklemlerini çözen analitik ters kinematik fikrine somut olarak bakalım: bağlantı uzunlukları l_1, l_2 olan 2 bağlantılı düzlemsel bir kol.
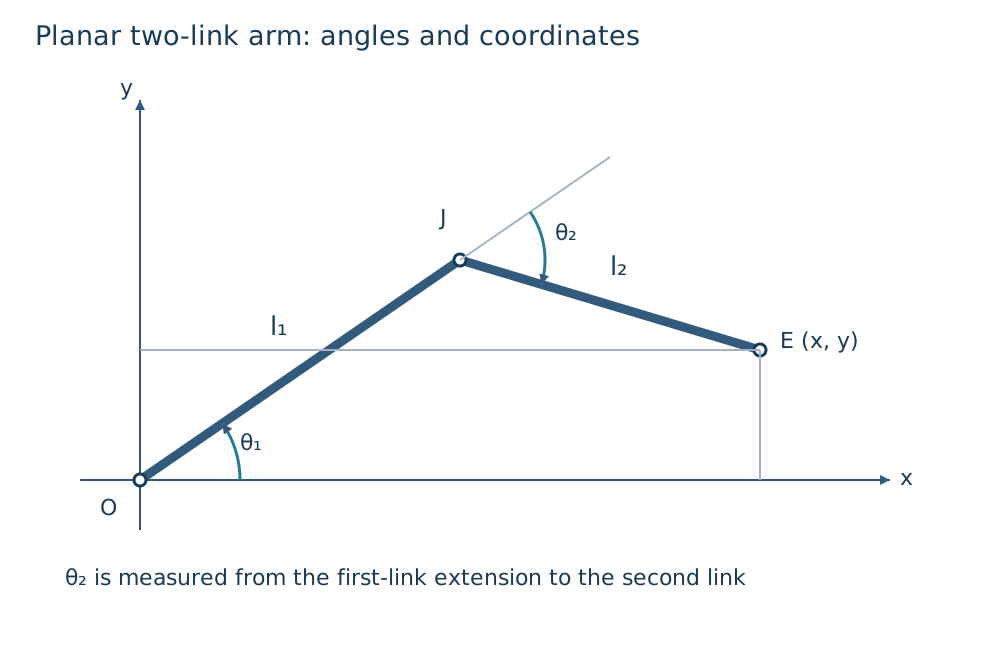
Şekil 2 — 2 bağlantılı düzlemsel bir kol. El E'nin pozisyonu (x, y), omuz eklemi O ve dirsek eklemi J açıları θ₁, θ₂ ve bağlantı uzunlukları l₁, l₂ (FK) tarafından belirlenir. Tersine, (x, y)'den θ₁, θ₂'yi bulmak IK'dir.
İleri kinematik, iki bağlantı vektörünü toplayarak basitçe yazılabilir.
Ters kinematik bulur \theta_1, \theta_2, hedef konum (x, y)'dan itibaren. İlk olarak, dirsek açısını \theta_2 bulmak için kosinüs yasasını kullanın.
Bu denklemin sağ tarafı [-1, 1] aralığına düştüğünde bir çözüm mevcuttur ve \theta_2 = \pm\arccos(\cdots), sadece işaret bakımından farklı iki çözüm verir (dirseği yukarı veya aşağı bükme). \theta_2 sabitlendiğinde, \theta_1, geometrik ilişkiden (bu \theta_2 seçimi için) benzersiz bir şekilde belirlenir. Bu prosedür — "saf cebirsel manipülasyon yoluyla ters trigonometrik fonksiyonları türetme" — analitik IK'dır; 2-3 serbestlik derecesine sahip basit mekanizmalar için kapalı formda bir ifade olarak yazılabilir, ancak serbestlik dereceleri arttıkça veya eklem düzeni daha karmaşık hale geldikçe, kapalı formda bir ifade bulmak zorlaşır. Genel olarak her şey zorlaşır.
Sayısal Ters Kinetik (IK) — Jacobian Kullanarak Yinelemeli Bir Çözüm
Birçok serbestlik derecesine sahip robotlar veya kapalı formda çözümü olmayan mekanizmalar için, sayısal IK — mevcut eklem açılarından hedefe kademeli olarak yaklaşan yinelemeli bir hesaplama — kullanılır. Bu, Jacobian'a dayanır.
El pozisyonunun \mathbf{x}(\boldsymbol{\theta}) eklem açılarına göre türevini almak, eklem hızı ile el hızı arasında doğrusal bir ilişki verir.
J(\boldsymbol{\theta}), manipülatör Jacobian'ıdır, bir m \times n matrisidir (m görev alanının serbestlik dereceleri, n eklem sayısıdır). Hedef pozisyondan hatayı \mathbf{e} = \mathbf{x}_d - \mathbf{x}(\boldsymbol{\theta}) azaltmak için eklem açılarını güncelleme yönü, tersi (veya Jacobian'ın sözde tersi.
Jacobian sözde tersi kullanılarak yapılan yinelemeli güncelleme fikri, Daniel E. Whitney'nin 1969 tarihli "Manipülatörlerin ve İnsan Protezlerinin Çözümlenmiş Hareket Hızı Kontrolü" makalesine dayanmaktadır; bu makale, gereksiz serbestlik derecelerinin çözümlenmesini içeren bir hız kontrol çerçevesi önermiştir. Bununla birlikte, robot tekil bir konfigürasyona yaklaştıkça (Bölüm 7'de açıklanmıştır), J J^{\top} neredeyse tekil hale gelir (tersi ıraksar) ve bu güncelleme kararsız hale gelir. Charles Wampler'ın 1986 tarihli bir makalesinde gösterdiği Sönümlü En Küçük Kareler (DLS), ters hesaplamaya bir sönümleme terimi \lambda^2 I ekleyerek bu kararsızlığı bastırır.
Bir denge söz konusudur: \lambda ne kadar büyükse, Tekilliklere yakın sayısal kararlılık ne kadar yüksekse, yakınsama o kadar yavaşlar (her yinelemede hata yalnızca daha küçük bir miktarda azaltılabilir). Bu formül, yakınsama hızını ve kararlılığını tek bir parametreyle (\lambda) ayarlamanıza olanak tanıdığı için, pratikliği nedeniyle endüstriyel robot IK çözücülerinde yaygın olarak kullanılmaktadır.
CCD ve FABRIK — Yinelemeli Geometrik Sezgisel Yöntemler
Ayrıca, Jacobian'ı hiç kullanmadan, daha sezgisel geometrik işlemleri tekrarlayarak IK'yı çözen yöntemler de vardır. CCD (Döngüsel Koordinat İnişi), ele en yakın eklemden kök ekleme doğru, eklem eklem ilerler ve "eli hedefe mümkün olduğunca yaklaştırmak için yalnızca bu eklemi döndür" basit işlemini tekrarlar. Uygulaması kolay ve hesaplama açısından ucuzdur, ancak her seferinde yalnızca bir eklemi hareket ettirdiği için yavaş yakınsar ve doğal görünmeyen yörüngeler üretme eğilimindedir.
FABRIK (İleri ve Geriye Ulaşan Ters) Kinematik (KK)**, Andreas Aristidou ve Joan Lasenby'nin 2011 yılında Graphical Models'da yayınladığı bir yöntem olup, hiçbir dönüş açısını ele almaz; bunun yerine, her bir bağlantının eklem pozisyonunu "hedefe giden düz çizgi üzerindeki bir nokta, bağlantı uzunluğunu koruyacak bir mesafede" olarak tekrar tekrar konumlandırarak, elden köke ve sonra kökten ele doğru hareket ederek ters kinematik (IK) çözümünü gerçekleştirir. Açı hesaplamasından kaçındığı için, hesaplama açısından hafiftir ve birkaç yinelemede doğal görünümlü pozlara yakınsama eğilimindedir; bu nedenle CG animasyonunda ve video oyun karakterlerinde kol ve bacak hareketleri için yaygın olarak kullanılır.
7. Algoritmalar Nasıl Farklılık Gösterir
| Yöntem | Prensip | Doğruluk | Hesaplama Maliyeti | Tekilliklere Yakın Sağlamlık | Uygulama Zorluğu |
|---|---|---|---|---|---|
| DH parametreleri + homojen dönüşümler (FK) | Zincirler, bağlantıdan bağlantıya dönüşüm matrisleri | Kesin (model doğruysa hata yok) | Düşük (sadece matris çarpımları) | Uygulanamaz (FK'nın tekilliği yok) | Düşük |
| Analitik IK | Trigonometrik cebir yoluyla kapalı formda bir çözüm türetir | Kesin (varsa gerçek çözüm) | Çok düşük | Çözüm dallarını numaralandırarak ele alınır | Az sayıda serbestlik derecesi için düşük, serbestlik derecesi arttıkça çok yüksek |
| Jacobian sözde tersi | Hatayı doğrusallaştırır ve yinelemeli olarak günceller | Yineleme sayısına bağlıdır; yakınsadıktan sonra yüksek doğruluk | Orta (tekrarlanan matris işlemleri) | Düşük (tekilliklere yakın yerlerde ıraksamaya eğilimli) | Orta |
| Sönümlü En Küçük Kareler | Sözde tersine bir sönümleme terimi ekler | Yineleme sayısına ve \lambda'e bağlıdır | Orta | Yüksek (tekilliklere yakın yerlerde bile kararlı) | Orta |
| CCD | El hedefine doğru her seferinde bir eklemi döndürür | İterasyon sayısına bağlıdır; yerel minimumlara düşebilir | Düşük | Yüksek (matris ters çevirme gerekmez) | Düşük |
| FABRIK | Bağlantı uzunluğunu korurken eklem pozisyonlarını bir çizgi boyunca hareket ettirir | İterasyon sayısına bağlıdır; görsel olarak doğal çözümlere yakınsama eğilimindedir | Düşük | Yüksek | Düşük |
Analitik IK, "çözülebilir olduğunda en hızlı ve en doğru"dur, ancak serbestlik dereceleri arttıkça, denklemlerin türetilmesi zorlaşır. Sayısal yöntemler (Jakobiyen tabanlı, CCD, FABRIK) serbestlik derecelerinden veya mekanizmadan bağımsız olarak genel olarak kullanılabilir, ancak yinelemeli oldukları için yakınsama hızı, yerel minimumlar ve hesaplama maliyeti arasındaki dengeyi aşamazlar.
8. Zorlandığı Noktalar / Zorlu Ortamlar
Kinematiğe özgü zorluklar genel olarak üç kategoriye ayrılabilir.
Tekillikler: belirli eklem konfigürasyonlarında, Jacobiyen J'nin derecesi düşer ve bu da Elin, ne olursa olsun hareket ettirilemeyeceği bir yön. Örneğin, kol tamamen uzatılmış haldeyken, eli daha fazla dışarı doğru hareket ettirebilecek hiçbir eklem hızı kombinasyonu yoktur. Bu durumda, J J^{\top} tekil bir matrise yaklaşır ve sözde tersi kullanan kontrol yasaları, komut edilen eklem hızlarının ıraksamasına neden olur. Tsuneo Yoshikawa tarafından 1985'te önerilen manipüle edilebilirlik indeksi w = \sqrt{\det(J J^{\top})}, tekilliğe yakınlığı ölçmek için yaygın olarak kullanılır — w sıfıra ne kadar yakınsa, konfigürasyon tekilliğe o kadar yakındır.
Çoklu çözümler ve erişilebilirlik: Ters kinematik (IK) genellikle birden fazla çözüme sahip olabilir (örneğin, dirseği bükmenin farklı yolları) ve robotun bağlantı uzunlukları ve hareket aralığı kısıtlamaları göz önüne alındığında hedef pozisyonun fiziksel olarak erişilemez olduğu durumlar da vardır. Sayısal bir yöntem, bu "çözüm yok" durumu için açıkça bir durdurma koşulu tasarlamadığı sürece, Bu durumda, yakınsama olmadan sürekli olarak yinelemeye devam edecektir.
Fazla Serbestlik Dereceleri: Görev alanının serbestlik derecelerinden (tipik olarak 6) daha fazla eklemi olan robotlar için (örneğin 7 eksenli kollar), aynı el pozisyonunu elde eden sonsuz sayıda eklem açısı kombinasyonu vardır. Bu serbestlik derecesi fazlalığı "sorunlu bir belirsizlik" değildir; engelden kaçınma, tekillikten kaçınma veya eklemleri hareket aralığının ortasına yakın tutma gibi ikincil amaçlar için aktif olarak kullanılabilen bir kaynaktır. Fazla serbestlik derecesine sahip robotlar için ters kinematik (IK), ikincil bir amacın gradyanını Jacobian'ın sıfır uzayına (el pozisyonu üzerinde hiçbir etkisi olmayan eklem hızlarının yönü) yansıtarak tasarlanır.
9. Pratik Seçenekler
Kinematiklerin nasıl uygulanacağı, robotun serbestlik derecelerine, uygulamasına ve gerçek zamanlı gereksinimlerine bağlıdır.
-
Endüstriyel robot kolları (kaynak, montaj vb., tipik olarak) 6 eksenli: 6 serbestlik derecesiyle, birçok mekanizma analitik ters kinematik (IK) çözümüne izin verir ve pratikte birçok üreticinin kontrolcüsü analitik IK'yı doğrudan yazılımda uygular. Yinelemeli hesaplamaya gerek kalmadan, bu hızlıdır ve tahmin edilebilir şekilde davranır.
-
Fazla serbestlik derecesine sahip robot kolları (7+ eksen, işbirlikçi robot veya insansı kollar): Analitik çözüm ya zordur ya da ele alınması zahmetli olan birden fazla çözüm üretir, bu nedenle Jacobian tabanlı sayısal IK (Sönümlü En Küçük Kareler gibi) yaygındır. Ayrıca, sıfır uzayı aracılığıyla engelden kaçınma ve tekillikten kaçınmayı aynı anda tasarlamayı kolaylaştırır.
-
CG animasyon, video oyunu karakterleri, VR/AR avatarları: Görsel doğallık ve düşük hesaplama maliyeti genellikle fiziksel doğruluğa göre önceliklendirilir ve CCD veya FABRIK gibi hafif geometrik sezgisel yöntemler tercih edilir.
-
Mobil manipülatörler (mobil taban + kol) veya tam vücut insansı robotlar: Ele alınması gereklidir Sadece kolun kendi ters kinematik sistemini değil, bacaklar ve gövde de dahil olmak üzere tüm vücudun gereksiz serbestlik derecelerini entegre bir şekilde ele alır; genellikle Jacobian tabanlı yöntemleri tüm vücut kinematik sistemine (Tüm Vücut Ters Kinematik) genişleten bir çerçeve kullanır.
Her uygulamada, kinematik asla kendi başına bağımsız bir teknoloji değildir; bir robot kolu, eklem hızı ve tork komutlarını üreten kontrol döngüsü (LQR Primer, MPC Primer) ve elin zaman ekseni boyunca izlemesi gereken yolu tasarlayan Trajectory Generation Primer ile birleştirildiğinde amaçlanan hareketini gerçekleştirir.
10. Özet (Üç Satırlık Özet)
-
İleri kinematik, eklem açılarından el pozisyonunu benzersiz bir şekilde bulur; ters kinematik Kinematik, ters problemi çözer, ancak birden fazla çözüm olabilir veya hiç çözüm olmayabilir.
-
Jacobian, eklem hızını el hızına doğrusal olarak bağlar ve sözde ters matris veya Sönümlü En Küçük Kareler yöntemiyle sayısal ters kinematik (IK) sisteminin temelini oluşturur.
-
Tekilliklerin, birden fazla çözümün ve gereksiz serbestlik derecelerinin üç zorluğunu nasıl ele aldığınız, analitik veya sayısal ters kinematik sisteminin doğru seçim olup olmadığını belirler.
Bir uç efektör pozisyonu için yalnızca bir eklem konfigürasyonu var mı?
Birden fazla çözüm veya gereksizlik olabilir ve bazı noktalara ulaşılamaz. Eklem limitlerini, tekillikleri ve çarpışma kısıtlamalarını kullanarak çözümler seçin.
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.