Contents — find the section you need
Les moteurs d'un bras robotisé ne peuvent faire pivoter que l'angle de chaque articulation. Or, ce que nous souhaitons, presque toujours, est une action définie dans l'espace de la tâche : « déplacer la main vers cette position et cette orientation ». La cinématique est l'ensemble des mathématiques qui relient ces deux mondes – « ce que font les articulations » et « ce que l'on veut que la main fasse » – et elle constitue le fondement de tout logiciel qui contrôle un bras robotisé. Cet article aborde systématiquement la cinématique directe, qui détermine la pose de la main à partir des angles articulaires ; la cinématique inverse, qui résout le problème inverse ; et le jacobien, qui établit le lien entre la « vitesse » et les deux espaces – en suivant les équations tout au long du processus.
 Un bras robotique collaboratif sur le terrain
Image: UR16e robot arm (Auledas, CC BY-SA 4.0), Wikimedia Commons. A representative joint-and-link structure of the kind the article's equations describe, not the kinematic parameters of this specific make or model.

0. Contenu de cet article
-
Problème résolu par la cinématique des bras robotisés et son utilité
-
Relation entre les entrées (angles articulaires, pose cible) et les sorties (pose de la main, angles articulaires)
-
Construction de la cinématique directe avec des matrices de transformation homogènes et des paramètres DH
-
Pourquoi la cinématique inverse n'est pas nécessairement soluble de manière unique et différence entre les méthodes analytiques et numériques
-
Définition du jacobien et lien entre la vitesse articulaire et la vitesse de la main
Comportement en cas de singularité et utilité des degrés de liberté redondants
- Différences entre les algorithmes de cinématique inverse représentatifs : CCD, FABRIK, moindres carrés amortis, etc.
Différences d'utilisation de la cinématique entre les robots industriels, les humanoïdes et l'animation 3D
1. Conclusion : Qu'est-ce qu'un bras robotisé ? Cinématique
En résumé : la cinématique est le cadre mathématique qui permet de passer d'une représentation à l'autre d'un bras robotisé : les angles de ses articulations (espace articulaire) et la position/orientation de sa main (espace opérationnel). Cette conversion s'effectue à l'aide de relations purement géométriques, sans tenir compte des forces ni des caractéristiques des moteurs.
L'expression « relations purement géométriques » constitue une restriction importante. La cinématique n'aborde jamais la dynamique : la charge maximale supportée par le bras, la vitesse maximale des moteurs. Elle traite uniquement des questions purement géométriques : « Où se trouve la main lorsque les angles articulaires sont de θ ? » et « Quels doivent être les angles articulaires pour que la main soit dans cette position ? » Ce n'est qu'une fois ce fondement géométrique établi que l'on peut aborder les notions de force, de couple et de suivi de trajectoire.
2. Pourquoi la cinématique est-elle nécessaire ?
Les moteurs d'un bras robotisé ne peuvent faire pivoter (ou étendre/rétracter) que chaque articulation individuellement. Cependant, les instructions qu'un humain souhaite donner à un robot sont, dans la quasi-totalité des cas, formulées en fonction de la position et de l'orientation de la main (l'effecteur terminal) : « place cette pièce ici », « transporte cette tasse là-bas ». L'ensemble des angles articulaires (espace articulaire) et la position et l'orientation de la main (espace de travail) apparaissent, intuitivement, comme des grandeurs totalement différentes : pour un bras à 6 axes, les angles articulaires sont représentés par 6 nombres, tandis que l'orientation de la main est exprimée par une position 3D (x, y, z) et une orientation 3D (rotation) – soit 6 degrés de liberté au total.
Sans règle de conversion reliant ces deux espaces, il est impossible de calculer « de combien faire pivoter chaque articulation pour que la main atteigne la position cible », et le bras robotisé ne pourrait tout simplement pas effectuer le mouvement souhaité. La cinématique a pour rôle d'exprimer, sous forme d'équations explicites, cette correspondance géométrique entre l'espace articulaire et l'espace de travail – une correspondance déterminée par la structure du robot (longueurs des segments, disposition des articulations).
3. Quelles sont les entrées ?
Les entrées traitées par la cinématique dépendent du sens de résolution.
-
Entrées de la cinématique directe (FK) : un vecteur articulaire \boldsymbol{\theta} = (\theta_1, \theta_2, \ldots, \theta_n) contenant l’angle de chaque articulation (pour les articulations rotatives) ou son déplacement (pour les articulations prismatiques). De plus, les informations structurelles du robot (longueur de chaque liaison, configuration des axes de chaque articulation) sont fournies sous forme de constantes nécessaires à la construction du modèle cinématique.
-
Entrées de la cinématique inverse (IK) : la pose cible \mathbf{x}_d que la main doit atteindre. Il s’agit d’une paire composée d’une position cible \mathbf{p}_d \in \mathbb{R}^3 et d’une orientation cible (exprimée sous forme de matrice de rotation ou de quaternion) R_d ; dans de nombreux cas, notamment avec les méthodes numériques, les angles articulaires actuels \boldsymbol{\theta}_0 sont également fournis comme entrée initiale.
Les informations structurelles du robot constituent un « modèle », et non une donnée fournie pour chaque calcul. Cependant, si ce modèle est inexact, les techniques FK et IK produiront des résultats incohérents avec la machine réelle. Avant toute manipulation de la cinématique d'un bras robotisé, ce modèle structurel doit impérativement être correctement calibré.
4. Que cherchons-nous à résoudre ? Quels sont les résultats ?
Le résultat de la technique FK est la pose de la main \mathbf{x} = (\mathbf{p}, R) pour des angles articulaires \boldsymbol{\theta} donnés. Cette pose est déterminée de manière unique : une fois tous les angles articulaires fixés, les longueurs des liaisons et la disposition des articulations le sont également. La position finale de la main est donc déterminée géométriquement par une solution unique.
Le résultat de la technique IK est l'ensemble des angles articulaires \boldsymbol{\theta}^{*} permettant d'atteindre une pose cible \mathbf{x}_d. C'est là que la technique IK diffère fondamentalement de la technique FK : une solution IK n'est généralement pas unique. Il peut exister plusieurs façons de plier le coude pour atteindre la même position de la main (solutions multiples), ou la cible peut simplement se situer hors de la zone de mouvement du robot (hors de l'espace de travail accessible), auquel cas aucune solution n'existe. Cette non-unicité est précisément ce qui rend la cinématique inverse (IK) mathématiquement plus complexe que la cinématique directe (FK).
Dans de nombreuses situations, ce qui nous intéresse n'est pas la position ou la pose elle-même, mais plutôt la relation entre les vitesses : « si je modifie les angles articulaires actuels de tant de valeurs, de combien la main se déplace-t-elle ? » C'est le rôle du jacobien, que nous abordons en détail dans la section 6.
5. Architecture de base
Le traitement de la cinématique peut être organisé autour de la structure qui relie l'espace articulaire et l'espace opérationnel à travers trois transformations : la FK, l'IK et le jacobien.
Figure 1 — La cinématique directe (FD) détermine de manière unique la pose de la main à partir des angles articulaires. La cinématique inverse (CI) résout le problème dans le sens inverse, mais il peut y avoir plusieurs solutions, voire aucune. Le jacobien relie les vitesses des deux espaces par une relation linéaire.
La première ligne représente la cinématique directe (FD), la deuxième la CI et la troisième la relation de vitesse via le jacobien. La FD peut toujours être calculée de manière unique (de gauche à droite), tandis que la CI (de droite à gauche) est un problème inverse géométrique qui nécessite généralement plusieurs techniques de résolution. Le jacobien reliant les taux de variation (vitesses) plutôt que les positions ou les poses elles-mêmes, dans le cadre de l'algèbre linéaire, il est plus facile à manipuler que la FD ou la CI ; c'est pourquoi la plupart des méthodes numériques de CI reposent sur lui.
6. Algorithmes représentatifs
Matrices de transformation homogènes et paramètres DH — Construction de la cinématique directe
Le principe de base de la cinématique directe consiste à relier les repères des segments adjacents à l'aide d'une matrice de transformation homogène, qui combine rotation et translation.
R_i représente la rotation du repère du segment i vers celui du segment i-1, et \mathbf{d}_i représente la translation. Pour un bras à n articulations, la transformation du repère de base vers le repère de la main est le produit de toutes les transformations articulaires individuelles.
Si ces matrices de transformation homogènes n étaient écrites de toutes pièces avec une définition différente pour chaque liaison, l'ensemble des équations devrait être reconstruit à chaque modification du robot. C'est pourquoi une notation standardisée – les paramètres de Denavit-Hartenberg (DH) – est si largement utilisée. Jacques Denavit et Richard Hartenberg ont proposé cette notation dans leur article de 1955 intitulé « A Kinematic Notation for Lower-Pair Mechanisms Based on Matrices », publié dans l'ASME Journal of Applied Mechanics. Elle exprime la relation de position entre deux axes articulaires adjacents à l'aide de seulement quatre paramètres : la longueur de la liaison a_i, l'angle de torsion de la liaison \alpha_i, le décalage articulaire d_i et l'angle articulaire \theta_i, permettant ainsi d'assembler la matrice de transformation de chaque articulation sous une forme unifiée.
À partir de ce tableau de paramètres DH — trois constantes a_i, \alpha_i, d_i pour chaque articulation, plus la variable \theta_i — les équations de cinématique directe de tout robot à liaisons série peuvent être assemblées mécaniquement selon la même procédure. C'est pourquoi les manuels de robots industriels et de nombreux simulateurs fournissent les spécifications des robots sous cette forme de paramètres DH.
Cinématique directe analytique, vue à travers un bras planaire à 2 segments
Examinons concrètement le concept de cinématique directe analytique, qui résout les équations de cinématique directe construites à partir des paramètres DH en sens inverse, en utilisant l'exemple le plus simple possible : un bras planaire à 2 segments dont les longueurs de segments sont l_1, l_2.
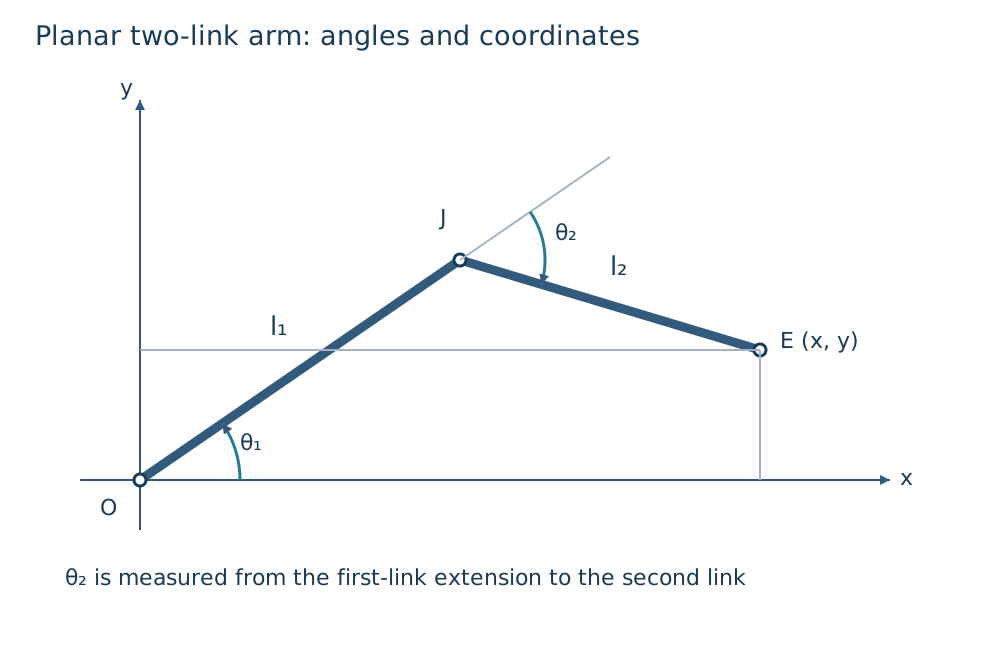
Figure 2 — Un bras planaire à 2 segments. La position (x, y) de la main E est déterminée par les angles θ₁ et θ₂ des articulations de l'épaule O et du coude J, ainsi que par les longueurs l₁ et l₂ des segments (FK). Inversement, déterminer θ₁ et θ₂ à partir de (x, y) correspond à la cinématique inverse (IK).
La cinématique directe s'écrit simplement en additionnant les vecteurs des deux segments.
La cinématique inverse détermine \theta_1, \theta_2 à partir d'une position cible. (x, y) . Tout d'abord, utilisez la loi des cosinus pour trouver l'angle du coude \theta_2 .
Une solution existe lorsque le membre de droite de cette équation se situe dans l'intervalle [-1, 1] , et \theta_2 = \pm\arccos(\cdots) donne deux solutions, ne différant que par leur signe (coude fléchi vers le haut ou vers le bas). Une fois \theta_2 fixé, \theta_1 est déterminé de manière unique (pour ce choix de \theta_2 ) à partir de la relation géométrique. Cette procédure — « dériver les fonctions trigonométriques inverses par manipulation algébrique pure » — est une cinématique inverse analytique ; elle peut être écrite sous forme d'expression analytique pour les mécanismes simples à 2 ou 3 degrés de liberté, mais à mesure que le nombre de degrés de liberté augmente ou que la configuration des articulations se complexifie, trouver une expression analytique devient généralement difficile.
Cinématique inverse numérique — Solution itérative utilisant le jacobien
Pour les robots à nombreux degrés de liberté, ou les mécanismes sans solution analytique, on utilise la cinématique inverse numérique — un calcul itératif qui se rapproche progressivement de la cible à partir des angles articulaires actuels. Cette méthode repose sur le jacobien.
La différentiation de la pose de la main \mathbf{x}(\boldsymbol{\theta}) par rapport aux angles articulaires établit une relation linéaire entre la vitesse articulaire et la vitesse de la main.
J(\boldsymbol{\theta}) est le jacobien du manipulateur, une matrice m \times n (m représente les degrés de liberté de l'espace opérationnel et n le nombre d'articulations). La direction dans laquelle mettre à jour les angles articulaires pour réduire l'erreur \mathbf{e} = \mathbf{x}_d - \mathbf{x}(\boldsymbol{\theta}) par rapport à la pose cible peut être déterminée à l'aide de l'inverse (ou pseudo-inverse) du jacobien.
Cette idée de La mise à jour itérative utilisant la pseudo-inverse du jacobien trouve son origine dans l'article de Daniel E. Whitney de 1969, « Resolved Motion Rate Control of Manipulators and Human Prostheses », qui proposait un cadre de contrôle de vitesse incluant la résolution des degrés de liberté redondants. Cependant, lorsque le robot approche une configuration singulière (expliquée dans la section 7), J J^{\top} devient quasi singulière (l'inverse diverge) et cette mise à jour devient instable. La méthode des moindres carrés amortis (DLS), présentée par Charles Wampler dans un article de 1986, supprime cette instabilité en ajoutant un terme d'amortissement \lambda^2 I au calcul inverse.
Il existe un compromis : plus \lambda est grand, plus la stabilité numérique est importante près des singularités, mais plus la convergence est lente (l'erreur ne peut être réduite que d'une plus petite quantité à chaque itération). Cette formule permet d'ajuster la vitesse de convergence et la stabilité. Avec un seul paramètre, \lambda, cette méthode est largement utilisée dans les solveurs IK pour robots industriels en raison de sa praticité.
CCD et FABRIK — Heuristiques géométriques itératives
Il existe également des méthodes qui résolvent l'IK en répétant des opérations géométriques plus intuitives, sans utiliser le jacobien. CCD (Descente de coordonnées cyclique) procède articulation par articulation, de l'articulation la plus proche de la main vers l'articulation racine, en répétant l'opération simple « faire pivoter uniquement cette articulation pour rapprocher au maximum la main de la cible ». Facile à implémenter et peu gourmande en ressources de calcul, cette méthode converge cependant lentement, car elle ne déplace qu'une seule articulation à la fois, et tend à produire des trajectoires peu naturelles.
FABRIK (Cinématique inverse à portée avant et arrière), une méthode qu'Andreas Aristidou et Joan Lasenby ont publiée dans Graphical Models en 2011, ne gère aucun angle de rotation ; elle résout l'IK en repositionnant itérativement la position de chaque articulation. « Un point sur la ligne droite menant à la cible, à une distance préservant la longueur du lien », en passant de la main à la racine, puis de la racine à la main. Comme cette méthode évite le calcul d'angles, elle est peu gourmande en ressources de calcul et tend à converger vers des poses naturelles en peu d'itérations. C'est pourquoi elle est largement utilisée pour animer les bras et les jambes dans l'animation 3D et les personnages de jeux vidéo.
7. Différences entre les algorithmes
| Méthode | Principe | Précision | Coût de calcul | Robustesse face aux singularités | Difficulté d'implémentation |
|---|---|---|---|---|---|
| Paramètres DH + transformations homogènes (FK) | Chaînes de matrices de transformation lien par lien | Exacte (aucune erreur si le modèle est correct) | Faible (produits matriciels uniquement) | Non applicable (FK ne présente pas de singularités) | Faible |
| IK analytique | Dérive une solution analytique par algèbre trigonométrique | Exacte (la solution exacte, si elle existe) | Très faible | Géré par énumération des branches de solution | Faible pour peu de degrés de liberté, très élevé lorsque le nombre de degrés de liberté augmente |
| Pseudo-inverse du jacobien | Linéarise l'erreur et met à jour itérativement | Dépend du nombre d'itérations ; haute précision une fois la convergence atteinte | Modéré (opérations matricielles répétées) | Faible (tendance à la divergence près des singularités) | Modéré |
| Moindres carrés amortis | Ajoute un terme d'amortissement à la pseudo-inverse | Dépend du nombre d'itérations et de \lambda | Modéré | Élevé (stable même près des singularités) | Modéré |
| CCD | Fait pivoter une articulation à la fois vers la main cible | Dépend du nombre d'itérations ; peut tomber dans des minima locaux | Faible | Élevé (pas d'inversion de matrice nécessaire) | Faible |
| FABRIK | Déplace les positions des articulations le long d'une ligne tout en préservant la longueur des liens | Dépend du nombre d'itérations ; tend à converger vers des solutions visuellement naturelles | Faible | Élevé | Faible |
L'IK analytique est « la plus rapide et la plus précise lorsqu'elle est résoluble ». Cependant, à mesure que le nombre de degrés de liberté augmente, la dérivation des équations devient complexe. Les méthodes numériques (basées sur le jacobien, CCD, FABRIK) peuvent être utilisées de manière générique, indépendamment du nombre de degrés de liberté ou du mécanisme. Toutefois, étant itératives, elles ne peuvent s'affranchir des compromis entre vitesse de convergence, minima locaux et coût de calcul.
8. Points faibles / Environnements difficiles
Les difficultés inhérentes à la cinématique peuvent être regroupées en trois grandes catégories.
Singularités : pour certaines configurations articulaires, le rang du jacobien J diminue, créant une direction dans laquelle la main est tout simplement impossible à déplacer. Par exemple, bras complètement étendu, aucune combinaison de vitesses articulaires ne permet d'éloigner davantage la main. Dans cet état, J J^{\top} tend vers une matrice singulière, et les lois de commande utilisant la pseudo-inverse entraînent une divergence des vitesses articulaires commandées. L'indice de manipulabilité w = \sqrt{\det(J J^{\top})} Proposée par Tsuneo Yoshikawa en 1985, la fonction w est largement utilisée pour quantifier la proximité d'une singularité : plus w est proche de zéro, plus la configuration est proche d'une singularité.
Solutions multiples et accessibilité : La cinématique inverse (IK) peut généralement présenter plusieurs solutions (différentes façons de plier le coude, par exemple), et il existe également des cas où la pose cible est physiquement inaccessible compte tenu des longueurs des segments du robot et des contraintes d'amplitude de mouvement. À moins qu'une méthode numérique ne définisse explicitement une condition d'arrêt pour ce cas d'« absence de solution », elle continuera d'itérer sans jamais converger.
Degrés de liberté redondants : Pour les robots possédant plus d'articulations que de degrés de liberté dans l'espace de travail (généralement 6) — bras à 7 axes, par exemple —, il existe une infinité de combinaisons d'angles articulaires permettant d'obtenir la même pose de la main. Ce surplus de degrés de liberté n'est pas une « ambiguïté problématique » ; c'est une ressource qui peut être activement utilisée pour des objectifs secondaires tels que la détection d'obstacles. L'évitement des singularités, ou le maintien des articulations proches du milieu de leur amplitude de mouvement, est un principe fondamental de la cinématique inverse (CI). Pour les robots redondants, la CI est conçue en projetant le gradient d'une fonction objectif secondaire dans le noyau du jacobien (la direction des vitesses articulaires sans influence sur la pose de la main).
9. Choix pratiques
La mise en œuvre de la cinématique dépend des degrés de liberté du robot, de son application et des contraintes de temps réel.
-
Bras de robots industriels (soudage, assemblage, etc., généralement à 6 axes) : avec 6 degrés de liberté, de nombreux mécanismes admettent une solution CI analytique. En pratique, de nombreux fabricants implémentent directement la CI analytique dans leur firmware. Sans calcul itératif, cette méthode est rapide et prévisible.
-
Bras de robots à degrés de liberté redondants (7 axes et plus, bras de robots collaboratifs ou humanoïdes) : la résolution analytique est soit complexe, soit génère plusieurs solutions difficiles à gérer. On privilégie alors la CI numérique basée sur le jacobien (comme l'algorithme des moindres carrés amortis). L'utilisation de carrés est courante. Elle facilite également la conception simultanée de mécanismes d'évitement d'obstacles et de singularités grâce à l'espace nul.
-
Animation 3D, personnages de jeux vidéo, avatars VR/AR : le naturel visuel et le faible coût de calcul sont généralement privilégiés par rapport à la précision physique, ce qui favorise les heuristiques géométriques légères telles que CCD ou FABRIK.
-
Manipulateurs mobiles (base mobile + bras) ou humanoïdes complets : il est nécessaire de gérer non seulement la cinématique inverse (IK) du bras, mais aussi les degrés de liberté redondants du corps entier, y compris les jambes et le torse, de manière intégrée. On utilise souvent un cadre qui étend les méthodes basées sur le jacobien à la cinématique du corps entier (IK du corps entier).
Dans toute application, la cinématique n'est jamais une technologie autonome : un bras robotisé n'atteint son mouvement prévu que lorsqu'il est combiné à la boucle de contrôle qui génère les commandes de vitesse et de couple des articulations (LQR Primer). Introduction au MPC et Introduction à la génération de trajectoires, qui conçoit la trajectoire que la main doit suivre le long de l'axe temporel.
10. Résumé (Récapitulatif en trois lignes)
-
La cinématique directe détermine de manière unique la pose de la main à partir des angles articulaires ; la cinématique inverse résout le problème inverse, mais il peut exister plusieurs solutions, voire aucune.
-
Le jacobien relie linéairement la vitesse articulaire à la vitesse de la main et constitue le fondement de la cinématique inverse numérique via la pseudo-inverse ou la méthode des moindres carrés amortis.
-
La manière dont vous gérez les trois difficultés que sont les singularités, les solutions multiples et les degrés de liberté redondants détermine si la cinématique inverse analytique ou numérique est le choix approprié.
Existe-t-il une seule configuration articulaire pour une main ? Position de l'effecteur terminal ?
Plusieurs solutions ou une redondance peuvent exister, et certains points sont inaccessibles. Sélectionnez les solutions en utilisant les limites articulaires, les singularités et les contraintes de collision.
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.