Contents — find the section you need
로봇 팔의 모터는 각 관절의 각도만 회전시킬 수 있지만, 우리가 실제로 원하는 것은 거의 항상 작업 공간에서 명시된 대로 "손을 이 위치와 방향으로 움직여라"라는 것입니다. 운동학은 이 두 세계, 즉 "관절의 움직임"과 "손이 해야 할 동작"을 연결하는 수학이며, 로봇 팔을 제어하는 모든 소프트웨어의 기초를 이룹니다. 이 글에서는 관절 각도로부터 손의 자세를 찾는 정운동학, 그 역문제를 해결하는 역운동학, 그리고 두 공간 사이에서 "속도"를 연결하는 야코비 행렬에 이르기까지 모든 과정을 방정식을 따라 체계적으로 살펴봅니다.
 현장에서 작동하는 협업 로봇 팔
이미지: UR16e 로봇 팔 (Auledas, CC BY-SA 4.0), Wikimedia Commons. 이 그림은 특정 제조사나 모델의 운동학적 매개변수가 아니라, 논문에서 설명하는 방정식과 관련된 대표적인 관절-링크 구조를 보여줍니다.

0. 이 논문의 내용
- 로봇 팔 운동학이 해결하는 문제와 그 필요성
- 입력(관절 각도, 목표 자세)과 출력(손 자세, 관절 각도) 간의 관계
- 동차 변환 행렬과 DH 매개변수를 사용하여 정운동학을 구축하는 방법
- 역운동학이 "반드시 유일하게 해를 구할 수 있는 것은 아닌" 이유와 해석적 방법과 수치적 방법의 차이점
- 야코비 행렬이란 무엇이며, 관절 속도와 손 속도를 연결하는 데 어떻게 사용될 수 있는가
- 특이점에서 발생하는 현상과 중복 자유도의 유용성
- 대표적인 역운동학 알고리즘(CCD, FABRIK, 감쇠 최소 제곱법 등)의 차이점
- 산업용 로봇, 휴머노이드, CG에서 운동학의 활용 방식의 차이점 애니메이션
1. 핵심부터 살펴보겠습니다. 로봇 팔 운동학이란 무엇인가?
한 문장으로 요약하면, 운동학은 로봇 팔의 두 가지 다른 표현, 즉 관절 각도(관절 공간)와 손의 위치/방향(작업 공간) 사이를 순전히 기하학적 관계만을 이용하여 변환하는 수학적 틀입니다. 이때 힘이나 모터의 특성은 고려하지 않습니다.
"순전히 기하학적 관계"라는 표현은 중요한 제약 조건입니다. 운동학은 동역학, 즉 팔이 지탱할 수 있는 최대 하중이나 모터의 최대 회전 속도와는 전혀 관련이 없습니다. 운동학은 오직 "관절 각도가 θ일 때 손은 어디에 있는가?" 그리고 "손을 이 위치에 놓으려면 관절 각도는 어떻게 되어야 하는가?"와 같은 순수 기하학적 질문만을 다룹니다. 이러한 기하학적 기초가 마련된 후에야 힘, 토크, 궤적 추적과 같은 개념을 그 위에 구축할 수 있습니다.
2. 운동학이 필요한 이유는 무엇인가?
로봇 팔의 모터는 각 관절을 개별적으로 회전(또는 늘리거나 줄이는)시키는 역할만 할 수 있습니다. 하지만 사람이 로봇에게 내리는 지시는 거의 대부분 손(말단 효과기)의 위치와 방향을 기준으로 표현됩니다. 예를 들어 "이 부품을 여기에 놓아라", "이 컵을 저쪽으로 옮겨라"와 같은 식입니다. 관절 각도(관절 공간)와 손의 위치 및 자세(작업 공간)는 직관적으로 완전히 다른 양처럼 보입니다. 6축 로봇 팔의 경우, 관절 각도는 6개의 숫자로 표현되는 반면, 손의 자세는 3차원 위치(x, y, z)와 3차원 방향(회전)으로 표현되어 총 6개의 자유도를 갖습니다.
이 두 공간을 연결하는 변환 규칙이 없으면 "손이 목표 위치에 도달하도록 각 관절을 얼마나 회전시켜야 하는지"를 계산할 수 없으므로 로봇 팔은 우리가 의도하는 동작을 수행할 수 없습니다. 운동학은 관절 공간과 작업 공간 사이의 기하학적 대응 관계를 명시적인 방정식으로 나타내는 역할을 합니다. 이 대응 관계는 로봇의 구조(링크 길이, 관절 배치)에 의해 결정됩니다.
3. 입력값은 무엇인가요?
운동학에서 다루는 입력값은 어떤 방향으로 계산하느냐에 따라 다릅니다.
-
정방향 운동학(FK) 입력값: 각 관절의 각도(회전 관절의 경우) 또는 슬라이드량(직각 관절의 경우)을 나타내는 관절 벡터 \boldsymbol{\theta} = (\theta_1, \theta_2, \ldots, \theta_n). 또한, 로봇의 구조 정보(각 링크의 길이, 각 관절 축의 배치)는 운동학 모델을 구축하는 데 필요한 상수 집합으로 제공됩니다.
-
역방향 운동학(IK) 입력값: 로봇 손이 도달해야 하는 목표 자세 \mathbf{x}_d. 이는 목표 위치 \mathbf{p}_d \in \mathbb{R}^3와 목표 방향(회전 행렬 또는 쿼터니언으로 표현됨) R_d의 쌍입니다. 특히 수치 해석 방법을 사용하는 경우, 현재 관절 각도 \boldsymbol{\theta}_0도 초기값 입력으로 포함되는 경우가 많습니다.
로봇의 구조 정보는 모든 계산에 제공되는 값이 아니라 "모델"입니다. 하지만 이 모델이 정확하지 않으면 FK와 IK 모두 실제 로봇과 일치하지 않는 결과를 생성합니다. 로봇 팔의 운동학을 다루기 전에 먼저 이 구조 모델을 정확하게 보정해야 합니다.
4. 무엇을 구하는가? 출력은 무엇인가?
FK의 출력은 관절 각도 \boldsymbol{\theta}이 주어졌을 때의 손 자세 \mathbf{x} = (\mathbf{p}, R)입니다. 이는 고유하게 결정됩니다. 모든 관절 각도가 고정되면 링크 길이와 관절 배치도 고정되므로 손의 최종 위치는 기하학적으로 단 하나의 해답으로 결정됩니다.
IK의 출력은 목표 자세 \mathbf{x}_d을 구현하는 관절 각도 \boldsymbol{\theta}^{*}입니다. 이것이 IK가 FK와 근본적으로 다른 점입니다. IK 해는 일반적으로 유일하지 않습니다. 동일한 손 위치에 도달하는 팔꿈치 굽힘 방식이 여러 가지일 수 있으며(다중 해), 목표 위치가 로봇의 동작 범위(도달 가능한 작업 공간) 밖에 있는 경우 해가 전혀 존재하지 않을 수 있습니다. 이러한 비유일성 때문에 IK는 FK보다 수학적으로 더 어렵습니다.
또한 우리가 원하는 것은 위치나 자세 자체가 아니라 속도 간의 관계인 경우가 많습니다. 즉, "현재 관절 각도를 이만큼 움직이면 손은 얼마나 움직일까?"와 같은 정보입니다. 이것이 바로 야코비안 행렬의 역할이며, 6절에서 자세히 다룹니다.
5. 기본 아키텍처
운동학 관련 처리는 세 가지 변환, 즉 FK, IK 및 야코비안 행렬이 관절 공간과 작업 공간을 연결하는 구조를 중심으로 구성할 수 있습니다.
그림 1 — 순방향 운동학(FK)은 고유하게 다음을 찾습니다. 관절 각도로부터 손의 자세를 정의합니다. 역기구학(IK)은 반대 방향으로의 해를 구하지만, 여러 해가 존재할 수도 있고, 해가 없을 수도 있습니다. 야코비 행렬은 두 공간의 "속도"를 선형 관계로 연결합니다.
맨 위 행은 기본 운동학(FK), 중간 행은 역기구학(IK), 맨 아래 행은 야코비 행렬을 통한 속도 관계를 나타냅니다. FK는 항상 유일하게 계산할 수 있지만(좌우 방향), IK(우측에서 좌측 방향)는 일반적으로 여러 해법이 필요한 기하학적 역문제입니다. 야코비 행렬은 위치나 자세 자체가 아니라 "변화율"(속도)을 선형 대수 체계 내에서 연결하기 때문에 FK나 IK보다 다루기 쉽습니다. 이것이 대부분의 수치적 IK 방법이 야코비 행렬을 기반으로 구축된 이유입니다.
6. 대표 알고리즘
동차 변환 행렬 및 DH 파라미터 — 순방향 운동학 구축
순방향 운동학의 기본 연산은 회전과 병진 변환을 결합한 동차 변환 행렬을 사용하여 인접한 링크의 좌표계를 연결하는 것입니다.
R_i는 링크 i의 좌표계에서 링크 i-1의 좌표계로의 회전을 나타내고, \mathbf{d}_i는 병진 변환을 나타냅니다. n개의 관절을 가진 로봇 팔의 경우, 기준 좌표계에서 손 좌표계로의 변환은 모든 개별 관절 변환을 곱한 값입니다.
만약 이러한 n 동차 변환 행렬을 각 링크마다 다른 정의로 처음부터 다시 작성한다면, 로봇이 변경될 때마다 전체 방정식 세트를 다시 만들어야 할 것입니다. 이것이 바로 표준화된 표기법인 데나빗-하텐베르크(DH) 파라미터가 널리 사용되는 이유입니다. 자크 데나빗과 리처드 하텐베르크는 1955년 ASME 응용역학 저널에 발표한 논문 "행렬 기반 하체 쌍 메커니즘의 운동학적 표기법"에서 이 표기법을 제안했습니다. 이 표기법은 인접한 두 관절 축 사이의 위치 관계를 링크 길이 a_i, 링크 비틀림 각도 \alpha_i, 관절 오프셋 d_i, 관절 각도 \theta_i의 네 가지 파라미터만으로 표현하여 각 관절의 변환 행렬을 통합된 형태로 구성할 수 있도록 합니다.
이 DH 파라미터 테이블(각 관절에 대한 세 개의 상수 a_i, \alpha_i, d_i와 변수 \theta_i)을 사용하면 모든 직렬 링크 로봇의 정방향 운동학 방정식을 동일한 절차를 통해 기계적으로 구성할 수 있습니다. 이것이 바로 산업용 로봇 매뉴얼과 많은 시뮬레이터에서 로봇 사양을 이 DH 파라미터 형태로 제공하는 이유입니다.
2링크 평면 로봇 팔을 통해 살펴본 해석적 역운동학
DH 파라미터로부터 구성된 정방향 운동학 방정식을 역으로 푸는 해석적 역운동학의 개념을 가장 간단한 예인 링크 길이가 l_1, l_2인 2링크 평면 로봇 팔을 사용하여 구체적으로 살펴보겠습니다.
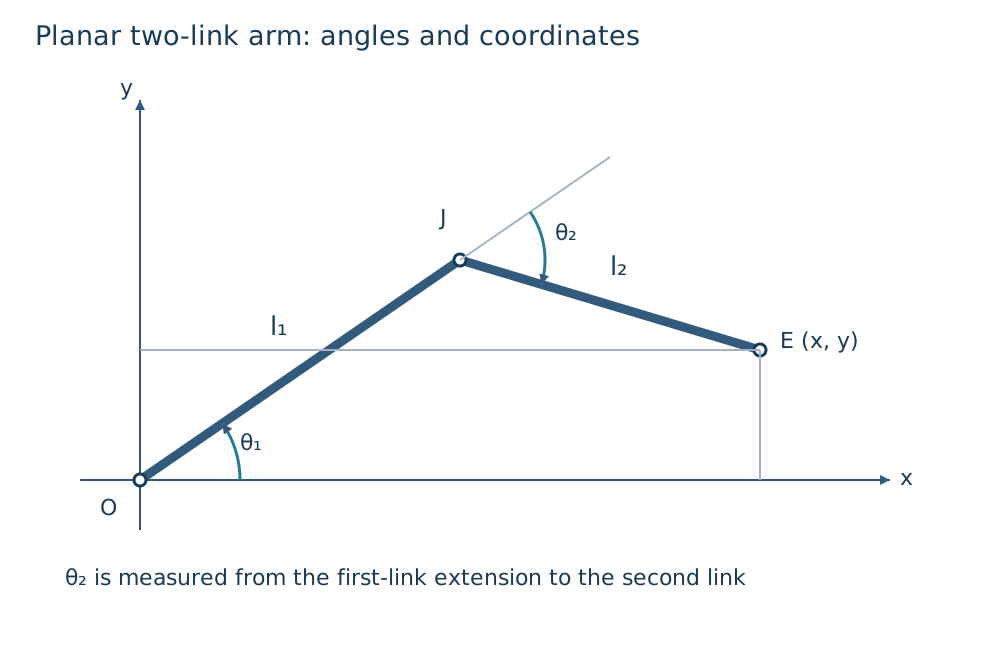
그림 2 — 2링크 평면 팔. 손 E의 위치 (x, y)는 어깨 관절 O와 팔꿈치 관절 J의 각도 θ₁, θ₂ 및 링크 길이 l₁, l₂에 의해 결정됩니다(정운동학). 반대로, (x, y)에서 θ₁, θ₂를 찾는 것은 역운동학입니다.
정운동학은 두 링크 벡터를 더하는 것으로 간단하게 나타낼 수 있습니다.
역운동학은 목표 위치에서 \theta_1, \theta_2을 찾습니다. 먼저 코사인 법칙을 이용하여 팔꿈치 각도 (x, y)을 구합니다.
이 방정식의 우변이 [-1, 1] 범위 내에 있을 때 해가 존재하며, \theta_2 = \pm\arccos(\cdots)은 부호만 다른 두 개의 해(팔꿈치를 위로 굽히거나 아래로 굽히는 것)를 제공합니다. \theta_2이 고정되면, \theta_1은 (해당 \theta_2에 대해) 기하학적 관계로부터 고유하게 결정됩니다. 이 절차, 즉 "순수 대수적 조작을 통해 역삼각 함수를 유도하는" 방법은 해석적 IK입니다. 2~3개의 자유도를 가진 간단한 메커니즘의 경우 폐쇄형 표현식으로 나타낼 수 있지만, 자유도가 증가하거나 관절 구조가 복잡해지면 폐쇄형 표현식을 찾는 것 자체가 일반적으로 어려워집니다.
수치 해석 IK — 자코비안 행렬을 이용한 반복 해법
다자유도를 가진 로봇이나 폐쇄형 해법이 없는 메커니즘의 경우, 현재 관절 각도에서 목표 각도로 점진적으로 접근하는 반복 계산 방식인 수치적 IK가 사용됩니다. 이는 자코비안 행렬을 기반으로 합니다.
손 자세(\mathbf{x}(\boldsymbol{\theta}))를 관절 각도에 대해 미분하면 관절 속도와 손 속도 사이에 선형 관계가 성립합니다.
J(\boldsymbol{\theta})는 매니퓰레이터 자코비안으로, m \times n 행렬입니다(m는 작업 공간의 자유도이고, n는 관절 개수입니다). 목표 자세와의 오차 \mathbf{e} = \mathbf{x}_d - \mathbf{x}(\boldsymbol{\theta})를 줄이기 위해 관절 각도를 업데이트해야 하는 방향은 자코비안 행렬의 역행렬(또는 유사 역행렬)을 이용하여 구할 수 있습니다.
야코비안 유사역행렬을 이용한 반복 업데이트 아이디어는 다니엘 E. 휘트니가 1969년에 발표한 논문 "조작기 및 인간 보철물의 분해된 동작률 제어(Resolved Motion Rate Control of Manipulators and Human Prostheses)"에서 비롯되었습니다. 이 논문은 중복 자유도를 해결하는 속도 제어 프레임워크를 제안했습니다. 그러나 로봇이 특이 구성(7절에서 설명)에 접근함에 따라 J J^{\top}은 거의 특이점에 가까워지고(역행렬이 발산함), 이 업데이트는 불안정해집니다. 찰스 왐플러가 1986년 논문에서 제시한 감쇠 최소 제곱법(DLS)은 역행렬 계산에 감쇠항 \lambda^2 I을 추가하여 이러한 불안정성을 억제합니다.
한 가지 장단점이 있습니다. \lambda 값이 클수록 특이점 근처에서 수치적으로 더 안정적이지만 수렴 속도는 느려집니다. (오차는 각 반복마다 더 작은 양만큼만 감소될 수 있습니다.) 이 공식은 단일 매개변수 \lambda으로 수렴 속도와 안정성을 조절할 수 있기 때문에 실용성으로 인해 산업용 로봇 역운동학(IK) 솔버에 널리 사용됩니다.
CCD 및 FABRIK — 반복 기하학적 휴리스틱
자코비안 행렬을 전혀 사용하지 않고 보다 직관적인 기하학적 연산을 반복하여 IK를 해결하는 방법도 있습니다. CCD(순환 좌표 하강법)은 손에 가장 가까운 관절에서 루트 관절을 향해 각 관절을 순차적으로 이동하면서 "이 관절만 회전시켜 손을 목표 지점에 최대한 가깝게 이동"하는 간단한 연산을 반복합니다. 구현이 쉽고 계산 비용이 저렴하지만, 한 번에 하나의 관절만 움직이기 때문에 수렴 속도가 느리고 부자연스러운 궤적을 생성하는 경향이 있습니다.
FABRIK(전진 및 후진 도달 역운동학)은 Andreas Aristidou와 Joan Lasenby가 발표한 방법입니다. 2011년에 개발된 그래픽 모델(Graphical Models)은 회전 각도를 전혀 고려하지 않습니다. 대신, 각 링크의 관절 위치를 "링크 길이를 유지하면서 목표 지점까지의 직선 상의 한 점"으로 반복적으로 재배치하여 역기구학(IK)을 해결합니다. 즉, 손에서 뿌리로, 그리고 뿌리에서 다시 손으로 이동하는 과정을 반복합니다. 각도 계산을 하지 않기 때문에 계산량이 적고, 몇 번의 반복만으로 자연스러운 포즈에 수렴하는 경향이 있어 CG 애니메이션과 비디오 게임 캐릭터의 팔다리 움직임에 널리 사용됩니다.
7. 알고리즘의 차이점
| 방법 | 원리 | 정확도 | 계산 비용 | 특이점 부근에서의 견고성 | 구현 난이도 |
|---|---|---|---|---|---|
| DH 파라미터 + 동차 변환(FK) | 링크별 변환 행렬 | 정확함(모델이 정확하면 오류 없음) | 낮음 (행렬 곱만 사용) | 해당 없음 (FK에 특이점이 없음) | 낮음 |
| 해석적 IK | 삼각 함수 대수를 통해 폐쇄형 해를 도출 | 정확함 (존재하는 경우 실제 해) | 매우 낮음 | 해 분기 열거 방식으로 처리 | 자유도가 적을 때는 낮고, 자유도가 증가할수록 매우 높음 |
| 야코비 유사역행렬 | 오차를 선형화하고 반복적으로 업데이트 | 반복 횟수에 따라 다름; 수렴 후 높은 정확도 | 중간 (반복적인 행렬 연산) | 낮음 (특이점 근처에서 발산하기 쉬움) | 중간 |
| 감쇠 최소 제곱법 | 유사역행렬에 감쇠 항 추가 | 반복 횟수 및 \lambda에 따라 다름 | 중간 | 높음 (특이점 근처에서도 안정적) | 중간 |
| CCD | 손 목표 방향으로 한 번에 하나의 관절씩 회전 | 반복 횟수에 따라 다름; 국소 최소값에 빠질 수 있음 | 낮음 | 높음 (행렬 역행렬 없음) 필요) | 낮음 |
| FABRIK | 링크 길이를 유지하면서 선을 따라 관절 위치를 이동 | 반복 횟수에 따라 달라지며, 시각적으로 자연스러운 해로 수렴하는 경향이 있음 | 낮음 | 높음 | 낮음 |
해석적 역기구학(IK)은 "해결이 가능한 경우 가장 빠르고 정확"하지만, 자유도가 증가함에 따라 방정식 자체를 도출하는 것이 어려워집니다. 수치적 방법(야코비 행렬 기반, CCD, FABRIK)은 자유도나 메커니즘에 관계없이 일반적으로 사용할 수 있지만, 반복적인 특성으로 인해 수렴 속도, 국소 최소값 및 계산 비용 간의 절충점을 피할 수 없습니다.
8. 어려움이 있는 부분 / 어려운 환경
운동학에 내재된 어려움은 크게 세 가지 범주로 나눌 수 있습니다.
특이점: 특정 관절 구성에서 야코비 행렬의 랭크가 낮아져 손을 어떤 방법으로도 움직일 수 없는 방향이 발생합니다. 예를 들어, 팔을 완전히 뻗은 경우, 어떤 관절 속도 조합으로도 손을 더 이상 바깥쪽으로 움직일 수 없습니다. 이 상태에서 J J^{\top}은 특이 행렬에 근접하며, 유사 역행렬을 사용하는 제어 법칙은 명령된 관절 속도를 발산하게 합니다. 1985년 요시카와 츠네오가 제안한 조작성 지수 w = \sqrt{\det(J J^{\top})}는 특이점에 얼마나 가까운지를 정량화하는 데 널리 사용됩니다. w이 0에 가까울수록 해당 구성은 특이점에 더 가깝습니다.
다중 해와 도달 가능성: IK는 일반적으로 여러 해(예: 팔꿈치를 구부리는 여러 가지 방법)를 가질 수 있으며, 로봇의 링크 길이와 동작 범위 제약 조건으로 인해 목표 자세에 물리적으로 도달할 수 없는 경우도 있습니다. 수치 해석 방법이 이러한 "해가 없는" 경우에 대한 종료 조건을 명시적으로 설계하지 않으면 수렴하지 않고 계속 반복하게 됩니다.
중복 자유도: 자유도가 많은 로봇의 경우 작업 공간의 자유도(일반적으로 6개)보다 관절 수가 많은 경우(예: 7축 로봇 팔) 동일한 손 자세를 달성하는 관절 각도의 조합은 무한히 많습니다. 이러한 자유도의 과잉은 "골칫거리 모호성"이 아니라 장애물 회피, 특이점 회피 또는 관절을 동작 범위의 중간 부근에 유지하는 것과 같은 보조 목표에 적극적으로 활용할 수 있는 자원입니다. 중복 자유도를 가진 로봇의 역기구학(IK)은 보조 목표의 기울기를 자코비안 행렬의 널 공간(손 자세에 영향을 미치지 않는 관절 속도 방향)에 투영하여 설계됩니다.
9. 실제적인 선택
운동학 구현 방법은 로봇의 자유도, 응용 분야 및 실시간 요구 사항에 따라 달라집니다.
- 산업용 로봇 팔(용접, 조립 등, 일반적으로 6축): 6개의 자유도를 가진 많은 메커니즘은 해석적 역기구학 솔루션을 허용하며, 실제로 많은 제조업체의 컨트롤러는 이를 활용합니다. 펌웨어에서 해석적 IK를 직접 구현합니다. 반복 계산이 필요 없으므로 빠르고 예측 가능한 동작을 보입니다.
-
다중 자유도를 가진 로봇 팔(7축 이상, 협동 로봇 또는 휴머노이드 팔): 해석적 해법은 어렵거나 처리하기 번거로운 여러 해를 생성하므로, 자코비안 기반의 수치적 IK(예: 감쇠 최소 제곱법)가 일반적으로 사용됩니다. 또한 널 공간을 통해 장애물 회피 및 특이점 회피를 동시에 설계하는 것이 더 쉽습니다.
-
CG 애니메이션, 비디오 게임 캐릭터, VR/AR 아바타: 일반적으로 물리적 정확도보다 시각적 자연스러움과 낮은 계산 비용이 우선시되므로 CCD 또는 FABRIK과 같은 경량 기하학적 휴리스틱이 선호됩니다.
-
이동식 매니퓰레이터(이동식 베이스 + 팔) 또는 전신 휴머노이드: 팔 자체의 IK뿐만 아니라 다리와 몸통을 포함한 전체 신체의 중복 자유도를 통합적으로 처리해야 하며, 종종 프레임워크를 사용합니다. Jacobian 기반 방법을 전신 운동학(Whole-Body IK)으로 확장합니다.
모든 응용 분야에서 운동학은 결코 독립적인 기술이 아닙니다. 로봇 팔은 관절 속도 및 토크 명령을 생성하는 제어 루프(LQR 입문, MPC 입문)와 손이 시간 축을 따라 따라야 할 경로를 설계하는 궤적 생성 입문)과 결합될 때만 의도한 동작을 구현합니다.
10. 요약 (세 줄 요약)
-
정운동학은 관절 각도로부터 손의 자세를 고유하게 찾습니다. 역운동학은 그 반대 문제를 해결하지만, 여러 해가 존재하거나 해가 없을 수도 있습니다.
-
Jacobian은 관절 속도와 손 속도를 선형적으로 연결하며, 수치적 역기구학(IK)의 기초는 유사역행렬 또는 감쇠 최소제곱법을 통해 구현됩니다.
특이점, 다중 해, 중복 자유도라는 세 가지 난제를 어떻게 처리하느냐에 따라 해석적 IK와 수치적 IK 중 어떤 방법이 적합한지가 결정됩니다.
엔드 이펙터 위치에 대해 하나의 관절 구성만 존재합니까?
다중 해 또는 중복이 존재할 수 있으며, 일부 지점은 도달할 수 없습니다. 관절 제한, 특이점 및 충돌 제약 조건을 사용하여 해를 선택하십시오.
참고 자료
- MoveIt — 운동학 구성
- Orocos 운동학 및 동역학 라이브러리(KDL)
- [Lynch & Park, 현대 로봇 공학: 역학, 계획 및 제어 (무료)] 사전 출판물)](https://hades.mech.northwestern.edu/index.php/Modern_Robotics)
댓글
먼저 로그인해 주세요.
아직 데이터가 없습니다.