Contents — find the section you need
Die Motoren eines Roboterarms können nur den Winkel jedes Gelenks drehen. Was wir aber eigentlich wollen, ist fast immer eine im Aufgabenraum definierte Anweisung: „Bewege die Hand in diese Position und Ausrichtung.“ Die Kinematik ist die mathematische Grundlage, die diese beiden Bereiche verbindet – „Was die Gelenke tun“ und „Was die Hand tun soll“ – und bildet das Fundament jeder Software, die einen Roboterarm steuert. Dieser Artikel behandelt systematisch die Vorwärtskinematik, die die Handposition aus den Gelenkwinkeln ermittelt; die Inverse Kinematik, die das umgekehrte Problem löst; und die Jacobi-Matrix, die die „Geschwindigkeit“ zwischen den beiden Bereichen beschreibt – und folgt dabei durchgehend den Gleichungen.
 Ein kollaborativer Roboterarm im Einsatz
Bild: UR16e Roboterarm (Auledas, CC BY-SA 4.0), Wikimedia Commons. Eine repräsentative Gelenk- und Verbindungsstruktur, wie sie in den Gleichungen des Artikels beschrieben wird, nicht die kinematischen Parameter dieses spezifischen Herstellers oder Modells.

0. Inhalt dieses Artikels
- Welches Problem die Kinematik von Roboterarmen löst und warum sie notwendig ist
- Der Zusammenhang zwischen Eingangsgrößen (Gelenkwinkel, Zielposition) und Ausgangsgrößen (Handposition, Gelenkwinkel)
- Wie man die Vorwärtskinematik mit homogenen Transformationsmatrizen und DH-Parametern erstellt
- Warum die inverse Kinematik „nicht unbedingt eindeutig lösbar“ ist und der Unterschied zwischen analytischen und numerischen Methoden
- Was die Jacobi-Matrix ist und warum sie die Gelenkgeschwindigkeit mit der Handgeschwindigkeit verknüpfen kann
- Was an einer Singularität passiert und warum redundante Freiheitsgrade nützlich sind
-
Die Unterschiede zwischen repräsentativen Algorithmen der inversen Kinematik – CCD, FABRIK, Damped Least Squares und andere
-
Wie sich die Anwendung der Kinematik bei Industrierobotern, Humanoiden und CG-Animationen unterscheidet
1. Fazit Erstens: Was ist Roboterarm-Kinematik?
Kurz gesagt: Kinematik ist das mathematische Rahmenwerk, das zwischen zwei verschiedenen Darstellungen eines Roboterarms – den Winkeln seiner Gelenke (Gelenkraum) und der Position/Orientierung seiner Hand (Aufgabenraum) – mithilfe rein geometrischer Beziehungen umrechnet, ohne Kräfte oder Motoreigenschaften zu berücksichtigen.
Der Ausdruck „rein geometrische Beziehungen“ ist eine wichtige Einschränkung. Die Kinematik befasst sich nicht mit der Dynamik – wie viel Gewicht der Arm tragen kann, wie schnell sich die Motoren bewegen können. Sie behandelt ausschließlich die rein geometrischen Fragen: „Wo befindet sich die Hand, wenn die Gelenkwinkel θ betragen?“ und „Welche Gelenkwinkel müssen vorliegen, damit die Hand diese Position einnimmt?“ Erst wenn diese geometrische Grundlage geschaffen ist, können wir darauf aufbauend über Kräfte, Drehmomente und Bahnverfolgung diskutieren.
2. Warum ist Kinematik notwendig?
Die Motoren eines Roboterarms können nur jedes einzelne Gelenk drehen (oder ausfahren/einfahren). Die Anweisungen, die ein Mensch einem Roboter geben möchte, werden fast immer in Bezug auf die Position und Orientierung der Hand (des Endeffektors) formuliert – „Leg dieses Teil hierhin“, „Trage diese Tasse dorthin“. Die Gelenkwinkel (Gelenkraum) und die Position und Haltung der Hand (Aufgabenraum) erscheinen intuitiv als völlig unterschiedliche Größen: Bei einem 6-achsigen Arm sind die Gelenkwinkel sechs Zahlen, während die Handhaltung als 3D-Position (x, y, z) plus 3D-Orientierung (Rotation) ausgedrückt wird – insgesamt sechs Freiheitsgrade.
Ohne eine Umrechnungsregel, die diese beiden Räume verknüpft, lässt sich nicht berechnen, „wie weit jedes Gelenk gedreht werden muss, damit die Hand die Zielposition erreicht“, und der Roboterarm könnte die gewünschte Bewegung nicht ausführen. Die Kinematik hat die Aufgabe, diese geometrische Entsprechung zwischen Gelenkraum und Aufgabenraum in expliziten Gleichungen zu formulieren – eine Entsprechung, die durch die Struktur des Roboters (Gliedlängen, Gelenkanordnung) bestimmt wird.
3. Was sind die Eingangsgrößen?
Die Eingangsgrößen, mit denen sich die Kinematik befasst, hängen von der Richtung der Berechnung ab.
-
Eingangsgrößen für die Vorwärtskinematik (FK): ein Gelenkvektor \boldsymbol{\theta} = (\theta_1, \theta_2, \ldots, \theta_n), der den Winkel (bei Drehgelenken) bzw. den Gleitbetrag (bei Schubgelenken) jedes Gelenks erfasst. Zusätzlich werden die Strukturinformationen des Roboters (Länge der einzelnen Glieder, Anordnung der Gelenkachsen) als Konstanten angegeben, die im Voraus für den Aufbau des kinematischen Modells benötigt werden.
-
Eingangsgrößen für die Inverse Kinematik (IK): die Zielpose \mathbf{x}_d, die die Hand erreichen soll. Diese besteht aus einer Zielposition \mathbf{p}_d \in \mathbb{R}^3 und einer Zielorientierung (ausgedrückt als Rotationsmatrix oder Quaternion) R_d. In vielen Fällen, insbesondere bei numerischen Methoden, werden auch die aktuellen Gelenkwinkel \boldsymbol{\theta}_0 als Anfangswerte verwendet.
Die Strukturinformationen des Roboters sind ein „Modell“, das nicht bei jeder Berechnung verwendet wird. Sind sie jedoch ungenau, liefern sowohl FK als auch IK Ergebnisse, die nicht mit der realen Maschine übereinstimmen. Bevor man überhaupt mit der Kinematik eines Roboterarms arbeitet, muss dieses Strukturmodell korrekt kalibriert werden.
4. Was berechnen wir? Was sind die Ausgaben?
Die Ausgabe von FK ist die Handpose \mathbf{x} = (\mathbf{p}, R) bei gegebenen Gelenkwinkeln \boldsymbol{\theta}. Diese ist eindeutig bestimmt: Sobald alle Gelenkwinkel festgelegt sind, sind auch die Gliedlängen und die Gelenkanordnung festgelegt. Die Endposition der Hand ist somit geometrisch als eindeutiges Ergebnis definiert.
Die Ausgabe von IK sind die Gelenkwinkel \boldsymbol{\theta}^{*}, die eine Zielpose \mathbf{x}_d realisieren. Hier unterscheidet sich IK grundlegend von FK: Eine IK-Lösung ist im Allgemeinen nicht eindeutig. Es kann mehrere Möglichkeiten geben, den Ellbogen zu beugen, die zur gleichen Handposition führen (mehrere Lösungen), oder das Ziel kann sich einfach außerhalb des Bewegungsbereichs des Roboters befinden (außerhalb des erreichbaren Arbeitsraums). In diesem Fall existiert keine Lösung. Diese Nicht-Eindeutigkeit macht IK mathematisch anspruchsvoller als FK.
Es gibt auch viele Situationen, in denen nicht die Position oder Pose selbst, sondern das Verhältnis zwischen Geschwindigkeiten von Interesse ist – „Wenn ich die aktuellen Gelenkwinkel um diesen Betrag verändere, wie weit bewegt sich dann die Hand?“ Dies ist die Rolle der Jacobi-Matrix, die wir in Abschnitt 6 ausführlich behandeln.
5. Grundlegende Architektur
Die Verarbeitung der Kinematik kann anhand der Struktur organisiert werden, wie drei Transformationen – FK, IK und die Jacobi-Matrix – Gelenkraum und Aufgabenraum verbinden.
Abbildung 1 – Die Vorwärtskinematik (FK) bestimmt die Handpose eindeutig aus den Gelenkwinkeln. Die inverse Kinematik (IK) berechnet die umgekehrte Richtung, wobei es mehrere oder keine Lösung geben kann. Die Jacobi-Matrix verknüpft die „Geschwindigkeiten“ beider Räume linear.
Die obere Zeile stellt die FK dar, die mittlere die IK und die untere die Geschwindigkeitsbeziehung über die Jacobi-Matrix. Die FK lässt sich immer eindeutig berechnen (von links nach rechts), während die IK (von rechts nach links) ein geometrisches inverses Problem darstellt, das in der Regel mehrere Lösungsverfahren erfordert. Da die Jacobi-Matrix „Änderungsraten“ (Geschwindigkeiten) und nicht Positionen oder Posen selbst verknüpft, ist sie im Rahmen der linearen Algebra einfacher zu handhaben als FK oder IK – weshalb die meisten numerischen IK-Methoden darauf aufbauen.
Die obere Zeile repräsentiert die FK, die mittlere die IK und die untere die Geschwindigkeitsbeziehung über die Jacobi-Matrix. ## 6. Repräsentative Algorithmen
Homogene Transformationsmatrizen und DH-Parameter – Aufbau der Vorwärtskinematik
Die grundlegende Operation der Vorwärtskinematik besteht darin, die Koordinatensysteme benachbarter Glieder mithilfe einer homogenen Transformationsmatrix zu verbinden, die Rotation und Translation kombiniert.
R_i repräsentiert die Rotation vom Koordinatensystem des Glieds i zum Koordinatensystem des Glieds i-1, und \mathbf{d}_i repräsentiert die Translation. Bei einem n-Gelenkarm ist die Transformation vom Basiskoordinatensystem zum Handkoordinatensystem das Produkt aller einzelnen Gelenktransformationen.
Würde man diese homogenen Transformationsmatrizen n von Grund auf neu mit einer anderen Definition für jedes Glied erstellen, müsste der gesamte Gleichungssatz bei jeder Änderung des Roboters neu aufgebaut werden. Aus diesem Grund ist eine standardisierte Notation – Denavit-Hartenberg-Parameter (DH-Parameter) – so weit verbreitet. Jacques Denavit und Richard Hartenberg schlugen diese Notation 1955 in ihrer Arbeit „A Kinematic Notation for Lower-Pair Mechanisms Based on Matrices“ vor, die im ASME Journal of Applied Mechanics veröffentlicht wurde. Sie beschreibt die Positionsbeziehung zwischen zwei benachbarten Gelenkachsen mit nur vier Parametern – Gliedlänge a_i, Gliedverdrehwinkel \alpha_i, Gelenkversatz d_i und Gelenkwinkel \theta_i – wodurch die Transformationsmatrix jedes Gelenks in einheitlicher Form erstellt werden kann.
Mithilfe dieser DH-Parametertabelle – drei Konstanten a_i, \alpha_i, d_i für jedes Gelenk sowie der Variablen \theta_i – lassen sich die Vorwärtskinematikgleichungen für jeden seriellen Roboter mechanisch nach demselben Verfahren aufstellen. Daher werden Roboterspezifikationen in Handbüchern für Industrieroboter und vielen Simulatoren in dieser DH-Parameterform angegeben.
Analytische IK, betrachtet am Beispiel eines planaren 2-Gelenk-Arms
Betrachten wir nun konkret das Konzept der analytischen IK, die die aus DH-Parametern abgeleiteten FK-Gleichungen rückwärts löst, anhand des einfachsten Beispiels: eines planaren 2-Gelenk-Arms mit den Gelenklängen l_1, l_2.
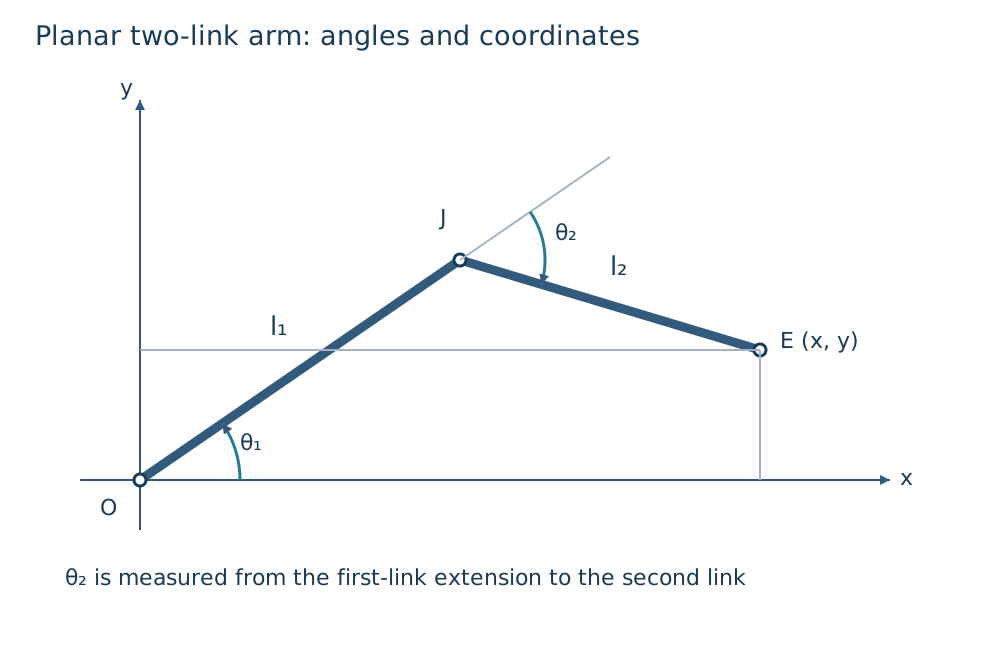
Abbildung 2 – Ein planarer 2-Gelenk-Arm. Die Position (x, y) der Hand E wird durch die Winkel θ₁, θ₂ des Schultergelenks O und des Ellbogengelenks J sowie die Gelenklängen l₁, l₂ (FK) bestimmt. Umgekehrt ist die Bestimmung von θ₁, θ₂ aus (x, y) die IK.
Die Vorwärtskinematik lässt sich einfach durch Addition der beiden Gelenkvektoren aufstellen.
Die Inverse Kinematik bestimmt \theta_1, \theta_2 ausgehend von einer Zielposition. (x, y) . Zuerst wird der Ellbogenwinkel \theta_2 mithilfe des Kosinussatzes bestimmt.
Eine Lösung existiert, wenn die rechte Seite dieser Gleichung innerhalb von [-1, 1] liegt und \theta_2 = \pm\arccos(\cdots) zwei Lösungen liefert, die sich nur im Vorzeichen unterscheiden (Beugung des Ellbogens nach oben oder unten). Sobald \theta_2 festgelegt ist, lässt sich \theta_1 (für diese Wahl von \theta_2) eindeutig aus der geometrischen Beziehung bestimmen. Dieses Verfahren – „Herleitung der inversen trigonometrischen Funktionen durch rein algebraische Manipulation“ – ist analytisch (IK). Es kann für einfache Mechanismen mit 2–3 Freiheitsgraden als geschlossener Ausdruck formuliert werden. Mit zunehmender Anzahl an Freiheitsgraden oder komplexerer Gelenkanordnung wird es jedoch generell schwierig, überhaupt einen geschlossenen Ausdruck zu finden.
Numerische IK – Eine iterative Lösung mithilfe der Jacobi-Matrix
Für Roboter mit vielen Freiheitsgraden oder Mechanismen ohne geschlossene Lösung wird stattdessen numerische IK verwendet – eine iterative Berechnung, die sich schrittweise vom aktuellen Gelenkwinkel aus dem Zielwert annähert. Diese basiert auf der Jacobi-Matrix.
Die Ableitung der Handpose \mathbf{x}(\boldsymbol{\theta}) nach den Gelenkwinkeln ergibt eine lineare Beziehung zwischen Gelenkgeschwindigkeit und Handgeschwindigkeit.
J(\boldsymbol{\theta}) ist die Manipulator-Jacobi-Matrix, eine m \times n Matrix (m sind die Freiheitsgrade des Aufgabenraums, n die Anzahl der Gelenke). Die Richtung, in die die Gelenkwinkel aktualisiert werden müssen, um den Fehler \mathbf{e} = \mathbf{x}_d - \mathbf{x}(\boldsymbol{\theta}) von der Zielpose zu minimieren, kann mithilfe der Inversen (oder Pseudoinversen) der Jacobi-Matrix bestimmt werden.
Die Idee einer iterativen Aktualisierung mithilfe der Jacobi-Pseudoinversen geht auf Daniel E. Whitneys Arbeit „Resolved Motion Rate Control of Manipulators and Human Prostheses“ von 1969 zurück. Darin schlug er ein Geschwindigkeitsregelungsverfahren vor, das redundante Freiheitsgrade berücksichtigte. Nähert sich der Roboter jedoch einer singulären Konfiguration (siehe Abschnitt 7), wird J J^{\top} nahezu singulär (die Inverse divergiert), und die Aktualisierung wird instabil. Die Damped Least Squares (DLS)-Methode, die Charles Wampler 1986 vorstellte, unterdrückt diese Instabilität durch Hinzufügen eines Dämpfungsterms \lambda^2 I zur Inversenberechnung.
Es besteht ein Zielkonflikt: Je größer \lambda ist, desto stabiler ist das Verfahren in der Nähe von Singularitäten, aber desto langsamer konvergiert es (der Fehler kann größer werden). (wird in jeder Iteration nur um einen kleineren Betrag reduziert). Da diese Formel die Anpassung von Konvergenzgeschwindigkeit und Stabilität mit einem einzigen Parameter, \lambda, ermöglicht, ist sie aufgrund ihrer Praktikabilität in IK-Solvern für Industrieroboter weit verbreitet.
CCD und FABRIK – Iterative geometrische Heuristiken
Es gibt auch Methoden, die IK durch die Wiederholung intuitiverer geometrischer Operationen lösen, ohne die Jacobi-Matrix zu verwenden. CCD (Cyclic Coordinate Descent) geht Gelenk für Gelenk vor, vom handnächsten Gelenk zum Wurzelgelenk, und wiederholt die einfache Operation „Drehe nur dieses Gelenk, um die Hand so nah wie möglich an das Ziel zu bringen“. Es ist einfach zu implementieren und rechentechnisch günstig, konvergiert aber langsam, da jeweils nur ein Gelenk bewegt wird, und neigt zu unnatürlich aussehenden Trajektorien.
FABRIK (Forward And Backward Reaching Inverse Kinematics), eine Methode, die Andreas Aristidou und Joan Lasenby in Graphical Models veröffentlichten. Der Algorithmus aus dem Jahr 2011 berücksichtigt keine Rotationswinkel. Stattdessen löst er IK, indem er die Gelenkposition jedes Gliedes wiederholt als „Punkt auf der geraden Linie zum Ziel in einem Abstand, der die Gliedlänge beibehält“ neu positioniert. Dabei bewegt er sich von der Hand zum Ansatzpunkt und wieder zurück. Da er Winkelberechnungen vermeidet, ist er recheneffizient und konvergiert in wenigen Iterationen zu natürlich wirkenden Posen. Daher wird er häufig für Arm- und Beinbewegungen in CG-Animationen und Videospielcharakteren eingesetzt.
7. Unterschiede der Algorithmen
| Methode | Prinzip | Genauigkeit | Rechenaufwand | Robustheit in der Nähe von Singularitäten | Implementierungsaufwand |
|---|---|---|---|---|---|
| DH-Parameter + homogene Transformationen (FK) | Ketten von Glied-für-Glied-Transformationsmatrizen | Exakt (kein Fehler, wenn das Modell korrekt ist) | Niedrig (nur Matrixprodukte) | Nicht anwendbar (FK hat keine Singularitäten) | Niedrig |
Analytische IK | Leitet eine geschlossene Lösung mittels trigonometrischer Algebra her | Exakt (die wahre Lösung, falls eine existiert) | Sehr niedrig | Wird durch Aufzählung von Lösungszweigen behandelt | Niedrig bei wenigen Freiheitsgraden, sehr hoch mit zunehmender Anzahl an Freiheitsgraden |
Jacobi-Pseudoinverse | Linearisiert den Fehler und aktualisiert ihn iterativ | Abhängig von der Anzahl der Iterationen; hohe Genauigkeit nach Konvergenz | Mittel (wiederholte Matrixoperationen) | Niedrig (neigt zur Divergenz in der Nähe von Singularitäten) | Mittel |
Gedämpfte kleinste Quadrate | Fügt der Pseudoinverse einen Dämpfungsterm hinzu | Abhängig von der Anzahl der Iterationen und \lambda | Mittel | Hoch (stabil auch in der Nähe von Singularitäten) | Mittel |
CCD | Dreht jeweils ein Gelenk in Richtung des Handziels | Abhängig von der Anzahl der Iterationen; kann in lokalen Minima landen | Niedrig | Hoch (keine Matrixinversion erforderlich) | Niedrig |
FABRIK | Verschiebt Gelenkpositionen entlang einer Linie, während Erhaltung der Gelenklänge | Abhängig von der Iterationsanzahl; tendiert zu visuell natürlichen Lösungen | Niedrig | Hoch | Niedrig |
Analytische IK ist „am schnellsten und genauesten, sofern lösbar“, aber mit zunehmenden Freiheitsgraden wird die Herleitung der Gleichungen selbst schwierig. Numerische Methoden (Jacobian-basiert, CCD, FABRIK) können generisch unabhängig von Freiheitsgraden oder Mechanismus verwendet werden, aber da sie iterativ sind, können sie den Zielkonflikt zwischen Konvergenzgeschwindigkeit, lokalen Minima und Rechenaufwand nicht vermeiden.
8. Wo es Schwierigkeiten gibt / Schwierige Umgebungen
Die Schwierigkeiten der Kinematik lassen sich grob in drei Kategorien einteilen.
Singularitäten: Bei bestimmten Gelenkkonfigurationen sinkt der Rang der Jacobi-Matrix J, wodurch eine Richtung entsteht, in die die Hand unter keinen Umständen bewegt werden kann. Zum Beispiel gibt es bei vollständig gestrecktem Arm keine Kombination von Gelenkgeschwindigkeiten, die die Hand weiter nach außen bewegen kann. In diesem Zustand, J J^{\top} nähert sich einer singulären Matrix an, und Regelungsgesetze, die die Pseudoinverse verwenden, führen zu einer Divergenz der vorgegebenen Gelenkgeschwindigkeiten. Der Manipulationsindex w = \sqrt{\det(J J^{\top})}, der 1985 von Tsuneo Yoshikawa vorgeschlagen wurde, wird häufig verwendet, um die Nähe zu einer Singularität zu quantifizieren – je näher w an Null liegt, desto näher ist die Konfiguration an einer Singularität.
Mehrere Lösungen und Erreichbarkeit: IK kann im Allgemeinen mehrere Lösungen haben (z. B. verschiedene Arten der Ellbogenbeugung), und es gibt auch Fälle, in denen die Zielpose aufgrund der Gelenklängen und Bewegungsbereichsbeschränkungen des Roboters physikalisch nicht erreichbar ist. Sofern ein numerisches Verfahren keine explizite Abbruchbedingung für diesen Fall „keine Lösung“ definiert, iteriert es endlos, ohne jemals zu konvergieren.
Redundante Freiheitsgrade: Bei Robotern mit mehr Gelenken als die Freiheitsgrade des Aufgabenraums (typischerweise 6) – z. B. 7-Achs-Arme – … Beispielsweise gibt es unendlich viele Kombinationen von Gelenkwinkeln, die dieselbe Handhaltung ermöglichen. Dieser Überschuss an Freiheitsgraden ist keine „problematische Mehrdeutigkeit“, sondern eine Ressource, die aktiv für sekundäre Ziele genutzt werden kann, wie etwa Hindernisvermeidung, Vermeidung von Singularitäten oder das Halten der Gelenke nahe der Mitte ihres Bewegungsbereichs. IK für redundante Roboter wird durch die Projektion des Gradienten eines sekundären Ziels in den Nullraum der Jacobi-Matrix (die Richtung der Gelenkgeschwindigkeiten, die keinen Einfluss auf die Handhaltung haben) realisiert.
9. Praktische Entscheidungen
Die Implementierung der Kinematik hängt von den Freiheitsgraden des Roboters, der Anwendung und den Echtzeitanforderungen ab.
-
Industrieroboterarme (Schweißen, Montage usw., typischerweise 6-achsig): Mit 6 Freiheitsgraden ermöglichen viele Mechanismen eine analytische IK-Lösung, und in der Praxis implementieren viele Hersteller analytische IK direkt in der Firmware. Da keine iterative Berechnung erforderlich ist, ist dies schnell und effizient. Wie vorhersehbar.
-
Roboterarme mit redundanten Freiheitsgraden (7+ Achsen, kollaborative Roboter- oder humanoide Arme): Analytische Lösungen sind entweder schwierig oder liefern mehrere, schwer handhabbare Lösungen. Daher ist die numerische IK auf Basis der Jacobi-Matrix (z. B. Damped Least Squares) weit verbreitet. Sie erleichtert zudem die gleichzeitige Konstruktion von Hindernis- und Singularitätsvermeidung im Nullraum.
-
CG-Animation, Videospielcharaktere, VR/AR-Avatare: Visuelle Natürlichkeit und geringe Rechenkosten haben in der Regel Vorrang vor physikalischer Genauigkeit. Daher werden ressourcenschonende geometrische Heuristiken wie CCD oder FABRIK bevorzugt.
-
Mobile Manipulatoren (mobile Basis + Arm) oder Ganzkörper-Humanoide: Es ist notwendig, nicht nur die IK des Arms selbst, sondern auch die redundanten Freiheitsgrade des gesamten Körpers, einschließlich Beine und Rumpf, integriert zu behandeln – oft mithilfe eines Frameworks, das Jacobi-basierte Methoden auf die Ganzkörperkinematik erweitert (Ganzkörper-IK).
In jeder Anwendung gilt: Kinematik ist niemals eine in sich geschlossene Technologie – ein Roboterarm erreicht seine gewünschte Bewegung nur in Kombination mit dem Regelkreis, der die Gelenkgeschwindigkeits- und Drehmomentbefehle generiert (LQR Primer, MPC Primer) und dem Trajectory Generation Primer, der den Pfad der Hand entlang der Zeitachse entwirft.
10. Zusammenfassung (Dreizeilige Übersicht)
-
Die Vorwärtskinematik ermittelt die Handposition eindeutig aus den Gelenkwinkeln; die inverse Kinematik löst das umgekehrte Problem, wobei es mehrere oder keine Lösung geben kann.
-
Die Jacobi-Matrix stellt einen linearen Zusammenhang zwischen Gelenkgeschwindigkeit und Handgeschwindigkeit her und bildet die Grundlage der numerischen IK mittels Pseudoinverser oder gedämpfter kleinster Quadrate.
Wie man mit den drei Schwierigkeiten von Singularitäten, Mehrfachreflexionen und anderen Problemen umgeht. Lösungen und redundante Freiheitsgrade entscheiden darüber, ob analytische oder numerische IK die richtige Wahl ist.
Gibt es nur eine Gelenkkonfiguration für eine Endeffektorposition?
Es können mehrere Lösungen oder Redundanzen existieren, und einige Punkte sind nicht erreichbar. Wählen Sie Lösungen mithilfe von Gelenkgrenzen, Singularitäten und Kollisionsbedingungen aus.
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.