ARTICLES
Articles
Des articles pratiques sur la robotique, la commande, l’agriculture en environnement contrôlé, l’énergie et l’électronique de puissance.
Derniers articles
 Vision par ordinateur
September 27, 2026
Lab
Lab de luminosité et luminance — exposition, gamma et écrêtage
Comparez exposition linéaire et réglages des niveaux de gris codés à partir d’images synthétiques, d’histogrammes et de gradients.
Hands-on · 2 min de lecture Vision par ordinateur
September 27, 2026
Lab
Laboratoire d’extraction de points — comparer Harris et Shi–Tomasi
Faites pivoter, redimensionnez et éclaircissez des images synthétiques pour comparer les coins détectés aux positions de référence connues.
Hands-on · 2 min de lecture Vision par ordinateur
September 27, 2026
Lab
Laboratoire d’appariement — filtres, inliers géométriques et vérité connue
Comparez des patches et filtrez les correspondances pour voir pourquoi un accord géométrique ne garantit pas un appariement correct.
Hands-on · 2 min de lecture Vision par ordinateur
September 27, 2026
Lab
Lab de flux optique : suivre le mouvement entre deux images
Estimez le déplacement de points et comparez-le à une transformation synthétique connue. Explorez luminosité, occultation et problème de l’ouverture.
Hands-on · 2 min de lecture Automatique September 22, 2026 LabLaboratoire MPC — résoudre à nouveau une séquence de courbure dans l'horizon et les limites de direction
Modifiez l'horizon, les pondérations et la limite de direction, et comparez les trajectoires prédites, la convergence du solveur et la gestion des échecs dans votre navigateur.
Hands-on · 4 min de lecture Automatique September 22, 2026 LabLaboratoire de comparaison du suivi de trajectoire : exécuter PP, APP, RPP, Stanley et MPC dans les mêmes conditions
Exécutez cinq contrôleurs de suivi ensemble sur un même véhicule, une même trajectoire, un même état initial et une même limite de direction, et comparez l'écart latéral, la régularité et l'achèvement avec des définitions de métriques partagées.
Hands-on · 3 min de lecture Automatique September 21, 2026 LabLaboratoire Adaptive Pure Pursuit — faire varier l'anticipation avec la vitesse
Comparer l'anticipation mise à l'échelle de la vitesse avec PP, y compris l'accélération et les bornes minimum/maximum.
Hands-on · 4 min de lecture Automatique September 21, 2026 LabLaboratoire Pure Pursuit — comparer le suivi de trajectoire à distance d'anticipation fixe
Modifier la distance d'anticipation fixe et examiner l'erreur de suivi, la direction et les cibles sur un modèle de véhicule partagé.
Hands-on · 4 min de lecture Automatique September 21, 2026 LabLaboratoire Regulated Pure Pursuit — vitesse dans les courbes et près de l'objectif
Séparer l'anticipation de la régulation de vitesse et comparer les limites de courbure, les planchers de vitesse, l'approche finale et la vitesse réelle du véhicule.
Hands-on · 5 min de lecture Automatique September 21, 2026 LabLaboratoire Stanley — direction à partir de l'écart transversal et de cap de l'essieu avant
Séparer les erreurs des essieux avant et arrière et comparer le gain, la vitesse et les contraintes de direction dans votre navigateur.
Hands-on · 3 min de lecture Agriculture en environnement contrôlé
September 14, 2026
Aquaponie en AEC — frontières de qualité de l'eau pour les poissons, microbes et plantes
Séparer les conditions d'eau des poissons, du biofiltre et des plantes, puis suivre les transformations de l'azote, la circulation et l'eau d'appoint.
Guide d’apprentissage · 2 min de lecture
Agriculture en environnement contrôlé
September 14, 2026
Aquaponie en AEC — charges, capacité du système, isolement et rétablissement
Séparer les charges de solides, d'azote et de phosphore, allouer la capacité du système, et consigner la marge, l'isolement de zone et les conditions de rétablissement.
Guide d’apprentissage · 11 min de lecture
Agriculture en environnement contrôlé
September 14, 2026
Énergie et économie en AEC — séparer les registres de charge et de coût
Séparer la puissance des LED, du CVC, des pompes et des ventilateurs, puis comparer les ratios ressource/rendement, le coût en capital, le coût d'exploitation et la main-d'œuvre dans des registres distincts.
Guide d’apprentissage · 3 min de lecture
Agriculture en environnement contrôlé
September 14, 2026
Traçabilité des lots et des zones en AEC et opérations d'isolation
Le mélange peut moyenner la chimie, mais il n'efface pas la provenance sanitaire. Préserver les lots parents, les voies partagées et la portée de l'isolation.
Guide d’apprentissage · 4 min de lecture
Agriculture en environnement contrôlé
September 14, 2026
Culture de champignons en AEC — champignons, substrats, environnement et frontières de contamination
Unifier les phases fongiques, l'activité de l'eau du substrat, les phases environnementales et les frontières de contamination dans une seule conception d'enregistrement.
Guide d’apprentissage · 5 min de lecture
Agriculture en environnement contrôlé
September 14, 2026
Dosage des nutriments en AEC — comptabilité des cuves, étalonnage des pompes et contrôle d'état
Comparer l'appoint d'eau, l'ajout de solution mère et la vidange/remplissage avec un bilan à un composant, et reproduire les exemples synthétiques en Python.
Guide d’apprentissage · 16 min de lecture
Agriculture en environnement contrôlé
September 14, 2026
Solution récupérée en AEC — séparer les frontières de sanitation, de traitement et de réutilisation
Une solution récupérée peut correspondre à la CE et rester inadaptée aux racines. Séparer la collecte, l'isolation, le traitement, les vérifications résiduelles et l'autorisation de réutilisation.
Guide d’apprentissage · 3 min de lecture
Agriculture en environnement contrôlé
September 14, 2026
Lab
Détection et estimation par image en AEC — emplacement des capteurs et surface foliaire projetée
Combiner CO₂, CE, pH, OD, débit, niveau et pression pour séparer les différences spatiales, le biais des instruments et le délai de transport des échantillons. Vérifier les résidus de circulation, de ventilation et de bilan hydrique.
Guide d’apprentissage · 22 min de lecture
Agriculture en environnement contrôlé
September 14, 2026
Trajets de l'eau et hydraulique multi-étages en AEC — NFT, DWC, goutte-à-goutte et bilan de charge
Comparer les canaux à film mince, les racines immergées et les substrats alimentés au goutte-à-goutte, en séparant la circulation, l'eau d'appoint et les changements de stockage.
Guide d’apprentissage · 15 min de lecture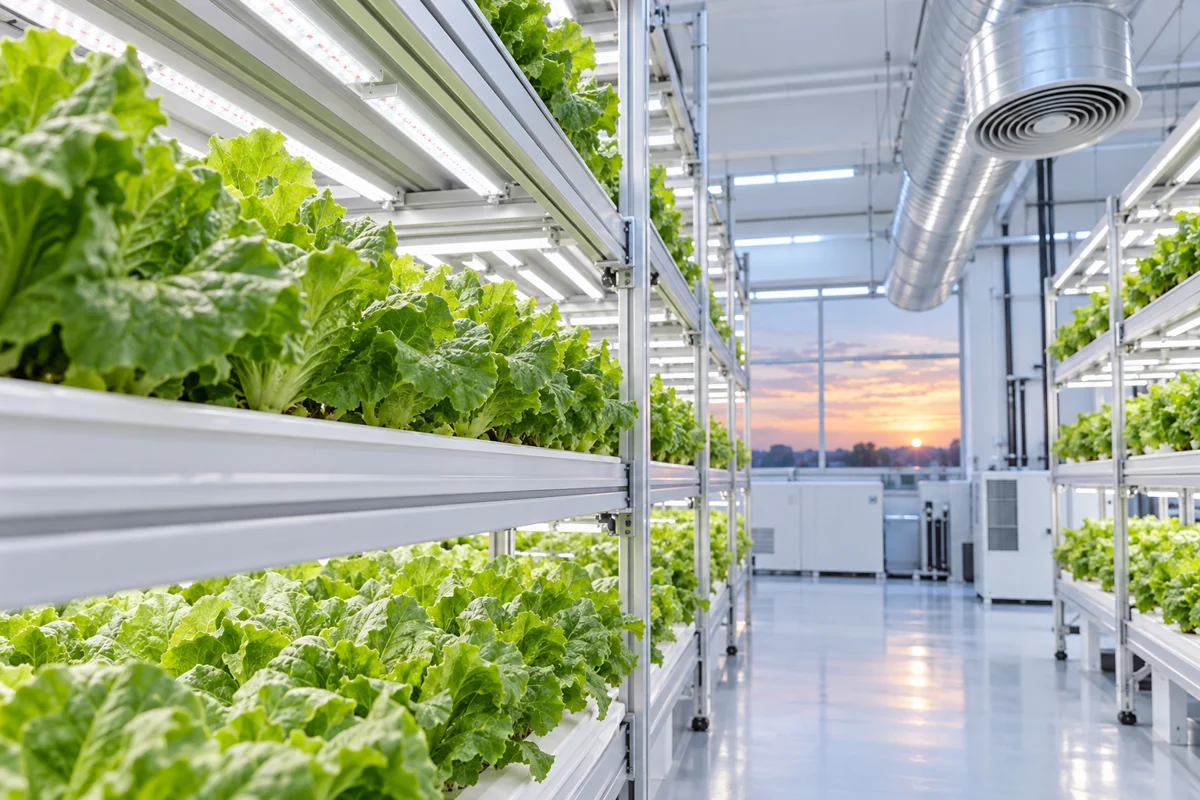 Agriculture en environnement contrôlé
September 13, 2026
Lab
Laboratoires de bilan climatique en AEC — conserver séparément la chaleur, la vapeur d'eau et le CO2
Intégrer un modèle synthétique à une zone en Python et vérifier comment la chaleur des LED, l'échange extérieur, la ventilation, la capacitance et le refroidissement modifient la température de la pièce.
Hands-on · 11 min de lecture
Agriculture en environnement contrôlé
September 13, 2026
Lab
Régulation climatique en AEC — température, humidité, capteurs, réponse et couplage
Considérer la température de la pièce et la masse de vapeur comme deux états, puis définir les interactions et tester les conditions de refroidissement, de déshumidification, de réchauffe et de ventilation.
Guide d’apprentissage · 19 min de lecture
Agriculture en environnement contrôlé
September 13, 2026
Lab
Environnement végétal et conception de l'éclairage en AEC — photosynthèse, quantité, distribution et spectre
Relier la photosynthèse, la respiration, les stomates et le transport de l'eau aux mesures environnementales. Deux calculs synthétiques séparent le gain de carbone de la masse récoltée et le déficit de pression de vapeur de la transpiration.
Guide d’apprentissage · 21 min de lecture Vision par ordinateur
September 13, 2026
Estimation de la profondeur monoculaire — De l'ordre relatif à la distance métrique
« Introduction à la profondeur monoculaire : profondeur relative versus profondeur métrique, ambiguïté d’échelle, protocoles d’évaluation et conditions de défaillance. »
Guide d’apprentissage · 3 min de lecture Vision par ordinateur
September 13, 2026
3D neuronale — Synthèse de nouvelles vues et évaluation visuelle/géométrique séparée
Introduction aux représentations neuronales des scènes, à la synthèse de nouvelles vues, aux vues mises de côté et à l'évaluation visuelle et géométrique séparée.
Guide d’apprentissage · 3 min de lecture
Agriculture en environnement contrôlé
September 11, 2026
Lab
Laboratoire VPD et DLI — vérification des séries temporelles d'humidité et de lumière
Calculer le VPD de l'air et l'intégrale de lumière quotidienne à partir d'un CSV synthétique, en testant les intervalles inégaux, les données manquantes et les erreurs d'unité.
Hands-on · 4 min de lecture Automatique
September 8, 2026
Lab
Exécuter un filtre de Kalman en Python : bruit, données manquantes et valeurs aberrantes
Comparer Q, R et le filtrage des valeurs aberrantes sur une trajectoire synthétique à l'aide de l'estimation error and rejected observations.
Hands-on · 4 min de lecture Bases de la robotique
September 8, 2026
Lab
Pourquoi ICP échoue : initialisation, valeurs aberrantes et géométrie symétrique
Effectuez l'enregistrement 2D et distinguez les résidus, la couverture de correspondance et true pose error.
Hands-on · 4 min de lecture Notes
September 8, 2026
Lab
Où résident les données Docker : couches, volumes et sauvegardes
Distinguez les couches inscriptibles, les volumes nommés et les points de montage de liaison, puis vérifiez la persistance. across container recreation.
Hands-on · 4 min de lecture Notes
September 8, 2026
Lab
Mesurer la consommation énergétique d'un serveur domestique : en veille, en inférence et en stockage
Enregistrez en continu la puissance active côté mur et comparez la demande et l'énergie en veille. per completed workload.
Hands-on · 3 min de lecture Apprentissage automatique
September 8, 2026
Lab
Évaluation comparative des LLM locaux : temps de réponse initial, taux de génération et mémoire
Mesurer le contenu de la première réponse séparément du taux de génération et du contrôle residency, caching and memory conditions.
Hands-on · 3 min de lecture Motorisations et mécanique
September 8, 2026
Lab
Réducteurs pour robots : mécanismes planétaires, à ondes de contrainte et cycloïdaux
Comparez trois mécanismes et établissez un lien entre la vitesse, le couple et l'inertie et la sélection. criteria beyond backlash.
Fundamentals · 6 min de lecture Électronique de puissance
September 8, 2026
Lab
Du contrôle de la vitesse du moteur à la commande vectorielle (FOC) : courant, couple et boucles imbriquées
Comprendre comment la régulation de vitesse demande du courant et comment le FOC connecte la rotation coordinates, electrical angle and limits.
Fundamentals · 5 min de lecture Bases de la robotique
September 8, 2026
Lab
Nav2 a un chemin mais ne se déplace pas : un flux de travail de diagnostic
Examinez la géométrie, les cartes de coûts, la faisabilité du contrôle et la transmission des commandes pour expliquer a stopped robot.
Hands-on · 5 min de lecture Génie électrique
September 8, 2026
Lab
Simulation de la fréquence du réseau : déséquilibre, inertie et réponse primaire
Utilisez un modèle simple à une seule zone pour séparer l'inertie de la réponse en fréquence primaire after a supply deficit.
Hands-on · 3 min de lecture Analyse d’entreprises
September 8, 2026
Fabricants de réducteurs pour robots : mécanismes, applications et périmètre d’activité
Comparez Nabtesco, Harmonic Drive Systems et Sumitomo Heavy Industries. official product and business sources.
Industry research · 8 min de lecture Bases de la robotique
September 8, 2026
Lab
Transformations de coordonnées du robot : matrices, quaternions et TF
Utilisez un exemple numérique pour relier la rotation, la translation, les transformations inverses, quaternions and ROS frames.
Fundamentals · 3 min de lecture Bases de la robotique
September 8, 2026
Lab
Reproduire les pannes du robot avec rosbag2 : entrées, TF et temps
Créez des comparaisons de relecture contrôlées et diagnostiquez les éditeurs TF dupliqués and mixed time sources.
Hands-on · 6 min de lecture Capteurs et matériel
September 8, 2026
Lab
Lecture d'un enregistrement IMU stationnaire : biais, dispersion et écart d'Allan
Calculer la moyenne, l'écart type et l'écart d'Allan non chevauchant sans overinterpreting a short gyro log.
Hands-on · 3 min de lecture Capteurs et matériel
September 8, 2026
Lab
Échantillonnage et repliement de spectre : pourquoi un intervalle d’interrogation plus rapide ne suffit pas
Reproduire des échantillons identiques à partir de signaux de 12 Hz et 8 Hz et distinguer l'ODR, bandwidth, polling and decimation.
Hands-on · 3 min de lecture Engins de chantier
September 7, 2026
Bulldozer 101 — Comprendre la traction des chenilles et le contrôle de la lame
« Un bulldozer est une machine qui unifie le contrôle de sa lame de terrassement et de ses chenilles grâce à un système hydraulique et à la transmission. Cet article présente la pression au sol, la force de traction, l'orientation de la lame, la conception des systèmes de contrôle des engins de chantier (ICT) basés sur les GNSS/IMU, les principes de conception des séries D61/D65 de Komatsu et D6 XE de Caterpillar, ainsi que les recherches sur l'électrification et le nivellement autonome, à travers une approche à la fois théorique et pratique. »
Fundamentals · 8 min de lecture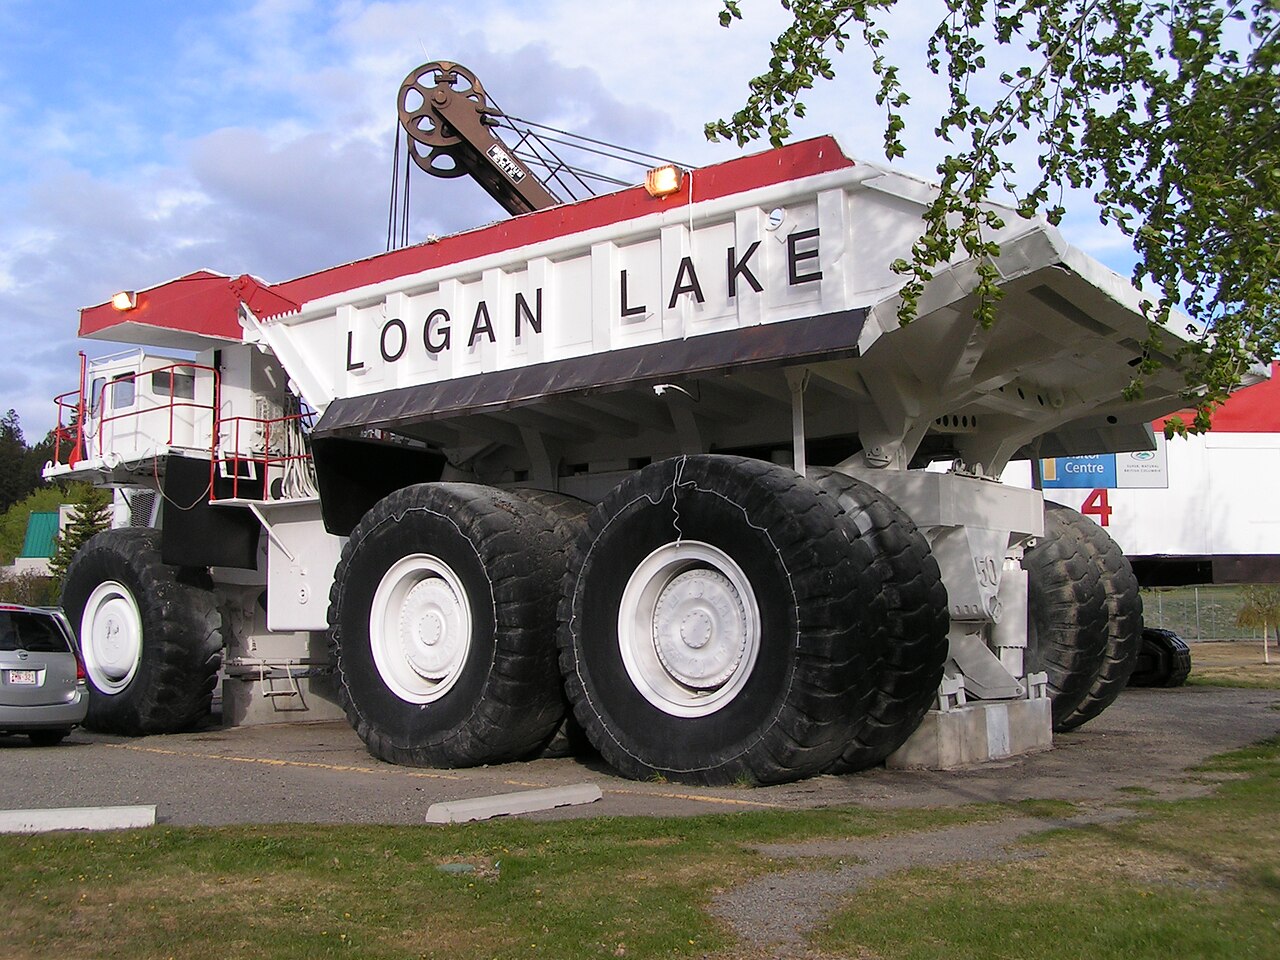 Engins de chantier
September 7, 2026
Camion-benne 101 — Conception de la charge utile, de la transmission et du transport autonome
« Un camion-benne n'est pas qu'un simple engin de transport de terre ; c'est une machine dont la charge utile, les pneus/chenilles, la motorisation diesel/électrique, la benne hydraulique, le freinage et le transport autonome minier forment un système de transport unique. Cet article aborde le calcul de la charge utile, la résistance à la pente, les ralentisseurs et les technologies actuelles de transport autonome de Komatsu et Caterpillar. »
Fundamentals · 6 min de lecture Engins de chantier
September 7, 2026
Pelles hydrauliques — Comprendre la flèche, le bras et les engrenages planétaires grâce aux capteurs et aux équations
Une pelle hydraulique est un robot mobile qui distribue la rotation d'un moteur diesel à des pompes hydrauliques, des vérins et un réducteur. Cet article présente la cinématique de la flèche, du bras et du godet, l'estimation de la position du godet par centrale inertielle, les engrenages planétaires de la superstructure et du châssis, les efforts actuels de Komatsu et Caterpillar en matière de technologies de l'information et de la communication (TIC) et d'électrification, ainsi que les recherches en cours sur l'excavation autonome.
Fundamentals · 12 min de lecture Automatique
September 7, 2026
Lab
Expérimentation avec un PID en Python : gains, délai et saturation
Reproduisez comment le délai de mesure, les limites de l'actionneur et l'intégrale évoluent. PID tracking on the same second-order model.
Hands-on · 3 min de lecture Vision par ordinateur
September 7, 2026
Guide pratique du suivi de caractéristiques — Comment éviter de perdre le même point entre les images
Le suivi de caractéristiques consiste à faire correspondre un même point physique dans plusieurs images d'une séquence vidéo. Cet article présente le suivi de gabarits, le flux optique de Lucas-Kanade, la correspondance de descripteurs, RANSAC, le rejet des valeurs aberrantes et la prédiction de Kalman, en détaillant les équations et les étapes d'implémentation. Il explique également les conditions de défaillance de l'odométrie visuelle et du SLAM, ainsi que les solutions possibles.
Fundamentals · 8 min de lecture Vision par ordinateur
September 7, 2026
Guide de fermeture de boucle — Corriger la dérive d'un système SLAM en une seule opération, autour d'une boucle
La fermeture de boucle consiste à reconnaître qu'un robot est retourné à un endroit déjà visité et à répartir l'erreur d'autolocalisation accumulée sur l'ensemble de la carte. Cet article explique de manière systématique la reconnaissance de lieux, la recherche d'images, la vérification géométrique, l'optimisation du graphe de poses, les mécanismes de protection contre les faux positifs, ainsi que les implémentations et les recherches actuelles en matière de SLAM.
Fundamentals · 7 min de lecture Vision par ordinateur
September 7, 2026
Introduction au flux optique — Interprétation de la vitesse et de la structure à partir du mouvement de l’image
Le flux optique est un champ vectoriel décrivant la direction du déplacement de chaque pixel dans une séquence d'images. Cet article aborde la contrainte de constance de la luminosité, les modèles de Lucas-Kanade et Horn-Schunck, les pyramides, le suivi de flux dense versus le suivi de caractéristiques éparses, les méthodes d'apprentissage telles que RAFT, ainsi que le mouvement de la caméra, les objets dynamiques et la méthodologie d'évaluation, en présentant les fondements mathématiques sous-jacents.
Fundamentals · 6 min de lecture Vision par ordinateur
September 7, 2026
Guide PnP — Reconstituer la pose de l'appareil photo à partir de simples points 3D et d'une image
Le problème Perspective-n-Point (PnP) est un problème géométrique qui consiste à estimer la position et l'orientation d'une caméra à partir de points 3D connus et de leurs points images correspondants. Cet article présente l'équation de projection, les méthodes P3P/AP3P et EPnP, l'optimisation itérative, l'algorithme RANSAC, la dégénérescence planaire et les applications de PnP en SLAM visuel, en réalité augmentée et en topographie, en incluant les aspects mathématiques et une liste de vérification pour la mise en œuvre.
Fundamentals · 7 min de lecture Notes
September 7, 2026
Lab
Sauvegarde et restauration d'un serveur domestique — un petit exercice de restauration
Distinguer les fichiers restaurés des données d'application utilisables grâce à une petite base de données SQLite. exercise, then map the checks to a real server.
Hands-on · 3 min de lecture Génie électrique
September 7, 2026
Introduction aux batteries de puissance — De la chimie des cellules au stockage à l’échelle du réseau et au système de gestion de batterie (BMS)
Une batterie n'est pas une « centrale électrique qui stocke l'électricité » ; c'est un équipement qui module l'offre et la demande d'énergie au fil du temps. Cet article aborde la tension des cellules, leur capacité, le taux de charge/décharge (C-rate), l'état de charge/état de santé (SOC/SOH), l'emballement thermique, la conception de sécurité, le stockage à grande échelle et le V2G, ainsi que les recherches de pointe telles que les batteries à semi-conducteurs, en s'appuyant sur des calculs et des graphiques.
Fundamentals · 9 min de lecture Électronique de puissance
September 7, 2026
Introduction à l'électronique de puissance — Utilisation de commutateurs à semi-conducteurs pour transformer la tension, le courant et la fréquence
L'électronique de puissance est la technologie qui permet de transformer l'énergie électrique en activant et désactivant des semi-conducteurs à haute fréquence. Cet article établit un lien entre les redresseurs, les convertisseurs CC-CC, les onduleurs, la modulation de largeur d'impulsion (PWM), les transistors SiC/GaN, les variateurs de vitesse pour moteurs, l'interconnexion au réseau et la conception thermique, en utilisant des concepts mathématiques et des représentations graphiques, et explique son importance pour les véhicules électriques, les énergies renouvelables et les centres de données.
Fundamentals · 8 min de lecture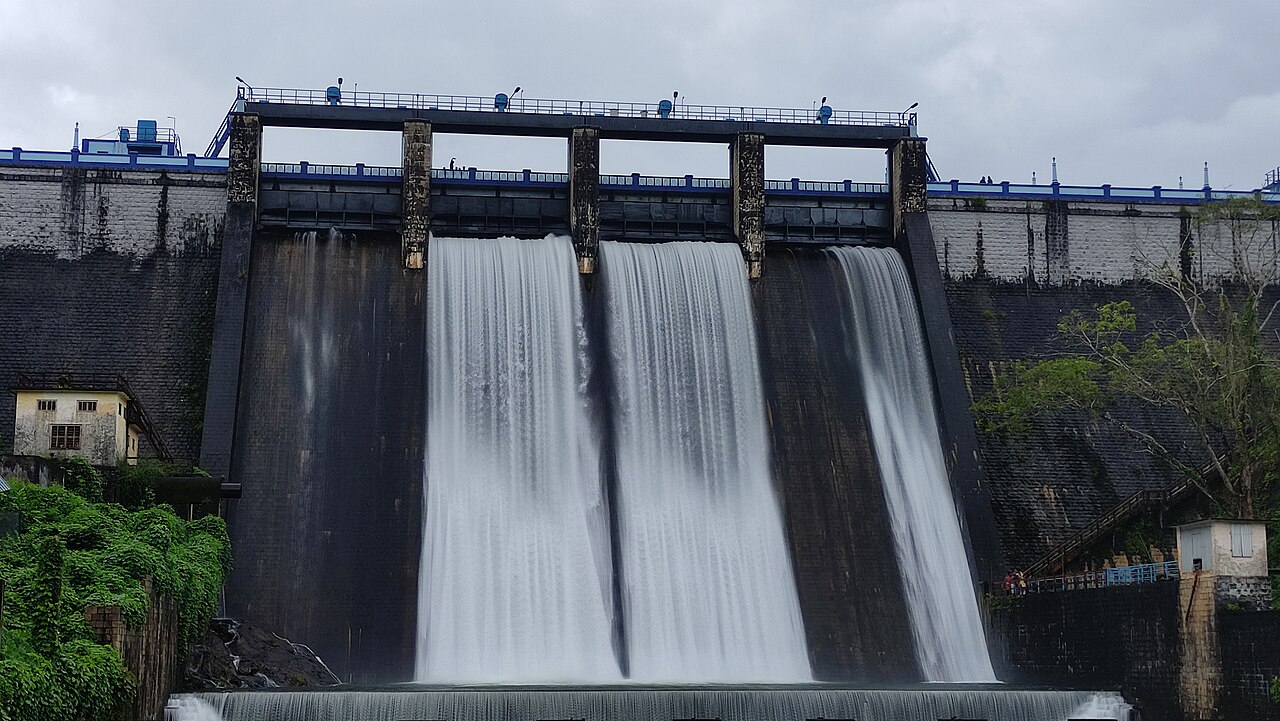 Génie électrique
September 7, 2026
Principes de base de l'hydroélectricité — Transformer la hauteur de chute et le débit en puissance et stockage ajustables
L'énergie hydroélectrique transforme une chute d'eau en électricité grâce à une turbine et un générateur. Cet article détaille l'équation de production, le choix de la turbine, les barrages, les centrales au fil de l'eau et les centrales de pompage-turbinage, les régulateurs et la régulation du réseau, la circulation des poissons et l'impact environnemental, ainsi que les jumeaux numériques et le fonctionnement des centrales de pompage-turbinage à vitesse variable – abordant à la fois les équipements et leur exploitation.
Fundamentals · 25 min de lecture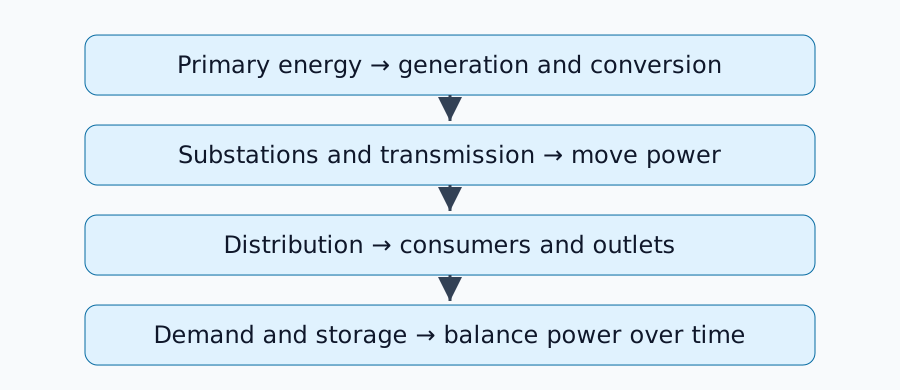 Génie électrique
September 7, 2026
De la production à la consommation : un guide de lecture en génie électrique
Connecter la production, les réseaux, la conversion et le stockage grâce à l'énergie, la puissance, transmission losses and balancing.
Guide d’apprentissage · 3 min de lecture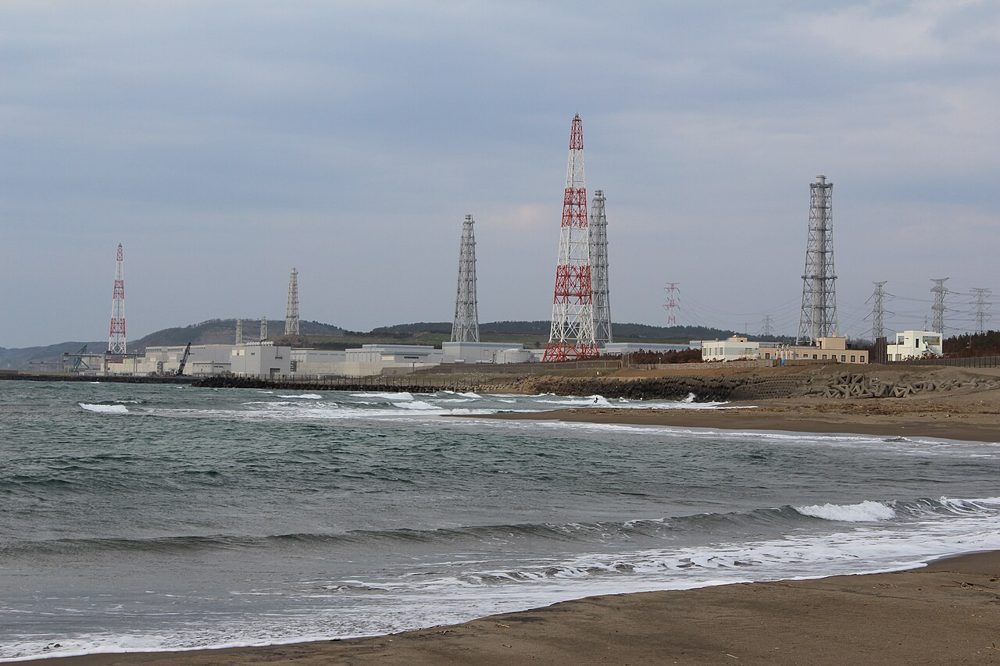 Génie électrique
September 7, 2026
Énergie nucléaire 101 — De la chaleur de fission à la vapeur, en passant par les systèmes de sûreté et l'exploitation du réseau
L'énergie nucléaire est une gigantesque machine thermique qui transforme la chaleur issue de la fission en chaleur pour alimenter une turbine à vapeur. Ce document décrit la réaction en chaîne, les circuits primaire et secondaire d'un réacteur à eau légère, la réactivité et le refroidissement, les systèmes de sécurité, le cycle du combustible, les petits réacteurs modulaires (SMR) et les recherches de pointe, à l'aide d'équations et de schémas relatifs à l'efficacité, aux risques et à l'exploitation du réseau.
Fundamentals · 10 min de lecture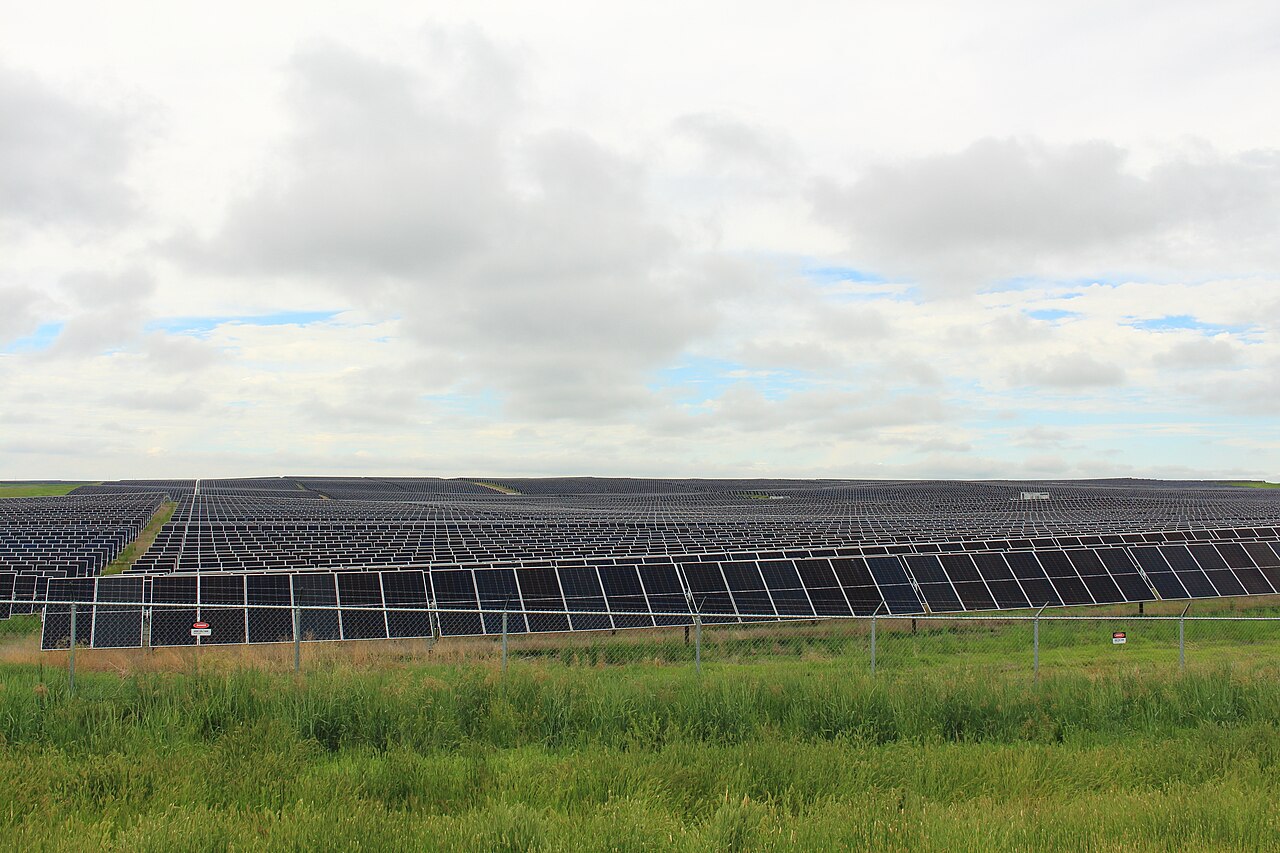 Génie électrique
September 7, 2026
Énergie solaire 101 — Transformer la lumière en courant continu et la connecter au réseau et aux batteries
L'énergie solaire est un système qui convertit la lumière en courant continu au niveau de la jonction pn d'une cellule photovoltaïque, puis alimente les appareils ou le réseau électrique via un MPPT, un onduleur et un transformateur. Cet article présente les caractéristiques courant-tension, l'influence de la température, de l'ombrage et de l'éclairement, le raccordement au réseau, les batteries, les équipements actuels et les dernières recherches sur les pérovskites, à l'aide d'équations et de schémas.
Fundamentals · 7 min de lecture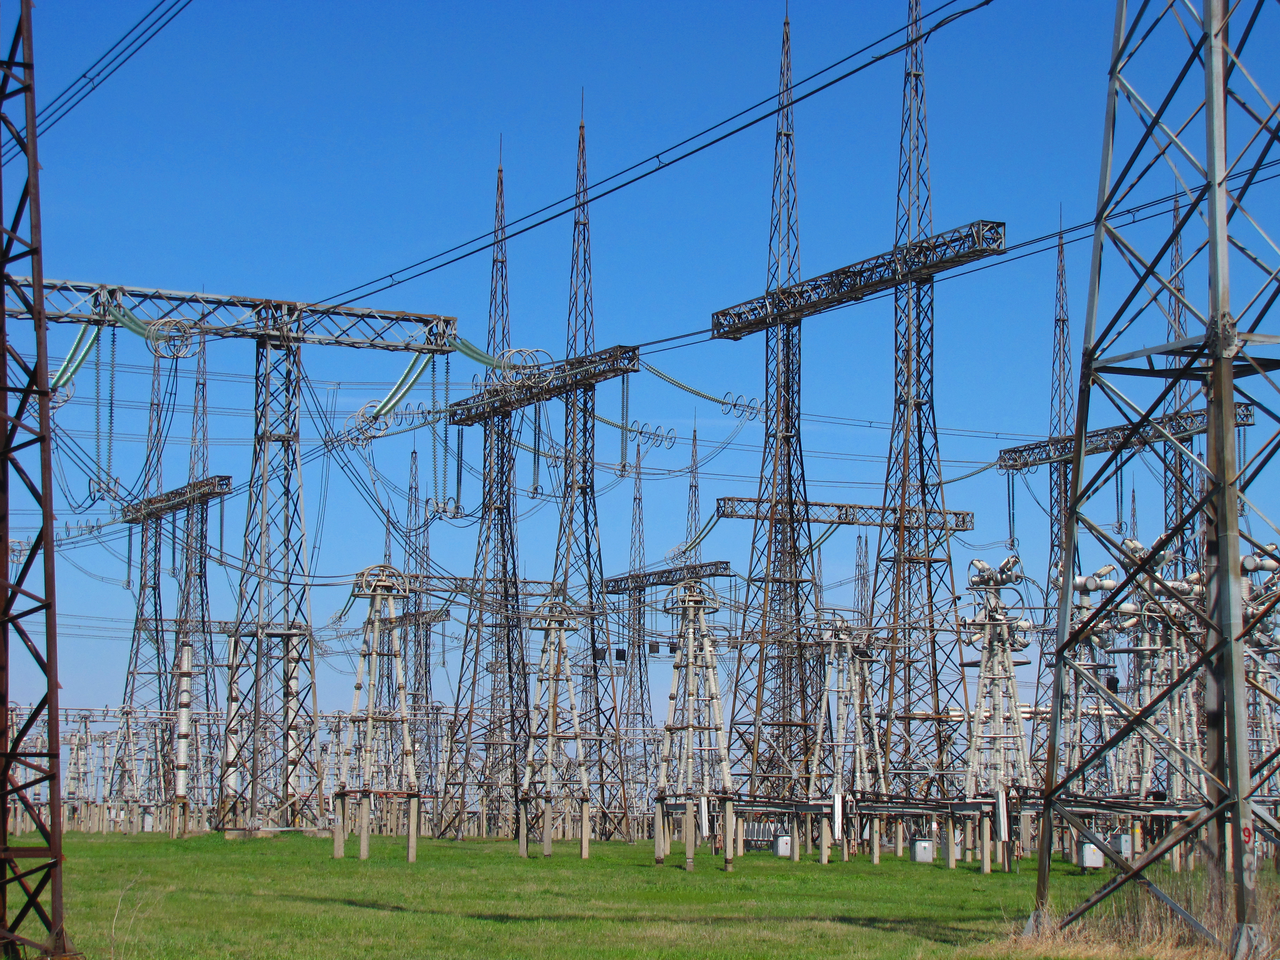 Génie électrique
September 7, 2026
Postes de transformation et lignes de transport d'électricité : notions de base — Interprétation de la haute tension, des relais de protection et du courant continu haute tension à travers le comportement du réseau
Pourquoi la tension de l'électricité produite dans une centrale est-elle élevée à plusieurs centaines de kV, puis abaissée par étapes dans les sous-stations ? Cet article schématise le rôle des transformateurs, des disjoncteurs, des barres omnibus, des relais de protection et des lignes de transport – les équations régissant les pertes, l'angle de puissance et la coordination de l'isolation, ainsi que les équipements actuels, les sous-stations numériques et la recherche sur le transport d'électricité en courant continu haute tension (HVDC) – considérés comme un système unique.
Fundamentals · 12 min de lecture
Génie électrique
September 7, 2026
Systèmes énergétiques 101 — Comprendre la production, le transport et le stockage comme un seul système
L'hydroélectricité, le thermique, le nucléaire, le solaire et l'éolien peuvent sembler très différents si l'on ne considère que les méthodes de production. Cet article aborde la fréquence, l'équilibre entre l'offre et la demande, les sous-stations, les pertes de transmission, les batteries et les relais de protection comme un système électrique unique. Il détaille les équations qui déterminent la production et la stabilité, présente les équipements actuellement en service et expose les perspectives de la recherche sur les énergies renouvelables.
Fundamentals · 13 min de lecture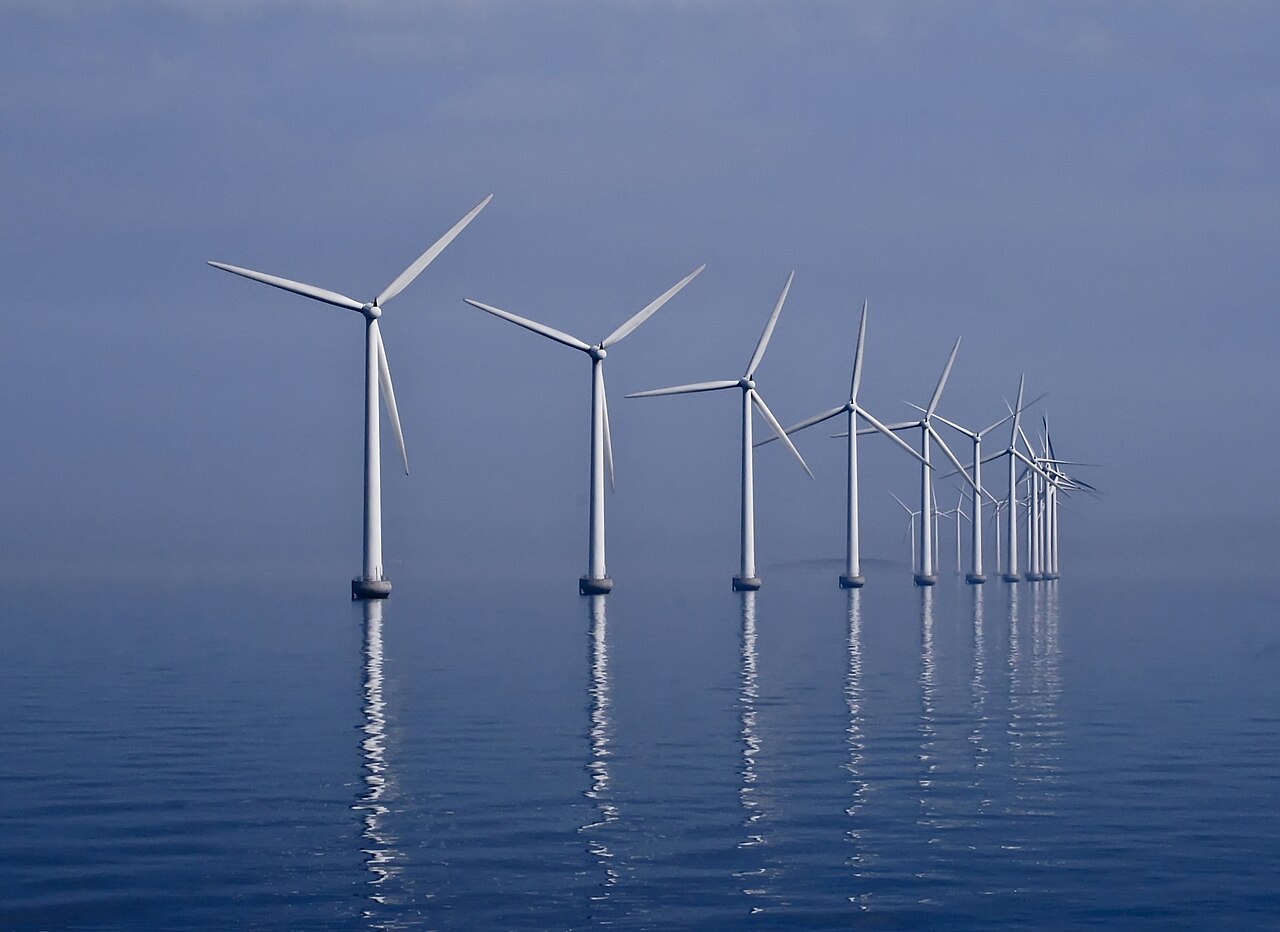 Génie électrique
September 7, 2026
Introduction à l'énergie éolienne — Transformer l'énergie du vent en rotation, en électricité et en contrôle du réseau
Dans l'éolien, les pales captent l'énergie du vent et se mettent à tourner. Un générateur et un onduleur convertissent ensuite cette énergie en électricité. Cet article aborde la limite de Betz, le contrôle du pas et du lacet, les systèmes à vitesse fixe et variable, l'éolien offshore, les prévisions, le raccordement au réseau, le bruit et les impacts d'oiseaux, ainsi que les recherches actuelles sur les éoliennes flottantes, à l'aide d'équations et de schémas.
Fundamentals · 7 min de lecture Capteurs et matériel
September 7, 2026
Lab
Conception de l'alimentation des robots — diagnostic des réinitialisations de l'ordinateur lors du démarrage du moteur
Établir un lien entre les variations de charge du moteur et les chutes de tension, et localiser les défauts au niveau de la batterie. wiring, converter and computer.
Fundamentals · 6 min de lecture
Bases de la robotique
September 7, 2026
Introduction aux systèmes hydrauliques — Du principe de Pascal au contrôle de la force dans les robots
Comment une faible commande peut-elle actionner le bras massif d'une pelle hydraulique ? Cet article considère la pompe, les distributeurs, le vérin, le fluide hydraulique, les capteurs et le contrôleur comme un système en boucle fermée, et aborde les équations de pression/débit/rendement, les technologies actuelles dans le domaine des engins de construction et agricoles, ainsi que la conversion électrohydraulique et les recherches en cours, à l'aide de schémas.
Fundamentals · 11 min de lecture Bases de la robotique
September 7, 2026
Feuille de route pour la robotique d'intérieur — des capteurs au contrôle de mouvement
Connectez la détection, la localisation, la cartographie, la planification et le contrôle, puis choisissez a reading path for the system you want to build.
Guide d’apprentissage · 2 min de lecture Bases de la robotique
September 7, 2026
Introduction au LiDAR-SLAM — Savoir « Où suis-je ? » à partir des nuages de points laser
Une caméra déduit indirectement la distance à partir des motifs de lumière réfléchie ; un LiDAR la mesure directement grâce au temps de vol d'une impulsion laser. La technologie LiDAR-SLAM repose sur l'enregistrement des nuages de points renvoyés par ce capteur de télémétrie actif. Cet article aborde systématiquement les deux piliers de la mise en correspondance de scans, ICP et NDT, en passant par la conception des caractéristiques de LOAM, la fermeture de boucle et le SLAM graphique, jusqu'à la lignée des algorithmes de repérage de points de repère : LeGO-LOAM, Cartographer, LIO-SAM et FAST-LIO2.
Fundamentals · 25 min de lecture Bases de la robotique
September 7, 2026
Guide VIO/LIO — Combinaison d'une centrale inertielle avec une caméra ou un LiDAR pour l'autolocalisation
« Une caméra ou un LiDAR, utilisés seuls, présentent des limites dans certaines situations. L'association de l'un ou l'autre de ces capteurs avec une centrale inertielle (accéléromètre + gyroscope) pallie cette faiblesse : c'est le principe de l'odométrie visuelle-inertielle (VIO) et de l'odométrie inertielle LiDAR (LIO). Partant des raisons pour lesquelles une centrale inertielle seule ne peut pas déterminer la position, cet article explore les deux approches de conception (basée sur le filtrage et sur l'optimisation) ainsi que les algorithmes de repérage de points de repère utilisés par ROVIO, OKVIS, VINS-Mono et OpenVINS, jusqu'à LIO-SAM et FAST-LIO2. »
Fundamentals · 19 min de lecture Vision par ordinateur
September 7, 2026
Introduction au Visual-SLAM — Comment une caméra apprend « Où suis-je ? »"
Sans GPS ni carte, un robot peut néanmoins déterminer sa position et cartographier son environnement à partir d'images de caméra uniquement. Du suivi de caractéristiques à la géométrie épipolaire, en passant par la différence entre l'odométrie visuelle et le SLAM, l'évolution des algorithmes de repérage de points de repère (ORB-SLAM, LSD-SLAM et DSO) et l'ajustement de faisceaux, cet article propose une présentation systématique et détaillée du fonctionnement du SLAM visuel.
Fundamentals · 22 min de lecture Bases de la robotique
September 7, 2026
Lab
De la cartographie à la navigation dans ROS 2 — une procédure minimale Jazzy et Nav2
Utilisez la simulation Jazzy pour vérifier la cartographie, la sauvegarde des cartes, le rechargement et les objectifs. navigation as separate steps.
Hands-on · 4 min de lecture Bases de la robotique
September 7, 2026
Lab
Pourquoi la fusion de capteurs échoue — synchronisation, images et étalonnage extrinsèque
Diagnostiquer les échecs de fusion grâce aux horodatages, aux repères de coordonnées et au montage geometry and covariance.
Fundamentals · 5 min de lecture Bases de la robotique
September 7, 2026
Lab
Comment évaluer le SLAM — ATE, RPE, temps d’exécution et défaillances
Utilisez des trajectoires synthétiques pour distinguer les erreurs absolues et relatives, puis define matching, alignment and failure reporting for an evaluation.
Hands-on · 3 min de lecture
Bases de la robotique
September 6, 2026
Introduction à la fusion de capteurs — Construire un modèle mondial unique à partir de nombreux capteurs
Une caméra excelle dans la perception du sens, un LiDAR dans la géométrie, une centrale inertielle dans la détection du mouvement ; et chacune présente ses propres limites. Des algorithmes probabilistes et d’optimisation qui les fusionnent (filtres de Kalman, graphes de facteurs) aux applications concrètes comme VIO (caméra × centrale inertielle), LIO (LiDAR × centrale inertielle) et BEV Fusion (caméra × LiDAR), cet article propose une exploration systématique de la manière dont la fusion de capteurs transforme plusieurs sources en un modèle unique du monde.
Fundamentals · 19 min de lecture Apprentissage automatique
September 5, 2026
Introduction à la détection d'objets et à la segmentation sémantique — Interpréter « Qu'est-ce qui est où » à partir d'une image
La détection d'objets encadre les éléments ; la segmentation sémantique colore chaque pixel selon sa signification. De la différence entre les deux, en passant par la segmentation par instance et la segmentation panoptique, et l'évolution de R-CNN à YOLO, DETR et DINO, jusqu'à leurs équivalents en nuages de points 3D : un tour d'horizon systématique des principes fondamentaux de la compréhension des scènes.
Fundamentals · 18 min de lecture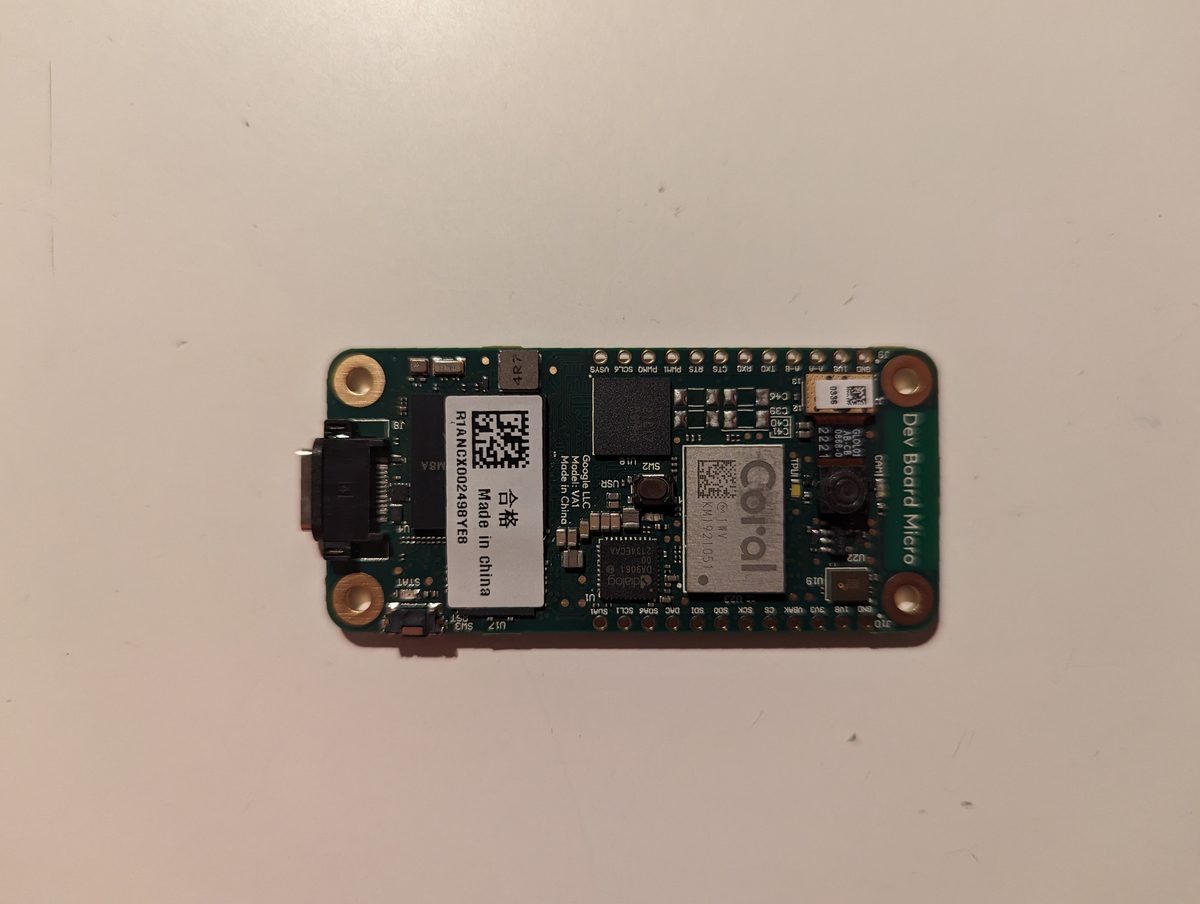 Capteurs et matériel
September 5, 2026
Accélérateurs d'IA en périphérie — Coral, Jetson, Movidius
Plutôt que de comparer des cartes mères complètes comme le Raspberry Pi ou le Jetson, cet article se concentre sur les puces d'« accélérateur d'inférence IA » qui les composent, en comparant trois philosophies de conception : Google Coral (Edge TPU), Intel Movidius (Myriad X) et NVIDIA Jetson Orin NX. Il explique le principe selon lequel la quantification INT8 privilégie la vitesse à la précision, à travers un exemple concret : un drone Skydio exécutant neuf réseaux neuronaux simultanément sur un seul Jetson TX2. Il aborde ensuite l'état de Coral, abandonnée par Google mais maintenue en vie par sa communauté.
Fundamentals · 16 min de lecture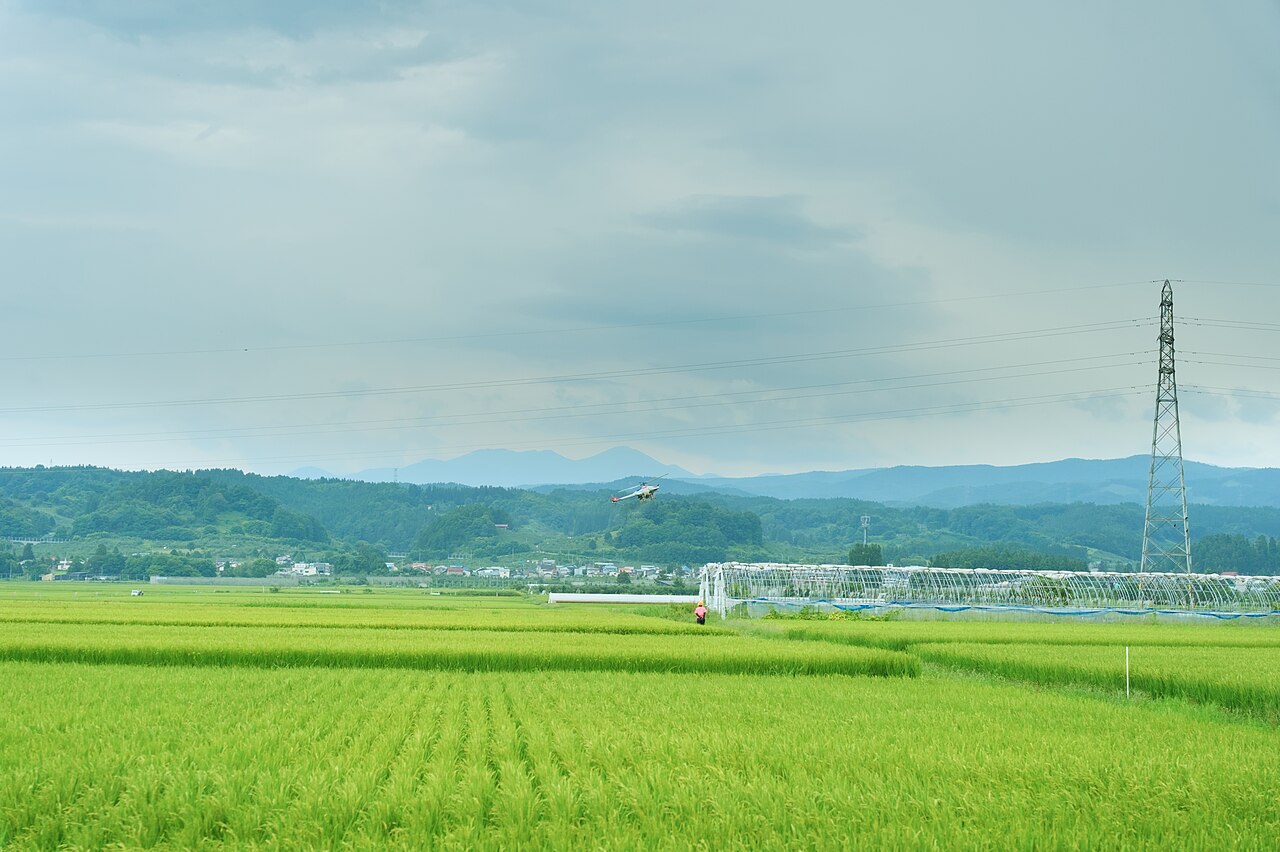 Machines agricoles
September 4, 2026
Ingénierie des machines agricoles 101 : Drones agricoles — Conception de la cellule pour la pulvérisation et la surveillance de la croissance
Le terme « drone agricole » recouvre en réalité deux systèmes aux caractéristiques très différentes : les drones pulvérisateurs qui transportent des pesticides et des engrais, et les drones de surveillance qui mesurent l’état des cultures. Cet article examine, à travers les spécifications techniques des machines et les documents publics, le système de pulvérisation (réservoir/pompe/buse), l’indice NDVI comme indicateur de croissance, ainsi que la structure de la loi japonaise sur l’aviation civile et la réglementation des niveaux de vol.
Fundamentals · 11 min de lecture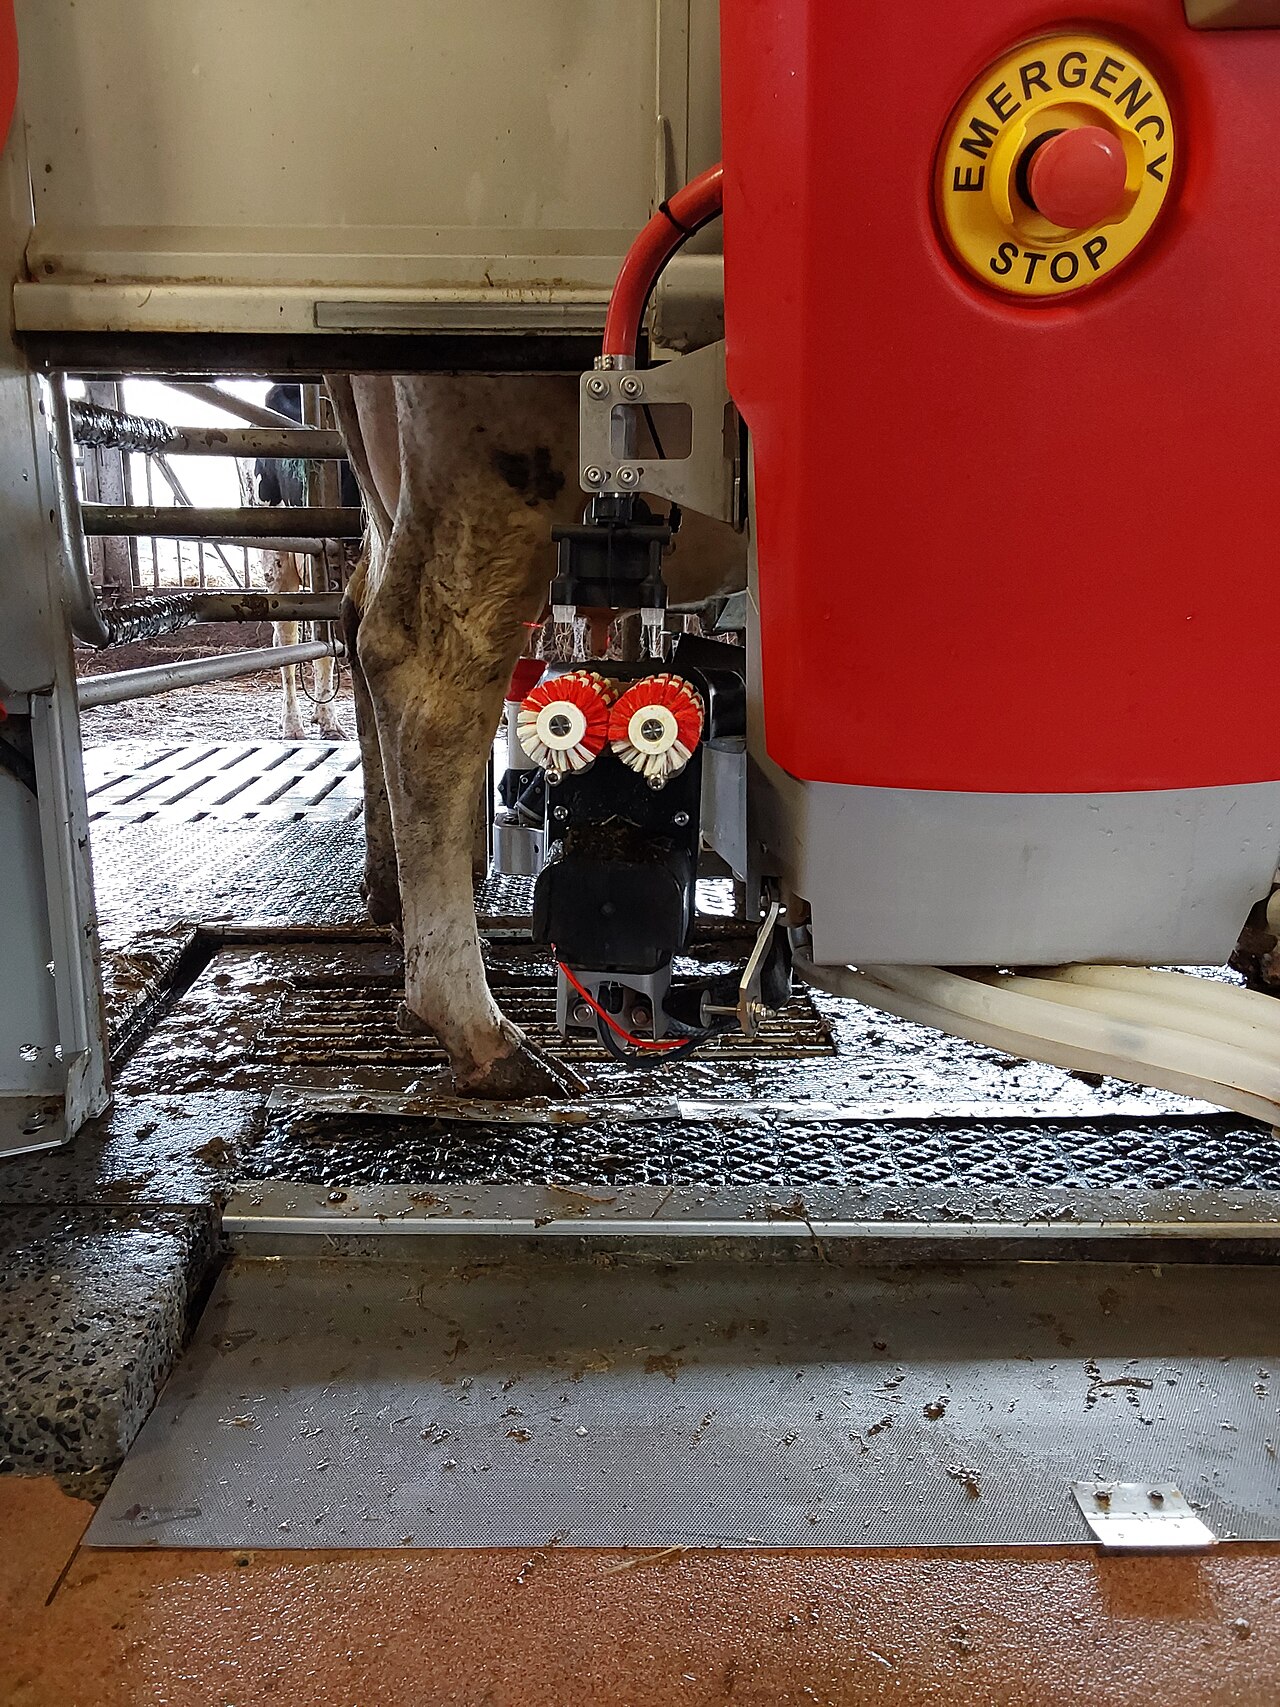 Machines agricoles
September 4, 2026
Ingénierie des machines agricoles 101 : Machines d’élevage — Automatisation du robot de traite, de la ration totale mélangée (RTM), de l’évacuation du fumier et de la gestion individuelle des vaches
Un robot de traite fonctionne selon un système volontaire où la vache choisit elle-même le moment de la traite ; une mélangeuse TMR transforme un matériau granulaire hétérogène – l’aliment – en un repas complet et uniforme ; des robots d’évacuation du fumier et des capteurs de gestion individuelle assurent la continuité de l’hygiène de l’étable et de la gestion de la reproduction. Cet article analyse les équations et les documents publics relatifs aux produits actuels, notamment le Lely Astronaut, le DeLaval VMS V300, les mélangeuses TMR domestiques, le BARN-E d’Orion Machinery et Farmnote Color.
Fundamentals · 22 min de lecture Machines agricoles
September 4, 2026
Ingénierie des machines agricoles 101 : Guidage RTK — Du positionnement par satellite au pilotage autonome et aux applications à vitesse variable
« Le système RTK-GNSS offre une précision centimétrique, mais ne permet pas, à lui seul, de diriger le véhicule. Cet article détaille la chaîne d'ingénierie qui permet au guidage RTK de réduire la main-d'œuvre et d'améliorer la précision des tracteurs et des repiqueuses de riz : les modes de guidage AB (lignes, courbes et contours), la boucle de contrôle qui convertit l'écart latéral en angle de braquage, et le lien avec les cartes de rendement et d'application. »
Fundamentals · 12 min de lecture Machines agricoles
September 4, 2026
Ingénierie des machines agricoles 101 : Semoirs et épandeurs d’engrais — Comment assurer une distribution continue d’une seule graine, d’une quantité fixe,
« Un semoir n’est pas une “machine qui sème des graines” ; c’est une machine doseuse qui découpe un matériau granulaire irrégulier, la graine, à un intervalle fixe. Cet article examine, à travers des équations et des documents publics, les principes du dosage mécanique à plaques et pneumatique (vide/pression), la fertilisation à la volée/en bandes/à dose variable, ainsi que des exemples de produits actuels. »
Fundamentals · 13 min de lecture Analyse d’entreprises
September 4, 2026
Recherche d'entreprises : Fabricants de roulements — NSK (Nippon Seiko) et NTN
NSK est le premier fabricant de roulements au Japon et le troisième au niveau mondial ; NTN est le deuxième fabricant japonais et le premier mondial des joints homocinétiques. En mai 2026, les deux entreprises ont conclu un accord de principe en vue de leur intégration au sein d’une holding commune. Cet article explique pourquoi deux leaders nationaux unissent leurs forces dans le secteur des roulements, un élément essentiel à toutes les pièces rotatives des automobiles, des machines industrielles, des machines-outils et des robots. Il compare la taille des entreprises, leurs produits et leur stratégie technologique avant d’aborder les modalités concrètes de cette intégration.
Industry research · 15 min de lecture Engins de chantier
September 4, 2026
Automatisation et télécommande des engins de chantier : les bases — De la construction intelligente au transport autonome dans les mines
L'automatisation des engins de chantier a progressé par étapes : le guidage des machines, qui mesure la position du tranchant de la lame grâce au GNSS et à une centrale inertielle ; le pilotage à distance par radio à distance dans les zones dangereuses ; et les systèmes de transport autonomes désormais opérationnels dans les mines et les carrières. Cet article présente la politique i-Construction du MLIT, l'historique de la construction sans opérateur depuis le mont Unzen-Fugendake, et les performances actuelles des systèmes FrontRunner AHS de Komatsu et Caterpillar Command.
Fundamentals · 11 min de lecture Engins de chantier
September 4, 2026
Principes de base du compactage des sols — Mécanismes du compactage des sols par vibration et chargement répété
« Les engins de compactage appliquent des charges répétées au sol ou aux matériaux de revêtement, réduisant ainsi les vides pour accroître leur résistance et leur durabilité. Cet article explique la relation entre la teneur en eau optimale et la densité sèche maximale démontrée par l'essai Proctor, la conception de la force centrifuge, de l'amplitude et de la fréquence produites par le poids excentré d'un rouleau vibrant, ainsi que les différents rôles des plaques vibrantes et des rouleaux compresseurs, en les comparant aux machines actuelles de Sakai Heavy Industries et Mikasa Sangyo. »
Fundamentals · 9 min de lecture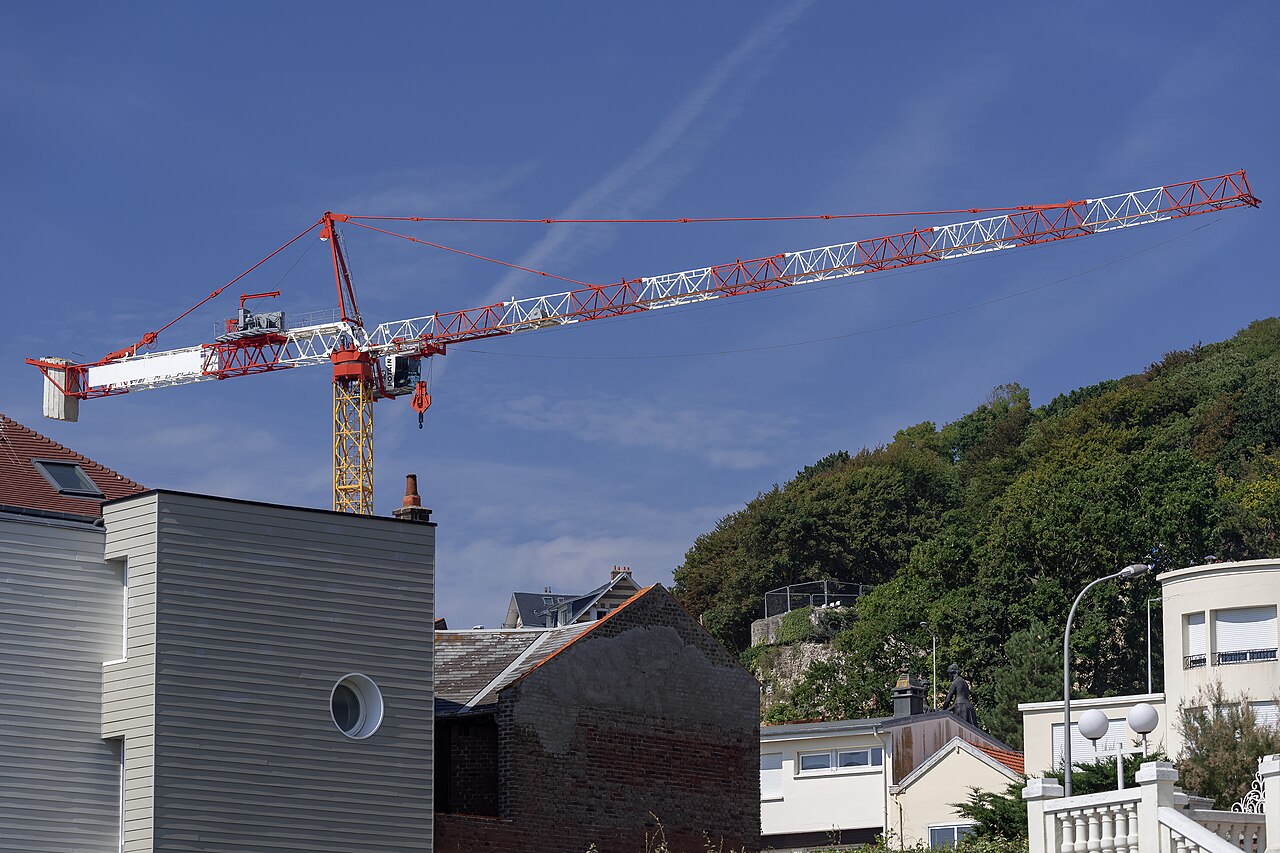 Engins de chantier
September 4, 2026
Grue 101 — Comprendre la stabilité grâce à la mécanique de la flèche et au moment de basculement
« Avant d'être une "machine qui soulève avec une grande force", une grue est avant tout une "machine qui ne bascule pas". Cet article explique les différences entre les grues mobiles, les grues sur chenilles et les grues à tour ; le tableau de charge nominale déterminé par la flèche et le rayon d'action ; le moment de basculement et la marge de stabilité au niveau des stabilisateurs ; et le fonctionnement du dispositif anti-surcharge, en parallèle avec les machines actuelles de Kobelco, Tadano et Liebherr. »
Fundamentals · 11 min de lecture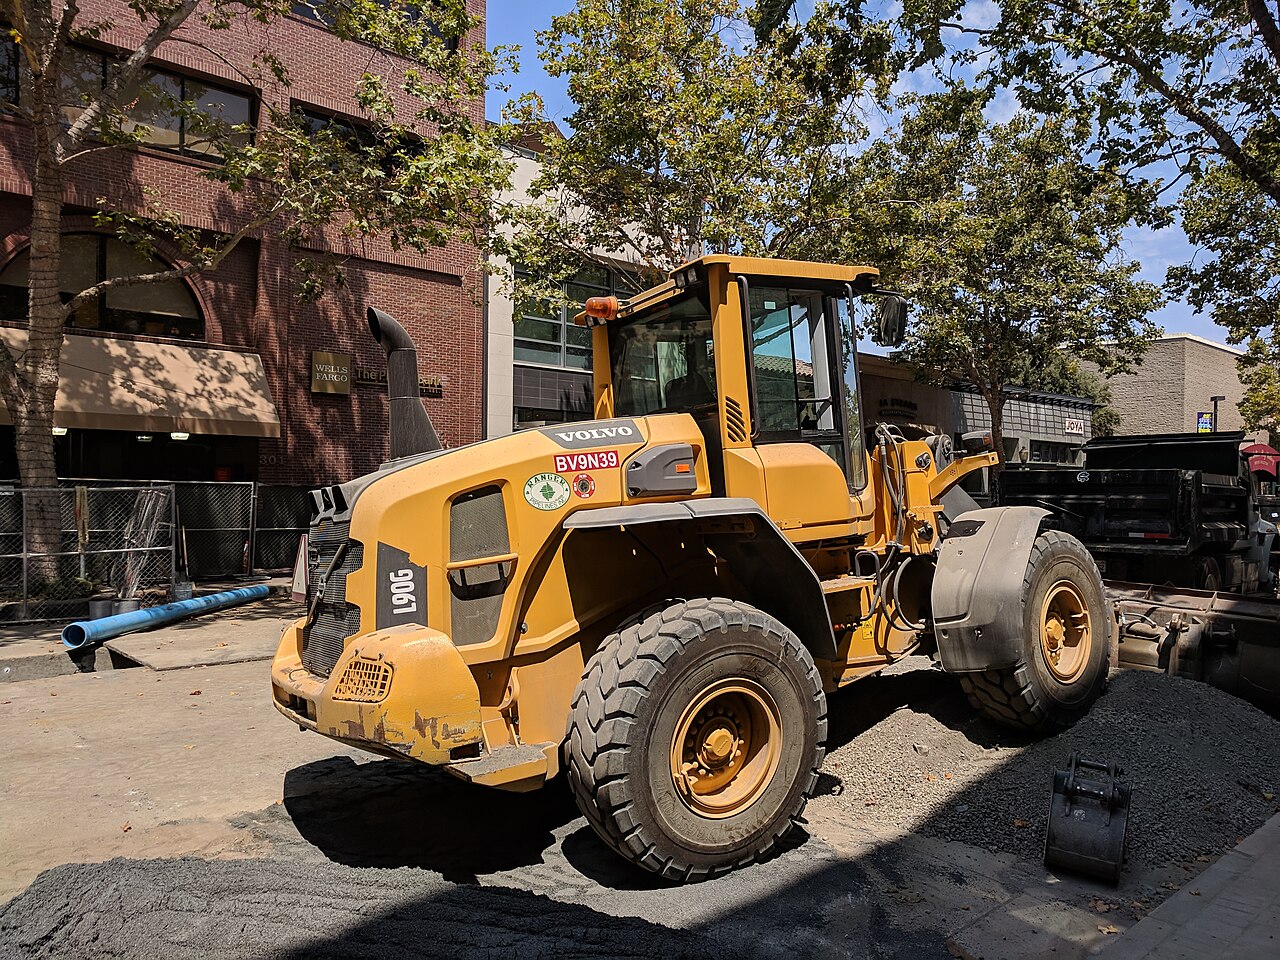 Engins de chantier
September 4, 2026
Chargeuse sur pneus 101 — Mécanismes de la direction articulée et de la tringlerie du godet
« Une chargeuse sur pneus extrait la terre grâce à une combinaison de direction articulée, où le corps se plie en son centre, et d'un godet entraîné par une barre en Z ou un système de liaison parallèle. Cet article présente la cinématique de la direction, la force d'arrachement produite par le système de liaison et la répartition des rôles par rapport à la pelle hydraulique et au bulldozer, en les comparant à la gamme WA actuelle de Komatsu. »
Fundamentals · 8 min de lecture Vision par ordinateur
September 4, 2026
Introduction à l'ajustement par faisceaux — La méthode des moindres carrés non linéaires qui optimise simultanément les poses de caméra et les points 3D
L'ajustement par faisceaux est un problème de moindres carrés non linéaires qui déplace simultanément de nombreuses poses de caméra et des points 3D afin de minimiser l'erreur de reprojection sur l'ensemble des observations. Cet article explique de manière systématique pourquoi le jacobien est creux, pourquoi le complément de Schur permet de résoudre des problèmes à grande échelle, le rôle de la méthode de Levenberg-Marquardt, la liberté de jauge, et la relation avec l'optimisation par graphes de poses et la photogrammétrie par structure (SfM), à l'aide d'équations et de diagrammes.
Fundamentals · 13 min de lecture Vision par ordinateur September 4, 2026Guide d'étalonnage des appareils photo — Correction de la distorsion de l'objectif et récupération des paramètres intrinsèques
L'étalonnage d'une caméra consiste à déterminer les paramètres intrinsèques et la distorsion de l'objectif nécessaires pour projeter les coordonnées des pixels sur l'espace 3D. Cet article présente une analyse systématique, illustrée d'équations et de schémas, du modèle sténopé aux modèles de distorsion radiale et tangentielle, en passant par la méthode des motifs plans de Zhang et l'optimisation de l'erreur de reprojection. Il aborde également les dysfonctionnements en aval dans les systèmes SLAM visuel et VO lorsque l'étalonnage dérive.
Fundamentals · 10 min de lecture Vision par ordinateur
September 4, 2026
Introduction à l'homographie — Description de la correspondance planaire avec une seule matrice 3x3
Une homographie est la relation qui relie les points situés sur un même plan, ou la vue d'une caméra en rotation pure, à l'aide d'une simple transformation projective 3x3. Cet article traite de l'estimation basée sur la DLT, de la robustification avec RANSAC, de la décomposition en rotation, translation et normale au plan, et des cas d'utilisation respectifs de cette méthode et de la géométrie épipolaire. Il aborde également des applications telles que l'assemblage d'images et le suivi de plans en réalité augmentée, à l'aide d'équations et de schémas.
Fundamentals · 10 min de lecture Vision par ordinateur September 4, 2026Introduction à la stéréoscopie multivue — Remplir un nuage de points épars pour obtenir une forme 3D dense
La stéréovision multi-vues (MVS) permet de reconstruire des formes 3D denses à partir de nombreuses images en utilisant les poses de caméra connues. Cet article présente de manière systématique le principe fondamental de la photocohérence, les deux approches classiques (balayage planaire et approche par patchs [PMVS]), les méthodes d'apprentissage profond illustrées par MVSNet, et le maillage par fusion de cartes de profondeur, ainsi que leur relation avec les caméras stéréoscopiques et de profondeur, à l'aide d'équations et de schémas.
Fundamentals · 14 min de lecture Vision par ordinateur
September 4, 2026
Introduction à la reconstruction 3D à partir du mouvement — Reconstituer simultanément la 3D et les positions de la caméra à partir d'un ensemble de photos non ordonnées
La reconstruction 3D à partir du mouvement (SfM) permet de reconstituer simultanément la structure 3D d'une scène et l'orientation de chaque caméra à partir d'un ensemble de photos dont l'ordre et les positions de prise de vue sont inconnus. Cet article aborde de manière systématique la mise en correspondance des caractéristiques, la vérification géométrique, les deux stratégies de reconstruction (SfM incrémentale et globale), la triangulation, le lien avec l'ajustement de faisceaux et la différence avec le SLAM visuel, ainsi que les implémentations actuelles telles que COLMAP.
Fundamentals · 13 min de lecture Apprentissage automatique
September 4, 2026
Introduction à l'apprentissage automatique : Modèles génératifs
Les modèles génératifs représentent les distributions de données et produisent des résultats conditionnels. Apprenez la vraisemblance, les VAE, les GAN, la diffusion, l'évaluation, la provenance et la sécurité.
Fundamentals · 6 min de lecture Apprentissage automatique September 4, 2026Introduction à l'apprentissage automatique : Fondements — Conception des données, fonction de perte et généralisation
« L’apprentissage automatique ne se limite pas à la sélection du modèle : il faut définir la tâche, la division des données, la fonction de perte, l’évaluation et le déploiement. »
Fundamentals · 6 min de lecture Apprentissage automatique September 4, 2026Guide complet de SegFormer — Pourquoi un transformateur sans encodage positionnel fonctionne pour la segmentation
Cet article présente SegFormer, introduit par NVIDIA, l'Université de Hong Kong et leurs collaborateurs lors de la conférence NeurIPS 2021, en s'appuyant sur l'article original. Nous examinons l'encodeur MiT hiérarchique sans encodage positionnel, le décodeur All-MLP à faible nombre de paramètres, le champ réceptif effectif, ainsi que le mIoU mesuré, le nombre de paramètres et les calculs de B0 à B5 à l'aide d'équations.
Fundamentals · 11 min de lecture Apprentissage automatique September 4, 2026YOLO11 expliqué en détail — Qu'est-ce que C3k2 et C2PSA ont changé par rapport à YOLOv8 ?
Analysez en détail Ultralytics YOLO11 en utilisant la documentation officielle et les sources primaires : C3k2, C2PSA, détection sans ancre, pertes DFL/CIoU et benchmarks mesurés pour n/s/m/l/x.
Fundamentals · 13 min de lecture Apprentissage automatique September 4, 2026Introduction à l'apprentissage automatique : Notions de base des réseaux neuronaux
Les réseaux neuronaux empilent des transformations affines et des activations non linéaires, puis réduisent la perte par rétropropagation et optimisation basée sur le gradient.
Fundamentals · 6 min de lecture Apprentissage automatique September 4, 2026Introduction à l'apprentissage automatique : estimation de la pose
L'estimation de pose déduit les points clés et la pose 6D d'une personne ou d'un objet à partir d'images. Ce guide aborde les coordonnées, les pertes, l'occlusion, l'évaluation et la sécurité.
Fundamentals · 6 min de lecture Électronique de puissance September 4, 2026Convertisseurs CC-CC — Buck, Boost et isolation
Un convertisseur CC-CC hache le courant continu et stocke l'énergie dans des inductances ou des transformateurs pour produire une autre tension continue. Ce guide explique le fonctionnement, le contrôle, les pertes et la sécurité des convertisseurs abaisseurs, élévateurs, abaisseurs-élévateurs, Flyback, LLC et DAB, à l'aide de schémas et d'équations.
Fundamentals · 6 min de lecture Électronique de puissance September 4, 2026Circuits d'onduleurs — Conversion du courant continu en courant alternatif
Un onduleur convertit le courant continu en courant alternatif à l'aide de semi-conducteurs et produit la tension, la fréquence et la phase nécessaires à la charge. Ce guide aborde les topologies monophasées et triphasées, la modulation de largeur d'impulsion (PWM), la commande de moteurs, les pertes et la protection, à l'aide de schémas et d'équations.
Fundamentals · 5 min de lecture Électronique de puissance September 4, 2026Semiconducteurs de puissance SiC et GaN — Pourquoi la bande interdite à large bande (WBG) permet la vitesse
Les transistors MOSFET en SiC et les transistors HEMT en GaN utilisent des bandes interdites plus larges et des champs critiques plus élevés que le silicium pour permettre une commutation efficace à haute fréquence. Ce guide aborde la physique, les pertes, la commande de grille, les interférences électromagnétiques, la fiabilité et les applications, en présentant les équations correspondantes.
Fundamentals · 5 min de lecture Génie électrique September 4, 2026Introduction à l'énergie géothermique — Transformer la chaleur souterraine en électricité grâce aux systèmes à détente et binaires
L'énergie géothermique est une source d'énergie stable située sous les volcans du Japon. Pourtant, bien que le pays se classe troisième au monde en termes de potentiel géothermique, la capacité installée n'en exploite qu'une infime partie. Cet article présente un schéma comparatif des systèmes géothermiques à détente directe et à double effet, les risques liés à l'évaluation des ressources et au forage, la complexité réglementaire entourant les sources thermales et les parcs nationaux, ainsi que les technologies de nouvelle génération telles que les systèmes géothermiques améliorés (EGS) et la géothermie supercritique.
Fundamentals · 13 min de lecture Génie électrique September 4, 2026Introduction à l'inertie du réseau et à la régulation de fréquence — Lorsque la masse en rotation disparaît, qui protège la fréquence ?
L'énergie cinétique stockée dans la masse en rotation d'un générateur synchrone joue le rôle d'amortisseur, atténuant les brusques variations de l'offre et de la demande sur une échelle de temps de quelques secondes. À mesure que les sources d'énergie connectées aux onduleurs (solaire, éolien, batteries) se développent et que cet amortisseur se réduit, comment le réseau peut-il devenir instable ? Cet article analyse l'équation des fluctuations, la régulation de puissance primaire et tertiaire, l'inertie synthétique et les pannes de courant réelles à grande échelle.
Fundamentals · 13 min de lecture Génie électrique September 4, 2026Introduction au stockage d'énergie par pompage-turbinage et d'hydrogène — Choisir entre un stockage de quelques heures et un stockage sur plusieurs saisons
Les batteries lithium-ion sont performantes pour équilibrer l'offre et la demande sur des périodes allant de quelques minutes à quelques heures, mais une technologie différente est nécessaire pour des durées plus longues. Cet article présente le rendement aller-retour et le fonctionnement à vitesse variable des centrales hydroélectriques à pompage-turbinage, l'électrolyse, le stockage et la reconversion de l'hydrogène vert, des projets concrets et un tableau comparatif des rendements afin d'exposer les principes de conception des systèmes de stockage de grande capacité et de longue durée.
Fundamentals · 11 min de lecture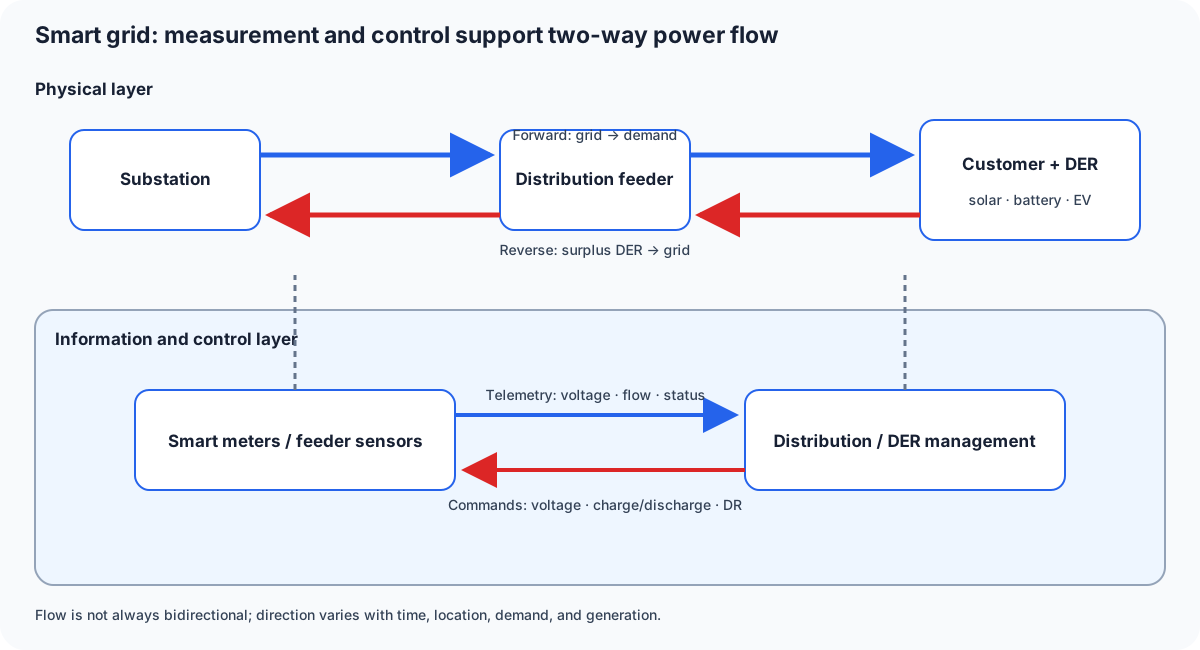 Génie électrique
September 4, 2026
Introduction aux réseaux intelligents — Réseaux de distribution prenant en charge le flux d'énergie bidirectionnel avec une couche d'information
Avec la multiplication des panneaux solaires et des batteries dans les foyers et sur les lignes de distribution, l'électricité ne circule plus uniquement dans un sens, de la centrale électrique au consommateur. Cet article présente les schémas des compteurs intelligents (AMI), des protocoles de communication, de la gestion de la demande et de l'automatisation de la distribution à auto-réparation, en les reliant au fonctionnement des sous-stations et des réseaux de transport.
Fundamentals · 12 min de lecture Génie électrique September 4, 2026Introduction aux centrales électriques virtuelles (VPP) — Regroupement de ressources distribuées et vente sous forme de centrale électrique
« Énergie solaire photovoltaïque en toiture, batteries domestiques, véhicules électriques, gestion de la demande en usine : cet article décrit comment une centrale virtuelle regroupe des ressources distribuées et dispersées sur une plateforme informatique et les propose au marché comme s’il s’agissait d’une seule centrale électrique, en parallèle avec le système d’agrégation japonais, le marché d’équilibrage et des exemples concrets. »
Fundamentals · 11 min de lecture Motorisations et mécanique September 4, 2026Introduction aux systèmes de freinage — Disque, tambour, régénération et freinage électronique
Le freinage consiste à convertir l'énergie cinétique en chaleur ou en électricité pour arrêter un véhicule. Cet article traite du frottement et de la dissipation de chaleur des freins à disque et à tambour, des circuits hydrauliques et de l'ABS/ESC, du système de récupération d'énergie au freinage des véhicules électriques et hybrides, ainsi que de l'état actuel du freinage électronique, à l'aide de formules mathématiques et de schémas.
Fundamentals · 8 min de lecture Motorisations et mécanique September 4, 2026Groupes motopropulseurs pour véhicules électriques — Moteur, onduleur et réducteur
Un véhicule électrique convertit le courant continu de la batterie en courant triphasé pour moteur, puis transmet le couple électromagnétique aux roues via un réducteur et un différentiel. Ce guide compare les moteurs PMSM et les moteurs à induction, la récupération d'énergie, la conception thermique et les plateformes intégrées actuelles.
Fundamentals · 5 min de lecture Motorisations et mécanique September 4, 2026Systèmes hybrides — Répartition de la puissance, régénération et contrôle
Un système hybride associe un moteur thermique et un moteur électrique via des circuits en série, en parallèle ou à répartition de puissance. Prenant pour exemple le réducteur planétaire Toyota THS, ce guide explique la gestion de l'état de charge (SOC), la régénération, les limites thermiques et le contrôle à l'aide d'équations et de schémas.
Fundamentals · 6 min de lecture Motorisations et mécanique September 4, 2026Introduction aux suspensions — Des ressorts et amortisseurs à la géométrie et au contrôle actif
La suspension est le mécanisme qui utilise des ressorts et des amortisseurs pour optimiser le confort de conduite tout en assurant une bonne tenue de route. Cet article présente les équations fondamentales du modèle réduit de véhicule, les différences géométriques entre les suspensions à jambes de force MacPherson, à double triangulation et multibras, l'amortissement actif/adaptatif comme le MagneRide et le Porsche Active Ride, ainsi que son influence sur le transfert de masse au freinage, à l'aide de formules mathématiques et de schémas.
Fundamentals · 11 min de lecture Motorisations et mécanique September 4, 2026Transmissions — Comparaison des boîtes de vitesses manuelles, automatiques, à variation continue (CVT) et à double embrayage (DCT)
Une transmission adapte la vitesse et le couple du moteur électrique aux roues. Ce guide compare les mécanismes, les pertes, la qualité des passages de vitesses et le contrôle des transmissions manuelles (MT), automatiques à convertisseur de couple (AT), à variation continue (CVT) et à double embrayage (DCT), puis explique pourquoi les véhicules électriques utilisent souvent une transmission à un seul rapport de réduction.
Fundamentals · 6 min de lecture Apprentissage par renforcement
September 4, 2026
Introduction à l'apprentissage par renforcement multi-agents — Optimisation dans un monde où l'autre camp apprend aussi
Lorsque plusieurs agents apprennent simultanément, un processus de décision markovien (MDP) à agent unique n'est plus valable. Cet article présente, à l'aide d'équations et de diagrammes, la non-stationnarité, les contextes coopératifs, compétitifs et mixtes, l'algorithme CTDE, le problème d'attribution de crédit, ainsi que les algorithmes MADDPG et QMIX.
Fundamentals · 9 min de lecture Apprentissage par renforcement September 4, 2026π0 expliqué — Comment la correspondance des flux a changé la génération d'actions VLA
Un guide technique basé sur les sources pour π0 de Physical Intelligence : le VLM PaliGemma et l'expert en actions dédié, la génération d'actions continues avec correspondance de flux conditionnelle, l'entraînement inter-incarnation sur sept types de robots et la différence avec les modèles VLA autorégressifs tels que RT-2 et OpenVLA.
Fundamentals · 13 min de lecture Apprentissage par renforcement
September 4, 2026
Introduction à la conception des récompenses — Pourquoi « Que maximiser » est la partie la plus difficile de l'apprentissage par renforcement
Dans les implémentations d'apprentissage par renforcement, la conception de la fonction de récompense détermine plus souvent le résultat que l'algorithme lui-même. Cet article aborde la question des récompenses éparses et denses, l'invariance de la politique de mise en forme des récompenses basée sur le potentiel, des cas concrets de manipulation des récompenses, l'apprentissage par renforcement inverse et l'apprentissage par renforcement contraint.
Fundamentals · 10 min de lecture Bases de la robotique
September 4, 2026
Introduction à la cinématique des bras robotisés — Cinématique directe, cinématique inverse et jacobien
La cinématique directe détermine la position et l'orientation de la main à partir des angles articulaires ; la cinématique inverse résout le problème inverse ; et le jacobien fait le lien entre les deux par le biais de la « vitesse ». De la construction de transformations de coordonnées avec des paramètres DH, en passant par la cinématique inverse analytique, la cinématique inverse numérique (moindres carrés amortis), les singularités et les degrés de liberté redondants — un exposé systématique et complet de la cinématique qui régit le mouvement d'un bras robotisé.
Fundamentals · 16 min de lecture Bases de la robotique
September 4, 2026
Introduction au contrôle de force et au contrôle d'impédance — Construction d'un robot capable de toucher
« Partant de ce qui se passe réellement dès qu'un bras robotisé à position contrôlée touche un objet rigide — et pourquoi cela rend impossibles les tâches d'assemblage, de polissage et de contact humain —, cet article explore le contrôle d'impédance, qui relie la force et le déplacement via un ressort, un amortisseur et une masse virtuels ; le contrôle d'admittance, qui inverse cette causalité ; et le contrôle hybride position/force, qui sépare la position et la force par direction spatiale, en développant ces idées à partir d'équations et de diagrammes. »
Fundamentals · 17 min de lecture Bases de la robotique
September 4, 2026
Introduction au contrôle d'essaims (multi-robots) — Création de groupes, de formations et de consensus
Le contrôle d'essaims résout des problèmes qu'un robot isolé ne peut résoudre, en utilisant uniquement des « règles locales simples » appliquées à de nombreux robots. De la reproduction du comportement grégaire avec les Boids, en passant par les algorithmes de consensus pour parvenir à un accord, jusqu'aux trois approches du contrôle de formation (leader-suiveur, structures virtuelles et approche comportementale), cet article organise systématiquement le domaine autour de la distinction entre architectures centralisées et décentralisées.
Fundamentals · 15 min de lecture Capteurs et matériel
September 4, 2026
Fonctionnement des encodeurs rotatifs — optiques et magnétiques
Nous comparons les deux principes de fonctionnement de l'encodeur rotatif — optique, qui lit la position en interrompant la lumière, et magnétique, qui lit la direction d'un champ magnétique — à partir de l'angle d'arbre et du capteur de vitesse d'un moteur.
Fundamentals · 15 min de lecture Capteurs et matériel
September 4, 2026
Fonctionnement des capteurs de température et produits phares de la catégorie — Thermocouples, PT100, DS18B20
Tous les capteurs de température remplissent la même fonction : convertir la chaleur en un signal électrique. Cependant, les principes physiques sous-jacents se divisent en quatre grandes familles : l’effet Seebeck dans les thermocouples, la relation résistance-température dans les RTD et les thermistances, le comportement de la bande interdite des circuits intégrés semi-conducteurs et la loi de Stefan-Boltzmann qui régit les thermomètres infrarouges. Cet article retrace l’histoire de ces phénomènes, depuis l’erreur d’interprétation de Seebeck en 1821, en passant par l’équation de Callendar-Van Dusen qui permet d’étalonner les capteurs PT100, jusqu’à une comparaison des spécifications de circuits intégrés réels tels que le DS18B20, le TMP117 et le MLX90614, et enfin un cas concret : la mesure de la température des pneus d’une Formule 1 à l’aide de 12 capteurs infrarouges sans contact.
Fundamentals · 20 min de lecture Tendances technologiques
September 4, 2026
Tendances technologiques en matière de robots humanoïdes
« Tesla Optimus et Figure 03 sont désormais utilisés en usine, et Atlas de Boston Dynamics est passé d'un système hydraulique à un système entièrement électrique. Unitree alimente une guerre des prix, tandis que NEO de 1X commence à apprendre de manière autonome à domicile grâce à une modélisation vidéo du monde. Un aperçu du paysage concurrentiel et des défis qui restent à relever. »
Trends · 11 min de lecture Tendances technologiques
September 4, 2026
Tendances technologiques dans les modèles mondiaux
« Un « modèle du monde » apprend la dynamique d'un environnement et simule l'avenir en interne. De VAE+RNN de Ha et Schmidhuber, en passant par DreamerV3, Genie 3 et Sora, jusqu'à l'architecture JEPA défendue par Yann LeCun, cet article cartographie la fracture entre les approches génératives et non génératives, ainsi que le problème commun de la cohérence physique auquel les deux camps se heurtent. »
Trends · 10 min de lecture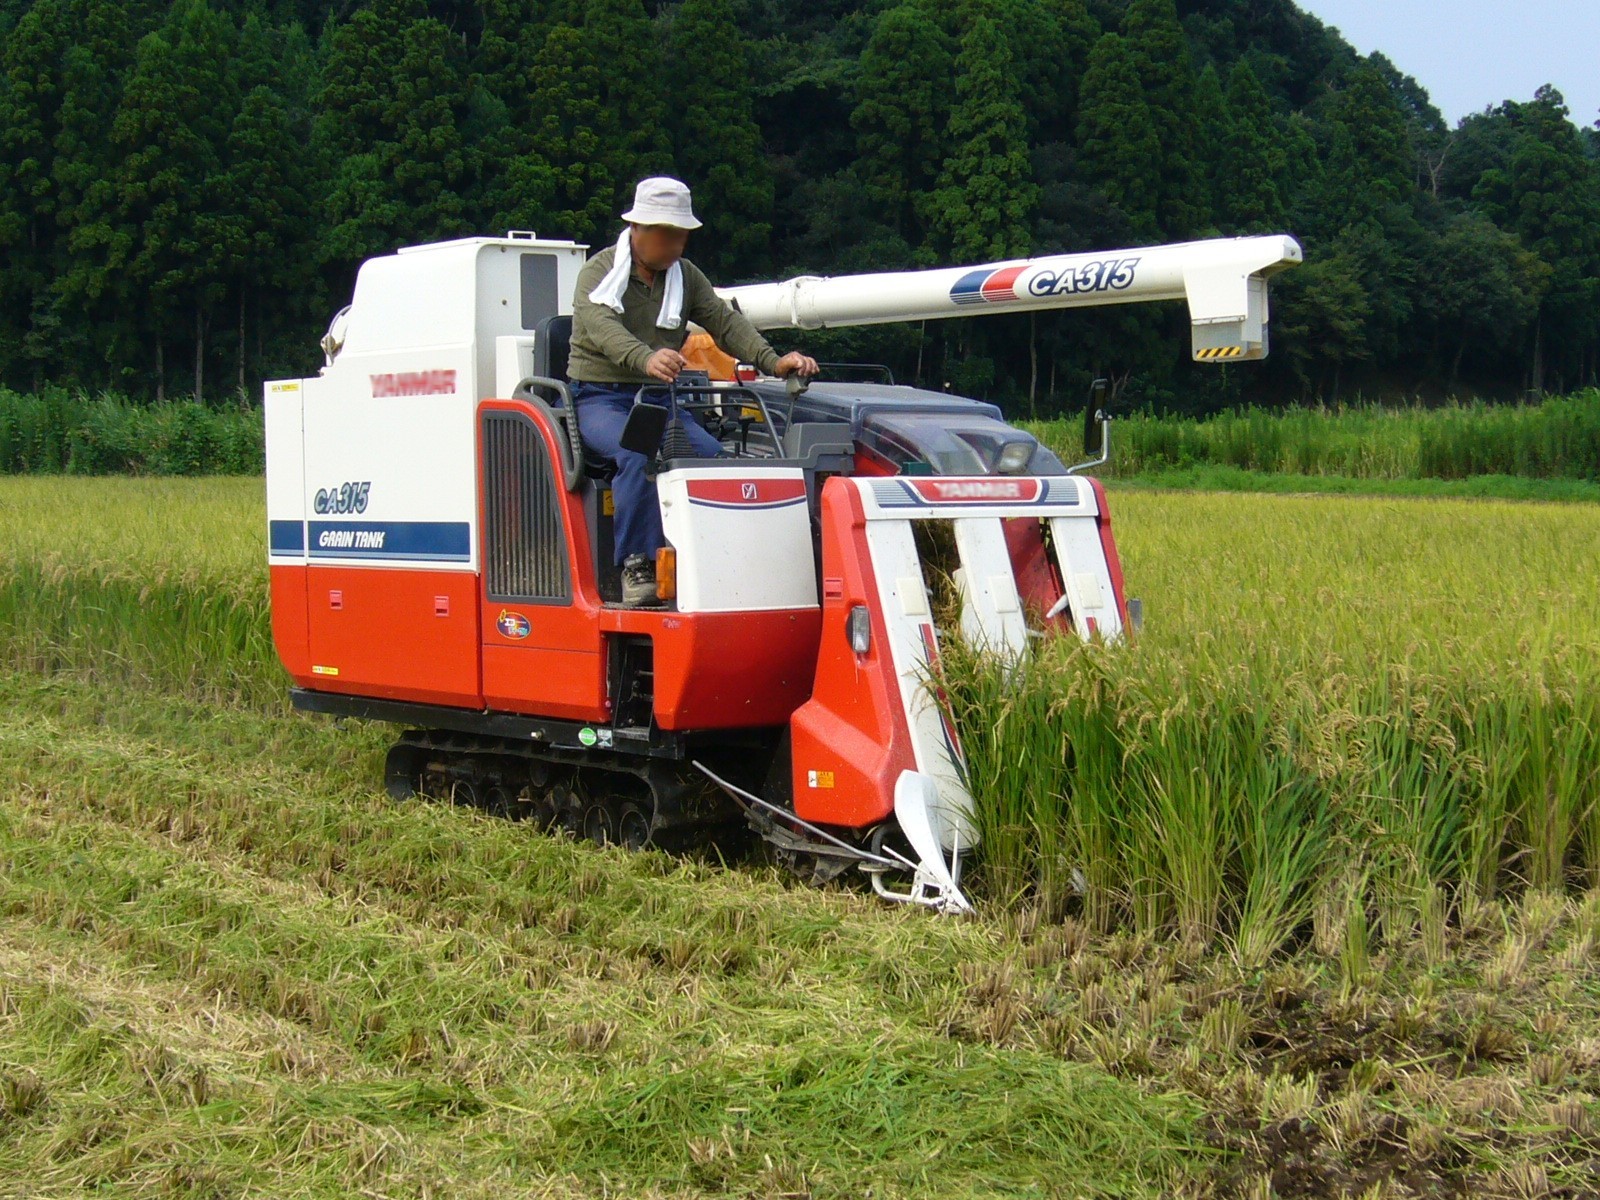 Machines agricoles
September 3, 2026
Ingénierie des machines agricoles 101 : La moissonneuse-batteuse — De la coupe au nettoyage et à l’automatisation
« La moissonneuse-batteuse à alimentation frontale coupe le riz, le bat, sépare les grains et les stocke dans une trémie. Cet article analyse la moissonneuse-batteuse sous l'angle du génie mécanique : ses origines japonaises, le flux interne de matière, les équations utilisées pour mesurer les pertes, les capteurs de rendement et de qualité, les spécifications publiées des modèles actuels, et l'état actuel de l'autonomie et de l'électrification. »
Fundamentals · 25 min de lecture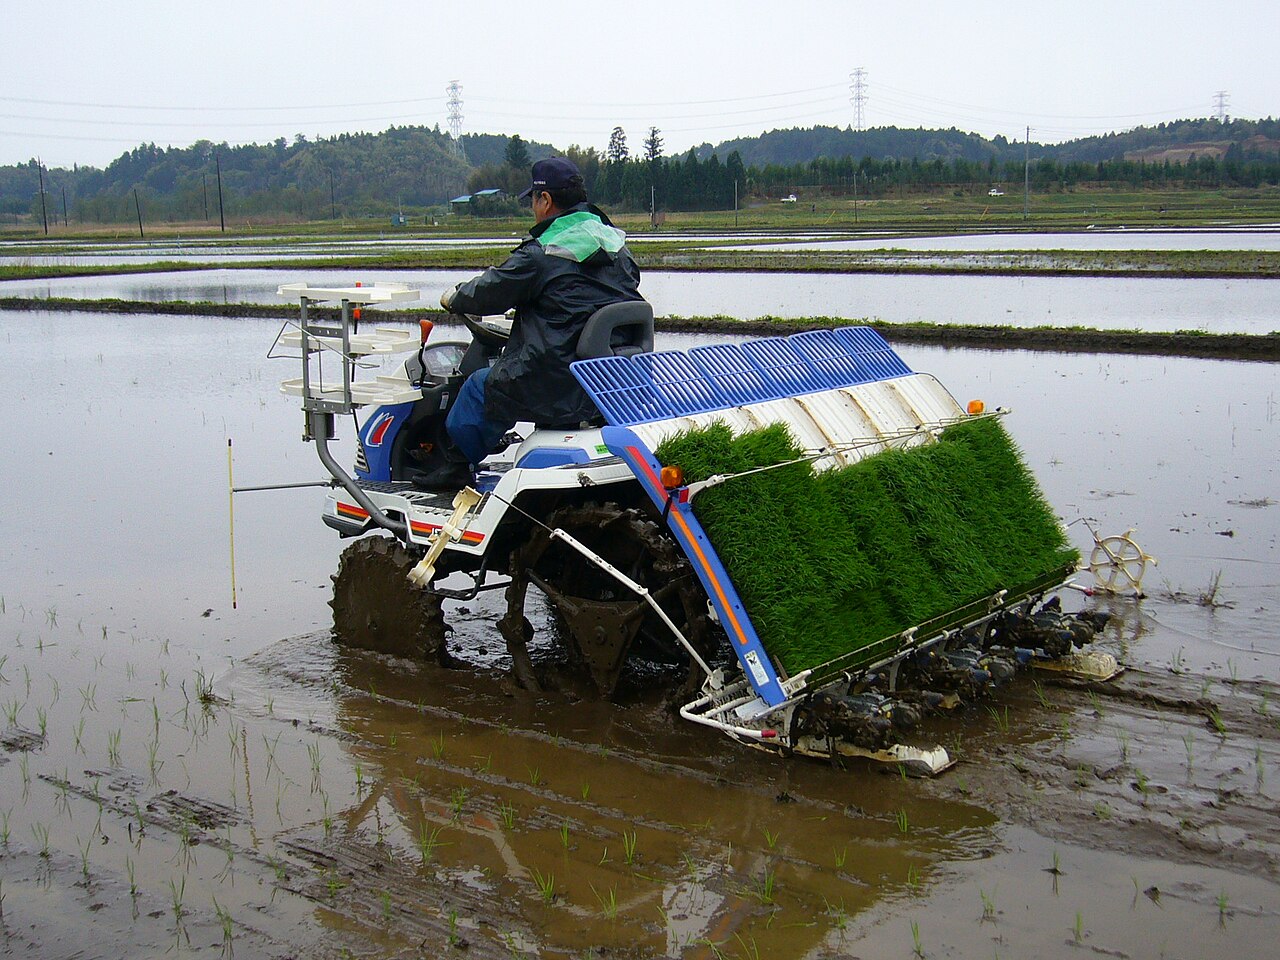 Machines agricoles
September 3, 2026
Ingénierie des machines agricoles 101 : La repiqueuse de riz — Comment les plants sont déplacés dans la rizière, une butte à la fois
« Une repiqueuse de riz n'est pas qu'une simple machine transportant des plants. Cet article l'analyse à travers des équations et des documents publics : le système d'alimentation qui découpe le tapis de semis en buttes successives, la trajectoire de la griffe de plantation, l'espacement et la profondeur des rangs/buttes, le suivi de la surface de la rizière par flotteurs, et tout ce qui va des machines manuelles aux unités robotisées. »
Fundamentals · 26 min de lecture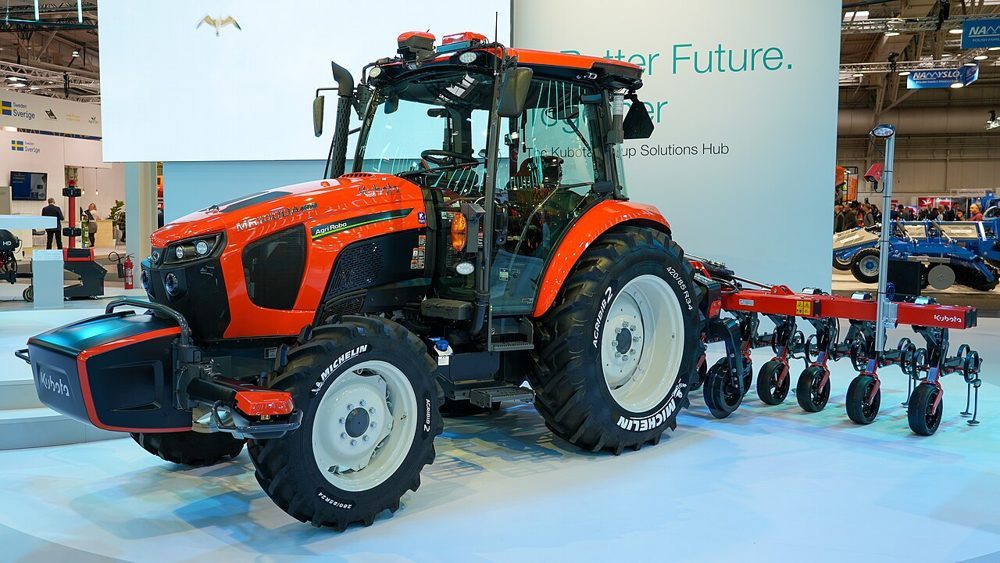 Machines agricoles
September 3, 2026
Ingénierie des machines agricoles 101 : Le tracteur — De la traction et de la prise de force à l’attelage trois points et à la conduite autonome
Un tracteur est une source d'énergie portable qui répartit la puissance du moteur entre les roues/chenilles, la prise de force et le relevage hydraulique trois points. Cet article explique, du point de vue de l'ingénierie mécanique, la traction et le patinage, le contrôle de la profondeur de travail du sol, le RTK-GNSS, les capteurs de sol/rendement et l'état actuel de l'électrification.
Fundamentals · 24 min de lecture Analyse d’entreprises
September 3, 2026
Études de marché : Fabricants de batteries — Panasonic Energy, GS Yuasa et Murata Manufacturing
Des batteries pour véhicules électriques au stockage d'énergie pour centres de données, en passant par les applications de défense et spatiales, les batteries représentent un secteur en pleine expansion dans lequel les fabricants japonais d'équipements électriques et de composants électroniques investissent massivement. Pourtant, leurs origines et leurs stratégies sont radicalement différentes. Panasonic Energy a racheté l'activité batteries de Sanyo Electric ; GS Yuasa est issue d'une entreprise pionnière des batteries au plomb-acide, fondée en 1895 ; Murata Manufacturing a fait son entrée sur le marché en 2017 en acquérant l'activité batteries de Sony. Cet article compare l'histoire, les résultats financiers, les produits, les installations et les perspectives de ces trois entreprises.
Industry research · 17 min de lecture Conduite connectée et autonome
September 3, 2026
Introduction à la planification comportementale : Comment les automates à états finis, les arbres de comportement et les processus de décision planifiés (POMDP) déterminent les prochaines actions d’un véhicule automatisé
La planification comportementale transforme les perceptions incertaines en décisions d'arrêt, de suivi, de cédez le passage, de fusion et de changement de voie, puis oriente la planification de trajectoire et le contrôle prédictif de trajectoire (MPC). Ce guide établit un lien entre les automates à états finis (FSM), les arbres de comportement, les processus décisionnels orientés vers le comportement (POMDP), les systèmes avancés d'aide à la conduite (ADAS) actuels, la sécurité et les essais.
Fundamentals · 15 min de lecture
Conduite connectée et autonome
September 3, 2026
Introduction à la planification comportementale : Comment les automates à états finis, les arbres de comportement et les processus de décision planifiés (POMDP) déterminent les prochaines actions d’un véhicule automatisé
La planification comportementale transforme les perceptions incertaines en décisions d'arrêt, de suivi, de cédez le passage, de fusion et de changement de voie, puis oriente la planification de trajectoire et le contrôle prédictif de trajectoire (MPC). Ce guide établit un lien entre les automates à états finis (FSM), les arbres de comportement, les processus décisionnels orientés vers le comportement (POMDP), les systèmes avancés d'aide à la conduite (ADAS) actuels, la sécurité et les essais.
Fundamentals · 15 min de lecture Conduite connectée et autonome
September 3, 2026
Cartographie de la grille d'occupation — Transformer les données LiDAR et caméra en informations de traversabilité
Une grille d'occupation divise l'espace en cellules et représente l'espace occupé, libre et inconnu de manière probabiliste. Découvrez les mises à jour bayésiennes et logarithmiques, les modèles de capteurs inverses, le lancer de rayons, la décroissance dynamique, les voxels 3D, le SLAM, les cartes de coûts et la planification.
Fundamentals · 11 min de lecture
Conduite connectée et autonome
September 3, 2026
Niveaux d'automatisation de la conduite SAE 0 à 5 — Les limites de responsabilité des systèmes ADAS
La norme SAE J3016 n'évalue pas l'intelligence du véhicule. Découvrez qui assure la conduite dynamique, la surveillance et la reprise en main aux niveaux 0 à 5, avec évaluation ODD, la latence de prise de contrôle, les systèmes ADAS actuels, le SOTIF, la sécurité et la sûreté.
Fundamentals · 13 min de lecture
Conduite connectée et autonome
September 3, 2026
Introduction au V2X — Connecter en toute sécurité les véhicules, les routes, les réseaux et les personnes
Que permettent les échanges V2V, V2I, V2N et V2P, et en quoi DSRC/ITS-G5 et C-V2X diffèrent-ils ? Ce guide établit un lien entre la latence, la fiabilité de la transmission, la perception coopérative, l’infrastructure à clés publiques (PKI), la confidentialité de la localisation, la conception à sécurité intégrée et les tests reproductibles.
Fundamentals · 10 min de lecture
Automatique
September 3, 2026
Introduction à l'ingénierie du contrôle : Observateurs d'état et filtre de Kalman linéaire
Les relevés des capteurs ne constituent pas l'état lui-même. Ce guide explique l'observabilité, les équations de prédiction/mise à jour de Kalman, la covariance, des exemples numériques, l'intégration du contrôle, l'implémentation robotique et le comportement tolérant aux pannes.
Fundamentals · 7 min de lecture
Automatique
September 3, 2026
Introduction à l'ingénierie du contrôle : LQR — Retour d'état à partir de priorités explicites
La méthode LQR calcule les gains de la commande par retour d'état à partir d'un modèle d'espace d'état et d'un coût quadratique. Ce guide aborde les équations de Riccati, l'observabilité, les compromis PID/MPC, l'implémentation robotique, l'intuition numérique et la sécurité.
Fundamentals · 6 min de lecture Automatique
September 3, 2026
Introduction à l'ingénierie du contrôle : Commande prédictive par modèle — Agir dans le respect des contraintes
La commande prédictive par modèle prédit le comportement futur à l'aide d'un modèle, optimise une séquence d'entrée contrainte, n'applique que sa première action et répète le processus. Ce guide aborde les équations, le réglage, la sécurité, la mise en œuvre et des exemples actuels.
Fundamentals · 8 min de lecture Automatique September 3, 2026Introduction à l'ingénierie du contrôle : planification de trajectoires — A*, Dijkstra, RRT, RRT* et PRM
La planification de trajectoire ne consiste pas à tracer le chemin le plus court. Ce guide compare les algorithmes de grille et d'espace continu en tenant compte de l'empreinte du robot, de l'incertitude de la carte, des calculs, de l'intégration SLAM/Nav2 et de la sécurité.
Fundamentals · 7 min de lecture Automatique September 3, 2026Introduction à l'ingénierie du contrôle : Contrôle PID — Fonctionnement sur trois échelles de temps
Le PID ne se résume pas à trois gains. Ce guide explique le lien entre son intuition et ses équations, l'échantillonnage, la saturation, l'anti-emballement, le réglage, la sécurité, ROS 2 et les vérifications d'implémentation concrètes.
Fundamentals · 9 min de lecture Automatique
September 3, 2026
Introduction à l'ingénierie du contrôle : Génération de trajectoires — Profils à à-coups minimaux, quintiques et trapézoïdaux
Un chemin indique où aller ; une trajectoire indique quand et avec quelle vitesse, accélération et à-coup. Ce guide aborde les profils à à-coup minimal, quintique et trapézoïdal, les contraintes, la sécurité et l’intégration ROS 2.
Fundamentals · 6 min de lecture
Vision par ordinateur
September 3, 2026
Géométrie épipolaire — Détection de la profondeur et du mouvement de la caméra à partir de deux images
La géométrie épipolaire est la théorie qui définit la projection d'un même point 3D sur deux images. Cet article explique en détail la matrice fondamentale et la matrice essentielle, les algorithmes à 8 et 5 points, RANSAC, la triangulation, le choix entre géométrie épipolaire et homographie, le calibrage, l'implémentation OpenCV/COLMAP, les conditions d'échec et les méthodes d'estimation récentes basées sur l'apprentissage, à l'aide d'équations et de schémas.
Fundamentals · 20 min de lecture Vision par ordinateur
September 3, 2026
Introduction à la détection de caractéristiques
La détection de caractéristiques sélectionne les zones récurrentes dans une image et les utilise pour la mise en correspondance. Cet article présente les principes des méthodes de détection de coins, de blobs, de DoG, de FAST, d'ORB et de SIFT, en les reliant à la robustesse, à l'évaluation, aux outils actuels et aux méthodes d'apprentissage automatique, pour en faire un ensemble cohérent.
Fundamentals · 16 min de lecture
Vision par ordinateur
September 3, 2026
VO/VIO Primer — Bases pratiques pour l'estimation du mouvement à partir d'une caméra et d'une centrale inertielle
L'odométrie visuelle (VO) et l'odométrie visuelle-inertielle (VIO) estiment le mouvement relatif d'un robot ou d'une caméra à partir d'une séquence d'images et de mesures inertielles. Cet article aborde l'ambiguïté d'échelle monoculaire, la préintégration de l'IMU, l'initialisation, le filtrage par rapport à l'optimisation, les implémentations telles que VINS-Mono et OpenVINS, les métriques d'évaluation et les conditions de défaillance, à l'aide de formules mathématiques et de schémas.
Fundamentals · 21 min de lecture
Conduite connectée et autonome
September 3, 2026
Cartes HD — Cartes au niveau des voies pour la conduite autonome
Une carte HD représente les voies, les limites, la signalisation, l'altitude et la connectivité sous forme de données lisibles par machine. Ce guide explique en quoi elle diffère d'une carte SLAM, comment fonctionne la localisation et pourquoi la mise à jour et l'incertitude des données sont importantes.
Fundamentals · 7 min de lecture
Conduite connectée et autonome
September 3, 2026
Cartographie de la grille d'occupation — Transformer les données LiDAR et caméra en informations de traversabilité
Une grille d'occupation divise l'espace en cellules et représente l'espace occupé, libre et inconnu de manière probabiliste. Découvrez les mises à jour bayésiennes et logarithmiques, les modèles de capteurs inverses, le lancer de rayons, la décroissance dynamique, les voxels 3D, le SLAM, les cartes de coûts et la planification.
Fundamentals · 11 min de lecture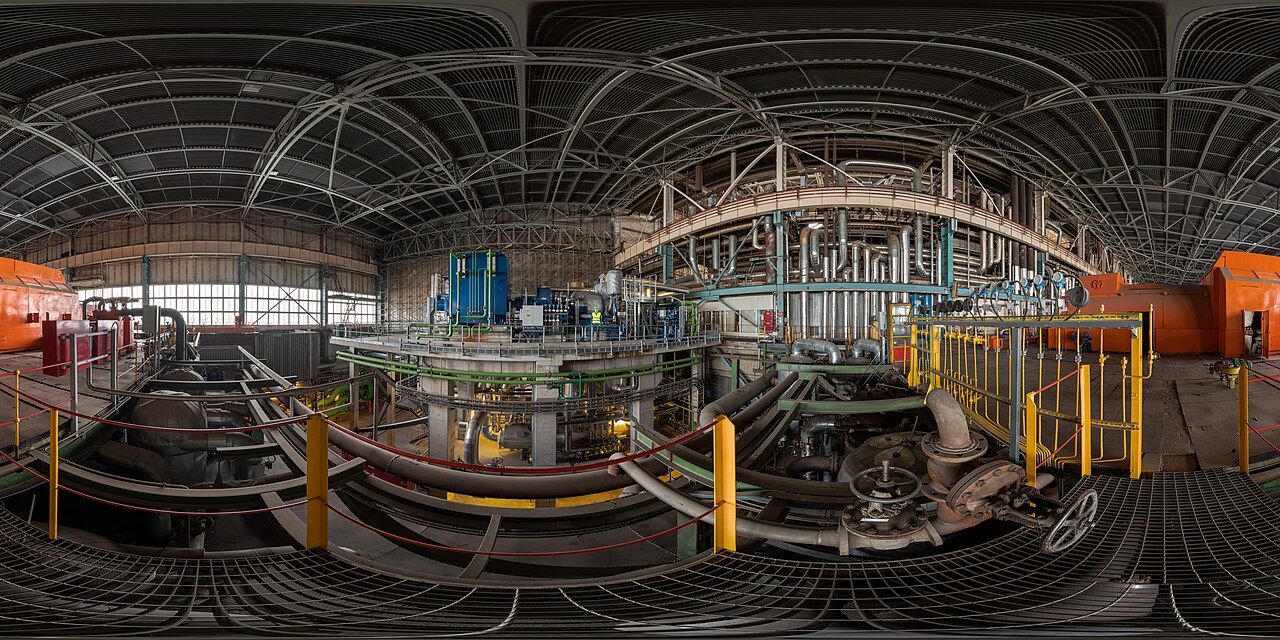 Génie électrique
September 3, 2026
Principes de base de l'énergie thermique — Transformer la chaleur d'un combustible en électricité grâce à la vapeur, au gaz et aux cycles combinés
La production d'énergie thermique ne se résume pas à la simple combustion de combustible. Cet article considère la chaudière, la turbine à vapeur, la turbine à gaz, le système de récupération de chaleur, le générateur et le traitement des gaz de combustion comme un système thermodynamique et d'exploitation du réseau unique, en structurant l'efficacité, les émissions, le temps de démarrage, la co-combustion d'hydrogène et d'ammoniac et le captage et stockage du carbone (CSC) à l'aide d'équations et de schémas.
Fundamentals · 11 min de lecture
Motorisations et mécanique
September 3, 2026
Moteurs diesel — Allumage par compression, couple et posttraitement
Thermodynamique du cycle diesel, injection à rampe commune, couple et consommation de carburant, post-traitement DPF/SCR, exemples d'équipements actuels, électrification et sécurité.
Fundamentals · 4 min de lecture Motorisations et mécanique September 3, 2026Turbines à gaz — Cycle de Brayton et cycle combiné
Une turbine à gaz comprime l'air, brûle le carburant en continu et détend les gaz chauds à travers les étages de la turbine. Ce guide présente le cycle de Brayton, ses variantes pour l'aéronautique et la production d'électricité, le cycle combiné gaz-vapeur (CCGV) et les procédés de production d'hydrogène, à l'aide d'équations et de schémas.
Fundamentals · 6 min de lecture
Motorisations et mécanique
September 3, 2026
Moteurs à essence — Allumage par étincelle, efficacité et électrification
Introduction pratique aux moteurs à essence à quatre temps : thermodynamique du cycle Otto, couple et consommation de carburant, contrôle des émissions, produits actuels et électrification.
Fundamentals · 4 min de lecture Apprentissage par renforcement
September 3, 2026
Introduction à l'apprentissage par renforcement : apprentissage par imitation et apprentissage par renforcement inverse
Le clonage comportemental, DAgger et l'apprentissage par renforcement inverse utilisent des démonstrations lorsque la programmation des récompenses est complexe. Ce guide aborde le décalage de covariables, l'inférence des récompenses, les connexions VLA, l'évaluation, la sécurité et la provenance des données.
Fundamentals · 7 min de lecture Apprentissage par renforcement September 3, 2026Principes fondamentaux de l'apprentissage par renforcement — Processus de décision markoviens, équations de Bellman et exploration pour les robots
L'apprentissage par renforcement est un processus en boucle fermée où un agent choisit ses actions à partir d'observations et maximise les récompenses différées. Ce guide explique les processus de décision markoviens (MDP), les fonctions de valeur, les politiques, les équations de Bellman, l'exploration et l'exploitation, la conception des récompenses et le passage de la simulation à un robot réel.
Fundamentals · 8 min de lecture Apprentissage par renforcement September 3, 2026Apprentissage par renforcement basé sur un modèle et passage de la simulation au réel
Modèles du monde, erreur de prédiction, MPC, randomisation de domaine, identification de système et surveillance de la sécurité pour les machines réelles.
Fundamentals · 5 min de lecture Apprentissage par renforcement
September 3, 2026
Gradient de politique, PPO et SAC — Contrôle continu stable pour les robots
Les gradients de politique mettent à jour directement une politique afin d'assurer la continuité de la direction, de la poussée et du couple articulaire. Cet article établit un lien entre Actor-Critic, PPO et SAC, puis aborde le clipping, la régularisation entropique, l'évaluation et la limite de sécurité pour le transfert de la simulation vers le réel.
Fundamentals · 7 min de lecture Apprentissage par renforcement
September 3, 2026
Q-Learning et DQN — De la table Q à l'apprentissage par renforcement profond
L'apprentissage par renforcement (Q-learning) met à jour les valeurs des actions en fonction de l'optimalité de Bellman. Ce guide retrace le cheminement d'une table Q classique à un réseau de neurones profond (Deep Q Network), en expliquant la réutilisation de l'expérience, les réseaux cibles, la surestimation et le placement sûr dans une pile de robots.
Fundamentals · 7 min de lecture Bases de la robotique
September 3, 2026
ArduPilot : Introduction à l'estimation d'état, au contrôle et à la conception de mission pour un pilote automatique
ArduPilot est un système de pilotage automatique open source qui gère la fusion des données des capteurs d'un véhicule, le contrôle d'attitude et de position, les missions de navigation et les mécanismes de sécurité. Cet article présente les différences entre les modes Copter, Plane et Rover, ainsi que les tests de sécurité en conditions réelles réalisés avec des schémas, notamment concernant les algorithmes EKF, PID, MAVLink et SITL.
Fundamentals · 7 min de lecture Bases de la robotique
September 3, 2026
Principes de base de la navigation à l'estime — Intégration des roues, de l'IMU et du GNSS pour le suivi du mouvement d'un robot
La navigation à l'estime est la technique fondamentale de mise à jour de la pose et de la position d'un robot, intégrant la rotation des roues, les données de l'IMU et les capteurs de vitesse. Cet article traite de la cinématique des entraînements différentiels, de l'accumulation d'erreurs, de la correction par filtre de Kalman étendu (EKF) et de ses applications aux robots de transport intérieur et à la conduite autonome, à l'aide d'équations et de schémas.
Fundamentals · 7 min de lecture Bases de la robotique
September 3, 2026
Introduction à ROS 2 — Distribution sécurisée du contrôle des robots entre les nœuds, les sujets et les DDS
ROS 2 est un middleware robotique qui répartit les fonctions de détection, de perception, de planification et de contrôle en processus distincts et les connecte via la communication DDS. Cet article aborde les nœuds, les sujets, les services, les actions, la QoS, TF2, le cycle de vie, l'implémentation et le débogage, ainsi que les différences avec ROS 1 et les précautions d'utilisation concrètes, illustrées par des schémas.
Fundamentals · 6 min de lecture Capteurs et matériel
September 3, 2026
Fonctionnement des actionneurs — Moteurs BLDC, pas à pas, servomoteurs
Nous comparons les actionneurs qui constituent les « muscles » d'un robot selon trois axes : le moteur BLDC, le moteur pas à pas et le servomoteur. Ces trois types d'actionneurs ne forment pas une classification parallèle ; la conception du moteur (BLDC/pas à pas) et l'architecture de commande (servomoteur) sont deux axes distincts souvent confondus. En dissipant cette confusion, nous retraçons les compromis réels entre couple, réactivité et commande, depuis le problème d'usure des balais sous vide de la NASA jusqu'à la naissance de la cybernétique de Wiener.
Fundamentals · 18 min de lecture Capteurs et matériel
September 3, 2026
Comment fonctionnent les caméras événementielles (DVS) et produits clés — Prophesee, iniVation
Contrairement aux appareils photo classiques qui capturent des images fixes à intervalles réguliers, les caméras événementielles (capteur de vision dynamique, DVS) enregistrent individuellement chaque pixel, à la microseconde près, uniquement l'instant précis où sa luminosité change. Nous retraçons l'histoire des puces utilisées — Prophesee Metavision, iniVation DVXplorer/DAVIS, Samsung DVS-Gen4 —, l'évolution de l'ingénierie neuromorphique depuis les recherches sur la rétine en silicium de 1988 jusqu'à l'acquisition par iniVation en 2024, le jeu de données DSEC pour la conduite autonome à l'aide de caméras événementielles stéréoscopiques, et les recherches sur le SLAM embarqué sur des drones.
Fundamentals · 15 min de lecture Capteurs et matériel
September 3, 2026
Fonctionnement des magnétomètres et principaux produits — Bosch, ST, Honeywell
Le magnétomètre, qui détecte la direction du champ magnétique terrestre pour déterminer le cap, est le seul capteur capable de fournir une référence de direction absolue externe tant qu'il est alimenté – qu'il s'agisse de la boussole électronique d'un smartphone, de la correction de l'angle de lacet d'un drone ou du contrôle d'attitude d'un CubeSat. Cet article expose les quatre principes physiques sous-jacents – l'effet Hall, la résonance magnétique atomique (AMR), la résonance magnétique géante (GMR) et le fluxgate – compare les spécifications des puces Bosch BMM150, STMicroelectronics LIS3MDL et Honeywell HMC5883L, aborde l'erreur liée au fer dur/fer mou et son étalonnage, la fusion des données des capteurs AHRS avec une centrale inertielle (IMU), et retrace l'histoire de cette technologie, de la prospection minière à la lutte anti-sous-marine pendant la Seconde Guerre mondiale et à l'exploration lunaire, jusqu'au contrôle d'attitude actuel des CubeSats.
Fundamentals · 17 min de lecture Capteurs et matériel
September 3, 2026
Fonctionnement des modules de communication sans fil — ESP32, nRF52840, SX1262
Ce qui transporte la valeur mesurée par un capteur hors de son boîtier est, presque toujours, une onde radio. Nous retraçons comment l'OFDM du Wi-Fi utilise des sous-porteuses orthogonales pour surmonter les trajets multiples, comment la modulation GFSK et la topologie en étoile du BLE permettent un fonctionnement à cycle de service, et comment le Chirp Spread Spectrum (CSS) du LoRa optimise le débit de données au détriment de la portée sur la plage de facteurs d'étalement SF7-12 – le tout à travers des exemples concrets de puces comme l'ESP32-C6, le Nordic nRF52840, le Semtech SX1262, le TI CC2652R7 et le MultiTech mDot. De la controverse autour du nom Wi-Fi en 1999, au nom Bluetooth né d'un surnom royal danois du Xe siècle en 1996, en passant par l'histoire du rachat du LoRa, développé par une petite start-up française, par Semtech, jusqu'à l'exemple concret du réseau de compteurs intelligents LoRaWAN de ZENNER, qui compte désormais plus de 10 millions d'appareils, nous analysons en détail ces technologies. comment choisir la bande de fréquence, la puissance d'émission, la sensibilité et la topologie.
Fundamentals · 17 min de lecture
Capteurs et matériel
September 2, 2026
Fonctionnement des batteries et des systèmes de gestion de batterie (BMS) — Molicel, DJI, Samsung SDI
Ce qui détermine l'autonomie et la sécurité d'un robot ou d'un drone, ce ne sont ni le moteur ni les capteurs, mais la batterie et son système de gestion de batterie (BMS). De l'électrochimie des cellules lithium-ion à l'équilibrage des cellules et aux circuits de protection, nous comparons les spécifications réelles des cellules à décharge rapide de Molicel, des batteries de vol intelligentes de DJI et des batteries à semi-conducteurs de nouvelle génération de Samsung SDI. Nous analysons également les enseignements tirés de l'incendie du Boeing 787 concernant les limites des BMS.
Fundamentals · 16 min de lecture
Capteurs et matériel
September 2, 2026
Fonctionnement des capteurs de force et tactiles — ATI, Bota, XELA
« Les capteurs de force donnent à un bras robotisé sa « perception du bras », et les capteurs tactiles donnent à une main robotisée sa « perception du bout des doigts ». Nous retraçons la physique des jauges de contrainte à travers trois approches de détection tactile — piézorésistive, capacitive et optique — et passons en revue des produits réels d'ATI, Bota Systems et XELA Robotics jusqu'à la main de type prothèse de Shadow Robot équipée de 129 capteurs, ainsi que la véritable histoire de l'invention simultanée de la jauge de contrainte en 1938. »
Fundamentals · 17 min de lecture Capteurs et matériel
September 2, 2026
Fonctionnement des cartes SBC et produits phares — Raspberry Pi 5, Jetson, Coral
Nous comparons les ordinateurs embarqués qui servent de « cerveau » à un robot, selon trois philosophies de conception : le SoC à usage général du Raspberry Pi 5, l’ordinateur d’IA avec GPU intégré NVIDIA Jetson Orin et l’ASIC dédié de Google Coral. Nous abordons la signification concrète de l’indicateur d’efficacité TOPS/W, les raisons du choix d’un SoC à usage général par le projet Newbot, ainsi que les conséquences concrètes, en 2026, d’une pénurie de DRAM pour les centres de données d’IA sur le marché des cartes SBC pour amateurs.
Fundamentals · 16 min de lecture Analyse d’entreprises
September 2, 2026
Études de marché : Start-ups du secteur spatial et satellitaire — ispace, Synspective, Astroscale
ispace (transport lunaire), Synspective (constellations de petits satellites SAR) et Astroscale (services en orbite et élimination des débris spatiaux) : trois entreprises japonaises du secteur du « NewSpace », toutes cotées sur le marché de croissance de la Bourse de Tokyo. Comparaison historique, résultats sur cinq exercices, produits, stratégie technologique, installations et stratégie à moyen terme. Malgré d’importantes pertes d’exploitation, chacune parvient à capter la demande des secteurs public et de la défense grâce à une stratégie de rentabilité distincte.
Industry research · 15 min de lecture Analyse d’entreprises
August 29, 2026
Recherche d'entreprises : Automobiles — Toyota, Honda et Nissan
Toyota, fondée en 1937 ; Honda, créée en 1948 ; et Nissan, née de la fusion de plusieurs entreprises — comparons l'histoire de ces trois sociétés, leurs résultats financiers sur cinq ans, la restructuration de leur réseau de production, les résultats très divergents de l'exercice 2026/3 (Toyota devenant la première entreprise japonaise à dépasser les 50 000 milliards de yens de chiffre d'affaires, Honda enregistrant une perte d'exploitation liée aux véhicules électriques, Nissan en pleine restructuration et supprimant environ 20 000 emplois), et leur course à la commercialisation des batteries à semi-conducteurs.
Industry research · 16 min de lecture Capteurs et matériel
August 28, 2026
Fonctionnement des capteurs à ultrasons et principaux produits — Bosch, Murata, Toyota ICS
Un capteur ultrasonique mesure la distance d'un obstacle proche grâce au temps de parcours aller-retour d'une impulsion ultrasonique – l'équivalent acoustique du LiDAR. Il peut voir à travers les obstacles qui perturbent les capteurs optiques, comme le verre transparent et les objets noirs, mais sa portée effective est limitée à quelques mètres. Nous analysons les recherches sur l'écholocation des chauves-souris, le développement du sonar pendant la Première Guerre mondiale, la portée mesurée du Bosch USS Gen 6, les modules Murata MA40S4S et MaxBotix, incontournables en robotique, ainsi que l'exemple concret du sonar de dégagement intelligent à huit capteurs de Toyota – et comment chacun de ces éléments influe sur les performances réelles.
Fundamentals · 12 min de lecture Analyse d’entreprises
August 27, 2026
Recherche d'entreprises : Infrastructures de télécommunications — NTT, KDDI et SoftBank
NTT trouve ses origines dans la privatisation du monopole public des télécommunications japonais en 1985 ; KDDI, quant à elle, est issue de DDI, fondée en 1984 ; SoftBank, de la distribution de logiciels à l’opérateur de télécommunications, a opéré une transition majeure grâce à des acquisitions. Comparons les résultats financiers sur cinq ans de ces trois entreprises, leur part de marché en téléphonie mobile, leurs investissements dans l’IA et les centres de données, ainsi que leurs paris technologiques divergents sur « l’avenir de la radio » : la vision de NTT pour les réseaux optiques (IOWN), le partenariat Starlink de KDDI et HAPS de SoftBank.
Industry research · 14 min de lecture Tendances technologiques
August 26, 2026
Tendances technologiques en VLA (Vision-Langage-Action)
Vision-Language-Action intègre les données de la caméra et les instructions en langage naturel dans un modèle unique qui génère directement des actions pour le robot. De RT-2 à OpenVLA, en passant par la lignée π0 de Physical Intelligence, cet article explore la diffusion d'une philosophie de conception qui refuse de dissocier perception et contrôle.
Trends · 11 min de lecture Analyse d’entreprises
August 23, 2026
Études de marché : Entrepreneurs généraux — Kajima, Taisei et Shimizu
Kajima, première entreprise de construction japonaise à dépasser les 3 000 milliards de yens de chiffre d'affaires ; Taisei, qui a enregistré un bénéfice record ; et Shimizu, qui s'est redressée après sa première perte d'exploitation et a affiché deux années consécutives de croissance des bénéfices. Comparaison des années de fondation de ces trois entreprises (1804-1873), de leurs résultats financiers sur cinq ans et de leurs activités de pointe, allant de la construction à l'étranger au développement spatial, en passant par la robotique de construction.
Industry research · 15 min de lecture Capteurs et matériel
August 22, 2026
Fonctionnement des radars et principaux produits — Continental, Bosch, Honda SENSIN
« Le radar à ondes millimétriques mesure la distance et la vitesse relative à partir de la réflexion des ondes radio, ce qui en fait le capteur le plus résistant à la pluie, au brouillard, à l'éblouissement et aux autres conditions défavorables qui perturbent les capteurs optiques. Nous expliquons comment la fréquence de battement du FMCW permet d'obtenir simultanément la distance et la vitesse, l'histoire de la technologie radar remontant à Chain Home pendant la Seconde Guerre mondiale, l'abandon puis la réintroduction du radar par Tesla, les spécifications d'imagerie 4D du Continental ARS540 et l'exemple concret de la couverture à 360 degrés par cinq radars du système Honda SENSING 360 — et comment chacun de ces éléments modifie le compromis portée/champ de vision/résolution. »
Fundamentals · 12 min de lecture Analyse d’entreprises
August 21, 2026
Recherche d'entreprise : Matériaux chimiques avancés — Shin-Etsu Chemical et Toray
Shin-Etsu Chemical occupe une position de leader mondial dans le domaine des plaquettes de silicium pour semi-conducteurs, tandis que Toray développe des fibres de carbone et des matériaux composites. Comparaison des portefeuilles de matériaux, des résultats et des stratégies techniques des deux entreprises.
Industry research · 14 min de lecture
Tendances technologiques
August 20, 2026
Tendances technologiques en matière de navigation
Du processus classique de création de cartes, de cartes de coûts et de planification de trajectoires, aux approches de bout en bout via l'apprentissage par renforcement, jusqu'aux modèles de base construits sur des modèles Vision-Langage : état actuel de la navigation des robots mobiles autonomes.
Trends · 9 min de lecture Analyse d’entreprises
August 17, 2026
Recherche d'entreprises : Acier — Nippon Steel et JFE Holdings
Nippon Steel a finalisé l'acquisition d'US Steel en juin 2026, se hissant ainsi parmi les principaux producteurs mondiaux d'acier brut, tandis que JFE Holdings occupe la deuxième place sur le marché américain. Comparons les deux entreprises sur la question de la « production d'acier à faible teneur en hydrogène » – un défi de décarbonation que leurs plus farouches concurrents relèvent conjointement.
Industry research · 16 min de lecture Capteurs et matériel
August 16, 2026
Lab
Fonctionnement du GNSS et principaux produits — u-blox, Trimble, Fixposition
« Le RTK combine le positionnement par satellite avec les données de correction d'une station de base, réduisant ainsi l'erreur de plusieurs mètres du positionnement GNSS autonome à une précision centimétrique. Nous expliquons comment le positionnement bi-fréquence annule le délai ionosphérique, comment le ZED-F9P d'u-blox a démocratisé le RTK à bas coût, le RTX de Trimble et le système japonais Michibiki (QZSS), ainsi que l'exemple concret du réseau national de 342 stations de base RTK de Kubota pour les machines agricoles – et comment chacun de ces éléments influe sur la précision de positionnement obtenue. »
Fundamentals · 14 min de lecture Analyse d’entreprises
August 15, 2026
Études de marché : Optique de précision et dispositifs médicaux — Canon, Nikon et Olympus
Canon a conservé la première place mondiale sur le marché des appareils photo à objectifs interchangeables pendant 22 années consécutives, Nikon a perdu sa position de leader dans le domaine de la lithographie au profit du néerlandais ASML, et Olympus contrôle environ 70 % du marché mondial des endoscopes gastro-intestinaux. Comparons les parcours très différents de ces trois entreprises.
Industry research · 15 min de lecture Tendances technologiques
August 14, 2026
Tendances technologiques dans les LLM locaux
Le nombre de téléchargements mensuels d'Ollama a été multiplié par 520 en trois ans. Cette étude montre comment l'essor rapide des modèles à poids ouverts et la maturation des techniques de quantification permettent de rendre les grands modèles de langage accessibles sur un ordinateur personnel.
Trends · 9 min de lecture Analyse d’entreprises
August 11, 2026
Recherche d'entreprises : CVC — Daikin Industries et Mitsubishi Electric
Le chiffre d'affaires total de Mitsubishi Electric est plus important, mais Daikin est leader mondial du seul marché de la climatisation. Comparons la technologie de climatisation Inverter de Daikin, répandue dans le monde entier, à la gamme « Kirigamine » de Mitsubishi Electric, qui se distingue par son capteur infrarouge exclusif, « Move Eye ».
Industry research · 14 min de lecture Analyse d’entreprises
August 10, 2026
Recherche d'entreprises : Fabricants de semi-conducteurs — Renesas Electronics et Kioxia
Renesas Electronics, un acteur majeur du marché des microcontrôleurs automobiles, et Kioxia, numéro 3 mondial de la mémoire flash NAND, sont toutes deux considérées comme des fabricants japonais de semi-conducteurs. Cependant, leurs produits, modèles économiques, histoire, trajectoire financière, stratégie produit, installations et opérations de fusions-acquisitions divergent presque totalement ; cet article les compare sous tous ces aspects.
Industry research · 14 min de lecture
Capteurs et matériel
August 10, 2026
Fonctionnement des centrales inertielles et principaux produits — Xsens, Bosch, Analog Devices
« Une centrale inertielle (IMU) associe un accéléromètre à un gyroscope pour mesurer directement l'accélération de translation et la vitesse de rotation d'un véhicule. Contrairement aux caméras ou aux LiDAR, elle est totalement autonome ; toutefois, cette autonomie a un revers : l'erreur s'accumule avec le temps (dérive). Nous abordons le principe du gyroscope MEMS, l'analyse du bruit par variance d'Allan, l'échelle de classification allant des puces grand public aux modules de navigation, ainsi que la stratégie produit de la gamme MTi de Xsens. »
Fundamentals · 12 min de lecture Analyse d’entreprises
August 9, 2026
Recherche d'entreprises : Machines-outils — DMG Mori, Okuma et Yamazaki Mazak
DMG Mori et Okuma sont cotées en bourse et publient leurs résultats ; Yamazaki Mazak est une société privée qui ne publie aucune information. Comparaison de l’historique, de l’évolution financière et des performances d’Okuma (OSP, sa technologie CNC développée en interne) avec les atouts de Yamazaki Mazak en matière de machines multitâches, d’installations et de plans à moyen terme – y compris ce que ce manque de transparence révèle sur le secteur.
Industry research · 14 min de lecture Tendances technologiques
August 8, 2026
Tendances technologiques en matière de segmentation sémantique
Des modules SegFormer et Mask2Former basés sur des transformateurs à la famille Segment Anything, capable d'extraire n'importe quel objet à partir d'une invite : un aperçu de l'évolution de la segmentation, qui s'éloigne des classes fixes.
Trends · 7 min de lecture Analyse d’entreprises
August 7, 2026
Recherche d'entreprise : Robots industriels — FANUC et Yaskawa Electric
FANUC, fabricant des célèbres « robots jaunes », et Yaskawa Electric, qui a conçu le premier robot industriel entièrement électrique au monde. FANUC domine en termes de chiffre d'affaires, Yaskawa en termes d'effectifs. Au programme : historique de l'entreprise, résultats des cinq dernières années, comparaison des activités CNC et servo/variateurs, « MOTOMAN NEXT » (un robot autonome doté d'un GPU NVIDIA intégré), installations et projets à moyen terme.
Industry research · 12 min de lecture Capteurs et matériel
August 4, 2026
Fonctionnement des caméras de profondeur et principaux produits : RealSense, Kinect, Orbbec
La stéréoscopie active projette un motif à l'aide d'un émetteur infrarouge et effectue une correspondance stéréoscopique ; la lumière structurée détermine la profondeur à partir de la distorsion d'un motif connu ; la technique du temps de vol mesure la distance directement grâce à un déphasage : trois approches coexistantes pour les caméras de profondeur. Nous examinons les principes de chacune et présentons des exemples concrets issus des caméras Intel RealSense D435i, Microsoft Kinect, Orbbec Femto Bolt et iPhone TrueDepth. Nous retraçons également comment la technologie de la start-up israélienne PrimeSense a donné naissance à Kinect, a été rachetée par Apple, puis a été réinventée sous le nom de Face ID.
Fundamentals · 10 min de lecture
Analyse d’entreprises
August 3, 2026
Recherche d'entreprise : Équipements de fabrication de semi-conducteurs — Tokyo Electron et SCREEN Holdings
Le chiffre d'affaires de Tokyo Electron est environ quatre fois supérieur à celui de SCREEN Holdings. Comparaison de l'étendue de leurs activités : Tokyo Electron couvre le dépôt, la gravure et le nettoyage, tandis que SCREEN détient 34,7 % du marché mondial, principalement dans le secteur des équipements de nettoyage. Ce rapport présente l'historique de l'entreprise, ses résultats financiers des cinq dernières années, ses gammes de produits, ses installations et ses projets à moyen terme.
Industry research · 13 min de lecture Tendances technologiques
August 2, 2026
Tendances technologiques en matière de détection d'objets
La famille YOLO évolue vers des conceptions sans NMS et des détecteurs à transformateur comme RF-DETR, qui a dépassé les 60 mAP sur COCO. Un aperçu de l'état de la détection d'objets en 2026, jusqu'à la détection à vocabulaire ouvert pilotée uniquement par une invite textuelle.
Trends · 7 min de lecture Analyse d’entreprises
August 1, 2026
Recherche d'entreprise : Infrastructures de transport — JR East et JR Central
JR East, qui enregistre des revenus records pour la cinquième année consécutive, et JR Central, qui pilote l'immense projet de train à sustentation magnétique Chuo Shinkansen. Au programme : une comparaison à cinq ans entre la nouvelle génération de rames « E10 » et le train à sustentation magnétique Chuo Shinkansen ; un aperçu de l'infrastructure de paiement par carte à puce (Suica contre TOICA) ; et une carte des sites de développement et de production des deux entreprises.
Industry research · 17 min de lecture
Capteurs et matériel
July 29, 2026
Fonctionnement des caméras stéréo et principaux produits — ZED 2i, Subaru EyeSight
Une caméra stéréoscopique calcule la distance par triangulation à partir de la différence entre deux lentilles, résolvant ainsi le problème d'échelle absolue qui limite fondamentalement les caméras monoculaires. Nous examinons les spécifications réelles des modèles Stereolabs ZED 2i, Luxonis OAK-D et e-con Systems TARA, et retraçons le compromis entre la ligne de base et la longueur à travers l'évolution du système EyeSight de Subaru, installé sur plus de 5 millions de véhicules depuis 2008. Nous racontons également comment le créateur d'EyeSight a quitté Subaru pour fonder sa propre start-up spécialisée dans la vision stéréoscopique.
Fundamentals · 10 min de lecture
Analyse d’entreprises
July 28, 2026
Recherche d'entreprise : Infrastructures de production d'électricité — TEPCO et Kansai Electric Power
TEPCO Holdings domine le chiffre d'affaires ; Kansai Electric, le leader du nucléaire. Comparaison de deux situations très différentes dans le redémarrage des centrales nucléaires : TEPCO, qui redémarre son premier réacteur depuis l'accident de Fukushima en avril 2026, et Kansai Electric, qui exploite déjà 4 de ses 7 réacteurs.
Industry research · 19 min de lecture Tendances technologiques
July 27, 2026
Tendances technologiques en SLAM visuel
Des méthodes classiques de points caractéristiques à l'estimation de bout en bout basée sur l'apprentissage profond, en passant par une réinvention de la représentation cartographique via le splatting gaussien 3D/NeRF : état actuel du Visual-SLAM (auto-localisation et cartographie à partir de caméras uniquement).
Trends · 8 min de lecture Analyse d’entreprises
July 26, 2026
Études de marché : Infrastructures gazières — Tokyo Gas et Osaka Gas
Tokyo Gas dessert la région du Grand Tokyo, Osaka Gas (groupe Daigas) la région du Kansai. De la fondation de Tokyo Gas en 1885, liée à Shibusawa Eiichi, à celle d'Osaka Gas en 1897, en passant par cinq années de résultats financiers, l'approvisionnement en GNL et les activités énergétiques, de vente d'électricité et autres à l'international, jusqu'à la course à la méthanisation que se livrent les deux entreprises pour décarboner le gaz de ville, ainsi qu'une carte de leurs sites de développement et de production.
Industry research · 18 min de lecture
Capteurs et matériel
July 23, 2026
Fonctionnement des caméras monoculaires et principaux produits — Mobileye, Tesla, Continental
Une caméra monoculaire lit les lignes de voie, les panneaux et les obstacles grâce à un seul objectif, ce qui permet de réduire les coûts et l'encombrement, mais au prix d'une limitation fondamentale : une seule image ne permet pas de déterminer la distance exacte. Nous examinons des exemples concrets, tels que ceux de Mobileye EyeQ6L, Tesla HW4, Continental MFC500 et comma.ai, afin de comprendre comment chacun contourne cette contrainte. Nous retraçons également l'histoire d'un laboratoire de l'Université hébraïque devenu Mobileye, puis racheté par Intel pour plus de 15 milliards de dollars, ainsi que la décision de Tesla en 2021 de supprimer le radar de Tesla Vision.
Fundamentals · 11 min de lecture Analyse d’entreprises
July 22, 2026
Recherche d'entreprises : Industrie lourde — Mitsubishi Heavy Industries, Kawasaki Heavy Industries, IHI
Le géant japonais Mitsubishi Heavy Industries ; le plus diversifié, Kawasaki Heavy Industries ; et IHI, leader mondial des moteurs d’avions. De leur chiffre d’affaires à leur turbine à gaz de pointe, en passant par leur rivalité féroce dans la construction de sous-marins, et comment leurs plans à moyen terme s’adaptent à la hausse des dépenses de défense et à la reprise du marché aéronautique.
Industry research · 20 min de lecture
Tendances technologiques
July 21, 2026
Tendances technologiques en LiDAR-SLAM
De la lignée LOAM aux méthodes directes comme FAST-LIO, et jusqu'à D-LIO, publié en 2026. Étude de l'évolution de l'auto-localisation et de la cartographie basées sur LiDAR et IMU, comparée à la propre implémentation de newbot.
Trends · 7 min de lecture
Analyse d’entreprises
July 20, 2026
Études de marché : Machines agricoles — Kubota contre Yanmar
Kubota réalise un chiffre d'affaires 2,5 à 3 fois supérieur à celui de Yanmar. Ce rapport compare l'historique des deux entreprises sur cinq ans, leurs caractéristiques techniques (tracteurs et moissonneuses-batteuses), leurs technologies de conduite autonome, l'étendue de leurs installations de production aux États-Unis et leurs plans de gestion à moyen terme.
Industry research · 17 min de lecture
Capteurs et matériel
July 19, 2026
Fonctionnement du LiDAR et principaux produits — Livox, Velodyne, Hesai
La technologie LiDAR mesure les distances en fonction du temps de parcours aller-retour de la lumière. Du Velodyne Puck rotatif au Livox Mid-360S non rotatif qui a permis de réduire les coûts, en passant par les acteurs chinois Hesai et RoboSense, nous comparons les spécifications réelles des produits actuellement en production et retraçons l'histoire de ce secteur, du DARPA Grand Challenge à la création de DJI, jusqu'à l'échec du partenariat entre Volvo et Luminar.
Fundamentals · 12 min de lecture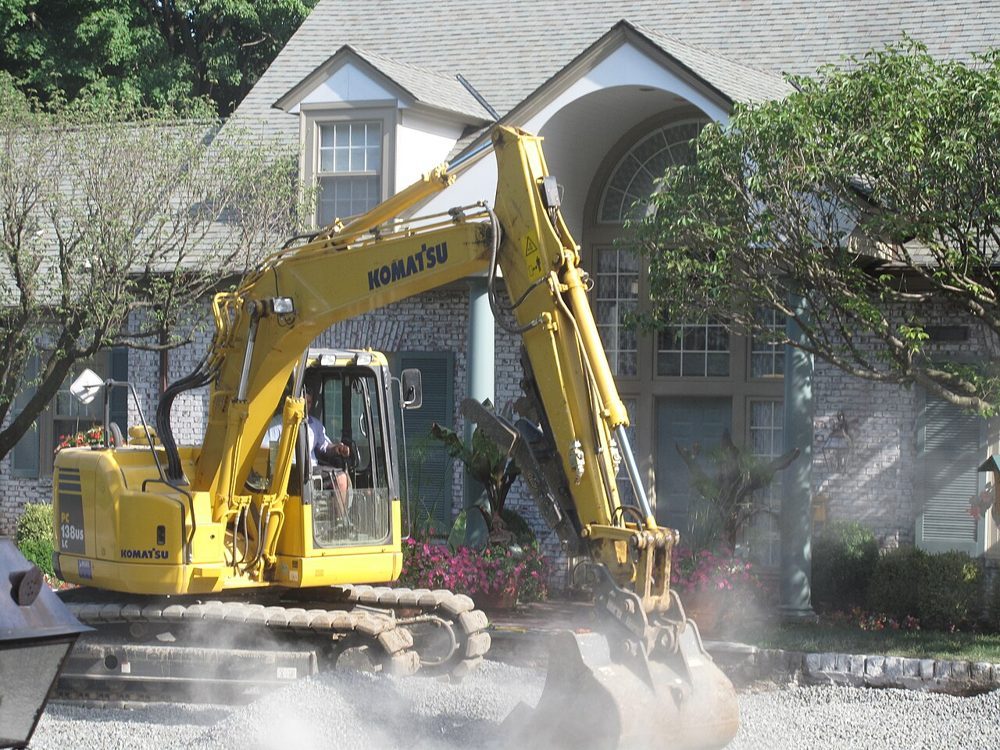 Analyse d’entreprises
July 18, 2026
Études de marché : Machines de construction — Komatsu contre Hitachi
Les deux principaux fabricants japonais d'engins de chantier. Comparaison de la taille des entreprises (chiffre d'affaires, effectifs), duel de spécifications entre pelles minières ultra-larges et d'une véritable différence de stratégie technologique : transport autonome contre pelles équipées de technologies de l'information et de la communication.
Industry research · 13 min de lecture Tendances technologiques
July 17, 2026
Tendances technologiques dans le domaine du SLAM
Des méthodes de filtrage à l'optimisation de graphes, et maintenant aux approches d'apprentissage automatique natives de l'IA : un aperçu de l'histoire du SLAM (localisation et cartographie simultanées) et de l'état actuel de la recherche.
Trends · 9 min de lectureAucun article correspondant. Essayez une autre recherche.