Capteurs et matériel
Capteurs et matériel — Un parcours structuré en robotique, commande, agriculture en environnement contrôlé, énergie et électronique de puissance.
Find a reading order in the learning guides → Search this field →
 Capteurs et matériel
September 8, 2026
Lab
Lecture d'un enregistrement IMU stationnaire : biais, dispersion et écart d'Allan
Calculer la moyenne, l'écart type et l'écart d'Allan non chevauchant sans overinterpreting a short gyro log.
Hands-on · 3 min de lecture Capteurs et matériel
September 8, 2026
Lab
Échantillonnage et repliement de spectre : pourquoi un intervalle d’interrogation plus rapide ne suffit pas
Reproduire des échantillons identiques à partir de signaux de 12 Hz et 8 Hz et distinguer l'ODR, bandwidth, polling and decimation.
Hands-on · 3 min de lecture Capteurs et matériel
September 7, 2026
Lab
Conception de l'alimentation des robots — diagnostic des réinitialisations de l'ordinateur lors du démarrage du moteur
Établir un lien entre les variations de charge du moteur et les chutes de tension, et localiser les défauts au niveau de la batterie. wiring, converter and computer.
Fundamentals · 6 min de lecture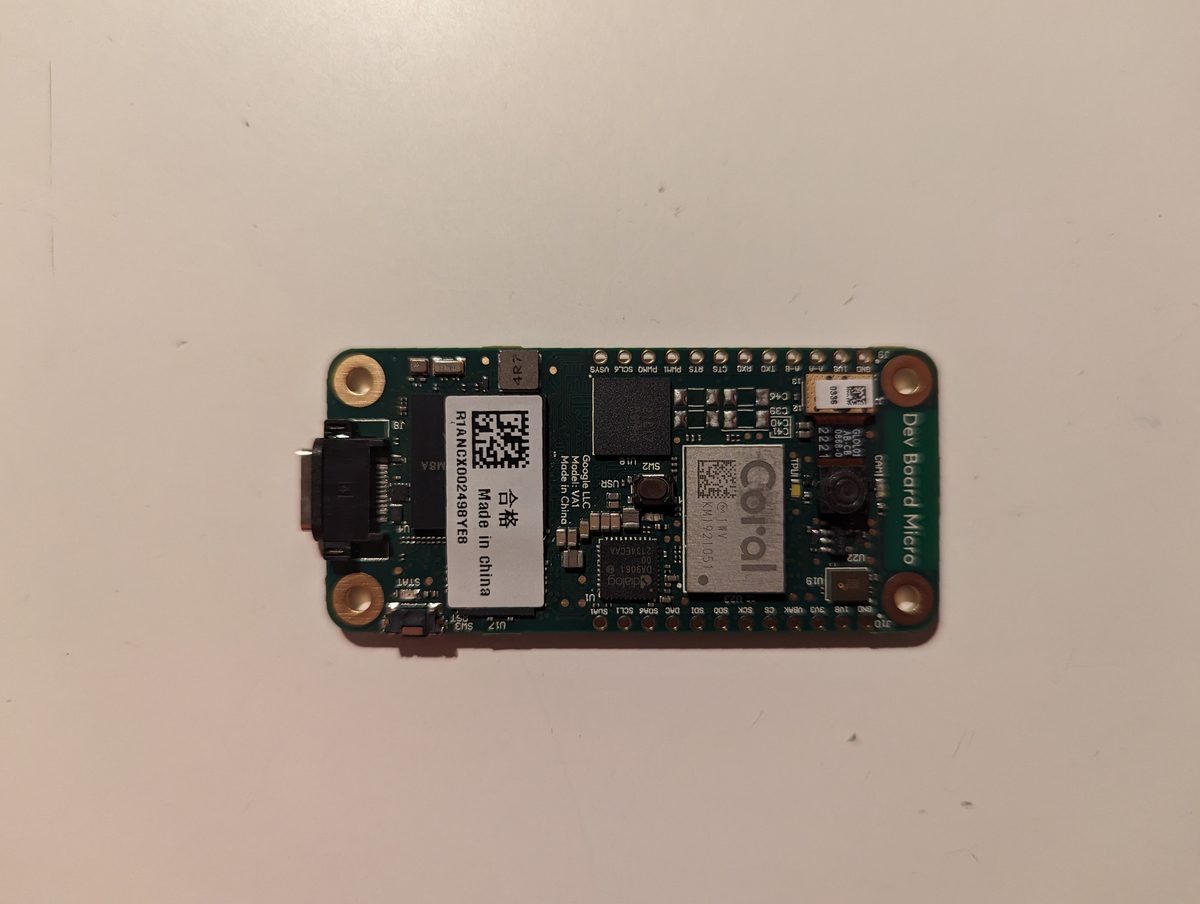 Capteurs et matériel
September 5, 2026
Accélérateurs d'IA en périphérie — Coral, Jetson, Movidius
Plutôt que de comparer des cartes mères complètes comme le Raspberry Pi ou le Jetson, cet article se concentre sur les puces d'« accélérateur d'inférence IA » qui les composent, en comparant trois philosophies de conception : Google Coral (Edge TPU), Intel Movidius (Myriad X) et NVIDIA Jetson Orin NX. Il explique le principe selon lequel la quantification INT8 privilégie la vitesse à la précision, à travers un exemple concret : un drone Skydio exécutant neuf réseaux neuronaux simultanément sur un seul Jetson TX2. Il aborde ensuite l'état de Coral, abandonnée par Google mais maintenue en vie par sa communauté.
Fundamentals · 16 min de lecture Capteurs et matériel
September 4, 2026
Fonctionnement des encodeurs rotatifs — optiques et magnétiques
Nous comparons les deux principes de fonctionnement de l'encodeur rotatif — optique, qui lit la position en interrompant la lumière, et magnétique, qui lit la direction d'un champ magnétique — à partir de l'angle d'arbre et du capteur de vitesse d'un moteur.
Fundamentals · 15 min de lecture Capteurs et matériel
September 4, 2026
Fonctionnement des capteurs de température et produits phares de la catégorie — Thermocouples, PT100, DS18B20
Tous les capteurs de température remplissent la même fonction : convertir la chaleur en un signal électrique. Cependant, les principes physiques sous-jacents se divisent en quatre grandes familles : l’effet Seebeck dans les thermocouples, la relation résistance-température dans les RTD et les thermistances, le comportement de la bande interdite des circuits intégrés semi-conducteurs et la loi de Stefan-Boltzmann qui régit les thermomètres infrarouges. Cet article retrace l’histoire de ces phénomènes, depuis l’erreur d’interprétation de Seebeck en 1821, en passant par l’équation de Callendar-Van Dusen qui permet d’étalonner les capteurs PT100, jusqu’à une comparaison des spécifications de circuits intégrés réels tels que le DS18B20, le TMP117 et le MLX90614, et enfin un cas concret : la mesure de la température des pneus d’une Formule 1 à l’aide de 12 capteurs infrarouges sans contact.
Fundamentals · 20 min de lecture Capteurs et matériel
September 3, 2026
Fonctionnement des actionneurs — Moteurs BLDC, pas à pas, servomoteurs
Nous comparons les actionneurs qui constituent les « muscles » d'un robot selon trois axes : le moteur BLDC, le moteur pas à pas et le servomoteur. Ces trois types d'actionneurs ne forment pas une classification parallèle ; la conception du moteur (BLDC/pas à pas) et l'architecture de commande (servomoteur) sont deux axes distincts souvent confondus. En dissipant cette confusion, nous retraçons les compromis réels entre couple, réactivité et commande, depuis le problème d'usure des balais sous vide de la NASA jusqu'à la naissance de la cybernétique de Wiener.
Fundamentals · 18 min de lecture Capteurs et matériel
September 3, 2026
Comment fonctionnent les caméras événementielles (DVS) et produits clés — Prophesee, iniVation
Contrairement aux appareils photo classiques qui capturent des images fixes à intervalles réguliers, les caméras événementielles (capteur de vision dynamique, DVS) enregistrent individuellement chaque pixel, à la microseconde près, uniquement l'instant précis où sa luminosité change. Nous retraçons l'histoire des puces utilisées — Prophesee Metavision, iniVation DVXplorer/DAVIS, Samsung DVS-Gen4 —, l'évolution de l'ingénierie neuromorphique depuis les recherches sur la rétine en silicium de 1988 jusqu'à l'acquisition par iniVation en 2024, le jeu de données DSEC pour la conduite autonome à l'aide de caméras événementielles stéréoscopiques, et les recherches sur le SLAM embarqué sur des drones.
Fundamentals · 15 min de lecture Capteurs et matériel
September 3, 2026
Fonctionnement des magnétomètres et principaux produits — Bosch, ST, Honeywell
Le magnétomètre, qui détecte la direction du champ magnétique terrestre pour déterminer le cap, est le seul capteur capable de fournir une référence de direction absolue externe tant qu'il est alimenté – qu'il s'agisse de la boussole électronique d'un smartphone, de la correction de l'angle de lacet d'un drone ou du contrôle d'attitude d'un CubeSat. Cet article expose les quatre principes physiques sous-jacents – l'effet Hall, la résonance magnétique atomique (AMR), la résonance magnétique géante (GMR) et le fluxgate – compare les spécifications des puces Bosch BMM150, STMicroelectronics LIS3MDL et Honeywell HMC5883L, aborde l'erreur liée au fer dur/fer mou et son étalonnage, la fusion des données des capteurs AHRS avec une centrale inertielle (IMU), et retrace l'histoire de cette technologie, de la prospection minière à la lutte anti-sous-marine pendant la Seconde Guerre mondiale et à l'exploration lunaire, jusqu'au contrôle d'attitude actuel des CubeSats.
Fundamentals · 17 min de lecture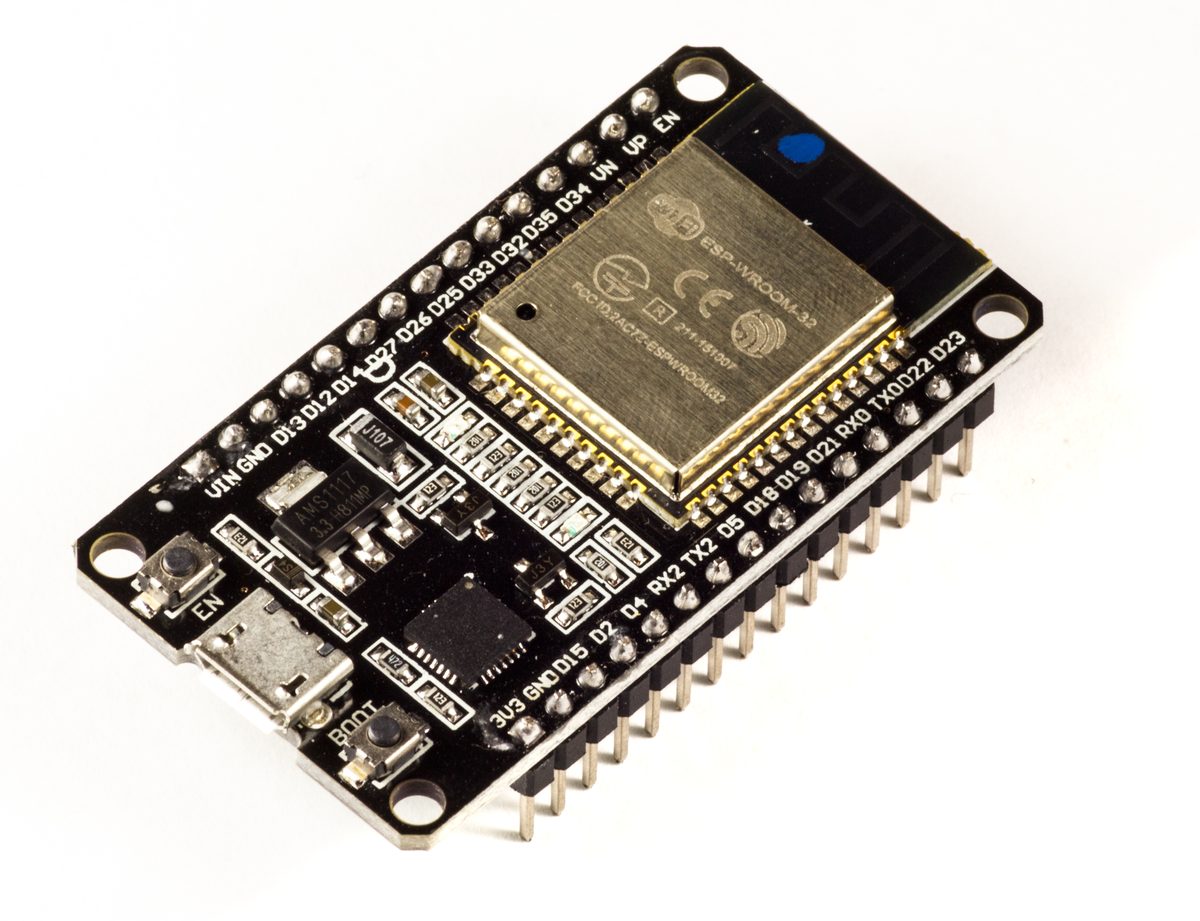 Capteurs et matériel
September 3, 2026
Fonctionnement des modules de communication sans fil — ESP32, nRF52840, SX1262
Ce qui transporte la valeur mesurée par un capteur hors de son boîtier est, presque toujours, une onde radio. Nous retraçons comment l'OFDM du Wi-Fi utilise des sous-porteuses orthogonales pour surmonter les trajets multiples, comment la modulation GFSK et la topologie en étoile du BLE permettent un fonctionnement à cycle de service, et comment le Chirp Spread Spectrum (CSS) du LoRa optimise le débit de données au détriment de la portée sur la plage de facteurs d'étalement SF7-12 – le tout à travers des exemples concrets de puces comme l'ESP32-C6, le Nordic nRF52840, le Semtech SX1262, le TI CC2652R7 et le MultiTech mDot. De la controverse autour du nom Wi-Fi en 1999, au nom Bluetooth né d'un surnom royal danois du Xe siècle en 1996, en passant par l'histoire du rachat du LoRa, développé par une petite start-up française, par Semtech, jusqu'à l'exemple concret du réseau de compteurs intelligents LoRaWAN de ZENNER, qui compte désormais plus de 10 millions d'appareils, nous analysons en détail ces technologies. comment choisir la bande de fréquence, la puissance d'émission, la sensibilité et la topologie.
Fundamentals · 17 min de lecture Capteurs et matériel
September 2, 2026
Fonctionnement des batteries et des systèmes de gestion de batterie (BMS) — Molicel, DJI, Samsung SDI
Ce qui détermine l'autonomie et la sécurité d'un robot ou d'un drone, ce ne sont ni le moteur ni les capteurs, mais la batterie et son système de gestion de batterie (BMS). De l'électrochimie des cellules lithium-ion à l'équilibrage des cellules et aux circuits de protection, nous comparons les spécifications réelles des cellules à décharge rapide de Molicel, des batteries de vol intelligentes de DJI et des batteries à semi-conducteurs de nouvelle génération de Samsung SDI. Nous analysons également les enseignements tirés de l'incendie du Boeing 787 concernant les limites des BMS.
Fundamentals · 16 min de lecture Capteurs et matériel
September 2, 2026
Fonctionnement des capteurs de force et tactiles — ATI, Bota, XELA
« Les capteurs de force donnent à un bras robotisé sa « perception du bras », et les capteurs tactiles donnent à une main robotisée sa « perception du bout des doigts ». Nous retraçons la physique des jauges de contrainte à travers trois approches de détection tactile — piézorésistive, capacitive et optique — et passons en revue des produits réels d'ATI, Bota Systems et XELA Robotics jusqu'à la main de type prothèse de Shadow Robot équipée de 129 capteurs, ainsi que la véritable histoire de l'invention simultanée de la jauge de contrainte en 1938. »
Fundamentals · 17 min de lecture Capteurs et matériel
September 2, 2026
Fonctionnement des cartes SBC et produits phares — Raspberry Pi 5, Jetson, Coral
Nous comparons les ordinateurs embarqués qui servent de « cerveau » à un robot, selon trois philosophies de conception : le SoC à usage général du Raspberry Pi 5, l’ordinateur d’IA avec GPU intégré NVIDIA Jetson Orin et l’ASIC dédié de Google Coral. Nous abordons la signification concrète de l’indicateur d’efficacité TOPS/W, les raisons du choix d’un SoC à usage général par le projet Newbot, ainsi que les conséquences concrètes, en 2026, d’une pénurie de DRAM pour les centres de données d’IA sur le marché des cartes SBC pour amateurs.
Fundamentals · 16 min de lecture Capteurs et matériel
August 28, 2026
Fonctionnement des capteurs à ultrasons et principaux produits — Bosch, Murata, Toyota ICS
Un capteur ultrasonique mesure la distance d'un obstacle proche grâce au temps de parcours aller-retour d'une impulsion ultrasonique – l'équivalent acoustique du LiDAR. Il peut voir à travers les obstacles qui perturbent les capteurs optiques, comme le verre transparent et les objets noirs, mais sa portée effective est limitée à quelques mètres. Nous analysons les recherches sur l'écholocation des chauves-souris, le développement du sonar pendant la Première Guerre mondiale, la portée mesurée du Bosch USS Gen 6, les modules Murata MA40S4S et MaxBotix, incontournables en robotique, ainsi que l'exemple concret du sonar de dégagement intelligent à huit capteurs de Toyota – et comment chacun de ces éléments influe sur les performances réelles.
Fundamentals · 12 min de lecture Capteurs et matériel
August 22, 2026
Fonctionnement des radars et principaux produits — Continental, Bosch, Honda SENSIN
« Le radar à ondes millimétriques mesure la distance et la vitesse relative à partir de la réflexion des ondes radio, ce qui en fait le capteur le plus résistant à la pluie, au brouillard, à l'éblouissement et aux autres conditions défavorables qui perturbent les capteurs optiques. Nous expliquons comment la fréquence de battement du FMCW permet d'obtenir simultanément la distance et la vitesse, l'histoire de la technologie radar remontant à Chain Home pendant la Seconde Guerre mondiale, l'abandon puis la réintroduction du radar par Tesla, les spécifications d'imagerie 4D du Continental ARS540 et l'exemple concret de la couverture à 360 degrés par cinq radars du système Honda SENSING 360 — et comment chacun de ces éléments modifie le compromis portée/champ de vision/résolution. »
Fundamentals · 12 min de lecture Capteurs et matériel
August 16, 2026
Lab
Fonctionnement du GNSS et principaux produits — u-blox, Trimble, Fixposition
« Le RTK combine le positionnement par satellite avec les données de correction d'une station de base, réduisant ainsi l'erreur de plusieurs mètres du positionnement GNSS autonome à une précision centimétrique. Nous expliquons comment le positionnement bi-fréquence annule le délai ionosphérique, comment le ZED-F9P d'u-blox a démocratisé le RTK à bas coût, le RTX de Trimble et le système japonais Michibiki (QZSS), ainsi que l'exemple concret du réseau national de 342 stations de base RTK de Kubota pour les machines agricoles – et comment chacun de ces éléments influe sur la précision de positionnement obtenue. »
Fundamentals · 14 min de lecture Capteurs et matériel
August 10, 2026
Fonctionnement des centrales inertielles et principaux produits — Xsens, Bosch, Analog Devices
« Une centrale inertielle (IMU) associe un accéléromètre à un gyroscope pour mesurer directement l'accélération de translation et la vitesse de rotation d'un véhicule. Contrairement aux caméras ou aux LiDAR, elle est totalement autonome ; toutefois, cette autonomie a un revers : l'erreur s'accumule avec le temps (dérive). Nous abordons le principe du gyroscope MEMS, l'analyse du bruit par variance d'Allan, l'échelle de classification allant des puces grand public aux modules de navigation, ainsi que la stratégie produit de la gamme MTi de Xsens. »
Fundamentals · 12 min de lecture Capteurs et matériel
August 4, 2026
Fonctionnement des caméras de profondeur et principaux produits : RealSense, Kinect, Orbbec
La stéréoscopie active projette un motif à l'aide d'un émetteur infrarouge et effectue une correspondance stéréoscopique ; la lumière structurée détermine la profondeur à partir de la distorsion d'un motif connu ; la technique du temps de vol mesure la distance directement grâce à un déphasage : trois approches coexistantes pour les caméras de profondeur. Nous examinons les principes de chacune et présentons des exemples concrets issus des caméras Intel RealSense D435i, Microsoft Kinect, Orbbec Femto Bolt et iPhone TrueDepth. Nous retraçons également comment la technologie de la start-up israélienne PrimeSense a donné naissance à Kinect, a été rachetée par Apple, puis a été réinventée sous le nom de Face ID.
Fundamentals · 10 min de lecture Capteurs et matériel
July 29, 2026
Fonctionnement des caméras stéréo et principaux produits — ZED 2i, Subaru EyeSight
Une caméra stéréoscopique calcule la distance par triangulation à partir de la différence entre deux lentilles, résolvant ainsi le problème d'échelle absolue qui limite fondamentalement les caméras monoculaires. Nous examinons les spécifications réelles des modèles Stereolabs ZED 2i, Luxonis OAK-D et e-con Systems TARA, et retraçons le compromis entre la ligne de base et la longueur à travers l'évolution du système EyeSight de Subaru, installé sur plus de 5 millions de véhicules depuis 2008. Nous racontons également comment le créateur d'EyeSight a quitté Subaru pour fonder sa propre start-up spécialisée dans la vision stéréoscopique.
Fundamentals · 10 min de lecture Capteurs et matériel
July 23, 2026
Fonctionnement des caméras monoculaires et principaux produits — Mobileye, Tesla, Continental
Une caméra monoculaire lit les lignes de voie, les panneaux et les obstacles grâce à un seul objectif, ce qui permet de réduire les coûts et l'encombrement, mais au prix d'une limitation fondamentale : une seule image ne permet pas de déterminer la distance exacte. Nous examinons des exemples concrets, tels que ceux de Mobileye EyeQ6L, Tesla HW4, Continental MFC500 et comma.ai, afin de comprendre comment chacun contourne cette contrainte. Nous retraçons également l'histoire d'un laboratoire de l'Université hébraïque devenu Mobileye, puis racheté par Intel pour plus de 15 milliards de dollars, ainsi que la décision de Tesla en 2021 de supprimer le radar de Tesla Vision.
Fundamentals · 11 min de lecture Capteurs et matériel
July 19, 2026
Fonctionnement du LiDAR et principaux produits — Livox, Velodyne, Hesai
La technologie LiDAR mesure les distances en fonction du temps de parcours aller-retour de la lumière. Du Velodyne Puck rotatif au Livox Mid-360S non rotatif qui a permis de réduire les coûts, en passant par les acteurs chinois Hesai et RoboSense, nous comparons les spécifications réelles des produits actuellement en production et retraçons l'histoire de ce secteur, du DARPA Grand Challenge à la création de DJI, jusqu'à l'échec du partenariat entre Volvo et Luminar.
Fundamentals · 12 min de lecture