Contents — find the section you need
Ni le Visual-SLAM ni le LiDAR-SLAM ne fonctionnent de manière optimale en toutes circonstances. Une caméra peine à être performante dans l'obscurité ou lors de mouvements rapides ; le LiDAR est moins performant dans les environnements pauvres en détails et son coût est plus élevé. La solution pour pallier ces faiblesses réside dans l'IMU (unité de mesure inertielle), qui mesure l'accélération et la vitesse angulaire à haute fréquence. L'odométrie visuelle-inertielle (VIO) et l'odométrie LiDAR-inertielle (LIO) – qui associent une caméra ou un LiDAR à une IMU – sont devenues la configuration standard de facto pour de nombreux robots mobiles autonomes, drones et dispositifs de réalité augmentée/réalité virtuelle. Cet article explique pourquoi une IMU seule ne peut pas assurer une estimation de position précise, aborde le concept de fusion de capteurs, les deux approches de conception (estimation par filtrage et estimation par optimisation), et enfin présente les principaux algorithmes : ROVIO, OKVIS, VINS-Mono, OpenVINS, LIO-SAM et FAST-LIO2.
 Exemple IMU/INS
 Exemple LiDAR
Images : Xsens MTi-G (Kallap85, CC BY-SA 4.0) / Livox Mid-40, Horizon et Tele-15 (Dllu, CC BY-SA 4.0), Wikimedia Commons. Capteurs d'entrée représentatifs, configuration matérielle VIO/LIO non requise.


0. Contenu de cet article
- Ce que mesure une IMU et pourquoi une IMU seule ne peut pas garantir une récupération de position continue
- Les faiblesses respectives d'une caméra et d'un LiDAR, et pourquoi leur combinaison avec une IMU est si performante
Définition de VIO et LIO et leurs différences - Différence entre les philosophies de conception basées sur le filtrage (EKF/MSCKF) et l'optimisation (graphe de facteurs)
Apports respectifs de ROVIO, OKVIS, VINS-Mono, VINS-Fusion et OpenVINS (VIO) et de LIO-SAM, FAST-LIO et FAST-LIO2 (LIO)
Comment choisir concrètement entre VIO et LIO, selon le cas d'utilisation
1. Réponse courte : Qu'est-ce qu'une IMU, un VIO et un LIO ?
En une phrase : **Une IMU (unité de mesure inertielle) est un capteur qui combine… Un accéléromètre et un gyroscope permettent de mesurer l'accélération et la vitesse angulaire du véhicule à haute fréquence, sans aucun repère extérieur. L'odométrie visuelle-inertielle (VIO) combine cette centrale inertielle avec une caméra pour estimer la position et l'orientation du véhicule ; l'odométrie LiDAR (LIO) utilise la même technique en combinant une centrale inertielle avec un LiDAR.
Une centrale inertielle indique, à haute fréquence (généralement de quelques centaines de Hz à environ 1 kHz), l'accélération et la vitesse de rotation instantanées. Cependant, sa position, mesurée en temps réel, dérive rapidement (nous l'examinerons en détail dans la section 3). Une caméra ou un LiDAR, en croisant les données de l'environnement, peuvent fournir des contraintes de position relative, mais seulement à basse fréquence (quelques dizaines de Hz), et leur fonctionnement devient inopérant dans certaines situations : obscurité, scènes peu détaillées, mouvements rapides. L'idée principale des technologies VIO et LIO est de combiner une centrale inertielle (IMU) à haute fréquence mais sujette à la dérive avec une caméra/LiDAR à basse fréquence présentant des modes de défaillance dépendants de l'environnement, afin que chacune compense les faiblesses de l'autre.
2. Que mesure réellement une IMU ?
Une IMU comprend, de manière générale, deux types de capteurs.
Un accéléromètre mesure une force spécifique dans son repère. Idéalement, \mathbf{f}_b=R_{wb}^{T}(\mathbf{a}_w-\mathbf{g}_w), où R_{wb} effectue la conversion des coordonnées du capteur en coordonnées du monde, \mathbf{a}_w représente l'accélération dans le repère du monde et \mathbf{g}_w la gravité. Il mesure environ 1 g au repos et presque zéro en chute libre idéale. Avant l'intégration, il faut corriger le biais, effectuer la conversion dans le repère du monde et ajouter la gravité. Consultez les définitions des coordonnées et du biais dans le modèle IMU d'OpenVINS.
Un gyroscope mesure la vitesse de rotation propre du capteur, c'est-à-dire sa vitesse angulaire. La combinaison simultanée des mesures sur trois axes permet d'obtenir la vitesse de rotation autour du roulis, du tangage et du lacet.
En combinant ces deux types de capteurs, une centrale inertielle (IMU) peut fournir des informations de mouvement à six degrés de liberté (trois de translation et trois de rotation) à haute fréquence, uniquement à partir de son propre état interne, sans aucune référence à un repère externe (élément cartographié, signal radio). Cette absence totale de référence externe constitue à la fois le principal atout et la principale faiblesse de l'IMU : sa robustesse lui permet de rester stable même dans l'obscurité totale ou dans une pièce vitrée ; sa faiblesse réside dans l'accumulation d'erreurs, que nous aborderons dans la section 3.
Le signal de sortie d'une IMU contient toujours un biais et du bruit. Le biais est une erreur de décalage intrinsèque au capteur : le signal de sortie n'est pas nul même lorsque la valeur réelle est nulle. Ce biais dérive lentement avec le temps en raison de facteurs tels que les variations de température (instabilité du biais). Le bruit est une fluctuation aléatoire qui s'ajoute à chaque mesure. Les centrales inertielles MEMS (systèmes micro-électro-mécaniques) bon marché ont tendance à présenter un biais et un bruit plus importants, ce qui est la principale cause de la dérive abordée ci-après.
3. Détermination de la position à partir d'une centrale inertielle seule (intégration et dérive)
Pour déterminer la position à partir du signal de sortie de la centrale inertielle, il faut intégrer l'accélération deux fois : la vitesse est l'intégrale de l'accélération et la position est l'intégrale de la vitesse.
Ici, p_0 représente la position initiale, v_0 la vitesse initiale et a(s) l'accélération à l'instant s. La formule est simple, mais l'accélération a(s) utilisée en pratique est toujours entachée du biais b abordé dans la section 2. La double intégration d'une accélération incluant ce biais, a(s) + b, produit un terme d'erreur dû au biais, de la forme :
qui diverge proportionnellement au carré du temps écoulé. Le biais du gyroscope, en plus, déforme progressivement l'estimation de l'orientation, et cette erreur d'orientation contamine la direction d'intégration de l'accélération. L'erreur de position globale tend donc à croître de l'ordre de O(t^2) à O(t^3). Ce phénomène, où l'erreur s'accumule indéfiniment avec le temps, est appelé dérive.
Un exemple concret permet de mieux comprendre. Supposons qu'une centrale inertielle MEMS bon marché présente un biais d'accéléromètre d'environ 0.01\,\mathrm{m/s^2}. Après 10 secondes, l'erreur de position résultante est d'environ \frac{1}{2} \times 0.01 \times 10^2 = 0.5\,\mathrm{m}. Après une minute, elle atteint 18\,\mathrm{m}. Une centrale inertielle (IMU) seule ne peut fournir une estimation de position fiable que sur une très courte période (de quelques secondes à quelques dizaines de secondes), ce qui explique fondamentalement pourquoi elle ne peut pas servir de système d'autolocalisation. Autrement dit, une IMU est performante pour les variations rapides et à court terme, mais moins performante pour la localisation absolue à long terme ; son profil de forces et de faiblesses est exactement l'inverse de celui d'une caméra ou d'un LiDAR.
4. Caméra et LiDAR ont aussi leurs faiblesses
Si une centrale inertielle (IMU) ne suffit pas à déterminer la position, on pourrait être tenté d'utiliser une caméra (voir « Introduction au SLAM visuel ») ou un LiDAR (voir « Tendances technologiques du SLAM LiDAR »). C'est vrai dans une certaine mesure, mais caméra et LiDAR présentent chacun leurs propres faiblesses.
Les faiblesses d'une caméra sont la dégradation de l'image en basse lumière (les points caractéristiques, ou les gradients de luminosité sur lesquels repose une méthode directe, deviennent impossibles à calculer), les environnements peu texturés (un mur blanc uni ou un sol de couleur unie ne produisent aucun point de correspondance) et le flou de mouvement lors de déplacements rapides (l'image se déforme pendant la période d'exposition, déstabilisant les descripteurs de points caractéristiques). Ces problèmes ont tous la même cause sous-jacente : la caméra ne reçoit pas un signal visuel suffisant pour fonctionner.
Les faiblesses d'un LiDAR résident dans les environnements pauvres en détails (dans un long tunnel ou une vaste plaine, les méthodes d'alignement de nuages de points comme ICP/NDT ne convergent pas vers une solution unique – un phénomène appelé dégénérescence géométrique) et dans le coût du capteur. Le LiDAR émet activement un laser pour mesurer les distances ; il est donc robuste à l'obscurité et au contre-jour. Cependant, dans un environnement peu dense, il perd en précision, tout comme une caméra.
La faiblesse d'une IMU, comme indiqué dans la section 3, est la dérive illimitée qui s'accumule avec le temps, et son incapacité à retrouver sa position absolue de manière autonome.
Il est important de noter que les situations dans lesquelles ces trois capteurs sont défaillants se recoupent très peu. Une centrale inertielle (IMU) continue de fonctionner sans interruption dans l'obscurité, là où une caméra peine à capter les données. Elle fournit des informations de mouvement à haute fréquence même lorsque la caméra ou le LiDAR perdent leurs caractéristiques. Les observations de la caméra et du LiDAR permettent de limiter la dérive grâce à la géométrie de l'environnement. Elles ne garantissent cependant pas une précision absolue de la position à long terme sans contraintes telles qu'une carte connue, un système GNSS ou une boucle de rétroaction. Cette complémentarité est le point de départ de la fusion de capteurs abordée dans la section suivante.
5. Le principe de la fusion de capteurs
La fusion de capteurs consiste à combiner les caractéristiques d'erreur et les points forts de plusieurs capteurs afin d'obtenir une estimation plus précise, à plus haute fréquence et plus robuste que celle de n'importe quel capteur pris individuellement (pour une présentation générale de la fusion, voir « Introduction à la fusion de capteurs »). Le squelette commun à VIO et LIO peut être organisé sous forme de boucle Prédiction-Mise à jour :
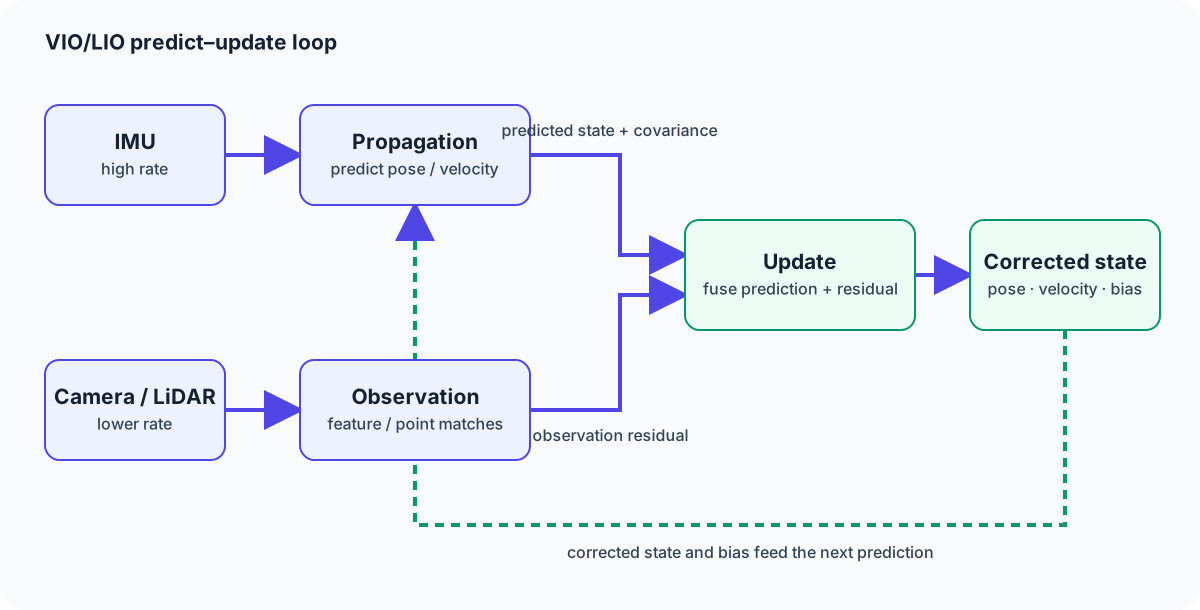
Figure 1 — L'IMU (haute fréquence) continue de prédire l'état par propagation (intégration). Observations issues de la mise en correspondance des caractéristiques/points avec la caméra/LiDAR (Faible fréquence) corrige cette prédiction lors de l'étape de mise à jour. Le biais de l'IMU estimé pendant cette correction est réinjecté dans la propagation suivante, supprimant ainsi continuellement l'accumulation de dérive.
Cette boucle présente deux points clés. Premièrement, la propagation pilotée par l'IMU s'exécute en continu à haute fréquence et ne cesse jamais de prédire la pose, même en l'absence d'observation caméra/LiDAR (obscurité, faible texture, espace pauvre en détails, mouvements rapides). Deuxièmement, l'étape de mise à jour, déclenchée uniquement lors de la réception d'une observation caméra/LiDAR, réduit la dérive qui s'accumulerait autrement indéfiniment du seul fait de l'IMU, et met simultanément à jour l'estimation du biais de l'IMU, en la réinjectant dans la propagation. Cette combinaison – « prédiction continue à haute fréquence » et « correction réduisant les erreurs dans les directions contraintes par l'observation » – constitue la philosophie de conception commune aux systèmes VIO et LIO.
6. VIO (Odométrie visuelle-inertielle)
VIO (Odométrie visuelle-inertielle) est le Dans cette configuration, la caméra joue le rôle de capteur de mise à jour. La combinaison des prédictions haute fréquence de l'IMU avec les observations de points caractéristiques de la caméra résout l'ambiguïté d'échelle qui affecte l'odométrie visuelle monoculaire (évoquée dans la section 4 : les images monoculaires seules ne permettent pas de reconstituer une distance métrique réelle), grâce aux informations d'accélération métrique de l'IMU. En mouvement rapide, lorsque la caméra rencontre des difficultés, l'IMU fournit en continu des mises à jour d'orientation à haute fréquence, réduisant considérablement le risque d'échec du suivi.
L'odométrie visuelle monoculaire (VIO) se divise en deux configurations : faiblement couplée et fortement couplée, selon le type de liaison entre la caméra et l'IMU. Un système faiblement couplé calcule indépendamment l'estimation de pose côté caméra et celle côté IMU, puis fusionne les deux résultats a posteriori. Ce système est simple à implémenter, mais comme l'IMU ne peut pas exploiter la structure d'erreur interne de l'estimation côté caméra (l'incertitude relative des observations de points caractéristiques), il présente des limites. La précision s'en trouve réduite. Un système à couplage étroit traite d'emblée les données brutes de l'IMU et les observations de caractéristiques de l'image comme un seul problème d'état estimé conjointement ; la mise en œuvre est plus complexe, mais chaque bit d'information provenant des deux capteurs est utilisé, ce qui permet d'obtenir une précision accrue. Les implémentations VIO modernes représentatives que nous abordons dans les sections 8, 9 et 10 (OKVIS, VINS-Mono, OpenVINS et autres) adoptent toutes un couplage étroit.
7. LIO (Odométrie inertielle LiDAR)
LIO (Odométrie inertielle LiDAR) est le même cadre, mais un LiDAR joue le rôle de la partie mise à jour. Les nuages de points LiDAR capturent la géométrie de l'environnement directement et avec une grande précision, mais un seul balayage prend de quelques dizaines à plusieurs centaines de millisecondes, et si le capteur lui-même se déplace pendant ce balayage, le nuage de points résultant est déformé (distorsion de mouvement). Grâce aux informations d'orientation haute fréquence fournies par l'IMU, ce mouvement pendant le balayage peut être corrigé, permettant ainsi de reconstruire un Nuage de points sans distorsion.
Comme pour VIO (section 6), dans les environnements géométriquement dégénérés où LIO rencontre des difficultés (longs tunnels, vastes plaines), la prédiction continue de la pose à court terme par l'IMU réduit considérablement le risque de divergence lors de l'enregistrement du nuage de points (méthodes telles que ICP/NDT). LIO est également majoritairement implémenté comme un système étroitement couplé en pratique ; LIO-SAM et FAST-LIO/FAST-LIO2, présentés dans la section 10, adoptent tous deux cette conception.
8. Approche par filtrage (Filtre de Kalman / EKF / MSCKF)
Le cœur de VIO et LIO – la fusion de la prédiction et de l'observation – est implémenté selon deux grandes philosophies de conception : l'approche par filtrage ou l'approche par optimisation, présentée dans la section suivante.
L'approche par filtrage repose sur le Filtre de Kalman, un cadre qui alterne prédiction et mise à jour pilotée par l'observation pour dériver récursivement les données. L'estimation d'état optimale pour un système à dynamique linéaire. Pour un problème comme VIO/LIO, où la composition de l'intégration IMU (composition de pose) et la projection de la caméra sont intrinsèquement non linéaires, on utilise l'extension non linéaire : le Filtre de Kalman étendu (EKF). Un EKF linéarise chaque fonction non linéaire autour de l'estimation courante (un développement de Taylor du premier ordre) puis applique les mêmes équations de mise à jour qu'un filtre de Kalman classique.
Ici, \hat{x}_k^{-} représente l'état prédit par propagation, z_k l'observation réelle, h(\cdot) le modèle d'observation qui prédit une observation à partir de l'état, et K_k le gain de Kalman – le poids qui détermine la fiabilité de la prédiction par rapport à l'observation. P_k^{-} représente la covariance (incertitude) de l'état prédit. H_k représente le jacobien linéarisant le modèle d'observation, et R la covariance du bruit d'observation. Intuitivement, plus l'incertitude prédite P_k^{-} est grande par rapport au bruit d'observation R, plus le gain de Kalman K_k est élevé et plus l'information de l'observation z_k est intégrée à la correction d'état.
La mise en œuvre d'une VIO basée sur un EKF nécessite naïvement d'inclure chaque point caractéristique de l'image dans le vecteur d'état, ce qui entraîne une augmentation rapide du coût de calcul avec le nombre de points caractéristiques. Le MSCKF (Multi-State Constraint Kalman Filter), proposé par Mourikis et Roumeliotis en 2007, résout précisément ce problème. Le MSCKF n'inclut pas les points caractéristiques eux-mêmes dans l'état du filtre ; il conserve plutôt plusieurs poses de caméra (une fenêtre glissante) dans l'état et met à jour le L'état est construit en utilisant uniquement la contrainte géométrique selon laquelle le même point caractéristique a été observé à partir de plusieurs poses. En excluant certains points caractéristiques de l'état, on évite l'explosion de la complexité de calcul liée au nombre de points caractéristiques, tout en exploitant les observations couvrant plusieurs images. Il s'agit d'une conception VIO efficace basée sur un filtre, désormais largement utilisée.
9. Approche basée sur l'optimisation (Ajustement de faisceau / Graphe de facteurs)
L'estimation basée sur un filtre effectue des mises à jour récursives, tandis que des méthodes comme MSCKF peuvent conserver temporairement des poses passées clonées. L'approche basée sur l'optimisation conserve l'état et les observations sur une fenêtre glissante ou un graphe et résout un problème d'optimisation non linéaire pour assurer leur cohérence conjointe. On peut la considérer comme une extension de l'ajustement de faisceau de Visual-SLAM (voir « Introduction à Visual-SLAM » [/fr/blog/posts/robotics-visual-slam.html], section 10) afin d'y intégrer également les informations de l'IMU.
Les accélérations et les vitesses angulaires de l'IMU sont des observations connues, et non des variables d'optimisation. L'ajout d'un état à chaque horodatage IMU, La réintégration de chaque intervalle à chaque relinéarisation augmente le coût. La préintégration IMU, proposée par Forster et al. en 2015 (arXiv:1512.02363), synthétise les mesures entre les images clés sous la forme d'un facteur de mouvement relatif corrigible du biais. Cet état peut inclure la vitesse et les biais, et dans certains systèmes également des points de repère ; le coût est contrôlé par la conception de la fenêtre et la relinéarisation plutôt que par la simple fréquence d'échantillonnage de l'IMU.
Le facteur de préintégration IMU résultant, ainsi que les facteurs dérivés des observations caméra/LiDAR (erreur de reprojection ou erreur de correspondance de balayage), sont placés sur un graphe de facteurs commun, et l'ensemble est résolu comme un problème d'estimation du maximum de vraisemblance (ou maximum a posteriori) – il s'agit de la forme de base de l'approche par optimisation.
\mathcal{X} est l'ensemble des poses, vitesses, biais et (le cas échéant) points de la carte à traiter. Estimation ; r_{\mathrm{IMU}} représente le résidu du facteur de préintégration. L'estimation par filtrage permet de maîtriser les coûts grâce à des mises à jour séquentielles et un historique limité ; l'estimation par optimisation peut relinéariser une fenêtre glissante. La précision et le coût dépendent de la longueur de la fenêtre, de l'initialisation, du calendrier de relinéarisation, du modèle et du budget de calcul ; aucune méthode n'est donc universellement supérieure.
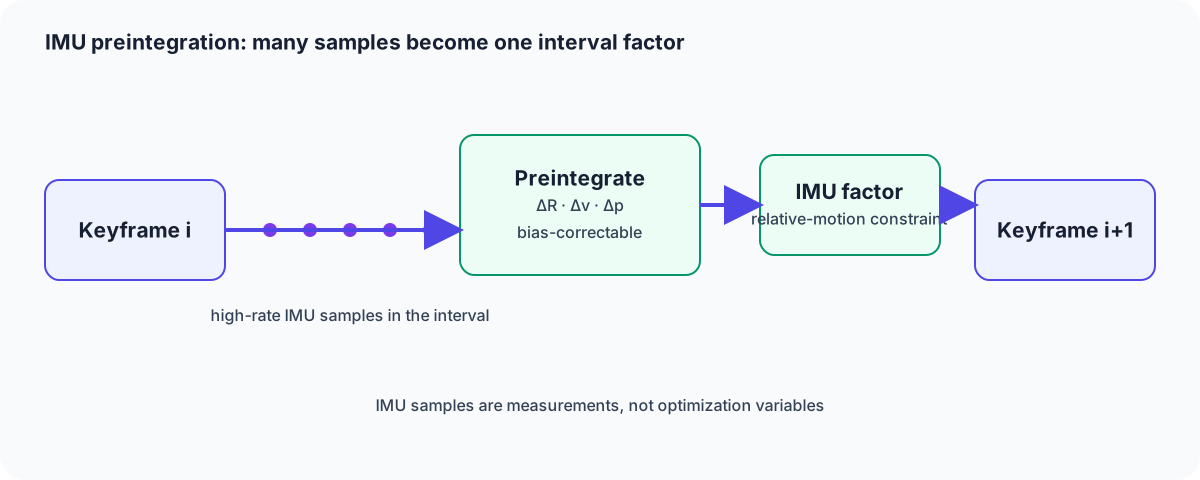
Figure 2 — Le grand nombre de mesures IMU (plusieurs centaines de Hz) arrivant entre les images clés i et i{+}1 sont intégrées au préalable par préintégration et traitées sur le graphe de facteurs comme un seul facteur de mouvement relatif. Cela permet de maintenir le nombre de variables d'optimisation indépendant de la fréquence d'échantillonnage de l'IMU ; il ne dépend que du nombre d'images clés.
10. Algorithmes de points de repère
VIO
ROVIO (Robust Visual Inertial Odometry), présenté par Bloesch et al. à IROS 2015, est un VIO basé sur un filtre de Kalman étendu (EKF). Au lieu de faire correspondre des descripteurs de points caractéristiques, il intègre directement les informations de luminosité des patchs d'image dans le modèle d'observation de l'EKF — une approche de type méthode directe qui en fait un exemple représentatif de la combinaison d'une estimation par filtrage avec une méthode directe.
OKVIS (Open Keyframe-based Visual-Inertial SLAM), présenté par Leutenegger et al. à IJRR 2015, est un système d'intégration visuelle-inertielle (VIO) basé sur les images clés et construit autour d'une optimisation non linéaire. Combinant la préintégration de l'IMU (section 9) avec la minimisation de l'erreur de reprojection par ajustement de faisceau, il s'agit de l'une des premières implémentations marquantes de VIO basé sur l'optimisation.
VINS-Mono, développé par Qin, Li et Shen de l'Université des sciences et technologies de Hong Kong, est un VIO pour caméras monoculaires qui s'appuie sur une optimisation non linéaire de la préintégration de l'IMU (section 9), ajoute une boucle de fermeture pour la correction globale et offre une conception flexible permettant un fonctionnement faiblement ou fortement couplé pour chaque composant. VINS-Fusion est le successeur de VINS-Mono et étend ses fonctionnalités pour prendre en charge plusieurs configurations de capteurs (caméras stéréo, GPS), en privilégiant la praticité pour des configurations matérielles plus diverses.
OpenVINS, développé par Genève par Eckenhoff, Lee, Yang, Huang et leurs collaborateurs, est une plateforme de recherche VIO open source basée sur le filtre de Kalman étendu MSCKF. S'appuyant sur la conception efficace du MSCKF (section 8), elle est largement utilisée comme implémentation privilégiant la facilité d'extension et de validation à des fins de recherche.
LIO
LIO-SAM (Odométrie inertielle LiDAR étroitement couplée par lissage et cartographie), présenté par Shan, Englot, Meyers, Wang, Ratti, Rus et leurs collaborateurs à IROS 2020, est un système LIO étroitement couplé, construit sur un graphe de facteurs. Il unifie plusieurs types de facteurs – un facteur de préintégration IMU, un facteur d'odométrie issu de la mise en correspondance des scans LiDAR, un facteur GPS et un facteur de fermeture de boucle – sur un même graphe de facteurs, et constitue un exemple représentatif de l'application de la philosophie de conception basée sur l'optimisation (section 9) au LiDAR.
FAST-LIO (Fast LiDAR-Inertial Odometry), développé par Xu, Zhang et leurs collaborateurs du laboratoire MARS de l'Université de Hong Kong, est un odomètre inertiel LiDAR rapide (LIO) basé sur un filtre de Kalman itératif à couplage étroit. Contrairement à LIO-SAM, basé sur l'optimisation, il est conçu pour traiter directement les nuages de points LiDAR à haute fréquence et privilégie le fonctionnement en temps réel sur les plateformes aux ressources de calcul limitées. FAST-LIO2 est son successeur : en gérant directement le nuage de points grâce à une structure de recherche incrémentale du plus proche voisin (un arbre iKD), il réduit considérablement le coût de reconstruction de la carte, offrant ainsi un LIO à couplage étroit plus rapide et plus précis.
11. Comparaison VIO vs. LIO
| Aspect | VIO (représentant : VINS-Mono/OpenVINS) | LIO (représentant : LIO-SAM/FAST-LIO2) |
|---|---|---|
| Capteur principal | Caméra (mono/stéréo) + IMU | LiDAR + IMU |
| Environnements privilégiés | Scènes intérieures/extérieures riches en textures, où la reconnaissance des couleurs et des motifs est significative | Environnements riches en structures géométriques ; fonctionne dans l'obscurité ou en contre-jour |
| Environnements difficiles | Obscurité, faible texture, contre-jour/forte lumière du soleil | Espaces géométriquement dégénérés : longs tunnels, vastes plaines |
| Coût du capteur | Relativement faible (caméra + IMU MEMS) | Élevé (unité LiDAR elle-même, en particulier les modèles longue portée et haute résolution) |
| Caractéristiques de la carte | Points caractéristiques épars ou profondeur dense avec une approche basée sur l'apprentissage | Carte de nuage de points dense et géométriquement précise |
| Ambiguïté d'échelle | Présente en principe pour une configuration monoculaire (résolue par l'IMU) | Absente en principe, car la télémétrie LiDAR est intrinsèquement métrique |
| Calcul | Coût modéré (extraction de caractéristiques et calcul de descripteurs) | Le traitement des nuages de points (recherche du plus proche voisin, appariement de scans) présente un coût comparable. |
Philosophie de conception représentative : les approches basées sur le filtrage (MSCKF) et l’optimisation (préintégration + BA) sont largement déployées. Les approches basées sur le filtrage (FAST-LIO2) et l’optimisation (LIO-SAM) sont largement déployées.
Les atouts de VIO résident dans le faible coût de ses capteurs et la compréhension fine de l’environnement qu’offre la reconnaissance des couleurs et des formes (un complément idéal à la reconnaissance d’objets). Les atouts de LIO sont la précision géométrique et la robustesse face à l’obscurité et aux intempéries : voilà la répartition des tâches.
12. Choisir la solution idéale en pratique
Le choix entre VIO, LIO ou une combinaison des deux dépend des capteurs que vous pouvez embarquer, de votre budget et de l'environnement d'utilisation prévu.
-
Robots de service intérieurs / aspirateurs robots : Si le coût est la priorité, le VIO (ou une configuration caméra + IMU faiblement couplée) est généralement privilégié ; si la précision et une cartographie géométriquement précise sont essentielles, le LIO est souvent choisi. Dans un environnement intérieur classique avec de nombreux couloirs et murs, le gain de précision apporté par le LiDAR justifie plus facilement son coût.
-
Drones : Avec des contraintes importantes de charge utile et de consommation d'énergie, une configuration VIO légère (caméra + IMU) est souvent la solution de prédilection. En extérieur, le couplage avec un GPS est également courant.
-
Réalité augmentée/Réalité virtuelle : L'odométrie visuelle-inertielle (VIO) utilisant la caméra et l'IMU intégrées au casque est la norme de facto. Hormis quelques modèles haut de gamme équipés d'un LiDAR, les contraintes de coût et de poids font du VIO le choix privilégié.
-
Conduite autonome / Robots mobiles autonomes d'extérieur : Compte tenu des exigences de robustesse par mauvais temps, contre-jour et conduite de nuit, le LIO constitue généralement la base, associé au VIO et au GNSS (voir « Introduction à la fusion de capteurs »).
-
Espaces géométriquement complexes – tunnels, longs couloirs rectilignes : Le LiDAR seul, ou le LIO seul, a tendance à devenir instable au niveau de l'alignement. Il est donc important d'ajouter une source d'information supplémentaire – VIO ou odométrie des roues – pour compenser cette complexité.
En règle générale : si le budget et le poids des capteurs le permettent et que la précision géométrique est primordiale, choisissez le LIO ; si le coût et la légèreté sont prioritaires et que vous souhaitez également exploiter la reconnaissance des couleurs et des motifs de l'environnement, choisissez le VIO. Dans la pratique, le choix exclusif de ces deux capteurs est rare. On privilégie plutôt une fusion multisensorielle (voir « Introduction à la fusion de capteurs ») qui pondère les données VIO, LIO, GNSS et odométrie des roues en fonction de la situation.
13. Résumé
Une centrale inertielle (IMU) fournit des informations de mouvement haute fréquence et entièrement autonomes, mais la position reconstituée par intégration dérive rapidement, de l'ordre du carré du cube du temps écoulé. Une caméra (VIO) ou un LiDAR (LIO) corrige périodiquement cette erreur cumulée, mais chacun présente ses propres faiblesses : faible luminosité et faible texture pour la caméra, environnements géométriquement complexes pour le LiDAR. VIO et LIO combinent ces faiblesses complémentaires grâce à une boucle Prédiction (prédiction IMU haute fréquence) - Mise à jour (correction caméra/LiDAR), implémentée selon un cadre basé sur le filtrage (EKF/MSCKF) ou sur l'optimisation (préintégration IMU + graphe de facteurs), afin d'atteindre une robustesse et une précision qu'aucun capteur seul ne peut égaler.
Faut-il intégrer directement la valeur d'environ 1 g au repos ?
Transformez d'abord la force spécifique dans le repère du monde et tenez compte de la gravité et du biais. Une augmentation de la vitesse au repos indique un problème de modèle ou de repère.
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.