Contents — find the section you need
Baik Visual-SLAM maupun LiDAR-SLAM tidak dapat bekerja di semua tempat secara mandiri. Kamera kesulitan dalam kondisi gelap atau di bawah gerakan cepat; LiDAR kesulitan di lingkungan dengan fitur yang minim dan biayanya lebih mahal. Kunci untuk mengatasi kelemahan ini adalah IMU (Inertial Measurement Unit), yang mengukur percepatan dan kecepatan sudut pada frekuensi tinggi. VIO (Visual-Inertial Odometry) dan LIO (LiDAR-Inertial Odometry) -- menggabungkan kamera atau LiDAR dengan IMU -- telah menjadi konfigurasi standar de facto di banyak robot mobile otonom, drone, dan perangkat AR/VR saat ini. Artikel ini dimulai dari prinsip mengapa IMU saja tidak dapat mempertahankan estimasi posisi, membahas ide fusi sensor, dua filosofi desain estimasi berbasis filter dan berbasis optimasi, dan akhirnya algoritma-algoritma penting: ROVIO, OKVIS, VINS-Mono, OpenVINS, LIO-SAM, dan FAST-LIO2.
 Contoh IMU/INS
 Contoh LiDAR
Gambar: Xsens MTi-G (Kallap85, CC BY-SA 4.0) / Livox Mid-40, Horizon, dan Tele-15 (Dllu, CC BY-SA 4.0), Wikimedia Commons. Sensor input representatif, bukan konfigurasi perangkat keras VIO/LIO yang wajib.


0. Apa yang Dibahas Artikel Ini
- Apa yang diukur oleh IMU, dan mengapa IMU saja tidak dapat terus memulihkan posisi dari waktu ke waktu
- Kelemahan Kamera dan LiDAR masing-masing, dan mengapa menggabungkan keduanya dengan IMU bekerja dengan sangat baik
- Apa yang dimaksud dengan VIO dan LIO, dan bagaimana perbedaannya
- Perbedaan antara filosofi desain berbasis Filter (EKF/MSCKF) dan berbasis Optimasi (Factor Graph)
- Apa kontribusi ROVIO, OKVIS, VINS-Mono, VINS-Fusion, dan OpenVINS (VIO) dan LIO-SAM, FAST-LIO, dan FAST-LIO2 (LIO) masing-masing
- Bagaimana cara memilih antara VIO dan LIO dalam praktik, berdasarkan kasus penggunaan
1. Jawaban Singkat: Apa Itu IMU, VIO, dan LIO
Dalam satu kalimat masing-masing: IMU (Inertial Measurement Unit) adalah Sensor yang menggabungkan akselerometer dan giroskop untuk mengukur percepatan dan kecepatan sudutnya sendiri pada frekuensi tinggi, tanpa mengacu pada penanda eksternal apa pun. VIO (Visual-Inertial Odometry) adalah teknik menggabungkan IMU ini dengan kamera untuk memperkirakan posisi dan orientasi diri; LIO (LiDAR-Inertial Odometry) melakukan hal yang sama dengan menggabungkan IMU dengan LiDAR.
IMU memberi tahu Anda, pada frekuensi tinggi (biasanya ratusan Hz hingga sekitar 1 kHz), "seberapa keras saya berakselerasi dan seberapa cepat saya berputar, saat ini" -- tetapi kuantitas terintegrasinya, posisi, bergeser dengan cepat seiring waktu (kita akan membahas ini secara detail di Bagian 3). Kamera atau LiDAR, dengan mengacu silang lingkungan sekitar, dapat memberikan batasan posisi relatif, tetapi hanya pada frekuensi rendah (puluhan Hz), dan keduanya kehilangan fungsi sepenuhnya dalam situasi tertentu -- kegelapan, pemandangan yang minim fitur, gerakan cepat. Ide inti dari VIO dan LIO adalah menggabungkan "IMU frekuensi tinggi tetapi mudah bergeser" ini dengan "Kamera/LiDAR frekuensi rendah yang memiliki mode kegagalan yang bergantung pada lingkungan," sehingga masing-masing menutupi kelemahan yang lain.
2. Apa Sebenarnya yang Diukur oleh IMU?
Di dalam IMU, secara umum, terdapat dua jenis sensor.
Sebuah akselerometer mengukur gaya spesifik dalam kerangka sensornya. Idealnya, \mathbf{f}_b=R_{wb}^{T}(\mathbf{a}_w-\mathbf{g}_w) , di mana R_{wb} memutar koordinat sensor ke koordinat dunia, \mathbf{a}_w adalah percepatan kerangka dunia, dan \mathbf{g}_w adalah gravitasi. Nilainya sekitar 1 g saat diam dan hampir nol dalam kondisi jatuh bebas ideal. Sebelum integrasi, koreksi bias, putar ke kerangka dunia, dan tambahkan gravitasi. Lihat definisi koordinat dan bias dalam model IMU OpenVINS.
Giroskop mengukur laju rotasi sensor itu sendiri, yaitu kecepatan sudut. Menggabungkan tiga sumbu secara simultan memberikan laju rotasi di sekitar roll, pitch, dan yaw.
Dengan menggabungkan kedua jenis sensor ini, IMU dapat menghasilkan informasi gerak 6 derajat kebebasan (3 translasi + 3 rotasi) pada frekuensi tinggi, murni dari keadaan internal sensor itu sendiri, tanpa referensi ke penanda eksternal apa pun (fitur yang dipetakan, sinyal radio). Sifat "tanpa referensi eksternal sama sekali" ini sekaligus merupakan kekuatan terbesar dan kelemahan terbesar IMU -- kekuatannya adalah ketahanan yang tetap tidak berubah dalam kegelapan total atau di dalam ruangan berdinding kaca; kelemahannya adalah akumulasi kesalahan yang akan kita bahas di Bagian 3.
Output IMU juga selalu mengandung Bias dan Noise. Bias adalah kesalahan offset yang melekat pada sensor -- outputnya tidak nol meskipun nilai sebenarnya adalah nol -- dan bergeser perlahan seiring waktu karena faktor-faktor seperti perubahan suhu (Ketidakstabilan Bias). Noise adalah fluktuasi acak yang ditambahkan kembali dengan setiap pembacaan. IMU MEMS (Sistem Mikro-Elektro-Mekanik) yang lebih murah cenderung memiliki bias dan noise yang lebih besar, dan ini adalah penyebab utama Pergeseran yang akan dibahas selanjutnya.
3. Menemukan Posisi dari IMU Saja (Integrasi dan Pergeseran)
Memulihkan posisi dari output IMU membutuhkan integrasi percepatan dua kali: kecepatan adalah integral dari percepatan, dan posisi adalah integral dari kecepatan.
Di sini p_0 adalah posisi awal, v_0 adalah kecepatan awal, dan a(s) adalah percepatan pada waktu s. Rumusnya sendiri sederhana, tetapi percepatan a(s) yang sebenarnya digunakan dalam praktik selalu membawa bias b yang dibahas di Bagian 2. Pengintegrasian ganda percepatan yang mencakup bias, a(s) + b, menghasilkan suku kesalahan yang didorong oleh bias dalam bentuk
yang menyimpang sebanding dengan kuadrat waktu yang telah berlalu. Bias giroskop, di atas ini, secara bertahap menggeser estimasi orientasi, dan kesalahan orientasi tersebut mencemari arah di mana percepatan diintegrasikan -- sehingga kesalahan posisi keseluruhan cenderung tumbuh dalam orde O(t^2) hingga O(t^3). Fenomena ini, di mana kesalahan terakumulasi tanpa batas dari waktu ke waktu, disebut Drift.
Angka konkret membantu membangun intuisi di sini. Misalkan IMU MEMS murah memiliki bias akselerometer sekitar 0.01\,\mathrm{m/s^2}. Setelah 10 detik, kesalahan posisi yang dihasilkan sekitar \frac{1}{2} \times 0.01 \times 10^2 = 0.5\,\mathrm{m}. Setelah satu menit, angkanya menjadi 18\,\mathrm{m}. IMU saja hanya dapat diandalkan untuk estimasi posisi dalam skala waktu yang sangat singkat -- beberapa detik hingga beberapa puluh detik -- dan inilah alasan mendasar mengapa IMU saja tidak dapat berfungsi sebagai sistem penentuan lokasi mandiri. Dengan kata lain: IMU kuat dalam "perubahan jangka pendek dan frekuensi tinggi" dan lemah dalam "posisi absolut jangka panjang" -- profil kekuatan dan kelemahan yang persis berlawanan dengan Kamera atau LiDAR.
4. Kamera dan LiDAR Juga Memiliki Kelemahan
Jika IMU saja tidak dapat memulihkan posisi, pemikiran yang jelas adalah hanya menggunakan Kamera (lihat "Visual-SLAM Primer") atau LiDAR (lihat "LiDAR-SLAM Technology Trends") sebagai gantinya. Itu benar sejauh itu, tetapi Kamera dan LiDAR masing-masing memiliki kelemahan yang berbeda.
Kelemahan Kamera adalah degradasi gambar dalam cahaya rendah (titik fitur, atau gradien kecerahan yang diandalkan metode Langsung, menjadi tidak mungkin untuk dihitung), lingkungan dengan tekstur rendah (dinding putih polos atau lantai berwarna solid tidak menghasilkan titik korespondensi sama sekali), dan Motion Blur di bawah gerakan cepat (gambar menjadi buram selama jendela eksposur, mendestabilisasi deskriptor fitur). Semua ini memiliki penyebab mendasar yang sama: kamera tidak menerima sinyal visual yang cukup untuk bekerja.
Kelemahan LiDAR adalah lingkungan yang minim fitur (di terowongan panjang atau bidang terbuka lebar, metode registrasi point-cloud seperti ICP/NDT tidak dapat menghasilkan solusi unik -- yang disebut degenerasi geometris) dan biaya sensor. LiDAR secara aktif memancarkan laser untuk mengukur jarak, sehingga tahan terhadap kegelapan dan cahaya latar, tetapi di tempat di mana geometri lingkungan sendiri jarang, ia kehilangan pijakannya dengan cara yang hampir sama seperti kamera.
Kelemahan IMU, seperti yang terlihat di Bagian 3, adalah Drift yang tidak terbatas yang terakumulasi seiring waktu, dan fakta bahwa ia tidak memiliki cara, dengan sendirinya, untuk memulihkan posisi absolut sama sekali.
Poin pentingnya adalah bahwa situasi di mana ketiga sensor ini gagal hampir tidak tumpang tindih sama sekali. IMU (Inertial Measurement Unit) terus bekerja tanpa terpengaruh dalam kegelapan di mana kamera kesulitan, dan terus memberikan informasi gerak frekuensi tinggi hingga saat kamera atau LiDAR kehilangan fitur-fiturnya. Pengamatan kamera dan LiDAR membatasi pergeseran menggunakan geometri lingkungan. Mereka tidak menjamin akurasi posisi absolut jangka panjang tanpa batasan seperti peta yang diketahui, GNSS, atau penutupan loop. Komplementaritas ini adalah titik awal untuk fusi sensor yang dibahas di bagian selanjutnya.
5. Gagasan Fusi Sensor
Fusi Sensor adalah kerangka kerja untuk menggabungkan karakteristik kesalahan dan area kekuatan yang berbeda dari beberapa sensor untuk mendapatkan estimasi yang lebih akurat, frekuensi lebih tinggi, dan lebih kuat daripada sensor tunggal mana pun (untuk gagasan umum fusi, lihat "Panduan Fusi Sensor"). Kerangka kerja yang digunakan bersama oleh VIO dan LIO dapat diorganisasikan sebagai sebuah loop Prediksi-Pembaruan:
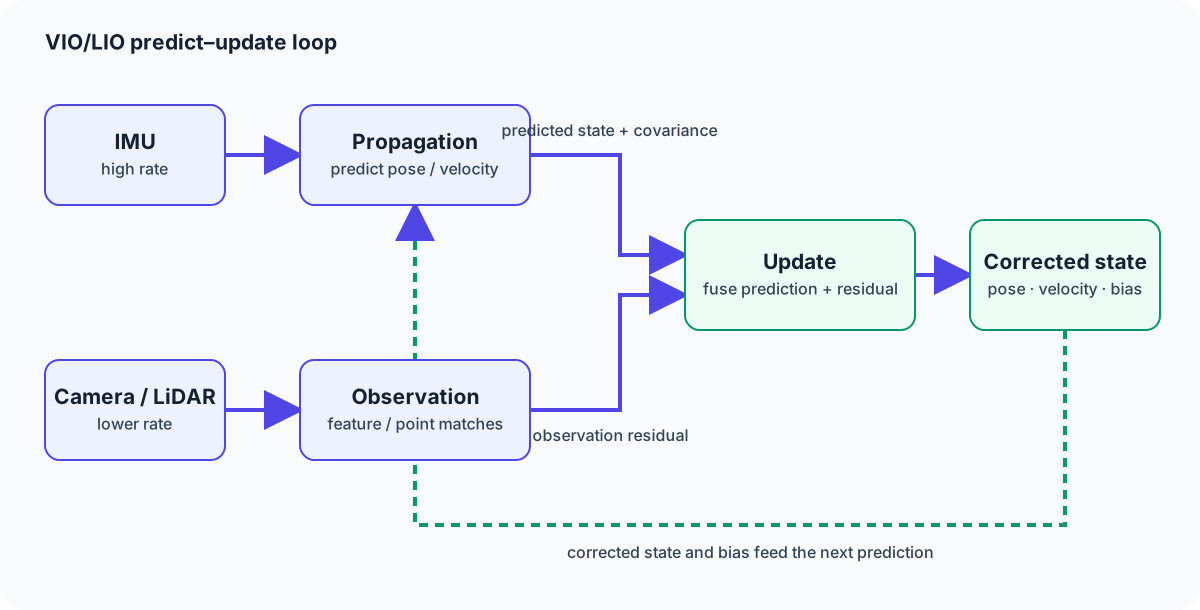
Gambar 1 — IMU (laju tinggi) terus memprediksi keadaan melalui Propagasi (integrasi). Pengamatan dari pencocokan fitur/titik terhadap Kamera/LiDAR (laju rendah) mengoreksi prediksi tersebut pada langkah Pembaruan. Bias IMU yang diperkirakan selama koreksi tersebut dimasukkan kembali ke Propagasi berikutnya, terus menerus menekan akumulasi Pergeseran.
Loop ini memiliki dua poin kunci. Pertama, Propagasi yang digerakkan oleh IMU berjalan dengan frekuensi tinggi secara terus menerus, dan tidak pernah berhenti memprediksi pose bahkan pada saat tidak ada pengamatan Kamera/LiDAR yang tersedia (kegelapan, tekstur rendah, ruang dengan sedikit fitur, gerakan cepat). Kedua, langkah Pembaruan — yang hanya aktif ketika pengamatan Kamera/LiDAR tiba — mengurangi Pergeseran yang akan terakumulasi tanpa batas hanya dari IMU saja, dan secara bersamaan memperbarui perkiraan bias IMU sendiri, memasukkannya kembali ke Propagasi. Kombinasi ini — "prediksi yang terus berjalan dengan frekuensi tinggi" ditambah "koreksi yang mengurangi kesalahan dalam arah yang dibatasi oleh pengamatan" — adalah filosofi desainnya. Dibagikan oleh VIO dan LIO.
6. VIO (Visual-Inertial Odometry)
VIO (Visual-Inertial Odometry) adalah konfigurasi di mana Kamera berperan sebagai sensor sisi pembaruan dalam kerangka kerja ini. Menggabungkan prediksi frekuensi tinggi IMU dengan pengamatan titik fitur Kamera menyelesaikan ambiguitas skala yang mengganggu Visual Odometry monokular (disinggung di Bagian 4 -- fakta bahwa gambar monokular saja tidak dapat memulihkan jarak metrik dunia nyata), menggunakan informasi akselerasi metrik IMU. Dan dalam gerakan cepat, di mana Kamera kesulitan, IMU terus memberikan perubahan orientasi pada frekuensi tinggi, membuat pelacakan jauh lebih kecil kemungkinannya untuk gagal total.
VIO selanjutnya terbagi menjadi konfigurasi Terhubung Longgar dan Terhubung Erat, tergantung pada bagaimana Kamera dan IMU dihubungkan bersama. Sistem yang terhubung longgar menghitung estimasi pose sisi Kamera dan estimasi pose sisi IMU secara independen dan kemudian Sistem ini menggabungkan kedua hasil setelah kejadian; implementasinya sederhana, tetapi karena sisi IMU tidak dapat memanfaatkan struktur kesalahan internal dari estimasi sisi Kamera (yang mana pengamatan fitur kurang lebih tidak pasti), maka presisinya berkurang. Sistem yang terhubung erat memperlakukan data mentah IMU dan pengamatan fitur gambar sebagai satu masalah keadaan yang diestimasi bersama sejak awal; implementasinya lebih kompleks, tetapi setiap informasi dari kedua sensor digunakan, menghasilkan presisi yang lebih tinggi. Implementasi VIO modern yang representatif yang kami bahas di Bagian 8, 9, dan 10 (OKVIS, VINS-Mono, OpenVINS, dan lainnya) semuanya mengadopsi keterkaitan yang erat.
7. LIO (LiDAR-Inertial Odometry)
LIO (LiDAR-Inertial Odometry) adalah kerangka kerja yang sama dengan LiDAR yang berperan sebagai sisi Pembaruan. Awan titik LiDAR menangkap geometri lingkungan secara langsung dan dengan presisi tinggi, tetapi satu pemindaian membutuhkan puluhan hingga ratusan milidetik untuk menyapu, dan jika Jika sensor itu sendiri bergerak selama jendela waktu tersebut, maka awan titik yang dihasilkan akan terdistorsi (Distorsi Gerak). Dengan informasi orientasi frekuensi tinggi IMU yang tersedia, gerakan dalam pemindaian ini dapat dikoreksi, sehingga menghasilkan awan titik bebas distorsi.
Seperti halnya VIO pada Bagian 6, dalam lingkungan yang secara geometris terdegenerasi yang menjadi tantangan bagi LIO (terowongan panjang, bidang terbuka lebar), prediksi posisi jangka pendek IMU yang berkelanjutan membuat registrasi awan titik (metode seperti ICP/NDT) jauh lebih kecil kemungkinannya untuk menyimpang. LIO juga sebagian besar diimplementasikan sebagai sistem yang terhubung erat dalam praktiknya -- LIO-SAM dan FAST-LIO/FAST-LIO2, yang dibahas pada Bagian 10, keduanya mengadopsi desain yang terhubung erat ini.
8. Berbasis Filter (Filter Kalman / EKF / MSCKF)
Inti dari VIO dan LIO -- menggabungkan prediksi dan observasi -- diimplementasikan di bawah salah satu dari dua filosofi desain utama: Pendekatan berbasis filter, atau pendekatan berbasis optimasi yang akan dibahas di bagian selanjutnya.
Dasar dari pendekatan berbasis filter adalah Filter Kalman, sebuah kerangka kerja yang menggabungkan prediksi dan pembaruan berbasis observasi untuk secara rekursif mendapatkan estimasi keadaan optimal untuk sistem dengan dinamika linier. Untuk masalah seperti VIO/LIO, di mana komposisi integrasi IMU (komposisi pose) dan proyeksi kamera pada dasarnya nonlinier, ekstensi nonlinier digunakan sebagai gantinya: EKF (Extended Kalman Filter)
EKF melinierkan setiap fungsi nonlinier di sekitar estimasi saat ini (ekspansi Taylor orde pertama) dan kemudian menerapkan persamaan pembaruan yang sama seperti Filter Kalman biasa.
Di sini \hat{x}_k^{-} adalah keadaan yang diprediksi dari propagasi, z_k adalah observasi aktual, h(\cdot) adalah model observasi yang memprediksi observasi dari keadaan, dan K_k adalah Kalman Gain -- bobot yang menentukan seberapa besar kepercayaan pada prediksi dibandingkan dengan observasi. P_k^{-} adalah kovariansi (ketidakpastian) dari keadaan yang diprediksi, H_k adalah Jacobian yang melinearisasi model observasi, dan R adalah kovariansi dari noise observasi. Secara intuitif, semakin besar ketidakpastian yang diprediksi P_k^{-} relatif terhadap noise observasi R, semakin besar Kalman Gain K_k, dan semakin kuat informasi observasi z_k dimasukkan ke dalam koreksi keadaan.
Mengimplementasikan VIO berbasis EKF secara naif memerlukan penyertaan setiap titik fitur individual dari gambar dalam vektor keadaan, dan biaya komputasi meningkat pesat seiring bertambahnya jumlah titik fitur. MSCKF (Multi-State Constraint Kalman Filter), yang diusulkan oleh Mourikis & Roumeliotis pada tahun 2007, memecahkan masalah ini secara tepat. MSCKF tidak menyertakan titik fitur itu sendiri dalam keadaan filter; sebaliknya, ia menyimpan beberapa pose kamera (jendela geser) dalam keadaan tersebut, dan memperbarui keadaan hanya menggunakan batasan geometris bahwa titik fitur yang sama diamati dari beberapa pose tersebut. Dengan mengecualikan titik fitur dari keadaan, ia menghindari pembengkakan komputasi dengan jumlah fitur sambil tetap memanfaatkan pengamatan yang mencakup beberapa frame -- desain VIO berbasis Filter yang efisien yang sekarang banyak digunakan.
9. Berbasis Optimasi (Penyesuaian Bundel / Grafik Faktor)
Estimasi berbasis filter diperbarui secara rekursif, tetapi metode seperti MSCKF dapat untuk sementara mempertahankan pose masa lalu yang dikloning. Pendekatan berbasis optimasi menyimpan keadaan dan pengamatan yang mencakup jendela geser atau grafik dan memecahkan optimasi nonlinier untuk konsistensi bersama mereka. Akan lebih mudah untuk memikirkannya sebagai perluasan Penyesuaian Bundel Visual-SLAM (lihat "[Visual-SLAM]"). Pendahuluan, Bagian 10) untuk juga menggabungkan informasi IMU.
Akselerasi dan laju sudut IMU adalah pengamatan yang diketahui, bukan variabel optimasi. Menambahkan keadaan pada setiap stempel waktu IMU, atau mengintegrasikan kembali setiap interval pada setiap relinearisasi, meningkatkan biaya. Praintegrasi IMU, yang diusulkan oleh Forster dkk. pada tahun 2015 (arXiv:1512.02363), merangkum pengukuran antar keyframe sebagai faktor gerak relatif yang dapat dikoreksi biasnya. Keadaan tersebut dapat mencakup kecepatan dan bias, dan dalam beberapa sistem juga landmark; biaya dikendalikan oleh desain jendela dan relinearisasi daripada hanya oleh laju sampel IMU.
Faktor Praintegrasi IMU yang dihasilkan, bersama dengan Faktor yang berasal dari pengamatan Kamera/LiDAR (kesalahan reproyeksi atau kesalahan pencocokan pemindaian), ditempatkan pada Grafik Faktor umum, dan semuanya diselesaikan bersama sebagai kemungkinan maksimum (atau maksimum a posteriori). Masalah estimasi -- ini adalah bentuk dasar dari pendekatan berbasis optimasi.
\mathcal{X} adalah himpunan pose, kecepatan, bias, dan (jika diperlukan) titik peta yang akan diestimasi; r_{\mathrm{IMU}} adalah residual dari faktor pra-integrasi. Estimasi berbasis filter mengontrol biaya melalui pembaruan berurutan dan riwayat terbatas; estimasi berbasis optimasi dapat melinierkan kembali jendela geser. Akurasi dan biaya bergantung pada panjang jendela, inisialisasi, jadwal pelinieran kembali, model, dan anggaran komputasi, sehingga tidak ada yang secara universal lebih unggul.
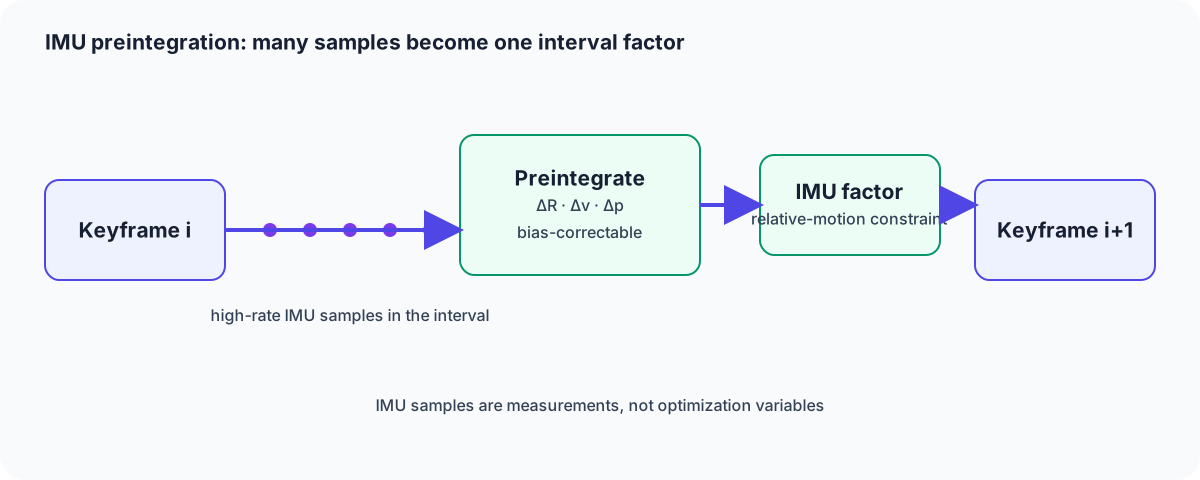
Gambar 2 — Sejumlah besar pengukuran IMU (ratusan Hz) yang tiba antara Keyframe i dan i{+}1 diintegrasikan bersama terlebih dahulu melalui Praintegrasi, dan ditangani pada Grafik Faktor sebagai Faktor gerak relatif tunggal. Ini menjaga jumlah variabel optimasi independen dari laju pengambilan sampel IMU -- hanya bergantung pada jumlah keyframe.
10. Algoritma Landmark
VIO
ROVIO (Robust Visual Inertial Odometry), dipresentasikan oleh Bloesch dkk. **OKTIVITAS Visual-Inersia (VIO) berbasis EKF yang dipresentasikan di IROS 2015, bukanlah pencocokan deskriptor titik fitur, melainkan memasukkan informasi kecerahan patch gambar langsung ke dalam model observasi EKF — pendekatan gaya metode langsung yang menjadikannya contoh representatif dari penggabungan estimasi berbasis filter dengan metode langsung.
OKVIS (Open Keyframe-based Visual-Inertial SLAM), yang dipresentasikan oleh Leutenegger dkk. di IJRR 2015, adalah VIO berbasis keyframe yang dibangun di atas optimasi nonlinier. Menggabungkan pra-integrasi IMU (Bagian 9) dengan minimisasi kesalahan reproyeksi gaya penyesuaian bundel, ini adalah salah satu implementasi penting awal dari VIO berbasis optimasi.
VINS-Mono, dari Qin, Li, dan Shen di Universitas Sains dan Teknologi Hong Kong, adalah VIO untuk kamera monokuler yang dibangun berdasarkan optimasi nonlinier atas Praintegrasi IMU (Bagian 9), menambahkan Penutupan Loop untuk koreksi global, dan menawarkan desain fleksibel yang dapat diubah antara operasi yang terhubung longgar dan erat untuk setiap komponen. VINS-Fusion adalah penerusnya yang memperluas VINS-Mono untuk mendukung berbagai konfigurasi sensor -- kamera stereo, GPS -- dengan memprioritaskan kepraktisan di berbagai pengaturan perangkat keras yang lebih beragam.
OpenVINS, dari Geneva, Eckenhoff, Lee, Yang, Huang, dan kolaborator, adalah platform penelitian VIO berbasis MSCKF sumber terbuka. Dibangun berdasarkan desain berbasis Filter yang efisien dari MSCKF (Bagian 8), platform ini banyak digunakan sebagai implementasi yang memprioritaskan kemudahan perluasan dan validasi untuk tujuan penelitian.
LIO
LIO-SAM (Tightly-coupled Lidar Inertial Odometry via Smoothing and Mapping), yang dipresentasikan oleh Shan, Englot, Meyers, Wang, Ratti, Rus, dan kolaborator di IROS 2020, adalah LIO yang terhubung erat yang dibangun di atas Grafik Faktor. Ia menyatukan beberapa jenis Faktor -- Faktor Praintegrasi IMU, Faktor Odometri dari pencocokan pemindaian LiDAR, Faktor GPS, dan Faktor Penutupan Loop -- pada Grafik Faktor yang sama, dan merupakan contoh representatif dari penerapan filosofi desain berbasis Optimasi (Bagian 9) pada LiDAR.
FAST-LIO (Fast LiDAR-Inertial Odometry), dari Xu, Zhang, dan kolaborator di MARS Lab Universitas Hong Kong, adalah LIO cepat yang dibangun di atas Filter Kalman Iterasi yang Terhubung Erat. Berbeda dengan LIO-SAM berbasis Optimasi, FAST-LIO2 berbasis Filter, dirancang untuk menangani awan titik LiDAR berkecepatan tinggi secara langsung, dan memprioritaskan operasi waktu nyata pada platform dengan daya komputasi terbatas. FAST-LIO2 adalah penerusnya: dengan mengelola awan titik secara langsung dengan struktur pencarian tetangga terdekat inkremental (iKD-Tree), FAST-LIO2 secara dramatis mengurangi biaya pembangunan kembali peta, sehingga menghasilkan LIO yang lebih cepat dan akurat serta terintegrasi erat.
11. Perbandingan VIO vs. LIO
| Aspek | VIO (perwakilan: VINS-Mono/OpenVINS) | LIO (perwakilan: LIO-SAM/FAST-LIO2) |
|---|---|---|
| Sensor utama | Kamera (mono/stereo) + IMU | LiDAR + IMU |
| Lingkungan yang disukai | Adegan dalam/luar ruangan yang kaya tekstur, di mana pengenalan warna dan pola memiliki makna | Lingkungan yang kaya akan struktur geometris; berfungsi dalam kegelapan atau pencahayaan latar |
| Lingkungan yang sulit ditangani | Kegelapan, tekstur rendah, pencahayaan latar/sinar matahari yang kuat | Ruang yang secara geometris terdegenerasi -- terowongan panjang, bidang terbuka lebar |
| Biaya sensor | Relatif rendah (kamera + MEMS IMU) | Tinggi (unit LiDAR itu sendiri, terutama model jarak jauh dan resolusi tinggi) |
| Karakteristik peta | Titik fitur yang jarang, atau kedalaman yang padat dengan pendekatan berbasis pembelajaran | Peta awan titik yang padat dan akurat secara geometris |
| Ambiguitas skala | Pada prinsipnya ada untuk konfigurasi monokular (diselesaikan melalui IMU) | Pada prinsipnya tidak ada, karena pengukuran jarak LiDAR pada dasarnya bersifat metrik |
| Komputasi | Sedang (biaya ekstraksi fitur dan komputasi deskriptor) | Pemrosesan awan titik (pencarian tetangga terdekat, pencocokan pemindaian) memiliki biaya yang sebanding |
| Filosofi desain representatif | Baik berbasis Filter (MSCKF) maupun berbasis Optimasi (Praintegrasi + BA) banyak digunakan | Baik berbasis Filter (FAST-LIO2) maupun berbasis Optimasi (LIO-SAM) banyak digunakan |
Kekuatan VIO terletak pada biaya sensor yang rendah dan pemahaman lingkungan tingkat tinggi yang diberikan oleh pengenalan warna dan pola (sangat cocok dengan pengenalan objek); kekuatan LIO terletak pada akurasi geometris dan ketahanan terhadap kegelapan dan cuaca buruk -- itulah pembagian kerja dasarnya.
12. Memilih Salah Satu dalam Praktik
Apakah akan memilih VIO, LIO, atau kombinasi keduanya bergantung pada sensor yang dapat Anda bawa, anggaran Anda, dan lingkungan tempat Anda berharap untuk beroperasi.
- Robot layanan dalam ruangan / robot penyedot debu: Jika biaya rendah adalah prioritas, VIO (atau konfigurasi kamera-plus-IMU yang terhubung secara longgar) cenderung menang; jika presisi dan peta yang akurat secara geometris adalah prioritas, LIO cenderung dipilih. Di lingkungan dalam ruangan biasa dengan banyak koridor dan dinding, peningkatan akurasi dari biaya LiDAR lebih mudah dibenarkan.
-
Drone: Dengan batasan ketat pada muatan dan daya, konfigurasi VIO kamera-plus-IMU yang ringan cenderung mendominasi. Di ruang terbuka, pemasangan dengan GPS juga umum.
-
AR/VR: VIO (Visual-Inertial Odometry) yang menggunakan kamera dan IMU bawaan headset adalah standar de facto; Selain beberapa model kelas atas dengan tambahan LiDAR, kendala biaya dan berat menjadikan VIO sebagai pilihan utama.
- Pengemudian otonom / robot seluler otonom luar ruangan: Mengingat permintaan akan ketahanan dalam cuaca buruk, pencahayaan latar, dan pengemudian malam hari, LIO biasanya menjadi tulang punggung, yang dipadukan dengan VIO dan GNSS (lihat "Panduan Penggabungan Sensor").
- Ruang yang secara geometris terdegenerasi -- terowongan, koridor lurus panjang: LiDAR saja, atau LIO saja, cenderung menjadi tidak stabil dalam registrasi, jadi penting untuk menambahkan sumber informasi terpisah -- VIO, atau odometri roda -- untuk menutupi degenerasi tersebut.
Aturan praktis dasarnya: jika anggaran dan berat sensor memungkinkan dan presisi geometris adalah prioritas utama, pilih LIO; jika biaya dan bobot ringan adalah prioritas dan Anda juga ingin memanfaatkan pemahaman lingkungan berbasis warna/pola, pilih VIO. Dalam pengembangan produk sebenarnya, keduanya jarang dipilih secara eksklusif -- sebaliknya, keduanya cenderung berkembang menjadi fusi multi-sensor (lihat "Panduan Fusi Sensor") yang memberi bobot pada VIO, LIO, GNSS, dan odometri roda sesuai dengan situasi.
13. Ringkasan
IMU memberikan informasi gerak frekuensi tinggi yang sepenuhnya mandiri, tetapi posisi yang dipulihkan melalui integrasi mengalami pergeseran dengan cepat, sekitar kuadrat pangkat tiga dari waktu yang telah berlalu. Kamera (VIO) atau LiDAR (LIO) secara berkala mengoreksi kesalahan yang terakumulasi ini, tetapi masing-masing memiliki kelemahan tersendiri -- kegelapan dan tekstur rendah untuk Kamera, lingkungan yang secara geometris terdegenerasi untuk LiDAR. VIO dan LIO menggabungkan kelemahan komplementer ini melalui loop Prediksi (prediksi IMU frekuensi tinggi) - Pembaruan (koreksi Kamera/LiDAR), yang diimplementasikan di bawah kerangka kerja berbasis Filter (EKF/MSCKF) atau berbasis Optimasi (Praintegrasi IMU + Grafik Faktor), untuk mencapai kekokohan dan presisi yang tidak dapat dicapai oleh satu sensor saja.
Haruskah pembacaan sekitar 1 g saat diam diintegrasikan secara langsung?
Transformasikan gaya spesifik ke dalam kerangka dunia dan perhitungkan gravitasi dan bias terlebih dahulu. Peningkatan kecepatan saat diam menandakan masalah model atau kerangka.
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.