ARTICLES
文章
从原理、实现和测量到企业研究,系统整理技术知识。
最新文章
 计算机视觉
September 27, 2026
Lab
图像亮度 Lab — 曝光、伽马与裁剪
使用合成灰度图像、直方图和梯度比较线性曝光与编码像素值调整。
Hands-on · 3 分钟阅读 计算机视觉
September 27, 2026
Lab
特征点提取实验 — 对比 Harris 与 Shi–Tomasi
旋转、缩放并调整合成图像的亮度,对比检测到的角点与已知变换得到的参考位置。
Hands-on · 3 分钟阅读 计算机视觉
September 27, 2026
Lab
特征点匹配实验 — 区分描述子筛选、几何内点与真值
比较图像块并筛选对应关系,观察为什么几何一致并不保证匹配正确。
Hands-on · 3 分钟阅读 计算机视觉
September 27, 2026
Lab
光流 Lab:跟踪两帧之间的运动
估计图像特征点的位移,并与已知合成变换比较。观察亮度变化、遮挡和孔径问题导致的失败。
Hands-on · 3 分钟阅读 控制工程 September 22, 2026 LabMPC 实验室——在时域和转向限制内重新求解曲率序列
在浏览器中调整时域、权重和转向限制,比较预测路径、求解器收敛情况和失败处理方式。
Hands-on · 5 分钟阅读 控制工程 September 22, 2026 Lab路径跟踪比较实验室——在相同条件下运行 PP、APP、RPP、Stanley 和 MPC
在同一车辆、路径、初始状态和转向上限条件下同时运行五种跟踪方式,用共同定义的指标比较横偏差、平滑度和完成情况。
Hands-on · 3 分钟阅读 控制工程 September 21, 2026 Lab自适应纯追踪实验室——让前视距离随速度缩放
将速度缩放的前视距离与 PP 进行比较,包括加速过程以及最小/最大边界。
Hands-on · 4 分钟阅读 控制工程 September 21, 2026 Lab纯追踪实验室——比较固定前视距离的路径跟踪
在一个共用车辆模型上更改固定前视距离,并检查跟踪误差、转向角和目标点。
Hands-on · 4 分钟阅读 控制工程 September 21, 2026 Lab受调纯追踪实验室——弯道和接近目标时的速度
将前视距离与速度调节分开,比较曲率限制、速度下限、最终接近阶段和实际车速。
Hands-on · 6 分钟阅读 控制工程 September 21, 2026 LabStanley 实验室——由前轴横向跟踪误差和航向误差决定转向
在浏览器中分离前轴和后轴误差,并比较增益、速度和转向约束。
Hands-on · 3 分钟阅读 设施农业
September 14, 2026
CEA 鱼菜共生——鱼类、微生物和植物的水质边界
分离鱼类、生物滤床和植物的水质条件,然后追踪氮转化、循环和补充水。
学习指南 · 2 分钟阅读
设施农业
September 14, 2026
CEA 水耕共生——负荷、系统容量、隔离与恢复
将固体、氮和磷负荷分开记录,分配系统容量,并记录余量、区域隔离和恢复条件。
学习指南 · 11 分钟阅读
设施农业
September 14, 2026
CEA 能源与经济——分离负荷账目和成本账目
分离 LED、暖通空调、水泵和风机的用电量,然后在不同的账目中比较资源产出比、资本成本、运营成本和人工。
学习指南 · 2 分钟阅读
设施农业
September 14, 2026
CEA 批次与区域可追溯性及隔离操作
混合可以平均化化学成分,但不能抹去卫生溯源信息。保留母批次、共用路径和隔离范围。
学习指南 · 4 分钟阅读
设施农业
September 14, 2026
CEA 食用菌栽培——真菌、基质、环境和污染边界
在一套记录设计中统一真菌阶段、基质水分活度、环境阶段和污染边界。
学习指南 · 3 分钟阅读
设施农业
September 14, 2026
CEA 养分投配——水箱核算、水泵校准与状态控制
用单组分平衡比较补水、原液添加与排水/重新注水,并用 Python 复现这些合成示例。
学习指南 · 16 分钟阅读
设施农业
September 14, 2026
CEA 回收溶液——分开卫生、处理和再利用边界
回收溶液即使电导率匹配,也可能不适合根部使用。请分开记录收集、隔离、处理、残留检查和再利用授权。
学习指南 · 3 分钟阅读
设施农业
September 14, 2026
Lab
CEA 传感与图像估算——传感器布置与投影叶面积
结合二氧化碳、电导率、pH 值、溶解氧、流量、液位和压力,分离空间差异、仪器偏差和采样管路传输延迟。检查循环、通风和水平衡残差。
学习指南 · 24 分钟阅读
设施农业
September 14, 2026
CEA 水路径与多层水力学——NFT、DWC、滴灌与水头平衡
比较薄膜水槽、浸没根系和滴灌基质,将循环、补充水和储水变化分开记录。
学习指南 · 14 分钟阅读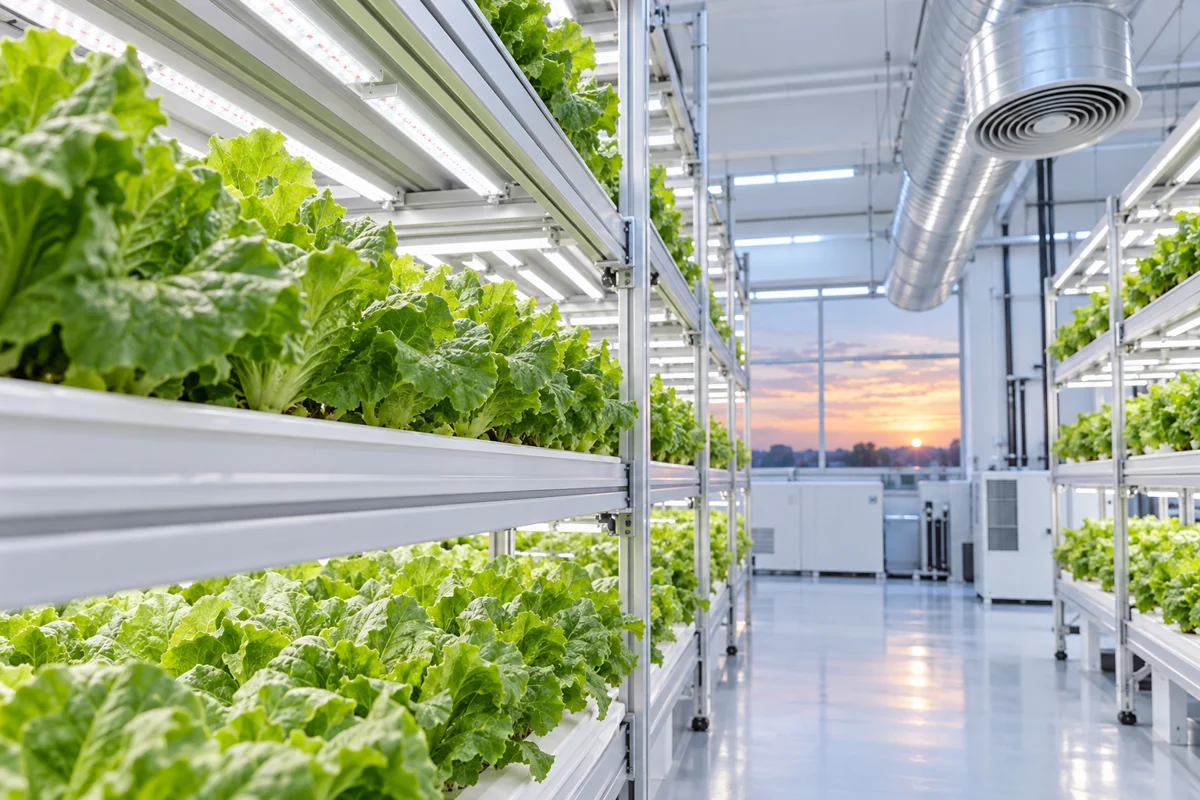 设施农业
September 13, 2026
Lab
CEA 气候平衡实验室——分别守恒热量、水汽和二氧化碳
用 Python 对一个合成单区模型进行积分,验证 LED 发热、室外交换、通风、热容与制冷如何改变室内温度。
Hands-on · 17 分钟阅读
设施农业
September 13, 2026
Lab
CEA 气候控制——温度、湿度、传感器、响应与耦合
将室内温度和水汽质量视为两个状态量,然后为制冷、除湿、再加热和通风定义相互作用和测试条件。
学习指南 · 22 分钟阅读
设施农业
September 13, 2026
Lab
CEA 植物环境与光照设计——光合作用、光量、分布与光谱
将光合作用、呼吸作用、气孔和水分传输与环境测量连接起来。两项合成计算分别将碳增益与收获质量、蒸气压差与蒸腾作用区分开来。
学习指南 · 23 分钟阅读 计算机视觉
September 13, 2026
单目深度估计——从相对顺序到度量距离
单眼深度入门:相对深度与公制深度、尺度模糊性、评估方案和失效条件。
学习指南 · 3 分钟阅读 计算机视觉
September 13, 2026
神经3D——新颖视角合成与独立的视觉/几何评估
神经场景表征、新视角合成、保留视角以及独立的视觉和几何评估入门。
学习指南 · 3 分钟阅读
设施农业
September 11, 2026
Lab
VPD 和 DLI 实验室 — 验证湿度和光照时间序列
从合成 CSV 中计算空气 VPD 和日光照积分,测试不等间隔、缺失数据和单位错误。
Hands-on · 5 分钟阅读 控制工程
September 8, 2026
Lab
在 Python 中运行卡尔曼滤波器:噪声、缺失数据和异常值
使用估计方法,比较一条合成轨迹上的 Q、R 和异常值门控。 error and rejected observations.
Hands-on · 5 分钟阅读 机器人基础
September 8, 2026
Lab
ICP 失败的原因:初始化、异常值和对称几何
运行二维配准并区分残差、对应覆盖和 true pose error.
Hands-on · 4 分钟阅读 随笔
September 8, 2026
Lab
Docker 数据存储位置:层、卷和备份
区分可写层、命名卷和绑定挂载点,然后验证持久性。 across container recreation.
Hands-on · 8 分钟阅读 随笔
September 8, 2026
Lab
测量家用服务器功耗:空闲功耗、推理功耗和存储功耗
持续记录墙侧有功功率,并比较空闲需求和能量。 per completed workload.
Hands-on · 3 分钟阅读 机器学习
September 8, 2026
Lab
基准测试本地LLM:首次响应、生成率和内存
将首次答案内容与生成率和控制分开衡量 residency, caching and memory conditions.
Hands-on · 3 分钟阅读 动力系统与机械工程
September 8, 2026
Lab
机器人减速器:行星式、应变波式和摆线式机构
比较三种机制,并将速度、扭矩和惯性与选择联系起来。 criteria beyond backlash.
Fundamentals · 9 分钟阅读 电力电子
September 8, 2026
Lab
从电机速度控制到FOC:电流、转矩和嵌套回路
了解速度控制如何请求电流以及FOC如何连接旋转 coordinates, electrical angle and limits.
Fundamentals · 9 分钟阅读 机器人基础
September 8, 2026
Lab
Nav2 有路径但不会移动:诊断工作流程
检查几何形状、成本图、控制可行性和命令交付情况以作解释 a stopped robot.
Hands-on · 9 分钟阅读 电力工程
September 8, 2026
Lab
模拟电网频率:不平衡、惯性和一次响应
使用简单的单面积模型将惯性与一次频率响应分离 after a supply deficit.
Hands-on · 3 分钟阅读 企业研究
September 8, 2026
机器人减速器制造商:机构、应用和业务范围
通过以下方式比较 Nabtesco、Harmonic Drive Systems 和 Sumitomo Heavy Industries: official product and business sources.
Industry research · 9 分钟阅读 机器人基础
September 8, 2026
Lab
机器人坐标变换:矩阵、四元数和TF
用数值例子说明旋转、平移和逆变换之间的关系。 quaternions and ROS frames.
Fundamentals · 4 分钟阅读 机器人基础
September 8, 2026
Lab
使用 rosbag2 重现机器人故障:输入、TF 和时间
构建受控回放比较并诊断重复的 TF 发布者 and mixed time sources.
Hands-on · 11 分钟阅读 传感器与硬件
September 8, 2026
Lab
读取静止IMU日志:偏差、散布和艾伦偏差
计算均值、标准差和非重叠艾伦偏差,无需 overinterpreting a short gyro log.
Hands-on · 4 分钟阅读 传感器与硬件
September 8, 2026
Lab
采样和混叠:为什么更快的轮询还不够
从 12 Hz 和 8 Hz 信号中重现相同的样本,并区分 ODR, bandwidth, polling and decimation.
Hands-on · 3 分钟阅读 工程机械
September 7, 2026
推土机入门知识——了解履带牵引力和铲刀控制
“推土机是一种通过液压系统和传动系统统一控制其推土铲和履带的机械。本文从方程式和现场实践两个角度,阐述了地面压力、牵引力、铲刀姿态、基于GNSS/IMU的ICT结构、小松D61/D65系列和卡特彼勒D6 XE的设计理念,以及电气化和自主平整方面的研究。”
Fundamentals · 8 分钟阅读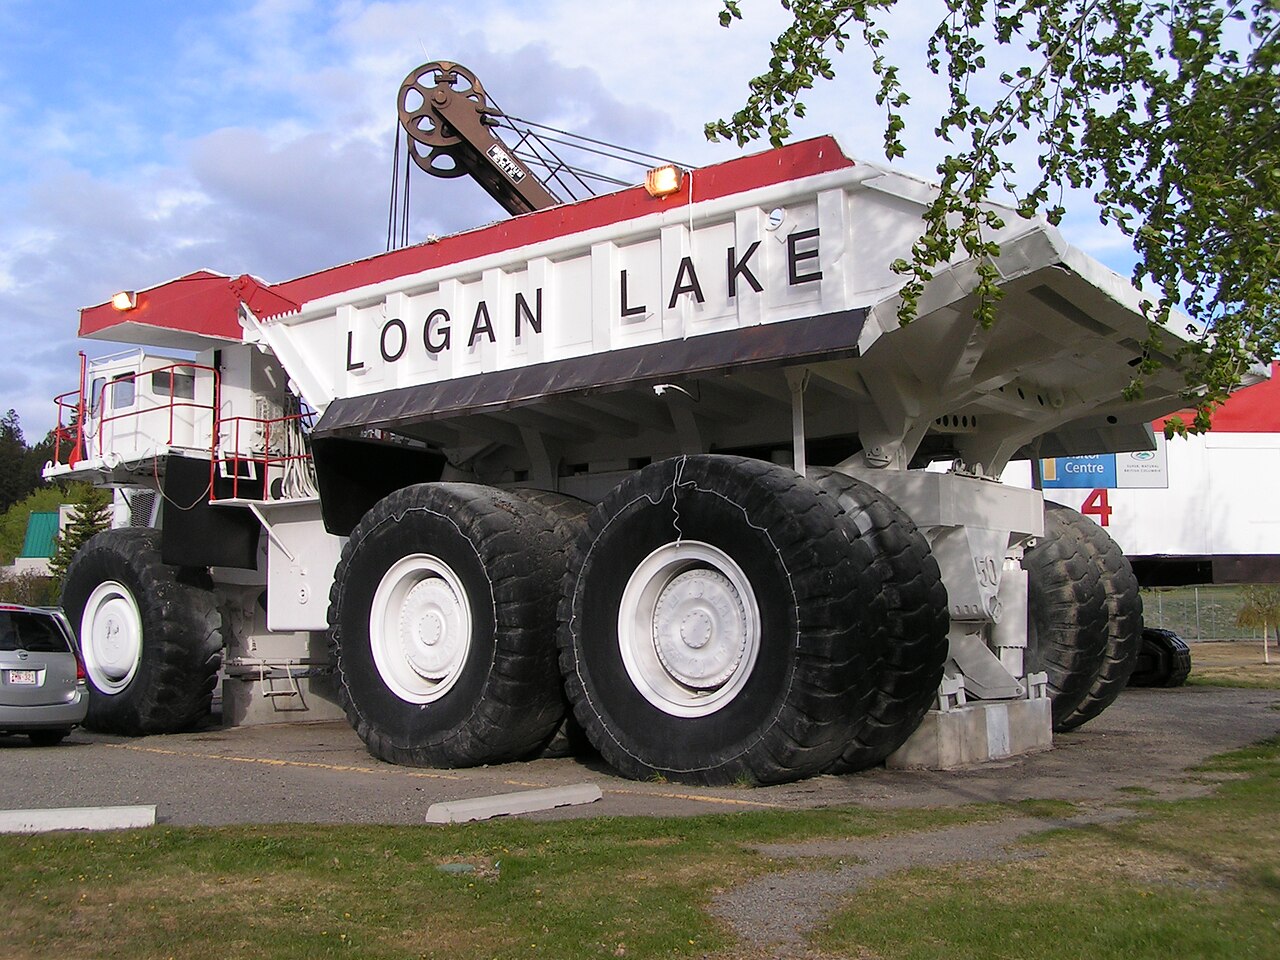 工程机械
September 7, 2026
自卸车入门——有效载荷、动力传动系统和自主运输的设计
“自卸卡车不仅仅是用来运土的机器——它是一个集有效载荷、轮胎/履带、柴油/电力驱动、液压货厢、制动系统和矿山自主运输于一体的运输系统。本文将介绍有效载荷计算、爬坡阻力、缓速器以及小松和卡特彼勒公司目前采用的自主运输技术。”
Fundamentals · 7 分钟阅读 工程机械
September 7, 2026
液压挖掘机——通过传感器和方程了解动臂、斗杆和行星齿轮
液压挖掘机是一种移动机器人,它将柴油发动机的旋转动力分配给液压泵、油缸和减速齿轮。本文绘制了动臂、机械臂和铲斗的运动学图,介绍了基于惯性测量单元(IMU)的铲斗边缘估计,以及上部结构和底盘中的行星齿轮,并阐述了小松和卡特彼勒目前在信息通信技术/电气化方面的努力,以及正在进行的自主挖掘研究。
Fundamentals · 12 分钟阅读 控制工程
September 7, 2026
Lab
在Python中尝试PID控制——增益、延迟和饱和度
重现测量延迟、执行器极限和积分饱和的变化情况 PID tracking on the same second-order model.
Hands-on · 4 分钟阅读 计算机视觉
September 7, 2026
特征跟踪入门——如何避免帧与帧之间丢失同一特征点
特征跟踪是指在视频序列中跨帧匹配同一物理点的过程。本文系统地整理了模板跟踪、Lucas-Kanade光流、描述符匹配、RANSAC算法、异常值剔除和卡尔曼预测等技术,并给出了相应的公式和实现步骤。此外,本文还解释了视觉里程计和SLAM失效的条件以及相应的缓解措施。
Fundamentals · 8 分钟阅读 计算机视觉
September 7, 2026
环路闭合入门——一次性修复SLAM系统环路漂移
闭环检测是指识别机器人是否返回到之前访问过的位置,并将累积的自定位误差分散到整个地图上的过程。本文系统地阐述了位置识别、图像检索、几何验证、姿态图优化、误报防御以及当前SLAM的实现和研究。
Fundamentals · 7 分钟阅读 计算机视觉
September 7, 2026
光流入门——从图像运动中读取速度和结构
光流是一个矢量场,用于描述图像序列中每个像素的移动方向。本文探讨了亮度恒常性约束、Lucas-Kanade 和 Horn-Schunck 函数、金字塔、密集流与稀疏特征跟踪、基于学习的方法(例如 RAFT)、相机运动、动态物体以及评估方法,并阐述了其背后的数学原理。
Fundamentals · 7 分钟阅读 计算机视觉
September 7, 2026
PnP入门——仅从3D点和图像恢复相机姿态
透视n点(PnP)问题是指利用已知的3D点及其对应的图像点来估计相机位置和姿态的几何问题。本文将深入探讨投影方程、P3P/AP3P、EPnP、迭代优化算法、RANSAC算法、平面退化问题,以及PnP在视觉SLAM、AR和测绘中的应用,并提供相应的数学原理和实现清单。
Fundamentals · 7 分钟阅读 随笔
September 7, 2026
Lab
家庭服务器备份和恢复——一次小型恢复演练
使用小型 SQLite 数据库区分已恢复的文件和可用的应用程序数据。 exercise, then map the checks to a real server.
Hands-on · 3 分钟阅读 电力工程
September 7, 2026
动力电池入门——从电芯化学到电网级储能和电池管理系统
电池并非“储存电力的发电厂”,而是一种能够随时间推移调节电力供需的电力设备。本文将结合数学公式和图表,深入探讨电池电压、容量、C倍率、荷电状态/健康状态、热失控、安全设计、电网级储能和车辆到电网(V2G)技术,以及固态电池等前沿研究。
Fundamentals · 9 分钟阅读 电力电子
September 7, 2026
电力电子学入门——利用半导体开关转换电压、电流和频率
电力电子技术是通过高速开关半导体开关来重塑电能。本文将整流器、DC-DC转换器、逆变器、脉宽调制(PWM)、碳化硅/氮化镓(SiC/GaN)、电机驱动、电网互连和热设计与数学和波形联系起来,并解释了它对电动汽车、可再生能源和数据中心的重要性。
Fundamentals · 9 分钟阅读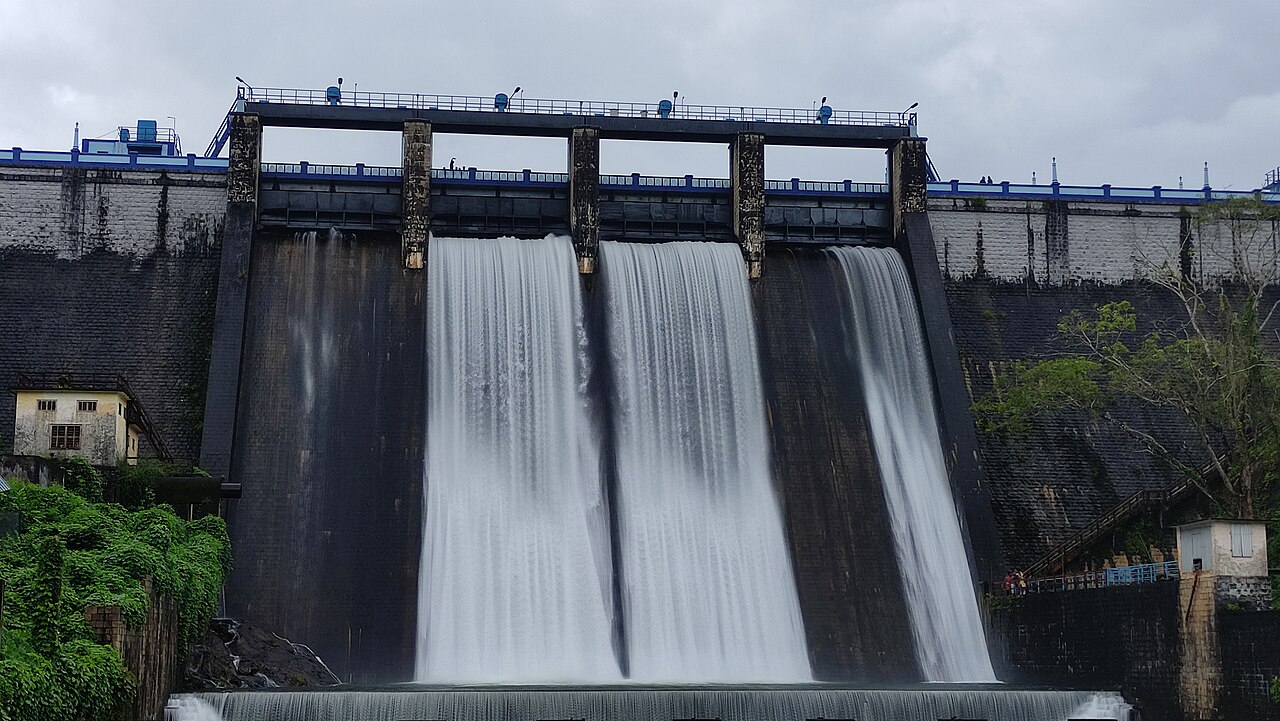 电力工程
September 7, 2026
水力发电入门——将水头和流量转化为可调节的电力和储能
水力发电利用水轮机和发电机将水的落差和流动转化为电能。本文将探讨输出方程、涡轮机选型、水坝、径流式和抽水蓄能电站、调速器和电网调节、鱼类洄游和环境、数字孪生和变速抽水蓄能等内容,涵盖设备和运行两方面。
Fundamentals · 19 分钟阅读 电力工程
September 7, 2026
从发电到出电——电力工程阅读地图
通过电力、能源将发电、电网、转换和存储连接起来, transmission losses and balancing.
学习指南 · 4 分钟阅读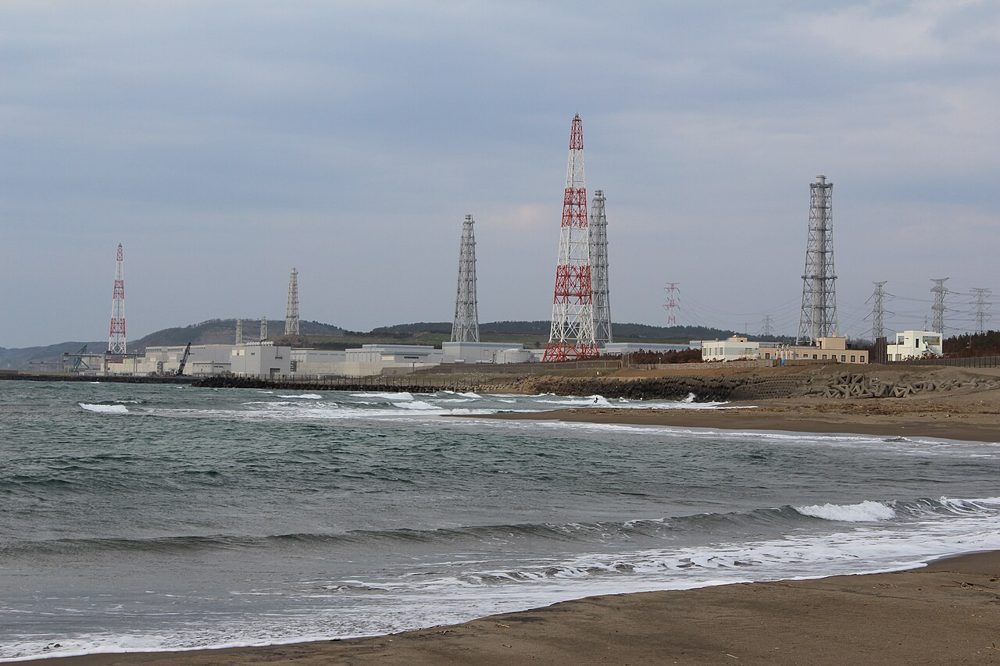 电力工程
September 7, 2026
核电入门——从裂变余热到蒸汽、安全系统和电网运行
核能发电就像一台巨大的热机,它将核裂变产生的热量传递给蒸汽轮机。本文系统地阐述了链式反应、轻水反应堆的一回路和二回路系统、反应性和冷却系统、安全系统、燃料循环、小型模块化反应堆以及前沿研究,并辅以涵盖效率、风险和电网运行的方程式和图表。
Fundamentals · 9 分钟阅读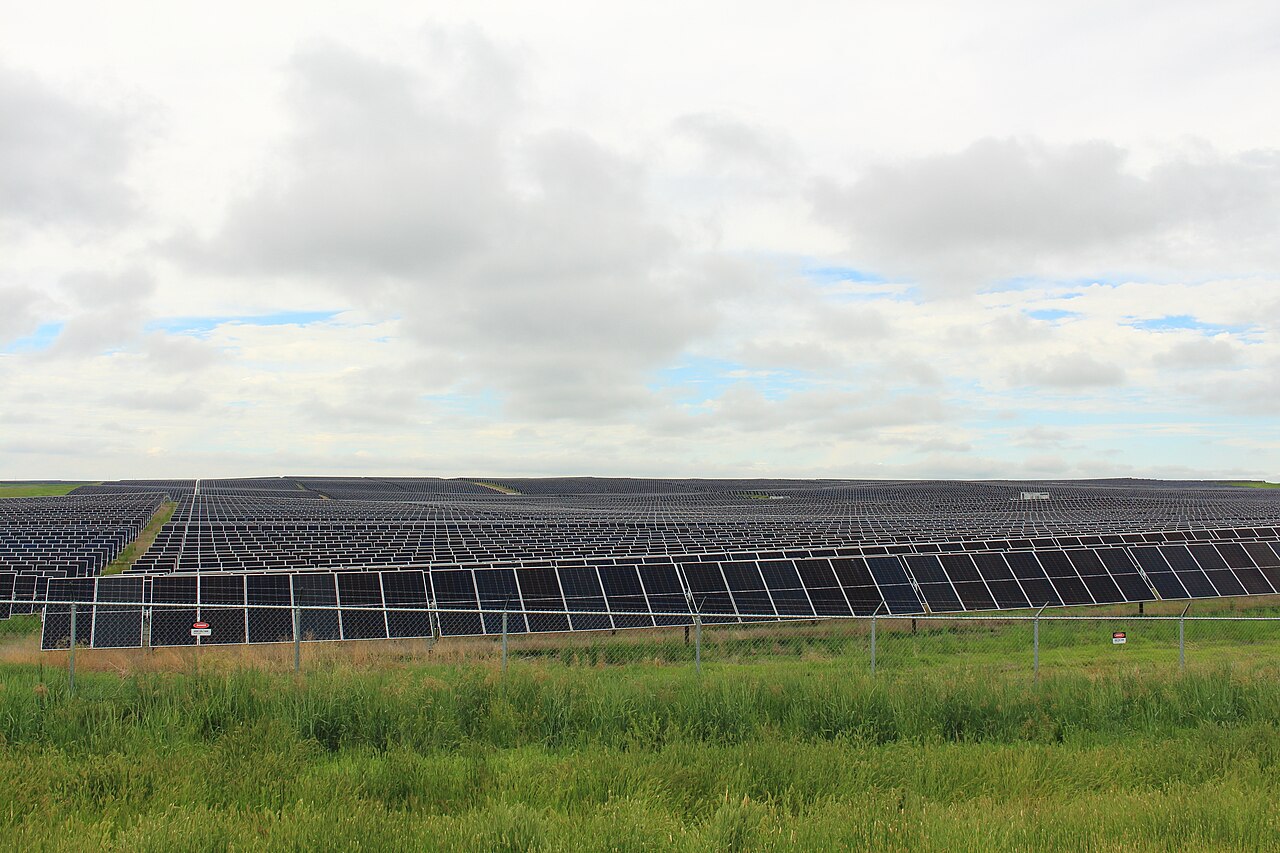 电力工程
September 7, 2026
太阳能发电入门——将光能转化为直流电并将其连接到电网和电池
太阳能发电系统利用光伏电池的PN结将光能转化为直流电,然后通过最大功率点跟踪(MPPT)、逆变器和变压器将电能输送至负载或电网。本文以公式和图表的形式,系统地阐述了光伏电池的I-V特性、温度、阴影和辐照度的影响、并网、电池、现有设备以及钙钛矿材料的最新研究进展。
Fundamentals · 8 分钟阅读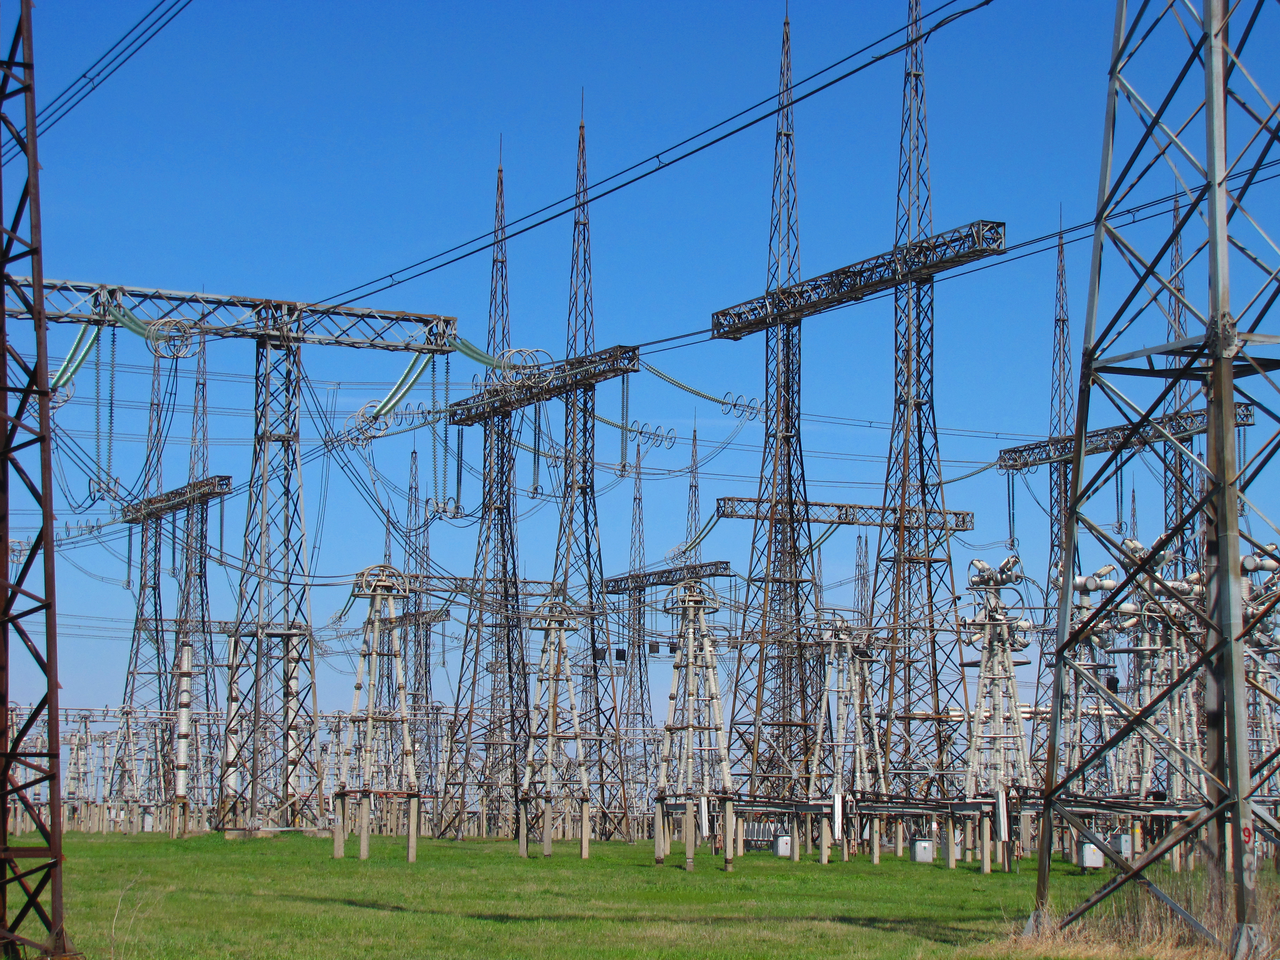 电力工程
September 7, 2026
变电站和输电线路入门——高压、保护继电器和高压直流输电在电网运行中的应用
为什么发电厂的电力要升压到数百千伏,然后在变电站分阶段降压?本文将变压器、断路器、母线、保护继电器和输电线路的作用,以及损耗、功率角和绝缘配合背后的方程式,与当今的设备、数字化变电站和高压直流输电研究一起,作为一个整体系统进行阐述。
Fundamentals · 11 分钟阅读
电力工程
September 7, 2026
电力系统入门——将发电、输电和储能视为一个整体系统来解读
如果仅比较发电方式,水力、火力、核能、太阳能和风能看起来截然不同。本文将频率、供需平衡、变电站、输电损耗、电池和保护继电器视为一个整体电力系统,详细阐述了决定输出功率和稳定性的方程式、当前运行的设备以及可再生能源研究的未来方向。
Fundamentals · 13 分钟阅读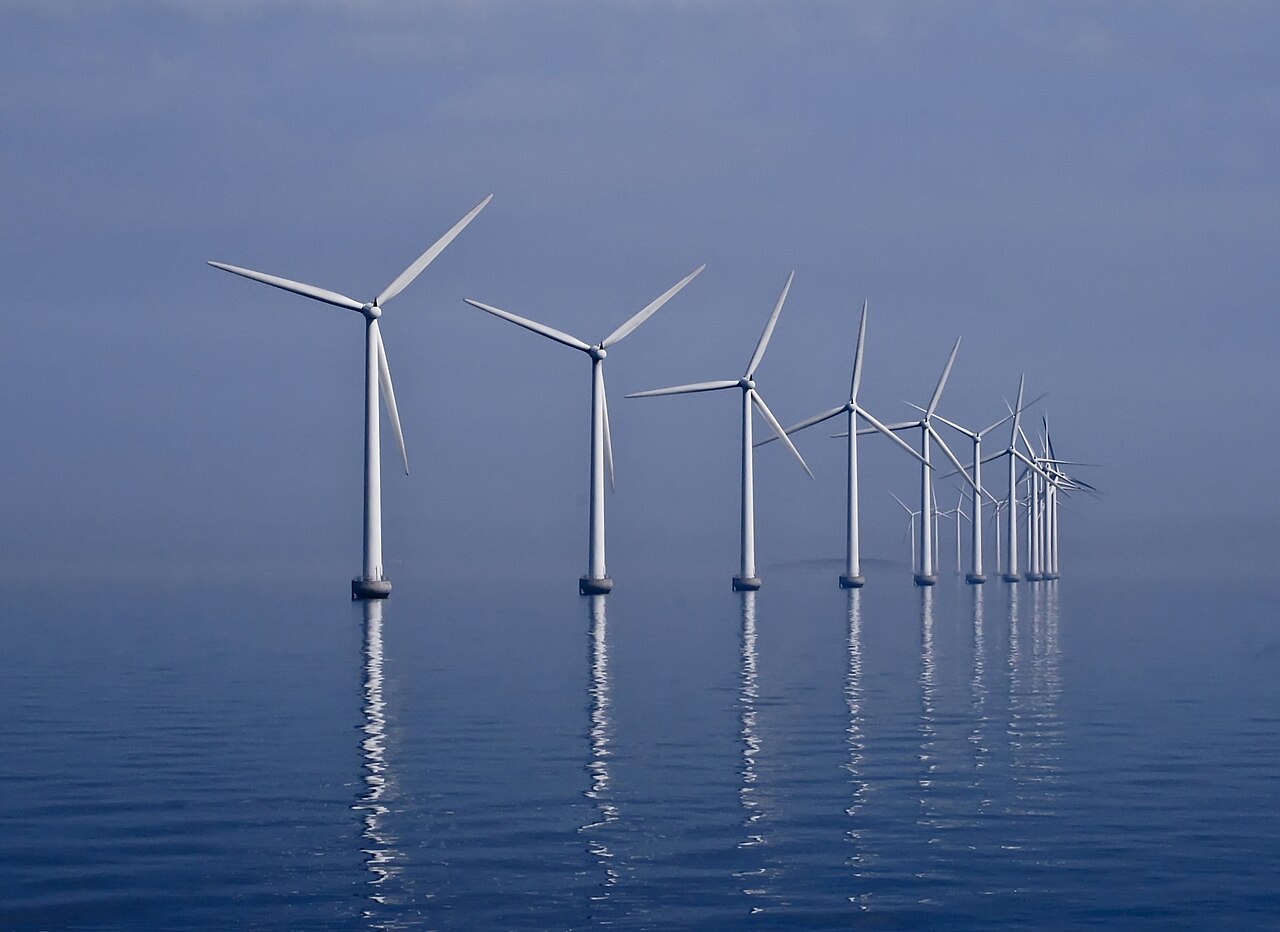 电力工程
September 7, 2026
风力发电入门——将风的动能转化为旋转、电力和电网控制
在风力发电中,叶片捕获风的动量并旋转,发电机和逆变器将这种旋转转化为电能。本文通过公式和图表,阐述了贝茨极限、俯仰/偏航控制、定速系统与变速系统、海上风电、预测、并网、噪声和鸟击,以及当前浮式风力涡轮机的研究进展。
Fundamentals · 7 分钟阅读 传感器与硬件
September 7, 2026
Lab
机器人电源设计——诊断电机启动期间的计算机重置
将电机负载变化与电压下降联系起来,并定位电池故障。 wiring, converter and computer.
Fundamentals · 10 分钟阅读
机器人基础
September 7, 2026
液压系统入门——从帕斯卡原理到机器人力控制
为什么只需很小的输入就能驱动液压挖掘机的巨型机械臂?本文将泵、控制阀、油缸、液压油、传感器和控制器视为一个闭环系统,涵盖了压力/流量/效率方程、工程机械和农业机械的现有技术、电液转换以及当前研究进展,并配有图表。
Fundamentals · 10 分钟阅读 机器人基础
September 7, 2026
室内机器人路线图——从传感器到运动控制
连接传感、定位、地图绘制、规划和控制,然后选择 a reading path for the system you want to build.
学习指南 · 4 分钟阅读 机器人基础
September 7, 2026
激光雷达SLAM入门——如何从激光点云中确定“我在哪里”
相机通过反射光模式间接推断距离;激光雷达则直接通过激光脉冲的飞行时间测量距离。激光雷达实时定位与地图构建(LiDAR-SLAM)技术正是基于对主动测距传感器返回的点云进行配准而构建的。本文系统地从扫描匹配的两大支柱——积分交叉匹配(ICP)和无损检测(NDT)入手,逐步深入到LOAM的特征设计、回环检测和图SLAM,直至地标算法的发展历程——LeGO-LOAM、Cartographer、LIO-SAM、FAST-LIO2。
Fundamentals · 25 分钟阅读 机器人基础
September 7, 2026
VIO/LIO 入门——将 IMU 与摄像头或激光雷达结合用于自定位
“单独使用摄像头或激光雷达在某些情况下会失效。将这两种传感器与惯性测量单元(IMU,加速度计+陀螺仪)结合使用可以弥补这一缺陷——这就是视觉惯性里程计(VIO)和激光雷达惯性里程计(LIO)的工作原理。本文首先解释了为什么单独使用IMU无法恢复位置,然后阐述了两种设计理念——基于滤波和基于优化——以及ROVIO、OKVIS、VINS-Mono和OpenVINS等算法中的标志性算法,并最终介绍了LIO-SAM和FAST-LIO2。”
Fundamentals · 21 分钟阅读 计算机视觉
September 7, 2026
视觉SLAM入门——摄像头如何学习“我在哪里”"
即使没有GPS和地图,机器人也能仅凭摄像头图像确定自身位置并构建周围环境地图。本文将从特征跟踪和极线几何的角度,系统地讲解视觉里程计和SLAM的区别,地标算法从ORB-SLAM到LSD-SLAM和DSO的演变,以及光束法平差,深入剖析视觉SLAM的实际工作原理。
Fundamentals · 22 分钟阅读 机器人基础
September 7, 2026
Lab
从地图绘制到 ROS 2 导航——Jazzy 和 Nav2 的极简流程
使用 Jazzy 模拟器检查地图绘制、地图保存、重新加载和目标。 navigation as separate steps.
Hands-on · 9 分钟阅读 机器人基础
September 7, 2026
Lab
传感器融合失败的原因——时序、帧和外部校准
通过时间戳、坐标系和安装信息诊断融合失败 geometry and covariance.
Fundamentals · 10 分钟阅读 机器人基础
September 7, 2026
Lab
如何评估SLAM——ATE、RPE、运行时间和故障
然后,利用合成轨迹来区分绝对误差和相对误差。 define matching, alignment and failure reporting for an evaluation.
Hands-on · 3 分钟阅读
机器人基础
September 6, 2026
传感器融合入门——利用多种传感器构建全球统一模型
摄像头擅长感知意义,激光雷达擅长捕捉几何形状,惯性测量单元(IMU)擅长捕捉运动——但它们各自都有盲区。本文从融合这些传感器的概率和优化数学方法(卡尔曼滤波器、因子图)入手,系统地介绍了传感器融合如何将多个传感器的数据整合为一个统一的世界模型。
Fundamentals · 19 分钟阅读 机器学习
September 5, 2026
目标检测与语义分割入门——从图像中读取“物体位置”
目标检测通过绘制方框来框选物体;语义分割则根据图像含义为每个像素着色。本文将从两者的区别入手,探讨实例分割和全景分割,追溯 R-CNN、YOLO、DETR 和 DINO 的发展历程,直至它们对应的 3D 点云模型——系统地介绍场景理解的基本原理。
Fundamentals · 19 分钟阅读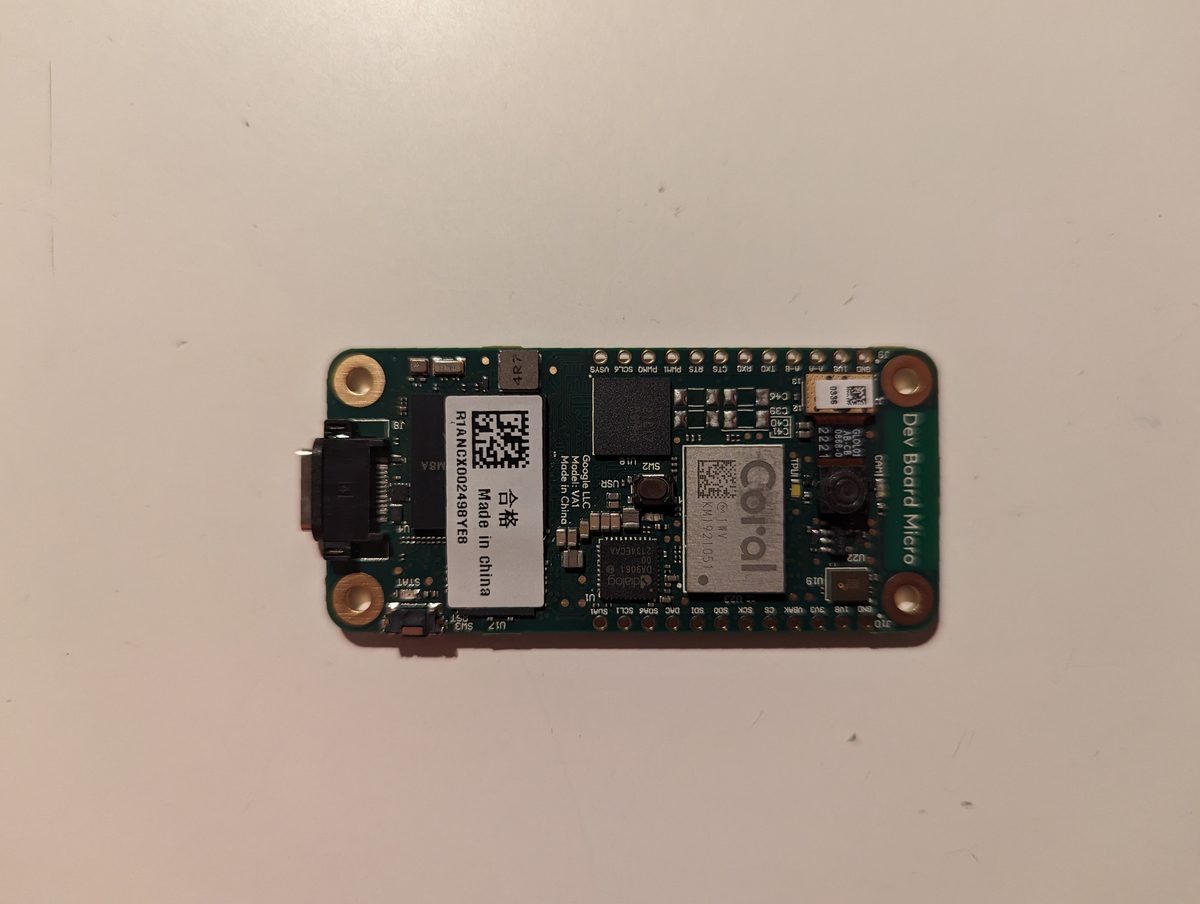 传感器与硬件
September 5, 2026
边缘人工智能加速器——Coral、Jetson、Movidius
本文并非比较树莓派或Jetson等整个单板计算机,而是聚焦于其上的“AI推理加速器”芯片,并比较了三种设计理念——谷歌Coral(Edge TPU)、英特尔Movidius(Myriad X)和NVIDIA Jetson Orin NX。文章通过一个Skydio无人机在单个Jetson TX2上同时运行九个神经网络的实际案例,阐述了INT8量化为何以牺牲精度换取速度,并探讨了Coral的现状:尽管谷歌实际上已经放弃了该项目,但其社区仍在努力维持着它的生命力。
Fundamentals · 23 分钟阅读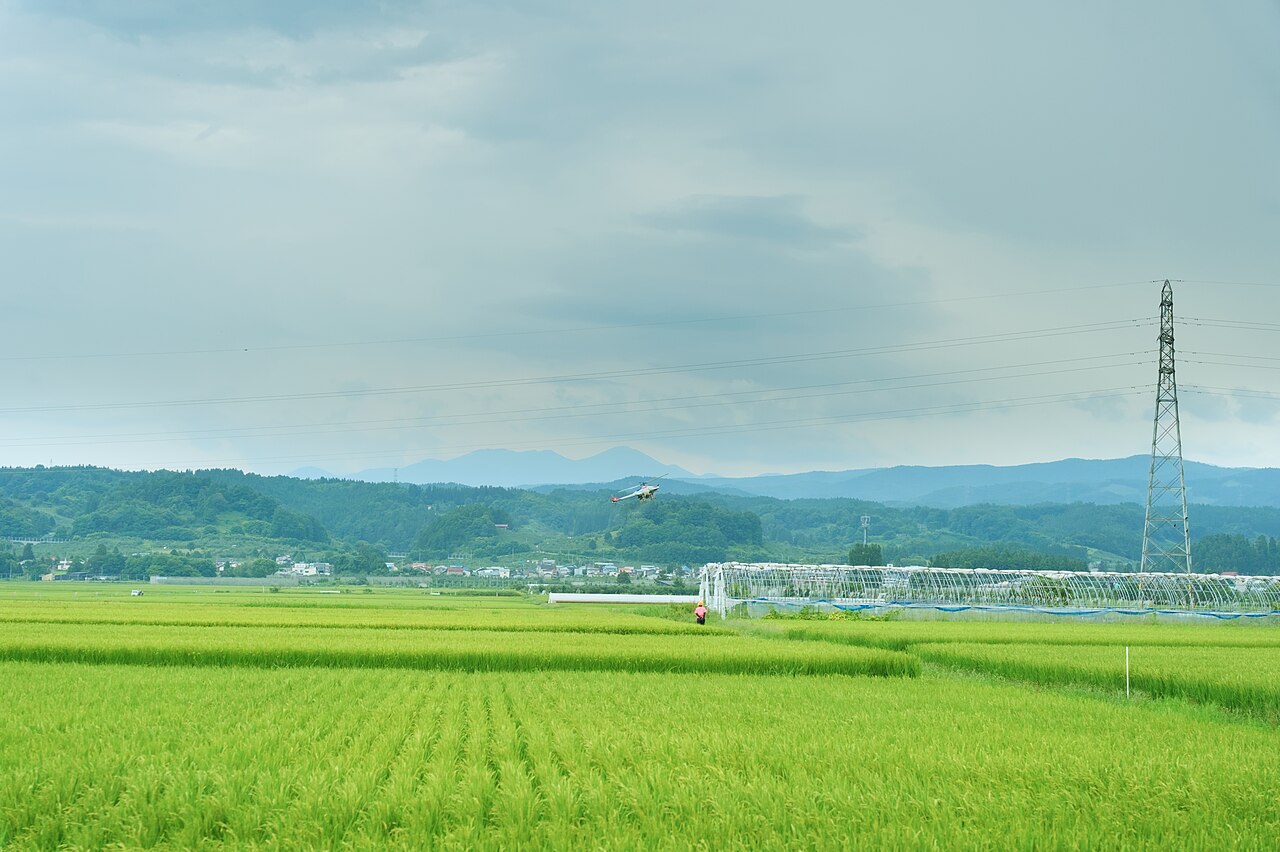 农业机械工程
September 4, 2026
农业机械工程入门:农业无人机——喷洒和生长传感的机身设计
“‘农业无人机’一词实际上涵盖了两种截然不同的系统:一种是携带农药和肥料的喷洒无人机,另一种是测量作物状况的传感无人机。本文将通过实际的机器规格和公开资料,分析其喷洒系统(包括储罐/泵/喷嘴)、作为生长指标的归一化植被指数(NDVI),以及日本民用航空法和飞行高度规定的相关内容。”
Fundamentals · 13 分钟阅读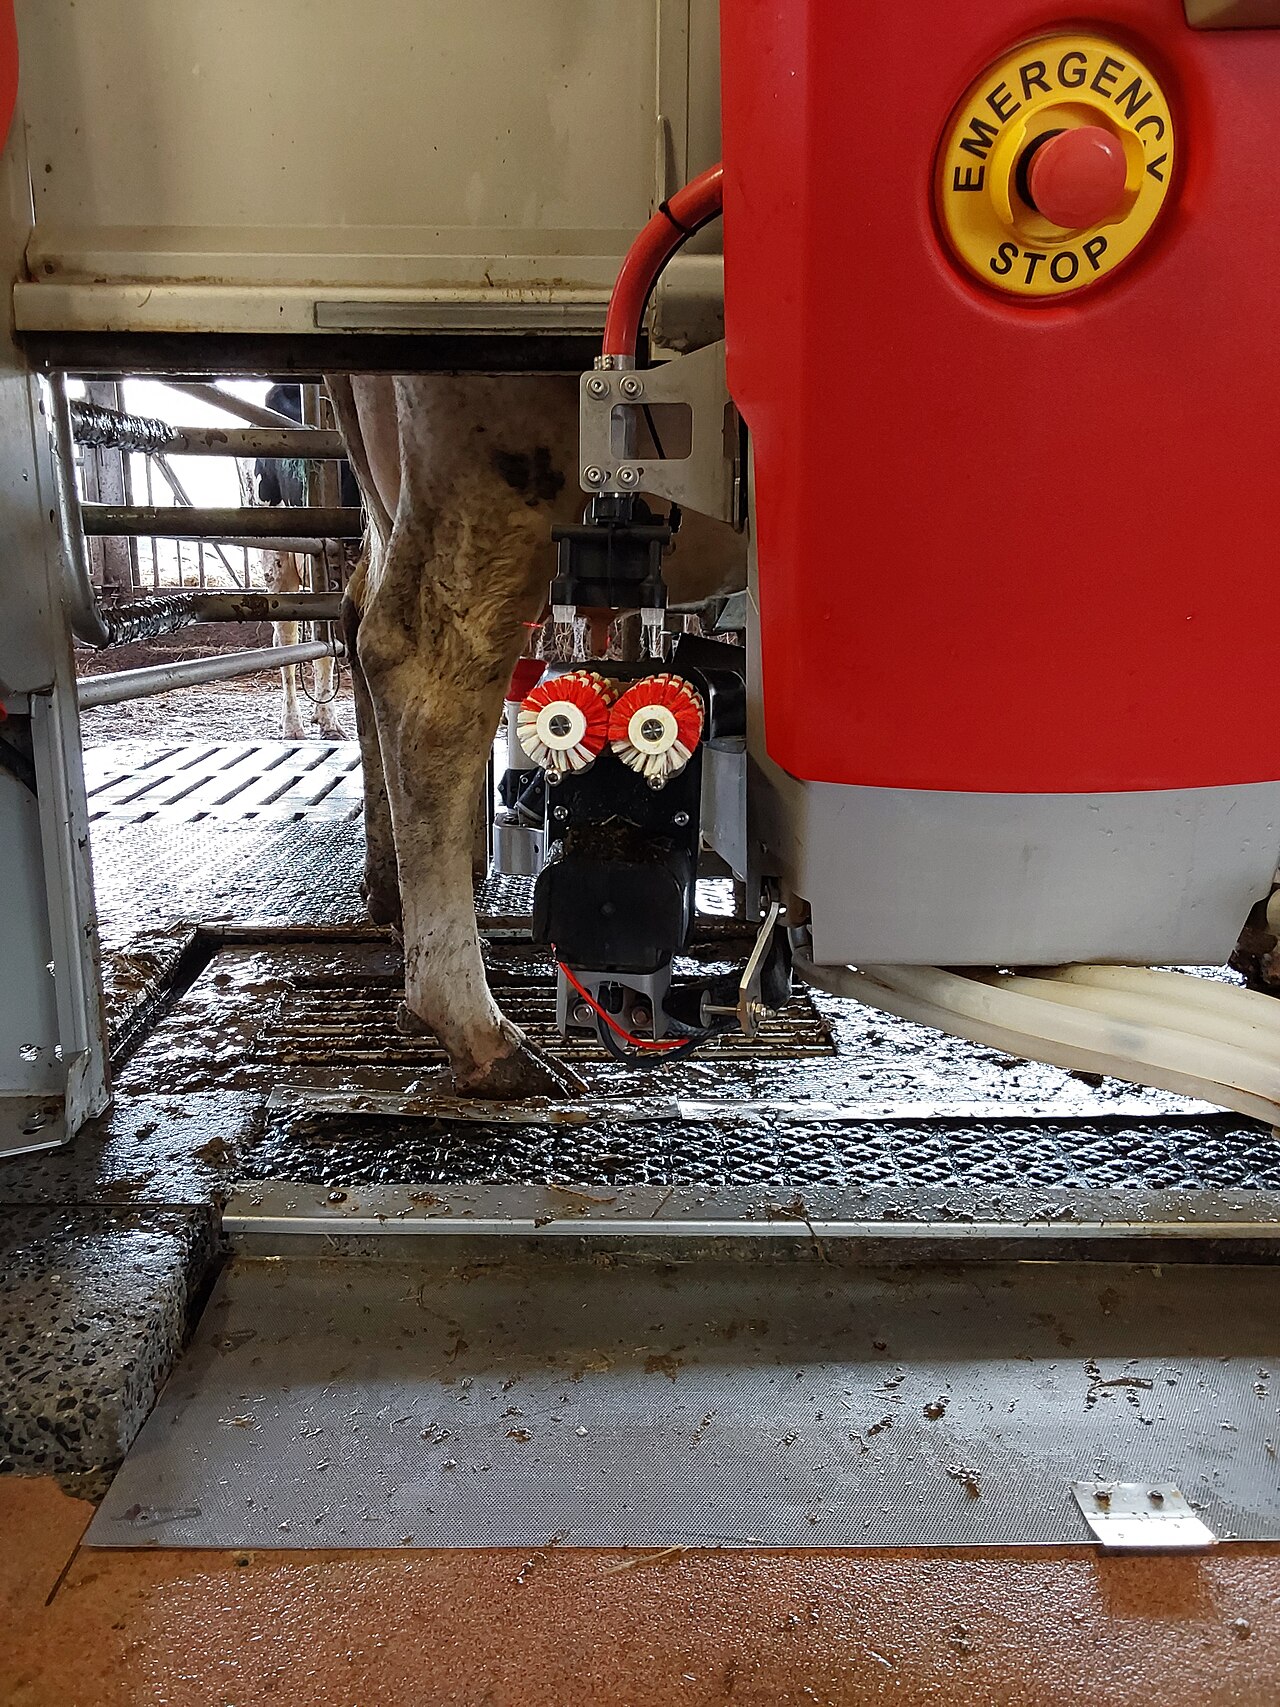 农业机械工程
September 4, 2026
农业机械工程入门:畜牧机械——挤奶机器人自动化、全混合日粮、粪便清除和个体奶牛管理
“挤奶机器人采用自愿挤奶系统,奶牛可以自行选择挤奶时间;全混合日粮搅拌机将不均匀的颗粒状饲料混合成单一均匀的日粮;粪便清除机器人和个体管理传感器确保牛舍卫生和繁殖管理不间断运行。本文将解读相关公式和公开资料,介绍包括Lely Astronaut、DeLaval VMS V300、国产全混合日粮搅拌机、Orion Machinery的BARN-E以及Farmnote Color在内的现有产品。”
Fundamentals · 25 分钟阅读 农业机械工程
September 4, 2026
农业机械工程入门:RTK 制导——从卫星定位到自主转向和变量施肥应用
“RTK-GNSS 可以提供厘米级的定位精度,但它本身并不能控制方向。本文将深入探讨使‘RTK 导航’真正能够减少拖拉机和插秧机的作业量并提高精度的工程链条:AB 线/曲线/等高线导航模式、将横向偏差反馈到转向角的控制回路,以及与产量和应用地图的关联。”
Fundamentals · 13 分钟阅读 农业机械工程
September 4, 2026
农业机械工程入门:播种机和施肥机——如何持续不断地播撒单一种子、固定量的肥料
“播种机并非‘播种的机器’,而是一种计量机器,它将不规则的颗粒状物料(即种子)按固定间隔切割。本文将通过方程式和公开资料,解读机械式和气动式(真空/压力)计量、撒播/条带式/变量施肥的原理,并介绍当前的产品实例。”
Fundamentals · 13 分钟阅读 企业研究
September 4, 2026
企业研究:轴承制造商——NSK(日本精工)和NTN
NSK是日本排名第一、全球排名第三的轴承制造商;NTN是日本排名第二、全球排名第一的等速万向节制造商。2026年5月,两家公司达成基本协议,将通过一家合资控股公司进行整合。本文将探讨为何这两家日本国内领先企业会在轴承行业强强联手,共同为汽车、工业机械、机床和机器人等所有旋转部件提供动力——首先比较两家公司的规模、产品和技术战略,然后深入分析整合的具体内容。
Industry research · 17 分钟阅读 工程机械
September 4, 2026
工程机械自动化与远程控制入门——从智能施工到矿山自主运输
工程机械自动化技术经历了多个发展阶段:首先是利用GNSS和IMU测量刀刃位置的机器引导;其次是在危险区域通过无线电进行安全距离远程操控;最后是目前在矿山和采石场投入使用的自主运输系统。本文将梳理国土交通省的“智能工程”政策、可追溯至云仙岳普贤岳的无人化工程发展历程,以及小松FrontRunner AHS和卡特彼勒Command的最新进展。
Fundamentals · 12 分钟阅读 工程机械
September 4, 2026
压实设备入门——振动和重复加载压实土壤的力学原理
“压实设备通过对土壤或路面材料施加反复荷载,减少空隙,从而提高强度和耐久性。本文阐述了普氏试验所揭示的最佳含水量与最大干密度之间的关系,振动压路机偏心重产生的离心力、振幅和频率的设计,以及平板夯和沥青压路机的不同作用,并介绍了堺重工和三笠产业的最新产品。”
Fundamentals · 9 分钟阅读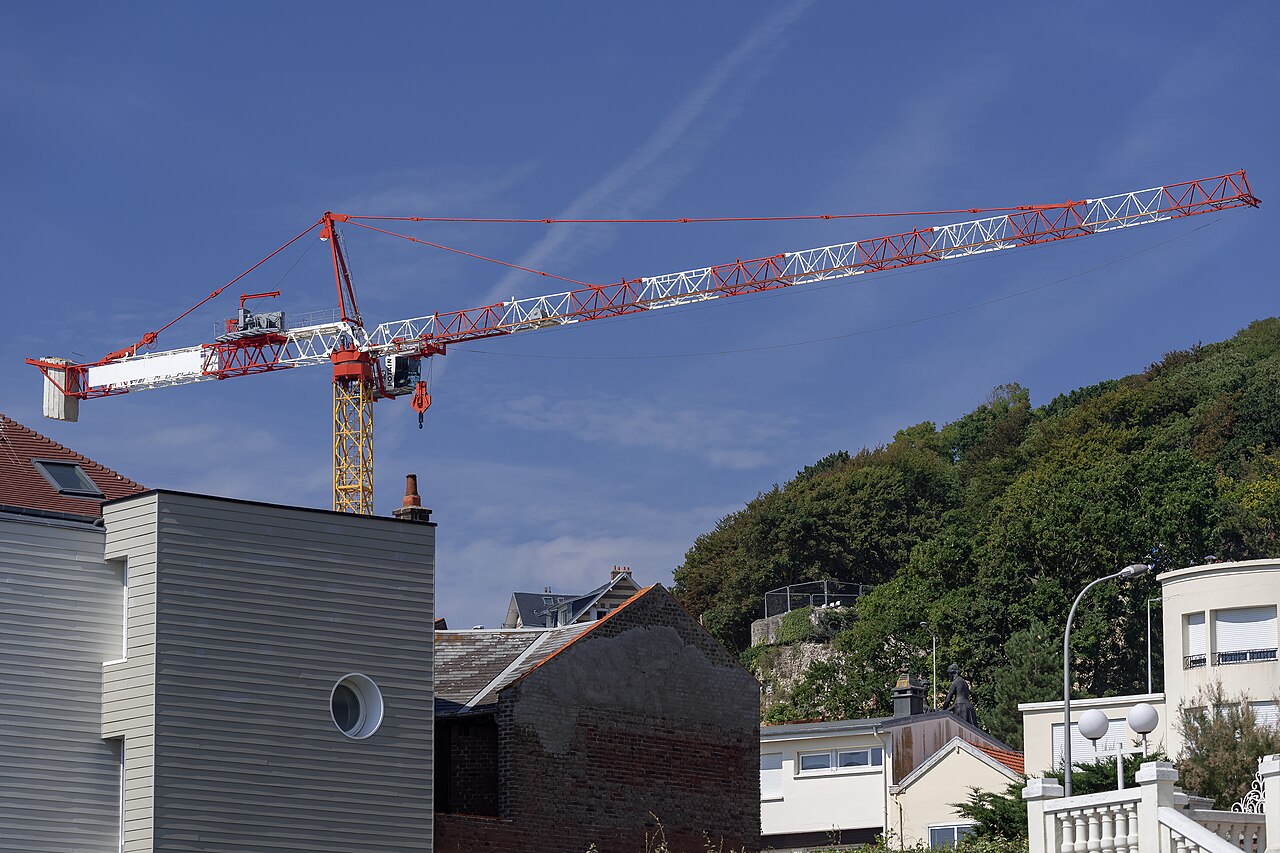 工程机械
September 4, 2026
起重机入门知识——通过吊臂力学和倾覆力矩解读稳定性
“在成为‘一台能以巨大力量起吊的机器’之前,起重机首先是‘一台不会倾覆的机器’。本文解释了移动式起重机、履带式起重机和塔式起重机之间的区别;由吊臂和工作半径决定的额定载荷图;支腿处的倾覆力矩和稳定性裕度;以及过载保护装置的工作原理——并介绍了神钢、多田野和利勃海尔的最新机型。”
Fundamentals · 11 分钟阅读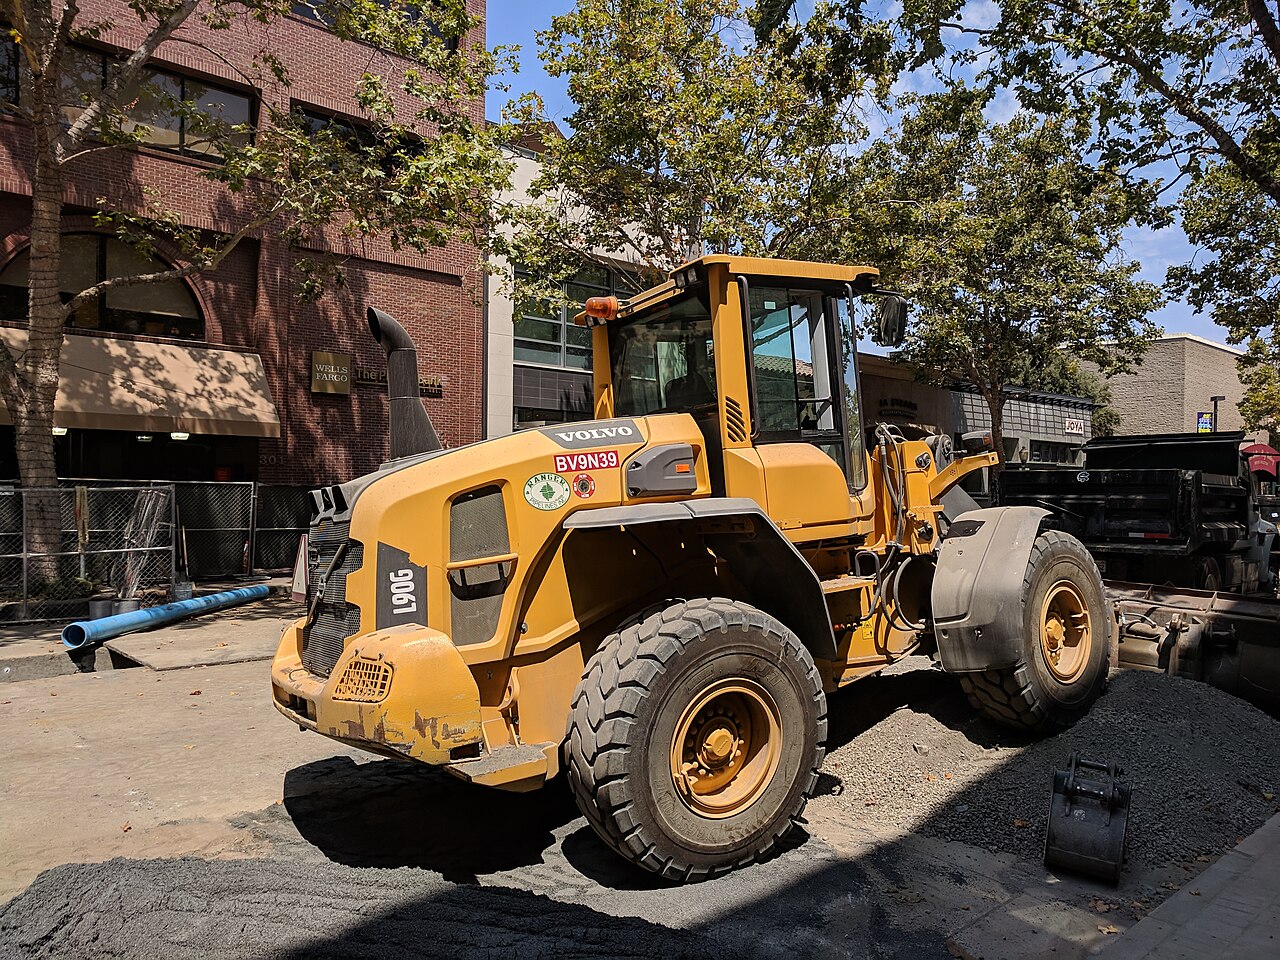 工程机械
September 4, 2026
轮式装载机入门知识——铰接式转向和铲斗连杆机构的机械原理
“轮式装载机利用铰接式转向(车身中间可弯曲)和由Z形杆或平行连杆驱动的铲斗来铲取土方。本文将介绍其转向运动学、连杆产生的掘起力,以及与液压挖掘机和推土机相比的角色分工,并重点介绍小松公司目前的WA系列产品。”
Fundamentals · 8 分钟阅读 计算机视觉
September 4, 2026
捆绑调整入门——非线性最小二乘法联合修正相机姿态和三维点
光束法平差是一个非线性最小二乘问题,它同时移动多个相机位姿和三维点,以最小化所有观测值的重投影误差。本文系统地阐述了雅可比矩阵稀疏性的原因、舒尔补矩阵如何使大规模问题可解、莱文伯格-马夸特方法的作用、规范自由度以及光束法平差与位姿图优化和运动学(SfM)的关系,并辅以公式和图表进行解释。
Fundamentals · 15 分钟阅读 计算机视觉 September 4, 2026相机标定入门——恢复镜头畸变和内参
相机标定是恢复将像素坐标映射到三维空间所需的相机固有参数和镜头畸变的过程。本文从重新审视针孔模型、径向和切向畸变模型、张氏平面图案法、重投影误差优化入手,探讨了标定漂移时视觉SLAM和VO中下游算法的失效原因——通过公式和图表进行了系统的讲解。
Fundamentals · 12 分钟阅读 计算机视觉
September 4, 2026
单应性入门——用单个3x3矩阵描述平面对应关系
单应性关系是一种利用单个 3x3 投影变换将同一平面上(或纯旋转相机视角下)的点联系起来的关系。本文涵盖了基于 DLT 的估计、使用 RANSAC 进行鲁棒性增强、旋转、平移和平面法线分解,以及何时使用单应性关系而非极线几何,并结合图像拼接和 AR 平面跟踪等应用,辅以公式和图示。
Fundamentals · 11 分钟阅读 计算机视觉 September 4, 2026多视图立体建模入门——将稀疏点云填充为密集三维形状
多视图立体视觉(MVS)利用已知的相机位姿,从多张图像中恢复密集的3D形状。本文系统地阐述了照片一致性这一核心原理,以及平面扫描和基于图像块的两种经典方法(PMVS),以MVSNet为代表的深度学习方法,以及通过深度图融合进行网格划分的方法,并结合公式和图表,探讨了这些方法与立体相机和深度相机的关系。
Fundamentals · 15 分钟阅读 计算机视觉
September 4, 2026
运动结构重建入门——从无序照片集中同时恢复3D结构和相机位置
运动结构重建(SfM)能够从一组顺序和拍摄位置未知的照片中同时恢复场景的三维结构和每个相机的位姿。本文系统地介绍了特征匹配、几何验证、增量式和全局式两种重建策略、三角测量、与光束法平差的关系以及与视觉SLAM的区别,并介绍了COLMAP等现有实现方法。
Fundamentals · 14 分钟阅读 机器学习
September 4, 2026
机器学习入门:生成模型
生成模型表示数据分布并生成条件输出。学习似然性、变分自编码器(VAE)、生成对抗网络(GAN)、扩散、评估、溯源和安全性。
Fundamentals · 6 分钟阅读 机器学习 September 4, 2026机器学习入门:基础篇——数据设计、损失函数和泛化
“机器学习不仅仅是模型选择:它还包括定义任务、数据划分、损失函数、评估和部署变更。”
Fundamentals · 6 分钟阅读 机器学习 September 4, 2026SegFormer详解——为什么没有位置编码的Transformer也能用于视频分割
本文基于原始论文,对NVIDIA、香港大学及其合作者在NeurIPS 2021上提出的SegFormer进行了深入剖析。我们考察了不带位置编码的分层MiT编码器、参数高效的All-MLP解码器、有效感受野、测量得到的mIoU、参数数量,并使用公式计算了从B0到B5的性能。
Fundamentals · 13 分钟阅读 机器学习 September 4, 2026YOLO11 深度解析——C3k2 和 C2PSA 与 YOLOv8 相比发生了哪些变化?
“使用官方文档和原始资料(C3k2、C2PSA、无锚点检测、DFL/CIoU 损失以及 n/s/m/l/x 的测量基准)来分解 Ultralytics YOLO11。”
Fundamentals · 15 分钟阅读 机器学习 September 4, 2026机器学习入门:神经网络基础
神经网络堆叠仿射变换和非线性激活,然后通过反向传播和基于梯度的优化来减少损失。
Fundamentals · 6 分钟阅读 机器学习 September 4, 2026机器学习入门:姿态估计
姿态估计从图像中推断人或物体的关键点和六维姿态。本入门指南涵盖坐标、损失函数、遮挡、评估和安全性等方面的内容。
Fundamentals · 5 分钟阅读 电力电子 September 4, 2026DC-DC转换器——降压、升压和隔离
直流-直流转换器将直流电压斩波,并将能量存储在电感器或变压器中,以产生另一个直流电压。本指南通过图表和公式解释了降压、升压、升降压、反激式、LLC 和 DAB 转换器的工作原理、控制、损耗和安全特性。
Fundamentals · 6 分钟阅读 电力电子 September 4, 2026逆变器电路——将直流电转换为交流电
逆变器利用半导体开关对直流电进行斩波,并合成负载所需的交流电压、频率和相位。本指南涵盖单相和三相拓扑结构、脉宽调制 (PWM)、电机控制、损耗和保护,并配有图表和公式。
Fundamentals · 5 分钟阅读 电力电子 September 4, 2026SiC 和 GaN 功率半导体——宽禁带结构如何提升速度
碳化硅 MOSFET 和氮化镓 HEMT 采用比硅更宽的带隙和更高的临界电场,从而实现高效的高频开关。本指南涵盖物理原理、损耗、栅极驱动、电磁干扰、可靠性以及应用(含相关公式)。
Fundamentals · 5 分钟阅读 电力工程 September 4, 2026地热发电入门——利用闪蒸和双循环系统将地下热能转化为电能
地热能是一种稳定的能源,就蕴藏在日本火山地带的脚下。尽管日本的地热资源潜力位居世界第三,但其装机容量仅利用了其中一小部分。本文将阐述闪蒸式和双循环式地热系统的区别、资源评估和钻探的风险、温泉和国家公园相关的监管难题,以及增强型地热系统(EGS)和超临界地热等下一代技术。
Fundamentals · 11 分钟阅读 电力工程 September 4, 2026电网惯性和频率调节入门——当旋转质量消失时,谁来保护频率?
同步发电机旋转质量中储存的动能就像一个减震器,能够缓冲秒级时间尺度上的供需突变。随着并网电源(太阳能、风能、电池)的增加,减震器的缓冲作用逐渐减弱,电网为何会变得不稳定?本文将深入探讨波动方程、一次调压功率、合成惯性以及实际发生的大规模停电事件。
Fundamentals · 12 分钟阅读 电力工程 September 4, 2026抽水蓄能和储氢入门——如何选择时长为数小时的储氢方案和时长为数季的储氢方案
锂离子电池在几分钟到几小时内能够很好地平衡供需,但要满足更长时间的需求,则需要不同的技术。本文将通过抽水蓄能的往返效率和变速运行、绿色氢能的电解、储存和再转化、实际项目案例以及效率对比表,阐述大容量、长时储能技术的设计思路。
Fundamentals · 10 分钟阅读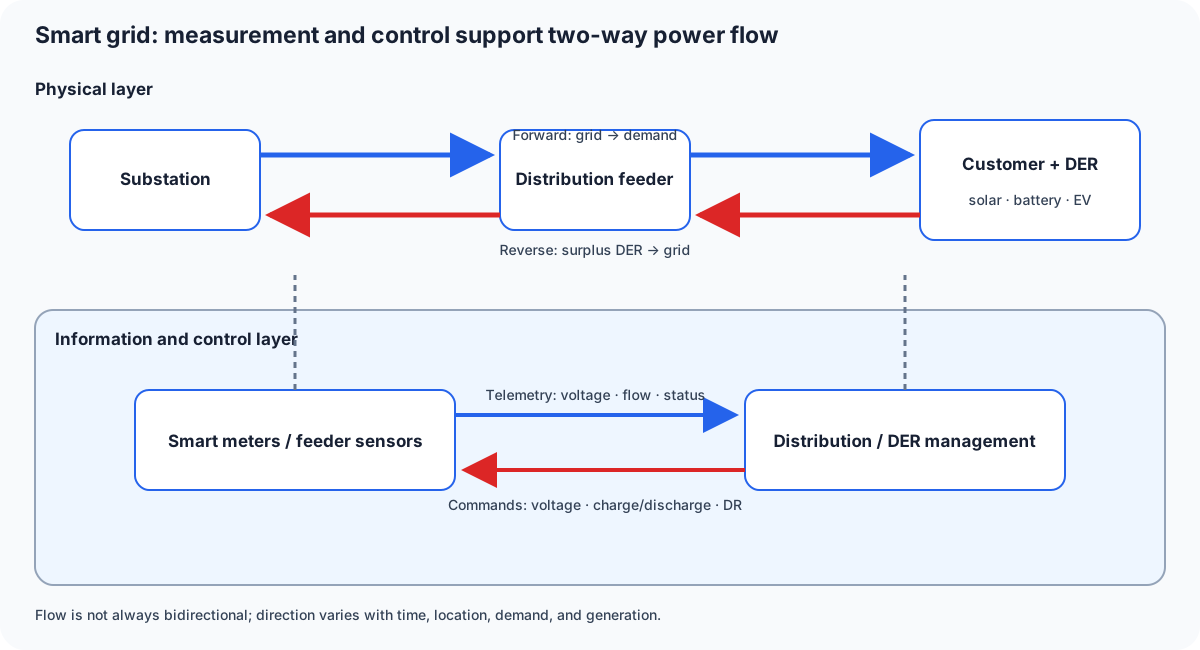 电力工程
September 4, 2026
智能电网入门——支持双向电力流动的信息层配电网络
随着太阳能电池板和蓄电池在家庭和配电线路中的普及,电力不再只是从发电厂单向流向用户。本文将智能电表(AMI)、通信协议、需求响应和自愈式配电自动化技术与变电站和输电网络的工作原理联系起来。
Fundamentals · 11 分钟阅读 电力工程 September 4, 2026虚拟电厂 (VPP) 入门指南——将分布式资源捆绑并作为电厂出售
“屋顶太阳能、家用电池、电动汽车、工厂需求响应:本文以图表形式展示了虚拟电厂如何将分散的分布式资源整合到 IT 平台上,并像单个电厂一样将其提供给市场,同时还介绍了日本的聚合系统、平衡市场和实际示范案例。”
Fundamentals · 10 分钟阅读 动力系统与机械工程 September 4, 2026制动系统入门——盘式、鼓式、能量回收式和线控式制动
制动是将动能转化为热能或电能以使车辆停止的过程。本文涵盖了盘式和鼓式制动器的摩擦和散热、液压回路和ABS/ESC系统、电动汽车和混合动力汽车的能量回收混合技术,以及线控刹车系统的现状,并配有数学公式和图表。
Fundamentals · 8 分钟阅读 动力系统与机械工程 September 4, 2026电动汽车动力总成——电机、逆变器和减速齿轮
电动汽车将电池直流电转换为三相电机电能,然后通过减速器和差速器将电磁扭矩传递至车轮。本指南比较了永磁同步电机和感应电机、能量回收系统、热设计以及当前的集成平台。
Fundamentals · 5 分钟阅读 动力系统与机械工程 September 4, 2026混合动力系统——功率分配、能量回收和控制
混合动力系统通过串联、并联或功率分配的方式协调发动机和电动机的运行。本指南以丰田THS行星齿轮传动系统为例,用公式和图表解释了SOC管理、能量回收、热限制和控制等概念。
Fundamentals · 6 分钟阅读 动力系统与机械工程 September 4, 2026悬架入门——从弹簧和减震器到几何结构和主动控制
悬架系统利用弹簧和减震器来平衡乘坐舒适性和操控稳定性。本文涵盖了四分之一车模型的基本方程式、麦弗逊式、双叉臂式和多连杆式悬架的几何差异、主动/自适应阻尼技术(例如MagneRide和保时捷主动驾驶系统),以及制动时悬架与重量转移的关系,并辅以数学公式和图表进行阐述。
Fundamentals · 11 分钟阅读 动力系统与机械工程 September 4, 2026变速器——MT、AT、CVT 和 DCT 的比较
变速器负责将发动机或电机的转速和扭矩与车轮匹配。本指南比较了手动变速器 (MT)、液力变矩器式自动变速器 (AT)、无级变速器 (CVT) 和双离合变速器 (DCT) 的工作原理、损耗、换挡质量和控制性能,并解释了为什么电动汽车通常使用单级减速齿轮。
Fundamentals · 6 分钟阅读 强化学习
September 4, 2026
多智能体强化学习入门——如何在对方也在学习的世界中进行优化
当多个智能体同时学习时,单智能体马尔可夫决策过程(MDP)不再适用。本文通过公式和图表,系统地阐述了非平稳性、合作/竞争/混合环境、CTDE、信用分配问题以及MADDPG和QMIX等问题。
Fundamentals · 12 分钟阅读 强化学习 September 4, 2026π0详解——流量匹配如何改变VLA动作生成
“物理智能π0的基于源代码的技术指南:PaliGemma VLM和专用动作专家,具有条件流匹配的连续动作生成,跨越七种机器人类型的跨具身训练,以及与RT-2和OpenVLA等自回归VLA模型的区别。”
Fundamentals · 13 分钟阅读 强化学习
September 4, 2026
奖励设计入门——为什么“最大化什么”是强化学习中最难的部分
在强化学习的实现中,奖励函数的设计往往比算法本身更能决定最终结果。本文将探讨稀疏奖励与密集奖励、基于势函数的奖励塑造的策略不变性、奖励操纵的真实案例、逆强化学习以及约束强化学习。
Fundamentals · 11 分钟阅读 机器人基础
September 4, 2026
机器人手臂运动学入门——正向运动学、逆向运动学和雅可比矩阵
正向运动学通过关节角度确定机械臂的位置和姿态;逆向运动学解决相反的问题;雅可比矩阵通过“速度”将两者联系起来。从使用DH参数构建坐标变换,到解析逆运动学、数值逆运动学(阻尼最小二乘法)、奇异性以及冗余自由度——本书从根本上系统地阐述了控制机械臂运动的运动学原理。
Fundamentals · 17 分钟阅读 机器人基础
September 4, 2026
力控制和阻抗控制入门——构建一个可以触摸的机器人
“本文从位置控制的机器人手臂接触刚体瞬间实际发生的情况入手——以及为什么这使得装配、抛光和人机交互任务变得不可能——探讨了阻抗控制(通过虚拟弹簧、阻尼器和质量将力和位移联系起来)、导纳控制(逆转这种因果关系)和混合位置/力控制(按空间方向分离位置和力),并从方程式和图表中构建了这些概念。”
Fundamentals · 16 分钟阅读 机器人基础
September 4, 2026
群体控制(多机器人)入门——构建集群、队形和共识
群体控制能够解决单个机器人无法解决的问题,它仅使用“简单的局部规则”应用于多个机器人。本文从利用Boids模拟集群行为、通过共识算法达成一致,到三种编队控制方法——领导者-跟随者、虚拟结构和基于行为的控制——系统地梳理了集中式和分散式架构之间的区别,从而构建了该领域的研究框架。
Fundamentals · 15 分钟阅读 传感器与硬件
September 4, 2026
旋转编码器的工作原理——光学和磁性
我们从电机的轴角度和速度传感器中比较了旋转编码器的两种工作原理——光学式(通过中断光线来读取位置)和磁性式(通过读取磁场的方向)。
Fundamentals · 17 分钟阅读 传感器与硬件
September 4, 2026
温度传感器的工作原理及代表产品——热电偶、PT100、DS18B20
“所有温度传感器都做着同一件事——将热量转化为电信号——但其背后的物理原理却分为四大类:热电偶中的塞贝克效应、热电阻和电阻温度计中的电阻-温度关系、半导体集成电路的带隙特性,以及红外辐射温度计背后的斯蒂芬-玻尔兹曼定律。本文追溯了温度传感器的发展历程,从塞贝克1821年的误解,到校准PT100传感器的卡伦德-范杜森方程,再到对DS18B20、TMP117和MLX90614等实际集成电路的规格比较,以及一个F1赛车使用12个非接触式红外传感器读取轮胎温度的实际案例。”
Fundamentals · 22 分钟阅读 技术趋势
September 4, 2026
人形机器人技术发展趋势
“特斯拉Optimus和Figure 03已经进入工厂生产阶段,波士顿动力公司的Atlas也从液压驱动转向了纯电动驱动。Unitree正在掀起价格战,而1X公司的NEO则开始利用视频世界模型在家中进行自主学习。本文将探讨竞争格局以及仍然存在的未解之谜。”
Trends · 13 分钟阅读 技术趋势
September 4, 2026
世界模型中的技术趋势
“‘世界模型’能够学习环境的动态变化,并在其内部模拟未来。从 Ha & Schmidhuber 的 VAE+RNN,到 DreamerV3、Genie 3 和 Sora,再到 Yann LeCun 倡导的 JEPA 架构——本文描绘了生成式和非生成式方法之间的分歧,以及双方都面临的物理一致性障碍。”
Trends · 11 分钟阅读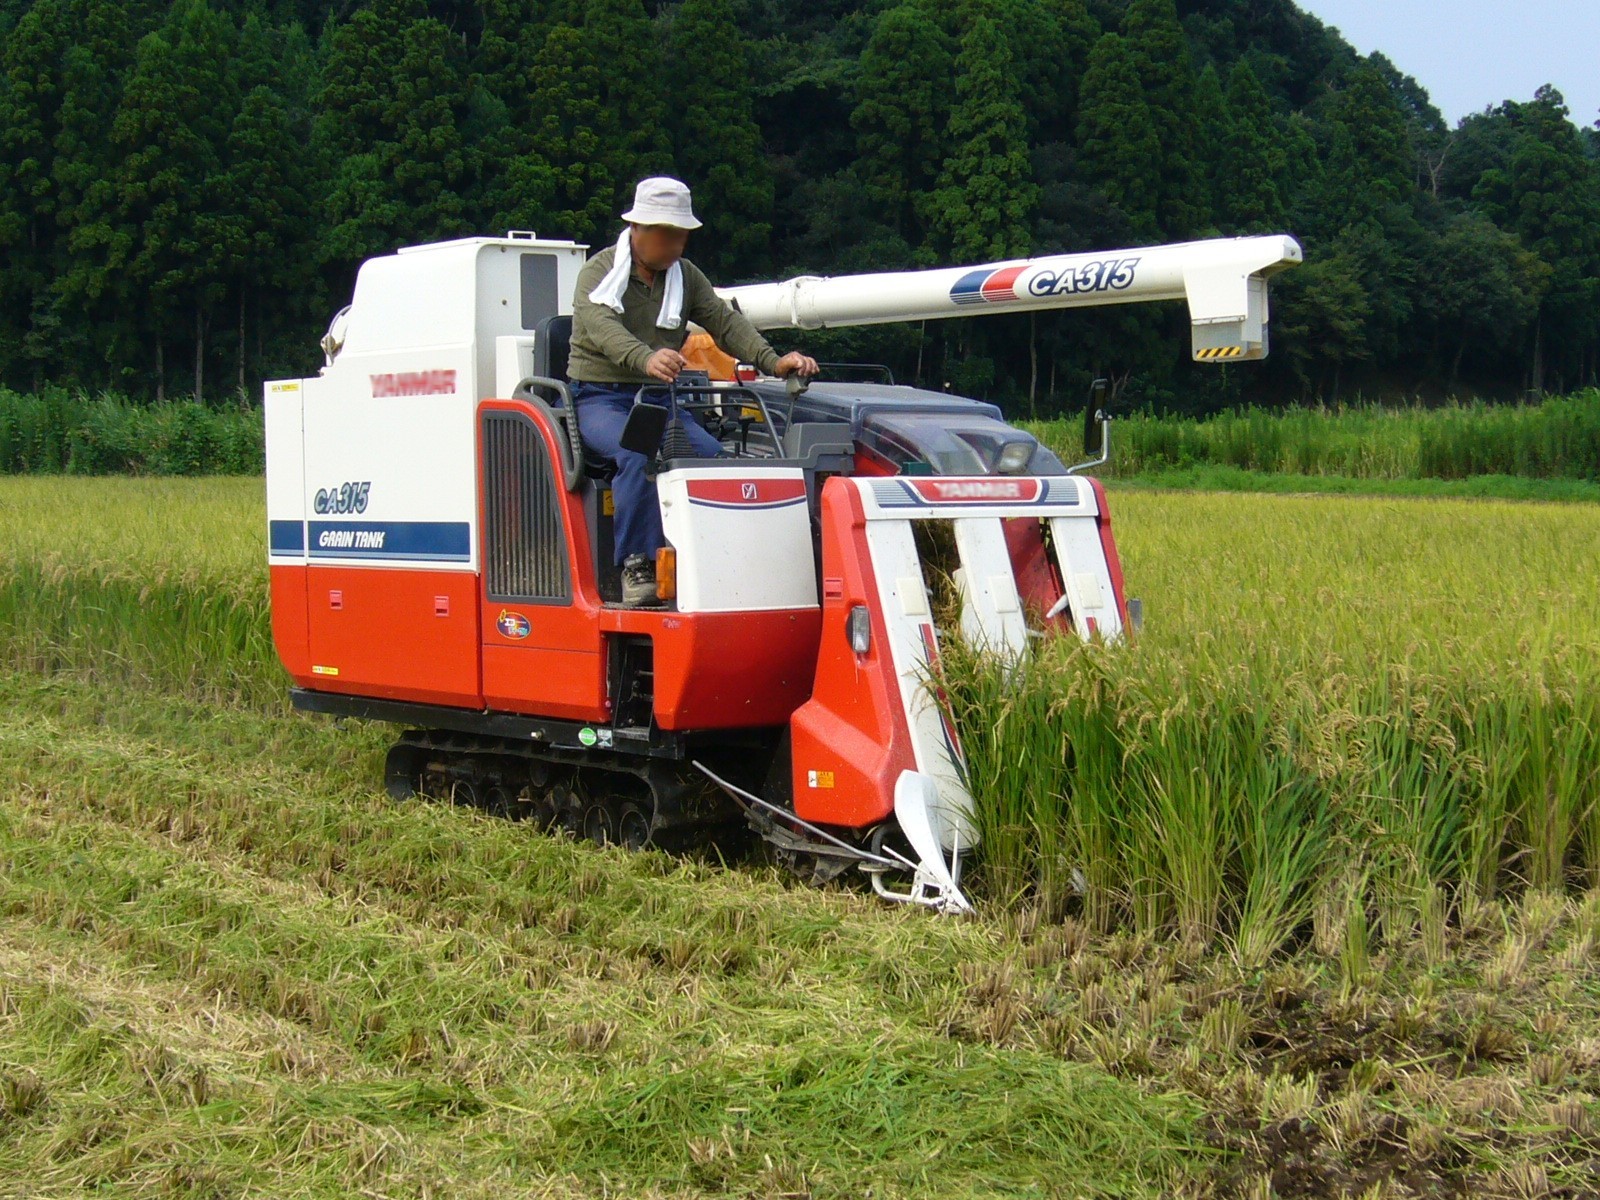 农业机械工程
September 3, 2026
农业机械工程入门:联合收割机——从切割到清理和自动化
“这台采用喂入式进料的联合收割机,能够收割水稻、脱粒、分离谷粒并将其储存在储罐中。本文将联合收割机解读为机械工程——它为何起源于日本,其内部物料流动,用于测量损耗的方程式,产量/质量传感器,当前型号的公开规格,以及自主操作和电气化技术的现状。”
Fundamentals · 24 分钟阅读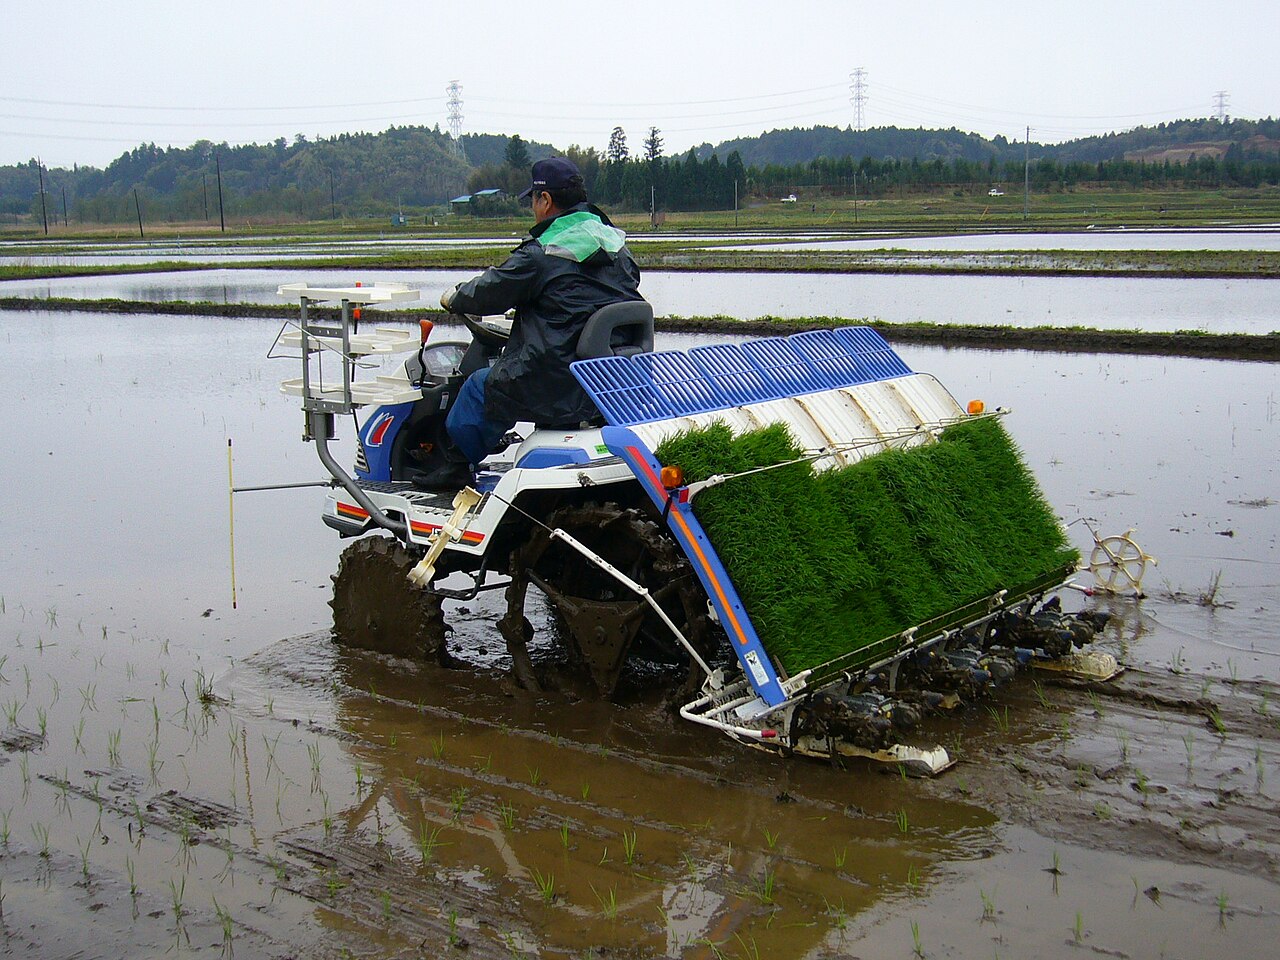 农业机械工程
September 3, 2026
农业机械工程入门:水稻插秧机——如何一次一垄地将秧苗移栽到稻田里
“插秧机不仅仅是运送秧苗的机器。本文通过方程式和公开资料对其进行解读——从将秧苗垫逐株切割成秧苗的喂入系统,到插秧爪的运动轨迹,行距/株距和插秧深度,再到通过浮筒跟踪稻田表面,以及从手扶式插秧机到机器人式插秧机等各种类型。”
Fundamentals · 24 分钟阅读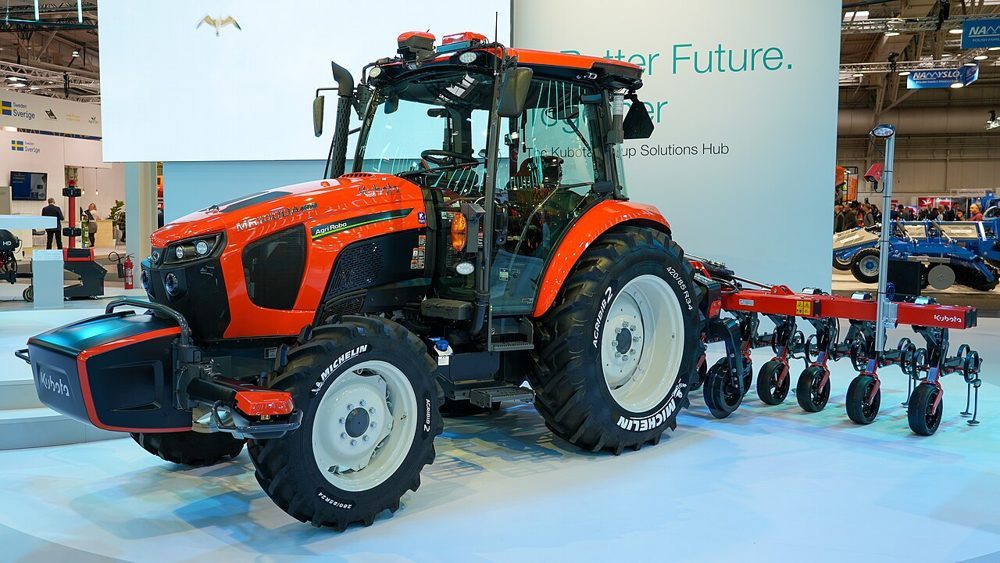 农业机械工程
September 3, 2026
农业机械工程入门:拖拉机——从牵引和动力输出轴到三点式悬挂和自动驾驶
“拖拉机是一种便携式动力源,它将发动机的输出功率分配给车轮/履带、动力输出轴和液压三点悬挂系统。本文将从机械工程的角度解释牵引力和滑移、耕作深度控制、RTK-GNSS、土壤/产量传感器以及电气化的发展现状。”
Fundamentals · 23 分钟阅读 企业研究
September 3, 2026
企业研究:电池制造商——松下能源、GS Yuasa 和村田制作所
从电动汽车电池到数据中心储能,再到国防和航天应用,电池领域正蓬勃发展,日本的电气设备和电子元件制造商正全力投入其中——然而,它们的起源和战略却截然不同。松下能源收购了三洋电机的电池业务;GS Yuasa的历史可以追溯到1895年成立的铅酸电池先驱企业;村田制作所则在2017年通过收购索尼的电池业务进入该领域。本文将对这三家公司的历史、财务业绩、产品、设施和前景进行比较。
Industry research · 21 分钟阅读 网联与自动驾驶
September 3, 2026
行为规划入门:有限状态机、行为树和部分可预测模型决策过程如何选择自动驾驶车辆的下一步操作。
行为规划将不确定的感知转化为停车、跟随、让行、并道和变道决策,然后约束路径规划和模型预测控制(MPC)。本入门指南将有限状态机(FSM)、行为树、部分可预测模型决策过程(POMDP)、当前高级驾驶辅助系统(ADAS)、安全性和测试联系起来。
Fundamentals · 16 分钟阅读
网联与自动驾驶
September 3, 2026
行为规划入门:有限状态机、行为树和部分可预测模型决策过程如何选择自动驾驶车辆的下一步操作。
行为规划将不确定的感知转化为停车、跟随、让行、并道和变道决策,然后约束路径规划和模型预测控制(MPC)。本入门指南将有限状态机(FSM)、行为树、部分可预测模型决策过程(POMDP)、当前高级驾驶辅助系统(ADAS)、安全性和测试联系起来。
Fundamentals · 16 分钟阅读 网联与自动驾驶
September 3, 2026
占用栅格地图绘制——将激光雷达和摄像头数据转化为可通行性
占用网格将空间划分为单元格,并以概率方式表示已占用空间、空闲空间和未知空间。学习贝叶斯和对数几率更新、逆传感器模型、光线投射、动态衰减、3D体素、SLAM、代价图和规划。
Fundamentals · 12 分钟阅读
网联与自动驾驶
September 3, 2026
SAE驾驶自动化等级0-5——ADAS背后的责任边界
SAE J3016 并非车辆智能评分。了解谁在 0-5 级执行动态驾驶任务、监控和故障转移,以及 ODD、接管延迟、当前 ADAS、SOTIF、安全性和安全性评估。
Fundamentals · 13 分钟阅读
网联与自动驾驶
September 3, 2026
V2X入门指南——安全连接车辆、道路、网络和人员
V2V、V2I、V2N 和 V2P 之间分别交换什么信息?DSRC/ITS-G5 和 C-V2X 又有何区别?本入门指南将延迟、传输可靠性、协作感知、PKI、位置隐私、故障安全设计和可复现测试联系起来。
Fundamentals · 11 分钟阅读
控制工程
September 3, 2026
控制工程入门:状态观测器和线性卡尔曼滤波器
传感器读数并非系统状态本身。本入门教程解释了可观测性、卡尔曼预测/更新方程、协方差、数值示例、控制集成、机器人实现以及故障安全行为。
Fundamentals · 9 分钟阅读
控制工程
September 3, 2026
控制工程入门:LQR——基于显式优先级的状态反馈
LQR算法从状态空间模型和二次成本函数中导出状态反馈增益。本入门教程涵盖了Riccati方程、可观测性、PID/MPC权衡、机器人实现、数值直觉和安全性。
Fundamentals · 8 分钟阅读 控制工程
September 3, 2026
控制工程入门:模型预测控制——在约束条件下运行
模型预测控制利用模型预测未来行为,优化受限的输入序列,仅执行其第一步,然后重复此过程。本入门指南涵盖了方程、参数调优、安全性、实现方法和当前实例。
Fundamentals · 9 分钟阅读 控制工程 September 3, 2026控制工程入门:路径规划——A*、Dijkstra、RRT、RRT* 和 PRM
路径规划并非绘制最短路径。本入门指南比较了网格空间算法和连续空间算法,同时考虑了机器人占地面积、地图不确定性、计算量、SLAM/Nav2集成以及安全性等因素。
Fundamentals · 8 分钟阅读 控制工程 September 3, 2026控制工程入门:PID控制——跨三个时间尺度的工作
PID 控制器不仅仅是三个增益。本入门指南将其直观原理和公式与采样、饱和、抗饱和、调谐、安全性、ROS 2 和实际实现检查联系起来。
Fundamentals · 10 分钟阅读 控制工程
September 3, 2026
控制工程入门:轨迹生成——最小加加速度、五次曲线和梯形曲线轮廓
路径决定了行进方向;轨迹则决定了行进的时间、速度、加速度和加加速度。本入门指南涵盖了最小加加速度、五次曲线、梯形曲线轮廓、约束条件、安全性以及 ROS 2 集成。
Fundamentals · 7 分钟阅读
计算机视觉
September 3, 2026
极线几何——从两幅图像中读取深度和相机运动
极线几何理论约束了同一个三维点在两个图像上的投影方式。本文系统地解释了基本矩阵和本质矩阵、8点和5点算法、RANSAC算法、三角剖分、极线几何和单应性矩阵的选择、标定、OpenCV/COLMAP实现、失效条件以及最新的基于学习的估计方法,并辅以公式和图表。
Fundamentals · 23 分钟阅读 计算机视觉
September 3, 2026
特征检测入门
特征检测选取图像中“可以再次找到的位置”,并将其用于匹配。本文将角点、斑点、DoG、FAST、ORB 和 SIFT 等特征检测原理与鲁棒性、评估方法、现有工具以及基于学习的方法联系起来,形成一个连贯的整体。
Fundamentals · 20 分钟阅读
计算机视觉
September 3, 2026
VO/VIO入门——利用摄像头和IMU估计运动的实用基础
视觉里程计 (VO) 和视觉惯性里程计 (VIO) 通过一系列图像和惯性测量数据来估计机器人或相机的相对运动。本文结合数学公式和图表,探讨了单目尺度模糊、IMU 预积分、初始化、滤波与优化、VINS-Mono 和 OpenVINS 等实现方法、评估指标以及故障情况等问题。
Fundamentals · 23 分钟阅读
网联与自动驾驶
September 3, 2026
高清地图——用于自动驾驶的车道级地图
高清地图以机器可读数据的形式呈现车道、边界、标志、海拔和连通性信息。本指南将解释高清地图与SLAM地图的区别、定位的工作原理,以及数据新鲜度和不确定性为何至关重要。
Fundamentals · 8 分钟阅读
网联与自动驾驶
September 3, 2026
占用栅格地图绘制——将激光雷达和摄像头数据转化为可通行性
占用网格将空间划分为单元格,并以概率方式表示已占用空间、空闲空间和未知空间。学习贝叶斯和对数几率更新、逆传感器模型、光线投射、动态衰减、3D体素、SLAM、代价图和规划。
Fundamentals · 12 分钟阅读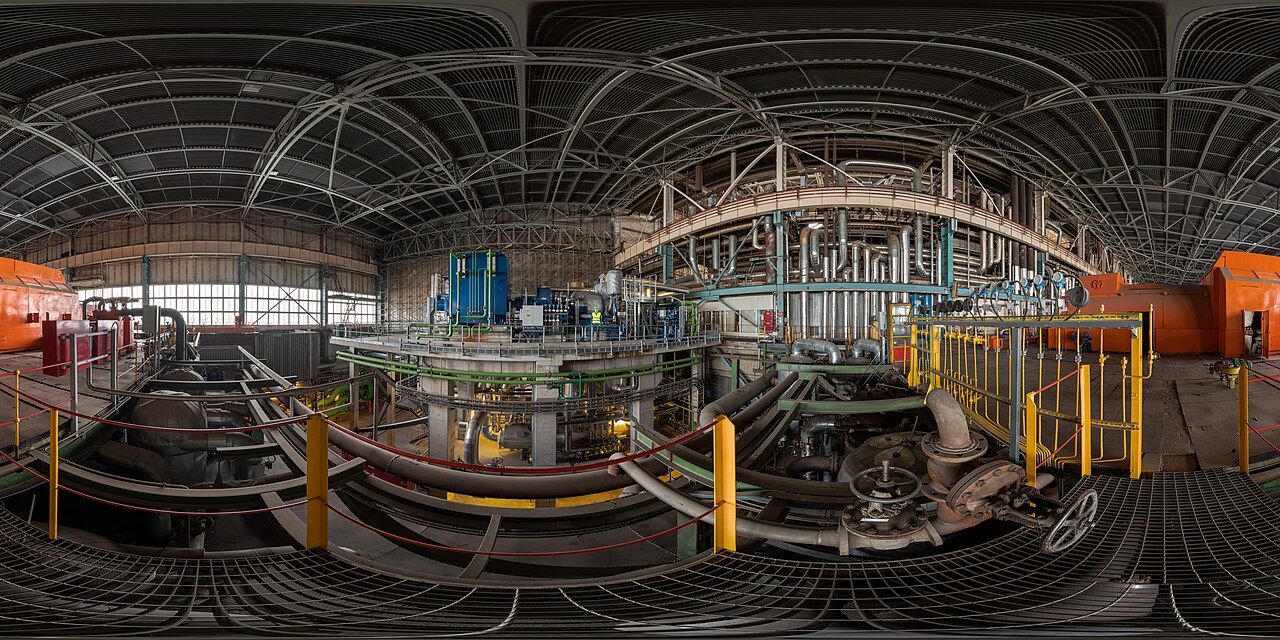 电力工程
September 3, 2026
热能发电入门——通过蒸汽、燃气和联合循环将燃料热能转化为电能
火力发电不仅仅是燃烧燃料。本文将锅炉、蒸汽轮机、燃气轮机、余热回收、发电机和烟气处理视为一个单一的热力学和电网运行系统,并通过方程式和图表对效率、排放、启动时间、氢气/氨气混烧和碳捕集与封存等问题进行了分析。
Fundamentals · 13 分钟阅读
动力系统与机械工程
September 3, 2026
柴油发动机——压燃式点火、扭矩和后处理
柴油循环热力学、共轨喷射、扭矩和燃油消耗、DPF/SCR 后处理、当前设备示例、电气化和安全性。
Fundamentals · 5 分钟阅读 动力系统与机械工程 September 3, 2026燃气轮机——布雷顿循环和联合循环发电
燃气轮机压缩空气,持续燃烧燃料,并将高温气体通过涡轮级膨胀。本指南涵盖布雷顿循环、航空和发电应用、燃气轮机联合循环(GTCC)以及氢能路径,并附有公式和图表。
Fundamentals · 6 分钟阅读
动力系统与机械工程
September 3, 2026
汽油发动机——火花点火、效率和电气化
“四冲程汽油发动机实用入门:奥托循环热力学、扭矩和燃油经济性、排放控制、当前产品和电气化。”
Fundamentals · 5 分钟阅读 强化学习
September 3, 2026
强化学习入门:模仿学习和逆强化学习
行为克隆、DAgger 和逆强化学习在奖励难以编写时会使用演示。本入门指南涵盖协变量偏移、奖励推断、VLA 连接、评估、安全性和数据来源。
Fundamentals · 7 分钟阅读 强化学习 September 3, 2026强化学习基础——马尔可夫决策过程、贝尔曼方程和机器人探索
强化学习是一个闭环过程,其中智能体根据观察结果选择动作并最大化延迟奖励。本入门教程解释了马尔可夫决策过程(MDP)、价值函数、策略、贝尔曼方程、探索与利用、奖励设计以及从仿真到真实机器人的实现路径。
Fundamentals · 8 分钟阅读 强化学习 September 3, 2026基于模型的强化学习和模拟到现实
世界模型、预测误差、模型预测控制、域随机化、系统辨识以及真实机器的安全监控。
Fundamentals · 6 分钟阅读 强化学习
September 3, 2026
策略梯度、PPO 和 SAC——机器人稳定连续控制
策略梯度直接更新策略,从而保持转向、推力和关节扭矩的连续性。本文将Actor-Critic算法、PPO算法和SAC算法联系起来,然后讨论裁剪、熵正则化、评估以及仿真到实测迁移的安全边界。
Fundamentals · 8 分钟阅读 强化学习
September 3, 2026
Q学习和DQN——从Q表到深度强化学习
Q学习使用贝尔曼最优目标来更新动作值。本入门教程从表格形式的Q表讲解到深度Q网络,解释了经验回放、目标网络、高估以及机器人堆叠中的安全放置等概念。
Fundamentals · 8 分钟阅读 机器人基础
September 3, 2026
ArduPilot入门指南——自动驾驶仪的状态估计、控制和任务设计
ArduPilot 是一款开源自动驾驶仪,它实现了车辆的传感器融合、姿态/位置控制、导航任务和故障保护功能。本文将介绍旋翼机、固定翼飞机和漫游车之间的区别,并结合图表,阐述扩展卡尔曼滤波器 (EKF)、粒子控制 (PID)、MAVLink、SITL 以及实车安全测试等内容。
Fundamentals · 7 分钟阅读 机器人基础
September 3, 2026
航位推算入门——整合轮子、惯性测量单元和全球导航卫星系统以跟踪机器人的运动
航位推算是一种基础技术,它通过整合车轮旋转、惯性测量单元(IMU)读数和速度传感器数据来更新机器人的姿态和位置。本文涵盖了差速驱动运动学、误差累积、基于扩展卡尔曼滤波器(EKF)的校正以及在室内运输机器人和自动驾驶中的应用,并附有公式和图表。
Fundamentals · 9 分钟阅读 机器人基础
September 3, 2026
ROS 2 入门指南 — 安全地跨节点、主题和分布式数据系统 (DDS) 分发机器人控制
ROS 2 是一款机器人中间件,它将感知、感知、规划和控制拆分为独立的进程,并通过 DDS 通信将它们连接起来。本文涵盖了 ROS 2 的节点、主题、服务、动作、QoS、TF2、生命周期、实现和调试等内容,并结合图表,阐述了 ROS 2 与 ROS 1 的区别以及实际操作注意事项。
Fundamentals · 7 分钟阅读 传感器与硬件
September 3, 2026
执行器的工作原理——无刷直流电机、步进电机、伺服电机
我们从三个角度比较了构成机器人“肌肉”的执行器——无刷直流电机、步进电机和伺服电机。这三者实际上并非并列分类;电机结构(无刷直流/步进)和控制架构(伺服)是两个不同的维度,但人们常常将它们混淆。为了厘清这种混淆,我们追溯了扭矩/响应/控制之间真正的权衡关系,从NASA的真空环境下电刷磨损问题一直到维纳控制论的诞生。
Fundamentals · 20 分钟阅读 传感器与硬件
September 3, 2026
事件摄像机 (DVS) 的工作原理和主要产品 — Prophesee、iniVation
与以固定间隔持续拍摄帧(静态图像)的传统相机不同,事件相机(动态视觉传感器,DVS)的每个像素都独立地报告其亮度变化的瞬间,分辨率高达微秒级。我们追溯了实际芯片——Prophesee Metavision、iniVation DVXplorer/DAVIS、三星 DVS-Gen4——的神经形态工程发展历程,从 1988 年的硅视网膜研究到 2024 年 iniVation 的收购,再到立体事件相机自动驾驶数据集 DSEC 以及在无人机上运行的 SLAM 研究。
Fundamentals · 20 分钟阅读 传感器与硬件
September 3, 2026
磁力计的工作原理及主要产品——博世、意法半导体、霍尼韦尔
磁力计通过感知地球磁场的方向来推导航向,它是唯一一种只要有电就能持续返回绝对方向外部参考的传感器——从智能手机的电子罗盘到无人机的偏航角校正,再到立方体卫星的姿态控制,磁力计的应用无处不在。本文阐述了磁力计的四大基本物理原理——霍尔效应、自调制磁阻 (AMR)、巨磁阻 (GMR) 和磁通门——并比较了博世 BMM150、意法半导体 LIS3MDL 和霍尼韦尔 HMC5883L 三款芯片的实际规格,涵盖了硬铁/软铁误差及其校准、姿态航向参考系统 (AHRS) 传感器与惯性测量单元 (IMU) 的融合,以及这项技术从矿产勘探、二战时期的反潜作战、月球探测到如今立方体卫星姿态控制的发展历程。
Fundamentals · 21 分钟阅读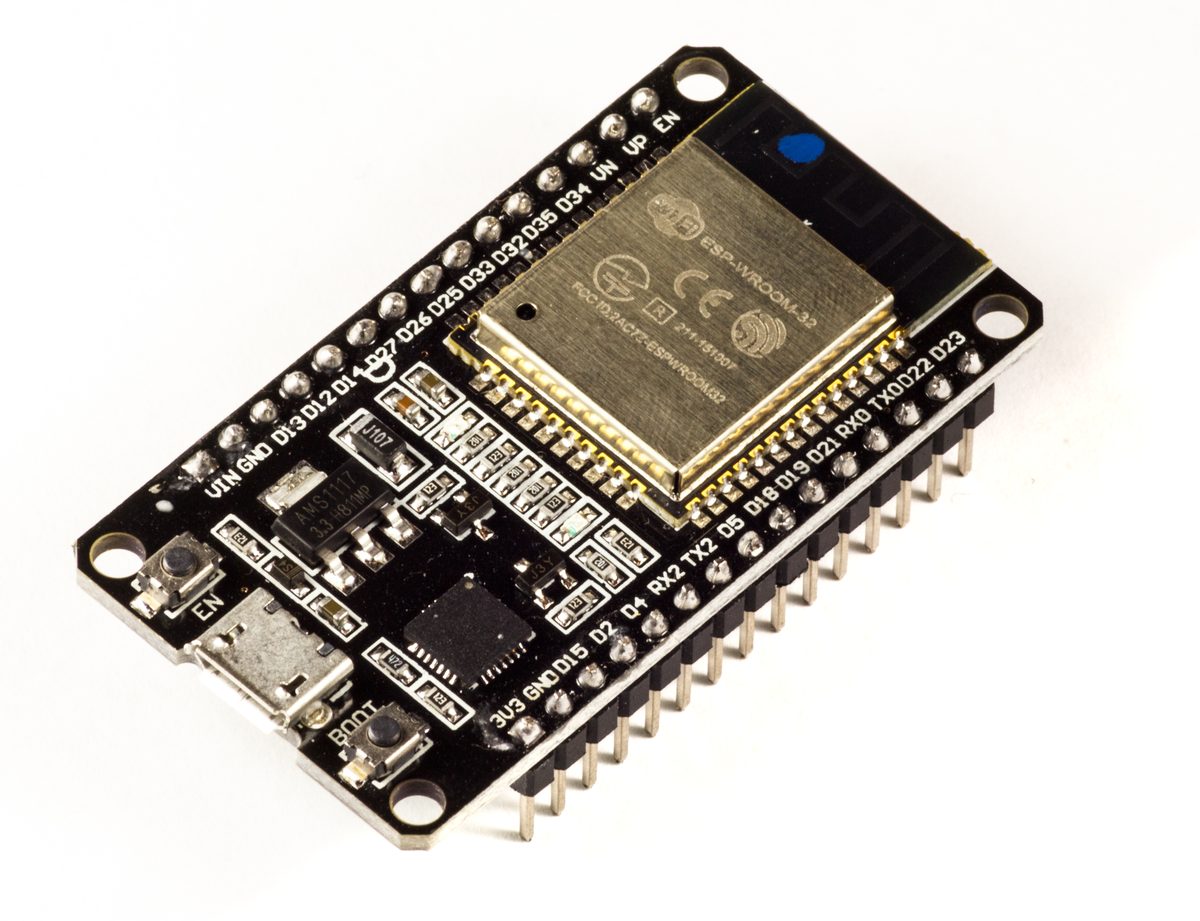 传感器与硬件
September 3, 2026
无线通信模块的工作原理——ESP32、nRF52840、SX1262
“传感器测量值在外部传输几乎总是通过无线电波实现的。我们将追溯 Wi-Fi 的 OFDM 如何利用正交子载波克服多径效应,BLE 的 GFSK 调制和星型拓扑如何实现占空比控制,以及 LoRa 的啁啾扩频 (CSS) 如何在 SF7-12 扩频因子范围内以数据速率换取传输距离——所有这些都基于 ESP32-C6、Nordic nRF52840、Semtech SX1262、TI CC2652R7 和 MultiTech mDot 等芯片的实际数据。从 1999 年 Wi-Fi 的命名风波,到 1996 年源自 10 世纪丹麦国王称号的 Bluetooth 名称,再到由一家法国小型创业公司开发的 LoRa 如何被 Semtech 收购,以及 ZENNER 的 LoRaWAN 智能电表网络规模突破 1000 万的实际案例。”对于各种设备,我们会研究如何选择频段、发射功率、灵敏度和拓扑结构。
Fundamentals · 20 分钟阅读
传感器与硬件
September 2, 2026
电池和电池管理系统 (BMS) 的工作原理 — Molicel、DJI、三星 SDI
决定机器人或无人机续航里程和安全性的并非电机或传感器套件,而是电池及其电池管理系统(BMS)。从锂离子电池的电化学特性到电池均衡和保护电路,我们对比了Molicel高放电电池、DJI智能飞行电池以及三星SDI新一代固态电池的实际规格,并探讨了波音787火灾给业界带来的关于BMS局限性的启示。
Fundamentals · 20 分钟阅读
传感器与硬件
September 2, 2026
力觉和触觉传感器的工作原理——ATI、Bota、XELA
“力传感器赋予机器人手臂‘感知手臂’的能力,触觉传感器赋予机器人手‘感知指尖’的能力。我们追溯了从应变计到三种触觉传感方法(压阻式、电容式和光学式)的物理原理,并考察了从 ATI、Bota Systems 和 XELA Robotics 等公司的实际产品,以及 Shadow Robots 公司搭载 129 个传感器的假肢式机械手,同时讲述了应变计在 1938 年同时发明的真实故事。”
Fundamentals · 21 分钟阅读 传感器与硬件
September 2, 2026
单板计算机的工作原理及主要产品——树莓派 5、Jetson、Coral
我们对比了三种设计理念下的嵌入式计算机,它们共同构成了机器人的“大脑”——树莓派5的通用SoC、NVIDIA Jetson Orin的GPU集成AI计算机以及谷歌Coral的专用ASIC。文章探讨了TOPS/W能效指标的实际含义,以及newbot项目为何选择通用SoC,并深入分析了2026年AI数据中心DRAM短缺问题对业余单板计算机市场的影响。
Fundamentals · 21 分钟阅读 企业研究
September 2, 2026
企业研究:太空与卫星初创公司——ispace、Synspective、Astroscale
ispace(月球运输)、Synspective(小型合成孔径雷达卫星星座)和Astroscale(在轨服务/碎片清除)——这三家日本“新太空”公司均在东京证券交易所创业板上市。本文将对它们的历史、过去五个财年的业绩、产品、技术战略、设施和中期战略进行比较。这三家公司都面临巨额运营亏损,但它们各自通过不同的盈利路径,成功吸引了政府和国防市场的需求。
Industry research · 18 分钟阅读 企业研究
August 29, 2026
企业研究:汽车——丰田、本田和日产
丰田汽车成立于 1937 年;本田汽车成立于 1948 年;日产汽车由几家公司合并而成——比较这三家公司的历史、五年的财务业绩、生产网络重组、2026/2023 财年截然不同的业绩(丰田成为日本历史上第一家营收超过 50 万亿日元的公司,本田因电动汽车相关费用而陷入运营亏损,日产正处于重组中期并裁员约 2 万人),以及它们在固态电池商业化方面的竞争。
Industry research · 19 分钟阅读 传感器与硬件
August 28, 2026
超声波传感器的工作原理及主要产品——博世、村田、丰田ICS
“超声波传感器通过测量超声波脉冲的往返时间来测定附近障碍物的距离——它是激光雷达的声学对应物。它可以穿透光学传感器无法探测的物体,包括透明玻璃和黑色物体,但其有效探测范围最大只有几米。我们研究了蝙蝠回声定位的研究、第一次世界大战中声纳的发展、博世USS Gen 6的测量范围、机器人领域常用的村田MA40S4S和MaxBotix模块,以及丰田八传感器智能间隙声纳的实际案例——并探讨了这些因素如何影响实际性能。”
Fundamentals · 14 分钟阅读 企业研究
August 27, 2026
企业研究:电信基础设施——NTT、KDDI 和软银
NTT的历史可以追溯到1985年日本电信国有垄断企业私有化;KDDI的前身是成立于1984年的DDI;软银则通过并购从软件分销转型为运营商。本文将比较这三家公司过去五年的财务业绩、移动用户份额、人工智能/数据中心投资,以及它们在“后无线电时代”的不同技术押注——NTT的光网络愿景IOWN、KDDI的星链合作项目和软银的HAPS。
Industry research · 19 分钟阅读 技术趋势
August 26, 2026
VLA(视觉-语言-行动)技术趋势
视觉-语言-动作(VLA)将摄像头输入和自然语言指令整合到一个单一模型中,直接输出机器人动作。从RT-2到OpenVLA,再到物理智能的π0系列,本文将探讨这种拒绝将感知与控制分离的设计理念的传播历程。
Trends · 11 分钟阅读 企业研究
August 23, 2026
企业研究:总承包商——鹿岛建设、大成建设和清水建设
鹿岛建设是首家营收突破3万亿日元的日本建筑承包商;大成建设创下利润新高;清水建设则从公司历史上首次亏损中强势反弹,连续两年实现盈利增长。本文将对这三家公司进行比较:创立年份(1804-1873年)、五年来的财务业绩、从海外建设到太空开发以及建筑机器人等前沿业务领域。
Industry research · 20 分钟阅读 传感器与硬件
August 22, 2026
雷达工作原理及主要产品——大陆集团、博世、本田SENSING
毫米波雷达通过反射无线电波来测量距离和相对速度,因此它是最能抵抗雨水、雾气、眩光和其他不利条件(这些条件会给光学传感器带来麻烦)的传感器。我们将探讨调频连续波(FMCW)的拍频如何同时测量距离和速度,雷达技术的起源可以追溯到二战时期的“链式家园”(Chain Home)系统,特斯拉放弃和后来重新启用雷达技术,大陆集团ARS540的4D成像规格,以及本田SENSING 360五雷达360度全方位覆盖的实际案例——以及这些因素如何影响测距/视场/分辨率之间的权衡。
Fundamentals · 13 分钟阅读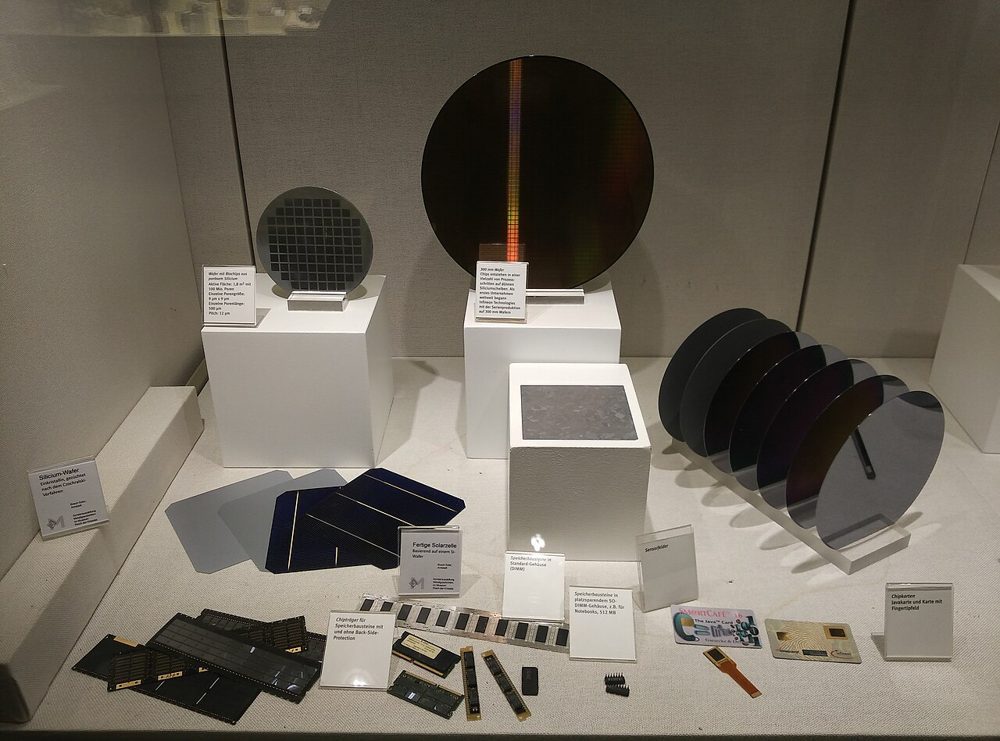 企业研究
August 21, 2026
企业研究:先进化学材料——信越化学和东丽
信越化学在半导体级硅片领域占据全球领先地位,而东丽则致力于碳纤维和复合材料的研发。本文将对比两家公司的材料组合、业绩和技术战略。
Industry research · 17 分钟阅读
技术趋势
August 20, 2026
导航技术发展趋势
从传统的地图、代价地图和路径规划流程,到基于强化学习的端到端方法,再到基于视觉语言模型的基础模型,本文探讨了自主移动机器人导航的现状。
Trends · 9 分钟阅读 企业研究
August 17, 2026
企业研究:钢铁——新日铁和JFE控股
日本制铁于2026年6月完成对美国钢铁公司的收购,跻身世界顶级粗钢生产商之列,而JFE控股则位居日本国内第二。两家公司在“氢还原炼钢”方面展开比较——这是业内最激烈的竞争对手正在共同应对的一项脱碳挑战。
Industry research · 20 分钟阅读 传感器与硬件
August 16, 2026
Lab
GNSS工作原理及主要产品——u-blox、Trimble、Fixposition
“RTK 将卫星定位与基站的校正数据相结合,将独立 GNSS 定位的几米误差缩小到厘米级。我们将探讨双频定位如何消除电离层延迟,u-blox 的 ZED-F9P 如何推动低成本 RTK 进入主流市场,以及 Trimble RTX 和日本的 Michibiki(QZSS)等技术,并以久保田公司为农机设备在全国范围内部署的 342 个 RTK 基站网络为例,分析这些技术如何影响实际的定位精度。”
Fundamentals · 17 分钟阅读 企业研究
August 15, 2026
企业研究:精密光学和医疗器械——佳能、尼康和奥林巴斯
佳能连续22年占据可换镜头相机全球市场份额第一的位置,尼康在光刻领域的“设备霸主”地位被荷兰ASML公司夺走,奥林巴斯则占据了全球胃肠内窥镜市场约70%的份额。比较这三家公司截然不同的发展道路。
Industry research · 20 分钟阅读 技术趋势
August 14, 2026
本地法学硕士的技术趋势
Ollama 的月下载量在三年内增长了 520 倍。本文探讨了开放权重模型的快速发展和量化技术的日趋成熟如何将大型语言模型转变为可以在家用电脑上运行的工具。
Trends · 10 分钟阅读 企业研究
August 11, 2026
企业研究:暖通空调——大金工业和三菱电机
三菱电机公司的总营收更高,但大金仅在空调领域就领先全球。大金在全球范围内推广的变频空调技术与三菱电机凭借其独有的红外传感器“Move Eye”而独树一帜的“Kirigamine”系列相比,优势明显。
Industry research · 17 分钟阅读 企业研究
August 10, 2026
企业研究:半导体制造商——瑞萨电子和铠侠
瑞萨电子是汽车微控制器领域的佼佼者,铠侠则是全球排名第三的NAND闪存制造商。两家公司都属于“日本半导体制造商”,但它们的产品、商业模式、发展历程、财务状况、产品战略、生产设施以及并购活动几乎截然不同——本文将从各个方面对它们进行比较。
Industry research · 17 分钟阅读
传感器与硬件
August 10, 2026
IMU的工作原理和主要产品——Xsens、博世、Analog Devices
“惯性测量单元 (IMU) 将加速度计和陀螺仪结合使用,直接感知车辆自身的平移加速度和旋转速率。与摄像头或激光雷达不同,它不依赖任何外部设备——但这种独立性也带来了一个不可避免的问题:误差会随着时间的推移而累积(漂移)。我们将深入研究 MEMS 陀螺仪原理、艾伦方差噪声分析、从消费级芯片到导航级模块的等级划分,以及 Xsens 的 MTi 系列产品策略。”
Fundamentals · 16 分钟阅读 企业研究
August 9, 2026
企业研究:机床——DMG Mori、Okuma 和 Yamazaki Mazak
DMG Mori 和 Okuma 均为上市公司,会披露业绩;Yamazaki Mazak 为私营公司,不披露任何信息。本文将对比两家公司的历史、财务趋势、OSP(Okuma 自主研发的 CNC 加工中心)与 Yamazaki Mazak 在多功能机床、生产设施和中期规划方面的优势——并探讨信息披露的差距本身所反映的行业现状。
Industry research · 17 分钟阅读 技术趋势
August 8, 2026
语义分割技术趋势
从基于Transformer的SegFormer和Mask2Former,到能够从提示信息中提取任何对象的Segment Anything系列,本文将探讨分割技术在摆脱固定类别限制后的发展现状。
Trends · 9 分钟阅读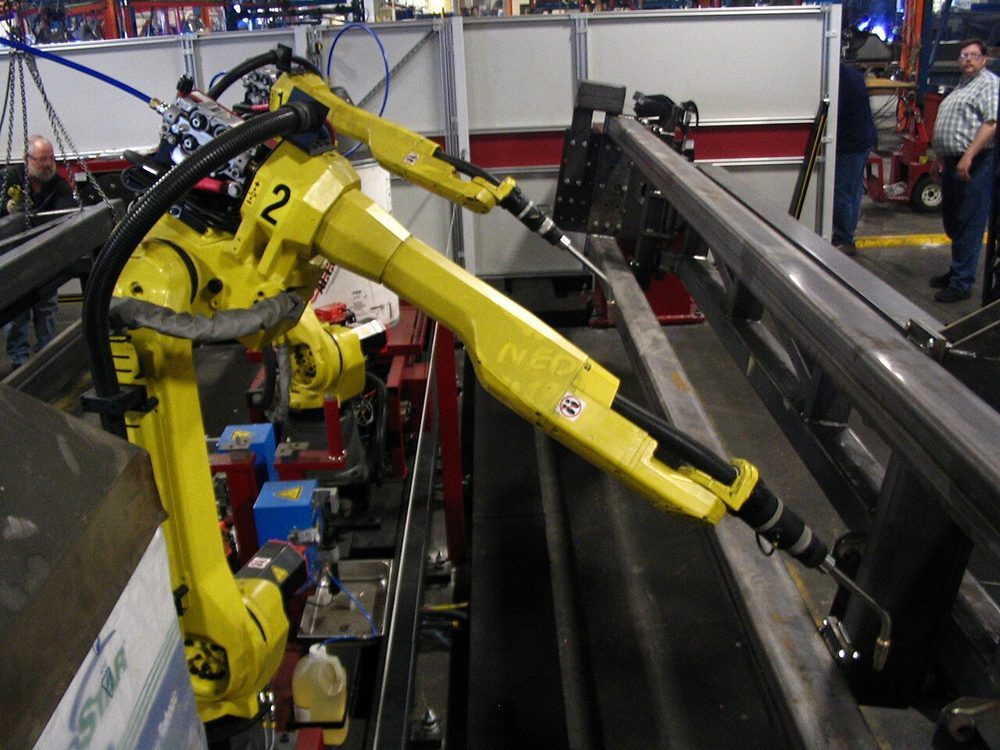 企业研究
August 7, 2026
企业研究:工业机器人——发那科和安川电机
FANUC,这家生产我们熟悉的“黄色机器人”的公司,以及安川电机,这家公司制造了世界上第一台全电动工业机器人。FANUC在营收方面领先,安川则在员工人数方面领先。本文将探讨两家公司的发展历程,包括五年来的业绩、CNC和伺服/变频器业务的比较、“MOTOMAN NEXT”(一款内置NVIDIA GPU的自主机器人)、生产设施以及中期规划。
Industry research · 15 分钟阅读 传感器与硬件
August 4, 2026
深度摄像头的工作原理及主要产品——RealSense、Kinect、Orbbec
主动立体视觉利用红外发射器投射图案并进行立体匹配;结构光通过已知图案的变形来读取深度;飞行时间法则直接从相位偏移中读取距离——这三种深度摄像头技术并存。我们将探讨每种技术背后的原理,并以英特尔 RealSense D435i、微软 Kinect、Orbbec Femto Bolt 和 iPhone TrueDepth 为例进行实际分析,同时追溯以色列初创公司 PrimeSense 的技术如何孕育出 Kinect,被苹果收购,最终演变为 Face ID。
Fundamentals · 13 分钟阅读
企业研究
August 3, 2026
企业研究:半导体制造设备——东京电子和SCREEN控股
东京电子的营收约为SCREEN控股的4倍。从广度和深度来看,东京电子的业务涵盖沉积、蚀刻和清洗,而SCREEN仅占据全球34.7%的市场份额,且主要集中在清洗设备领域。本文将介绍两家公司的历史、五年来的财务业绩、产品线、设施以及中期计划。
Industry research · 15 分钟阅读 技术趋势
August 2, 2026
目标检测技术趋势
YOLO 系列正朝着无 NMS 设计的方向发展,而基于变压器的检测器,例如在 COCO 数据集上突破 60 mAP 的 RF-DETR,也正在涌现。展望 2026 年的目标检测发展现状,直至仅凭文本提示即可实现的开放词汇检测。
Trends · 8 分钟阅读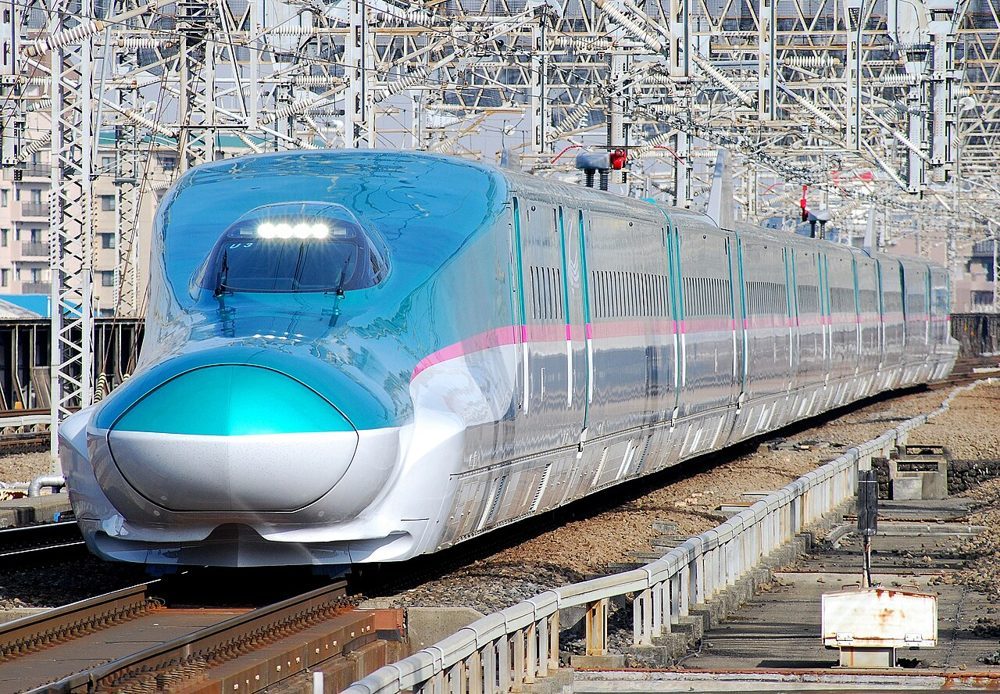 企业研究
August 1, 2026
企业研究:交通基础设施——JR东日本和JR东海
JR东日本连续第五年创下营收新高,JR东海则承担着规模庞大的中央新干线磁悬浮项目。本文将从五年后的规模对比分析下一代“E10系列”磁悬浮列车与中央新干线磁悬浮列车,探讨IC卡支付基础设施(Suica与TOICA),并展示两家公司的研发和生产设施分布图。
Industry research · 19 分钟阅读
传感器与硬件
July 29, 2026
立体相机的工作原理及主要产品——ZED 2i、斯巴鲁 EyeSight
立体相机通过两个镜头之间的视差进行三角测量,从而解决了单目相机从根本上受限的绝对尺度问题。我们考察了 Stereolabs ZED 2i、Luxonis OAK-D 和 e-con Systems TARA 的实际规格,并追溯了斯巴鲁 EyeSight 系统(自 2008 年以来已安装在超过 500 万辆汽车上)发展历程中的基线长度权衡问题——此外,我们还讲述了 EyeSight 的创始人离开斯巴鲁,创立自己的立体视觉初创公司的故事。
Fundamentals · 14 分钟阅读
企业研究
July 28, 2026
企业研究:电力基础设施——东京电力公司和关西电力公司
东京电力控股公司在营收方面领先;关西电力公司在核电方面领先。这是核电重启进程中两个截然不同的局面——东京电力公司计划在2026年4月重启自福岛核事故以来的首座反应堆,而关西电力公司目前已有7座反应堆中的4座投入运行。
Industry research · 23 分钟阅读 技术趋势
July 27, 2026
视觉SLAM技术趋势
从经典的特征点方法到基于深度学习的端到端估计,再到通过 3D 高斯散射/NeRF 重新定义地图表示。本文探讨了仅使用摄像头进行自定位和建图的 Visual-SLAM 目前的发展状况。
Trends · 9 分钟阅读 企业研究
July 26, 2026
企业研究:燃气基础设施——东京燃气和大阪燃气
东京燃气服务于大东京地区,大阪燃气(大燃气集团)服务于关西地区。本文将对比两家公司:一家成立于1885年,与涩泽荣一公司有关联;另一家成立于1897年。文章还将介绍两家公司过去五年的盈利情况、液化天然气采购、海外能源、电力零售和非燃气业务,以及它们为实现城市燃气脱碳而展开的“甲烷化”竞赛,并附上两家公司的研发和生产基地分布图。
Industry research · 21 分钟阅读
传感器与硬件
July 23, 2026
单筒相机的工作原理及主要产品——Mobileye、特斯拉、大陆集团
单目摄像头通过单个镜头读取车道线、标志和障碍物,从而实现低成本和小巧的体积,但代价是存在一个根本性的局限性——仅凭单张图像无法确定绝对距离。我们研究了 Mobileye EyeQ6L、Tesla HW4、Continental MFC500 和 comma.ai 的实际案例,了解它们各自如何克服这一限制,并追溯了希伯来大学实验室如何发展成为 Mobileye,最终被英特尔以超过 150 亿美元的价格收购,以及特斯拉在 2021 年决定从 Tesla Vision 中“移除”雷达功能。
Fundamentals · 13 分钟阅读 企业研究
July 22, 2026
企业研究:重工业——三菱重工、川崎重工、IHI
日本最大的重工企业三菱重工、业务最多元化的川崎重工以及在飞机发动机领域实力雄厚的IHI重工,将共同探讨这三家企业在营收规模、世界领先的燃气轮机技术、潜艇建造领域的正面竞争,以及它们各自的中期发展规划如何应对不断增长的国防开支和复苏的航空市场。
Industry research · 22 分钟阅读
技术趋势
July 21, 2026
LiDAR-SLAM技术趋势
从 LOAM 谱系到 FAST-LIO 等直接方法,再到 2026 年发布的 D-LIO。概述了基于 LiDAR 和 IMU 的自定位和建图的发展历程,并与 newbot 自己的实现进行了对比。
Trends · 9 分钟阅读
企业研究
July 20, 2026
企业研究:农业机械——久保田 vs. 洋马
久保田的营收是洋马的2.5-3倍。本文将从公司历史和五年规模对比、大型拖拉机和联合收割机规格对比、自动驾驶技术、国内生产设施布局以及两家公司的中期管理计划等方面进行探讨。
Industry research · 21 分钟阅读
传感器与硬件
July 19, 2026
激光雷达的工作原理及主要产品——Livox、Velodyne、Hesai
激光雷达通过测量光往返时间来测量距离,从旋转式的Velodyne Puck到降低成本的非旋转式Livox Mid-360S,再到中国厂商Hesai和RoboSense,我们对比了实际量产产品的真实规格,并追溯了该行业的真实发展历程,从DARPA挑战赛到大疆的分拆,再到沃尔沃与Luminar合作的破裂。
Fundamentals · 17 分钟阅读 企业研究
July 18, 2026
企业研究:工程机械——小松建机对比日立建机
日本第一和第二大工程机械制造商。从公司规模(收入、员工人数)到超大型矿用挖掘机的规格对决,再到技术战略的真正差异——自主运输与配备信息通信技术的挖掘机。
Industry research · 16 分钟阅读 技术趋势
July 17, 2026
SLAM领域的技术趋势
从基于滤波器的方法到图优化,再到如今基于学习的AI原生方法。本文追溯了SLAM(同步自定位与建图)的发展历程以及当前的研究现状。
Trends · 10 分钟阅读没有找到匹配的文章。请尝试其他关键词。