Contents — find the section you need
风力涡轮机的叶片并非一块“捕捉风的板子”。它利用翼型的升力和阻力产生旋转扭矩,并将大功率低速旋转动力传递给齿轮箱或直驱式发电机。发电机的电力经变流器调节电压、频率和无功功率后,再通过变压器和输电线路输送到电网。要将风力发电视为一个整体,就必须综合考虑湍流、疲劳、预测、维护和电网控制等因素。
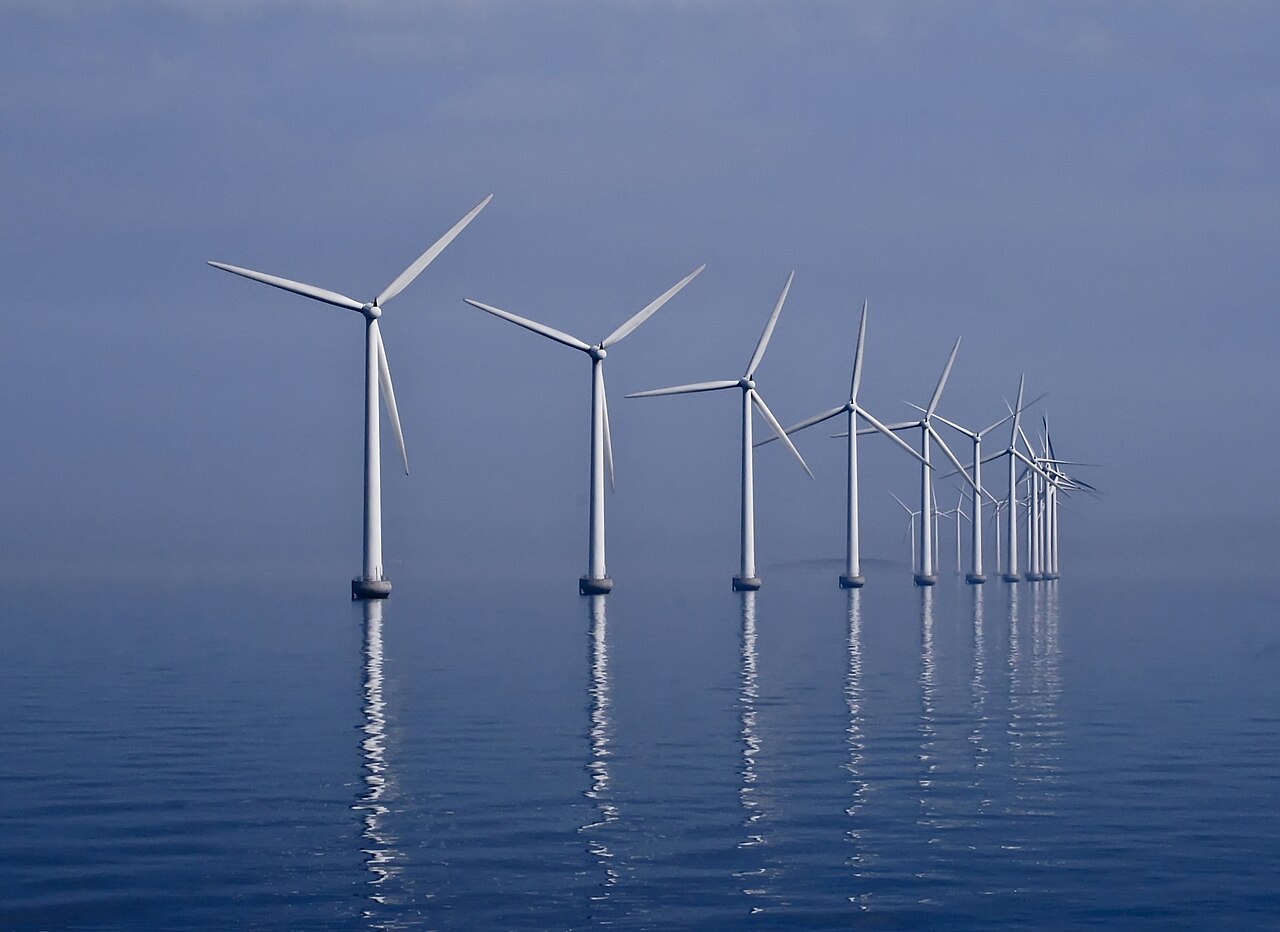 海上风电示例
图片:Middelgrunden 风电场(Kim Hansen / Richard Bartz,CC BY-SA 3.0),维基共享资源。此为现场照片,展示了涡轮机间距,并非每台现有涡轮机的具体规格。

0. 30 秒总结
-
理想情况下,风能可提取的功率为 P=\frac12\rho A v^3 C_p。由于它与风速的立方成正比 v,因此风力资源的微小差异会导致年发电量的巨大差异。
-
没有涡轮机能够回收 100% 的风能;上限是贝茨极限,约为 59.3%。实际机器的 C_p 值会随风速、叶片角度、控制方式和湍流而变化。
-
桨距控制调节叶片角度,偏航控制使机舱迎风,发电机扭矩控制控制转子转速。在大风天气下,输出功率会降低,涡轮机也会停止运转以确保安全。
-
陆上风力发电机组主要受运输、噪音和地形的影响;海上(固定底)风力发电机组主要受基础、海底电缆、台风和维护船只的影响;海上浮式风力发电机组主要受系泊和运动的影响。
-
在并网发电中,变速逆变器负责处理有功功率、无功功率、电压和频率响应。预测误差通过结合电池储能、水力发电和需求响应来抵消。
1. 风的动能与贝茨极限
图 1 — 切入转速以下没有有效输出;切入转速到额定转速之间,功率急剧上升;额定转速以上,桨距控制限制输出功率直至切出转速。
密度为 \rho 的空气以速度 v 流过扫掠面积 A=\pi R^2,单位时间内携带的动能为
如果涡轮机尾流速度降至零,空气将完全停止流动——因此,通过动量守恒优化涡轮机的风速下降,可以将可提取的风能比例限制在
且不得更高。C_p 是功率系数,它是叶尖速比 \lambda=\omega R/v 和桨距角 \beta 的函数。在低风速下,涡轮机加速以跟踪最佳 \lambda;高于额定风速时,桨距角会改变以保持输出恒定。
2. 叶片、机舱、塔架
叶片将翼型的升力转化为切向力。更长、更薄的叶片增加了面积,但也增加了重力、离心力和风载荷造成的疲劳。轮毂和主轴、发电机、齿轮箱和控制柜位于机舱内,塔架和基础将载荷传递到地面。随着涡轮机尺寸的增大,叶片固有频率、塔架共振、控制延迟、雷击、盐蚀和结冰等因素都会直接影响其设计。
3.桨距、偏航和扭矩控制
桨距控制
改变叶片桨距角 \beta 可以改变升力和扭矩。在额定风速以下,\beta 保持在最佳值;在额定风速以上,攻角减小以限制输出功率。需要冗余设计,以便在液压或电动执行器发生故障时,叶片仍然可以移动到顺桨位置(一个可以释放风力的角度)。
偏航控制
偏航控制用于将机舱指向迎风面,它利用风向标和风速计、发电输出和塔架扭转来控制偏航。频繁的偏航会给偏航驱动装置和电缆带来压力,因此需要对平均风向和湍流进行滤波,以平衡发电损失和疲劳。
发电机扭矩
在变速风力发电机中,发电机扭矩 T_g 随转速变化,以跟踪最佳叶尖速比。旋转运动方程为:
其中J 代表惯性,T_a 代表空气动力转矩,T_f 代表损耗转矩。通过向电网提供惯性的控制方案,可以暂时释放涡轮机的旋转动能,从而缓解频率下降——但随后转子恢复转速期间,输出功率必须降低。
4. 定速、变速和并网
定速感应发电机结构简单,但风速变化很容易转化为机械转矩并传递到电网。双馈感应发电机 (DFIG) 在转子侧使用部分容量变换器来控制变速范围和无功功率。带有全容量变换器的永磁同步发电机可将发电机与电网电气解耦,从而实现宽范围的转速控制——但代价是需要更多的功率半导体和磁体。
逆变器通常采用电网跟踪控制。通过锁相环 (PLL) 跟踪电网相位,但对于弱近海电网或孤立岛屿,则需要电网形成控制。一个负责监控一组风力发电机的集群控制器,协调各个风力发电机的输出功率、无功功率、爬坡速率和弃风,并将电网运营商的指令、天气预报和电池荷电状态等信息传递到同一控制层级。
5. 陆上、固定式近海和浮式
| 类型 | 优势 | 主要挑战 | 研究重点 |
|---|---|---|---|
| 陆上 | 相对容易建造/维护;靠近输电线路 | 噪声、地形、公路运输、湍流 | 高地形适应性、预测、改造升级 |
| 固定式近海 | 强风、可大规模运行、远离居住区 | 基础、海底电缆、运输、腐蚀 | 15 MW 级机组的疲劳问题、港口/施工物流 |
| 浮式近海 | 可部署在深水区 | 系泊、运动台风、海底电缆 | 耦合控制、轻型浮体、维护机器人 |
在海上,风力涡轮机、浮体、系泊系统、波浪和电力电缆相互耦合。改变叶片桨距会改变空气动力载荷,进而影响塔架和浮体的运动;改变发电机扭矩会改变转子转速和系泊载荷。研究正从单一的PID控制转向模型预测控制、载荷缓解控制和数字孪生技术,以延长疲劳寿命。
6. 预测、维护和环境
风力发电预测结合了天气模型、激光雷达、卫星数据、机舱风速和邻近涡轮机的尾流数据,以生成未来几分钟到几天的概率分布。在预测误差较大的时期,电池容量将保持备用状态,并预先安排火力、水力和需求响应。
维护人员监测主轴轴承、齿轮箱、发电机、变桨轴承和叶片的振动、温度和油液分析情况。无人机图像和声学检测用于检查叶片分层和雷击情况。损害评估需结合异常迹象和风况,以决定何时安排停机。对鸟类和蝙蝠、海洋哺乳动物、渔业和海底生态系统的影响需要与选址、运行控制和监测一并评估,而非孤立地看待。
7. 总结
风力发电系统将空气动量依次传递给叶片、轴、发电机、逆变器、变压器和电网。风速的立方定律和贝茨极限决定了输出功率的上限;桨距角、偏航角和扭矩控制决定了机械负载和电能质量;预测和维护决定了可用性。在阅读有关海上/浮式风力涡轮机或并网逆变器的研究时,值得比较的不仅是转换效率,还包括疲劳、电缆、港口、天气、环境和电网运行等因素。
风速加倍时,风能通量会发生什么变化?
在相同密度下,风能通量会增加八倍。以及面积。涡轮机的实际输出功率受其功率曲线和停机条件的限制。
评论
请先登录。
暂无数据。