Contents — find the section you need
풍력 터빈 날개는 단순히 "바람을 받는 판자"가 아닙니다. 날개는 에어포일의 양력과 항력을 이용하여 회전 토크를 발생시키고, 이 토크를 크고 낮은 속도의 회전력으로 변환하여 기어박스나 직구동 발전기에 전달합니다. 발전기에서 생성된 전력은 변환기를 통해 전압, 주파수, 무효 전력으로 조정된 후 변압기와 송전선을 거쳐 전력망으로 공급됩니다. 풍력 발전을 하나의 기계로 이해한다는 것은 풍속뿐만 아니라 난류, 피로도, 예측, 유지보수, 그리고 전력망 제어까지 모두 고려해야 한다는 것을 의미합니다.
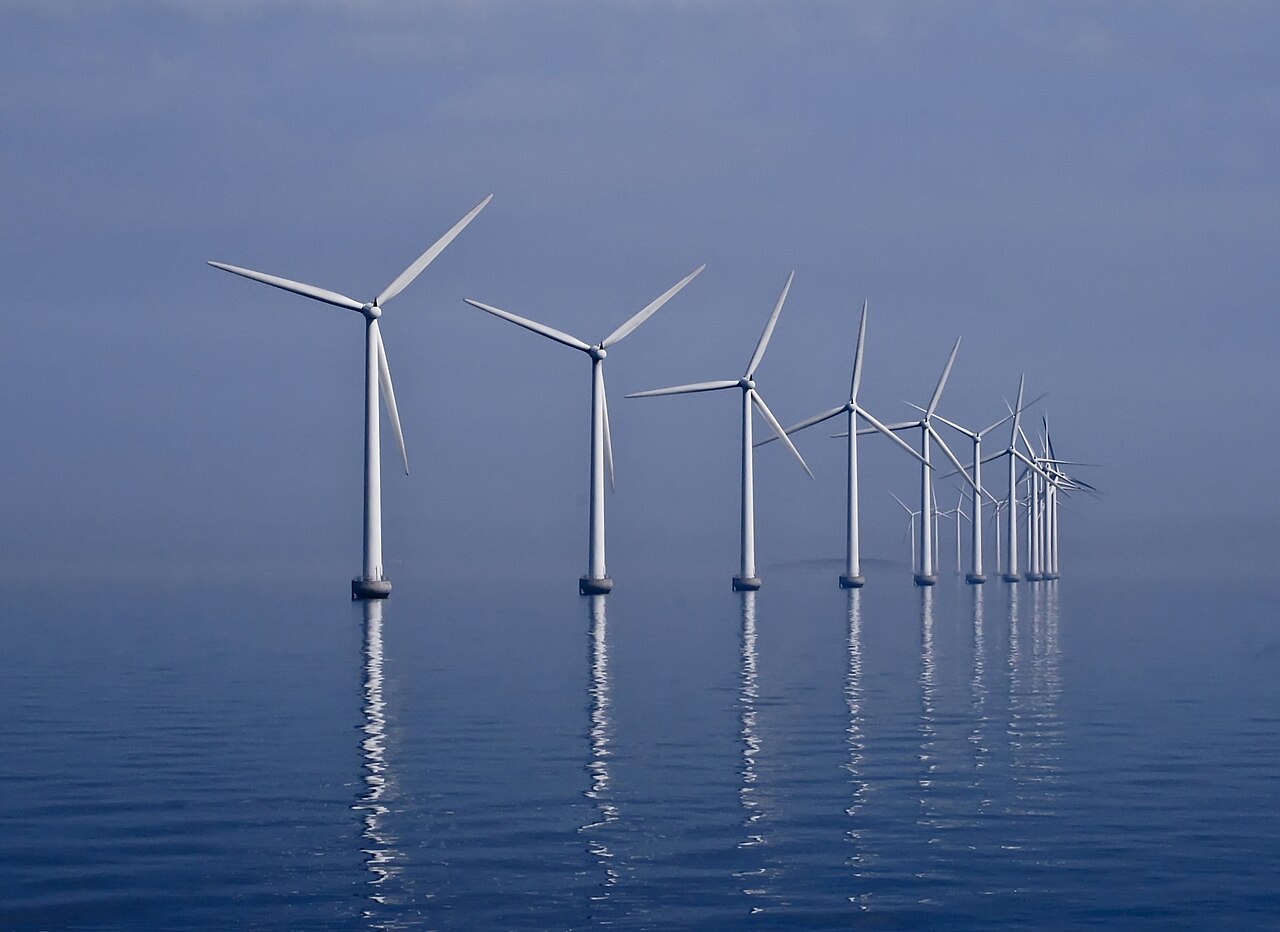 해상 풍력 발전 사례
이미지: Middelgrunden 풍력 발전소 (Kim Hansen / Richard Bartz, CC BY-SA 3.0), Wikimedia Commons. 터빈 간격을 보여주는 현장 사진이며, 현재 모든 터빈의 사양을 나타내는 것은 아닙니다.

0. 30초 요약
-
풍력에서 추출할 수 있는 이상적인 전력량은 P=\frac12\rho A v^3 C_p입니다. 이는 풍속의 세제곱에 비례하기 때문에 v 풍력 자원의 작은 차이도 연간 발전량에 큰 영향을 미칩니다.
-
어떤 터빈도 풍력의 운동 에너지를 100% 회수할 수는 없습니다. 최대 회수율은 베츠 한계(Betz limit)로 약 59.3%입니다. 실제 터빈의 회수율(C_p)은 풍속, 블레이드 각도, 제어 방식, 난류에 따라 달라집니다.
-
피치 제어는 블레이드 각도를 조절하고, 요 제어는 나셀을 바람 방향으로 향하게 하며, 발전기 토크 제어는 회전 속도를 조절합니다. 강풍 시에는 출력을 줄이고 안전을 위해 터빈을 정지시킵니다.
-
육상 풍력 발전에서는 교통, 소음, 경관이 주요 요인이며, 해상(고정식) 풍력 발전에서는 기초 구조물, 해저 케이블, 태풍, 유지 보수 선박이 주요 요인입니다. 부유식 풍력 발전에서는 계류 장치와 터빈의 움직임이 주요 요인입니다.
-
계통 연계 시, 가변속 인버터는 유효 전력, 무효 전력, 전압, 주파수 응답을 관리합니다. 예측 오차는 배터리, 수력 발전, 수요 반응을 결합하여 상쇄합니다.
1. 풍력의 운동 에너지와 베츠 한계
그림 1 — 시동 속도 미만에서는 유용한 출력이 없습니다. 시동 속도와 정격 속도 사이에서는 출력이 급격히 증가합니다. 정격 속도 이상에서는 피치 제어가 정지 속도까지 출력을 제한합니다.
밀도 \rho의 공기가 속도 v로 회전 면적 A=\pi R^2을 통과할 때 단위 시간당 운동 에너지를 전달합니다.
터빈 뒤쪽의 후류 속도가 완전히 0이 되면 공기의 흐름이 완전히 멈추게 됩니다. 따라서 운동량 보존 법칙에 따라 터빈을 통과하는 속도 감소를 최적화하면 추출 가능한 에너지의 양이 제한됩니다.
그리고 그 이상은 안 됩니다. C_p은 출력 계수이며, 팁 속도 비율 \lambda=\omega R/v과 피치 각도 \beta의 함수입니다. 풍속이 낮을 때는 터빈이 최적의 \lambda을 추종하도록 속도를 높이고, 정격 풍속 이상에서는 출력을 일정하게 유지하기 위해 피치를 변경합니다.
2. 블레이드, 나셀, 타워
블레이드는 에어포일의 양력을 접선력으로 변환합니다. 길고 얇은 블레이드는 면적을 증가시키지만, 중력, 원심력, 풍하중으로 인한 피로도 또한 증가시킵니다. 허브와 메인 샤프트, 발전기, 기어박스, 제어 캐비닛은 나셀 내부에 있으며, 타워와 기초가 하중을 지면으로 전달합니다. 터빈의 규모가 커짐에 따라 블레이드 고유 진동수, 타워 공진, 제어 지연 시간, 낙뢰, 염분 부식, 결빙 등이 설계에 직접적인 영향을 미칩니다.
3. 피치, 요, 토크 제어
피치 제어
블레이드 피치 각도(\beta)를 변경하면 양력과 토크가 변합니다. 정격 풍속 이하에서는 최적값으로 유지되고, 정격 풍속 이상에서는 출력을 제한하기 위해 받음각이 감소됩니다. 유압 또는 전기 액추에이터가 고장 나더라도 블레이드가 페더링(바람을 분산시키는 각도) 상태로 움직일 수 있도록 이중화가 필요합니다.
요 제어
나셀을 바람 방향으로 향하게 하는 요 제어는 풍향계와 풍속계, 발전 출력, 타워 비틀림을 이용합니다. 요잉이 너무 잦으면 요 구동 장치와 케이블에 무리가 가해지므로, 발전 손실과 피로도를 균형 있게 조절하기 위해 평균 풍향과 난류를 필터링합니다.
발전기 토크
가변 속도 터빈에서 발전기 토크(T_g)는 최적의 팁 속도 비율을 유지하기 위해 속도에 따라 변합니다. 회전 운동 방정식은 다음과 같습니다.
여기서 J은 관성, T_a은 공기역학적 토크, T_f은 손실 토크입니다. 계통에 관성을 제공하는 제어 방식은 터빈의 회전 운동 에너지를 일시적으로 방출하여 주파수 강하를 완화하지만, 이후 회전자가 속도를 회복하는 동안 출력을 줄여야 합니다.
4. 고정 속도, 가변 속도 및 계통 연계
고정 속도 유도 발전기는 구조가 간단하지만 풍속 변화가 기계적 토크로 변환되어 계통에 쉽게 전달됩니다. 이중 공급 유도 발전기(DFIG)는 회전자 측에 부분 용량 컨버터를 사용하여 가변 속도 범위와 무효 전력을 제어합니다. 전체 용량 컨버터를 사용하는 영구 자석 동기 발전기는 발전기를 계통에서 전기적으로 분리하여 넓은 속도 범위에서 제어할 수 있지만, 더 많은 전력이 소모됩니다. 전력 반도체 및 자석 비용.
인버터는 일반적으로 PLL을 통해 계통 위상을 추적하는 계통 추종 제어를 사용하지만, 해상 계통이 약하거나 고립된 섬에서는 계통 형성 제어가 필요합니다. 터빈 클러스터를 관리하는 풍력 발전 단지 제어기는 개별 터빈의 출력, 무효 전력, 출력 증가율 및 출력 제한을 조정하고, 계통 운영자의 명령, 기상 예보 및 배터리 충전 상태를 동일한 제어 계층 구조로 전달합니다.
5. 육상, 고정식 해상 및 부유식
| 유형 | 장점 | 주요 과제 | 연구 중점 사항 |
|---|---|---|---|
육상 | 비교적 쉬운 건설/유지보수; 송전망 인접 | 소음, 지형, 도로 교통, 난류 | 고지대 적응, 예측, 재가동 |
고정식 해상 | 강풍, 대규모 설치 가능, 거주지에서 멀리 떨어져 있음 | 기초, 해저 케이블, 선박 운항, 부식 | 15MW에서의 피로도 선급, 항만/건설 물류 |
해상 부유식 | 심해 배치 가능 | 계류, 운동, 태풍, 해저 케이블 | 연동 제어, 경량 부유체, 유지보수 로봇 |
해상에서는 터빈, 부유체, 계류 장치, 파도, 전력 케이블이 모두 연동됩니다. 블레이드 피치 변화는 공기역학적 하중을 변화시켜 타워와 부유체의 운동에 영향을 미치고, 발전기 토크 변화는 로터 속도와 계류 하중을 변화시킵니다. 연구는 단일 PID 제어를 넘어 모델 예측 제어, 부하 완화 제어, 피로 수명 연장을 위한 디지털 트윈 기술로 나아가고 있습니다.
6. 예측, 유지보수 및 환경
풍력 발전 예측은 기상 모델, 라이다, 위성 데이터, 나셀 풍속, 인접 터빈 후류 데이터를 결합하여 수분에서 수일 앞의 확률 분포를 생성합니다. 예측 오차가 큰 기간에는 배터리 용량을 예비로 유지하고 화력, 수력, 수요 반응을 미리 계획합니다.
유지보수 과정에서는 주축 베어링의 진동, 온도, 오일 분석을 모니터링합니다. 기어박스, 발전기, 피치 베어링, 블레이드. 드론 이미지와 음향 검사를 통해 블레이드 박리 및 낙뢰 손상을 점검하고, 이상 징후를 풍속 조건과 결합하여 가동 중단 시기를 결정합니다. 조류, 박쥐, 해양 포유류, 어업, 해저 생태계에 미치는 영향은 입지 선정, 운영 제어 및 모니터링과 함께 평가해야 하며, 개별적으로만 평가해서는 안 됩니다.
7. 요약
풍력 발전은 공기의 운동량을 블레이드, 축, 발전기, 인버터, 변압기, 그리고 계통으로 순차적으로 전달하는 시스템입니다. 풍속의 세제곱 법칙과 베츠 한계는 출력의 상한선을 결정하고, 피치, 요, 토크 제어는 기계적 부하와 전력 품질을 결정하며, 예측 및 유지보수는 가용성을 결정합니다. 해상/부유식 터빈이나 계통 연계형 인버터에 대한 연구 자료를 읽을 때는 변환 효율뿐만 아니라 피로도, 케이블, 항만, 날씨, 환경, 계통 운영까지 포함하여 비교하는 것이 중요합니다.
풍속이 두 배가 되면 풍력 발전량은 어떻게 될까요?
밀도와 면적이 같을 때 풍력 발전량은 8배 증가합니다. 터빈의 실제 출력은 발전량 곡선과 정지 조건에 따라 제한됩니다.
댓글
먼저 로그인해 주세요.
아직 데이터가 없습니다.