ARTICLES
Artikel
Artikel praktis tentang robotika, kendali, pertanian lingkungan terkendali, energi, dan elektronika daya.
Artikel terbaru
 Visi komputer
September 27, 2026
Lab
Lab kecerahan dan luminans — eksposur, gamma, dan clipping
Bandingkan eksposur linear dengan penyesuaian abu-abu terenkode melalui citra sintetis, histogram, dan gradien.
Hands-on · 2 menit baca Visi komputer
September 27, 2026
Lab
Lab ekstraksi titik fitur — membandingkan Harris dan Shi–Tomasi
Putar, ubah ukuran dan kecerahan citra sintetis, lalu bandingkan sudut terdeteksi dengan posisi referensi yang diketahui.
Hands-on · 2 menit baca Visi komputer
September 27, 2026
Lab
Lab pencocokan fitur — filter deskriptor, inlier dan kebenaran acuan
Bandingkan patch dan saring korespondensi untuk melihat mengapa kesesuaian geometri tidak menjamin kecocokan benar.
Hands-on · 2 menit baca Visi komputer
September 27, 2026
Lab
Lab aliran optik: melacak gerak di antara dua bingkai
Estimasi perpindahan titik gambar dan bandingkan dengan transformasi sintetis yang diketahui. Jelajahi kecerahan, oklusi, dan masalah apertur.
Hands-on · 2 menit baca Teknik kendali September 22, 2026 LabLab MPC — selesaikan ulang urutan kelengkungan dalam horizon dan batas kemudi
Ubah horizon, bobot, dan batas kemudi, lalu bandingkan jalur prediksi, konvergensi pemecah masalah, dan penanganan kegagalan di peramban Anda.
Hands-on · 3 menit baca Teknik kendali September 22, 2026 LabLab perbandingan pelacakan jalur — jalankan PP, APP, RPP, Stanley, dan MPC dalam kondisi yang sama
Jalankan lima pelacak bersama pada satu kendaraan, jalur, state awal, dan batas kemudi, lalu bandingkan cross-track error, kehalusan, dan penyelesaian dengan definisi metrik bersama.
Hands-on · 2 menit baca Teknik kendali September 21, 2026 LabLab Adaptive Pure Pursuit — skalakan lookahead dengan kecepatan
Bandingkan lookahead berskala-kecepatan dengan PP, termasuk akselerasi dan batas minimum/maksimum.
Hands-on · 3 menit baca Teknik kendali September 21, 2026 LabLab Pure Pursuit — bandingkan pelacakan jalur lookahead tetap
Ubah lookahead tetap dan periksa kesalahan pelacakan, kemudi, dan target pada model kendaraan bersama.
Hands-on · 3 menit baca Teknik kendali September 21, 2026 LabLab Regulated Pure Pursuit — kecepatan melalui kurva dan dekat tujuan
Pisahkan lookahead dari regulasi kecepatan dan bandingkan batas kurvatur, lantai kecepatan, pendekatan akhir, dan kecepatan kendaraan aktual.
Hands-on · 4 menit baca Teknik kendali September 21, 2026 LabLab Stanley — kemudi dari cross-track poros-depan dan kesalahan heading
Pisahkan kesalahan poros depan dan belakang dan bandingkan gain, kecepatan, dan batasan kemudi di peramban Anda.
Hands-on · 3 menit baca Pertanian lingkungan terkendali
September 14, 2026
Akuaponik CEA — batasan kualitas air untuk ikan, mikroba, dan tanaman
Pisahkan kondisi air ikan, biofilter, dan tanaman, lalu lacak transformasi nitrogen, sirkulasi, dan air makeup.
Panduan belajar · 2 menit baca
Pertanian lingkungan terkendali
September 14, 2026
Akuaponik CEA — beban, kapasitas sistem, isolasi, dan pemulihan
Pisahkan beban padatan, nitrogen, dan fosfor, alokasikan kapasitas sistem, dan catat kapasitas sisa, isolasi zona, serta kondisi pemulihan.
Panduan belajar · 8 menit baca
Pertanian lingkungan terkendali
September 14, 2026
Energi dan ekonomi CEA — pisahkan pembukuan beban dan biaya
Pisahkan daya LED, HVAC, pompa, dan kipas, lalu bandingkan rasio sumber daya-terhadap-hasil, biaya modal, biaya operasi, dan tenaga kerja dalam pembukuan yang berbeda.
Panduan belajar · 2 menit baca
Pertanian lingkungan terkendali
September 14, 2026
Ketertelusuran lot dan zona CEA serta operasi isolasi
Pencampuran dapat merata-ratakan kimia, tetapi tidak menghapus asal-usul sanitasi. Pertahankan lot induk, jalur bersama, dan cakupan isolasi.
Panduan belajar · 3 menit baca
Pertanian lingkungan terkendali
September 14, 2026
Budidaya jamur CEA — batasan fungi, substrat, lingkungan, dan kontaminasi
Satukan fase fungi, aktivitas air substrat, fase lingkungan, dan batasan kontaminasi dalam satu desain catatan.
Panduan belajar · 3 menit baca
Pertanian lingkungan terkendali
September 14, 2026
Dosis nutrisi CEA — akuntansi tangki, kalibrasi pompa, dan kontrol status
Bandingkan penambahan air, penambahan larutan stok, dan pengurasan/pengisian ulang dengan keseimbangan satu komponen, serta reproduksi contoh sintetis dalam Python.
Panduan belajar · 13 menit baca
Pertanian lingkungan terkendali
September 14, 2026
Larutan pulihan CEA — pisahkan batasan sanitasi, perlakuan, dan penggunaan kembali
Larutan pulihan dapat memiliki EC yang cocok dan tetap tidak sesuai untuk akar. Pisahkan pengumpulan, isolasi, perlakuan, pemeriksaan residual, dan otorisasi penggunaan kembali.
Panduan belajar · 2 menit baca
Pertanian lingkungan terkendali
September 14, 2026
Lab
Penginderaan dan estimasi citra CEA — penempatan sensor dan area daun terproyeksi
Gabungkan CO₂, EC, pH, DO, aliran, level, dan tekanan untuk memisahkan perbedaan spasial, bias instrumen, dan penundaan transportasi sampel. Periksa residual sirkulasi, ventilasi, dan keseimbangan air.
Panduan belajar · 17 menit baca
Pertanian lingkungan terkendali
September 14, 2026
Jalur air dan hidraulika bertingkat CEA — NFT, DWC, drip, dan keseimbangan head
Bandingkan saluran film tipis, akar terendam, dan substrat berpasokan drip, memisahkan sirkulasi, air pengisi, dan perubahan penyimpanan.
Panduan belajar · 11 menit baca Pertanian lingkungan terkendali
September 13, 2026
Lab
Laboratorium keseimbangan iklim CEA — menjaga kekekalan panas, uap air, dan CO2 secara terpisah
Integrasikan model satu-zona sintetis dalam Python dan verifikasi bagaimana panas LED, pertukaran udara luar, ventilasi, kapasitansi, dan pendinginan mengubah suhu ruangan.
Hands-on · 9 menit baca
Pertanian lingkungan terkendali
September 13, 2026
Lab
Kontrol iklim CEA — suhu, kelembaban, sensor, respons, dan keterkaitan
Perlakukan suhu ruangan dan massa uap air sebagai dua state, lalu definisikan interaksi dan kondisi pengujian untuk pendinginan, dehumidifikasi, reheat, dan ventilasi.
Panduan belajar · 15 menit baca
Pertanian lingkungan terkendali
September 13, 2026
Lab
Lingkungan tanaman dan desain cahaya CEA — fotosintesis, kuantitas, distribusi, dan spektrum
Hubungkan fotosintesis, respirasi, stomata, dan transportasi air dengan pengukuran lingkungan. Dua perhitungan sintetis memisahkan perolehan karbon dari massa panen dan defisit tekanan uap dari transpirasi.
Panduan belajar · 16 menit baca Visi komputer
September 13, 2026
Estimasi Kedalaman Monokular — Dari Urutan Relatif ke Jarak Metrik
Pengantar tentang kedalaman monokular: kedalaman relatif versus metrik, ambiguitas skala, protokol evaluasi, dan kondisi kegagalan.
Panduan belajar · 2 menit baca Visi komputer
September 13, 2026
Neural 3D — Sintesis Tampilan Baru dan Evaluasi Visual/Geometris Terpisah
Pengantar tentang representasi adegan neural, sintesis tampilan baru, tampilan terpisah, dan evaluasi visual dan geometris yang terpisah.
Panduan belajar · 2 menit baca
Pertanian lingkungan terkendali
September 11, 2026
Lab
Laboratorium VPD dan DLI — memverifikasi deret waktu kelembaban dan cahaya.
Hitung VPD udara dan integral cahaya harian dari CSV sintetis, uji interval yang tidak sama, data yang hilang, dan kesalahan satuan.
Hands-on · 3 menit baca Teknik kendali
September 8, 2026
Lab
Menjalankan filter Kalman di Python: noise, data yang hilang, dan outlier
Bandingkan Q, R, dan pembatasan outlier pada satu lintasan sintetis menggunakan estimasi. error and rejected observations.
Hands-on · 3 menit baca Dasar robotika
September 8, 2026
Lab
Mengapa ICP gagal: inisialisasi, outlier, dan geometri simetris
Lakukan registrasi 2D dan bedakan residu, cakupan korespondensi, dan true pose error.
Hands-on · 3 menit baca Catatan
September 8, 2026
Lab
Lokasi penyimpanan data Docker: layer, volume, dan backup.
Bedakan lapisan yang dapat ditulis, volume bernama, dan bind mount, lalu verifikasi persistensi. across container recreation.
Hands-on · 3 menit baca Catatan
September 8, 2026
Lab
Mengukur daya server rumahan: idle, inferensi, dan penyimpanan
Catat daya aktif di sisi dinding secara konsisten dan bandingkan permintaan dan energi saat idle. per completed workload.
Hands-on · 2 menit baca Pembelajaran mesin
September 8, 2026
Lab
Tolok ukur LLM lokal: respons pertama, tingkat generasi, dan memori.
Ukur konten jawaban pertama secara terpisah dari tingkat generasi dan kontrol. residency, caching and memory conditions.
Hands-on · 2 menit baca Sistem penggerak dan teknik mesin
September 8, 2026
Lab
Pereduksi robot: mekanisme planet, gelombang regangan, dan sikloidal
Bandingkan tiga mekanisme dan hubungkan kecepatan, torsi, dan inersia dengan pemilihan. criteria beyond backlash.
Fundamentals · 5 menit baca Elektronika daya
September 8, 2026
Lab
Dari kontrol kecepatan motor hingga FOC: arus, torsi, dan loop bersarang
Pahami bagaimana kontrol kecepatan meminta arus dan bagaimana FOC menghubungkan putaran. coordinates, electrical angle and limits.
Fundamentals · 4 menit baca Dasar robotika
September 8, 2026
Lab
Nav2 memiliki jalur tetapi tidak bergerak: alur kerja diagnostik.
Periksa geometri, peta biaya, kelayakan kontrol, dan pengiriman perintah untuk menjelaskan a stopped robot.
Hands-on · 4 menit baca Teknik tenaga listrik
September 8, 2026
Lab
Simulasikan frekuensi jaringan: ketidakseimbangan, inersia, dan respons utama.
Gunakan model satu area sederhana untuk memisahkan inersia dari respons frekuensi utama. after a supply deficit.
Hands-on · 2 menit baca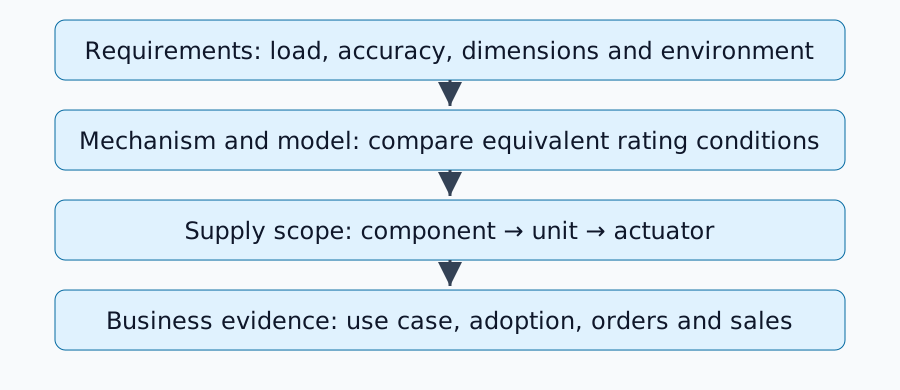 Analisis perusahaan
September 8, 2026
Produsen reduktor robot: mekanisme, aplikasi, dan ruang lingkup bisnis.
Bandingkan Nabtesco, Harmonic Drive Systems, dan Sumitomo Heavy Industries melalui official product and business sources.
Industry research · 6 menit baca Dasar robotika
September 8, 2026
Lab
Transformasi koordinat robot: matriks, kuaternion, dan TF
Gunakan contoh numerik untuk menghubungkan rotasi, translasi, transformasi invers, quaternions and ROS frames.
Fundamentals · 2 menit baca Dasar robotika
September 8, 2026
Lab
Mereproduksi kegagalan robot dengan rosbag2: input, TF, dan waktu
Bangun perbandingan tayangan ulang yang terkontrol dan diagnosis penerbit TF ganda. and mixed time sources.
Hands-on · 5 menit baca Sensor dan perangkat keras
September 8, 2026
Lab
Membaca log IMU stasioner: bias, scatter, dan deviasi Allan.
Hitung rata-rata, deviasi standar, dan deviasi Allan yang tidak tumpang tindih tanpa overinterpreting a short gyro log.
Hands-on · 2 menit baca Sensor dan perangkat keras
September 8, 2026
Lab
Pengambilan sampel dan aliasing: mengapa polling yang lebih cepat saja tidak cukup
Mereproduksi sampel identik dari sinyal 12 Hz dan 8 Hz dan membedakan ODR, bandwidth, polling and decimation.
Hands-on · 2 menit baca Teknik alat berat
September 7, 2026
Bulldozer 101 — Memahami Traksi Crawler dan Kontrol Blade
Bulldozer adalah mesin yang menyatukan kendali atas bilah pendorong tanah dan roda rantainya melalui sistem hidrolik dan penggerak. Artikel ini mengorganisir tekanan tanah, gaya traksi, posisi bilah, konstruksi TIK berbasis GNSS/IMU, pemikiran desain di balik seri D61/D65 Komatsu dan D6 XE Caterpillar, serta penelitian tentang elektrifikasi dan perataan otonom — baik melalui persamaan maupun perspektif lapangan.
Fundamentals · 6 menit baca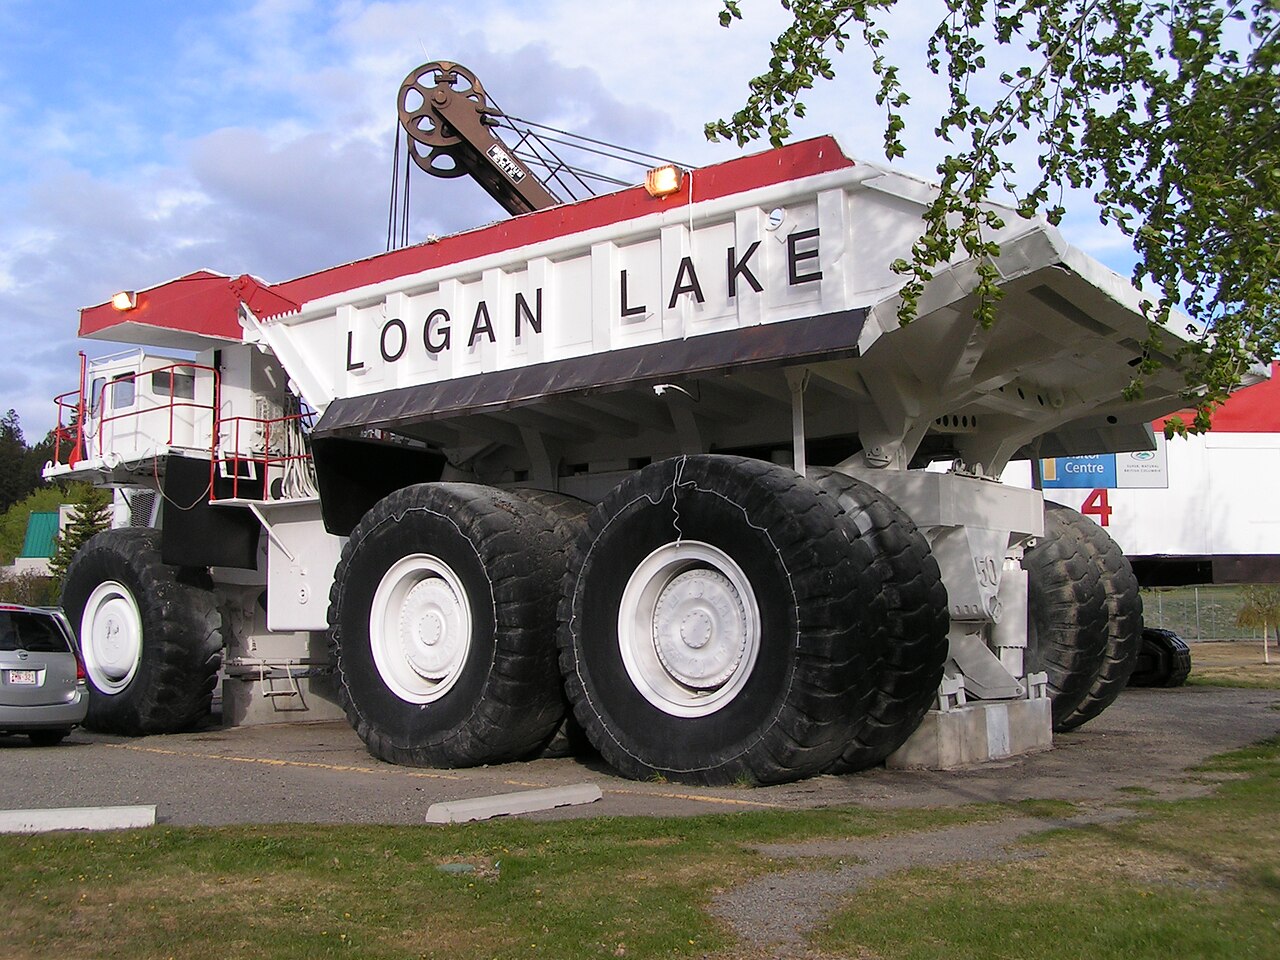 Teknik alat berat
September 7, 2026
Dasar-Dasar Truk Pengangkut Sampah — Merancang Muatan, Sistem Penggerak, dan Pengangkutan Otonom
Truk pengangkut bukan hanya alat untuk mengangkut tanah — ini adalah mesin yang merancang muatan, ban/roda rantai, penggerak diesel/listrik, bak hidrolik, pengereman, dan pengangkutan otonom di tambang sebagai satu sistem transportasi. Artikel ini membahas perhitungan muatan, ketahanan terhadap kemiringan, retarder, dan teknologi pengangkutan otonom terkini dari Komatsu dan Caterpillar.
Fundamentals · 5 menit baca Teknik alat berat
September 7, 2026
Excavator Hidrolik — Memahami Boom, Lengan, dan Roda Gigi Planet Melalui Sensor dan Persamaan
Ekskavator hidrolik adalah robot bergerak yang mendistribusikan putaran mesin diesel ke pompa hidrolik, silinder, dan roda gigi reduksi. Artikel ini menggambarkan kinematika boom, lengan, dan bucket, estimasi tepi bucket melalui IMU, roda gigi planet pada struktur atas dan rangka bawah, upaya TIK/elektrifikasi terkini dari Komatsu dan Caterpillar, serta penelitian yang sedang berlangsung tentang penggalian otonom.
Fundamentals · 9 menit baca Teknik kendali
September 7, 2026
Lab
Bereksperimen dengan PID di Python — penguatan, penundaan, dan saturasi
Reproduksi bagaimana penundaan pengukuran, batasan aktuator, dan perubahan integral windup terjadi. PID tracking on the same second-order model.
Hands-on · 2 menit baca Visi komputer
September 7, 2026
Panduan Dasar Pelacakan Fitur — Cara Menghindari Kehilangan Titik yang Sama Antar Bingkai
Pelacakan fitur adalah proses mencocokkan titik fisik yang sama di seluruh frame dalam urutan video. Artikel ini mengorganisir pelacakan templat, aliran optik Lucas–Kanade, pencocokan deskriptor, RANSAC, penolakan outlier, dan prediksi Kalman dengan persamaan dan langkah-langkah implementasi, serta menjelaskan kondisi di mana Visual Odometry dan SLAM mengalami kegagalan, beserta mitigasinya.
Fundamentals · 6 menit baca Visi komputer
September 7, 2026
Panduan Penutupan Loop — Memperbaiki Penyimpangan Sistem SLAM Sekaligus, Mengelilingi Sebuah Loop
Penutupan loop adalah proses mengenali bahwa robot telah kembali ke tempat yang sebelumnya dikunjungi, dan mendistribusikan kesalahan lokalisasi diri yang terakumulasi ke seluruh peta. Artikel ini secara sistematis menjelaskan pengenalan tempat, pengambilan gambar, verifikasi geometris, optimasi grafik pose, pertahanan terhadap kesalahan positif palsu, serta implementasi dan penelitian SLAM terkini.
Fundamentals · 5 menit baca Visi komputer
September 7, 2026
Pengantar Aliran Optik — Membaca Kecepatan dan Struktur dari Gerakan Gambar
Optical Flow adalah medan vektor yang menggambarkan arah pergerakan setiap piksel dalam rangkaian gambar. Artikel ini membahas kendala konstansi kecerahan, Lucas–Kanade dan Horn–Schunck, piramida, aliran padat versus pelacakan fitur jarang, metode berbasis pembelajaran seperti RAFT, dan gerakan kamera, objek dinamis, serta metodologi evaluasi, dengan matematika yang mendasarinya.
Fundamentals · 5 menit baca Visi komputer
September 7, 2026
PnP Primer — Memulihkan Posisi Kamera Hanya dari Titik 3D dan Sebuah Gambar
Perspective-n-Point (PnP) adalah masalah geometris untuk memperkirakan posisi dan orientasi kamera dari titik-titik 3D yang diketahui dan titik-titik gambar yang sesuai. Artikel ini membahas persamaan proyeksi, P3P/AP3P, EPnP, optimasi iteratif, RANSAC, degenerasi planar, dan bagaimana PnP digunakan dalam Visual SLAM, AR, dan survei, dengan matematika dan daftar periksa implementasi.
Fundamentals · 5 menit baca Catatan
September 7, 2026
Lab
Pencadangan dan pemulihan server rumahan — latihan pemulihan sederhana.
Bedakan file yang dipulihkan dari data aplikasi yang dapat digunakan dengan SQLite sederhana. exercise, then map the checks to a real server.
Hands-on · 2 menit baca Teknik tenaga listrik
September 7, 2026
Pengantar Baterai Daya — Dari Kimia Sel hingga Penyimpanan Skala Jaringan dan BMS
Baterai bukanlah "pembangkit listrik yang menyimpan listrik" — melainkan sebuah peralatan daya yang menggeser pasokan dan permintaan dari waktu ke waktu. Artikel ini membahas tegangan sel, kapasitas, dan laju C, SOC/SOH, pelarian termal, desain keselamatan, penyimpanan skala jaringan dan V2G, serta penelitian mutakhir seperti baterai solid-state, dengan perhitungan dan grafik yang jelas.
Fundamentals · 6 menit baca Elektronika daya
September 7, 2026
Pengantar Elektronika Daya — Menggunakan Sakelar Semikonduktor untuk Mengubah Tegangan, Arus, dan Frekuensi
Elektronika daya adalah teknologi untuk membentuk kembali daya listrik dengan cara menghidupkan dan mematikan sakelar semikonduktor dengan kecepatan tinggi. Artikel ini menghubungkan penyearah, konverter DC-DC, inverter, PWM, SiC/GaN, penggerak motor, interkoneksi jaringan, dan desain termal dengan matematika dan bentuk gelombang, serta menjelaskan mengapa hal ini penting untuk kendaraan listrik, energi terbarukan, dan pusat data.
Fundamentals · 6 menit baca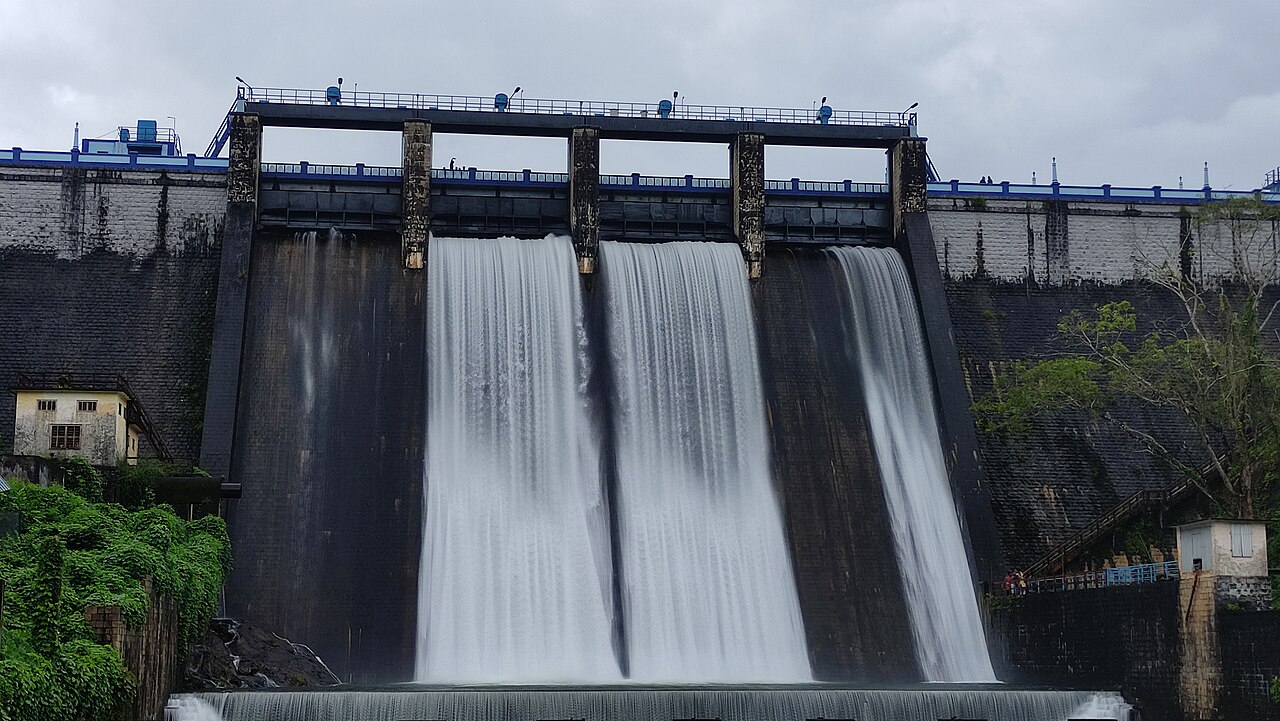 Teknik tenaga listrik
September 7, 2026
Dasar-Dasar Pembangkit Listrik Tenaga Air — Mengubah Debit dan Aliran Air Menjadi Daya dan Penyimpanan yang Dapat Diatur
Pembangkit listrik tenaga air mengubah setetes dan aliran air menjadi listrik melalui turbin dan generator. Artikel ini membahas persamaan keluaran, pemilihan turbin, bendungan, pembangkit listrik aliran sungai, dan pembangkit listrik penyimpanan terpompa, pengatur dan regulasi jaringan, jalur migrasi ikan dan lingkungan, serta kembaran digital dan penyimpanan terpompa kecepatan variabel — mencakup baik peralatan maupun operasinya.
Fundamentals · 18 menit baca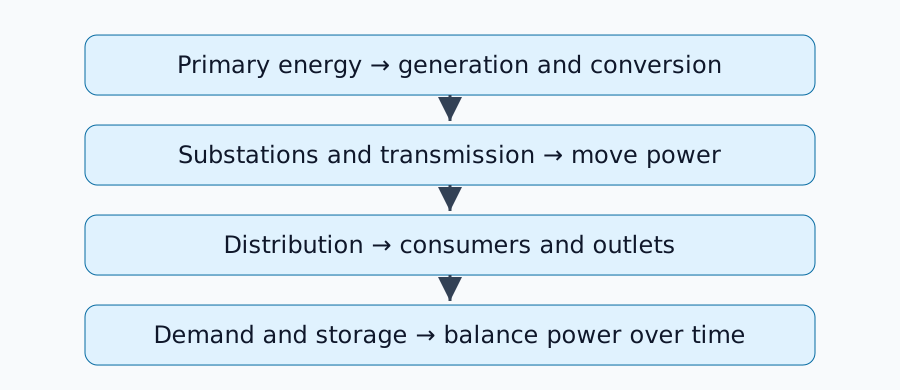 Teknik tenaga listrik
September 7, 2026
Dari pembangkitan hingga saluran distribusi — peta bacaan teknik tenaga listrik
Menghubungkan pembangkitan, jaringan listrik, konversi, dan penyimpanan melalui tenaga, energi, transmission losses and balancing.
Panduan belajar · 2 menit baca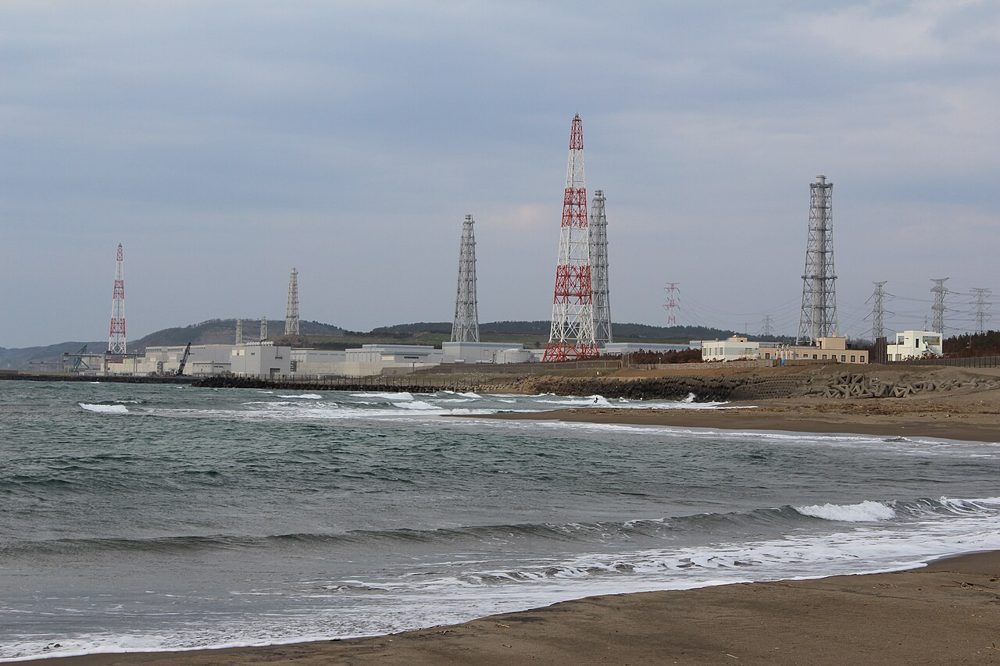 Teknik tenaga listrik
September 7, 2026
Dasar-Dasar Pembangkit Listrik Nuklir — Dari Panas Fisi hingga Uap, Sistem Keselamatan, dan Pengoperasian Jaringan Listrik
Energi nuklir adalah mesin kalor raksasa yang mentransfer panas dari fisi ke turbin uap. Tulisan ini menguraikan reaksi berantai, sistem primer dan sekunder reaktor air ringan, reaktivitas dan pendinginan, sistem keselamatan, siklus bahan bakar, serta SMR (Small Modular Reactor) dan penelitian mutakhir, dengan persamaan dan diagram yang mencakup efisiensi, risiko, dan pengoperasian jaringan listrik.
Fundamentals · 7 menit baca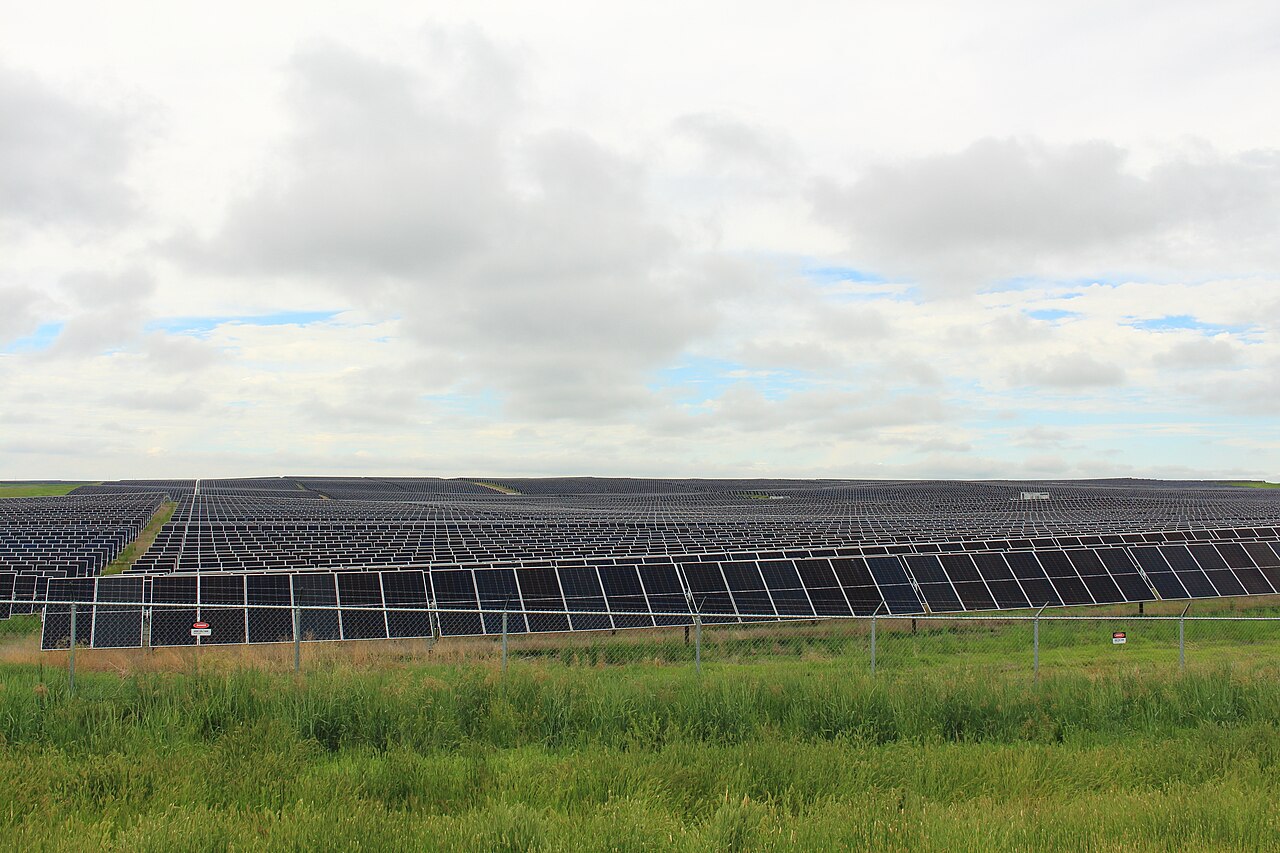 Teknik tenaga listrik
September 7, 2026
Dasar-Dasar Tenaga Surya — Mengubah Cahaya Menjadi Arus DC dan Menghubungkannya ke Jaringan Listrik dan Baterai
Energi surya adalah sistem yang mengubah cahaya menjadi listrik DC pada sambungan pn sel fotovoltaik, kemudian menyalurkannya ke beban atau jaringan listrik melalui MPPT, inverter, dan transformator. Artikel ini membahas karakteristik I-V, pengaruh suhu, bayangan, dan iradiasi, interkoneksi jaringan listrik, baterai, peralatan saat ini, dan penelitian perovskit mutakhir, dengan persamaan dan diagram.
Fundamentals · 5 menit baca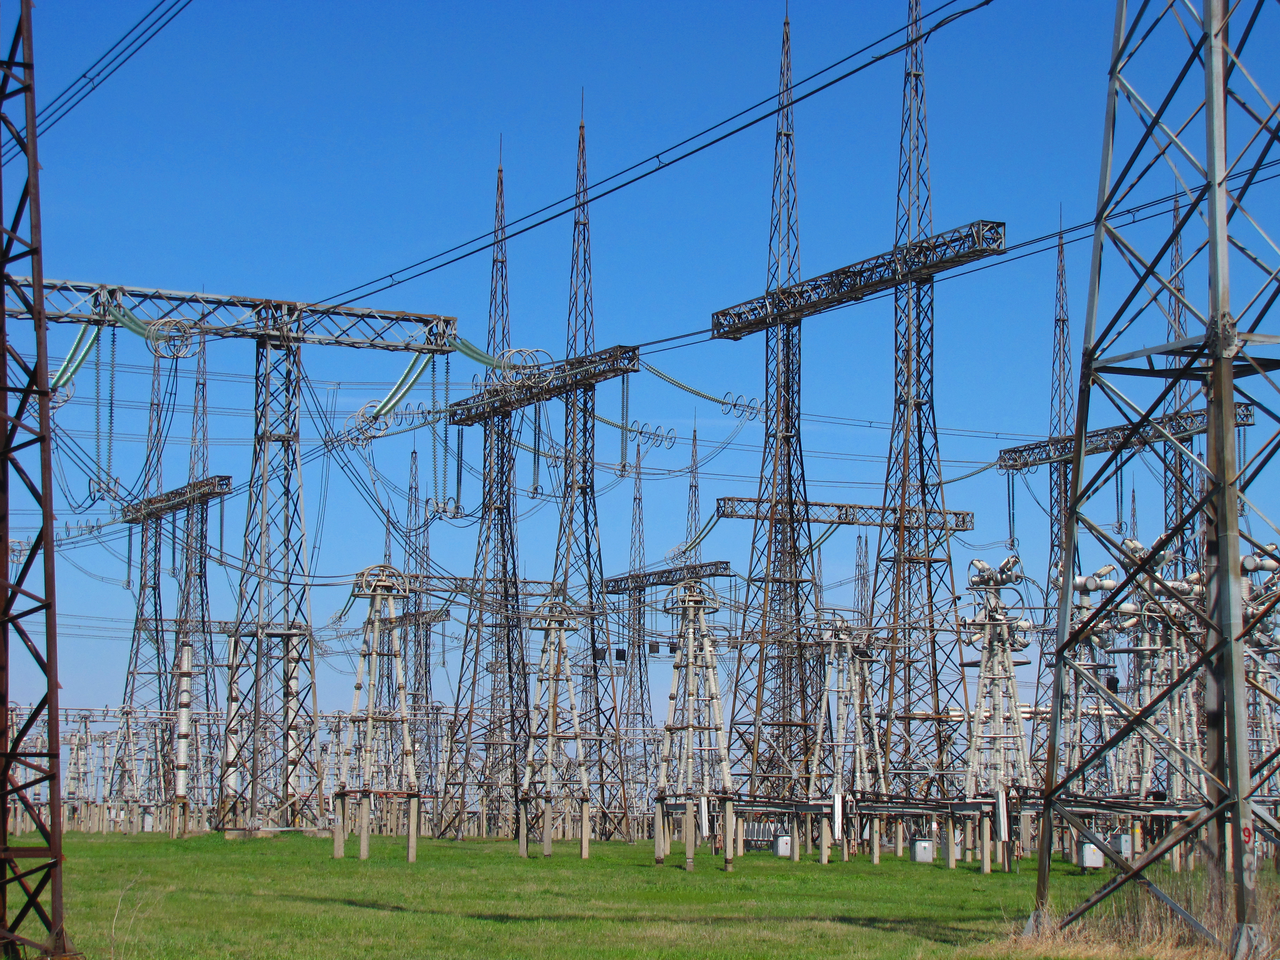 Teknik tenaga listrik
September 7, 2026
Dasar-Dasar Gardu Induk dan Saluran Transmisi — Membaca Tegangan Tinggi, Relai Proteksi, dan HVDC Melalui Perilaku Jaringan Listrik
Mengapa listrik dari pembangkit listrik dinaikkan hingga ratusan kV dan kemudian diturunkan secara bertahap di gardu induk? Artikel ini menggambarkan peran transformator, pemutus sirkuit, busbar, relai proteksi, dan saluran transmisi — persamaan di balik kerugian, sudut daya, dan koordinasi isolasi, bersama dengan peralatan saat ini, gardu induk digital, dan penelitian HVDC — sebagai satu sistem tunggal.
Fundamentals · 9 menit baca
Teknik tenaga listrik
September 7, 2026
Sistem Tenaga Listrik 101 — Memahami Pembangkitan, Transmisi, dan Penyimpanan sebagai Satu Sistem
Pembangkit listrik tenaga air, termal, nuklir, surya, dan angin sama sekali tidak mirip jika Anda hanya membandingkan metode pembangkitannya. Artikel ini membaca frekuensi, keseimbangan pasokan-permintaan, gardu induk, kerugian transmisi, baterai, dan relai proteksi sebagai satu sistem tenaga tunggal, menelusuri persamaan yang menentukan output dan stabilitas, peralatan yang digunakan saat ini, dan ke mana arah penelitian energi terbarukan.
Fundamentals · 10 menit baca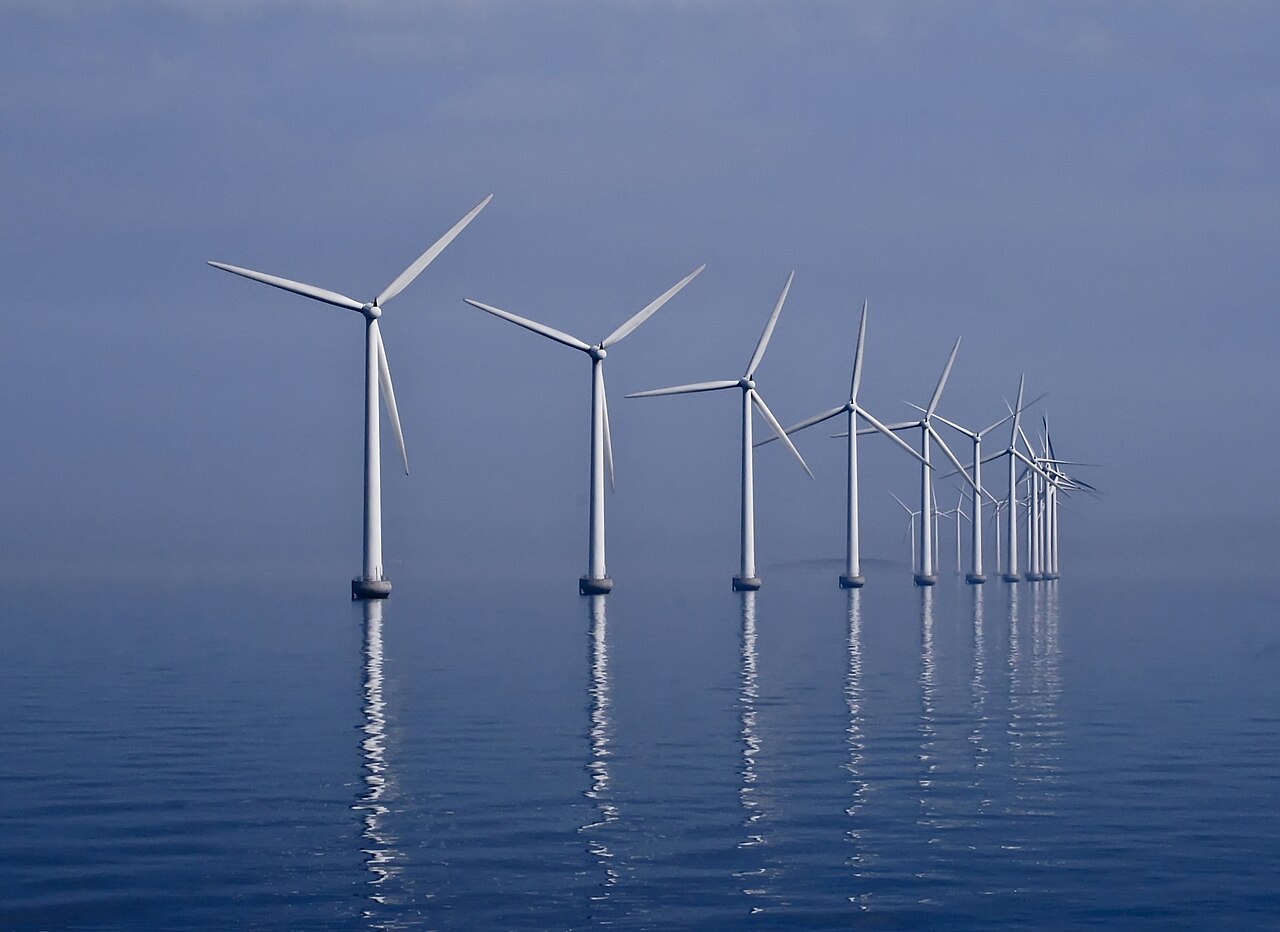 Teknik tenaga listrik
September 7, 2026
Pengantar Energi Angin — Mengubah Momentum Angin Menjadi Rotasi, Listrik, dan Pengendalian Jaringan Listrik
Dalam energi angin, bilah menangkap momentum angin, berputar, dan generator ditambah inverter mengubah putaran tersebut menjadi listrik. Artikel ini membahas batas Betz, kontrol pitch/yaw, sistem kecepatan tetap vs. variabel, angin lepas pantai, peramalan, interkoneksi jaringan, kebisingan dan tabrakan burung, serta penelitian turbin terapung terkini, dengan persamaan dan diagram.
Fundamentals · 5 menit baca Sensor dan perangkat keras
September 7, 2026
Lab
Desain daya robot — mendiagnosis reset komputer selama pengaktifan motor.
Kaitkan perubahan beban motor dengan penurunan tegangan dan temukan kerusakan pada baterai, wiring, converter and computer.
Fundamentals · 5 menit baca
Dasar robotika
September 7, 2026
Pengantar Sistem Hidrolik — Dari Prinsip Pascal hingga Kontrol Gaya pada Robot
Mengapa input kecil dapat menggerakkan lengan ekskavator hidrolik yang besar? Artikel ini memperlakukan pompa, katup kontrol, silinder, cairan hidrolik, sensor, dan pengontrol sebagai satu lingkaran tertutup, mencakup persamaan tekanan/aliran/efisiensi, teknologi terkini dalam mesin konstruksi dan pertanian, serta konversi elektro-hidrolik dan penelitian terkini, dengan diagram.
Fundamentals · 8 menit baca Dasar robotika
September 7, 2026
Peta jalan robotika dalam ruangan — dari sensor hingga kontrol gerakan
Hubungkan penginderaan, lokalisasi, pemetaan, perencanaan, dan kontrol, lalu pilih. a reading path for the system you want to build.
Panduan belajar · 2 menit baca Dasar robotika
September 7, 2026
Pengantar LiDAR-SLAM — Mengetahui "Di Mana Saya" dari Awan Titik Laser
Kamera menyimpulkan jarak secara tidak langsung dari pola cahaya yang dipantulkan; LiDAR mengukur jarak secara langsung dari waktu tempuh pulsa laser. LiDAR-SLAM adalah teknologi yang dibangun berdasarkan pendaftaran awan titik yang dikembalikan oleh sensor pengukur jarak aktif ini. Artikel ini bekerja secara sistematis mulai dari dua pilar pencocokan pemindaian, ICP dan NDT, melalui desain fitur LOAM, Loop Closure dan Graph SLAM, hingga silsilah algoritma penanda — LeGO-LOAM, Cartographer, LIO-SAM, FAST-LIO2.
Fundamentals · 20 menit baca Dasar robotika
September 7, 2026
Pengantar VIO/LIO — Menggabungkan IMU dengan Kamera atau LiDAR untuk Lokalisasi Mandiri
Kamera saja, atau LiDAR saja, akan mengalami kendala dalam situasi tertentu. Menggabungkan salah satu sensor dengan IMU (akselerometer + giroskop) akan menutupi kelemahan tersebut -- inilah yang dilakukan oleh VIO (Visual-Inertial Odometry) dan LIO (LiDAR-Inertial Odometry). Dimulai dari mengapa IMU saja tidak dapat memulihkan posisi, artikel ini membahas dua filosofi desain -- berbasis Filter dan berbasis Optimasi -- dan algoritma penting dari ROVIO, OKVIS, VINS-Mono, dan OpenVINS hingga LIO-SAM dan FAST-LIO2.
Fundamentals · 16 menit baca Visi komputer
September 7, 2026
Pengantar Visual-SLAM — Bagaimana Kamera Mempelajari "Di Mana Saya Berada""
Tanpa GPS dan tanpa peta, robot masih dapat menemukan posisinya sendiri dan membangun peta lingkungannya hanya dari gambar kamera. Mulai dari pelacakan fitur hingga geometri epipolar, perbedaan antara Visual Odometry dan SLAM, silsilah algoritma penanda dari ORB-SLAM ke LSD-SLAM dan DSO, dan Bundle Adjustment, sebuah tur sistematis dari bawah ke atas tentang bagaimana Visual-SLAM sebenarnya bekerja.
Fundamentals · 18 menit baca Dasar robotika
September 7, 2026
Lab
Dari pemetaan hingga navigasi di ROS 2 — prosedur Jazzy dan Nav2 minimal.
Gunakan simulasi Jazzy untuk memeriksa pemetaan, penyimpanan peta, pemuatan ulang, dan tujuan. navigation as separate steps.
Hands-on · 4 menit baca Dasar robotika
September 7, 2026
Lab
Mengapa fusi sensor gagal — pengaturan waktu, bingkai, dan kalibrasi ekstrinsik
Mendiagnosis kegagalan fusi melalui cap waktu, kerangka koordinat, dan pemasangan. geometry and covariance.
Fundamentals · 5 menit baca Dasar robotika
September 7, 2026
Lab
Cara mengevaluasi SLAM — ATE, RPE, waktu eksekusi, dan kegagalan
Gunakan lintasan sintetis untuk membedakan kesalahan absolut dan relatif, lalu define matching, alignment and failure reporting for an evaluation.
Hands-on · 2 menit baca
Dasar robotika
September 6, 2026
Pengantar Penggabungan Sensor — Membangun Satu Model Dunia dari Banyak Sensor
Kamera unggul dalam hal makna, LiDAR unggul dalam hal geometri, IMU unggul dalam hal gerakan — dan masing-masing memiliki titik butanya sendiri. Dari matematika berbasis probabilitas dan optimasi yang menggabungkannya (Filter Kalman, Grafik Faktor) hingga pasangan konkret seperti VIO (Kamera×IMU), LIO (LiDAR×IMU), dan BEV Fusion (Kamera×LiDAR), sebuah tur sistematis tentang bagaimana Sensor Fusion mengubah beberapa sensor menjadi model dunia tunggal.
Fundamentals · 15 menit baca Pembelajaran mesin
September 5, 2026
Pengantar Deteksi Objek & Segmentasi Semantik — Membaca "Apa dan Di Mana" dari Sebuah Gambar
Deteksi Objek menggambar kotak di sekitar objek; Segmentasi Semantik mewarnai setiap piksel berdasarkan maknanya. Dari perbedaan antara keduanya, melalui Segmentasi Instans dan Panoptik, silsilah dari R-CNN ke YOLO, DETR dan DINO, hingga ke rekan-rekan mereka di awan titik 3D — sebuah tur sistematis tentang dasar-dasar pemahaman adegan.
Fundamentals · 14 menit baca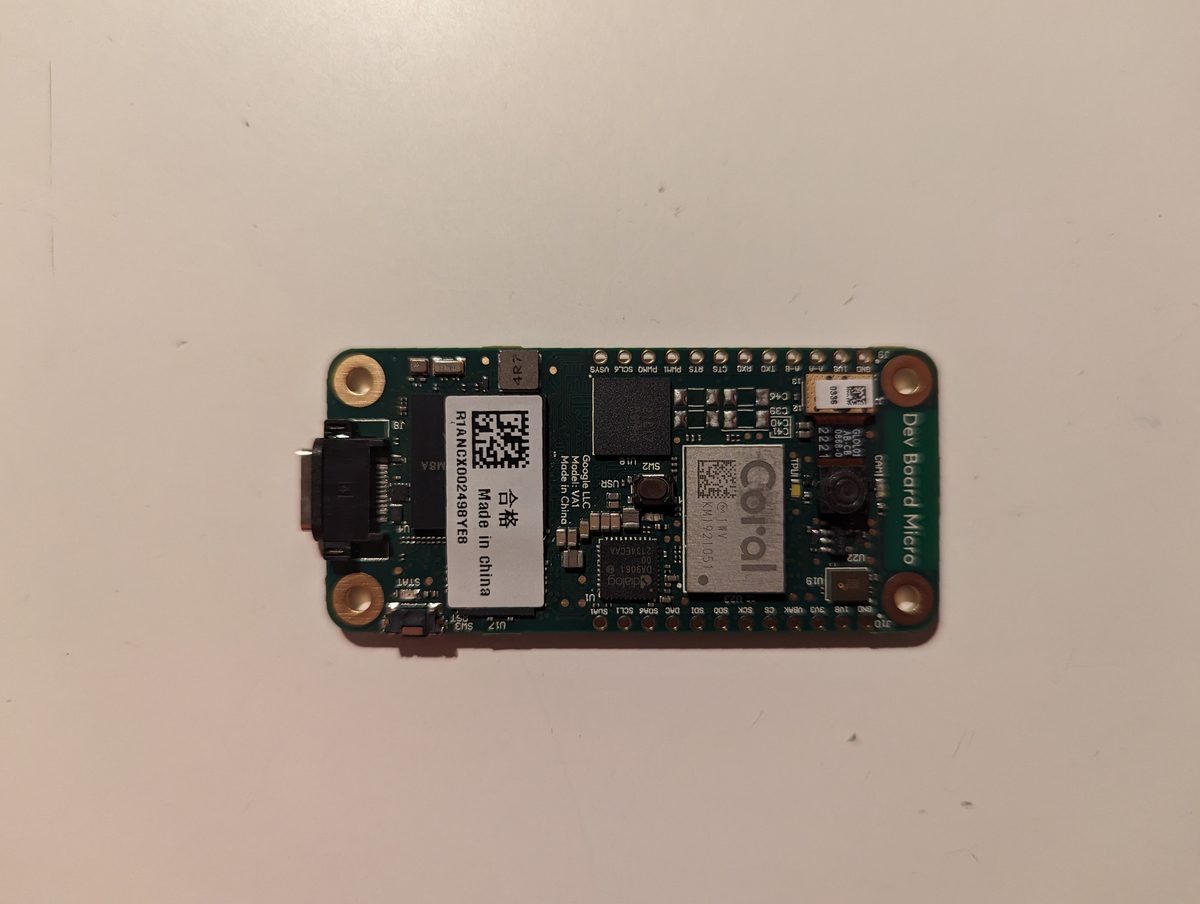 Sensor dan perangkat keras
September 5, 2026
Akselerator AI Edge — Coral, Jetson, Movidius
Alih-alih membandingkan SBC secara keseluruhan seperti Raspberry Pi atau Jetson, artikel ini mempersempit fokus pada chip "akselerator inferensi AI" yang berada di atasnya, membandingkan tiga filosofi desain — Google Coral (Edge TPU), Intel Movidius (Myriad X), dan NVIDIA Jetson Orin NX. Artikel ini menelusuri prinsip di balik mengapa kuantisasi INT8 mengorbankan akurasi demi kecepatan, melalui contoh nyata drone Skydio yang menjalankan sembilan jaringan saraf secara bersamaan pada satu Jetson TX2, hingga kondisi Coral, yang secara efektif ditinggalkan oleh Google tetapi tetap dipertahankan oleh komunitasnya.
Fundamentals · 13 menit baca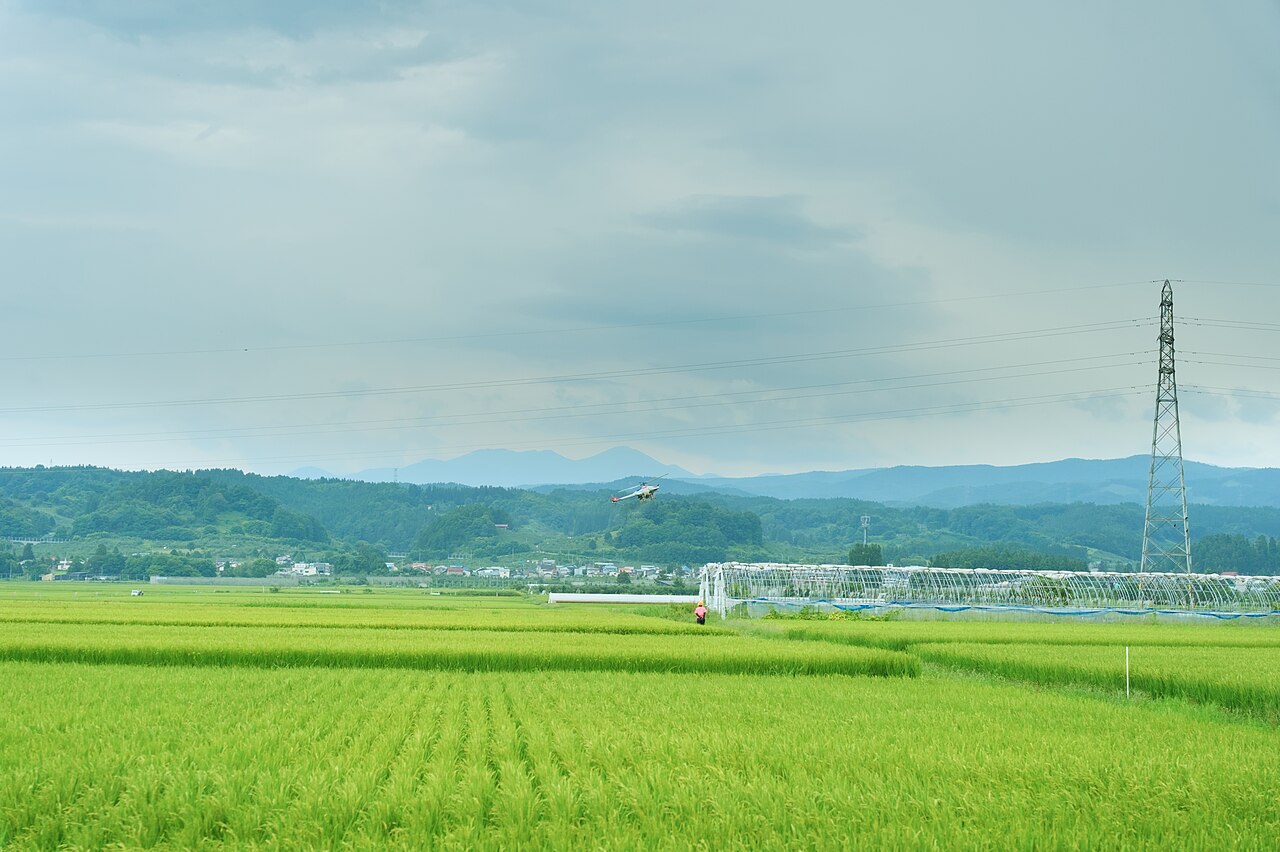 Teknik mesin pertanian
September 4, 2026
Dasar-Dasar Teknik Mesin Pertanian: Drone Pertanian — Desain Rangka Pesawat untuk Penyemprotan dan Pendeteksian Pertumbuhan
Istilah 'drone pertanian' sebenarnya mencakup dua sistem dengan karakteristik yang sangat berbeda: drone penyemprot yang membawa pestisida dan pupuk, dan drone sensor yang mengukur kondisi tanaman. Artikel ini menelaah spesifikasi mesin sebenarnya dan materi publik tentang sistem penyemprotan tangki/pompa/nosel, NDVI sebagai indikator pertumbuhan, dan struktur Undang-Undang Penerbangan Sipil Jepang serta peraturan ketinggian penerbangan.
Fundamentals · 9 menit baca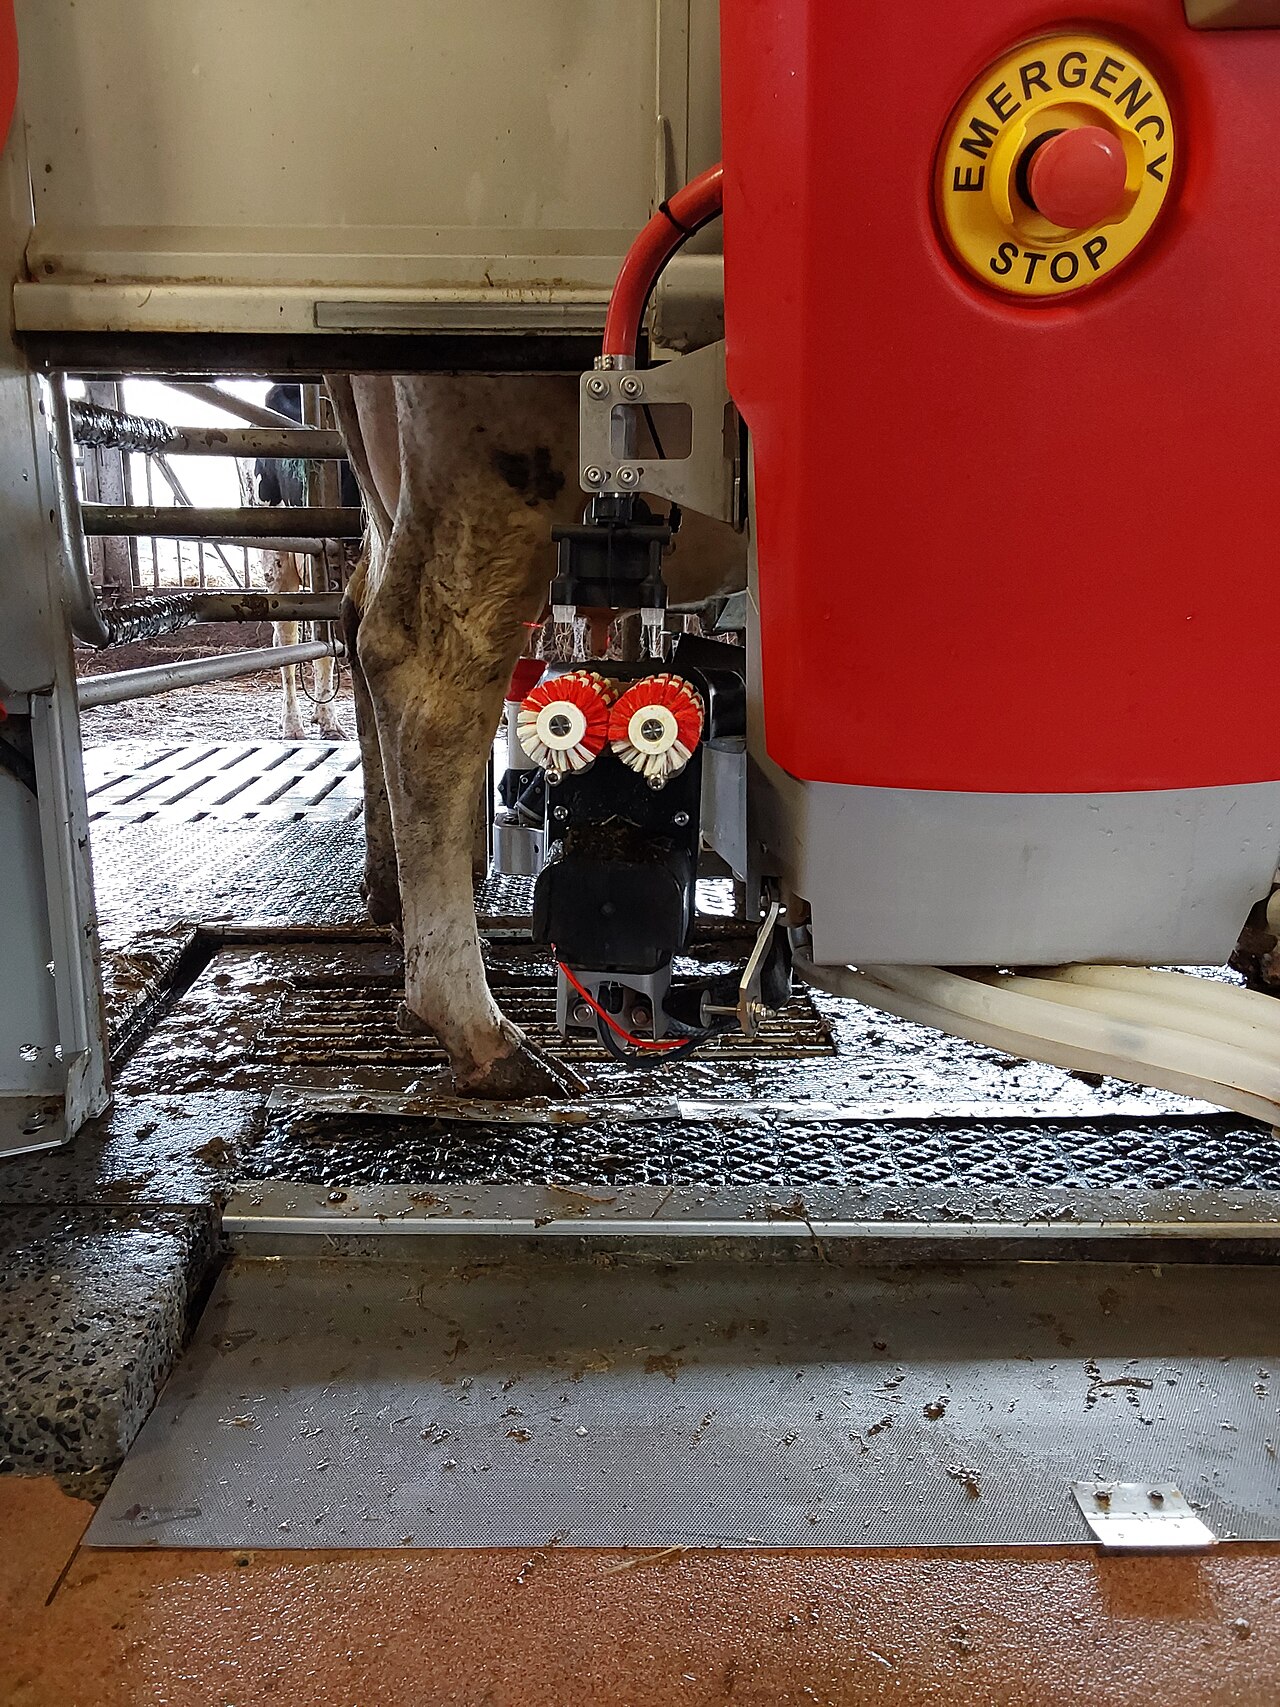 Teknik mesin pertanian
September 4, 2026
Teknik Mesin Pertanian 101: Mesin Peternakan — Otomatisasi Robot Pemerah Susu, TMR, Pembuangan Kotoran, dan Manajemen Sapi Individual
Robot pemerahan susu beroperasi dengan sistem sukarela di mana sapi itu sendiri memilih kapan ia diperah; mixer TMR mengubah bahan granular yang tidak homogen — pakan — menjadi satu makanan seragam; robot pembuangan kotoran dan sensor manajemen individu menjaga kebersihan kandang dan manajemen reproduksi berjalan tanpa henti. Artikel ini menelaah persamaan dan materi publik tentang produk-produk terkini termasuk Lely Astronaut, DeLaval VMS V300, mixer TMR domestik, BARN-E dari Orion Machinery, dan Farmnote Color.
Fundamentals · 17 menit baca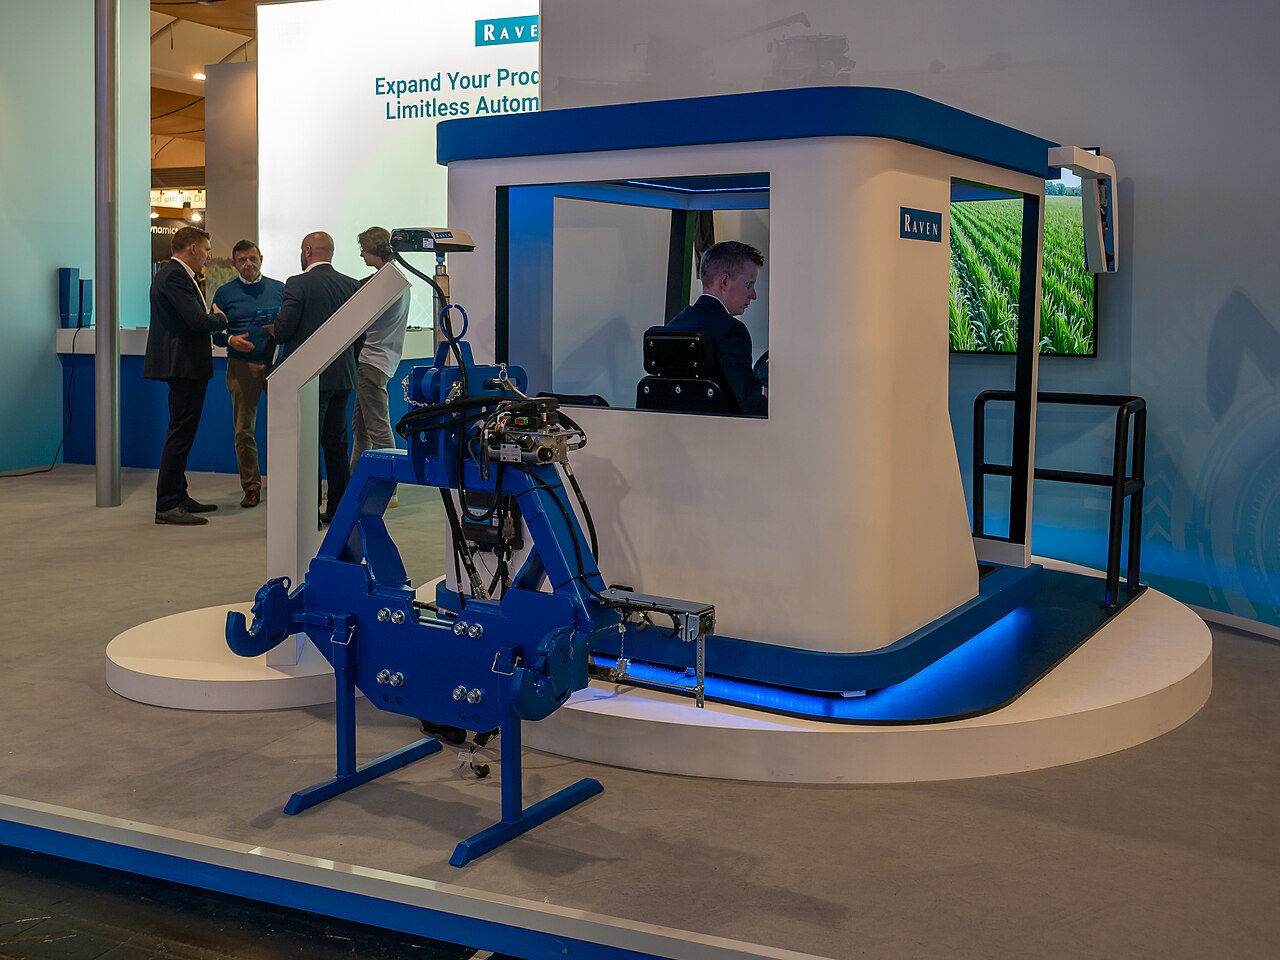 Teknik mesin pertanian
September 4, 2026
Dasar-Dasar Teknik Mesin Pertanian: Panduan RTK — Dari Pemosisian Satelit hingga Kemudi Otonom dan Aplikasi Laju Variabel
RTK-GNSS memberikan posisi dengan akurasi sentimeter, tetapi dengan sendirinya tidak dapat mengendalikan arah. Artikel ini membahas rangkaian rekayasa yang membuat 'panduan RTK' benar-benar mengurangi tenaga kerja dan meningkatkan presisi pada traktor dan mesin penanam padi: pola panduan garis/kurva/kontur AB, loop kontrol yang memberikan umpan balik penyimpangan lateral ke sudut kemudi, dan keterkaitannya dengan peta hasil panen dan aplikasi.
Fundamentals · 9 menit baca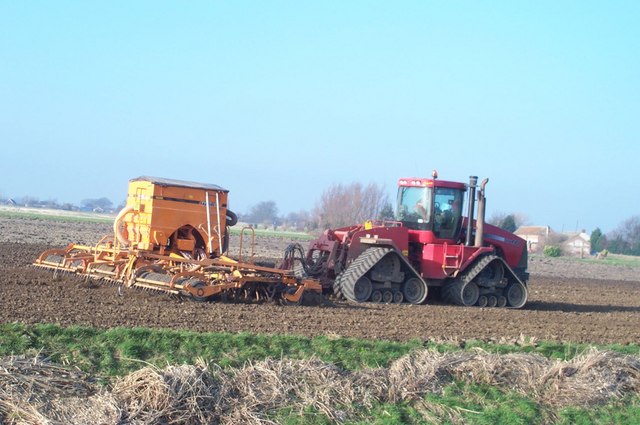 Teknik mesin pertanian
September 4, 2026
Teknik Mesin Pertanian 101: Mesin Penabur Benih dan Mesin Penyebar Pupuk — Bagaimana Cara Terus Menerus Menyebarkan Satu Benih, Satu Jumlah Tetap, Secara Berkesinambungan
Mesin penabur benih bukanlah 'mesin yang menabur benih' — melainkan mesin pengukur yang memotong material granular tidak beraturan, yaitu benih, ke dalam interval tetap. Artikel ini menelaah persamaan dan materi publik mengenai prinsip-prinsip pengukuran mekanis-pelat dan pneumatik (vakum/tekanan), pemupukan tabur/pita/laju variabel, dan contoh produk terkini.
Fundamentals · 10 menit baca Analisis perusahaan
September 4, 2026
Riset Korporat: Produsen Bearing — NSK (Nippon Seiko) dan NTN
NSK adalah produsen bantalan nomor 1 di Jepang dan kira-kira nomor 3 di dunia; NTN adalah nomor 2 di Jepang dan nomor 1 di dunia dalam bidang sambungan kecepatan konstan. Pada Mei 2026, kedua perusahaan mencapai kesepakatan dasar untuk berintegrasi di bawah perusahaan induk gabungan. Artikel ini membahas mengapa dua pemimpin domestik akan bergabung dalam industri bantalan yang menjadi dasar setiap bagian berputar di mobil, mesin industri, peralatan mesin, dan robot — membandingkan skala perusahaan, produk, dan strategi teknologi sebelum membahas apa yang sebenarnya melibatkan integrasi tersebut.
Industry research · 12 menit baca Teknik alat berat
September 4, 2026
Otomasi dan Kontrol Jarak Jauh Mesin Konstruksi 101 — Dari i-Construction hingga Pengangkutan Otonom di Tambang
Otomasi mesin konstruksi telah berkembang secara bertahap: panduan mesin, yang mengukur posisi ujung mata pisau dengan GNSS dan IMU; pengoperasian jarak jauh, pengendalian melalui radio dari jarak aman di zona berbahaya; dan sistem pengangkutan otonom yang kini beroperasi di tambang dan penggalian. Artikel ini mengorganisir kebijakan i-Construction MLIT, sejarah konstruksi tanpa awak yang dimulai dari Gunung Unzen-Fugendake, dan rekam jejak terkini dari FrontRunner AHS Komatsu dan Caterpillar Command.
Fundamentals · 8 menit baca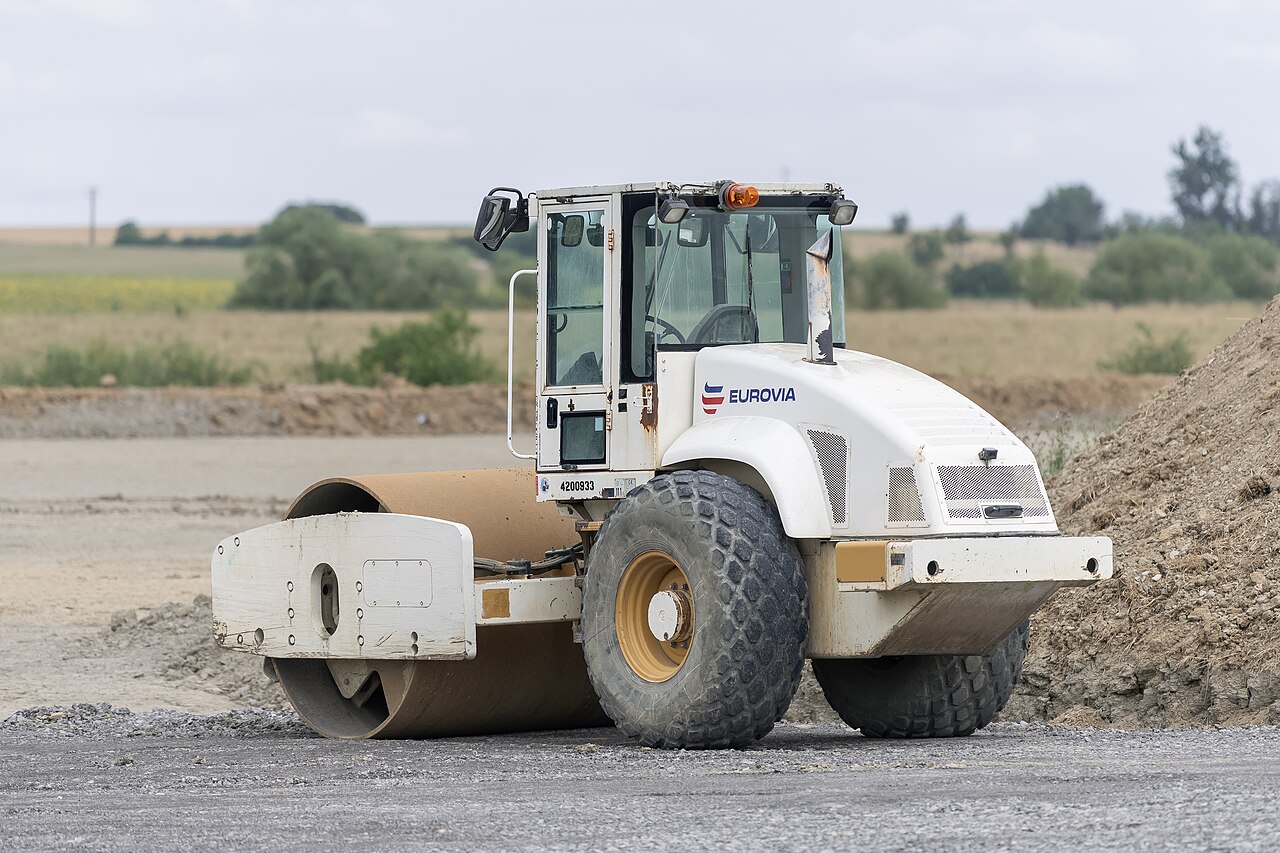 Teknik alat berat
September 4, 2026
Peralatan Pemadatan 101 — Mekanika Pemadatan Tanah Melalui Getaran dan Pembebanan Berulang
Peralatan pemadatan menerapkan pembebanan berulang pada tanah atau material pengerasan jalan, mengurangi rongga untuk meningkatkan kekuatan dan daya tahan. Artikel ini menjelaskan hubungan antara kadar air optimum dan kepadatan kering maksimum yang ditunjukkan oleh uji Proctor, desain gaya sentrifugal, amplitudo, dan frekuensi yang dihasilkan oleh berat eksentrik roller getar, dan peran berbeda dari pemadat pelat dan roller aspal, bersama dengan mesin-mesin terkini dari Sakai Heavy Industries dan Mikasa Sangyo.
Fundamentals · 7 menit baca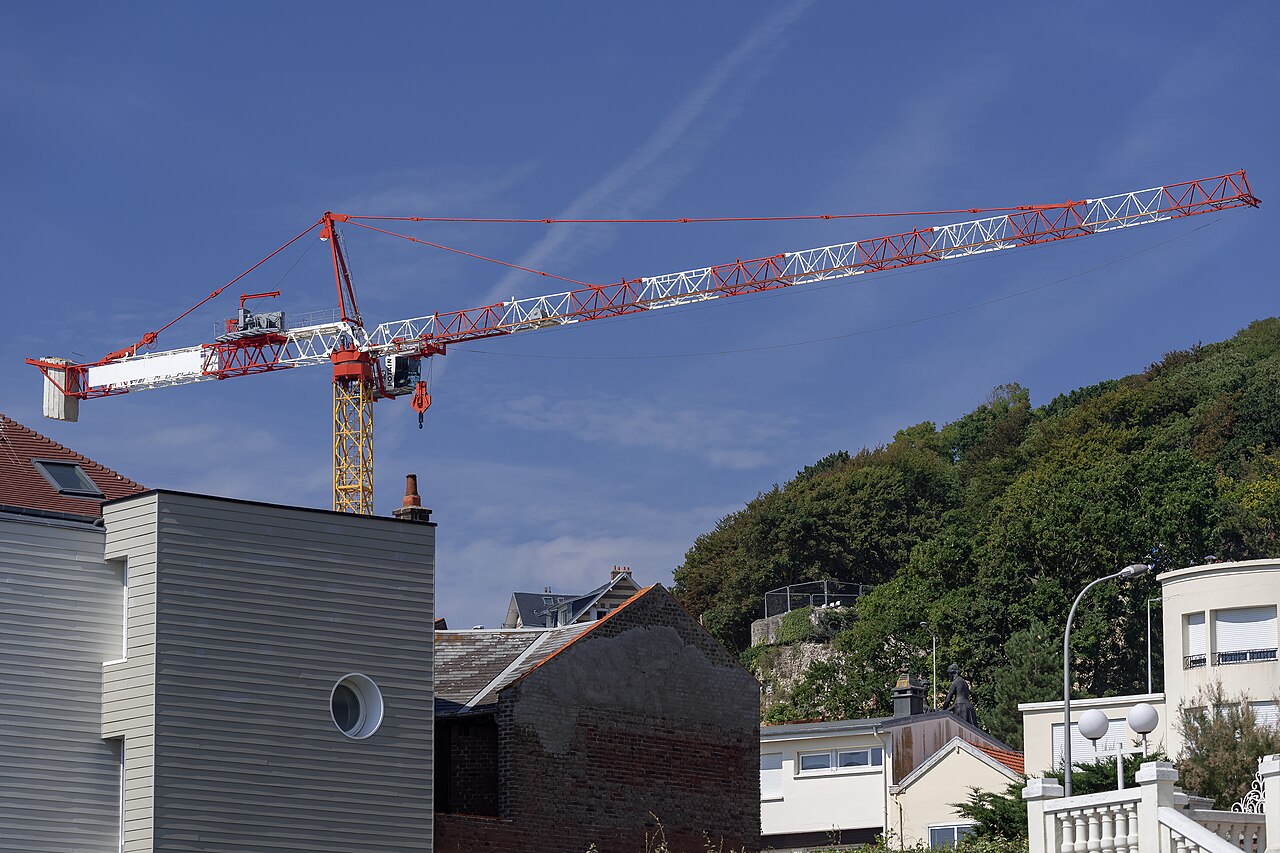 Teknik alat berat
September 4, 2026
Dasar-Dasar Derek — Membaca Stabilitas Melalui Mekanika Boom dan Momen Miring
Sebelum disebut 'mesin yang mengangkat dengan kekuatan besar,' derek adalah 'mesin yang tidak mudah terguling.' Artikel ini menjelaskan perbedaan antara derek bergerak, derek perayap, dan derek menara; tabel beban nominal yang ditentukan oleh lengan dan radius kerja; momen jungkit dan margin stabilitas pada penopang; dan cara kerja perangkat pencegah kelebihan beban — beserta mesin-mesin terkini dari Kobelco, Tadano, dan Liebherr.
Fundamentals · 8 menit baca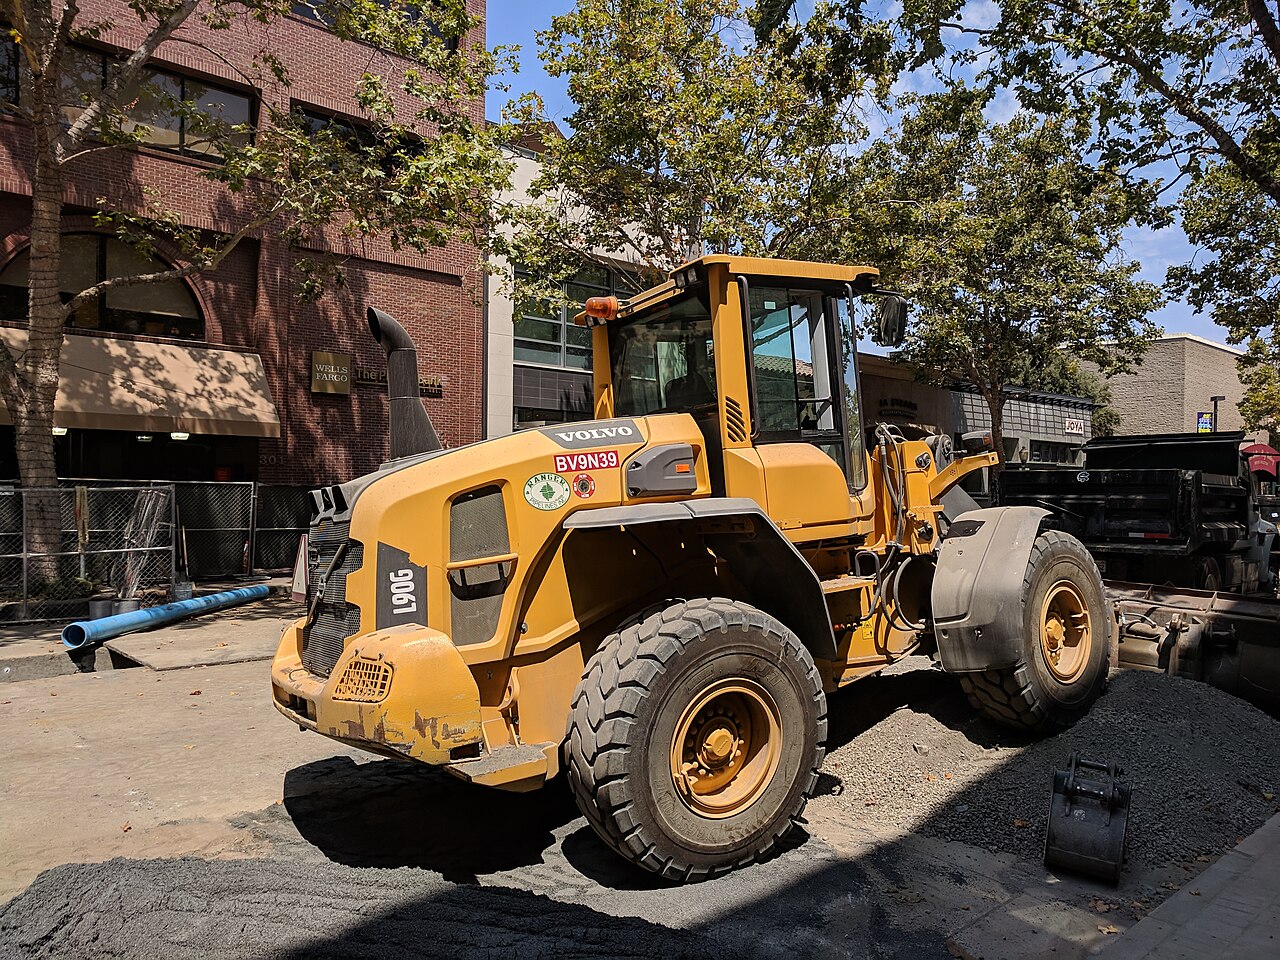 Teknik alat berat
September 4, 2026
Wheel Loader 101 — Mekanisme Kemudi Artikulasi dan Penghubung Bucket
Wheel loader mengeruk tanah menggunakan kombinasi kemudi artikulasi, di mana bodi alat itu sendiri menekuk di tengah, dan bucket yang digerakkan oleh batang Z atau penghubung paralel. Artikel ini menguraikan kinematika kemudi, gaya dobrak yang dihasilkan oleh penghubung, dan pembagian peran dibandingkan dengan excavator dan bulldozer hidrolik, bersamaan dengan seri WA Komatsu saat ini.
Fundamentals · 6 menit baca Visi komputer
September 4, 2026
Pengantar Penyesuaian Bundel — Metode Kuadrat Terkecil Nonlinier yang Memperbaiki Posisi Kamera dan Titik 3D Secara Bersama-sama
Bundle Adjustment adalah masalah kuadrat terkecil nonlinier yang menggerakkan banyak pose kamera dan titik 3D sekaligus untuk meminimalkan kesalahan reproyeksi di seluruh pengamatan. Artikel ini secara sistematis membahas mengapa Jacobian bersifat jarang (sparse), mengapa komplemen Schur membuat masalah skala besar dapat dipecahkan, peran metode Levenberg-Marquardt, kebebasan gauge, dan hubungannya dengan optimasi Pose Graph dan SfM, dengan persamaan dan diagram.
Fundamentals · 11 menit baca Visi komputer September 4, 2026Panduan Kalibrasi Kamera — Memulihkan Distorsi Lensa dan Parameter Intrinsik
Kalibrasi kamera adalah proses pemulihan parameter intrinsik dan distorsi lensa yang dibutuhkan untuk memetakan koordinat piksel ke ruang 3D. Mulai dari meninjau kembali model lubang jarum, melalui model distorsi radial dan tangensial, metode pola planar Zhang, optimasi kesalahan reproyeksi, hingga apa yang rusak di hilir dalam Visual SLAM dan VO ketika kalibrasi bergeser — panduan sistematis dengan persamaan dan diagram.
Fundamentals · 8 menit baca Visi komputer
September 4, 2026
Pengantar Homografi — Mendeskripsikan Korespondensi Planar dengan Matriks 3x3 Tunggal
Homografi adalah relasi yang menghubungkan titik-titik pada bidang yang sama, atau pandangan kamera yang berputar murni, menggunakan transformasi proyeksi 3x3 tunggal. Artikel ini membahas estimasi berbasis DLT, penguatan dengan RANSAC, dekomposisi menjadi rotasi, translasi, dan normal bidang, dan kapan menggunakannya dibandingkan dengan geometri epipolar, bersamaan dengan aplikasi seperti penyambungan gambar dan pelacakan bidang AR, dengan persamaan dan diagram.
Fundamentals · 8 menit baca Visi komputer September 4, 2026Pengantar Stereo Multi-View — Mengisi Awan Titik yang Jarang Menjadi Bentuk 3D yang Padat
Multi-View Stereo (MVS) memulihkan bentuk 3D padat dari banyak gambar menggunakan pose kamera yang diketahui. Artikel ini secara sistematis membahas prinsip inti konsistensi foto, dua pendekatan klasik Plane-Sweep dan Patch-based (PMVS), metode berbasis pembelajaran mendalam yang diwakili oleh MVSNet, dan meshing melalui fusi peta kedalaman, bersamaan dengan hubungannya dengan kamera stereo dan kedalaman, dengan persamaan dan diagram.
Fundamentals · 11 menit baca Visi komputer
September 4, 2026
Pengantar Struktur dari Gerakan — Memulihkan Posisi 3D dan Kamera Secara Bersamaan dari Kumpulan Foto yang Tidak Terurut
Structure from Motion (SfM) memulihkan struktur 3D suatu adegan dan setiap pose kamera secara simultan dari sekumpulan foto yang urutan dan posisi pengambilan gambarnya tidak diketahui. Artikel ini secara sistematis membahas pencocokan fitur, verifikasi geometris, dua strategi rekonstruksi SfM Inkremental dan Global, triangulasi, hubungannya dengan Bundle Adjustment, dan perbedaannya dari Visual-SLAM, bersama dengan implementasi terkini seperti COLMAP.
Fundamentals · 10 menit baca Pembelajaran mesin
September 4, 2026
Pengantar Pembelajaran Mesin: Model Generatif
Model generatif merepresentasikan distribusi data dan menciptakan keluaran bersyarat. Pelajari kemungkinan (likelihood), VAE (Variable Ambient Error), GAN (Generative Adversarial Negative), difusi, evaluasi, asal usul (provenance), dan keamanan.
Fundamentals · 5 menit baca Pembelajaran mesin September 4, 2026Pengantar Pembelajaran Mesin: Dasar-Dasar — Mendesain Data, Kerugian, dan Generalisasi
Pembelajaran mesin bukan hanya tentang pemilihan model: tentukan tugas, pembagian data, kerugian, evaluasi, dan perubahan penerapan.
Fundamentals · 5 menit baca Pembelajaran mesin September 4, 2026Panduan Lengkap SegFormer — Mengapa Transformer Tanpa Pengkodean Posisi Berfungsi untuk Segmentasi
Artikel ini menguraikan SegFormer, yang diperkenalkan oleh NVIDIA, Universitas Hong Kong, dan kolaborator di NeurIPS 2021, berdasarkan makalah aslinya. Kami memeriksa encoder MiT hierarkis tanpa pengkodean posisional, decoder All-MLP yang efisien parameter, bidang reseptif efektif, dan mIoU terukur, jumlah parameter, dan menghitung dari B0 hingga B5 dengan persamaan.
Fundamentals · 9 menit baca Pembelajaran mesin September 4, 2026YOLO11 Dijelaskan Secara Mendalam — Apa Perubahan C3k2 dan C2PSA dari YOLOv8?
Analisis Ultralytics YOLO11 menggunakan dokumentasi resmi dan sumber primer: C3k2, C2PSA, deteksi tanpa jangkar, kerugian DFL/CIoU, dan tolok ukur terukur untuk n/s/m/l/x.
Fundamentals · 10 menit baca Pembelajaran mesin September 4, 2026Pengantar Pembelajaran Mesin: Dasar-Dasar Jaringan Saraf Tiruan
Jaringan saraf menggabungkan transformasi affin dan aktivasi nonlinier, kemudian mengurangi kerugian melalui backpropagation dan optimasi berbasis gradien.
Fundamentals · 5 menit baca Pembelajaran mesin September 4, 2026Pengantar Pembelajaran Mesin: Estimasi Pose
Estimasi pose menyimpulkan titik kunci manusia atau objek dan pose 6D dari gambar. Panduan singkat ini mencakup koordinat, kerugian, oklusi, evaluasi, dan keamanan.
Fundamentals · 4 menit baca Elektronika daya September 4, 2026Konverter DC-DC — Buck, Boost, dan Isolasi
Konverter DC-DC memotong arus DC dan menyimpan energi dalam induktor atau transformator untuk menghasilkan tegangan DC lainnya. Panduan ini menjelaskan pengoperasian, kontrol, kerugian, dan keselamatan konverter buck, boost, buck-boost, Flyback, LLC, dan DAB dengan diagram dan persamaan.
Fundamentals · 4 menit baca Elektronika daya September 4, 2026Rangkaian Inverter — Mengubah Arus DC menjadi AC
Inverter memotong arus DC dengan sakelar semikonduktor dan mensintesis tegangan AC, frekuensi, dan fasa yang dibutuhkan beban. Panduan ini mencakup topologi satu dan tiga fasa, PWM, kontrol motor, kerugian, dan proteksi dengan diagram dan persamaan.
Fundamentals · 4 menit baca Elektronika daya September 4, 2026Semikonduktor Daya SiC dan GaN — Mengapa WBG Memungkinkan Kecepatan
MOSFET SiC dan HEMT GaN menggunakan celah pita yang lebih lebar dan medan kritis yang lebih tinggi daripada silikon untuk memungkinkan pengalihan frekuensi tinggi yang efisien. Panduan ini mencakup fisika, kerugian, penggerak gerbang, EMI, keandalan, dan aplikasi dengan persamaan.
Fundamentals · 4 menit baca Teknik tenaga listrik September 4, 2026Pengantar Pembangkit Listrik Panas Bumi — Mengubah Panas Bawah Tanah Menjadi Listrik dengan Sistem Flash dan Biner
Energi panas bumi adalah sumber energi stabil yang berada tepat di bawah kaki gunung berapi Jepang, namun meskipun negara ini menempati peringkat ketiga di dunia dalam potensi sumber daya, kapasitas terpasang hanya mencakup sebagian kecilnya. Artikel ini memaparkan perbedaan antara sistem flash dan biner, risiko penilaian sumber daya dan pengeboran, kerumitan regulasi seputar mata air panas dan taman nasional, serta teknologi generasi berikutnya seperti EGS dan panas bumi superkritis.
Fundamentals · 11 menit baca Teknik tenaga listrik September 4, 2026Pengantar Inersia Jaringan dan Pengaturan Frekuensi — Ketika Massa yang Berputar Menghilang, Siapa yang Melindungi Frekuensi?
Energi kinetik yang tersimpan dalam massa berputar generator sinkron adalah peredam kejut yang meredam fluktuasi pasokan-permintaan yang tiba-tiba dalam skala waktu detik. Seiring bertambahnya sumber energi yang terhubung dengan inverter — tenaga surya, angin, baterai — dan berkurangnya peredam kejut tersebut, bagaimana jaringan listrik bisa menjadi tidak stabil? Artikel ini membahas persamaan fluktuasi, daya pengaturan primer hingga tersier, inersia sintetis, dan pemadaman listrik skala besar yang sebenarnya.
Fundamentals · 10 menit baca Teknik tenaga listrik September 4, 2026Pengantar Pembangkit Listrik Tenaga Air Pompa dan Penyimpanan Hidrogen — Memilih Antara Penyimpanan yang Berlangsung Selama Beberapa Jam dan Penyimpanan yang Berlangsung Selama Beberapa Musim
Baterai lithium-ion unggul dalam menyeimbangkan pasokan dan permintaan selama beberapa menit hingga beberapa jam, tetapi untuk memenuhi kebutuhan dalam jangka waktu yang lebih lama membutuhkan teknologi yang berbeda. Artikel ini membahas efisiensi perjalanan pulang pergi dan operasi kecepatan variabel dari pembangkit listrik tenaga air terpompa, elektrolisis, penyimpanan, dan konversi ulang hidrogen hijau, proyek-proyek nyata, dan tabel perbandingan efisiensi untuk menjabarkan pemikiran desain di balik penyimpanan berkapasitas besar dan berdurasi panjang.
Fundamentals · 9 menit baca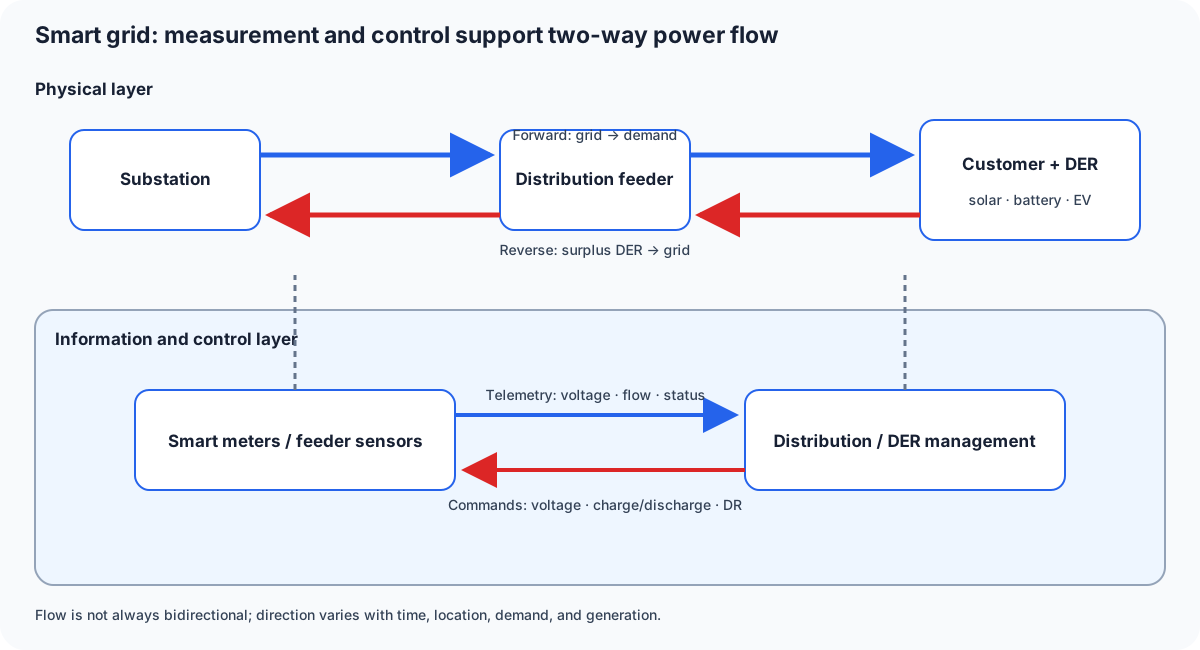 Teknik tenaga listrik
September 4, 2026
Pengantar Jaringan Cerdas — Jaringan Distribusi yang Mendukung Aliran Daya Dua Arah dengan Lapisan Informasi
Seiring dengan semakin banyaknya panel surya dan baterai yang terpasang di rumah-rumah dan jalur distribusi, aliran listrik tidak lagi hanya mengalir satu arah dari pembangkit listrik ke konsumen. Artikel ini memaparkan diagram meter pintar (AMI), protokol komunikasi, respons permintaan, dan otomatisasi distribusi yang dapat memperbaiki diri sendiri, serta menghubungkannya dengan cara kerja gardu induk dan jaringan transmisi.
Fundamentals · 10 menit baca Teknik tenaga listrik September 4, 2026Pengantar VPP (Pembangkit Listrik Virtual) — Menggabungkan Sumber Daya Terdistribusi dan Menjualnya sebagai Pembangkit Listrik
Pembangkit listrik tenaga surya atap, baterai rumah, kendaraan listrik, respons permintaan pabrik: artikel ini menggambarkan bagaimana VPP menggabungkan sumber daya terdistribusi yang tersebar di platform TI dan menawarkannya ke pasar seolah-olah itu adalah satu pembangkit listrik tunggal, bersamaan dengan sistem agregator Jepang, pasar penyeimbangan, dan studi kasus demonstrasi di dunia nyata.
Fundamentals · 8 menit baca Sistem penggerak dan teknik mesin September 4, 2026Pengantar Sistem Pengereman — Cakram, Tromol, Regenerasi, dan Sistem Pengereman Elektronik (Brake-by-Wire)
Pengereman adalah proses mengubah energi kinetik menjadi panas atau listrik untuk menghentikan mobil. Artikel ini membahas gesekan cakram dan tromol serta pembuangan panas, sirkuit hidrolik dan ABS/ESC, pencampuran regeneratif pada kendaraan listrik (EV) dan kendaraan hibrida (HV), dan kondisi sistem pengereman elektronik (brake-by-wire), dengan perhitungan matematis dan diagram.
Fundamentals · 6 menit baca Sistem penggerak dan teknik mesin September 4, 2026Sistem Penggerak Kendaraan Listrik — Motor, Inverter, dan Gigi Reduksi
Kendaraan listrik (EV) mengubah arus DC baterai menjadi daya motor tiga fasa, kemudian mengirimkan torsi elektromagnetik melalui reduktor dan diferensial ke roda. Panduan ini membandingkan motor PMSM dan motor induksi, regenerasi, desain termal, dan platform terintegrasi saat ini.
Fundamentals · 4 menit baca Sistem penggerak dan teknik mesin September 4, 2026Sistem Hibrida — Pembagian Daya, Regenerasi, dan Kontrol
Sistem hibrida mengkoordinasikan mesin dan motor listrik melalui jalur seri, paralel, atau pembagian daya. Dengan menggunakan sistem roda gigi planet Toyota THS sebagai contoh, panduan ini menjelaskan manajemen SOC (State of Charge), regenerasi, batas termal, dan kontrol dengan persamaan dan diagram.
Fundamentals · 4 menit baca Sistem penggerak dan teknik mesin September 4, 2026Pengantar Sistem Suspensi — Dari Pegas dan Peredam hingga Geometri dan Kontrol Aktif
Suspensi adalah mekanisme yang menggunakan pegas dan peredam untuk menyeimbangkan kenyamanan berkendara dengan stabilitas pengendalian. Artikel ini membahas persamaan dasar model seperempat mobil, perbedaan geometri antara desain MacPherson strut, double wishbone, dan multi-link, peredaman aktif/adaptif seperti MagneRide dan Porsche Active Ride, serta hubungannya dengan perpindahan bobot saat pengereman, dengan perhitungan matematis dan diagram.
Fundamentals · 9 menit baca Sistem penggerak dan teknik mesin September 4, 2026Transmisi — Perbandingan MT, AT, CVT, dan DCT
Transmisi mencocokkan kecepatan dan torsi mesin atau motor dengan roda. Panduan ini membandingkan mekanisme MT, AT konverter torsi, CVT, dan DCT, kerugian, kualitas perpindahan gigi, dan kontrol, kemudian menjelaskan mengapa EV sering menggunakan satu gigi reduksi.
Fundamentals · 4 menit baca Pembelajaran penguatan
September 4, 2026
Pengantar Pembelajaran Penguatan Multi-Agen — Optimasi di Dunia di Mana Pihak Lain Juga Belajar
Ketika beberapa agen belajar secara bersamaan, MDP agen tunggal tidak lagi berlaku. Artikel ini membahas tentang non-stasioneritas, pengaturan kooperatif/kompetitif/campuran, CTDE, masalah penugasan kredit, serta MADDPG dan QMIX, dengan persamaan dan diagram.
Fundamentals · 8 menit baca Pembelajaran penguatan September 4, 2026Penjelasan π0 — Bagaimana Pencocokan Aliran Mengubah Generasi Tindakan VLA
Panduan teknis berbasis sumber untuk π0 Kecerdasan Fisik: PaliGemma VLM dan Pakar Aksi khusus, pembangkitan aksi berkelanjutan dengan pencocokan aliran bersyarat, pelatihan lintas perwujudan di tujuh jenis robot, dan perbedaannya dari model VLA autoregresif seperti RT-2 dan OpenVLA.
Fundamentals · 10 menit baca Pembelajaran penguatan
September 4, 2026
Pengantar Desain Imbalan — Mengapa "Apa yang Harus Dimaksimalkan" Adalah Bagian Tersulit dari RL
Dalam implementasi pembelajaran penguatan (reinforcement learning), desain fungsi imbalan lebih sering menentukan hasil daripada algoritma itu sendiri. Artikel ini membahas imbalan jarang (sparse) vs. imbalan padat (dense), invariansi kebijakan dari pembentukan imbalan berbasis potensial, kasus nyata peretasan imbalan (reward hacking), pembelajaran penguatan invers (inverse reinforcement learning), dan RL terbatas (constrained RL).
Fundamentals · 8 menit baca Dasar robotika
September 4, 2026
Pengantar Kinematika Lengan Robot — Kinematika Maju, Kinematika Terbalik, dan Jacobian
Kinematika maju menemukan posisi dan orientasi tangan dari sudut sendi; kinematika invers menyelesaikan masalah sebaliknya; dan Jacobian menjembatani keduanya melalui "kecepatan." Dari membangun transformasi koordinat dengan parameter DH, melalui IK analitik, IK numerik (Damped Least Squares), singularitas, dan derajat kebebasan yang berlebihan — penjelasan sistematis dari bawah ke atas tentang kinematika yang mengatur bagaimana lengan robot bergerak.
Fundamentals · 12 menit baca Dasar robotika
September 4, 2026
Pengantar Pengendalian Gaya dan Pengendalian Impedansi — Membangun Robot yang Dapat Menyentuh
Dimulai dari apa yang sebenarnya terjadi saat lengan robot yang dikendalikan posisinya menyentuh benda kaku — dan mengapa hal itu membuat perakitan, pemolesan, dan tugas kontak manusia menjadi tidak mungkin — artikel ini membahas kontrol impedansi, yang menghubungkan gaya dan perpindahan melalui pegas, peredam, dan massa virtual; kontrol admitansi, yang membalikkan kausalitas tersebut; dan kontrol posisi/gaya hibrida, yang memisahkan posisi dan gaya berdasarkan arah spasial, membangun gagasan tersebut dari persamaan dan diagram.
Fundamentals · 14 menit baca Dasar robotika
September 4, 2026
Pengantar Pengendalian Kawanan (Multi-Robot) — Membangun Pengelompokan, Formasi, dan Konsensus
Kontrol kawanan memecahkan masalah yang tidak dapat dipecahkan oleh satu robot, hanya dengan menggunakan "aturan lokal sederhana" yang diterapkan pada banyak robot. Mulai dari mereproduksi perilaku berkelompok dengan Boids, melalui algoritma konsensus untuk kesepakatan, hingga tiga pendekatan untuk kontrol formasi — pemimpin-pengikut, struktur virtual, dan berbasis perilaku — artikel ini secara sistematis mengorganisir bidang ini di sekitar perbedaan antara arsitektur terpusat dan terdesentralisasi.
Fundamentals · 12 menit baca Sensor dan perangkat keras
September 4, 2026
Cara Kerja Rotary Encoder — Optik dan Magnetik
Kami membandingkan dua prinsip kerja di balik encoder putar — optik, yang membaca posisi dengan mengganggu cahaya, dan magnetik, yang membaca arah medan magnet — dari sensor sudut dan kecepatan poros motor.
Fundamentals · 13 menit baca Sensor dan perangkat keras
September 4, 2026
Cara Kerja Sensor Suhu, dan Produk-Produk yang Mendefinisikan Kategori Ini — Termokopel, PT100, DS18B20
Setiap sensor suhu melakukan satu hal yang sama — mengubah panas menjadi sinyal listrik — tetapi fisika di baliknya terbagi menjadi empat kelompok terpisah: efek Seebeck pada termokopel, hubungan resistansi-suhu pada RTD dan termistor, perilaku celah pita (bandgap) IC semikonduktor, dan hukum Stefan-Boltzmann di balik termometer radiasi inframerah. Artikel ini menelusuri sejarah dari kesalahpahaman Seebeck pada tahun 1821, melalui persamaan Callendar-Van Dusen yang mengkalibrasi sensor PT100, hingga perbandingan spesifikasi IC nyata seperti DS18B20, TMP117, dan MLX90614, dan kasus nyata di mana mobil F1 membaca suhu ban dengan 12 sensor IR non-kontak.
Fundamentals · 16 menit baca Tren teknologi
September 4, 2026
Tren Teknologi dalam Robot Humanoid
Tesla Optimus dan Figure 03 telah memasuki tahap produksi di pabrik, dan Atlas milik Boston Dynamics telah beralih dari hidrolik ke listrik sepenuhnya. Unitree sedang memicu perang harga, sementara NEO milik 1X mulai belajar sendiri di rumah menggunakan model dunia video. Sebuah tinjauan lanskap persaingan dan masalah terbuka yang masih ada.
Trends · 9 menit baca Tren teknologi
September 4, 2026
Tren Teknologi dalam Model Dunia
Sebuah 'Model Dunia' mempelajari dinamika suatu lingkungan dan mensimulasikan masa depan di dalam pikirannya sendiri. Dari VAE+RNN karya Ha & Schmidhuber, melalui DreamerV3, Genie 3, dan Sora, hingga arsitektur JEPA yang dipelopori oleh Yann LeCun — karya ini memetakan perbedaan antara pendekatan generatif dan non-generatif, serta hambatan konsistensi fisik yang dihadapi kedua sisi.
Trends · 8 menit baca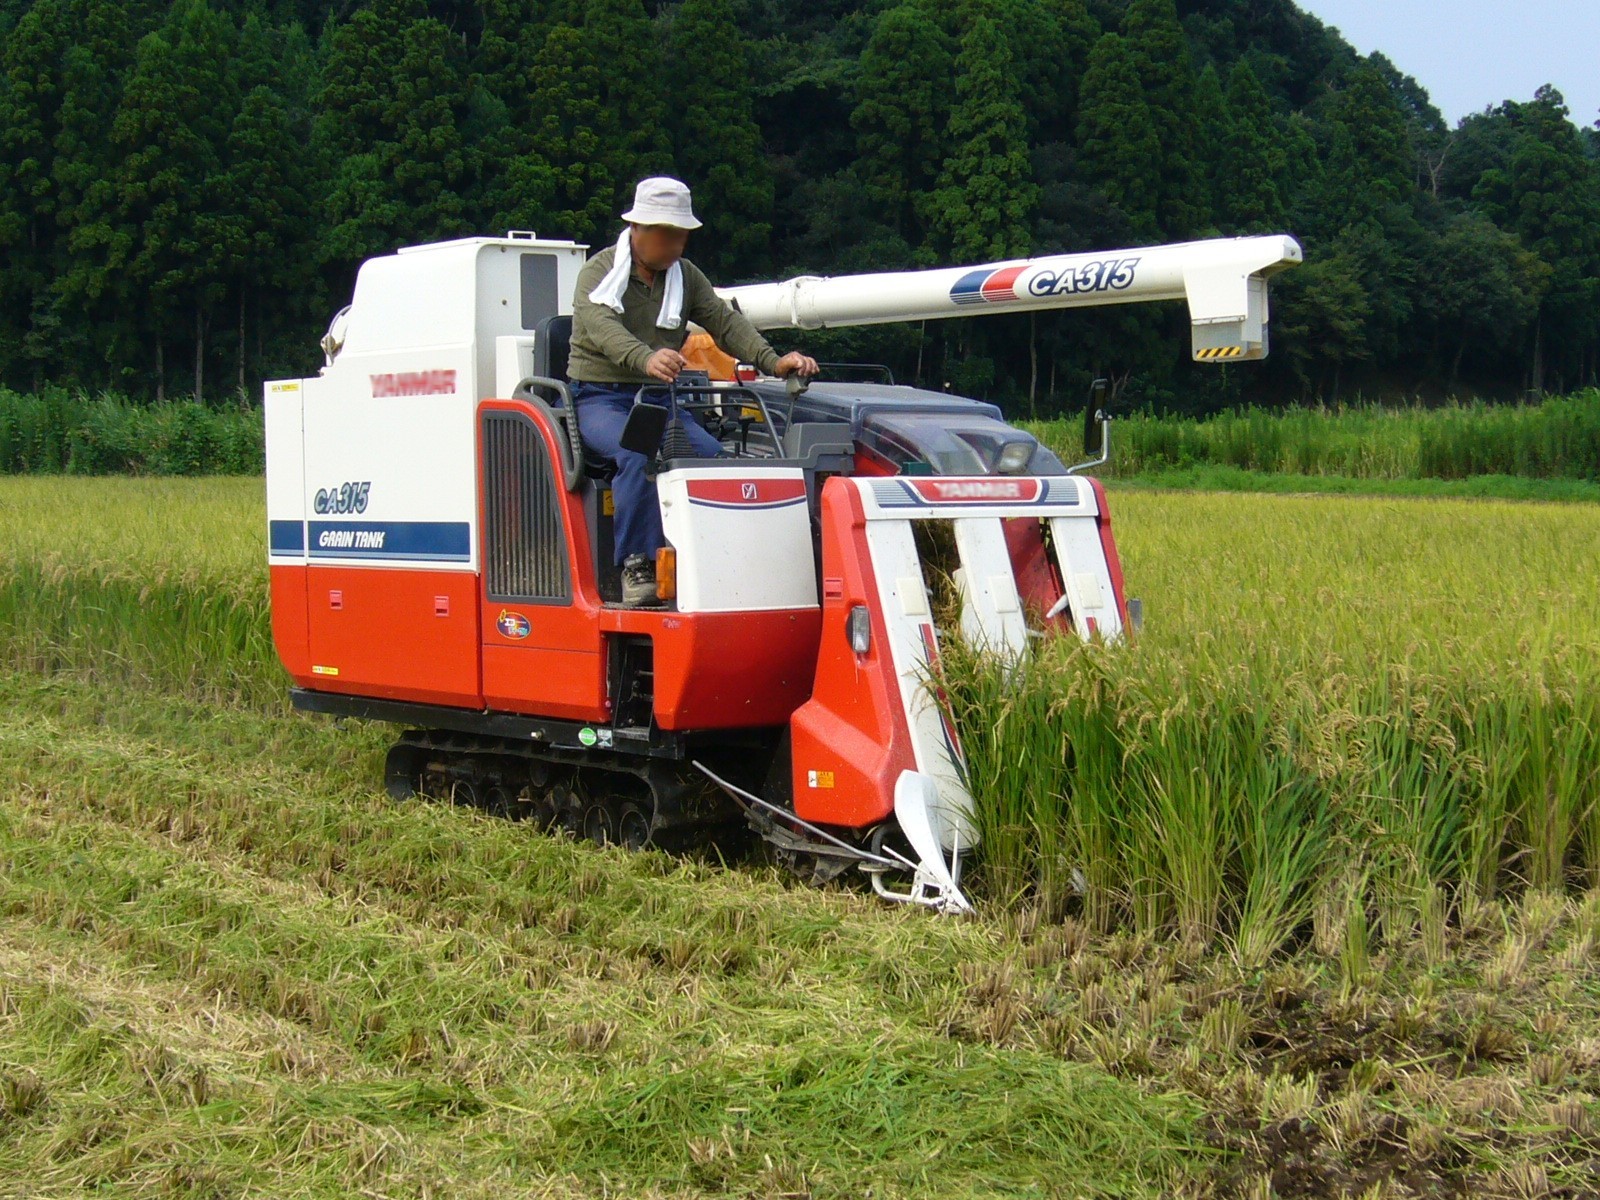 Teknik mesin pertanian
September 3, 2026
Dasar-Dasar Teknik Mesin Pertanian: Mesin Pemanen Gabungan — Dari Pemotongan hingga Pembersihan dan Otomatisasi
Mesin pemanen padi tipe pemanenan yang memotong padi, merontokkannya, memisahkan biji-bijian, dan menyimpannya dalam tangki. Artikel ini mengkaji mesin pemanen padi sebagai rekayasa mekanik — mengapa mesin ini berasal dari Jepang, aliran material internal, persamaan yang digunakan untuk mengukur kehilangan, sensor hasil/kualitas, spesifikasi yang dipublikasikan dari model saat ini, dan bagaimana pengoperasian otonom dan elektrifikasi saat ini.
Fundamentals · 19 menit baca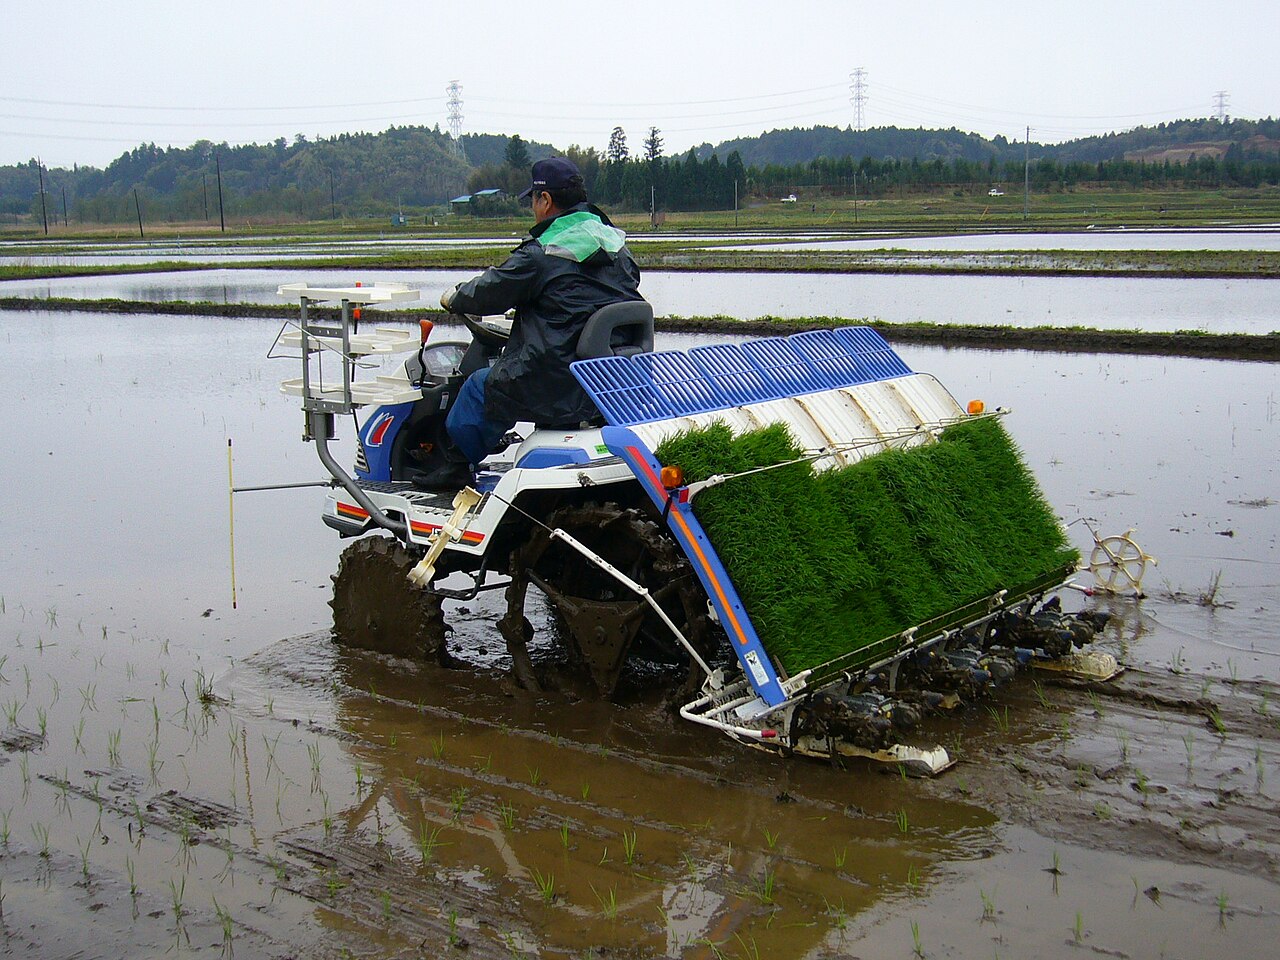 Teknik mesin pertanian
September 3, 2026
Dasar-Dasar Teknik Mesin Pertanian: Mesin Penanam Padi — Bagaimana Bibit Dipindahkan ke Sawah, Satu Gundukan pada Satu Waktu
Mesin penanam padi bukan hanya mesin yang membawa bibit. Artikel ini menelaahnya melalui persamaan dan materi publik — sistem pengumpan yang memotong hamparan bibit menjadi satu gundukan pada satu waktu, lintasan cakar tanam, jarak dan kedalaman baris/gundukan, pelacakan permukaan sawah melalui pelampung, dan segala sesuatu mulai dari mesin yang dioperasikan dengan berjalan kaki hingga unit robotik.
Fundamentals · 20 menit baca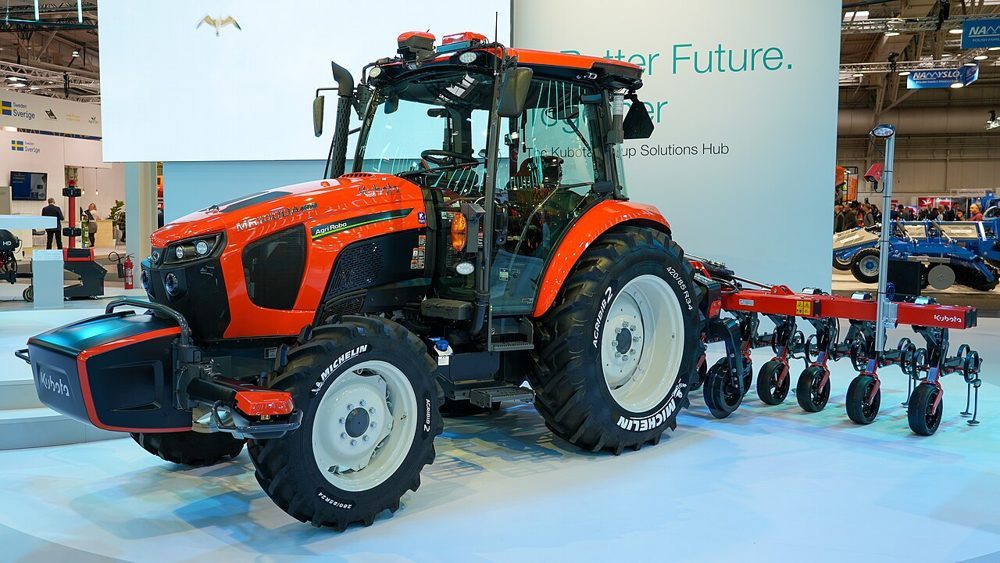 Teknik mesin pertanian
September 3, 2026
Teknik Mesin Pertanian 101: Traktor — Dari Traksi dan PTO hingga Sambungan Tiga Titik dan Pengemudian Otonom
Traktor adalah sumber daya portabel yang membagi output mesin di antara roda/rantai, PTO, dan sambungan tiga titik hidrolik. Artikel ini menjelaskan, sebagai bagian dari teknik mesin, traksi dan selip, kontrol kedalaman pengolahan tanah, RTK-GNSS, sensor tanah/hasil panen, dan perkembangan elektrifikasi.
Fundamentals · 18 menit baca Analisis perusahaan
September 3, 2026
Riset Korporat: Produsen Baterai — Panasonic Energy, GS Yuasa, dan Murata Manufacturing
Dari baterai kendaraan listrik hingga penyimpanan energi pusat data hingga aplikasi pertahanan dan luar angkasa, baterai adalah bidang yang berkembang pesat dan para produsen peralatan listrik dan komponen elektronik Jepang mengerahkan segala upaya — namun asal usul dan strategi mereka sangat berbeda. Panasonic Energy mengakuisisi bisnis baterai Sanyo Electric; GS Yuasa berawal dari pelopor baterai asam timbal yang didirikan pada tahun 1895; Murata Manufacturing memasuki bidang ini pada tahun 2017 dengan mengakuisisi bisnis baterai Sony. Artikel ini membandingkan sejarah, hasil keuangan, produk, fasilitas, dan prospek ketiga perusahaan tersebut.
Industry research · 14 menit baca Berkendara terhubung dan otonom
September 3, 2026
Pengantar Perencanaan Perilaku: Bagaimana FSM, Pohon Perilaku, dan POMDP Memilih Apa yang Akan Dilakukan Kendaraan Otomatis Selanjutnya
Perencanaan perilaku mengubah persepsi yang tidak pasti menjadi keputusan berhenti, mengikuti, memberi jalan, bergabung, dan berpindah jalur, kemudian membatasi perencanaan jalur dan MPC. Panduan singkat ini menghubungkan FSM, pohon perilaku, POMDP, ADAS terkini, keselamatan, dan pengujian.
Fundamentals · 11 menit baca
Berkendara terhubung dan otonom
September 3, 2026
Pengantar Perencanaan Perilaku: Bagaimana FSM, Pohon Perilaku, dan POMDP Memilih Apa yang Akan Dilakukan Kendaraan Otomatis Selanjutnya
Perencanaan perilaku mengubah persepsi yang tidak pasti menjadi keputusan berhenti, mengikuti, memberi jalan, bergabung, dan berpindah jalur, kemudian membatasi perencanaan jalur dan MPC. Panduan singkat ini menghubungkan FSM, pohon perilaku, POMDP, ADAS terkini, keselamatan, dan pengujian.
Fundamentals · 11 menit baca Berkendara terhubung dan otonom
September 3, 2026
Pemetaan Grid Hunian — Mengubah Bukti LiDAR dan Kamera Menjadi Kemampuan Melintasi
Kisi okupansi membagi ruang menjadi sel-sel dan merepresentasikan ruang yang ditempati, ruang kosong, dan ruang yang tidak diketahui secara probabilistik. Pelajari pembaruan Bayesian dan log-odds, model sensor invers, ray casting, peluruhan dinamis, voxel 3D, SLAM, costmap, dan perencanaan.
Fundamentals · 8 menit baca
Berkendara terhubung dan otonom
September 3, 2026
Standar Otomasi Mengemudi SAE Level 0–5 — Batasan Tanggung Jawab di Balik ADAS
SAE J3016 bukanlah skor kecerdasan kendaraan. Pelajari siapa yang melakukan tugas mengemudi dinamis, pemantauan, dan cadangan pada Level 0–5, dengan ODD, latensi pengambilalihan, ADAS saat ini, SOTIF, keamanan, dan evaluasi keselamatan.
Fundamentals · 9 menit baca
Berkendara terhubung dan otonom
September 3, 2026
Panduan V2X — Menghubungkan Kendaraan, Jalan, Jaringan, dan Manusia dengan Aman
Apa yang dipertukarkan oleh V2V, V2I, V2N, dan V2P, dan bagaimana perbedaan antara DSRC/ITS-G5 dan C-V2X? Panduan singkat ini menghubungkan latensi, keandalan pengiriman, persepsi kooperatif, PKI, privasi lokasi, desain tahan kegagalan, dan pengujian yang dapat direproduksi.
Fundamentals · 8 menit baca
Teknik kendali
September 3, 2026
Pengantar Teknik Kontrol: Pengamat Keadaan dan Filter Kalman Linier
Pembacaan sensor bukanlah keadaan itu sendiri. Panduan singkat ini menjelaskan tentang observabilitas, persamaan prediksi/pembaruan Kalman, kovariansi, contoh numerik, integrasi kontrol, implementasi robot, dan perilaku aman terhadap kesalahan.
Fundamentals · 5 menit baca
Teknik kendali
September 3, 2026
Pengantar Teknik Kontrol: LQR — Umpan Balik Keadaan dari Prioritas Eksplisit
LQR memperoleh penguatan umpan balik keadaan dari model ruang keadaan dan biaya kuadratik. Pengantar ini mencakup persamaan Riccati, observabilitas, trade-off PID/MPC, implementasi robot, intuisi numerik, dan keselamatan.
Fundamentals · 5 menit baca Teknik kendali
September 3, 2026
Pengantar Teknik Kontrol: Kontrol Prediktif Model — Bertindak dalam Batasan
Kontrol Prediktif Model memprediksi perilaku masa depan dengan sebuah model, mengoptimalkan urutan input yang terbatas, hanya menerapkan langkah pertamanya, dan mengulanginya. Panduan singkat ini mencakup persamaan, penyetelan, keamanan, implementasi, dan contoh-contoh terkini.
Fundamentals · 6 menit baca Teknik kendali September 3, 2026Pengantar Teknik Kontrol: Perencanaan Jalur — A*, Dijkstra, RRT, RRT*, dan PRM
Perencanaan jalur bukanlah sekadar menggambar garis terpendek. Panduan singkat ini membandingkan algoritma grid dan ruang kontinu dengan mempertimbangkan jejak robot, ketidakpastian peta, komputasi, integrasi SLAM/Nav2, dan keselamatan.
Fundamentals · 6 menit baca Teknik kendali September 3, 2026Pengantar Teknik Kontrol: Kontrol PID — Bekerja di Tiga Skala Waktu
PID bukan sekadar tiga gain. Panduan singkat ini menghubungkan intuisi dan persamaannya dengan pengambilan sampel, saturasi, anti-windup, penyetelan, keamanan, ROS 2, dan pemeriksaan implementasi nyata.
Fundamentals · 7 menit baca Teknik kendali
September 3, 2026
Pengantar Teknik Kontrol: Pembentukan Trajektori — Jerk Minimum, Quintik, dan Profil Trapezoidal
Sebuah jalur menunjukkan ke mana harus bepergian; sebuah lintasan menunjukkan kapan dan dengan kecepatan, percepatan, dan hentakan (jerk) berapa. Panduan singkat ini mencakup hentakan minimum (minimum-jerk), profil kuadratik (quintic), trapesium, batasan (constraints), keamanan, dan integrasi ROS 2.
Fundamentals · 4 menit baca
Visi komputer
September 3, 2026
Geometri Epipolar — Membaca Kedalaman dan Pergerakan Kamera dari Dua Gambar
Geometri epipolar adalah teori yang membatasi bagaimana titik 3D yang sama diproyeksikan ke dalam dua gambar. Artikel ini secara sistematis menjelaskan Matriks Fundamental dan Matriks Esensial, algoritma 8-titik dan 5-titik, RANSAC, triangulasi, pilihan antara geometri epipolar dan homografi, kalibrasi, implementasi OpenCV/COLMAP, kondisi kegagalan, dan estimasi berbasis pembelajaran terbaru, dengan persamaan dan diagram.
Fundamentals · 15 menit baca Visi komputer
September 3, 2026
Panduan Deteksi Fitur
Deteksi fitur memilih "tempat yang dapat Anda temukan lagi" dalam sebuah gambar dan menggunakannya untuk pencocokan. Artikel ini menghubungkan prinsip-prinsip sudut, gumpalan, DoG, FAST, ORB, dan SIFT dengan ketahanan, evaluasi, alat-alat terkini, dan metode berbasis pembelajaran ke dalam satu gambaran yang koheren.
Fundamentals · 12 menit baca
Visi komputer
September 3, 2026
Panduan VO/VIO — Landasan Praktis untuk Memperkirakan Gerakan dari Kamera dan IMU
Odometri Visual (VO) dan Odometri Visual-Inersia (VIO) memperkirakan gerakan relatif robot atau kamera dari serangkaian gambar dan pengukuran inersia. Artikel ini membahas ambiguitas skala monokular, pra-integrasi IMU, inisialisasi, penyaringan versus optimasi, implementasi seperti VINS-Mono dan OpenVINS, metrik evaluasi, dan kondisi kegagalan, dengan menggunakan matematika dan diagram.
Fundamentals · 16 menit baca
Berkendara terhubung dan otonom
September 3, 2026
Peta HD — Peta Tingkat Jalur untuk Pengemudian Otonom
Peta HD merepresentasikan jalur, batas wilayah, rambu-rambu, elevasi, dan konektivitas sebagai data yang dapat dibaca mesin. Panduan ini menjelaskan perbedaannya dengan peta SLAM, cara kerja lokalisasi, dan mengapa kebaruan dan ketidakpastian data itu penting.
Fundamentals · 5 menit baca
Berkendara terhubung dan otonom
September 3, 2026
Pemetaan Grid Hunian — Mengubah Bukti LiDAR dan Kamera Menjadi Kemampuan Melintasi
Kisi okupansi membagi ruang menjadi sel-sel dan merepresentasikan ruang yang ditempati, ruang kosong, dan ruang yang tidak diketahui secara probabilistik. Pelajari pembaruan Bayesian dan log-odds, model sensor invers, ray casting, peluruhan dinamis, voxel 3D, SLAM, costmap, dan perencanaan.
Fundamentals · 8 menit baca Teknik tenaga listrik
September 3, 2026
Pembangkit Listrik Termal 101 — Mengubah Panas Bahan Bakar Menjadi Listrik Melalui Siklus Uap, Gas, dan Gabungan
Pembangkit listrik termal bukan hanya sekadar membakar bahan bakar. Tulisan ini menganggap boiler, turbin uap, turbin gas, pemulihan panas, generator, dan pengolahan gas buang sebagai satu sistem termodinamika dan operasi jaringan listrik, yang mengorganisir efisiensi, emisi, waktu start-up, pembakaran bersama hidrogen/amonia, dan CCS dengan persamaan dan diagram.
Fundamentals · 8 menit baca
Sistem penggerak dan teknik mesin
September 3, 2026
Mesin Diesel — Pembakaran Kompresi, Torsi, dan Sistem Pengolahan Gas Buang
Termodinamika siklus diesel, injeksi common-rail, torsi dan konsumsi bahan bakar, pengolahan gas buang DPF/SCR, contoh peralatan terkini, elektrifikasi, dan keselamatan.
Fundamentals · 3 menit baca Sistem penggerak dan teknik mesin September 3, 2026Turbin Gas — Siklus Brayton dan Pembangkit Listrik Siklus Gabungan
Turbin gas memampatkan udara, membakar bahan bakar secara terus menerus, dan mengembangkan gas panas melalui tahapan turbin. Panduan ini mencakup siklus Brayton, varian pesawat terbang dan pembangkit listrik, GTCC, dan jalur hidrogen dengan persamaan dan diagram.
Fundamentals · 4 menit baca
Sistem penggerak dan teknik mesin
September 3, 2026
Mesin Bensin — Pengapian Percikan, Efisiensi, dan Elektrifikasi
Pengantar praktis tentang mesin bensin empat langkah: termodinamika siklus Otto, torsi dan efisiensi bahan bakar, pengendalian emisi, produk terkini, dan elektrifikasi.
Fundamentals · 3 menit baca Pembelajaran penguatan
September 3, 2026
Pengantar Pembelajaran Penguatan: Pembelajaran Imitasi dan Pembelajaran Penguatan Terbalik
Kloning Perilaku, DAgger, dan pembelajaran penguatan terbalik menggunakan demonstrasi ketika imbalan sulit untuk ditulis. Panduan singkat ini mencakup pergeseran kovariat, inferensi imbalan, koneksi VLA, evaluasi, keamanan, dan asal usul data.
Fundamentals · 5 menit baca Pembelajaran penguatan September 3, 2026Dasar-Dasar Pembelajaran Penguatan — MDP, Persamaan Bellman, dan Eksplorasi untuk Robot
Pembelajaran penguatan (reinforcement learning) adalah sebuah siklus tertutup di mana agen memilih tindakan dari pengamatan dan memaksimalkan imbalan yang tertunda. Pengantar ini menjelaskan MDP (Multi-Dependency Process), fungsi nilai, kebijakan, persamaan Bellman, eksplorasi versus eksploitasi, desain imbalan, dan jalur dari simulasi ke robot nyata.
Fundamentals · 6 menit baca Pembelajaran penguatan September 3, 2026Pembelajaran Penguatan Berbasis Model dan Simulasi ke Nyata
Model dunia, kesalahan prediksi, MPC, pengacakan domain, identifikasi sistem, dan pemantauan keselamatan untuk mesin nyata.
Fundamentals · 4 menit baca Pembelajaran penguatan
September 3, 2026
Gradien Kebijakan, PPO, dan SAC — Kontrol Kontinu Stabil untuk Robot
Gradien kebijakan memperbarui kebijakan secara langsung sehingga kemudi, daya dorong, dan torsi sendi dapat tetap kontinu. Artikel ini menghubungkan Actor-Critic, PPO, dan SAC, kemudian membahas pemotongan (clipping), regularisasi entropi, evaluasi, dan batas keamanan untuk transfer Sim-to-Real.
Fundamentals · 5 menit baca Pembelajaran penguatan
September 3, 2026
Q-Learning dan DQN — Dari Q-Table ke Deep Reinforcement Learning
Q-learning memperbarui nilai aksi dengan target optimalitas Bellman. Panduan ini mengikuti jalur dari tabel Q-table ke Deep Q-Network, menjelaskan pengalaman replay, jaringan target, estimasi berlebih, dan penempatan yang aman dalam tumpukan robot.
Fundamentals · 5 menit baca Dasar robotika
September 3, 2026
ArduPilot Primer — Estimasi Keadaan, Kontrol, dan Desain Misi untuk Autopilot
ArduPilot adalah autopilot sumber terbuka yang mengimplementasikan penggabungan sensor kendaraan, kontrol sikap/posisi, misi navigasi, dan pengaman kegagalan. Artikel ini membahas perbedaan antara Copter, Plane, dan Rover, ditambah EKF, PID, MAVLink, SITL, dan pengujian keselamatan kendaraan nyata, dengan diagram.
Fundamentals · 5 menit baca Dasar robotika
September 3, 2026
Pengantar Perhitungan Posisi Tanpa Navigasi — Mengintegrasikan Roda, IMU, dan GNSS untuk Melacak Pergerakan Robot
Penentuan posisi berdasarkan perkiraan (dead reckoning) adalah teknik dasar untuk memperbarui posisi dan orientasi robot dengan mengintegrasikan rotasi roda, pembacaan IMU, dan sensor kecepatan. Artikel ini membahas kinematika penggerak diferensial, akumulasi kesalahan, koreksi berbasis EKF, dan implementasinya pada robot transportasi dalam ruangan dan pengemudian otonom, dengan persamaan dan diagram.
Fundamentals · 5 menit baca Dasar robotika
September 3, 2026
Pengantar ROS 2 — Mendistribusikan Kontrol Robot dengan Aman di Seluruh Node, Topik, dan DDS
ROS 2 adalah middleware robotika yang memisahkan penginderaan, persepsi, perencanaan, dan kontrol ke dalam proses terpisah dan menghubungkannya melalui komunikasi DDS. Artikel ini membahas node, topik, layanan, aksi, QoS, TF2, siklus hidup, implementasi dan debugging, beserta perbedaan dari ROS 1 dan peringatan operasional di dunia nyata, dengan diagram.
Fundamentals · 5 menit baca Sensor dan perangkat keras
September 3, 2026
Cara Kerja Aktuator — Motor BLDC, Stepper, dan Servo
Kami membandingkan aktuator yang berfungsi sebagai "otot" robot dari tiga sudut pandang — motor BLDC, motor stepper, dan motor servo. Ketiganya sebenarnya bukanlah klasifikasi paralel; konstruksi motor (BLDC/stepper) dan arsitektur kontrol (servo) adalah dua sumbu berbeda yang sering disamakan. Dengan mengurai kebingungan tersebut, kami menelusuri pertukaran torsi/respons/kontrol yang sebenarnya, mulai dari masalah keausan sikat dalam ruang hampa NASA hingga lahirnya sibernetika Wiener.
Fundamentals · 14 menit baca Sensor dan perangkat keras
September 3, 2026
Cara Kerja Kamera Acara (DVS) dan Produk Utama — Prophesee, iniVation
Tidak seperti kamera konvensional yang terus menangkap frame (gambar diam) pada interval tetap, kamera event (Dynamic Vision Sensor, DVS) memiliki setiap piksel yang secara independen melaporkan hanya saat kecerahannya berubah, dengan resolusi mikrodetik. Kami menelusuri chip sebenarnya — Prophesee Metavision, iniVation DVXplorer/DAVIS, Samsung DVS-Gen4 — silsilah rekayasa neuromorfik dari penelitian retina silikon tahun 1988 hingga akuisisi iniVation pada tahun 2024, dataset pengemudian otonom kamera event stereo DSEC, dan penelitian SLAM yang berjalan di atas UAV.
Fundamentals · 13 menit baca Sensor dan perangkat keras
September 3, 2026
Cara Kerja Magnetometer dan Produk-Produk Utamanya — Bosch, ST, Honeywell
Magnetometer, yang mendeteksi arah medan magnet Bumi untuk menentukan haluan, adalah satu-satunya sensor yang terus memberikan referensi arah absolut eksternal selama masih memiliki daya — mulai dari kompas elektronik ponsel pintar, hingga koreksi sudut yaw pada drone, hingga kontrol sikap pada CubeSat. Artikel ini menjabarkan empat prinsip fisik yang mendasarinya — efek Hall, AMR, GMR, dan fluxgate — membandingkan spesifikasi chip sebenarnya di Bosch BMM150, STMicroelectronics LIS3MDL, dan Honeywell HMC5883L, membahas kesalahan besi keras/besi lunak dan kalibrasinya, fusi sensor AHRS dengan IMU, dan sejarah teknologi ini dari eksplorasi bijih melalui perburuan kapal selam Perang Dunia II dan eksplorasi bulan hingga kontrol sikap CubeSat saat ini.
Fundamentals · 14 menit baca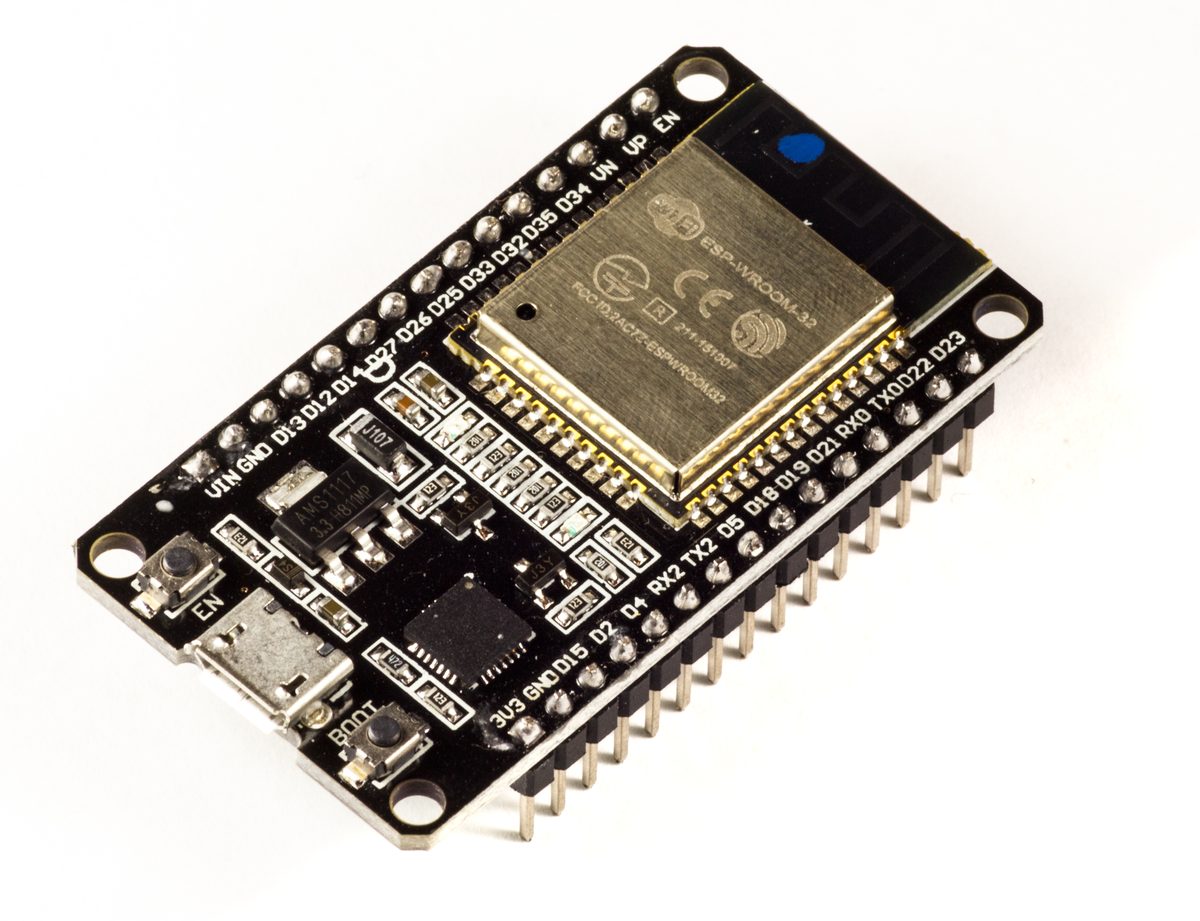 Sensor dan perangkat keras
September 3, 2026
Cara Kerja Modul Komunikasi Nirkabel — ESP32, nRF52840, SX1262
Apa yang membawa nilai terukur sensor ke luar wadahnya, hampir selalu, adalah gelombang radio. Kami menelusuri bagaimana OFDM Wi-Fi menggunakan subcarrier ortogonal untuk mengatasi multipath, bagaimana modulasi GFSK BLE dan topologi bintang memungkinkan operasi siklus kerja, dan bagaimana Chirp Spread Spectrum (CSS) LoRa mengorbankan jangkauan demi kecepatan data di seluruh rentang faktor penyebaran SF7-12 — semuanya melalui angka nyata dari chip seperti ESP32-C6, Nordic nRF52840, Semtech SX1262, TI CC2652R7, dan MultiTech mDot. Dari drama penamaan di balik Wi-Fi tahun 1999, hingga nama Bluetooth yang lahir dari julukan raja Denmark abad ke-10 pada tahun 1996, hingga kisah bagaimana LoRa, yang dibangun oleh perusahaan rintisan kecil Prancis, diakuisisi oleh Semtech, hingga contoh dunia nyata jaringan meter pintar LoRaWAN ZENNER yang melampaui 10 juta perangkat, kami melihat bagaimana untuk memilih pita frekuensi, daya pancar, sensitivitas, dan topologi.
Fundamentals · 14 menit baca
Sensor dan perangkat keras
September 2, 2026
Cara Kerja Baterai dan BMS — Molicel, DJI, Samsung SDI
Yang menentukan jangkauan dan keamanan robot atau drone bukanlah motor atau rangkaian sensornya — melainkan baterai dan BMS (Sistem Manajemen Baterai)-nya. Mulai dari elektrokimia sel lithium-ion hingga penyeimbangan sel dan sirkuit perlindungan, kami membandingkan spesifikasi nyata dari sel berdaya tinggi Molicel, baterai penerbangan cerdas DJI, dan upaya Samsung SDI dalam baterai solid-state generasi berikutnya — dan melihat apa yang diajarkan kebakaran Boeing 787 kepada industri tentang batasan BMS.
Fundamentals · 12 menit baca
Sensor dan perangkat keras
September 2, 2026
Cara Kerja Sensor Gaya dan Sentuhan — ATI, Bota, XELA
Sensor gaya memberi lengan robot 'kesadaran akan lengan', dan sensor taktil memberi tangan robot 'kesadaran akan ujung jari'. Kami menelusuri fisika dari pengukur regangan hingga tiga pendekatan penginderaan taktil — piezoresistif, kapasitif, dan optik — dan meneliti produk nyata dari ATI, Bota Systems, dan XELA Robotics hingga tangan bergaya prostetik Shadow Robot yang membawa 129 sensor, bersamaan dengan kisah nyata penemuan pengukur regangan pada tahun 1938.
Fundamentals · 13 menit baca Sensor dan perangkat keras
September 2, 2026
Cara Kerja SBC dan Produk Utama — Raspberry Pi 5, Jetson, Coral
Kami membandingkan komputer tertanam yang berfungsi sebagai "otak" robot di tiga filosofi desain — SoC serbaguna dari Raspberry Pi 5, komputer AI terintegrasi GPU dari NVIDIA Jetson Orin, dan ASIC khusus dari Google Coral. Mulai dari arti sebenarnya dari metrik efisiensi TOPS/W, hingga alasan mengapa proyek newbot memilih SoC serbaguna, sampai kisah nyata tahun 2026 tentang krisis DRAM pusat data AI yang akan melanda pasar SBC (Single Board Computer) untuk para penghobi.
Fundamentals · 13 menit baca Analisis perusahaan
September 2, 2026
Riset Korporat: Startup Antariksa & Satelit — ispace, Synspective, Astroscale
ispace (transportasi bulan), Synspective (konstelasi satelit SAR kecil), dan Astroscale (perawatan di orbit / pembersihan puing-puing) — tiga perusahaan "NewSpace" asal Jepang, semuanya terdaftar di Pasar Pertumbuhan Bursa Saham Tokyo, dibandingkan sepanjang sejarah, hasil lima tahun fiskal, produk, strategi teknologi, fasilitas, dan strategi jangka menengah. Ketiganya mengalami kerugian operasional yang besar, namun masing-masing berhasil menarik permintaan pemerintah dan pertahanan melalui jalur yang berbeda menuju keberlanjutan.
Industry research · 12 menit baca Analisis perusahaan
August 29, 2026
Riset Korporat: Otomotif — Toyota, Honda, dan Nissan
Toyota, didirikan pada tahun 1937; Honda, didirikan pada tahun 1948; dan Nissan, lahir dari penggabungan beberapa perusahaan — membandingkan sejarah ketiga perusahaan tersebut, hasil keuangan selama lima tahun, restrukturisasi jaringan produksi, hasil yang sangat berbeda pada tahun fiskal 2026/2023 (Toyota menjadi perusahaan Jepang pertama yang pernah mencapai pendapatan lebih dari ¥50 triliun, Honda mengalami kerugian operasional akibat biaya terkait kendaraan listrik, Nissan sedang dalam proses restrukturisasi dan memangkas sekitar 20.000 pekerjaan), dan persaingan mereka untuk mengkomersialkan baterai solid-state.
Industry research · 13 menit baca Sensor dan perangkat keras
August 28, 2026
Cara Kerja Sensor Ultrasonik dan Produk Utama — Bosch, Murata, Toyota ICS
Sensor ultrasonik mengukur jarak suatu rintangan di dekatnya dari waktu tempuh bolak-balik pulsa ultrasonik — padanan akustik dari LiDAR. Sensor ini dapat menembus apa yang menjadi penghalang bagi sensor optik, termasuk kaca transparan dan benda hitam, tetapi jangkauan efektifnya maksimal hanya beberapa meter. Kami membahas penelitian ekolokasi kelelawar, pengembangan sonar pada Perang Dunia Pertama, jangkauan terukur Bosch USS Gen 6, modul Murata MA40S4S dan MaxBotix yang merupakan andalan robotika, dan contoh nyata dari Sonar Jarak Cerdas delapan sensor Toyota — dan bagaimana masing-masing hal ini mengubah kinerja yang sebenarnya Anda dapatkan.
Fundamentals · 10 menit baca Analisis perusahaan
August 27, 2026
Riset Korporat: Infrastruktur Telekomunikasi — NTT, KDDI, dan SoftBank
NTT berawal dari privatisasi monopoli telekomunikasi publik Jepang pada tahun 1985; akar KDDI berasal dari DDI, yang didirikan pada tahun 1984; SoftBank beralih dari distribusi perangkat lunak menjadi operator melalui merger dan akuisisi. Membandingkan hasil keuangan lima tahun ketiga perusahaan, pangsa pelanggan seluler, investasi AI/pusat data, dan taruhan teknologi mereka yang berbeda pada "apa yang akan datang setelah radio" — visi jaringan optik NTT IOWN, kemitraan KDDI dengan Starlink, dan HAPS milik SoftBank.
Industry research · 12 menit baca Tren teknologi
August 26, 2026
Tren Teknologi dalam VLA (Visi-Bahasa-Aksi)
Vision-Language-Action menggabungkan input kamera dan instruksi bahasa alami ke dalam satu model yang menghasilkan aksi robot secara langsung. Dari RT-2 hingga OpenVLA hingga garis keturunan π0 dari Physical Intelligence, menelusuri penyebaran filosofi desain yang menolak untuk memisahkan persepsi dari kontrol.
Trends · 8 menit baca Analisis perusahaan
August 23, 2026
Riset Korporasi: Kontraktor Umum — Kajima, Taisei, dan Shimizu
Kajima, kontraktor Jepang pertama yang mencapai pendapatan lebih dari ¥3 triliun; Taisei, yang mencatatkan rekor laba; Shimizu, yang bangkit kembali dari kerugian operasional pertamanya dan mencatatkan pertumbuhan laba selama dua tahun berturut-turut. Membandingkan tahun pendirian ketiga perusahaan tersebut (1804-1873), hasil keuangan selama lima tahun, bisnis-bisnis unggulan mulai dari konstruksi luar negeri hingga pengembangan ruang angkasa, dan robotika konstruksi.
Industry research · 12 menit baca Sensor dan perangkat keras
August 22, 2026
Cara Kerja Radar dan Produk Utama — Continental, Bosch, Honda SENSING
Radar gelombang milimeter mengukur jarak dan kecepatan relatif dari pantulan gelombang radio, menjadikannya sensor yang paling tahan terhadap hujan, kabut, silau, dan kondisi buruk lainnya yang menyulitkan sensor optik. Kami membahas bagaimana frekuensi denyut FMCW menghasilkan jarak dan kecepatan secara bersamaan, silsilah teknologi radar yang berawal dari Chain Home pada Perang Dunia Kedua, pengabaian dan kemudian pengembalian radar oleh Tesla, spesifikasi pencitraan 4D dari Continental ARS540, dan contoh nyata dari cakupan 360 derajat lima radar Honda SENSING 360 — dan bagaimana masing-masing perubahan ini mengubah pertukaran jangkauan/bidang pandang/resolusi.
Fundamentals · 9 menit baca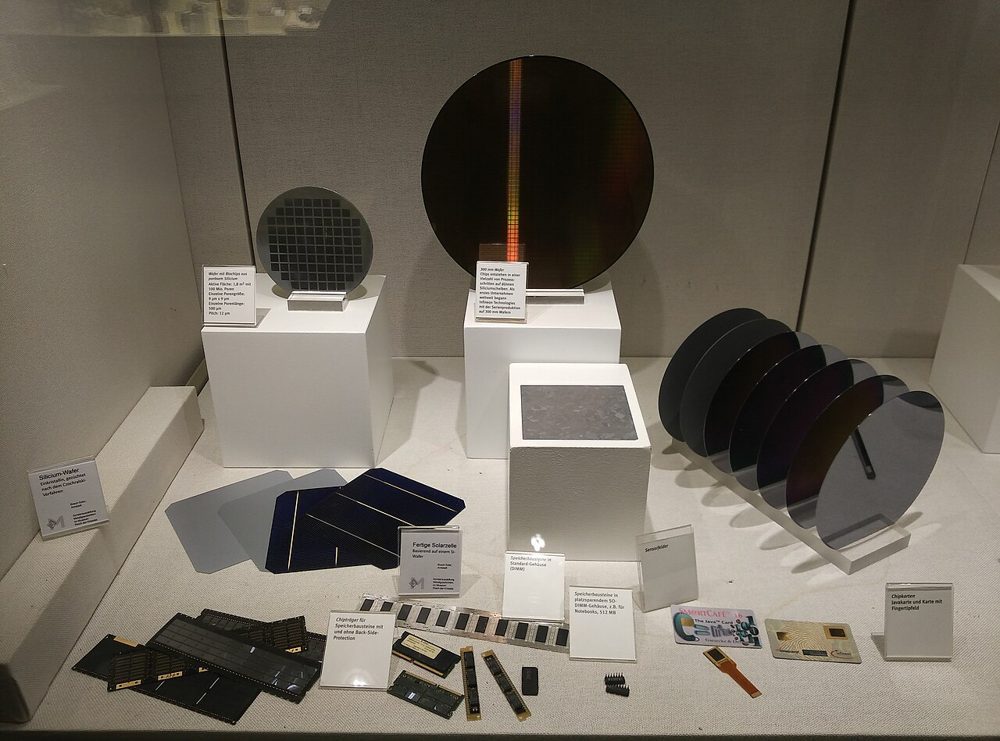 Analisis perusahaan
August 21, 2026
Riset Korporat: Material Kimia Canggih — Shin-Etsu Chemical dan Toray
Shin-Etsu Chemical memegang posisi terdepan secara global dalam wafer silikon kelas semikonduktor, sementara Toray mengembangkan serat karbon dan material komposit. Membandingkan portofolio material, hasil, dan strategi teknis kedua perusahaan tersebut.
Industry research · 11 menit baca
Tren teknologi
August 20, 2026
Tren Teknologi dalam Navigasi
Dari alur kerja klasik berupa peta, peta biaya, dan perencanaan jalur, hingga pendekatan ujung-ke-ujung melalui pembelajaran penguatan, hingga model dasar yang dibangun di atas model Visi-Bahasa. Menelaah posisi navigasi robot bergerak otonom saat ini.
Trends · 7 menit baca Analisis perusahaan
August 17, 2026
Riset Korporasi: Baja — Nippon Steel dan JFE Holdings
Nippon Steel menyelesaikan akuisisi US Steel pada Juni 2026, menempatkannya di antara produsen baja mentah teratas dunia, sementara JFE Holdings memegang posisi domestik nomor 2. Perbandingan keduanya dalam hal "pembuatan baja reduksi hidrogen" — sebuah tantangan dekarbonisasi yang dihadapi bersama oleh para pesaing terkuat di industri ini.
Industry research · 12 menit baca Sensor dan perangkat keras
August 16, 2026
Lab
Cara Kerja GNSS dan Produk Utama — u-blox, Trimble, Fixposition
RTK menggabungkan penentuan posisi satelit dengan data koreksi dari stasiun pangkalan, mengurangi kesalahan beberapa meter dari penentuan posisi GNSS mandiri hingga tingkat sentimeter. Kami membahas bagaimana penentuan posisi frekuensi ganda membatalkan penundaan ionosfer, bagaimana ZED-F9P dari u-blox mendorong RTK berbiaya rendah ke arus utama, Trimble RTX dan Michibiki (QZSS) buatan Jepang, dan contoh dunia nyata dari jaringan nasional Kubota yang terdiri dari 342 stasiun pangkalan RTK untuk mesin pertanian — dan bagaimana masing-masing perubahan ini memengaruhi akurasi penentuan posisi yang sebenarnya Anda dapatkan.
Fundamentals · 11 menit baca Analisis perusahaan
August 15, 2026
Riset Korporat: Optik Presisi dan Perangkat Medis — Canon, Nikon, dan Olympus
Canon telah memegang pangsa pasar global nomor 1 dalam kamera lensa yang dapat diganti selama 22 tahun berturut-turut, Nikon kehilangan kursi "raja peralatan" dalam bidang litografi kepada ASML dari Belanda, dan Olympus menguasai sekitar 70% pasar dunia dalam endoskop gastrointestinal. Membandingkan tiga jalur yang sangat berbeda yang telah ditempuh oleh perusahaan-perusahaan ini.
Industry research · 12 menit baca Tren teknologi
August 14, 2026
Tren Teknologi dalam LLM Lokal
Jumlah unduhan bulanan Ollama meningkat 520 kali lipat dalam tiga tahun. Penelitian ini mengkaji bagaimana peningkatan pesat model open-weight dan teknik kuantisasi yang semakin matang mengubah model bahasa yang besar menjadi sesuatu yang dapat dijalankan di PC rumahan.
Trends · 7 menit baca Analisis perusahaan
August 11, 2026
Riset Korporat: HVAC — Daikin Industries dan Mitsubishi Electric
Pendapatan total perusahaan Mitsubishi Electric lebih besar, tetapi Daikin memimpin dunia dalam bidang pendingin udara saja. Membandingkan teknologi pendingin udara inverter yang disebarkan Daikin di seluruh dunia dengan lini "Kirigamine" milik Mitsubishi Electric, yang dibedakan oleh sensor inframerahnya sendiri, "Move Eye."
Industry research · 11 menit baca Analisis perusahaan
August 10, 2026
Riset Korporat: Produsen Semikonduktor — Renesas Electronics dan Kioxia
Renesas Electronics, salah satu pesaing utama dalam mikrokontroler otomotif, dan Kioxia, perusahaan nomor 3 dunia dalam memori flash NAND. Keduanya termasuk dalam kategori "produsen semikonduktor Jepang," tetapi produk, model bisnis, sejarah, lintasan keuangan, strategi produk, fasilitas, dan aktivitas merger dan akuisisi (M&A) kedua perusahaan tersebut hampir sepenuhnya berbeda — artikel ini membandingkan keduanya dalam semua aspek tersebut.
Industry research · 11 menit baca
Sensor dan perangkat keras
August 10, 2026
Cara Kerja IMU dan Produk Utama — Xsens, Bosch, Analog Devices
IMU menggabungkan akselerometer dengan giroskop untuk secara langsung mendeteksi percepatan translasi dan laju rotasi kendaraan. Tidak seperti kamera atau LiDAR, IMU tidak bergantung pada apa pun dari luar — tetapi kemandirian tersebut membawa konsekuensi yang tak terhindarkan: kesalahan terakumulasi seiring waktu (drift). Kami membahas prinsip giroskop MEMS, analisis noise varians Allan, skala penilaian dari chip konsumen hingga modul kelas navigasi, dan strategi produk seri MTi Xsens.
Fundamentals · 10 menit baca Analisis perusahaan
August 9, 2026
Riset Korporat: Mesin Perkakas — DMG Mori, Okuma, dan Yamazaki Mazak
DMG Mori dan Okuma adalah perusahaan publik dan mengungkapkan hasil keuangan mereka; Yamazaki Mazak adalah perusahaan swasta dan tidak mengungkapkan apa pun. Membandingkan sejarah perusahaan, tren keuangan dari waktu ke waktu, OSP (CNC yang dikembangkan sendiri oleh Okuma) dengan kekuatan Yamazaki Mazak dalam mesin multi-tasking, fasilitas, dan rencana jangka menengah — termasuk apa yang diungkapkan oleh kesenjangan pengungkapan itu sendiri tentang industri ini.
Industry research · 11 menit baca Tren teknologi
August 8, 2026
Tren Teknologi dalam Segmentasi Semantik
Dari SegFormer dan Mask2Former berbasis transformer hingga keluarga Segment Anything, yang dapat memisahkan objek apa pun dari sebuah perintah. Menelaah posisi segmentasi saat ini seiring perkembangannya yang menjauh dari kelas-kelas tetap.
Trends · 6 menit baca Analisis perusahaan
August 7, 2026
Riset Korporat: Robot Industri — FANUC dan Yaskawa Electric
FANUC, pembuat "robot kuning" yang sudah dikenal, dan Yaskawa Electric, yang membangun robot industri serba listrik pertama di dunia. FANUC unggul dalam pendapatan, Yaskawa unggul dalam jumlah karyawan. Mulai dari sejarah perusahaan dan hasil lima tahun hingga perbandingan bisnis CNC dan servo/inverter, "MOTOMAN NEXT" — robot otonom dengan GPU NVIDIA terintegrasi — fasilitas, dan rencana jangka menengah.
Industry research · 10 menit baca Sensor dan perangkat keras
August 4, 2026
Cara Kerja Kamera Kedalaman dan Produk Utama — RealSense, Kinect, Orbbec
Stereo aktif memproyeksikan pola dengan pemancar inframerah dan melakukan pencocokan stereo; cahaya terstruktur membaca kedalaman dari bagaimana pola yang diketahui terdistorsi; waktu tempuh membaca jarak langsung dari pergeseran fase — tiga pendekatan yang saling berdampingan untuk kamera kedalaman. Kami melihat prinsip-prinsip di balik masing-masing dan contoh nyata dari Intel RealSense D435i, Microsoft Kinect, Orbbec Femto Bolt, dan iPhone TrueDepth, dan menelusuri bagaimana teknologi perusahaan rintisan Israel PrimeSense melahirkan Kinect, diakuisisi oleh Apple, dan terlahir kembali sebagai Face ID.
Fundamentals · 8 menit baca
Analisis perusahaan
August 3, 2026
Riset Korporat: Peralatan Manufaktur Semikonduktor — Tokyo Electron dan SCREEN Holdings
Pendapatan Tokyo Electron sekitar 4 kali lipat dari SCREEN Holdings. Perbandingan cakupan dan kedalaman—Tokyo Electron mencakup deposisi, etsa, dan pembersihan, sementara SCREEN memegang 34,7% pangsa pasar dunia yang terkonsentrasi pada peralatan pembersihan saja—meliputi sejarah perusahaan, hasil keuangan lima tahun terakhir, lini produk, fasilitas, dan rencana jangka menengah.
Industry research · 10 menit baca Tren teknologi
August 2, 2026
Tren Teknologi dalam Deteksi Objek
Keluarga YOLO bergerak menuju desain bebas NMS, dan detektor berbasis transformator seperti RF-DETR, yang menembus 60 mAP pada COCO. Menelaah kondisi deteksi objek pada tahun 2026, hingga deteksi kosakata terbuka yang hanya didorong oleh perintah teks.
Trends · 6 menit baca Analisis perusahaan
August 1, 2026
Riset Korporat: Infrastruktur Transportasi — JR East dan JR Central
JR East, yang mencatatkan pendapatan rekor untuk tahun kelima berturut-turut, dan JR Central, yang mengemban proyek kereta maglev Chuo Shinkansen yang sangat besar. Mulai dari perbandingan skala lima tahun antara generasi berikutnya "seri E10" dan kereta maglev Chuo Shinkansen, hingga tinjauan infrastruktur pembayaran kartu IC (Suica vs. TOICA), dan peta fasilitas pengembangan dan manufaktur kedua perusahaan.
Industry research · 13 menit baca
Sensor dan perangkat keras
July 29, 2026
Cara Kerja Kamera Stereo dan Produk Unggulan — ZED 2i, Subaru EyeSight
Kamera stereo melakukan triangulasi jarak dari perbedaan antara dua lensa, memecahkan masalah skala absolut yang secara fundamental membatasi kamera monokuler. Kami melihat spesifikasi nyata dari Stereolabs ZED 2i, Luxonis OAK-D, dan e-con Systems TARA, dan menelusuri kompromi panjang garis dasar melalui evolusi EyeSight milik Subaru, yang telah dikirimkan ke lebih dari 5 juta kendaraan sejak 2008 — ditambah kisah bagaimana pencipta EyeSight meninggalkan Subaru untuk mendirikan perusahaan rintisan visi stereonya sendiri.
Fundamentals · 8 menit baca
Analisis perusahaan
July 28, 2026
Riset Korporasi: Infrastruktur Tenaga Listrik — TEPCO dan Kansai Electric Power
TEPCO Holdings memimpin dalam hal pendapatan; Kansai Electric memimpin dalam hal tenaga nuklir. Perbandingan dua posisi yang sangat berbeda dalam kisah pengaktifan kembali tenaga nuklir — TEPCO yang mengaktifkan kembali reaktor pertamanya sejak kecelakaan Fukushima pada April 2026, dibandingkan dengan Kansai Electric, yang sudah mengoperasikan 4 dari 7 reaktornya.
Industry research · 16 menit baca Tren teknologi
July 27, 2026
Tren Teknologi dalam Visual-SLAM
Dari metode titik fitur klasik hingga estimasi ujung-ke-ujung berbasis pembelajaran mendalam, dan selanjutnya hingga penemuan kembali representasi peta melalui 3D Gaussian Splatting/NeRF. Menelaah posisi Visual-SLAM — lokalisasi mandiri dan pemetaan hanya dari kamera — saat ini.
Trends · 6 menit baca Analisis perusahaan
July 26, 2026
Riset Korporasi: Infrastruktur Gas — Tokyo Gas dan Osaka Gas
Tokyo Gas melayani wilayah Tokyo Raya, sedangkan Osaka Gas (Grup Daigas) melayani wilayah Kansai. Dari pendirian tahun 1885 yang terkait dengan Shibusawa Eiichi dibandingkan dengan pendirian tahun 1897, melalui lima tahun pendapatan, pengadaan LNG dan bisnis energi, listrik ritel, dan non-gas di luar negeri, hingga perlombaan "metanisasi" yang dijalankan kedua perusahaan untuk mendekarbonisasi gas kota, ditambah peta lokasi pengembangan dan manufaktur mereka.
Industry research · 14 menit baca
Sensor dan perangkat keras
July 23, 2026
Cara Kerja Kamera Monokuler dan Produk Utama — Mobileye, Tesla, Continental
Kamera monokuler membaca garis jalur, rambu, dan rintangan melalui satu lensa, sehingga menghasilkan biaya rendah dan ukuran kecil dengan mengorbankan keterbatasan mendasar — satu gambar saja tidak dapat menentukan jarak absolut. Kami melihat contoh nyata dari Mobileye EyeQ6L, Tesla HW4, Continental MFC500, dan comma.ai untuk melihat bagaimana masing-masing mengatasi kendala tersebut, dan menelusuri bagaimana laboratorium Universitas Ibrani menjadi Mobileye dan diakuisisi oleh Intel dengan harga lebih dari $15 miliar, ditambah keputusan Tesla pada tahun 2021 untuk "menghapus" radar dari Tesla Vision.
Fundamentals · 8 menit baca Analisis perusahaan
July 22, 2026
Riset Korporasi: Industri Berat — Mitsubishi Heavy Industries, Kawasaki Heavy Industries, IHI
Mitsubishi Heavy Industries, perusahaan terbesar di Jepang; Kawasaki Heavy Industries, perusahaan yang paling terdiversifikasi; dan IHI, yang kuat dalam mesin pesawat terbang. Mulai dari skala pendapatan hingga turbin gas terkemuka di dunia, persaingan langsung dalam konstruksi kapal selam, dan bagaimana rencana jangka menengah masing-masing perusahaan menanggapi peningkatan pengeluaran pertahanan dan pemulihan pasar penerbangan.
Industry research · 16 menit baca
Tren teknologi
July 21, 2026
Tren Teknologi dalam LiDAR-SLAM
Dari silsilah LOAM hingga metode langsung seperti FAST-LIO, dan selanjutnya ke D-LIO, yang diterbitkan pada tahun 2026. Menelaah evolusi lokalisasi dan pemetaan mandiri berbasis LiDAR dan IMU, dibandingkan dengan implementasi newbot sendiri.
Trends · 5 menit baca
Analisis perusahaan
July 20, 2026
Riset Perusahaan: Mesin Pertanian — Kubota vs. Yanmar
Kubota menghasilkan pendapatan 2,5-3 kali lipat dari Yanmar. Mulai dari sejarah perusahaan dan perbandingan skala lima tahun, hingga perbandingan spesifikasi traktor besar dan mesin pemanen gabungan, teknologi pengemudian otonom, jejak fasilitas domestik, dan rencana manajemen jangka menengah kedua perusahaan.
Industry research · 14 menit baca
Sensor dan perangkat keras
July 19, 2026
Cara Kerja LiDAR dan Produk Utama — Livox, Velodyne, Hesai
LiDAR mengukur jarak dari waktu tempuh bolak-balik cahaya, mulai dari Velodyne Puck yang berputar hingga Livox Mid-360S yang tidak berputar dan menurunkan biaya produksi, hingga pemain Tiongkok seperti Hesai dan RoboSense. Kami membandingkan spesifikasi nyata dari produk aktual yang sedang diproduksi — dan menelusuri kisah sebenarnya dari industri ini, mulai dari DARPA Grand Challenge hingga pemisahan DJI hingga runtuhnya kesepakatan Volvo dengan Luminar.
Fundamentals · 10 menit baca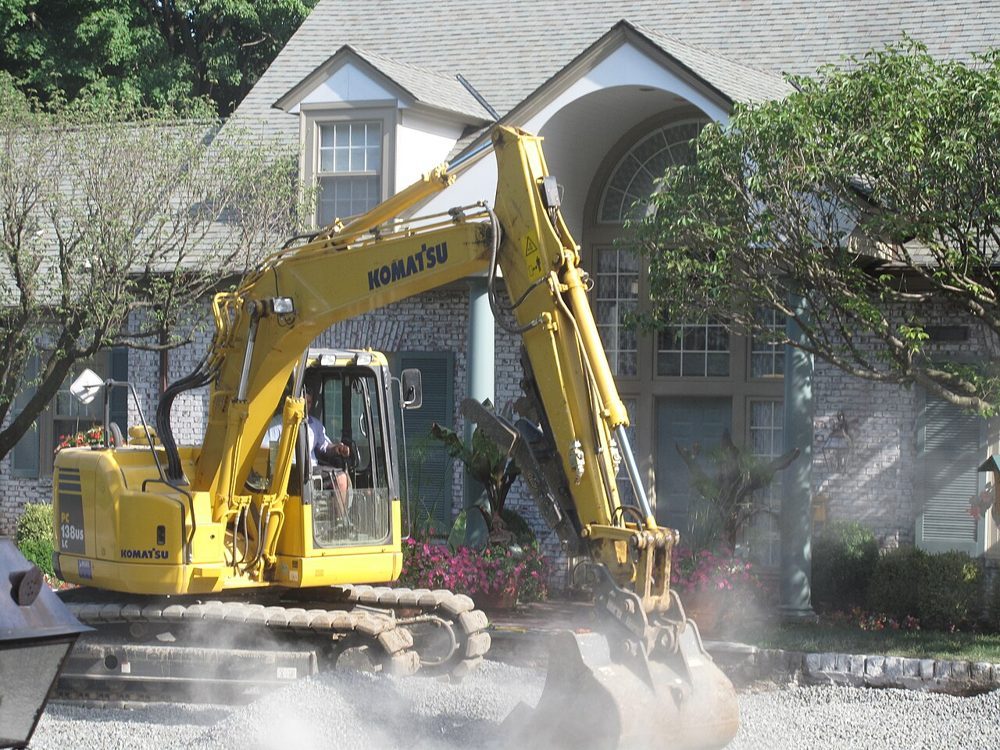 Analisis perusahaan
July 18, 2026
Riset Perusahaan: Mesin Konstruksi — Komatsu vs. Hitachi Construction Machinery
Produsen mesin konstruksi nomor 1 dan 2 di Jepang. Mulai dari skala perusahaan (pendapatan, jumlah karyawan) hingga persaingan spesifikasi antara ekskavator pertambangan ultra-besar, hingga perbedaan nyata dalam strategi teknologi — pengangkutan otonom vs. ekskavator yang dilengkapi TIK.
Industry research · 10 menit baca Tren teknologi
July 17, 2026
Tren Teknologi dalam SLAM
Dari metode berbasis filter hingga optimasi grafik, dan sekarang ke pendekatan berbasis pembelajaran dan kecerdasan buatan (AI). Menelusuri silsilah SLAM (simultaneous self-localization and mapping) dan posisi penelitian saat ini.
Trends · 7 menit bacaTidak ada artikel yang cocok. Coba kata pencarian lain.