ARTICLES
Artículos
Artículos prácticos sobre robótica, control, agricultura en entornos controlados, energía y electrónica de potencia.
Artículos recientes
 Visión por computador
September 27, 2026
Lab
Lab de brillo y luminancia — exposición, gamma y recorte
Compara la exposición lineal con ajustes de gris codificado mediante imágenes sintéticas, histogramas y gradientes.
Hands-on · 2 min de lectura Visión por computador
September 27, 2026
Lab
Laboratorio de extracción de puntos — comparar Harris y Shi–Tomasi
Gira, redimensiona y cambia el brillo de imágenes sintéticas para comparar las esquinas detectadas con posiciones de referencia conocidas.
Hands-on · 2 min de lectura Visión por computador
September 27, 2026
Lab
Laboratorio de correspondencias — filtros, inliers y verdad conocida
Compara parches y filtra correspondencias para ver por qué la coherencia geométrica no garantiza un emparejamiento correcto.
Hands-on · 2 min de lectura Visión por computador
September 27, 2026
Lab
Lab de flujo óptico: seguir el movimiento entre dos imágenes
Estima el desplazamiento de puntos y compáralo con una transformación sintética conocida. Explora brillo, oclusión y el problema de apertura.
Hands-on · 2 min de lectura Ingeniería de control September 22, 2026 LabLab de MPC: volver a resolver una secuencia de curvatura dentro del horizonte y los límites de dirección
Cambie el horizonte, los pesos y el límite de dirección, y compare las trayectorias previstas, la convergencia del solucionador y el manejo de fallos en su navegador.
Hands-on · 4 min de lectura Ingeniería de control September 22, 2026 LabLab de comparación de seguimiento de trayectoria: ejecute PP, APP, RPP, Stanley y MPC en las mismas condiciones
Ejecute cinco seguidores juntos sobre un mismo vehículo, trayectoria, estado inicial y límite de dirección, y compare el error transversal, la suavidad y la finalización con definiciones de métricas compartidas.
Hands-on · 3 min de lectura Ingeniería de control September 21, 2026 LabLab de Adaptive Pure Pursuit: escalar el lookahead con la velocidad
Compare el lookahead escalado por velocidad con PP, incluidos los límites de aceleración y mínimo/máximo.
Hands-on · 4 min de lectura Ingeniería de control September 21, 2026 LabLab de Pure Pursuit: comparar el seguimiento de trayectoria con lookahead fijo
Cambie el lookahead fijo e inspeccione el error de seguimiento, la dirección y los objetivos sobre un modelo de vehículo compartido.
Hands-on · 4 min de lectura Ingeniería de control September 21, 2026 LabLab de Regulated Pure Pursuit: velocidad en curvas y cerca de la meta
Separe el lookahead de la regulación de velocidad y compare los límites de curvatura, los pisos de velocidad, el acercamiento final y la velocidad real del vehículo.
Hands-on · 5 min de lectura Ingeniería de control September 21, 2026 LabLab de Stanley: dirección a partir del error de eje delantero y rumbo
Separe los errores de eje delantero y trasero y compare la ganancia, la velocidad y las restricciones de dirección en su navegador.
Hands-on · 4 min de lectura Agricultura en ambiente controlado
September 14, 2026
Acuaponía en ACE — límites de calidad del agua para peces, microbios y plantas
Separe las condiciones del agua de peces, biofiltro y plantas, y luego siga las transformaciones de nitrógeno, la circulación y el agua de reposición.
Guía de aprendizaje · 2 min de lectura
Agricultura en ambiente controlado
September 14, 2026
Acuaponía en ACE: cargas, capacidad del sistema, aislamiento y recuperación
Separar las cargas de sólidos, nitrógeno y fósforo, asignar la capacidad del sistema y registrar el margen disponible, el aislamiento de zonas y las condiciones de recuperación.
Guía de aprendizaje · 11 min de lectura
Agricultura en ambiente controlado
September 14, 2026
Energía y economía en ACE — libros separados de carga y costo
Separe la potencia de LED, HVAC, bombas y ventiladores, y luego compare las razones de recurso a rendimiento, el costo de capital, el costo operativo y la mano de obra en libros distintos.
Guía de aprendizaje · 2 min de lectura
Agricultura en ambiente controlado
September 14, 2026
Trazabilidad de lotes y zonas y operaciones de aislamiento en ACE
Mezclar puede promediar la química, pero no borra la procedencia sanitaria. Conserve los lotes de origen, las vías compartidas y el alcance del aislamiento.
Guía de aprendizaje · 4 min de lectura
Agricultura en ambiente controlado
September 14, 2026
Cultivo de hongos en ACE — límites de hongos, sustratos, ambiente y contaminación
Unifique las fases fúngicas, la actividad de agua del sustrato, las fases ambientales y los límites de contaminación en un solo diseño de registro.
Guía de aprendizaje · 5 min de lectura
Agricultura en ambiente controlado
September 14, 2026
Dosificación de nutrientes en ACE: contabilidad del tanque, calibración de bombas y control de estados
Comparar la reposición de agua, la adición de solución madre y el vaciado/rellenado con un balance de un componente, y reproducir los ejemplos sintéticos en Python.
Guía de aprendizaje · 15 min de lectura
Agricultura en ambiente controlado
September 14, 2026
Solución recuperada en ACE — límites separados de sanitización, tratamiento y reutilización
Una solución recuperada puede coincidir en CE y aun así no ser apta para las raíces. Separe la recolección, el aislamiento, el tratamiento, las verificaciones de residuos y la autorización de reutilización.
Guía de aprendizaje · 3 min de lectura
Agricultura en ambiente controlado
September 14, 2026
Lab
Detección y estimación por imagen en ACE — ubicación de sensores y área foliar proyectada
Combine CO₂, CE, pH, OD, caudal, nivel y presión para separar diferencias espaciales, sesgo de instrumento y retardo de transporte de muestra. Verifique los residuos de circulación, ventilación y balance de agua.
Guía de aprendizaje · 22 min de lectura
Agricultura en ambiente controlado
September 14, 2026
Rutas del agua e hidráulica multinivel en ACE: NFT, DWC, goteo y balance de carga
Comparar canales de película delgada, raíces sumergidas y sustratos alimentados por goteo, separando la circulación, el agua de reposición y los cambios de almacenamiento.
Guía de aprendizaje · 15 min de lectura Agricultura en ambiente controlado
September 13, 2026
Lab
Laboratorios de balances climáticos en ACE: conservar el calor, el vapor de agua y el CO2 por separado
Integrar un modelo sintético de una sola zona en Python y verificar cómo el calor de los LED, el intercambio con el exterior, la ventilación, la capacitancia y el enfriamiento cambian la temperatura de la sala.
Hands-on · 11 min de lectura
Agricultura en ambiente controlado
September 13, 2026
Lab
Control climático en ACE — temperatura, humedad, sensores, respuesta y acoplamiento
Trate la temperatura de la sala y la masa de vapor como dos estados, luego defina interacciones y condiciones de prueba para el enfriamiento, la deshumidificación, el recalentamiento y la ventilación.
Guía de aprendizaje · 19 min de lectura
Agricultura en ambiente controlado
September 13, 2026
Lab
Entorno vegetal y diseño de luz en ACE: fotosíntesis, cantidad, distribución y espectro
Conectar la fotosíntesis, la respiración, los estomas y el transporte de agua con las mediciones ambientales. Dos cálculos sintéticos separan la ganancia de carbono de la masa cosechada y el déficit de presión de vapor de la transpiración.
Guía de aprendizaje · 21 min de lectura Visión por computador
September 13, 2026
Estimación de profundidad monocular: del orden relativo a la distancia métrica.
Introducción a la profundidad monocular: profundidad relativa frente a profundidad métrica, ambigüedad de escala, protocolos de evaluación y condiciones de fallo.
Guía de aprendizaje · 3 min de lectura Visión por computador
September 13, 2026
3D neuronal: síntesis de nuevas vistas y evaluación visual/geométrica independiente.
Introducción a las representaciones neuronales de escenas, la síntesis de vistas novedosas, las vistas reservadas y la evaluación visual y geométrica por separado.
Guía de aprendizaje · 3 min de lectura
Agricultura en ambiente controlado
September 11, 2026
Lab
VPD y DLI Lab: verificar la humedad y las series temporales de luz.
Calcular la VPD del aire y la integral de luz diaria a partir de un CSV sintético, probando intervalos desiguales, datos faltantes y errores de unidades.
Hands-on · 4 min de lectura Ingeniería de control
September 8, 2026
Lab
Ejecutar un filtro de Kalman en Python: ruido, datos faltantes y valores atípicos
Comparar Q, R y la detección de valores atípicos en una trayectoria sintética mediante estimación. error and rejected observations.
Hands-on · 4 min de lectura Fundamentos de robótica
September 8, 2026
Lab
Por qué falla ICP: inicialización, valores atípicos y geometría simétrica
Ejecutar registro 2D y distinguir residuos, cobertura de correspondencia y true pose error.
Hands-on · 4 min de lectura Notas
September 8, 2026
Lab
Dónde residen los datos de Docker: capas, volúmenes y copias de seguridad
Distinga las capas de escritura, los volúmenes con nombre y los montajes de enlace, y luego verifique la persistencia. across container recreation.
Hands-on · 4 min de lectura Notas
September 8, 2026
Lab
Medir el consumo de energía del servidor doméstico: inactivo, inferencia y almacenamiento.
Registre de forma consistente la potencia activa del lado de la pared y compare la demanda en reposo y la energía. per completed workload.
Hands-on · 3 min de lectura Aprendizaje automático
September 8, 2026
Lab
Evaluación comparativa de LLM locales: primera respuesta, tasa de generación y memoria.
Mida el contenido de la primera respuesta por separado de la tasa de generación y el control. residency, caching and memory conditions.
Hands-on · 3 min de lectura Propulsión e ingeniería mecánica
September 8, 2026
Lab
Reductores robóticos: mecanismos planetarios, de onda de tensión y cicloidales
Compare tres mecanismos y relacione la velocidad, el par y la inercia con la selección. criteria beyond backlash.
Fundamentals · 6 min de lectura Electrónica de potencia September 8, 2026 LabDel control de velocidad del motor al FOC: corriente, par y bucles anidados
Comprenda cómo el control de velocidad solicita corriente y cómo FOC conecta la rotación coordinates, electrical angle and limits.
Fundamentals · 5 min de lectura Fundamentos de robótica
September 8, 2026
Lab
Nav2 tiene una ruta pero no se moverá: un flujo de trabajo de diagnóstico
Inspeccione la geometría, los mapas de costos, la viabilidad del control y la entrega de comandos para explicar a stopped robot.
Hands-on · 5 min de lectura Ingeniería eléctrica
September 8, 2026
Lab
Simulación de la frecuencia de la red: desequilibrio, inercia y respuesta primaria.
Utilice un modelo simple de una sola área para separar la inercia de la respuesta de frecuencia primaria. after a supply deficit.
Hands-on · 3 min de lectura Análisis de empresas
September 8, 2026
Fabricantes de reductores robóticos: mecanismos, aplicaciones y ámbito de negocio.
Compare Nabtesco, Harmonic Drive Systems y Sumitomo Heavy Industries a través de official product and business sources.
Industry research · 7 min de lectura Fundamentos de robótica
September 8, 2026
Lab
Transformaciones de coordenadas de robots: matrices, cuaterniones y TF
Utilice un ejemplo numérico para conectar la rotación, la traslación, las transformaciones inversas, quaternions and ROS frames.
Fundamentals · 3 min de lectura Fundamentos de robótica
September 8, 2026
Lab
Reproducción de fallos del robot con rosbag2: entradas, TF y tiempo
Cree comparaciones de reproducción controladas y diagnostique publicadores TF duplicados. and mixed time sources.
Hands-on · 6 min de lectura Sensores y hardware
September 8, 2026
Lab
Lea el registro de una IMU estacionaria: sesgo, dispersión y desviación de Allan.
Calcular la media, la desviación estándar y la desviación de Allan no superpuesta sin overinterpreting a short gyro log.
Hands-on · 3 min de lectura Sensores y hardware September 8, 2026 LabMuestreo y aliasing: por qué un sondeo más rápido no es suficiente.
Reproducir muestras idénticas de señales de 12 Hz y 8 Hz y distinguir ODR, bandwidth, polling and decimation.
Hands-on · 3 min de lectura Maquinaria de construcción
September 7, 2026
Introducción a las excavadoras: Comprensión de la tracción de las orugas y el control de la hoja.
Una excavadora es una máquina que unifica el control de su pala y orugas mediante un sistema hidráulico y la transmisión. Este artículo aborda la presión sobre el terreno, la fuerza de tracción, la orientación de la pala, la construcción de sistemas de información y comunicación (TIC) basados en GNSS/IMU, el diseño de las series D61/D65 de Komatsu y D6 XE de Caterpillar, así como la investigación sobre electrificación y nivelación autónoma, tanto a través de ecuaciones como de una perspectiva práctica.
Fundamentals · 8 min de lectura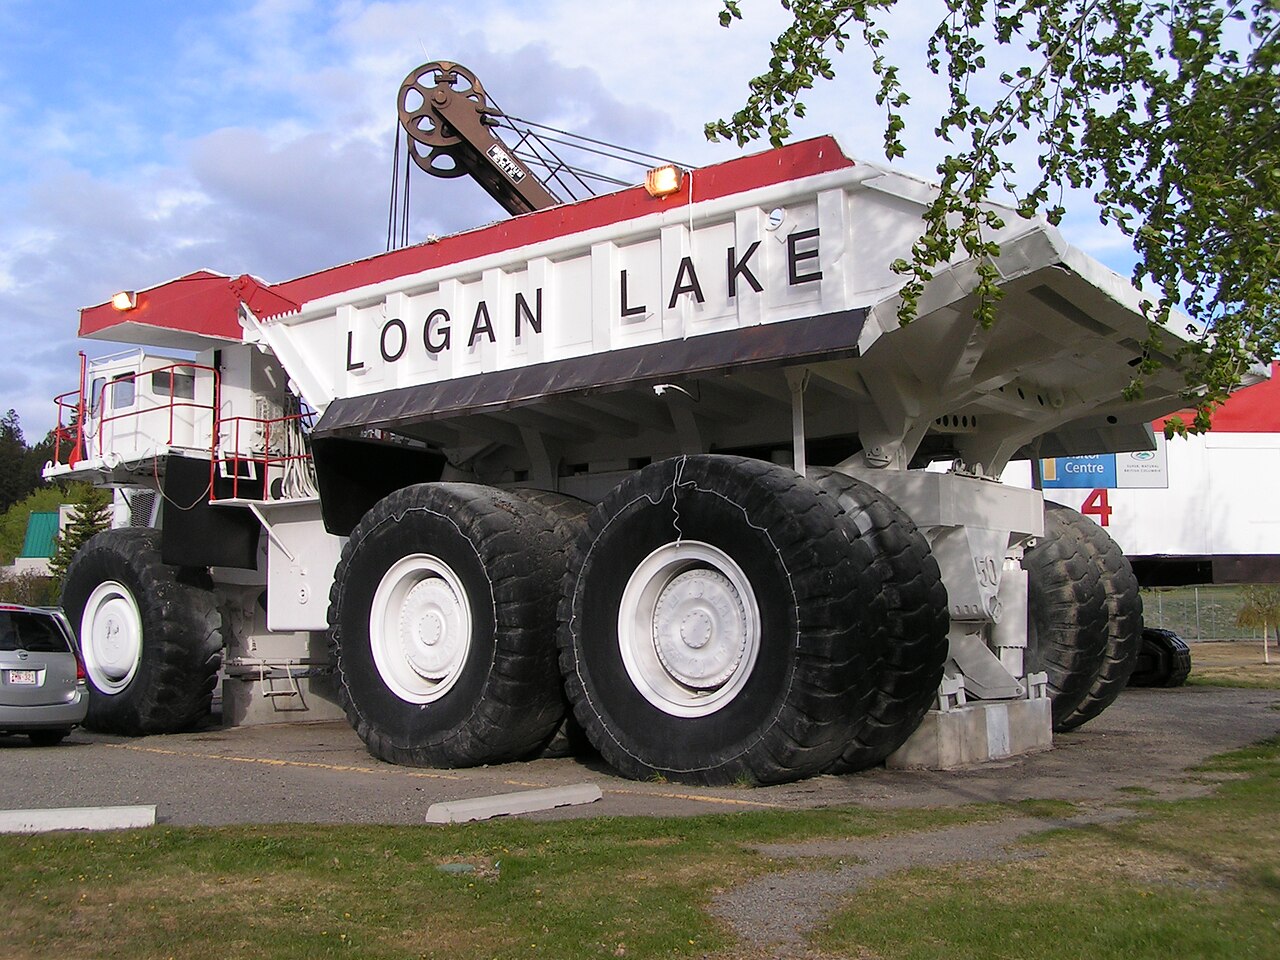 Maquinaria de construcción
September 7, 2026
Introducción al camión volquete: diseño de la carga útil, el sistema de transmisión y el transporte autónomo.
Un camión volquete no es solo un vehículo para transportar tierra; es una máquina que integra la carga útil, las ruedas/orugas, la propulsión diésel/eléctrica, la plataforma hidráulica, el sistema de frenado y el transporte autónomo en minas como un único sistema de transporte. Este artículo aborda el cálculo de la carga útil, la resistencia a pendientes, los retardadores y la tecnología actual de transporte autónomo de Komatsu y Caterpillar.
Fundamentals · 6 min de lectura Maquinaria de construcción
September 7, 2026
Excavadoras hidráulicas: comprensión de la pluma, el brazo y los engranajes planetarios mediante sensores y ecuaciones.
Una excavadora hidráulica es un robot móvil que distribuye la rotación de un motor diésel a bombas hidráulicas, cilindros y engranajes reductores. Este artículo describe la cinemática de la pluma, el brazo y la cuchara, la estimación del borde de la cuchara mediante una unidad de medición inercial (IMU), los engranajes planetarios en la superestructura y el tren de rodaje, los esfuerzos actuales de Komatsu y Caterpillar en materia de TIC y electrificación, y la investigación en curso sobre excavación autónoma.
Fundamentals · 12 min de lectura Ingeniería de control
September 7, 2026
Lab
Experimenta con PID en Python: ganancias, retardo y saturación.
Reproducir cómo cambian el retardo de medición, los límites del actuador y la saturación integral. PID tracking on the same second-order model.
Hands-on · 3 min de lectura Visión por computador
September 7, 2026
Introducción al seguimiento de características: cómo evitar perder el mismo punto entre fotogramas.
El seguimiento de características consiste en hacer coincidir el mismo punto físico en diferentes fotogramas de una secuencia de vídeo. Este artículo organiza el seguimiento de plantillas, el flujo óptico de Lucas-Kanade, la coincidencia de descriptores, RANSAC, el rechazo de valores atípicos y la predicción de Kalman con ecuaciones y pasos de implementación, y explica las condiciones bajo las cuales fallan la odometría visual y SLAM, junto con las soluciones para mitigarlas.
Fundamentals · 8 min de lectura Visión por computador
September 7, 2026
Introducción al cierre de bucles: cómo corregir la deriva de un sistema SLAM de una sola vez, alrededor de un bucle.
El cierre de bucle consiste en reconocer que un robot ha regresado a un lugar previamente visitado y distribuir el error de autolocalización acumulado por todo el mapa. Este artículo explica sistemáticamente el reconocimiento de lugares, la recuperación de imágenes, la verificación geométrica, la optimización de grafos de poses, las defensas contra falsos positivos y las implementaciones e investigaciones actuales de SLAM.
Fundamentals · 7 min de lectura Visión por computador
September 7, 2026
Introducción al flujo óptico: lectura de la velocidad y la estructura a partir del movimiento de la imagen.
El flujo óptico es un campo vectorial que describe la dirección en la que se ha movido cada píxel en una secuencia de imágenes. Este artículo analiza la restricción de constancia de brillo, los algoritmos de Lucas-Kanade y Horn-Schunck, las pirámides, el flujo denso frente al seguimiento de características dispersas, los métodos basados en aprendizaje como RAFT, el movimiento de la cámara, los objetos dinámicos y la metodología de evaluación, junto con las bases matemáticas.
Fundamentals · 6 min de lectura Visión por computador
September 7, 2026
Introducción a PnP: Recuperación de la pose de la cámara a partir únicamente de puntos 3D y una imagen.
El problema geométrico de Perspectiva-n-Puntos (PnP) consiste en estimar la posición y orientación de una cámara a partir de puntos 3D conocidos y sus correspondientes puntos de imagen. Este artículo analiza la ecuación de proyección, P3P/AP3P, EPnP, la optimización iterativa, RANSAC, la degeneración planar y cómo se utiliza PnP en SLAM visual, realidad aumentada y topografía, incluyendo las bases matemáticas y una lista de verificación para su implementación.
Fundamentals · 7 min de lectura Notas
September 7, 2026
Lab
Copia de seguridad y recuperación de un servidor doméstico: un pequeño ejercicio de restauración.
Distinga los archivos restaurados de los datos de aplicación utilizables con una pequeña base de datos SQLite. exercise, then map the checks to a real server.
Hands-on · 3 min de lectura Ingeniería eléctrica
September 7, 2026
Introducción a las baterías de potencia: desde la química de las celdas hasta el almacenamiento a escala de red y el sistema de gestión de baterías (BMS).
Una batería no es una "central eléctrica que almacena electricidad", sino un equipo que gestiona la oferta y la demanda a lo largo del tiempo. Este artículo analiza el voltaje, la capacidad y la tasa C de las celdas, el estado de carga (SOC/SOH), el sobrecalentamiento, el diseño de seguridad, el almacenamiento a escala de red y la tecnología V2G, así como investigaciones de vanguardia como las baterías de estado sólido, con explicaciones matemáticas y gráficas.
Fundamentals · 9 min de lectura Electrónica de potencia
September 7, 2026
Introducción a la electrónica de potencia: uso de interruptores semiconductores para transformar voltaje, corriente y frecuencia.
La electrónica de potencia es la tecnología que permite transformar la energía eléctrica mediante la activación y desactivación de interruptores semiconductores a alta velocidad. Este artículo relaciona rectificadores, convertidores CC-CC, inversores, modulación por ancho de pulso (PWM), SiC/GaN, accionamientos de motores, interconexión a la red y diseño térmico con las matemáticas y las formas de onda, y explica su importancia para los vehículos eléctricos, las energías renovables y los centros de datos.
Fundamentals · 8 min de lectura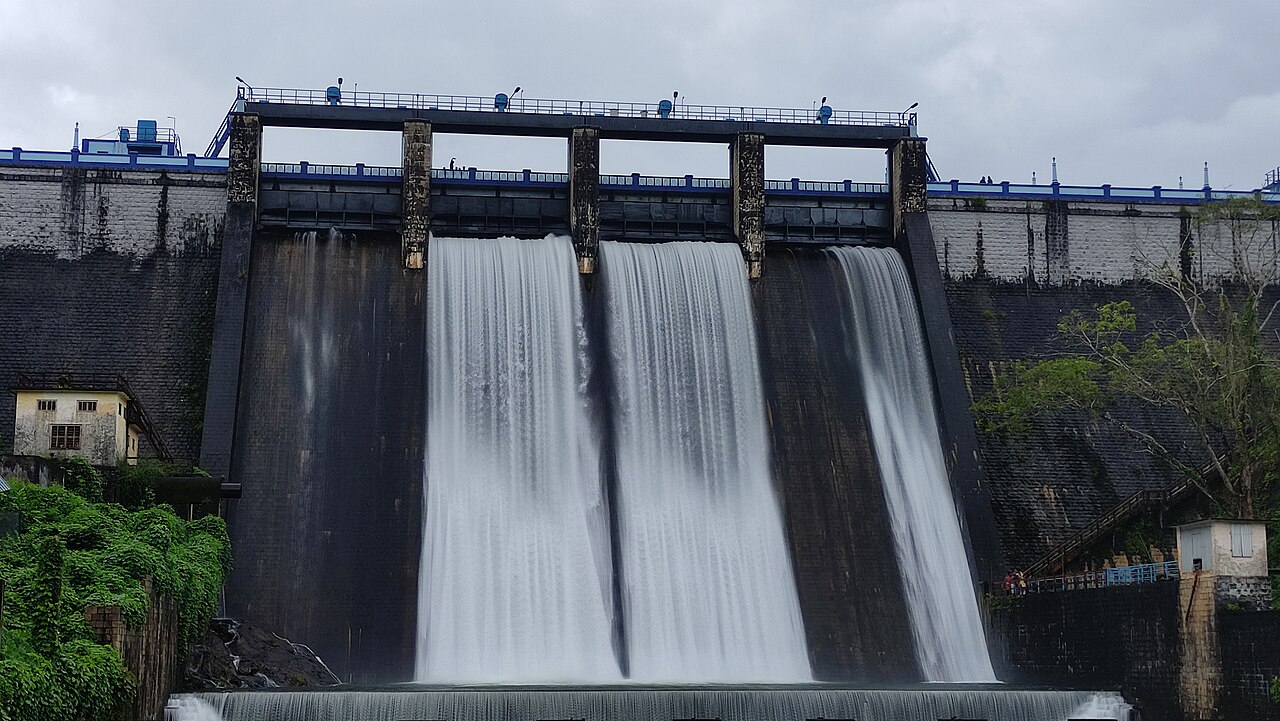 Ingeniería eléctrica
September 7, 2026
Introducción a la energía hidroeléctrica: Cómo convertir la altura y el caudal en energía y almacenamiento ajustables.
La energía hidroeléctrica convierte el flujo y la caída del agua en electricidad mediante una turbina y un generador. Este documento analiza la ecuación de producción, la selección de turbinas, las presas, las centrales hidroeléctricas de pasada y las centrales de bombeo, los reguladores y la regulación de la red, el paso de peces y el medio ambiente, así como los gemelos digitales y el bombeo de velocidad variable, abarcando tanto los equipos como las operaciones.
Fundamentals · 24 min de lectura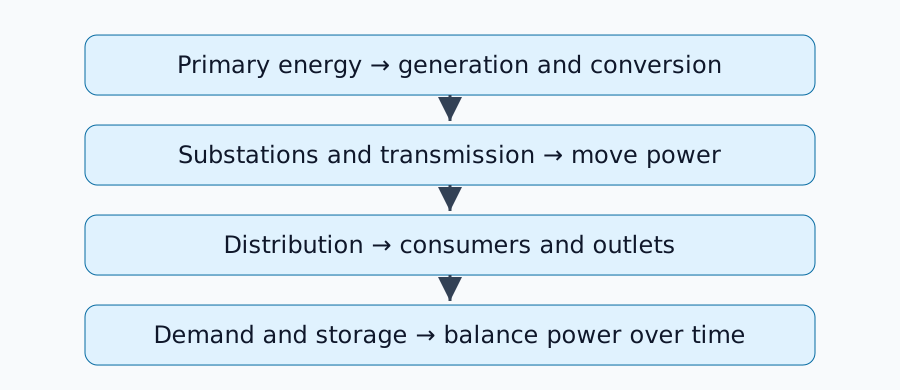 Ingeniería eléctrica
September 7, 2026
Desde la generación hasta la toma de corriente: un mapa de lectura de la ingeniería eléctrica.
Conectar generación, redes, conversión y almacenamiento a través de energía, energía, transmission losses and balancing.
Guía de aprendizaje · 2 min de lectura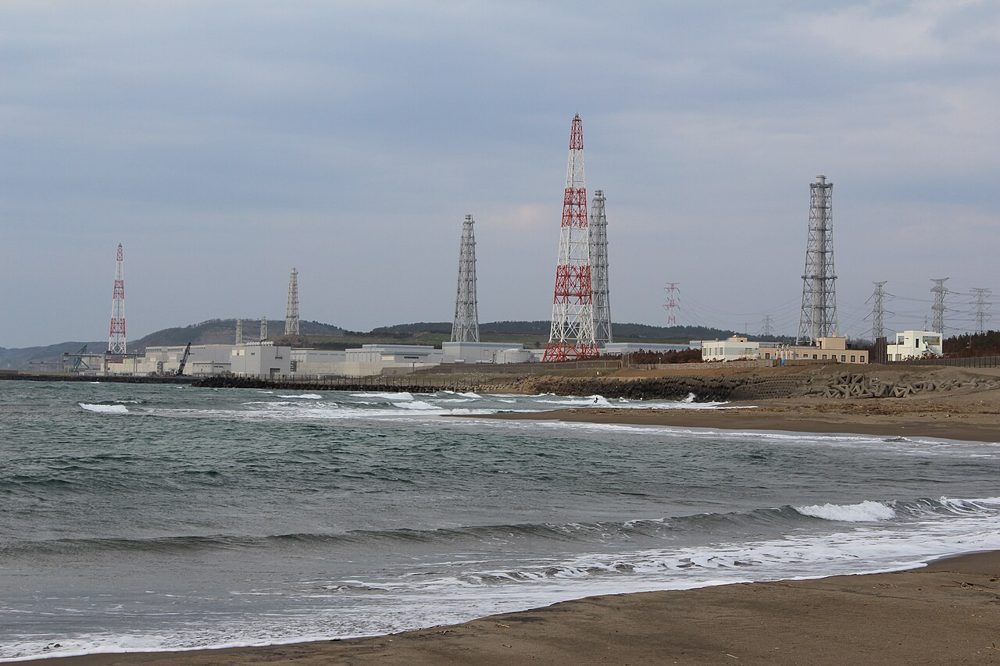 Ingeniería eléctrica
September 7, 2026
Introducción a la energía nuclear: del calor de fisión al vapor, sistemas de seguridad y operación de la red eléctrica.
La energía nuclear es una gigantesca máquina térmica que transfiere el calor de la fisión a una turbina de vapor. Este documento organiza la reacción en cadena, los sistemas primario y secundario de un reactor de agua ligera, la reactividad y la refrigeración, los sistemas de seguridad, el ciclo del combustible, los reactores modulares pequeños (SMR) y la investigación de vanguardia, con ecuaciones y diagramas que abarcan la eficiencia, el riesgo y el funcionamiento de la red eléctrica.
Fundamentals · 9 min de lectura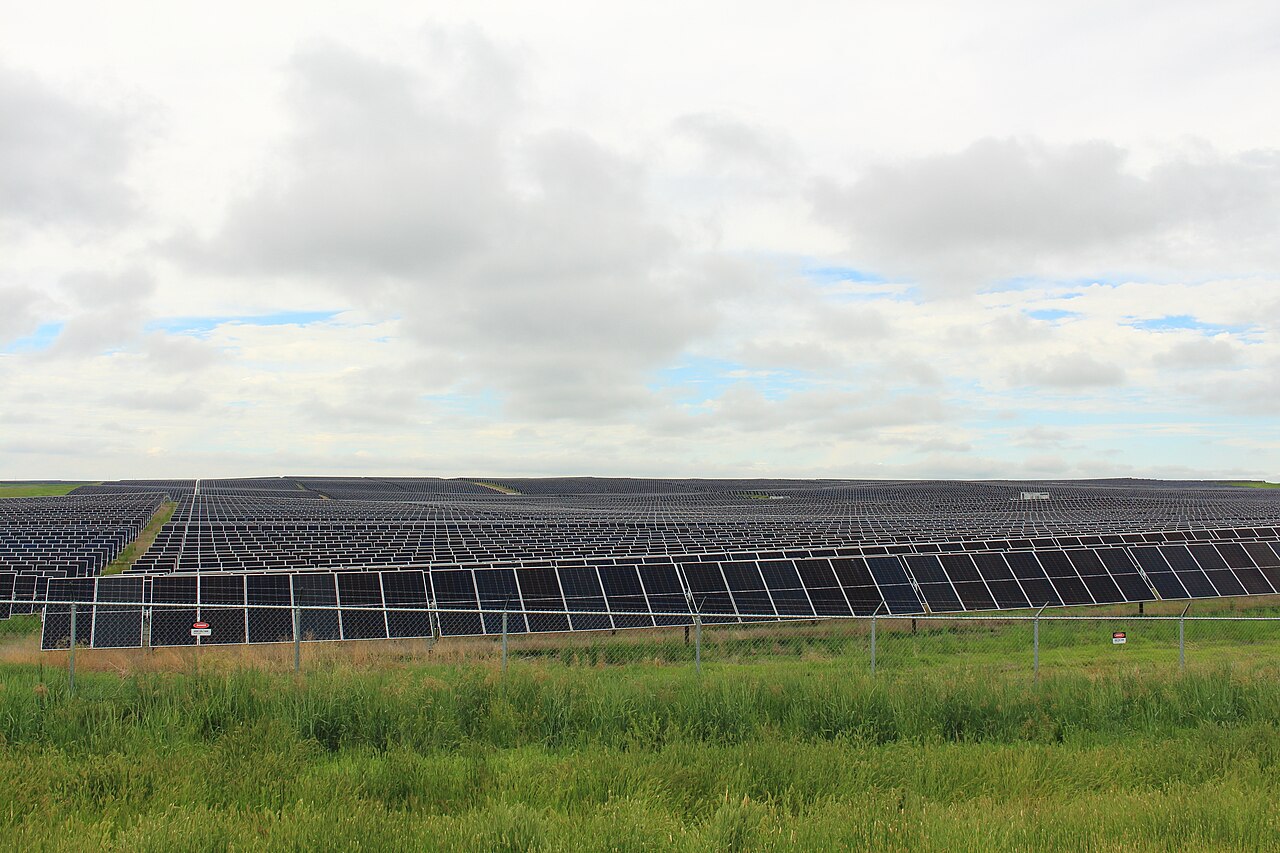 Ingeniería eléctrica
September 7, 2026
Introducción a la energía solar: cómo convertir la luz en corriente continua y conectarla a la red eléctrica y a las baterías.
La energía solar es un sistema que convierte la luz en electricidad de corriente continua (CC) en la unión pn de una célula fotovoltaica, para luego suministrarla a las cargas o a la red eléctrica mediante un sistema MPPT, un inversor y un transformador. Este documento organiza las características I-V, los efectos de la temperatura, el sombreado y la irradiancia, la interconexión a la red, las baterías, los equipos actuales y la investigación de vanguardia en perovskitas, con ecuaciones y diagramas.
Fundamentals · 7 min de lectura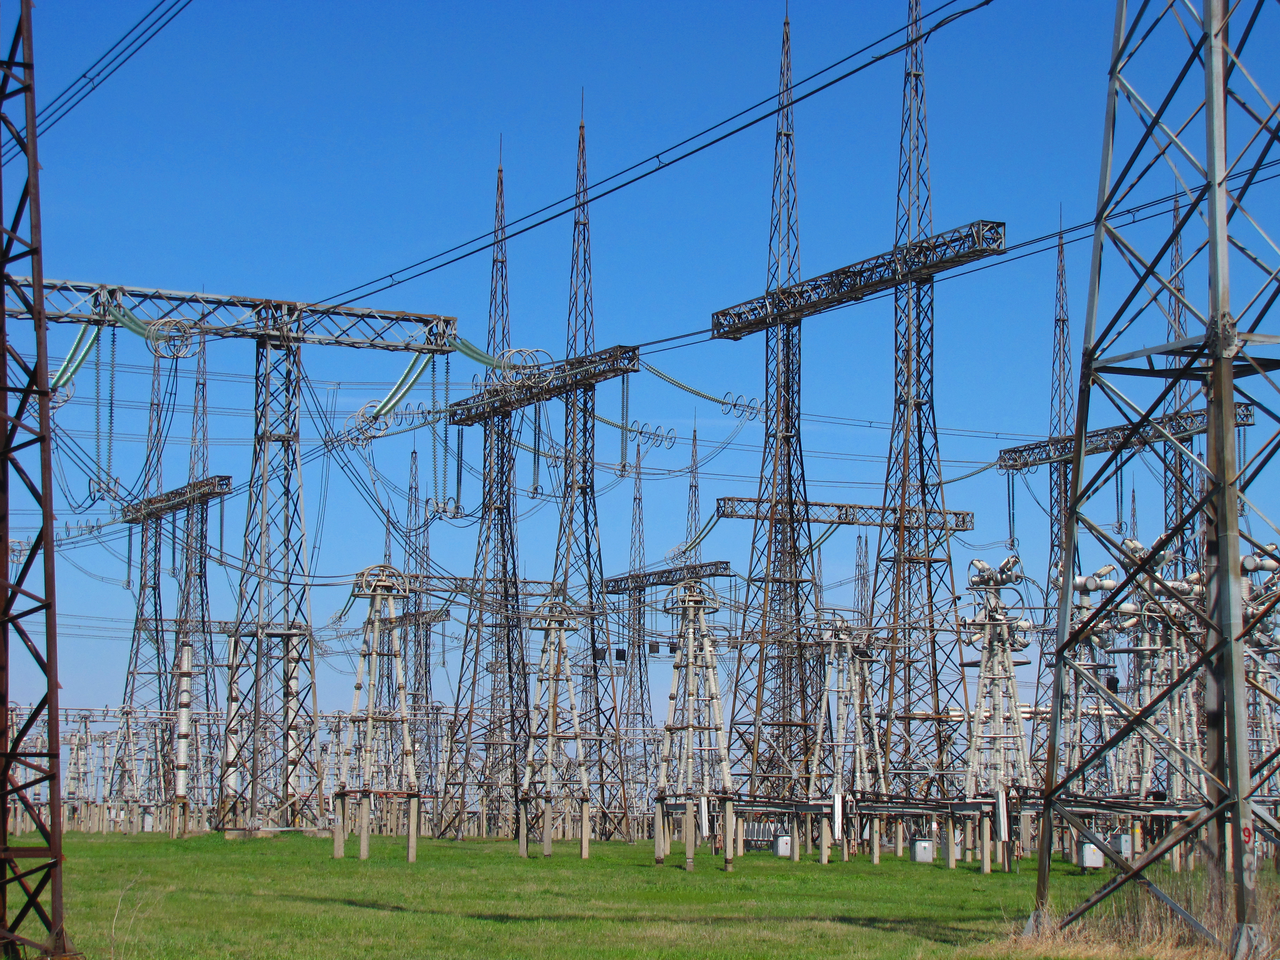 Ingeniería eléctrica
September 7, 2026
Introducción a las subestaciones y líneas de transmisión: Lectura de alta tensión, relés de protección y HVDC a través del comportamiento de la red.
¿Por qué se eleva la tensión eléctrica de una central eléctrica a cientos de kV y luego se reduce gradualmente en las subestaciones? Este artículo describe las funciones de los transformadores, los interruptores automáticos, las barras colectoras, los relés de protección y las líneas de transmisión, así como las ecuaciones que rigen las pérdidas, el ángulo de potencia y la coordinación del aislamiento, junto con los equipos actuales, las subestaciones digitales y la investigación en HVDC, como si se tratara de un sistema único.
Fundamentals · 12 min de lectura
Ingeniería eléctrica
September 7, 2026
Sistemas de energía 101: Generación, transmisión y almacenamiento como un solo sistema.
Si solo se comparan los métodos de generación, la energía hidroeléctrica, térmica, nuclear, solar y eólica no se parecen en nada. Este artículo analiza la frecuencia, el equilibrio entre la oferta y la demanda, las subestaciones, las pérdidas de transmisión, las baterías y los relés de protección como un único sistema eléctrico, explicando las ecuaciones que determinan la producción y la estabilidad, los equipos en funcionamiento actualmente y hacia dónde se dirige la investigación en energías renovables.
Fundamentals · 12 min de lectura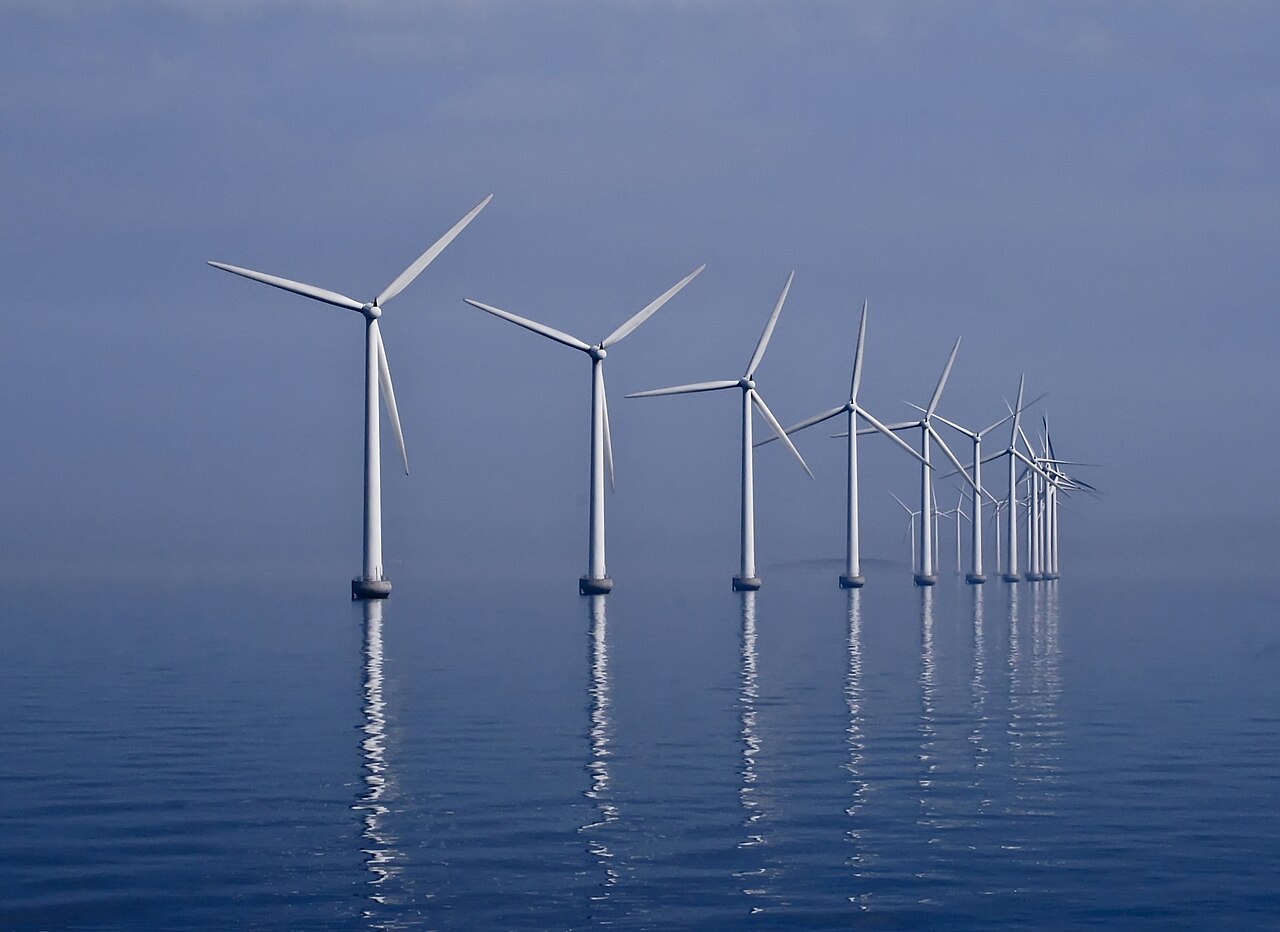 Ingeniería eléctrica
September 7, 2026
Introducción a la energía eólica: Cómo convertir el impulso del viento en rotación, electricidad y control de la red eléctrica.
En la energía eólica, las palas capturan el impulso del viento, giran y un generador con inversor convierte ese giro en electricidad. Este artículo aborda el límite de Betz, el control de cabeceo/guiñada, los sistemas de velocidad fija frente a los de velocidad variable, la energía eólica marina, la predicción, la interconexión a la red, el ruido y las colisiones con aves, así como la investigación actual sobre turbinas flotantes, con ecuaciones y diagramas.
Fundamentals · 7 min de lectura Sensores y hardware
September 7, 2026
Lab
Diseño de sistemas de alimentación robótica: diagnóstico de reinicios del ordenador durante el arranque del motor.
Relacionar los cambios de carga del motor con las caídas de voltaje y localizar fallas en la batería, wiring, converter and computer.
Fundamentals · 6 min de lectura
Fundamentos de robótica
September 7, 2026
Introducción a los sistemas hidráulicos: del principio de Pascal al control de fuerza en robots
¿Por qué una pequeña entrada puede mover el enorme brazo de una excavadora hidráulica? Este artículo trata la bomba, las válvulas de control, el cilindro, el fluido hidráulico, los sensores y el controlador como un único circuito cerrado, abarcando las ecuaciones de presión/caudal/eficiencia, la tecnología actual en maquinaria de construcción y agrícola, la conversión electrohidráulica y la investigación actual, con diagramas.
Fundamentals · 11 min de lectura Fundamentos de robótica
September 7, 2026
Hoja de ruta de la robótica de interiores: de los sensores al control de movimiento.
Conecte la detección, la localización, el mapeo, la planificación y el control, luego elija a reading path for the system you want to build.
Guía de aprendizaje · 2 min de lectura Fundamentos de robótica
September 7, 2026
Introducción a LiDAR-SLAM: Cómo saber "Dónde estoy" a partir de nubes de puntos láser.
Una cámara infiere la distancia indirectamente a partir de los patrones de luz reflejada; un LiDAR la mide directamente a partir del tiempo de vuelo de un pulso láser. LiDAR-SLAM es la tecnología basada en el registro de las nubes de puntos que devuelve este sensor de medición activa. Este artículo aborda sistemáticamente los dos pilares de la coincidencia de escaneos, ICP y NDT, pasando por el diseño de características de LOAM, Loop Closure y Graph SLAM, hasta llegar a la línea evolutiva de los algoritmos de puntos de referencia: LeGO-LOAM, Cartographer, LIO-SAM y FAST-LIO2.
Fundamentals · 24 min de lectura Fundamentos de robótica
September 7, 2026
Introducción a VIO/LIO: Combinación de una IMU con una cámara o LiDAR para la autolocalización.
Una cámara o un LiDAR por sí solos presentan limitaciones en ciertas situaciones. La combinación de cualquiera de estos sensores con una IMU (acelerómetro + giroscopio) subsana esta deficiencia; esto es precisamente lo que hacen VIO (Odometría Visual-Inercial) y LIO (Odometría LiDAR-Inercial). Partiendo de la explicación de por qué una IMU por sí sola no puede recuperar la posición, este artículo analiza las dos filosofías de diseño —basada en filtros y basada en optimización— y los algoritmos más importantes, desde ROVIO, OKVIS, VINS-Mono y OpenVINS hasta LIO-SAM y FAST-LIO2.
Fundamentals · 19 min de lectura Visión por computador
September 7, 2026
Introducción a Visual-SLAM: cómo una cámara aprende "¿Dónde estoy?"
Sin GPS ni mapa, un robot puede determinar su posición y crear un mapa de su entorno a partir únicamente de imágenes de la cámara. Desde el seguimiento de características mediante geometría epipolar, la diferencia entre odometría visual y SLAM, la evolución de los algoritmos de puntos de referencia desde ORB-SLAM hasta LSD-SLAM y DSO, y el ajuste de haces, se ofrece un recorrido sistemático desde cero por el funcionamiento de Visual-SLAM.
Fundamentals · 21 min de lectura Fundamentos de robótica
September 7, 2026
Lab
Desde la cartografía hasta la navegación en ROS 2: un procedimiento mínimo con Jazzy y Nav2.
Utilice la simulación Jazzy para comprobar el mapeo, el guardado del mapa, la recarga y el objetivo. navigation as separate steps.
Hands-on · 4 min de lectura Fundamentos de robótica
September 7, 2026
Lab
Por qué falla la fusión de sensores: sincronización, tramas y calibración extrínseca
Diagnostique fallas de fusión a través de marcas de tiempo, marcos de coordenadas y montaje. geometry and covariance.
Fundamentals · 5 min de lectura Fundamentos de robótica
September 7, 2026
Lab
Cómo evaluar SLAM: ATE, RPE, tiempo de ejecución y fallos
Utilice trayectorias sintéticas para distinguir los errores absolutos y relativos, luego define matching, alignment and failure reporting for an evaluation.
Hands-on · 3 min de lectura
Fundamentos de robótica
September 6, 2026
Introducción a la fusión de sensores: Construyendo un modelo mundial a partir de múltiples sensores.
Una cámara destaca por su capacidad de análisis de significado, un LiDAR por su capacidad de análisis geométrico, una IMU por su capacidad de análisis de movimiento; y cada una tiene sus puntos débiles. Desde las matemáticas probabilísticas y de optimización que las fusionan (filtros de Kalman, grafos factoriales) hasta combinaciones concretas como VIO (cámara × IMU), LIO (LiDAR × IMU) y BEV Fusion (cámara × LiDAR), se ofrece un recorrido sistemático por cómo la fusión de sensores transforma varios sensores en un único modelo del mundo.
Fundamentals · 19 min de lectura Aprendizaje automático
September 5, 2026
Introducción a la detección de objetos y la segmentación semántica: Cómo interpretar "Qué hay dónde" a partir de una imagen.
La detección de objetos dibuja recuadros alrededor de los elementos; la segmentación semántica colorea cada píxel según su significado. Desde la diferencia entre ambas, pasando por la segmentación de instancias y la panóptica, hasta la evolución de R-CNN a YOLO, DETR y DINO, y sus contrapartes en nubes de puntos 3D, se ofrece un recorrido sistemático por los fundamentos de la comprensión de escenas.
Fundamentals · 18 min de lectura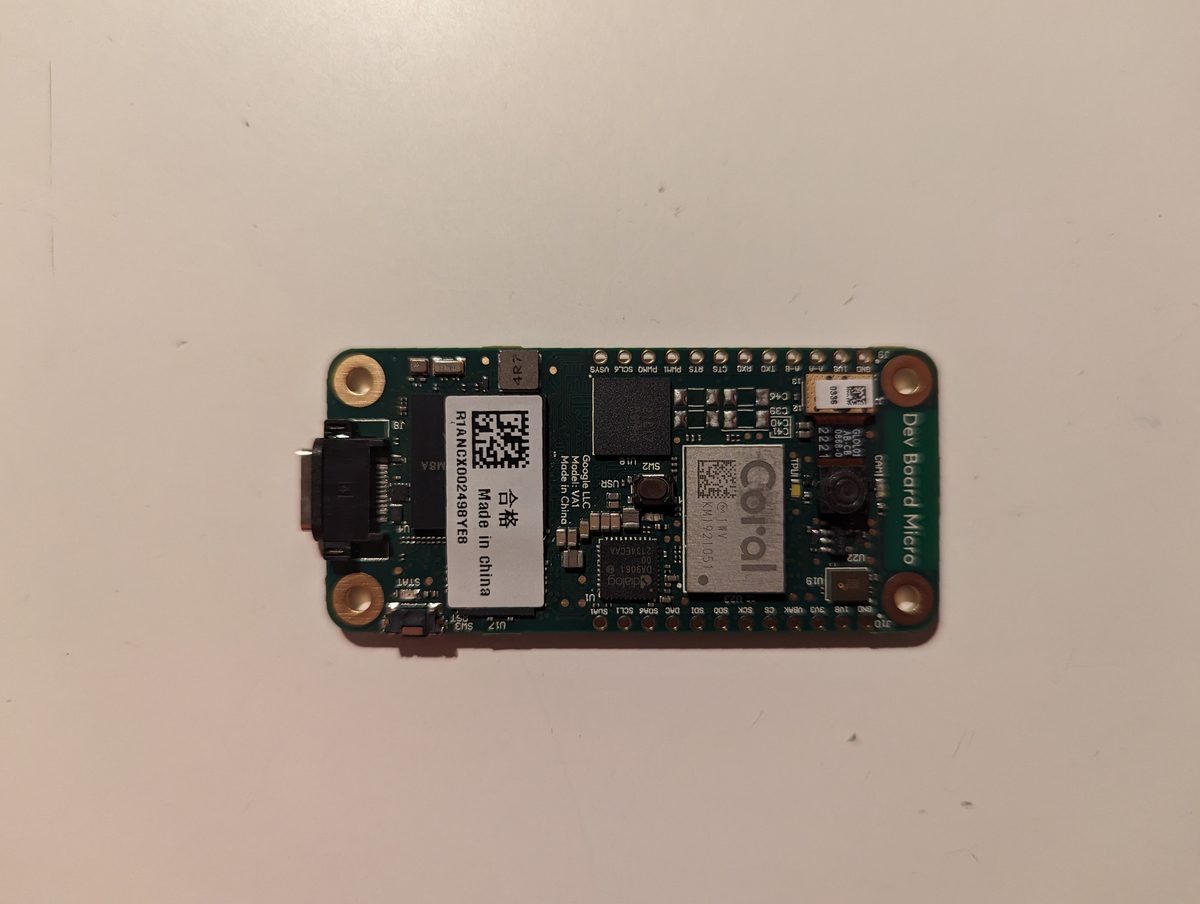 Sensores y hardware
September 5, 2026
Aceleradores de IA de borde: Coral, Jetson, Movidius
En lugar de comparar placas de desarrollo completas como la Raspberry Pi o la Jetson, este artículo se centra en los chips aceleradores de inferencia de IA que las integran, comparando tres filosofías de diseño: Google Coral (Edge TPU), Intel Movidius (Myriad X) y NVIDIA Jetson Orin NX. Analiza el principio que explica por qué la cuantización INT8 prioriza la velocidad sobre la precisión, mediante un ejemplo real de un dron Skydio que ejecuta nueve redes neuronales simultáneamente en una sola Jetson TX2, hasta llegar al estado actual de Coral, prácticamente abandonada por Google pero mantenida viva por su comunidad.
Fundamentals · 16 min de lectura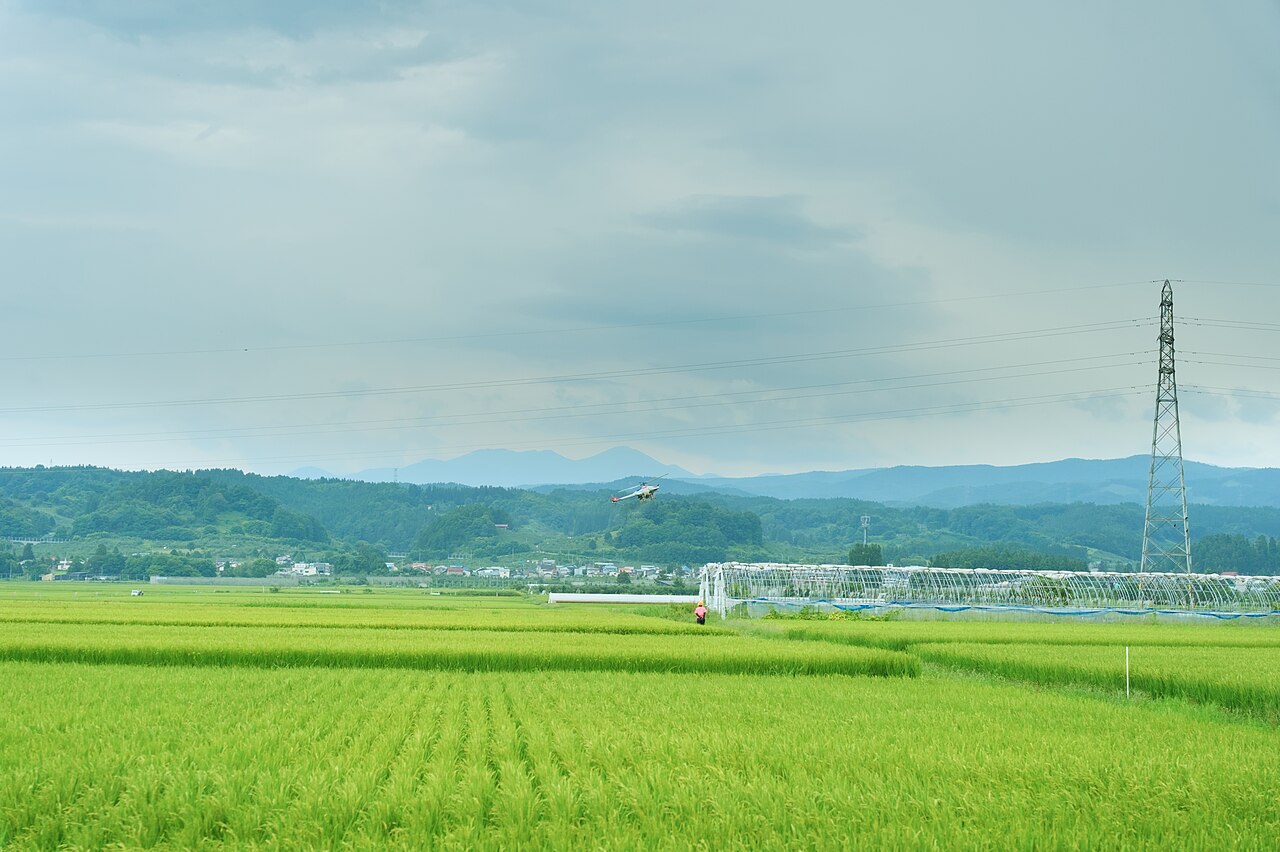 Maquinaria agrícola
September 4, 2026
Introducción a la ingeniería de maquinaria agrícola: Drones agrícolas: diseño de la estructura para la pulverización y la detección del crecimiento.
El término "dron agrícola" engloba en realidad dos sistemas con características muy diferentes: drones de fumigación que transportan pesticidas y fertilizantes, y drones de detección que miden el estado de los cultivos. Este artículo analiza, a través de las especificaciones técnicas de las máquinas y la documentación pública, el sistema de fumigación compuesto por depósito, bomba y boquilla, el índice NDVI como indicador de crecimiento, y la estructura de la Ley de Aeronáutica Civil de Japón y la normativa sobre vuelos.
Fundamentals · 11 min de lectura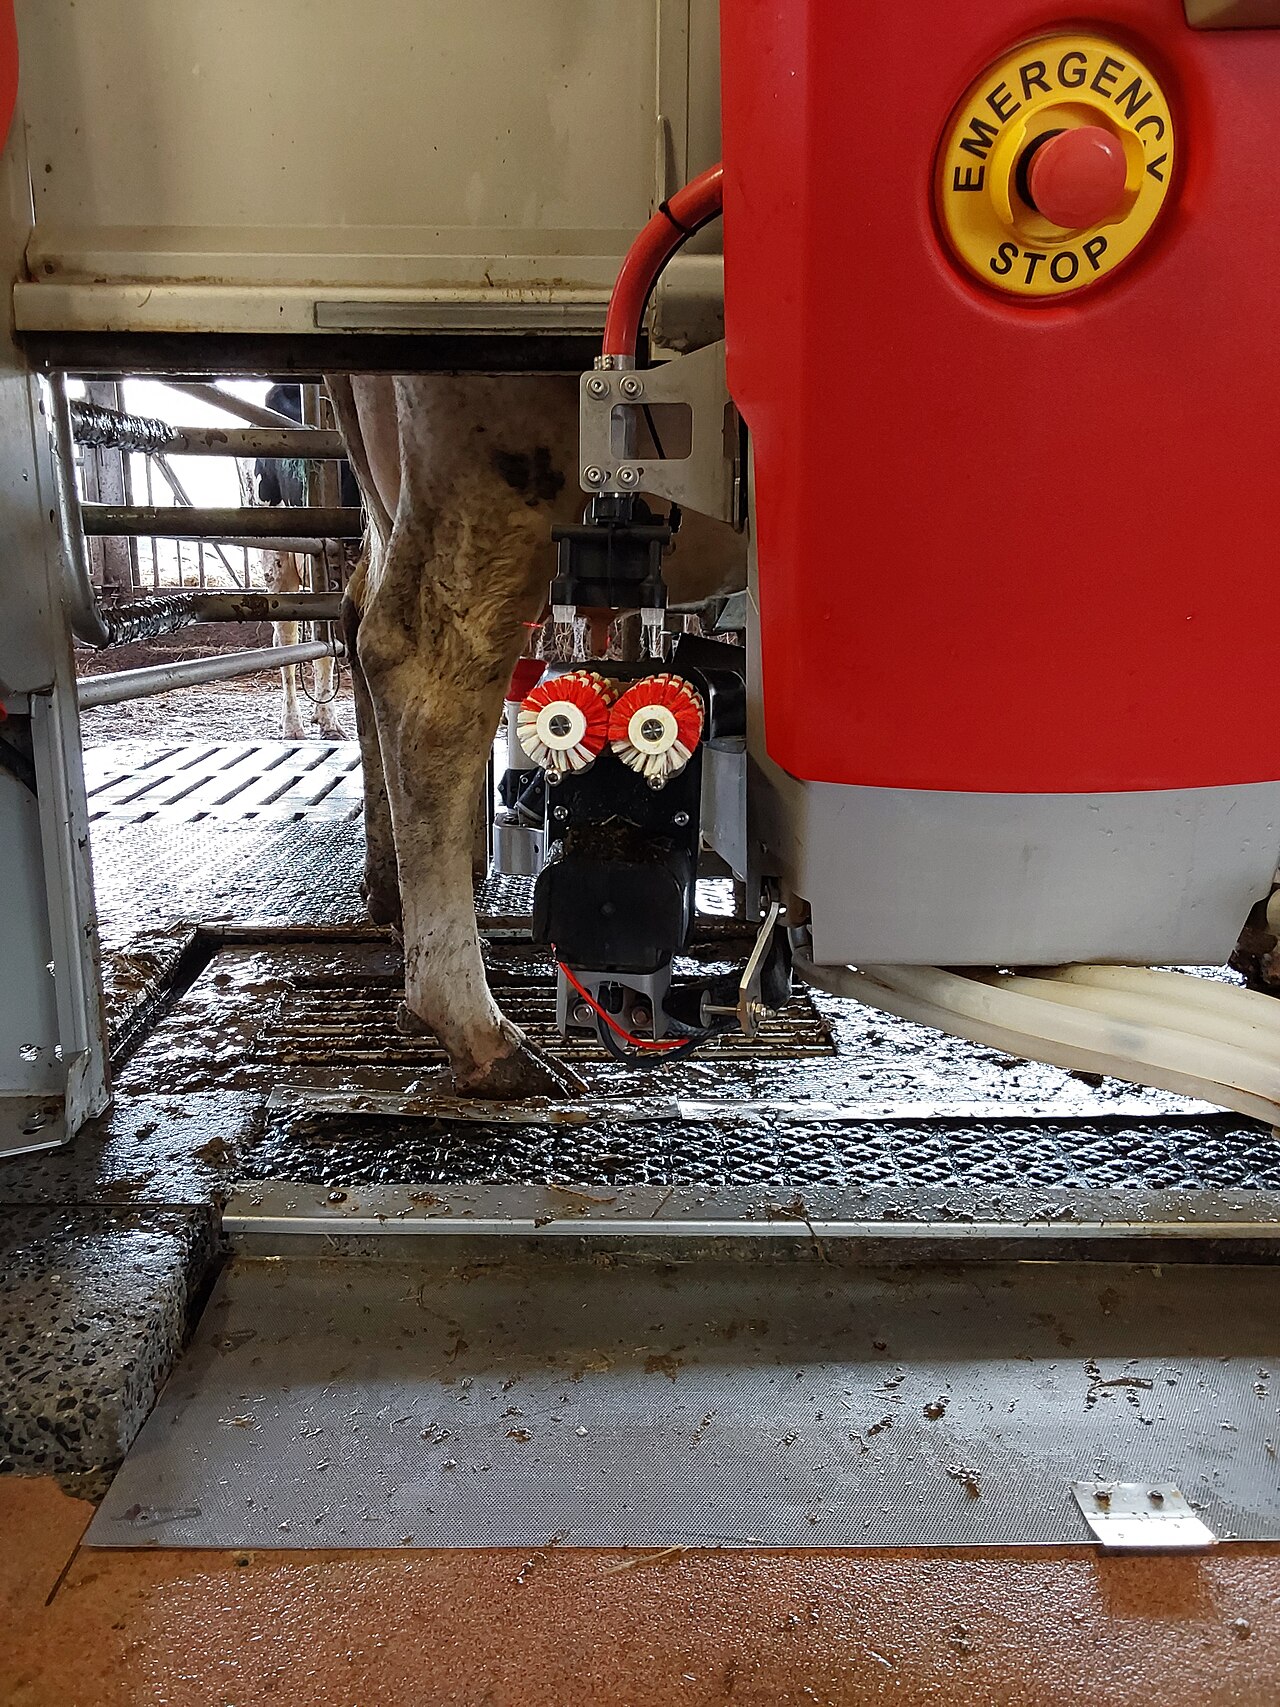 Maquinaria agrícola
September 4, 2026
Ingeniería de Maquinaria Agrícola 101: Maquinaria Ganadera — Automatización del Robot de Ordeño, la Alimentación Totalmente Remota (TMR), la Eliminación de Estiércol y la Gestión Individual de Vacas
Un robot de ordeño funciona con un sistema voluntario en el que la propia vaca elige cuándo ser ordeñada; una mezcladora de raciones totales mezcladas (TMR) transforma un material granular heterogéneo —el alimento— en una sola ración uniforme; los robots de eliminación de estiércol y los sensores de gestión individual mantienen la higiene del establo y la gestión reproductiva en funcionamiento sin interrupciones. Este artículo analiza ecuaciones y materiales públicos sobre productos actuales como el Lely Astronaut, el DeLaval VMS V300, las mezcladoras de TMR domésticas, el BARN-E de Orion Machinery y el Farmnote Color.
Fundamentals · 22 min de lectura Maquinaria agrícola
September 4, 2026
Introducción a la ingeniería de maquinaria agrícola: Sistemas de guiado RTK: del posicionamiento por satélite a la dirección autónoma y la aplicación de tasa variable.
El sistema RTK-GNSS proporciona una precisión de posicionamiento de centímetros, pero por sí solo no dirige nada. Este artículo analiza la cadena de ingeniería que permite que la "guía RTK" reduzca la mano de obra y mejore la precisión en tractores y trasplantadoras de arroz: patrones de guía de líneas, curvas y contornos AB, el bucle de control que retroalimenta la desviación lateral al ángulo de dirección y la conexión con los mapas de rendimiento y aplicación.
Fundamentals · 12 min de lectura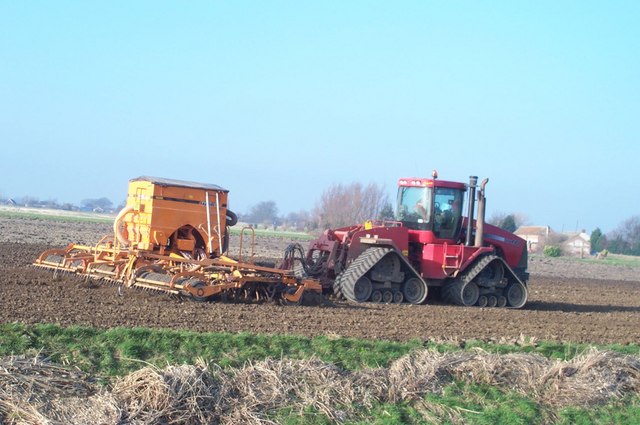 Maquinaria agrícola
September 4, 2026
Introducción a la ingeniería de maquinaria agrícola: Sembradoras y aplicadores de fertilizantes: cómo suministrar una semilla, una cantidad fija, de forma continua.
Una sembradora no es una "máquina que siembra semillas", sino una máquina dosificadora que corta un material granular irregular, la semilla, en intervalos fijos. Este artículo analiza, mediante ecuaciones y documentación pública, los principios de la dosificación mecánica de placas y neumática (vacío/presión), la fertilización por aspersión/banda/tasa variable y ejemplos de productos actuales.
Fundamentals · 13 min de lectura Análisis de empresas
September 4, 2026
Investigación corporativa: Fabricantes de rodamientos — NSK (Nippon Seiko) y NTN
NSK es el fabricante de rodamientos número uno de Japón y aproximadamente el tercero del mundo; NTN es el número dos de Japón y el número uno del mundo en juntas homocinéticas. En mayo de 2026, ambas compañías alcanzaron un acuerdo básico para integrarse bajo una sociedad holding conjunta. Este artículo analiza las razones por las que dos líderes nacionales unirían fuerzas en la industria de los rodamientos, componente esencial de todas las piezas giratorias en automóviles, maquinaria industrial, máquinas herramienta y robots. Se comparan la escala, los productos y la estrategia tecnológica de las empresas antes de profundizar en los detalles de la integración.
Industry research · 15 min de lectura Maquinaria de construcción
September 4, 2026
Automatización y control remoto de maquinaria de construcción: Introducción — De la construcción inteligente al transporte autónomo en minas
La automatización de la maquinaria de construcción ha avanzado por etapas: guiado de máquinas, que mide la posición del filo de la cuchilla con GNSS e IMU; operación remota, pilotaje por radio desde una distancia segura en zonas peligrosas; y sistemas de transporte autónomos que ya operan en minas y canteras. Este artículo organiza la política de i-Construction del MLIT, la historia de la construcción no tripulada que se remonta al monte Unzen-Fugendake, y el historial actual de los sistemas FrontRunner AHS de Komatsu y Command de Caterpillar.
Fundamentals · 10 min de lectura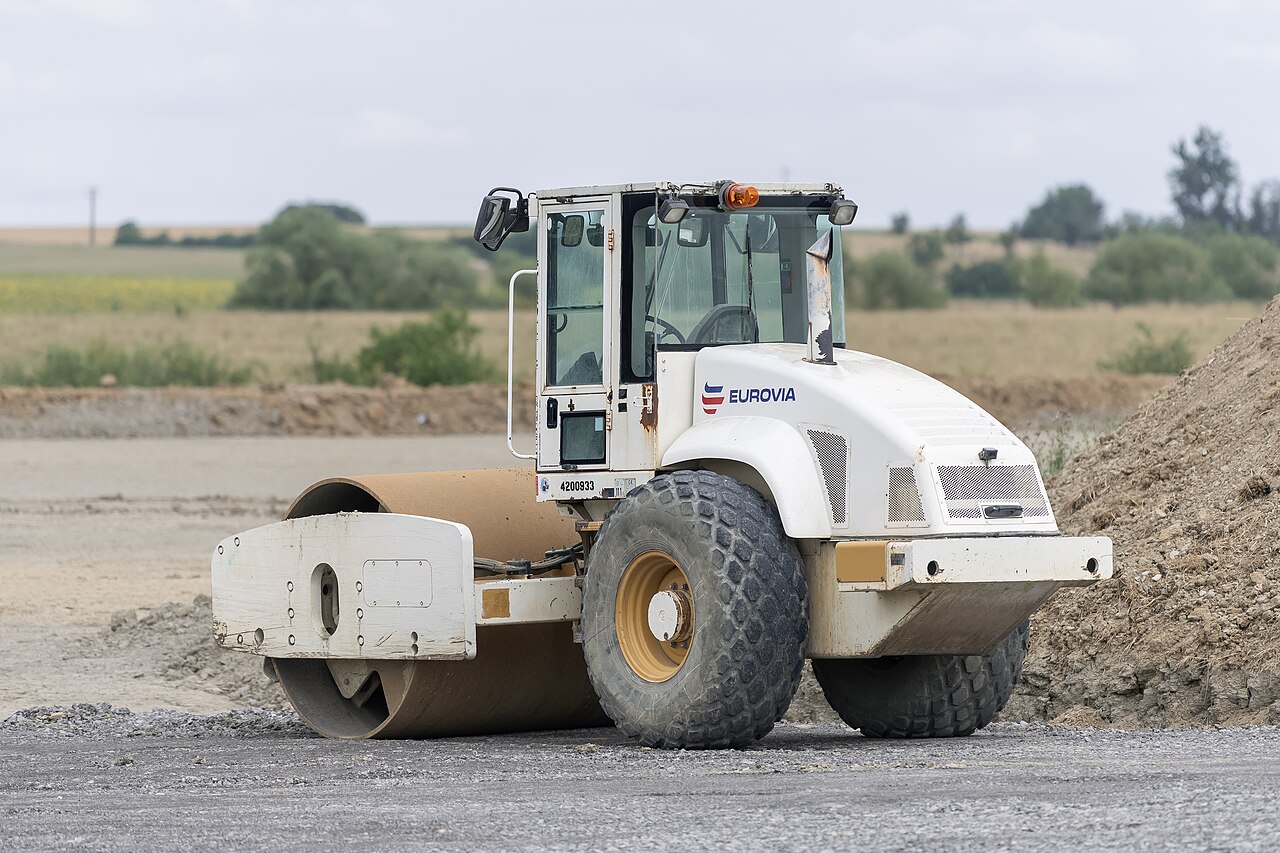 Maquinaria de construcción
September 4, 2026
Introducción a los equipos de compactación: la mecánica de la compactación del suelo mediante vibración y carga repetida.
Los equipos de compactación aplican cargas repetidas al suelo o al material de pavimentación, reduciendo los huecos para aumentar su resistencia y durabilidad. Este artículo explica la relación entre el contenido óptimo de humedad y la densidad seca máxima que muestra el ensayo Proctor, el diseño de la fuerza centrífuga, la amplitud y la frecuencia producidas por el peso excéntrico de un rodillo vibratorio, y las diferentes funciones de los compactadores de placas y los rodillos de asfalto, junto con las máquinas actuales de Sakai Heavy Industries y Mikasa Sangyo.
Fundamentals · 9 min de lectura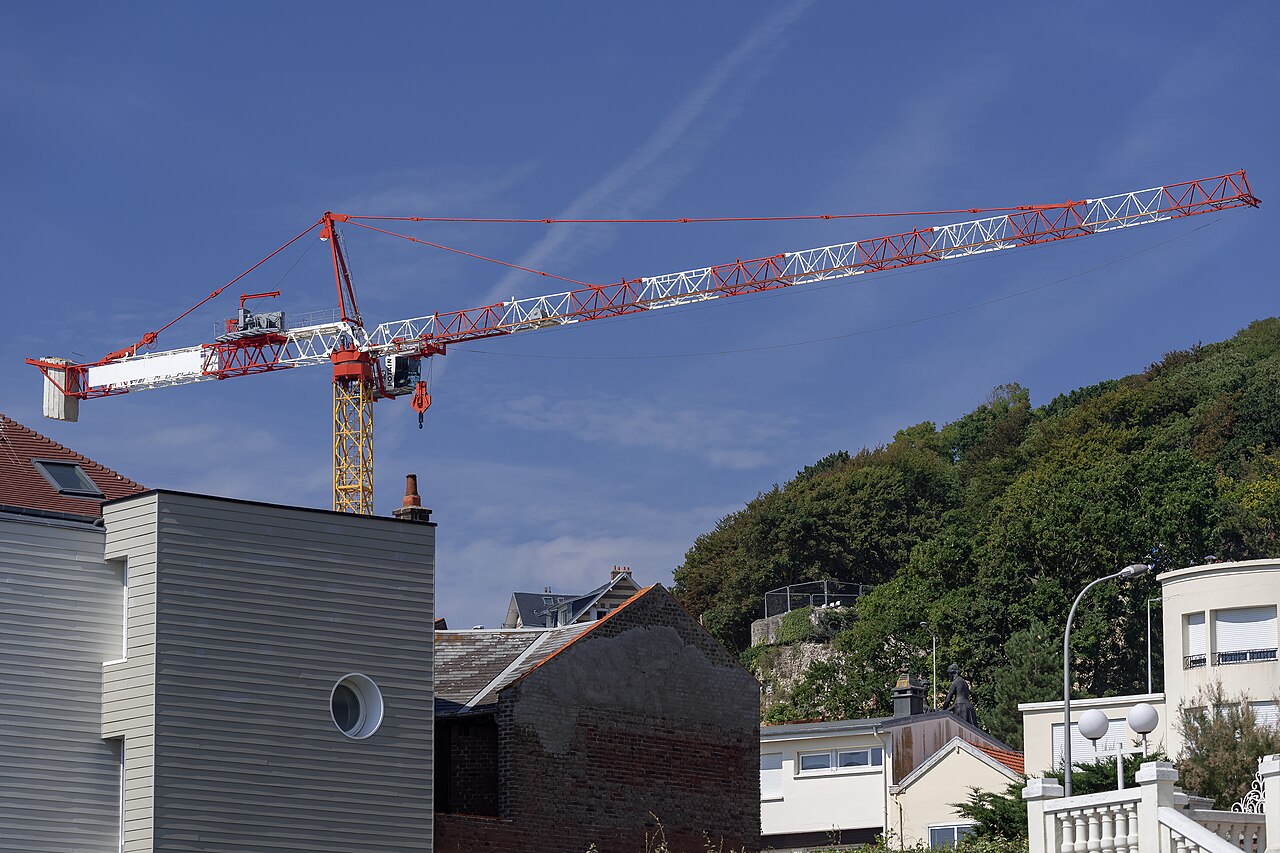 Maquinaria de construcción
September 4, 2026
Introducción a las grúas: Cómo analizar la estabilidad mediante la mecánica de la pluma y el momento de vuelco.
Antes de ser considerada "una máquina que levanta con gran fuerza", una grúa es "una máquina que no vuelca". Este artículo explica las diferencias entre grúas móviles, grúas sobre orugas y grúas torre; la tabla de carga nominal determinada por la pluma y el radio de trabajo; el momento de vuelco y el margen de estabilidad en los estabilizadores; y cómo funciona el dispositivo de prevención de sobrecarga, junto con las máquinas actuales de Kobelco, Tadano y Liebherr.
Fundamentals · 10 min de lectura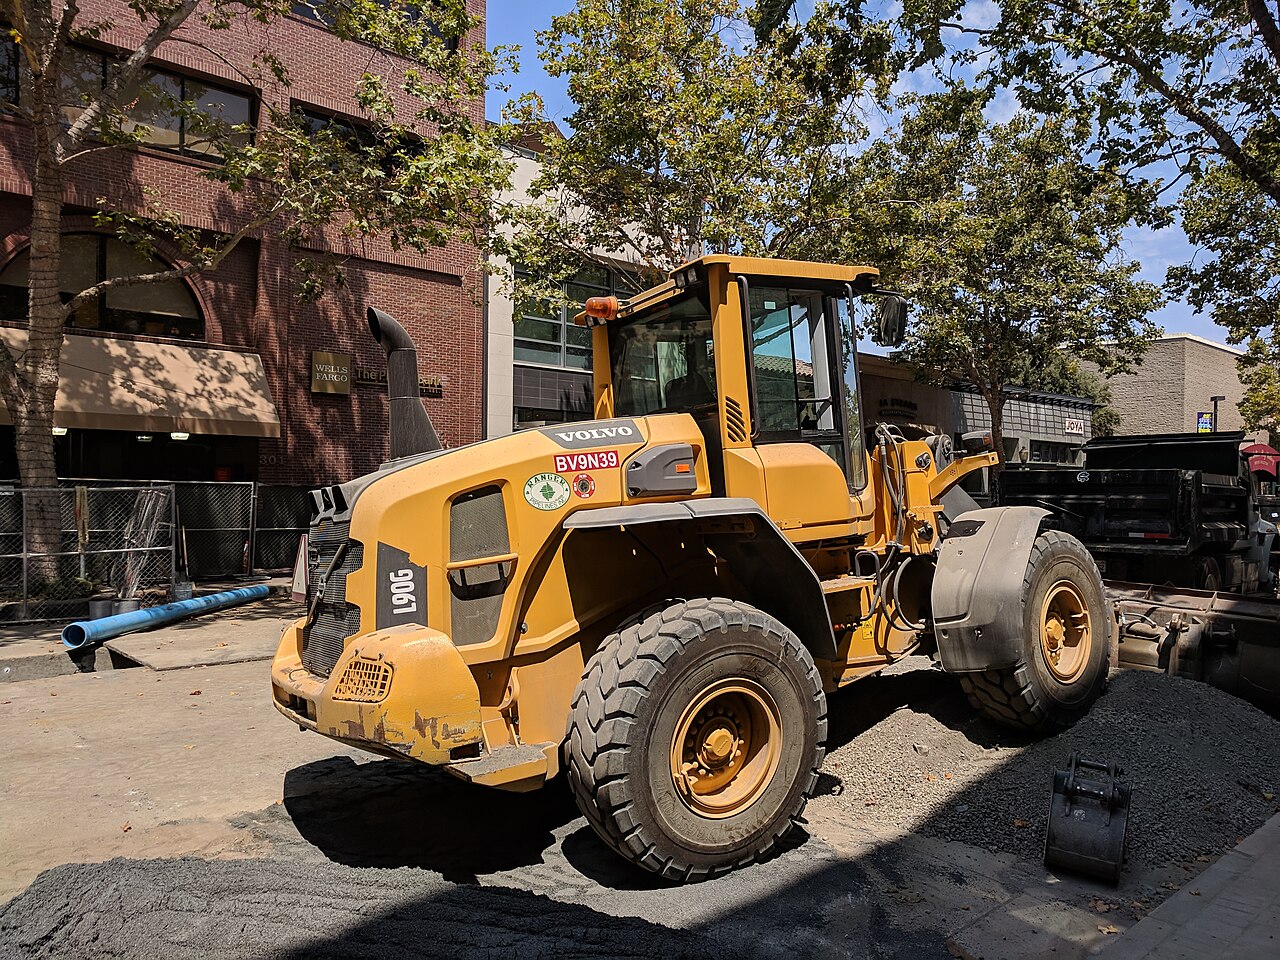 Maquinaria de construcción
September 4, 2026
Introducción a la cargadora de ruedas: Mecánica de la dirección articulada y el mecanismo de la cuchara.
Una cargadora de ruedas excava tierra mediante una combinación de dirección articulada, donde el cuerpo se flexiona en el centro, y una cuchara accionada por una barra en Z o un mecanismo paralelo. Este artículo analiza la cinemática de la dirección, la fuerza de arranque producida por el mecanismo y la división de funciones en comparación con la excavadora hidráulica y la topadora, junto con la serie WA actual de Komatsu.
Fundamentals · 9 min de lectura Visión por computador
September 4, 2026
Introducción al ajuste de haces: el método de mínimos cuadrados no lineales que perfecciona las poses de la cámara y los puntos 3D.
El ajuste de haces es un problema de mínimos cuadrados no lineales que mueve múltiples poses de cámara y puntos 3D simultáneamente para minimizar el error de reproyección en todas las observaciones. Este artículo aborda sistemáticamente por qué el jacobiano es disperso, por qué el complemento de Schur permite resolver problemas a gran escala, el papel del método de Levenberg-Marquardt, la libertad de calibre y su relación con la optimización de grafos de pose y la reconstrucción 3D a partir de imágenes (SfM), con ecuaciones y diagramas.
Fundamentals · 13 min de lectura Visión por computador September 4, 2026Introducción a la calibración de cámaras: recuperación de la distorsión de la lente y los parámetros intrínsecos.
La calibración de la cámara es el proceso de recuperar los parámetros intrínsecos y la distorsión de la lente necesarios para mapear las coordenadas de los píxeles en el espacio 3D. Desde la revisión del modelo estenopeico, pasando por los modelos de distorsión radial y tangencial, el método de patrón planar de Zhang, la optimización del error de reproyección, hasta lo que falla posteriormente en Visual SLAM y VO cuando la calibración se desvía: un recorrido sistemático con ecuaciones y diagramas.
Fundamentals · 10 min de lectura Visión por computador
September 4, 2026
Introducción a la homografía: descripción de la correspondencia planar con una única matriz de 3x3.
Una homografía es la relación que vincula puntos en el mismo plano, o la vista de una cámara que gira libremente, mediante una única transformación proyectiva de 3x3. Este artículo abarca la estimación basada en DLT, la robustez con RANSAC, la descomposición en rotación, traslación y normal del plano, y cuándo utilizarla frente a la geometría epipolar, junto con aplicaciones como la composición de imágenes y el seguimiento de planos en realidad aumentada, con ecuaciones y diagramas.
Fundamentals · 10 min de lectura Visión por computador September 4, 2026Introducción a la estereoscopía multivista: cómo rellenar una nube de puntos dispersa para formar una figura 3D densa.
La estereoscopía multivista (MVS) recupera formas 3D densas a partir de múltiples imágenes utilizando poses de cámara conocidas. Este artículo aborda sistemáticamente el principio fundamental de la fotoconsistencia, los dos enfoques clásicos de barrido plano y basado en parches (PMVS), los métodos basados en aprendizaje profundo, representados por MVSNet, y la generación de mallas mediante fusión de mapas de profundidad, junto con la relación con las cámaras estéreo y de profundidad, con ecuaciones y diagramas.
Fundamentals · 14 min de lectura Visión por computador
September 4, 2026
Introducción a la reconstrucción 3D a partir de imágenes: cómo recuperar la posición de la cámara y los datos 3D a partir de un conjunto de fotos sin ordenar.
La reconstrucción 3D a partir de imágenes (SfM) recupera simultáneamente la estructura 3D de una escena y todas las poses de la cámara a partir de un conjunto de fotografías cuyo orden y posiciones de captura se desconocen. Este artículo aborda sistemáticamente la coincidencia de características, la verificación geométrica, las dos estrategias de reconstrucción (SfM incremental y global), la triangulación, su relación con el ajuste de haces y la diferencia con Visual-SLAM, junto con implementaciones actuales como COLMAP.
Fundamentals · 12 min de lectura Aprendizaje automático
September 4, 2026
Introducción al aprendizaje automático: Modelos generativos
Los modelos generativos representan distribuciones de datos y crean resultados condicionales. Aprenda sobre probabilidad, VAE, GAN, difusión, evaluación, procedencia y seguridad.
Fundamentals · 6 min de lectura Aprendizaje automático September 4, 2026Introducción al aprendizaje automático: Fundamentos — Diseño de datos, pérdida y generalización
El aprendizaje automático no se limita a la selección de modelos: implica definir la tarea, la división de datos, la función de pérdida, la evaluación y los cambios en la implementación.
Fundamentals · 6 min de lectura Aprendizaje automático September 4, 2026Una guía completa de SegFormer: por qué un transformador sin codificación posicional funciona para la segmentación.
Este artículo analiza en detalle SegFormer, presentado por NVIDIA, la Universidad de Hong Kong y colaboradores en NeurIPS 2021, basándose en el artículo original. Examinamos el codificador jerárquico MiT sin codificación posicional, el decodificador All-MLP de parámetros eficientes, el campo receptivo efectivo y el mIoU medido, el recuento de parámetros y los cálculos desde B0 hasta B5 mediante ecuaciones.
Fundamentals · 11 min de lectura Aprendizaje automático September 4, 2026Explicación detallada de YOLO11: ¿Qué cambios introdujeron C3k2 y C2PSA con respecto a YOLOv8?
Analice en detalle Ultralytics YOLO11 utilizando documentación oficial y fuentes primarias: C3k2, C2PSA, detección sin anclaje, pérdidas DFL/CIoU y puntos de referencia medidos para n/s/m/l/x.
Fundamentals · 13 min de lectura Aprendizaje automático September 4, 2026Introducción al aprendizaje automático: Conceptos básicos de redes neuronales
Las redes neuronales combinan transformaciones afines y activaciones no lineales, y luego reducen la pérdida mediante retropropagación y optimización basada en gradientes.
Fundamentals · 6 min de lectura Aprendizaje automático September 4, 2026Introducción al aprendizaje automático: Estimación de la pose
La estimación de pose infiere puntos clave de personas u objetos y pose 6D a partir de imágenes. Esta introducción abarca coordenadas, pérdidas, oclusión, evaluación y seguridad.
Fundamentals · 6 min de lectura Electrónica de potencia September 4, 2026Convertidores CC-CC: Reductores, Elevadores y Aislamiento
Un convertidor CC-CC corta la corriente continua y almacena energía en inductores o transformadores para producir otra tensión continua. Esta guía explica el funcionamiento, el control, las pérdidas y la seguridad de los convertidores reductores (buck), elevadores (boost), reductores-elevadores (buck-boost), flyback, LLC y DAB, con diagramas y ecuaciones.
Fundamentals · 6 min de lectura Electrónica de potencia September 4, 2026Circuitos inversores: Conversión de corriente continua a corriente alterna.
Un inversor procesa la corriente continua (CC) mediante interruptores semiconductores y sintetiza la tensión, frecuencia y fase de la corriente alterna (CA) que requiere la carga. Esta guía abarca topologías monofásicas y trifásicas, modulación por ancho de pulsos (PWM), control de motores, pérdidas y protección, con diagramas y ecuaciones.
Fundamentals · 5 min de lectura Electrónica de potencia September 4, 2026Semiconductores de potencia de SiC y GaN: por qué la banda prohibida ancha permite la velocidad.
Los MOSFET de SiC y los HEMT de GaN utilizan bandas prohibidas más amplias y campos críticos más altos que el silicio para permitir una conmutación eficiente de alta frecuencia. Esta guía abarca la física, las pérdidas, el control de puerta, la EMI, la fiabilidad y las aplicaciones, con ecuaciones explicativas.
Fundamentals · 5 min de lectura Ingeniería eléctrica September 4, 2026Introducción a la energía geotérmica: cómo convertir el calor subterráneo en electricidad con sistemas de descarga instantánea y binarios.
La energía geotérmica es una fuente de energía estable que se encuentra justo debajo de los volcanes de Japón. Sin embargo, a pesar de que el país ocupa el tercer lugar mundial en potencial de recursos, la capacidad instalada solo aprovecha una fracción de este. Este artículo describe la diferencia entre los sistemas de almacenamiento instantáneo y binario, los riesgos de la evaluación de recursos y la perforación, la compleja normativa que rodea a las aguas termales y los parques nacionales, y las tecnologías de última generación como los sistemas geotérmicos mejorados (EGS) y la energía geotérmica supercrítica.
Fundamentals · 13 min de lectura Ingeniería eléctrica September 4, 2026Introducción a la inercia de la red eléctrica y la regulación de frecuencia: ¿Quién protege la frecuencia cuando desaparece la masa giratoria?
La energía cinética almacenada en la masa giratoria de un generador síncrono actúa como amortiguador, suavizando las fluctuaciones repentinas de la oferta y la demanda en cuestión de segundos. A medida que aumentan las fuentes conectadas a inversores (solar, eólica, baterías) y disminuye dicho amortiguador, ¿cómo puede desestabilizarse la red eléctrica? Este artículo analiza la ecuación de las fluctuaciones, la regulación de la energía primaria y terciaria, la inercia sintética y los apagones reales a gran escala.
Fundamentals · 13 min de lectura Ingeniería eléctrica September 4, 2026Introducción a la energía hidroeléctrica de bombeo y al almacenamiento de hidrógeno: cómo elegir entre el almacenamiento que abarca horas y el almacenamiento que abarca temporadas.
Las baterías de iones de litio son eficaces para equilibrar la oferta y la demanda en periodos de minutos a pocas horas, pero para cubrir periodos de tiempo más prolongados se necesita una tecnología diferente. Este artículo analiza la eficiencia de ciclo completo y el funcionamiento a velocidad variable de la energía hidroeléctrica de bombeo, la electrólisis, el almacenamiento y la reconversión del hidrógeno verde, proyectos reales y una tabla comparativa de eficiencia para exponer los principios de diseño que sustentan el almacenamiento de gran capacidad y larga duración.
Fundamentals · 11 min de lectura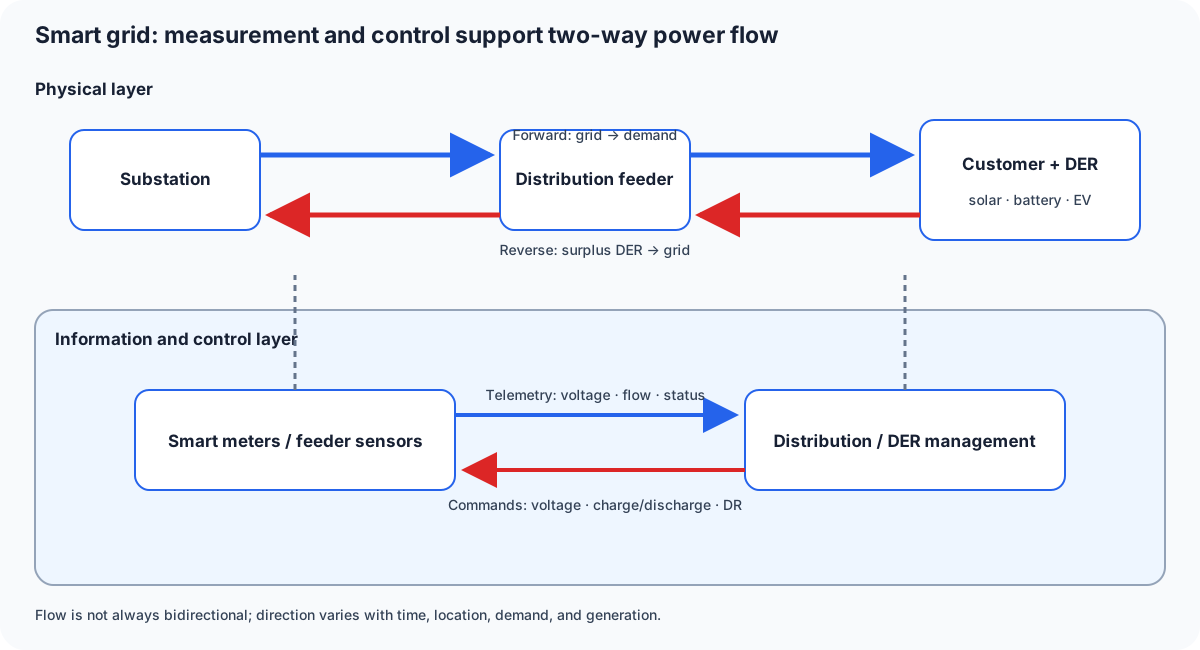 Ingeniería eléctrica
September 4, 2026
Introducción a las redes inteligentes: redes de distribución que admiten el flujo de energía bidireccional con una capa de información.
A medida que proliferan los paneles solares y las baterías en los hogares y las líneas de distribución, la electricidad deja de fluir en una sola dirección, desde la central eléctrica hasta el consumidor. Este artículo describe los contadores inteligentes (AMI), los protocolos de comunicación, la gestión de la demanda y la automatización de la distribución con capacidad de autorreparación, y los relaciona con el funcionamiento de las subestaciones y las redes de transmisión.
Fundamentals · 13 min de lectura Ingeniería eléctrica September 4, 2026Introducción a las centrales eléctricas virtuales (VPP): Agrupación de recursos distribuidos y su venta como una central eléctrica.
Paneles solares en tejados, baterías domésticas, vehículos eléctricos, gestión de la demanda en fábricas: este artículo describe mediante diagramas cómo una central eléctrica virtual (VPP) agrupa recursos distribuidos dispersos en una plataforma informática y los ofrece al mercado como si fueran una única central eléctrica, junto con el sistema de agregación de Japón, el mercado de equilibrio y casos de demostración reales.
Fundamentals · 11 min de lectura Propulsión e ingeniería mecánica September 4, 2026Introducción a los sistemas de frenado: disco, tambor, regeneración y frenado electrónico (Brake-by-Wire)
El frenado consiste en transformar la energía cinética en calor o electricidad para detener un automóvil. Este artículo aborda la fricción y la disipación de calor de los discos y tambores de freno, los circuitos hidráulicos y el ABS/ESC, la regeneración de energía en vehículos eléctricos e híbridos, y el estado actual del sistema de frenado electrónico (brake-by-wire), con explicaciones matemáticas y diagramas.
Fundamentals · 8 min de lectura Propulsión e ingeniería mecánica September 4, 2026Sistemas de propulsión para vehículos eléctricos: motor, inversor y engranaje reductor.
Un vehículo eléctrico convierte la corriente continua de la batería en energía trifásica para el motor, y luego transmite el par electromagnético a las ruedas mediante un reductor y un diferencial. Esta guía compara los motores PMSM y de inducción, la regeneración, el diseño térmico y las plataformas integradas actuales.
Fundamentals · 5 min de lectura Propulsión e ingeniería mecánica September 4, 2026Sistemas híbridos: división de potencia, regeneración y control.
Un sistema híbrido coordina un motor de combustión y un motor eléctrico mediante conexiones en serie, en paralelo o con distribución de potencia. Tomando como ejemplo el sistema de engranajes planetarios THS de Toyota, esta guía explica la gestión del estado de carga (SOC), la regeneración, los límites térmicos y el control mediante ecuaciones y diagramas.
Fundamentals · 6 min de lectura Propulsión e ingeniería mecánica September 4, 2026Introducción a la suspensión: desde muelles y amortiguadores hasta geometría y control activo.
La suspensión es el mecanismo que utiliza resortes y amortiguadores para equilibrar la comodidad de marcha con la estabilidad de manejo. Este artículo abarca las ecuaciones básicas del modelo de un cuarto de automóvil, las diferencias geométricas entre los diseños de puntal MacPherson, doble horquilla y multibrazo, la amortiguación activa/adaptativa como MagneRide y Porsche Active Ride, y la relación con la transferencia de peso durante el frenado, con cálculos matemáticos y diagramas.
Fundamentals · 9 min de lectura Propulsión e ingeniería mecánica September 4, 2026Transmisiones: Comparación entre MT, AT, CVT y DCT
Una transmisión adapta la velocidad y el par motor a las ruedas. Esta guía compara los mecanismos, las pérdidas, la calidad del cambio y el control de las transmisiones manuales (MT), automáticas con convertidor de par (AT), de cambio continuo (CVT) y de doble embrague (DCT), y explica por qué los vehículos eléctricos suelen usar una sola marcha reductora.
Fundamentals · 5 min de lectura Aprendizaje por refuerzo
September 4, 2026
Introducción al aprendizaje por refuerzo multiagente: Optimización en un mundo donde el otro bando también está aprendiendo.
Cuando varios agentes aprenden simultáneamente, un MDP de un solo agente deja de ser válido. Este artículo organiza la no estacionariedad, los entornos cooperativos/competitivos/mixtos, el CTDE, el problema de asignación de créditos, y MADDPG y QMIX, con ecuaciones y diagramas.
Fundamentals · 10 min de lectura Aprendizaje por refuerzo September 4, 2026Explicación de π0: cómo la coincidencia de flujo cambió la generación de acciones de VLA
Una guía técnica basada en fuentes para el π0 de Physical Intelligence: el VLM PaliGemma y el Action Expert dedicado, la generación continua de acciones con coincidencia de flujo condicional, el entrenamiento entre diferentes tipos de robots y la diferencia con los modelos VLA autorregresivos como RT-2 y OpenVLA.
Fundamentals · 13 min de lectura Aprendizaje por refuerzo
September 4, 2026
Introducción al diseño de recompensas: por qué "qué maximizar" es la parte más difícil del aprendizaje por refuerzo.
En las implementaciones de aprendizaje por refuerzo, el diseño de la función de recompensa suele determinar el resultado más que el propio algoritmo. Este artículo aborda la relación entre recompensas dispersas y densas, la invariancia de la política en la configuración de recompensas basada en el potencial, casos reales de manipulación de recompensas, aprendizaje por refuerzo inverso y aprendizaje por refuerzo con restricciones.
Fundamentals · 10 min de lectura Fundamentos de robótica
September 4, 2026
Introducción a la cinemática de brazos robóticos: cinemática directa, cinemática inversa y el jacobiano.
La cinemática directa determina la posición y orientación de la mano a partir de los ángulos articulares; la cinemática inversa resuelve el problema inverso; y el jacobiano conecta ambas mediante la "velocidad". Desde la construcción de transformaciones de coordenadas con parámetros DH, pasando por la cinemática inversa analítica, la cinemática inversa numérica (mínimos cuadrados amortiguados), las singularidades y los grados de libertad redundantes, se ofrece una descripción sistemática y completa de la cinemática que rige el movimiento del brazo de un robot.
Fundamentals · 15 min de lectura Fundamentos de robótica
September 4, 2026
Introducción al control de fuerza y al control de impedancia: Construyendo un robot que pueda tocar.
Partiendo de lo que sucede realmente en el instante en que un brazo robótico con control de posición toca un objeto rígido —y por qué eso imposibilita las tareas de ensamblaje, pulido y contacto humano— este artículo analiza el control de impedancia, que vincula fuerza y desplazamiento mediante un resorte, un amortiguador y una masa virtuales; el control de admitancia, que invierte esa causalidad; y el control híbrido de posición/fuerza, que separa la posición y la fuerza por dirección espacial, desarrollando las ideas a partir de ecuaciones y diagramas.
Fundamentals · 17 min de lectura Fundamentos de robótica
September 4, 2026
Introducción al control de enjambres (multirobot): creación de bandadas, formación y consenso.
El control de enjambre resuelve problemas que un solo robot no puede, utilizando únicamente "reglas locales simples" aplicadas a múltiples robots. Desde la reproducción del comportamiento de bandada con Boids, pasando por algoritmos de consenso para la concordancia, hasta los tres enfoques para el control de formación —líder-seguidor, estructuras virtuales y basado en el comportamiento—, este artículo organiza sistemáticamente el campo en torno a la distinción entre arquitecturas centralizadas y descentralizadas.
Fundamentals · 14 min de lectura Sensores y hardware
September 4, 2026
Cómo funcionan los codificadores rotativos: ópticos y magnéticos
Comparamos los dos principios de funcionamiento del codificador rotatorio —óptico, que lee la posición interrumpiendo la luz, y magnético, que lee la dirección de un campo magnético— con los del sensor de ángulo y velocidad del eje de un motor.
Fundamentals · 16 min de lectura Sensores y hardware
September 4, 2026
Cómo funcionan los sensores de temperatura y los productos que definen la categoría: termopares, PT100, DS18B20
Todos los sensores de temperatura realizan la misma función: convertir el calor en una señal eléctrica. Sin embargo, la física subyacente se divide en cuatro familias distintas: el efecto Seebeck en los termopares, la relación resistencia-temperatura en los RTD y termistores, el comportamiento de la banda prohibida de los circuitos integrados semiconductores y la ley de Stefan-Boltzmann que rige los termómetros de radiación infrarroja. Este artículo recorre la historia desde el malentendido de Seebeck en 1821, pasando por la ecuación de Callendar-Van Dusen que calibra los sensores PT100, hasta una comparación de especificaciones de circuitos integrados reales como el DS18B20, el TMP117 y el MLX90614, y un caso práctico de un coche de Fórmula 1 que mide la temperatura de los neumáticos con 12 sensores infrarrojos sin contacto.
Fundamentals · 20 min de lectura Tendencias tecnológicas
September 4, 2026
Tendencias tecnológicas en robots humanoides
Tesla Optimus y Figure 03 ya se encuentran en las plantas de producción, y el Atlas de Boston Dynamics ha pasado de ser hidráulico a totalmente eléctrico. Unitree está librando una guerra de precios, mientras que el NEO de 1X comienza a aprender a usarlo en casa mediante un modelo de vídeo. Un análisis del panorama competitivo y los problemas pendientes.
Trends · 11 min de lectura Tendencias tecnológicas
September 4, 2026
Tendencias tecnológicas en los modelos mundiales
Un "modelo del mundo" aprende la dinámica de un entorno y simula el futuro en su propia mente. Desde VAE+RNN de Ha y Schmidhuber, pasando por DreamerV3, Genie 3 y Sora, hasta la arquitectura JEPA impulsada por Yann LeCun, este artículo traza un mapa de la división entre los enfoques generativos y no generativos, y la barrera común de la coherencia física con la que se topan ambos.
Trends · 10 min de lectura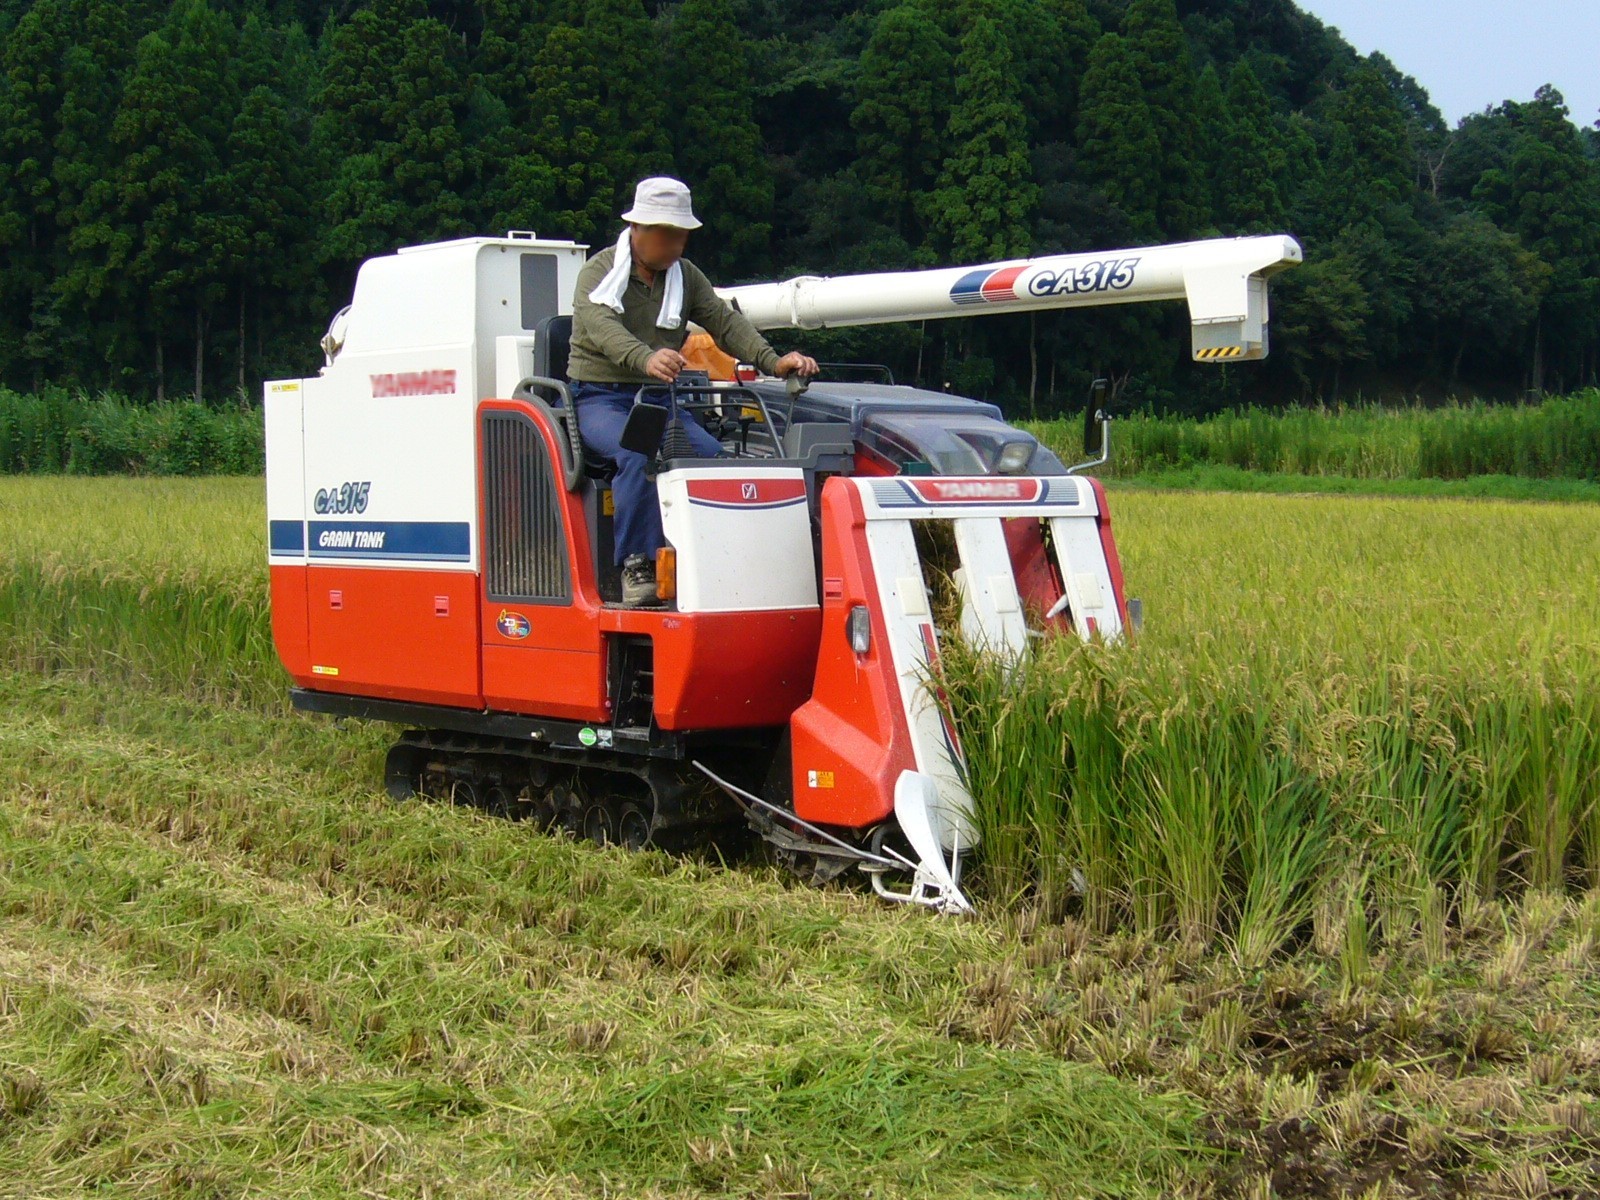 Maquinaria agrícola
September 3, 2026
Introducción a la ingeniería de maquinaria agrícola: La cosechadora combinada: del corte a la limpieza y la automatización.
La cosechadora de alimentación frontal corta el arroz, lo trilla, separa el grano y lo almacena en un tanque. Este artículo analiza la cosechadora desde la perspectiva de la ingeniería mecánica: su origen en Japón, el flujo interno de materiales, las ecuaciones utilizadas para medir las pérdidas, los sensores de rendimiento y calidad, las especificaciones publicadas de los modelos actuales y el estado actual de la operación autónoma y la electrificación.
Fundamentals · 24 min de lectura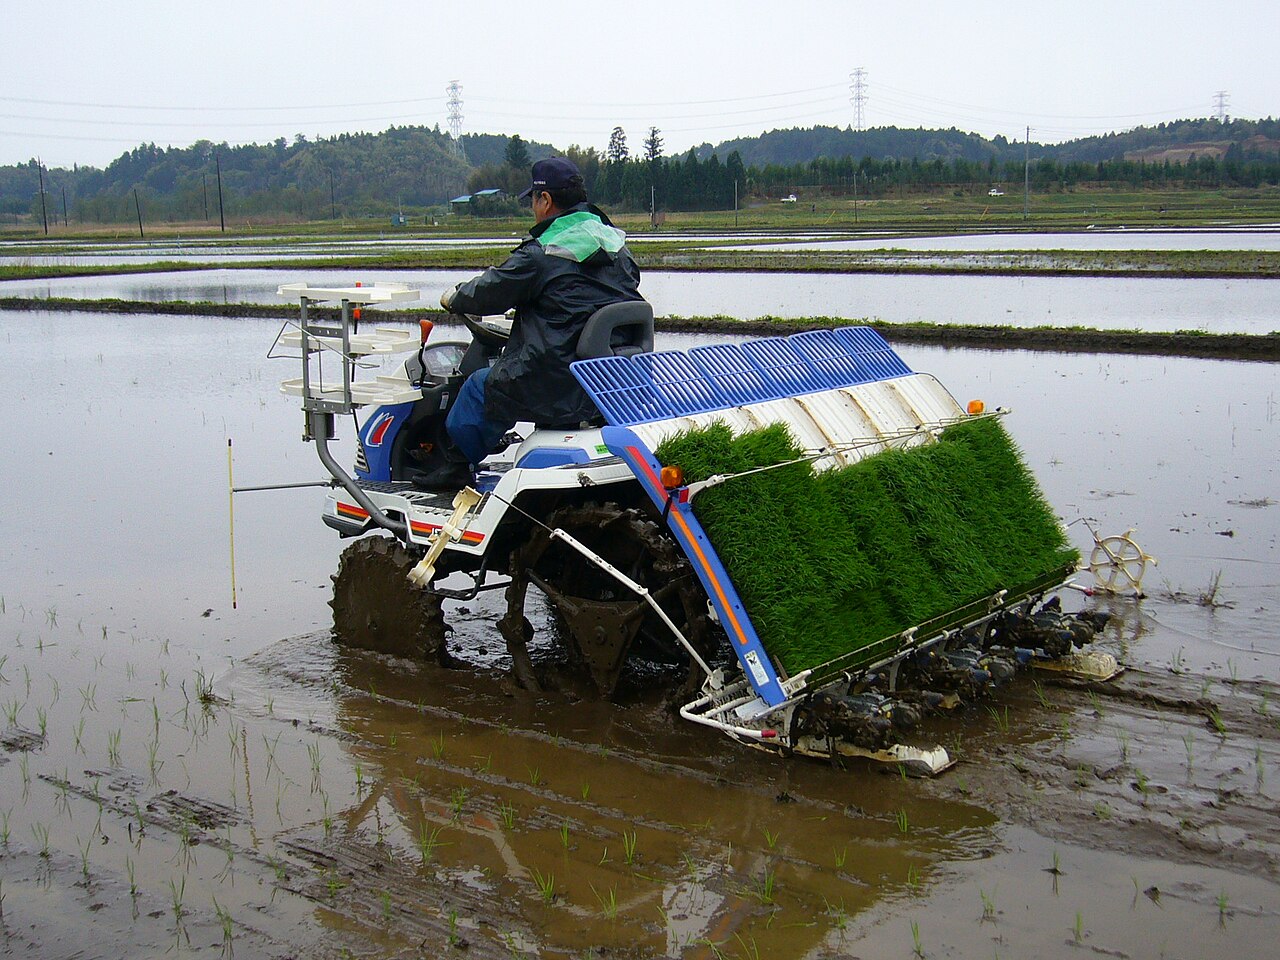 Maquinaria agrícola
September 3, 2026
Introducción a la Ingeniería de Maquinaria Agrícola: La Trasplantadora de Arroz: Cómo se trasladan las plántulas al arrozal, colina por colina.
Una trasplantadora de arroz no es solo una máquina que transporta plántulas. Este artículo la analiza a través de ecuaciones y materiales públicos: el sistema de alimentación que corta la capa de plántulas en un solo montículo a la vez, la trayectoria de la garra de plantación, el espaciamiento y la profundidad entre hileras y montículos, el seguimiento de la superficie del arrozal mediante flotadores y todo lo demás, desde máquinas autopropulsadas hasta unidades robóticas.
Fundamentals · 26 min de lectura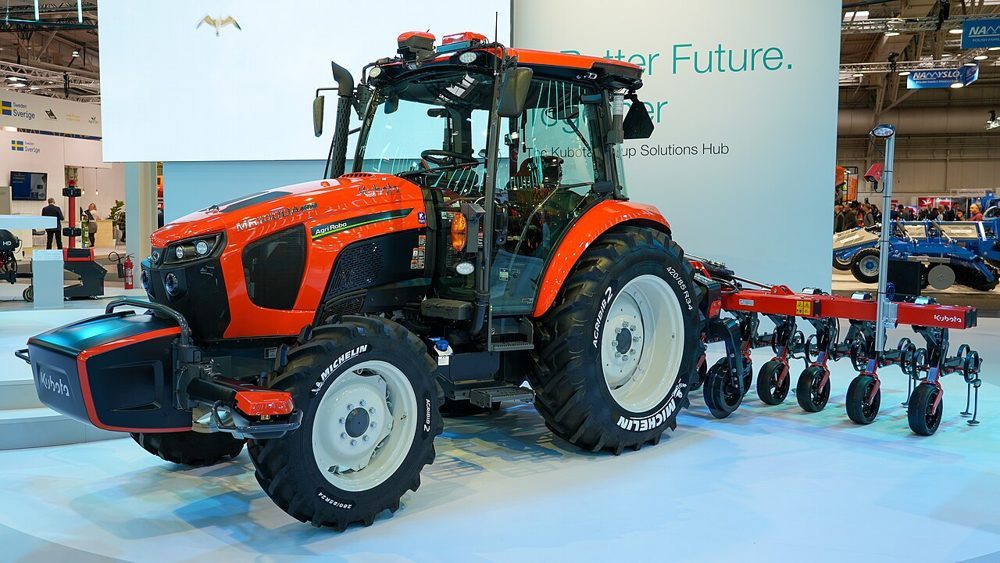 Maquinaria agrícola
September 3, 2026
Introducción a la ingeniería de maquinaria agrícola: El tractor: desde la tracción y la toma de fuerza hasta el enganche de tres puntos y la conducción autónoma.
Un tractor es una fuente de energía portátil que distribuye la potencia del motor entre las ruedas/orugas, la toma de fuerza (TDF) y el enganche hidráulico de tres puntos. Este artículo explica, desde una perspectiva de ingeniería mecánica, la tracción y el deslizamiento, el control de la profundidad de labranza, el sistema RTK-GNSS, los sensores de suelo/rendimiento y el estado actual de la electrificación.
Fundamentals · 25 min de lectura Análisis de empresas
September 3, 2026
Investigación corporativa: Fabricantes de baterías: Panasonic Energy, GS Yuasa y Murata Manufacturing
Desde baterías para vehículos eléctricos hasta almacenamiento de energía para centros de datos, pasando por aplicaciones en defensa y el sector espacial, las baterías representan un campo en auge en el que los fabricantes japoneses de equipos eléctricos y componentes electrónicos están invirtiendo todos sus recursos; sin embargo, sus orígenes y estrategias son muy diferentes. Panasonic Energy absorbió el negocio de baterías de Sanyo Electric; GS Yuasa tiene sus raíces en una empresa pionera en baterías de plomo-ácido fundada en 1895; y Murata Manufacturing entró en el sector en 2017 al adquirir el negocio de baterías de Sony. Este artículo compara la historia, los resultados financieros, los productos, las instalaciones y las perspectivas de las tres compañías.
Industry research · 18 min de lectura Conducción conectada y autónoma
September 3, 2026
Introducción a la planificación del comportamiento: Cómo las máquinas de estados finitos, los árboles de comportamiento y los POMDP eligen el siguiente paso para un vehículo automatizado.
La planificación del comportamiento transforma la percepción incierta en decisiones de detenerse, seguir, ceder el paso, incorporarse y cambiar de carril, y luego restringe la planificación de la trayectoria y el control predictivo basado en modelos (MPC). Esta introducción relaciona las máquinas de estados finitos (FSM), los árboles de comportamiento, los procesos de decisión de Markov de orden superior (POMDP), los sistemas avanzados de asistencia al conductor (ADAS) actuales, la seguridad y las pruebas.
Fundamentals · 15 min de lectura
Conducción conectada y autónoma
September 3, 2026
Introducción a la planificación del comportamiento: Cómo las máquinas de estados finitos, los árboles de comportamiento y los POMDP eligen el siguiente paso para un vehículo automatizado.
La planificación del comportamiento transforma la percepción incierta en decisiones de detenerse, seguir, ceder el paso, incorporarse y cambiar de carril, y luego restringe la planificación de la trayectoria y el control predictivo basado en modelos (MPC). Esta introducción relaciona las máquinas de estados finitos (FSM), los árboles de comportamiento, los procesos de decisión de Markov de orden superior (POMDP), los sistemas avanzados de asistencia al conductor (ADAS) actuales, la seguridad y las pruebas.
Fundamentals · 15 min de lectura Conducción conectada y autónoma
September 3, 2026
Mapeo de cuadrículas de ocupación: transformando la evidencia de LiDAR y cámaras en transitabilidad.
Una cuadrícula de ocupación divide el espacio en celdas y representa probabilísticamente el espacio ocupado, libre y desconocido. Aprenda sobre actualizaciones bayesianas y de probabilidades logarítmicas, modelos inversos de sensores, trazado de rayos, decaimiento dinámico, vóxeles 3D, SLAM, mapas de costos y planificación.
Fundamentals · 11 min de lectura
Conducción conectada y autónoma
September 3, 2026
Niveles de automatización de la conducción SAE 0–5: el límite de responsabilidad detrás de los sistemas avanzados de asistencia al conductor (ADAS).
SAE J3016 no es una puntuación de inteligencia vehicular. Descubre quién realiza la tarea de conducción dinámica, monitoreo y respaldo en los niveles 0 a 5, con ODD, latencia de toma de control, ADAS actual, SOTIF, seguridad y evaluación de seguridad.
Fundamentals · 12 min de lectura
Conducción conectada y autónoma
September 3, 2026
Introducción a V2X: Conectando vehículos, carreteras, redes y personas de forma segura.
¿Qué intercambian V2V, V2I, V2N y V2P, y en qué se diferencian DSRC/ITS-G5 y C-V2X? Esta introducción relaciona la latencia, la fiabilidad de la entrega, la percepción cooperativa, la infraestructura de clave pública (PKI), la privacidad de la ubicación, el diseño a prueba de fallos y las pruebas reproducibles.
Fundamentals · 10 min de lectura
Ingeniería de control
September 3, 2026
Introducción a la ingeniería de control: observadores de estado y el filtro de Kalman lineal
Las lecturas de los sensores no representan el estado en sí. Esta introducción explica la observabilidad, las ecuaciones de predicción/actualización de Kalman, la covarianza, ejemplos numéricos, la integración del control, la implementación del robot y el comportamiento a prueba de fallos.
Fundamentals · 7 min de lectura
Ingeniería de control
September 3, 2026
Introducción a la ingeniería de control: LQR — Retroalimentación de estado a partir de prioridades explícitas
LQR obtiene las ganancias de retroalimentación de estado a partir de un modelo de espacio de estados y un coste cuadrático. Esta introducción abarca las ecuaciones de Riccati, la observabilidad, las compensaciones entre PID y MPC, la implementación en robots, la intuición numérica y la seguridad.
Fundamentals · 6 min de lectura Ingeniería de control
September 3, 2026
Introducción a la ingeniería de control: Control predictivo basado en modelos: Actuando dentro de las restricciones
El control predictivo basado en modelos predice el comportamiento futuro mediante un modelo, optimiza una secuencia de entrada restringida, aplica solo su primera acción y repite el proceso. Esta introducción abarca ecuaciones, ajuste, seguridad, implementación y ejemplos actuales.
Fundamentals · 8 min de lectura Ingeniería de control September 3, 2026Introducción a la ingeniería de control: Planificación de trayectorias — A*, Dijkstra, RRT, RRT* y PRM
La planificación de rutas no consiste en trazar la línea más corta. Esta introducción compara los algoritmos de cuadrícula y de espacio continuo, teniendo en cuenta la huella del robot, la incertidumbre del mapa, el cálculo, la integración SLAM/Nav2 y la seguridad.
Fundamentals · 7 min de lectura Ingeniería de control September 3, 2026Introducción a la ingeniería de control: Control PID: Funcionamiento en tres escalas de tiempo
El control PID no se limita a tres ganancias. Esta introducción relaciona su intuición y ecuaciones con el muestreo, la saturación, la protección contra la saturación excesiva, la sintonización, la seguridad, ROS 2 y las comprobaciones de implementación reales.
Fundamentals · 8 min de lectura Ingeniería de control
September 3, 2026
Introducción a la ingeniería de control: Generación de trayectorias: Jerk mínimo, perfiles quínticos y trapezoidales
Un camino indica hacia dónde viajar; una trayectoria indica cuándo y con qué velocidad, aceleración y variación de la aceleración. Esta introducción abarca perfiles de mínima variación de la aceleración, perfiles quínticos y trapezoidales, restricciones, seguridad e integración con ROS 2.
Fundamentals · 6 min de lectura
Visión por computador
September 3, 2026
Geometría epipolar: lectura de la profundidad y el movimiento de la cámara a partir de dos imágenes.
La geometría epipolar es la teoría que determina cómo se proyecta un mismo punto 3D en dos imágenes. Este artículo explica sistemáticamente la Matriz Fundamental y la Matriz Esencial, los algoritmos de 8 y 5 puntos, RANSAC, la triangulación, la elección entre geometría epipolar y homografía, la calibración, la implementación con OpenCV/COLMAP, las condiciones de fallo y la estimación reciente basada en aprendizaje, con ecuaciones y diagramas.
Fundamentals · 19 min de lectura Visión por computador
September 3, 2026
Introducción a la detección de características
La detección de características selecciona "lugares que se pueden encontrar de nuevo" en una imagen y los utiliza para la comparación. Este artículo conecta los principios de esquinas, regiones, DoG, FAST, ORB y SIFT con la robustez, la evaluación, las herramientas actuales y los métodos basados en aprendizaje en una visión coherente.
Fundamentals · 16 min de lectura
Visión por computador
September 3, 2026
Introducción a VO/VIO: una base práctica para estimar el movimiento a partir de una cámara y una IMU.
La odometría visual (VO) y la odometría visual-inercial (VIO) estiman el movimiento relativo de un robot o cámara a partir de una secuencia de imágenes y mediciones inerciales. Este artículo aborda la ambigüedad de escala monocular, la preintegración de la IMU, la inicialización, el filtrado frente a la optimización, implementaciones como VINS-Mono y OpenVINS, métricas de evaluación y condiciones de fallo, con ejemplos matemáticos y diagramas.
Fundamentals · 21 min de lectura
Conducción conectada y autónoma
September 3, 2026
Mapas HD: mapas a nivel de carril para la conducción autónoma.
Un mapa HD representa carriles, límites, señales, elevación y conectividad como datos legibles por máquina. Esta guía explica en qué se diferencia de un mapa SLAM, cómo funciona la localización y por qué la actualidad y la incertidumbre son importantes.
Fundamentals · 7 min de lectura
Conducción conectada y autónoma
September 3, 2026
Mapeo de cuadrículas de ocupación: transformando la evidencia de LiDAR y cámaras en transitabilidad.
Una cuadrícula de ocupación divide el espacio en celdas y representa probabilísticamente el espacio ocupado, libre y desconocido. Aprenda sobre actualizaciones bayesianas y de probabilidades logarítmicas, modelos inversos de sensores, trazado de rayos, decaimiento dinámico, vóxeles 3D, SLAM, mapas de costos y planificación.
Fundamentals · 10 min de lectura Ingeniería eléctrica
September 3, 2026
Introducción a la energía térmica: Conversión del calor residual del combustible en electricidad mediante ciclos de vapor, gas y combinados.
La energía térmica no se limita a la quema de combustible. Este artículo analiza la caldera, la turbina de vapor, la turbina de gas, la recuperación de calor, el generador y el tratamiento de gases de combustión como un único sistema termodinámico y de operación de la red, organizando la eficiencia, las emisiones, el tiempo de arranque, la combustión conjunta de hidrógeno/amoniaco y la captura y almacenamiento de carbono (CCS) mediante ecuaciones y diagramas.
Fundamentals · 11 min de lectura
Propulsión e ingeniería mecánica
September 3, 2026
Motores diésel: encendido por compresión, par motor y postratamiento.
Termodinámica del ciclo diésel, inyección common-rail, par motor y consumo de combustible, postratamiento DPF/SCR, ejemplos de equipos actuales, electrificación y seguridad.
Fundamentals · 4 min de lectura Propulsión e ingeniería mecánica September 3, 2026Turbinas de gas: ciclo Brayton y ciclo combinado.
Una turbina de gas comprime el aire, quema combustible de forma continua y expande el gas caliente a través de las etapas de la turbina. Esta guía abarca el ciclo Brayton, sus variantes para aeronaves y generación de energía, el ciclo combinado de turbina de gas (GTCC) y las rutas del hidrógeno, con ecuaciones y diagramas.
Fundamentals · 6 min de lectura
Propulsión e ingeniería mecánica
September 3, 2026
Motores de gasolina: encendido por chispa, eficiencia y electrificación.
Una introducción práctica a los motores de gasolina de cuatro tiempos: termodinámica del ciclo Otto, par motor y consumo de combustible, control de emisiones, productos actuales y electrificación.
Fundamentals · 4 min de lectura Aprendizaje por refuerzo
September 3, 2026
Introducción al aprendizaje por refuerzo: aprendizaje por imitación y aprendizaje por refuerzo inverso.
La clonación de comportamiento, DAgger y el aprendizaje por refuerzo inverso utilizan demostraciones cuando resulta difícil programar las recompensas. Esta introducción abarca el cambio de covariables, la inferencia de recompensas, las conexiones VLA, la evaluación, la seguridad y la procedencia de los datos.
Fundamentals · 7 min de lectura Aprendizaje por refuerzo September 3, 2026Fundamentos del aprendizaje por refuerzo: Procesos de decisión de Markov, ecuaciones de Bellman y exploración para robots
El aprendizaje por refuerzo es un ciclo cerrado en el que un agente elige acciones a partir de observaciones y maximiza las recompensas diferidas. Esta introducción explica los procesos de decisión de Markov (MDP), las funciones de valor, las políticas, las ecuaciones de Bellman, la exploración frente a la explotación, el diseño de recompensas y el camino desde la simulación hasta un robot real.
Fundamentals · 8 min de lectura Aprendizaje por refuerzo September 3, 2026Aprendizaje por refuerzo basado en modelos y de simulación a la realidad.
Modelos del mundo, error de predicción, MPC, aleatorización de dominios, identificación de sistemas y monitorización de seguridad para máquinas reales.
Fundamentals · 5 min de lectura Aprendizaje por refuerzo
September 3, 2026
Gradientes de política, PPO y SAC: control continuo estable para robots
Los gradientes de política actualizan directamente una política para que la dirección, el empuje y el par articular se mantengan continuos. Este artículo relaciona Actor-Crítico, PPO y SAC, y luego aborda el recorte, la regularización de entropía, la evaluación y el límite de seguridad para la transferencia de simulación a la realidad.
Fundamentals · 7 min de lectura Aprendizaje por refuerzo
September 3, 2026
Aprendizaje Q y DQN: De la tabla Q al aprendizaje profundo por refuerzo.
El aprendizaje Q actualiza los valores de acción con el objetivo de optimalidad de Bellman. Esta introducción recorre el camino desde una tabla Q tabular hasta una red Q profunda, explicando la reproducción de experiencias, las redes objetivo, la sobreestimación y la ubicación segura en una pila de robots.
Fundamentals · 7 min de lectura Fundamentos de robótica
September 3, 2026
Introducción a ArduPilot: Estimación de estado, control y diseño de misiones para un piloto automático.
ArduPilot es un piloto automático de código abierto que implementa la fusión de sensores, el control de actitud/posición, las misiones de navegación y los sistemas de seguridad de un vehículo. Este artículo describe las diferencias entre Copter, Plane y Rover, además de EKF, PID, MAVLink, SITL y las pruebas de seguridad en vehículos reales, con diagramas.
Fundamentals · 7 min de lectura Fundamentos de robótica
September 3, 2026
Introducción a la navegación por estima: integración de ruedas, IMU y GNSS para el seguimiento del movimiento de un robot.
La navegación a estima es la técnica fundamental para actualizar la pose y la posición de un robot mediante la integración de la rotación de las ruedas, las lecturas de la IMU y los sensores de velocidad. Este artículo abarca la cinemática de la transmisión diferencial, el error acumulado, la corrección basada en el filtro de Kalman extendido (EKF) y sus implementaciones en robots de transporte para interiores y conducción autónoma, con ecuaciones y diagramas.
Fundamentals · 7 min de lectura Fundamentos de robótica
September 3, 2026
Introducción a ROS 2: Distribución segura del control de robots entre nodos, temas y DDS.
ROS 2 es un middleware de robótica que separa la detección, la percepción, la planificación y el control en procesos independientes, conectándolos mediante comunicación DDS. Este artículo abarca nodos, temas, servicios, acciones, QoS, TF2, ciclo de vida, implementación y depuración, además de las diferencias con ROS 1 y precauciones operativas en entornos reales, con diagramas incluidos.
Fundamentals · 6 min de lectura Sensores y hardware
September 3, 2026
Cómo funcionan los actuadores: motores BLDC, paso a paso y servomotores
Comparamos los actuadores que funcionan como los "músculos" de un robot desde tres perspectivas: el motor BLDC, el motor paso a paso y el servomotor. En realidad, no se trata de una clasificación paralela; la construcción del motor (BLDC/paso a paso) y la arquitectura de control (servo) son dos ejes distintos que a menudo se confunden. Para desentrañar esta confusión, analizamos las verdaderas compensaciones entre par, respuesta y control, desde el problema del desgaste de las escobillas en el vacío de la NASA hasta el nacimiento de la cibernética de Wiener.
Fundamentals · 18 min de lectura Sensores y hardware
September 3, 2026
Cómo funcionan las cámaras de eventos (DVS) y productos clave — Prophesee, iniVation
A diferencia de las cámaras convencionales que capturan fotogramas (imágenes fijas) a intervalos regulares, las cámaras de eventos (Dynamic Vision Sensor, DVS) permiten que cada píxel informe de forma independiente solo el instante en que cambia su brillo, con una resolución de microsegundos. Analizamos los chips reales —Prophesee Metavision, iniVation DVXplorer/DAVIS, Samsung DVS-Gen4—, el linaje de la ingeniería neuromórfica desde la investigación de la retina de silicio de 1988 hasta la adquisición de iniVation en 2024, el conjunto de datos de conducción autónoma DSEC (cámara de eventos estéreo) y la investigación SLAM que se ejecuta a bordo de UAVs.
Fundamentals · 16 min de lectura Sensores y hardware
September 3, 2026
Cómo funcionan los magnetómetros y los productos clave: Bosch, ST, Honeywell.
El magnetómetro, que detecta la dirección del campo magnético terrestre para determinar el rumbo, es el único sensor que proporciona una referencia externa de dirección absoluta mientras tenga alimentación, desde la brújula electrónica de un teléfono inteligente hasta la corrección del ángulo de guiñada en un dron o el control de actitud en un CubeSat. Este artículo expone los cuatro principios físicos subyacentes (el efecto Hall, AMR, GMR y el magnetómetro de flujo), compara las especificaciones de chips reales como el Bosch BMM150, el STMicroelectronics LIS3MDL y el Honeywell HMC5883L, aborda el error de hierro duro/hierro blando y su calibración, la fusión de sensores AHRS con una IMU y la historia de la tecnología, desde la prospección de minerales hasta la caza de submarinos en la Segunda Guerra Mundial y la exploración lunar, pasando por el control de actitud de los CubeSat actuales.
Fundamentals · 18 min de lectura Sensores y hardware
September 3, 2026
Cómo funcionan los módulos de comunicación inalámbrica: ESP32, nRF52840, SX1262
Lo que transporta el valor medido de un sensor fuera de su carcasa es, casi siempre, una onda de radio. Rastreamos cómo el OFDM de Wi-Fi utiliza subportadoras ortogonales para superar la multitrayectoria, cómo la modulación GFSK y la topología en estrella de BLE permiten el funcionamiento con ciclo de trabajo, y cómo el espectro ensanchado por chirrido (CSS) de LoRa intercambia alcance por velocidad de datos en todo el rango del factor de ensanchamiento SF7-12, todo a través de las cifras reales de chips como el ESP32-C6, Nordic nRF52840, Semtech SX1262, TI CC2652R7 y MultiTech mDot. Desde el drama de nombres de 1999 detrás de Wi-Fi, hasta el nombre Bluetooth nacido del epíteto de un rey danés del siglo X en 1996, hasta la historia de cómo LoRa, construida por una pequeña empresa emergente francesa, fue adquirida por Semtech, hasta el ejemplo del mundo real de la red de medidores inteligentes LoRaWAN de ZENNER que escala a más de 10 millones de dispositivos, Analizamos cómo elegir la banda de frecuencia, la potencia de transmisión, la sensibilidad y la topología.
Fundamentals · 17 min de lectura
Sensores y hardware
September 2, 2026
Cómo funcionan las baterías y los sistemas de gestión de baterías (BMS) — Molicel, DJI, Samsung SDI
Lo que determina el alcance y la seguridad de un robot o dron no es el motor ni el conjunto de sensores, sino la batería y su sistema de gestión de baterías (BMS). Desde la electroquímica de las celdas de iones de litio hasta el equilibrio de las celdas y los circuitos de protección, comparamos las especificaciones reales de las celdas de alta descarga de Molicel, las baterías de vuelo inteligentes de DJI y la apuesta de Samsung SDI por las baterías de estado sólido de última generación. Además, analizamos las lecciones que el incendio del Boeing 787 enseñó a la industria sobre los límites de un BMS.
Fundamentals · 16 min de lectura
Sensores y hardware
September 2, 2026
Cómo funcionan los sensores de fuerza y táctiles — ATI, Bota, XELA
Los sensores de fuerza proporcionan al brazo robótico su "sentido del brazo", y los sensores táctiles proporcionan a la mano robótica su "sentido de las yemas de los dedos". Analizamos la física desde los extensómetros hasta tres enfoques de detección táctil —piezorresistivo, capacitivo y óptico— y examinamos productos reales de ATI, Bota Systems y XELA Robotics, incluyendo la mano protésica de Shadow Robot con 129 sensores, junto con la historia real de la invención simultánea del extensómetro en 1938.
Fundamentals · 17 min de lectura Sensores y hardware
September 2, 2026
Cómo funcionan las SBC y productos clave: Raspberry Pi 5, Jetson, Coral
Comparamos los ordenadores integrados que funcionan como el "cerebro" de un robot según tres filosofías de diseño: el SoC de propósito general de la Raspberry Pi 5, el ordenador de IA con GPU integrada de NVIDIA Jetson Orin y el ASIC dedicado de Google Coral. Analizamos desde el significado de la métrica de eficiencia TOPS/W hasta por qué el proyecto newbot optó por un SoC de propósito general, pasando por la historia real de la escasez de DRAM en los centros de datos de IA que afectará al mercado de placas de desarrollo para aficionados en 2026.
Fundamentals · 17 min de lectura Análisis de empresas
September 2, 2026
Investigación corporativa: Empresas emergentes del sector espacial y satelital: ispace, Synspective, Astroscale
ispace (transporte lunar), Synspective (constelaciones de pequeños satélites SAR) y Astroscale (servicios en órbita y eliminación de desechos espaciales): tres empresas japonesas del sector "NewSpace", todas cotizadas en el Mercado de Crecimiento de la Bolsa de Tokio, se analizan a lo largo de su historia, sus resultados de cinco ejercicios fiscales, sus productos, su estrategia tecnológica, sus instalaciones y su estrategia a medio plazo. Las tres registran enormes pérdidas operativas, pero cada una está captando la demanda de los sectores gubernamental y de defensa mediante un camino distinto hacia la viabilidad.
Industry research · 15 min de lectura Análisis de empresas
August 29, 2026
Investigación corporativa: Automóviles — Toyota, Honda y Nissan
Toyota, fundada en 1937; Honda, establecida en 1948; y Nissan, nacida de la fusión de varias empresas: se comparan las historias de las tres compañías, cinco años de resultados financieros, la reestructuración de la red de producción, los resultados marcadamente divergentes del año fiscal 2026/3 (Toyota se convirtió en la primera empresa japonesa en superar los 50 billones de yenes en ingresos, Honda cayó en pérdidas operativas por cargos relacionados con vehículos eléctricos, Nissan se encontraba en plena reestructuración y recortó aproximadamente 20.000 puestos de trabajo), y su carrera por comercializar baterías de estado sólido.
Industry research · 16 min de lectura Sensores y hardware
August 28, 2026
Cómo funcionan los sensores ultrasónicos y productos clave: Bosch, Murata, Toyota ICS
Un sensor ultrasónico mide la distancia a un obstáculo cercano a partir del tiempo de ida y vuelta de un pulso ultrasónico, el equivalente acústico del LiDAR. Puede atravesar objetos que interfieren con los sensores ópticos, como vidrio transparente y objetos negros, pero su alcance efectivo máximo es de unos pocos metros. Analizamos la investigación sobre la ecolocalización de los murciélagos, el desarrollo del sonar en la Primera Guerra Mundial, el alcance medido del Bosch USS Gen 6, los módulos Murata MA40S4S y MaxBotix, componentes básicos de la robótica, y el ejemplo real del sonar de detección inteligente de obstáculos de ocho sensores de Toyota, y cómo cada uno de estos elementos influye en el rendimiento real.
Fundamentals · 12 min de lectura Análisis de empresas
August 27, 2026
Investigación corporativa: Infraestructura de telecomunicaciones: NTT, KDDI y SoftBank
NTT tiene sus orígenes en la privatización del monopolio público de telecomunicaciones de Japón en 1985; KDDI tiene sus raíces en DDI, fundada en 1984; SoftBank pasó de la distribución de software a ser un operador mediante fusiones y adquisiciones. Se comparan los resultados financieros de cinco años de las tres compañías, la cuota de suscriptores móviles, la inversión en IA/centros de datos y sus divergentes apuestas tecnológicas sobre "lo que viene después de la radio": la visión de red óptica IOWN de NTT, la asociación Starlink de KDDI y HAPS de SoftBank.
Industry research · 15 min de lectura Tendencias tecnológicas
August 26, 2026
Tendencias tecnológicas en VLA (Visión-Lenguaje-Acción)
Vision-Language-Action integra la información de la cámara y las instrucciones en lenguaje natural en un único modelo que genera acciones robóticas directamente. Desde RT-2 hasta OpenVLA y la línea π0 de Physical Intelligence, se analiza la expansión de una filosofía de diseño que se niega a separar la percepción del control.
Trends · 11 min de lectura Análisis de empresas
August 23, 2026
Investigación corporativa: Contratistas generales — Kajima, Taisei y Shimizu
Kajima, la primera constructora japonesa en superar los 3 billones de yenes en ingresos; Taisei, que registró ganancias récord; Shimizu, que se recuperó de su primera pérdida operativa y logró dos años consecutivos de crecimiento de ganancias. Se compararon los años de fundación de las tres compañías (1804-1873), sus resultados financieros de cinco años y sus negocios pioneros, desde la construcción en el extranjero hasta el desarrollo espacial y la robótica en la construcción.
Industry research · 15 min de lectura Sensores y hardware
August 22, 2026
Cómo funciona el radar y productos clave: Continental, Bosch, Honda SENSING
El radar de ondas milimétricas mide la distancia y la velocidad relativa a partir del reflejo de las ondas de radio, lo que lo convierte en el sensor más resistente a la lluvia, la niebla, el deslumbramiento y otras condiciones adversas que dificultan el funcionamiento de los sensores ópticos. Analizamos cómo la frecuencia de batido del FMCW proporciona simultáneamente la distancia y la velocidad, el origen de la tecnología del radar, que se remonta a Chain Home en la Segunda Guerra Mundial, el abandono y posterior reintroducción del radar por parte de Tesla, las especificaciones de imagen 4D del Continental ARS540 y el ejemplo real de la cobertura de 360 grados con cinco radares del Honda SENSING 360, y cómo cada uno de estos factores modifica la relación entre alcance, campo de visión y resolución.
Fundamentals · 12 min de lectura Análisis de empresas
August 21, 2026
Investigación corporativa: Materiales químicos avanzados — Shin-Etsu Chemical y Toray
Shin-Etsu Chemical ocupa una posición de liderazgo mundial en obleas de silicio para semiconductores, mientras que Toray desarrolla fibra de carbono y materiales compuestos. Comparación de las carteras de materiales, los resultados y las estrategias técnicas de ambas compañías.
Industry research · 14 min de lectura
Tendencias tecnológicas
August 20, 2026
Tendencias tecnológicas en la navegación
Desde el flujo de trabajo clásico de mapas, mapas de costos y planificación de rutas, hasta enfoques integrales mediante aprendizaje por refuerzo, pasando por modelos fundamentales basados en modelos de visión-lenguaje. Un análisis del estado actual de la navegación autónoma de robots móviles.
Trends · 9 min de lectura Análisis de empresas
August 17, 2026
Investigación corporativa: Acero — Nippon Steel y JFE Holdings
Nippon Steel completó la adquisición de US Steel en junio de 2026, lo que la sitúa entre los principales productores mundiales de acero bruto, mientras que JFE Holdings ocupa el segundo puesto a nivel nacional. Se comparan ambas empresas en lo que respecta a la producción de acero con reducción de hidrógeno, un desafío de descarbonización que los rivales más acérrimos del sector están abordando conjuntamente.
Industry research · 15 min de lectura Sensores y hardware
August 16, 2026
Lab
Cómo funciona el GNSS y productos clave: u-blox, Trimble, Fixposition
RTK combina el posicionamiento por satélite con datos de corrección de una estación base, reduciendo el error de varios metros del posicionamiento GNSS independiente a nivel de centímetros. Analizamos cómo el posicionamiento de doble frecuencia cancela el retardo ionosférico, cómo el ZED-F9P de u-blox impulsó la adopción generalizada del RTK de bajo coste, el Trimble RTX y el Michibiki (QZSS) japonés, y el ejemplo real de la red nacional de Kubota de 342 estaciones base RTK para maquinaria agrícola, y cómo cada uno de estos factores modifica la precisión de posicionamiento real.
Fundamentals · 13 min de lectura Análisis de empresas
August 15, 2026
Investigación corporativa: Óptica de precisión y dispositivos médicos — Canon, Nikon y Olympus
Canon ha mantenido el primer puesto mundial en cámaras de objetivos intercambiables durante 22 años consecutivos, Nikon perdió su posición de "emperador de equipos" en litografía frente a la holandesa ASML, y Olympus controla aproximadamente el 70% del mercado mundial de endoscopios gastrointestinales. Comparando las trayectorias tan diferentes que han seguido estas tres empresas.
Industry research · 15 min de lectura Tendencias tecnológicas
August 14, 2026
Tendencias tecnológicas en los másteres jurídicos locales
El número de descargas mensuales de Ollama se multiplicó por 520 en tres años. Se analiza cómo el rápido auge de los modelos de peso abierto y la maduración de las técnicas de cuantización están convirtiendo los grandes modelos de lenguaje en algo que se ejecuta en un PC doméstico.
Trends · 9 min de lectura Análisis de empresas
August 11, 2026
Investigación corporativa: Sistemas de climatización (HVAC) — Daikin Industries y Mitsubishi Electric
Los ingresos totales de Mitsubishi Electric son mayores, pero Daikin lidera el mundo solo en aire acondicionado. Comparando la tecnología de aire acondicionado inverter que Daikin ha extendido a nivel mundial con la línea "Kirigamine" de Mitsubishi Electric, que se diferencia por su propio sensor infrarrojo, "Move Eye".
Industry research · 14 min de lectura Análisis de empresas
August 10, 2026
Investigación corporativa: Fabricantes de semiconductores: Renesas Electronics y Kioxia
Renesas Electronics, uno de los principales competidores en microcontroladores para automóviles, y Kioxia, la tercera empresa más grande del mundo en memoria flash NAND. Ambas son consideradas "fabricantes japonesas de semiconductores", pero sus productos, modelos de negocio, historia, trayectoria financiera, estrategia de producto, instalaciones y actividad de fusiones y adquisiciones difieren casi por completo; este artículo las compara en todos estos aspectos.
Industry research · 14 min de lectura
Sensores y hardware
August 10, 2026
Cómo funcionan las IMU y productos clave: Xsens, Bosch, Analog Devices
Una IMU combina un acelerómetro con un giroscopio para detectar directamente la aceleración de traslación y la velocidad de rotación de un vehículo. A diferencia de las cámaras o el LiDAR, no depende de nada externo; sin embargo, esta autonomía conlleva un inconveniente inevitable: el error se acumula con el tiempo (deriva). Analizamos el principio del giroscopio MEMS, el análisis de ruido de varianza de Allan, la escala de clasificación desde chips de consumo hasta módulos de navegación y la estrategia de productos de la serie MTi de Xsens.
Fundamentals · 12 min de lectura Análisis de empresas
August 9, 2026
Investigación corporativa: Máquinas herramienta — DMG Mori, Okuma y Yamazaki Mazak
DMG Mori y Okuma son empresas públicas que divulgan sus resultados; Yamazaki Mazak es una empresa privada que no divulga ninguno. Se comparan la trayectoria de las empresas, las tendencias financieras a lo largo del tiempo y la tecnología OSP (la CNC desarrollada por Okuma) con la fortaleza de Yamazaki Mazak en máquinas multitarea, instalaciones y planes a mediano plazo, incluyendo lo que la falta de transparencia revela sobre la industria.
Industry research · 14 min de lectura Tendencias tecnológicas
August 8, 2026
Tendencias tecnológicas en la segmentación semántica
Desde SegFormer y Mask2Former, basados en transformadores, hasta la familia Segment Anything, que puede extraer cualquier objeto a partir de una solicitud. Analizamos la situación actual de la segmentación a medida que se aleja de las clases fijas.
Trends · 7 min de lectura Análisis de empresas
August 7, 2026
Investigación corporativa: Robots industriales — FANUC y Yaskawa Electric
FANUC, fabricante de los conocidos "robots amarillos", y Yaskawa Electric, que construyó el primer robot industrial totalmente eléctrico del mundo. FANUC lidera en ingresos, Yaskawa en número de empleados. Desde la historia de la empresa y los resultados de los últimos cinco años hasta una comparación de los negocios de CNC y servo/inversores, "MOTOMAN NEXT" —un robot autónomo con una GPU NVIDIA integrada—, las instalaciones y los planes a medio plazo.
Industry research · 12 min de lectura Sensores y hardware
August 4, 2026
Cómo funcionan las cámaras de profundidad y productos clave: RealSense, Kinect, Orbbec.
La tecnología estéreo activa proyecta un patrón con un emisor infrarrojo y realiza la correspondencia estéreo; la luz estructurada mide la profundidad a partir de la distorsión de un patrón conocido; y el tiempo de vuelo mide la distancia directamente a partir de un cambio de fase: tres enfoques coexistentes para las cámaras de profundidad. Analizamos los principios que subyacen a cada uno y ejemplos reales de Intel RealSense D435i, Microsoft Kinect, Orbbec Femto Bolt y iPhone TrueDepth, y seguimos la trayectoria de la startup israelí PrimeSense, que dio origen a Kinect, fue adquirida por Apple y renació como Face ID.
Fundamentals · 10 min de lectura
Análisis de empresas
August 3, 2026
Investigación corporativa: Equipos para la fabricación de semiconductores — Tokyo Electron y SCREEN Holdings
Los ingresos de Tokyo Electron son aproximadamente cuatro veces superiores a los de SCREEN Holdings. Una comparación de amplitud frente a profundidad —Tokyo Electron abarca la deposición, el grabado y la limpieza, mientras que SCREEN posee una cuota de mercado mundial del 34,7% concentrada únicamente en equipos de limpieza— abarca la historia de la empresa, los resultados financieros de los últimos cinco años, la gama de productos, las instalaciones y los planes a medio plazo.
Industry research · 13 min de lectura Tendencias tecnológicas
August 2, 2026
Tendencias tecnológicas en la detección de objetos
La familia YOLO avanza hacia diseños sin NMS y detectores basados en transformadores como RF-DETR, que superó los 60 mAP en COCO. Analizando el estado de la detección de objetos en 2026, hasta llegar a la detección de vocabulario abierto basada únicamente en una indicación de texto.
Trends · 7 min de lectura Análisis de empresas
August 1, 2026
Investigación corporativa: Infraestructura de transporte — JR East y JR Central
JR East, que registra ingresos récord por quinto año consecutivo, y JR Central, a cargo del enorme proyecto del tren de levitación magnética Chuo Shinkansen. Se realiza una comparación a cinco años entre la próxima generación de la serie "E10" y el tren de levitación magnética Chuo Shinkansen, se analiza la infraestructura de pago con tarjeta IC (Suica vs. TOICA) y se incluye un mapa de las instalaciones de desarrollo y fabricación de ambas compañías.
Industry research · 17 min de lectura
Sensores y hardware
July 29, 2026
Cómo funcionan las cámaras estéreo y productos clave: ZED 2i, Subaru EyeSight
Una cámara estéreo triangula la distancia a partir de la diferencia entre dos lentes, resolviendo el problema de la escala absoluta que limita fundamentalmente a las cámaras monoculares. Analizamos las especificaciones reales de las cámaras Stereolabs ZED 2i, Luxonis OAK-D y e-con Systems TARA, y seguimos la evolución del sistema EyeSight de Subaru, que se ha instalado en más de 5 millones de vehículos desde 2008, además de la historia de cómo el creador de EyeSight dejó Subaru para fundar su propia empresa emergente de visión estéreo.
Fundamentals · 10 min de lectura
Análisis de empresas
July 28, 2026
Investigación corporativa: Infraestructura de energía eléctrica — TEPCO y Kansai Electric Power
TEPCO Holdings lidera en ingresos; Kansai Electric lidera en energía nuclear. Una comparación de dos situaciones muy diferentes en el proceso de reactivación nuclear: TEPCO reiniciará su primer reactor desde el accidente de Fukushima en abril de 2026, frente a Kansai Electric, que ya tiene 4 de sus 7 reactores en funcionamiento.
Industry research · 19 min de lectura Tendencias tecnológicas
July 27, 2026
Tendencias tecnológicas en Visual-SLAM
Desde los métodos clásicos de puntos característicos hasta la estimación integral basada en aprendizaje profundo, pasando por una reinvención de la representación de mapas mediante 3D Gaussian Splatting/NeRF. Un análisis de la situación actual de Visual-SLAM: la autolocalización y el mapeo a partir únicamente de cámaras.
Trends · 8 min de lectura Análisis de empresas
July 26, 2026
Investigación corporativa: Infraestructura de gas — Tokyo Gas y Osaka Gas
Tokyo Gas abastece a la región metropolitana de Tokio, mientras que Osaka Gas (Grupo Daigas) abastece a la región de Kansai. Desde su fundación en 1885, vinculada a Shibusawa Eiichi, frente a su fundación en 1897, pasando por cinco años de ganancias, adquisición de GNL y negocios internacionales de energía, venta minorista de electricidad y otros sectores, hasta la carrera por la "metanización" que ambas compañías mantienen para descarbonizar el gas urbano, además de un mapa de sus centros de desarrollo y fabricación.
Industry research · 18 min de lectura
Sensores y hardware
July 23, 2026
Cómo funcionan las cámaras monoculares y productos clave: Mobileye, Tesla, Continental.
Una cámara monocular lee las líneas de los carriles, las señales y los obstáculos a través de una sola lente, logrando un bajo costo y un tamaño reducido a costa de una limitación fundamental: una sola imagen no puede determinar la distancia absoluta. Analizamos ejemplos reales de Mobileye EyeQ6L, Tesla HW4, Continental MFC500 y comma.ai para ver cómo cada uno supera esta limitación, y seguimos la historia de cómo un laboratorio de la Universidad Hebrea se convirtió en Mobileye y fue adquirido por Intel por más de 15 mil millones de dólares, además de la decisión de Tesla en 2021 de "eliminar" el radar de Tesla Vision.
Fundamentals · 11 min de lectura Análisis de empresas
July 22, 2026
Investigación corporativa: Industria pesada — Mitsubishi Heavy Industries, Kawasaki Heavy Industries, IHI
Mitsubishi Heavy Industries, la mayor empresa japonesa; Kawasaki Heavy Industries, la más diversificada; e IHI, fuerte en motores de aeronaves. Desde su volumen de ingresos hasta una turbina de gas líder a nivel mundial, una rivalidad directa en la construcción de submarinos y cómo el plan a mediano plazo de cada compañía responde al aumento del gasto en defensa y a la recuperación del mercado de la aviación.
Industry research · 20 min de lectura
Tendencias tecnológicas
July 21, 2026
Tendencias tecnológicas en LiDAR-SLAM
Desde la línea LOAM hasta métodos directos como FAST-LIO, y posteriormente D-LIO, publicado en 2026. Un análisis de la evolución de la autolocalización y el mapeo basados en LiDAR e IMU, comparado con la implementación propia de newbot.
Trends · 7 min de lectura
Análisis de empresas
July 20, 2026
Investigación corporativa: Maquinaria agrícola — Kubota vs. Yanmar
Kubota factura entre 2,5 y 3 veces más que Yanmar. El análisis abarca desde la historia de la compañía y una comparación de escala a cinco años, hasta una comparativa de especificaciones de tractores pesados y cosechadoras, tecnología de conducción autónoma, presencia en sus instalaciones nacionales y los planes de gestión a medio plazo de ambas empresas.
Industry research · 17 min de lectura
Sensores y hardware
July 19, 2026
Cómo funciona LiDAR y productos clave: Livox, Velodyne, Hesai
La tecnología LiDAR mide la distancia a partir del tiempo de ida y vuelta de la luz, desde el Velodyne Puck giratorio hasta el Livox Mid-360S fijo que redujo los costos, pasando por los fabricantes chinos Hesai y RoboSense. Comparamos las especificaciones reales de productos en producción y repasamos la historia de la industria, desde el DARPA Grand Challenge hasta la escisión de DJI y el fracaso del acuerdo de Volvo con Luminar.
Fundamentals · 13 min de lectura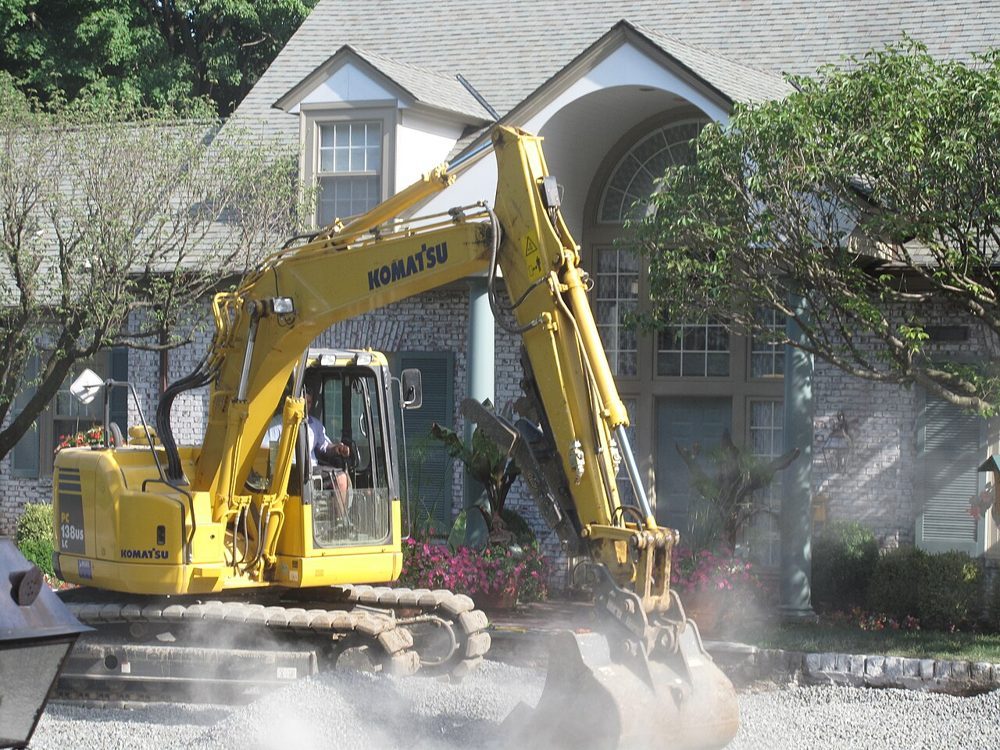 Análisis de empresas
July 18, 2026
Investigación corporativa: Maquinaria de construcción — Komatsu vs. Hitachi
Los fabricantes de maquinaria de construcción número 1 y 2 de Japón. Desde la envergadura de la empresa (ingresos, número de empleados) hasta una comparativa de especificaciones entre excavadoras mineras ultragrandes, pasando por una diferencia real en la estrategia tecnológica: transporte autónomo frente a excavadoras equipadas con TIC.
Industry research · 12 min de lectura Tendencias tecnológicas
July 17, 2026
Tendencias tecnológicas en SLAM
Desde métodos basados en filtros hasta la optimización de grafos, y ahora a enfoques nativos de IA basados en aprendizaje. Un recorrido por la historia de SLAM (localización y mapeo simultáneos) y el estado actual de la investigación.
Trends · 8 min de lecturaNo hay artículos coincidentes. Prueba otra búsqueda.