ARTICLES
Articoli
Articoli pratici su robotica, controllo, agricoltura in ambiente controllato, energia ed elettronica di potenza.
Articoli recenti
 Visione artificiale
September 27, 2026
Lab
Lab di luminosità e luminanza — esposizione, gamma e clipping
Confronta esposizione lineare e regolazioni del grigio codificato con immagini sintetiche, istogrammi e gradienti.
Hands-on · 2 min di lettura Visione artificiale
September 27, 2026
Lab
Laboratorio di estrazione dei punti — confrontare Harris e Shi–Tomasi
Ruota, ridimensiona e modifica la luminosità di immagini sintetiche per confrontare gli angoli rilevati con riferimenti noti.
Hands-on · 2 min di lettura Visione artificiale
September 27, 2026
Lab
Laboratorio di corrispondenze — filtri, inlier e verità nota
Confronta patch e filtra corrispondenze per capire perché l’accordo geometrico non garantisce un abbinamento corretto.
Hands-on · 2 min di lettura Visione artificiale
September 27, 2026
Lab
Lab di flusso ottico: seguire il moto tra due immagini
Stima lo spostamento dei punti e confrontalo con una trasformazione sintetica nota. Esplora luminosità, occlusione e problema dell’apertura.
Hands-on · 2 min di lettura Ingegneria del controllo September 22, 2026 LabLab MPC — ririsolvi una sequenza di curvatura entro un orizzonte e vincoli di sterzata
Cambia l'orizzonte, i pesi e il limite di sterzata, e confronta i percorsi previsti, la convergenza del risolutore e la gestione dei fallimenti nel tuo browser.
Hands-on · 4 min di lettura Ingegneria del controllo September 22, 2026 LabLab di confronto tra inseguitori di percorso — esegui PP, APP, RPP, Stanley e MPC nelle stesse condizioni
Esegui cinque inseguitori insieme su uno stesso veicolo, percorso, stato iniziale e limite di sterzata, e confronta errore di cross-track, fluidità e completamento con definizioni di metriche condivise.
Hands-on · 3 min di lettura Ingegneria del controllo September 21, 2026 LabLab Adaptive Pure Pursuit — scalare il lookahead con la velocità
Confrontare il lookahead scalato in velocità con il PP, inclusi accelerazione e limiti minimo/massimo.
Hands-on · 4 min di lettura Ingegneria del controllo September 21, 2026 LabLab Pure Pursuit — confrontare l'inseguimento del percorso a lookahead fisso
Cambiare il lookahead fisso e ispezionare errore di inseguimento, sterzata e target su un modello di veicolo condiviso.
Hands-on · 3 min di lettura Ingegneria del controllo September 21, 2026 LabLab Regulated Pure Pursuit — velocità nelle curve e vicino all'obiettivo
Separare il lookahead dalla regolazione della velocità e confrontare limiti di curvatura, soglie minime di velocità, avvicinamento finale e velocità effettiva del veicolo.
Hands-on · 5 min di lettura Ingegneria del controllo September 21, 2026 LabLab Stanley — sterzata da cross-track ed errore di rotta dell'assale anteriore
Separare gli errori dell'assale anteriore e posteriore e confrontare guadagno, velocità e vincoli di sterzata nel tuo browser.
Hands-on · 3 min di lettura Agricoltura in ambiente controllato
September 14, 2026
Acquaponica CEA — confini della qualità dell'acqua per pesci, microbi e piante
Separare le condizioni idriche di pesci, biofiltro e piante, quindi tracciare le trasformazioni dell'azoto, la circolazione e l'acqua di reintegro.
Guida allo studio · 2 min di lettura
Agricoltura in ambiente controllato
September 14, 2026
CEA acquaponica — carichi, capacità del sistema, isolamento e recupero
Separa i carichi di solidi, azoto e fosforo, assegna la capacità del sistema e registra il margine operativo, l'isolamento delle zone e le condizioni di recupero.
Guida allo studio · 10 min di lettura
Agricoltura in ambiente controllato
September 14, 2026
Energia ed economia CEA — registri separati di carico e costo
Separare la potenza di LED, HVAC, pompe e ventole, quindi confrontare i rapporti risorsa/resa, il costo di capitale, il costo operativo e il lavoro in registri distinti.
Guida allo studio · 2 min di lettura
Agricoltura in ambiente controllato
September 14, 2026
Tracciabilità di lotto e zona CEA e operazioni di isolamento
La miscelazione può mediare la chimica, ma non cancella la provenienza sanitaria. Conservare i lotti genitori, i percorsi condivisi e l'ambito di isolamento.
Guida allo studio · 4 min di lettura
Agricoltura in ambiente controllato
September 14, 2026
Coltivazione di funghi CEA — confini di funghi, substrati, ambiente e contaminazione
Unificare le fasi fungine, l'attività dell'acqua del substrato, le fasi ambientali e i confini di contaminazione in un unico progetto di registrazione.
Guida allo studio · 4 min di lettura
Agricoltura in ambiente controllato
September 14, 2026
CEA dosaggio dei nutrienti — contabilità del serbatoio, calibrazione delle pompe e controllo degli stati
Confronta il rabbocco d'acqua, l'aggiunta di soluzione madre e lo scarico/riempimento con un bilancio a un componente, e riproduci in Python gli esempi sintetici.
Guida allo studio · 14 min di lettura
Agricoltura in ambiente controllato
September 14, 2026
Soluzione recuperata CEA — confini separati di sanificazione, trattamento e riutilizzo
Una soluzione recuperata può corrispondere in EC ed essere comunque inadatta per le radici. Separare raccolta, isolamento, trattamento, controlli residui e autorizzazione al riutilizzo.
Guida allo studio · 3 min di lettura
Agricoltura in ambiente controllato
September 14, 2026
Lab
Rilevamento CEA e stima da immagini — posizionamento dei sensori e area fogliare proiettata
Combinare CO₂, EC, pH, DO, portata, livello e pressione per separare differenze spaziali, bias degli strumenti e ritardo di trasporto del campione. Verificare i residui di circolazione, ventilazione e bilancio idrico.
Guida allo studio · 20 min di lettura
Agricoltura in ambiente controllato
September 14, 2026
Percorsi dell'acqua e idraulica multi-livello nel CEA — NFT, DWC, drip e bilancio del carico
Confronta canali a film sottile, radici immerse e substrati alimentati a goccia, separando circolazione, acqua di reintegro e variazioni di accumulo.
Guida allo studio · 13 min di lettura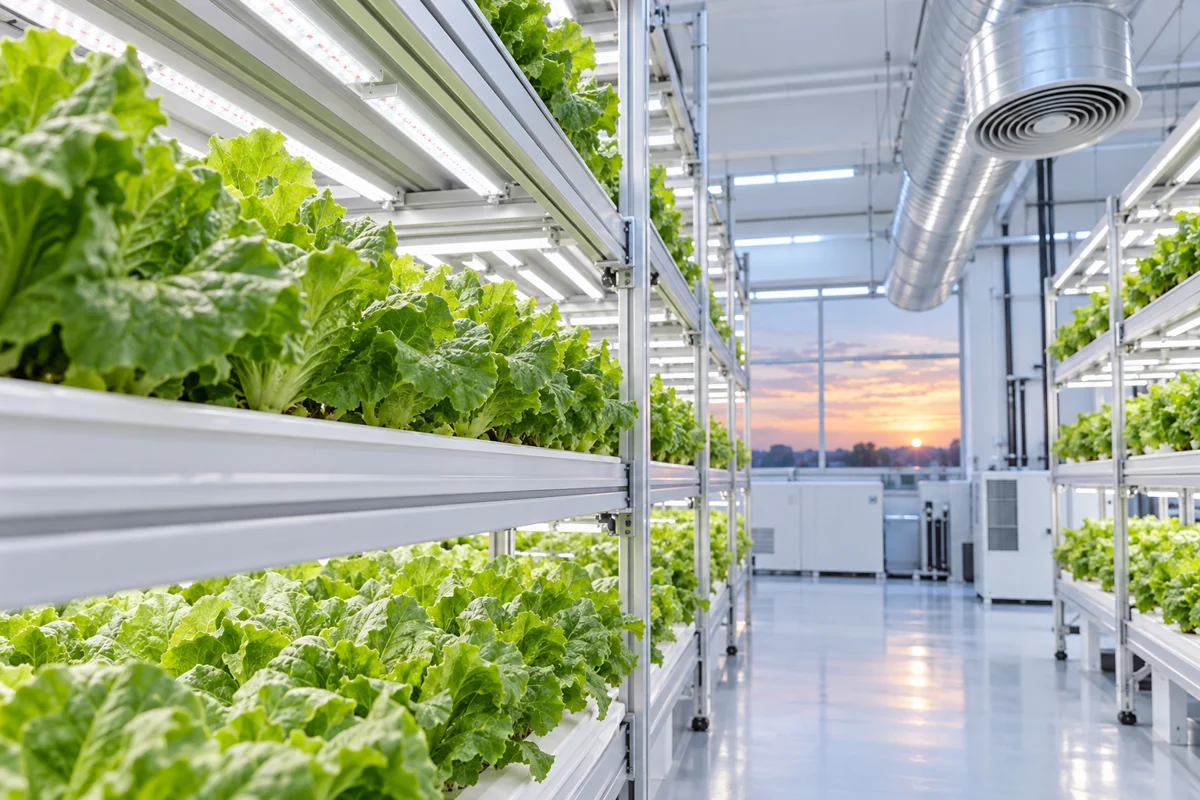 Agricoltura in ambiente controllato
September 13, 2026
Lab
Laboratori di bilancio climatico CEA — conservare separatamente calore, vapore acqueo e CO2
Integra in Python un modello sintetico a zona singola e verifica come il calore dei LED, lo scambio con l'esterno, la ventilazione, la capacità termica e il raffreddamento modificano la temperatura della stanza.
Hands-on · 10 min di lettura
Agricoltura in ambiente controllato
September 13, 2026
Lab
Controllo climatico CEA — temperatura, umidità, sensori, risposta e accoppiamento
Trattare la temperatura ambiente e la massa di vapore come due stati, quindi definire le interazioni e le condizioni di test per raffreddamento, deumidificazione, riscaldamento di compensazione e ventilazione.
Guida allo studio · 18 min di lettura
Agricoltura in ambiente controllato
September 13, 2026
Lab
Ambiente delle piante e progettazione della luce nel CEA — fotosintesi, quantità, distribuzione e spettro
Collega fotosintesi, respirazione, stomi e trasporto dell'acqua alle misurazioni ambientali. Due calcoli sintetici separano il guadagno di carbonio dalla massa di raccolto e il deficit di pressione di vapore dalla traspirazione.
Guida allo studio · 19 min di lettura Visione artificiale
September 13, 2026
Stima della profondità con un monocolo: dall'ordine relativo alla distanza metrica
Un'introduzione alla profondità monoculare: profondità relativa versus profondità metrica, ambiguità di scala, protocolli di valutazione e condizioni di guasto.
Guida allo studio · 3 min di lettura Visione artificiale
September 13, 2026
Neural 3D: sintesi di una nuova prospettiva e valutazione visiva/geometrica separata.
Un'introduzione alle rappresentazioni neurali delle scene, alla sintesi di nuove viste, alle viste escluse e alla valutazione visiva e geometrica separate.
Guida allo studio · 3 min di lettura
Agricoltura in ambiente controllato
September 11, 2026
Lab
Laboratorio VPD e DLI: verifica delle serie temporali di umidità e luce.
Calcola il VPD dell'aria e l'integrale di luce giornaliero da un file CSV sintetico, verificando intervalli non uniformi, dati mancanti ed errori di unità.
Hands-on · 4 min di lettura Ingegneria del controllo September 8, 2026 LabEseguire un filtro di Kalman in Python: rumore, dati mancanti e valori anomali
Confronta Q, R e il gating degli outlier su una traiettoria sintetica utilizzando la stima error and rejected observations.
Hands-on · 4 min di lettura Fondamenti di robotica
September 8, 2026
Lab
Perché ICP fallisce: inizializzazione, valori anomali e geometria simmetrica
Eseguire la registrazione 2D e distinguere i residui, la copertura di corrispondenza e true pose error.
Hands-on · 3 min di lettura Note
September 8, 2026
Lab
Dove risiedono i dati di Docker: livelli, volumi e backup
Distinguere i layer scrivibili, i volumi denominati e i mount di bind, quindi verificarne la persistenza. across container recreation.
Hands-on · 4 min di lettura Note
September 8, 2026
Lab
Misurare il consumo energetico del server domestico: inattivo, inferenza e archiviazione.
Registrare costantemente la potenza attiva lato muro e confrontare la domanda a vuoto e l'energia per completed workload.
Hands-on · 3 min di lettura Apprendimento automatico
September 8, 2026
Lab
Confronto tra LLM locali: prima risposta, tasso di generazione e memoria
Misurare il contenuto della prima risposta separatamente dalla velocità di generazione e dal controllo residency, caching and memory conditions.
Hands-on · 3 min di lettura Propulsione e meccanica September 8, 2026 LabRiduttori per robot: meccanismi planetari, a onde di deformazione e cicloidali
Confronta tre meccanismi e collega velocità, coppia e inerzia con la selezione criteria beyond backlash.
Fundamentals · 5 min di lettura Elettronica di potenza
September 8, 2026
Lab
Dal controllo della velocità del motore al FOC: corrente, coppia e anelli annidati
Comprendere come il controllo della velocità richiede corrente e come FOC collega la rotazione coordinates, electrical angle and limits.
Fundamentals · 5 min di lettura Fondamenti di robotica
September 8, 2026
Lab
Nav2 ha un percorso ma non si muove: un flusso di lavoro diagnostico
Esaminare la geometria, le mappe dei costi, la fattibilità del controllo e la consegna del comando per spiegare a stopped robot.
Hands-on · 5 min di lettura Ingegneria elettrica September 8, 2026 LabSimulazione della frequenza di rete: squilibrio, inerzia e risposta primaria
Utilizzare un semplice modello a un'area per separare l'inerzia dalla risposta in frequenza primaria. after a supply deficit.
Hands-on · 3 min di lettura Analisi delle imprese
September 8, 2026
Produttori di riduttori per robot: meccanismi, applicazioni e ambito di attività
Confronta Nabtesco, Harmonic Drive Systems e Sumitomo Heavy Industries attraverso official product and business sources.
Industry research · 7 min di lettura Fondamenti di robotica
September 8, 2026
Lab
Trasformazioni di coordinate robotiche: matrici, quaternioni e TF
Utilizzare un esempio numerico per collegare rotazione, traslazione, trasformazioni inverse, quaternions and ROS frames.
Fundamentals · 3 min di lettura Fondamenti di robotica
September 8, 2026
Lab
Riproduzione dei guasti del robot con rosbag2: input, TF e tempo
Creare confronti di replay controllati e diagnosticare i publisher TF duplicati and mixed time sources.
Hands-on · 6 min di lettura Sensori e hardware
September 8, 2026
Lab
Analisi del log di un'IMU stazionaria: bias, dispersione e deviazione di Allan.
Calcola la media, la deviazione standard e la deviazione di Allan non sovrapposta senza overinterpreting a short gyro log.
Hands-on · 3 min di lettura Sensori e hardware
September 8, 2026
Lab
Campionamento e aliasing: perché un polling più veloce non è sufficiente
Riproduci campioni identici da segnali a 12 Hz e 8 Hz e distingui ODR, bandwidth, polling and decimation.
Hands-on · 3 min di lettura Macchine da costruzione
September 7, 2026
Bulldozer 101: Comprendere la trazione dei cingoli e il controllo della lama
Un bulldozer è una macchina che unifica il controllo della sua lama e dei cingoli attraverso l'idraulica e la trasmissione. Questo articolo analizza la pressione al suolo, la forza di trazione, l'assetto della lama, la costruzione ICT basata su GNSS/IMU, la filosofia progettuale alla base delle serie D61/D65 di Komatsu e D6 XE di Caterpillar, e la ricerca sull'elettrificazione e il livellamento autonomo, sia attraverso equazioni che da una prospettiva sul campo.
Fundamentals · 8 min di lettura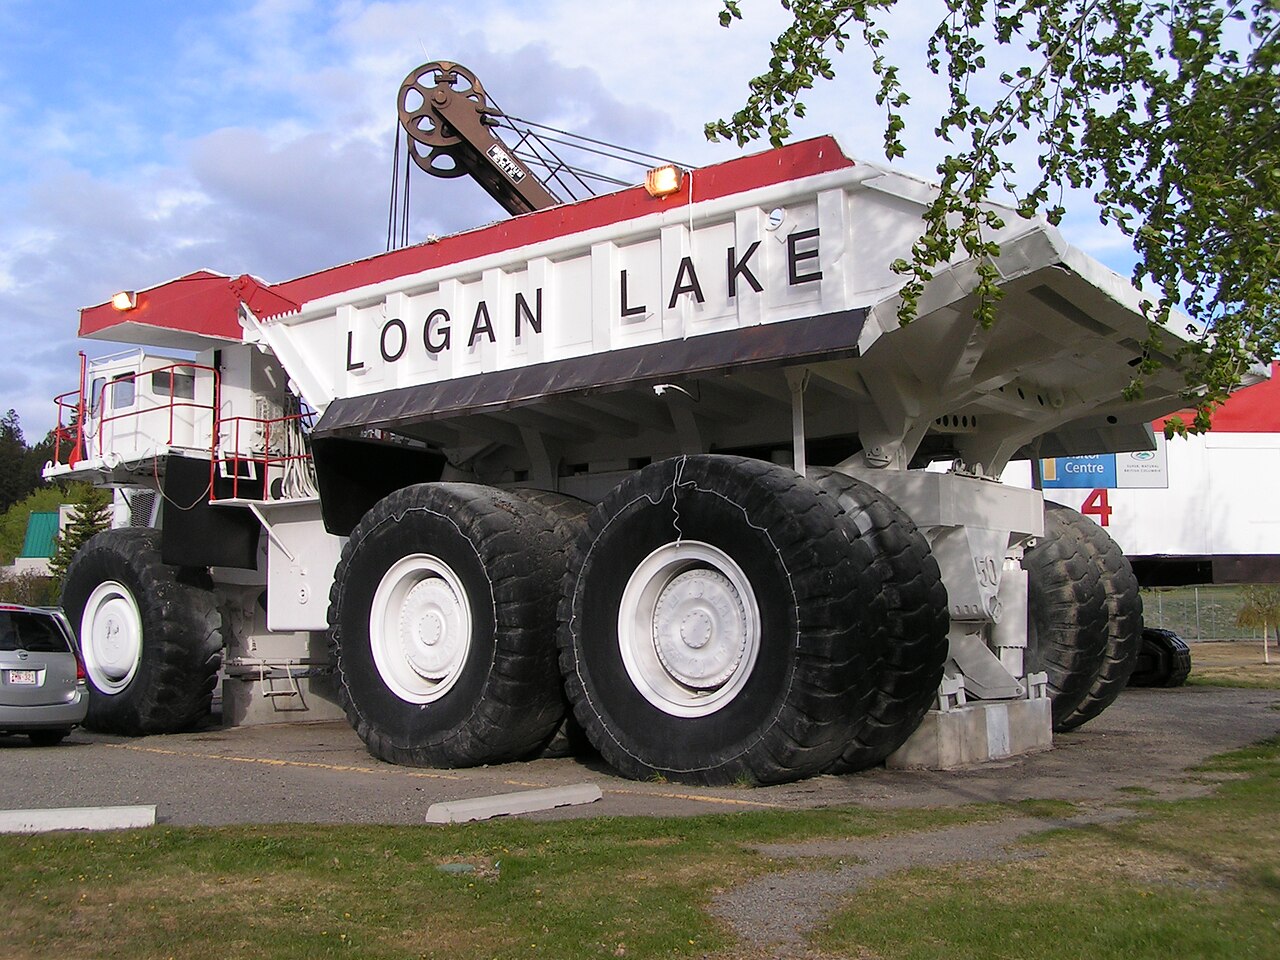 Macchine da costruzione
September 7, 2026
Nozioni di base sui camion ribaltabili: progettazione del carico utile, della trasmissione e del trasporto autonomo.
Un dumper non è solo un mezzo per trasportare terra: è una macchina che integra carico utile, pneumatici/cingoli, trazione diesel/elettrica, pianale idraulico, sistema frenante e trasporto autonomo in miniera, il tutto in un unico sistema di trasporto. Questo articolo tratta il calcolo del carico utile, la resistenza alle pendenze, i rallentatori e le attuali tecnologie di trasporto autonomo di Komatsu e Caterpillar.
Fundamentals · 6 min di lettura Macchine da costruzione
September 7, 2026
Escavatori idraulici: comprensione del braccio, dell'avambraccio e degli ingranaggi epicicloidali tramite sensori ed equazioni
Un escavatore idraulico è un robot mobile che distribuisce la rotazione di un motore diesel a pompe idrauliche, cilindri e riduttori. Questo articolo illustra schematicamente la cinematica del braccio, dell'avambraccio e della benna, la stima del bordo della benna tramite IMU, gli ingranaggi epicicloidali nella sovrastruttura e nel sottocarro, gli attuali sforzi di Komatsu e Caterpillar in materia di ICT/elettrificazione e la ricerca in corso sull'escavazione autonoma.
Fundamentals · 11 min di lettura Ingegneria del controllo
September 7, 2026
Lab
Sperimenta con il PID in Python: guadagni, ritardo e saturazione.
Riprodurre come cambiano il ritardo di misurazione, i limiti dell'attuatore e il windup integrale PID tracking on the same second-order model.
Hands-on · 3 min di lettura Visione artificiale
September 7, 2026
Guida introduttiva al Feature Tracking: come evitare di perdere lo stesso punto tra un fotogramma e l'altro.
Il feature tracking è il processo di abbinamento dello stesso punto fisico tra i fotogrammi di una sequenza video. Questo articolo organizza il template tracking, il flusso ottico di Lucas-Kanade, la corrispondenza dei descrittori, RANSAC, il rifiuto degli outlier e la predizione di Kalman con equazioni e fasi di implementazione, e spiega le condizioni in cui l'odometria visiva e lo SLAM falliscono, insieme alle relative soluzioni.
Fundamentals · 7 min di lettura Visione artificiale
September 7, 2026
Guida introduttiva alla chiusura del ciclo: correggere la deriva di un sistema SLAM in un colpo solo, attorno a un ciclo.
La chiusura del ciclo è il processo di riconoscimento del ritorno di un robot in un luogo precedentemente visitato e di distribuzione dell'errore di autolocalizzazione accumulato sull'intera mappa. Questo articolo spiega in modo sistematico il riconoscimento del luogo, il recupero delle immagini, la verifica geometrica, l'ottimizzazione del grafo delle pose, le difese contro i falsi positivi e le attuali implementazioni e ricerche SLAM.
Fundamentals · 6 min di lettura Visione artificiale
September 7, 2026
Introduzione al flusso ottico: leggere la velocità e la struttura dal movimento dell'immagine.
Il flusso ottico è un campo vettoriale che descrive la direzione in cui si è mosso ciascun pixel in una sequenza di immagini. Questo articolo analizza il vincolo di costanza della luminosità, gli algoritmi di Lucas-Kanade e Horn-Schunck, le piramidi, il flusso denso rispetto al tracciamento di caratteristiche sparse, i metodi basati sull'apprendimento come RAFT, il movimento della telecamera, gli oggetti dinamici e la metodologia di valutazione, con la relativa matematica sottostante.
Fundamentals · 6 min di lettura Visione artificiale
September 7, 2026
Guida introduttiva a PnP: recupero della posizione della telecamera a partire da soli punti 3D e un'immagine.
Il problema Perspective-n-Point (PnP) è un problema geometrico che consiste nello stimare la posizione e l'orientamento di una telecamera a partire da punti 3D noti e dai corrispondenti punti immagine. Questo articolo analizza l'equazione di proiezione, P3P/AP3P, EPnP, l'ottimizzazione iterativa, RANSAC, la degenerazione planare e le applicazioni di PnP in Visual SLAM, AR e topografia, fornendo la parte matematica e una checklist di implementazione.
Fundamentals · 6 min di lettura Note
September 7, 2026
Lab
Backup e ripristino del server domestico: un piccolo esercizio di ripristino
Distingui i file ripristinati dai dati utilizzabili dell'applicazione con un piccolo SQLite exercise, then map the checks to a real server.
Hands-on · 2 min di lettura Ingegneria elettrica
September 7, 2026
Guida introduttiva alle batterie di potenza: dalla chimica delle celle allo stoccaggio su larga scala e al BMS.
Una batteria non è una "centrale elettrica che immagazzina elettricità", bensì un dispositivo che gestisce la domanda e l'offerta di energia nel tempo. Questo articolo analizza, con calcoli e grafici, la tensione, la capacità e il C-rate delle celle, lo stato di carica/stato di salute (SOC/SOH), la fuga termica, la progettazione di sicurezza, l'accumulo di energia su larga scala e la tecnologia V2G (Vehicle-to-Grid), nonché le ricerche all'avanguardia come le batterie a stato solido.
Fundamentals · 8 min di lettura Elettronica di potenza
September 7, 2026
Introduzione all'elettronica di potenza: utilizzo di interruttori a semiconduttore per trasformare tensione, corrente e frequenza.
L'elettronica di potenza è la tecnologia che permette di rimodellare l'energia elettrica attivando e disattivando ad alta velocità interruttori a semiconduttore. Questo articolo collega raddrizzatori, convertitori DC-DC, inverter, PWM, SiC/GaN, azionamenti per motori, interconnessione alla rete e progettazione termica con la matematica e le forme d'onda, spiegando perché è importante per i veicoli elettrici, le energie rinnovabili e i data center.
Fundamentals · 8 min di lettura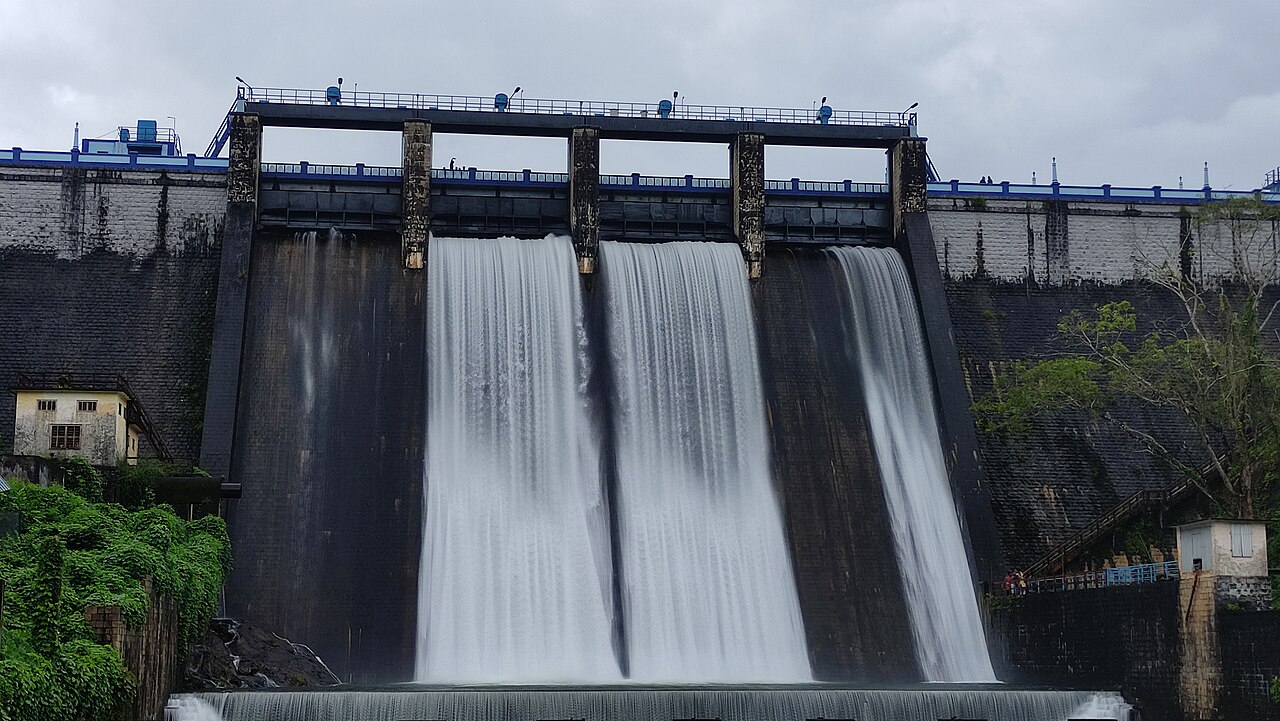 Ingegneria elettrica
September 7, 2026
Nozioni di base sull'energia idroelettrica: trasformare il dislivello e la portata in energia regolabile e capacità di accumulo.
L'energia idroelettrica converte una goccia e un flusso d'acqua in elettricità tramite una turbina e un generatore. Questo articolo analizza l'equazione di produzione, la selezione della turbina, le dighe, gli impianti a flusso continuo e gli impianti di pompaggio, i regolatori e la regolazione della rete, il passaggio dei pesci e l'impatto ambientale, i gemelli digitali e gli impianti di pompaggio a velocità variabile, coprendo sia le apparecchiature che le operazioni.
Fundamentals · 23 min di lettura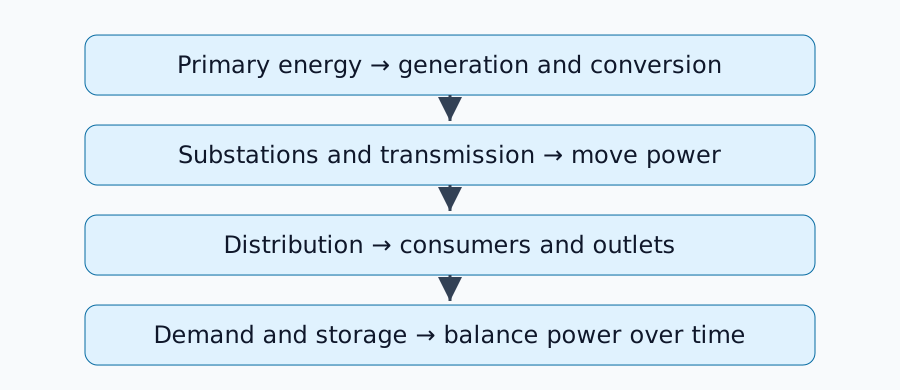 Ingegneria elettrica
September 7, 2026
Dalla generazione alla presa di corrente: una guida pratica di ingegneria energetica.
Collegare generazione, reti, conversione e stoccaggio tramite potenza, energia, transmission losses and balancing.
Guida allo studio · 2 min di lettura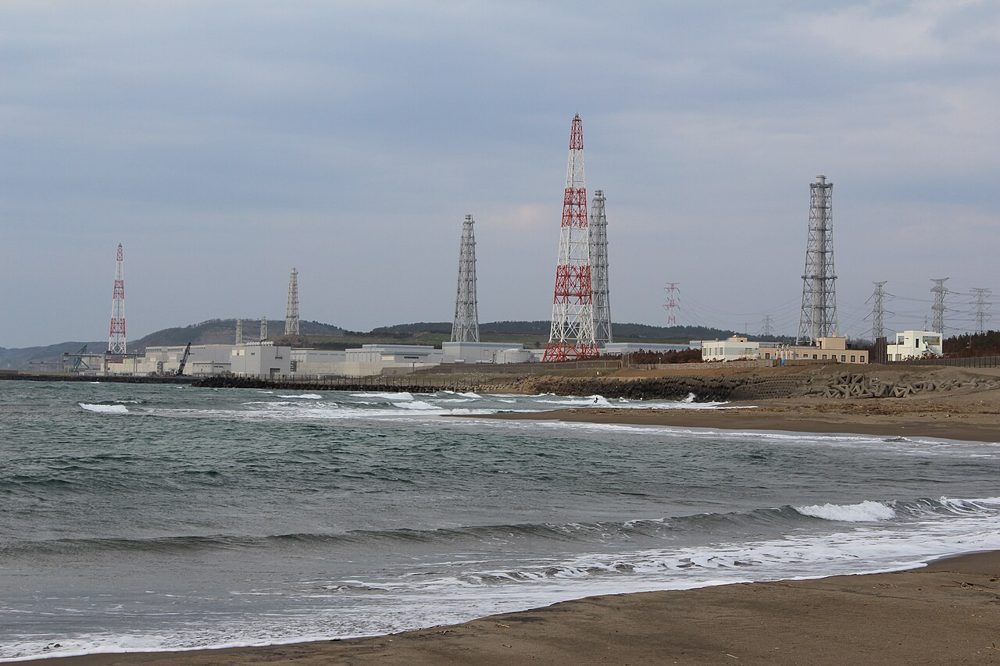 Ingegneria elettrica
September 7, 2026
Nozioni di base sull'energia nucleare: dal calore di fissione al vapore, dai sistemi di sicurezza al funzionamento della rete.
L'energia nucleare è un gigantesco motore termico che trasferisce il calore derivante dalla fissione a una turbina a vapore. Questo documento illustra la reazione a catena, i sistemi primario e secondario di un reattore ad acqua leggera, la reattività e il raffreddamento, i sistemi di sicurezza, il ciclo del combustibile, i reattori modulari di piccole dimensioni (SMR) e la ricerca all'avanguardia, con equazioni e diagrammi che trattano di efficienza, rischio e funzionamento della rete elettrica.
Fundamentals · 9 min di lettura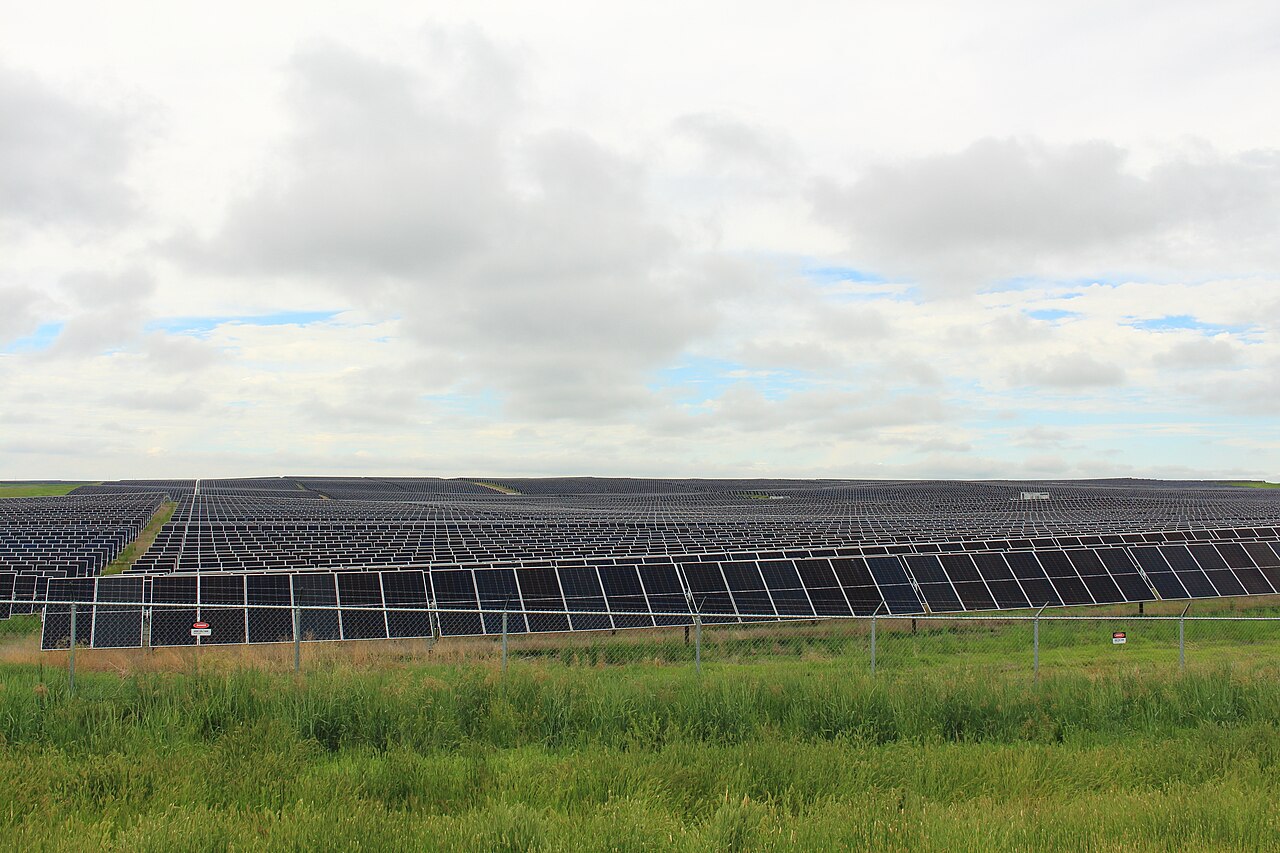 Ingegneria elettrica
September 7, 2026
Nozioni di base sull'energia solare: come trasformare la luce in corrente continua e collegarla alla rete elettrica e alle batterie.
L'energia solare è un sistema che converte la luce in elettricità a corrente continua (CC) nella giunzione pn di una cella fotovoltaica, per poi distribuirla ai carichi o alla rete tramite un regolatore di potenza (MPPT), un inverter e un trasformatore. Questo articolo illustra le caratteristiche I-V, gli effetti della temperatura, dell'ombreggiamento e dell'irraggiamento, l'interconnessione alla rete, le batterie, le apparecchiature di corrente e le ricerche all'avanguardia sulle perovskiti, con equazioni e diagrammi.
Fundamentals · 7 min di lettura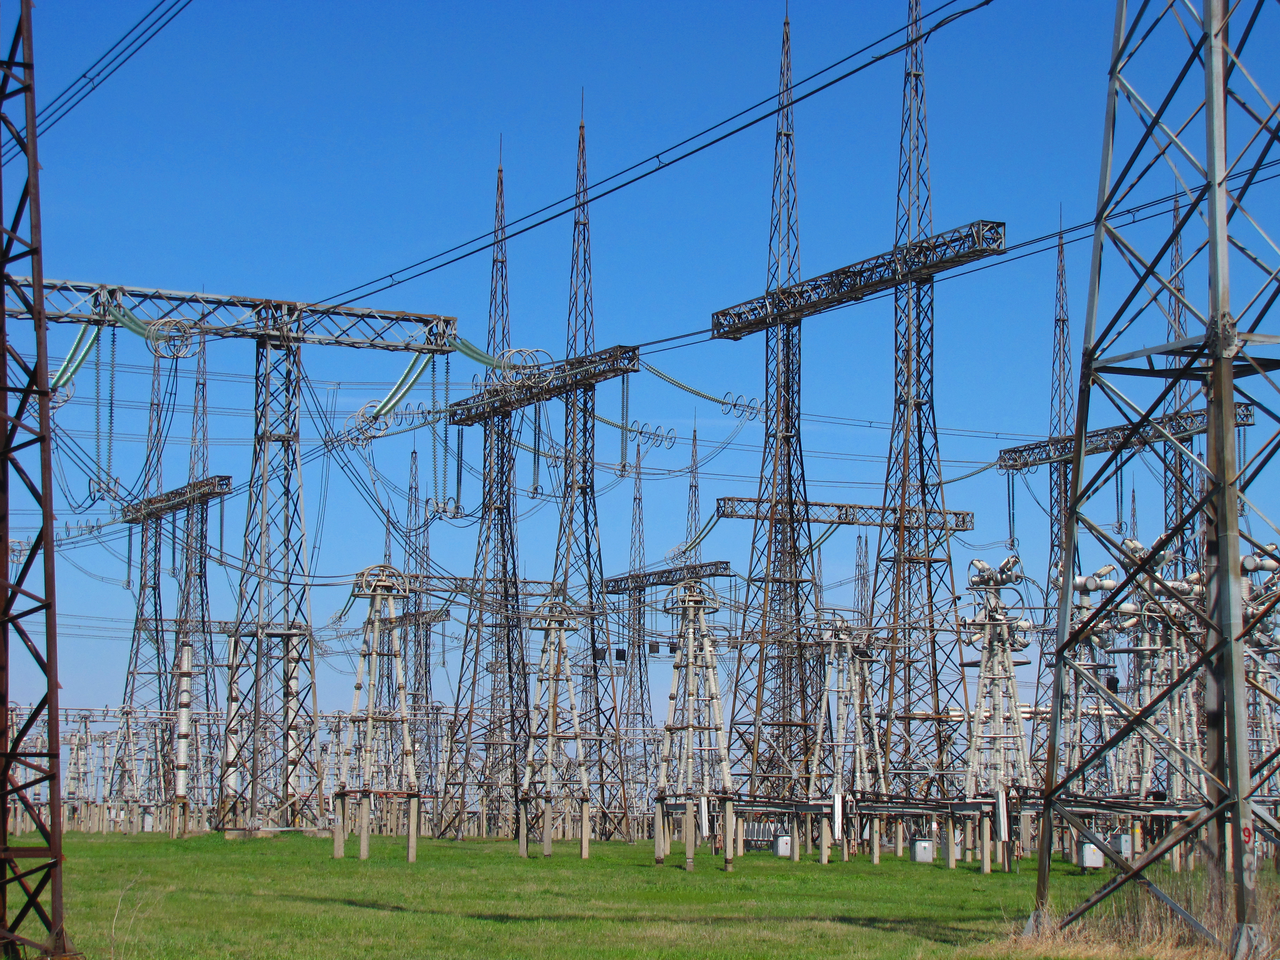 Ingegneria elettrica
September 7, 2026
Nozioni di base su sottostazioni e linee di trasmissione: interpretazione dell'alta tensione, dei relè di protezione e dell'HVDC attraverso il comportamento della rete.
Perché l'elettricità di una centrale elettrica viene elevata a centinaia di kV e poi ridotta gradualmente nelle sottostazioni? Questo articolo illustra schematicamente il ruolo di trasformatori, interruttori, sbarre collettrici, relè di protezione e linee di trasmissione, nonché le equazioni alla base delle perdite, dell'angolo di potenza e del coordinamento dell'isolamento, insieme alle apparecchiature odierne, alle sottostazioni digitali e alla ricerca sull'HVDC, come in un unico sistema.
Fundamentals · 11 min di lettura
Ingegneria elettrica
September 7, 2026
Nozioni di base sui sistemi energetici: leggere la generazione, la trasmissione e l'accumulo come un unico sistema.
Se si confrontano solo i metodi di generazione, l'energia idroelettrica, termica, nucleare, solare ed eolica non sembrano affatto simili. Questo articolo analizza frequenza, bilanciamento tra domanda e offerta, sottostazioni, perdite di trasmissione, batterie e relè di protezione come un unico sistema energetico, esaminando le equazioni che determinano la produzione e la stabilità, le apparecchiature attualmente in servizio e le direzioni future della ricerca sulle energie rinnovabili.
Fundamentals · 11 min di lettura Ingegneria elettrica
September 7, 2026
Introduzione all'energia eolica: trasformare la forza del vento in rotazione, elettricità e controllo della rete.
Nell'energia eolica, le pale catturano la quantità di moto del vento, generando una rotazione che viene poi convertita in elettricità da un generatore e un inverter. Questo articolo analizza il limite di Betz, il controllo di beccheggio e imbardata, i sistemi a velocità fissa e variabile, l'eolico offshore, le previsioni, l'interconnessione alla rete, il rumore, gli impatti con gli uccelli e le attuali ricerche sulle turbine galleggianti, con l'ausilio di equazioni e diagrammi.
Fundamentals · 7 min di lettura Sensori e hardware September 7, 2026 LabProgettazione dell'alimentazione del robot: diagnosi dei ripristini del computer durante l'avvio del motore
Correlare le variazioni di carico del motore alle cadute di tensione e individuare i guasti sulla batteria, wiring, converter and computer.
Fundamentals · 6 min di lettura
Fondamenti di robotica
September 7, 2026
Introduzione ai sistemi idraulici: dal principio di Pascal al controllo della forza nei robot.
Perché un piccolo input può muovere il braccio massiccio di un escavatore idraulico? Questo articolo considera la pompa, le valvole di controllo, il cilindro, il fluido idraulico, i sensori e il sistema di controllo come un unico circuito chiuso, illustrando le equazioni di pressione/portata/efficienza, le tecnologie attuali nelle macchine edili e agricole, la conversione elettroidraulica e le ricerche in corso, con l'ausilio di diagrammi.
Fundamentals · 10 min di lettura Fondamenti di robotica
September 7, 2026
Roadmap per la robotica indoor: dai sensori al controllo del movimento.
Collega rilevamento, localizzazione, mappatura, pianificazione e controllo, quindi scegli a reading path for the system you want to build.
Guida allo studio · 2 min di lettura Fondamenti di robotica
September 7, 2026
Guida introduttiva a LiDAR-SLAM: come capire "dove mi trovo" grazie alle nuvole di punti laser.
Una telecamera deduce la distanza indirettamente dai modelli di luce riflessa; un LiDAR misura la distanza direttamente dal tempo di volo di un impulso laser. LiDAR-SLAM è la tecnologia basata sulla registrazione delle nuvole di punti restituite da questo sensore di distanza attivo. Questo articolo procede sistematicamente dai due pilastri della corrispondenza di scansione, ICP e NDT, attraverso la progettazione delle caratteristiche di LOAM, Loop Closure e Graph SLAM, fino alla discendenza degli algoritmi di riconoscimento dei punti di riferimento: LeGO-LOAM, Cartographer, LIO-SAM, FAST-LIO2.
Fundamentals · 23 min di lettura Fondamenti di robotica
September 7, 2026
Guida introduttiva a VIO/LIO: combinare un'IMU con una telecamera o un LiDAR per l'autolocalizzazione.
Una telecamera da sola, o un LiDAR da solo, presenta dei limiti in determinate situazioni. La combinazione di uno dei due sensori con un'IMU (accelerometro + giroscopio) ovvia a questa debolezza: questo è ciò che fanno VIO (Visual-Inertial Odometry) e LIO (LiDAR-Inertial Odometry). Partendo dal perché un'IMU da sola non sia in grado di ricostruire la posizione, questo articolo analizza le due filosofie di progettazione – quella basata sui filtri e quella basata sull'ottimizzazione – e gli algoritmi di riferimento di ROVIO, OKVIS, VINS-Mono e OpenVINS, fino a LIO-SAM e FAST-LIO2.
Fundamentals · 18 min di lettura Visione artificiale
September 7, 2026
Introduzione al Visual-SLAM: come una telecamera impara "Dove mi trovo?"
Senza GPS e senza mappa, un robot può comunque trovare la propria posizione e costruire una mappa dell'ambiente circostante basandosi esclusivamente sulle immagini della telecamera. Dal tracciamento delle caratteristiche attraverso la geometria epipolare, la differenza tra odometria visiva e SLAM, la genealogia degli algoritmi di punti di riferimento da ORB-SLAM a LSD-SLAM e DSO, e Bundle Adjustment: un'analisi sistematica e approfondita del funzionamento effettivo di Visual-SLAM.
Fundamentals · 21 min di lettura Fondamenti di robotica
September 7, 2026
Lab
Dalla mappatura alla navigazione in ROS 2: una procedura minimale con Jazzy e Nav2.
Utilizza la simulazione Jazzy per verificare la mappatura, il salvataggio della mappa, il ricaricamento e l'obiettivo. navigation as separate steps.
Hands-on · 4 min di lettura Fondamenti di robotica
September 7, 2026
Lab
Perché la fusione dei sensori fallisce: tempistica, fotogrammi e calibrazione estrinseca
Diagnosticare i guasti di fusione tramite timestamp, frame di coordinate, montaggio geometry and covariance.
Fundamentals · 5 min di lettura Fondamenti di robotica
September 7, 2026
Lab
Come valutare SLAM: ATE, RPE, tempo di esecuzione e guasti
Utilizzare traiettorie sintetiche per distinguere gli errori assoluti e relativi, quindi define matching, alignment and failure reporting for an evaluation.
Hands-on · 3 min di lettura
Fondamenti di robotica
September 6, 2026
Introduzione alla fusione dei sensori: costruire un modello globale unico a partire da molti sensori.
Una fotocamera eccelle nel significato, un LiDAR nella geometria, un'IMU nel movimento, e ognuno di essi ha il proprio punto cieco. Dalla matematica probabilistica e basata sull'ottimizzazione che li fonde (filtri di Kalman, grafi fattoriali) ad accoppiamenti concreti come VIO (fotocamera×IMU), LIO (LiDAR×IMU) e BEV Fusion (fotocamera×LiDAR), un percorso sistematico che illustra come la fusione dei sensori trasforma diversi sensori in un unico modello del mondo.
Fundamentals · 18 min di lettura Apprendimento automatico
September 5, 2026
Introduzione al rilevamento di oggetti e alla segmentazione semantica: leggere "cosa si trova dove" in un'immagine.
Il rilevamento degli oggetti disegna riquadri attorno agli oggetti; la segmentazione semantica colora ogni pixel in base al suo significato. Dalle differenze tra i due, passando per la segmentazione di istanze e panottica, la linea evolutiva da R-CNN a YOLO, DETR e DINO, fino alle loro controparti 3D basate su nuvole di punti: un percorso sistematico attraverso i fondamenti della comprensione delle scene.
Fundamentals · 17 min di lettura Sensori e hardware
September 5, 2026
Acceleratori di intelligenza artificiale edge: Coral, Jetson, Movidius
Anziché confrontare schede single-board complete come Raspberry Pi o Jetson, questo articolo si concentra sui chip "acceleratori di inferenza AI" che le compongono, confrontando tre filosofie di progettazione: Google Coral (Edge TPU), Intel Movidius (Myriad X) e NVIDIA Jetson Orin NX. Viene analizzato il principio alla base del compromesso tra precisione e velocità nella quantizzazione INT8, attraverso un esempio concreto di un drone Skydio che esegue nove reti neurali contemporaneamente su un singolo Jetson TX2, fino ad arrivare allo stato attuale di Coral, di fatto abbandonato da Google ma mantenuto in vita dalla sua comunità.
Fundamentals · 15 min di lettura Macchine agricole
September 4, 2026
Nozioni di base di ingegneria delle macchine agricole: droni agricoli - Progettazione della cellula per irrorazione e monitoraggio della crescita
Il termine 'drone agricolo' in realtà comprende due sistemi con caratteristiche molto diverse: i droni irroratori che trasportano pesticidi e fertilizzanti e i droni di rilevamento che misurano lo stato delle colture. Questo articolo analizza, attraverso le specifiche tecniche dei droni e la documentazione pubblica, il sistema di irrorazione serbatoio/pompa/ugello, l'NDVI come indicatore di crescita e la struttura della legge giapponese sull'aviazione civile e le normative sull'altitudine di volo.
Fundamentals · 9 min di lettura Macchine agricole
September 4, 2026
Nozioni di base di ingegneria delle macchine agricole: Macchine per l'allevamento del bestiame — Automazione del robot di mungitura, della razione totale miscelata (TMR), della rimozione del letame e della gestione individuale delle vacche.
Un robot di mungitura funziona con un sistema volontario in cui è la mucca stessa a scegliere quando essere munta; un miscelatore TMR trasforma un materiale granulare non omogeneo – il mangime – in un unico pasto uniforme; i robot per la rimozione del letame e i sensori per la gestione individuale mantengono l'igiene della stalla e la gestione riproduttiva in funzione senza interruzioni. Questo articolo analizza, attraverso equazioni e materiale informativo, i prodotti attualmente disponibili, tra cui Lely Astronaut, DeLaval VMS V300, i miscelatori TMR per uso domestico, BARN-E di Orion Machinery e Farmnote Color.
Fundamentals · 21 min di lettura Macchine agricole
September 4, 2026
Introduzione all'ingegneria delle macchine agricole: la guida RTK - Dal posizionamento satellitare alla sterzata autonoma e all'applicazione a tasso variabile.
Il sistema RTK-GNSS fornisce una precisione di posizionamento dell'ordine del centimetro, ma da solo non è in grado di sterzare. Questo articolo analizza la catena ingegneristica che permette alla 'guida RTK' di ridurre effettivamente il lavoro manuale e migliorare la precisione di trattori e trapiantatrici di riso: i modelli di guida basati su linee AB, curve e contorni, il circuito di controllo che reindirizza la deviazione laterale all'angolo di sterzata e il collegamento con le mappe di resa e di applicazione.
Fundamentals · 11 min di lettura Macchine agricole
September 4, 2026
Nozioni di base di ingegneria delle macchine agricole: seminatrici e spandiconcime — Come erogare un seme, in una quantità fissa, in modo continuo
Una seminatrice non è una 'macchina che semina semi', bensì una macchina dosatrice che taglia un materiale granulare irregolare, il seme, in intervalli fissi. Questo articolo illustra, attraverso equazioni e materiale divulgativo, i principi della dosatura meccanica a piastre e pneumatica (a vuoto/pressione), della fertilizzazione a spaglio/a banda/a tasso variabile e presenta alcuni esempi di prodotti attualmente disponibili.
Fundamentals · 13 min di lettura Analisi delle imprese
September 4, 2026
Ricerca aziendale: produttori di cuscinetti — NSK (Nippon Seiko) e NTN
NSK è il produttore numero 1 in Giappone e all'incirca il terzo al mondo di cuscinetti; NTN è il numero 2 in Giappone e il numero 1 al mondo nel settore dei giunti omocinetici. Nel maggio 2026 le due società hanno raggiunto un accordo di massima per l'integrazione sotto una holding congiunta. Questo articolo analizza i motivi per cui due leader nazionali hanno deciso di unire le forze nel settore dei cuscinetti, elemento fondamentale di ogni componente rotante in automobili, macchinari industriali, macchine utensili e robot, confrontando le dimensioni aziendali, i prodotti e la strategia tecnologica prima di entrare nel dettaglio di cosa comporti l'integrazione.
Industry research · 14 min di lettura Macchine da costruzione
September 4, 2026
Automazione e controllo remoto delle macchine edili: nozioni di base — Dall'i-Construction al trasporto autonomo nelle miniere
L'automazione delle macchine edili si è evoluta per fasi: dalla guida automatica, che misura la posizione del bordo della lama con GNSS e IMU, al controllo remoto, che permette di pilotare le macchine via radio da una distanza di sicurezza in zone a rischio; fino ai sistemi di trasporto autonomi già operativi in miniere e cave. Questo articolo ripercorre la politica i-Construction del Ministero del Territorio, delle Infrastrutture e dei Trasporti (MLIT), la storia delle costruzioni senza equipaggio a partire dal Monte Unzen-Fugendake e i risultati attuali dei sistemi FrontRunner AHS e Caterpillar Command di Komatsu.
Fundamentals · 10 min di lettura Macchine da costruzione
September 4, 2026
Nozioni di base sulle attrezzature di compattazione: la meccanica della compattazione del terreno tramite vibrazione e carico ripetuto.
Le attrezzature di compattazione applicano carichi ripetuti al terreno o al materiale di pavimentazione, riducendo i vuoti e aumentandone la resistenza e la durabilità. Questo articolo illustra la relazione tra il contenuto ottimale di umidità e la massima densità secca rilevata dal test Proctor, la progettazione della forza centrifuga, dell'ampiezza e della frequenza prodotte dal peso eccentrico di un rullo vibrante e i diversi ruoli delle piastre vibranti e dei rulli per asfalto, confrontandoli con le macchine attualmente in uso di Sakai Heavy Industries e Mikasa Sangyo.
Fundamentals · 9 min di lettura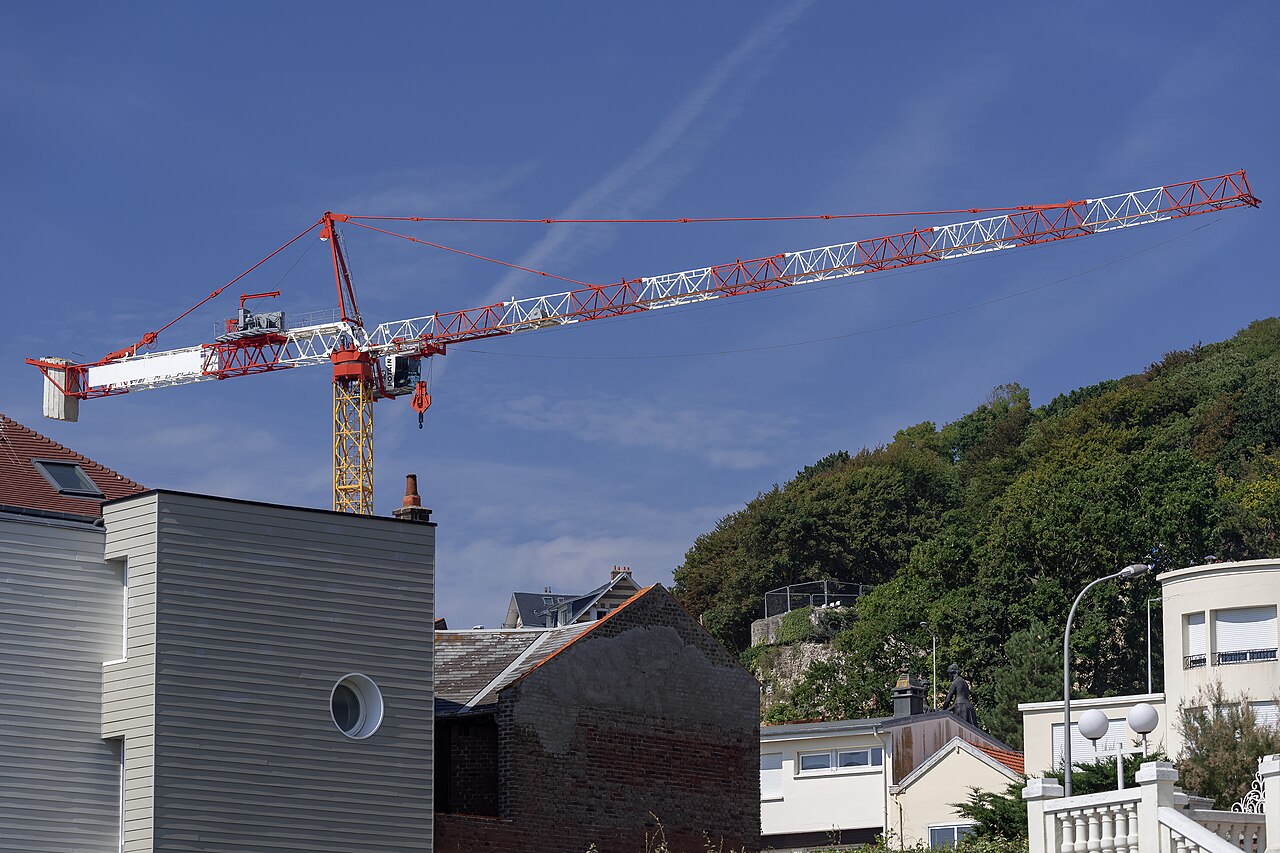 Macchine da costruzione
September 4, 2026
Nozioni di base sulle gru: come valutare la stabilità attraverso la meccanica del braccio e il momento di ribaltamento.
Prima di essere 'una macchina che solleva con grande forza', una gru è 'una macchina che non si ribalta'. Questo articolo illustra le differenze tra gru mobili, gru cingolate e gru a torre; la tabella dei carichi nominali determinata dal braccio e dal raggio di lavoro; il momento di ribaltamento e il margine di stabilità degli stabilizzatori; e il funzionamento del dispositivo di prevenzione del sovraccarico, confrontando i risultati con quelli di macchine attualmente in commercio di Kobelco, Tadano e Liebherr.
Fundamentals · 10 min di lettura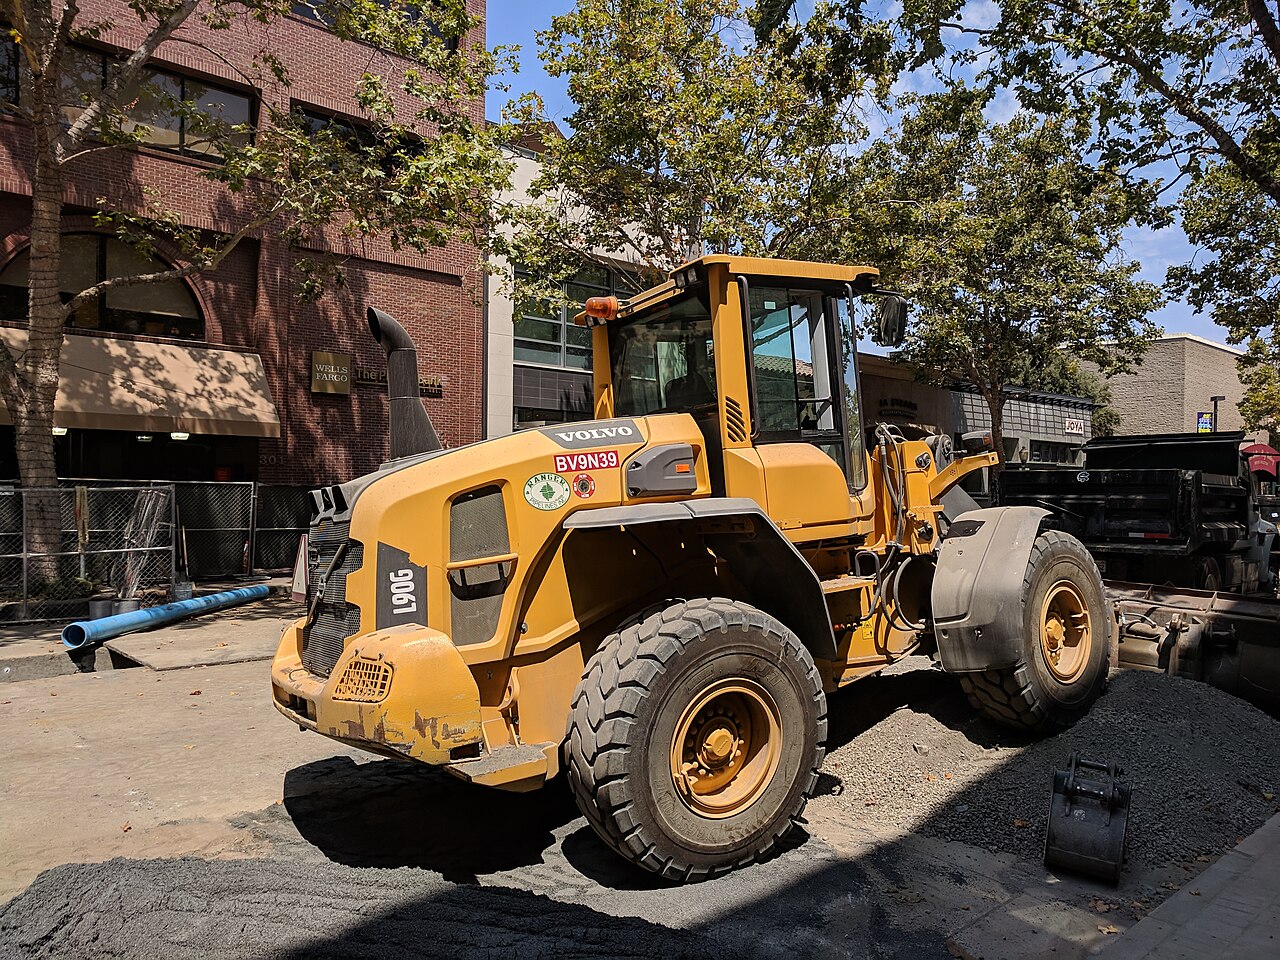 Macchine da costruzione
September 4, 2026
Pala gommata 101: nozioni di base sulla meccanica dello sterzo articolato e del leveraggio della benna.
Una pala gommata scava terra utilizzando una combinazione di sterzo articolato, in cui il corpo stesso si flette al centro, e una benna azionata da un leveraggio a Z o parallelo. Questo articolo analizza la cinematica dello sterzo, la forza di strappo prodotta dal leveraggio e la divisione dei ruoli rispetto all'escavatore idraulico e al bulldozer, confrontandoli con l'attuale serie WA di Komatsu.
Fundamentals · 8 min di lettura Visione artificiale
September 4, 2026
Introduzione al Bundle Adjustment: il metodo dei minimi quadrati non lineari che perfeziona le pose della fotocamera e i punti 3D.
Il Bundle Adjustment è un problema non lineare dei minimi quadrati che sposta simultaneamente molte pose della telecamera e punti 3D per minimizzare l'errore di riproiezione su tutte le osservazioni. Questo articolo illustra in modo sistematico perché la matrice jacobiana è sparsa, perché il complemento di Schur rende risolvibili problemi su larga scala, il ruolo del metodo di Levenberg-Marquardt, la libertà di gauge e la relazione con l'ottimizzazione del Pose Graph e la SfM, con equazioni e diagrammi.
Fundamentals · 11 min di lettura Visione artificiale September 4, 2026Guida introduttiva alla calibrazione della fotocamera: recupero della distorsione dell'obiettivo e dei parametri intrinseci.
La calibrazione della telecamera è il processo di recupero dei parametri intrinseci e della distorsione dell'obiettivo necessari per mappare le coordinate dei pixel nello spazio 3D. Partendo dal modello a foro stenopeico, passando per i modelli di distorsione radiale e tangenziale, il metodo del pattern planare di Zhang, l'ottimizzazione dell'errore di riproiezione, fino ad arrivare a ciò che non funziona a valle in Visual SLAM e VO quando la calibrazione si discosta: una panoramica sistematica con equazioni e diagrammi.
Fundamentals · 9 min di lettura Visione artificiale
September 4, 2026
Introduzione all'omografia: descrizione della corrispondenza planare con una singola matrice 3x3.
L'omografia è la relazione che lega tra loro punti sullo stesso piano, o la vista di una telecamera puramente rotante, utilizzando una singola trasformazione proiettiva 3x3. Questo articolo tratta la stima basata sulla DLT, la robustezza con RANSAC, la decomposizione in rotazione, traslazione e normale al piano, e quando utilizzarla rispetto alla geometria epipolare, insieme ad applicazioni come l'unione di immagini e il tracciamento del piano AR, con equazioni e diagrammi.
Fundamentals · 9 min di lettura Visione artificiale September 4, 2026Introduzione alla stereoscopia multivista: come trasformare una nuvola di punti sparsa in una forma 3D densa.
La stereoscopia multivista (MVS) ricostruisce forme 3D dense a partire da numerose immagini, utilizzando pose di ripresa note. Questo articolo illustra in modo sistematico il principio fondamentale della coerenza fotografica, i due approcci classici basati su scansione planare e patch (PMVS), i metodi basati sul deep learning, esemplificati da MVSNet, e la creazione di mesh tramite fusione di mappe di profondità, insieme alla relazione con le telecamere stereo e di profondità, corredata da equazioni e diagrammi.
Fundamentals · 13 min di lettura Visione artificiale
September 4, 2026
Introduzione alla ricostruzione 3D da immagini (Structure from Motion): recupero simultaneo di posizione 3D e posizione della telecamera da una serie di foto non ordinate.
La ricostruzione 3D da immagini (Structure from Motion, SfM) ricostruisce simultaneamente la struttura 3D di una scena e la posizione di ogni ripresa a partire da una serie di foto di cui non si conoscono l'ordine e le posizioni di scatto. Questo articolo analizza in modo sistematico la corrispondenza delle caratteristiche, la verifica geometrica, le due strategie di ricostruzione SfM incrementale e globale, la triangolazione, la relazione con il Bundle Adjustment e la differenza rispetto al Visual-SLAM, insieme ad implementazioni attuali come COLMAP.
Fundamentals · 12 min di lettura Apprendimento automatico
September 4, 2026
Introduzione all'apprendimento automatico: modelli generativi
I modelli generativi rappresentano le distribuzioni dei dati e creano output condizionali. Impara la verosimiglianza, VAE, GAN, diffusione, valutazione, provenienza e sicurezza.
Fundamentals · 5 min di lettura Apprendimento automatico September 4, 2026Introduzione all'apprendimento automatico: fondamenti - Progettazione dei dati, funzione di perdita e generalizzazione
L'apprendimento automatico non si limita alla selezione del modello: bisogna definire il compito, la suddivisione dei dati, la perdita di dati, la valutazione e le modifiche da apportare all'implementazione.
Fundamentals · 6 min di lettura Apprendimento automatico September 4, 2026Una guida completa a SegFormer: perché un trasformatore senza codifica posizionale funziona per la segmentazione
Questo articolo analizza SegFormer, introdotto da NVIDIA, dall'Università di Hong Kong e da altri collaboratori al NeurIPS 2021, basandosi sul documento originale. Esaminiamo il codificatore MiT gerarchico senza codifica posizionale, il decodificatore All-MLP efficiente in termini di parametri, il campo recettivo effettivo, il mIoU misurato, il numero di parametri e calcoliamo da B0 a B5 con le equazioni.
Fundamentals · 10 min di lettura Apprendimento automatico September 4, 2026YOLO11 spiegato in dettaglio: cosa hanno cambiato C3k2 e C2PSA rispetto a YOLOv8?
Analizza Ultralytics YOLO11 utilizzando la documentazione ufficiale e fonti primarie: C3k2, C2PSA, rilevamento senza ancoraggio, perdite DFL/CIoU e benchmark misurati per n/s/m/l/x.
Fundamentals · 12 min di lettura Apprendimento automatico September 4, 2026Introduzione all'apprendimento automatico: i fondamenti delle reti neurali
Le reti neurali combinano trasformazioni affini e attivazioni non lineari, quindi riducono la perdita tramite retropropagazione e ottimizzazione basata sul gradiente.
Fundamentals · 6 min di lettura Apprendimento automatico September 4, 2026Introduzione all'apprendimento automatico: stima della posa
La stima della posa deduce i punti chiave di una persona o di un oggetto e la posa 6D dalle immagini. Questa introduzione tratta le coordinate, le perdite, l'occlusione, la valutazione e la sicurezza.
Fundamentals · 5 min di lettura Elettronica di potenza September 4, 2026Convertitori DC-DC: Buck, Boost e Isolamento
Un convertitore CC-CC divide la corrente continua e immagazzina energia in induttori o trasformatori per produrre un'altra tensione continua. Questa guida spiega il funzionamento, il controllo, le perdite e la sicurezza dei convertitori buck, boost, buck-boost, flyback, LLC e DAB con diagrammi ed equazioni.
Fundamentals · 5 min di lettura Elettronica di potenza September 4, 2026Circuiti inverter: conversione della corrente continua in corrente alternata
Un inverter modula la corrente continua (CC) tramite interruttori a semiconduttore e sintetizza la tensione, la frequenza e la fase della corrente alternata (CA) necessarie al carico. Questa guida illustra le topologie monofase e trifase, la modulazione di larghezza di impulso (PWM), il controllo dei motori, le perdite e le protezioni, con diagrammi ed equazioni.
Fundamentals · 5 min di lettura Elettronica di potenza September 4, 2026Semiconduttori di potenza SiC e GaN: perché la tecnologia WBG consente di raggiungere velocità elevate.
I MOSFET in SiC e gli HEMT in GaN utilizzano bandgap più ampi e campi critici più elevati rispetto al silicio per consentire una commutazione efficiente ad alta frequenza. Questa guida tratta argomenti quali fisica, perdite, pilotaggio del gate, interferenze elettromagnetiche (EMI), affidabilità e applicazioni, corredate da equazioni.
Fundamentals · 5 min di lettura Ingegneria elettrica September 4, 2026Introduzione all'energia geotermica: trasformare il calore sotterraneo in elettricità con sistemi flash e binari.
L'energia geotermica è una fonte energetica stabile che si trova proprio sotto i piedi del vulcano Giappone, eppure, nonostante il Paese si classifichi al terzo posto nel mondo per potenziale di risorse, la capacità installata ne sfrutta solo una frazione. Questo articolo illustra la differenza tra sistemi flash e binari, i rischi della valutazione delle risorse e delle trivellazioni, la complessa normativa relativa alle sorgenti termali e ai parchi nazionali, e le tecnologie di nuova generazione come i sistemi geotermici avanzati (EGS) e la geotermia supercritica.
Fundamentals · 12 min di lettura Ingegneria elettrica September 4, 2026Introduzione all'inerzia della rete e alla regolazione della frequenza: quando la massa rotante scompare, chi protegge la frequenza?
L'energia cinetica immagazzinata nella massa rotante di un generatore sincrono funge da ammortizzatore, attenuando le improvvise oscillazioni tra domanda e offerta su una scala temporale di secondi. Con l'aumento delle fonti energetiche connesse tramite inverter (solare, eolica, batterie) e la conseguente riduzione di tale capacità di ammortizzazione, come può la rete diventare instabile? Questo articolo analizza l'equazione delle oscillazioni, dalla potenza di regolazione primaria a quella terziaria, l'inerzia sintetica e i blackout reali su larga scala.
Fundamentals · 12 min di lettura Ingegneria elettrica September 4, 2026Guida introduttiva all'idroelettrico a pompaggio e allo stoccaggio dell'idrogeno: scegliere tra uno stoccaggio che dura poche ore e uno che dura per tutte le stagioni.
Le batterie agli ioni di litio sono efficaci nel bilanciare domanda e offerta per periodi che vanno da pochi minuti a qualche ora, ma per coprire intervalli di tempo più lunghi è necessaria una tecnologia diversa. Questo articolo analizza l'efficienza di andata e ritorno e il funzionamento a velocità variabile dell'energia idroelettrica a pompaggio, l'elettrolisi, lo stoccaggio e la riconversione dell'idrogeno verde, progetti reali e una tabella comparativa di efficienza per illustrare i principi progettuali alla base di sistemi di stoccaggio di grande capacità e di lunga durata.
Fundamentals · 11 min di lettura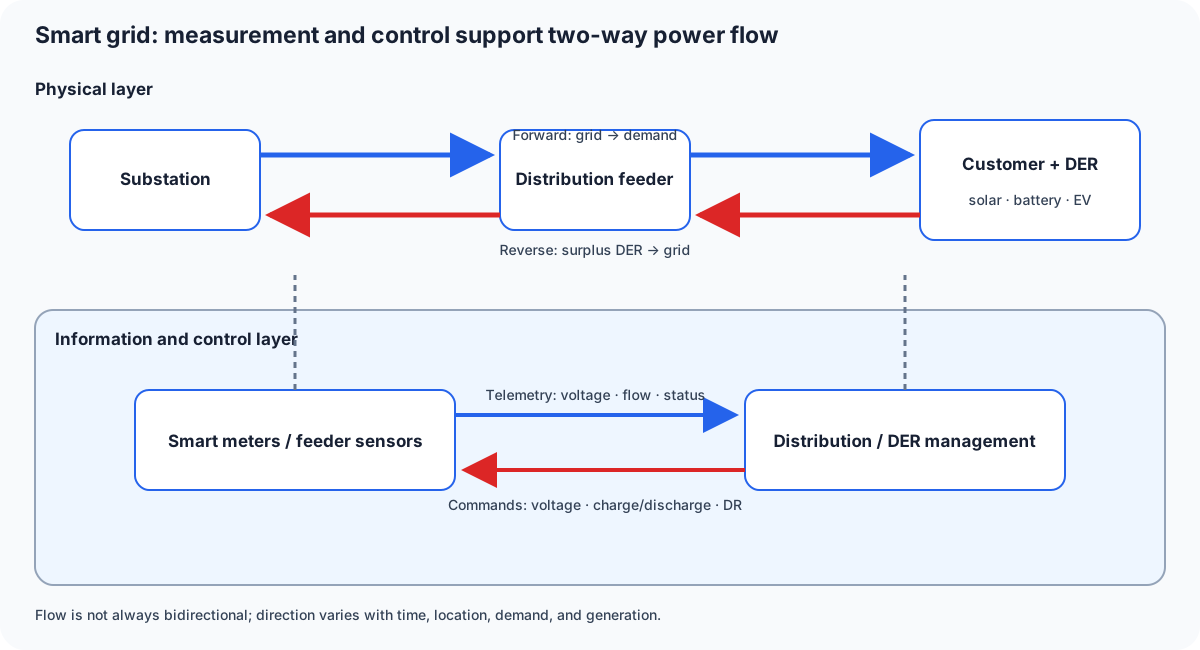 Ingegneria elettrica
September 4, 2026
Introduzione alle reti intelligenti (Smart Grid): reti di distribuzione che supportano il flusso bidirezionale di energia con un livello informativo.
Con la proliferazione di pannelli solari e batterie nelle case e sulle linee di distribuzione, l'elettricità non fluisce più in un'unica direzione, dalla centrale elettrica al consumatore. Questo articolo illustra schematicamente i contatori intelligenti (AMI), i protocolli di comunicazione, la gestione della domanda e l'automazione della distribuzione con capacità di autoriparazione, collegandoli al funzionamento delle sottostazioni e delle reti di trasmissione.
Fundamentals · 12 min di lettura Ingegneria elettrica September 4, 2026Guida introduttiva alle centrali elettriche virtuali (VPP): raggruppamento di risorse distribuite e loro vendita come centrale elettrica.
Impianti solari sui tetti, batterie domestiche, veicoli elettrici, gestione della domanda industriale: questo articolo illustra come una centrale elettrica virtuale (VPP) raggruppi risorse distribuite e disperse su una piattaforma IT e le offra al mercato come se fossero un'unica centrale, affiancandole al sistema di aggregazione giapponese, al mercato di bilanciamento e ad alcuni casi dimostrativi concreti.
Fundamentals · 10 min di lettura Propulsione e meccanica September 4, 2026Introduzione ai sistemi frenanti: a disco, a tamburo, rigenerazione e Brake-by-Wire.
La frenata è il processo che trasforma l'energia cinetica in calore o elettricità per arrestare un'auto. Questo articolo tratta l'attrito e la dissipazione del calore nei freni a disco e a tamburo, i circuiti idraulici e l'ABS/ESC, la frenata rigenerativa nei veicoli elettrici e ibridi e lo stato attuale della tecnologia brake-by-wire, con l'ausilio di formule matematiche e diagrammi.
Fundamentals · 8 min di lettura Propulsione e meccanica September 4, 2026Propulsioni per veicoli elettrici: motore, inverter e riduttore.
Un veicolo elettrico converte la corrente continua della batteria in energia trifase proveniente da un motore, che poi trasmette la coppia elettromagnetica alle ruote tramite un riduttore e un differenziale. Questa guida confronta i motori PMSM e a induzione, la rigenerazione, la progettazione termica e le piattaforme integrate attualmente disponibili.
Fundamentals · 5 min di lettura Propulsione e meccanica September 4, 2026Sistemi ibridi: ripartizione della potenza, rigenerazione e controllo.
Un sistema ibrido coordina un motore a combustione interna e un motore elettrico attraverso percorsi in serie, in parallelo o con ripartizione di potenza. Prendendo come esempio il riduttore epicicloidale Toyota THS, questa guida illustra la gestione dello stato di carica (SOC), la rigenerazione, i limiti termici e il controllo tramite equazioni e diagrammi.
Fundamentals · 6 min di lettura Propulsione e meccanica September 4, 2026Guida introduttiva alle sospensioni: da molle e ammortizzatori a geometria e controllo attivo.
Le sospensioni sono il meccanismo che utilizza molle e ammortizzatori per bilanciare il comfort di marcia con la stabilità di guida. Questo articolo illustra le equazioni di base del modello di un quarto di veicolo, le differenze geometriche tra le sospensioni MacPherson, a doppio braccio oscillante e multilink, i sistemi di smorzamento attivo/adattivo come MagneRide e Porsche Active Ride, e la relazione con il trasferimento di peso in frenata, con l'ausilio di calcoli e diagrammi.
Fundamentals · 11 min di lettura Propulsione e meccanica September 4, 2026Trasmissioni: confronto tra cambio manuale (MT), cambio automatico (AT), cambio a variazione continua (CVT) e cambio a doppia frizione (DCT).
Una trasmissione adatta la velocità e la coppia del motore elettrico alle ruote. Questa guida confronta i meccanismi di trasmissione manuale (MT), automatica con convertitore di coppia (AT), a variazione continua (CVT) e a doppia frizione (DCT), le perdite, la qualità del cambio e il controllo, per poi spiegare perché i veicoli elettrici spesso utilizzano un singolo riduttore.
Fundamentals · 5 min di lettura Apprendimento per rinforzo
September 4, 2026
Introduzione all'apprendimento per rinforzo multi-agente: ottimizzazione in un mondo in cui anche l'altra parte sta imparando.
Quando più agenti apprendono contemporaneamente, un MDP a singolo agente non è più valido. Questo articolo organizza, con equazioni e diagrammi, i concetti di non stazionarietà, contesti cooperativi/competitivi/misti, CTDE, il problema dell'assegnazione del credito, MADDPG e QMIX.
Fundamentals · 9 min di lettura Apprendimento per rinforzo September 4, 2026π0 spiegato: come la corrispondenza del flusso ha cambiato la generazione delle azioni VLA
Una guida tecnica basata sul codice sorgente per π0 dell'Intelligenza Fisica: il VLM PaliGemma e l'Action Expert dedicato, la generazione continua di azioni con corrispondenza del flusso condizionale, l'addestramento cross-incarnazione su sette tipi di robot e la differenza rispetto ai modelli VLA autoregressivi come RT-2 e OpenVLA.
Fundamentals · 12 min di lettura Apprendimento per rinforzo
September 4, 2026
Guida introduttiva alla progettazione delle ricompense: perché "cosa massimizzare" è la parte più difficile dell'apprendimento per rinforzo.
Nelle implementazioni dell'apprendimento per rinforzo, la progettazione della funzione di ricompensa determina più spesso il risultato rispetto all'algoritmo. Questo articolo analizza la differenza tra ricompensa sparsa e densa, l'invarianza di policy della modellazione della ricompensa basata sul potenziale, casi reali di manipolazione della ricompensa, l'apprendimento per rinforzo inverso e l'apprendimento per rinforzo vincolato.
Fundamentals · 9 min di lettura Fondamenti di robotica
September 4, 2026
Introduzione alla cinematica dei bracci robotici: cinematica diretta, cinematica inversa e matrice jacobiana.
La cinematica diretta determina la posizione e l'orientamento della mano a partire dagli angoli delle articolazioni; la cinematica inversa risolve il problema inverso; e la matrice jacobiana collega le due attraverso la "velocità". Dalla costruzione di trasformazioni di coordinate con parametri DH, passando per la cinematica inversa analitica, la cinematica inversa numerica (minimi quadrati smorzati), le singolarità e i gradi di libertà ridondanti: una descrizione sistematica e completa della cinematica che governa il movimento di un braccio robotico.
Fundamentals · 14 min di lettura Fondamenti di robotica
September 4, 2026
Introduzione al controllo della forza e al controllo dell'impedenza: costruire un robot in grado di toccare
Partendo da ciò che accade effettivamente nell'istante in cui un braccio robotico a controllo di posizione tocca un oggetto rigido — e dal perché questo renda impossibili attività di assemblaggio, lucidatura e contatto umano — questo articolo analizza il controllo di impedenza, che collega forza e spostamento tramite una molla, uno smorzatore e una massa virtuali; il controllo di ammettenza, che inverte tale causalità; e il controllo ibrido posizione/forza, che separa posizione e forza in base alla direzione spaziale, sviluppando i concetti attraverso equazioni e diagrammi.
Fundamentals · 17 min di lettura Fondamenti di robotica
September 4, 2026
Guida introduttiva al controllo di sciami (multi-robot): creazione di gruppi, formazioni e consenso.
Il controllo di sciami risolve problemi che un singolo robot non può affrontare, utilizzando semplicemente "regole locali" applicate a molti robot. Dalla riproduzione del comportamento di gruppo con i Boid, passando per gli algoritmi di consenso per raggiungere un accordo, fino ai tre approcci al controllo di formazione — leader-follower, strutture virtuali e basato sul comportamento — questo articolo organizza sistematicamente il campo attorno alla distinzione tra architetture centralizzate e decentralizzate.
Fundamentals · 14 min di lettura Sensori e hardware
September 4, 2026
Come funzionano gli encoder rotativi: ottico e magnetico
Confrontiamo i due principi di funzionamento dell'encoder rotativo – ottico, che legge la posizione interrompendo la luce, e magnetico, che legge la direzione di un campo magnetico – a partire dai dati del sensore di angolo e velocità dell'albero di un motore.
Fundamentals · 15 min di lettura Sensori e hardware
September 4, 2026
Come funzionano i sensori di temperatura e i prodotti che definiscono questa categoria: termocoppie, PT100, DS18B20
Ogni sensore di temperatura fa la stessa cosa: trasforma il calore in un segnale elettrico. Tuttavia, la fisica che ne sta alla base si articola in quattro famiglie distinte: l'effetto Seebeck nelle termocoppie, la relazione resistenza-temperatura nei termoresistori e nei termistori, il comportamento del bandgap dei circuiti integrati a semiconduttore e la legge di Stefan-Boltzmann alla base dei termometri a infrarossi. Questo articolo ripercorre la storia, dall'equivoco di Seebeck del 1821, passando per l'equazione di Callendar-Van Dusen che calibra i sensori PT100, fino a un confronto delle specifiche di circuiti integrati reali come il DS18B20, il TMP117 e l'MLX90614, e a un caso concreto di un'auto di Formula 1 che rileva la temperatura degli pneumatici con 12 sensori a infrarossi senza contatto.
Fundamentals · 19 min di lettura Tendenze tecnologiche
September 4, 2026
Tendenze tecnologiche nei robot umanoidi
Tesla Optimus e Figure 03 sono entrati in produzione, mentre Atlas di Boston Dynamics è passato da un sistema idraulico a uno completamente elettrico. Unitree sta scatenando una guerra dei prezzi, mentre NEO di 1X sta iniziando ad apprendere autonomamente a casa utilizzando un modello di mondo virtuale. Uno sguardo al panorama competitivo e alle sfide ancora aperte.
Trends · 10 min di lettura Tendenze tecnologiche
September 4, 2026
Tendenze tecnologiche nei modelli mondiali
Un 'modello del mondo' apprende le dinamiche di un ambiente e simula il futuro al suo interno. Dal VAE+RNN di Ha e Schmidhuber, passando per DreamerV3, Genie 3 e Sora, fino all'architettura JEPA promossa da Yann LeCun, questo articolo traccia la linea di demarcazione tra approcci generativi e non generativi, e il comune ostacolo della coerenza fisica che entrambi incontrano.
Trends · 9 min di lettura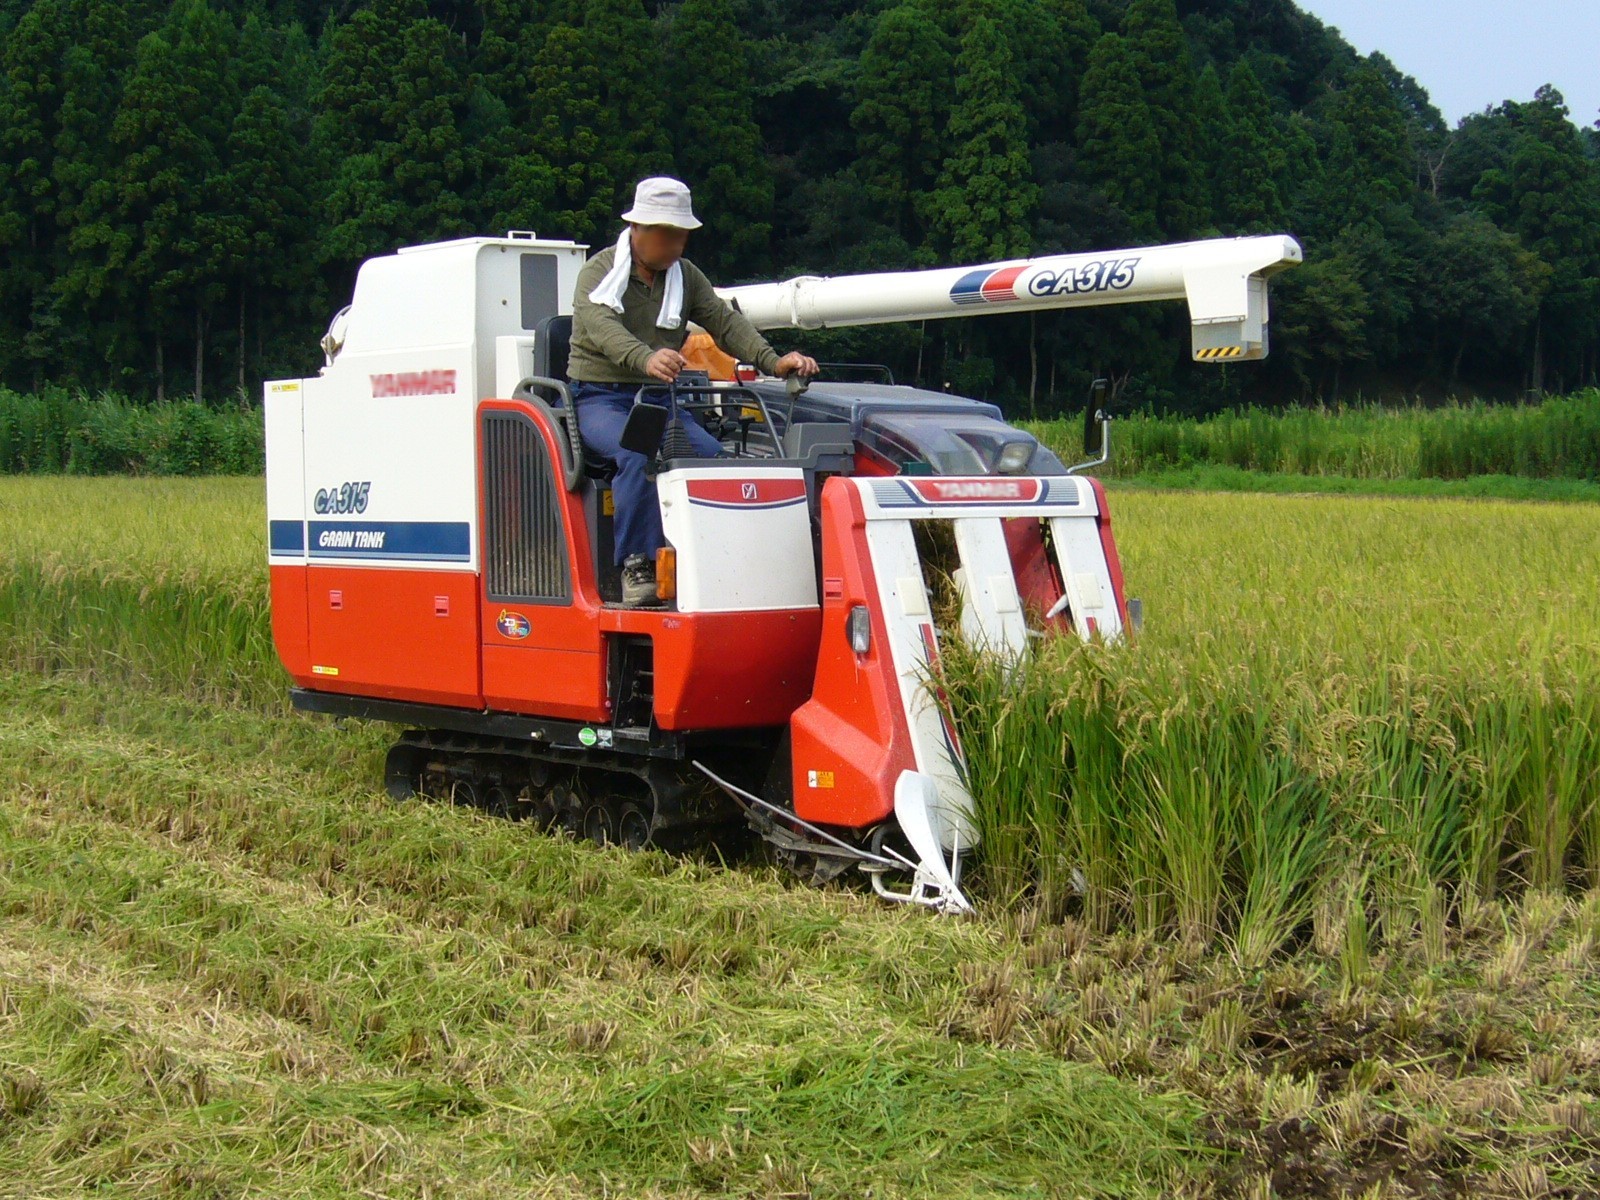 Macchine agricole
September 3, 2026
Introduzione all'ingegneria delle macchine agricole: la mietitrebbia - Dal taglio alla pulizia e all'automazione.
La mietitrebbia a carico frontale taglia il riso, lo trebbia, separa i chicchi e li immagazzina in una cisterna. Questo articolo analizza la mietitrebbia dal punto di vista dell'ingegneria meccanica: perché è nata in Giappone, il flusso interno dei materiali, le equazioni utilizzate per misurare le perdite, i sensori di resa/qualità, le specifiche tecniche dei modelli attuali e lo stato attuale dell'automazione e dell'elettrificazione.
Fundamentals · 23 min di lettura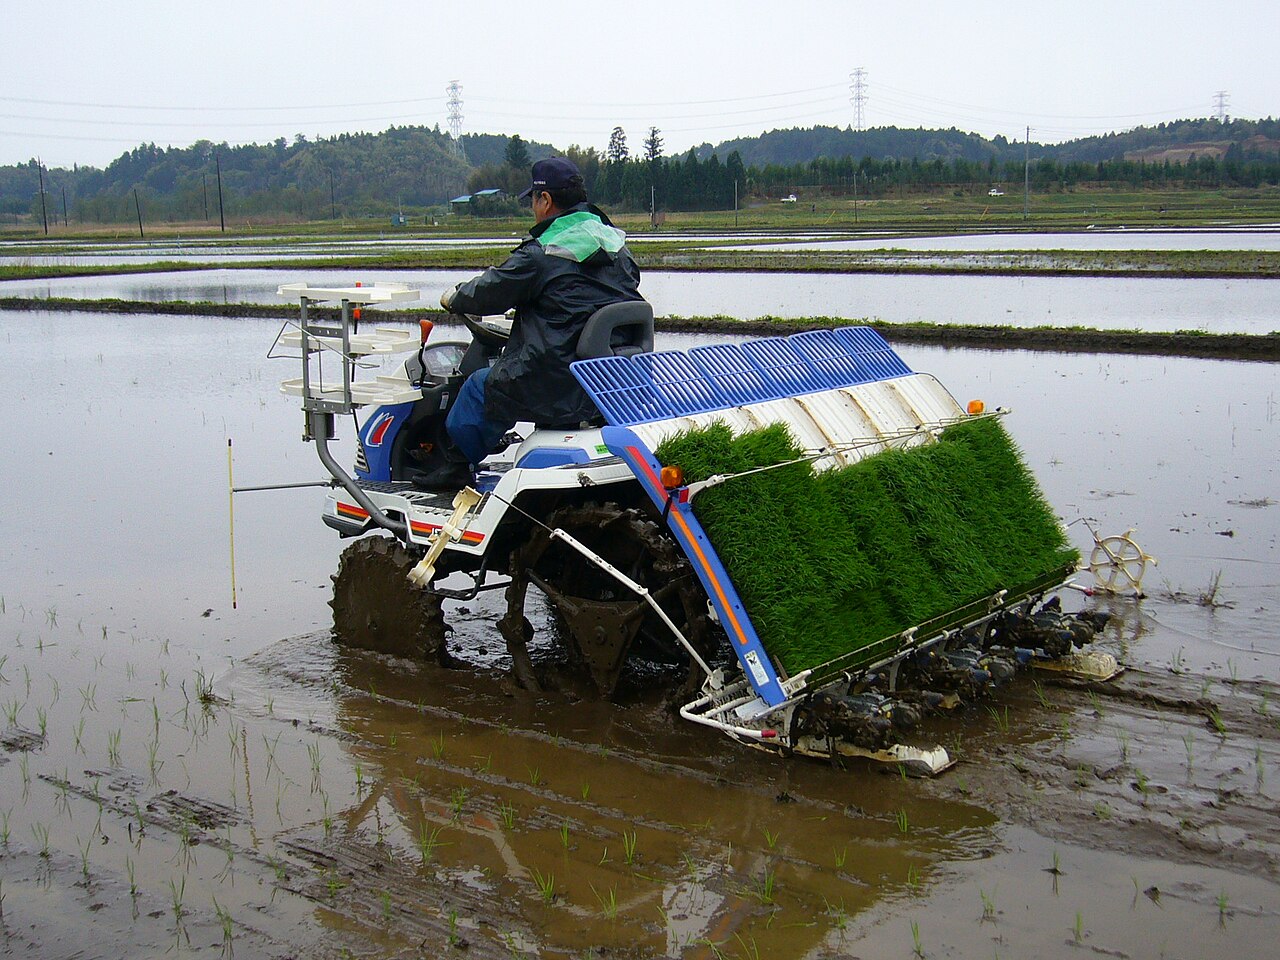 Macchine agricole
September 3, 2026
Nozioni di base di ingegneria delle macchine agricole: la trapiantatrice di riso - Come le piantine vengono trasferite nella risaia, una collina alla volta.
Una trapiantatrice di riso non è solo una macchina che trasporta le piantine. Questo articolo la analizza attraverso equazioni e materiale pubblico: il sistema di alimentazione che taglia il tappeto di piantine in una piantina alla volta, la traiettoria dell'artiglio di semina, la spaziatura e la profondità delle file/piantine, il tracciamento della superficie della risaia tramite galleggianti e tutto, dalle macchine a spinta manuale alle unità robotizzate.
Fundamentals · 25 min di lettura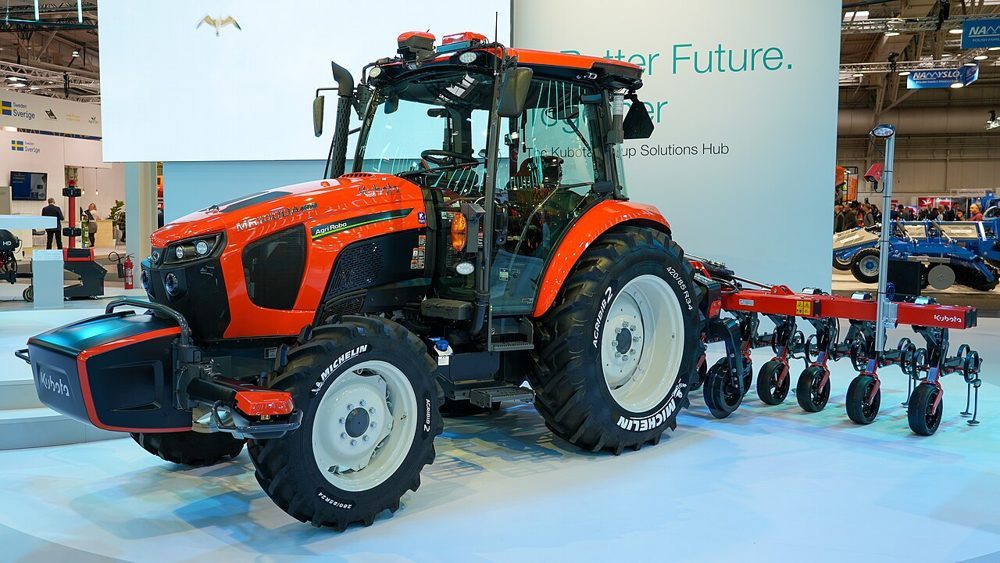 Macchine agricole
September 3, 2026
Introduzione all'ingegneria delle macchine agricole: il trattore - Dalla trazione e dalla presa di forza al sollevatore a tre punti e alla guida autonoma.
Un trattore è una fonte di energia portatile che distribuisce la potenza del motore tra le ruote/cingoli, la presa di forza e il sollevatore idraulico a tre punti. Questo articolo illustra, dal punto di vista dell'ingegneria meccanica, la trazione e lo slittamento, il controllo della profondità di lavorazione, il sistema RTK-GNSS, i sensori di suolo/resa e lo stato attuale dell'elettrificazione.
Fundamentals · 23 min di lettura Analisi delle imprese
September 3, 2026
Ricerca aziendale: produttori di batterie — Panasonic Energy, GS Yuasa e Murata Manufacturing
Dalle batterie per veicoli elettrici ai sistemi di accumulo energetico per data center, fino alle applicazioni per la difesa e lo spazio, le batterie rappresentano un settore in crescita su cui i produttori giapponesi di apparecchiature elettriche e componenti elettronici stanno investendo massicciamente, pur avendo origini e strategie diametralmente opposte. Panasonic Energy ha acquisito la divisione batterie di Sanyo Electric; GS Yuasa affonda le sue radici in un pioniere delle batterie al piombo-acido fondato nel 1895; Murata Manufacturing è entrata nel settore nel 2017 acquisendo la divisione batterie di Sony. Questo articolo confronta la storia, i risultati finanziari, i prodotti, gli impianti e le prospettive di queste tre aziende.
Industry research · 17 min di lettura Guida connessa e autonoma
September 3, 2026
Introduzione alla pianificazione del comportamento: come le macchine a stati finiti (FSM), gli alberi comportamentali e i processi decisionali di ordine superiore (POMDP) scelgono la prossima azione di un veicolo automatizzato.
La pianificazione del comportamento trasforma la percezione dell'incertezza in decisioni di arresto, mantenimento della distanza, precedenza, immissione e cambio di corsia, vincolando poi la pianificazione del percorso e il controllo predittivo basato su modello (MPC). Questa introduzione collega le macchine a stati finiti (FSM), gli alberi comportamentali, i processi di decisione multi-obiettivo (POMDP), i sistemi ADAS attuali, la sicurezza e la fase di test.
Fundamentals · 14 min di lettura
Guida connessa e autonoma
September 3, 2026
Introduzione alla pianificazione del comportamento: come le macchine a stati finiti (FSM), gli alberi comportamentali e i processi decisionali di ordine superiore (POMDP) scelgono la prossima azione di un veicolo automatizzato.
La pianificazione del comportamento trasforma la percezione dell'incertezza in decisioni di arresto, mantenimento della distanza, precedenza, immissione e cambio di corsia, vincolando poi la pianificazione del percorso e il controllo predittivo basato su modello (MPC). Questa introduzione collega le macchine a stati finiti (FSM), gli alberi comportamentali, i processi di decisione multi-obiettivo (POMDP), i sistemi ADAS attuali, la sicurezza e la fase di test.
Fundamentals · 14 min di lettura Guida connessa e autonoma
September 3, 2026
Mappatura della griglia di occupazione: trasformare i dati LiDAR e delle telecamere in informazioni di percorribilità.
Una griglia di occupazione divide lo spazio in celle e rappresenta in modo probabilistico lo spazio occupato, libero e sconosciuto. Apprendi gli aggiornamenti bayesiani e log-odds, i modelli inversi dei sensori, il ray casting, il decadimento dinamico, i voxel 3D, lo SLAM, le mappe dei costi e la pianificazione.
Fundamentals · 10 min di lettura
Guida connessa e autonoma
September 3, 2026
Livelli di automazione della guida SAE 0-5: il confine di responsabilità dietro i sistemi ADAS
SAE J3016 non è un punteggio di intelligenza del veicolo. Scopri chi esegue l'attività di guida dinamica, il monitoraggio e il fallback ai livelli 0-5, con ODD, latenza di acquisizione, ADAS attuali, SOTIF, sicurezza e valutazione della sicurezza.
Fundamentals · 12 min di lettura
Guida connessa e autonoma
September 3, 2026
Guida introduttiva al V2X: connettere in sicurezza veicoli, strade, reti e persone.
Che cosa si scambiano V2V, V2I, V2N e V2P e in cosa differiscono DSRC/ITS-G5 e C-V2X? Questa introduzione collega latenza, affidabilità della consegna, percezione cooperativa, PKI, privacy della posizione, progettazione a prova di guasto e test riproducibili.
Fundamentals · 9 min di lettura
Ingegneria del controllo
September 3, 2026
Introduzione all'ingegneria del controllo: osservatori di stato e filtro di Kalman lineare
Le letture dei sensori non rappresentano lo stato stesso. Questa introduzione illustra l'osservabilità, le equazioni di predizione/aggiornamento di Kalman, la covarianza, fornisce esempi numerici, l'integrazione del controllo, l'implementazione robotica e il comportamento a prova di guasto.
Fundamentals · 6 min di lettura
Ingegneria del controllo
September 3, 2026
Introduzione all'ingegneria del controllo: LQR - Feedback di stato da priorità esplicite
LQR ricava i guadagni del feedback di stato da un modello nello spazio degli stati e da un costo quadratico. Questa introduzione tratta le equazioni di Riccati, l'osservabilità, i compromessi PID/MPC, l'implementazione robotica, l'intuizione numerica e la sicurezza.
Fundamentals · 6 min di lettura Ingegneria del controllo
September 3, 2026
Introduzione all'ingegneria del controllo: controllo predittivo basato su modello - Agire entro i vincoli.
Il controllo predittivo basato su modello prevede il comportamento futuro utilizzando un modello, ottimizza una sequenza di input vincolata, applica solo la prima mossa e ripete il processo. Questa introduzione illustra equazioni, taratura, sicurezza, implementazione ed esempi attuali.
Fundamentals · 7 min di lettura Ingegneria del controllo September 3, 2026Introduzione all'ingegneria del controllo: pianificazione del percorso — A*, Dijkstra, RRT, RRT* e PRM
La pianificazione del percorso non consiste nel tracciare la linea più breve. Questa introduzione confronta gli algoritmi a griglia e a spazio continuo, tenendo conto dell'ingombro del robot, dell'incertezza della mappa, dei calcoli, dell'integrazione SLAM/Nav2 e della sicurezza.
Fundamentals · 7 min di lettura Ingegneria del controllo September 3, 2026Introduzione all'ingegneria del controllo: Controllo PID - Operare su tre scale temporali.
Il PID non si limita a tre guadagni. Questa introduzione collega la sua intuizione e le sue equazioni al campionamento, alla saturazione, all'anti-windup, alla regolazione, alla sicurezza, a ROS 2 e alle verifiche di implementazione reali.
Fundamentals · 8 min di lettura Ingegneria del controllo
September 3, 2026
Introduzione all'ingegneria del controllo: generazione di traiettorie - Jerk minimo, quinte e profili trapezoidali
Un percorso indica dove viaggiare; una traiettoria indica quando e con quale velocità, accelerazione e jerk. Questa introduzione tratta i profili a jerk minimo, quintici e trapezoidali, i vincoli, la sicurezza e l'integrazione con ROS 2.
Fundamentals · 6 min di lettura
Visione artificiale
September 3, 2026
Geometria epipolare: lettura della profondità e del movimento della telecamera da due immagini
La geometria epipolare è la teoria che definisce i vincoli relativi alla proiezione di uno stesso punto 3D in due immagini diverse. Questo articolo illustra in modo sistematico la Matrice Fondamentale e la Matrice Essenziale, gli algoritmi a 8 e 5 punti, RANSAC, la triangolazione, la scelta tra geometria epipolare e omografia, la calibrazione, l'implementazione in OpenCV/COLMAP, le condizioni di errore e le recenti tecniche di stima basate sull'apprendimento automatico, con equazioni e diagrammi.
Fundamentals · 19 min di lettura Visione artificiale
September 3, 2026
Introduzione al rilevamento delle caratteristiche
Il rilevamento delle caratteristiche seleziona "punti che è possibile ritrovare" in un'immagine e li utilizza per il confronto. Questo articolo collega i principi di angoli, blob, DoG, FAST, ORB e SIFT con robustezza, valutazione, strumenti attuali e metodi basati sull'apprendimento in un unico quadro coerente.
Fundamentals · 15 min di lettura
Visione artificiale
September 3, 2026
Introduzione a VO/VIO: nozioni pratiche per la stima del movimento da una telecamera e da un'unità di misura inerziale (IMU)
L'odometria visiva (VO) e l'odometria visivo-inerziale (VIO) stimano il movimento relativo di un robot o di una telecamera a partire da una sequenza di immagini e misurazioni inerziali. Questo articolo affronta, con l'ausilio di formule matematiche e diagrammi, l'ambiguità di scala monoculare, la preintegrazione dell'IMU, l'inizializzazione, il filtraggio rispetto all'ottimizzazione, implementazioni come VINS-Mono e OpenVINS, metriche di valutazione e condizioni di errore.
Fundamentals · 19 min di lettura
Guida connessa e autonoma
September 3, 2026
Mappe HD: mappe a livello di corsia per la guida autonoma.
Una mappa HD rappresenta corsie, confini, segnaletica, altitudine e connettività come dati leggibili da una macchina. Questa guida spiega in cosa si differenzia da una mappa SLAM, come funziona la localizzazione e perché l'attualità e l'incertezza sono importanti.
Fundamentals · 6 min di lettura
Guida connessa e autonoma
September 3, 2026
Mappatura della griglia di occupazione: trasformare i dati LiDAR e delle telecamere in informazioni di percorribilità.
Una griglia di occupazione divide lo spazio in celle e rappresenta in modo probabilistico lo spazio occupato, libero e sconosciuto. Apprendi gli aggiornamenti bayesiani e log-odds, i modelli inversi dei sensori, il ray casting, il decadimento dinamico, i voxel 3D, lo SLAM, le mappe dei costi e la pianificazione.
Fundamentals · 10 min di lettura Ingegneria elettrica
September 3, 2026
Nozioni di base sull'energia termica: trasformare il calore del combustibile in elettricità tramite cicli a vapore, a gas e combinati.
L'energia termica non si limita alla semplice combustione di combustibile. Questo articolo analizza la caldaia, la turbina a vapore, la turbina a gas, il recupero di calore, il generatore e il trattamento dei fumi come un unico sistema termodinamico e di gestione della rete, organizzando efficienza, emissioni, tempi di avviamento, co-combustione di idrogeno/ammoniaca e cattura e stoccaggio del carbonio (CCS) attraverso equazioni e diagrammi.
Fundamentals · 11 min di lettura
Propulsione e meccanica
September 3, 2026
Motori diesel: accensione per compressione, coppia e post-trattamento.
Termodinamica del ciclo Diesel, iniezione common rail, coppia e consumo di carburante, post-trattamento DPF/SCR, esempi di apparecchiature attuali, elettrificazione e sicurezza.
Fundamentals · 3 min di lettura Propulsione e meccanica September 3, 2026Turbine a gas: ciclo Brayton e centrali a ciclo combinato
Una turbina a gas comprime l'aria, brucia continuamente combustibile ed espande il gas caldo attraverso gli stadi della turbina. Questa guida illustra il ciclo Brayton, le varianti per aeromobili e per la produzione di energia, il ciclo GTCC e i processi di produzione dell'idrogeno, con equazioni e diagrammi.
Fundamentals · 6 min di lettura
Propulsione e meccanica
September 3, 2026
Motori a benzina: accensione a scintilla, efficienza ed elettrificazione
Un'introduzione pratica ai motori a benzina a quattro tempi: termodinamica del ciclo Otto, coppia e consumo di carburante, controllo delle emissioni, prodotti attuali ed elettrificazione.
Fundamentals · 4 min di lettura Apprendimento per rinforzo
September 3, 2026
Introduzione all'apprendimento per rinforzo: apprendimento per imitazione e apprendimento per rinforzo inverso
Il Behavior Cloning, DAgger e l'apprendimento per rinforzo inverso utilizzano dimostrazioni quando è difficile definire le ricompense. Questa introduzione tratta lo spostamento delle covariate, l'inferenza delle ricompense, le connessioni VLA, la valutazione, la sicurezza e la provenienza dei dati.
Fundamentals · 6 min di lettura Apprendimento per rinforzo September 3, 2026Nozioni di base sull'apprendimento per rinforzo: MDP, equazioni di Bellman ed esplorazione per i robot
L'apprendimento per rinforzo è un ciclo chiuso in cui un agente sceglie le azioni in base alle osservazioni e massimizza le ricompense ritardate. Questa introduzione spiega i processi decisionali di Markov (MDP), le funzioni di valore, le politiche, le equazioni di Bellman, la differenza tra esplorazione e sfruttamento, la progettazione delle ricompense e il percorso dalla simulazione a un robot reale.
Fundamentals · 7 min di lettura Apprendimento per rinforzo September 3, 2026Apprendimento per rinforzo basato su modelli e Sim-to-Real
Modelli globali, errore di predizione, MPC, randomizzazione del dominio, identificazione del sistema e monitoraggio della sicurezza per macchine reali.
Fundamentals · 5 min di lettura Apprendimento per rinforzo
September 3, 2026
Gradienti di policy, PPO e SAC: controllo continuo stabile per robot
I gradienti di policy aggiornano direttamente una policy in modo che sterzo, spinta e coppia articolare possano rimanere continui. Questo articolo collega Actor-Critic, PPO e SAC, quindi tratta il clipping, la regolarizzazione dell'entropia, la valutazione e il confine di sicurezza per il trasferimento Sim-Real.
Fundamentals · 6 min di lettura Apprendimento per rinforzo
September 3, 2026
Q-Learning e DQN: dalla tabella Q all'apprendimento per rinforzo profondo.
L'apprendimento Q aggiorna i valori delle azioni con l'obiettivo di ottimalità di Bellman. Questa introduzione illustra il percorso da una tabella Q tabellare a una rete Q profonda, spiegando la riproduzione dell'esperienza, le reti target, la sovrastima e il posizionamento sicuro in una pila di robot.
Fundamentals · 6 min di lettura Fondamenti di robotica
September 3, 2026
Guida introduttiva ad ArduPilot: stima dello stato, controllo e progettazione della missione per un autopilota.
ArduPilot è un sistema di autopilota open-source che implementa la fusione dei sensori di un veicolo, il controllo di assetto/posizione, le missioni di navigazione e i sistemi di sicurezza. Questo articolo illustra le differenze tra Copter, Plane e Rover, oltre a EKF, PID, MAVLink, SITL e i test di sicurezza su veicoli reali, con relativi diagrammi.
Fundamentals · 6 min di lettura Fondamenti di robotica
September 3, 2026
Guida introduttiva alla navigazione a stima (Dead Reckoning): Integrazione di ruote, IMU e GNSS per tracciare il movimento di un robot.
La navigazione inerziale (dead reckoning) è la tecnica fondamentale per aggiornare la posizione e l'assetto di un robot integrando la rotazione delle ruote, le letture dell'IMU e i sensori di velocità. Questo articolo tratta la cinematica dei sistemi a trazione differenziale, l'accumulo degli errori, la correzione basata sull'EKF (Enhanced Kalman Filter) e le implementazioni nei robot di trasporto indoor e nella guida autonoma, con equazioni e diagrammi.
Fundamentals · 7 min di lettura Fondamenti di robotica
September 3, 2026
Introduzione a ROS 2: distribuzione sicura del controllo dei robot tra nodi, argomenti e DDS.
ROS 2 è un middleware per la robotica che suddivide le fasi di rilevamento, percezione, pianificazione e controllo in processi separati, collegandoli tramite comunicazione DDS. Questo articolo illustra nodi, argomenti, servizi, azioni, QoS, TF2, ciclo di vita, implementazione e debug, nonché le differenze rispetto a ROS 1 e le precauzioni operative da adottare nel mondo reale, con l'ausilio di diagrammi.
Fundamentals · 6 min di lettura Sensori e hardware
September 3, 2026
Come funzionano gli attuatori: motori BLDC, motori passo-passo e servomotori.
Confrontiamo gli attuatori che fungono da "muscoli" di un robot da tre diverse prospettive: il motore BLDC, il motore passo-passo e il servomotore. In realtà, queste tre categorie non sono distinte; la costruzione del motore (BLDC/passo-passo) e l'architettura di controllo (servo) sono due aspetti diversi che vengono spesso confusi. Chiarire questa ambiguità ripercorre i reali compromessi tra coppia, risposta e controllo, dal problema dell'usura delle spazzole sottovuoto della NASA fino alla nascita della cibernetica di Wiener.
Fundamentals · 17 min di lettura Sensori e hardware
September 3, 2026
Come funzionano le telecamere per eventi (DVS) e i prodotti principali — Prophesee, iniVation
A differenza delle fotocamere convenzionali che continuano a catturare fotogrammi (immagini fisse) a intervalli fissi, le telecamere a eventi (Dynamic Vision Sensor, DVS) fanno sì che ogni pixel segnali in modo indipendente solo l'istante in cui la sua luminosità cambia, con una risoluzione di microsecondi. Ripercorriamo la storia dei chip reali — Prophesee Metavision, iniVation DVXplorer/DAVIS, Samsung DVS-Gen4 — la linea evolutiva dell'ingegneria neuromorfica dalla ricerca sulla retina di silicio del 1988 all'acquisizione di iniVation nel 2024, il dataset DSEC per la guida autonoma basato su telecamere stereo a eventi e la ricerca SLAM in esecuzione a bordo di droni.
Fundamentals · 15 min di lettura Sensori e hardware
September 3, 2026
Come funzionano i magnetometri e i prodotti principali: Bosch, ST, Honeywell
Il magnetometro, che rileva la direzione del campo magnetico terrestre per determinare l'orientamento, è l'unico sensore che continua a fornire un riferimento esterno di direzione assoluta finché è alimentato: dalla bussola elettronica di uno smartphone, alla correzione dell'angolo di imbardata su un drone, fino al controllo di assetto di un CubeSat. Questo articolo illustra i quattro principi fisici fondamentali (effetto Hall, AMR, GMR e fluxgate), confronta le specifiche dei chip Bosch BMM150, STMicroelectronics LIS3MDL e Honeywell HMC5883L, tratta l'errore di magnetoresistenza e magnetoresistenza e la sua calibrazione, la fusione dei sensori AHRS con un'IMU e la storia della tecnologia, dalla prospezione mineraria alla caccia ai sottomarini durante la Seconda Guerra Mondiale e all'esplorazione lunare, fino al controllo di assetto dei CubeSat odierni.
Fundamentals · 17 min di lettura Sensori e hardware
September 3, 2026
Come funzionano i moduli di comunicazione wireless: ESP32, nRF52840, SX1262
Ciò che trasporta il valore misurato da un sensore al di fuori del suo involucro è, quasi sempre, un'onda radio. Tracciamo come l'OFDM del Wi-Fi utilizza sottoportanti ortogonali per superare il multipath, come la modulazione GFSK e la topologia a stella del BLE consentono il funzionamento a ciclo di lavoro e come il Chirp Spread Spectrum (CSS) di LoRa scambia la portata con la velocità di trasmissione dati nell'intervallo del fattore di diffusione SF7-12, il tutto attraverso i numeri reali di chip come ESP32-C6, Nordic nRF52840, Semtech SX1262, TI CC2652R7 e MultiTech mDot. Dal dramma del nome Wi-Fi del 1999, al nome Bluetooth nato da un epiteto di un re danese del X secolo nel 1996, alla storia di come LoRa, creata da una piccola startup francese, è stata acquisita da Semtech, all'esempio reale della rete di contatori intelligenti LoRaWAN di ZENNER che supera i 10 milioni di dispositivi, noi Esamina come scegliere la banda di frequenza, la potenza di trasmissione, la sensibilità e la topologia.
Fundamentals · 17 min di lettura
Sensori e hardware
September 2, 2026
Come funzionano le batterie e i sistemi BMS — Molicel, DJI, Samsung SDI
Ciò che determina la portata e la sicurezza di un robot o di un drone non è il motore o la suite di sensori, bensì la batteria e il suo BMS (Battery Management System). Dall'elettrochimica delle celle agli ioni di litio ai circuiti di bilanciamento e protezione delle celle, confrontiamo le specifiche reali delle celle ad alta scarica di Molicel, delle batterie di volo intelligenti di DJI e dell'impegno di Samsung SDI nello sviluppo di batterie a stato solido di nuova generazione, analizzando inoltre cosa ha insegnato l'incendio del Boeing 787 al settore in merito ai limiti di un BMS.
Fundamentals · 15 min di lettura
Sensori e hardware
September 2, 2026
Come funzionano i sensori di forza e tattili: ATI, Bota, XELA
I sensori di forza conferiscono a un braccio robotico la sua 'percezione del braccio', mentre i sensori tattili conferiscono a una mano robotica la sua 'percezione della punta delle dita'. Ripercorriamo la fisica che sta alla base degli estensimetri attraverso tre approcci di rilevamento tattile — piezoresistivo, capacitivo e ottico — e analizziamo prodotti reali di aziende come ATI, Bota Systems e XELA Robotics, fino alla mano protesica di Shadow Robot dotata di 129 sensori, il tutto accompagnato dalla vera storia dell'invenzione simultanea degli estensimetri nel 1938.
Fundamentals · 16 min di lettura Sensori e hardware
September 2, 2026
Come funzionano gli SBC e i prodotti principali: Raspberry Pi 5, Jetson, Coral
Confrontiamo i computer embedded che fungono da "cervello" di un robot in base a tre filosofie di progettazione: il SoC generico del Raspberry Pi 5, il computer AI con GPU integrata di NVIDIA Jetson Orin e l'ASIC dedicato di Google Coral. Dal significato effettivo della metrica di efficienza TOPS/W, al perché il progetto newbot ha scelto un SoC generico, fino alla vera storia del 2026 di una crisi di DRAM per i data center AI che colpirà il mercato dei single-board computer per hobbisti.
Fundamentals · 16 min di lettura Analisi delle imprese
September 2, 2026
Ricerca aziendale: startup del settore spaziale e satellitare — ispace, Synspective, Astroscale
ispace (trasporto lunare), Synspective (costellazioni di piccoli satelliti SAR) e Astroscale (servizi in orbita e rimozione di detriti spaziali): tre aziende "NewSpace" di origine giapponese, tutte quotate sul mercato Growth Market della Borsa di Tokyo, messe a confronto in base alla storia, ai risultati degli ultimi cinque esercizi fiscali, ai prodotti, alla strategia tecnologica, alle infrastrutture e alla strategia a medio termine. Tutte e tre registrano ingenti perdite operative, eppure ciascuna sta conquistando quote di mercato nel settore governativo e della difesa, seguendo un percorso distinto verso la redditività.
Industry research · 14 min di lettura Analisi delle imprese
August 29, 2026
Ricerca aziendale: settore automobilistico — Toyota, Honda e Nissan
Toyota, fondata nel 1937; Honda, fondata nel 1948; e Nissan, nata dalla fusione di diverse aziende: un confronto tra le storie di tutte e tre le aziende, i risultati finanziari degli ultimi cinque anni, la ristrutturazione della rete di produzione, i risultati nettamente divergenti dell'esercizio 2026/2023 (Toyota è diventata la prima azienda giapponese a superare i 50 trilioni di yen di fatturato, Honda è caduta in perdita operativa a causa di oneri legati ai veicoli elettrici, Nissan è stata in fase di ristrutturazione e ha tagliato circa 20.000 posti di lavoro) e la loro corsa alla commercializzazione delle batterie a stato solido.
Industry research · 15 min di lettura Sensori e hardware
August 28, 2026
Come funzionano i sensori a ultrasuoni e i prodotti principali: Bosch, Murata, Toyota ICS
Un sensore a ultrasuoni misura la distanza di un ostacolo vicino in base al tempo di andata e ritorno di un impulso ultrasonico: è la controparte acustica del LiDAR. Può vedere attraverso ciò che inganna i sensori ottici, inclusi vetro trasparente e oggetti neri, ma la sua portata effettiva si limita a pochi metri. Analizziamo la ricerca sull'ecolocalizzazione dei pipistrelli, lo sviluppo del sonar durante la Prima Guerra Mondiale, la portata misurata del Bosch USS Gen 6, i moduli Murata MA40S4S e MaxBotix, elementi fondamentali della robotica, e l'esempio concreto del sonar intelligente a otto sensori di Toyota per il controllo degli ostacoli, e come ognuno di questi elementi influenzi le prestazioni effettivamente ottenute.
Fundamentals · 12 min di lettura Analisi delle imprese
August 27, 2026
Ricerca aziendale: infrastrutture di telecomunicazione — NTT, KDDI e SoftBank
NTT trae le sue origini dalla privatizzazione del monopolio pubblico delle telecomunicazioni giapponese nel 1985; KDDI affonda le sue radici in DDI, fondata nel 1984; SoftBank è passata dalla distribuzione di software alla fornitura di servizi di telecomunicazione tramite fusioni e acquisizioni. Il confronto si basa sui risultati finanziari quinquennali di tutte e tre le società, sulla loro quota di mercato nel settore della telefonia mobile, sugli investimenti in intelligenza artificiale e data center e sulle loro divergenti scommesse tecnologiche su "ciò che verrà dopo la radio": la visione di NTT per una rete in fibra ottica (IOWN), la partnership di KDDI con Starlink e HAPS di SoftBank.
Industry research · 14 min di lettura Tendenze tecnologiche
August 26, 2026
Tendenze tecnologiche nell'ambito della VLA (Visione-Linguaggio-Azione)
Vision-Language-Action integra l'input della telecamera e le istruzioni in linguaggio naturale in un unico modello che produce direttamente azioni robotiche. Da RT-2 a OpenVLA fino alla linea evolutiva π0 di Physical Intelligence, un'analisi della diffusione di una filosofia progettuale che si rifiuta di separare la percezione dal controllo.
Trends · 10 min di lettura Analisi delle imprese
August 23, 2026
Ricerca aziendale: Appaltatori generali — Kajima, Taisei e Shimizu
Kajima, la prima impresa edile giapponese a superare i 3 trilioni di yen di fatturato; Taisei, che ha registrato profitti record; Shimizu, che si è ripresa dalla sua prima perdita operativa in assoluto, registrando due anni consecutivi di crescita degli utili. Un confronto tra gli anni di fondazione di tutte e tre le aziende (1804-1873), cinque anni di risultati finanziari, attività all'avanguardia che spaziano dalle costruzioni all'estero allo sviluppo spaziale e alla robotica edile.
Industry research · 14 min di lettura Sensori e hardware
August 22, 2026
Come funziona il radar e i prodotti principali — Continental, Bosch, Honda SENSING
Il radar a onde millimetriche misura la distanza e la velocità relativa dalla riflessione delle onde radio, risultando il sensore più resistente a pioggia, nebbia, riverbero e altre condizioni avverse che mettono in difficoltà i sensori ottici. Analizziamo come la frequenza di battimento del radar a onde millimetriche (FMCW) fornisca simultaneamente distanza e velocità, la storia tecnologica del radar che risale al sistema Chain Home della Seconda Guerra Mondiale, l'abbandono e la successiva ripresa del radar da parte di Tesla, le specifiche di imaging 4D del Continental ARS540 e l'esempio concreto della copertura a 360 gradi con cinque radar del sistema Honda SENSING 360, e come ciascuno di questi elementi modifichi il compromesso tra portata, campo visivo e risoluzione.
Fundamentals · 11 min di lettura Analisi delle imprese
August 21, 2026
Ricerca aziendale: Materiali chimici avanzati — Shin-Etsu Chemical e Toray
Shin-Etsu Chemical detiene una posizione di leadership globale nel settore dei wafer di silicio per semiconduttori, mentre Toray sviluppa materiali in fibra di carbonio e compositi. Questo studio confronta i portafogli di materiali, i risultati e le strategie tecniche delle due aziende.
Industry research · 13 min di lettura
Tendenze tecnologiche
August 20, 2026
Tendenze tecnologiche nella navigazione
Dalla classica pipeline di mappe, mappe dei costi e pianificazione del percorso, agli approcci end-to-end tramite apprendimento per rinforzo, fino ai modelli di base costruiti su modelli di visione e linguaggio. Un'analisi dello stato attuale della navigazione autonoma dei robot mobili.
Trends · 8 min di lettura Analisi delle imprese
August 17, 2026
Ricerca aziendale: Acciaio — Nippon Steel e JFE Holdings
Nippon Steel ha completato l'acquisizione di US Steel nel giugno 2026, posizionandosi tra i principali produttori mondiali di acciaio grezzo, mentre JFE Holdings detiene il secondo posto a livello nazionale. Il confronto tra le due aziende si concentra sulla "produzione di acciaio con riduzione dell'idrogeno", una sfida di decarbonizzazione che i principali rivali del settore stanno affrontando congiuntamente.
Industry research · 15 min di lettura Sensori e hardware
August 16, 2026
Lab
Come funziona il GNSS e i prodotti principali: u-blox, Trimble, Fixposition
RTK combina il posizionamento satellitare con i dati di correzione provenienti da una stazione base, riducendo l'errore di diversi metri del posizionamento GNSS autonomo a livello centimetrico. Analizziamo come il posizionamento a doppia frequenza annulla il ritardo ionosferico, come il sistema ZED-F9P di u-blox ha reso l'RTK a basso costo accessibile al grande pubblico, i sistemi Trimble RTX e la giapponese Michibiki (QZSS), e l'esempio concreto della rete nazionale di 342 stazioni base RTK di Kubota per macchinari agricoli, e come ciascuno di questi elementi influenzi l'effettiva precisione di posizionamento ottenuta.
Fundamentals · 13 min di lettura Analisi delle imprese
August 15, 2026
Ricerca aziendale: Ottica di precisione e dispositivi medicali — Canon, Nikon e Olympus
Canon detiene la quota di mercato numero 1 a livello globale nel settore delle fotocamere a obiettivi intercambiabili da 22 anni consecutivi, Nikon ha perso il suo primato di "principale produttore di apparecchiature" nel settore della litografia a favore dell'olandese ASML, e Olympus detiene circa il 70% del mercato mondiale degli endoscopi gastrointestinali. Un confronto tra i tre percorsi, molto diversi tra loro, intrapresi da queste aziende.
Industry research · 14 min di lettura Tendenze tecnologiche
August 14, 2026
Tendenze tecnologiche nei LLM locali
Il numero di download mensili di Ollama è cresciuto di 520 volte in tre anni. Si analizza come la rapida ascesa dei modelli open-weight e la maturazione delle tecniche di quantizzazione stiano trasformando i grandi modelli linguistici in qualcosa che funziona su un PC domestico.
Trends · 8 min di lettura Analisi delle imprese
August 11, 2026
Ricerca aziendale: HVAC — Daikin Industries e Mitsubishi Electric
Il fatturato totale di Mitsubishi Electric è superiore, ma Daikin è leader mondiale nel solo settore della climatizzazione. Confrontando la tecnologia di climatizzazione inverter diffusa a livello globale da Daikin con la linea "Kirigamine" di Mitsubishi Electric, che si distingue per il suo sensore a infrarossi "Move Eye".
Industry research · 14 min di lettura Analisi delle imprese
August 10, 2026
Ricerca aziendale: produttori di semiconduttori — Renesas Electronics e Kioxia
Renesas Electronics, leader nel settore dei microcontrollori per autoveicoli, e Kioxia, terza azienda al mondo nel settore delle memorie flash NAND. Entrambe sono considerate "produttrici giapponesi di semiconduttori", ma i prodotti, i modelli di business, la storia, la traiettoria finanziaria, la strategia di prodotto, gli impianti e le attività di fusione e acquisizione delle due aziende divergono quasi completamente: questo articolo le confronta sotto tutti questi aspetti.
Industry research · 13 min di lettura
Sensori e hardware
August 10, 2026
Come funzionano le IMU e i prodotti principali: Xsens, Bosch, Analog Devices
Un'IMU combina un accelerometro con un giroscopio per rilevare direttamente l'accelerazione traslazionale e la velocità di rotazione di un veicolo. A differenza di telecamere o LiDAR, non dipende da nulla di esterno, ma questa autosufficienza comporta un inevitabile svantaggio: l'errore si accumula nel tempo (deriva). Analizziamo il principio del giroscopio MEMS, l'analisi del rumore di varianza di Allan, la scala di valutazione che va dai chip per il mercato consumer ai moduli di navigazione e la strategia di prodotto della serie MTi di Xsens.
Fundamentals · 12 min di lettura Analisi delle imprese
August 9, 2026
Ricerca aziendale: Macchine utensili — DMG Mori, Okuma e Yamazaki Mazak
DMG Mori e Okuma sono società quotate in borsa e divulgano i propri risultati; Yamazaki Mazak è una società privata e non li divulga. Il confronto tra la storia aziendale, l'andamento finanziario nel tempo e OSP (il sistema CNC sviluppato internamente da Okuma) e la forza di Yamazaki Mazak nelle macchine multitasking, negli impianti e nei piani a medio termine, include anche ciò che la mancanza di trasparenza stessa rivela sul settore.
Industry research · 13 min di lettura Tendenze tecnologiche
August 8, 2026
Tendenze tecnologiche nella segmentazione semantica
Dai trasformatori SegFormer e Mask2Former alla famiglia Segment Anything, in grado di estrarre qualsiasi oggetto da un prompt. Un'analisi dello stato attuale della segmentazione, che si sta allontanando dalle classi fisse.
Trends · 7 min di lettura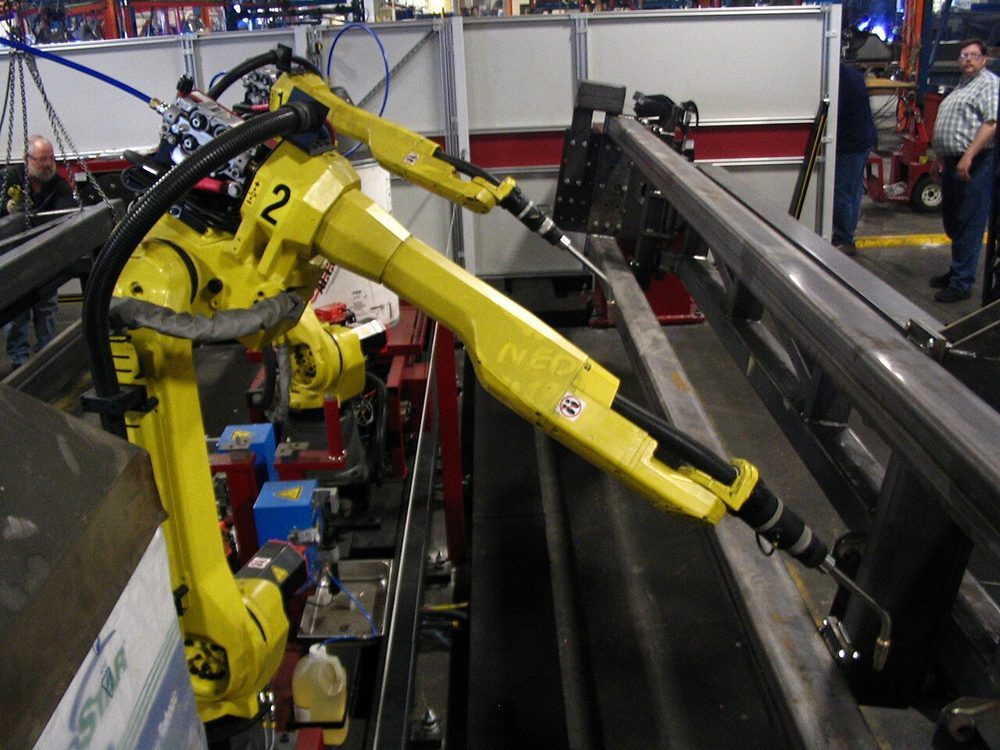 Analisi delle imprese
August 7, 2026
Ricerca aziendale: Robot industriali — FANUC e Yaskawa Electric
FANUC, produttrice dei famosi "robot gialli", e Yaskawa Electric, che ha costruito il primo robot industriale completamente elettrico al mondo. FANUC è leader per fatturato, Yaskawa per numero di dipendenti. Dalla storia aziendale e dai risultati degli ultimi cinque anni a un confronto tra le attività nel settore CNC e in quello dei servo/inverter, fino a "MOTOMAN NEXT" — un robot autonomo con GPU NVIDIA integrata — impianti e piani a medio termine.
Industry research · 12 min di lettura Sensori e hardware
August 4, 2026
Come funzionano le telecamere di profondità e i prodotti principali: RealSense, Kinect, Orbbec
La stereoscopia attiva proietta un pattern con un emettitore a infrarossi ed esegue la corrispondenza stereo; la luce strutturata legge la profondità in base alla distorsione di un pattern noto; il time-of-flight legge la distanza direttamente da uno sfasamento: tre approcci coesistenti alle telecamere di profondità. Analizziamo i principi alla base di ciascuno e presentiamo esempi concreti tratti da Intel RealSense D435i, Microsoft Kinect, Orbbec Femto Bolt e iPhone TrueDepth, ripercorrendo come la tecnologia della startup israeliana PrimeSense abbia dato vita a Kinect, sia stata acquisita da Apple e sia rinata come Face ID.
Fundamentals · 10 min di lettura
Analisi delle imprese
August 3, 2026
Ricerca aziendale: Apparecchiature per la produzione di semiconduttori — Tokyo Electron e SCREEN Holdings
Il fatturato di Tokyo Electron è circa quattro volte superiore a quello di SCREEN Holdings. Un confronto in termini di ampiezza e profondità — Tokyo Electron opera nei settori della deposizione, dell'incisione e della pulizia, mentre SCREEN detiene una quota di mercato mondiale del 34,7% concentrata esclusivamente sulle apparecchiature di pulizia — analizza la storia dell'azienda, i risultati finanziari degli ultimi cinque anni, le gamme di prodotti, gli stabilimenti e i piani a medio termine.
Industry research · 13 min di lettura Tendenze tecnologiche
August 2, 2026
Tendenze tecnologiche nel rilevamento di oggetti
La famiglia YOLO si sta orientando verso design senza NMS e rilevatori basati su trasformatori come RF-DETR, che ha superato i 60 mAP su COCO. Uno sguardo allo stato del rilevamento di oggetti nel 2026, fino al rilevamento a vocabolario aperto guidato unicamente da un prompt di testo.
Trends · 7 min di lettura Analisi delle imprese
August 1, 2026
Ricerca aziendale: Infrastrutture di trasporto — JR East e JR Central
JR East, che registra ricavi record per il quinto anno consecutivo, e JR Central, impegnata nell'imponente progetto del treno a levitazione magnetica Chuo Shinkansen. Un confronto quinquennale tra la prossima generazione della "serie E10" e il Chuo Shinkansen, un'analisi dell'infrastruttura di pagamento con carte IC (Suica vs. TOICA) e una mappa degli impianti di sviluppo e produzione di entrambe le aziende.
Industry research · 15 min di lettura
Sensori e hardware
July 29, 2026
Come funzionano le telecamere stereo e i prodotti principali: ZED 2i, Subaru EyeSight
Una telecamera stereoscopica triangola la distanza a partire dalla disparità tra due obiettivi, risolvendo il problema della scala assoluta che limita intrinsecamente le telecamere monoculari. Analizziamo le specifiche reali di Stereolabs ZED 2i, Luxonis OAK-D e e-con Systems TARA, e ripercorriamo il compromesso tra distanza di base e lunghezza attraverso l'evoluzione di EyeSight di Subaru, installato su oltre 5 milioni di veicoli dal 2008, oltre alla storia di come il creatore di EyeSight abbia lasciato Subaru per fondare la sua startup di visione stereoscopica.
Fundamentals · 10 min di lettura
Analisi delle imprese
July 28, 2026
Ricerca aziendale: Infrastrutture per l'energia elettrica — TEPCO e Kansai Electric Power
TEPCO Holdings è leader in termini di fatturato; Kansai Electric è leader nell'energia nucleare. Un confronto tra due situazioni molto diverse nel percorso di riavvio del nucleare: TEPCO, che riavvierà il suo primo reattore dopo l'incidente di Fukushima nell'aprile 2026, e Kansai Electric, che ha già 4 dei suoi 7 reattori in funzione.
Industry research · 18 min di lettura Tendenze tecnologiche
July 27, 2026
Tendenze tecnologiche nel Visual-SLAM
Dai metodi classici basati sui punti caratteristici alla stima end-to-end basata sul deep learning, fino alla reinvenzione della rappresentazione cartografica tramite 3D Gaussian Splatting/NeRF. Un'analisi dello stato attuale del Visual-SLAM, ovvero l'autolocalizzazione e la mappatura basate esclusivamente su telecamere.
Trends · 7 min di lettura Analisi delle imprese
July 26, 2026
Ricerca aziendale: Infrastrutture del gas — Tokyo Gas e Osaka Gas
Tokyo Gas serve la grande area metropolitana di Tokyo, mentre Osaka Gas (Gruppo Daigas) la regione del Kansai. Dalla fondazione nel 1885, legata a Shibusawa Eiichi, alla fondazione nel 1897, passando per cinque anni di utili, approvvigionamento di GNL e attività energetiche estere, vendita al dettaglio di energia elettrica e attività non legate al gas, fino alla corsa alla "metanazione" che entrambe le società stanno portando avanti per decarbonizzare il gas cittadino, con tanto di mappa dei loro siti di sviluppo e produzione.
Industry research · 17 min di lettura
Sensori e hardware
July 23, 2026
Come funzionano le fotocamere monoculari e i prodotti principali: Mobileye, Tesla, Continental
Una telecamera monoculare legge le linee di corsia, la segnaletica e gli ostacoli attraverso un'unica lente, ottenendo costi contenuti e dimensioni ridotte a scapito di una limitazione fondamentale: una singola immagine non è sufficiente a determinare la distanza assoluta. Analizziamo esempi concreti di Mobileye EyeQ6L, Tesla HW4, Continental MFC500 e comma.ai per capire come ciascuna di esse ovvia a questo limite, e ripercorriamo la storia di Mobileye, un laboratorio dell'Università Ebraica, e della sua acquisizione da parte di Intel per oltre 15 miliardi di dollari, fino alla decisione di Tesla del 2021 di "eliminare" il radar da Tesla Vision.
Fundamentals · 10 min di lettura Analisi delle imprese
July 22, 2026
Ricerca aziendale: industria pesante — Mitsubishi Heavy Industries, Kawasaki Heavy Industries, IHI
La più grande del Giappone, Mitsubishi Heavy Industries; la più diversificata, Kawasaki Heavy Industries; e IHI, forte nel settore dei motori aeronautici. Dalle dimensioni del fatturato a una turbina a gas leader a livello mondiale, una rivalità frontale nella costruzione di sottomarini e come il piano a medio termine di ciascuna azienda risponde all'aumento della spesa per la difesa e alla ripresa del mercato aeronautico.
Industry research · 19 min di lettura
Tendenze tecnologiche
July 21, 2026
Tendenze tecnologiche nel LiDAR-SLAM
Dalla discendenza LOAM ai metodi diretti come FAST-LIO, fino ad arrivare a D-LIO, pubblicato nel 2026. Un'analisi dell'evoluzione dell'autolocalizzazione e della mappatura basate su LiDAR e IMU, confrontata con l'implementazione di newbot.
Trends · 7 min di lettura
Analisi delle imprese
July 20, 2026
Ricerca aziendale: Macchine agricole — Kubota contro Yanmar
Kubota ha un fatturato da 2,5 a 3 volte superiore a quello di Yanmar. Dalla storia aziendale e un confronto di scala quinquennale, a una sfida tra le specifiche di trattori di grandi dimensioni e mietitrebbie, alla tecnologia di guida autonoma, alla presenza degli stabilimenti sul mercato interno e ai piani di gestione a medio termine di entrambe le aziende.
Industry research · 16 min di lettura
Sensori e hardware
July 19, 2026
Come funziona il LiDAR e i prodotti principali: Livox, Velodyne, Hesai
La tecnologia LiDAR misura la distanza in base al tempo di andata e ritorno della luce, dal Velodyne Puck rotante al Livox Mid-360S non rotante che ha contribuito a ridurre i costi, fino ai produttori cinesi Hesai e RoboSense. Confrontiamo le specifiche reali di prodotti effettivamente in produzione e ripercorriamo la vera storia del settore, dalla DARPA Grand Challenge allo spin-off di DJI fino al fallimento dell'accordo tra Volvo e Luminar.
Fundamentals · 13 min di lettura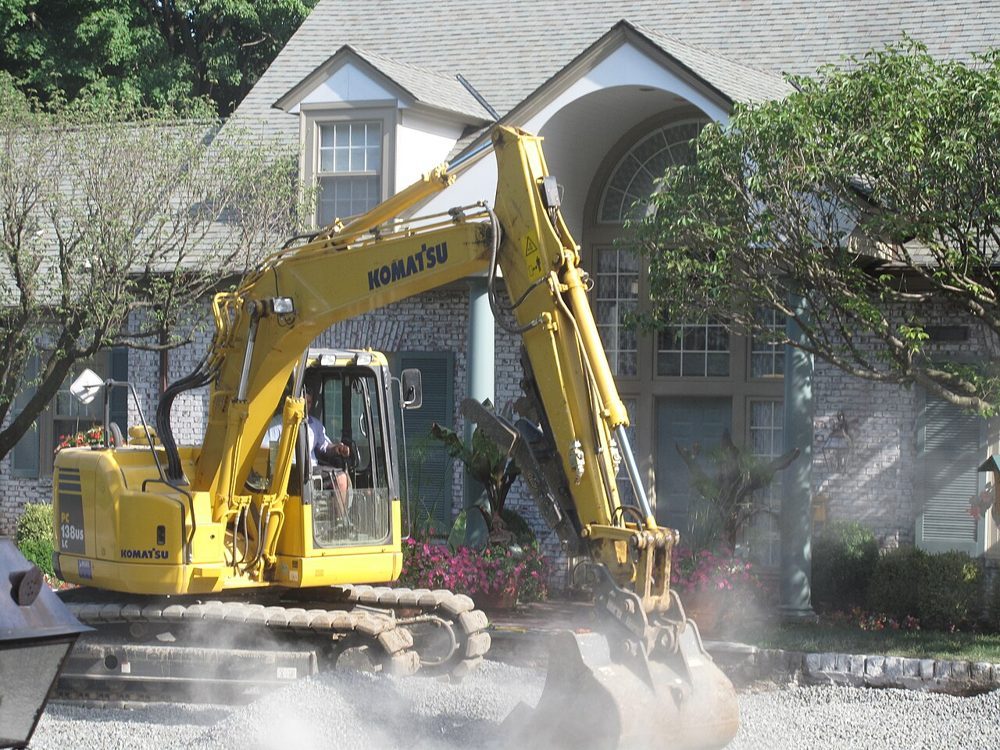 Analisi delle imprese
July 18, 2026
Ricerca aziendale: Macchine edili — Komatsu contro Hitachi
I due principali produttori giapponesi di macchine edili. Dalle dimensioni aziendali (fatturato, numero di dipendenti) a una sfida di specifiche tra escavatori da miniera di dimensioni eccezionali, fino a una reale differenza nella strategia tecnologica: trasporto autonomo contro escavatori dotati di tecnologie ICT.
Industry research · 12 min di lettura Tendenze tecnologiche
July 17, 2026
Tendenze tecnologiche nello SLAM
Dai metodi basati su filtri all'ottimizzazione dei grafi, fino agli approcci basati sull'apprendimento e nativi dell'IA. Un percorso che ripercorre la storia dello SLAM (localizzazione e mappatura simultanea) e lo stato attuale della ricerca.
Trends · 8 min di letturaNessun articolo corrispondente. Prova un’altra ricerca.