ARTICLES
記事一覧
ロボティクス、制御工学、環境制御農業、電力・パワーエレクトロニクスなど、幅広い分野の技術記事を発信しています。
最新記事
 コンピュータビジョン入門
2026年9月27日
Lab
画像の明るさ・輝度 Lab — 露出、ガンマ、クリッピングを比較
合成グレー画像で線形露出と画素値の補正を比較し、ヒストグラムと勾配を調べます。
実装・実験 · 3分 コンピュータビジョン入門
2026年9月27日
Lab
特徴点抽出 Lab — Harris と Shi–Tomasi を比較する
合成画像の回転・拡大率・明るさを変え、検出した角点と既知の変換から求めた参照位置を比較します。
実装・実験 · 3分 コンピュータビジョン入門
2026年9月27日
Lab
特徴点マッチング Lab — 記述子・幾何内点・真値を分けて比較する
画像パッチを比較して対応候補を絞り込み、幾何的に整合しても正しい対応とは限らないことを確かめます。
実装・実験 · 4分 コンピュータビジョン入門
2026年9月27日
Lab
オプティカルフロー Lab:2フレーム間の動きを追跡する
画像上の特徴点の移動を推定し、既知の合成変換と比較します。明るさの変化・遮蔽・開口問題による失敗を確認できます。
実装・実験 · 4分 制御工学入門 2026年9月22日 LabMPC Lab — 予測地平と操舵上限の中で曲率列を解き直す
予測地平・重み・操舵上限を変え、予測軌跡・ソルバーの収束・失敗時の扱いをブラウザで比較する。
実装・実験 · 5分 制御工学入門 2026年9月22日 Lab経路追従の比較Lab — PP・APP・RPP・Stanley・MPCを同じ条件で走らせる
5つの追従方式を同じ車両・経路・初期状態・操舵上限で同時に走らせ、共通の定義の指標で横偏差・滑らかさ・完走を比べる。
実装・実験 · 4分 制御工学入門 2026年9月21日 LabAdaptive Pure Pursuit Lab — 速度で注視距離を変える
速度×注視時間と上下限を使い、加速中の目標点と経路追従をPPと比較する。
実装・実験 · 4分 制御工学入門 2026年9月21日 LabPure Pursuit Lab — 固定注視距離で経路追従を比較
注視距離を変え、横偏差と操舵角、目標点を共通の車両モデルで確認する。
実装・実験 · 5分 制御工学入門 2026年9月21日 LabRegulated Pure Pursuit Lab — 曲率と終点距離で速度を変える
注視距離と速度規制を分け、曲率候補・速度下限・終点減速・実速度をブラウザで比較する。
実装・実験 · 7分 制御工学入門 2026年9月21日 LabStanley Lab — 前輪の横偏差と方位差から操舵する
前輪と後輪の誤差を分け、ゲイン・速度・操舵制約による追従の違いをブラウザで比較する。
実装・実験 · 4分 環境制御農業
2026年9月14日
CEAアクアポニックス — 魚・微生物・植物の水質境界
魚槽・生物ろ過・植物の水質条件を分け、窒素の変換と循環水・補給水の収支を確認する。
学習ガイド · 3分
環境制御農業
2026年9月14日
CEAアクアポニックス — 負荷・設備容量・隔離と復旧
固形物・窒素・リンの負荷を分けて設備容量へ割り当て、運転余裕、区画隔離、復旧条件を記録する。
学習ガイド · 12分
環境制御農業
2026年9月14日
CEAエネルギー・経済設計 — 負荷と費用を分ける帳簿
LED、空調、ポンプ、ファンの電力を分け、資源・収量比、設備費、運転費、労務費を別々に比較する。
学習ガイド · 1分
環境制御農業
2026年9月14日
CEAロット・区画の追跡と隔離運用
回収液を混ぜると、化学的には平均できても、衛生上の出所は消えない。ロットの継承、共有系統、異常時の隔離を記録する。
学習ガイド · 5分
環境制御農業
2026年9月14日
CEAキノコ栽培 — 菌類・培地・環境・汚染境界
菌類の生育段階、培地と水分活性、環境フェーズ、汚染境界を一つの記録設計として整理する。
学習ガイド · 4分
環境制御農業
2026年9月14日
CEA養液投入 — タンク収支・ポンプ校正・状態制御
水の補給、濃縮液の追加、排液と希釈を一成分の収支で比較。最終体積を指定すると投入量が変わる理由をPythonで確かめる。
学習ガイド · 19分
環境制御農業
2026年9月14日
CEA回収液・衛生・ロット・区画 — 記録と隔離運用
回収液の化学・衛生帳簿、ロット祖先、区画経路、隔離と復旧を一貫した記録として管理する。
学習ガイド · 6分
環境制御農業
2026年9月14日
Lab
CEA計測・画像推定 — センサー配置と投影葉面積
CO₂、EC・pH・DO、流量・水位・圧力を組み合わせ、場所の差と機器の偏り、採水の遅れを分ける。循環と換気の違い、水収支の残差を使った確認方法を示す。
学習ガイド · 27分
環境制御農業
2026年9月14日
CEA水路・多段送液 — NFT・DWC・点滴と揚程分配
薄い液膜、養液への浸漬、培地への点滴を比較。循環量・外部補給・培地貯留を分けて、根圏の観測位置と水収支を整理する。
学習ガイド · 17分 環境制御農業
2026年9月13日
Lab
CEA気候収支Lab — 熱・水蒸気・CO₂を分けて保存する
合成した一室モデルをPythonで積分し、LED発熱、外気との熱移動、換気、熱容量、冷房の関係をエネルギー収支から検算する。
実装・実験 · 18分
環境制御農業
2026年9月13日
Lab
CEA気候制御 — 温湿度・センサー・応答遅れ・結合制御
栽培室の温度と水蒸気を二つの状態として扱い、冷却、除湿、再熱、換気の干渉と制御試験の条件を整理する。
学習ガイド · 26分
環境制御農業
2026年9月13日
Lab
CEA植物環境・光設計 — 光合成と光量・分布・光質
光を増やす、湿度を下げる。その操作が植物へ届くまでを炭素・水・気孔の関係から読む。二つの合成計算で、炭素増加と収穫重量、VPDと蒸散量を区別する。
学習ガイド · 26分 コンピュータビジョン入門
2026年9月13日
単眼深度推定入門 — 相対深度を尺度付きの距離へ結びつける
1枚の画像から奥行きを推定する単眼深度について、相対深度とmetric depthの違い、尺度不定性、評価指標、失敗条件を整理する。
学習ガイド · 4分 コンピュータビジョン入門
2026年9月13日
Neural 3D入門 — 新規視点合成と見た目・形状の評価
Neural Radiance Fieldと3D Gaussian Splattingを例に、画像から学習する3D表現、新規視点合成、見た目と幾何の評価を整理する。
学習ガイド · 4分
環境制御農業
2026年9月11日
Lab
VPD・DLI実験 — 温湿度と光の時系列を検算する
合成CSVとPythonで空気VPDとDLIを計算し、不等間隔・欠測・単位間違いを確かめる。
実装・実験 · 7分 制御工学入門
2026年9月8日
Lab
カルマンフィルタをPythonで動かす
同じ合成軌跡でQ・R・外れ値判定を比較し、推定誤差と観測の棄却数から設定の失敗を見分ける。
実装・実験 · 5分 ロボティクス入門
2026年9月8日
Lab
ICPはなぜ失敗するのか
2D点群の位置合わせを実行し、残差・対応率・真の姿勢誤差が一致しない理由を確かめる。
実装・実験 · 5分 雑記
2026年9月8日
Lab
Dockerのデータはどこにあるのか
書込層・named volume・bind mountの寿命を区別し、コンテナを作り直しても必要なデータが残る構成を確認する。
実装・実験 · 7分 雑記
2026年9月8日
Lab
自宅サーバーの消費電力を測る
壁側の有効電力を同じ条件で記録し、WとWhを区別して、アイドルと仕事あたりの消費電力量を比較する。
実装・実験 · 7分 機械学習入門
2026年9月8日
Lab
ローカルLLMの速さをどう測るか
最初の回答断片までの時間と生成速度を別々に記録し、モデル常駐・キャッシュ・メモリの条件をそろえる。
実装・実験 · 6分 パワートレイン・機械工学入門
2026年9月8日
Lab
減速機入門
三つの減速機構と速度・トルク・慣性の関係を理解し、バックラッシだけでは選べない理由を説明する。
入門 · 7分 パワーエレクトロニクス入門
2026年9月8日
Lab
モータの速度制御からFOCへ
速度制御が電流の目標を作る構造を理解し、FOCの座標変換と電気角、電圧・電流の制限を結び付ける。
入門 · 7分 ロボティクス入門
2026年9月8日
Lab
Nav2で経路はあるのに進めない原因を調べる
車体の幾何、コストマップ、追従制御、指令の伝達を順に調べ、停止原因を設定の総当たりにせず特定する。
実装・実験 · 7分 電力工学入門
2026年9月8日
Lab
電力系統の需給変動をブラウザで試す
簡単な一地域モデルで供給不足への周波数応答を計算し、慣性と一次調整の役割を分ける。
実装・実験 · 5分 企業研究
2026年9月8日
ロボット用減速機メーカーの企業研究
ナブテスコ・HDS・住友重機械の2026年開示を追加し、精密減速機・連結全社・メカトロニクスの数字と供給範囲を分けて比較する。
企業研究 · 14分 ロボティクス入門
2026年9月8日
Lab
ロボットの座標変換入門
回転と並進の向きを数値例で確認し、逆変換・クォータニオン・ROSのフレーム表現を結び付ける。
入門 · 6分 ロボティクス入門
2026年9月8日
Lab
rosbag2でロボットの不具合を再現する
入力ログと設定を固定して比較実験を組み、TFの二重配信や時刻の混在による再生失敗を切り分ける。
実装・実験 · 9分 センサ・ハードウェア
2026年9月8日
Lab
IMUの静止ログからノイズを読む
静止ジャイロのCSVから平均・標準偏差・非重複Allan偏差を計算し、短いログでは分からないことを区別する。
実装・実験 · 6分 センサ・ハードウェア
2026年9月8日
Lab
サンプリングとエイリアシング
12 Hzと8 Hzが同じ標本列になる例を再現し、ODR・帯域・読み出し周期・間引き前フィルタを区別する。
実装・実験 · 4分 建設機械工学入門
2026年9月7日
ブルドーザー入門 — 履帯のけん引力とブレード制御を理解する
ブルドーザーは土を押すブレードと履帯を油圧・駆動系で一体制御する機械である。接地圧、けん引力、ブレードの姿勢、GNSS・IMUによるICT施工、Komatsu D61/D65系やCaterpillar D6 XEの考え方、電動化と自律レベリング研究を数式と現場目線で整理する。
入門 · 9分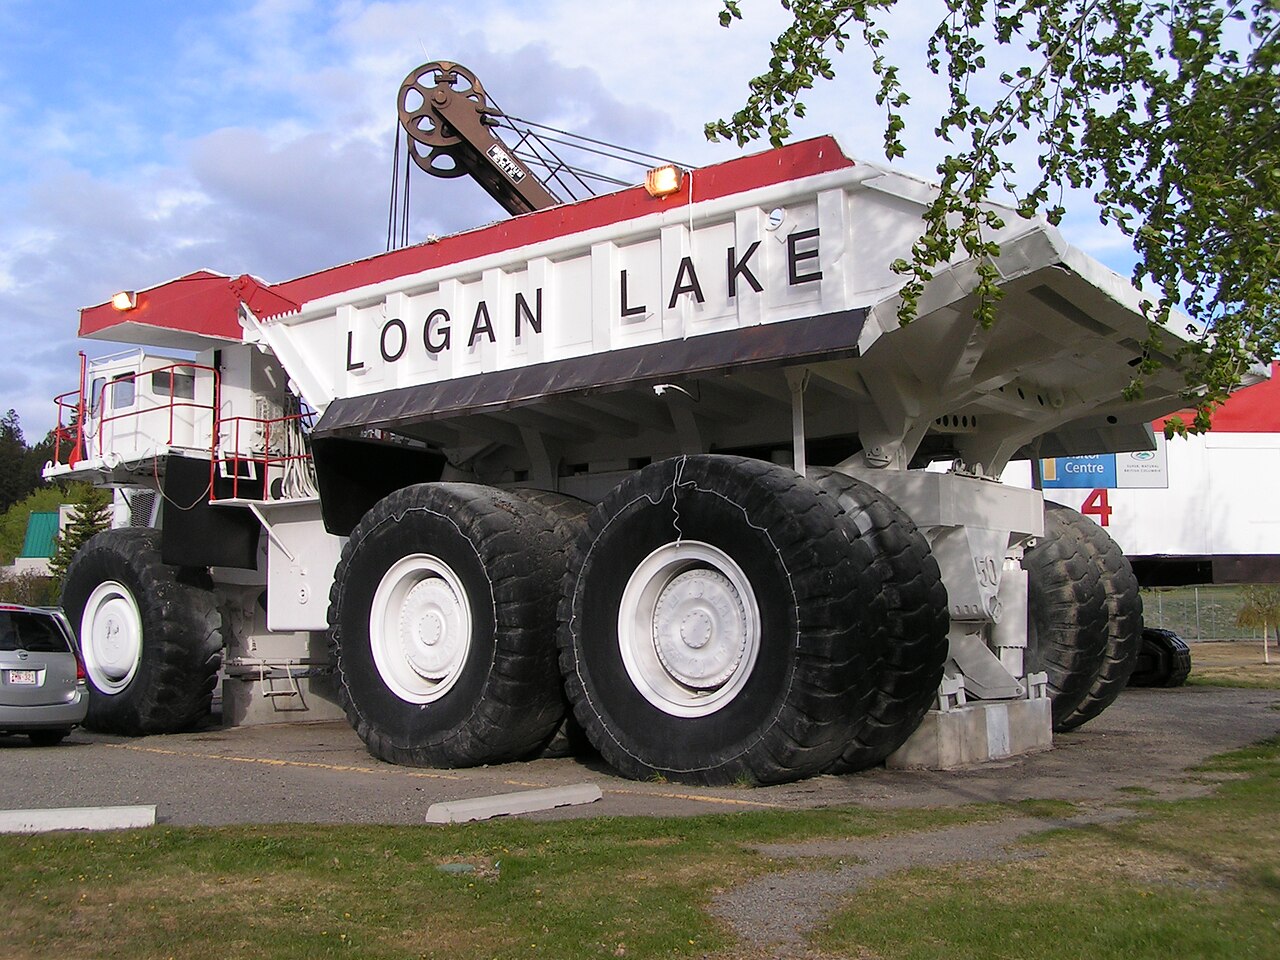 建設機械工学入門
2026年9月7日
ダンプトラック入門 — 積載量・駆動系・自動運搬を設計する
ダンプトラックは土砂を運ぶだけでなく、積載量、タイヤ・履帯、ディーゼル/電気駆動、油圧荷台、制動、鉱山の自動運搬を一つの輸送システムとして設計する機械である。ペイロード計算、勾配抵抗、リターダ、現行のKomatsu・Caterpillarの自律運搬技術までを解説する。
入門 · 8分 建設機械工学入門
2026年9月7日
油圧ショベル入門 — ブーム・アーム・遊星歯車をセンサと数式で理解する
油圧ショベルは、ディーゼルエンジンの回転を油圧ポンプ、シリンダ、減速機へ分配する移動ロボットである。ブーム・アーム・バケットの運動学、IMUによる刃先推定、上部旋回体と下部走行体の遊星歯車、現行のKomatsu・CaterpillarのICT/電動化、研究中の自律掘削までを図解する。
入門 · 13分 制御工学入門
2026年9月7日
Lab
PID制御をPythonで試す — ゲイン・遅延・飽和で応答はどう変わるか
同じ二次遅れモデルでPID制御を比較し、遅延と出力制限、積分の蓄積が目標値への追従をどう変えるかを再現する。
実装・実験 · 4分 コンピュータビジョン入門
2026年9月7日
Feature Tracking(特徴点追跡)入門 — 同じ点をフレーム間で見失わない方法
特徴点追跡は、連続画像の同じ物理点をフレーム間で対応付ける処理である。テンプレート追跡、Lucas–Kanade光学フロー、記述子マッチング、RANSAC、外れ値除去、カルマン予測を数式と実装手順で整理し、Visual OdometryやSLAMで破綻する条件と改善策を解説する。
入門 · 13分 コンピュータビジョン入門
2026年9月7日
Loop Closure入門 — SLAMのドリフトを一周分まとめて直す
Loop Closure(閉ループ検出)は、ロボットが以前に訪れた場所へ戻ったことを認識し、蓄積した自己位置誤差を地図全体へ配分して補正する処理である。場所認識、画像検索、幾何検証、Pose Graph最適化、誤検出対策、現行SLAM実装と研究を体系的に解説する。
入門 · 8分 コンピュータビジョン入門
2026年9月7日
Optical Flow入門 — 画像の動きから速度と構造を読む
Optical Flowは、連続画像の各画素がどの方向へ動いたかを表すベクトル場である。輝度一定の拘束、Lucas–KanadeとHorn–Schunck、ピラミッド、密なフローと疎な特徴追跡、RAFTなど学習ベース手法、カメラ運動・動的物体・評価方法を数式で解説する。
入門 · 8分 コンピュータビジョン入門
2026年9月7日
PnP入門 — 3次元点と画像だけでカメラ姿勢を求める
Perspective-n-Point(PnP)は、既知の3次元点と画像上の対応点からカメラの位置・姿勢を推定する幾何問題である。投影式、P3P/AP3P、EPnP、反復最適化、RANSAC、平面退化、Visual SLAM・AR・測量での使い分けを数式と実装手順で解説する。
入門 · 8分 雑記
2026年9月7日
Lab
自宅サーバーのバックアップから復元まで — 小さなデータで復元演習する
ファイルが戻ることとアプリで使えることを分け、SQLiteとテキストの小さな復元演習から本番の確認項目へ広げる。
実装・実験 · 6分 電力工学入門
2026年9月7日
電力用電池入門 — セルの化学から系統用蓄電池・BMSまで
電池は電気を「貯める発電所」ではなく、時間をずらして需給を調整する電力設備である。セル電圧・容量・Cレート、SOC/SOH、熱暴走、安全設計、系統用蓄電池とV2G、全固体電池など最新研究を数式とグラフで解説する。
入門 · 9分 パワーエレクトロニクス入門
2026年9月7日
パワーエレクトロニクス入門 — 半導体スイッチで電圧・電流・周波数を変える
パワーエレクトロニクスは、半導体スイッチを高速にオン・オフして電力の形を変える技術である。整流器、DC-DCコンバータ、インバータ、PWM、SiC/GaN、モータ駆動、系統連系、熱設計までを数式と波形でつなぎ、なぜ電気自動車・再生可能エネルギー・データセンターで重要なのかを解説する。
入門 · 9分 電力工学入門
2026年9月7日
水力発電入門 — 水頭と流量を、調整力と蓄電へ変える
水力発電は水の落差と流量を水車・発電機で電気へ変える技術である。出力式、水車の選定、ダム式・流れ込み式・揚水式、ガバナと系統調整、魚道と環境、デジタルツイン・可変速揚水までを、設備と運用の両面から解説する。
入門 · 22分 電力工学入門
2026年9月7日
発電からコンセントまで — 電力工学の記事をつなぐ全体地図
発電方式・送配電・電力変換・蓄電をつなぎ、kWとkWh、電圧と損失、需給調整を一つの例で理解する。
学習ガイド · 4分 電力工学入門
2026年9月7日
原子力発電入門 — 核分裂の熱を蒸気・安全系・系統運用へつなぐ
原子力発電は、核分裂で生じた熱を蒸気タービンへ渡す巨大な熱機関である。連鎖反応、軽水炉の一次・二次系、反応度と冷却、安全系、燃料サイクル、SMRと最新研究を、効率・リスク・系統運用の数式と図解で整理する。
入門 · 10分 電力工学入門
2026年9月7日
太陽光発電入門 — 光を直流へ変え、系統と蓄電池へつなぐ
太陽光発電は、太陽電池セルのpn接合で光を直流電力へ変え、MPPT・インバータ・変圧器で負荷や電力系統へ渡すシステムである。I-V特性、温度・影・日射の影響、系統連系、蓄電池、現行設備と最新のペロブスカイト研究を数式と図解で整理する。
入門 · 8分 電力工学入門
2026年9月7日
変電所と送電線入門 — 高電圧・保護リレー・HVDCを系統の動きから理解する
発電所の電気が、なぜ数百kVまで昇圧され、変電所で段階的に降圧されるのか。変圧器、遮断器、母線、保護リレー、送電線の役割を、損失・電力角・絶縁協調の数式と現行設備、デジタル変電所、HVDC研究まで一つの系統として図解する。
入門 · 12分
電力工学入門
2026年9月7日
電力工学入門 — 発電・送電・蓄電をひとつのシステムとして読む
水力・火力・原子力・太陽光・風力は、発電方式だけを比べても本当の違いは見えない。周波数、需給調整、変電、送電損失、蓄電池、保護リレーまでを一つの電力システムとして捉え、出力と安定度を決める数式、現行設備、再生可能エネルギー研究の焦点を図解する。
入門 · 14分 電力工学入門
2026年9月7日
風力発電入門 — 風の運動量を回転・電力・系統制御へ変える
風力発電は、ブレードが風の運動量を受けて回転し、発電機とインバータで電力へ変換する。ベッツ限界、ピッチ/ヨー制御、固定速・可変速、洋上風力、予測、系統連系、騒音・鳥類、最新の浮体式研究までを数式と図解で解説する。
入門 · 8分 センサ・ハードウェア
2026年9月7日
Lab
ロボットの電源設計 — モータ起動で計算機が落ちる原因を追う
モータの負荷変動と電圧降下を結び付け、電池・配線・DC-DC・計算機のどこで電源が崩れるかを切り分ける。
入門 · 7分
ロボティクス入門
2026年9月7日
油圧システム入門 — パスカルの原理からロボットの力制御まで
油圧はなぜ小さな入力でショベルの巨大なアームを動かせるのか。ポンプ、制御弁、シリンダ、作動油、センサ、制御器を一つの閉ループとして捉え、圧力・流量・効率の数式、建設機械・農業機械の現行技術、電動油圧化と最新研究を図解する。
入門 · 11分 ロボティクス入門
2026年9月7日
屋内自律ロボットの全体像 — センサから走行制御までの学習ロードマップ
センサ・自己位置推定・地図・経路計画・制御を一つの流れとして理解し、目的に合わせて既存記事を読む順番を選ぶ。
学習ガイド · 4分 ロボティクス入門
2026年9月7日
LiDAR-SLAM入門 — レーザー点群で「自分がどこにいるか」を知る技術
カメラが光の反射パターンから間接的に距離を推定するのに対し、LiDARはレーザー光の飛行時間から距離を直接測る。この能動的な測距センサーが返す点群同士を重ね合わせる技術がLiDAR-SLAMである。ICP/NDTというスキャンマッチングの2大アルゴリズムから、LOAMの特徴点設計、Loop ClosureとGraph SLAM、LeGO-LOAM/Cartographer/LIO-SAM/FAST-LIO2に至る代表アルゴリズムの系譜まで、LiDAR-SLAMの仕組みを土台から体系的に整理する。
入門 · 32分 ロボティクス入門
2026年9月7日
VIO/LIO入門 — IMUとカメラ・LiDARを組み合わせて自己位置を求める技術
カメラだけ、LiDARだけでは自己位置推定は破綻する場面がある。加速度計とジャイロを内蔵するIMUを組み合わせることで弱点を補い合うVIO(Visual-Inertial Odometry)とLIO(LiDAR-Inertial Odometry)は、なぜIMU単体では位置が求まらないのかという原理から、Filter-basedとOptimization-basedという2つの設計思想、ROVIO/OKVIS/VINS-Mono/OpenVINS/LIO-SAM/FAST-LIO2に至る代表アルゴリズムまでを体系的に整理する。
入門 · 26分 コンピュータビジョン入門
2026年9月7日
Visual-SLAM入門 — カメラで「自分がどこにいるか」を知る技術
GPSも地図もない場所で、カメラ映像だけを頼りに自分の位置と周囲の地図を同時に求める技術がVisual-SLAMである。特徴点の追跡からEpipolar幾何、Visual Odometryとの違い、ORB-SLAM/LSD-SLAM/DSOに至る代表アルゴリズムの系譜、Bundle Adjustmentまで、Visual-SLAMの仕組みを土台から体系的に整理する。
入門 · 30分 ロボティクス入門
2026年9月7日
Lab
ROS 2で地図作成から自律走行まで — Jazzy・Nav2の最小再現手順
Jazzyの公式シミュレーションを入口に、地図作成・保存・再読み込み・ゴール指定を分けて確認する。
実装・実験 · 7分 ロボティクス入門
2026年9月7日
Lab
センサフュージョンがうまくいかない理由 — 時刻ずれ・座標系・外部較正
複数センサを組み合わせたときの破綻を、時刻・座標・取付位置・共分散の順に切り分ける。
入門 · 7分 ロボティクス入門
2026年9月7日
Lab
SLAMの精度をどう測るか — ATE・RPE・処理時間と失敗例
絶対軌跡誤差と相対姿勢誤差の違いを合成データで確認し、時間同期・整列・失敗区間をそろえた評価手順を作る。
実装・実験 · 6分
ロボティクス入門
2026年9月6日
Sensor Fusion入門 — 複数のセンサーから、1つの世界モデルを作る技術
カメラは意味に強く、LiDARは幾何に強く、IMUは動きに強く、それぞれ苦手がある。Kalman Filter/Factor Graphによる確率的・最適化的な統合の仕組みから、VIO(Camera×IMU)・LIO(LiDAR×IMU)・BEV Fusion(Camera×LiDAR)まで、複数センサーを1つの世界モデルへ統合するSensor Fusionの基礎を体系的に整理する。
入門 · 24分 機械学習入門
2026年9月5日
Object Detection・Semantic Segmentation入門 — 画像から「何がどこにあるか」を読み取る
バウンディングボックスで物体を囲むObject Detectionと、ピクセル単位で意味を割り当てるSemantic Segmentation。両者の違いから、Instance/Panoptic Segmentationとの関係、R-CNNからDETR/DINOに至る代表アルゴリズムの系譜、点群を対象にした3D版まで、画像認識の基礎を体系的に整理する。
入門 · 25分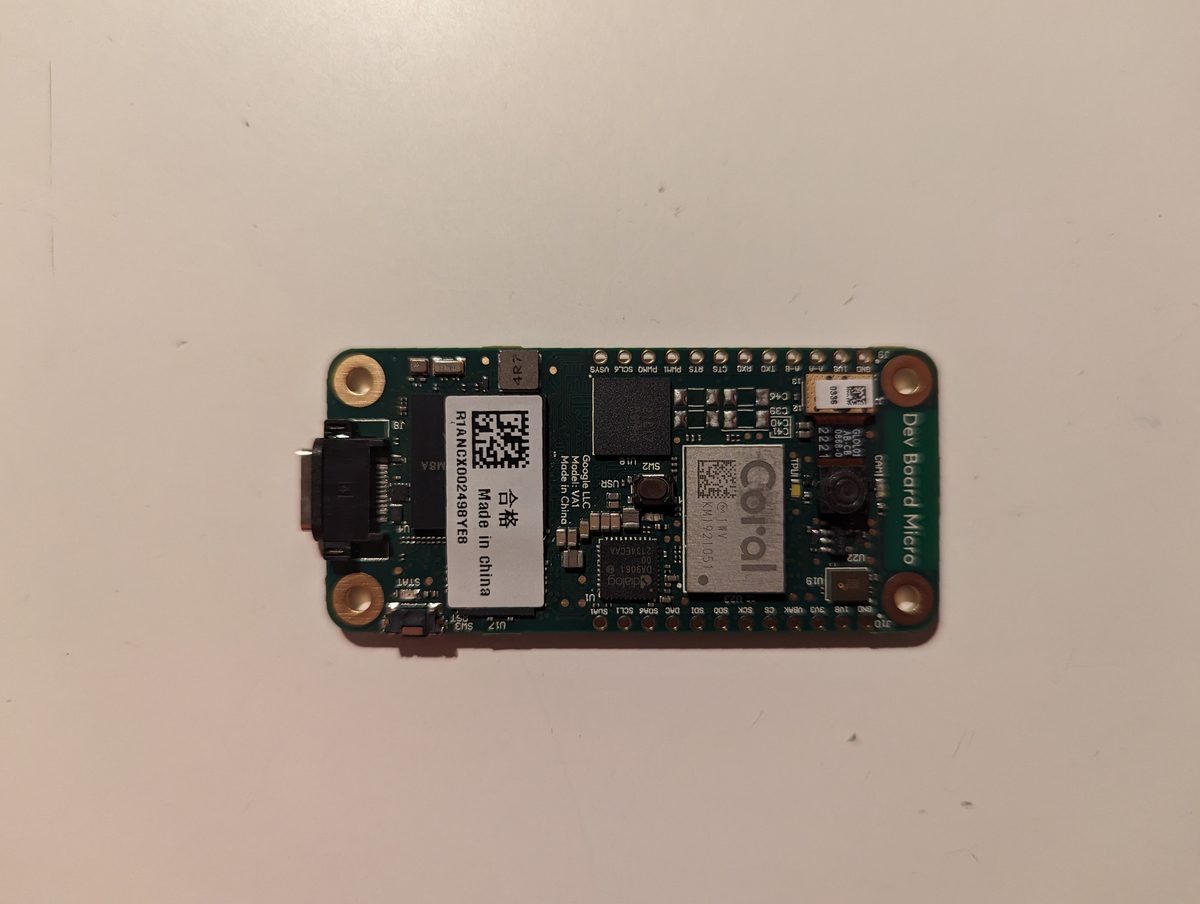 センサ・ハードウェア
2026年9月5日
エッジAI推論チップ徹底比較 — Coral・Jetson・Movidius
Raspberry PiやJetsonといったSBCそのものではなく、その上に載る「AI推論専用アクセラレータ」に焦点を絞り、Google Coral Edge TPU、Intel Movidius(Myriad X)、NVIDIA Jetson Orin NXという3つの設計思想を比較する。INT8量子化がなぜ速度と引き換えに精度を犠牲にできるのかという原理から、SkydioドローンがJetson TX2上で9つのニューラルネットを同時に回す実例、Googleに事実上見捨てられたCoralをコミュニティが延命させている現状まで追う。
入門 · 27分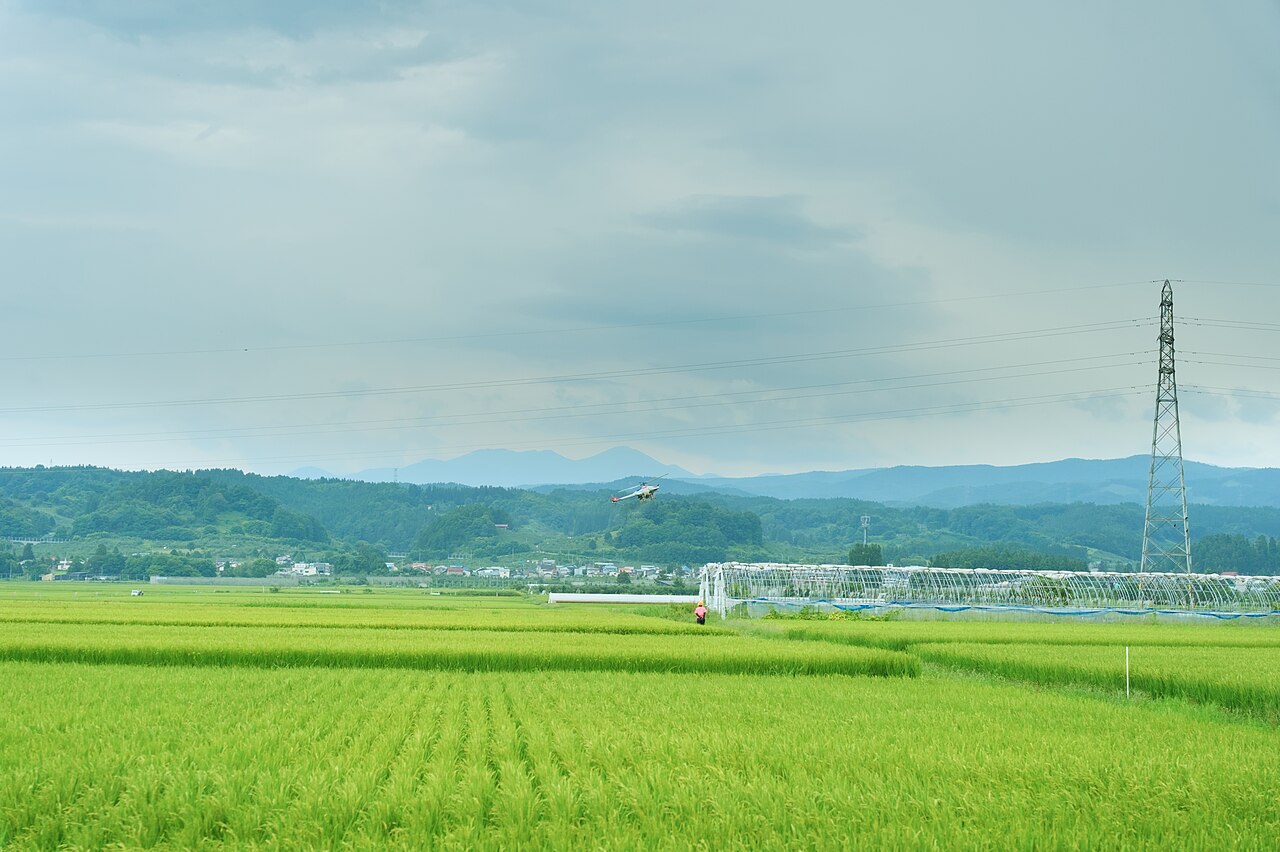 農業機械工学入門
2026年9月4日
農業機械工学入門:農業用ドローン — 散布と生育センシングの機体設計
農業用ドローンは、農薬・肥料を運ぶ散布機と、生育状態を測るセンシング機という性格の異なる二系統に分かれる。タンク・ポンプ・ノズルの散布系、NDVIによる生育指標、日本の航空法・飛行レベルの規制構造までを、実機スペックと公開資料で読み解く。
入門 · 14分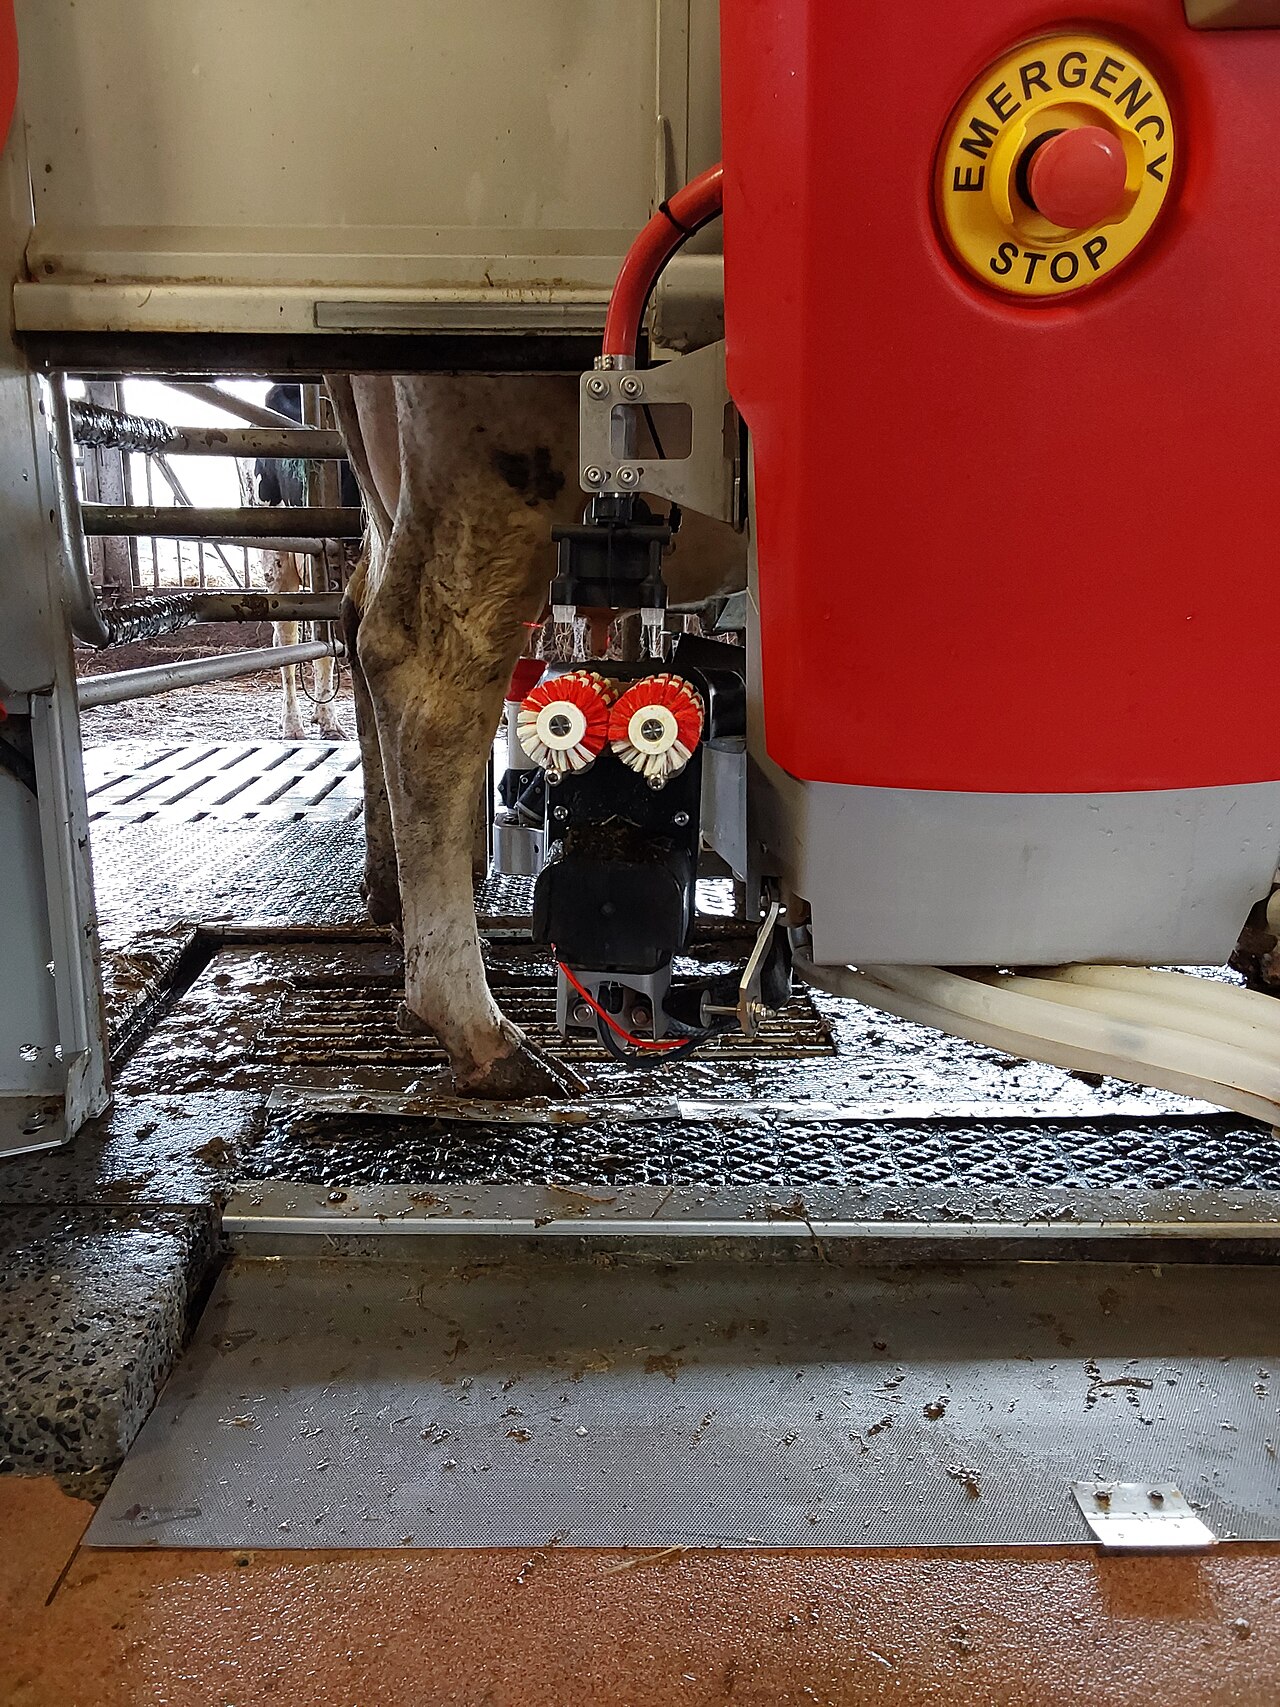 農業機械工学入門
2026年9月4日
農業機械工学入門:畜産機械 — 搾乳ロボット・TMR・除糞・個体管理の自動化
搾乳ロボットは牛が「いつ搾られるか」を自分で選ぶボランタリー方式で稼働し、TMRミキサーは飼料という不均質な粒状体を均一な一食に変え、除糞ロボットと個体管理センサは牛舎の衛生と繁殖管理を止めずに支える。Lely Astronaut、DeLaval VMS V300、国内TMRミキサー、オリオン機械BARN-E、Farmnote Colorなど現行製品を式とあわせて読み解く。
入門 · 28分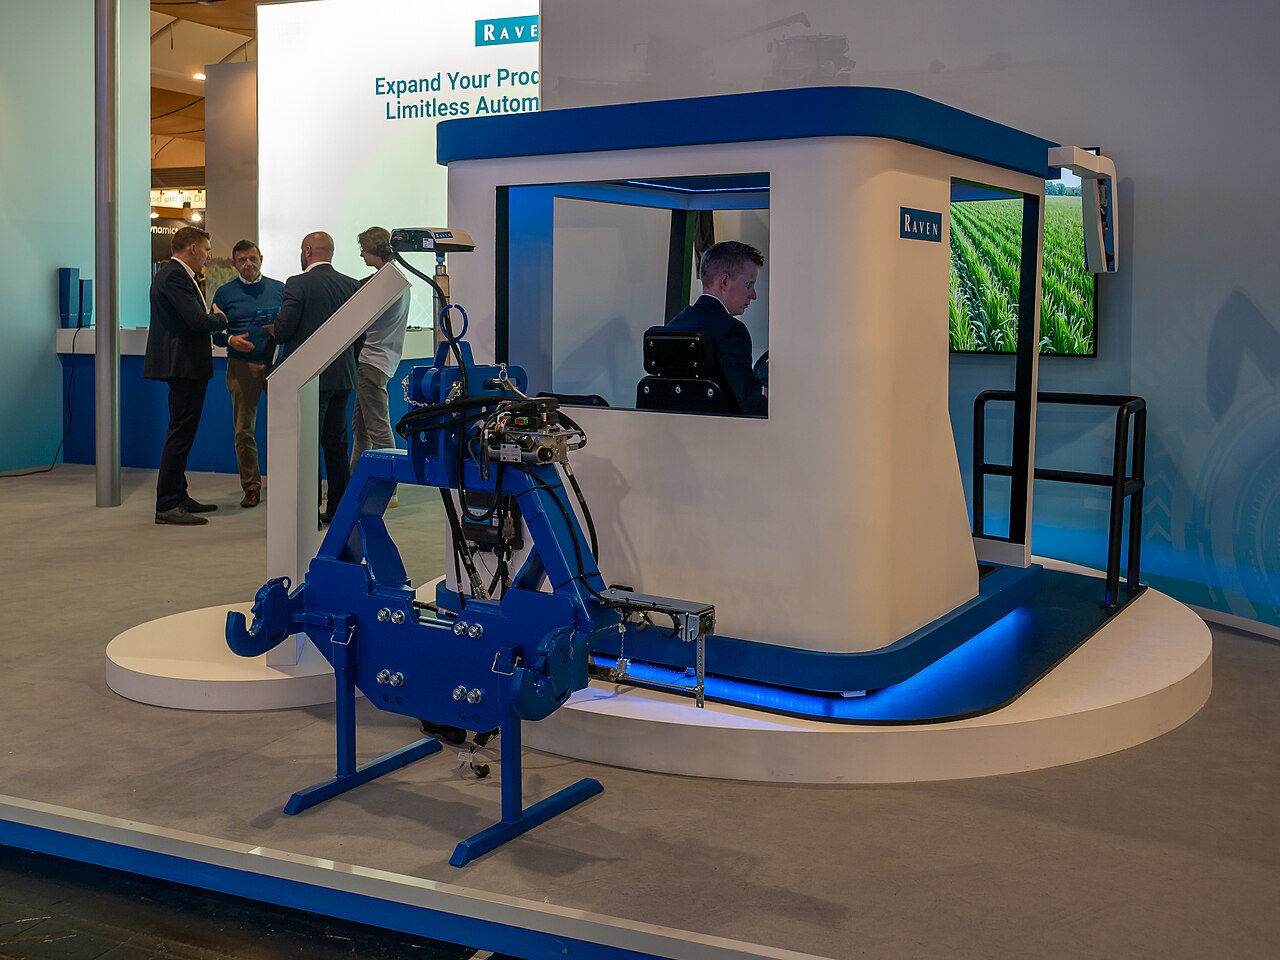 農業機械工学入門
2026年9月4日
農業機械工学入門:RTKガイダンス — 衛星測位が導く自動操舵と可変施肥
RTK-GNSSが実現するcm級の位置情報は、それだけでは何も操縦しない。AB線・カーブ線・コンターという誘導パターン、横偏差を操舵角へ戻す制御ループ、収量・施肥マップとの接続までを、トラクタ・田植機の自動操舵として工学的に読み解く。
入門 · 14分 農業機械工学入門
2026年9月4日
農業機械工学入門:播種機・施肥機 — 一粒・一定量をどう供給し続けるか
播種機は「種をまく機械」ではなく、種という不揃いな粒を一定間隔で切り出す計量機械である。機械式プレートと空気式(真空・圧力)メータリングの原理、施肥の全面散布・条施肥・可変施肥、現行製品例までを式と公開資料で読み解く。
入門 · 15分 企業研究
2026年9月4日
軸受(ベアリング)大手の企業研究 — 日本精工(NSK)とNTN
国内首位・世界3位級のNSKと、国内2位・等速ジョイント世界首位のNTN。両社は2026年5月、共同持株会社設立による経営統合に基本合意した。自動車・産業機械・工作機械・ロボットのあらゆる可動部を支える軸受業界で、なぜ首位級同士が手を組むのかを、企業規模・製品・技術戦略・そして統合の中身から読み解く。
企業研究 · 19分 建設機械工学入門
2026年9月4日
建機の自動化・遠隔操作入門 — i-Constructionから鉱山の自律運搬まで
建設機械の自動化は、GNSSとIMUで刃先位置を測るマシンガイダンスから、危険地帯を無線で操縦する遠隔操作、そして鉱山・採石場で稼働する自律運搬システムまで、段階を踏んで進んできた。国土交通省のi-Construction政策、雲仙普賢岳に始まる無人化施工の歴史、KomatsuのFrontRunner AHSとCaterpillar Commandの現行実績を整理する。
入門 · 13分 建設機械工学入門
2026年9月4日
締固め機械入門 — 振動と繰り返し荷重で土を締める力学
締固め機械は土や舗装材へ繰り返し荷重を与え、間隙を減らして強度と耐久性を高める。プロクター試験が示す最適含水比と最大乾燥密度の関係、振動ローラの偏心錘が生む起振力と振幅・振動数の設計、プレートコンパクタ、アスファルトローラの使い分けを、酒井重工業・三笠産業の現行機とともに解説する。
入門 · 10分 建設機械工学入門
2026年9月4日
クレーン入門 — ブーム力学と転倒モーメントで安定性を読む
クレーンは「大きな力で吊る機械」である以前に「転倒しない機械」である。移動式クレーン・クローラクレーン・タワークレーンの違い、ブームと作業半径から決まる定格荷重表、アウトリガーの転倒モーメントと安定度、過負荷防止装置の仕組みを、コベルコ・タダノ・リープヘルの現行機とともに解説する。
入門 · 13分 建設機械工学入門
2026年9月4日
ホイールローダー入門 — 屈折操向とバケットリンクの力学
ホイールローダーは、車体そのものが折れ曲がるアーティキュレート操向と、Zバー式・平行リンク式で駆動するバケットの組み合わせで土砂をすくう機械である。操向のキネマティクス、リンク機構が生む掘起し力、油圧ショベル・ブルドーザーとの役割の違いを、コマツの現行WAシリーズとともに整理する。
入門 · 10分 コンピュータビジョン入門
2026年9月4日
バンドル調整基礎入門 — カメラ姿勢と3D点を同時に磨き上げる非線形最小二乗
バンドル調整(Bundle Adjustment)は、多数のカメラ姿勢と3D点を同時に動かし、全観測の再投影誤差を最小化する非線形最小二乗問題である。なぜヤコビアンが疎になるのか、Schur補行列がなぜ大規模問題を解けるようにするのか、Levenberg-Marquardt法の役割、ゲージ自由度、そしてPose Graph最適化やSfMとの関係を、式と図で体系的に解説する。
入門 · 18分 コンピュータビジョン入門 2026年9月4日カメラキャリブレーション入門 — レンズ歪みと内部パラメータを求める
カメラキャリブレーションは、画素座標と3次元空間を対応づけるために内部パラメータとレンズ歪みを求める処理である。ピンホールモデルの再確認から、半径方向・接線方向歪みモデル、Zhangの平面パターン法、再投影誤差の最適化、そしてVisual SLAMやVOでキャリブレーションがずれると何が壊れるかまでを数式と図で体系的に解説する。
入門 · 14分 コンピュータビジョン入門
2026年9月4日
ホモグラフィ変換入門 — 平面の対応を1枚の3x3行列で説明する
ホモグラフィは、同一平面上の点、または純回転するカメラの視野を1枚の3x3射影変換で結びつける関係式である。DLT法による推定、RANSACによるロバスト化、回転・並進・平面法線への分解、エピポーラ幾何との使い分けを、画像スティッチングやAR平面追跡への応用とあわせて数式と図で解説する。
入門 · 13分 コンピュータビジョン入門 2026年9月4日Multi-View Stereo入門 — 疎な点群を密な3D形状へ埋める
Multi-View Stereo(MVS)は、既知のカメラ姿勢を使って多数の画像から密な3D形状を復元する技術である。光度一貫性という基本原理、Plane-SweepとPatch-based(PMVS)という二つの古典的アプローチ、MVSNetに代表される深層学習ベース手法、深度マップ融合によるメッシュ化までを、ステレオカメラ・デプスカメラとの関係とあわせて式と図で体系的に解説する。
入門 · 18分 コンピュータビジョン入門
2026年9月4日
Structure from Motion入門 — バラバラな写真群から3次元と撮影位置を同時に復元する
Structure from Motion(SfM)は、順序も撮影位置も分からない複数枚の写真から、シーンの3次元構造とすべてのカメラ姿勢を同時に復元する技術である。特徴マッチング、幾何検証、Incremental/Global SfMという二つの再構成戦略、三角測量、Bundle Adjustmentとの関係、そしてVisual-SLAMとの違いを、COLMAPなど現行実装とあわせて体系的に解説する。
入門 · 16分 機械学習入門
2026年9月4日
機械学習入門:生成モデル — 分布を学び、条件付きで作る
生成モデルはデータ分布を表現し、画像・文・音声・行動を生成する。尤度、VAE、GAN、拡散モデル、評価と安全を整理する。
入門 · 7分 機械学習入門 2026年9月4日機械学習入門:基礎 — データ、損失、汎化を設計する
機械学習はモデル選びより、問題定義、データ分割、損失、評価、運用時の変化を設計する作業である。
入門 · 8分 機械学習入門 2026年9月4日SegFormer徹底解説 — 位置エンコーディングなしのTransformerはなぜセグメンテーションで機能するのか
NVIDIA/香港大学らがNeurIPS 2021で発表したSegFormerを、原論文の記述に基づいて分解する。位置エンコーディングを持たない階層型MiTエンコーダ、パラメータ効率に優れたAll-MLPデコーダ、有効受容野の議論、B0からB5までの実測mIoU/パラメータ数まで、設計思想を数式付きで検証する。
入門 · 17分 機械学習入門 2026年9月4日YOLO11徹底解説 — C3k2とC2PSAはYOLOv8の何を変えたのか
Ultralyticsが2024年9月に公開したYOLO11を、公式ドキュメントと論文レベルの一次情報に基づいて分解する。C3k2ブロック、C2PSA注意機構、アンカーフリー検出ヘッド、DFL/CIoU損失、n/s/m/l/xの実測ベンチマークまで、YOLOv8からの変更点を一つずつ検証する。
入門 · 19分 機械学習入門 2026年9月4日機械学習入門:ニューラルネットワーク基礎
ニューラルネットワークは線形変換と非線形活性化を重ね、勾配降下で損失を小さくする関数近似器である。
入門 · 8分 機械学習入門 2026年9月4日機械学習入門:姿勢推定 — キーポイントから身体・物体を読む
姿勢推定は画像から人体・物体のキーポイントや6D姿勢を推定する。座標系、損失、遮蔽、評価、安全を整理する。
入門 · 7分 パワーエレクトロニクス入門 2026年9月4日コンバータ回路入門 — DC-DCの昇圧・降圧と絶縁
DC-DCコンバータはスイッチングとインダクタ・コンデンサで直流の電圧を変える。Buck、Boost、Buck-Boost、絶縁型の動作式、制御、損失、電源製品での選び方を図解する。
入門 · 7分 パワーエレクトロニクス入門 2026年9月4日インバータ回路入門 — DCを交流へ変えるスイッチング
インバータは直流を半導体スイッチで刻み、負荷に必要な交流の電圧・周波数・位相を合成する回路である。単相・三相トポロジー、PWM、モーター制御、損失と安全を図と数式で解説する。
入門 · 7分 パワーエレクトロニクス入門 2026年9月4日SiC・GaNパワー半導体入門 — 高耐圧と高周波の理由
SiC MOSFETとGaN HEMTは、シリコンより広いバンドギャップと高い臨界電界を利用し、低損失・高周波化を可能にする。物性、損失、ゲート駆動、EMI、用途を数式で解説する。
入門 · 6分 電力工学入門 2026年9月4日地熱発電入門 — フラッシュとバイナリーで地下の熱を電気に変える
地熱発電は火山国日本の足元にある安定電源だが、資源量は世界3位でありながら設備容量はその一部にとどまる。フラッシュ方式とバイナリー方式の違い、資源評価と掘削のリスク、温泉・国立公園をめぐる規制、EGSや超臨界地熱という次の技術までを図解する。
入門 · 13分 電力工学入門 2026年9月4日系統慣性・周波数調整入門 — 回転する質量が消えたとき、周波数は誰が守るのか
同期発電機の回転体が持つ運動エネルギーは、需給の急変を数秒単位で和らげる緩衝材である。太陽光・風力・蓄電池のインバータ電源が増えてこの緩衝材が減ると、系統はどう不安定になりうるのか。スイング方程式、一次〜三次調整力、合成慣性、そして実際の大停電事故から読み解く。
入門 · 14分 電力工学入門 2026年9月4日揚水発電・水素貯蔵入門 — 数時間から季節をまたぐ大容量貯蔵をどう使い分けるか
リチウムイオン電池は数分から数時間の需給調整に強いが、それより長い時間軸を埋めるには別の技術がいる。揚水発電の往復効率と可変速化、グリーン水素の電解・貯蔵・再変換、実プロジェクトと効率比較表から、大容量・長時間貯蔵の設計思想を読み解く。
入門 · 11分 電力工学入門
2026年9月4日
スマートグリッド入門 — 双方向の電力潮流を情報網で支える配電網
太陽光や蓄電池が家庭や配電線に増えると、電気は発電所から需要家への一方向では流れなくなる。スマートメーター(AMI)、通信プロトコル、デマンドレスポンス、自己修復型の配電自動化を、変電所・送電網の仕組みと接続しながら図解する。
入門 · 14分 電力工学入門 2026年9月4日VPP(バーチャルパワープラント)入門 — 分散リソースを束ねて発電所として売る
屋根の太陽光、家庭用蓄電池、EV、工場のデマンドレスポンス。ばらばらな分散リソースをIT基盤で束ね、あたかも一つの発電所のように市場へ供出するVPPの仕組みを、日本のアグリゲーター制度・需給調整市場・実証事例とともに図解する。
入門 · 11分 パワートレイン・機械工学入門 2026年9月4日制動システム入門 — ディスク・ドラム・回生とブレーキ・バイ・ワイヤ
制動は運動エネルギーを熱か電気へ変えて車を止める仕事である。ディスクとドラムの摩擦・放熱、油圧回路とABS/ESC、EV・HVの回生ブレンディング、ブレーキ・バイ・ワイヤの動向までを数式と図で解説する。
入門 · 9分 パワートレイン・機械工学入門 2026年9月4日EVパワートレイン入門 — モーター・インバータ・減速機
EVの駆動系は電池の直流をインバータで三相交流へ変え、モーターのトルクを減速機と差動装置で車輪へ渡す。PMSMと誘導機、回生、熱設計、現行プラットフォームを体系的に解説する。
入門 · 6分 パワートレイン・機械工学入門 2026年9月4日ハイブリッドシステム入門 — 動力分割と回生の設計
ハイブリッド車はエンジンとモーターを、シリーズ・パラレル・動力分割の経路で組み合わせる。Toyota THSの遊星歯車を例に、SOC管理、回生、熱、制御の実際を数式と図で解説する。
入門 · 6分 パワートレイン・機械工学入門 2026年9月4日サスペンション入門 — ばね・ダンパーからジオメトリ、アクティブ制御まで
サスペンションはばねとダンパーで乗り心地と操縦安定性を両立させる機構である。クォーターカーモデルの基礎方程式、MacPhersonストラット・ダブルウィッシュボーン・マルチリンクなどジオメトリの違い、MagneRideやPorsche Active Rideに代表されるアクティブ・アダプティブダンピング、制動時の荷重移動との関係までを数式と図で解説する。
入門 · 13分 パワートレイン・機械工学入門 2026年9月4日トランスミッション入門 — MT・AT・CVT・DCTを比べる
トランスミッションはエンジンやモーターの回転数・トルクを車輪に合わせる機械である。歯車比、損失、変速ショック、制御をMT・AT・CVT・DCTで比較し、電動化で何が変わるかを解説する。
入門 · 6分 強化学習入門
2026年9月4日
マルチエージェント強化学習入門 — 相手も学習する世界でどう最適化するか
複数のエージェントが同時に学習すると、単一エージェントのMDPは成り立たなくなる。非定常性、協調・競争・混合設定、CTDE、信用割当問題、MADDPGとQMIXまでを式と図で整理する。
入門 · 13分 強化学習入門 2026年9月4日π0(パイ・ゼロ)徹底解説 — フローマッチングはVLAの行動生成をどう変えたか
Physical Intelligenceが2024年に発表したπ0を、原論文の記述に基づいて分解する。PaliGemma VLMバックボーンと専用Action Expertの併走構成、条件付きフローマッチングによる連続行動生成、7種類のロボットにまたがるクロスエンボディメント学習まで、RT-2/OpenVLA型の自己回帰VLAと何が違うのかを数式付きで検証する。
入門 · 18分 強化学習入門
2026年9月4日
報酬設計入門 — 「何を最大化させるか」がRLで一番難しい理由
強化学習の実装の中で、アルゴリズムよりも報酬関数の設計が結果を左右することが多い。疎な報酬と密な報酬、ポテンシャルベース報酬シェイピングの方策不変性、報酬ハッキングの実例、逆強化学習と制約付きRLまでを整理する。
入門 · 12分 ロボティクス入門
2026年9月4日
ロボットアーム運動学入門 — 順運動学・逆運動学・ヤコビアン
関節角度から手先の位置・姿勢を求める順運動学、その逆を解く逆運動学、そして両者の「速度」をつなぐヤコビアン。DHパラメータによる座標変換の作り方から、解析的IK・数値的IK(Damped Least Squares)・特異点・冗長自由度まで、ロボットアームの動きを支配する運動学を一から積み上げて解説する。
入門 · 20分 ロボティクス入門
2026年9月4日
力制御・インピーダンス制御入門 — 接触するロボットの作り方
位置制御が硬い環境で接触力を大きくし得る理由から出発し、仮想バネ・ダンパ・質量で力と変位の関係を設計するインピーダンス制御、力から位置修正量を求めるアドミタンス制御、方向ごとに分けるハイブリッド制御を、式・条件・限界とともに解説する。
入門 · 20分 ロボティクス入門
2026年9月4日
群制御(マルチロボット)入門 — 群れ・隊列・合意形成の作り方
1台のロボットでは解けない問題を、多数のロボットの「単純な局所ルール」だけで解く群制御。Boidsによる群れの再現から、コンセンサスアルゴリズムによる合意形成、リーダー追従・仮想構造・振る舞いベースという3つの隊列制御まで、集中型と分散型の違いを軸に体系的に整理する。
入門 · 18分 センサ・ハードウェア
2026年9月4日
ロータリーエンコーダの仕組み — 光学式・磁気式
モーターの回転角度・速度を電気信号に変換するロータリーエンコーダを、光を遮って読み取る光学式と、磁界の向きを読み取る磁気式という2つの原理から比較する。
入門 · 22分 センサ・ハードウェア
2026年9月4日
温度センサーの仕組みと主要製品 — 熱電対・PT100・DS18B20
温度センサーは「熱を電気信号に変える」という一点で共通しながら、内部で使う物理現象は熱電対のゼーベック効果、測温抵抗体・サーミスタの抵抗-温度特性、半導体ICのバンドギャップ、赤外線放射温度計のシュテファン-ボルツマン則という4系統にまたがる。1821年のゼーベックの勘違いから始まった熱電対の歴史、Callendar-Van Dusen式によるPT100の較正、DS18B20・TMP117・MLX90614など実在するICの仕様比較、F1マシンが非接触IRセンサー12個でタイヤ温度を測る実例までを整理する。
入門 · 27分 技術動向
2026年9月4日
ヒューマノイドロボットの技術動向
Tesla OptimusとFigure 03が工場に入り、Boston Dynamics Atlasは油圧から全電動へ切り替わった。Unitreeが価格破壊を主導する一方、1XのNEOは家庭向けに動画世界モデルで自己学習を始めている。競合とオープンな課題を整理する。
動向 · 15分 技術動向
2026年9月4日
World Modelの技術動向
環境の力学を学習し、頭の中で未来をシミュレートする「World Model」。Ha & SchmidhuberのVAE+RNNからDreamerV3、Genie 3、Sora、そしてLeCunが提唱するJEPAまで、生成か非生成かで割れる潮流と、物理的整合性という共通の壁を整理する。
動向 · 14分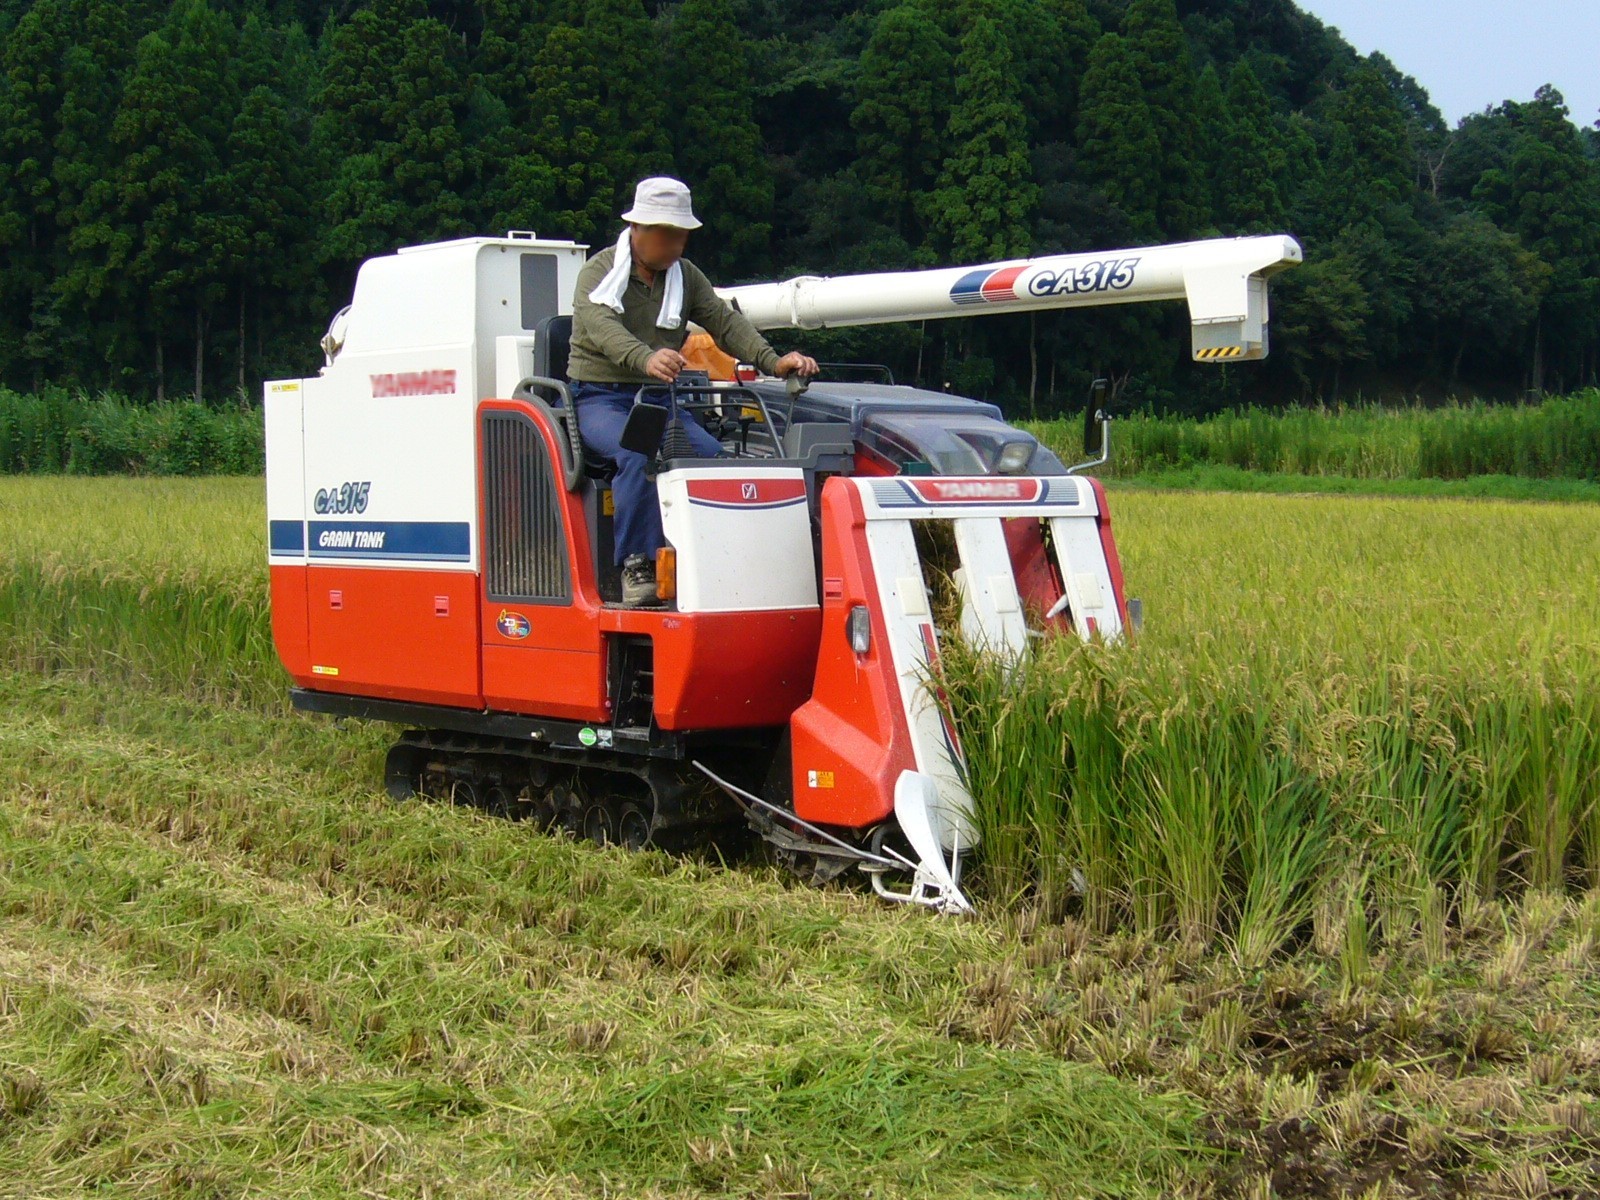 農業機械工学入門
2026年9月3日
農業機械工学入門:コンバイン — 刈取りから選別・自動化まで
稲を刈り、脱穀し、選別して籾を貯める自脱型コンバイン。日本で生まれた理由、内部の流れ、損失を測る式、収量・食味センサ、現行機の公開仕様、自動運転と電動化までを機械工学として読み解く。
入門 · 25分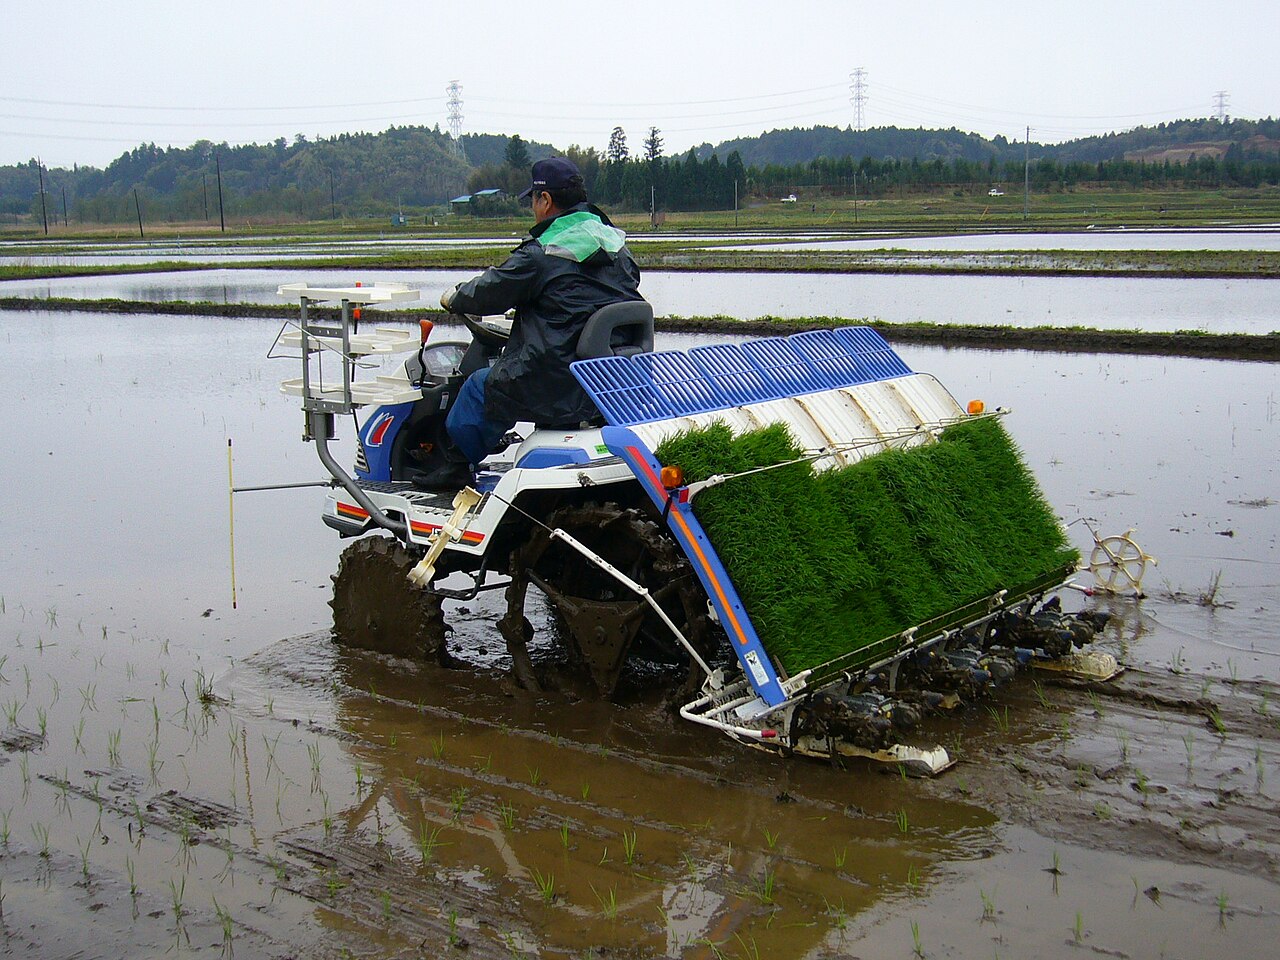 農業機械工学入門
2026年9月3日
農業機械工学入門:田植機 — 苗を一株ずつ、水田へ移す仕組み
田植機は苗を運ぶだけの機械ではない。苗マットを一株ずつ切り出す供給系、植付爪の軌跡、株間・深さ、フロートによる田面追従、歩行型からロボット機までを、式と公開資料で読み解く。
入門 · 25分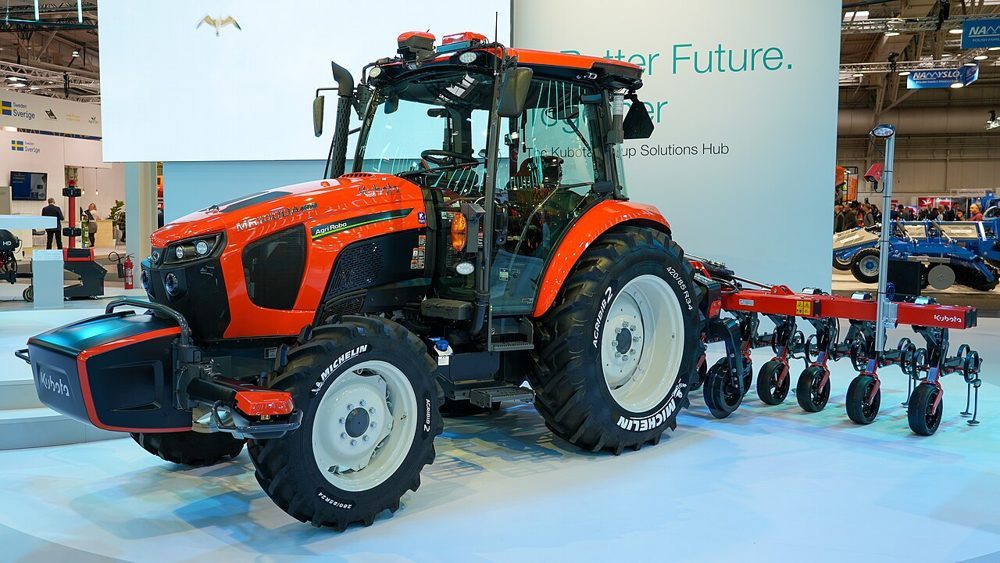 農業機械工学入門
2026年9月3日
農業機械工学入門:トラクタ — けん引力、PTO、三点リンクから自動運転まで
トラクタはエンジンの力を車輪・クローラ、PTO、油圧三点リンクへ分ける可搬動力源である。けん引力とスリップ、耕深制御、RTK-GNSS、土壌・収量センサ、電動化までを機械工学として解説する。
入門 · 24分 企業研究
2026年9月3日
電池メーカーの企業研究 — パナソニックエナジー・GSユアサ・村田製作所
車載電池からデータセンター向け蓄電池、防衛・宇宙用途まで、電池は日本の電機・電子部品メーカーが総力を挙げる成長分野である。だが出自と戦略はまったく異なる。三洋電機の電池事業を統合したパナソニック エナジー、1895年創業の鉛蓄電池の老舗を源流に持つGSユアサ、2017年にソニーから電池事業を買収して参入した村田製作所——三者三様の沿革・業績・製品・拠点・展望を比較する。
企業研究 · 22分 コネクテッド・自動運転入門
2026年9月3日
Behavior Planning入門 — FSM・Behavior Tree・POMDPで自動運転の「次の行動」を決める
自動運転のBehavior Planningは、認識結果から停止・追従・車線変更・合流などの行動を選び、経路計画とMPCへ制約を渡す判断層である。FSM、Behavior Tree、POMDP、現行ADAS、安全評価を図と数式で解説する。
入門 · 20分
コネクテッド・自動運転入門
2026年9月3日
Behavior Planning入門 — FSM・Behavior Tree・POMDPで自動運転の「次の行動」を決める
自動運転のBehavior Planningは、認識結果から停止・追従・車線変更・合流などの行動を選び、経路計画とMPCへ制約を渡す判断層である。FSM、Behavior Tree、POMDP、現行ADAS、安全評価を図と数式で解説する。
入門 · 20分 コネクテッド・自動運転入門
2026年9月3日
占有格子地図入門 — LiDARとカメラの観測を「通れる確率」へ変える
Occupancy Grid Mapは空間をセルに分け、占有・自由・未知を確率で表す。ベイズ更新、log-odds、逆センサモデル、ray casting、動的物体、3D voxel、経路計画との接続を数式と図で解説する。
入門 · 15分
コネクテッド・自動運転入門
2026年9月3日
SAE自動運転レベル0〜5入門 — ADASと自動運転の責任境界を正しく読む
SAE J3016のレベル0〜5は性能ランキングではなく、動的運転タスク、監視、フォールバック、ODDを誰が担うかの分類である。現行ADAS例、人間への引継ぎ、遅延、安全評価、SOTIF、サイバー攻撃まで図解する。
入門 · 15分
コネクテッド・自動運転入門
2026年9月3日
V2X入門 — クルマ同士・信号機・ネットワークを安全につなぐ通信技術
V2V・V2I・V2N・V2Pは何を交換し、DSRC/ITS-G5とC-V2Xはどう違うのか。遅延・到達信頼性・混雑、協調認識、PKI、位置プライバシー、フェイルセーフを数式と図でつなぐ。
入門 · 13分
制御工学入門
2026年9月3日
制御工学入門:状態オブザーバと線形カルマンフィルタ — 見えない状態を推定する
センサ値は状態そのものではない。線形カルマンフィルタの予測・更新、可観測性、共分散、数値例、LQR/PID/MPCとの接続、ロボット実装と故障時安全を解説する。
入門 · 11分
制御工学入門
2026年9月3日
制御工学入門:LQR — 状態を重み付けして最適なフィードバックを作る
LQRは状態空間モデルと二次評価関数から、状態フィードバックのゲインをリカッチ方程式で導く。PID/MPCとの違い、可観測性、ロボット実装、安全までを解説する。
入門 · 10分 制御工学入門
2026年9月3日
制御工学入門:モデル予測制御 — 未来を予測して制約の中で動かす
モデル予測制御(MPC)は、モデルで将来を予測し、入力・状態・安全制約を満たす操作列を繰り返し最適化する。PIDとの役割分担、数式、実装、研究・製品例までを解説する。
入門 · 12分 制御工学入門 2026年9月3日制御工学入門:経路計画 — A*、Dijkstra、RRT、PRMをどう使い分けるか
経路計画は最短線を引く処理ではない。地図、ロボットの大きさ、探索空間、計算時間、動的障害物、安全停止を扱うA*/Dijkstra/RRT/RRT*/PRMを比較する。
入門 · 10分 制御工学入門 2026年9月3日制御工学入門:PID制御 — 誤差を三つの時間スケールで扱う
PIDは比例・積分・微分を足すだけの制御器ではない。対象、遅れ、飽和、ノイズ、安全を観測し、追従と外乱抑制を両立させるための実装技術を、式・調整法・ROS 2の例で解説する。
入門 · 12分 制御工学入門
2026年9月3日
制御工学入門:軌道生成 — 最小ジャーク、5次多項式、台形速度プロファイル
経路はどこを通るか、軌道はいつどの速度で通るかを決める。最小ジャーク、5次多項式、台形・三角速度プロファイルを式・図・実装・安全の観点から解説する。
入門 · 10分
コンピュータビジョン入門
2026年9月3日
Epipolar Geometry(エピポーラ幾何)入門 — 2枚の画像から奥行きとカメラ運動を読む
エピポーラ幾何は、同じ3次元点が二つの画像にどう写るかを拘束する理論である。Fundamental MatrixとEssential Matrix、8点法・5点法、RANSAC、三角測量、ホモグラフィとの選択、校正、OpenCV/COLMAP実装、失敗条件と近年の学習ベース推定を、数式と図で体系的に解説する。
入門 · 26分 コンピュータビジョン入門
2026年9月3日
Feature Detection(特徴点抽出)入門
画像の中から「もう一度見つけられる場所」を選び、対応付けに使う特徴点抽出。コーナー、Blob、DoG、FAST、ORB、SIFTの原理から、頑健性、評価、現行ツールと学習ベース手法までを一つにつなげて解説する。
入門 · 22分
コンピュータビジョン入門
2026年9月3日
VO/VIO入門 — カメラとIMUで移動を推定するための実践的な基礎
Visual Odometry(VO)とVisual-Inertial Odometry(VIO)は、連続画像と慣性計測からロボットやカメラの相対運動を推定する技術である。単眼のスケール不定性、IMU事前積分、初期化、フィルタと最適化、VINS-Mono・OpenVINSなどの実装、評価指標、失敗条件を数式と図で整理する。
入門 · 25分
コネクテッド・自動運転入門
2026年9月3日
HD地図入門 — 自動運転が読む車線レベルの地図
HD地図は道路を線ではなく、車線・境界・標識・勾配・接続関係を持つデータベースとして表す。SLAM地図との違い、局在化、更新と安全性を図と数式で解説する。
入門 · 10分
コネクテッド・自動運転入門
2026年9月3日
占有格子地図入門 — LiDARとカメラの観測を「通れる確率」へ変える
Occupancy Grid Mapは空間をセルに分け、占有・自由・未知を確率で表す。ベイズ更新、log-odds、逆センサモデル、ray casting、動的物体、3D voxel、経路計画との接続を数式と図で解説する。
入門 · 15分 電力工学入門
2026年9月3日
火力発電入門 — ランキンサイクル・GTCCから水素、アンモニア、CCSまで
火力発電所は燃料を燃やすだけの設備ではない。ボイラ、蒸気タービン、ガスタービン、復水器、発電機を熱力学の式でつなぎ、超々臨界圧・GTCCの高効率化、負荷追従、排ガス処理、水素・アンモニア・CCSによる脱炭素化を図解する。
入門 · 20分
パワートレイン・機械工学入門
2026年9月3日
ディーゼルエンジン入門 — 圧縮着火と高トルク、後処理を理解する
ディーゼルサイクル、コモンレール噴射、トルクと燃費、DPF・SCR、農機・建機の実例、代替燃料と電動化を解説する。
入門 · 8分 パワートレイン・機械工学入門 2026年9月3日ガスタービン入門 — ブレイトンサイクルと複合発電
ガスタービンは圧縮した空気に燃料を連続燃焼させ、膨張する高温ガスでタービンを回す。ブレイトンサイクル、航空用と発電用の違い、GTCCと水素混焼までを数式と図で解説する。
入門 · 7分
パワートレイン・機械工学入門
2026年9月3日
ガソリンエンジン入門 — 火花点火、熱効率、電動化をつなげて読む
ガソリンエンジンの4ストローク、オットーサイクル、トルクと燃費、直噴・過給・排出制御、現行製品とハイブリッド化を、整備と安全を含めて解説する。
入門 · 9分 強化学習入門
2026年9月3日
強化学習入門:模倣学習と逆強化学習 — 手本から方策と目的を学ぶ
Behavior Cloning、DAgger、逆強化学習は、報酬を手書きしにくいロボット課題で人や既存システムの実演を使う。共変量シフト、報酬推定、VLAとの接続、評価と安全を式と図で解説する。
入門 · 10分 強化学習入門 2026年9月3日強化学習の基礎 — MDP・ベルマン方程式・探索と活用をロボットで理解する
強化学習を「正解ラベルを当てる学習」ではなく、観測から行動を選び、遅れて返る報酬を最大化する閉ループとして捉える。MDP、価値関数、方策、ベルマン方程式、探索と活用、シミュレーション実装までをロボットの例で図解する。
入門 · 13分 強化学習入門 2026年9月3日モデルベース強化学習とSim-to-Real入門
世界モデル、予測誤差、MPC、Domain Randomization、安全監視を通じ、学習した方策を実機へ移す方法を解説する。
入門 · 8分 強化学習入門
2026年9月3日
方策勾配・PPO・SAC入門 — 連続行動を安定して学ぶ
連続した操舵角や関節トルクを扱うため、方策を直接更新する方策勾配法からActor-Critic、PPO、SACまでをつなげて解説する。クリッピング、エントロピー正則化、評価指標、Sim-to-Realの安全境界を図と式で整理する。
入門 · 10分 強化学習入門
2026年9月3日
Q学習とDQN入門 — 表のQ値から深層強化学習へ
Q学習がベルマン最適方程式を使って行動価値を更新する仕組みを、表形式からニューラルネットワークによるDQNまで追う。経験再生、ターゲットネットワーク、過大評価、安全なロボット適用を図と式で解説する。
入門 · 10分 ロボティクス入門
2026年9月3日
ArduPilot入門 — オートパイロットの状態推定・制御・ミッション設計
ArduPilotは、機体のセンサ融合、姿勢・位置制御、航法ミッション、フェイルセーフをオープンソースで実装するオートパイロットである。Copter・Plane・Roverの違い、EKF、PID、MAVLink、SITL、実機安全試験までを図解する。
入門 · 8分 ロボティクス入門
2026年9月3日
Dead Reckoning入門 — 車輪・IMU・GNSSでロボットの移動を積分する
Dead Reckoning(推測航法)は、車輪の回転、IMU、速度センサを積分してロボットの姿勢と位置を更新する基本技術である。差動二輪の運動学、誤差の蓄積、EKFによる補正、屋内搬送ロボットや自動運転での実装を数式と図解で説明する。
入門 · 10分 ロボティクス入門
2026年9月3日
ROS 2入門 — ノード・トピック・DDSでロボットを安全に分散制御する
ROS 2は、センサ、認識、計画、制御を別プロセスへ分け、DDSの通信で結ぶロボット用ミドルウェアである。ノード、トピック、サービス、アクション、QoS、TF2、ライフサイクル、実装とデバッグを、ROS 1との違いと実機運用の注意点まで図解する。
入門 · 8分 センサ・ハードウェア
2026年9月3日
アクチュエータの仕組み — BLDC・ステッピング・サーボ
ロボットの「筋肉」にあたるアクチュエータを、BLDCモーター・ステッピングモーター・サーボモーターという3つの切り口から比較する。実はこの3つは並列の分類ではなく、モーターの構造(BLDC/ステッピング)と制御アーキテクチャ(サーボ)という異なる軸が混ざっている——その誤解を解きほぐしながら、トルク・応答性・制御方式のトレードオフを、NASAが直面した真空中のブラシ摩耗問題からWienerのサイバネティクス誕生秘話まで追う。
入門 · 25分 センサ・ハードウェア
2026年9月3日
イベントカメラ(DVS)の仕組みと主要製品 — Prophesee・iniVation
フレーム(静止画)を一定間隔で撮り続ける従来のカメラと違い、イベントカメラ(Dynamic Vision Sensor, DVS)はピクセルごとに独立して「輝度が変化した瞬間」だけをマイクロ秒単位で報告する。Prophesee Metavision・iniVation DVXplorer/DAVIS・Samsung DVS-Gen4の実チップと、1988年のシリコン網膜研究から2024年のiniVation買収に至る神経形態工学の系譜、ステレオイベントカメラによる自動運転データセットDSEC、UAV上でのSLAM研究まで追う。
入門 · 24分 センサ・ハードウェア
2026年9月3日
磁気センサーの仕組みと主要製品 — Bosch・ST・Honeywell
地磁気の方向を捉えて方位を割り出す磁気センサーは、スマートフォンの電子コンパスからドローンのヨー角補正、CubeSatの姿勢制御まで、電源が入っている限り絶対方位という外部基準を返し続ける唯一のセンサーである。Hall効果・AMR・GMR・フラックスゲートという4つの物理原理の違い、Bosch BMM150・STマイクロLIS3MDL・Honeywell HMC5883Lなど実チップの仕様比較、ハード鉄・ソフト鉄誤差とそのキャリブレーション、IMUとのAHRS融合、そして鉱脈探査からWWIIの潜水艦狩り・月面探査機を経て今日のCubeSat姿勢制御に至る技術史までを整理する。
入門 · 26分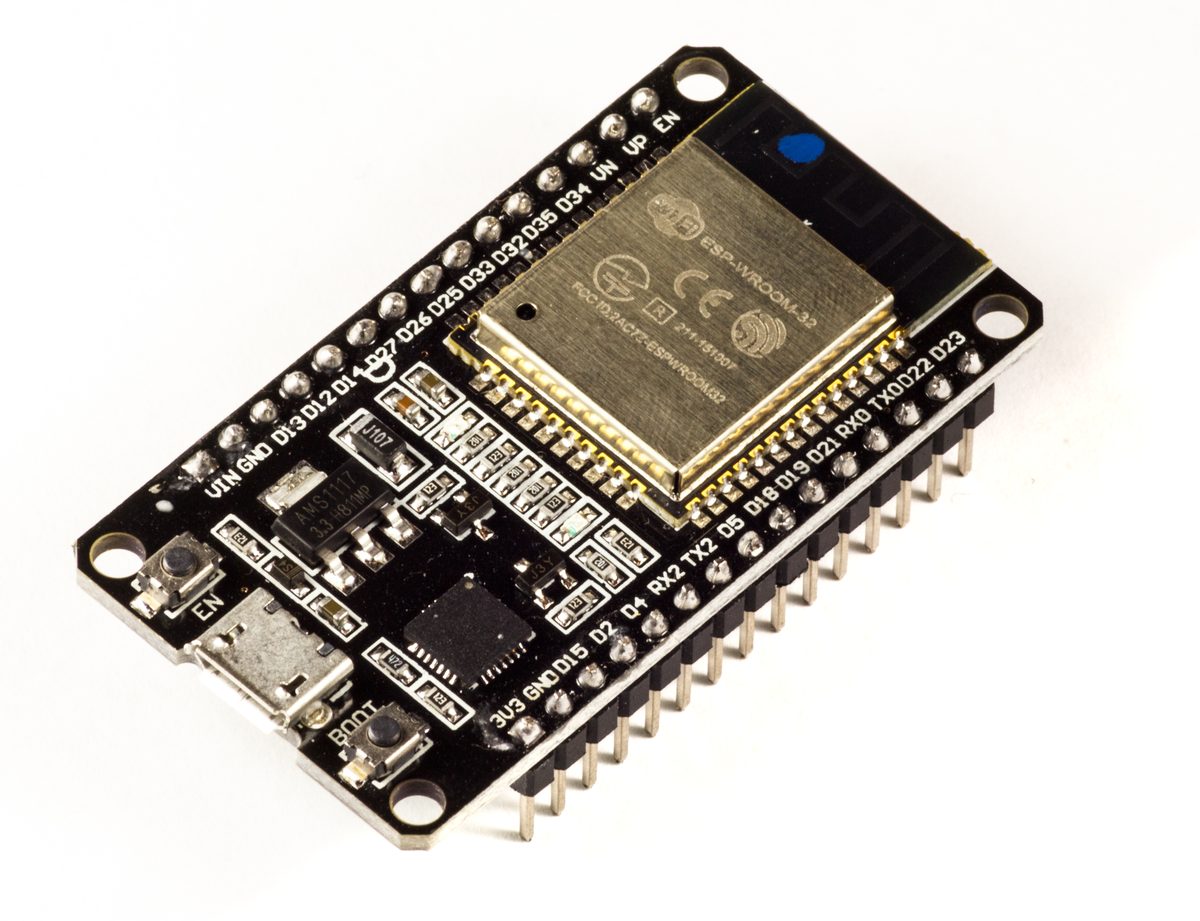 センサ・ハードウェア
2026年9月3日
無線通信モジュールの仕組み — ESP32・nRF52840・SX1262
センサーが測った値を筐体の外へ運ぶのは、たいてい電波である。Wi-FiのOFDMが直交サブキャリアでマルチパスを乗り越える仕組み、BLEがGFSK変調とスター型トポロジーで間欠動作を実現する設計、LoRaのチャープスペクトラム拡散(CSS)がSF7〜12の選択で到達距離とデータレートを引き換える原理を、ESP32-C6・Nordic nRF52840・Semtech SX1262・TI CC2652R7・MultiTech mDotという実チップの数値で追う。1999年のWi-Fi命名劇、1996年にデンマーク王の異名から生まれたBluetoothという名前、フランスの一スタートアップが作ったLoRaがSemtechに買収されるまでの経緯、そして1000万台規模まで育ったZENNER社のLoRaWANスマートメーターネットワークという実例から、周波数帯・送信電力・感度・トポロジーというパラメータの選び方を見る。
入門 · 24分
センサ・ハードウェア
2026年9月2日
バッテリーとBMSの仕組み — Molicel・DJI・Samsung SDI
ロボット・ドローンの航続時間と安全性を決めるのはモーターやセンサーではなくバッテリーとBMS(バッテリーマネジメントシステム)である。リチウムイオン電池の電気化学からセルバランシング・保護回路の仕組み、Molicelの高放電セルからDJIのインテリジェントバッテリー、次世代の全固体電池を追うSamsung SDIまで、実在製品のスペックを比較する。ボーイング787の発火事故が教えるBMSの限界にも触れる。
入門 · 23分
センサ・ハードウェア
2026年9月2日
力覚・触覚センサーの仕組みと主要製品 — ATI・Bota・XELA
ロボットアームの「腕の感覚」を担う力覚センサー(6軸F/Tセンサー)と、ロボットハンドの「指先の感覚」を担う触覚センサーを、歪みゲージの原理からピエゾ抵抗・静電容量・光学式という3つの触覚方式まで解説する。ATI・Bota Systems・XELA RoboticsからShadow Robotの129個のセンサーを持つ義手型ハンドまで、実在する製品と、1938年の歪みゲージ同時発明という科学史の実話を追う。
入門 · 24分 センサ・ハードウェア
2026年9月2日
SBCの仕組みと主要製品 — Raspberry Pi 5・Jetson・Coral
ロボットの「頭脳」を担う組み込みコンピュータ(SBC)を、汎用SoCのRaspberry Pi 5、GPU統合型AIコンピュータのNVIDIA Jetson Orin、専用ASICのGoogle Coralという3つの設計思想で比較する。TOPS/Wという効率指標の意味から、newbotがなぜ汎用SoCを選んでいるのか、2026年のDRAM高騰がホビイストSBC市場を直撃した実話まで追う。
入門 · 25分 企業研究
2026年9月2日
宇宙・衛星スタートアップの企業研究 — ispace・Synspective・アストロスケール
月面輸送のispace、小型SAR衛星コンステレーションのSynspective、軌道上サービス(デブリ除去)のアストロスケール。いずれも東証グロース上場の日本発「ニュースペース」3社を、沿革・5期分の業績・製品・技術戦略・拠点・中期戦略まで比較する。3社とも巨額の営業赤字を抱えながら、それぞれ異なる勝ち筋で政府・防衛需要を取り込みつつある。
企業研究 · 20分 企業研究
2026年8月29日
自動車大手の企業研究 — トヨタ自動車・ホンダ・日産自動車
1937年創業のトヨタ、1948年設立のホンダ、複数企業の統合から生まれた日産——3社の沿革と5期分の業績推移、生産拠点の再編、そして日本企業として初めて売上高50兆円を突破したトヨタ、EV関連損失で営業赤字に転落したホンダ、2万人規模のリストラを進める日産という明暗の分かれた2026年3月期決算、さらに3社が競う「全固体電池」実用化レースまでを比較する。
企業研究 · 20分 センサ・ハードウェア
2026年8月28日
超音波センサーの仕組みと主要製品 — Bosch・Murata・トヨタICS
超音波パルスの往復時間で近距離の障害物を検知する超音波センサーは、LiDARの音波版といえる。透明なガラスや黒い物体も検知できる代わりに有効距離は数m止まり。コウモリのエコーロケーション研究から第一次世界大戦のソナー開発、Bosch USS世代6の実測レンジ、ロボティクス定番のMurata MA40S4S・MaxBotix、8基のセンサーを使うトヨタのインテリジェントクリアランスソナーまで、性能を左右するパラメータを整理する。
入門 · 16分 企業研究
2026年8月27日
通信インフラ大手の企業研究 — NTT・KDDI・ソフトバンク
1985年の電電公社民営化に始まるNTT、1984年創業のDDIを源流とするKDDI、ソフトウェア流通業からM&Aで通信キャリアに転じたソフトバンク。5期分の業績推移、携帯契約シェア、AI・データセンター投資、そしてNTTの光通信基盤構想「IOWN」・KDDIの米Starlink連携・ソフトバンクのHAPSという「無線の次」を巡る技術戦略まで3社を多角的に比較する。
企業研究 · 20分 技術動向
2026年8月26日
VLA(Vision-Language-Action)の技術動向
カメラ映像と自然言語指示を1つのモデルに統合し、ロボットの動作を直接出力するVision-Language-Action。RT-2からOpenVLA、Physical Intelligenceのπ0系列まで、知覚と制御を分離しない設計思想の広がりを整理する。
動向 · 14分 企業研究
2026年8月23日
ゼネコン大手の企業研究 — 鹿島建設・大成建設・清水建設
建設業界で初めて売上高3兆円を突破した鹿島建設、過去最高益を更新した大成建設、上場来初の営業赤字から2期連続増益を果たした清水建設。1804〜1873年の創業年、5期分の業績推移、海外事業・宇宙開発といった新領域、そして建設ロボット・自動施工技術まで3社を多角的に比較する。
企業研究 · 20分 センサ・ハードウェア
2026年8月22日
レーダーの仕組みと主要製品 — Continental・Bosch・Honda SENSING
電波の反射で距離・相対速度を測るミリ波レーダーは、雨・霧・逆光といった悪天候・悪条件に最も強いセンサーである。FMCW方式のビート周波数から距離・速度を同時に求める原理、第二次世界大戦のChain Home以来の技術系譜、Tesla社が一度は排除し後に復活させたレーダー、Continental ARS540の4Dイメージング仕様、5基のレーダーで360度をカバーするHonda SENSING 360の実例から、レンジ・視野角・分解能のトレードオフを見る。
入門 · 15分 企業研究
2026年8月21日
化学・先端素材大手の企業研究 — 信越化学工業と東レ
半導体用シリコンウエハーで高い世界シェアを持つ信越化学工業と、炭素繊維や複合材料を展開する東レ。両社の素材ポートフォリオ、業績、技術戦略を比較する。
企業研究 · 18分
技術動向
2026年8月20日
ナビゲーションの技術動向
地図・コストマップ・経路計画という古典的パイプラインから、強化学習による End-to-End 化、そしてVision-Languageモデルを組み込んだ基盤モデル化まで。自律移動ロボットのナビゲーション技術の現在地を整理する。
動向 · 12分 企業研究
2026年8月17日
鉄鋼大手の企業研究 — 日本製鉄とJFEホールディングス
2026年6月にUSスチール買収を完了し世界トップ級の粗鋼生産量を手にした日本製鉄と、国内2位のJFEホールディングス。両社が実はライバル関係を超えて共同で取り組む「水素還元製鉄」という、鉄鋼業界の脱炭素への挑戦を比較する。
企業研究 · 20分 センサ・ハードウェア
2026年8月16日
Lab
GNSSの仕組みと主要製品 — u-blox・Trimble・Fixposition
衛星測位に基地局からの補正情報を組み合わせるRTK方式は、通常のGNSS単独測位の誤差数mをセンチメートル級まで縮める。2周波測位による電離層遅延の除去原理から、u-blox ZED-F9Pの普及がもたらした低価格RTKの浸透、Trimble RTX・日本のみちびき(QZSS)まで、そしてクボタが全国342拠点まで整備した農業機械向けRTK基地局網の実例から、測位精度がどう変わるかを見る。
入門 · 22分 企業研究
2026年8月15日
精密光学・医療機器大手の企業研究 — キヤノン・ニコン・オリンパス
レンズ交換式カメラで22年連続世界シェア首位のキヤノン、「装置の帝王」の座をオランダASMLに奪われたニコン、消化器内視鏡で世界シェア約7割を握るオリンパス。3社が歩んだ異なる道のりを比較する。
企業研究 · 20分 技術動向
2026年8月14日
Local LLMの技術動向
Ollamaの月間ダウンロード数は3年で520倍に増加した。オープンウェイトモデルの急速な性能向上と量子化技術の成熟が、大規模言語モデルを家庭のPCで動かせるものに変えつつある現状を整理する。
動向 · 13分 企業研究
2026年8月11日
空調機器大手の企業研究 — ダイキン工業と三菱電機
会社全体の売上高では多角経営の三菱電機が上回るが、空調事業単体ではダイキン工業が世界首位。インバーターエアコンを世界に広めたダイキンと、独自の赤外線センサー「ムーブアイ」で差別化する三菱電機「霧ヶ峰」の技術を比較する。
企業研究 · 18分 企業研究
2026年8月10日
半導体メーカーの企業研究 — ルネサスエレクトロニクスとキオクシア
車載マイコンで世界首位を争うルネサスエレクトロニクスと、NAND型フラッシュメモリで世界3位につけるキオクシア。同じ「日本の半導体メーカー」でも扱う製品もビジネスモデルもまったく異なる両社を、沿革・業績推移・製品戦略・拠点・M&A動向まで含めて比較する。
企業研究 · 18分
センサ・ハードウェア
2026年8月10日
IMUの仕組みと主要製品 — Xsens・Bosch・Analog Devices
加速度計とジャイロスコープで機体の姿勢・動きを直接検知するIMUは、カメラやLiDARと違い外部環境に一切依存しない代わりに、時間経過とともに誤差が蓄積する(ドリフトする)宿命を持つ。MEMSジャイロの原理からAllan分散によるノイズ解析、消費者向けチップから航法グレードまでの製品グレード分類、Xsens MTiシリーズの製品戦略までを整理する。
入門 · 18分 企業研究
2026年8月9日
工作機械大手の企業研究 — DMG森精機・オークマ・ヤマザキマザック
上場して業績を開示するDMG森精機・オークマと、非上場のため売上高を公表しないヤマザキマザック。開示姿勢の違いも含め、沿革・業績の時系列推移・自社開発CNC「OSP」を武器にするオークマ、複合加工機に強いヤマザキマザックの技術的立ち位置・開発拠点・中期経営計画までを整理する。
企業研究 · 17分 技術動向
2026年8月8日
セマンティックセグメンテーションの技術動向
transformerベースのSegFormer/Mask2Formerから、プロンプトで任意の物体を切り出せるSegment Anything系列まで。固定クラスから脱却しつつあるセグメンテーション技術の現在地を整理する。
動向 · 10分 企業研究
2026年8月7日
産業用ロボット大手の企業研究 — ファナックと安川電機
「黄色いロボット」でおなじみのファナックと、世界初の全電気式産業用ロボットを生んだ安川電機。売上高はファナックが上回るが従業員数は安川電機が多い。沿革・5期分の業績推移・CNC/サーボモータを含む主力事業の比較から、NVIDIA製GPUを標準搭載した自律ロボット「MOTOMAN NEXT」、両社の拠点、中期経営計画までを整理する。
企業研究 · 16分 センサ・ハードウェア
2026年8月4日
デプスカメラの仕組みと主要製品 — RealSense・Kinect・Orbbec
赤外線プロジェクターで模様を投影しステレオマッチングするアクティブステレオ、パターン歪みから奥行きを求める構造化光、位相差から距離を出すToF——3方式が併存するデプスカメラの原理と、Intel RealSense D435i・Microsoft Kinect・Orbbec Femto Bolt・iPhone TrueDepthの実例を見る。イスラエルのPrimeSenseがKinectを生み、アップルに買収されFace IDに転生した経緯も追う。
入門 · 15分
企業研究
2026年8月3日
半導体製造装置大手の企業研究 — 東京エレクトロンとSCREENホールディングス
売上規模で東京エレクトロンがSCREENホールディングスの約4倍。成膜・エッチング・洗浄まで幅広く手がける東京エレクトロンと、洗浄装置で世界シェア34.7%を握るSCREENという、事業の広さと深さの違いを、沿革・5期分の業績推移・製品ラインナップ・拠点・中期経営計画まで含めて比較する。
企業研究 · 16分 技術動向
2026年8月2日
物体検出の技術動向
NMSフリー化が進むYOLOファミリーと、COCOで60mAPを突破したRF-DETRをはじめとするtransformer系検出器。テキストプロンプトだけで検出できるオープン語彙検出まで、2026年時点の物体検出の勢力図を整理する。
動向 · 10分 企業研究
2026年8月1日
交通インフラ大手の企業研究 — JR東日本とJR東海
5期連続で過去最高売上を更新するJR東日本と、リニア中央新幹線という巨大プロジェクトを抱えるJR東海。企業規模の時系列比較から、次世代新幹線「E10系」対リニア中央新幹線、Suica対TOICAという決済インフラの違い、そして開発・製造拠点の地図までを整理する。
企業研究 · 20分
センサ・ハードウェア
2026年7月29日
ステレオカメラの仕組みと主要製品 — ZED 2i・スバル アイサイト
2つのレンズの視差から距離を三角測量するステレオカメラは、単眼カメラの原理的弱点だった絶対スケール問題を解決する。Stereolabs ZED 2i・Luxonis OAK-D・e-con Systems TARAのスペックと、2008年から500万台超を送り出したスバル・アイサイトの進化から、ベースライン設計のトレードオフを見る。アイサイトの生みの親がスバル退社後にステレオビジョンのスタートアップを興した話も。
入門 · 15分
企業研究
2026年7月28日
電力インフラ大手の企業研究 — 東京電力と関西電力
売上規模で上回る東京電力ホールディングスと、原子力発電で先行する関西電力。2026年4月に柏崎刈羽原発6号機が福島第一原発事故後初めて再稼働した東電と、既に7基中4基が稼働中の関電という、対照的な原子力発電の現在地を比較する。
企業研究 · 23分 技術動向
2026年7月27日
Visual-SLAMの技術動向
特徴点ベースの古典的手法から深層学習ベースのエンドツーエンド推定、そして3D Gaussian Splatting/NeRFによる地図表現の刷新まで。カメラだけで自己位置と地図を求めるVisual-SLAMの現在地を整理する。
動向 · 11分 企業研究
2026年7月26日
ガスインフラ大手の企業研究 — 東京ガスと大阪ガス
首都圏の東京ガスと関西圏の大阪ガス(Daigasグループ)。1885年・渋沢栄一による創立と1897年創業という沿革の違いから、直近5期の業績推移、海外エネルギー事業や電力小売を含む事業構成の比較、両社が脱炭素の切り札に据える「メタネーション」技術の開発競争、開発・製造拠点の地図までを整理する。
企業研究 · 23分
センサ・ハードウェア
2026年7月23日
単眼カメラの仕組みと主要製品 — Mobileye・Tesla・Continental
レンズ1枚で車線・標識・障害物を認識する単眼カメラは、低コスト・省スペースな代わりに1枚の画像だけでは絶対距離が定まらない原理的制約を抱える。Mobileye EyeQ6L・Tesla HW4・Continental MFC500・comma.aiの実例から、その制約をどう補っているかを見る。ヘブライ大学発のMobileyeがインテルに1.5兆円超で買収された経緯や、Tesla Visionがレーダーを「削除」した2021年の決断も追う。
入門 · 15分 企業研究
2026年7月22日
重工業大手3社の企業研究 — 三菱重工業・川崎重工業・IHI
国内最大手の三菱重工業、多角経営の川崎重工業、航空エンジンに強いIHI。売上規模の比較から、世界最高水準のガスタービン、潜水艦建造という直接対決領域、そして防衛費拡大・航空需要回復という追い風の中での中期経営計画の違いまでを整理する。
企業研究 · 24分
技術動向
2026年7月21日
LiDAR-SLAMの技術動向
LOAM系列から直接法によるFAST-LIO、そして2026年発表のD-LIOまで。LiDARとIMUを使った自己位置推定・地図構築の進化を、newbotでの実装と対比しながら整理する。
動向 · 10分
企業研究
2026年7月20日
農業機械大手の企業研究 — クボタとヤンマー
売上高で2.5〜3倍の差があるクボタとヤンマー。沿革・企業規模の時系列推移から、大型トラクターとコンバインのスペック対決、自動運転技術、国内拠点展開、そして両社の中期経営計画までを整理する。
企業研究 · 22分
センサ・ハードウェア
2026年7月19日
LiDARの仕組みと主要製品 — Livox・Velodyne・Hesai
光の往復時間で距離を測るLiDARの原理から、回転式のVelodyne Puck、非回転式で低価格化を実現したLivox Mid-360S、中国勢のHesai・RoboSenseまで、実在する主要製品のスペックを比較する。DARPA Grand ChallengeからDJIスピンオフ、Volvo×Luminarの破綻劇まで、業界の裏側にある実話も追う。
入門 · 20分 企業研究
2026年7月18日
建設機械大手の企業研究 — コマツと日立建機
国内首位のコマツと2位の日立建機。売上高・従業員数といった企業規模の比較から、鉱山向け超大型油圧ショベルのスペック対決、そして自動運転(AHS)対ICT建機という技術戦略の違いまでを整理する。
企業研究 · 17分 技術動向
2026年7月17日
SLAMの技術動向
フィルタベースからグラフ最適化、そして学習ベース・AIネイティブへ。SLAM(自己位置推定と地図構築の同時実行)がたどってきた進化の系譜と、現在の研究動向を整理する。
動向 · 13分一致する記事がありません。別の語句を試してください。
プロジェクトの記録
実際に作ったシステムの構成・測定・失敗の記録です。解説記事とは分けて表示します。
実行基盤とハードウェアの仕組み
WSL2上のDockerでサービス群を稼働させる実行基盤と、GPUを含むハードウェア構成を記す。
2026年7月30日アクセス制御とリバースプロキシ設計の仕組み
暗号化された専用トンネル経由のみで外部アクセスを許可する設計と、リバースプロキシによる公開範囲の一元管理を記す。具体的なポート番号・IPは掲載しない。
2026年7月24日写真・ファイル・認証管理の仕組み
写真管理(Immich)・ファイル/連絡先/カレンダー(Nextcloud)・パスワード管理(Vaultwarden)。外部クラウドに預けていたデータを自前基盤へ移した仕組みを記す。
2026年8月12日メディア配信基盤の仕組み
JellyfinによるメディアサーバーとGPUハードウェアトランスコードの構成を記す。
2026年8月18日ホームオートメーションと音声連携の仕組み
Home AssistantとMosquitto(MQTT)を中核に、Nature Remoの家電操作とAlexaの音声連携を自前基盤に接続した仕組みを記す。
2026年8月24日ローカルAIとプライベート検索の仕組み
GPU上で直接動かすOllamaと、そのフロントエンドのOpen WebUI、外部に問い合わせを送らないプライベート検索エンジンSearXNGの構成を記す。
2026年8月5日監視と自動化の仕組み
Netdata・ntfy・Watchtoreによる監視と、バックアップ・ヘルスチェック・更新監視の自作スクリプトの実装を記す。
2026年7月16日ハードウェア構成の仕組み
アルミフレームの車体、差動駆動の駆動系、電動工具用バッテリーを使った電源系統、LiDAR/カメラのセンサー構成を記す。
2026年7月25日ESP32ファームウェアと通信プロトコルの仕組み
上位コンピュータとモーター制御用マイコンをつなぐシリアルプロトコルと、通信途絶時の自律的なフェイルセーフを記す。
2026年8月19日分散処理アーキテクチャの仕組み
重い処理をPCへ、駆動と安全監督をエッジ機に残す分散構成と、無線帯域の制約下でセンサーデータを運ぶための間引き設計を記す。
2026年7月31日自己位置推定とセンサーフュージョンの仕組み
LiDARの有無でFAST-LIOとEKFを切り替える自己位置推定の設計と、実走行で実測したドリフト精度を記す。
2026年8月6日地図生成と自律ナビゲーションの仕組み
3D LiDARによるオドメトリを土台に2D地図を生成し、Nav2でゴール地点まで自律移動する仕組みと、実装過程で発見した重大バグを記す。
2026年8月13日安全な速度制御の仕組み
自律計画と手動操作の指令を安全に調停するtwist_muxパイプラインと、前進成分だけを制限する障害物ガードの非対称速度クランプを記す。
2026年8月25日状態可視化ダッシュボードの実装
追加のROSパッケージに依存せず、標準ライブラリだけでエッジ機上に構築した読み取り専用の状態表示Webダッシュボードの設計を記す。