目次 — 知りたいところから読む
前提と読み方
前提知識 対象技術の基本用語。必要に応じて入門記事を参照してください。
動向 · 出典・対象期間・比較条件を確認しながら読む調査記事です。
物体検出は、画像中の物体の位置(バウンディングボックス)とカテゴリを同時に推定するタスクである。長らくYOLOファミリーが実運用の第一選択肢だったが、2026年時点ではtransformerベースの検出器がその地位を脅かす段階まで来ている。
ここでは研究動向を中心に扱う。基礎概念は冒頭で簡潔に補足する。
 物体検出
YOLO/Ultralyticsの公式ロゴがライセンスフリー素材として見当たらなかったため、バウンディングボックスによる検出を表す簡易アイコンを自作
一枚でつかむ物体検出器の分岐
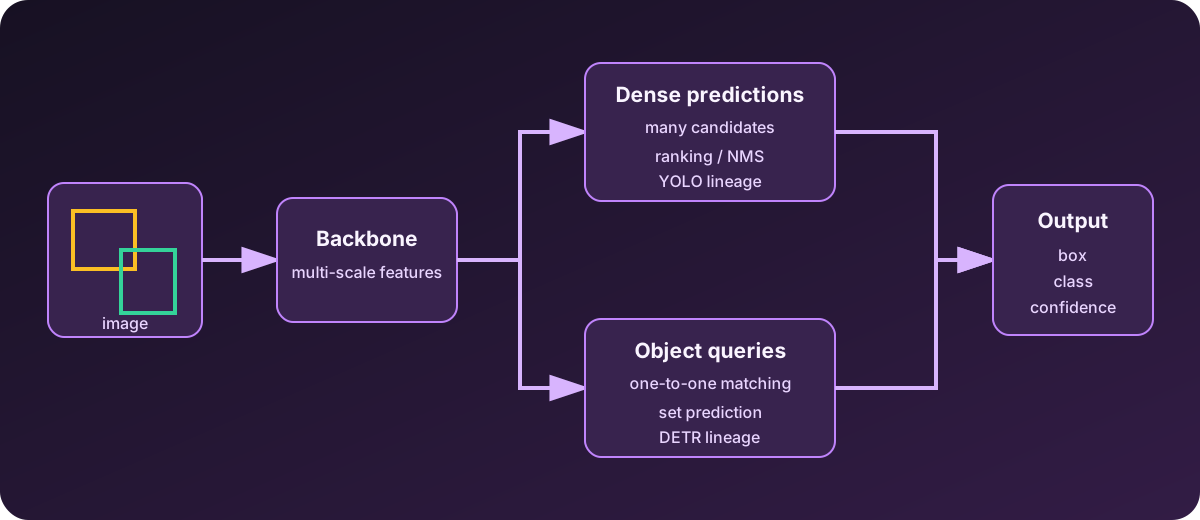
図: Duskcoil作成。密な予測と集合予測という代表的な設計差を示している。
どの物体検出器も、入力画像を特徴表現へ変換し、最終的に「位置・カテゴリ・確信度」を返す。大きな違いは、その途中で多数の候補を作って後から重複を除くのか、学習可能な物体クエリと正解を一対一に対応させて重複の少ない集合を直接出すのかにある。この違いが、NMSの要否、学習方法、速度、密集物体への挙動へつながる。
YOLOファミリーの現在地: NMSフリー化
従来のNMSは、同じ物体に対して出力された複数の候補枠のうち、重なり(IoU: Intersection over Union、2つの矩形の重なり面積を和集合の面積で割った値)が閾値を超えるものを間引くことで、最終的な検出枠を1つに絞り込む後処理である。
この後処理はネットワークの外側で動く独立した工程であり、閾値をどう設定するかという経験的なチューニングや、密集した物体同士を誤って間引いてしまう問題を抱えていた。YOLOの最新世代であるYOLO26は、この後処理として長年使われてきた非最大値抑制(NMS)を必要としないNMSフリーのアーキテクチャを採用している。NMSは推論パイプラインの中でも計算コストとレイテンシのボトルネックになりやすい工程であり、これを排除することで推論速度と実装のシンプルさの両方を向上させる狙いがある。純粋なスループット重視の用途ではRTMDetが300FPS超えを達成するなど、軽量・高速側の選択肢も引き続き充実している。
Transformer系検出器の台頭: RF-DETRとRT-DETRv2
もう一つの大きな潮流が、DETR(DEtection TRansformer)系列の実用化である。RT-DETR/RT-DETRv2は、CNNとtransformerを組み合わせ、YOLO系と同様にNMSを使わずに最終的な検出結果を直接出力できる設計になっている。
2026年の大きな出来事が、ICLR 2026で発表されたRF-DETRの登場である。COCOベンチマークで60mAPを超えた初のリアルタイムモデルとされ、ドメイン転移を評価するRF100-VLベンチマークでも首位に立っている。ライセンスもApache 2.0と商用利用に寛容な条件になっており、AGPLライセンスのYOLO26/YOLOv12と対照的な位置づけになっている。
テキストプロンプトによるオープン語彙検出
もう一つの重要な潮流が、あらかじめ学習していないカテゴリでも検出できる「オープン語彙検出」である。YOLO-WorldやGrounding DINOは、テキストプロンプトを与えるだけで、追加の学習データなしに任意のカテゴリを検出できる。固定されたクラスリストに縛られない検出、という発想の転換であり、実世界でカテゴリを事前に網羅しきれない用途(汎用ロボットの物体認識など)との相性が良い。
NMSフリーを実現する技術的な仕組み
YOLO26のNMSフリー化は、単に後処理を省略しているのではなく、学習方法自体を変更することで実現している。従来のYOLOは学習時に1つの物体に対して複数の予測枠を許容し(one-to-many割当)、推論後にNMSで重複を間引く前提の設計だった。YOLO26は予測ヘッドを再設計し、1つの物体インスタンスに対して学習時から単一の確定的な枠だけを出力するone-to-one割当に変更している。また、境界ボックスの回帰に使われていた分布に基づく手法(Distribution Focal Loss)を、よりハードウェアに優しい軽量なパラメータ化に置き換え、コンパイラやランタイムをまたいで不安定になりがちな演算を削減している。この結果、CPU上で最大43%の推論高速化を達成しつつ、後処理の実装自体をシンプルにしている。
RF-DETRも同様にNMSを必要としないが、その原理はYOLO26とは異なる。RF-DETRはDINOv2という事前学習済みのVision Transformerをバックボーンに用い、複数解像度の特徴量を抽出した上で、学習可能なクエリ(物体の候補を表す抽象的な表現)を使うデコーダに通す。各デコーダ層は、クエリ同士の関係を捉える自己注意、画像特徴の中から学習された少数のサンプリング点だけに注目する変形可能(deformable)な交差注意、そして予測を精緻化する順伝播ネットワークで構成される。この「少数の学習された点だけを見る」変形可能注意により、通常のtransformerの交差注意より計算コストを抑えつつ、集合ベースで一意な予測を出力できるため、NMSという後処理自体が原理的に不要になる。
世代間比較が示す実態: YOLOv8/v11/v26
「新しい世代ほど一律に高精度」とは限らないことを裏付けるデータも出ている。リンゴ果樹園での細かい構造(枝・果実など小物体)の検出とインスタンスセグメンテーションを対象に、YOLOv8・YOLOv11・YOLOv26の3世代・5サイズを横断的に比較した2026年8月のベンチマークでは、mAP@50:95で最も高い数値を記録したのはYOLOv26ではなくYOLOv11s-960(マスクmAP@50:95で0.402、ボックスmAP@50:95で0.426)だった。一方でYOLOv26s-960は、パラメータ数わずか1,037万でほぼ同等の精度を達成しており、絶対精度では世代交代の恩恵が一様に出るわけではないが、パラメータ効率(同じ精度をより少ない計算資源で)の面では着実に前進している、という実態が浮かび上がる。
小物体検出の難しさも依然として現実の課題である。軍事用途の車両検出でYOLO系6種とDETR系2種を比較した評価(2026年8月)では、モデルサイズが大きいほど精度が高い傾向、DETR系の有望さ、ファインチューニングによる空対地(A2G)シナリオでの性能改善が確認された一方、どのモデルも空対地シナリオでの小物体検出には依然として苦戦するという結果が共通して得られている。YOLO26のNMSフリー化やRF-DETRの高mAPも、この「小物体・遠距離物体」という課題を完全に解決したわけではない。
オープン語彙検出の進展: 具体的なAP数値で見る到達点
YOLO-World/Grounding DINOに続く世代のオープン語彙検出も、2026年に入って着実に精度を伸ばしている。生成的な潜在フロー(rectified flow)でテキスト非依存のクエリをテキスト誘導型へ変換するFlowOVD(2026年5月)は、COCOで49.5 AP・LVISで31.5 APを達成し、Grounding DINOに対してそれぞれ+1.2AP(相対+2.5%)・+4.1AP(相対+15.0%)の改善を報告している。さらに2026年8月に発表されたOPUSは、テキスト・視覚(対話的/汎用)・混合という複数種類のプロンプトを単一の統一フレームワークで扱いながら、重量級のクロスモーダル融合を避けたシンプルな設計で、COCO/LVIS-minival/ODinW35の3ベンチマークで68.1/69.2/54.7 APという最先端級の数値を記録している。オープン語彙検出は、単に「未知カテゴリを扱える」という定性的な強みだけでなく、固定クラス検出器に迫る定量的な精度でも競争力を持ち始めている段階にある。
2026年時点の勢力図
現在の物体検出は、単一ステージ・NMSフリーのtransformerアーキテクチャと、確立されたエコシステムを持つYOLOファミリーの2軸で語られる状況になっている。transformer系は急速に発展しているものの、YOLOファミリーは実運用実績とツール群の豊富さから、リアルタイム生産環境での中核であり続けている。用途別に整理すると、
- 精度最優先: RF-DETR
- 実績・エコシステム重視: YOLO26/YOLOv12
- 純粋な速度優先: RTMDet
- 未知カテゴリへの対応が必要: YOLO-World / Grounding DINO
という住み分けになる。
検出器のmAPだけで実時間用途を選べる?
同じ入力解像度・データ・機器で遅延と検出品質を比較する。前後処理を除いた推論時間だけでは実時間性を判断しない。
参考リンク
- RF-DETR 解説記事 (Towards AI)
- RT-DETRv2 論文 (arXiv)
- DETRs Beat YOLOs on Real-time Object Detection 論文 (arXiv)
- Best Object Detection Models 2026 (Roboflow Blog)
- YOLO26: An Analysis of NMS-Free End to End Framework for Real-Time Object Detection (arXiv)
- RF-DETR 論文 (ICLR 2026, arXiv)
- RF-DETR GitHub (roboflow)
- Cross-Generation Optimization of YOLOv26, YOLOv11, and YOLOv8 論文 (arXiv)
- Comparative Study of Out-of-the-Box Technology for Automatic Target Detection and Recognition 論文 (arXiv)
- FlowOVD 論文 (arXiv)
- OPUS 論文 (arXiv)
現在の項目 · 5 / 10 · 技術動向
コメント
コメントの投稿にはログインが必要です
まだコメントはありません。